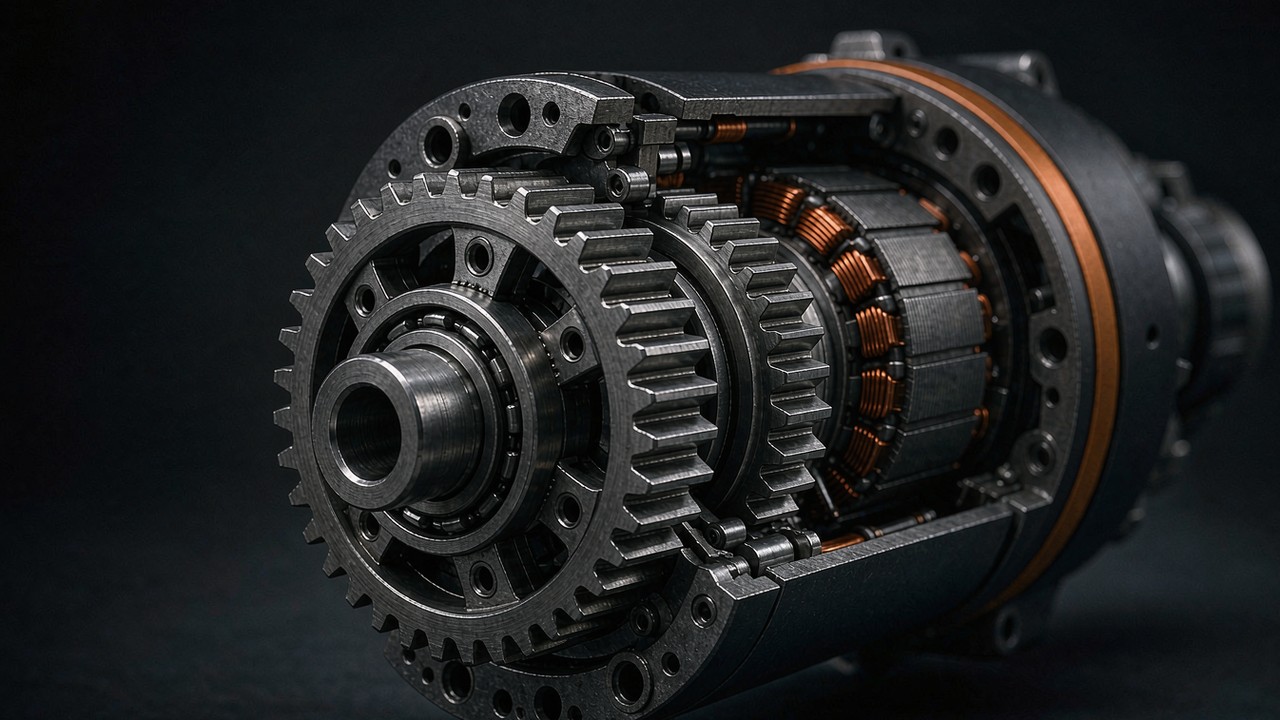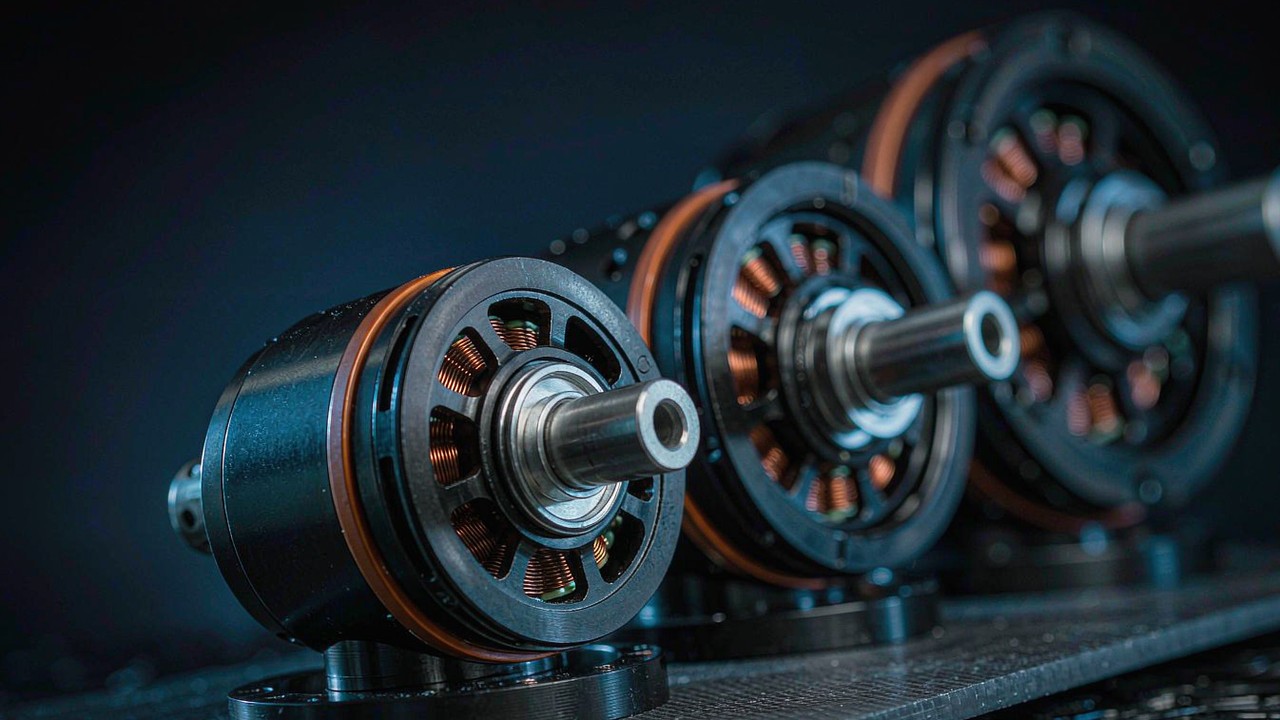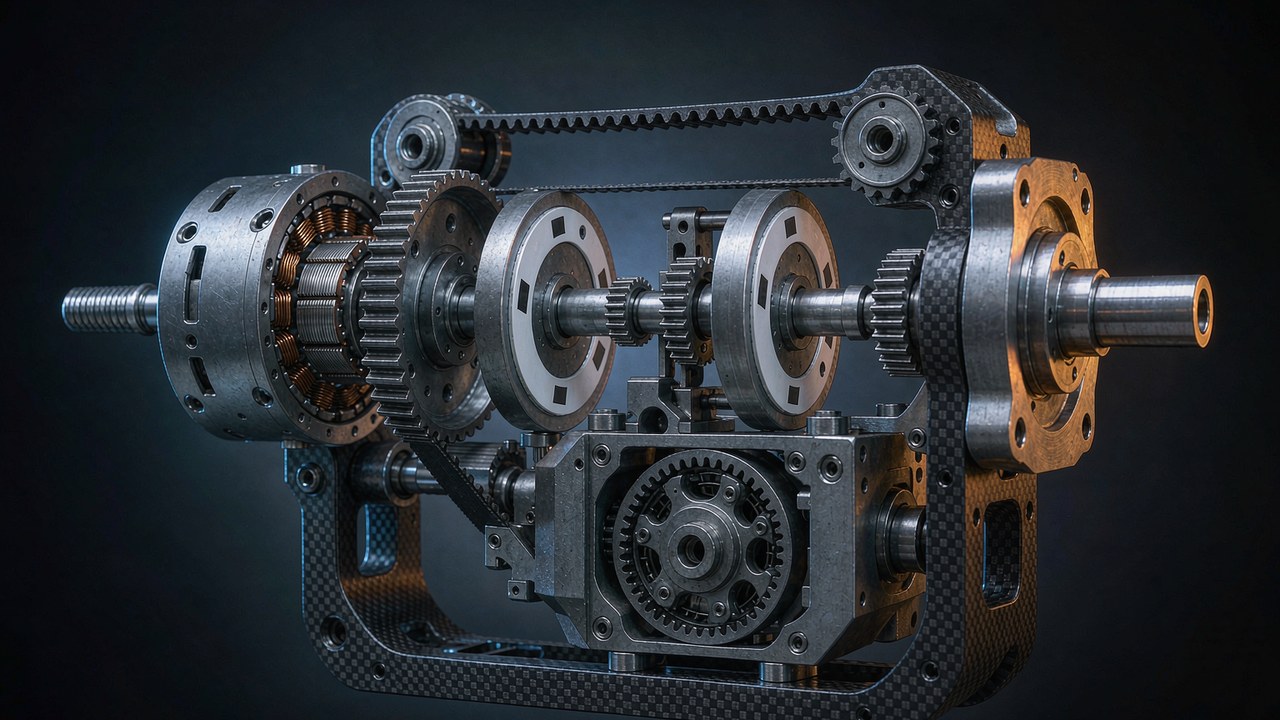
Torsi cogging adalah torsi undakan yang kecil namun keras kepala yang dihasilkan motor BLDC bahkan tanpa arus yang mengalir — tarikan magnetik antara magnet rotor dan gigi stator yang membuat poros tanpa daya memilih posisi sudut tertentu. Pada motor propeller yang berputar cepat, frekuensi gangguan naik cukup tinggi sehingga sistem yang digerakkan nyaris tidak meresponsnya. Pada gimbal kamera, sendi robot penggerak langsung, atau mekanisme penunjuk yang merayap beberapa derajat per detik, efek inilah yang menjadi pembeda antara gerakan halus dan langkah yang terlihat. Panduan ini menjelaskan dari mana torsi cogging berasal, pilihan desain mana yang menekannya, dan bagaimana menilainya ketika lembar data tidak berkata apa-apa.
Jawaban Singkat
Torsi cogging adalah gangguan torsi yang bergantung pada posisi, yang timbul karena magnet rotor mencari posisi reluktansi minimum terhadap stator berslot. Ia tidak memerlukan arus, berulang berkali-kali per putaran, dan paling berpengaruh di sekitar titik diam, pada gerakan kontinu yang lambat, dan melalui pembalikan arah berkecepatan rendah yang sering, tempat inersia rotor tidak lagi meratakannya. Sumbu gimbal yang bergetar jelas pada kecepatan pan yang lambat, atau sendi robot yang tidak dapat menahan sudut presisi tanpa dither, biasanya sedang memperlihatkan undakan cogging dan bukan kerusakan pengendali.
Penekanannya adalah persoalan desain motor sebelum menjadi persoalan kendali: susunan lilitan slot fraksional, magnet atau gigi stator yang dimiringkan, busur magnet berbentuk khusus, dan konstruksi tanpa slot semuanya menyerang mekanismenya di sumbernya, sementara jumlah kutub yang lebih tinggi dapat menggeser gangguan undakan cogging ke frekuensi spasial yang lebih tinggi pada desain penggerak langsung. Ketika halaman produk tidak mencetak angka — dan sebagian besar memang begitu — data kutub dan slot, uji penggerak balik dengan tangan, dan uji riak arus kecepatan rendah adalah pengganti praktis untuk sebuah angka.
Apa Itu Torsi Cogging
Setiap motor brushless berslot membawa efek ini pada tingkat tertentu. Memahami torsi cogging membutuhkan tiga gagasan: mengapa rotor memiliki posisi pilihan sejak awal, mengapa gangguan itu memudar seiring kecepatan, dan mengapa ia tidak boleh disamakan dengan keluarga riak torsi yang lebih luas yang hanya muncul ketika motor digerakkan.
Posisi magnetik yang disukai
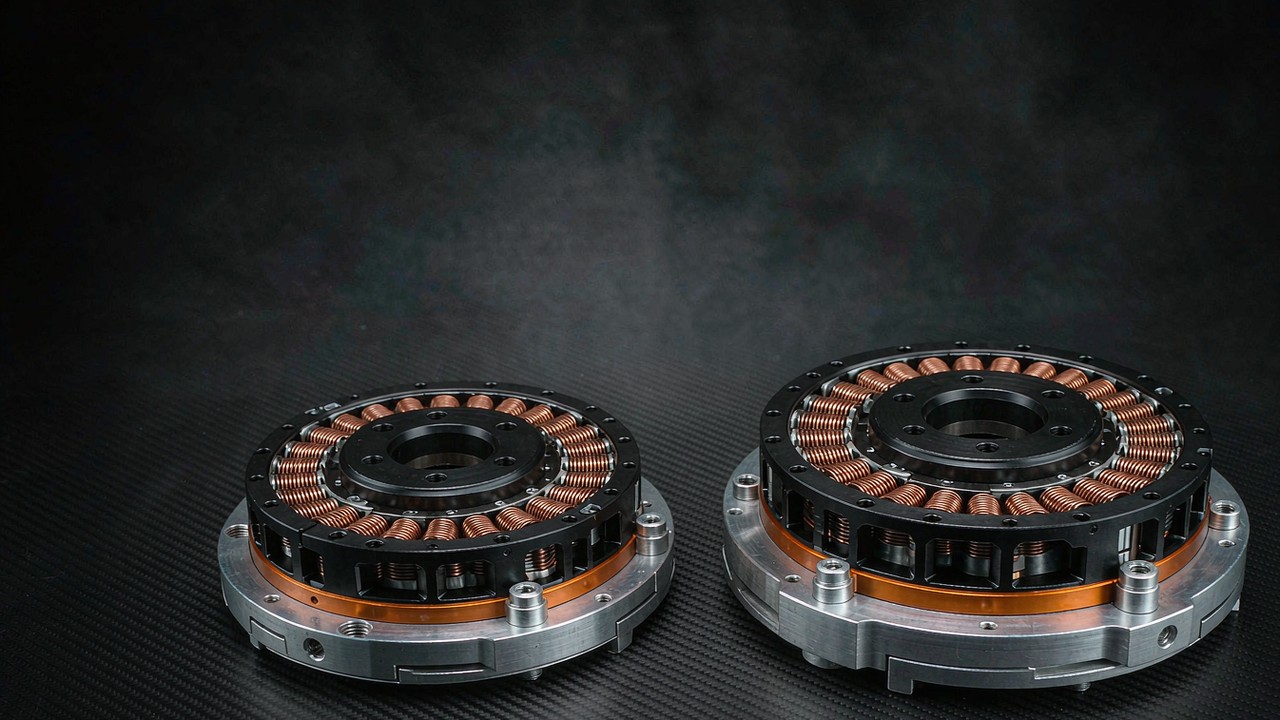
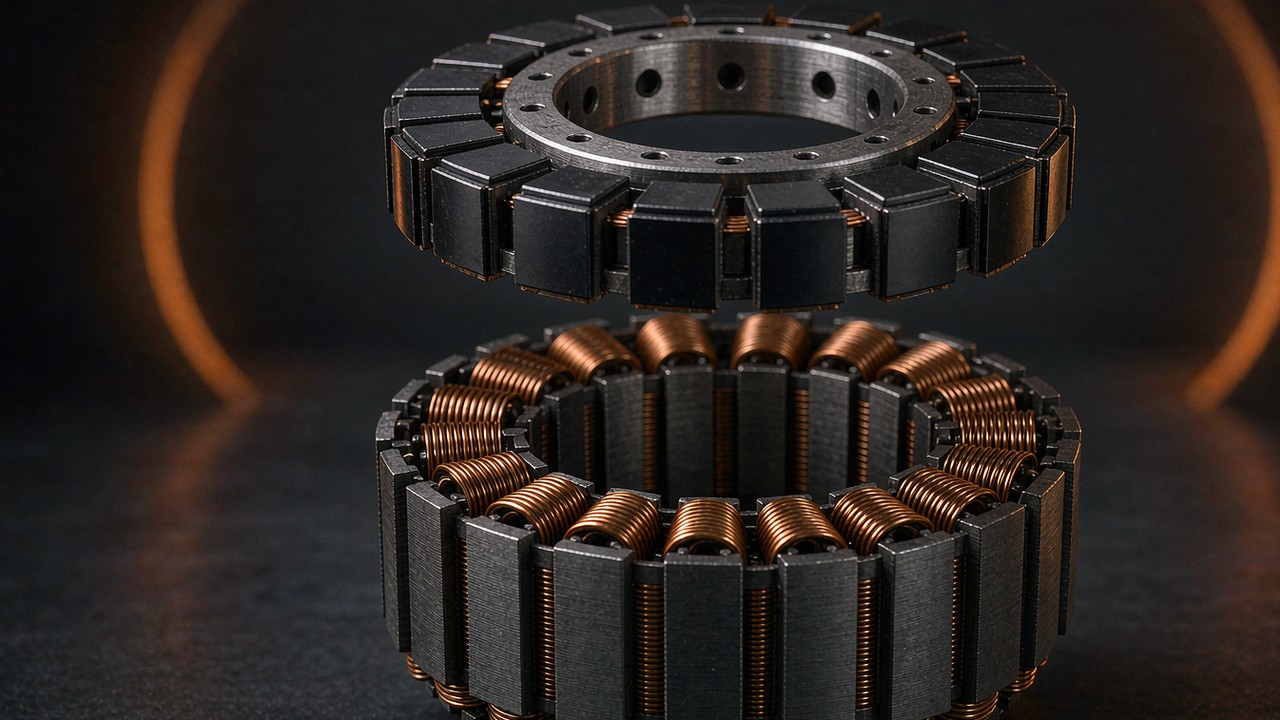
Rotor magnet permanen yang berdampingan dengan inti stator dari besi tidak bersifat netral secara magnetik. Gigi-gigi stator memusatkan besi menjadi paket-paket diskret, dan setiap magnet rotor tertarik menuju posisi sudut tempat jalur fluksnya melalui gigi-gigi tersebut menawarkan reluktansi terkecil. Di antara posisi-posisi itu, energi magnetik yang tersimpan berubah terhadap sudut, dan turunan energi terhadap sudut adalah sebuah torsi — torsi cogging. Undakan yang terasa pada poros ketika motor berslot tanpa daya diputar dengan tangan adalah lanskap energi ini dalam wujud yang nyata.
Jumlah undakan per putaran mekanis ditentukan oleh geometri, bukan oleh lilitan atau penggerak: ia mengikuti kelipatan persekutuan terkecil dari jumlah slot dan jumlah kutub. Stator dengan 12 slot yang menghadapi rotor 8 kutub menghasilkan 24 posisi pilihan per putaran, sedangkan kombinasi yang kelipatan persekutuan terkecilnya lebih besar menghasilkan undakan yang jauh lebih banyak dan masing-masing lebih lemah. Fakta aritmetika tunggal itu menjelaskan sebagian besar tuas desain yang dibahas kemudian — dan mengapa persoalan undakan biasanya adalah persoalan slot dan kutub yang menyamar.
Mengapa kecepatan menyembunyikan undakan
Torsi cogging berganti tanda ketika rotor melintasi setiap posisi pilihan: ia menahan gerakan pada satu sisi undakan dan membantunya pada sisi lainnya, sehingga selama satu siklus penuh kerja nettonya nol. Kerja netto nol bukan berarti gangguan gerakan nol. Ketika kecepatan naik, frekuensi gangguan ikut naik, dan inersia rotor serta beban bekerja sebagai filter lolos-bawah mekanis, sehingga variasi kecepatan yang dihasilkan sering menyusut di bawah ambang yang dirasakan aplikasi. Efeknya sendiri tidak lenyap: sistem berhenti meresponsnya, dan seberapa jauh respons itu turun bergantung pada inersia, kekakuan, redaman, dan bandwidth kendali.
Pada kecepatan merayap, filter itu hilang. Poros yang berputar beberapa derajat per detik berada di dalam setiap undakan cukup lama sehingga undakan itu muncul langsung sebagai riak kecepatan, kesalahan posisi, atau langkah yang harus dilawan pengendali. Inilah sebabnya kelas motor yang sama yang bekerja baik pada 3000 rpm bisa kesulitan pada 3 rpm, dan mengapa aplikasi kecepatan rendah membaca halaman motor secara berbeda dari aplikasi propulsi.
Torsi cogging versus riak torsi
Kedua istilah itu berkaitan tetapi tidak saling menggantikan, dan mencampuradukkannya berujung pada perbaikan yang keliru. Torsi undakan cogging ada ketika motor tanpa daya; ia adalah efek murni magnet lawan besi. Riak torsi adalah istilah yang lebih luas untuk variasi torsi keluaran terhadap posisi rotor selama motor digerakkan, dan ia menjumlahkan beberapa penyumbang: komponen undakan, ketidakcocokan antara bentuk gelombang gaya gerak listrik balik dan bentuk gelombang arus penggerak, peristiwa komutasi pada penggerak trapesium, serta ketidaksempurnaan loop arus.
Dua objek kajian yang berbeda berada di dalam istilah-istilah itu, dan sebuah tabel singkat menjaga keduanya tetap terpisah. Distingsi yang penting bagi pemilihan adalah cacat mana yang dapat dijangkau penggerak dan mana yang tidak.
| Fitur | Torsi Cogging | Riak Torsi |
|---|---|---|
| Ada tanpa arus | Ya — sifat magnetik dari besi dan magnet | Umumnya dideskripsikan pada operasi ketika digerakkan |
| Sumber utama | Magnet rotor dan slot pada stator | Komponen undakan, harmonika gaya gerak listrik balik, bentuk gelombang arus, komutasi, kendali |
| Dapatkah penalaan penggerak menghilangkannya | Bukan sumber magnetik yang mendasarinya | Sebagian komponen dapat dikurangi |
| Evaluasi tipikal | Torsi terhadap sudut tanpa daya | Pengukuran torsi atau gerakan saat digerakkan |
Perbedaan praktisnya adalah bahwa penggerak dapat menyerang sebagian riak torsi — FOC sinusoidal yang menggerakkan motor dengan gaya gerak listrik balik sinusoidal dapat mengurangi komponen terkait komutasi — sementara komponen undakan lolos melalui penggerak mana pun tanpa berubah, karena ia berada di besi dan magnet, bukan di arus. CubeMars menyatakan arah kausalnya secara gamblang pada halaman motor gimbalnya: torsi cogging yang rendah menghasilkan riak torsi yang rendah. Kebalikannya tidak benar, dan itulah sebabnya mengejar riak hanya dengan penalaan penggerak menemui lantai yang ditetapkan oleh perangkat keras motor.
Tempat Torsi Cogging Menentukan Pilihan
Sebagian besar pemilihan motor tidak perlu memikirkan torsi undakan sama sekali. Tiga kelas aplikasi tidak seberuntung itu, karena titik operasinya berada tepat di tempat undakan paling kuat: pada kecepatan rendah, dekat titik diam, atau pada pembalikan arah yang lambat.
Sumbu gimbal kamera
Sumbu kamera terstabilisasi menghabiskan masa kerjanya menahan sudut melawan gravitasi dan mengoreksi gangguan beberapa derajat. Torsi undakan yang cukup kuat untuk melawan koreksi itu tampak pada rekaman sebagai osilasi periodik yang kecil, paling terlihat pada pan yang lambat dan pengambilan gambar statis dengan lensa panjang. Inilah aplikasi tempat torsi cogging yang rendah menjadi daya jual eksplisit dan bukan bonus tersembunyi, dan panduan kategori Motor Gimbal: Direct Drive KV Rendah untuk Platform Kamera Stabil membahas kelas ini dalam istilah pemilihan — lilitan KV rendah, poros berongga besar, penggerak langsung tanpa roda gigi di mana pun pada sumbu.
Fisika menjelaskan pola yang diamati panduan itu: motor gimbal memakai jumlah kutub tinggi dan penggerak langsung sebagian karena roda gigi mengubah persoalannya alih-alih menyelesaikannya. Pada transmisi bergear ideal, torsi cogging sisi motor dilipatgandakan di keluaran sebesar rasio reduksi, sementara interval sudut keluaran antar peristiwa undakan menjadi lebih kecil — undakan yang sama lalu datang lebih sering dalam istilah keluaran. Berapa banyak yang sampai ke gerakan bergantung pada kekakuan transmisi, gesekan, backlash, redaman, dan respons kendali. Kotak roda gigi karenanya mengubah cara undakan diteruskan dan dirasakan; ia tidak sekadar menghilangkan gangguan itu, dan juga tidak otomatis membuat sumbu lebih buruk.
Sendi robot penggerak langsung
Sendi robot merasakan torsi cogging di tiga tempat: pada kendali gaya, tempat gangguan menyamar sebagai kontak eksternal; pada kemampuan penggerak balik, tempat operator atau lingkungan harus mendorong melewati setiap undakan dengan tangan; dan pada penahanan posisi, tempat loop servo bergetar kecil di sekitar posisi magnetik pilihan alih-alih menetap pada posisi yang diperintahkan. Sisi resolusi dari persoalan penetapan itu — apa yang benar-benar dapat dilihat enkoder — dibahas dalam Resolusi encoder pada sendi robot: bit, backlash, dan repeatabilitas; sisi undakan menentukan seberapa halus gerakan di antara hitungan-hitungan enkoder.
Aktuator quasi direct drive menerima rasio kecil dan hidup dengan transparansinya; aktuator rasio dalam mengubur gangguan sisi motor di balik pelipatgandaan tetapi membayarnya dengan inersia pantulan dan backlash. Pertukaran itu diurai dalam Rasio Reduksi dan Inersia Tercermin: Menentukan Ukuran Gearbox Sendi Robot, dan filosofi rasio rendah di baliknya dalam Aktuator Quasi Direct Drive: Yang Ditawarkan Rasio 8:1. Di mana sendi berada pada spektrum itu menentukan seberapa penting torsi cogging pada flensa keluaran.
Penunjukan dan pelacakan presisi
Dudukan teleskop, pemindai LiDAR, pelacak antena, dan muatan pan-tilt berbagi rezim gimbal: gerakan lambat, halus, dan kontinu, tempat gangguan torsi periodik terbaca langsung sebagai jitter penunjukan — ujung yang terlihat dari riak torsi pada sapuan lambat. Pelacak yang mengikuti lintasan satelit atau pemindai yang menyapu sebuah adegan tidak dapat menoleransi riak kecepatan pada frekuensi sapuan, dan frekuensi gangguan undakan berada tepat di pita itu pada kecepatan kerja. Pada mekanisme-mekanisme ini lembar data jarang menyelesaikan persoalannya, karena baris yang akan menyelesaikannya biasanya tidak ada — pokok bahasan bagian selanjutnya.
Tuas Desain yang Mengurangi Torsi Cogging
Reduksi torsi cogging diselesaikan pada desain elektromagnetik, dan tuas-tuasnya sudah mapan. Tidak ada yang gratis: masing-masing menukar sesuatu — kepadatan torsi, ketermanufakturan, biaya — demi kehalusan, dan itulah sebabnya motor propulsi dan motor gimbal pada akhirnya tampak begitu berbeda.
Kombinasi slot dan kutub
Tuas pertama adalah kombinasinya sendiri, dan ia menetapkan periodisitas, bukan amplitudo. Jumlah undakan per putaran mengikuti kelipatan persekutuan terkecil dari slot dan kutub, sehingga kelipatan persekutuan terkecil yang lebih tinggi berarti peristiwa undakan yang lebih sering; ia tidak otomatis berarti undakan yang lebih lemah. Amplitudo bergantung pada geometri elektromagnetik — bukaan slot, rasio busur kutub magnet, distribusi celah udara, dan pembatalan harmonika. Lilitan slot fraksional, yang memakai jumlah slot per kutub per fase yang tidak bulat, dapat membantu membentuk kandungan harmonika spasial dan mengurangi torsi cogging bergantung pada kombinasi spesifiknya, dan hasilnya adalah sifat dari desain elektromagnetik yang lengkap, bukan dari klasifikasi lilitan semata.
Sisi amplitudo sama pentingnya dengan jumlahnya. Bukaan slot memberi fluks magnet jembatan reluktansi rendah, dan bukaan yang lebih sempit atau desain slot tertutup memperkecil variasi energi di balik setiap undakan, sehingga langsung memperkecil amplitudo undakan. Tarikannya adalah kesulitan pelilitan dan kebocoran, sehingga lebar bukaan adalah kompromi yang dibuat pabrikan sekali dan diwarisi pembeli. Reduksi torsi cogging melalui pilihan slot-kutub tidak memakan biaya material; ia sepenuhnya diputuskan di atas gambar teknik.
Kemiringan (skew) dan pembentukan magnet
Kemiringan memperkenalkan offset sudut sepanjang panjang aksial mesin: posisi undakan di satu ujung tumpukan jatuh di antara posisi di ujung lainnya, dan beda fase yang dihasilkan dapat mengurangi harmonika torsi cogging tertentu melalui pembatalan parsial. Kemiringan bertingkat — magnet yang dirakit dalam segmen-segmen tergeser aksial — mencapai efek serupa dengan manufaktur yang lebih mudah. Sudut kemiringan optimum bergantung pada kombinasi slot-kutub dan harmonika sasarannya, dan pengurangannya bersaing dengan bentuk gaya gerak listrik balik, konstanta torsi, dan kompleksitas manufaktur hingga tingkat yang ditetapkan desain.
Pembentukan magnet menyerang kandungan harmonika yang sama dari sisi rotor: profil busur, rasio busur kutub, permukaan eksentrik, dan tepi terchamfer semuanya membentuk ulang distribusi kerapatan fluks sehingga interaksinya dengan slot membawa lebih sedikit energi pada frekuensi undakan. Ukuran-ukuran ini tidak terlihat pada lembar data tetapi terlihat pada rumusan maksud desain — halaman yang menyatakan desain elektromagnetik yang dioptimalkan untuk gerakan kecepatan rendah yang halus biasanya sedang melaporkan keluarga kerja reduksi torsi cogging ini.
Lilitan tanpa slot
Tuas yang radikal adalah menghapus gigi sama sekali. Lilitan tanpa slot berada pada celah udara yang mulus tanpa paket besi diskret, sehingga tidak ada posisi pilihan dan mekanisme di balik undakan kehilangan landasannya. Motor tanpa slot dapat mencapai torsi cogging yang sangat rendah karena menghapus gigi stator diskret di balik mekanisme undakan utama, tetapi tidak otomatis bebas dari riak torsi: distorsi bentuk gelombang arus, harmonika gaya gerak listrik balik, kesalahan kendali, dan efek elektromagnetik lainnya tetap dapat menghasilkannya. Motor tanpa slot adalah opsi umum pada instrumen dan perangkat medis tempat kehalusan mengungguli segalanya. Biayanya adalah kepadatan torsi: tanpa gigi untuk memusatkan fluks, desain tanpa slot membutuhkan lebih banyak material magnet dan lebih banyak tembaga untuk torsi yang sama, dan lilitannya lebih sulit didinginkan.
Di antara yang sepenuhnya berslot dan yang sepenuhnya tanpa slot berdiri kompromi-kompromi — slot tertutup dan baji magnetik yang menyuguhkan wajah yang lebih mulus ke celah udara sambil mempertahankan gigi di bawahnya. Reduksi torsi cogging pada desain ini adalah persoalan derajat, bukan eliminasi, dan dinilai kasus per kasus.
Bukti pasangan kutub dari model yang dicantumkan
Keluarga gimbal dan tanpa rangka yang tercantum di situs ini memperlihatkan tuas-tuas itu pada spesifikasi yang diterbitkannya. Di dalam lini gimbal GL CubeMars, jumlah pasangan kutub naik seiring ukuran rangka dan kelas muatan: 7 pasangan kutub pada GL30 41 g, 14 pada GL60 230 g, 20 pada GL100 698 g yang membawa massa kamera profesional. Lini inrunner tanpa rangka RI mengulangi pola itu di sisi sendi robot: 7 pasangan kutub pada RI50, 8 pada RI80 V2.0, 14 pada RI100. Kedua keluarga menyatakan maksud desain cogging rendah pada halaman produknya, dan keduanya memasangkan rumusan itu dengan jumlah kutub yang jauh di atas 3 hingga 4 pasangan kutub yang khas pada outrunner propulsi.
Jumlah pasangan kutub yang lebih tinggi dapat menaikkan frekuensi spasial torsi cogging, bergantung pada kombinasi slot-kutub. Pada kecepatan poros tertentu, itu menggeser gangguan ke frekuensi yang lebih tinggi, tempat sebagian sistem mekanis meredam riak gerakan yang dihasilkan lebih efektif daripada yang lain — inersia, kekakuan, redaman, dan bandwidth kendali yang menentukan seberapa banyak. Jumlah pasangan kutub saja tidak menetapkan amplitudo torsi cogging yang rendah; amplitudo adalah milik desain elektromagnetik yang lengkap dan sebaiknya diverifikasi dengan pengukuran. Jumlah yang diterbitkan tetap berguna sebagai informasi struktural yang dapat dibandingkan — baris konkret yang dapat dibaca ketika angkanya sendiri tidak dicetak — bukan sebagai pengganti pengukuran.
Torsi Cogging: Angka yang Jarang Muncul di Lembar Data
Tabel spesifikasi dari tujuh model yang dibandingkan nanti dalam panduan ini memperlihatkan sebuah pola: enam di antaranya mengklaim perilaku undakan rendah dengan kata-kata dan tidak mencetak angka torsi cogging, sementara yang ketujuh, GL60 II, mencetak sepasang angka sebelum-sesudah. Torsi nominal, torsi puncak, resistansi, induktansi, inersia — semuanya ada di setiap halaman. Gangguan yang menentukan kehalusan kecepatan rendah biasanya hanya dideskripsikan sebagai maksud desain.
Mengapa pabrikan membiarkannya kosong
Penghapusannya bersifat struktural, bukan kebetulan. Angka undakan membutuhkan rig uji yang terdefinisi — penggerak rotasi konstan berkecepatan rendah, sensor torsi beresolusi milinewton-meter, suhu terkendali — dan tidak ada standar lintas pabrikan yang mengunci rig itu, sehingga angka apa pun yang dicetak tidak dapat dibandingkan antar merek dan mudah dipertanyakan. Nilainya juga menyebar mengikuti toleransi magnet dan suhu, yang membuat satu angka cetakan menjadi beban: unit terburuk dalam satu batch adalah unit yang diukur pelanggan.
Aritmetika pemasaran mendorong ke arah yang sama. Angka yang diterbitkan kecil di samping torsi nominal — halaman GL60 II yang menyatakannya mencetak 0,024 Nm turun menjadi sekitar 0,015 Nm, penurunan yang digambarkannya sebagai 37,5%, pada motor bernominal 0,6 Nm — dan angka kecil di samping angka besar mengundang salah baca. Kata-kata seperti rendah atau sangat rendah bertahan melintasi penerjemahan dan perbandingan; angka polos tidak bertahan pada keduanya. Hasilnya adalah budaya spesifikasi tempat baris kecepatan rendah yang paling penting adalah baris undakan, dan baris itulah yang biasanya dibiarkan kosong.
Estimasi di meja kerja tanpa dinamometer
Tidak adanya angka cetakan tidak membuat meja kerja pulang dengan tangan kosong. Tiga pemeriksaan tidak membutuhkan apa pun selain motor, penggeraknya, dan kesabaran. Yang pertama adalah penggerak balik: poros tanpa daya diputar secara perlahan dengan tangan atau dengan tuas jari ringan dan undakannya dirasakan. Motor berslot dengan undakan lemah berputar dengan butiran halus dan merata; yang kuat mengeletik dari posisi ke posisi. Uji ini kualitatif tetapi seketika, dan membandingkan dua motor kandidat hanya memakan waktu hitungan menit. Ini adalah uji penyaringan, bukan pengukuran: gesekan bantalan, seal, penjajaran rotor, dan transmisi apa pun yang terpasang mewarnai rasanya, sehingga perbandingan sebaiknya dilakukan pada konfigurasi yang sama dan, bila memungkinkan, motor dipisahkan dari kotak roda gigi dan bebannya.
Pemeriksaan kedua memakai penggerak sebagai instrumen: motor dijalankan pada kecepatan rendah konstan di bawah kendali arus, lalu arus fase diamati pada osiloskop atau di telemetri penggerak — pada kecepatan dan beban konstan arus seharusnya datar, dan gangguan undakan muncul sebagai riak arus periodik pada frekuensi undakan seiring loop melawannya. Riak arus di sini adalah diagnostik tingkat sistem, bukan pengganti kuantitatif: bentuknya bergantung pada bandwidth kendali, strategi PWM, bentuk gelombang gaya gerak listrik balik, akurasi sensor, dan gangguan beban sama banyaknya dengan pada motor, sehingga ia menunjukkan bagaimana penggerak merespons gangguan yang bergantung posisi, bukan seberapa besar undakannya.
Pemeriksaan ketiga adalah uji langkah pada pita kecepatan kerja aplikasi: sebuah gerakan kecepatan konstan yang lambat atau langkah posisi kecil diperintahkan, dan kecepatan atau posisi aktual direkam dari enkoder; komponen periodik dari kesalahan kecepatan adalah sidik jari undakan yang bekerja melalui seluruh mekanika. Uji ini mengukur sistem, bukan motor saja — gangguan sebagaimana benar-benar disampaikan mekanika — dan justru itulah nilainya bagi keputusan pemilihan. Ketiga pemeriksaan berbeda dalam apa yang dapat dibuktikannya, dan hierarkinya sebaiknya dijaga tetap lurus.
| Metode | Apa yang dihasilkannya | Tingkat bukti |
|---|---|---|
| Penggerak balik tanpa daya | Rasa dan karakter undakan | Penyaringan kualitatif |
| Riak arus kecepatan rendah | Respons penggerak terhadap gangguan periodik | Diagnostik tidak langsung |
| Uji kecepatan atau posisi enkoder | Gerakan sistem aktual di bawah beban | Validasi tingkat sistem |
| Transduser torsi, rotasi lambat tanpa daya | Bentuk gelombang dan amplitudo torsi terhadap sudut | Pengukuran langsung |
Baris terakhir adalah yang menghasilkan angka nyata, dan tidak memerlukan dinamometer — hanya sensor torsi, rotasi lambat, dan motor yang sepenuhnya tanpa daya.
Apa yang ditanyakan kepada pabrikan
Ketika keputusannya mahal, baris kosong itu menjadi daftar pertanyaan. Hal-hal yang layak diminta: torsi cogging puncak dan puncak-ke-puncak hasil pengukuran, bentuk gelombang torsi terhadap sudut di balik angka-angka itu, apakah motor sepenuhnya tanpa daya selama pengujian, suhunya, resolusi sudutnya, dan metode ujinya — serta apakah angka-angka itu menggambarkan satu sampel atau statistik batch. Pabrikan yang telah menyelesaikan pekerjaan reduksi torsi cogging biasanya dapat menjawab semuanya; keheningan tentang metode itu sendiri adalah jawaban, dan angka dari pabrikan yang berbeda hanya dapat dibandingkan bila kondisinya sama. Untuk model yang dibawa situs ini, halaman pabrikan dan dokumentasi unduhannya adalah titik awal, dan halaman produk ToBMS menjaga baris yang diterbitkan — pasangan kutub, torsi, massa — tetap sebanding berdampingan.
Cara mengevaluasi torsi cogging tanpa nilai lembar data yang diterbitkan
- Membaca kombinasi slot-kutub dan informasi desain elektromagnetik apa pun yang diterbitkan halaman.
- Menjalankan penggerak balik tanpa daya sebagai penyaring kualitatif antar kandidat.
- Memakai transduser torsi pada poros yang berputar lambat dan tanpa daya ketika bentuk gelombang nyata diperlukan.
- Membandingkan riak posisi atau kecepatan berkecepatan rendah dalam kondisi operasi identik untuk menilai sistem secara keseluruhan.
Model yang Dicantumkan dengan Pernyataan Desain Cogging Rendah
Tujuh model di bawah ini membentang pada dua kelas tempat kehalusan kecepatan rendah adalah tujuan desainnya: motor gimbal penggerak langsung dan inrunner tanpa rangka untuk sendi robot. Semua baris adalah sebagaimana diterbitkan pada halaman produk masing-masing pabrikan dan telah diperiksa silang terhadap halaman-halaman itu pada November 2026; kolom pernyataan maksud mencatat rumusan yang dibawa setiap halaman, dan kolom ketersediaan data mencatat apakah angka menyertainya. Model-model ini digunakan sebagai contoh pola spesifikasi yang diterbitkan, bukan sebagai peringkat motor cogging rendah, dan kerangka yang sama berlaku untuk produk dari pabrikan lain. Tabel sengaja berpegang pada baris yang dicetak setiap halaman — torsi, massa, jumlah kutub — sehingga perbandingan tetap berpijak pada data yang dapat diaudit dan bukan sekadar rumusan kualitatif.
| Model | Tipe | Torsi Nominal (Nm) | Torsi Puncak (Nm) | Pasangan Kutub | Berat (g) | Maksud Desain yang Dinyatakan | Data Torsi Cogging Numerik |
|---|---|---|---|---|---|---|---|
| GL30 KV290 | Gimbal | 0.08 | 0.28 | 7 | 41 | Dinyatakan cogging rendah | Tidak diterbitkan |
| GL60 KV25 | Gimbal | 0.6 | 1.75 | 14 | 230 | Dinyatakan cogging rendah | Tidak diterbitkan |
| GL60 II KV28 | Gimbal dengan driver terintegrasi | 0.6 | 1.5 | 28 | 276 | Dinyatakan cogging sangat rendah | Diterbitkan: 0,024 menjadi 0,015 Nm |
| GL100 KV10 | Gimbal | 3 | 7.7 | 20 | 698 | Dinyatakan cogging rendah | Tidak diterbitkan |
| RI50 KV100 | Inrunner tanpa rangka | 0.58 | 1.67 | 7 | 180.8 | Dinyatakan cogging lebih rendah | Tidak diterbitkan |
| RI80 V2.0 KV75 | Inrunner tanpa rangka | 1.45 | 4.1 | 8 | 411 | Dinyatakan cogging lebih rendah | Tidak diterbitkan |
| RI100 KV105 | Inrunner tanpa rangka | 1.76 | 4.95 | 14 | 500 | Dinyatakan cogging sangat rendah | Tidak diterbitkan |
Baris sebagaimana diterbitkan pada setiap halaman produk CubeMars, diperiksa silang November 2026. Hanya halaman GL60 II yang mencetak angka — 0,024 Nm diturunkan menjadi sekitar 0,015 Nm, digambarkan pada halaman itu sebagai penurunan 37,5% — dan baris tersebut mencakup varian 24 V. Kolom pasangan kutub dan kolom pernyataan maksud masing-masing adalah informasi struktural dan kualitatif, bukan pengukuran; sub-keluarga GL II membawa papan driver terintegrasi dan tata letak lilitan yang berbeda, sehingga jumlah kutubnya tidak sejajar dengan baris GL di sekitarnya.
Baris gimbal GL
Baris gimbal menaiki tangga muatan sebuah sumbu kamera. CubeMars GL30 KV290 Motor Gimbal bobotnya 41 g dan cocok untuk stabilisator ringkas; CubeMars GL60 KV25 Motor Gimbal menahan 0,6 Nm secara kontinu pada 14 pasangan kutub untuk kamera ukuran sedang; CubeMars GL60 II KV28 Motor Gimbal menambahkan papan driver terintegrasi dengan antarmuka CAN dan PWM, dan halaman inilah satu-satunya dalam himpunan ini yang menerbitkan pasangan terukur — 0,024 Nm diturunkan menjadi sekitar 0,015 Nm; CubeMars GL100 KV10 Motor Gimbal mencapai torsi nominal 3 Nm pada 20 pasangan kutub untuk muatan profesional. Semuanya penggerak langsung, tanpa kotak roda gigi antara rotor dan massa kamera. Kenaikan jumlah pasangan kutub pada model-model ini memperlihatkan bagaimana konfigurasi elektromagnetik berbeda-beda menurut kelas muatan, tetapi jumlah pasangan kutub saja tidak dapat menetapkan model mana yang undakannya lebih rendah, dan pernyataan cogging rendah tetap menjadi klaim desain kualitatif sampai pengukuran yang sebanding tersedia.
Trio inrunner tanpa rangka RI
Inrunner tanpa rangka ini melayani sendi, bukan kamera. CubeMars RI50 KV100 Motor Torsi Frameless Inrunner pada 180,8 g cocok untuk sendi ringkas; CubeMars RI80 V2.0 KV75 Motor Torsi Frameless Inrunner mencakup rentang menengah pada torsi nominal 1,45 Nm; CubeMars RI100 KV105 Motor Torsi Frameless Inrunner menghasilkan torsi puncak 4,95 Nm dari 14 pasangan kutub, dengan halamannya menyatakan perilaku undakan sangat rendah dan respons cepat bahkan pada kecepatan rendah. Kit tanpa rangka terintegrasi ke dalam struktur sendi itu sendiri — stator dan rotor dibaut ke rumah — dan logika pemilihan kelasnya dibahas dalam Motor Torsi Frameless: Memilih Kit Stator dan Rotor untuk Sendi Robot.
Video resmi di atas membedah konstruksi inrunner dan outrunner tanpa rangka secara langsung — gigi stator, magnet rotor, dan tata letak lilitan yang menentukan seberapa besar torsi cogging yang dihasilkan sebuah desain — dan memperlihatkan kedua arsitektur itu berdampingan pada perangkat keras nyata.
Memilih untuk Gerakan Kecepatan Rendah yang Halus: Sebuah Daftar Periksa
Mekanisme dan buktinya tersusun menjadi sebuah urutan operasi — dijalankan dari atas ke bawah ketika aplikasi hidup di kecepatan rendah, dan dilewati hanya ketika titik operasi senantiasa berada di dalam rezim tempat undakan tersaring.
Langkah satu: menetapkan pita kecepatan
Gerakan berguna yang paling lambat dan tugas penahanan posisi dicatat sebelum halaman produk mana pun dibuka. Di sekitar titik diam, pada gerakan kontinu yang lambat, dan pada pembalikan arah berkecepatan rendah yang sering, perilaku undakan motor adalah kriteria pemilihan orde pertama — dan tidak ada ambang rpm universal, karena dampaknya bergantung pada kecepatan poros bersama inersia rotor dan beban, kekakuan mekanis, redaman, rasio transmisi, dan bandwidth kendali. Pada kecepatan tinggi frekuensi gangguan keluar dari pita respons mekanis, dan baris-baris lain menjadi lebih penting. Sumbu yang merayap sekaligus meliuk cepat perlu kasus merayap untuk menentukan ukuran motornya, karena kasus cepat akan menyelesaikan dirinya sendiri.
Langkah dua: membaca jumlah kutub dan tata letak
Tanpa angka cetakan untuk dibandingkan, baris struktural membawa sinyalnya. Lebih banyak pasangan kutub, lilitan slot fraksional, magnet atau gigi yang dimiringkan, dan maksud cogging rendah yang dinyatakan adalah penanda upaya desain yang dibelanjakan untuk kehalusan; tabel perbandingan di atas memperlihatkan bagaimana baris-baris itu terbaca dalam praktik. Ketika halaman bisu tentang struktur, daftar pertanyaan pabrikan dari bagian sebelumnya berlaku — dan klaim reduksi torsi cogging tanpa baris struktural di belakangnya layak menerima skeptisisme yang diprediksi catatan metode-uji-kosong itu.
Langkah tiga: menganggarkan uji di meja kerja
Yang dihilangkan lembar data sebaiknya diukur. Rasa penggerak balik, riak arus kecepatan konstan, dan sidik jari kecepatan pada kecepatan rendah masing-masing memakan waktu kurang dari satu jam dengan sebuah penggerak dan sebuah enkoder, dan bersama-sama keduanya mengurung perilaku yang tidak dapat diperlihatkan baris cetakan. Dua motor kandidat dapat disampel bila anggaran mengizinkan: perbandingannya lebih informatif daripada kedua pembacaan absolutnya, karena uji-uji itu pada dasarnya relatif. Catatan tentang disiplin rig: pengaturan penggerak, kecepatan, dan kondisi beban yang sama harus dipakai untuk kedua kandidat, karena amplitudo riak arus bergantung pada penguatan loop dan kecepatan sama besarnya dengan pada motor itu sendiri. Perbandingan langsung yang disiplin pada satu rig bernilai lebih daripada dua pengukuran cermat pada dua pengaturan yang berbeda.
Langkah empat: mencocokkan penggerak dengan motor
Penggerak tidak dapat menghapus undakan, tetapi ia menentukan seberapa banyak dari keluarga riak torsi yang lebih luas yang bertahan sampai ke keluaran. FOC sinusoidal yang dipasangkan dengan motor gaya gerak listrik balik sinusoidal dapat menekan sebagian besar komponen terkait komutasi; penggerakan trapesium menambahkan riaknya sendiri di atasnya. Lantai magnetik — undakan — tetap ada dalam kedua kasus. Sisi arus dan pemanasan dari pemasangan itu dibahas dalam Torsi Kontinu vs Torsi Puncak: Siklus Kerja, Batas Termal, Kurva Torsi-Kecepatan. Kehalusan di poros adalah sifat motor yang dikalikan sifat penggerak, dan daftar periksa baru tertutup ketika kedua sisi telah dipilih.
Poin-Poin Kunci
- Torsi cogging adalah torsi undakan yang bergantung posisi dan hadir tanpa daya, berasal dari tarikan magnet-gigi; ia tidak memerlukan arus dan berulang berkali-kali per putaran.
- Inersia rotor dan beban menyaring gangguan itu pada kecepatan, sehingga undakan hanya menentukan pemilihan pada kecepatan rendah, dekat titik diam, dan pada pembalikan arah yang lambat.
- Cogging adalah satu komponen dari riak torsi — komponen yang tidak dapat dihapus oleh penalaan penggerak mana pun, karena ia berada di besi dan magnet.
- Tata letak slot fraksional, kemiringan, pembentukan magnet, dan lilitan tanpa slot adalah tuas desain yang mapan; pilihan slot-kutub menetapkan periodisitas, sementara amplitudo adalah milik desain elektromagnetik yang lengkap.
- Sebagian besar lembar data tidak mencetak angka, sehingga reduksi torsi cogging dinilai dari jumlah pasangan kutub, maksud desain yang dinyatakan, penggerak balik dengan tangan, dan uji riak arus kecepatan rendah.
Pertanyaan yang sering diajukan
TApa yang menyebabkan torsi cogging pada motor brushless?
Tarikan antara magnet permanen rotor dan gigi-gigi besi diskret dari stator berslot. Setiap magnet tertarik menuju posisi sudut dengan reluktansi magnetik terendah, dan perubahan energi magnetik yang tersimpan terhadap sudut muncul sebagai torsi yang bergantian menahan dan membantu rotasi. Efeknya karenanya tidak memerlukan arus — ia hadir bahkan pada poros tanpa daya — dan jumlah undakannya per putaran mengikuti kelipatan persekutuan terkecil dari jumlah slot dan jumlah kutub. Dengan kata lain, undakan adalah anggota keluarga riak torsi yang tanpa daya.
TApakah torsi cogging sama dengan riak torsi?
Tidak — torsi cogging adalah satu komponen dari riak torsi, bukan sinonimnya. Riak torsi adalah variasi total torsi keluaran terhadap posisi selama motor digerakkan, menjumlahkan efek undakan, ketidakcocokan bentuk gelombang gaya gerak listrik balik dan arus, serta peristiwa komutasi. Komponen undakan ada tanpa daya dan bertahan melalui penalaan penggerak mana pun, sementara komponen lain merespons teknik penggerakan, dan itulah sebabnya kedua istilah berujung pada perbaikan yang berbeda.
TApakah torsi cogging berpengaruh pada kecepatan tinggi?
Nyaris tidak pada kecepatan, tetapi bukan karena efeknya hilang. Gangguan itu berganti tanda melintasi setiap undakan dan rata-ratanya nol kerja netto per siklus; seiring kecepatan naik, frekuensinya ikut naik dan inersia rotasi meredam riak gerakan yang dihasilkan, meski seberapa jauh bergantung pada inersia sistem, kekakuan, redaman, dan bandwidth kendali. Efeknya justru mendominasi di sekitar titik diam, pada penahanan posisi, dan dalam pembalikan arah yang lambat — rezim-rezim tempat sumbu gimbal, sendi robot penggerak langsung, dan mekanisme pelacakan menghabiskan masa kerjanya.
TBagaimana torsi cogging dapat diukur tanpa dinamometer?
Tiga pemeriksaan meja kerja mengurungnya, dan tidak satu pun menggantikan pengukuran langsung. Menggerakkan balik poros tanpa daya dengan tangan mengekspos butiran undakan sebagai penyaring kualitatif. Berjalan pada kecepatan rendah konstan di bawah kendali arus memperlihatkan bagaimana penggerak merespons gangguan, meski riak arus juga mencerminkan penguatan loop, PWM, dan beban. Merekam kecepatan enkoder selama gerakan kecepatan konstan yang lambat memperlihatkan riak gerakan tingkat sistem. Ketika angka nyata dibutuhkan, jalur langsungnya adalah transduser torsi pada poros yang berputar lambat dan tanpa daya — tanpa dinamometer.
TPilihan desain apa yang mengurangi torsi cogging?
Kombinasi slot-kutub dengan kelipatan persekutuan terkecil yang tinggi menaikkan jumlah peristiwa undakan per putaran, meski amplitudonya tetap bergantung pada bukaan slot, rasio busur kutub, dan kandungan harmonika. Kemiringan mengurangi harmonika undakan terpilih sepanjang tumpukan, pembentukan busur magnet dan bukaan slot sempit memperkecil variasi energi di sumbernya, dan lilitan tanpa slot menghapus gigi sepenuhnya dengan biaya kepadatan torsi. Reduksi torsi cogging melalui tuas-tuas ini diputuskan pada saat desain, dan itulah sebabnya baris struktural pada halaman produk membawa sinyalnya ketika tidak ada angka yang dicetak.
TMengapa torsi cogging tidak ada di sebagian besar lembar data?
Karena mencetaknya lebih sulit daripada mengklaimnya. Angka yang sebanding membutuhkan rig kecepatan rendah terdefinisi dengan resolusi milinewton-meter, tidak ada standar uji lintas pabrikan yang mengunci metodenya, dan nilainya menyebar mengikuti toleransi magnet dan suhu. Angka-angkanya juga kecil dibanding torsi nominal dan mudah disalahbaca di luar konteksnya. Pabrikan karenanya menyatakan maksud desainnya dengan kata-kata — rendah atau sangat rendah — dan meninggalkan pengukurannya kepada pembeli, dan itulah yang menjadikan jumlah kutub serta uji-uji meja kerja sebagai alat perbandingan praktisnya.
Kehalusan kecepatan rendah diputuskan jauh sebelum loop kendali mendapat kesempatan: pada jumlah slot dan kutub, pada kemiringan, dan pada ada tidaknya baris lembar data itu. Baris struktural dibaca untuk hal-hal yang tidak dapat dikatakan kata-kata pemasaran, hal yang dilewatkan halaman diuji di meja kerja, dan sebarang motor BLDC yang masuk daftar pendek untuk gimbal, sendi, atau pelacak akan terpisah menjadi yang mampu diam tenang dan yang sekadar berputar cepat.