
 00:46
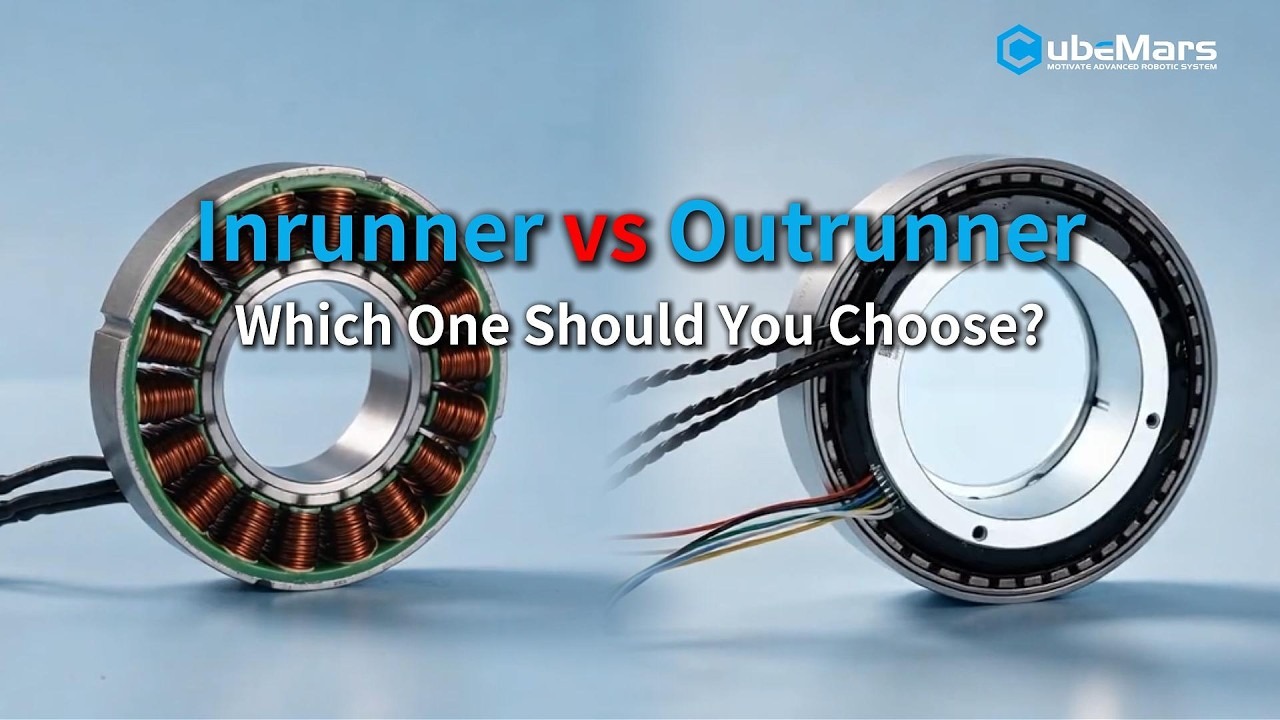
Motor Torsi Frameless CubeMars Seri RI dan RO: Desain Rotor Dalam dan Rotor Luar untuk Sendi Robot
CubeMars mengembangkan motor torsi frameless dalam dua arsitektur rotor: seri RI (rotor dalam) dan seri RO (rotor luar).
Sorotan Produk
Artikel teknis, video produsen, dan referensi yang dapat diunduh tentang motor BLDC, aktuator, serta aplikasinya.
00:46
CubeMars mengembangkan motor torsi frameless dalam dua arsitektur rotor: seri RI (rotor dalam) dan seri RO (rotor luar).
 02:01
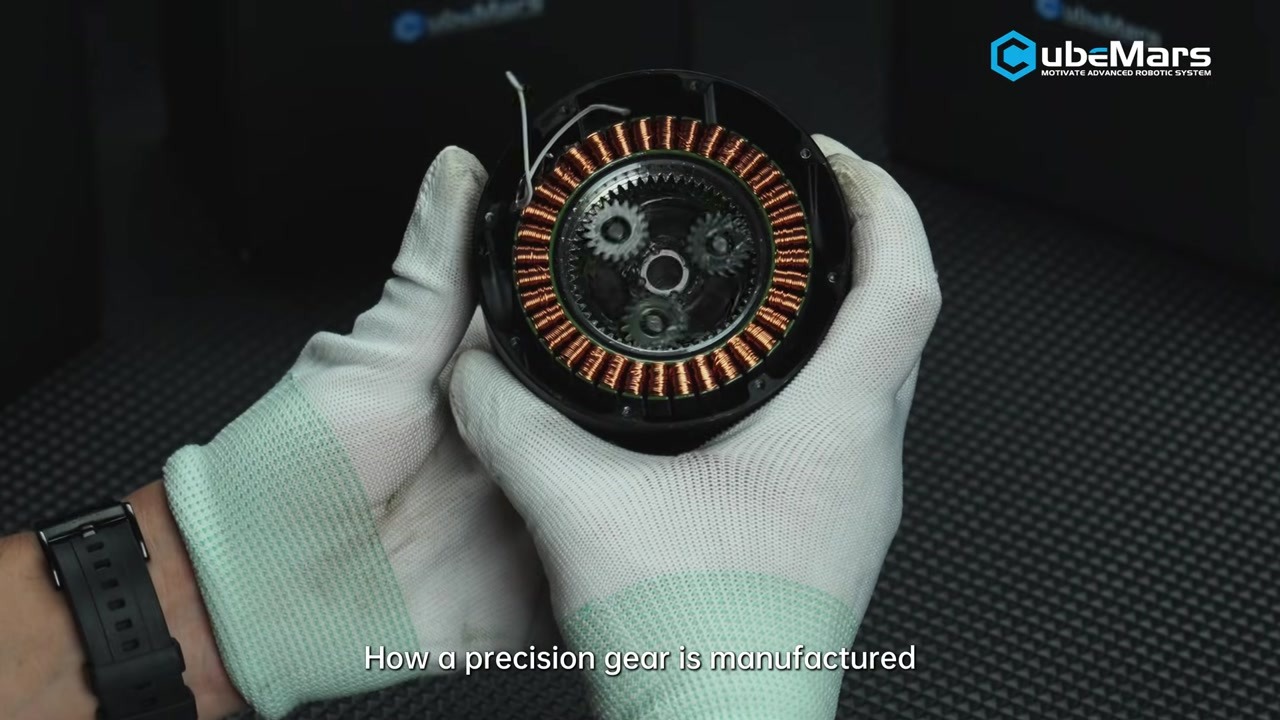
Video resmi CubeMars mengikuti produksi roda gigi presisi untuk aktuator robotik, dari bahan mentah melalui pemesinan hi···
 00:48
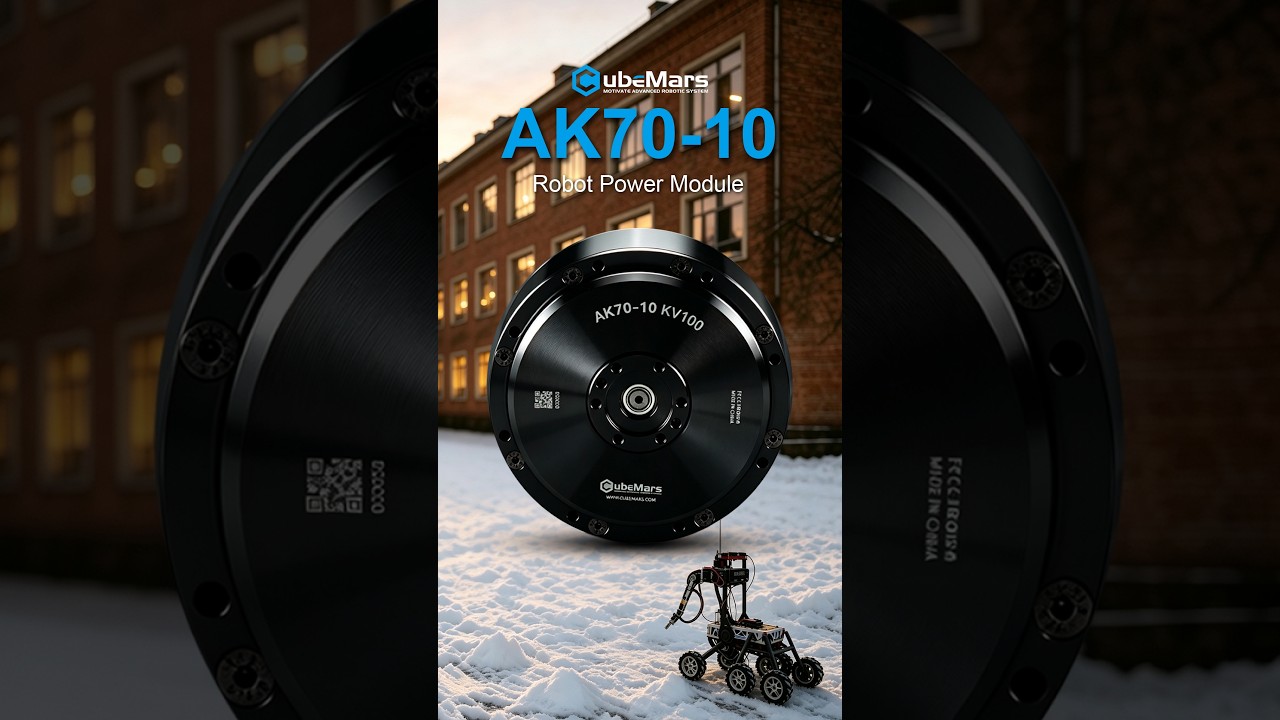
Video resmi CubeMars berdurasi 48 detik: aktuator robotik AK70-10 KV100 dengan reduksi planet 10:1, torsi nominal 8.3 Nm···
 00:36
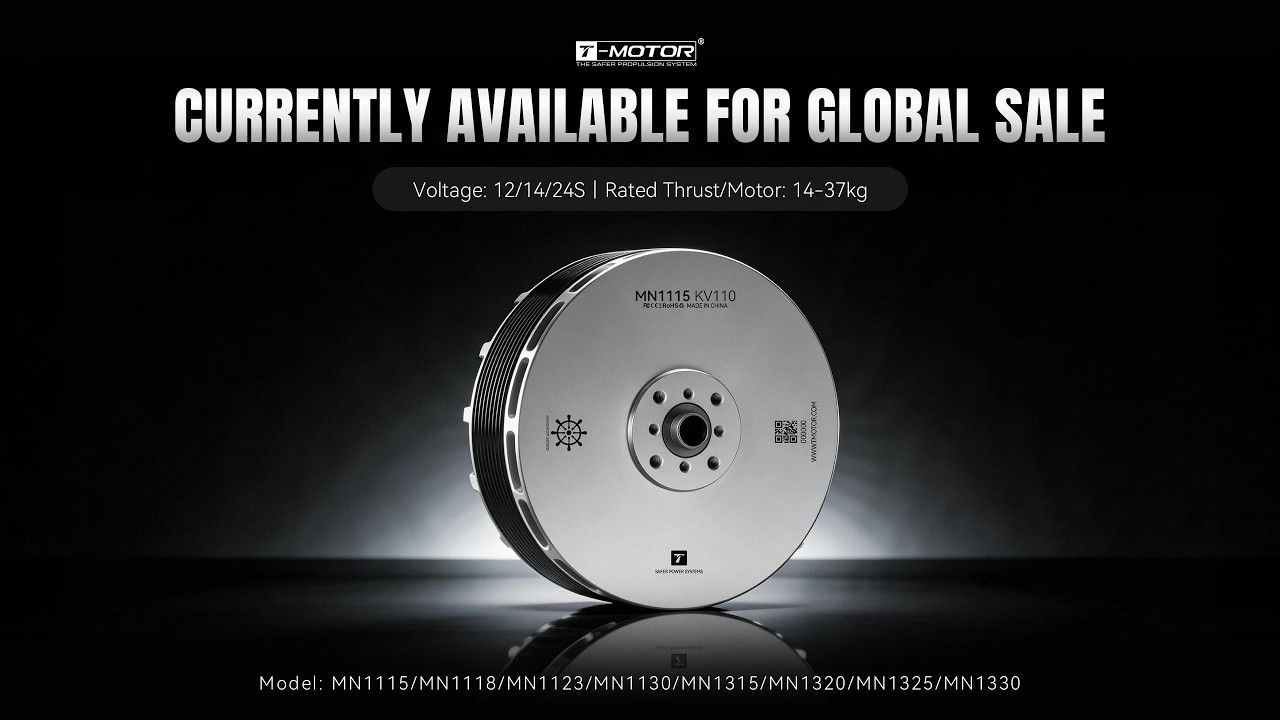
Video resmi T-Motor membahas motor UAV heavy-lift Navigator seri MN (gaya dorong 1-37 kg), dan spesifikasi kelima model ···
 02:00
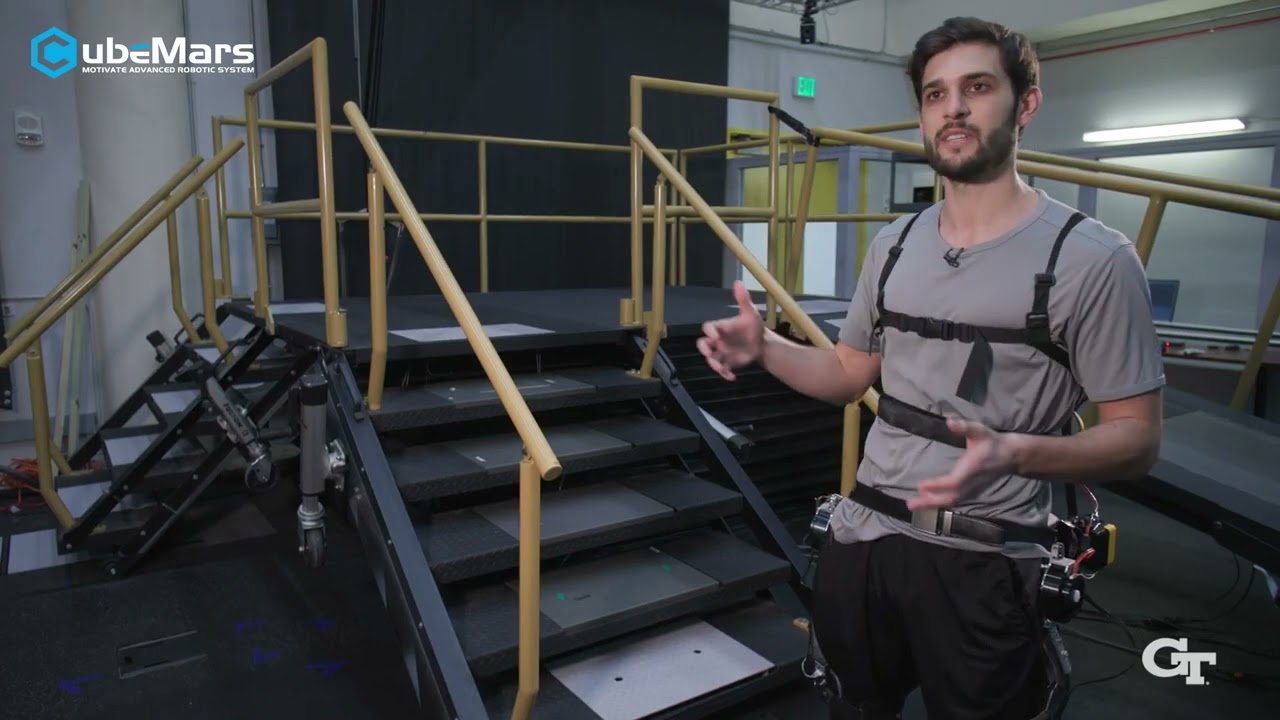
Video resmi CubeMars: aktuator robotik AK80-6 KV100 menggerakkan eksoskeleton bilateral Georgia Tech, beserta spesifikas···
 00:12
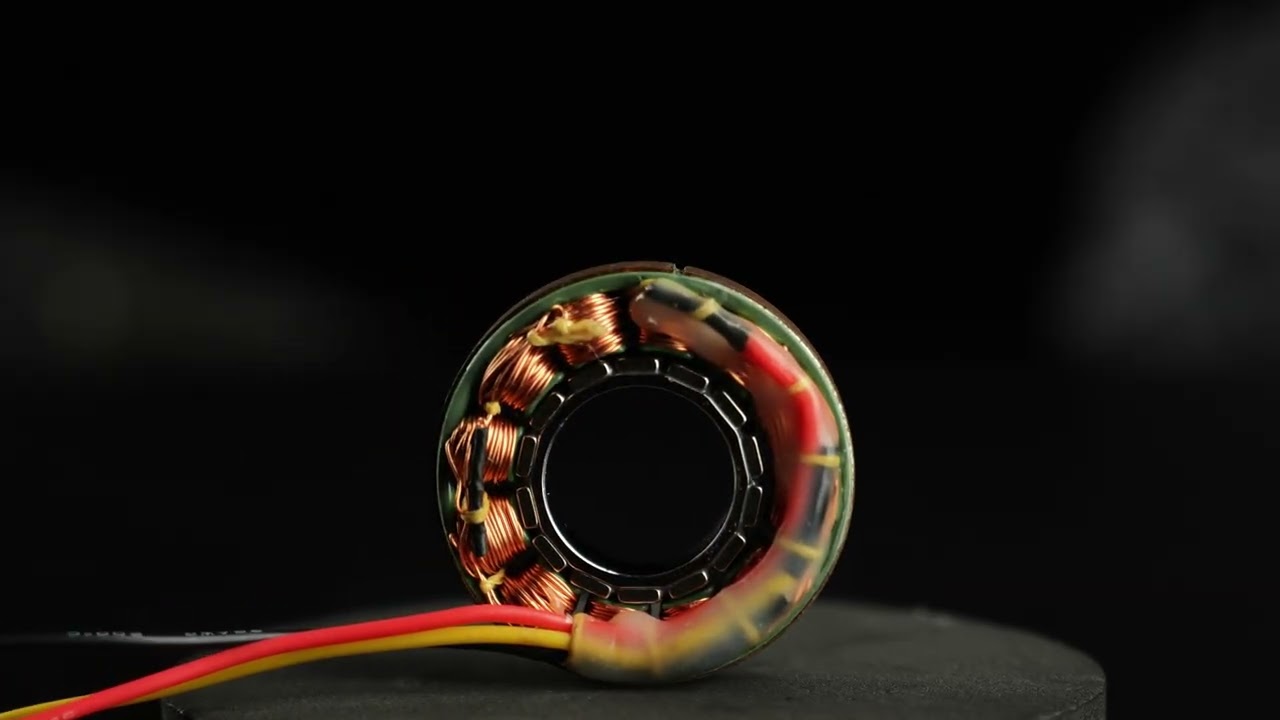
CubeMars memperkenalkan motor torsi frameless RI30 KV260 untuk sendi robot, robot humanoid, dan lengan robot - fitur uta···
 00:13
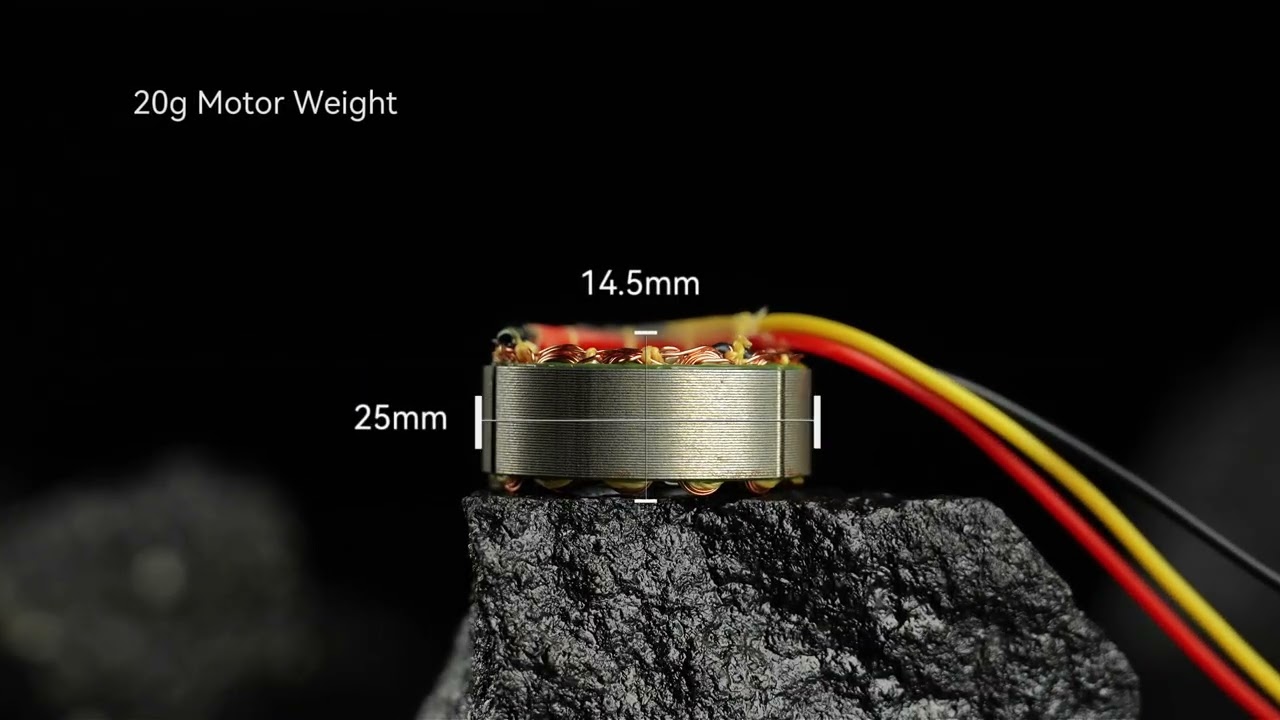
Motor torsi frameless CubeMars RI20 KV600: penggerak 20 g dan 25 mm untuk sendi robot, robot humanoid, dan lengan robot.···
 01:16
Thruster bawah air CubeMars DW25 memberi gaya dorong statis hingga 25 kgf pada 1.79 kg - video validasi resminya di tang···
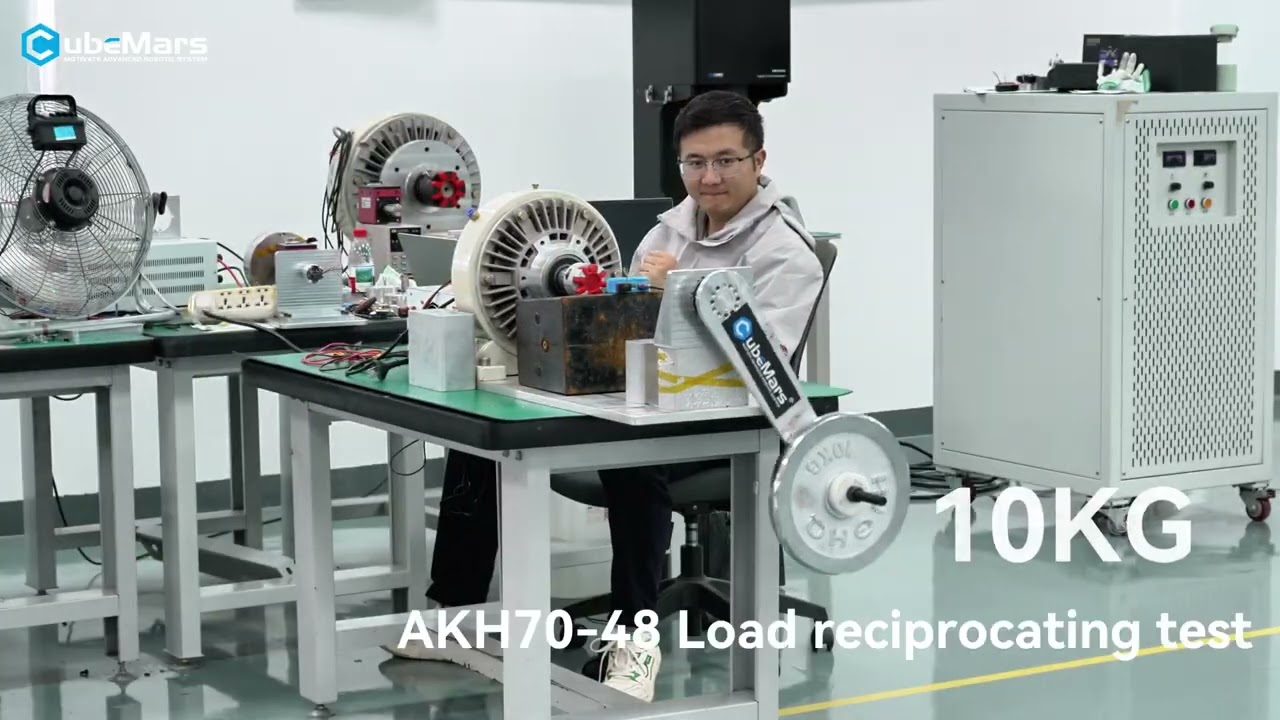 00:27
CubeMars memvalidasi aktuator planetari poros berongga AKH70-48 di bawah beban hingga 40 kg dengan rotasi 360° penuh dal···
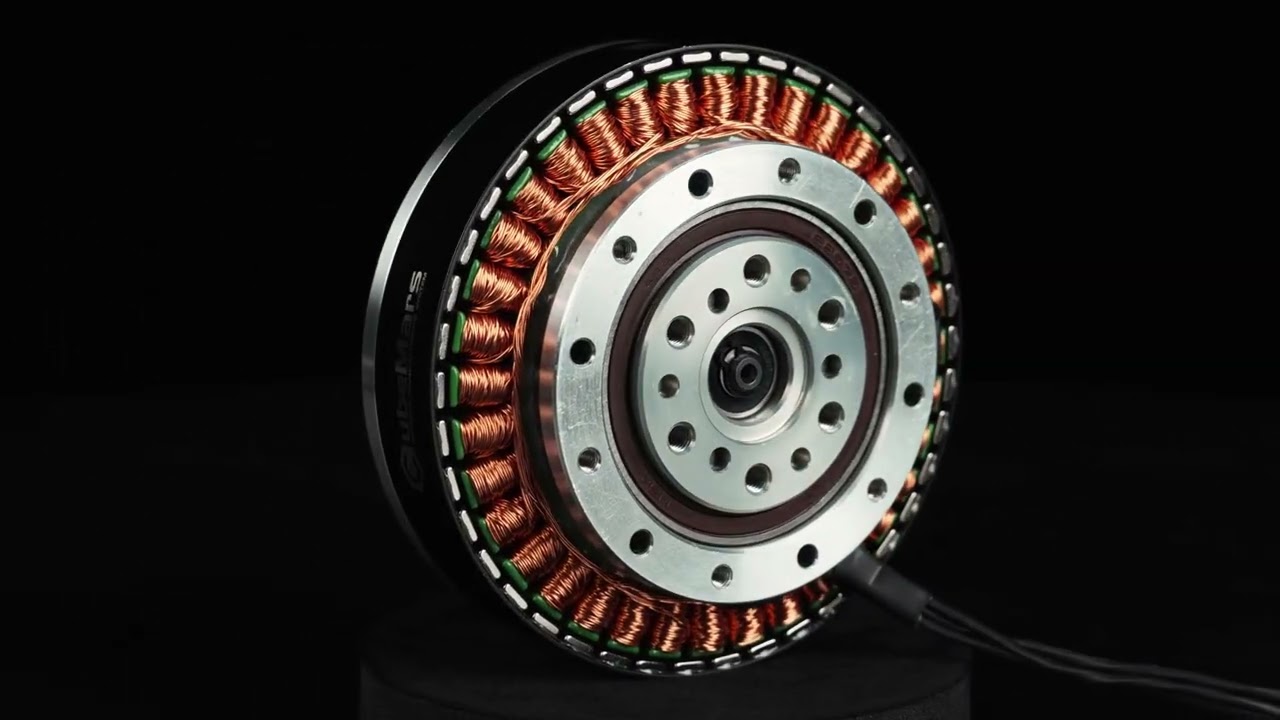 00:51
Motor quasi direct drive CubeMars seri AKE: torsi tinggi, desain kompak profil rendah, reducer terpadu untuk lengan robo···
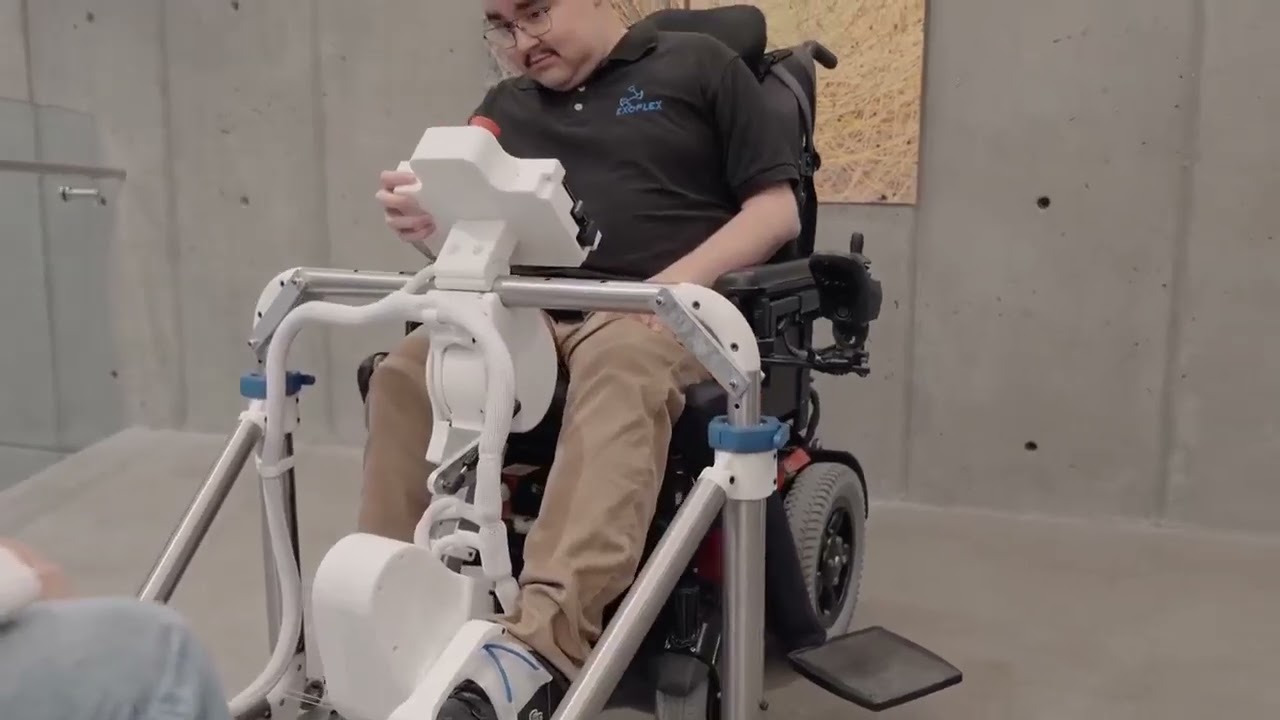 00:51
Université de Sherbrooke memakai aktuator CubeMars AK10-9 dan AK80-64 untuk gerakan peregangan presisi dalam sistem···
 02:53
Tim SuRover membangun rover swerve-drive dengan aktuator CubeMars AK60-6 dan AK10-9 untuk putaran di tempat dan navigasi···
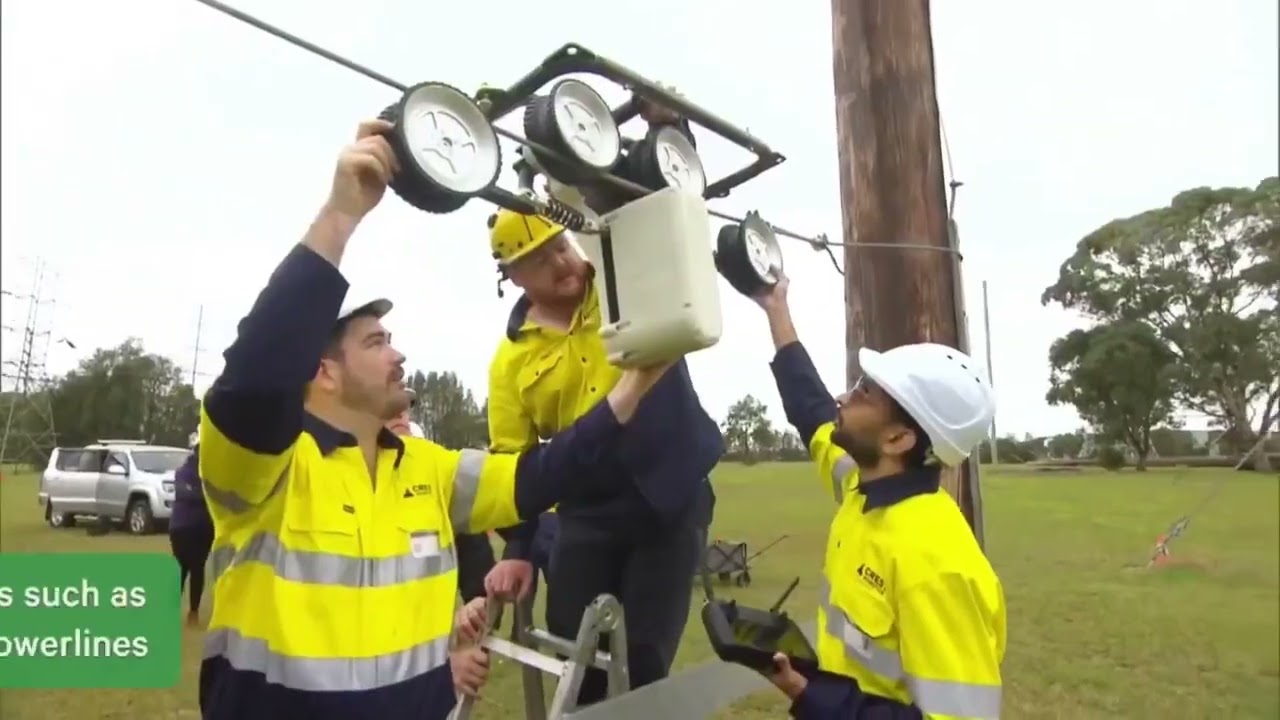 01:15
Robot inspeksi saluran transmisi Gorilla MK1 dari Transgrid memakai CubeMars RI80 untuk sendi stabil berbeban tinggi den···
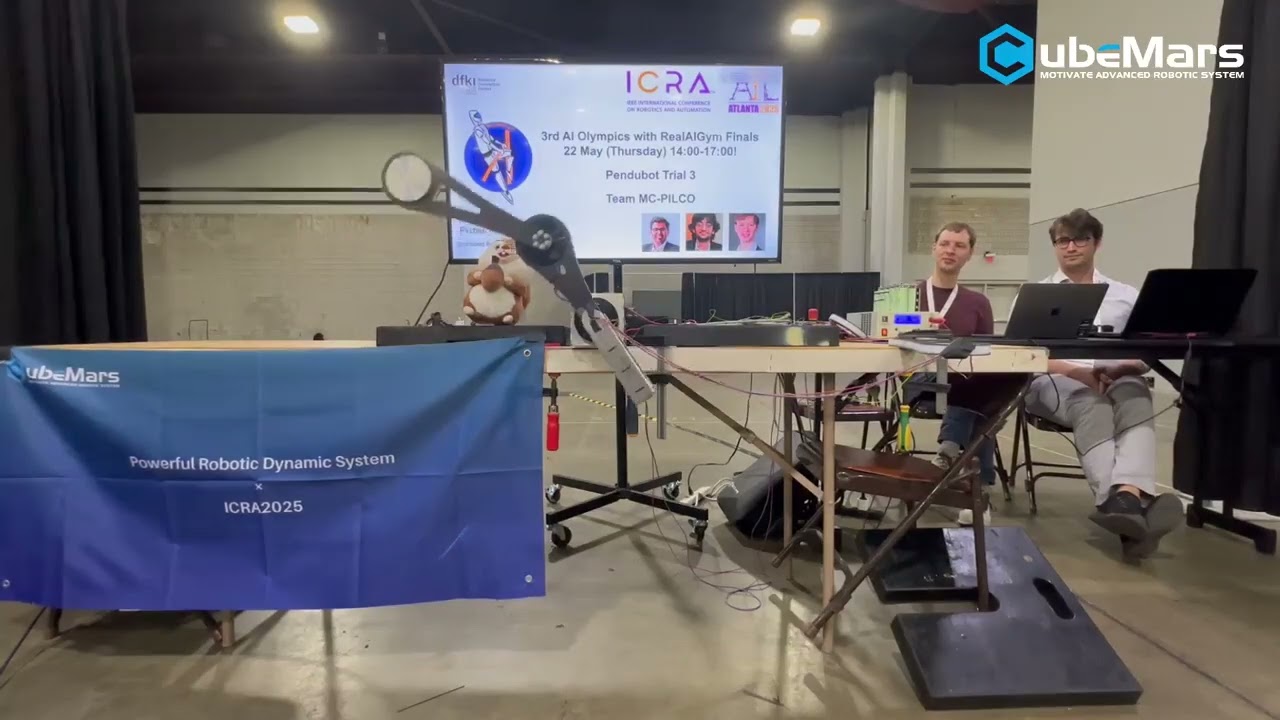 00:52
Aktuator robotik AK80-6 menggerakkan sistem robotika dinamis di AI Olympics bersama RealAIGym pada ICRA - video resmi Cu···
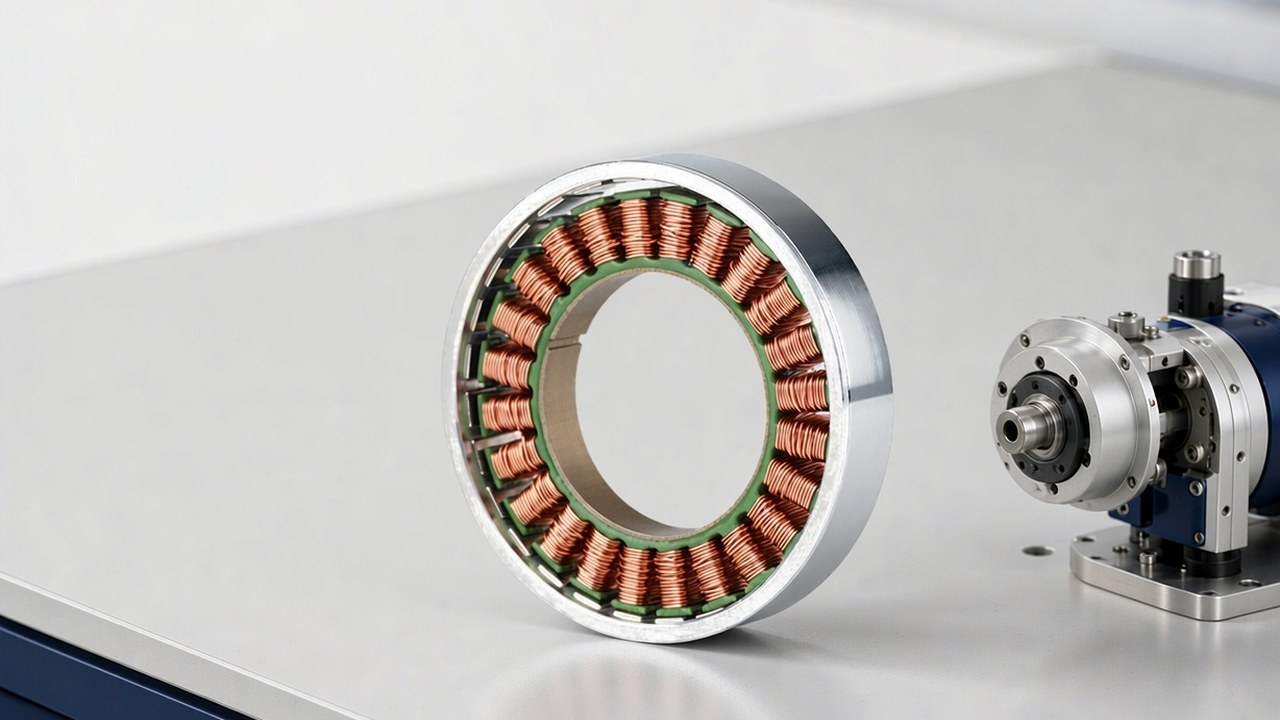 00:16
CubeMars RO50 Lite: motor frameless 105 g dengan desain lubang tembus untuk robot kolaboratif, eksoskeleton, dan otomasi···
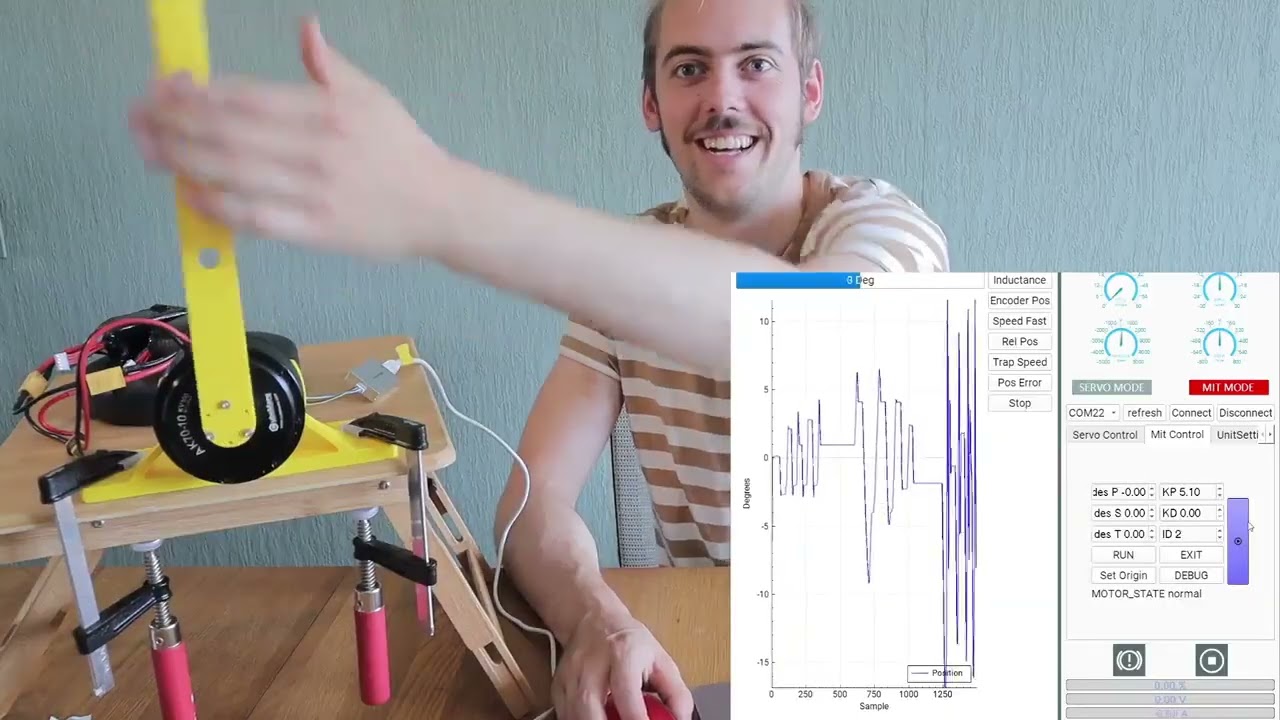 14:11
Daniel Simu membuka kemasan CubeMars AK70-10 dan menjelajahi penyiapan serta pemakaiannya pada acrobot, berikut wawasan ···
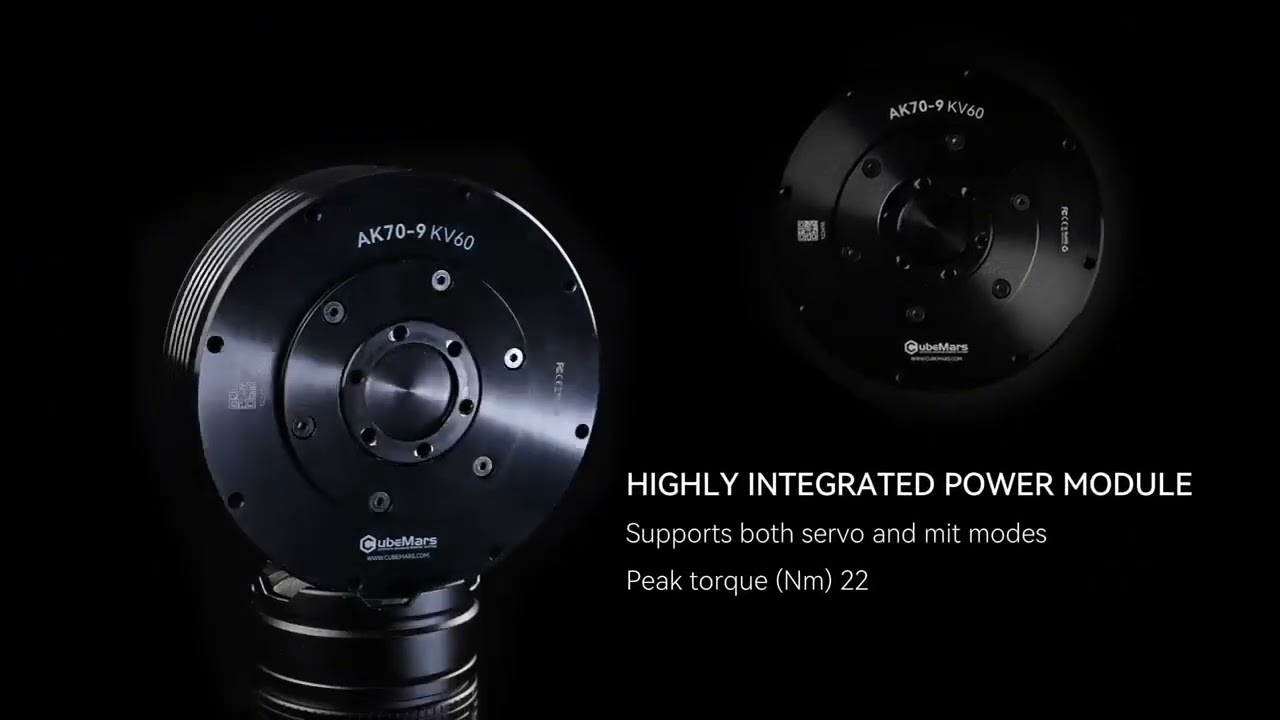 00:35
Aktuator modular CubeMars AK70-9 dan AK80-9 V3.0: gerak halus, torsi tinggi, dan kendali posisi presisi untuk sendi robo···
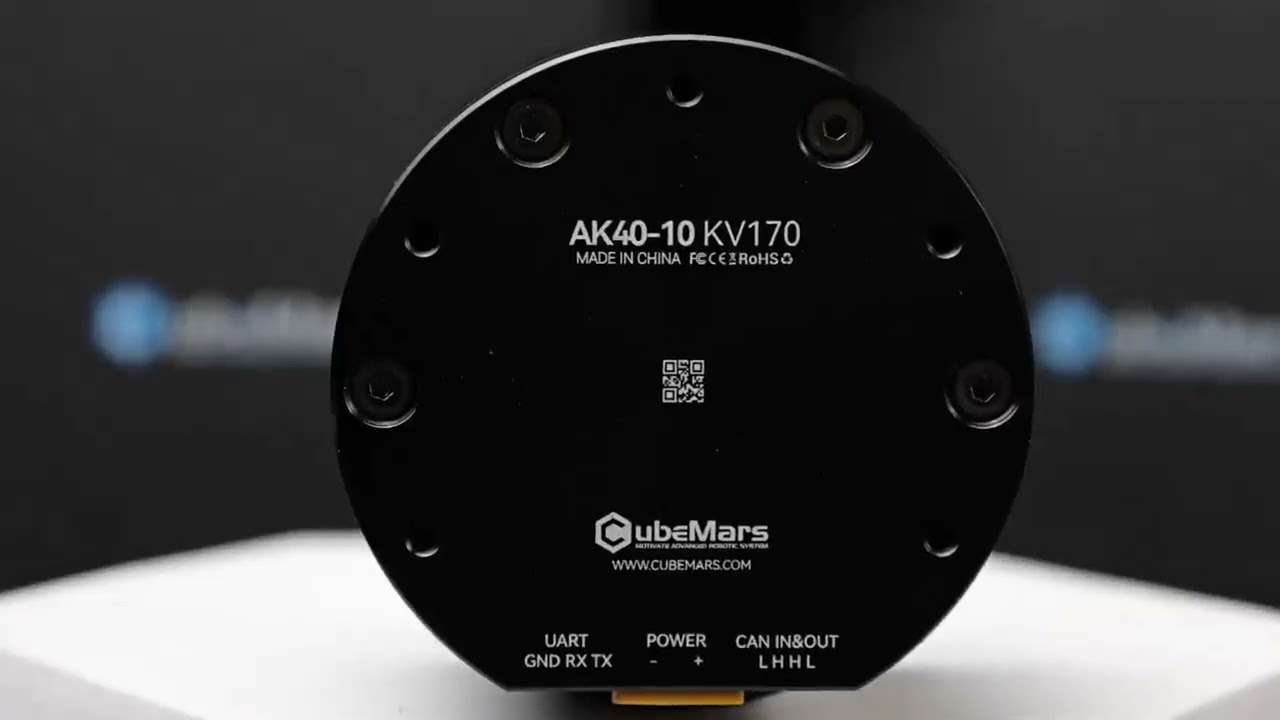 00:44
Modul daya CubeMars AK (AK40-10, AK45-10, AK45-36) memadukan motor brushless, gearbox planetari, dan driver bawaan dalam···
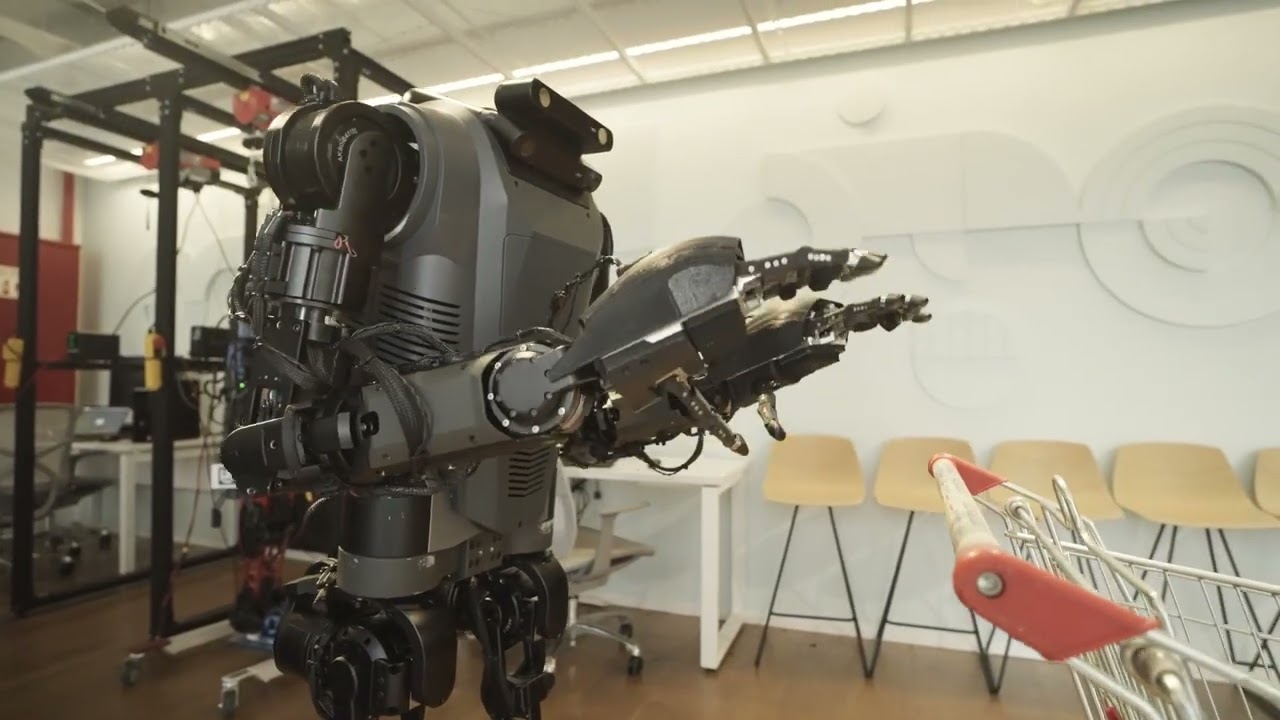 01:43
CubeMars menyediakan teknologi aktuator presisi untuk robot asistif Mentee Robotics yang dirancang membantu tugas harian···
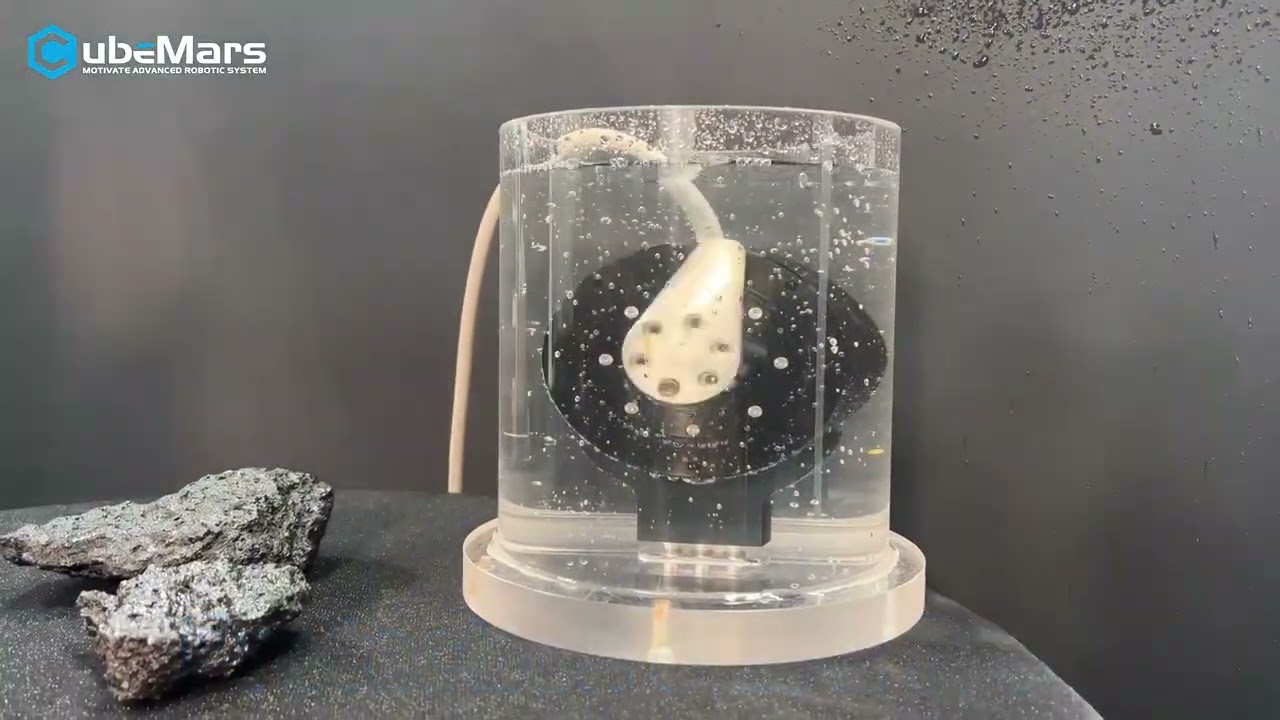 00:50
CubeMars memperagakan aktuator anti air IP66 seri AK yang bergerak halus dan presisi dalam kondisi basah ekstrem untuk r···
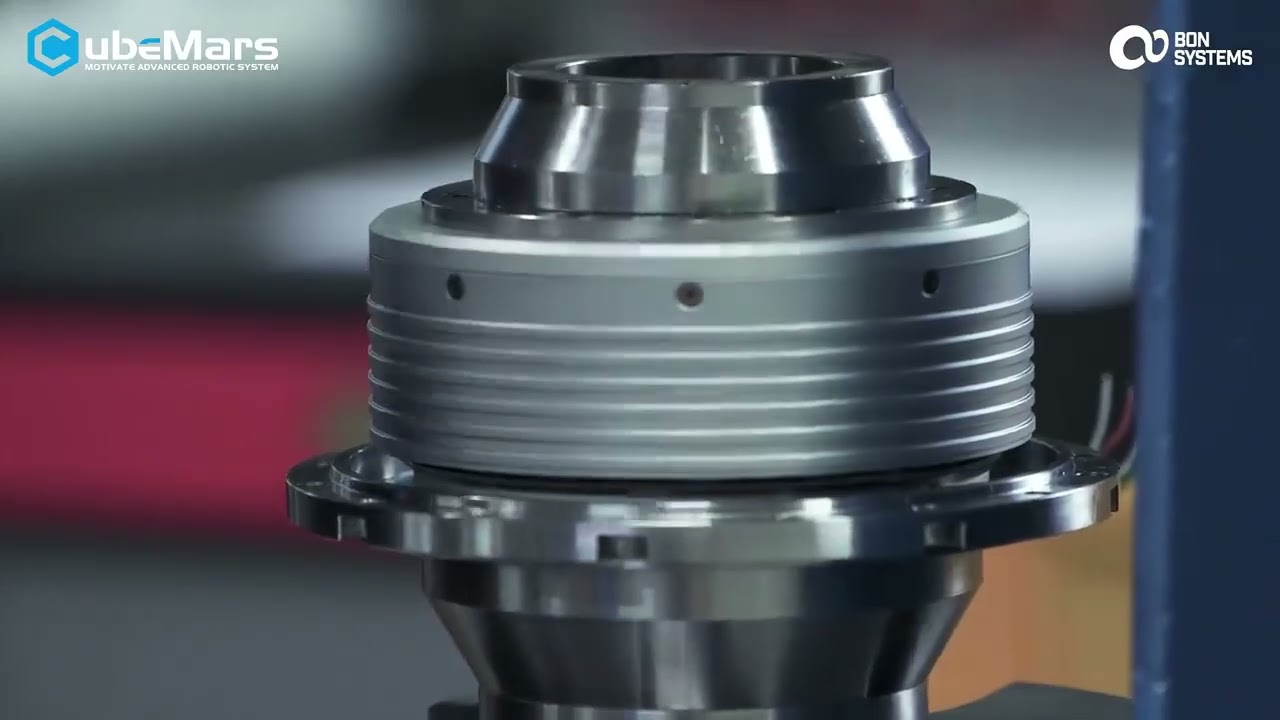 02:20
CubeMars menampilkan motor frameless RO kustom yang menggerakkan reducer cycloidal rakitan sendiri — presisi dan gerak h···
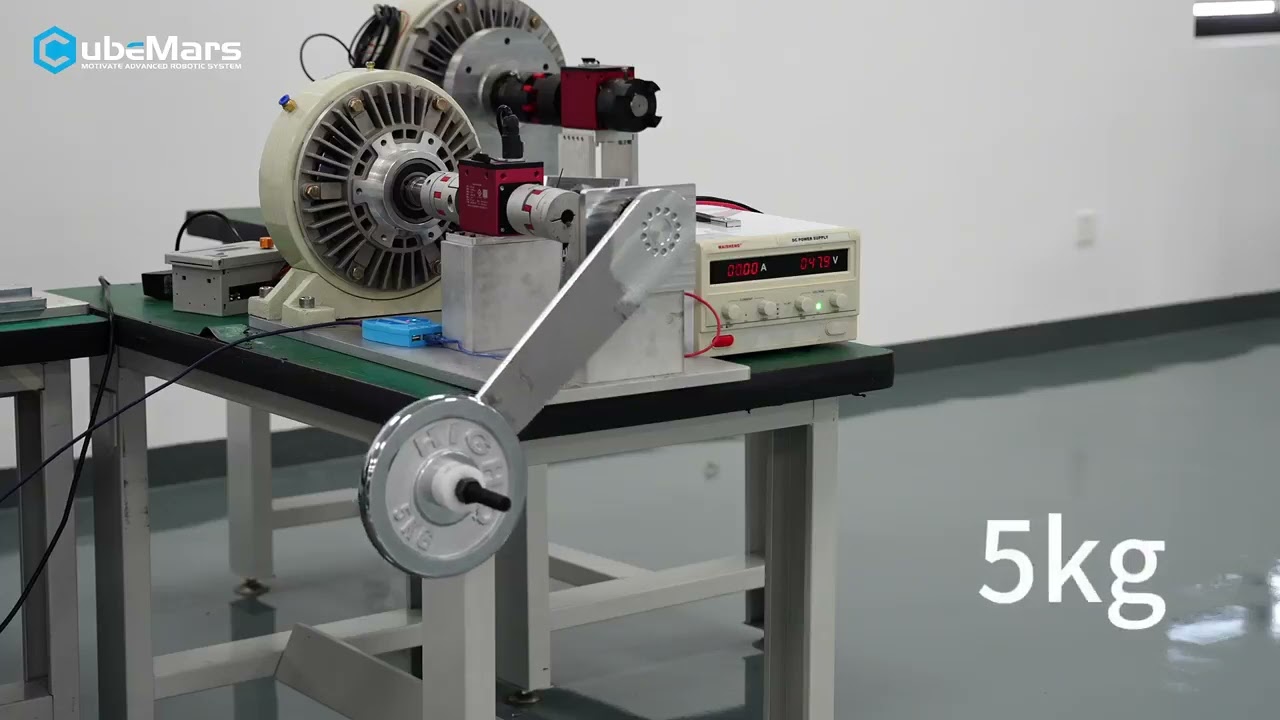 00:40
Rekaman pengujian awal motor CubeMars baru yang mencapai torsi puncak 245 Nm pada beban 35 kg dengan lengan tuas 400 mm;···
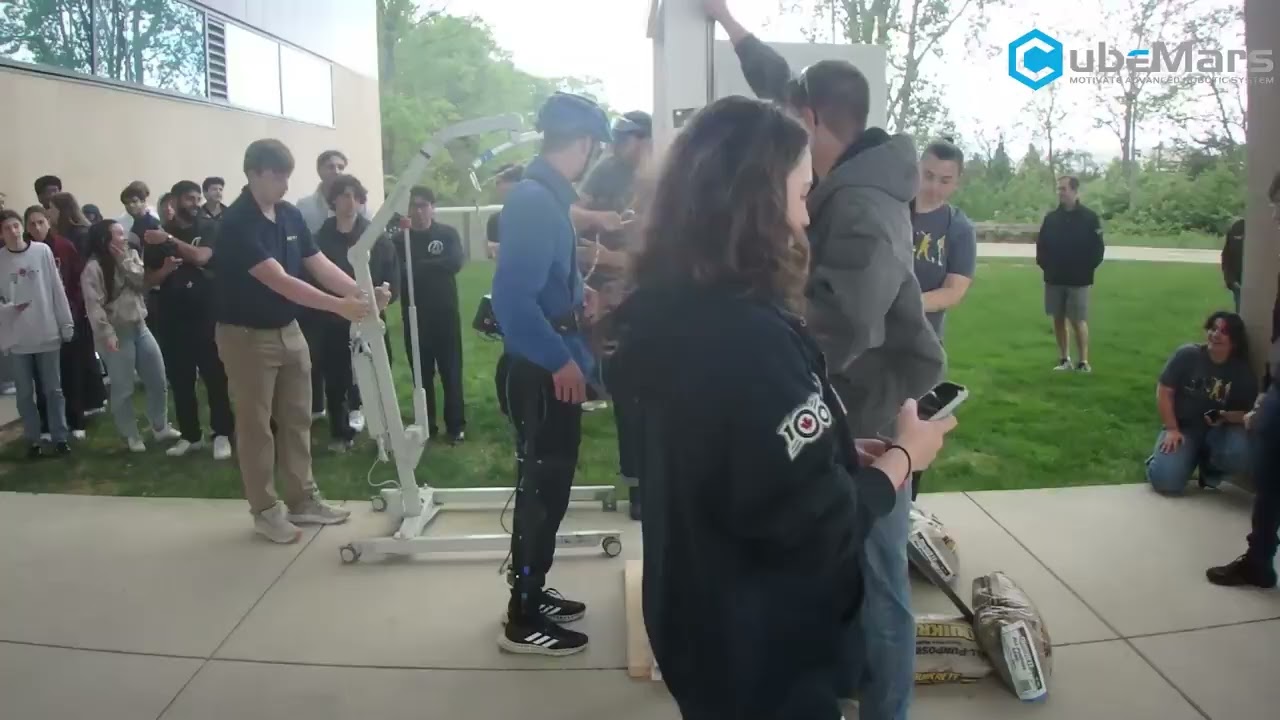 00:37
Tim BioMechatronics Queen's meraih juara 1 pada tantangan eksoskeleton ACE dengan desain khusus yang digerakkan aktuator···

Motor gimbal 16V dan 24V membagi kelas ini menurut ukuran sumbu: tegangan nominal, torsi, dan muatan menentukan tegangan···

Motor UAV inspeksi dipilih berdasarkan daya dorong yang ditahan pada throttle parsial, bukan angka puncaknya. Empat cata···

Motor UAV pertanian menahan torsi throttle parsial dengan tangki semprotan penuh. Padankan KV, ukuran stator, dan headro···

Motor BLDC untuk UAV Industri: siklus kerja, margin daya dorong, margin termal, dan massa muatan pada delapan catatan T-···

Motor drone VTOL dipadankan dengan dua tugas berlawanan: daya dorong hover pada tahap angkat dan efisiensi jelajah, diba···

Motor UAV endurance panjang dipilih melalui satu rantai: efisiensi, panas, tugas, massa, dan tegangan bus, dibandingkan ···

Panduan memilih motor BLDC untuk robot rehabilitasi: torsi nominal, rasio reduksi, dan kemampuan digerakkan balik pada s···

Motor torsi frameless torsi tinggi: geometri stator, KV dan Kt, arus fasa, rugi tembaga, dan jalur beban, dengan kit Cub···
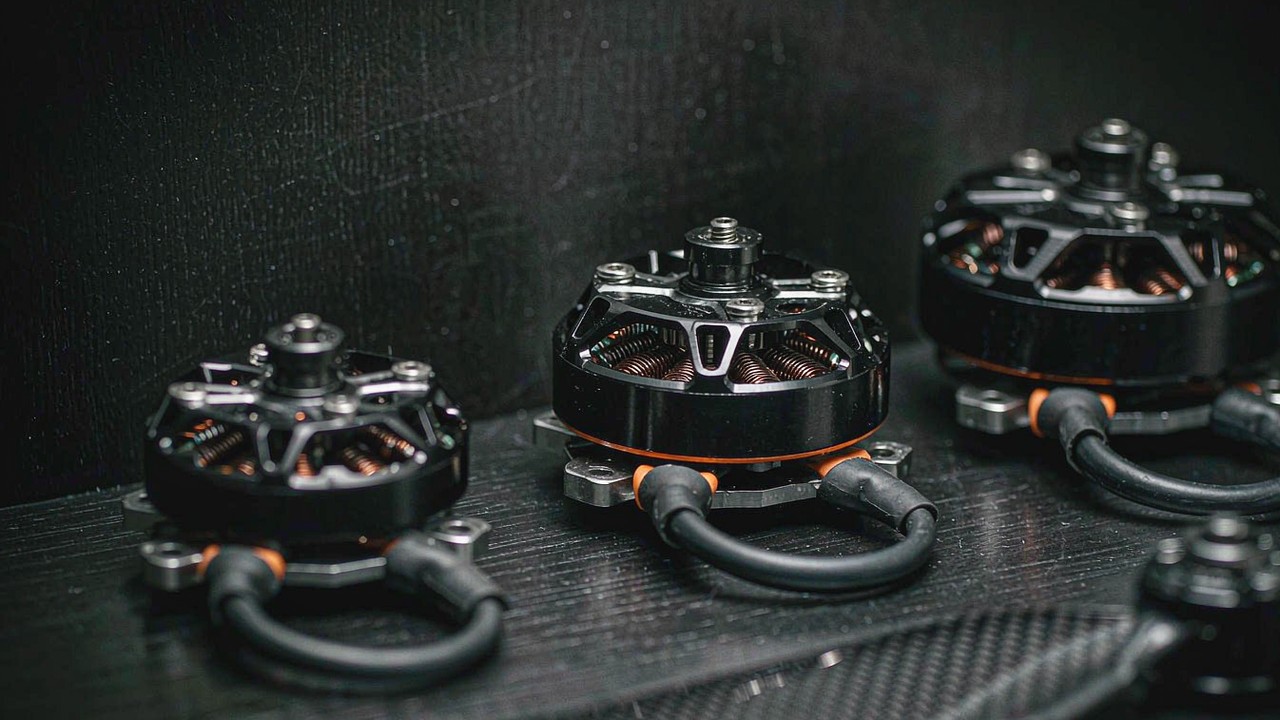
Panduan memilih motor BLDC untuk drone balap FPV: kelas propeller, KV terhadap paket baterai, resistansi kumparan, arus ···
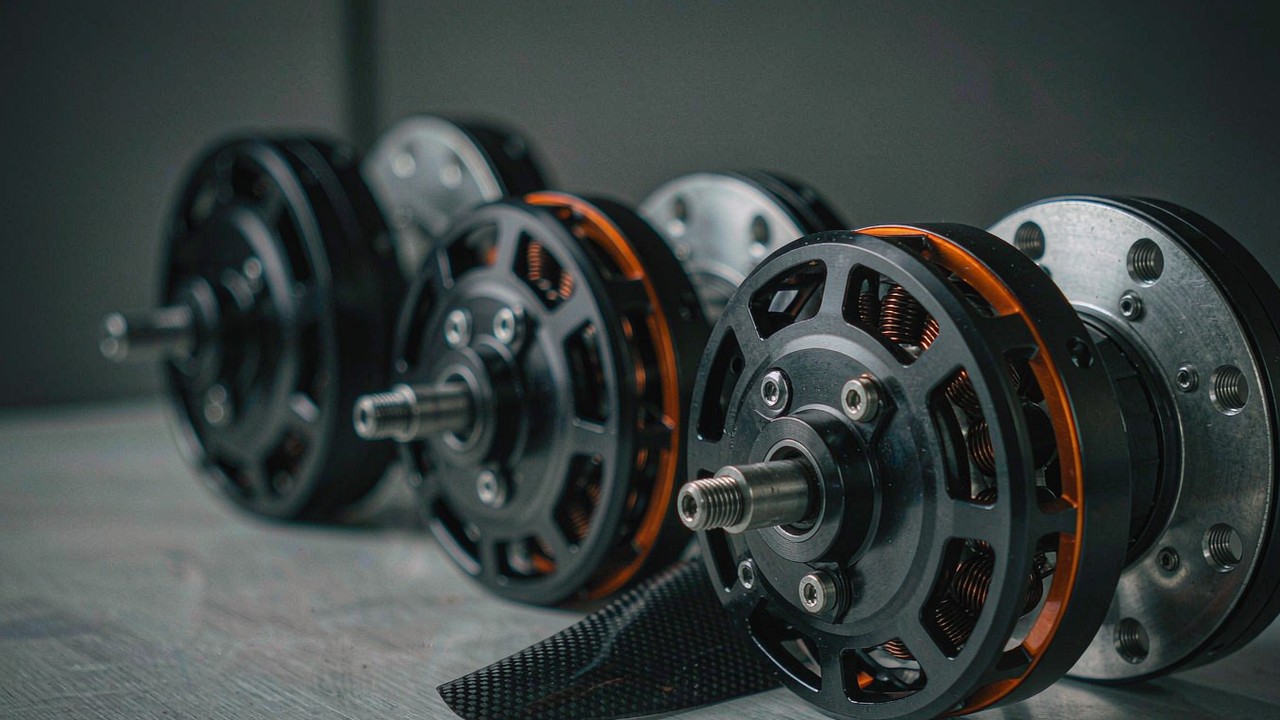
Motor BLDC untuk model sayap tetap: propeller, KV, dan jumlah sel membentuk satu rantai, serta peran kecepatan pitch dan···
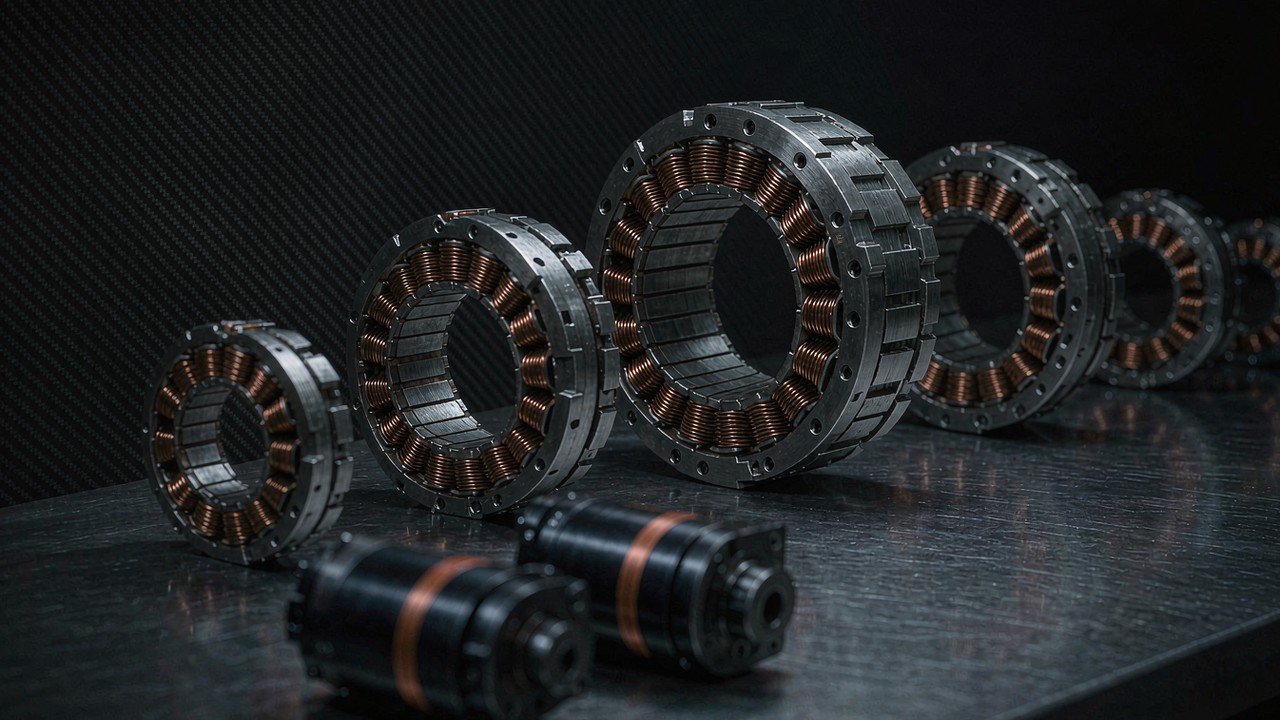
Motor BLDC untuk robot beroda: kit direct-drive tanpa rangka versus aktuator roda beroda gigi, torsi tugas kontinu, beba···
Model aktuator robotik CubeMars mana yang menerima bus 48 V, apa yang diubah tegangan lebih tinggi, serta kendala driver···
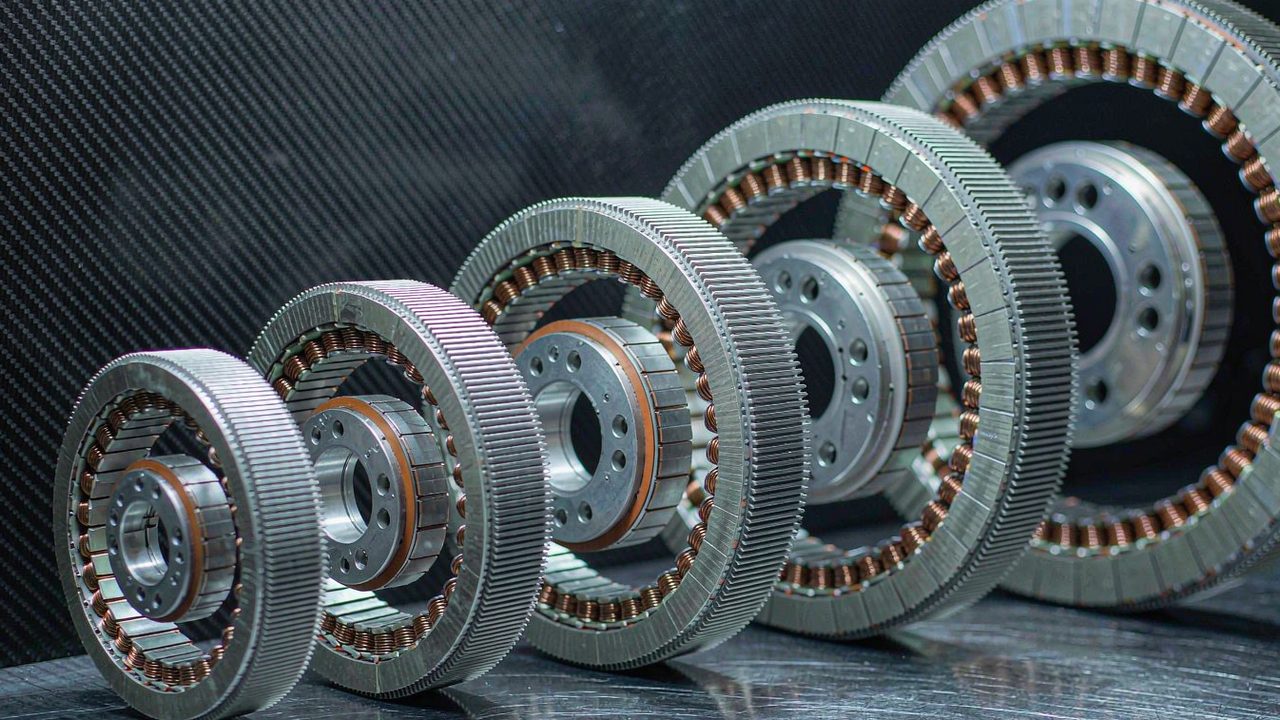
Dua belas motor torsi tanpa rangka dari 20 g hingga 710 g dibandingkan dalam tiga tingkat performa, dengan torsi, daya, ···
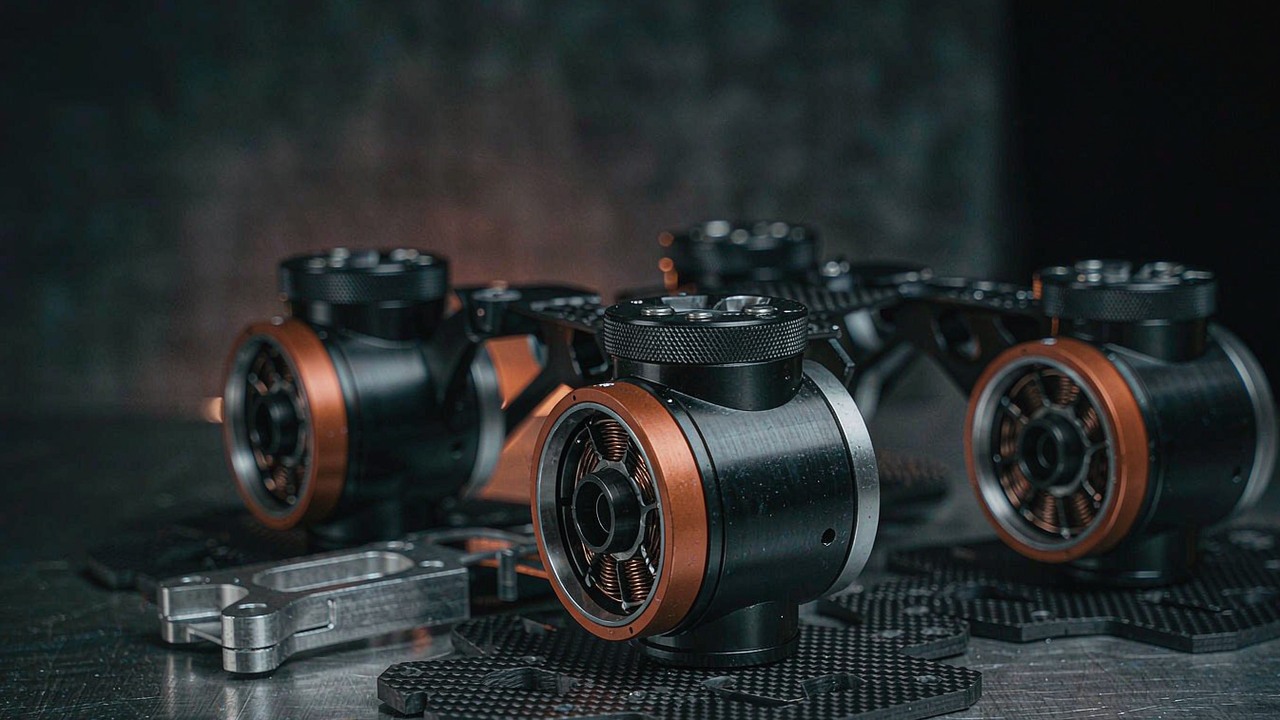
Motor BLDC untuk sendi tungkai robot berkaki empat: yang menentukan siklus kerja adalah torsi kontinu pada fase tumpu da···
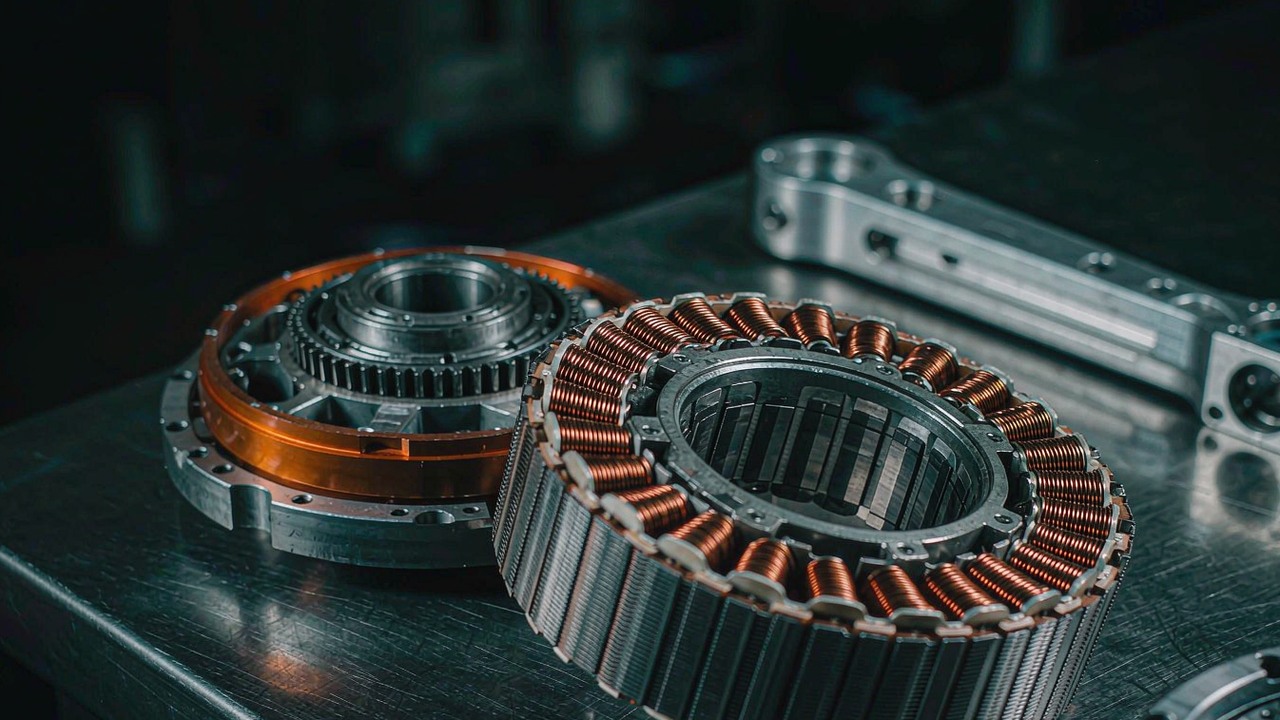
Motor BLDC untuk lengan cobot: batas gaya, pemanduan tangan, tugas kontinu, dan massa distal menetapkan spesifikasi send···
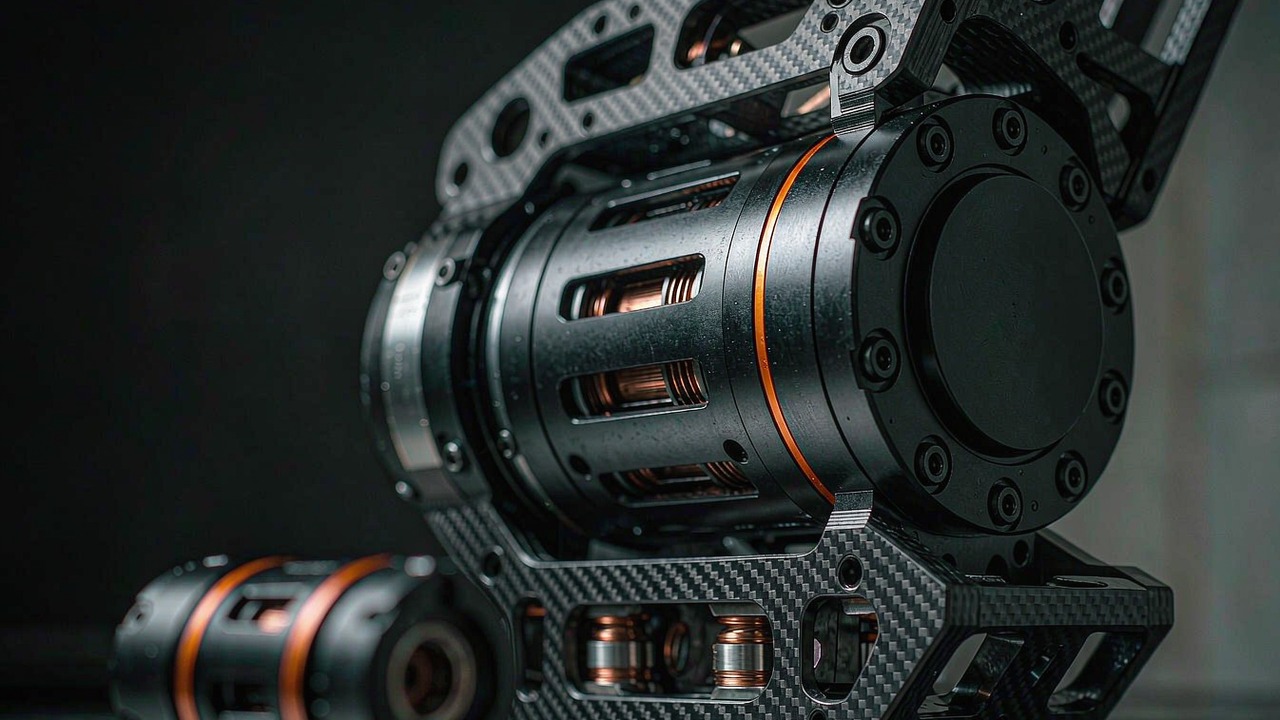
Motor BLDC untuk sendi robot humanoid: jendela torsi, rasio reduksi, kecepatan sendi, selubung dan massa distal, dibaca ···
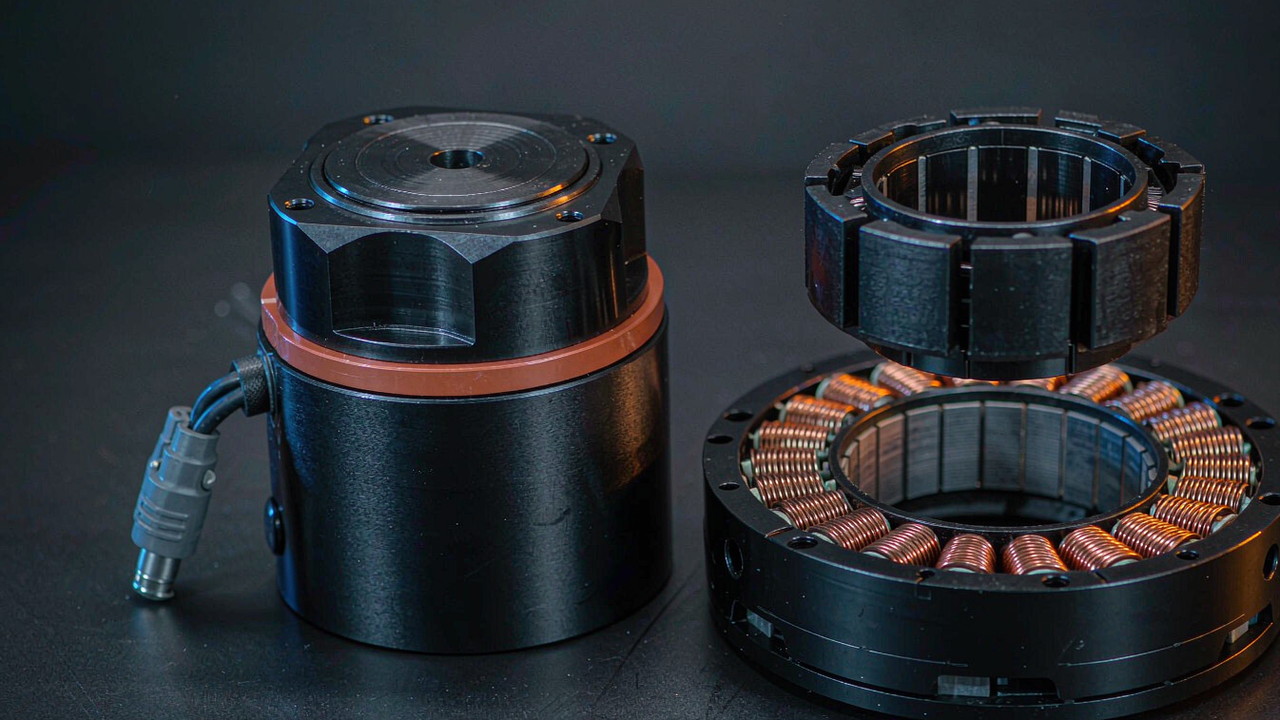
Motor torsi tanpa rangka atau aktuator tersegel: cara memilih sendi eksoskeleton lewat kepadatan torsi, backlash, dimens···
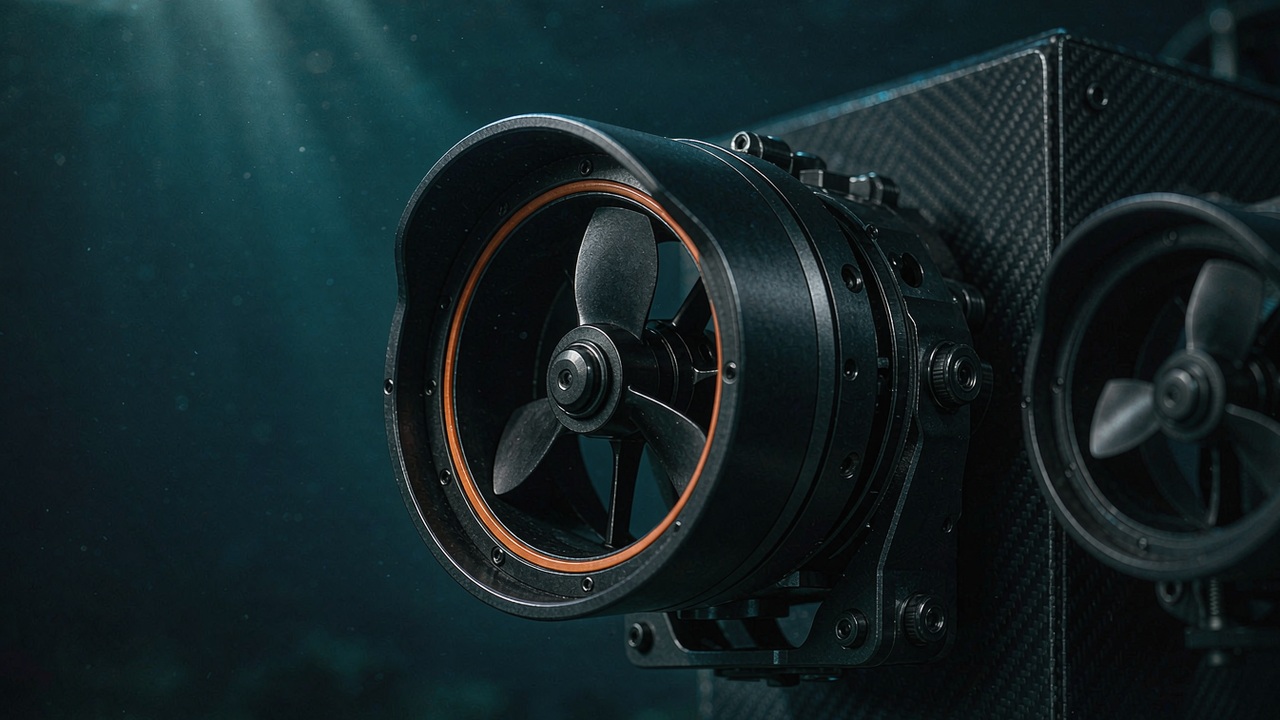
Lima langkah menentukan ukuran thruster ROV: daya dorong, penyekatan dan peringkat kedalaman, motor BLDC, saluran baling···
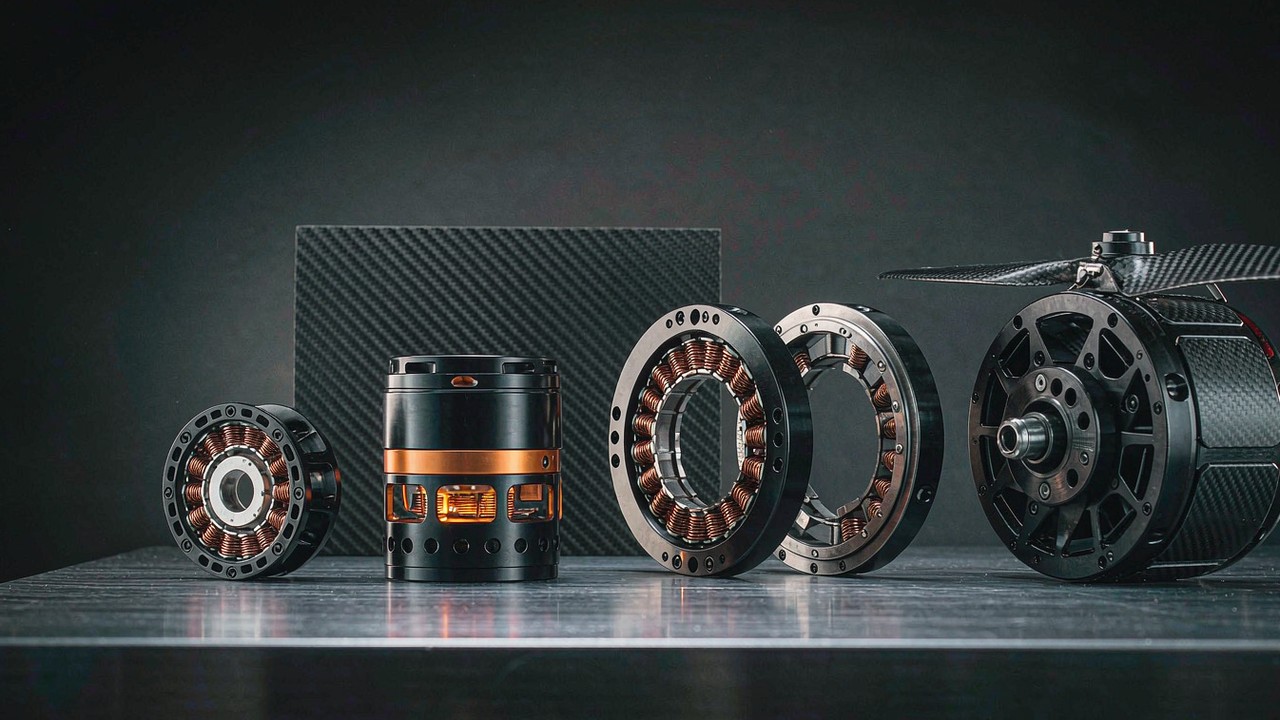
Bagaimana motor BLDC bekerja, kolom spesifikasi yang menentukan pilihan untuk 2026-2027, dan aplikasi yang dilayani masi···
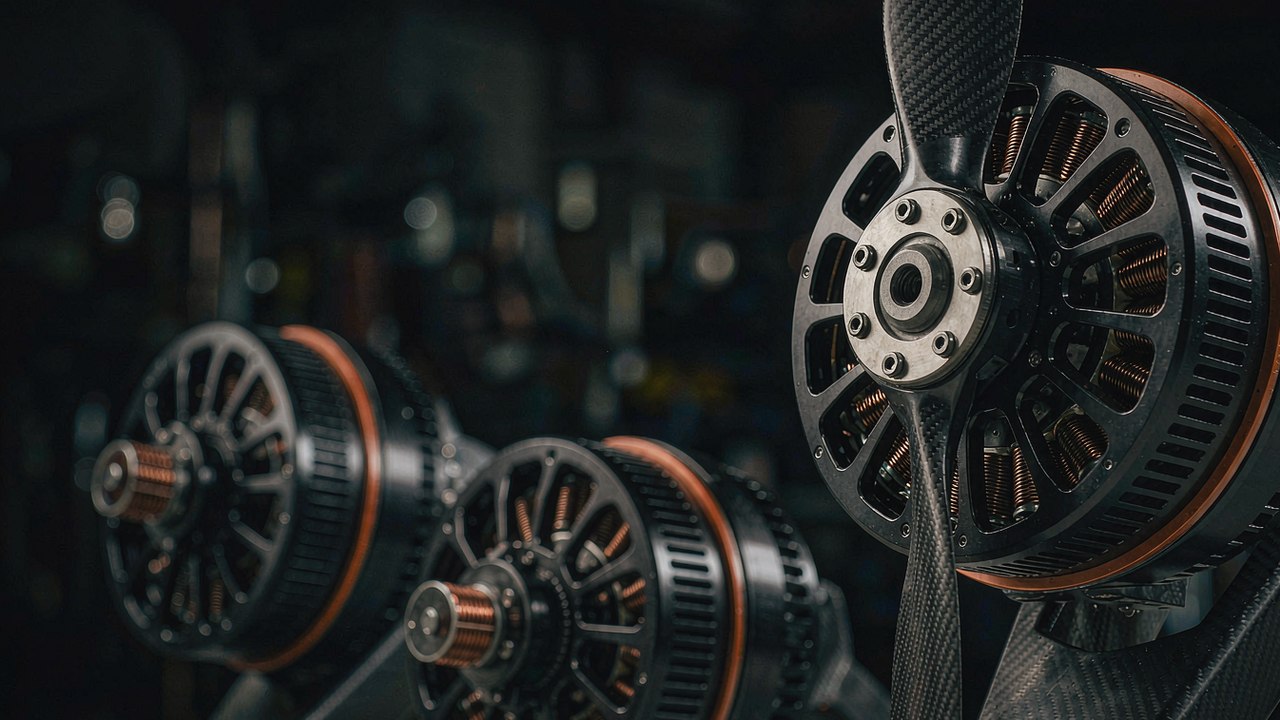
Cara memilih motor T-Motor U15 untuk propulsi pesawat berawak: daya dorong tersisa saat satu motor gagal, arus puncak, r···
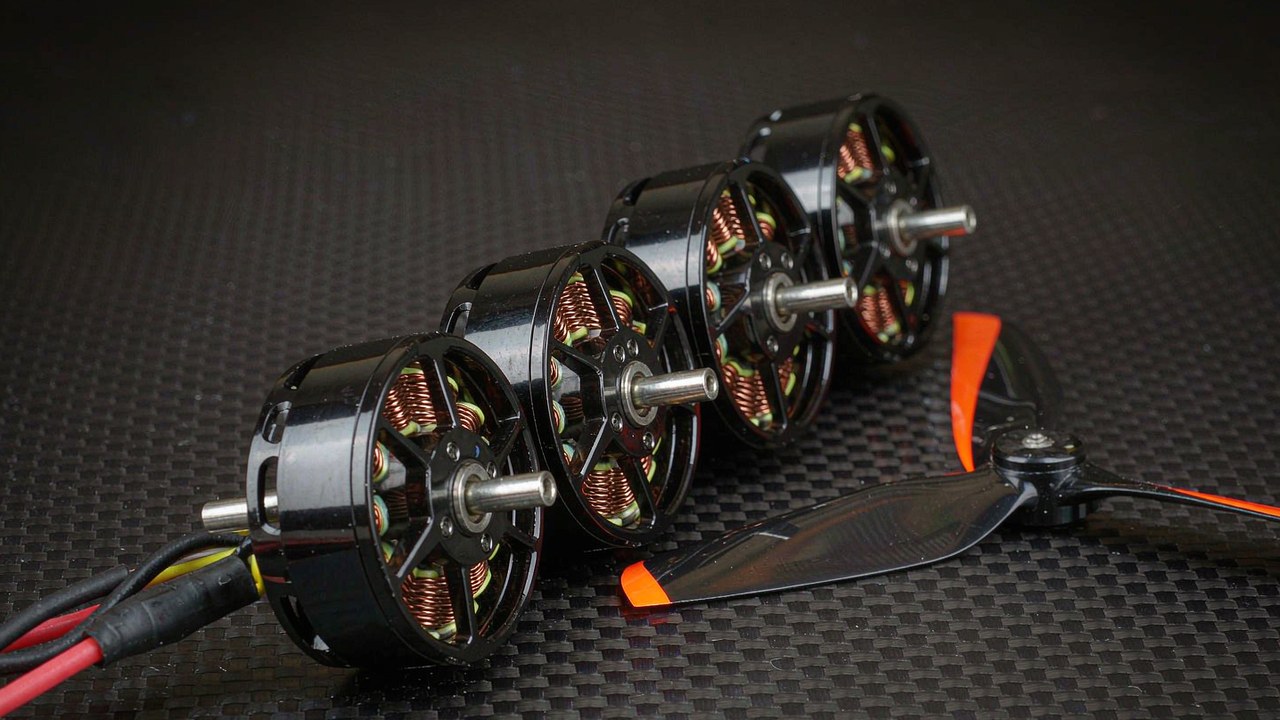
Bandingkan motor BLDC untuk drone balap FPV: empat motor T-Hobby dari 9.8 g hingga 34.3 g, dengan KV, daya dorong, jende···
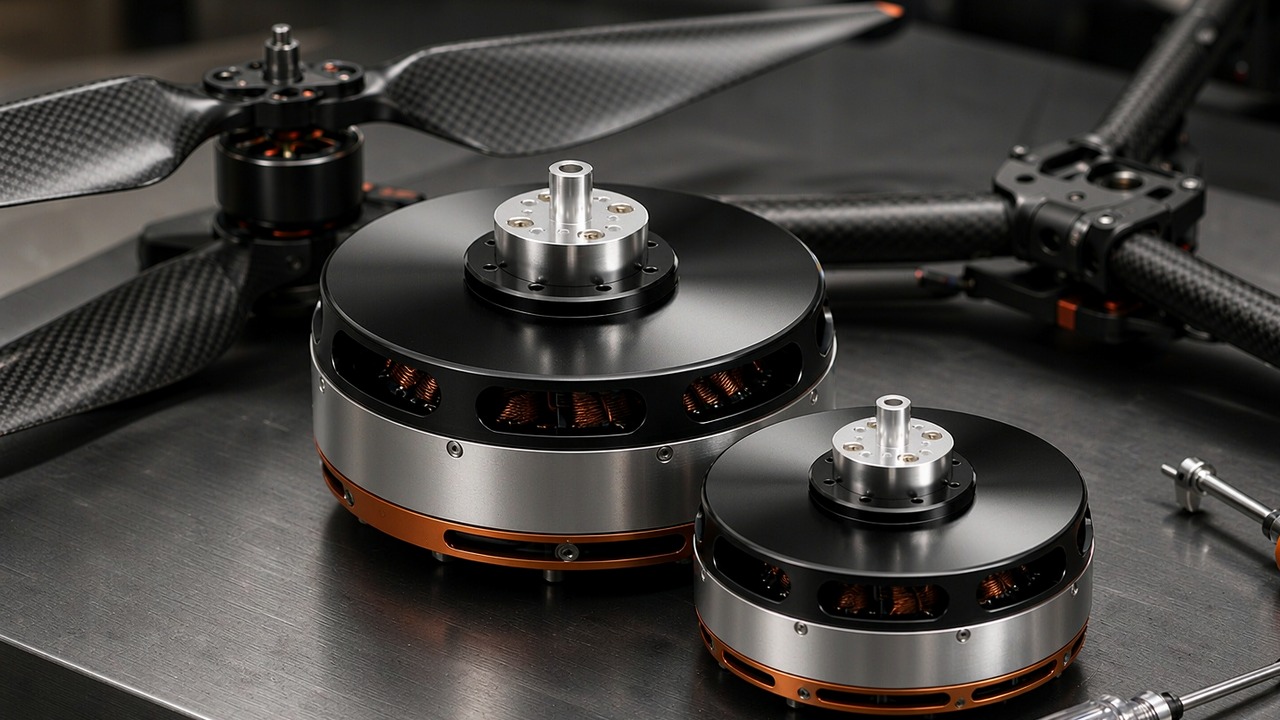
Massa, gaya dorong per motor, dan margin 180 s menentukan motor heavy-lift. Tiga motor outrunner T-Motor seri U dari 2.8···
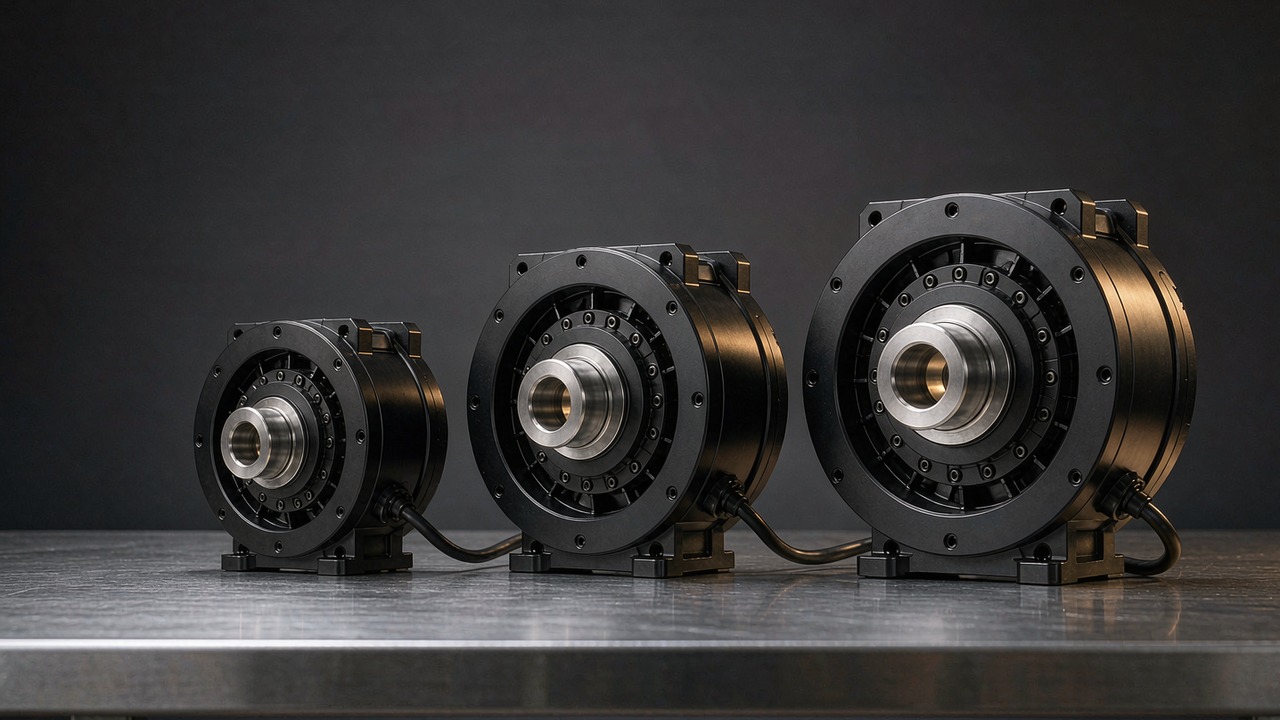
Massa, kemampuan digerakkan balik, dan kepadatan torsi menentukan pilihan aktuator eksoskeleton. Bandingkan tiga modul C···
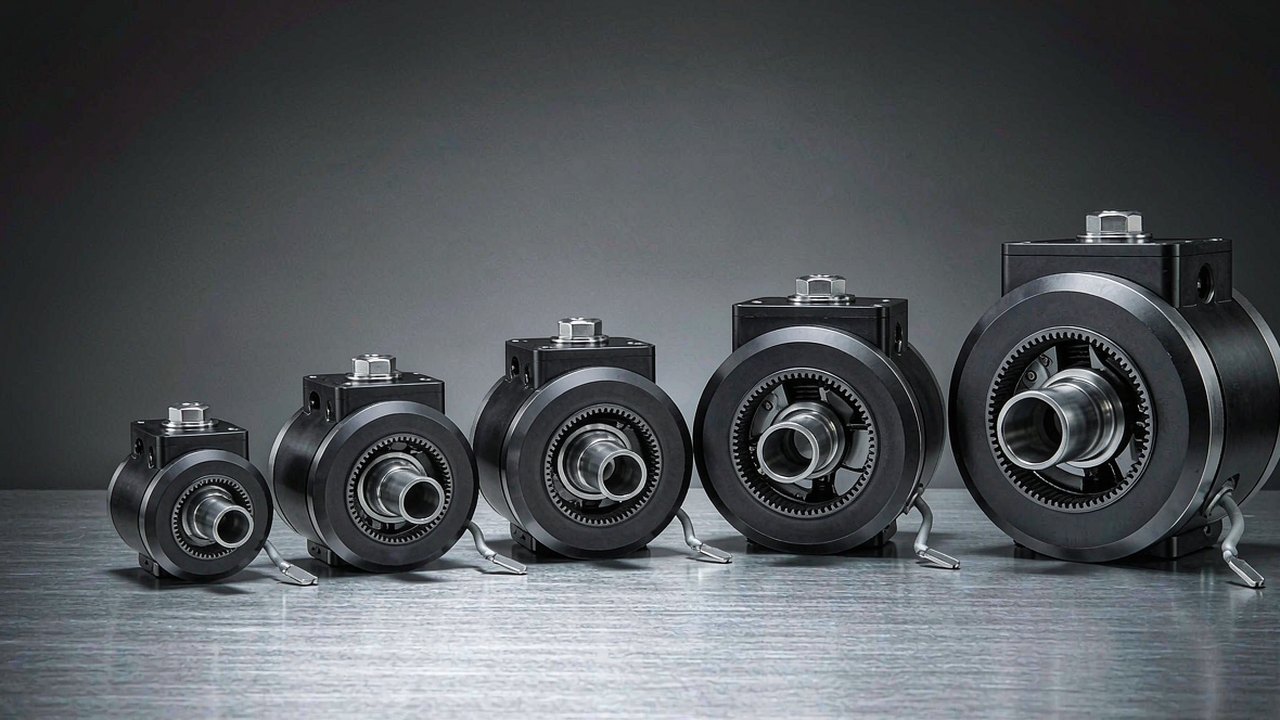
Panduan memilih modul sendi: lima aktuator CubeMars 190 g hingga 1.4 kg dibandingkan berdasarkan torsi, reduksi, kecepat···
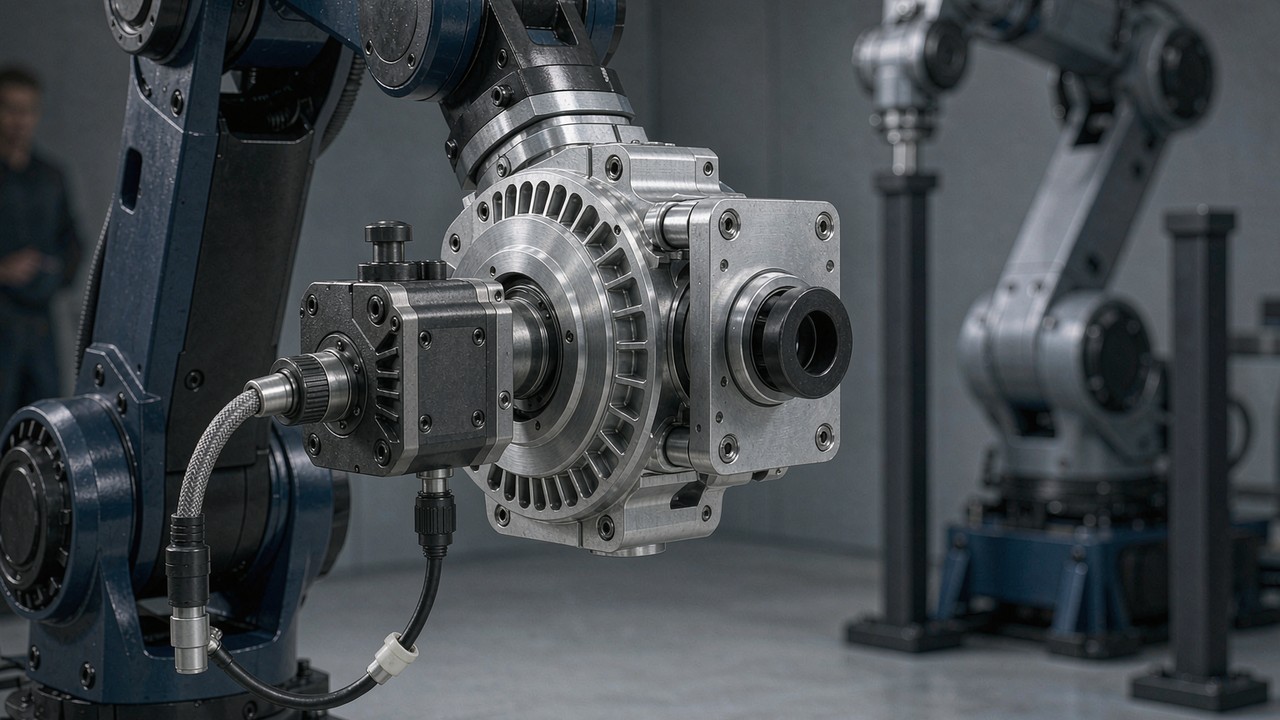
Perbandingan aktuator robotik terpadu: perbedaan torsi, rasio reduksi, bobot, dan kendali pada modul CubeMars AK, AKE, d···
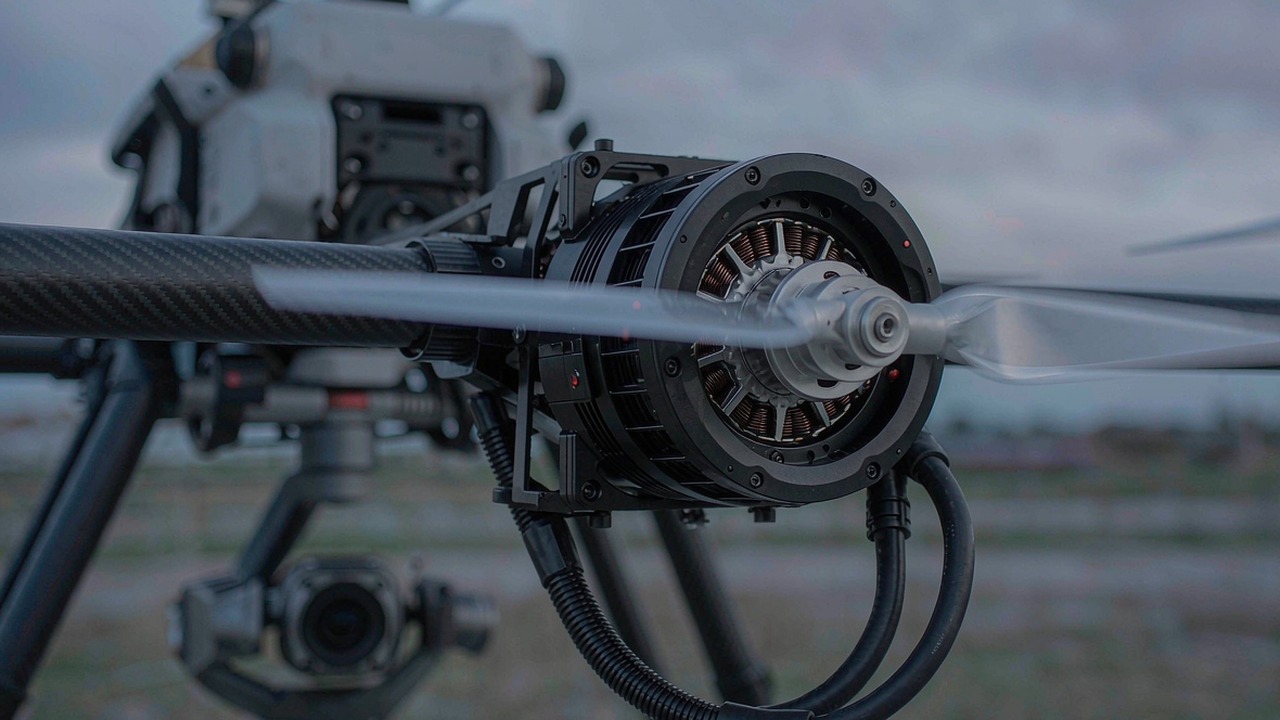
Cara memilih motor propulsi UAV: KV, konfigurasi stator, resistansi internal, daya 180 s, dan massa pada seri T-Motor U,···
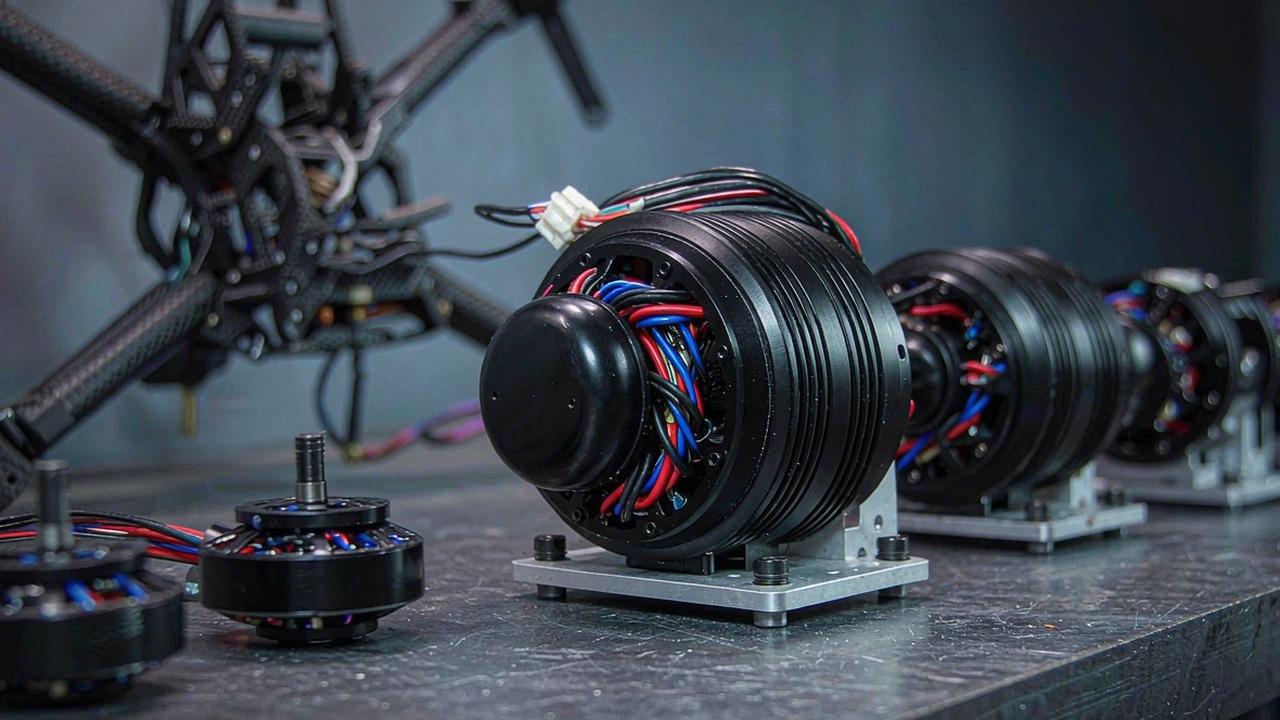
Seleksi motor drone untuk FPV, sayap tetap, dan VTOL: KV, ukuran stator, resistansi kumparan, daya 180 s, dan massa pada···
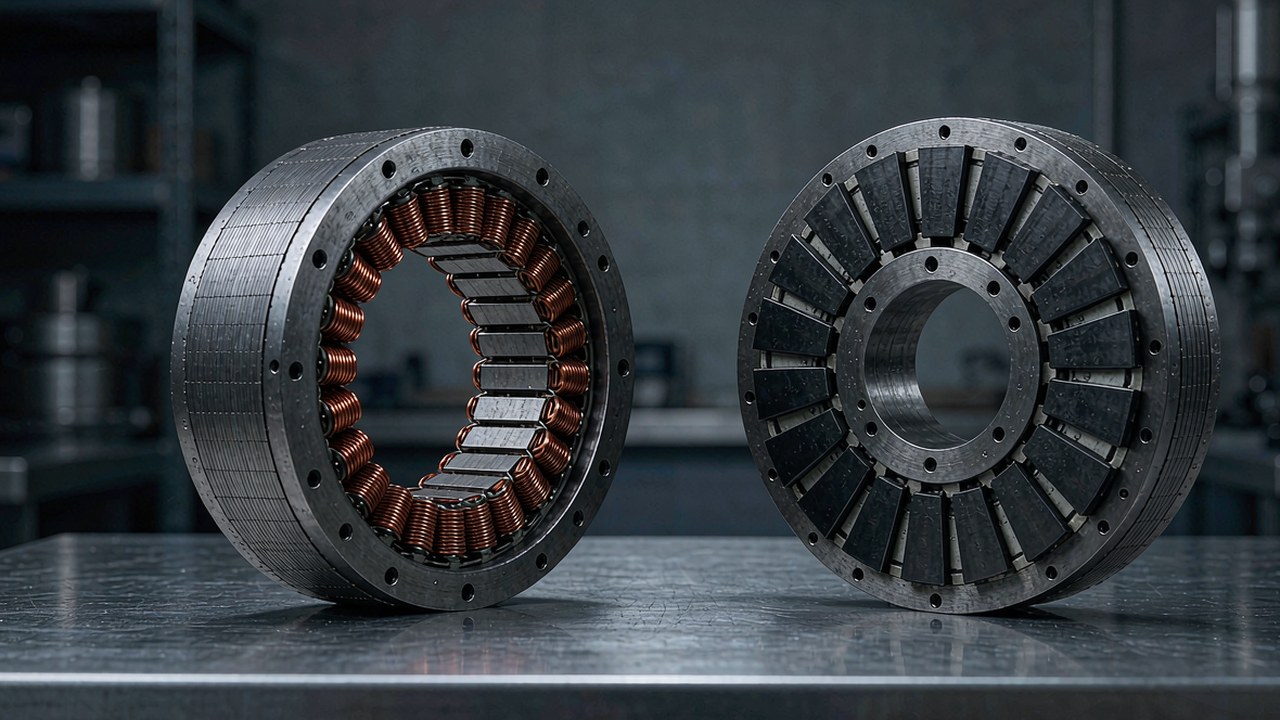
Perbandingan motor torsi frameless BLDC: perbedaan torsi nominal dan puncak, KV, diameter, dan massa pada kit stator-rot···
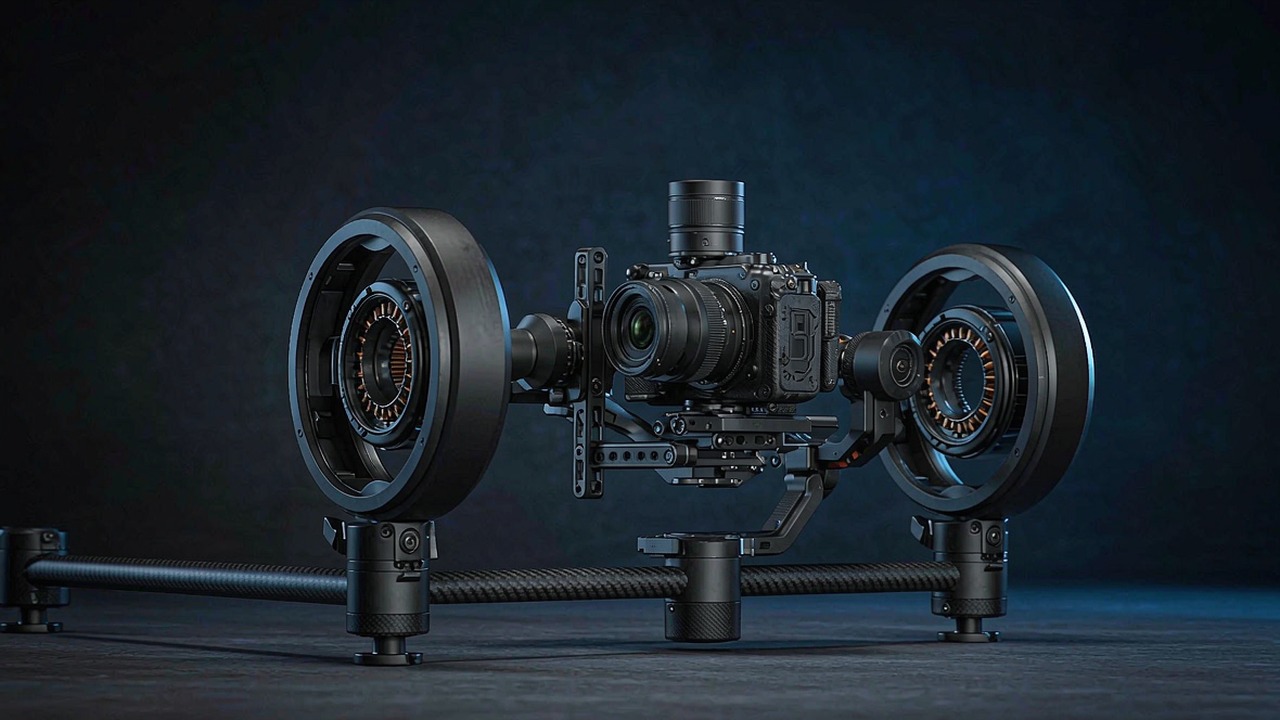
Seleksi motor gimbal: bagaimana cogging, torsi nominal dan puncak, KV, serta massa menentukan motor direct-drive yang me···
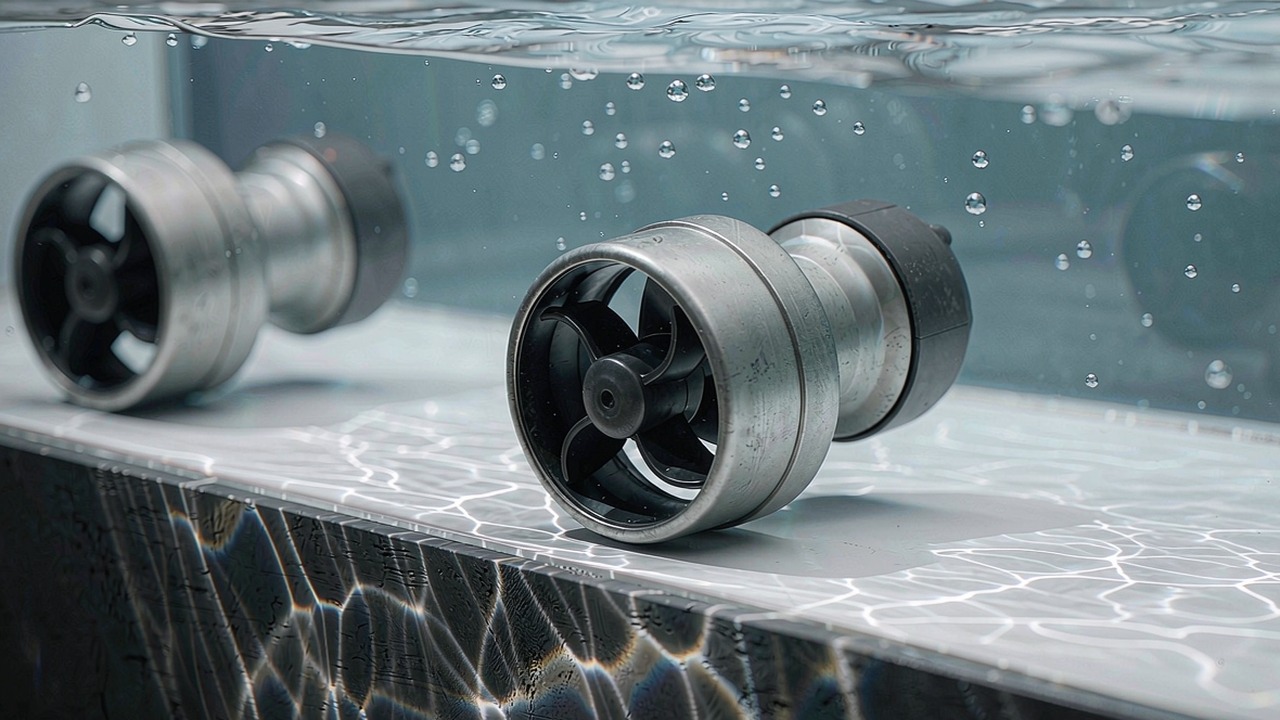
Seleksi thruster bawah air untuk propulsi ROV dan AUV: gaya dorong, daya nominal, tegangan bus, rating kedalaman, dan ma···