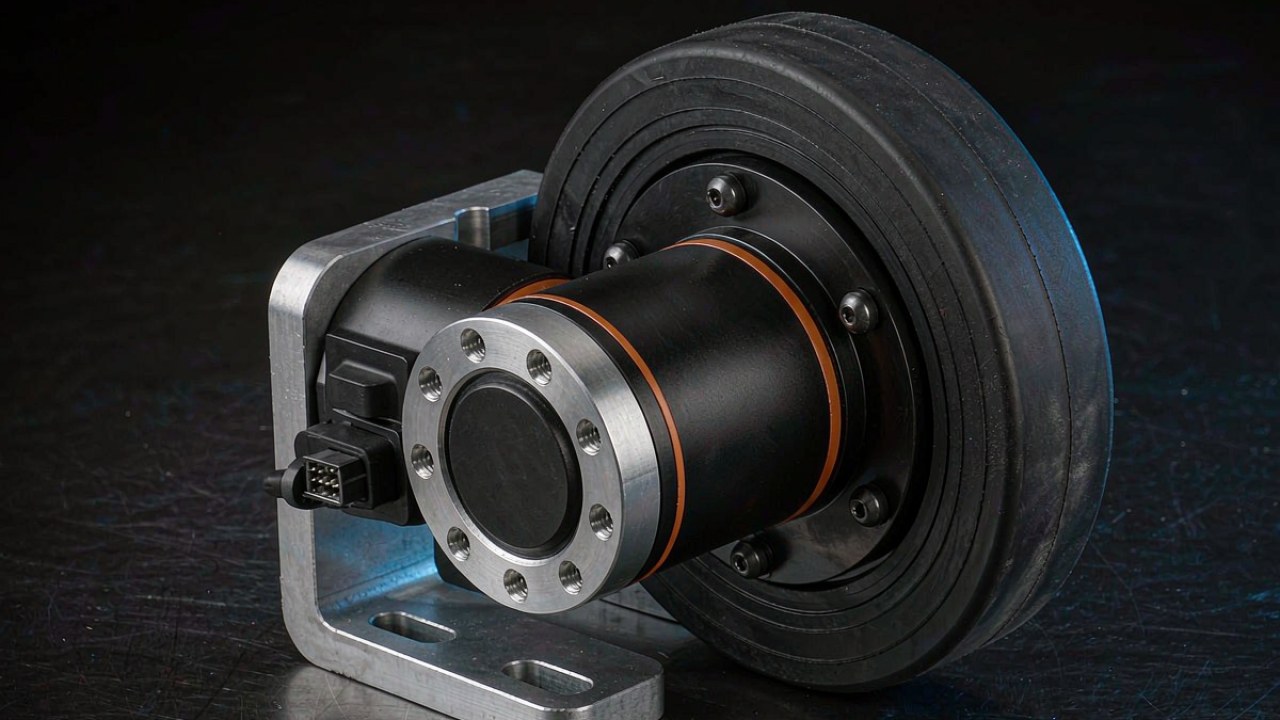
Aktuator AGV yang menggerakkan roda diminta melakukan sesuatu yang tidak pernah dialami aktuator sendi: massa platform melewati roda, hub, dan susunan bantalan sebelum torsi menjadi gerak yang berguna. Beban itu datang baik saat penggerak diberi daya maupun saat platform diparkir, dan itulah sebabnya nilai yang menyaring kandidat pada platform beroda adalah beban radial, bukan torsi. Artikel ini menghitung beban yang ditanggung satu roda, membandingkannya dengan dua catatan AKA yang menerbitkan nilai beban radial, dan menyerahkan pertanyaan arsitektur yang lebih luas kepada Motor BLDC untuk Robot Beroda: Tata Letak Penggerak, Tugas, dan Roda Gigi, yang membandingkan tata letak penggerak dan bukan angka beban.
Jawaban Singkat
Aktuator AGV disaring lebih dulu berdasarkan beban radial yang harus ditanggung rodanya, lalu diteguhkan pada kecepatan, dan ditentukan ukurannya pada arus paling akhir. Dua catatan dengan reduksi gigi dalam rentang ToBMS menerbitkan nilai tersebut: CubeMars AKA60-6 KV80 pada 18 kg dan CubeMars AKA10-9 KV60 pada 50 kg. Dibagi dengan faktor dinamis 1.5 pada empat roda yang dibebani merata, keduanya memberi perkiraan penyaringan sekitar 48 kg dan sekitar 133 kg massa keseluruhan, yang menempatkan keduanya pada kelas platform ringan dan bukan pada kendaraan kelas ton, tempat beban roda harus ditanggung susunan bantalan luar dan penggerak hanya memasok torsi.
Beban radial lebih dulu: cara aktuator AGV disaring
Nilai beban radial yang diterbitkan adalah angka pertama yang menyingkirkan kandidat, karena nilai itu menggambarkan kemampuan yang tidak dapat dinaikkan oleh perubahan kendali maupun rasio gigi yang berbeda. Penggerak yang dipilih hanya berdasarkan torsi dapat cocok dengan kebutuhan traksi dan tetap menjadi bagian yang salah, sebab jalur beban melalui roda tidak peduli berapa torsi yang dapat dihasilkan motor. Membaca nilai itu sebelum kolom torsi membalik urutan lazim sebuah lembar pemilihan penggerak, dan pada platform beroda pembalikan itulah yang menjaga daftar pendek aktuator AGV tetap jujur.
Apa yang disaring nilai terbitan sebelum torsi dibaca
Nilai beban radial menyatakan berapa beban yang diterima unit pada hub menurut dasar pengujian produsen sendiri. Nilai itu sebuah kualifikasi, bukan angka kinerja: ia menyatakan instalasi mana yang dirancang untuk ditanggung unit, bukan seberapa cepat platform akan bergerak. Catatan yang tidak menerbitkan angka semacam itu membiarkan pertanyaan beban tetap terbuka, dan pertanyaan terbuka pada tahap penyaringan menjadi risiko desain pada tahap prototipe. Dua catatan AKA menjawabnya dalam kilogram, yaitu satuan yang dapat langsung dibandingkan dengan anggaran massa sasis, dan angka itulah yang dipakai untuk membeli aktuator AGV pada putaran pertama.
Mengapa aktuator AGV dan aktuator sendi menyortir kandidat secara berbeda
Aktuator sendi menanggung torsi dan momen lentur dari sambungan yang digerakkannya, dan susunan bantalannya dirancang pembuat robot di sekitar momen tersebut. Pada platform beroda, penggerak berada di dalam jalur beban, bukan di sampingnya, dengan roda dibaut ke flensa keluarannya. Kedua tugas menghasilkan daftar pendek yang berbeda dari rentang produk yang sama: pemilihan sendi robot biasanya dimulai dari torsi puncak dan rasio gigi, sedangkan pemilihan aktuator AGV dimulai dari beban pada satu roda lalu bergerak mundur ke modul yang dapat menerimanya.
Menghitung beban radial roda AGV
Beban yang dilihat aktuator AGV pada satu roda bukan massa platform dibagi jumlah roda, meskipun pembagian itu adalah titik awal perhitungan. Empat masukan menggeser angka menjauh dari rata-rata, dan masing-masing adalah keputusan yang sudah diambil desain sasis, tertulis maupun tidak: posisi pusat gravitasi pada jarak sumbu roda, seberapa kuat platform mengerem, kemiringan yang harus ditahan, dan apa yang terjadi ketika satu roda terangkat dari lantai. Setiap angka yang dihasilkan dengan cara ini adalah perkiraan ToBMS dan bukan nilai produsen, karena nilai yang diterbitkan untuk aktuator AGV dan kebutuhan yang dihitung untuk sebuah sasis adalah dua jenis angka yang berbeda dan tidak pantas diletakkan dalam satu kolom.
Bagian statis per roda, lalu pergeseran pusat gravitasi
Bagian statis adalah massa platform ditambah muatan, dibagi di antara roda yang menyentuh lantai. Sasis empat roda dengan pusat gravitasi di pusat geometris menanggung seperempat massa pada setiap sudut. Menggeser pusat gravitasi ke arah satu sumbu memindahkan beban ke sumbu itu sebanding dengan jauhnya pergeseran. Diukur dari sumbu yang tidak digerakkan, pusat gravitasi pada 60 persen jarak sumbu roda menyisakan 40 persen massa pada sumbu tersebut, sehingga roda penggerak masing-masing menanggung 30 persen dari total dan bukan 25 persen. Platform angkat menambah kasus kedua: muatan yang terangkat memindahkan pusat gravitasi ke atas, dan seberapa jauh ia juga menggesernya sepanjang jarak sumbu roda bergantung pada mekanisme angkat dan pada posisi muatan terhadapnya. Angka pertama inilah yang dibandingkan dengan aktuator AGV sebelum kasus dinamis apa pun ditambahkan.
Pengereman, kemiringan, dan faktor benturan trotoar
Kasus dinamis mengalikan angka statis. Pengereman memindahkan beban ke sumbu depan sebanding dengan perlambatan dan tinggi pusat gravitasi, dan kemiringan melakukan hal yang sama pada lereng. Benturan trotoar adalah peristiwa singkat dengan pengali yang lebih besar, dan apakah pengali tertentu sudah termasuk di dalam nilai atau harus diterapkan di atasnya bergantung pada dasar pengujian di balik nilai tersebut. Menerapkan satu faktor dinamis gabungan pada bagian statis adalah konvensi dan bukan standar terbitan, dan nilai yang dipakai di sini adalah asumsi ilustratif, bukan faktor desain untuk kendaraan tertentu. Faktor 1.5 adalah titik awal yang lazim untuk percepatan, pengereman, dan peralihan lantai biasa, dan 2.0 untuk rute dengan trotoar, tanjakan, atau permukaan luar ruang, tetapi tidak ada satu faktor pun yang mewakili tingkat kejutan: kecepatan, perlambatan, tinggi pusat gravitasi, diameter roda, dan durasi peristiwa semuanya masuk ke angka sebenarnya. Faktor mana yang berlaku adalah keputusan platform, dan tidak ada nilai aktuator AGV yang menggantikannya.
Satu roda terangkat: kasus yang disembunyikan rata-rata
Sasis empat roda pada rangka kaku bersifat statis tak tentu di lantai datar, sehingga dalam praktiknya ia bertumpu pada tiga titik. Roda yang kehilangan kontak tidak menanggung apa pun, tetapi cara tiga roda sisanya membagi bebannya bergantung pada geometri tumpuan, posisi pusat gravitasi, kekakuan rangka, dan suspensi bila ada, jadi beban pada satu sudut bukan kelipatan tetap dari rata-rata. Pada jarak sumbu roda yang pendek beban itu dapat mendekati setengah massa platform, dan itulah kasus yang disembunyikan rata-rata atas empat roda serta alasan nilai beban radial dibaca terhadap roda tunggal terburuk. Perlakukan itu sebagai kasus beban yang harus dihitung, disimulasikan, atau diukur, bukan sebagai sesuatu yang mengikuti dari jumlah roda. Suspensi atau pemasangan tiga titik mengubah distribusinya, tetapi beban roda maksimum yang dihasilkan tetap termasuk dalam pemilihan aktuator AGV dan bukan dalam tinjauan desain yang lebih belakangan.
Menaruh angka pada nilai 18 kg
Angka 18 kg pada AKA60-6 KV80 adalah nilai per roda untuk sebuah aktuator AGV, sehingga ia berubah menjadi perkiraan platform begitu faktor dinamis dipilih. Pada faktor 1.5 beban statis yang diizinkan pada satu roda adalah 12 kg, yang di atas empat roda berbeban merata memberi sasis sekitar 48 kg termasuk muatan. Itu angka penyaringan, bukan batas yang dijamin produsen: terhadap apa 18 kg diukur, bagaimana nilai itu diuji, dan di mana beban diasumsikan bekerja, semuanya termasuk dalam daftar periksa sebelum angka itu masuk ke sebuah desain. Sebagai ukuran platform ia adalah penarik ringan, unit layanan ringkas, atau pengangkut laboratorium, dan modul 460 g dengan tingkat 6:1 sesuai dengan skala itu.
Sasis empat roda 48 kg pada faktor 1.5
Empat puluh delapan kilogram adalah angka keseluruhan, bukan angka muatan. Rangka, baterai, pengendali, dan sensor dikurangkan lebih dulu, dan yang tersisa adalah muatan. Anggaran massa membuatnya konkret: dengan 30 kg struktur, energi, dan elektronika, tersisa muatan 18 kg, dan itulah kelas tugas yang menjadi alasan membeli aktuator AGV kecil. Beralih ke faktor 2.0 untuk rute dengan sambungan lantai menurunkan angka menjadi sekitar 36 kg untuk nilai yang sama, dan penurunan itu adalah biaya lingkungan yang lebih kasar dan bukan perubahan pada modul.
24 V dan 48 V pada belitan yang sama, dan pengaruhnya pada kecepatan
AKA60-6 KV80 diterbitkan pada 24 V dan 48 V pada belitan yang sama, dan kedua bus menghasilkan kecepatan nominal 200 RPM dan 400 RPM di keluaran. Pada roda berdiameter 150 mm itu berarti 1.571 m/s dan 3.142 m/s kecepatan darat pada titik nominal, dengan angka yang lebih tinggi dicapai secara eksklusif pada bus 48 V. Torsi nominal 3 Nm sama pada keduanya, sehingga pilihan bus mengubah kecepatan dan daya dan bukan traksi: 3 Nm pada pelek roda 150 mm adalah 40.0 N gaya teoretis pada pelek, sebelum cengkeraman ban dan rugi transmisi masuk, dan daya nominalnya menjadi 62.83 W pada 200 RPM terhadap 62 W yang diterbitkan untuk catatan itu, yaitu pemeriksaan aritmetika yang meneguhkan bahwa titik nominal dinyatakan secara konsisten.
Menaruh angka pada nilai 50 kg
Nilai 50 kg pada AKA10-9 KV60 kurang lebih melipattigakan perkiraan itu pada asumsi empat roda yang sama. Pada faktor 1.5 beban statis yang diizinkan adalah 33.3 kg per roda, yang memberi sasis sekitar 133 kg keseluruhan; pada faktor 2.0 angka itu turun menjadi 100 kg. Itu platform ringan berukuran sedang: pengangkut tote, unit pengambilan bergerak, atau penarik kecil. Modulnya 1060 g dalam rangka 100 mm dengan tingkat 9:1, dan torsi nominal yang diterbitkan adalah 18 Nm dengan puncak 53 Nm, yang menjadikannya catatan aktuator AGV yang lebih besar di antara keduanya untuk tugas yang membutuhkan nilai beban sekaligus traksi nyata.
109 RPM di keluaran, dan kecepatan darat yang mengikutinya
Kecepatan nominal AKA10-9 KV60 adalah 109 RPM di keluaran, yang pada roda berdiameter 150 mm berarti 0.856 m/s atau 3.08 km/h. Gaya teoretis pada pelek adalah 240.0 N pada titik nominal dan 706.7 N pada puncak, keduanya sebelum cengkeraman ban dan rugi transmisi, dan torsi puncak adalah kondisi berdurasi singkat dan bukan titik kerja, sehingga cadangannya ada pada torsi dan bukan pada traksi yang terverifikasi. Titik nominalnya juga konsisten secara internal: 18 Nm pada 109 RPM menghasilkan 205.46 W terhadap 205 W yang diterbitkan untuk catatan itu. Pemeriksaan yang sama diterapkan pada modul yang lebih kecil, 3 Nm pada 200 RPM menghasilkan 62.83 W terhadap 62 W, menunjukkan kebiasaan yang layak dipertahankan saat membaca catatan aktuator AGV mana pun, sebab titik nominal yang tidak menutup pada daya adalah titik nominal yang dinyatakan menurut dasar yang berbeda.
Titik dua angka tanpa beban di halaman resmi tidak sepakat
Halaman resmi AKA10-9 KV60 menyatakan satu kecepatan tanpa beban dalam tabel spesifikasi terperincinya dan angka lain yang lebih tinggi dalam tabel perbandingan pada halaman yang sama. Angka yang lebih tinggi adalah yang mengikuti konstanta terbitan: KV sebesar 60 pada bus 48 V memberi 2880 RPM di motor, dan tingkat 9:1 membawanya ke perkiraan 320 RPM di keluaran, metode yang sama yang mereproduksi angka tanpa beban 320 RPM dan 640 RPM milik AKA60-6 KV80 secara persis. Perkiraan itu aritmetika dari konstanta terbitan dan bukan nilai terukur, angka yang lebih rendah di halaman itu tidak dapat direproduksi dari konstanta terbitan mana pun, dan sampai produsen menyatakan mana yang berlaku tabel spesifikasi harus diperlakukan sebagai tidak konsisten. Kecepatan tanpa beban di keluaran bukan besaran pemilihan, jadi artikel ini menentukan ukuran pada 109 RPM nominal dan membaca 320 RPM sebagai batas atas dan bukan sebagai titik kerja.
Apa yang berubah secara mekanis antara catatan AK dan AKA
Catatan AKA bukan motor baru dengan kotak roda gigi baru. Dibandingkan dengan catatan AK asalnya, belitan dan rasio reduksinya dibawa serta: AKA60-6 KV80 berbagi tingkat 6:1 dan KV sebesar 80 dengan AK60-6 KV80, dan AKA10-9 KV60 berbagi tingkat 9:1 dan KV sebesar 60 dengan AK10-9 KV60. Yang dinyatakan catatan itu adalah kapasitas beban radial yang diperkuat dan sambungan yang berbeda ke platform, dan nilai terbitannya menunjukkan perbedaan kedua yang penting ketika aktuator AGV ditentukan ukurannya: kecepatan nominal catatan AKA lebih rendah pada torsi nominal yang sama, dengan daya nominal mengikutinya turun.
Belitan dan rasio tetap sama
Torsi puncak 9 Nm pada AKA60-6 KV80 dan 53 Nm pada AKA10-9 KV60 sama dengan catatan AK asalnya, dan rasio reduksinya juga sama. Titik nominalnya tidak. AKA60-6 KV80 bernilai nominal 200 RPM pada 24 V terhadap 233 RPM pada AK60-6 V3.0 KV80, dan AKA10-9 KV60 bernilai nominal 109 RPM terhadap 235 RPM pada AK10-9 V3.0 KV60. Karena itu kedua catatan AKA mempertahankan torsi nominalnya pada pita kecepatan yang lebih sempit. Angka terbitan menetapkan perbedaan itu tetapi bukan penyebabnya, sebab titik nominal juga dapat timbul dari desain termal, konfigurasi kendali, atau kondisi pengambilan nilai, dan tidak satu pun dari dua halaman yang dikutip di sini menghubungkan keduanya. Membeli aktuator AGV karena nilainya berarti menerima selubung itu sebagaimana diterbitkan dan bukan mengekstrapolasinya dari catatan AK yang berbagi belitan.
Konektor 2+5 PIN dan rutin identifikasi
Konektor adalah perubahan struktural kedua. Daya, CAN, dan UART digabung dalam satu colokan 2+5 PIN yang dipasang dengan sekrup M2, menggantikan colokan terpisah pada catatan AK. Pada platform bergerak ini keputusan perawatan lebih daripada keputusan kelistrikan: satu colokan yang dipasang dan bukan beberapa, pengikat sekrup yang menahannya terhadap getaran yang dilihat penggerak roda, dan badan berkunci yang membuat pasangan tertukar lebih sulit dipasang. Seberapa besar tambahan keandalan yang diberikannya adalah pertanyaan bagi data uji produsen dan bukan bagi gambar konektor. Firmware penggerak menambahkan rutin identifikasi parameter yang berjalan dengan satu perintah, yang memperpendek komisioning pada platform yang membawa beberapa modul identik.
| Parameter | AKA60-6 KV80 | AKA10-9 KV60 |
|---|---|---|
| Nilai beban radial | 18 kg | 50 kg |
| Tegangan nominal | 24 V / 48 V | 48 V |
| Daya nominal | 62 W | 205 W |
| Torsi nominal | 3 Nm | 18 Nm |
| Torsi puncak | 9 Nm | 53 Nm |
| Kecepatan nominal | 200 RPM / 400 RPM | 109 RPM |
| Kecepatan tanpa beban | 320 RPM / 640 RPM | 320 RPM |
| Rasio reduksi | 6:1 | 9:1 |
| Enkoder keluaran | magnetik 14-bit, tunggal | magnetik 16-bit, tunggal |
| Konektor | 2+5 PIN | 2+5 PIN |
| Berat | 460 g | 1060 g |
| Rangka | 80 mm x 51.2 mm | 100 mm x 70 mm |
Nilai sebagaimana diterbitkan produsen. Kedua catatan AKA mencantumkan nilai beban radial; catatan AK asalnya tidak. Kecepatan tanpa beban ditampilkan sebagai batas atas dan tidak dipakai untuk menentukan ukuran dalam artikel ini.
Menentukan ukuran aktuator AGV: beban, lalu kecepatan, lalu arus
Urutan yang mengikuti nilai terbitan berjalan satu arah dan tidak kembali lagi. Beban menyingkirkan kandidat, kecepatan meneguhkan atau menolak yang tersisa, dan arus menentukan ukuran sisi kelistrikan platform. Menjalankan urutan itu dengan urutan sebaliknya menghasilkan daftar pendek yang harus dibangun ulang, sebab modul yang dipilih karena kecepatannya lalu ternyata kurang pada beban radial tidak punya jalan keluar di tingkat kelistrikan. Urutan itu juga yang memisahkan pemilihan ini dari perbandingan tata letak penggerak, tempat keputusan tata letak datang lebih dulu dan beban diperiksa setelahnya. Ini urutan penyaringan untuk penggerak roda terintegrasi yang struktur keluarannya menanggung beban roda, bukan pemilihan penggerak lengkap: gaya traksi yang dibutuhkan, pengereman, siklus tugas, margin termal, dan umur kotak roda gigi diperiksa di sampingnya.
Beban menentukan aktuator AGV mana yang cocok
Beban kasus terburuk yang dihitung pada satu roda dibandingkan dengan nilai terbitan, dan modul yang lebih kecil dipilih ketika angka itu masuk ke dalamnya. Pada asumsi di balik contoh-contoh tersebut, sasis 48 kg jatuh pada catatan 18 kg dan sasis 133 kg pada catatan 50 kg. Sasis di antara kedua selubung itu adalah kasus yang menarik: ia cocok dengan catatan yang lebih besar dengan margin, dan margin itulah yang dibelanjakan untuk perkiraan pergeseran pusat gravitasi serta kondisi lantai.
Kecepatan menolak atau meneguhkannya
Kecepatan nominal di keluaran aktuator AGV menetapkan kecepatan darat kontinu, dan kebutuhan platform yang memutuskan apakah itu cukup. Roda berdiameter 150 mm pada catatan 50 kg memberi 0.856 m/s secara kontinu pada titik nominal, yang merupakan angka terhitung dan bukan kecepatan jalan terukur. Kebutuhan di atasnya memindahkan pemilihan ke modul yang lebih cepat atau ke roda yang lebih besar. Tegangan bus adalah pertanyaan terpisah: AKA60-6 KV80 menerbitkan 200 RPM pada 24 V dan 400 RPM pada 48 V pada belitan yang sama, jadi kecepatan nominal milik tegangan tempat ia diterbitkan, dan perpindahan ke bus yang lebih tinggi harus tetap di dalam nilai penggerak dan batas termalnya. Kecepatan puncak tersedia di atas titik nominal, dan tugas yang menghabiskan sebagian besar waktunya di sana adalah tugas yang sudah keluar dari selubung kontinu.
Empat roda pada satu bus
Menentukan ukuran arus adalah langkah terakhir dalam pemilihan aktuator AGV, dan langkah pertama yang menyentuh bagian lain platform. Empat modul AKA60-6 KV80 pada arus nominal terbitan 4 A masing-masing berjumlah 16 A, dan pada arus puncak terbitan 11.2 A masing-masing berjumlah 44.8 A; empat modul AKA10-9 KV60 berjumlah 42.4 A pada 10.6 A masing-masing dan 128 A pada 32 A masing-masing. Itu total arus modul, bukan kebutuhan di sisi baterai. Arus nominal tidak menutup pada daya nominal dibagi tegangan bus, jadi kedua bidang mengukur hal yang berbeda, dan paket baterai, kontaktor, serta rangkaian kabel ditentukan dari sisi bus, tempat tegangan, efisiensi penggerak, jumlah roda yang menarik bersama, dan waktu yang diizinkan untuk sebuah puncak semuanya masuk ke perhitungan. Empat modul juga tidak mencapai puncaknya pada saat yang sama untuk durasi yang sama. Aktuator AGV yang dipilih berdasarkan beban dan diteguhkan pada kecepatan tetap harus diperiksa terhadap apa yang dapat diberikan paket baterai ketika keempat roda menarik serentak.
Ketika nilai beban radial bukan alat yang tepat
Nilai itu menjawab satu pertanyaan dan ada tiga situasi di mana ia tidak menyelesaikan pemilihan. Sasis di atas selubung, beban yang bekerja jauh dari pusat hub, dan sumbu roda yang harus berongga semuanya memindahkan masalah ke luar apa yang digambarkan angka terbitan. Mengenali ketiganya adalah bagian dari membaca catatan aktuator AGV dengan benar, dan masing-masing menunjuk pada jalan keluar yang berbeda dan bukan pada modul yang lebih besar.
Sasis yang lebih berat daripada yang diizinkan nilai
Di atas selubung, aktuator AGV tetap menghasilkan torsi nominalnya, dan aritmetika traksinya tetap menutup, dan itulah yang membuat kesalahan ini mudah terjadi. Yang tidak menutup adalah jalur beban: bantalan keluaran diminta lebih banyak beban radial daripada yang dinyatakan nilainya, dan risiko yang mengikutinya adalah kelebihan beban dan umur yang memendek pada bantalan itu atau pada struktur di sekitarnya, dengan mode kegagalan ditentukan oleh instalasi dan bukan mengendap rapi menjadi batas torsi. Ketika beban roda melampaui nilainya, jalur beban harus dirancang ulang: rumah bantalan luar dengan penggerak memasok torsi melalui kopling adalah satu susunan yang melakukannya, dan susunan itu lazim pada beban roda kelas ton.
Beban yang bekerja jauh dari pusat hub
Nilai itu mengasumsikan beban bekerja pada hub. Roda yang dipasang pada braket yang digeser, penggerak pada sumbu kemudi, atau pengambilan rantai maupun sabuk memindahkan garis kerja menjauh dari pusat bantalan dan menambahkan momen pada beban radial. Angka terbitan tidak mencakup kasus itu, karena lengan momen adalah sifat instalasi dan bukan sifat modul. Jalan keluarnya mekanis: bawa beban kembali di atas hub, atau tanggung beban yang digeser itu pada bantalan terpisah dan biarkan penggerak hanya memasok torsi.
Ketika poros roda harus berongga
Poros roda berongga adalah kebutuhan penyaluran kabel dan bukan kebutuhan beban, dan ia menunjuk pada keluarga modul yang berbeda. Rentang produk mencakup modul planetari poros berongga untuk kasus itu, dan catatan yang dikutip di sini tidak menerbitkan nilai beban radial untuknya, jadi sampai produsen menyatakan satu nilai beban roda harus ditanggung di luar modul sementara modul memasok torsi melalui keluaran berongganya. Memilih salah satunya untuk menyelesaikan masalah beban membalik alasan keberadaannya; memilihnya untuk menyelesaikan masalah penyaluran kabel meninggalkan pertanyaan beban persis di tempatnya, dan daftar pendek aktuator AGV kembali ke dua catatan yang menyatakan nilai.
Pertanyaan yang sering diajukan
QUntuk apa aktuator AGV dipakai pada platform beroda?
Ia menggerakkan satu roda dan sekaligus menanggung bagian roda itu atas massa platform. Flensa keluaran menerima roda, bantalan keluaran menanggung beban radial, dan rumah modul membawa reaksi tersebut, sementara motor dan tingkat di dalamnya mengubah daya listrik menjadi torsi pada pelek. Gabungan traksi dan penanggungan beban itulah yang memisahkan aktuator AGV dari aktuator sendi dengan torsi serupa.
QBerapa beban radial yang dapat ditanggung AKA60-6 dan AKA10-9?
Kedua catatan aktuator AGV itu bernilai 18 kg pada AKA60-6 KV80 dan 50 kg pada AKA10-9 KV60, keduanya dinyatakan per unit pada hub. Dibagi dengan faktor dinamis 1.5 pada empat roda berbeban merata, keduanya sepadan dengan massa keseluruhan sekitar 48 kg dan sekitar 133 kg, yang merupakan perkiraan penyaringan di bawah asumsi tersebut dan bukan batas yang dijamin produsen.
QBagaimana beban pada satu roda dihitung?
Mulai dari massa platform ditambah muatan yang dibagi di antara roda yang menyentuh lantai, sesuaikan dengan pergeseran pusat gravitasi di antara kedua sumbu, terapkan faktor gabungan untuk percepatan, pengereman, kemiringan, dan peralihan lantai, lalu periksa kasus roda tunggal ketika satu sudut kehilangan kontak. Hasil terburuk di antaranya adalah angka yang dibandingkan dengan nilai terbitan.
QApa yang terjadi ketika beban roda melebihi nilai terbitan?
Aktuator AGV tetap menghasilkan torsi, sehingga platform dapat tampak bekerja sementara bantalan keluaran diminta lebih dari yang dinyatakan nilainya. Yang mengikuti adalah kelebihan beban pada bantalan itu atau pada struktur di sekitarnya, dengan umur memendek atau kerusakan bergantung pada instalasinya, dan bukan tercapainya batas torsi. Jalan keluarnya adalah menanggung beban roda di luar modul dengan penggerak hanya memasok torsi.
QApakah aktuator AGV dengan reduksi gigi menanggung beban roda sendiri?
Ia menanggungnya sampai nilai terbitannya. Di atas angka itu beban harus ditanggung struktur di sekitar penggerak dan bukan oleh penggeraknya, dan itu keputusan pada tingkat sasis. Membaca nilai itu sebagai pernyataan jalur beban dan bukan sebagai angka kinerja menjaga keputusan tetap eksplisit, dan itulah hal pertama yang diperiksa ketika aktuator AGV dipasangkan dengan platform yang sudah terlanjur dibangun.
Sumber daya resmi
Kedua catatan produk membawa spesifikasi lengkap setiap modul, dan produsen menerbitkan nilai, gambar dimensi, serta penugasan konektor pada halaman yang ditautkan di bawah. Keduanya catatan CubeMars, dan nilai yang dikutip dalam artikel ini diambil dari halaman tersebut. Kecepatan nominal catatan AK yang dipakai dalam perbandingan berasal dari halaman produsen untuk AK60-6 V3.0 KV80 pada 24 V dan AK10-9 V3.0 KV60 pada 48 V.
CubeMars AKA60-6 KV80 menerbitkan nilai radial 18 kg, tingkat 6:1, dan titik nominal 24 V serta 48 V. CubeMars AKA10-9 KV60 menerbitkan nilai radial 50 kg, tingkat 9:1, dan enkoder keluaran 16-bit tunggal.
Langkah selanjutnya
Perhitungan beban menetapkan modul mana yang cocok, dan kategori AGV mengumpulkan tugas platform yang dilayani pemilihan ini. Aktuator Robotik memuat catatan yang dibahas di atas, dan alat Seleksi serta Perbandingan Produk membawa bidang spesifikasi berdampingan.
Dua catatan di balik artikel ini adalah CubeMars AKA60-6 KV80 Aktuator Robotik dan CubeMars AKA10-9 KV60 Aktuator Robotik. Untuk kasus ketika poros roda harus berongga, CubeMars AKH70-48 V1.0 KV41 Aktuator Planetari Poros Berongga adalah catatan yang dibaca bersama kebutuhan itu, dengan jalur beban ditangani di luar modul.