
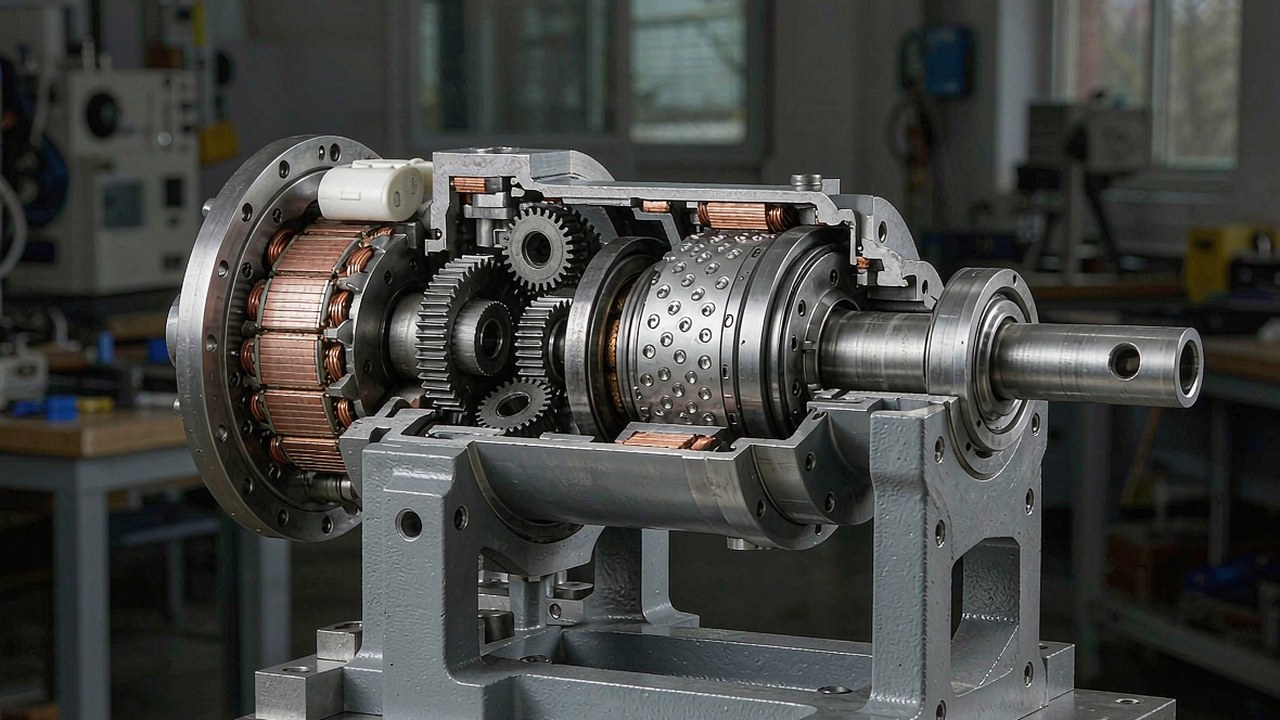
Quasi direct drive berada di antara dua ekstrem. Motor direct-drive tidak memiliki tahap roda gigi antara rotor dan beban, sehingga transparansi torsi dan kemampuan backdrive-nya tinggi, tetapi memerlukan motor besar dan berat untuk menghasilkan torsi sendi yang berguna; aktuator beroda gigi rasio tinggi menghasilkan torsi itu dari motor kecil, namun menyembunyikan apa yang sedang dilakukan beban dan menolak untuk didorong. Aktuator quasi direct drive mengambil jalur tengah dengan tahap reduksi rasio rendah - dalam kategori ini 8:1 - dan menerima bahwa tidak ada sifat yang optimal, sebagai ganti sendi yang berperilaku seperti sumber torsi namun tetap ringkas.
Panduan ini membahas apa yang sebenarnya diubah oleh rasio 8:1, angka mana yang menentukan pilihan, dan bagaimana tiga model yang saat ini tercantum dalam kategori Aktuator QDD ToBMS dibandingkan. Setiap angka di bawah ini diambil dari data produk ToBMS atau spesifikasi resmi produsen - tidak ada yang diperkirakan.
Jawaban Singkat
Aktuator quasi direct drive adalah modul sendi terintegrasi yang dibangun dengan rasio reduksi rendah - 8:1 di sini - bukan 50:1 hingga 100:1 yang umum pada aktuator penempatan. Rasio rendah menjaga inersia terefleksi dan gesekan roda gigi tetap rendah, sehingga sendi tetap cukup transparan terhadap torsi untuk dikendalikan dalam mode impedansi, sementara reduksinya tetap mengalikan torsi motor menjadi keluaran yang berguna. Ketiga model di kategori ini berbagi tahap 8:1 yang sama, sehingga perbedaannya terutama pada ukuran, torsi, dan tegangan: torsi nominal 5 Nm dalam bodi 260 g pada satu ujung, torsi nominal 55 Nm dalam bodi 1400 g pada ujung lainnya.
Apa yang sebenarnya diubah oleh rasio 8:1
Rasio reduksi adalah angka yang paling menentukan di kategori ini, dan pengaruhnya layak dipisahkan.
Inersia terefleksi dan transparansi torsi
Inersia terefleksi adalah inersia motor dan gearbox sebagaimana terlihat dari keluaran, dan skalanya kira-kira sebanding dengan kuadrat rasio. Itulah sebabnya rasio jauh lebih penting daripada yang terlihat: tahap 8:1 merefleksikan sebagian kecil dari inersia yang akan direfleksikan tahap 64:1, sehingga gangguan pada beban terasa pada rotor dan perintah torsi pada rotor terasa pada beban. Sifat inilah yang membuat sendi dapat dikendalikan sebagai sumber torsi, bukan hanya sebagai sumbu posisi, dan inilah alasan modul quasi direct drive dispesifikasikan untuk robot berkaki dan perangkat interaksi manusia, bukan untuk tahap penempatan yang lambat.
Kemampuan backdrive
Rasio yang lebih rendah umumnya meningkatkan kemampuan backdrive karena lebih sedikit gesekan roda gigi dan inersia terefleksi yang lebih rendah berada di antara rotor dan beban. Ini bukan jaminan - perilaku sebenarnya bergantung pada rancangan gearbox, gesekan, backlash, efisiensi transmisi, konstanta torsi motor, strategi kendali, dan beban itu sendiri - tetapi arahnya konsisten, dan modul 8:1 umumnya lebih mudah didorong dengan tangan daripada unit 64:1 dengan torsi keluaran yang sama. Untuk sendi yang harus menyesuaikan diri dengan gerakan seseorang, atau sendi yang harus digerakkan saat penyiapan dan pemeliharaan, itu adalah kebutuhan rancangan, bukan sekadar kemudahan.
Torsi untuk motor tertentu
Tahap 8:1 mengalikan torsi motor dengan delapan dikurangi rugi-rugi. Itu cukup untuk mengubah motor sederhana menjadi aktuator sendi yang berguna, tetapi jauh lebih kecil daripada yang akan diberikan tahap rasio tinggi. Konsekuensinya terlihat pada angka massa: menghasilkan 55 Nm secara terus-menerus pada 8:1 memerlukan motor yang lebih besar, dan karena itu modul yang lebih berat, daripada menghasilkan torsi yang sama melalui tahap 64:1. Di kategori ini, pertukaran itu disengaja - modulnya tidak dioptimalkan untuk torsi per kilogram, melainkan dioptimalkan untuk kemampuan kendali pada torsi yang dapat dikerjakan.
Backlash dan apa biayanya
Karena rasionya rendah, rangkaian roda giginya pendek, yang membatasi seberapa banyak backlash dapat terakumulasi antartahap. Itu adalah keunggulan struktural dari topologi ini: peredam 8:1 satu tahap memiliki gerak hilang sebesar satu pertemuan gigi, bukan beberapa yang bertumpuk secara seri. Ini tidak menghilangkan backlash - angka yang dipublikasikan untuk ketiga model di sini adalah 9 arcmin, sehingga nilainya harus diperlakukan sebagai angka komparatif dan dikonfirmasi pada lembar data produsen sebelum anggaran pengulangan bergantung padanya. Yang penting pada rasio ini adalah bahwa kendali posisi halus dan kendali impedansi keduanya layak dilakukan.
Tegangan catu, arus, dan panas
Dua dari tiga model berjalan pada 48 V dan satu pada 24 V, dengan arus puncak 12 hingga 72 A. Pada 8:1, torsi keluaran 55 Nm memerlukan torsi motor yang besar dan karena itu arus yang besar - AKE90-8 dinilai untuk 21 A kontinu dan 72 A puncak. Torsi nominal, bukan puncak, adalah yang harus ditahan arus tersebut dalam batas termal, dan pada robot berkaki, siklus kerja itulah yang menentukan apakah modul berjalan panas: sendi pinggul yang menahan pose statis menarik arus jauh lebih sedikit daripada lutut yang menyerap pendaratan.
Spesifikasi yang benar-benar menentukan pilihan
Karena ketiga model berbagi satu rasio, perbedaannya terkonsentrasi pada beberapa angka saja.
Torsi nominal dan puncak
Torsi nominal adalah peringkat kontinu - yang dapat ditahan modul dalam batas termalnya pada kondisi lingkungan dan pemasangan yang dinyatakan. Torsi puncak adalah maksimum yang ditetapkan produsen pada kondisi operasi tertentu, biasanya untuk durasi singkat, dan dibatasi oleh suhu belitan serta batas magnet, bukan oleh kekuatan mekanis tahap keluaran atau bantalan. Pendaratan lompatan atau peristiwa tumbukan harus diperiksa terhadap apa yang dapat ditahan tahap keluaran, yang merupakan pertanyaan terpisah dari angka puncak yang dipublikasikan. Di kategori ini, torsi nominal berkisar 5 hingga 55 Nm dan puncak 12.5 hingga 170 Nm, kenaikan sekitar 2.5 hingga 3.1 kali pada setiap ukuran.
Kepadatan torsi dan di mana ia berubah
Kepadatan torsi hanya bermakna bila dasarnya dinyatakan. Berdasarkan dasar nominal, ketiga model di sini berjalan pada sekitar 19, 21, dan 39 Nm/kg; berdasarkan dasar puncak pada sekitar 48, 53, dan 121 Nm/kg. Modul terbesar kira-kira dua kali lebih padat daripada dua modul yang lebih kecil - perbedaan nyata, bukan artefak pembulatan, dan mencerminkan rancangan motor serta termal yang berbeda di puncak jajaran, bukan penskalaan mesin yang sama.
Kecepatan keluaran dan KV
Kecepatan keluaran nominalnya rendah - 120 hingga 180 rpm - dan itulah inti dari sebuah modul sendi, bukan keterbatasan. Sebaiknya ubah kebutuhan yang dinyatakan dalam radian per detik menjadi rpm keluaran sebelum membandingkan, karena pada kecepatan ini perbedaan antarketiga model kecil: sendi yang harus bergerak cepat adalah persoalan berbeda dari sendi yang harus menahan beban. KV berkisar dari 30 hingga 80, dan KV tertinggi dimiliki model 24 V, yang konsisten dengan pencapaian kecepatan keluaran yang sebanding pada tegangan bus yang lebih rendah.
Tiga aktuator quasi direct drive dibandingkan
Tabel ini mencakup modul terintegrasi yang saat ini tercantum dalam kategori Aktuator QDD, diurutkan dari yang paling ringan ke yang paling berat.
| Model | Rasio Reduksi | Torsi Nominal | Torsi Puncak | Tegangan Nominal | Backlash | Berat |
|---|---|---|---|---|---|---|
| AKE60-8 KV80 | 8:1 | 5 Nm | 12.5 Nm | 24 V | 9 | 260 g |
| AKE80-8 KV30 | 8:1 | 12 Nm | 30 Nm | 48 V | 9 | 570 g |
| AKE90-8 KV35 | 8:1 | 55 Nm | 170 Nm | 48 V | 9 | 1400 g |
Rasio reduksi, torsi nominal dan puncak, tegangan catu, backlash, dan massa sebagaimana dipublikasikan oleh produsen. Kolom backlash menyatakan nilainya dalam arcmin; nilainya harus dibaca sebagai angka komparatif dan dikonfirmasi pada lembar data produsen sebelum digunakan dalam anggaran pengulangan.
Ketiganya berbagi rasio yang sama dan angka backlash yang sama sebagaimana tercatat, yang berarti jajaran ini adalah satu rancangan yang diskalakan ke tiga ukuran, bukan tiga kompromi rekayasa yang berbeda. Yang berubah cukup besar: kenaikan massa 5.4 kali dari yang terkecil ke yang terbesar menghasilkan kenaikan torsi kontinu 11 kali. Dibaca sebaliknya, AKE90-8 kira-kira dua kali lebih padat torsi daripada AKE60-8 berdasarkan dasar nominal. Selisih antara AKE60-8 dan AKE80-8 adalah yang lebih moderat - 260 g ke 570 g untuk 5 hingga 12 Nm - dan pasangan itulah yang paling sering dipertimbangkan satu sama lain ketika rancangan sendi berada di batas.
Angka arusnya mengikuti pola yang sama tetapi lebih tajam. AKE60-8 dan AKE80-8 keduanya dinilai untuk 4.8 A kontinu dan 12 A puncak, sebuah kebetulan yang mencolok di tengah selisih torsi dua kali: modul yang lebih kecil mencapai 5 Nm nominal dari arus yang sama, dan yang lebih besar mencapai 12 Nm. Itulah tanda khas gabungan dari belitan KV yang lebih rendah dan rotor yang lebih besar yang beroperasi pada titik berbeda pada kurva torsi per ampere, dan itulah tepatnya jenis detail yang penting ketika driver dan distribusi daya sudah ditetapkan oleh modul lain dalam rancangan.
AKE60-8 KV80: 5 Nm dalam 260 g
Modul AKE60-8 KV80 adalah modul terkecil di kategori ini: unit 260 g dengan 14 pasang kutub yang menghasilkan torsi nominal 5 Nm dan puncak 12.5 Nm melalui tahap planetary 8:1 pada 24 V, dengan kecepatan keluaran nominal 180 rpm serta arus nominal 4.8 A / puncak 12 A. Ikhtisar ToBMS-nya mengarahkannya untuk sendi humanoid dan eksoskeleton yang ringkas, tempat inersia rendah dan kepatuhan lebih penting daripada keluaran mentah.
Mengapa peringkat 24 V menjadi spesifikasi yang mencolok
Menjalankan modul 8:1 pada bus 24 V adalah pilihan yang disengaja di kategori yang unit lebih besarnya menggunakan 48 V. Hal ini menjaga sendi kecil tetap berada dalam arsitektur daya yang sama dengan bagian lain dari robot ringkas, yang penting bila perangkat yang dipakai harus berjalan dari satu paket baterai dan satu papan distribusi. Biayanya adalah arus: pada torsi keluaran yang sama, modul 24 V menarik arus lebih banyak daripada modul 48 V, sehingga driver dan pengkabelannya harus dispesifikasikan sesuai itu. Untuk sendi eksoskeleton ringan yang modulnya salah satu dari beberapa, itu biasanya pertukaran yang dapat diterima; untuk sendi dengan beban kontinu yang berat, tidak.
AKE80-8 KV30: bagian tengah jajaran
Modul AKE80-8 KV30 adalah modul yang paling sering disebut untuk pekerjaan eksoskeleton dan sendi berkaki: 570 g dengan torsi nominal 12 Nm dan puncak 30 Nm melalui tahap 8:1 yang sama, pada 48 V, dengan kecepatan keluaran nominal 150 rpm serta arus nominal 4.8 A / puncak 12 A. 21 pasang kutubnya adalah yang tertinggi di kategori ini, sama dengan AKE90-8, dan ikhtisar ToBMS-nya mengarah pada eksoskeleton, robot rehabilitasi, serta sendi berkaki - tiga tugas tempat sendi harus cukup kuat untuk membawa seseorang atau mesin sekaligus cukup patuh agar aman di sekitarnya.
Di mana massa tambahan memberikan sesuatu
Menggandakan massa dari AKE60-8 ke AKE80-8 lebih dari menggandakan torsi kontinu sementara peringkat arusnya tetap sama, yang menjadikannya modul yang lebih efisien per ampere dalam pasangan ini - perbedaan yang berarti pada perangkat yang dipakai, tempat massa baterai ditanggung pengguna. Bus 48 V juga mengurangi arus yang dibutuhkan untuk torsi tertentu, sehingga modul lebih mudah diintegrasikan ke arsitektur distribusi yang dirancang untuk AKE90-8 yang lebih besar. Ketika sebuah robot mencampur modul di berbagai ukuran sendi, berbagi bus 48 V dan antarmuka kendali yang sama di seluruh jajaran lebih bernilai daripada penghematan massa kecil dari unit yang lebih kecil.
Rekaman produsen tentang modul quasi direct drive AKE80-8 dan AKE60-8 yang menggerakkan sendi ringkas. Karena seluruh alasan kelas ini bersifat perilaku, bukan angka - inersia terefleksi yang rendah dan kemampuan backdrive - melihat bagaimana modul merespons beban lebih informatif daripada angka torsinya saja.
Halaman video ToBMSTonton di YouTubeAKE90-8 KV35: 55 Nm nominal pada 1400 g
Modul AKE90-8 KV35 adalah modul terbesar di kategori ini dan yang paling jauh mendorong gagasan quasi direct drive: torsi nominal 55 Nm dan puncak 170 Nm melalui tahap 8:1 pada 48 V, dalam bodi 1400 g dengan 21 pasang kutub, dengan arus nominal 21 A dan puncak 72 A serta kecepatan keluaran nominal 120 rpm. Ikhtisar ToBMS-nya menyasar kaki humanoid, eksoskeleton, dan modul sendi berdinamika tinggi.
Apa arti 55 Nm pada 8:1 dalam praktik
Menghasilkan 55 Nm secara terus-menerus tanpa gearbox rasio tinggi memerlukan motor yang menghasilkan sekitar 7 Nm pada rotor, dan itulah sebabnya modul ini berbobot 1400 g serta arus nominalnya 21 A. Imbalannya adalah sendi pinggul atau lutut yang dapat dikendalikan torsinya dengan sebagian kecil dari inersia terefleksi yang akan diberikan modul 50:1, dan yang tetap cukup dapat di-backdrive untuk bersifat patuh - dua sifat yang membuat gerak berkaki dan interaksi manusia dapat diwujudkan. Arus puncak 72 A adalah sisi lain dari koin yang sama: pada skala ini, driver, konektor, dan penampang kabel sama-sama menjadi bagian dari rancangan seperti modulnya sendiri, dan angka puncak itulah yang harus diakomodasi oleh penentuan ukuran meskipun tugasnya jarang mencapainya.
Mengapa ini modul terpadat dalam jajaran
Pada sekitar 39 Nm/kg nominal dan 121 Nm/kg puncak, AKE90-8 membawa kepadatan torsi sekitar dua kali lipat dari dua modul yang lebih kecil. Itu bukan artefak penskalaan: radius rotor yang lebih besar menghasilkan lebih banyak torsi per satuan massa magnet dan belitan, itulah sebabnya mesin direct-drive dan rasio rendah sangat diuntungkan oleh ukuran. Efek yang sama muncul dalam data platform yang lebih luas - motor gimbal direct-drive dan kit frameless besar menunjukkan kecenderungan yang sama - dan itulah alasan satu modul besar sering menjadi pilihan rekayasa yang lebih baik daripada dua modul kecil ketika kebutuhan torsi sendi berada di puncak jajaran.
Di mana aktuator quasi direct drive digunakan
Di ToBMS, ketiga modul dikaitkan dengan empat aplikasi yang sama, yang merupakan pernyataan jelas tentang tugas yang dimaksudkan.
Mesin berkaki dan robotika yang dipakai
Robot humanoid, Robot Berkaki Empat dan eksoskeleton semuanya menyalurkan beban tumbukan melalui sendi dan memerlukan mesin untuk menyerap atau menyesuaikan diri dengannya, bukan menolaknya. Inersia terefleksi yang rendah dan kemampuan backdrive itulah yang memungkinkannya, dan itulah alasan kelas ini ada secara terpisah dari modul sendi rasio tinggi.
Rehabilitasi dan modul sendi
Robot rehabilitasi dan modul sendi menambahkan kebutuhan kedua: sendi menggerakkan anggota tubuh seseorang, sehingga kendali torsinya harus dapat diprediksi dan backlash harus cukup kecil agar perintah posisi dapat diulang. Ketika sendi dimaksudkan untuk kaku dan menahan pose dalam waktu lama melawan gravitasi, modul rasio yang lebih tinggi biasanya menjadi alat yang lebih baik, dan kategori Aktuator Robotik mencakup ujung jajaran tersebut.
Daftar periksa pemilihan
Modul quasi direct drive dispesifikasikan untuk perilaku sama seperti untuk torsi, sehingga daftar periksanya lebih pendek dan pertanyaannya lebih tajam daripada untuk aktuator penempatan.
Perilaku dan tugas kerja
- Putuskan apakah sendi harus dikendalikan torsinya atau hanya posisinya. Jika kendali impedansi diperlukan, modul rasio rendah adalah titik awalnya, bukan sekadar opsi.
- Hitung torsi keluaran pada kasus terburuk dan periksa terhadap torsi puncak dengan margin, lalu konfirmasikan secara terpisah seberapa besar guncangan yang dapat ditahan tahap keluaran.
- Perkirakan torsi kontinu untuk siklus kerja yang sebenarnya - pinggul yang menahan pose statis adalah kasus beban yang berbeda dari lutut yang menyerap pendaratan - dan bandingkan dengan torsi nominal dalam batas termal modul pada kondisi pemasangan.
- Ubah kecepatan sendi yang dibutuhkan menjadi rpm keluaran sebelum membandingkan modul; pada 120 hingga 180 rpm nominal, ketiga model lebih berdekatan daripada yang disiratkan angka torsinya.
Mekanika dan integrasi
- Tetapkan anggaran backlash dan konfirmasikan angka produsen pada lembar datanya sebelum anggaran pengulangan bergantung padanya.
- Periksa massa terhadap posisi modul dalam rantai kinematik; modul 1400 g pada sambungan distal harus ditanggung oleh setiap sendi di hulunya.
- Konfirmasikan tegangan catu terhadap bus robot, serta arus nominal dan puncak terhadap driver dan distribusi daya.
- Periksa pola pemasangan, jenis konektor, dan jalur kabel sebelum rancangan sendi dibekukan.
Pertanyaan yang sering diajukan
PApa arti "quasi direct drive"?
Istilah ini menggambarkan aktuator yang memakai rasio reduksi rendah - 8:1 di kategori ini, dibandingkan 50:1 hingga 100:1 pada aktuator penempatan yang umum - agar inersia terpantul dan gesekan roda gigi tetap cukup rendah sehingga sendi tetap transparan terhadap torsi, sambil tetap mengalikan torsi motor menjadi keluaran yang berguna. Ini bukan direct drive, karena ada tahap roda gigi dan tahap itu memang menimbulkan sejumlah backlash serta gesekan. Intinya, tahap tersebut cukup pendek sehingga sendi masih berperilaku sebagai sumber torsi, bukan sekadar sumbu posisi, dan itulah yang dibutuhkan robot berkaki serta perangkat interaksi manusia.
PMengapa 8:1 dan bukan rasio yang lebih tinggi?
Karena inersia terpantul kira-kira berskala dengan kuadrat rasio. Tahap 8:1 hanya menghadirkan sebagian kecil dari inersia yang akan dihadirkan tahap 64:1, sehingga pengendali dapat merasakan dan memerintahkan torsi pada beban alih-alih melawan kotak roda gigi, dan sendi tetap dapat digerakkan balik. Biayanya adalah efisiensi massa: menghasilkan 55 Nm pada 8:1 memerlukan motor yang besar dan berat, itulah sebabnya AKE90-8 berbobot 1400 g untuk torsi yang dapat dihasilkan modul rasio tinggi dari paket yang jauh lebih ringan. Pilihannya ada di antara kemampuan kendali dan torsi per kilogram.
PBisakah torsi puncak dipertahankan secara terus-menerus?
Tidak. Torsi puncak adalah torsi keluaran maksimum yang ditetapkan pada kondisi operasi tertentu, biasanya untuk durasi singkat, dan dibatasi oleh suhu belitan serta magnet, bukan oleh kekuatan mekanis. Beban kerja terus-menerus harus disesuaikan dengan torsi nominal dalam batas termal pada kondisi pemasangan modul. Di kategori ini artinya 5, 12 dan 55 Nm secara terus-menerus, bukan 12.5, 30 dan 170 Nm - dan pada robot berkaki, siklus kerja juga menentukan apakah modul dinilai berdasarkan angka yang tepat, sebab sendi yang menahan posisi menarik arus jauh lebih kecil daripada sendi yang menyerap pendaratan.
PApakah modul-modul ini memiliki backlash?
Ya, meski akumulasinya lebih sedikit daripada pada peredam rasio tinggi bertahap banyak, karena rangkaian 8:1 itu pendek - umumnya satu pertemuan gigi, bukan beberapa yang tersusun seri. Angka yang dipublikasikan untuk ketiga model di sini adalah 9 arcmin, sehingga nilainya harus diperlakukan sebagai angka komparatif saja. Untuk rancangan apa pun yang mengutamakan keterulangan posisi, angkanya perlu dikonfirmasi pada lembar data produsen, sekaligus keterangan apakah angka itu mengacu pada poros keluaran, apakah diukur dalam kondisi berbeban atau tanpa beban, dan apakah nilainya untuk unit baru atau setelah masa pakai.
PHaruskah memilih modul 24 V atau 48 V?
Ikuti arsitektur daya robot. AKE60-8 berjalan pada 24 V dan dua lainnya pada 48 V, dan untuk torsi keluaran yang sama, modul 24 V menarik arus lebih besar sehingga menaikkan spesifikasi driver dan kabel. Pada perangkat wearable ringkas yang seluruh sistemnya berbagi satu paket kecil, 24 V bisa menjadi jawaban paling sederhana; pada robot yang sudah memiliki bus 48 V, arus yang lebih rendah dan arsitektur bersama biasanya lebih menentukan daripada selisih massa 310 g antara modul kecil dan AKE80-8.
PKapan aktuator rasio tinggi menjadi pilihan yang lebih baik?
Ketika sendi harus menahan beban berat melawan gravitasi untuk waktu lama dan tidak perlu digerakkan ke sana kemari. Modul rasio tinggi menghasilkan torsi keluaran per kilogram yang jauh lebih besar, itulah sebabnya modul di kategori Aktuator Robotik mencapai lebih dari 200 newton-metre dari bobot di bawah 1.5 kg. Pertukarannya adalah inersia terpantul dan gesekan roda gigi meningkat, sehingga sendi menjadi kurang transparan terhadap torsi dan lebih sulit digerakkan balik. Sumbu pinggul dan lutut yang sebagian besar menahan posisi, atau sumbu penahan beban pada perangkat industri, sering kali lebih cocok di sana daripada di kategori ini.
Sumber daya resmi
CubeMars menerbitkan informasi produk lengkap yang mencakup jajaran quasi direct drive AKE, dan setiap model memiliki halaman produk resmi dengan spesifikasi lengkap, gambar teknik, serta dokumentasi kendali - misalnya jajaran aktuator quasi direct drive. Produsen tetap menjadi rujukan utama untuk angka backlash, rating termal, dan firmware; ToBMS menjaga lapisan penemuan produk tetap dapat ditelusuri dan dibandingkan.
Langkah selanjutnya
Jika tujuannya adalah menyusun daftar pendek alih-alih meneliti, tiga alat di platform ini bekerja secara berurutan. Telusuri seluruh kategori Aktuator QDD untuk melihat setiap model dan spesifikasinya secara berdampingan, saring kandidat berdasarkan torsi, tegangan, dan massa di Seleksi, lalu bandingkan satu sama lain di Perbandingan Produk. Bila sendi harus kaku dan menahan beban berat alih-alih patuh, kategori Aktuator Robotik mencakup alternatif dengan rasio lebih tinggi, dan Motor Torsi Frameless menjadi titik awal ketika sendi justru dibangun mengelilingi stator dan rotor telanjang.
Ringkasnya: pilih quasi direct drive ketika sendi harus dikendalikan torsinya atau dapat digerakkan balik, sesuaikan torsi nominal dengan siklus kerja dan torsi puncak dengan kasus transien, pastikan tegangan suplai sesuai dengan bus robot, dan periksa angka backlash dalam satuan yang konsisten sebelum anggaran keterulangan bergantung padanya. Semua hal lain - konektor, mode kendali, pemasangan - mengikuti keempat hal tersebut.







