Sebuah sendi hanya dapat mempertahankan posisi sebaik kemampuannya mengukur posisi itu. Resolusi encoder adalah angka yang mengubah sudut poros menjadi besaran yang dapat dihitung, dan ia berada di hulu dari semua hal yang dilakukan kontroler terhadap sudut itu. Tulisan ini mengikuti satu pertanyaan melalui satu keluarga aktuator bergear: apa yang sebenarnya diukur sensor, berapa banyak hitungan yang dibawa pengukuran itu, dan titik di mana menambah lebih banyak hitungan tidak lagi mengubah apa pun.
Apa yang Dilaporkan Encoder pada Sebuah Sendi
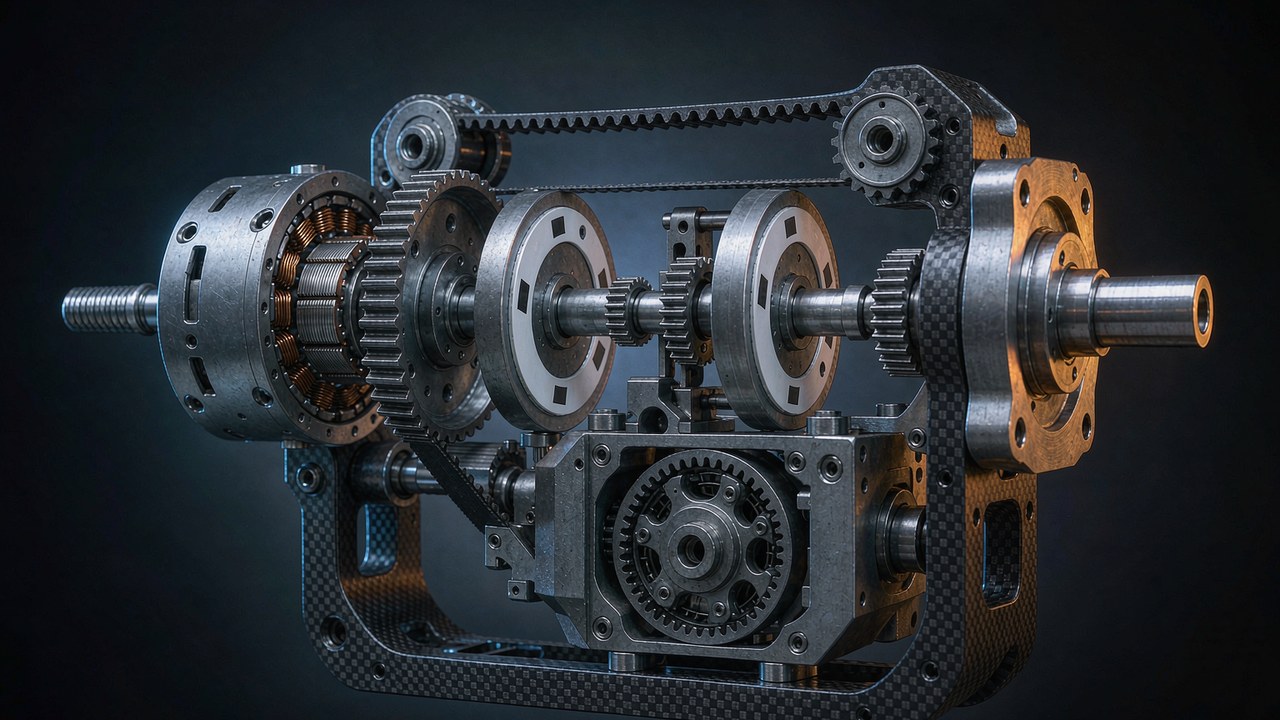
Sebuah aktuator bergear memiliki dua poros yang penting. Yang pertama adalah poros motor, berputar cepat dan berbeban ringan. Yang lainnya adalah poros keluaran, berputar lambat di belakang tahap reduksi dan memikul beban. Sensor pada poros pertama melaporkan sudut motor. Sensor pada poros kedua melaporkan sudut keluaran. Keduanya bukan pengukuran yang sama, dan semua yang ada di antara keduanya adalah transmisi.
Dua poros, dua pengukuran
Perbedaan ini terdengar akademis sampai sebuah sendi harus mempertahankan pose di bawah beban. Sudut motor mudah diukur dan mudah dikendalikan, karena poros motor adalah tempat medan magnet berada dan tempat elektronika penggerak sudah ada. Sudut keluaran adalah yang sebenarnya dipedulikan mesin. Di antara keduanya terdapat gigi roda gigi, kebebasan bearing, dan puntiran elastis dari setiap komponen dalam jalur beban.
CubeMars menyatakan susunan ini secara gamblang pada aktuator poros berongga AKH70 miliknya. Modul tersebut membawa dua encoder magnetik 21 bit, satu di sisi motor dan satu di sisi keluaran, dan produsen menggambarkan hasilnya sebagai umpan balik posisi yang independen pada tahap motor dan keluaran, yang mengisolasi kesalahan transmisi dari loop kendali. Itu adalah rumusan produsen, dan sebaiknya dibaca sebagai klaim tentang apa yang diukur sensor kedua, bukan tentang apa yang dihilangkannya: umpan balik sisi keluaran memungkinkan kontroler mengamati perbedaan antara sudut motor dan sudut keluaran, sementara backlash, puntiran elastis, dan gesekan tetap menjadi sifat dari transmisi.
Mengapa loop tertentu menentukan angka mana yang dipercaya
Kontroler yang hanya membaca sudut motor sedang mengendalikan sebuah angka yang terpisah satu transmisi dari benda yang ingin digerakkannya. Resolusi encoder menentukan seberapa halus angka itu dipotong, tetapi penempatan sensor menentukan apakah angka itu berarti sesuatu pada beban. Keduanya harus dibaca bersamaan, dan itulah sebabnya resolusi encoder yang dikutip tanpa penempatan hampir tidak bermakna.
Resolusi Encoder pada Keluaran: 14, 16, dan 21 Bit
Resolusi yang dinyatakan dalam bit adalah hitungan per putaran. Sensor 14 bit membedakan 16384 hitungan per putaran, sensor 16 bit 65536, dan sensor 21 bit 2097152. Itulah tiga angka yang muncul di kelas aktuator ini, dan jarak antara yang pertama dan yang terakhir adalah faktor 128.
Ada tiga istilah yang digunakan bergantian dan seharusnya tidak demikian. Resolusi adalah inkremen posisi teoretis yang dapat dibedakan sensor per putaran. Akurasi adalah seberapa jauh sudut yang dilaporkan dari sudut sebenarnya. Repeatabilitas adalah sebaran posisi yang dikembalikan sebuah sendi pada perintah yang sama dan kondisi yang sama. Resolusi yang lebih halus memperbaiki yang pertama tanpa menjamin salah satu dari dua lainnya, dan resolusi encoder yang dikutip sendiri tidak memberi tahu pembaca apa pun tentang dua yang lainnya.
Apa yang dikatakan baris yang dipublikasikan
AKH70-48 dan AKH70-16 mempublikasikan 21 bit untuk resolusi encoder pada loop dalam, dan juga 21 bit untuk loop luar. AK70-9 V3.0 mempublikasikan pasangan yang sama. AK70-10 KV100 mempublikasikan 14 bit untuk resolusi encoder pada ring dalam, dengan baris tipe ring luar dan resolusi ring luar dibiarkan kosong. Ini adalah baris spesifikasi produsen, dikutip sebagaimana tertulis. Rumusannya tidak sama di setiap halaman: halaman AK70-10 mencampurkan loop dan ring, dan rumusan di sini mengikuti setiap baris sebagaimana dipublikasikan.
Penempatan mengubah nilai sebuah hitungan
Resolusi encoder dengan ukuran tertentu tidak membeli langkah sudut yang sama pada keluaran, karena penempatan yang menentukan konversinya. Sensor 14 bit pada poros motor dalam tahap 10:1 menghasilkan 16384 hitungan untuk setiap putaran motor, dan sepuluh putaran motor untuk setiap putaran keluaran, sehingga keluaran melihat 163840 hitungan per putaran. Itu setara dengan sekitar 0.0022° per hitungan di keluaran. Sensor 21 bit yang dipasang pada poros keluaran menghasilkan 2097152 hitungan per putaran keluaran secara langsung, yaitu sekitar 0.000172° per hitungan. Kedua angka itu adalah aritmetika dari jumlah bit yang dipublikasikan dan rasionya, bukan nilai yang dipublikasikan. Keduanya adalah inkremen sudut keluaran yang setara dalam transmisi ideal, bukan akurasi keluaran yang terukur: backlash dan defleksi elastis antara kedua poros masih menjauhkan keluaran dari konversi ideal.
Dua hal mengikuti darinya. Pertama, reduksi melipatgandakan kehalusan sensor sisi motor di keluaran, sehingga jumlah bit yang sederhana di belakang rasio tinggi masih bisa terlihat mengesankan di atas kertas. Kedua, dan lebih penting, angka sisi motor lebih halus daripada kemampuan transmisi untuk mengulang. Kehalusan bukanlah kendalanya.
| Model | Resolusi encoder loop dalam | Resolusi encoder loop luar | Jumlah encoder | Backlash sebagaimana dipublikasikan | Rasio reduksi |
|---|---|---|---|---|---|
| AKH70-48 V1.0 KV41 | 21 bit | 21 bit | 2 | 12 arcmin | 48:1 |
| AKH70-16 V1.0 KV41 | 21 bit | 21 bit | 2 | 12 arcmin | 16:1 |
| AK70-9 V3.0 KV60 | 21 bit | 21 bit | 2 | 18 arcmin | 9:1 |
| AK70-10 KV100 | 14 bit | tidak dipublikasikan | 1 | 0.2° | 10:1 |
| AKE50-8 KV110 | tidak dicantumkan | tidak dicantumkan | tidak dicantumkan | 9 arcmin | 8:1 |
Baris encoder dan backlash yang dipublikasikan, dikutip sebagaimana tertulis di setiap halaman produk produsen. Satuan backlash tidak konsisten di seluruh halaman: pasangan AKH70 dan AK70-9 menyatakan arcmin, sedangkan AK70-10 menyatakan derajat. Angka-angka direproduksi dengan satuan yang digunakan setiap halaman. Baris yang ditampilkan sebagai tidak dicantumkan berarti rekaman produk yang dikutip tidak mempublikasikan nilai untuk itu; tidak adanya baris bukan bukti bahwa fungsinya tidak ada.
Encoder Tunggal vs Ganda
Perbandingan yang paling berguna dalam rentang ini bukan antar-keluarga produk, melainkan antara dua modul dengan ukuran hampir sama. AK70-9 V3.0 berukuran 89 mm lebar dan 49 mm panjang, menjalankan tahap 9:1, dan mempublikasikan dua encoder pada 21 bit masing-masing. AK70-10 KV100 berukuran 89 mm lebar dan 50.25 mm panjang, menjalankan tahap 10:1, dan mempublikasikan satu encoder pada 14 bit. Hampir sama raga, rasio bersebelahan, umpan balik sama sekali berbeda. Jumlah sensor bukan sebuah peringkat. Sensor tunggal dengan sendirinya tidak membuat modul kurang mampu, karena hasilnya juga bergantung pada transmisi, akurasi sensor, algoritma kendali, dan aplikasinya. Yang berbeda di sini adalah apa yang dapat diamati sistem secara langsung.
Apa yang dibeli sensor kedua
Dengan satu sensor pada poros motor, posisi keluaran disimpulkan: kontroler mengambil sudut motor, membaginya dengan rasio, dan mengasumsikan transmisi itu kaku. Dengan sensor kedua pada poros keluaran, posisi keluaran diukur. Perbedaannya bukan peningkatan kecil pada resolusi encoder. Itu adalah perbedaan antara sebuah model dari transmisi dan sebuah pengukuran atasnya.
CubeMars menyatakannya dalam istilah operasional pada AK70-9 V3.0, di mana desain encoder ganda digambarkan sebagai encoder sisi masukan dan sisi keluaran yang meningkatkan akurasi penentuan posisi dan keandalan sistem, dan di mana desain loop tertutup digambarkan mempertahankan informasi posisi setelah kehilangan daya. Pasangan AKH70 membawa klaim yang sama tentang posisi keluaran yang dipertahankan setelah kehilangan daya.
Bagaimana rentangnya terbagi
Di seluruh tabel perbandingan produsen, sepuluh modul membawa sebutan encoder ganda, sebelas membawa sebutan tunggal, dan lima tidak memiliki entri sama sekali. Modul tanpa entri berada di seri AKE quasi direct drive, yang dalam tabel yang sama juga tidak membawa papan driver. Encoder ganda bukan fitur yang naik mulus bersama ukuran dalam rentang ini; ia mengikuti generasi modul dan maksud desain di baliknya.
Absolut vs Inkremental
Perbedaan yang penting dalam praktik adalah perilaku lintas satu siklus daya. Encoder inkremental melaporkan sudut relatif terhadap tempat kontroler terakhir menghitung. Encoder absolut melaporkan sudut sejati saat menyala. Di mana sebuah sendi harus bangun dan mengetahui posisinya, perbedaan itu menentukan apakah mesin melakukan gerakan homing saat start-up.
CubeMars menyatakan bahwa posisi keluaran dipertahankan setelah kehilangan daya pada pasangan AKH70 dan AK70-9 V3.0, dengan rumusan AK70-9 yang merujuk pada desain loop tertutup dengan pemeshingan roda gigi ganda. Baris yang dipublikasikan untuk modul-modul ini memberikan tipe encoder sebagai magnetik dan resolusinya dalam bit; baris itu tidak menyatakan apakah sensornya absolut atau inkremental, dan posisi yang dipertahankan dengan sendirinya bukan bukti untuk salah satunya. Tiga hal terpisah: klaim produsen tentang posisi yang dipertahankan, prinsip pengukuran sensor, dan perilaku keseluruhan penggerak melalui siklus daya dan pemulihan dari gangguan.
Resolusi encoder bukanlah yang membedakan dua kasus ini. Encoder inkremental di sisi motor membiarkan sudut keluaran tidak diketahui setelah satu siklus daya, karena keadaan transmisi tidak diketahui olehnya; pertanyaannya bukan seberapa halus sudut itu diukur melainkan apakah ia bertahan setelah dimatikan. Di mana mesin membutuhkan sudut keluaran segera saat menyala, yang dibutuhkan adalah susunan umpan balik posisi absolut sisi keluaran yang didukung penggeraknya, diverifikasi terhadap dokumentasi produsen untuk modul tertentu. Bahkan begitu, sistem mungkin masih memerlukan kalibrasi, pemeriksaan referensi, atau urutan start-up yang diawasi.
Antara Apa yang Dilaporkan Motor dan Apa yang Dilakukan Link
Backlash adalah kelonggaran sudut dalam transmisi, dan ia adalah angka yang menempatkan resolusi encoder dalam proporsinya. Pasangan AKH70 mempublikasikan 12 arcmin, AK70-9 V3.0 mempublikasikan 18 arcmin, dan AK70-10 KV100 mempublikasikan 0.2°. AKE50-8 KV110 mempublikasikan 9 arcmin. Setiap angka dikutip dengan satuan yang digunakan halamannya sendiri, karena halaman-halaman itu tidak sepakat tentang satuannya.
Pitanya jauh lebih lebar daripada langkahnya
Taruh angka-angka itu berdampingan dengan hitungan yang diturunkan sebelumnya. Sebuah sendi dengan backlash 12 arcmin memiliki kelonggaran sudut 0.2°. Sensor 14 bit di sisi motor di belakang tahap 10:1 membedakan sekitar 0.0022° di keluaran, dan sensor 21 bit di sisi keluaran membedakan sekitar 0.000172°. Kelonggaran itu kira-kira dua orde magnitudo lebih kasar daripada angka pertama dan tiga orde lebih kasar daripada angka kedua. Apa pun yang membatasi repeatabilitas di sendi itu, bukanlah hitungannya.
Inilah alasan resolusi encoder yang dikutip sendiri menyesatkan. Sensor yang lebih halus mengukur poros motor lebih presisi sementara keluaran tetap bebas berada di mana saja di dalam pita backlash. Sensor kedua juga tidak menyempitkan pita itu. Yang dilakukan encoder sisi keluaran adalah membuat pita itu dapat diamati, sehingga kontroler dapat melihat perbedaan antara posisi keluaran yang diperintahkan dan posisi keluaran yang sebenarnya. Mengamati perbedaan itu belum sama dengan mengompensasinya: apakah loop kemudian dapat mengoreksinya bergantung pada desain kendali, bandwidth, laju pengambilan sampel, dan beban.
Pemilihan rasio adalah keputusannya sendiri dan tidak ditinjau kembali di sini; pertukaran dari rasio rendah diuraikan dalam Aktuator Quasi Direct Drive: Yang Ditawarkan Rasio 8:1. Resolusi encoder berinteraksi dengan pilihan itu tetapi tidak menggantikannya.
Di Mana Resolusi Encoder Ekstra Berhenti Membantu
Resolusi dan repeatabilitas adalah besaran yang berbeda, dan jarak di antara keduanya adalah tempat resolusi encoder ekstra berhenti memberikan hasil. Resolusi adalah perubahan terkecil yang dapat dilaporkan sensor. Repeatabilitas adalah sebaran posisi yang benar-benar dikembalikan sebuah sendi pada perintah yang sama dan beban yang sama. Yang pertama ditentukan oleh sensor. Yang kedua ditentukan oleh backlash, kelenturan, gesekan, keadaan termal, dan bagaimana beban disambungkan.
Setelah titik tertentu, sensor berhenti menjadi elemen paling kasar dalam rantai. Begitu satu hitungan jauh lebih halus daripada kelonggaran sudut, menaikkan resolusi nominal saja kecil kemungkinannya memperbaiki repeatabilitas tingkat sistem secara substansial. Hasilnya tetap bergantung pada akurasi sensor, arsitektur kendali, kelenturan mekanis, gesekan, dan kondisi pengujian. Itulah sebabnya pertanyaan yang berguna bukanlah berapa banyak resolusi encoder yang dibawa sebuah modul, melainkan elemen mana dalam rantai yang saat ini paling kasar.
Aritmetikanya membingkai perbandingan itu. Pada 12 arcmin, pitanya selebar 0.2°, dengan asumsi kedua angka itu bertumpu pada definisi backlash yang sama. Resolusi encoder 21 bit di keluaran setara dengan sekitar 0.000172° per hitungan di dalam pita itu. Ini adalah perbandingan antara inkremen kuantisasi dan angka backlash yang dipublikasikan, bukan pengukuran tentang seberapa dekat sendi itu kembali ke posisi yang diperintahkan.
Ada batas kedua, yang lebih dekat ke elektronika. Resolusi encoder adalah pernyataan tentang sensor, bukan tentang lantai derau yang memasukinya. Hitungan yang lebih halus daripada derau listrik di jalur umpan balik melaporkan derau, bukan gerakan, dan kontroler yang mengejar derau itu akan berosilasi. Di mana lembar spesifikasi dan perilaku terukur berbeda, perilaku terukur adalah yang penting.
Besaran torsi dan tugas termal menentukan modulnya sendiri, dan langkah penentuan ukuran itu terpisah; lihat Cara Memilih Aktuator Robotik Bertorsi Tinggi. Umpan balik seharusnya ditentukan bersama keputusan itu, bukan sebagai penggantinya, dan resolusi encoder tidak boleh dioptimalkan secara terisolasi.
Kapan sensor kedua sepadan dengan biayanya
Ada kasus-kasus di mana sensor kedua langsung mendapatkan tempatnya. Sebuah sendi yang harus bangun dengan mengetahui sudut keluarannya. Sebuah sendi yang transmisinya diperkirakan akan aus, dan di mana tanpa sensor kedua kontroler akan terus mempercayai rasio aslinya. Sebuah sendi yang jalur bebannya mencakup elemen lentur antara modul dan link. Dalam setiap kasus keuntungannya sama: kontroler berhenti menebak apa yang dilakukan transmisi, dan tidak ada jumlah resolusi encoder ekstra di sisi motor yang dapat menggantikannya.
Mencocokkan Umpan Balik dengan Tugas
Tiga kasus beban menarik ke tiga arah, dan angka resolusi encoder yang sama tidak melayani semuanya secara setara. Yang berubah di antara mereka bukanlah hitungannya, melainkan kesalahan mana yang dominan.
Modul sendi bergear
Untuk sendi kaki atau sendi manipulator di belakang tahap planetary, encoder sendi robot di sisi keluaran adalah yang penting, karena transmisi adalah sumber kesalahan yang dominan. AKH70-48 membawa 48:1 dan mempublikasikan 21 bit pada kedua loop; AKH70-16 membawa 16:1 dengan pasangan yang sama. Resolusi encoder di sisi motor pada sendi seperti ini adalah sekunder dibandingkan mengetahui di mana keluaran sebenarnya berada. Modul dalam kelompok ini tercantum di bawah Aktuator Robotik, dan konteks aplikasi untuk kelas ini berada bersama Modul Sendi.
Penggerak roda
Penggerak roda lebih toleran terhadap sudut keluaran daripada sebuah sendi, karena bebannya adalah rotasi kontinu, bukan pose yang ditahan. Yang mengendalikan di sana adalah beban yang dipikul hub, yang merupakan langkah penentuan ukuran terpisah; beban radial pada hub dibahas dalam Motor BLDC untuk Robot Beroda: Tata Letak Penggerak, Tugas, dan Roda Gigi. Kendala tegangan bus untuk kelas ini diuraikan dalam Aktuator Robotik 48 V: Model, Manfaat Kinerja, dan Kendala Sistem.
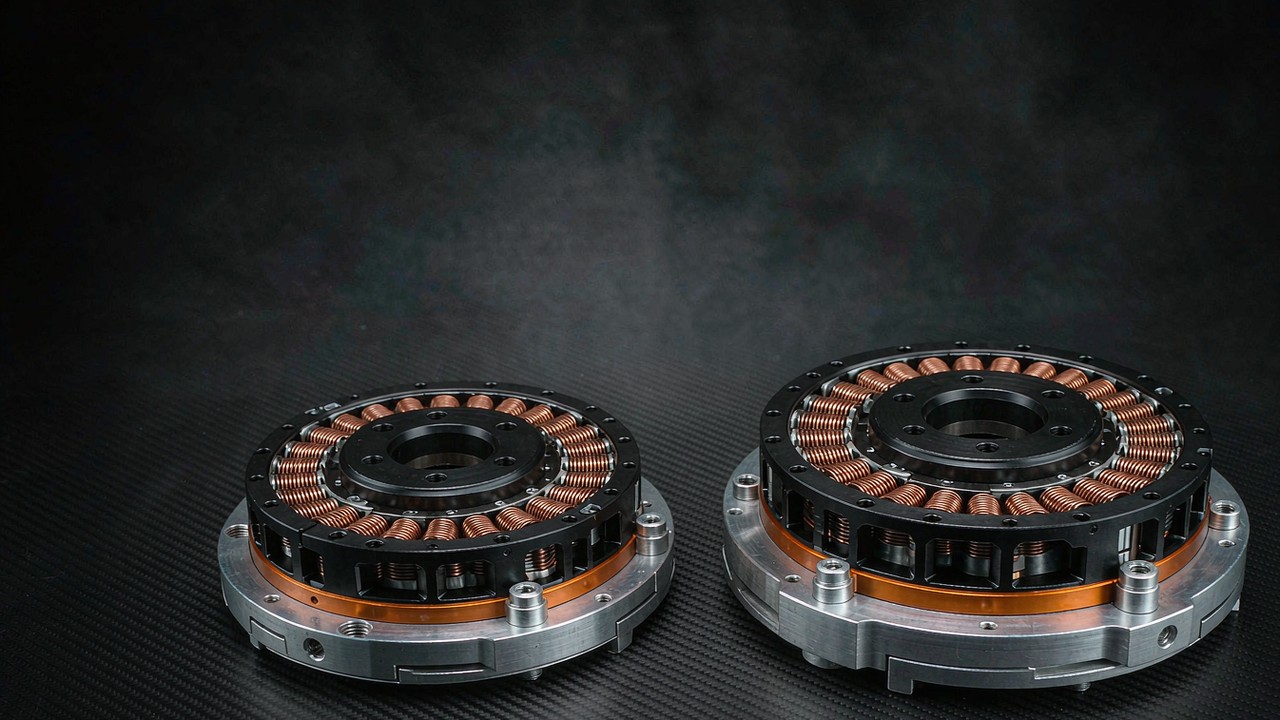
Penggerak langsung dan desain frameless
Hilangkan girboks dan argumennya berubah. Motor frameless menyambungkan rotor ke beban tanpa reduksi, sehingga tidak ada kesalahan transmisi untuk diisolasi dan tidak ada rasio untuk mengalikan hitungan. RI80 V2.0 inrunner frameless tidak mempublikasikan baris encoder sama sekali, dengan integrasi sensor hall ditawarkan sebagai opsi dan tinggi rotor ditambah 2 mm untuk menyesuaikan penyelarasan sensor hall. CubeMars menggambarkan konfigurasi frameless sebagai menyerahkan flensa pendukung, antarmuka penggerak, dan dudukan encoder kepada perancang mesin. Sensor menjadi keputusan perancangan mesin, bukan spesifikasi modul, dan resolusi encoder menjadi sifat dari encoder yang dipasang perancang.
Modul dalam kelompok quasi direct drive, termasuk AKE50-8, tercantum di bawah Aktuator QDD, dan rentang frameless di bawah Motor Torsi Frameless. Perbandingan yang lebih luas mengenai model frameless tersedia dalam Motor Torsi Frameless: 12 Model Dibandingkan, dari Pemula hingga Tingkat Performa.
Pertanyaan yang sering diajukan
Berapa banyak resolusi encoder yang sebenarnya dibutuhkan sebuah sendi robot?
Cukup sehingga satu hitungan lebih halus daripada kesalahan yang dimasukkan bagian lain dari rantai, dan tidak lebih dari itu. Pada sendi bergear dengan backlash 12 arcmin, kelonggaran transmisinya sekitar 0.2°, yang jauh lebih kasar daripada langkah yang dihasilkan sensor mana pun dalam rentang ini di keluaran. Begitu resolusi encoder jauh lebih halus daripada kelonggaran itu, bit tambahan saja kecil kemungkinannya mengubah apa yang dapat diulang sendi tersebut.
Apakah resolusi encoder yang lebih tinggi membuat sendi lebih akurat?
Tidak dengan sendirinya. Resolusi encoder menetapkan perubahan terkecil yang dapat dilaporkan sensor; akurasi di beban ditentukan oleh backlash, kelenturan, gesekan, dan keadaan termal. Sensor yang lebih halus pada poros motor mengukur motor lebih presisi sementara keluaran tetap bebas berada di mana saja di dalam pita backlash.
Apa perbedaan antara encoder tunggal dan encoder ganda?
Sensor tunggal pada poros motor memungkinkan kontroler menyimpulkan posisi keluaran dengan membagi sudut motor dengan rasio. Sensor kedua pada poros keluaran mengukur posisi keluaran secara langsung. AK70-9 V3.0 mempublikasikan dua encoder pada 21 bit masing-masing; AK70-10 KV100 mempublikasikan satu pada 14 bit, dengan baris ring luar kosong.
Apakah encoder absolut menghilangkan kebutuhan untuk melakukan homing ulang pada sendi setelah kehilangan daya?
Ia menghilangkan kebutuhan untuk melakukan homing ulang pada poros yang diukurnya. CubeMars menyatakan bahwa posisi keluaran dipertahankan setelah kehilangan daya pada pasangan AKH70 dan AK70-9 V3.0, yang keduanya membawa penginderaan sisi keluaran, tetapi baris yang dipublikasikan untuk modul-modul itu tidak menyatakan apakah sensornya absolut atau inkremental. Modul yang hanya memiliki sensor sisi motor tidak dapat membuat klaim yang sama tentang keluaran, karena keadaan transmisi setelah siklus daya tidak diketahui olehnya.
Berapa banyak yang diambil backlash dari resolusi encoder?
Backlash tidak mengurangi resolusi encoder; ia berada di luarnya. Angka backlash yang dipublikasikan dalam rentang ini berjalan dari 9 arcmin pada AKE50-8 hingga 18 arcmin pada AK70-9 V3.0, berhadapan dengan langkah sisi keluaran di kisaran 0.000172° untuk sensor keluaran 21 bit. Kelonggaran adalah angka yang lebih kasar dengan beberapa orde magnitudo, jadi dialah yang menentukan apa yang dapat diulang sendi tersebut.
Menentukan umpan balik datang setelah menentukan modulnya: torsi, rasio, massa, dan tegangan bus terlebih dahulu, lalu sensor yang mengukur apa yang tersisa. Resolusi encoder tidak boleh dioptimalkan secara terisolasi: ia bersama kinerja penentuan posisi target, lokasi umpan balik, karakteristik transmisi, dan arsitektur kendali. Untuk aplikasi yang membutuhkan kendali halus pada kecepatan rendah atau sudut keluaran yang diketahui saat menyala, arsitektur umpan balik adalah persyaratan tersendiri, bukan detail akhir. Modul dapat disaring berdasarkan angka mekanis itu di Seleksi dan dibandingkan berdampingan di Perbandingan Produk. Pembahasan yang lebih luas tentang modul sendi terintegrasi tersedia dalam Aktuator Robotik: Cara Memilih Aktuator Terpadu untuk Sendi Robot.