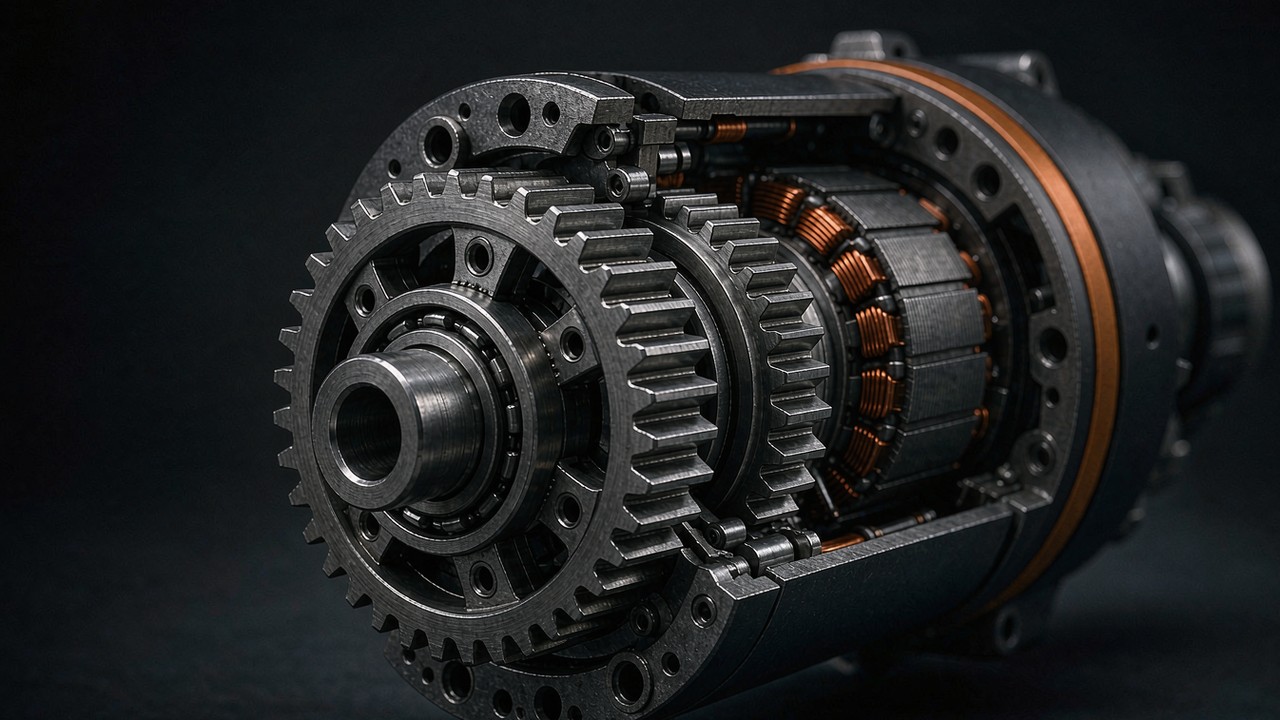
Setiap motor BLDC di balik sendi robot ber-gearbox membawa satu angka yang diam-diam membentuk segala hal lain di halaman itu: rasio reduksi. Rasio itu melipatgandakan torsi, membagi kecepatan, dan — melalui hukum kuadrat yang tidak pernah dijabarkan kebanyakan lembar data — mengubah skala inersia tercermin di kedua sisi pengaitan roda gigi. Panduan ini menelusuri aritmetikanya dengan angka terbitan dari halaman aktuator nyata, lalu mengubahnya menjadi urutan penentuan ukuran untuk sebuah sendi robot.
Apa yang Dilakukan Rasio Reduksi terhadap Torsi dan Kecepatan
Sebuah gearbox planetari terletak di antara rotor dan sendi, dan rasio reduksi menyatakan berapa kali rotor berputar untuk satu putaran keluaran. Rasio reduksi 10:1 berarti sepuluh putaran rotor per putaran keluaran. Dalam gambaran ideal tanpa rugi, pertukarannya tepat: torsi di keluaran adalah torsi motor dikalikan rasio, dan kecepatan di keluaran adalah kecepatan motor dibagi rasio itu. Kalikan torsi dengan sepuluh, bagi kecepatan dengan sepuluh, dan daya mekanis yang mengalir melalui sendi tetap berada di tempat sisi elektrikal meletakkannya.
Roda gigi nyata tidak tanpa rugi. Setiap tahap planetari membawa rugi pengaitan, hambatan bantalan dan rugi pengadukan, sehingga torsi yang tiba di keluaran berada di bawah apa yang dijanjikan rasio reduksi di atas kertas. Lembar data menyerap rugi-rugi itu ke dalam baris torsi nominal dan torsi puncak, itulah sebabnya angka terbitan sudah merupakan angka sisi keluaran: CubeMars AK80-64 menerbitkan torsi nominal 48 Nm dan torsi puncak 120 Nm pada flange keluaran, di belakang tahap 64:1-nya, bukan pada rotor. Cara jujur membaca halaman aktuator ber-gearbox karena itu adalah memperlakukan setiap baris torsi dan kecepatan sebagai angka pasca-gearbox, dan memperlakukan baris-baris elektrikal — arus, tegangan, konstanta torsi — sebagai angka pra-gearbox.
Rasio reduksi juga tersembunyi di tempat yang terang-terangan pada nama model lini CubeMars AK dan AKH: AK45-10 membawa tahap reduksi 10:1, AK45-36 tahap reduksi 36:1, AKH70-48 tahap reduksi 48:1. Membaca angka itu dari nama sebelum membuka halaman adalah kebiasaan yang layak dibentuk, karena rasio reduksi adalah satu-satunya spesifikasi yang diwarisi setiap baris sisi keluaran lainnya.
Sisi keluaran gearbox
Pemisahan itu penting karena dua halaman yang tampak identik menggambarkan mesin yang berbeda begitu rasio reduksi masuk. Rotor di dalam AK80-64 berputar hingga 4800 rpm untuk menghasilkan 75 rpm yang diterbitkan di keluaran; encoder pada poros motor menghitung 64 putaran rotor per putaran keluaran. Ketika sebuah panduan pemilihan membandingkan kit frameless penggerak langsung dengan modul ber-gearbox terintegrasi, perbandingannya hanya tepat jika kedua sisi dinyatakan pada poros yang sama. Artikel kurva torsi-kecepatan di situs ini membahas bagaimana batas elektrikal membentuk kurva motor mentah; tulisan ini tetap berada di seberang pengaitan roda gigi, tempat sendi sesungguhnya berada dan tempat inersia tercermin dirasakan.
Ujung rasio rendah dari pertukaran ini memiliki ekonominya sendiri. Modul quasi direct drive menjaga rasio reduksi tetap di angka satuan — seri CubeMars AKE berada di 6:1 dan 8:1 — dan membayarnya dengan torsi keluaran yang lebih rendah namun drivetrain yang lebih ringan dan lebih transparan. Apa yang dibeli tahap reduksi 8:1 dalam kemampuan digerakkan balik dan transparansi gaya, serta apa yang dikorbankannya dalam torsi, diuraikan dalam Aktuator Quasi Direct Drive: Yang Ditawarkan Rasio 8:1; panduan ini membahas kaidah umum yang ditentang filosofi QDD itu.
Di mana perkalian itu berhenti menjadi gratis
Perkalian torsi juga menggeser letak titik operasi pada kurva motor. Sendi yang membutuhkan torsi kontinu 24 Nm tidak membutuhkan motor yang menghasilkan 24 Nm — ia membutuhkan motor yang torsi kontinunya, dikalikan rasio, dikalikan efisiensi tahap, melampaui 24 Nm sementara tarikan arusnya tetap di dalam anggaran termal. Sisi termal dari anggaran itu, dan bagaimana kurva torsi-kecepatan memisahkan operasi kontinu dari operasi puncak, dibahas dalam Torsi Kontinu vs Torsi Puncak: Siklus Kerja, Batas Termal, Kurva Torsi-Kecepatan. Gearbox tidak dapat melipatgandakan apa yang tidak dapat ditahan belitan, dan inersia tercermin yang ditambahkannya adalah separuh kedua dari tagihan yang sama.
Inersia Tercermin: Hukum Kuadrat pada Gearbox
Rasio reduksi menukar kecepatan dengan torsi pada laju pertukaran yang linier. Inersia tidak mengikuti kaidah itu. Setiap inersia di satu sisi gearbox muncul di sisi lainnya dikalikan atau dibagi kuadrat rasio, dan satu fakta itu mengatur seluruh masalah penentuan ukuran. Insinyur menyebut nilai yang ditransformasi itu inersia tercermin: inersia yang harus dimiliki sebuah komponen, duduk langsung pada poros yang dianalisis, untuk menghasilkan perilaku dinamis yang sama. Hubungan ini adalah hubungan kinematik untuk transmisi kaku ideal — kepatuhan pengaitan, elastisitas dan rugi di dalam tahap-tahap menggesernya secara rinci, dan tempat-tempat di mana efek orde kedua itu berperan ditandai sepanjang jalan. Kedua transformasi berjalan melalui rasio reduksi, itulah sebabnya pemilihan rasio adalah keputusan inersia sama besarnya dengan keputusan torsi.
Mengapa rotor tumbuh secara kuadrat
Mulailah dari keluaran dan menoleh kembali ke motor. Inersia tercermin rotor, dilihat pada poros keluaran, adalah inersia rotor dikalikan kuadrat rasio reduksi. Aritmetikanya tanpa ampun: kuadratkan rasio kecil dan hampir tidak terjadi apa-apa; kuadratkan rasio besar dan angka-angkanya meledak. Tahap 6:1 melipatgandakan inersia rotor dengan 36. Tahap 64:1 melipatgandakannya dengan 4096. Inersia tercermin karena itu bukanlah penyempurnaan yang hanya dipedulikan analis — antara modul 6:1 dan 64:1 ia merupakan faktor lebih dari seratus pada rotor fisik yang sama.
Pasangan CubeMars AKH70 yang diterbitkan membuat hukum kuadrat terukur melalui perbandingan rotor-sama — bukan uji variabel-tunggal yang ketat, karena jumlah tahap dan efisiensi transmisi ikut berubah bersama rasio, melainkan hal terdekat yang ditawarkan sebuah lembar data. AKH70-16 dan AKH70-48 berbagi satu rotor: kedua halaman menerbitkan inersia rotor yang sama, 1170 g·cm², belitan KV41 yang sama, housing 90 mm yang sama. Satu-satunya perbedaan bermakna adalah gearbox — unit dua tahap 16:1 pada yang satu, unit tiga tahap 48:1 pada yang lain. Cerminkan masing-masing rotor ke keluarannya sendiri dan bagian yang sama itu menjadi dua mesin berbeda: 16 kuadrat adalah 256, dan 256 × 1170 g·cm² adalah 299520 g·cm² inersia tercermin pada keluaran AKH70-16; 48 kuadrat adalah 2304, dan 2304 × 1170 g·cm² adalah 2695680 g·cm² pada keluaran AKH70-48. Melipatgandakan rasio tiga kali melipatgandakan inersia tercermin sembilan kali.
Itulah daftar harga sesungguhnya untuk rasio tinggi. AKH70-48 menghasilkan torsi nominal 74 Nm berhadapan dengan 26 Nm pada AKH70-16 — faktor 2.85 — sementara inersia tercermin rotor yang sama itu, dilihat pada poros keluaran, tumbuh dengan faktor sembilan. Torsi puncak menceritakan hal yang sama: 222 Nm berhadapan dengan 78 Nm. Ketika perancang sendi membaca modul rasio tinggi sebagai motor kecil dengan pengali ajaib, hukum kuadrat pada inersia tercermin adalah koreksinya.
Mengapa beban menyusut secara kuadrat
Hukum yang sama berjalan terbalik, dan arah inilah yang berguna. Inersia beban pada poros keluaran, dilihat dari poros motor, dibagi kuadrat rasio reduksi. Kaki robot berat yang menyajikan 0.005 kg·m² pada pinggul tampak seperti sepersepuluhnya bagi rotor di belakang tahap 10:1, karena rotor hanya harus mempercepat bagiannya dari gerakan itu — satu irisan rasio-kuadrat darinya. Inersia tercermin beban adalah angka yang jauh lebih kecil daripada beban yang duduk diam di sendi.
Itulah sebabnya sendi ber-gearbox menggerakkan lengan dan kaki yang tidak dapat digerakkan motor telanjang secara dinamis. Gearbox tidak sekadar membuat torsi terjangkau; ia menyusutkan inersia tercermin beban sampai rotor dapat mendominasi anggaran percepatan. Dan kedua efek hukum kuadrat bertemu di tengah: inersia rotor tumbuh menuju keluaran, inersia beban menyusut menuju motor, dan rasio reduksi yang menyeimbangkan keduanya menjadi pokok bahasan bagian berikutnya.
Pasangan AK45 sebagai titik data kedua
Pasangan AKH70 adalah perbandingan paling bersih karena rotornya sama. Keluarga AK45 mengulang pola itu pada rangka yang lebih kecil dengan dua rotor berbeda. AK45-10 menerbitkan inersia rotor 157.33 g·cm² di belakang tahap 10:1, yang tercermin menjadi 15733 g·cm² di keluaran; AK45-36 menerbitkan 181.9 g·cm² di belakang 36:1, yang tercermin menjadi 235742.4 g·cm². Beralih dari 10:1 ke 36:1 di dalam keluarga yang sama melipatgandakan inersia tercermin kira-kira lima belas kali, sementara torsi nominal bergerak dari 2.5 Nm ke 8 Nm dan kecepatan tanpa beban turun dari 180 rpm ke 52 rpm. Modul 36:1 menghasilkan sedikit lebih dari tiga kali torsi nominal, dengan kira-kira lima belas kali inersia tercermin sisi keluaran dan 87 g massa tambahan.
Pencocokan Inersia: Rasio Inersia Beban-terhadap-Rotor
Letakkan kedua efek hukum kuadrat berdampingan dan muncullah satu angka tak berdimensi: rasio inersia beban-terhadap-rotor, dihitung pada satu poros. Bagilah inersia beban tercermin dengan inersia rotor ditambah inersia gearbox, semuanya dirujuk ke sisi yang sama, dan rasio inersia menyatakan berapa banyak torsi motor yang terpakai untuk mempercepat beban berhadapan dengan mempercepat bagian-bagian berputarnya sendiri. Pencocokan inersia adalah praktik menjaga rasio itu di dalam pita yang masih dapat ditoleransi loop kendali. Inersia tercermin adalah mata uang yang dipakai menghitung kedua sisi.
Membaca rasio inersia pada lembar data
Pada halaman aktuator terintegrasi perhitungannya singkat karena produsen menerbitkan inersia rotor. Ambil AKH70-16 yang menggerakkan beban pinggul: inersia beban yang tercermin ke poros motor adalah inersia sendi dibagi 256, dan rotor menyumbang 1170 g·cm² langsung. Rasio inersia adalah yang pertama dibagi yang kedua. CubeMars mencetak inersia rotor untuk lini AK, AKH dan AKE, sehingga pembeli dapat menjalankan pemeriksaan ini dari halaman terbitan saja — tanpa pembongkaran, tanpa tebakan. Baris terbitan itu adalah angka yang paling jarang dipakai pada lembar data aktuator, dan ia adalah satu-satunya masukan yang dibutuhkan rasio inersia yang tidak sudah disediakan tabel torsi. Pemeriksaan yang dibangun di atasnya adalah perkiraan awal: model lengkap akan menambahkan inersia gearbox yang tercermin ke poros yang sama, bersama kepatuhan transmisi apa pun yang peka bagi aplikasi.
Satu keputusan konvensi mempersingkat aritmetikanya: pilih sebuah poros dan tetap di sana. Menghitung pada poros motor mempertahankan inersia rotor sebagaimana tercetak dan membagi beban dengan kuadrat tahap; menghitung pada poros sendi mempertahankan beban sebagaimana terukur dan melipatgandakan rotor dengan kuadrat yang sama. Inersia tercermin berbeda sebesar faktor itu di antara kedua poros, tetapi rasio inersia keluar identik dalam kedua cara — mencampur titik acuan di tengah perhitungan adalah kesalahan paling umum pada putaran penentuan ukuran pertama.
Bagaimana terasa sendi yang tidak cocok
Ketika rasio inersia berjalan tinggi — beban berat di belakang rotor yang relatif ringan — sendi menjadi masalah penyetelan sebelum menjadi masalah kekuatan. Beban mendominasi respons frekuensi, dan bersama kepatuhan gearbox serta redaman yang terbatas ia dapat menarik resonansi mekanis mendekati bandwidth kendali dan meregangkan waktu penetapan. Penguatan harus diturunkan, dan sendi terasa lamban persis dengan cara yang dikatakan angka-angka torsi tidak akan terjadi.
Ketika rasio inersia berjalan sangat rendah, pemborosan sebaliknya muncul: sendi menghabiskan arusnya untuk mempercepat rotor dan roda giginya sendiri, dan kemampuan torsi di sendi terbuang sia-sia — desainnya dapat membawa motor lebih besar daripada yang dibutuhkan gerakan, meski sebagian aplikasi sengaja mengutamakan inersia rotor yang lebih besar demi alasan dinamis atau kendali. Anggaran massa membayar rotor yang cukup besar untuk mengerdilkan beban — kadang keputusan yang tepat, seperti ditunjukkan subbagian berikutnya, tetapi tidak pernah gratis.
Rasio inersia karena itu bekerja sebagai pita kewajaran, bukan angka target. Praktik pemilihan di literatur servo menjaga beban tercermin tetap dalam kelipatan sederhana dari inersia rotor, dan batas atas persisnya bergantung pada loop kendali, kekakuan pemasangan dan berapa banyak waktu penetapan yang ditoleransi aplikasi. Lengan kolaboratif yang menetap ke posisi stabil peduli dengan cara berbeda dari sendi kaki yang menyerap benturan saat telapak menyentuh tanah. Yang diberikan lembar data adalah masukan-masukannya; di mana pita itu berada adalah keputusan aplikasi. Pencocokan inersia, bukan rasio inersia itu sendiri, adalah disiplinnya — angkanya sekadar tempat disiplin itu diukur.
Kapan melonggarkan targetnya
Dua situasi membenarkan melangkah keluar dari rasio inersia yang nyaman. Yang pertama adalah benturan: sendi robot berkaki yang menerima hentakan tanah melalui keluarannya merespons berbeda ketika rotor besar relatif terhadap beban, karena inersia rotor tercermin di keluaran membentuk ulang cara drivetrain bereaksi terhadap hentakan itu. Benturan tetap menuntut penilaian dinamis terpisah — kekakuan kontak, kekakuan dan redaman gearbox, kepatuhan sendi serta pengendali semuanya membentuk bagaimana energi benturan menjalar melalui rangkaian roda gigi — sehingga inersia rotor tercermin yang besar dengan sendirinya bukanlah perlindungan bagi gigi roda. Yang kedua adalah transparansi gaya: sendi eksoskeleton yang harus digerakkan balik dengan tangan oleh operator menginginkan rasio sekecil mungkin dan rotor seringan mungkin, yang persis merupakan argumen quasi direct drive. Keduanya dibahas dari sisi aplikasi dalam Motor BLDC untuk Robot Humanoid: Cara Mencocokkan Torsi, Kecepatan dan Ukuran.
Biaya Rasio Reduksi Tinggi: Batas Kecepatan, Backlash, dan Massa
Rasio reduksi tinggi dibeli, bukan diberikan. Tiga biaya muncul pada lembar data itu sendiri — batas kecepatan, backlash, dan massa — dan yang keempat, inersia tercermin hukum kuadrat dari bagian sebelumnya, baru muncul setelah aritmetikanya selesai. Rasio inersia yang akhirnya dimiliki sebuah sendi ditetapkan oleh tombol yang sama, karena rasio yang menumbuhkan inersia tercermin rotor adalah rasio yang menyusutkan beban tercermin.
Batas kecepatan
Rasio reduksi membagi kecepatan rotor dengan faktor yang sama dengan yang dipakainya melipatgandakan torsi, sehingga rasio tinggi membatasi kecepatan sendi di keluaran. AK45-36 menerbitkan kecepatan tanpa beban 52 rpm berhadapan dengan 180 rpm pada AK45-10; AKH70-48 menerbitkan 35 rpm berhadapan dengan 105 rpm pada AKH70-16. Sendi pergelangan yang harus berputar beberapa putaran per detik tidak dapat memakai rasio yang disarankan kebutuhan torsinya, dan kendala itu mengikat sebelum margin torsi mengikat. Tegangan menggeser batas itu sedikit — AK80-64 menerbitkan kecepatan nominal 23 rpm pada bus 24 V dan 48 rpm pada 48 V, dari tahap 64:1 yang sama — dan konsekuensi tingkat sistem dari menjalankan bus yang lebih tinggi dibahas dalam Aktuator Robotik 48 V: Model, Manfaat Kinerja, dan Kendala Sistem. Setiap rasio adalah komitmen pada sebuah batas; memilih rasio reduksi berarti memilih batas itu.
Backlash dan anggaran akurasi
Setiap pengaitan roda gigi membawa sedikit gerak bebas, diterbitkan sebagai backlash. Angkanya kecil dan peka satuan: halaman AK45-10 mencetak 18 arcmin, AK45-36 dan kedua modul AKH70 mencetak 12 arcmin, dan halaman AK80-64 mencetak besar main yang sama sebagai 0.18 derajat. Halaman AKE40-6 menyatakan backlash-nya paling besar 9 arcmin — angka paling ketat dalam perbandingan ini, yang merupakan bagian dari kerangka desain quasi direct drive. Dibaca sebagai sudut di keluaran, angka-angka itu menentukan seberapa baik sebuah sendi menahan posisi ketika beban berbalik arah, dan ia bertumpuk dengan sisi encoder dari anggaran akurasi: berapa banyak resolusi yang benar-benar dapat dilihat pengendali dibahas dalam Resolusi encoder pada sendi robot: bit, backlash, dan repeatabilitas.
Backlash paling berperan di sudut-sudut amplop kerja. Sendi yang selalu menggerakkan satu arah tidak pernah merasakan backlash-nya; sendi yang berbalik di bawah beban — benda yang dijepit dipindahkan posisinya, kaki yang terdorong balik oleh kontak tanah — kehilangan gerak bebas itu sebagai galat posisi pada setiap pembalikan. Rasio reduksi tinggi tidak otomatis berarti lebih banyak backlash per pengaitan, tetapi mencapai rasio yang dalam biasanya membutuhkan lebih banyak tahap, dan lebih banyak tahap berarti lebih banyak main pengaitan secara total kecuali setiap tahap dijaga lebih ketat.
Massa dan kemasan
Biaya tercetak yang ketiga adalah massa. Di dalam keluarga AK45 modul 36:1 berbobot 349 g berhadapan dengan 262 g pada modul 10:1; di dalam pasangan AKH70 modul tiga tahap 48:1 berbobot 1396 g berhadapan dengan 879 g. Tahap tambahan itu berbiaya massa pada roda gigi, bantalan dan panjang housing — AKH70-48 berpanjang 81.5 mm berhadapan dengan 60.5 mm — dan pada sendi robot massa itu dipikul oleh sendi berikutnya di arah luar. Kepadatan torsi sebagian mengimbangi cerita itu: AKH70-48 menerbitkan kepadatan torsi puncak 159 Nm/kg berhadapan dengan 88.74 Nm/kg pada AKH70-16, sehingga modul yang lebih berat tetap menang dalam torsi per kilogram. Apakah pertukaran itu tertutup bergantung pada di mana massa itu mendarat di robot.
Membaca Pertukaran Rasio Reduksi pada Lembar Data Nyata
Keenam modul di bawah mencakup rentang berguna dari pembahasan ini: dua pasangan satu-keluarga yang mengisolasi rasio reduksi sebagai variabel yang berubah, titik acuan quasi direct drive, dan ujung rasio tinggi. Semua baris sebagaimana diterbitkan pada masing-masing halaman produk produsen dan diperiksa silang terhadap halaman-halaman itu pada November 2026; kolom inersia rotor adalah angka sisi motor yang dikenai hukum kuadrat.
| Model | Rasio Reduksi | Torsi Nominal (Nm) | Torsi Puncak (Nm) | Kecepatan Tanpa Beban (rpm) | Inersia Rotor (g·cm²) | Berat (g) |
|---|---|---|---|---|---|---|
| AK45-10 V3.0 | 10:1 | 2.5 | 7 | 180 | 157.33 | 262 |
| AK45-36 V3.0 | 36:1 | 8 | 24 | 52 | 181.9 | 349 |
| AKH70-16 V1.0 | 16:1 | 26 | 78 | 105 | 1170 | 879 |
| AKH70-48 V1.0 | 48:1 | 74 | 222 | 35 | 1170 | 1396 |
| AKE40-6 KV90 | 6:1 | 1.8 | 5.5 | 330 | 188.78 | 140 |
| AK80-64 KV80 | 64:1 | 48 | 120 | 75 | 564.5 | 850 |
Baris-baris sebagaimana diterbitkan pada masing-masing halaman produk CubeMars. Inersia rotor adalah angka sisi motor; mencerminkannya ke keluaran berarti mengalikannya dengan kuadrat rasio reduksi, sehingga kedua baris AKH70 berbagi satu rotor dan berbeda dengan faktor sembilan di keluaran. Backlash tidak ditabelkan karena halaman-halaman mencetaknya dalam satuan campuran — arcmin pada kebanyakan halaman, derajat pada AK80-64 — dan setiap angka dikutip beserta satuannya di dalam teks.
Pasangan AK45: keluarga sama, dua rasio
AK45-10 dan AK45-36 berbagi diameter housing dan tumpukan kendali, sehingga baris-baris itu mengisolasi apa yang diubah rasio reduksi saja: torsi nominal 2.5 Nm berhadapan dengan 8 Nm, kecepatan tanpa beban 180 rpm berhadapan dengan 52 rpm, massa 262 g berhadapan dengan 349 g. Modul 36:1 adalah pilihan ketika sendi haus torsi dan lambat — jari proksimal atau sumbu pan yang lambat — sementara modul 10:1 menyimpan margin kecepatan cukup untuk artikulasi yang lebih cepat. Kedua modul juga menjangkar ujung berlawanan dari skala inersia tercermin yang dihitung sebelumnya: 15733 g·cm² berhadapan dengan 235742.4 g·cm² di keluaran. Memeriksa silang baris-baris itu terhadap aritmetika sebelumnya adalah tujuan mengumpulkannya: kolom rasio reduksi ditambah kolom inersia rotor mereproduksi setiap angka inersia tercermin dalam tulisan ini.
Pasangan AKH70: rotor sama, jumlah roda gigi berbeda
Perbandingan AKH70 adalah kasus langka ketika produsen menerbitkan dua gearbox di sekitar satu rotor, dan tabel itu bekerja sebagai acuan rotor-sama untuk mengisolasi apa yang diubah rasio reduksi: baris inersia rotor identik, baris torsi dan kecepatan bergerak hampir persis mengikuti rasio, berat tumbuh seiring tahap tambahan. Membaca pasangan itu bersama-sama adalah cara tercepat untuk memahami hukum kuadrat secara mendalam — rasio menjadi tiga kali, torsi hampir menjadi tiga kali, dan inersia tercermin tumbuh sembilan kali lipat. Perutean poros berongga, encoder 21-bit ganda dan seluruh bagian platform bersama lainnya identik, sehingga pilihannya menyederhana dengan bersih menjadi kecepatan sendi dan anggaran inersia. Penalaran yang sama berlaku bagi keluarga mana pun yang berbagi rotor lintas rasio: inersia tercermin adalah besaran yang harus dihitung lebih dulu.
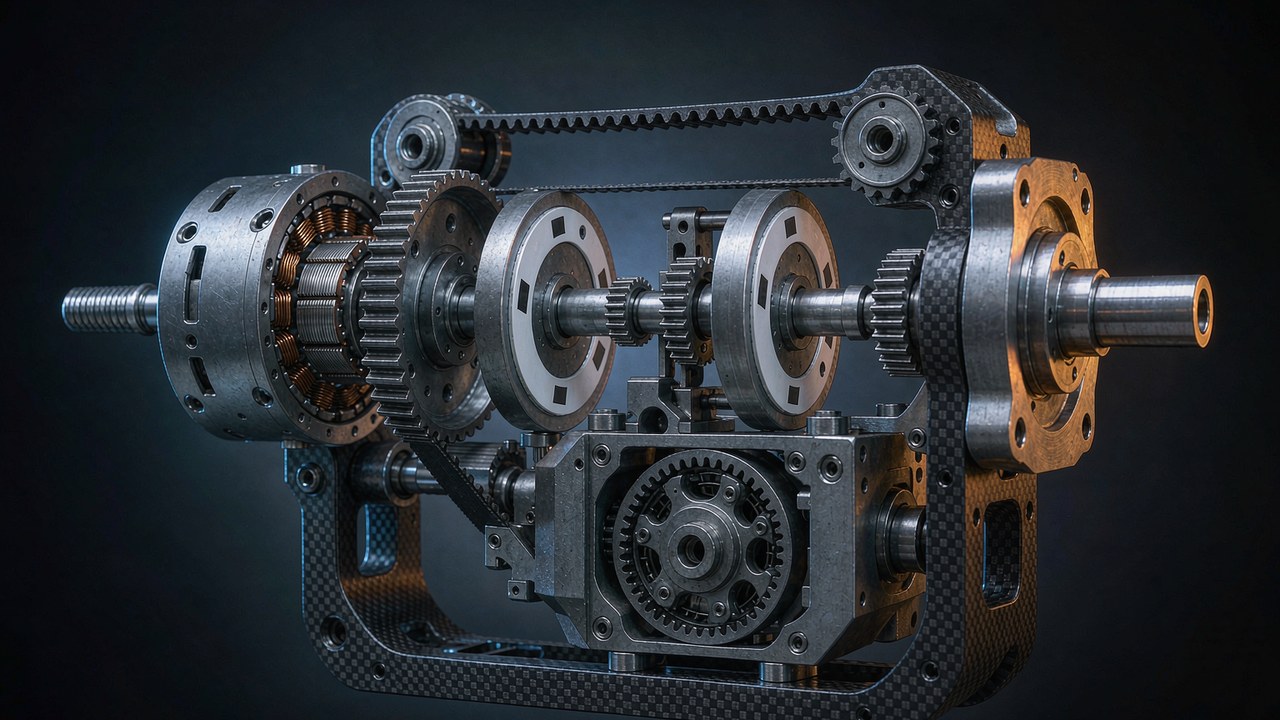
Sisi manufaktur menjelaskan mengapa angka-angka itu bertahan sama sekali. Proses manufaktur roda gigi di balik modul-modul ini — hobbing, perlakuan panas dan penyelesaian tahap-tahap planetari — menentukan backlash dan efisiensi yang dijanjikan rasio di atas kertas, dan rekaman pabrik resmi di atas memperlihatkan tahap-tahap yang selama ini dihitung aritmetikanya oleh seluruh artikel ini.
Acuan rasio rendah dan ujung rasio tinggi
AKE40-6 berada di ujung quasi direct drive dengan tahap 6:1: torsi nominal 1.8 Nm, kecepatan tanpa beban 330 rpm, massa 140 g dan backlash paling ketat dalam himpunan ini. Mencerminkan rotor 188.78 g·cm²-nya melalui 36 menghasilkan kira-kira 6796 g·cm² di keluaran — inersia tercermin terkecil dalam perbandingan ini, dan alasan sendi rasio rendah terasa langsung. AK80-64 berada di ujung seberangnya: tahap 64:1 yang membungkus rotor 564.5 g·cm², yang tercermin menjadi 2312192 g·cm², sambil menghasilkan torsi nominal 48 Nm dari bodi 850 g dengan biaya rasio inersia terberat dalam perbandingan ini. Di antara kedua kutub itu kebanyakan sendi robot menemukan jawabannya. Perbandingan modul-per-modul yang lebih mendalam lintas rentang AK tersedia di Cara memilih modul sendi: lima aktuator CubeMars dari 190 g hingga 1.4 kg, dan aplikasi penggerak roda — tempat rasio bertukar dengan kapasitas beban radial — dibahas dalam Motor BLDC untuk Robot Beroda: Tata Letak Penggerak, Tugas, dan Roda Gigi.
Memilih Rasio Reduksi: Urutan Penentuan Ukuran
Bagian-bagian di atas merangkai menjadi sebuah urutan operasi. Jalankan dari atas ke bawah dan rasio reduksi memilih dirinya sendiri; jalankan di luar urutan dan kesalahan-kesalahannya berlipat.
Aritmetikanya di satu tempat
| Besaran | Rumus | Bacaan |
|---|---|---|
| Torsi keluaran | Tout ≈ Tmotor × N × η | N adalah rasio reduksi; η adalah efisiensi tahap |
| Kecepatan keluaran | nout = nmotor / N | Baris kecepatan nominal dan tanpa beban adalah angka sisi keluaran |
| Inersia rotor pada poros keluaran | Jout = Jrotor × N2 | Hukum kuadrat pada sisi motor gearbox |
| Inersia beban pada poros motor | Jmotor = Jload / N2 | Hukum kuadrat yang sama, dilihat dari ujung seberangnya |
| Rasio inersia beban-terhadap-rotor | RJ = Jload,reflected / Jmotor | Jmotor mengikuti model sistem — putaran pertama memakai inersia rotor terbitan saja |
Langkah satu: kebutuhan torsi di sendi
Mulailah dari kasus beban, bukan halaman motor. Torsi gravitasi, torsi percepatan dan gaya kontak eksternal apa pun menjumlah di poros sendi; angka kontinu menetapkan ukuran beban termal dan angka puncak menetapkan ukuran peristiwa benturan atau percepatan. Baru setelah itu bagilah dengan rasio-rasio kandidat: modul harus menerbitkan torsi nominal dan puncak di atas kebutuhan itu setelah rugi-ruginya sendiri, dan sisi kontinu dari pemeriksaan itulah tempat modul rasio tinggi gagal lebih dulu — bukan karena kurang perkalian, melainkan karena belitan di belakang tahap tidak dapat menahan arusnya. Rasio reduksi membagi kebutuhan itu turun ke sisi motor; belitan harus memenuhi apa yang mendarat di sana. Logika pemilihan sisi torsi secara umum dijabarkan dalam Cara Memilih Aktuator Robotik Bertorsi Tinggi.
Langkah dua: batas kecepatan
Periksa kecepatan sendi berikutnya, karena ia gagal tanpa suara. Kecepatan tanpa beban dibagi rasio membatasi seberapa cepat sendi dapat bergerak; kebutuhan 300 derajat per detik memerlukan kira-kira 50 rpm kecepatan keluaran dengan margin, yang sudah menyingkirkan rasio-rasio terdalam dalam tabel. Margin kecepatan tergerus di bawah beban seiring titik operasi menanjak kurva torsi-kecepatan, jadi tetapkan anggaran batas itu pada kondisi nominal, bukan pada tanpa beban. Tetapkan anggaran batas di sendi, lalu konversikan naik melalui rasio reduksi ke sisi rotor.
Langkah tiga: pemeriksaan inersia
Dengan torsi dan kecepatan beres, hitunglah rasio inersia beban-terhadap-rotor memakai baris inersia rotor terbitan. Cerminkan beban ke poros motor dengan membagi kuadrat rasio reduksi, lalu bandingkan terhadap inersia rotor dan gearbox untuk mendapatkan rasio inersia dalam bentuk lazimnya. Jika angkanya jauh dari pita nyaman, ubahlah rasio sebelum mengubah ukuran motor — rasio lebih kecil sering memperbaiki sendi yang lamban pada massa lebih rendah, dan rasio lebih besar dapat menyelamatkan rotor yang tenggelam dalam beban. Pemeriksaan yang sama juga menangkap inersia gearbox: baris rotor terbitan tidak mencakup tahapnya, dan pada rasio yang dalam roda gigi itu sendiri dapat menambah sisi motor dari rasio inersia. Pemeriksaan ini gratis di atas kertas dan mahal jika diketahui terlambat, karena inersia tercermin beban adalah besaran yang benar-benar didorong loop kendali.
Langkah empat: backlash, massa dan pemasangan
Akhiri dengan biaya-biaya tercetak: backlash terhadap akurasi pembalikan yang dibutuhkan aplikasi, massa terhadap apa yang dipikul sendi-sendi di arah luar, dan amplop housing terhadap ruang sendi. Rasio yang lolos tiga pemeriksaan pertama tetapi gagal di sini tetap berarti desain ulang — lebih baik diketahui sebelum pesanan daripada setelah uji bangku.
Urutan ini berlaku umum di luar sendi robot: motor BLDC apa pun yang menggerakkan beban ber-gearbox — unit pan-tilt, aktuator katup, hub roda — mengikuti empat pemeriksaan yang sama, dengan rasio inersia dibobotkan berbeda oleh cara beban berbalik arah. Gearbox adalah tempat termurah untuk membeli torsi dan tempat termahal untuk membeli kecepatan; rasio reduksi adalah tombol yang menetapkan harga masing-masing.
Poin-Poin Utama
- Rasio reduksi melipatgandakan torsi keluaran dan membagi kecepatan keluaran dengan faktor yang sama.
- Inersia rotor yang tercermin ke poros keluaran tumbuh dengan kuadrat rasio reduksi.
- Inersia beban yang dilihat dari poros motor menyusut dengan kuadrat rasio yang sama.
- Rasio lebih tinggi menukar batas kecepatan, backlash, massa dan respons dinamis demi torsi.
- Penentuan ukuran sendi robot menimbang torsi, kecepatan, rasio inersia beban-terhadap-rotor dan kendala mekanis secara bersama-sama, dengan baris inersia rotor terbitan sebagai titik masuknya.
Pertanyaan yang sering diajukan
PApa yang dilakukan rasio reduksi terhadap torsi?
Ia melipatgandakan torsi di keluaran dengan rasio, dikurangi rugi roda gigi, dan membagi kecepatan dengan faktor yang sama — sehingga hasil kali torsi dan kecepatan, daya mekanisnya, tetap kira-kira konstan. Baris torsi nominal pada halaman AK45-10, 2.5 Nm, sudah merupakan nilai sisi keluaran di belakang tahap 10:1-nya; rotor di dalamnya menghasilkan lebih sedikit, dan tahap itu melipatgandakannya.
PApa itu inersia tercermin?
Ia adalah inersia satu bagian berputar sebagaimana dilihat dari sisi lain sebuah gearbox. Rotor di belakang rasio N muncul di keluaran dengan inersianya dikalikan N kuadrat; beban di keluaran muncul di motor dengan inersianya dibagi N kuadrat. Pasangan CubeMars AKH70 memperlihatkan arah pertama dengan angka terbitan: rotor 1170 g·cm² yang sama tercermin menjadi 299520 g·cm² di belakang 16:1 dan 2695680 g·cm² di belakang 48:1, sehingga inersia tercermin satu rotor berbeda dengan faktor sembilan. Di balik setiap baris torsi terbitan, inersia tercermin rotor adalah bagian dari apa yang harus digerakkan driver; memperlakukannya sebagai beban tambahan tersembunyi adalah pembacaan paling aman.
PMengapa inersia tercermin tumbuh dengan kuadrat rasio reduksi?
Karena energi kinetik dan percepatan keduanya berskala melalui rasio dua kali. Untuk mempercepat keluaran sebesar jumlah tertentu, rotor harus berakselerasi sebesar jumlah itu dikalikan N, dan torsi yang dibutuhkan di rotor berskala dengan rasio sekali untuk hubungan kecepatan dan sekali untuk hubungan torsi — dua faktor N, maka N kuadrat. Simetri yang sama itulah yang menyusutkan inersia tercermin sebuah beban menjadi sebagian kecil nilainya ketika dilihat dari poros motor.
PBerapa rasio inersia beban-terhadap-rotor yang baik?
Itu bergantung pada loop kendali dan aplikasinya, tetapi prinsip kerjanya adalah keseimbangan: sendi sebaiknya menghabiskan arusnya untuk mempercepat beban, bukan rotornya sendiri, tanpa membiarkan beban mendominasi respons frekuensi. Praktik pemilihan servo menjaga beban tercermin tetap dalam kelipatan sederhana dari inersia rotor, dan halaman produsen menerbitkan baris inersia rotor justru agar rasio ini dapat dihitung sebelum pembelian. Setelah rasio inersia dihitung, ia mempersempit daftar pendek lebih cepat daripada angka torsi mana pun. Sendi yang menyerap benturan atau harus digerakkan balik secara transparan beralasan berada di luar pita lazimnya pada arah yang berlawanan. Di antara kedua modus kegagalan itu rasio inersia bersifat simetris: terlalu tinggi dan beban yang mengendalikan sendi, terlalu rendah dan rotor yang melakukannya.
PApakah rasio reduksi lebih tinggi berarti torsi lebih besar?
Torsi lebih besar di keluaran, ya — tetapi tidak proporsional selamanya, dan tidak pernah melampaui apa yang dapat ditahan belitan. Antara AKH70-16 dan AKH70-48, melipatgandakan rasio tiga kali melipatgandakan torsi nominal dengan 2.85, bukan dengan tiga, dan melipatgandakan inersia tercermin sembilan kali. Rasio reduksi membeli torsi sambil membelanjakan kecepatan, anggaran backlash, massa dan transparansi inersia; lembar data memberi harga pada masing-masing itu.
PBagaimana rasio reduksi memengaruhi backlash?
Rasionya sendiri tidak menetapkan gerak bebas itu — geometri roda gigi dan jumlah tahaplah yang melakukannya. Angka terbitan untuk modul-modul yang dibandingkan di sini berkisar dari paling besar 9 arcmin pada AKE40-6 hingga 18 arcmin pada AK45-10, dengan halaman AK80-64 mencetak 0.18 derajat. Yang diubah rasio reduksi lebih dalam adalah bagaimana main sudut itu dicapai: lebih banyak tahap biasanya berarti lebih banyak main pengaitan total, sementara satu tahap rasio rendah menyimpan angka paling ketat.
Penentuan ukuran sendi adalah rantai keputusan, dan rasio reduksi adalah mata rantai yang menghubungkan anggaran torsi ke anggaran kendali. Di satu sisi duduk aritmetika termal dan siklus kerja belitan; di sisi lain, resolusi encoder dan backlash yang menentukan apa yang dapat dilihat pengendali. Kerjakan rantai itu berurutan — torsi, batas kecepatan, rasio inersia, biaya tercetak — dan setiap mata rantai membatasi berikutnya menuju modul yang cocok pada perakitan pertama.