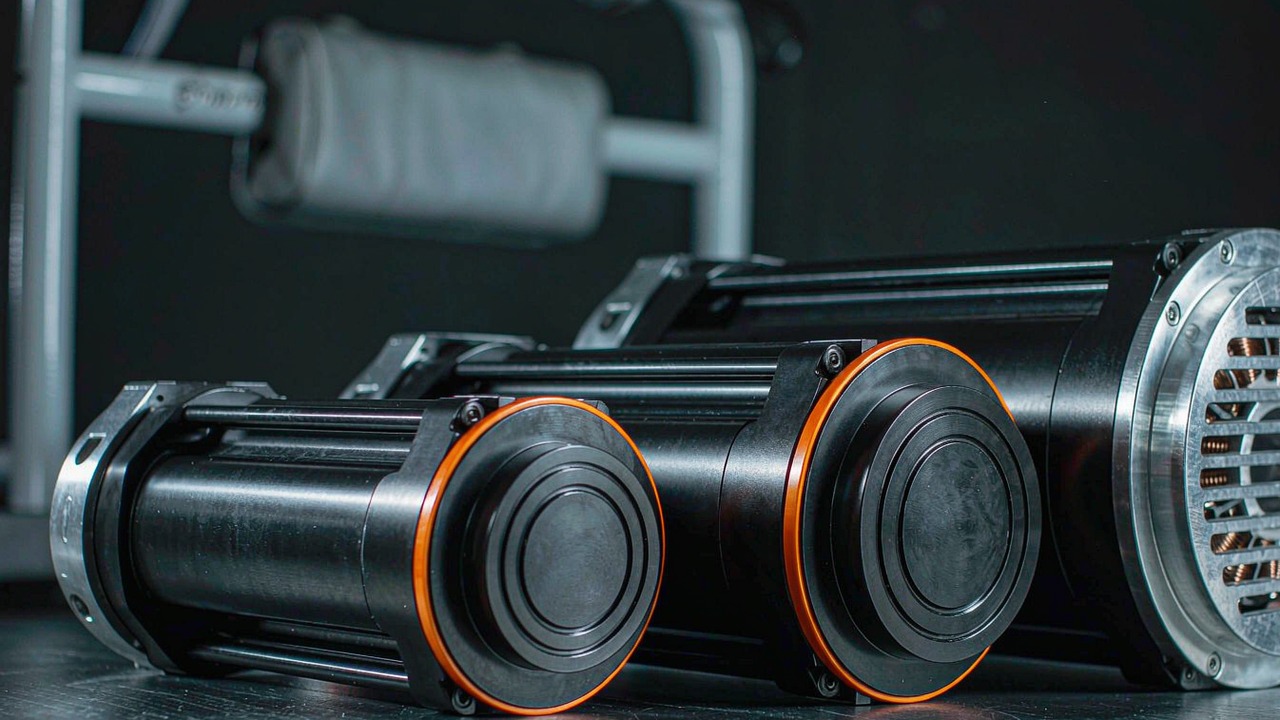
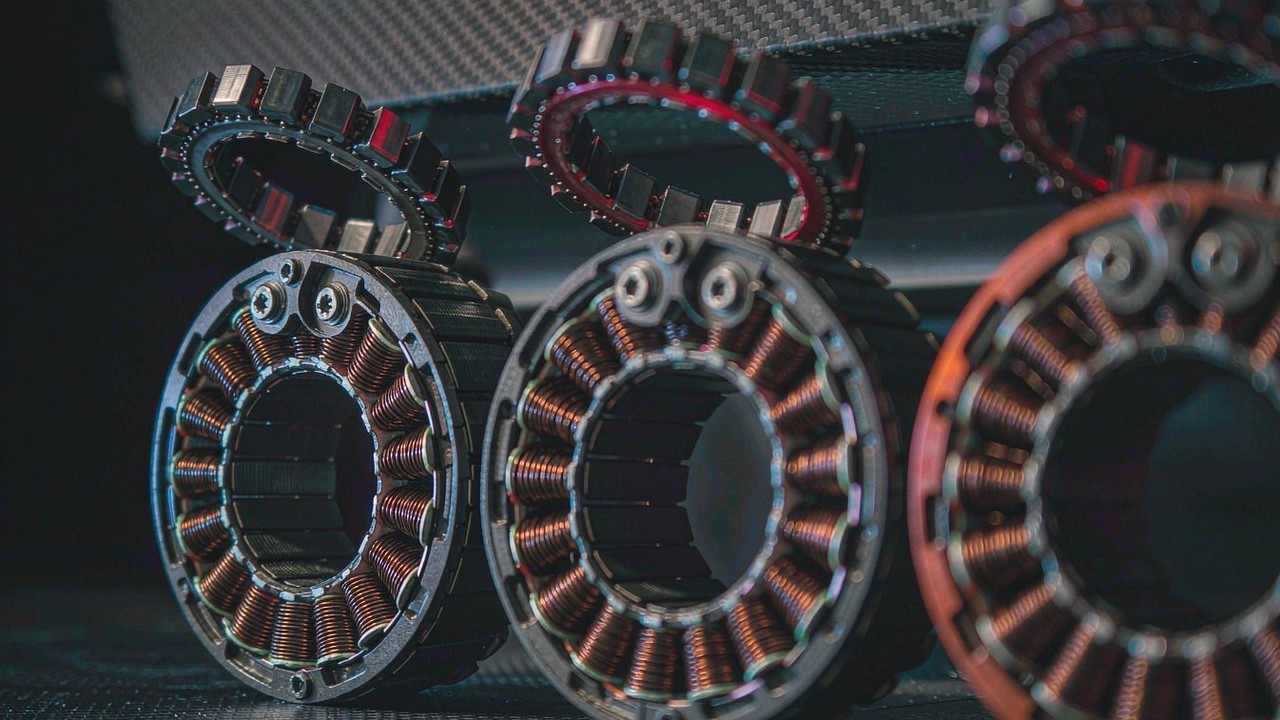
I motori per gimbal CubeMars GL sono tutti unità direct drive a basso KV progettate per mantenere ferma una camera, quindi il valore di tensione sull’etichetta si legge facilmente senza farci caso. In questa gamma è la riga che separa due dimensioni d’asse: le unità compatte a 16 V azionano assi di camera leggeri, e i motori per gimbal da 24V azionano gli assi di grande diametro che portano carichi utili più pesanti - e il divario tra i motori per gimbal da 16V e i motori per gimbal da 24V è più ampio di quanto i due numeri lascino intendere. Scegliere tra i due è meno una questione di volt che una questione di quale asse il motore debba muovere.
Quanto segue illustra che cosa il valore di tensione nominale determina e che cosa non determina, confronta sette dei modelli direct drive attualmente elencati nella categoria Motori per gimbal di ToBMS attraverso le due classi di tensione, e mostra dove la decisione si gioca davvero. Ogni valore è tratto dalla scheda di prodotto ToBMS o dalla specifica pubblicata dal produttore - nessuno è stimato, e nessun valore di un motore per gimbal CubeMars GL qui riportato è dedotto da un modello simile.
Risposta rapida
I motori per gimbal da 16V e i motori per gimbal da 24V della gamma GL si dividono per dimensione dell’asse anziché per fascia di prestazioni. Tre dei modelli a 16 V - GL35, GL40 e GL40 II - vanno da 90 g a 125 g con da 0.15 Nm a 0.25 Nm di coppia nominale, dimensionati per assi di camera leggeri dove l’ingombro attorno alla camera è stretto. Quattro dei modelli a 24 V - GL60, GL60 II, GL80 e GL100 - vanno da 230 g a 698 g con da 0.6 Nm a 3 Nm di coppia nominale e da 1.5 Nm a 7.7 Nm di picco, dimensionati per gli assi più pesanti di camera e di testa di sensori. La tensione nominale qui descrive il bus rispetto al quale il motore è specificato e l’avvolgimento che vi corrisponde; non è un valore di coppia, e una tensione di bus più alta su un motore per gimbal non è di per sé migliore. Un asse più grande necessita di più coppia, e più coppia a basso KV su un motore direct drive significa un rotore più grande e un avvolgimento a KV più basso, che in questa gamma è abbinato a un bus a 24 V. Carico utile e dimensione dell’asse stabiliscono quindi prima la classe di tensione, e il valore di tensione la conferma in seguito.
Che cosa significano 16V e 24V su un motore per gimbal
Su un motore per gimbal la tensione nominale è una specifica dell’avvolgimento e non un limite di sistema, e la differenza conta non appena il motore viene affiancato a una batteria e a un driver. Sia per i motori per gimbal da 16V sia per i motori per gimbal da 24V, il valore descrive l’avvolgimento e non la piattaforma su cui finisce.
Il campo Tensione nominale come lo pubblica il produttore
CubeMars pubblica una riga Tensione nominale (V) per ogni modello della gamma GL, e il suo valore è uno di tre numeri: 12 V, 16 V o 24 V. Quella riga indica l’avvolgimento con cui il produttore ha avvolto e collaudato il motore, e i valori di corrente, velocità e coppia pubblicati accanto appartengono allo stesso punto di funzionamento. Vale la pena leggere il campo insieme al resto della tabella delle prestazioni e non da solo, perché una stessa famiglia di motori può essere pubblicata con più di un pannello di tensione. Il GL60 II KV28 è l’esempio più chiaro in questa gamma: la pagina del produttore riporta un pannello Tensione di lavoro (V) 16 e un pannello Tensione nominale (V) 24, e i due pannelli non riportano gli stessi valori di corrente, velocità o coppia. La scheda ToBMS segue il pannello nominale - 24 V, 1.54 A, 319 rpm, 0.6 Nm nominali e 1.5 Nm di picco - e lo indica come tensione nominale. Dove una scheda tecnica presenta più di un pannello di tensione, il pannello che corrisponde alla riga Tensione nominale è quello coerente con i valori nominali pubblicati, e per i motori per gimbal da 24V è il pannello che il confronto più avanti segue.
Perché un asse di gimbal funziona a bassa tensione di bus
Un asse di stabilizzazione sostiene una camera contro la gravità e corregge i piccoli disturbi; non deve accelerare nulla rapidamente. Un avvolgimento realizzato per una bassa tensione di bus a basso KV produce la propria coppia con una corrente modesta e una velocità bassa, che è il punto di funzionamento in cui l’asse trascorre la propria vita. Aumentare la tensione di bus sullo stesso motore aumenta la velocità disponibile a parità di corrente, ma non aumenta la coppia nominale, e su un asse direct drive la velocità in più raramente è il vincolo determinante. È per questo che la divisione tra questi modelli segue il diametro anziché la fascia di prestazioni: più grande è il rotore, più coppia produce a basso KV, e più di quella coppia l’asse assorbe prima che la velocità diventi rilevante. I motori per gimbal da 16V sono avvolti per rotori piccoli e correnti modeste; i motori per gimbal da 24V sono avvolti per rotori più grandi che producono la loro coppia senza spingere la corrente oltre ciò che un driver compatto può sostenere in continuo. In pratica la tensione di bus di un motore per gimbal è una conseguenza della dimensione del rotore e non un dato di partenza.
Quando la tensione di bus decide la scelta e quando no
La tensione di bus decide la scelta quando un asse deve essere abbinato a un’alimentazione che esiste già. Uno stabilizzatore a mano su un pacco più piccolo e un telaio aereo su uno più grande presentano bus diversi, e sebbene un motore a basso KV funzioni su entrambi, la corrente necessaria per una data coppia scala con la tensione, quindi driver e cablaggio vanno dimensionati per il bus effettivamente disponibile. La tensione di bus non decide la scelta quando la domanda aperta è il carico utile. Un asse da 0.25 Nm e un asse da 3 Nm non sono alternative a nessuna tensione - il primo è una testa di camera piccola e il secondo un asse di livello cinematografico - e nessun cambio di bus sposta l’uno nell’altro. I motori per gimbal da 16V e i motori per gimbal da 24V funzionano entrambi da un alimentatore da banco che non si adatta a nessuna delle due etichette, quindi la lettura utile è trattare la tensione di bus di un motore per gimbal come un vincolo da soddisfare e i valori di coppia e massa come quelli che scelgono il motore.
Motori per gimbal da 16V: assi compatti per carichi di camera leggeri
Tre dei modelli GL sono specificati a 16 V, e tutti e tre si collocano all’estremità leggera della gamma. Sono i motori per gimbal da 16V: le unità che una testa di camera piccola, uno stabilizzatore compatto o uno stadio di puntamento leggero utilizzerebbe, e condividono lo stesso insieme di limiti.
GL35 KV100: un asse da 90 g con 0.46 Nm di coppia di picco
Il GL35 KV100 è il più piccolo dei motori per gimbal da 16V: 90 g in un corpo da Ø41.8 × 21 mm, con 0.15 Nm nominali e 0.46 Nm di coppia di picco, 1.3 A nominali e 4 A di picco di corrente, e 13 W di potenza nominale. È un progetto a 7 coppie polari che arriva a 815 rpm nominali con una velocità a vuoto di 1320 rpm, e la sua resistenza registrata tra fase e fase è di 3.6 Ω, un valore che conta per il calore durante la tenuta e non per l’efficienza in velocità. Su un asse di camera compatto la domanda rilevante non è quanto velocemente gira il motore ma se 0.15 Nm di coppia continua coprono il carico utile nell’orientamento peggiore.
GL40 e GL40 II: due avvolgimenti a 16 V su un asse da 0.25 Nm
Il GL40 KV70 e il GL40 II KV82.5 condividono una coppia nominale di 0.25 Nm e una disposizione a 14 coppie polari, ed entrambi sono unità a 16 V, ma raggiungono quel valore per strade diverse. Il GL40 è il più leggero e il più lento dei due con 107 g: 0.5 Nm di picco, 1.62 A nominali e 3.3 A di picco di corrente, 430 rpm nominali con una velocità a vuoto di 1015 rpm, e 12 W di potenza nominale. Il GL40 II pesa 125 g con un picco più alto di 0.68 Nm, 1.88 A nominali e 5.22 A di picco di corrente, 697 rpm nominali e una velocità a vuoto di 1388 rpm. Entrambi stanno sullo stesso bus a 16 V ed entrambi mantengono 0.25 Nm in continuo, quindi una decisione tra due motori per gimbal da 16V che condividono un unico valore continuo dipende dal transitorio e dall’intervallo di velocità anziché dalla classe di tensione: la seconda generazione scambia 18 g di massa con una coppia di picco più alta e un intervallo di velocità più ampio, il che conta su un asse che deve spostarsi tra le posizioni anziché limitarsi a mantenerne una.
Che cosa hanno in comune i motori per gimbal da 16V
Sui tre modelli a 16 V lo schema è coerente: da 90 g a 125 g, da 41.8 mm a 46.5 mm di diametro, da 0.15 Nm a 0.25 Nm nominali e da 0.46 Nm a 0.68 Nm di picco, con velocità nominali da 430 rpm a 815 rpm. Nessuno dei motori per gimbal da 16V riporta una potenza nominale superiore a 13 W. Questo è il gruppo in questa gamma - un asse compatto, a bassa potenza e a bassa dentellatura per una camera leggera, dimensionato in modo che la massa portata all’estremità della catena del gimbal resti piccola. Farne funzionare uno con un’alimentazione a 24 V è del tutto possibile, ma non trasforma il motore in un’unità da asse grande; cambia solo quanta corrente il driver deve erogare a parità di coppia.
Motori per gimbal da 24V: la classe degli assi grandi
Quattro dei motori per gimbal da 24V coprono da 230 g a 698 g e riguardano gli assi che portano un carico utile reale di camera. Ognuno di essi condivide lo stesso valore di 24 V, e le differenze tra loro stanno nel rotore e non nell’avvolgimento. Al di sopra dei 24 V non c’è nulla in questa gamma; al di sotto ci sono le unità compatte già trattate.
GL60 II KV28: 1.5 Nm di picco in un corpo da 276 g
Il GL60 II KV28 si colloca all’estremità inferiore del gruppo a 24 V: 276 g in un corpo da Ø70.5 × 33.6 mm, con 0.6 Nm nominali e 1.5 Nm di coppia di picco, 1.54 A nominali e 4.09 A di picco di corrente, e una velocità nominale di 319 rpm. Il suo avvolgimento è registrato con 5.8 Ω di resistenza e 6 mH di induttanza di linea, e la sua configurazione come 24N28P. Quella disposizione di cave e poli è la specifica che merita attenzione su un asse in movimento lento, perché più cave e più poli significano in genere un passo di dentellatura inferiore e un’erogazione di coppia più uniforme - il requisito di un asse di camera che deve avanzare lentamente anziché girare. È anche uno dei modelli la cui pagina del produttore riporta due pannelli di tensione, e i valori nominali qui citati sono quelli a 24 V e non quelli a 16 V, perché è il pannello che la scheda segue.
GL60 e GL80: i gradini da 0.6 Nm e 1 Nm di coppia nominale
Il GL60 KV25 e il GL80 KV30 sono i due gradini superiori per coppia continua. Il GL60 pesa 230 g con 0.6 Nm nominali e 1.75 Nm di picco, 1.35 A nominali e 4 A di picco di corrente, 20 W di potenza nominale a 24 V, 310 rpm nominali e 14 coppie polari in un ingombro da Ø69 × 22.3 mm. Il GL80 supera la soglia di 1 Nm continuo a 312 g: 1 Nm nominali e 2.9 Nm di picco, 2.8 A nominali e 8.2 A di picco di corrente, 48 W di potenza nominale, 450 rpm nominali e 21 coppie polari in un corpo da Ø87 × 22.3 mm. Leggere due motori per gimbal da 24V che condividono un bus e differiscono di circa 1.7 volte nella coppia continua è il passo che un progetto compie quando passa da un asse di camera medio a uno più pesante senza disturbare il resto del sistema elettrico.
GL100 KV10: l’estremità della gamma per carichi pesanti
Il GL100 KV10 è il più grande motore per gimbal da 24V qui presente: 698 g, 3 Nm nominali e 7.7 Nm di picco, 2.9 A nominali e 7.8 A di picco di corrente, e 41 W di potenza nominale in un corpo da Ø106.8 × 34.2 mm con 20 coppie polari e una velocità nominale di 130 rpm. Il suo KV registrato di 9.3 è il più basso dei sette modelli confrontati, ed è ciò che un asse direct drive da 3 Nm su un bus a 24 V richiede all’avvolgimento. A questa dimensione la massa plasma il progetto dell’intero gimbal e non solo il proprio asse: il motore che porta la camera è a sua volta portato, e su un gimbal multiasse quel carico si propaga verso l’esterno attraverso ogni stadio del gruppo.
Motori per gimbal da 16V e motori per gimbal da 24V a confronto
La tabella affianca sette dei modelli direct drive attualmente elencati nella categoria Motori per gimbal di ToBMS, raggruppati per tensione nominale e ordinati per massa all’interno di ciascun gruppo.
| Modello | Tensione nominale | Coppia nominale | Coppia di picco | Velocità nominale | Ingombro | Peso |
|---|---|---|---|---|---|---|
| GL35 KV100 | 16 V | 0.15 Nm | 0.46 Nm | 815 rpm | Ø41.8 × 21 mm | 90 g |
| GL40 KV70 | 16 V | 0.25 Nm | 0.5 Nm | 430 rpm | Ø46.5 × 21.5 mm | 107 g |
| GL40 II KV82.5 | 16 V | 0.25 Nm | 0.68 Nm | 697 rpm | Ø46.1 × 33.5 mm | 125 g |
| GL60 II KV28 | 24 V | 0.6 Nm | 1.5 Nm | 319 rpm | Ø70.5 × 33.6 mm | 276 g |
| GL60 KV25 | 24 V | 0.6 Nm | 1.75 Nm | 310 rpm | Ø69 × 22.3 mm | 230 g |
| GL80 KV30 | 24 V | 1 Nm | 2.9 Nm | 450 rpm | Ø87 × 22.3 mm | 312 g |
| GL100 KV10 | 24 V | 3 Nm | 7.7 Nm | 130 rpm | Ø106.8 × 34.2 mm | 698 g |
Tensione nominale, coppia nominale e di picco, velocità nominale, ingombro e massa come riportati nella scheda di prodotto ToBMS e pubblicati dal produttore. Il KV contenuto in quella scheda è la costante di velocità misurata dal produttore, e differisce dal valore usato in diversi nomi di prodotto (GL35 KV100, GL40 KV70, GL60 KV25, GL80 KV30, GL100 KV10) mentre coincide con esso per il GL40 II KV82.5 e il GL60 II KV28; per un calcolo di velocità o di corrente fa fede la scheda tecnica aggiornata del produttore.
La divisione è netta. Ogni motore per gimbal da 16V in questa gamma è sotto i 125 g e sotto 0.7 Nm di picco; ogni motore per gimbal da 24V in questa gamma è di almeno 230 g e di almeno 1.5 Nm di picco. Le due classi non si sovrappongono su nessuno dei due valori, quindi la tabella si legge come due blocchi anziché come un unico intervallo continuo. La coppia nominale sale da 0.15 Nm a 3 Nm nei sette modelli, un fattore 20, mentre la massa sale da 90 g a 698 g, un fattore di circa 8, e la coppia di picco da 0.46 Nm a 7.7 Nm.
Il KV registrato per ciascun modello racconta la stessa storia dalla direzione opposta. I valori più bassi appartengono ai motori più grandi - 9.3 per il GL100 e 21.5 per il GL60 contro 63.5 e 82.5 per i due motori per gimbal da 16V più leggeri. Un KV basso a una data tensione di bus significa più coppia per ampere, e i motori per gimbal da 24V in questa gamma usano esattamente questo per produrre la loro coppia a una corrente che un driver può sostenere in continuo anziché a un picco transitorio.
Al di sotto di queste due classi ce n’è una terza, con una tensione di bus più bassa. Il GL30 KV290 a 12 V è un’unità da 41 g con 0.08 Nm nominali e 0.28 Nm di coppia di picco in un corpo da Ø34.5 × 15.7 mm, ed è tenuto fuori dalla tabella sopra perché un asse a 12 V risponde a una domanda diversa da quella a cui i motori per gimbal da 16V e i motori per gimbal da 24V sono chiamati a rispondere.
Come la scelta segue carico utile e impiego
Una volta stabilita la scelta tra i motori per gimbal da 16V e i motori per gimbal da 24V, tre domande decidono il modello all’interno di essa.
Massa del carico utile e asse che il motore deve sostenere
La coppia di cui un asse necessita è stabilita dalla massa che porta e dalla distanza tra il centro dell’asse e quella massa, ed è la tenuta statica nell’orientamento peggiore a fissare il minimo. Una camera leggera ma montata lontano dall’asse può richiedere più coppia di una più pesante montata vicino, ed è per questo che l’ingombro del gimbal conta quanto la massa del carico utile. Su questi modelli l’intervallo continuo va da 0.15 Nm sul GL35 a 3 Nm sul GL100, e la camera adatta a ciascuno deriva direttamente da quel valore e non dall’etichetta di tensione che porta. Il calcolo è lo stesso per i motori per gimbal da 16V e per i motori per gimbal da 24V; la classe cambia il rotore, non l’aritmetica.
Coppia continua, coppia di picco e il divario tra le due
La coppia nominale è il valore che un asse può sostenere entro i propri limiti termici e, per uno stabilizzatore che porta una camera, è il numero che decide se il carico utile è sicuro. La coppia di picco è il massimo specificato dal produttore in condizioni definite - utile per verificare il transitorio quando un asse deve arrestare un movimento o reagire a un disturbo - ma è limitata dalla temperatura dell’avvolgimento e dai margini dei magneti più che dalla resistenza meccanica, quindi non è un valore di tenuta del carico. Il divario tra le due è ristretto in questa gamma: circa 2:1 sul GL40 e all’incirca 3:1 sul GL35, con i motori per gimbal da 24V vicini a 2.5:1 - 2.9:1 e i motori per gimbal da 16V a un rapporto simile. Un divario ristretto è caratteristico di un motore costruito per tenere anziché per scattare.
Impiego nell’arco di una giornata di riprese
Un asse di camera può sostenere una camera pesante contro la gravità per un’intera ripresa anziché per pochi secondi, quindi l’impiego è continuo entro i limiti termici e la corrente nominale è il valore che stabilisce quanto calore produce l’avvolgimento mentre mantiene una posa. La corrente nominale nei sette modelli va da 1.3 A a 2.9 A, modesta in termini assoluti ma continua per la durata di una giornata lavorativa. Dove il gimbal è alimentato a batteria è questo a stabilire l’autonomia; dove è alimentato via cavo, stabilisce la specifica di cavo e driver. In entrambi i casi sono i motori per gimbal da 16V e i motori per gimbal da 24V con la corrente nominale più bassa rispetto alla loro coppia a durare più a lungo tra una carica e l’altra.
Alimentazione, driver e integrazione
La tensione nominale è una proprietà del motore; il bus è una proprietà della piattaforma, e i due vanno conciliati prima di costruire l’asse. Sia i motori per gimbal da 16V sia i motori per gimbal da 24V sono specificati rispetto a un bus nominale, e la piattaforma porta il proprio.
La tensione di bus nel sistema, non solo sull’etichetta
Un motore specificato a 16 V funziona su un bus a 24 V se il limite di corrente, la commutazione e l’anello di controllo del driver sono impostati per l’avvolgimento, e un motore specificato a 24 V funziona su un bus a 16 V con un tetto di velocità più basso. Ciò che cambia in entrambe le direzioni è la corrente necessaria per una data coppia, quindi il vincolo che conta davvero è la corrente continua nominale del driver e non la tensione di bus nominale. Leggere la riga della tensione nominale come l’avvolgimento collaudato dal produttore significa che i valori pubblicati di corrente, velocità e coppia restano validi; far funzionare i motori per gimbal da 24V su un bus più basso mantiene la coppia ma costa velocità, e far funzionare i motori per gimbal da 16V su un bus più alto mantiene la coppia ma chiede di più al progetto termico del driver. Una tensione di bus di un motore per gimbal che non corrisponde al pacco è una questione di dimensionamento del driver e non una questione di motore.
L’elettronica di azionamento e di controllo dietro ciascuna classe
Questi motori necessitano di un azionamento in grado di commutare al numero di poli e alla velocità a cui girano, e che supporti l’anello di controllo richiesto da uno stabilizzatore - tipicamente il controllo ad orientamento di campo con feedback di posizione ad alta risoluzione. I numeri di poli dietro i motori per gimbal da 24V arrivano qui a 21, quindi la frequenza elettrica in velocità è diverse volte quella meccanica e la frequenza di aggiornamento dell’azionamento deve essere adeguata. Trattare un motore per gimbal come sostituto diretto di un motore di propulsione su un ESC qualsiasi è una causa comune di vibrazioni inspiegate, ed è il motivo per cui i modelli che pubblicano un metodo di azionamento nella scheda ToBMS indicano tutti il controllo ad orientamento di campo.
Albero cavo e percorso dello slip-ring
Un cavo della camera deve raggiungere il carico utile e, su un asse rotante, deve essere instradato da qualche parte. Esistono due opzioni: farlo passare attraverso l’asse, oppure lasciarlo girare all’esterno e flettere a ogni movimento. La prima richiede un motore il cui disegno includa un foro passante; la seconda impone una vita a fatica al cablaggio e limita di quanto l’asse può ruotare in una direzione prima che l’anello si avvolga. La scheda ToBMS non riporta una dimensione del foro, quindi si tratta di una verifica a livello di disegno rispetto alla documentazione del produttore per lo specifico modello e non di una colonna confrontabile nella tabella sopra. Quattro dei motori per gimbal da 24V sono quelli in cui la domanda sorge più spesso, semplicemente perché stanno sugli assi che portano più cavo.
Dove viene impiegata ciascuna classe di tensione
Entrambe le classi finiscono su un asse di camera stabilizzato; ciò che differisce è la piattaforma e il carico utile dietro di essa. I motori per gimbal da 16V si adattano a stabilizzatori a mano compatti, teste di sensori piccole e stadi di puntamento leggeri, dove l’ingombro dell’asse è piccolo e la massa portata all’estremità della catena del gimbal deve restare bassa. I motori per gimbal da 24V si adattano agli stabilizzatori a mano e montati su drone più grandi raccolti sotto Sistema gimbal, e agli assi per cinema e per teste di sensori, dove il carico utile è abbastanza pesante che un rotore a basso KV e di grande diametro è ciò che lo porta senza un riduttore. Dove il carico utile cresce subentra la classe più grande, e la tensione di bus di un motore per gimbal segue la stessa linea.
La stessa classe di motori è anche naturalmente adatta a movimenti lenti e precisi fuori dall’ambito della camera, e la piattaforma più ampia copre questi compiti attraverso le categorie Attuatori robotici e Attuatori QDD, dove la coppia uniforme a bassa velocità è combinata con uno stadio di riduzione e un controllore integrato. Il principio resta invariato tra i due: i motori per gimbal da 16V e i motori per gimbal da 24V si scelgono per come tengono, non per quanto velocemente girano.
Lista di controllo per la selezione
I motori per gimbal sono di solito gli ultimi componenti scelti e i più difficili da cambiare una volta lavorata la geometria della gabbia, quindi vale la pena eseguire queste verifiche prima di emettere i disegni. Poiché i motori per gimbal da 16V e i motori per gimbal da 24V differiscono soprattutto per la dimensione dell’asse, la lista di controllo è la stessa per entrambi.
Coppia, impiego e orientamento peggiore
- Calcolare la coppia statica che l’asse deve sostenere con la camera nel suo orientamento peggiore, incluso il braccio di leva dal centro dell’asse, e confrontarla con la coppia nominale.
- Verificare il caso transitorio rispetto alla coppia di picco - un asse che arresta un movimento o reagisce a un disturbo - ricordando che il picco è un limite termico e non meccanico.
- Confermare corrente nominale e di picco rispetto al driver, e verificare la corrente continua rispetto all’autonomia su qualsiasi stabilizzatore alimentato a batteria.
Compatibilità di tensione, azionamento e controllore
- Decidere il bus che la piattaforma porterà effettivamente, poi scegliere tra i motori per gimbal da 16V e i motori per gimbal da 24V su quella base anziché al contrario.
- Confermare il numero di poli e la velocità massima rispetto alla capacità di commutazione e alla frequenza di aggiornamento dell’azionamento.
- Verificare che l’asse sia davvero direct drive. Qualsiasi riduzione introdotta tra il motore e il carico utile reintroduce il gioco che questa classe era stata scelta per evitare.
Ingombro, massa e foro passante
- Verificare l’ingombro rispetto allo spazio disponibile attorno alla camera, ricordando che questi motori sono larghi e bassi per progetto.
- Sommare la massa lungo la catena dalla camera verso l’esterno; su un gimbal multiasse i motori piccoli sono portati da quelli grandi.
- Definire il percorso dei cavi prima di congelare il progetto della gabbia, e confermare la dimensione del foro dal disegno del produttore se il cavo deve passare attraverso l’asse.
Domande frequenti
DQual è la differenza tra un motore per gimbal da 16V e un motore per gimbal da 24V?
In questa gamma la differenza è la dimensione dell’asse anziché la fascia di prestazioni. I motori per gimbal da 16V in questa gamma - GL35, GL40 e GL40 II - vanno da 90 g a 125 g con da 0.15 Nm a 0.25 Nm di coppia nominale e sono costruiti per assi di camera leggeri. I motori per gimbal da 24V in questa gamma - GL60, GL60 II, GL80 e GL100 - vanno da 230 g a 698 g con da 0.6 Nm a 3 Nm di coppia nominale e sono costruiti per assi più pesanti di camera e di testa di sensori. Il valore di tensione indica l’avvolgimento collaudato dal produttore, e i valori pubblicati di corrente, velocità e coppia appartengono a quell’avvolgimento.
DQuale tensione di bus si addice a un asse di camera più grande, 16 V o 24 V?
24 V, in questa gamma, per ciò con cui la classe di tensione è correlata e non per la tensione in sé. Un asse più grande necessita di più coppia continua, e un motore direct drive produce più coppia attraverso un rotore più grande e un avvolgimento a KV più basso - la stessa combinazione che il produttore specifica rispetto a un bus a 24 V. Quattro dei motori per gimbal da 24V qui presenti mantengono da 0.6 Nm a 3 Nm in continuo contro da 0.15 Nm a 0.25 Nm dei motori per gimbal da 16V, quindi il carico utile decide prima e il bus segue.
DUn motore per gimbal da 24V può funzionare a 16 V?
Sì, entro i limiti del driver. La coppia a una data corrente è stabilita dall’avvolgimento e non dal bus nominale, quindi i motori per gimbal da 24V produrranno comunque la loro coppia nominale su un bus a 16 V; ciò che cala è la velocità disponibile a quella corrente, perché il tetto di velocità scala con il bus. Le verifiche pratiche sono la tensione di ingresso minima del driver, la sua corrente continua nominale e se l’anello di controllo si comporta ancora alla velocità più bassa. Far funzionare i motori per gimbal da 16V su un bus a 24 V mantiene la coppia e non costa nulla in velocità, ma chiede di più al progetto termico del driver a un dato limite di corrente.
DUna tensione di bus più alta significa più coppia in un motore per gimbal?
No. La coppia deriva dall’avvolgimento e dalla corrente che il driver riesce a spingervi attraverso, non dalla tensione di bus da sola. Aumentare il bus sullo stesso motore estende l’intervallo di velocità disponibile a una data corrente; non aumenta la coppia nominale. Il motivo per cui i grandi motori per gimbal da 24V in questa gamma producono più coppia dei motori per gimbal da 16V è che portano rotori più grandi e avvolgimenti a KV più basso, e il produttore specifica quegli avvolgimenti rispetto a un bus a 24 V - la tensione è la conseguenza del progetto, non la causa della coppia.
DQuante celle al litio corrispondono a un motore per gimbal a 16 V o a 24 V?
Il numero di celle segue il bus nominale e non il motore. Contando una cella al litio a circa 3.7 V si ottengono circa 15 V per quattro celle e circa 22 V per sei, quindi un pacco a quattro celle rientra nella classe a 16 V e un pacco a sei celle in quella a 24 V - ma i due valori sono nominali, un pacco completamente carico è ben al di sopra di essi, ed è l’intervallo di ingresso del driver a decidere alla fine. La scheda ToBMS di questi modelli non riporta un numero di celle, quindi il pacco si abbina alla specifica del driver e non a un’etichetta di tensione di bus di un motore per gimbal.
DQuando la tensione di bus smette di contare in un motore per gimbal?
Una volta dimensionato l’asse e scelto il driver, la classe di tensione ha esaurito il proprio compito. Un asse di gimbal si seleziona in base alla coppia continua nell’orientamento peggiore e all’ingombro in cui deve entrare; il valore di tensione descrive solo l’avvolgimento che eroga quei valori e il bus rispetto al quale è stato specificato. L’eccezione è l’azionamento: numero di poli, corrente nominale e frequenza di aggiornamento devono tutti corrispondere all’avvolgimento, ed è in quella corrispondenza che una decisione di classe di tensione diventa un vincolo reale anziché un’etichetta su una scheda tecnica.
Risorse ufficiali
CubeMars pubblica una pagina di specifica completa per ogni modello della gamma GL, che copre parametri di prestazione, disegni e documentazione di controllo, e il produttore resta la fonte autorevole per i valori di dentellatura, le raccomandazioni sull’azionamento e il firmware corrente. La gamma di motori per gimbal sul sito del produttore è il luogo in cui confermare l’avvolgimento rispetto al quale è specificato un determinato modello, anche dove una pagina riporta più di un pannello di tensione. ToBMS mantiene ricercabile e confrontabile il livello di scoperta dei prodotti, con i valori della tabella sopra contenuti nella scheda della categoria Motori per gimbal.
Dove andare dopo
Se l’obiettivo è selezionare e non fare ricerca, tre strumenti della piattaforma svolgono il lavoro in sequenza. Esplorare l’intera categoria Motori per gimbal per vedere ogni modello e ogni specifica affiancati, filtrare i candidati per coppia, tensione e massa in Selezione, quindi confrontarli tra loro in Confronto prodotti. Dove un asse lento e preciso necessita di un controllore e di uno stadio di riduzione integrati, la categoria Attuatori QDD è la controparte integrata di questa gamma.
Per il quadro più ampio della classe - come dentellatura, numero di poli e direct drive plasmano un asse di stabilizzazione, e come l’intera gamma GL si confronta come gruppo - Motori per gimbal: direct-drive a basso KV per piattaforme camera stabili copre il terreno che questo articolo non copre.
In breve: dimensionare l’asse sulla coppia continua nell’orientamento peggiore, confermare il transitorio rispetto alla coppia di picco, abbinare l’avvolgimento al bus che la piattaforma fornisce davvero, quindi lasciare che carico utile e ingombro scelgano tra i motori per gimbal da 16V da 90 g e i motori per gimbal da 24V da 698 g. Su un asse direct drive non c’è alcuna riduzione che possa correggere un errore commesso in una di quelle quattro scelte.