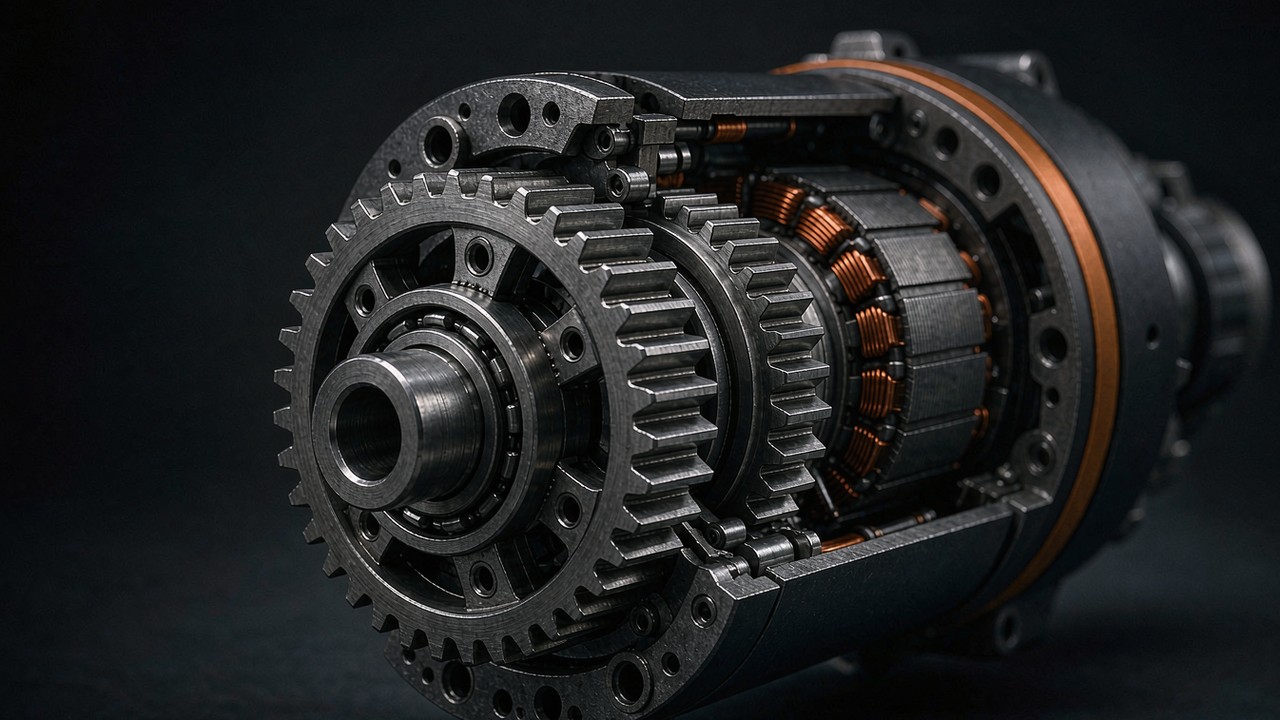
Ogni motore BLDC dietro a un giunto robotico con riduttore porta con sé un numero che determina in silenzio tutto il resto della pagina: il rapporto di riduzione. Il rapporto moltiplica la coppia, divide la velocità e — attraverso una legge del quadrato che la maggior parte delle schede tecniche non esplicita mai — riscala l’inerzia riflessa su entrambi i lati dell’ingranamento. Questa guida ripercorre l’aritmetica con valori pubblicati tratti da pagine reali di attuatori, per poi trasformarla in una sequenza di dimensionamento per un giunto robotico.
Che cosa fa il rapporto di riduzione a coppia e velocità
Un riduttore planetario sta tra il rotore e il giunto, e il rapporto di riduzione descrive quante volte il rotore gira per un giro dell’uscita. Un rapporto di riduzione 10:1 significa dieci giri del rotore per ogni giro in uscita. Nel quadro ideale, privo di perdite, lo scambio è esatto: la coppia all’uscita è la coppia del motore moltiplicata per il rapporto, e la velocità all’uscita è la velocità del motore divisa per esso. Moltiplicare la coppia per dieci e dividere la velocità per dieci lascia la potenza meccanica che attraversa il giunto là dove l’ha messa il lato elettrico.
Gli ingranaggi reali non sono privi di perdite. Ogni stadio planetario comporta perdite di ingranamento, attrito dei cuscinetti e perdite per agitazione dell’olio, quindi la coppia che arriva all’uscita resta al di sotto di quanto il rapporto di riduzione promette sulla carta. Le schede tecniche assorbono queste perdite nelle righe della coppia nominale e della coppia di picco, ed è per questo che i valori pubblicati sono già numeri lato uscita: il CubeMars AK80-64 dichiara 48 Nm di coppia nominale e 120 Nm di coppia di picco alla flangia di uscita, a valle del suo stadio 64:1, non al rotore. Il modo corretto di leggere la pagina di un attuatore con riduttore è quindi trattare ogni riga di coppia e velocità come a valle del riduttore, e le righe elettriche — corrente, tensione, costante di coppia — come a monte del riduttore.
Il rapporto di riduzione si nasconde anche in bella vista nei nomi dei modelli delle linee CubeMars AK e AKH: un AK45-10 monta uno stadio 10:1, un AK45-36 uno 36:1, un AKH70-48 uno 48:1. Ricavare il numero dal nome prima di aprire la pagina è un’abitudine che conviene prendere, perché il rapporto di riduzione è l’unica specifica da cui tutte le altre righe lato uscita discendono.
Il lato uscita del riduttore
Questa distinzione conta perché due pagine che sembrano identiche descrivono macchine diverse non appena entra in gioco il rapporto di riduzione. Il rotore dentro l’AK80-64 gira fino a 4800 rpm per fornire i 75 rpm pubblicati all’uscita; l’encoder sull’albero motore conta 64 giri del rotore per ogni giro in uscita. Quando una guida alla selezione confronta un kit frameless ad azionamento diretto con un modulo con riduttore integrato, il confronto regge solo se entrambi i lati sono riferiti allo stesso albero. L’articolo sulla curva coppia-velocità su questo sito tratta di come il limite elettrico dia forma alla curva grezza del motore; questo testo resta dall’altra parte dell’ingranamento, dove il giunto vive realmente e dove l’inerzia riflessa si fa sentire.
L’estremità a basso rapporto di questo scambio ha una sua economia. Un modulo quasi direct drive mantiene il rapporto di riduzione su una sola cifra — la serie CubeMars AKE si colloca su 6:1 e 8:1 — e lo paga con una coppia in uscita inferiore ma con una trasmissione più leggera e più trasparente. Ciò che uno stadio 8:1 offre in retroazionabilità e trasparenza di forza, e ciò che costa in coppia, è sviluppato in Attuatori QDD: cosa offre un rapporto 8:1; la presente guida tratta la regola generale contro cui si scontra la filosofia QDD.
Dove la moltiplicazione smette di essere gratuita
La moltiplicazione della coppia sposta anche il punto in cui il punto di funzionamento si colloca sulla curva del motore. Un giunto che richiede 24 Nm di coppia continua non ha bisogno di un motore che eroghi 24 Nm: ha bisogno di un motore la cui coppia continua, moltiplicata per il rapporto e per il rendimento dello stadio, superi 24 Nm mentre l’assorbimento di corrente resta dentro il bilancio termico. Il lato termico di quel bilancio, e il modo in cui una curva coppia-velocità separa il funzionamento continuo da quello di picco, sono trattati in Coppia continua e coppia di picco: ciclo di lavoro, limite termico e curva coppia-velocità. Il riduttore non può moltiplicare ciò che l’avvolgimento non è in grado di sostenere, e l’inerzia riflessa che aggiunge è la seconda metà dello stesso conto.
Inerzia riflessa: la legge del quadrato al riduttore
Il rapporto di riduzione scambia velocità con coppia a un tasso lineare. L’inerzia non segue questa regola. Qualsiasi inerzia su un lato di un riduttore compare sull’altro lato moltiplicata o divisa per il quadrato del rapporto, e questo solo fatto organizza l’intero problema di dimensionamento. I progettisti chiamano il valore trasformato inerzia riflessa: l’inerzia che un componente dovrebbe avere, montato direttamente sull’albero analizzato, per produrre lo stesso comportamento dinamico. Questa relazione è quella cinematica di una trasmissione rigida ideale — la cedevolezza dell’ingranamento, l’elasticità e le perdite dentro gli stadi la modificano nel dettaglio, e i punti in cui questi effetti del second’ordine contano sono segnalati via via. Entrambe le trasformazioni passano per il rapporto di riduzione, ed è per questo che la scelta del rapporto è una decisione di inerzia tanto quanto una decisione di coppia.
Perché il rotore cresce con il quadrato
Si parta dall’uscita e si guardi indietro verso il motore. L’inerzia riflessa del rotore, vista all’albero di uscita, è l’inerzia del rotore moltiplicata per il quadrato del rapporto di riduzione. L’aritmetica non concede sconti: elevando al quadrato un rapporto piccolo non succede quasi nulla; elevando al quadrato uno grande i numeri esplodono. Uno stadio 6:1 moltiplica l’inerzia del rotore per 36. Uno stadio 64:1 la moltiplica per 4096. L’inerzia riflessa non è quindi un raffinamento che interessa solo agli analisti — tra un modulo 6:1 e uno 64:1 è un fattore superiore a cento sullo stesso rotore fisico.
La coppia CubeMars AKH70 pubblicata rende misurabile la legge del quadrato attraverso un confronto a parità di rotore — non un test rigoroso a variabile singola, dato che il numero di stadi e il rendimento della trasmissione cambiano insieme al rapporto, ma ciò che di più vicino offra una scheda tecnica. L’AKH70-16 e l’AKH70-48 condividono un solo rotore: entrambe le pagine pubblicano la stessa inerzia del rotore di 1170 g·cm², lo stesso avvolgimento KV41, lo stesso carter da 90 mm. L’unica differenza significativa è il riduttore — un’unità a due stadi 16:1 su uno, un’unità a tre stadi 48:1 sull’altro. Riflettendo ciascun rotore sulla propria uscita, la parte condivisa diventa due macchine diverse: 16 al quadrato fa 256, e 256 × 1170 g·cm² dà 299520 g·cm² di inerzia riflessa calcolata all’uscita dell’AKH70-16; 48 al quadrato fa 2304, e 2304 × 1170 g·cm² dà 2695680 g·cm² all’uscita dell’AKH70-48. Si tratta di valori derivati dal calcolo, non di righe pubblicate dal produttore. Triplicare il rapporto ha moltiplicato l’inerzia riflessa per nove.
Questo è il vero costo dei rapporti elevati. L’AKH70-48 eroga 74 Nm di coppia nominale contro i 26 Nm dell’AKH70-16 — un fattore di 2.85 — mentre l’inerzia riflessa di quello stesso rotore, vista all’albero di uscita, è cresciuta di un fattore nove. La coppia di picco racconta la stessa storia: 222 Nm contro 78 Nm. Quando chi progetta un giunto legge un modulo ad alto rapporto come un piccolo motore con un moltiplicatore magico, la legge del quadrato sull’inerzia riflessa è la correzione.
Perché il carico si riduce con il quadrato
La stessa legge corre in senso inverso, e questa è la direzione utile. Un’inerzia del carico sull’albero di uscita, vista dall’albero motore, è divisa per il quadrato del rapporto di riduzione. Una gamba robotica pesante che presenta 0.005 kg·m² all’anca appare al rotore dietro uno stadio 10:1 come un decimo di quel valore, perché il rotore deve accelerare solo la propria frazione del movimento — una fetta pari al rapporto al quadrato. L’inerzia riflessa del carico è un numero molto più piccolo del carico fermo al giunto.
È per questo che i giunti con riduttore azionano braccia e gambe che un motore nudo non riuscirebbe a muovere dinamicamente. Il riduttore non si limita a rendere la coppia accessibile: riduce l’inerzia riflessa del carico finché il rotore può dominare il bilancio di accelerazione. E i due effetti della legge del quadrato si incontrano a metà: l’inerzia del rotore cresce verso l’uscita, l’inerzia del carico si riduce verso il motore, e il rapporto di riduzione che equilibra le due è il tema della sezione successiva.
La coppia AK45 come secondo dato
La coppia AKH70 è il confronto più pulito perché il rotore è condiviso. La famiglia AK45 ripete lo schema in un ingombro minore con due rotori diversi. L’AK45-10 pubblica un’inerzia del rotore di 157.33 g·cm² dietro uno stadio 10:1, che riflessa all’uscita dà 15733 g·cm²; l’AK45-36 pubblica 181.9 g·cm² dietro il 36:1, che riflessa dà 235742.4 g·cm². Anche qui le cifre di inerzia riflessa sono valori calcolati, non righe pubblicate. Passare da 10:1 a 36:1 dentro la stessa famiglia ha moltiplicato l’inerzia riflessa di circa quindici volte, mentre la coppia nominale è passata da 2.5 Nm a 8 Nm e la velocità a vuoto è scesa da 180 rpm a 52 rpm. Il modulo 36:1 eroga poco più di tre volte la coppia nominale, a fronte di circa quindici volte l’inerzia riflessa lato uscita e di 87 g di massa aggiuntiva.
Adattamento dell’inerzia: il rapporto tra inerzia del carico e del rotore
Affiancando i due effetti della legge del quadrato ne esce un solo numero adimensionale: il rapporto tra inerzia del carico e del rotore, calcolato su un unico albero. Dividendo l’inerzia riflessa del carico per l’inerzia del rotore più l’inerzia del riduttore, il tutto riferito allo stesso lato, il rapporto di inerzia dice quanta parte della coppia del motore si spenda per accelerare il carico rispetto a quanto ne serva per accelerare le parti rotanti del motore stesso. L’adattamento dell’inerzia è la pratica di tenere quel rapporto dentro una fascia con cui l’anello di controllo possa convivere. L’inerzia riflessa è la moneta in cui entrambi i lati vengono conteggiati.
Leggere il rapporto di inerzia su una scheda tecnica
Sulla pagina di un attuatore integrato il calcolo è breve perché il produttore pubblica l’inerzia del rotore. Si prenda l’AKH70-16 che aziona un carico all’anca: l’inerzia del carico riflessa all’albero motore è l’inerzia del giunto divisa per 256, e il rotore contribuisce direttamente con 1170 g·cm². Il rapporto di inerzia è il primo valore diviso per il secondo. CubeMars riporta l’inerzia del rotore per le linee AK, AKH e AKE, quindi questa verifica può essere fatta dalle sole pagine pubblicate — senza smontaggi, senza congetture. Quella riga pubblicata è il numero meno sfruttato in assoluto su una scheda tecnica di attuatore, ed è l’unico dato richiesto dal rapporto di inerzia che una tabella delle coppie non fornisca già. Una verifica costruita su di essa è una stima di primo livello: un modello completo aggiungerebbe l’inerzia del riduttore riflessa sullo stesso albero, insieme alle cedevolezze della trasmissione a cui l’applicazione è sensibile.
Una sola scelta di convenzione accorcia l’aritmetica: scegliere un albero e restarci. Calcolare all’albero motore lascia l’inerzia del rotore così come è stampata e divide il carico per il quadrato dello stadio; calcolare all’albero del giunto lascia il carico come misurato e moltiplica il rotore per lo stesso quadrato. L’inerzia riflessa differisce di quel fattore tra i due alberi, ma il rapporto di inerzia risulta identico in entrambi i casi — mescolare i riferimenti a metà calcolo è l’errore più comune in un primo dimensionamento.
Che cosa si avverte con un giunto non adattato
Quando il rapporto di inerzia sale — un carico pesante dietro un rotore relativamente leggero — il giunto diventa un problema di taratura prima che un problema di resistenza. Il carico domina la risposta in frequenza e, insieme alla cedevolezza del riduttore e a uno smorzamento limitato, può avvicinare le risonanze meccaniche alla banda di controllo e allungare il tempo di assestamento. I guadagni devono scendere, e il giunto risulta lento proprio nel modo in cui i numeri della coppia dicevano che non sarebbe stato.
Quando il rapporto di inerzia è molto basso compare lo spreco opposto: il giunto spende la propria corrente per accelerare il proprio rotore e i propri ingranaggi, e la capacità di coppia al giunto resta inutilizzata — il progetto può portare più motore di quanto il movimento richieda, anche se alcune applicazioni privilegiano deliberatamente un’inerzia del rotore maggiore per ragioni dinamiche o di controllo. Il bilancio di massa paga un rotore abbastanza grande da far sembrare piccolo il carico — a volte la scelta giusta, come mostra la sottosezione successiva, ma mai una scelta gratuita.
Il rapporto di inerzia funziona quindi come fascia di plausibilità più che come cifra da centrare. La pratica di selezione nella letteratura sui servo mantiene il carico riflesso entro un multiplo modesto dell’inerzia del rotore, e il limite esatto dipende dall’anello di controllo, dalla rigidità del montaggio e da quanto tempo di assestamento l’applicazione tolleri. Un braccio collaborativo che si assesta su una posizione stabile ha esigenze diverse da un giunto di gamba che assorbe gli urti all’appoggio del piede. Ciò che la scheda tecnica fornisce sono i dati di ingresso; dove cada la fascia è una decisione applicativa. È l’adattamento dell’inerzia, non il rapporto di inerzia in sé, la disciplina — il numero è semplicemente il punto in cui la disciplina si misura.
Quando allentare l’obiettivo
Due situazioni giustificano l’uscita da un rapporto di inerzia confortevole. La prima è l’urto: un giunto di robot ambulante che incassa i colpi del terreno attraverso l’uscita risponde diversamente quando il rotore è grande rispetto al carico, perché l’inerzia riflessa del rotore all’uscita rimodella il modo in cui la trasmissione reagisce al colpo. Gli urti richiedono comunque una valutazione dinamica separata — rigidità di contatto, rigidità e smorzamento del riduttore, cedevolezza del giunto e controllore concorrono tutti a determinare come l’energia d’urto attraversa il treno di ingranaggi — quindi un’inerzia riflessa del rotore elevata non è di per sé una protezione per i denti degli ingranaggi. La seconda è la trasparenza di forza: un giunto di esoscheletro che l’operatore deve poter retroazionare a mano richiede il rapporto più piccolo e il rotore più leggero possibile, che è esattamente l’argomento del quasi direct drive. Entrambe sono trattate dal lato applicativo in Motori BLDC per robot umanoide: come abbinare coppia, velocità e dimensioni.
Che cosa costa un rapporto di riduzione elevato: limite di velocità, gioco e massa
Un rapporto di riduzione elevato si compra, non è dato. Tre costi compaiono sulla scheda tecnica stessa — un limite di velocità, il gioco e la massa — e un quarto, l’inerzia riflessa della legge del quadrato della sezione precedente, compare solo a calcolo fatto. Il rapporto di inerzia con cui un giunto finisce è fissato dalla stessa manopola, perché il rapporto che fa crescere l’inerzia riflessa del rotore è lo stesso che riduce il carico riflesso.
Il limite di velocità
Il rapporto di riduzione divide la velocità del rotore per lo stesso fattore per cui moltiplica la coppia, quindi un rapporto elevato pone un tetto alla velocità del giunto all’uscita. L’AK45-36 pubblica 52 rpm di velocità a vuoto contro i 180 rpm dell’AK45-10; l’AKH70-48 pubblica 35 rpm contro i 105 rpm dell’AKH70-16. Un giunto di polso che deve compiere diversi giri al secondo non può usare il rapporto suggerito dalla propria richiesta di coppia, e il vincolo stringe prima che lo faccia il margine di coppia. La tensione sposta in parte il limite — l’AK80-64 pubblica 23 rpm di velocità nominale su un bus a 24 V e 48 rpm a 48 V, dallo stesso stadio 64:1 — e le conseguenze a livello di sistema dell’adozione del bus più alto sono trattate in Attuatori robotici a 48 V: modelli, vantaggi e vincoli. Un rapporto di riduzione è un impegno a un limite; scegliere il rapporto di riduzione significa scegliere il limite.
Il gioco e il bilancio di precisione
Ogni ingranamento comporta una piccola quantità di movimento perso, pubblicata come gioco. Le cifre sono piccole e sensibili all’unità: la pagina dell’AK45-10 riporta 18 arcmin, l’AK45-36 ed entrambi i moduli AKH70 riportano 12 arcmin, e la pagina dell’AK80-64 riporta lo stesso ordine di gioco come 0.18 gradi. La pagina dell’AKE40-6 dichiara il proprio gioco come al massimo 9 arcmin — la cifra più stretta di questo confronto, ed è parte del capitolato di progetto del quasi direct drive. Letti come angoli all’uscita, questi numeri decidono quanto bene un giunto mantenga la posizione quando il carico inverte direzione, e si sommano al lato encoder del bilancio di precisione: quanta risoluzione il controllore possa effettivamente vedere è trattato in Risoluzione dell’encoder in un giunto robotico: bit, gioco e ripetibilità.
Il gioco conta soprattutto agli estremi dell’inviluppo. Un giunto che trasmette sempre in una sola direzione non avverte mai il proprio gioco; un giunto che inverte sotto carico — un oggetto afferrato riposizionato, una gamba respinta dal contatto con il terreno — perde il movimento libero come errore di posizione a ogni inversione. Un rapporto di riduzione elevato non significa automaticamente più gioco per ingranamento, ma raggiungere un rapporto profondo richiede di norma più stadi, e più stadi significano più movimento perso totale negli ingranamenti a meno che ciascuno stadio non sia tenuto più stretto.
Massa e ingombro
Il terzo costo stampato è la massa. Nella famiglia AK45 il modulo 36:1 pesa 349 g contro i 262 g del modulo 10:1; nella coppia AKH70 il modulo a tre stadi 48:1 pesa 1396 g contro 879 g. Lo stadio in più costa massa in ingranaggi, cuscinetti e lunghezza del carter — l’AKH70-48 è lungo 81.5 mm contro 60.5 mm — e in un giunto robotico quella massa è portata dal giunto immediatamente più esterno. La densità di coppia compensa in parte il quadro: l’AKH70-48 pubblica 159 Nm/kg di densità di coppia di picco contro gli 88.74 Nm/kg dell’AKH70-16, quindi il modulo più pesante vince comunque sulla coppia per chilogrammo. Che questo scambio torni conveniente dipende da dove la massa ricade sul robot.
Leggere i compromessi del rapporto di riduzione su schede tecniche reali
I sei moduli qui sotto coprono l’arco utile di questa discussione: due coppie della stessa famiglia che isolano il rapporto di riduzione come variabile che cambia, il punto di riferimento quasi direct drive e l’estremo ad alto rapporto. Tutte le righe sono come pubblicate su ciascuna pagina prodotto del produttore e sono state ricontrollate su quelle pagine nel novembre 2026; la colonna dell’inerzia del rotore è il valore lato motore su cui agisce la legge del quadrato.
| Modello | Rapporto di riduzione | Coppia nominale (Nm) | Coppia di picco (Nm) | Velocità a vuoto (rpm) | Inerzia del rotore (g·cm²) | Peso (g) |
|---|---|---|---|---|---|---|
| AK45-10 V3.0 | 10:1 | 2.5 | 7 | 180 | 157.33 | 262 |
| AK45-36 V3.0 | 36:1 | 8 | 24 | 52 | 181.9 | 349 |
| AKH70-16 V1.0 | 16:1 | 26 | 78 | 105 | 1170 | 879 |
| AKH70-48 V1.0 | 48:1 | 74 | 222 | 35 | 1170 | 1396 |
| AKE40-6 KV90 | 6:1 | 1.8 | 5.5 | 330 | 188.78 | 140 |
| AK80-64 KV80 | 64:1 | 48 | 120 | 75 | 564.5 | 850 |
Righe come pubblicate su ciascuna pagina prodotto CubeMars. L’inerzia del rotore è il valore lato motore; rifletterla all’uscita significa moltiplicarla per il quadrato del rapporto di riduzione, quindi le due righe AKH70 condividono un solo rotore e differiscono di un fattore nove all’uscita. Il gioco non è tabulato perché le pagine lo riportano in unità miste — arcmin sulla maggior parte delle pagine, gradi sull’AK80-64 — e ogni cifra è citata con la propria unità nel testo.
La coppia AK45: stessa famiglia, due rapporti
L’AK45-10 e l’AK45-36 condividono il diametro del carter e lo stack di controllo, quindi le righe isolano ciò che il solo rapporto di riduzione cambia: coppia nominale 2.5 Nm contro 8 Nm, velocità a vuoto 180 rpm contro 52 rpm, massa 262 g contro 349 g. Il modulo 36:1 è la scelta quando il giunto richiede coppia ed è lento — un dito prossimale o un asse panoramico lento — mentre il modulo 10:1 conserva abbastanza margine di velocità per un’articolazione più rapida. I due moduli segnano anche le estremità opposte della scala di inerzia riflessa calcolata prima: 15733 g·cm² contro 235742.4 g·cm² all’uscita. Verificare le righe a riscontro con l’aritmetica precedente è il motivo per cui sono state raccolte: la colonna del rapporto di riduzione più la colonna dell’inerzia del rotore riproduce ogni cifra di inerzia riflessa di questo articolo.
La coppia AKH70: stesso rotore, diverso numero di stadi
Il confronto AKH70 è il caso raro in cui il produttore pubblica due riduttori attorno a un solo rotore, e la tabella funziona da riferimento a parità di rotore per isolare ciò che il rapporto di riduzione cambia: righe di inerzia del rotore identiche, righe di coppia e velocità che si muovono quasi esattamente con il rapporto, peso che cresce con lo stadio aggiunto. Leggere la coppia insieme è il modo più rapido per fare propria la legge del quadrato — il rapporto è triplicato, la coppia quasi triplicata e l’inerzia riflessa è cresciuta di nove volte. Il passaggio dei cavi nell’albero cavo, i due encoder a 21 bit e il resto della piattaforma condivisa sono identici, quindi la scelta si riduce pulitamente al bilancio di velocità e inerzia del giunto. Lo stesso ragionamento si estende a qualsiasi famiglia che condivida un rotore tra più rapporti: l’inerzia riflessa è la grandezza da calcolare per prima.
Il lato produttivo spiega perché questi numeri reggono affatto. Il processo di fabbricazione degli ingranaggi dietro questi moduli — dentatura, trattamento termico e finitura degli stadi planetari — determina il gioco e il rendimento che il rapporto promette sulla carta, e il filmato ufficiale della fabbrica qui sopra mostra gli stadi su cui questo intero articolo ha fatto i conti.
Il riferimento a basso rapporto e l’estremo ad alto rapporto
L’AKE40-6 si colloca all’estremità quasi direct drive con uno stadio 6:1: 1.8 Nm di coppia nominale, 330 rpm di velocità a vuoto, una massa di 140 g e il gioco più stretto di questo insieme. Riflettere il suo rotore da 188.78 g·cm² attraverso 36 dà circa 6796 g·cm² all’uscita — l’inerzia riflessa più piccola di questo confronto, e la ragione per cui i giunti a basso rapporto sembrano diretti. L’AK80-64 sta all’estremo opposto: uno stadio 64:1 che avvolge un rotore da 564.5 g·cm², il quale riflesso dà 2312192 g·cm², mentre eroga 48 Nm di coppia nominale da un corpo di 850 g al costo di rapporto di inerzia più gravoso di questo confronto. Tra questi due poli la maggior parte dei giunti robotici trova la propria risposta. Un confronto più approfondito modulo per modulo sull’intera gamma AK è disponibile in Come scegliere un modulo articolare: cinque attuatori CubeMars da 190 g a 1.4 kg, e l’applicazione di trazione su ruote — dove il rapporto si scontra con la capacità di carico radiale — è trattata in Motori BLDC per Robot a ruote: azionamento, impiego e riduzione.
Scegliere un rapporto di riduzione: una sequenza di dimensionamento
I pezzi qui sopra compongono un ordine di operazioni. Percorrerlo dall’alto verso il basso fa sì che il rapporto di riduzione si scelga da sé; percorrerlo fuori ordine fa accumulare gli errori.
Tutta l’aritmetica in un solo posto
| Grandezza | Formula | Lettura |
|---|---|---|
| Coppia in uscita | Tout ≈ Tmotor × N × η | N è il rapporto di riduzione; η è il rendimento dello stadio |
| Velocità in uscita | nout = nmotor / N | Le righe della velocità nominale e a vuoto sono valori lato uscita |
| Inerzia del rotore all’albero di uscita | Jout = Jrotor × N2 | La legge del quadrato sul lato motore del riduttore |
| Inerzia del carico all’albero motore | Jmotor = Jload / N2 | La stessa legge del quadrato, vista dall’altro capo |
| Rapporto tra inerzia del carico e del rotore | RJ = Jload,reflected / Jmotor | Jmotor segue il modello del sistema — una prima stima usa solo l’inerzia del rotore pubblicata |
Passo uno: la richiesta di coppia al giunto
Si parta dal caso di carico, non dalla pagina del motore. Le coppie di gravità, le coppie di accelerazione ed eventuali forze di contatto esterne si sommano all’albero del giunto; la cifra continua dimensiona il carico termico e la cifra di picco dimensiona l’evento d’urto o di accelerazione. Solo a quel punto si divide per i rapporti candidati: il modulo deve pubblicare coppia nominale e di picco superiori alla richiesta al netto delle proprie perdite, ed è sul lato continuo di questa verifica che i moduli ad alto rapporto falliscono per primi — non per mancanza di moltiplicazione, ma perché l’avvolgimento dietro lo stadio non può sostenere la corrente. Il rapporto di riduzione riporta la richiesta al lato motore; l’avvolgimento deve far fronte a ciò che vi arriva. La logica generale di selezione dal lato coppia è esposta in Come scegliere un attuatore robotico ad alta coppia.
Passo due: il limite di velocità
Subito dopo si verifica la velocità del giunto, perché fallisce in silenzio. La velocità a vuoto divisa per il rapporto pone un limite a quanto velocemente il giunto possa mai muoversi; una richiesta di 300 gradi al secondo richiede circa 50 rpm di velocità in uscita con margine, il che esclude già i rapporti più profondi della tabella. I margini di velocità si erodono sotto carico man mano che il punto di funzionamento sale lungo la curva coppia-velocità, quindi il limite va preventivato alle condizioni nominali, non a vuoto. Il limite va fissato al giunto, per poi essere convertito verso l’alto attraverso il rapporto di riduzione fino al lato rotore.
Passo tre: la verifica dell’inerzia
Risolti coppia e velocità, si calcola il rapporto tra inerzia del carico e del rotore usando la riga pubblicata dell’inerzia del rotore. Il carico si riflette all’albero motore dividendolo per il quadrato del rapporto di riduzione, poi lo si confronta con l’inerzia del rotore e del riduttore per ottenere il rapporto di inerzia nella sua forma consueta. Se il numero cade lontano dalla fascia di comfort, è il rapporto a doversi cambiare prima della taglia del motore — un rapporto più piccolo sistema spesso un giunto lento con meno massa, e uno più grande può salvare un rotore sommerso dal carico. La stessa verifica intercetta anche l’inerzia del riduttore: la riga pubblicata del rotore non comprende lo stadio, e sui rapporti profondi gli ingranaggi stessi possono aggiungersi al lato motore del rapporto di inerzia. Questa verifica è gratuita sulla carta e costosa da scoprire tardi, perché l’inerzia riflessa del carico è la grandezza contro cui l’anello di controllo spinge realmente.
Passo quattro: gioco, massa e montaggio
Si chiude con i costi stampati: il gioco rispetto alla precisione di inversione richiesta dall’applicazione, la massa rispetto a ciò che portano i giunti più esterni, e l’ingombro del carter rispetto alla sede del giunto. Un rapporto che supera le prime tre verifiche ma fallisce qui è comunque una riprogettazione — meglio scoprirlo prima dell’ordine che dopo la prova al banco.
La sequenza si generalizza oltre i giunti robotici: qualsiasi motori BLDC che azionino un carico con riduttore — un’unità pan-tilt, un attuatore per valvola, un mozzo di ruota — segue le stesse quattro verifiche, con il rapporto di inerzia pesato diversamente a seconda di come il carico inverte. Il riduttore è il posto più economico in cui comprare coppia e il più costoso in cui comprare velocità; il rapporto di riduzione è la manopola che fissa il prezzo di ciascuna.
Punti chiave
- Un rapporto di riduzione moltiplica la coppia in uscita e divide la velocità in uscita per lo stesso fattore.
- L’inerzia del rotore riflessa all’albero di uscita cresce con il quadrato del rapporto di riduzione.
- L’inerzia del carico vista dall’albero motore si riduce con il quadrato dello stesso rapporto.
- I rapporti più elevati scambiano limite di velocità, gioco, massa e risposta dinamica in cambio di coppia.
- Il dimensionamento di un giunto robotico pesa insieme coppia, velocità, rapporto tra inerzia del carico e del rotore e vincoli meccanici, con la riga pubblicata dell’inerzia del rotore come punto d’ingresso.
Domande frequenti
DChe cosa fa un rapporto di riduzione alla coppia?
Moltiplica la coppia all’uscita per il rapporto, al netto delle perdite degli ingranaggi, e divide la velocità per lo stesso fattore — così il prodotto di coppia e velocità, la potenza meccanica, resta all’incirca costante. La riga della coppia nominale sulla pagina dell’AK45-10, 2.5 Nm, è già il valore lato uscita dietro il suo stadio 10:1; il rotore all’interno ne produce meno, e lo stadio la moltiplica.
DChe cosa è l’inerzia riflessa?
È l’inerzia di una parte rotante vista dall’altro lato di un riduttore. Un rotore dietro un rapporto N compare all’uscita con la propria inerzia moltiplicata per N al quadrato; un carico all’uscita compare al motore con la propria inerzia divisa per N al quadrato. La coppia CubeMars AKH70 mostra la prima direzione con numeri pubblicati: lo stesso rotore da 1170 g·cm² riflesso dà 299520 g·cm² dietro il 16:1 e 2695680 g·cm² dietro il 48:1, quindi l’inerzia riflessa di un solo rotore differisce di un fattore nove. Dietro ogni riga di coppia pubblicata, l’inerzia riflessa del rotore è parte di ciò che il driver deve muovere; trattarla come un carico extra nascosto è la lettura più sicura.
DPerché l’inerzia riflessa cresce con il quadrato del rapporto di riduzione?
Perché l’energia cinetica e l’accelerazione scalano entrambe attraverso il rapporto due volte. Per accelerare l’uscita di una data quantità, il rotore deve accelerare di quella quantità per N, e la coppia necessaria al rotore scala con il rapporto una volta per la relazione di velocità e una volta per la relazione di coppia — due fattori N, da cui N al quadrato. È la stessa simmetria a ridurre l’inerzia riflessa di un carico a una frazione del suo valore quando la si guarda dall’albero motore.
DQual è un buon rapporto tra inerzia del carico e del rotore?
Dipende dall’anello di controllo e dall’applicazione, ma il principio operativo è l’equilibrio: il giunto dovrebbe spendere la propria corrente per accelerare il carico, non il proprio rotore, senza lasciare che il carico domini la risposta in frequenza. La pratica di selezione dei servo mantiene il carico riflesso entro un multiplo modesto dell’inerzia del rotore, e le pagine del produttore pubblicano la riga dell’inerzia del rotore proprio perché questo rapporto possa essere calcolato prima dell’acquisto. Una volta calcolato, il rapporto di inerzia restringe la rosa dei candidati più rapidamente di qualsiasi cifra di coppia. I giunti che assorbono urti o devono essere retroazionati con trasparenza giustificano, in direzioni opposte, lo stare fuori dalla fascia consueta. Tra i due modi di fallire il rapporto di inerzia è simmetrico: troppo alto e il carico comanda il giunto, troppo basso e lo fa il rotore.
DUn rapporto di riduzione più elevato significa più coppia?
Più coppia all’uscita, sì — ma non in proporzione per sempre, e mai oltre ciò che l’avvolgimento sostiene. Tra l’AKH70-16 e l’AKH70-48, triplicare il rapporto ha moltiplicato la coppia nominale per 2.85, non per tre, e ha moltiplicato l’inerzia riflessa per nove. Il rapporto di riduzione compra coppia spendendo velocità, bilancio del gioco, massa e trasparenza dell’inerzia; la scheda tecnica dà un prezzo a ciascuna di queste.
DIn che modo il rapporto di riduzione influisce sul gioco?
Il rapporto in sé non fissa il movimento libero — lo fanno la geometria degli ingranaggi e il numero di stadi. Le cifre pubblicate per i moduli confrontati qui vanno da al massimo 9 arcmin sull’AKE40-6 a 18 arcmin sull’AK45-10, con la pagina dell’AK80-64 che riporta 0.18 gradi. Ciò che un rapporto di riduzione più profondo cambia è il modo in cui si arriva a quel gioco angolare: più stadi di norma significano più movimento perso totale negli ingranamenti, mentre un unico stadio a basso rapporto conserva le cifre più strette.
Il dimensionamento di un giunto è una catena di decisioni, e il rapporto di riduzione è l’anello che collega il bilancio di coppia al bilancio di controllo. Da un lato sta l’aritmetica termica e di ciclo di lavoro dell’avvolgimento; dall’altro, la risoluzione dell’encoder e il gioco che decidono ciò che il controllore può vedere. Percorrere la catena in ordine — coppia, limite di velocità, rapporto di inerzia, costi stampati — fa sì che ogni anello vincoli il successivo verso un modulo che si adatti al primo assemblaggio.