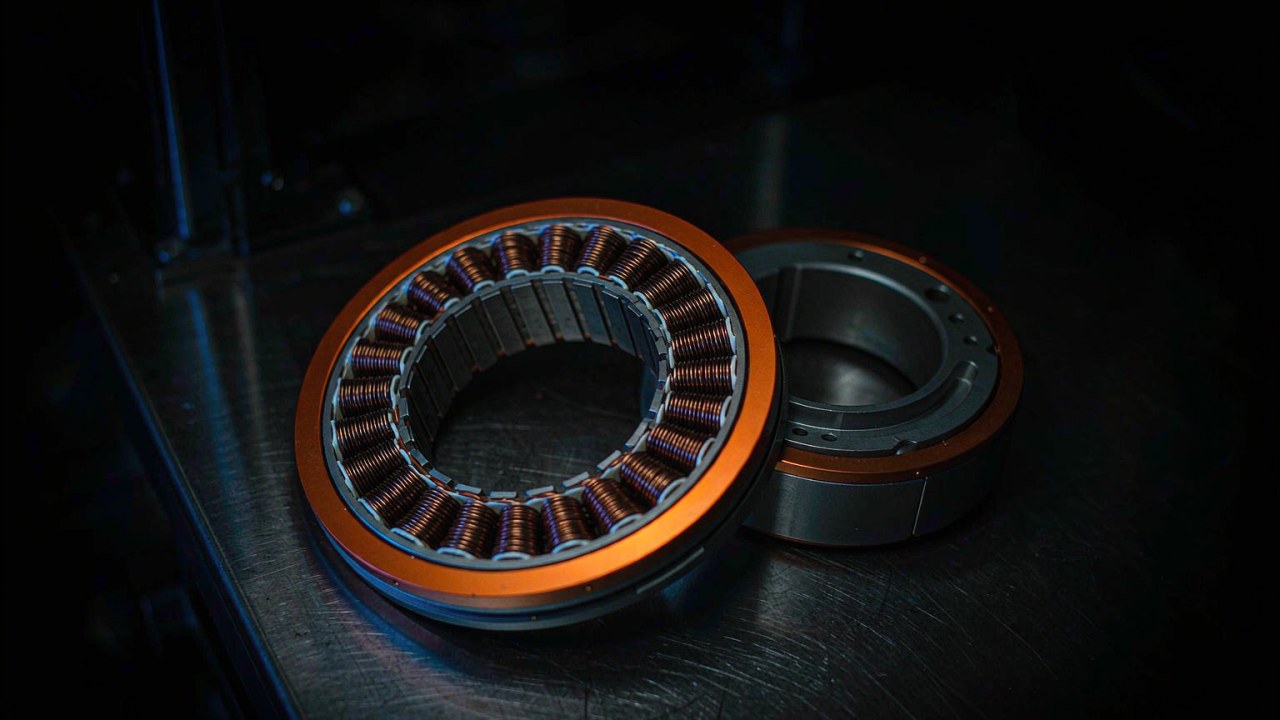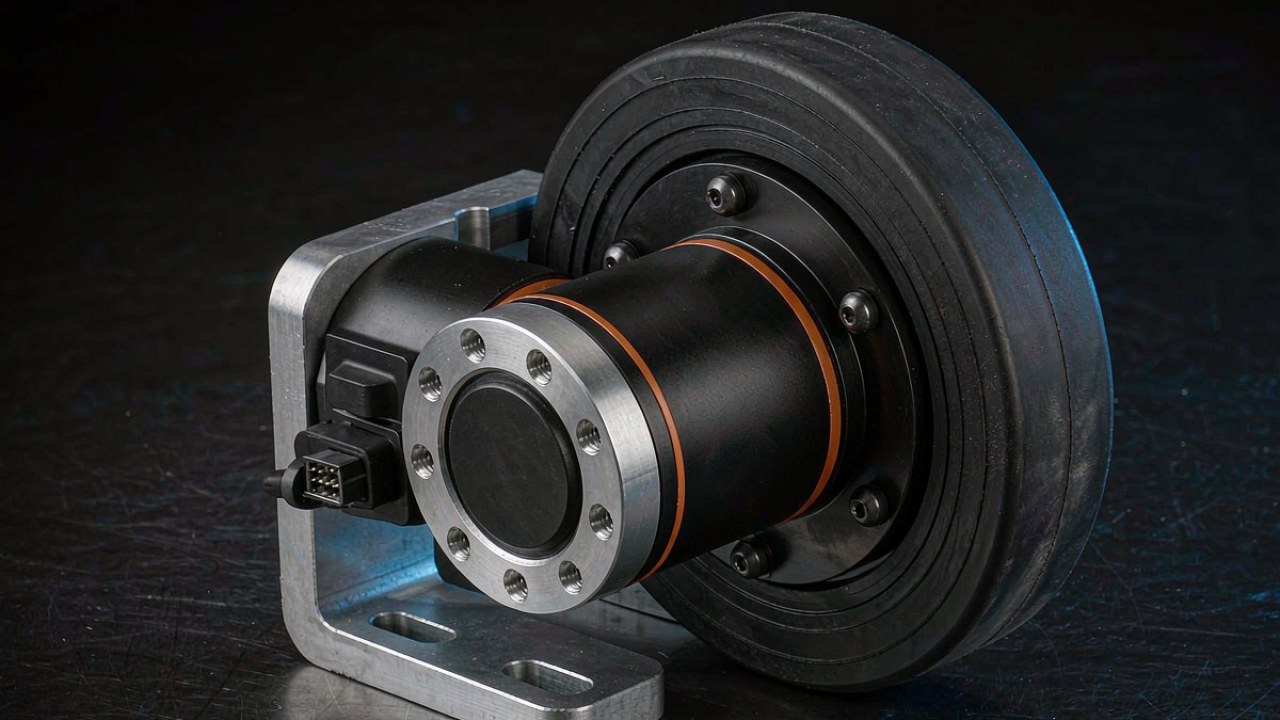
Un attuatore AGV che aziona una ruota riceve una richiesta che un attuatore di giunto non vede mai: la massa della piattaforma passa attraverso ruota, mozzo e pacchetto cuscinetti prima che la coppia diventi movimento utile. Questo carico è presente sia con l’azionamento alimentato sia a macchina ferma, ed è per questo che su una piattaforma a ruote il valore che elimina i candidati è il carico radiale e non la coppia. Questo articolo calcola il carico che una ruota sopporta, lo confronta con le due schede AKA che pubblicano un carico radiale, e lascia la questione architetturale più ampia a Motori BLDC per Robot a ruote: azionamento, impiego e riduzione, che confronta architetture di azionamento e non valori di carico.
Risposta rapida
Un attuatore AGV viene preselezionato sul carico radiale che la sua ruota deve sopportare, confermato poi sulla velocità e dimensionato infine sulla corrente. Due schede con riduttore della gamma ToBMS pubblicano questo valore: il CubeMars AKA60-6 KV80 con 18 kg e il CubeMars AKA10-9 KV60 con 50 kg. Divisi per un fattore dinamico di 1.5 su quattro ruote ugualmente cariche, danno stime di preselezione di circa 48 kg e circa 133 kg di massa totale, il che colloca entrambe nella fascia delle piattaforme leggere e non in quella dei veicoli di classe tonnellata, dove il carico di ruota deve essere sostenuto da un alloggiamento cuscinetti esterno e l’azionamento fornisce solo coppia.
Il carico radiale per primo: come si preseleziona un attuatore AGV
Il carico radiale nominale pubblicato è il primo numero che elimina candidati, perché descrive una capacità che né una modifica del controllo né un diverso rapporto di riduzione aumentano. Un azionamento scelto solo sulla coppia può corrispondere alla richiesta di sforzo di trazione e restare comunque il pezzo sbagliato, perché il percorso di carico attraverso la ruota non si cura di quanta coppia il motore possa produrre. Leggere il valore nominale prima della colonna della coppia inverte l’ordine abituale di un foglio di selezione dell’azionamento, e su una piattaforma a ruote è questa inversione che mantiene onesta la lista dei candidati per l’attuatore AGV.
Cosa elimina un valore nominale pubblicato prima che la coppia venga letta
Un carico radiale nominale indica quanto carico l’unità accetta al mozzo secondo la base di prova del costruttore. È una dichiarazione di idoneità e non una prestazione: dice quali installazioni l’unità è costruita per sopportare, non a che velocità si muoverà la piattaforma. Le schede che non pubblicano questo valore lasciano aperta la domanda sul carico, e una domanda aperta in fase di preselezione diventa un rischio progettuale in fase di prototipo. Le due schede AKA la rispondono in chilogrammi, un’unità con cui un budget di massa del telaio si confronta direttamente, ed è quel numero contro cui si sceglie un attuatore AGV al primo passaggio.
Perché un attuatore AGV e un attuatore di giunto ordinano i candidati in modo diverso
Un attuatore di giunto riceve coppia e un momento flettente dal segmento che aziona, e la disposizione dei cuscinetti è progettata dal costruttore del robot attorno a quel momento. Su una piattaforma a ruote l’azionamento sta dentro il percorso di carico e non accanto, con la ruota avvitata sulla sua flangia di uscita. Dalla stessa gamma i due impieghi producono liste di candidati diverse: una selezione di giunto robotico parte di solito dalla coppia di picco e dal rapporto di riduzione, mentre una selezione di attuatore AGV parte dal carico su una ruota e risale fino al modulo in grado di accettarlo.
Calcolare il carico radiale sulla ruota dell’AGV
Il carico che un attuatore AGV vede su una ruota non è la massa della piattaforma divisa per il numero di ruote, anche se il calcolo comincia con quella divisione. Quattro ingressi allontanano il valore dalla media, e ciascuno è una decisione che il progetto del telaio ha già preso, che sia scritta o no: dove si trova il baricentro sul passo, con quanta forza la piattaforma frena, quale pendenza deve mantenere e cosa succede quando una ruota perde il contatto con il suolo. Ogni valore ottenuto così è una stima ToBMS e non un dato del costruttore, perché il carico nominale pubblicato per un attuatore AGV e la richiesta calcolata per un telaio sono numeri di natura diversa e non vanno nella stessa colonna.
Quota statica per ruota, poi lo scostamento del baricentro
La quota statica è la massa della piattaforma più il carico utile, ripartita tra le ruote che toccano il suolo. Un telaio a quattro ruote con il baricentro al centro geometrico porta un quarto della massa su ogni angolo. Spostare il baricentro verso un asse trasferisce carico su quell’asse in proporzione allo spostamento. Misurato dall’asse non motore, un baricentro al 60 % del passo lascia il 40 % della massa su quell’asse, per cui le ruote motrici portano ciascuna il 30 % del totale e non il 25 %. Una piattaforma elevatrice aggiunge un secondo caso: un carico sollevato sposta il baricentro verso l’alto, e quanto lo sposta anche lungo il passo dipende dal meccanismo di sollevamento e dalla posizione del carico rispetto a esso. È su questo primo numero che si verifica un attuatore AGV prima di aggiungere qualsiasi caso dinamico.
Frenata, pendenza e fattore di gradino
I casi dinamici moltiplicano il valore statico. La frenata trasferisce carico sull’asse anteriore in proporzione alla decelerazione e all’altezza del baricentro, e una pendenza fa lo stesso su un piano inclinato. L’urto contro un gradino è un evento breve con un moltiplicatore maggiore, e se un dato moltiplicatore sia già compreso nel valore nominale o vada applicato sopra di esso dipende dalla base di prova dietro quel valore. Applicare un fattore dinamico combinato alla quota statica è una convenzione e non una norma pubblicata, e i valori usati qui sono ipotesi illustrative, non coefficienti di progetto per un veicolo specifico. Un fattore di 1.5 è un punto di partenza comune per accelerazione, frenata e transizioni di pavimento ordinarie, e 2.0 per un percorso con gradini, rampe o superfici esterne, ma nessun fattore singolo rappresenta un livello di urto: velocità, decelerazione, altezza del baricentro, diametro della ruota e durata dell’evento entrano tutti nel valore reale. Quale fattore si applichi è una decisione della piattaforma, e nessun valore nominale di attuatore AGV la sostituisce.
Una ruota in aria: il caso che una media nasconde
Un telaio a quattro ruote su struttura rigida è staticamente indeterminato su un pavimento piano, quindi in pratica si appoggia su tre punti. La ruota che perde il contatto non porta nulla, ma il modo in cui le tre rimanenti si dividono il suo carico dipende dalla geometria di appoggio, dalla posizione del baricentro, dalla rigidezza del telaio e da un’eventuale sospensione, per cui il carico su un singolo angolo non è un multiplo fisso della media. Su un passo corto può avvicinarsi a metà della massa della piattaforma, ed è il caso che una media su quattro ruote nasconde e la ragione per cui un carico radiale nominale si legge contro la ruota singola peggiore. Va trattato come un caso di carico da calcolare, simulare o misurare, e non come qualcosa che deriva dal numero di ruote. Una sospensione o un montaggio a tre punti cambia la ripartizione, ma il carico massimo di ruota che ne risulta appartiene comunque alla selezione dell’attuatore AGV e non a una revisione progettuale successiva.
Mettere un numero contro il valore di 18 kg
Il valore di 18 kg sull’AKA60-6 KV80 è un carico nominale per ruota per un attuatore AGV, e si converte in stima di piattaforma una volta scelto il fattore dinamico. Con un fattore di 1.5 il carico statico ammissibile su una ruota è 12 kg, che su quattro ruote ugualmente cariche dà un telaio di circa 48 kg carico utile compreso. È una stima di preselezione e non un limite garantito dal costruttore: rispetto a cosa siano misurati i 18 kg, come sia provato il valore nominale e dove si supponga che agisca il carico fa parte della lista di controllo prima che il numero entri in un progetto. Come dimensione di piattaforma corrisponde a un trattore leggero, a un’unità di servizio compatta o a un carrello da laboratorio, e il modulo da 460 g con stadio 6:1 si adatta a quella scala.
Un telaio a quattro ruote da 48 kg con fattore 1.5
48 kg è una massa totale e non un carico utile. Telaio, batteria, controllore e sensori si sottraggono per primi, e ciò che resta è il carico utile. Un budget di massa lo rende concreto: con 30 kg di struttura, energia ed elettronica restano 18 kg di carico utile, che è la classe d’impiego per cui si sceglie un piccolo attuatore AGV. Passando a un fattore di 2.0 per un percorso con giunti di pavimento il valore scende a circa 36 kg con lo stesso carico nominale, e questa riduzione è il costo di un ambiente più severo e non un cambiamento del modulo.
24 V e 48 V sullo stesso avvolgimento e l’effetto sulla velocità
L’AKA60-6 KV80 è pubblicato a 24 V e 48 V sullo stesso avvolgimento, e i due bus producono velocità nominali di 200 RPM e 400 RPM in uscita. Su una ruota da 150 mm di diametro ciò corrisponde a 1.571 m/s e 3.142 m/s di velocità al suolo al punto nominale, con il valore più alto raggiunto esclusivamente sul bus a 48 V. La coppia nominale di 3 Nm è la stessa in entrambi i casi, quindi la scelta del bus cambia velocità e potenza e non la trazione: 3 Nm al cerchio di una ruota da 150 mm sono 40.0 N di forza teorica al cerchio, prima di aderenza del pneumatico e perdite di trasmissione, e la potenza nominale risulta di 62.83 W a 200 RPM contro i 62 W pubblicati per la scheda, che è la verifica aritmetica che conferma che il punto nominale è enunciato in modo coerente.
Mettere un numero contro il valore di 50 kg
Il valore nominale di 50 kg sull’AKA10-9 KV60 quasi triplica quella stima con la stessa ipotesi di quattro ruote. Con un fattore di 1.5 il carico statico ammissibile è 33.3 kg per ruota, che dà un telaio di circa 133 kg di massa totale; con un fattore di 2.0 scende a 100 kg. È una piattaforma leggera di taglia media: un trasportatore di contenitori, un’unità mobile di preparazione ordini o un piccolo trattore. Il modulo pesa 1060 g in un telaio da 100 mm con stadio 9:1, e la coppia nominale pubblicata è 18 Nm con un picco di 53 Nm, il che lo rende, per impieghi che richiedono sia un valore di carico sia trazione reale, la più grande delle due schede di attuatore AGV.
109 RPM in uscita e la velocità al suolo che ne deriva
La velocità nominale dell’AKA10-9 KV60 è 109 RPM in uscita, che su una ruota da 150 mm di diametro dà 0.856 m/s, cioè 3.08 km/h. La forza teorica al cerchio è 240.0 N al punto nominale e 706.7 N al picco, entrambe prima di aderenza del pneumatico e perdite di trasmissione, e la coppia di picco è una condizione di breve durata e non un punto di lavoro, quindi il margine sta nella coppia e non in una trazione verificata. Il punto nominale è coerente anche in sé: 18 Nm a 109 RPM danno 205.46 W contro i 205 W pubblicati per la scheda. La stessa verifica applicata al modulo più piccolo, 3 Nm a 200 RPM danno 62.83 W contro 62 W, suggerisce un’abitudine da mantenere leggendo qualsiasi scheda di attuatore AGV, perché un punto nominale che non chiude sulla potenza è un punto nominale enunciato su un’altra base.
Dove le due velocità a vuoto della pagina ufficiale divergono
La pagina ufficiale dell’AKA10-9 KV60 indica una velocità a vuoto nella tabella dettagliata e un’altra più alta nella tabella comparativa della stessa pagina. Il valore più alto è quello che deriva dalle costanti pubblicate: un KV di 60 su un bus a 48 V dà 2880 RPM al motore, e uno stadio 9:1 porta il valore a 320 RPM stimati in uscita, lo stesso metodo che riproduce esattamente i valori a vuoto di 320 RPM e 640 RPM dell’AKA60-6 KV80. Questa stima è aritmetica da costanti pubblicate e non un valore misurato, il valore più basso della pagina non si riproduce da nessuna costante pubblicata, e finché il costruttore non indica quale dei due si applichi la tabella va considerata incoerente. La velocità a vuoto in uscita non è una grandezza di selezione, perciò questo articolo dimensiona sui 109 RPM nominali e legge 320 RPM come limite superiore e non come punto di lavoro.
Cosa è cambiato meccanicamente tra le schede AK e AKA
Le schede AKA non sono un motore nuovo con un riduttore nuovo. Rispetto alle schede AK da cui derivano, avvolgimento e rapporto di riduzione sono ripresi: l’AKA60-6 KV80 condivide lo stadio 6:1 e il KV di 80 con l’AK60-6 KV80, e l’AKA10-9 KV60 condivide lo stadio 9:1 e il KV di 60 con l’AK10-9 KV60. Ciò che le schede indicano è una capacità di carico radiale rinforzata e un collegamento diverso alla piattaforma, e i valori nominali pubblicati mostrano una seconda differenza che conta nel dimensionare un attuatore AGV: la velocità nominale delle schede AKA è più bassa a parità di coppia nominale, con la potenza nominale che scende di conseguenza.
Avvolgimento e rapporto restano gli stessi
La coppia di picco di 9 Nm dell’AKA60-6 KV80 e di 53 Nm dell’AKA10-9 KV60 corrisponde alle schede AK da cui derivano, e anche i rapporti di riduzione coincidono. I punti nominali no. L’AKA60-6 KV80 è dato a 200 RPM con 24 V contro 233 RPM dell’AK60-6 V3.0 KV80, e l’AKA10-9 KV60 a 109 RPM contro 235 RPM dell’AK10-9 V3.0 KV60. Entrambe le schede AKA mantengono quindi la coppia nominale su una banda di velocità più stretta. I numeri pubblicati stabiliscono questa differenza ma non la sua causa, perché un punto nominale può derivare anche dal progetto termico, dalla configurazione del controllo o dalle condizioni in cui il valore è stato rilevato, e nessuna delle pagine citate qui collega le due cose. Comprare un attuatore AGV sul suo valore nominale significa accettare quell’inviluppo così come è pubblicato e non estrapolare dalla scheda AK con cui condivide l’avvolgimento.
Il connettore 2+5 PIN e la routine di identificazione
Il connettore è la seconda modifica strutturale. Alimentazione, CAN e UART sono riuniti in un unico connettore 2+5 PIN fissato con viti M2, al posto dei connettori separati delle schede AK. Su una piattaforma in movimento è una decisione di manutenzione più che elettrica: un connettore da innestare invece di diversi, un fissaggio a vite che lo tiene contro la vibrazione che vede un azionamento di ruota, e un corpo con chiave che rende più difficile montare una coppia invertita. Quanto questo aggiunga in affidabilità è una domanda per i dati di prova del costruttore e non per il disegno del connettore. Il firmware del driver aggiunge una routine di identificazione dei parametri che si avvia con un solo comando, il che accorcia la messa in servizio su una piattaforma con più moduli identici.
| Parametro | AKA60-6 KV80 | AKA10-9 KV60 |
|---|---|---|
| Carico radiale nominale | 18 kg | 50 kg |
| Tensione nominale | 24 V / 48 V | 48 V |
| Potenza nominale | 62 W | 205 W |
| Coppia nominale | 3 Nm | 18 Nm |
| Coppia di picco | 9 Nm | 53 Nm |
| Velocità nominale | 200 RPM / 400 RPM | 109 RPM |
| Velocità a vuoto | 320 RPM / 640 RPM | 320 RPM |
| Rapporto di riduzione | 6:1 | 9:1 |
| Encoder di uscita | 14 bit magnetico, singolo | 16 bit magnetico, singolo |
| Connettore | 2+5 PIN | 2+5 PIN |
| Peso | 460 g | 1060 g |
| Telaio | 80 mm x 51.2 mm | 100 mm x 70 mm |
Valori come pubblicati dal costruttore. Entrambe le schede AKA indicano un carico radiale nominale, le schede AK da cui derivano no. La velocità a vuoto è mostrata come limite superiore e non viene usata per il dimensionamento in questo articolo.
Dimensionare un attuatore AGV: carico, poi velocità, poi corrente
La sequenza che deriva dai valori nominali va in una sola direzione e non torna indietro. Il carico elimina candidati, la velocità conferma o scarta quello rimasto, e la corrente dimensiona il lato elettrico della piattaforma. Percorrere la sequenza nell’ordine inverso produce una lista di candidati da rifare, perché un modulo scelto per la velocità e poi insufficiente sul carico radiale non ha rimedio sul piano elettrico. L’ordine è anche ciò che separa questa selezione da un confronto di architetture di azionamento, dove la decisione di architettura viene prima e il carico si verifica dopo. È un ordine di preselezione per azionamenti di ruota integrati la cui struttura di uscita porta il carico di ruota, non una selezione di azionamento completa: sforzo di trazione richiesto, frenata, ciclo di servizio, margine termico e vita del riduttore si verificano in parallelo.
Il carico decide quale attuatore AGV si adatta
Il carico peggiore calcolato su una ruota si confronta con il valore nominale pubblicato, e si sceglie il modulo più piccolo quando il numero ci sta dentro. Nelle ipotesi di quegli esempi un telaio da 48 kg ricade nella scheda da 18 kg e uno da 133 kg in quella da 50 kg. Un telaio tra i due inviluppi è il caso interessante: sta nella scheda più grande con margine, e quel margine si consuma contro la stima di scostamenti del baricentro e di condizioni del pavimento.
La velocità lo scarta o lo conferma
La velocità nominale in uscita di un attuatore AGV fissa la velocità al suolo continua, e la richiesta della piattaforma decide se basta. Una ruota da 150 mm di diametro sulla scheda da 50 kg dà 0.856 m/s continui al punto nominale, che è un valore calcolato e non una velocità di marcia misurata. Una richiesta superiore sposta la selezione su un modulo più veloce o su una ruota più grande. La tensione di bus è una questione separata: l’AKA60-6 KV80 pubblica 200 RPM a 24 V e 400 RPM a 48 V sullo stesso avvolgimento, quindi una velocità nominale appartiene alla tensione con cui è pubblicata, e un passaggio al bus superiore deve restare entro i valori nominali dell’azionamento e il suo limite termico. Sopra il punto nominale è disponibile una velocità di picco, e un ciclo di servizio che vi trascorre la maggior parte del tempo è uscito dall’inviluppo continuo.
Quattro ruote su un solo bus
Il dimensionamento della corrente è l’ultimo passo di una selezione di attuatore AGV e il primo che tocca il resto della piattaforma. Quattro moduli AKA60-6 KV80 alla corrente nominale pubblicata di 4 A ciascuno totalizzano 16 A, e alla corrente di picco pubblicata di 11.2 A ciascuno totalizzano 44.8 A; quattro moduli AKA10-9 KV60 totalizzano 42.4 A a 10.6 A ciascuno e 128 A a 32 A ciascuno. Sono somme di correnti di modulo, non una richiesta lato batteria. La corrente nominale non chiude sulla potenza nominale divisa per la tensione di bus, quindi i due campi misurano cose diverse, e pacco, contattore e cablaggio si dimensionano dal lato bus, dove entrano nel calcolo tensione, rendimento dell’azionamento, numero di ruote che tirano insieme e tempo che un picco può durare. Quattro moduli non raggiungono nemmeno il picco nello stesso istante e per la stessa durata. Un attuatore AGV scelto sul carico e confermato sulla velocità va ancora verificato contro ciò che il pacco può erogare quando tutte e quattro le ruote tirano insieme.
Quando un carico radiale nominale è lo strumento sbagliato
Il valore nominale risponde a una domanda, e ci sono tre situazioni in cui non risolve la selezione. Un telaio oltre l’inviluppo, un carico applicato lontano dal centro del mozzo e un asse ruota che deve essere cavo spostano tutti il problema fuori da ciò che il numero pubblicato descrive. Riconoscerle fa parte della lettura corretta di una scheda di attuatore AGV, e ciascuna indica un rimedio diverso e non un modulo più grande.
Un telaio più pesante di quanto il valore nominale consenta
Oltre l’inviluppo un attuatore AGV produce ancora la coppia nominale, e l’aritmetica della trazione chiude ancora, ed è questo che rende facile commettere l’errore. Ciò che non chiude è il percorso di carico: al cuscinetto di uscita si chiede più carico radiale di quanto il suo valore nominale indichi, e il rischio che ne segue è sovraccarico e vita ridotta in quel cuscinetto o nella struttura attorno, con una modalità di guasto determinata dall’installazione che non si risolve in modo pulito in un limite di coppia. Dove il carico di ruota supera il valore nominale, il percorso di carico va riprogettato: un alloggiamento cuscinetti esterno con l’azionamento che fornisce coppia tramite un giunto è una disposizione che lo ottiene ed è comune nei carichi di ruota di classe tonnellata.
Carico applicato lontano dal centro del mozzo
Il valore nominale presuppone che il carico agisca al mozzo. Una ruota montata su un supporto scostato, un azionamento su un asse di sterzo o una presa a catena o cinghia allontanano la linea d’azione dal centro del cuscinetto e aggiungono un momento al carico radiale. Il numero pubblicato non copre quel caso, perché il braccio è una proprietà dell’installazione e non del modulo. Il rimedio è meccanico: riportare il carico sopra il mozzo, oppure portare il carico scostato in un cuscinetto separato e lasciare che l’azionamento fornisca solo coppia.
Quando l’asse ruota deve essere cavo
Un asse ruota cavo è una richiesta di passaggio cavi e non di carico, e punta a un’altra famiglia di moduli. La gamma comprende moduli planetari ad albero cavo per quel caso, e le schede citate qui non pubblicano un carico radiale nominale per essi, quindi finché il costruttore non lo indica il carico di ruota va portato fuori dal modulo mentre questo fornisce coppia attraverso l’uscita cava. Sceglierne uno per risolvere un problema di carico inverte la ragione della loro esistenza; sceglierne uno per risolvere un problema di passaggio cavi lascia la domanda sul carico esattamente dov’era, e la lista dei candidati per l’attuatore AGV torna alle due schede che indicano un valore nominale.
Domande frequenti
QA cosa serve un attuatore AGV su una piattaforma a ruote
Aziona una ruota e ne porta contemporaneamente la quota di massa della piattaforma. La flangia di uscita riceve la ruota, il cuscinetto di uscita riceve il carico radiale e la carcassa ne porta la reazione, e motore e stadio all’interno convertono potenza elettrica in coppia al cerchio. È questa combinazione di trazione e sopportazione del carico che distingue un attuatore AGV da un attuatore di giunto di coppia simile.
QChe carico radiale possono portare l’AKA60-6 e l’AKA10-9
Le due schede di attuatore AGV indicano 18 kg sull’AKA60-6 KV80 e 50 kg sull’AKA10-9 KV60, entrambe per unità al mozzo. Divisi per un fattore dinamico di 1.5 su quattro ruote ugualmente cariche corrispondono a masse totali di circa 48 kg e circa 133 kg, che sono stime di preselezione in quelle ipotesi e non limiti garantiti dal costruttore.
QCome si calcola il carico su una ruota
Cominciare ripartendo la massa della piattaforma più il carico utile tra le ruote al suolo, correggere per lo scostamento del baricentro tra gli assi, applicare un fattore combinato per accelerazione, frenata, pendenza e transizioni di pavimento, e verificare infine il caso di una sola ruota in cui un angolo perde il contatto. Il peggiore di questi valori è il numero da confrontare con il valore nominale.
QCosa succede quando il carico di ruota supera il valore nominale
L’attuatore AGV continua a produrre coppia, quindi la piattaforma può sembrare funzionante mentre al cuscinetto di uscita viene chiesto più di quanto il suo valore nominale indichi. Ciò che segue è sovraccarico in quel cuscinetto o nella struttura attorno, con vita ridotta o danno secondo l’installazione, e non il raggiungimento di un limite di coppia. Il rimedio è portare il carico di ruota fuori dal modulo e lasciare che l’azionamento fornisca solo coppia.
QUn attuatore AGV con riduttore porta da solo il carico di ruota
Lo porta fino al suo valore nominale pubblicato. Oltre, il carico deve essere preso dalla struttura attorno all’azionamento e non dall’azionamento, e questa è una decisione a livello di telaio. Leggere il valore nominale come dichiarazione sul percorso di carico e non come prestazione mantiene esplicita quella decisione, ed è la prima cosa da verificare quando un attuatore AGV viene abbinato a una piattaforma già costruita.
Risorse ufficiali
Le due schede prodotto contengono la specifica completa di ciascun modulo, e il costruttore pubblica i valori nominali, i disegni dimensionali e l’assegnazione del connettore nelle pagine collegate sotto. Entrambe sono schede CubeMars, e i valori nominali citati in questo articolo provengono da quelle pagine. Le velocità nominali delle schede AK usate nel confronto provengono dalle pagine del costruttore per l’AK60-6 V3.0 KV80 a 24 V e l’AK10-9 V3.0 KV60 a 48 V.
CubeMars AKA60-6 KV80 pubblica il carico radiale nominale di 18 kg, lo stadio 6:1 e i punti nominali a 24 V e 48 V. CubeMars AKA10-9 KV60 pubblica il carico radiale nominale di 50 kg, lo stadio 9:1 e il singolo encoder di uscita a 16 bit.
Dove andare dopo
Il calcolo del carico decide quale modulo si adatta, e la categoria AGV raccoglie gli impieghi di piattaforma a cui questa selezione serve. Attuatori robotici contiene le schede discusse sopra, e gli strumenti Selezione e Confronto prodotti presentano quei campi di specifica affiancati.
Le due schede dietro questo articolo sono l’Attuatore robotico CubeMars AKA60-6 KV80 e l’Attuatore robotico CubeMars AKA10-9 KV60. Per il caso in cui l’asse ruota debba essere cavo, l’CubeMars AKH70-48 V1.0 KV41: attuatore planetario ad albero cavo è la scheda da leggere insieme a questo requisito, con il percorso di carico gestito fuori dal modulo.