Ogni scheda tecnica di un motore BLDC si riduce a una sola immagine: una curva coppia-velocità, una linea che scende al crescere della velocità. La stessa immagine porta due numeri che vengono abitualmente confusi — la coppia continua, che un motore può mantenere restando dentro la propria valutazione termica, e la coppia di picco, che può erogare per una breve finestra e non oltre. Distinguere le due è questione di leggere la curva coppia-velocità nel modo in cui è stata tracciata: come un confine elettrico a cui è agganciata una questione termica. Questo articolo segue quella linea attraverso sei moduli CubeMars, da un attuatore articolare con riduzione 64:1 fino a un motore gimbal ad azionamento diretto, e mette in chiaro ciò che la curva promette, ciò che lascia non dichiarato e come interrogare i numeri che vi stanno dietro.
Che cosa mostra una curva coppia-velocità
Una curva coppia-velocità riporta la coppia in uscita contro la velocità di rotazione. La coppia sta sull’asse verticale, la velocità su quello orizzontale, e la regione di lavoro del motore giace sotto una linea che parte in alto a sinistra — bassa velocità, coppia elevata — e scende verso destra fino a incrociare l’asse della velocità alla velocità a vuoto. Ogni punto sotto la linea è, in linea di principio, una combinazione di coppia e velocità a cui il motore può funzionare. La linea stessa è il confine, e tutto ciò che un progettista fa con una scheda tecnica parte dal leggere correttamente quel confine — ed è ciò che il resto di questo articolo esercita sulle righe di curva coppia-velocità di sei moduli reali.
Due assi e due limiti
Due limiti distinti danno forma all’immagine. Il primo è elettrico. Man mano che il rotore gira più velocemente, la forza controelettromotrice generata negli avvolgimenti cresce, il margine di tensione rimasto per spingere corrente nelle fasi si riduce, e la coppia che l’azionamento può mantenere cala. È questa l’origine della pendenza verso il basso. Il secondo limite è termico. La corrente che attraversa la resistenza del rame scarica calore negli avvolgimenti; un riduttore aggiunge le proprie perdite per attrito; e ciascun componente ha una temperatura che non deve superare perché i materiali — isolamento, magneti, lubrificante — sopravvivano. Su una curva coppia-velocità viene tracciato solo il primo dei due limiti. La coppia continua pubblicata descrive la coppia che un modulo è specificato per sostenere nelle condizioni operative e termiche dichiarate dal produttore: i limiti elettrici vincolano la coppia disponibile a una data velocità, i limiti termici vincolano quanta parte di quella capacità possa essere sostenuta nel tempo, e su un attuatore integrato anche le perdite del riduttore e i limiti dell’azionamento o dei componenti danno forma alla regione continua utilizzabile. È quella riga che separa un valore su cui un giunto può poggiare per l’intera giornata da uno che può soltanto visitare.
Una curva coppia-velocità tracciata a partire dal solo limite elettrico è quindi un documento ottimistico. Risponde a ciò che l’azionamento può costringere il motore a fare; non risponde a per quanto tempo il motore possa continuare a farlo. La metà termica della risposta vive in righe separate — corrente nominale, aumento di temperatura, ciclo di lavoro — e nello scarto tra il valore di coppia continua e quello di coppia di picco. Leggere una curva coppia-velocità significa leggere entrambe le metà insieme, e la seconda è quella che la linea stessa nasconde.
Perché la linea scende verso il basso
La pendenza di una curva coppia-velocità non è un punto debole del motore; è una conseguenza di una tensione di bus fissa. A rotore fermo la forza controelettromotrice è zero, quindi l’azionamento non deve superare una tensione generata dalla velocità. La corrente e la coppia raggiungibili in quella condizione restano comunque vincolate dal controllore, dalla resistenza dell’avvolgimento, dal limite di corrente dell’azionamento e dalle condizioni di esercizio. All’aumentare della velocità, la forza controelettromotrice consuma una parte crescente della tensione di alimentazione, ne resta meno per spingere corrente, e la coppia disponibile cala in modo approssimativamente lineare finché le due tensioni si equivalgono e non resta più corrente: quel punto di incrocio è la velocità a vuoto. Cambiare la tensione di alimentazione sposta con essa l’intera linea, ed è per questo che lo stesso motore può pubblicare diverse curve coppia-velocità su una sola scheda tecnica.
Il RI80 V2.0 frameless inrunner mostra l’effetto su tre tensioni di bus. Le velocità a vuoto pubblicate sono 1480 rpm a 24 V, 2220 rpm a 36 V e 2960 rpm a 48 V — lo stesso statore e lo stesso rotore disegnati come tre curve coppia-velocità, ciascuna allungata ulteriormente lungo l’asse della velocità al crescere dell’alimentazione. Le velocità nominali pubblicate si muovono allo stesso modo: 1135, 1785 e 2430 rpm. Un modulo specificato sulla curva a 24 V non raggiunge le velocità promesse dalla curva a 48 V, e una curva coppia-velocità letta senza la propria tensione di bus è metà di un documento.
Coppia continua e coppia di picco: dove sta la linea
La coppia continua è il valore che un motore sostiene mentre la propria temperatura si assesta anziché salire — il carico che può portare per l’intera sessione di lavoro di una macchina entro la propria valutazione termica. La coppia di picco è una concessione transitoria: la coppia disponibile per il breve intervallo in cui un giunto accelera, una gamba spinge, una pinza afferra un carico. I due valori sono due letture della stessa curva coppia-velocità a tempi di esposizione diversi, e confonderli è l’errore di dimensionamento più comune nella progettazione di un giunto. Un modulo dimensionato sulla coppia di picco si surriscalda quando il carico è continuo; un modulo dimensionato sulla sola coppia continua può essere più pesante e più lento di quanto l’impiego richieda. Una curva coppia-velocità tracciata per un giunto robotico si legge esattamente su quella domanda: quanta parte della linea sia abitabile, e per quanto tempo.
Il rapporto picco-nominale su sei moduli
Dividendo la riga di coppia di picco pubblicata di una curva coppia-velocità per la riga di coppia continua pubblicata, i sei moduli confrontati in questo articolo ricadono in una fascia ristretta. L’aritmetica dà 120 Nm su 48 Nm, cioè 2.5, sull’AK80-64 KV80; 72 su 24, cioè 3.0, sull’AK60-39 V3.0; 53 su 18, circa 2.9, sull’AK10-9 V3.0; 5.5 su 1.8, circa 3.1, sull’AKE40-6; 4.1 su 1.45, circa 2.8, sul RI80 V2.0; e 1.5 su 0.6, ancora 2.5, sul GL60 II. Questi sono rapporti derivati, calcolati dai valori pubblicati anziché pubblicati come righe, e in questo insieme di dati il rapporto picco-nominale derivato va da circa 2.5 a 3.1. L’intervallo descrive questi sei moduli, non una fascia di specifica universale. Il rapporto dipende dalla corrente di picco che l’azionamento consente, da per quanto tempo quella corrente è autorizzata a fluire, dalla massa termica e dal raffreddamento del modulo, dai limiti meccanici del riduttore e dello stadio di uscita e dalle definizioni che il produttore applica a coppia nominale e coppia di picco. Nel valutare un altro modulo occorre verificare quelle definizioni insieme a eventuali durate o condizioni di prova termica pubblicate, anziché trattare questo intervallo come un criterio di superamento o scarto.
Da dove venga la coppia di picco in più è una questione di corrente, non di magnetismo. L’AK60-39 V3.0 pubblica 4.5 A di corrente nominale contro 17 A di corrente di picco; l’AK10-9 V3.0 pubblica 10.7 A contro 31.9 A; l’AKE40-6 pubblica 2.5 A contro 8 A. Il circuito magnetico non diventa più forte quando un modulo entra nella propria zona di picco — l’azionamento spinge semplicemente più corrente, e per un dato avvolgimento in condizioni comparabili la perdita nel rame cresce approssimativamente con il suo quadrato. Funzionare a tre volte la corrente implica quindi circa nove volte la perdita nell’avvolgimento, ed è per questo che la zona di picco è limitata nel tempo e quella continua non lo è. Il rapporto tra coppia di picco e coppia continua non va però letto come un rapporto di corrente diretto: costante di coppia, definizioni di valutazione, limiti dell’azionamento e lato del riduttore su cui i valori sono stati misurati differiscono tutti tra i moduli confrontati qui. Ciò che resta valido è la direzione dello scambio — la coppia in più si compra con corrente in più, e la corrente si paga in calore.
Le conseguenze di quel costo sulla selezione — quanta coppia serva realmente a un giunto e dove vada il bilancio termico — sono sviluppate in Come scegliere un attuatore robotico ad alta coppia, che tratta l’estremità ad alta coppia della stessa questione dal lato del dimensionamento.
Coppia nominale, coppia di stallo e percorso termico
Coppia nominale e coppia continua sono usate in modo intercambiabile nella maggior parte delle schede tecniche di questa classe, e ai fini pratici della selezione possono essere lette come la stessa affermazione: la coppia a cui il modulo funziona in regime termico stazionario, la regione piatta della curva coppia-velocità su cui una macchina può vivere. La coppia di stallo è diversa. È la coppia a velocità zero con corrente massima — l’estremità in alto a sinistra della curva coppia-velocità — e su un motore BLDC è un punto che gli avvolgimenti possono occupare solo brevemente, perché velocità zero significa nessun raffreddamento per convezione dal rotore mentre il riscaldamento resistivo è al suo massimo. Un motore che mantiene la coppia di stallo è un riscaldatore con un albero attaccato. Le schede tecniche che stampano un valore di stallo senza una durata stampano un confine elettrico anziché un punto di funzionamento.
Da dove viene il calore
Tre sorgenti di calore stanno dentro un attuatore con riduttore, e ciascuna domina in un angolo diverso della curva coppia-velocità. Le perdite nel rame scalano con il quadrato della corrente e dominano a bassa velocità e coppia elevata — la zona di picco. Le perdite nel ferro scalano con la velocità e con il flusso, e sono presenti anche quando il motore è poco caricato. Le perdite del riduttore seguono la coppia trasmessa e il rapporto, e finiscono nella carcassa anziché nell’avvolgimento, il che conta perché la carcassa e l’avvolgimento hanno costanti di tempo termiche diverse. Il percorso termico da ciascuna sorgente all’aria ambiente — attraverso lo statore, la carcassa, la flangia di montaggio — decide con quale rapidità ciascuna di esse accumuli. Un modulo imbullonato a una struttura di alluminio dissipa il calore in modo diverso dallo stesso modulo appeso a una staffa stampata, e nessuna delle due condizioni è visibile nella curva coppia-velocità.
Questo è il limite onesto della lettura di una curva. Il valore di coppia continua pubblicato è misurato nelle condizioni di prova del produttore, che di solito significano un montaggio specificato e una temperatura ambiente specificata, e la scheda tecnica le riporta di rado. Dove l’applicazione si discosta da quelle condizioni, il valore di coppia continua utilizzabile si sposta, e la direzione è verso il basso. È anche per questo che la riga della coppia continua, anziché quella di picco, è quella che risponde alla qualità del montaggio.
La tensione di bus sposta l’intera curva
Le righe nominali cambiano con la tensione di alimentazione, e l’RI80 V2.0 pubblica il quadro completo: 1.45 Nm di coppia nominale con velocità nominali di 1135, 1785 e 2430 rpm contro 24, 36 e 48 V. Il GL60 II KV28 pubblica lo stesso effetto come due pannelli su una sola pagina. A una tensione di lavoro di 16 V il motore gimbal elenca 1 Nm di coppia di picco e 153 rpm di velocità nominale; il pannello a 24 V elenca 1.5 Nm e 319 rpm. I due pannelli riportano la stessa massa del motore e la stessa disposizione 24N28P pubblicando valori diversi di velocità nominale e coppia di picco, ed è per questo che la tensione di alimentazione specificata deve far parte di ogni lettura della curva coppia-velocità pubblicata. Che le condizioni di prova del produttore siano per il resto comparabili non è dichiarato nella pagina, quindi l’intera differenza non va attribuita alla sola tensione prima che questo sia confermato. Quando due schede tecniche discordano su motori simili, la tensione di bus a cui la curva è stata tracciata è tra le prime cose da controllare.
Su un bus a 48 V la stessa fisica alza le velocità e cambia il quadro di sistema in modi che vanno oltre il motore, e quei vincoli — disponibilità dell’alimentazione, sicurezza, compatibilità dell’azionamento — sono esposti in Attuatori robotici a 48 V: modelli, vantaggi e vincoli.
Ciclo di lavoro: quanto dura la coppia di picco
Un valore di coppia di picco senza una durata è una promessa senza orologio, e la curva coppia-velocità stessa tace sul tempo: mostra ciò che l’azionamento può comandare, e non dice quanto spesso né per quanto tempo. La durata è fissata dall’aumento di temperatura: l’avvolgimento si scalda verso il proprio limite a una velocità che dipende dal quadrato della corrente, e la zona di picco finisce quando la temperatura vi arriva. La maggior parte delle pagine di modulo di questa classe non stampa un solo numero al riguardo, perché la risposta onesta dipende da dove il modulo parte termicamente, da come è montato e da che cosa accade tra un evento di picco e l’altro. Il ciclo di lavoro è il ponte tra la metà elettrica e la metà termica di una curva coppia-velocità, ed è il punto in cui un profilo di carico incontra i limiti del modulo. Ciò che le pagine pubblicano basta comunque per ragionare: il valore continuo come ancora stazionaria, la coppia di correnti come moltiplicatore del riscaldamento, e su alcune pagine punti di funzionamento misurati che descrivono direttamente la zona sostenuta.
Leggere una tabella di aumento di temperatura
La pagina dell’AKE40-6 KV90 elenca punti di funzionamento misurati anziché una curva disegnata: 1.5 Nm a 260 rpm, 2 Nm a 233 rpm e 2.5 Nm a 206 rpm. Letti insieme, i tre punti mostrano la coppia sostenuta che cresce al calare della velocità a cui è riportata. Descrivono prestazioni di funzionamento dichiarate a quelle tre combinazioni di coppia e velocità. Da soli non sono una curva coppia-velocità completa, non sono una specifica di durata della coppia di picco e non sono un limite di ciclo di lavoro, e la pagina non pubblica la durata della prova, il montaggio o le condizioni ambientali che vi stanno dietro. Prima che i punti siano messi a confronto con i valori pubblicati di 1.8 Nm continui e 5.5 Nm di picco, le definizioni e le condizioni di prova alla base di ciascuna di quelle valutazioni vanno confermate con il produttore. Ciò che la pagina offre è comunque insolito: punti misurati anziché un solo numero di richiamo, a partire dai quali la parte sostenuta della curva coppia-velocità può essere ragionata anziché presupposta.
Per una macchina in movimento, il ciclo di lavoro è aritmetica dell’andatura. Una gamba di un quadrupede chiede coppia elevata durante l’appoggio e quasi nulla durante l’oscillazione, quindi il giunto trascorre una frazione di ogni passo nella zona di picco e il resto a raffreddarsi — come quel bilancio sia ripartito su un ciclo di andatura completo, e che cosa faccia ai limiti di coppia, velocità e temperatura dei motori, è sviluppato in Scegliere un motore BLDC per robot quadrupede: coppia, velocità e limiti termici. La stessa aritmetica governa un manipolatore che afferra un carico, un esoscheletro che accompagna un cambio di passo o qualsiasi applicazione il cui carico sia una sequenza di eventi anziché una costante. Il valore su cui un’andatura si assesta è per prima cosa un requisito di coppia continua e solo in secondo luogo un requisito di coppia di picco, e soltanto il primo dei due è un posto in cui una curva coppia-velocità possa essere abitata.
Leggere una curva coppia-velocità su schede tecniche reali
Le tabelle di specifica comprimono la curva coppia-velocità in righe, e la compressione perde contesto a meno che chi legge sappia da quale lato del riduttore ciascuna riga sia misurata e quale tensione di bus ciascuna riga presuma — le due informazioni di contesto che una curva coppia-velocità non può portare dentro una cella di tabella. Le righe di coppia continua e coppia di picco sotto sono riprodotte esattamente come pubblicate. I sei moduli coprono l’intero spettro — una riduzione profonda 64:1, una media 39:1, una bassa 9:1, una quasi direct drive 6:1 e due motori ad azionamento diretto senza alcuno stadio — il che rende la tabella di per sé un esercizio di lettura.
Sei moduli come un unico insieme di specifiche
| Modello | Coppia nominale (Nm) | Coppia di picco (Nm) | Rapporto di riduzione | Velocità nominale (rpm) | Peso (g) | Tensione nominale (V) |
|---|---|---|---|---|---|---|
| AK80-64 KV80 | 48 | 120 | 64:1 | 23/48 | 850 | 24/48 |
| AK60-39 V3.0 KV80 | 24 | 72 | 39:1 | 70 | 750 | 48 |
| AK10-9 V3.0 KV60 | 18 | 53 | 9:1 | 235 | 940 | 48 |
| AKE40-6 KV90 | 1.8 | 5.5 | 6:1 | 260 | 140 | 24 |
| RI80 V2.0 KV75 | 1.45 | 4.1 | direct drive | 1135/1785/2430 | 411 | 24/36/48 |
| GL60 II KV28 | 0.6 | 1.5 | direct drive | 319 | 276 | 24 |
Righe come pubblicate su ciascuna pagina prodotto del produttore, con i valori multivoltaggio riprodotti esattamente come stampati: l’AK80-64 pubblica una velocità nominale per tensione di bus e l’RI80 una per ciascun gradino di tensione di bus. Le velocità nominali dei quattro attuatori integrati sono valori lato uscita, rilevati a valle dello stadio di riduzione; i due motori ad azionamento diretto pubblicano velocità lato motore. I nomi dei modelli portano il valore KV, quindi non è data una colonna KV separata. Questi valori sono riprodotti dalle pagine del produttore citate; le definizioni di valutazione e le condizioni di prova possono differire tra i modelli, e la coppia di picco è pubblicata senza una durata su queste pagine, quindi la tabella è un confronto di specifiche anziché un benchmark di prestazioni controllato. Confermare le condizioni di esercizio e i confini di misura prima di usare i valori per il dimensionamento di sistema.
Scorrendo le colonne della coppia, la storia della riduzione si racconta da sé. L’AK80-64 pubblica 48 Nm continui e 120 Nm di picco da una carcassa da 850 g perché uno stadio planetario 64:1 sta tra l’avvolgimento e l’uscita. L’AK10-9 V3.0, un modulo più grande e più pesante a 940 g, pubblica meno coppia — 18 Nm continui e 53 Nm di picco — perché il suo stadio 9:1 moltiplica meno e compra velocità al suo posto: 235 rpm di velocità nominale in uscita contro 23 rpm all’estremità profonda dell’AK80-64 su un bus a 24 V. Nessuna delle due colonne è migliore; sono punti diversi della stessa curva coppia-velocità, scelti per giunti diversi. Un ginocchio su un umanoide e una spalla su un braccio pick-and-place vogliono angoli diversi dell’immagine.
Sul campo, l’AK80-64 e l’AK10-9 V3.0 ricorrono esattamente in questi ruoli — il caso di studio sopra li abbina in una piattaforma di ricerca riabilitativa, dove il modulo a rapporto profondo fornisce i suoi 48 Nm di coppia continua ai giunti ad alto carico e il modulo a rapporto basso serve dove la velocità in uscita conta. L’AKE40-6 copre l’estremità indossabile della stessa famiglia, e il suo posto nella discussione sui giunti per esoscheletro è esposto in AKE40-6 KV90 e AKE50-8 KV110: attuatori QDD compatti per esoscheletri.
Quando i valori pubblicati non si autoverificano
Le righe nominali di una scheda tecnica dovrebbero chiudersi l’una sull’altra: moltiplicando la coppia nominale per la velocità nominale e per 0.10472 — il fattore che converte rpm in radianti al secondo — il risultato dovrebbe cadere vicino alla potenza nominale pubblicata. L’AK60-39 V3.0 chiude in modo netto: i suoi 24 Nm di coppia continua a 70 rpm danno circa 176 W, contro 176 W pubblicati. L’AK80-64 è meno ordinato. Pubblica 220 W di potenza nominale e velocità nominali di 23 rpm a 24 V e 48 rpm a 48 V; l’aritmetica dà circa 116 W al primo punto e circa 241 W al secondo, e il valore pubblicato sta tra i due punti di tensione anziché combaciare con uno dei due. Le righe pubblicate non stabiliscono se il valore di potenza nominale e entrambi i punti di coppia e velocità specifici per tensione si riferiscano alla stessa condizione di esercizio, quindi la differenza va segnalata per verifica con il produttore anziché attribuita a una condizione di prova non documentata o arrotondata via. La lezione generale resta: i numeri dietro una curva coppia-velocità meritano di essere interrogati prima che un progetto vi si impegni, e una riga che non si chiude sulle proprie vicine è un segnale, non un refuso. Dove un valore è ambiguo, la documentazione del produttore per il modulo specifico è l’autorità.
Rapporto di riduzione e carico riflesso all’uscita
Un riduttore scambia velocità in uscita con moltiplicazione di coppia, il che fa del rapporto di riduzione un fattore rilevante nel punto in cui un modulo si colloca sulla curva coppia-velocità. La capacità in uscita di un modulo dipende anche dal motore stesso, dai limiti dell’azionamento, dall’efficienza di trasmissione e dalle valutazioni di esercizio del produttore, quindi il rapporto è una leva anziché l’intero quadro. Importa anche conseguenze che la curva non disegna: in un modello di trasmissione a ingranaggi ideale, l’inerzia del carico riflessa al lato motore scala con l’inverso del quadrato del rapporto; lo stadio aggiunge gioco e attrito propri; e decide quanta parte di una forza esterna all’uscita raggiunga il motore come disturbo che il controllore può percepire. I cinque rapporti nella tabella sopra — 64:1, 39:1, 9:1, 6:1 e nessuno — sono cinque risposte diverse a quello scambio, ciascuna delle quali colloca il modulo in un punto diverso della curva coppia-velocità, non cinque gradi di qualità.
Che cosa fa il rapporto all’uscita
Sugli attuatori integrati, ogni velocità pubblicata è un valore lato uscita, rilevato a valle dello stadio. L’AK80-64 pubblica i suoi 48 Nm di coppia continua a 23 rpm su 24 V e a 48 rpm su 48 V; l’AK60-39 V3.0 pubblica 24 Nm continui a 70 rpm; l’AK10-9 V3.0 pubblica 18 Nm continui a 235 rpm. Confrontare quelle righe significa confrontare giunti finiti, ed è il confronto di cui un progettista di macchine ha effettivamente bisogno. Ma quando una curva coppia-velocità è citata per il motore nudo dentro il modulo, il rapporto va applicato prima che i numeri significhino qualcosa in uscita, e dimenticare quel passaggio è tra gli errori classici di lettura di una scheda tecnica. La stessa cautela corre in senso inverso per l’inerzia: in un modello di trasmissione a ingranaggi ideale, l’inerzia del carico riflessa al lato motore scala con l’inverso del quadrato del rapporto di riduzione, quindi uno stadio 64:1 riflette al motore un’inerzia del carico molto minore di quanto faccia uno stadio 6:1. La dinamica reale del sistema dipende anche dalla rigidità della trasmissione, dall’attrito e dal resto della catena cinematica, ed è per questo che i giunti quasi direct drive percepiscono il carico più direttamente e i giunti ad alto rapporto lo percepiscono meno.
L’estremità a basso rapporto di quello scambio — che cosa compri uno stadio 8:1 in retroazionabilità, inerzia riflessa e trasparenza di forza, e che cosa costi in coppia — è trattata in profondità in Attuatori QDD: cosa offre un rapporto 8:1.
Azionamento diretto senza stadio
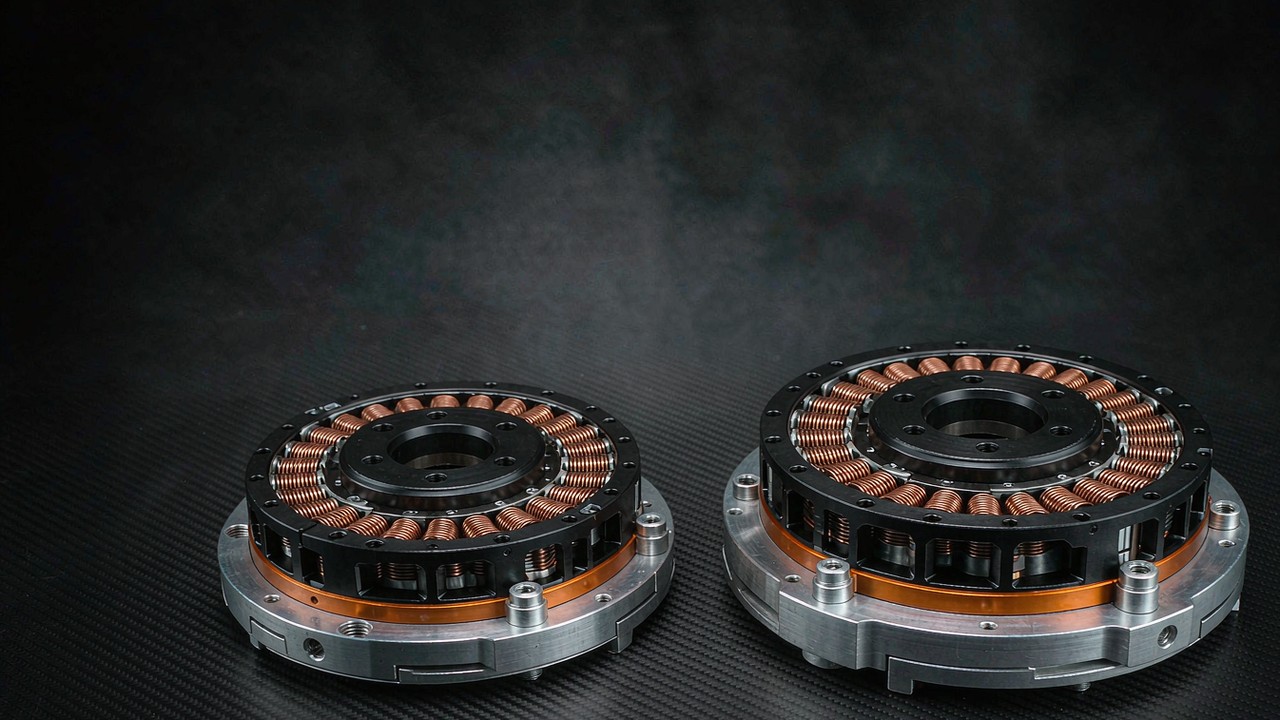
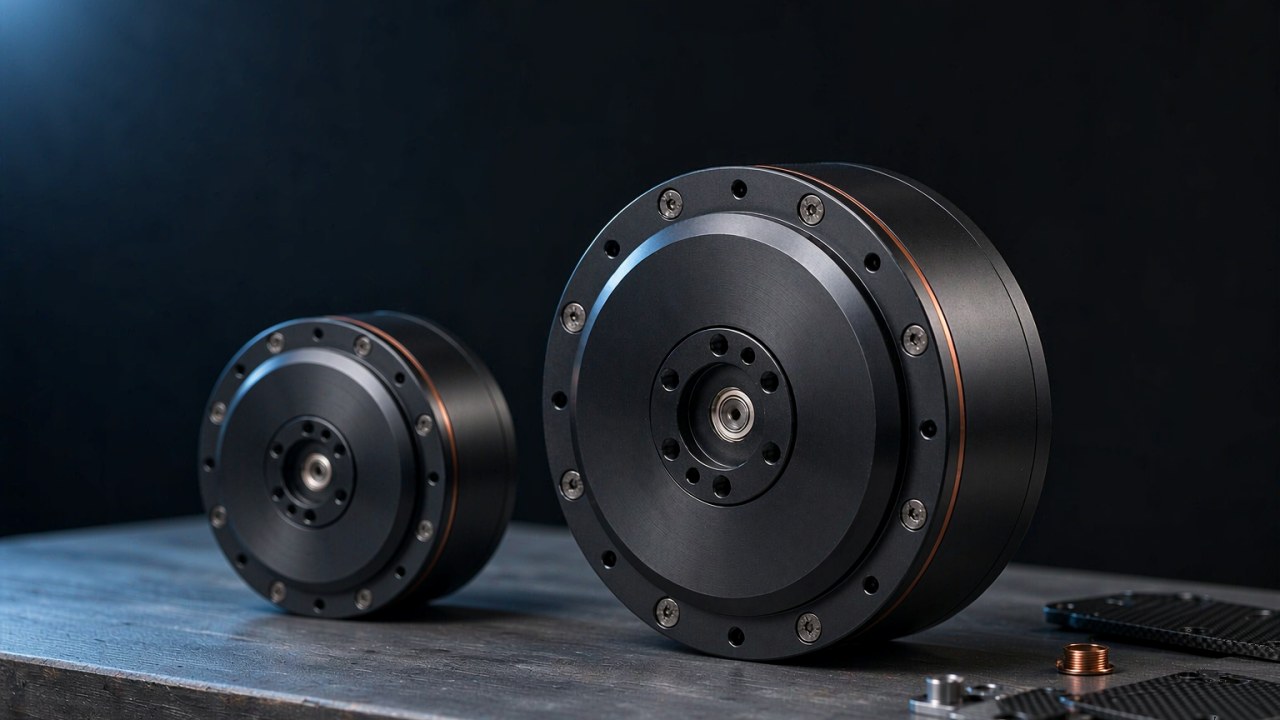
Togliendo del tutto lo stadio, la curva appartiene al solo motore. L’RI80 V2.0 è fornito come kit frameless — statore e rotore, nessuna carcassa, nessun cuscinetto — e pubblica 1.45 Nm continui e 4.1 Nm di picco a velocità lato motore di 1135 rpm e oltre, a seconda della tensione di bus. Il GL60 II è un motore gimbal ad azionamento diretto specificato a 0.6 Nm di coppia continua e 1.5 Nm di coppia di picco sul suo pannello a 24 V. Quelle righe descrivono la capacità di coppia pubblicata del motore; che una data telecamera resti stabile su un dato asse dipende dal carico utile, dal suo centro di massa, dalla configurazione dell’asse, dal controllore e dalle condizioni di esercizio, e la forma della regione utilizzabile della curva coppia-velocità va presa dalla curva o dai dati di prova pubblicati dal produttore anziché dedotta dai soli valori di coppia. Togliere lo stadio elimina effettivamente il gioco introdotto dall’ingranamento degli ingranaggi e la riflessione dell’inerzia attraverso un treno di ingranaggi, mentre il gioco dei cuscinetti, la cedevolezza strutturale e l’inerzia del carico che agisce direttamente sull’albero restano. Il costo è la densità di coppia: eguagliare 48 Nm continui senza uno stadio richiederebbe un motore frameless di dimensioni del tutto diverse, una storia di scalatura raccontata in Motore coppia frameless ad alta coppia: da dove viene la coppia. Come selezionare il kit di statore e rotore stesso — ingombro, alesaggio, montaggio termico — è trattato in Motori coppia frameless: scegliere il kit statore-rotore per giunti robotici.
Domande frequenti
DQual è la differenza tra coppia continua e coppia di picco?
La coppia continua è il valore che un motore mantiene in regime termico stazionario, per tutto il tempo in cui l’applicazione funziona entro la propria valutazione. La coppia di picco è una concessione transitoria, disponibile per il breve intervallo in cui il carico ha un picco, e delimitata dall’aumento di temperatura anziché dal solo limite elettrico. Entrambi i valori vivono sulla stessa curva coppia-velocità, a tempi di esposizione diversi. Nei sei moduli confrontati qui il rapporto picco-nominale derivato sta tra 2.5 e 3.1, un intervallo che descrive questo insieme di dati anziché una fascia di specifica generale.
DCome si legge una curva coppia-velocità su una scheda tecnica di un motore?
Si parte dagli assi e dalla tensione di bus a cui la curva è stata tracciata, perché l’intera linea si muove con l’alimentazione. Si legge la velocità a vuoto dove la linea incrocia l’asse della velocità, si legge la coppia alla velocità di esercizio che l’applicazione usa realmente, e poi si controllano la valutazione continua e le righe termiche prima di fidarsi di un punto qualsiasi sotto la linea. Su un attuatore integrato, si conferma che le velocità stampate siano valori lato uscita rilevati a valle dello stadio di riduzione.
DPer quanto tempo un motore BLDC può mantenere la coppia di picco?
Solo finché la temperatura dell’avvolgimento raggiunge il proprio limite, il che dipende dalla temperatura di partenza, dal livello di corrente, dal montaggio, dal raffreddamento e dall’intervallo tra un evento di picco e l’altro. La maggior parte delle pagine di questa classe non pubblica una durata, e senza una durata pubblicata o un profilo di prova termica i dati disponibili possono non essere sufficienti a stabilire una finestra transitoria sicura. Dove una scheda tecnica traccia due confini sulla curva coppia-velocità, la linea di picco sta sopra quella continua e nessuna delle due porta un orologio. L’AKE40-6 pubblica punti di funzionamento misurati — 1.5 Nm a 260 rpm, 2 Nm a 233 rpm e 2.5 Nm a 206 rpm — che descrivono prestazioni di funzionamento dichiarate a quelle combinazioni e non sono una specifica di durata del picco. Verificare i limiti applicabili nella documentazione del produttore per il modulo specifico e per le condizioni di esercizio.
DPerché la coppia nominale è più bassa a velocità più alta?
Due effetti possono sommarsi. Sul piano elettrico, la forza controelettromotrice cresce con la velocità e riduce il margine di tensione disponibile per mantenere la corrente che produce coppia, quindi la coppia disponibile lungo la curva coppia-velocità cala all’aumentare della velocità. Sul piano termico, le perdite dipendenti dalla velocità, tra cui quelle nel ferro, crescono con la velocità e possono aggiungersi nello stesso momento alle perdite nel rame. Quale dei due domini dipende dal motore, dall’azionamento, dalla tensione di alimentazione, dal raffreddamento e dai limiti di esercizio del produttore, e il punto nominale su una curva coppia-velocità è fissato alla condizione dichiarata.
DUn riduttore cambia la curva coppia-velocità?
La riscala. La coppia all’uscita è la coppia del motore moltiplicata per il rapporto, la velocità all’uscita è la velocità del motore divisa per lo stesso rapporto, e la curva conserva la propria forma spostandosi verso l’alto sull’asse della coppia e verso il basso su quello della velocità. L’inerzia è riscalata allo stesso modo: in un modello a ingranaggi ideale, l’inerzia del carico riflessa al lato motore cala con l’inverso del quadrato del rapporto. Ciò che il riduttore aggiunge oltre alla riscalatura — gioco, attrito — non è disegnato sulla curva ma decide come il giunto si comporta sotto carico. Le velocità pubblicate degli attuatori integrati sono già valori lato uscita, quindi non si applica alcuna ulteriore divisione.
Leggere la curva è un anello in una catena di decisioni sul giunto. Il feedback decide che cosa il controllore sa, e il lato della misura è trattato in Risoluzione dell’encoder in un giunto robotico: bit, gioco e ripetibilità. Lo stadio di riduzione decide come coppia e inerzia si traducano tra motore e carico, come esposto sopra. Coppia, limite termico e ciclo di lavoro decidono quanta parte della curva coppia-velocità l’applicazione possa effettivamente abitare — il tema di questo articolo. I moduli possono essere filtrati per coppia nominale e di picco attraverso le categorie in Selezione e messi a confronto fianco a fianco in Confronto prodotti, con la gamma integrata sotto Attuatori robotici e i motori nudi sotto Motori frameless.