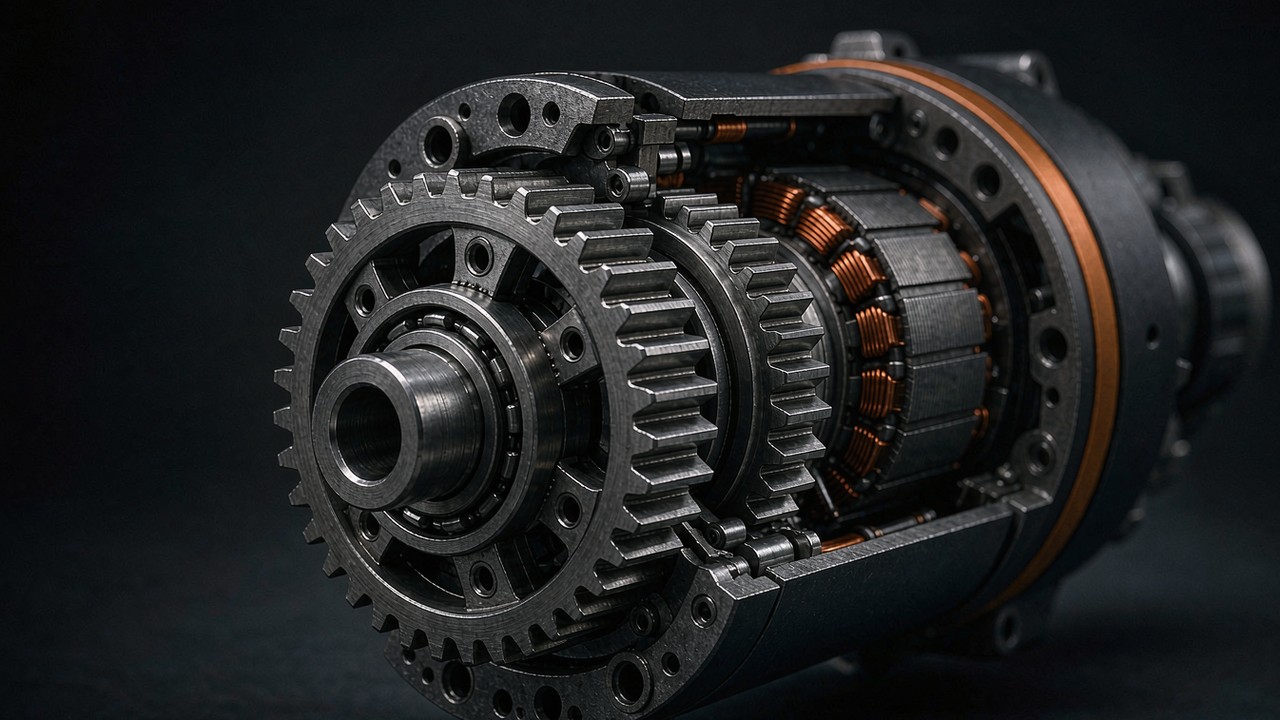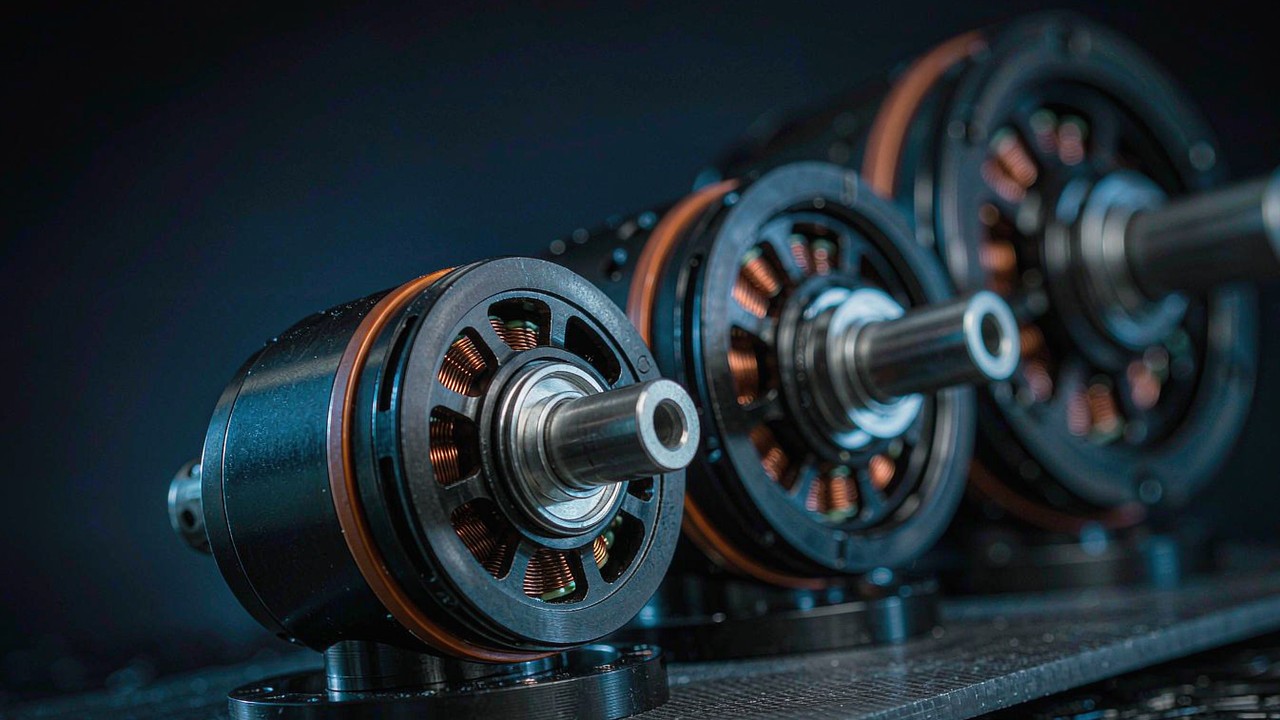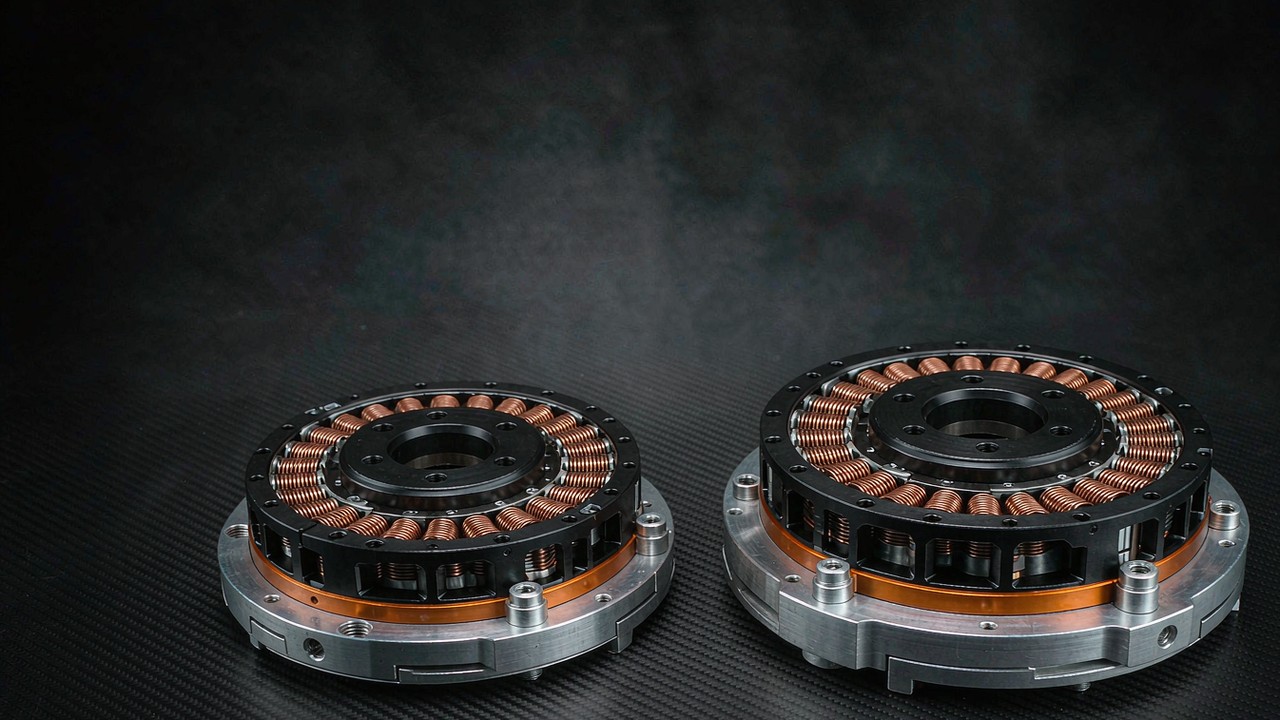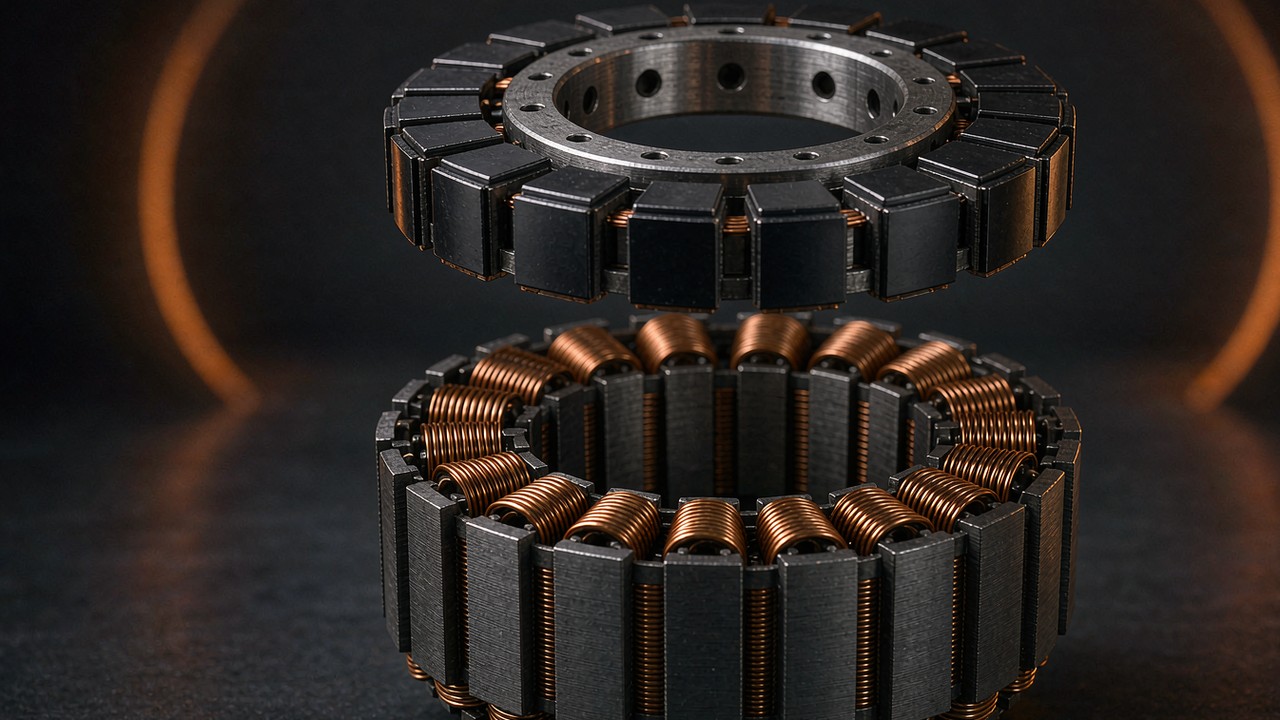
La coppia di dentellatura è la piccola e tenace coppia di orientamento che un motore BLDC produce anche senza corrente applicata: l’attrazione magnetica tra i magneti del rotore e i denti di statore che porta un albero non alimentato a preferire determinate posizioni angolari. Su un motore per elica che gira veloce la frequenza del disturbo sale al punto che il sistema azionato risponde appena. Su un gimbal per camera, su un giunto robotico ad azionamento diretto o su un meccanismo di puntamento che avanza di pochi gradi al secondo, diventa la differenza tra un movimento fluido e un gradino visibile. Questa guida spiega da dove nasce la coppia di dentellatura, quali scelte di progetto la riducono e come giudicarla quando la scheda tecnica tace.
Risposta rapida
La coppia di dentellatura è una coppia di disturbo dipendente dalla posizione, generata dai magneti del rotore che cercano le posizioni a riluttanza minima contro lo statore con cave. Non richiede corrente, si ripete molte volte per rivoluzione e conta di più in prossimità dell’arresto, nel movimento lento continuo e nelle frequenti inversioni a bassa velocità, dove l’inerzia del rotore non la smussa più. Un asse di gimbal che vibra visibilmente durante una panoramica lenta, o un giunto robotico che non mantiene un angolo preciso senza tremolio, sta in genere mostrando la dentellatura e non un guasto del controllore.
La soppressione è prima un problema di progetto del motore e poi di controllo: gli schemi con avvolgimenti a cave frazionarie, i magneti o i denti di statore svergolati, gli archi magnetici sagomati e le costruzioni senza cave agiscono tutti sul meccanismo alla sua origine, mentre un numero di poli più elevato può spostare il disturbo della dentellatura verso una frequenza spaziale più alta nei progetti ad azionamento diretto. Quando una pagina prodotto non stampa alcun valore — e la maggior parte non lo fa — i dati di poli e cave, l’azionamento inverso a mano e una prova di ondulazione di corrente a bassa velocità sono i sostituti pratici di un valore numerico.
Che cos’è la coppia di dentellatura
Ogni motore brushless con cave porta con sé questo effetto in una certa misura. Comprendere la coppia di dentellatura richiede tre idee: perché il rotore abbia posizioni preferenziali, perché il disturbo svanisca con la velocità e perché non vada confuso con la famiglia più ampia dell’ondulazione di coppia, che compare solo quando il motore è alimentato.
Posizioni magnetiche preferenziali
Un rotore a magneti permanenti accanto a un nucleo di statore in ferro non è neutro dal punto di vista magnetico. I denti di statore concentrano il ferro in pacchetti discreti e ciascun magnete del rotore è attratto verso la posizione angolare in cui il proprio percorso di flusso attraverso i denti offre la riluttanza minima. Tra quelle posizioni l’energia magnetica immagazzinata varia con l’angolo, e la derivata di quell’energia rispetto all’angolo è una coppia: la coppia di dentellatura. Ruotando a mano un motore con cave non alimentato, i gradini di dentellatura avvertiti all’albero sono esattamente questo paesaggio di energia reso tangibile.
Il numero di gradini per rivoluzione meccanica è fissato dalla geometria, non dagli avvolgimenti né dall’azionamento: segue il minimo comune multiplo del numero di cave e del numero di poli. Uno statore con 12 cave davanti a un rotore a 8 poli produce 24 posizioni preferenziali per rivoluzione, mentre una combinazione con un minimo comune multiplo più grande produce molti più gradini, singolarmente più deboli. Questo singolo fatto aritmetico spiega la maggior parte delle leve di progetto che seguono, e perché un problema di dentellatura è in genere un problema di cave e poli sotto mentite spoglie.
Perché la velocità nasconde la dentellatura
La coppia di dentellatura alterna il segno mentre il rotore attraversa ogni posizione preferenziale: resiste al movimento da un lato del gradino e lo favorisce dall’altro, quindi su un ciclo completo il suo lavoro netto è zero. Lavoro netto nullo non significa però disturbo di movimento nullo. Con l’aumentare della velocità la frequenza del disturbo sale e le inerzie di rotore e carico agiscono da filtro meccanico passa-basso, così la variazione di velocità risultante scende spesso sotto la soglia percepibile dall’applicazione. L’effetto in sé non svanisce: è il sistema che smette semplicemente di rispondere, e di quanto cali quella risposta decidono inerzia, rigidezza, smorzamento e banda del controllo.
Alla velocità di strisciamento il filtro scompare. Un albero che gira di pochi gradi al secondo resta dentro ogni gradino abbastanza a lungo perché la dentellatura emerga direttamente come ondulazione di velocità, errore di posizione o gradino contro cui il controllore deve lottare. È per questo che la stessa classe di motori che funziona a 3000 rpm può avere difficoltà a 3 rpm, e perché le applicazioni a bassa velocità leggono le pagine dei motori in modo diverso dalle applicazioni di propulsione.
Coppia di dentellatura e ondulazione di coppia a confronto
I due termini sono imparentati ma non intercambiabili, e confonderli porta a rimedi sbagliati. La coppia di dentellatura esiste con il motore non alimentato: è un puro effetto tra magneti e ferro. L’ondulazione di coppia è il termine più ampio per qualsiasi variazione della coppia in uscita con la posizione del rotore mentre il motore è azionato, e somma diversi contributi: la componente di dentellatura, il disallineamento tra la forma d’onda della forza controelettromotrice e quella della corrente di azionamento, gli eventi di commutazione negli azionamenti trapezoidali e le imperfezioni dell’anello di corrente.
Dentro quei termini stanno due oggetti di studio diversi, e una tabella breve li tiene separati. La distinzione che conta per la selezione è quali difetti un azionamento riesce a raggiungere e quali no.
| Caratteristica | Coppia di dentellatura | Ondulazione di coppia |
|---|---|---|
| Presente senza corrente | Sì — una proprietà magnetica di ferro e magneti | Di norma descritta in funzionamento azionato |
| Fonti principali | Magneti del rotore e cave dello statore | Componente di dentellatura, armoniche della forza controelettromotrice, forma d’onda di corrente, commutazione, controllo |
| La taratura dell’azionamento può eliminarla | Non la sorgente magnetica sottostante | Alcune componenti si possono ridurre |
| Valutazione tipica | Coppia in funzione dell’angolo, a motore non alimentato | Misura di coppia o di movimento a motore azionato |
La distinzione pratica è che un azionamento può contrastare una parte dell’ondulazione di coppia — un FOC sinusoidale che pilota un motore con forza controelettromotrice sinusoidale può ridurre la componente legata alla commutazione — mentre la componente di dentellatura attraversa qualunque azionamento invariata, perché risiede nel ferro e nei magneti più che nella corrente. CubeMars lo dichiara senza giri di parole sulle pagine dei propri motori per gimbal: una bassa coppia di dentellatura produce una bassa ondulazione di coppia. Il contrario non vale, ed è per questo che inseguire l’ondulazione di coppia con la sola taratura dell’azionamento incontra un limite inferiore duro, fissato dall’hardware del motore.
Dove la coppia di dentellatura decide la scelta
La maggior parte delle selezioni di motori non deve affatto considerare la dentellatura. Tre classi di applicazione non hanno questa fortuna, perché il loro punto di funzionamento sta esattamente dove la dentellatura è più forte: a bassa velocità, in prossimità dell’arresto o in inversione lenta.
Assi di gimbal per camera
Un asse di camera stabilizzato trascorre la propria vita operativa a mantenere un angolo contro la gravità e a correggere disturbi di pochi gradi. Una dentellatura abbastanza forte da contrastare la correzione compare nel filmato come una piccola oscillazione periodica, più visibile nelle panoramiche lente e nelle riprese statiche con ottiche lunghe. È l’applicazione in cui una bassa coppia di dentellatura è il vantaggio dichiarato e non un beneficio nascosto, e la guida di categoria Motori per gimbal: direct-drive a basso KV per piattaforme camera stabili descrive la classe in termini di selezione: avvolgimenti a basso KV, alberi cavi di grande diametro, azionamento diretto senza alcuna riduzione lungo l’asse.
La fisica spiega il comportamento che quella guida osserva: i motori per gimbal usano molti poli e l’azionamento diretto anche perché una riduzione cambia il problema invece di risolverlo. In una trasmissione con riduttore ideale, la coppia di dentellatura lato motore viene moltiplicata all’uscita per il rapporto di riduzione, mentre l’intervallo angolare di uscita tra un gradino e il successivo diventa più piccolo: lo stesso gradino arriva quindi più spesso, in termini di uscita. Quanto ne raggiunga il movimento dipende dalla rigidezza della trasmissione, dall’attrito, dal gioco, dallo smorzamento e dalla risposta del controllo. Un riduttore cambia dunque il modo in cui la dentellatura viene trasmessa e percepita; non elimina il disturbo e non peggiora automaticamente l’asse.
Giunti robotici ad azionamento diretto
Un giunto robotico avverte la coppia di dentellatura in tre punti: nel controllo di forza, dove il disturbo si spaccia per un contatto esterno; nella spingibilità manuale, dove l’operatore o l’ambiente devono superare a mano ogni gradino; e nel mantenimento della posizione, dove l’anello servo oscilla attorno a una posizione magnetica preferenziale invece di assestarsi su quella comandata. Il lato risolutivo di quel problema di assestamento — ciò che l’encoder riesce effettivamente a vedere — è trattato in Risoluzione dell’encoder in un giunto robotico: bit, gioco e ripetibilità; il lato della dentellatura decide quanto è fluido il movimento tra i conteggi dell’encoder.
Gli attuatori ad azionamento quasi diretto accettano un rapporto ridotto e convivono con la trasparenza; gli attuatori con rapporti profondi seppelliscono il disturbo lato motore sotto la moltiplicazione ma la pagano in inerzia riflessa e gioco. Quel compromesso è analizzato in Rapporto di riduzione e inerzia riflessa: dimensionare il riduttore di un giunto robotico, e la filosofia del rapporto basso che vi sta dietro in Attuatori QDD: cosa offre un rapporto 8:1. Dove il giunto si colloca su quello spettro decide quanta coppia di dentellatura conta alla flangia di uscita.
Puntamento e inseguimento di precisione
Montature per telescopi, scanner LiDAR, inseguitori di antenna e carichi pan-tilt condividono il regime del gimbal: movimento lento, fluido e continuo, in cui un disturbo periodico di coppia si legge direttamente come tremolio di puntamento — l’esito visibile dell’ondulazione di coppia durante una scansione lenta. Un inseguitore che segue il passaggio di un satellite o uno scanner che scorre una scena non può tollerare un’ondulazione di velocità alla frequenza di scansione, e la frequenza del disturbo di dentellatura cade esattamente in quella banda alla velocità di lavoro. In questi meccanismi la scheda tecnica raramente risolve la questione, perché la riga che la risolverebbe manca di solito: è l’argomento di una sezione successiva.
Le leve di progetto che riducono la coppia di dentellatura
La riduzione della coppia di dentellatura si risolve nel progetto elettromagnetico, e le leve sono ben note. Nessuna è gratuita: ciascuna scambia qualcosa — densità di coppia, producibilità, costo — con la fluidità, ed è per questo che i motori di propulsione e i motori per gimbal finiscono per avere un aspetto così diverso.
Combinazione di cave e poli
La prima leva è la combinazione stessa, e essa fissa la periodicità più che l’ampiezza. Il numero di gradini per rivoluzione segue il minimo comune multiplo di cave e poli, quindi un minimo comune multiplo più alto significa eventi di dentellatura più frequenti; non significa automaticamente un gradino più debole. L’ampiezza dipende dalla geometria elettromagnetica: apertura delle cave, rapporto d’arco polare dei magneti, distribuzione del traferro e cancellazione armonica. Gli avvolgimenti a cave frazionarie, che usano un numero non intero di cave per polo per fase, possono contribuire a plasmare il contenuto di armoniche spaziali e ridurre la coppia di dentellatura a seconda della combinazione specifica, e il risultato è una proprietà del progetto elettromagnetico completo più che della sola classificazione dell’avvolgimento.
Il lato ampiezza conta quanto il conteggio. Le aperture delle cave offrono al flusso dei magneti un ponte a bassa riluttanza, e aperture più strette o progetti a cava chiusa riducono la variazione di energia dietro ogni gradino, riducendone direttamente l’ampiezza. Il compromesso sta nella difficoltà di avvolgimento e nella dispersione, quindi la larghezza dell’apertura è un compromesso che il produttore prende una volta e che l’acquirente eredita. La riduzione della coppia di dentellatura tramite la scelta cave-poli non costa nulla in materiale: si decide interamente sul disegno.
Svergolamento e sagomatura dei magneti
Lo svergolamento introduce uno sfasamento angolare lungo la lunghezza assiale della macchina: le posizioni di dentellatura a un’estremità del pacchetto cadono tra quelle dell’altra estremità, e gli sfasamenti risultanti possono ridurre, per cancellazione parziale, alcune armoniche selezionate della coppia di dentellatura. Lo svergolamento a gradini — magneti assemblati in segmenti sfasati assialmente — raggiunge un effetto simile con una produzione più semplice. L’angolo di svergolamento ottimale dipende dalla combinazione cave-poli e dall’armonica da colpire, e la riduzione si paga in forma della forza controelettromotrice, costante di coppia e complessità produttiva, in una misura fissata dal progetto.
La sagomatura dei magneti aggredisce lo stesso contenuto armonico dal lato rotore: profili d’arco, rapporti d’arco polare, superfici eccentriche e bordi smussati rimodellano tutti la distribuzione dell’induzione magnetica così che la sua interazione con le cave porti meno energia alle frequenze della dentellatura. Queste misure sono invisibili su una scheda tecnica ma visibili nella formulazione dell’intento di progetto — una pagina che dichiara un progetto elettromagnetico ottimizzato per un movimento lento e fluido sta in genere riferendo questa famiglia di lavori di riduzione della coppia di dentellatura.
Avvolgimenti senza cave
La leva radicale è eliminare del tutto i denti. Un avvolgimento senza cave sta in un traferro liscio, senza pacchetti di ferro discreti: non esistono posizioni preferenziali e il meccanismo alla base del gradino perde il proprio fondamento. I motori senza cave possono raggiungere una coppia di dentellatura molto bassa perché eliminano i denti di statore discreti dietro il principale meccanismo del gradino, ma non sono automaticamente esenti da ondulazione di coppia: distorsione della forma d’onda di corrente, armoniche della forza controelettromotrice, errori di controllo e altri effetti elettromagnetici possono ancora generarla. Sono un’opzione comune negli strumenti e nei dispositivi medici dove la fluidità conta più di ogni altra cosa. Il costo è la densità di coppia: senza denti che concentrino il flusso, un progetto senza cave richiede più materiale magnetico e più rame a parità di coppia, e l’avvolgimento è più difficile da raffreddare.
Tra il tutto con cave e il tutto senza cave stanno i compromessi: cave chiuse e cunei magnetici che presentano al traferro una superficie più liscia mantenendo i denti al di sotto. La riduzione della coppia di dentellatura in questi progetti è questione di grado più che di eliminazione, da valutare caso per caso.
Indizi dalle coppie polari dei modelli presenti
Le famiglie per gimbal e frameless presenti su questo sito mostrano le leve nelle proprie specifiche pubblicate. All’interno della linea CubeMars GL per gimbal, il numero di coppie polari cresce con la dimensione del telaio e la classe di carico: 7 coppie polari sul GL30 da 41 g, 14 sul GL60 da 230 g, 20 sul GL100 da 698 g che porta masse di camera professionali. La linea RI di inrunner frameless ripete lo schema sul lato giunti robotici: 7 coppie polari sull’RI50, 8 sull’RI80 V2.0, 14 sull’RI100. Entrambe le famiglie dichiarano nelle pagine prodotto l’intento di progetto a bassa dentellatura, e entrambe affiancano quella formulazione a numeri di poli ben superiori alle 3 o 4 coppie polari tipiche di un outrunner di propulsione.
Un numero di coppie polari più alto può alzare la frequenza spaziale della coppia di dentellatura, a seconda della combinazione cave-poli. A una data velocità di albero questo sposta il disturbo verso una frequenza più alta, dove alcuni sistemi meccanici attenuano l’ondulazione di movimento risultante meglio di altri: decidono quanto inerzia, rigidezza, smorzamento e banda del controllo. Il numero di coppie polari da solo non stabilisce un’ampiezza bassa della coppia di dentellatura; l’ampiezza appartiene al progetto elettromagnetico completo e va verificata con una misura. I conteggi pubblicati restano utili come informazione strutturale confrontabile — una riga concreta da leggere quando il valore non è stampato — non come sostituto di una misura.
Coppia di dentellatura: il numero che raramente compare sulla scheda tecnica
Dalle tabelle delle specifiche dei sette modelli confrontati più avanti in questa guida emerge uno schema: sei di essi dichiarano a parole un comportamento di dentellatura ridotto senza stampare alcun valore di coppia di dentellatura, mentre il settimo, il GL60 II, stampa una coppia di valori prima e dopo. Coppia nominale, coppia di picco, resistenza, induttanza, inerzia: presenti su ogni pagina. Il disturbo che decide la fluidità a bassa velocità è di solito descritto soltanto come intento di progetto.
Perché i produttori la lasciano in bianco
L’omissione è strutturale, non accidentale. Un valore di dentellatura richiede una bancata di prova definita — un azionamento a rotazione lenta e costante, un sensore di coppia con risoluzione al millinewtonmetro, una temperatura controllata — e nessuno standard tra produttori fissa quella bancata, quindi qualunque numero stampato sarebbe incomparabile tra marchi e facile da contestare. Il valore, inoltre, si disperde con le tolleranze dei magneti e la temperatura, il che rende un singolo valore stampato un rischio: l’unità peggiore di un lotto è quella che il cliente misura.
L’aritmetica di marketing spinge nella stessa direzione. I valori pubblicati sono piccoli rispetto alla coppia nominale — la pagina del GL60 II che li dichiara stampa 0,024 Nm che scendono a circa 0,015 Nm, una riduzione che descrive come 37,5%, su un motore valutato 0,6 Nm — e un numero piccolo accanto a uno grande invita a letture errate. Parole come bassa o molto bassa sopravvivono alla traduzione e al confronto; un numero nudo non fa né l’una né l’altra cosa. Il risultato è una cultura delle specifiche in cui la riga più importante a bassa velocità è la riga della dentellatura, e di solito è proprio quella lasciata in bianco.
Stima al banco senza dinamometro
L’assenza di un valore stampato non lascia la bancata a mani vuote. Tre verifiche non richiedono nulla oltre al motore, al suo azionamento e alla pazienza. La prima è l’azionamento inverso: ruotare lentamente a mano l’albero non alimentato, eventualmente con una leggera leva, e avvertire i gradini. Un motore con cave e gradini deboli gira con una grana fine e uniforme; uno con gradini forti scatta da una posizione all’altra. La prova è qualitativa ma immediata, e confronta due motori candidati in pochi minuti. È una prova di screening e non una misura: l’attrito dei cuscinetti, le tenute, l’allineamento del rotore e un’eventuale trasmissione collegata colorano la sensazione, quindi conviene confrontare motori nella stessa configurazione e, dove possibile, isolare il motore da riduttore e carico.
La seconda verifica usa l’azionamento come strumento. Far girare il motore a bassa velocità costante in controllo di corrente e osservare la corrente di fase su un oscilloscopio o nella telemetria dell’azionamento: a velocità e carico costanti la corrente dovrebbe essere piatta, e il disturbo di dentellatura compare come un’ondulazione periodica di corrente alla frequenza del gradino, mentre l’anello la combatte. L’ondulazione di corrente, qui, è una diagnosi a livello di sistema, non un sostituto quantitativo: la sua forma dipende dalla banda del controllo, dalla strategia PWM, dalla forma d’onda della forza controelettromotrice, dall’accuratezza dei sensori e dai disturbi di carico quanto dal motore, quindi mostra come l’azionamento risponde a un disturbo dipendente dalla posizione, non quanto è grande il gradino.
La terza verifica è la prova a gradino nella banda di velocità dell’applicazione. Comandare un movimento lento a velocità costante o un piccolo gradino di posizione e registrare la velocità o la posizione effettiva dall’encoder: la componente periodica dell’errore di velocità è l’impronta digitale della dentellatura che agisce attraverso tutta la meccanica. Questa prova misura il sistema più che il motore da solo — il disturbo così come la meccanica lo trasmette davvero — ed è esattamente questo il suo valore per una decisione di selezione. Le tre verifiche differiscono in ciò che possono dimostrare, e la gerarchia merita di essere tenuta presente.
| Metodo | Che cosa restituisce | Livello di evidenza |
|---|---|---|
| Azionamento inverso non alimentato | Sensazione e carattere del gradino | Screening qualitativo |
| Ondulazione di corrente a bassa velocità | Risposta dell’azionamento a un disturbo periodico | Diagnostica indiretta |
| Prova di velocità o posizione con encoder | Movimento reale del sistema sotto carico | Validazione a livello di sistema |
| Trasduttore di coppia, rotazione lenta non alimentata | Forma d’onda e ampiezza della coppia in funzione dell’angolo | Misura diretta |
L’ultima riga è quella che produce un valore reale, e non richiede alcun dinamometro: bastano un sensore di coppia, una rotazione lenta e il motore completamente non alimentato.
Che cosa chiedere al produttore
Quando la decisione è costosa, la riga in bianco diventa una lista di domande. Conviene chiedere la coppia di dentellatura di picco e picco-picco misurata, la forma d’onda coppia-angolo dietro quei valori, se il motore fosse completamente non alimentato durante la prova, la temperatura, la risoluzione angolare e il metodo di prova — e se i numeri descrivano un singolo campione o statistiche di lotto. Un produttore che ha svolto il lavoro di riduzione della coppia di dentellatura riesce in genere a rispondere a tutto; il silenzio sul metodo è di per sé una risposta, e valori di produttori diversi sono confrontabili solo a condizioni uguali. Per i modelli presenti su questo sito, le pagine del produttore e la loro documentazione scaricabile sono il punto di partenza, e le pagine prodotto ToBMS mantengono le righe pubblicate — coppie polari, coppia, massa — confrontabili fianco a fianco.
Come valutare la coppia di dentellatura senza un valore pubblicato nella scheda tecnica
- Leggere la combinazione cave-poli e le informazioni di progetto elettromagnetico che la pagina pubblica.
- Eseguire un azionamento inverso non alimentato come screening qualitativo tra candidati.
- Usare un trasduttore di coppia su un albero in rotazione lenta e non alimentato quando serve una forma d’onda reale.
- Confrontare l’ondulazione di posizione o di velocità a bassa velocità in condizioni operative identiche per giudicare il sistema completo.
Modelli presenti con un progetto dichiarato a bassa dentellatura
I sette modelli riportati di seguito coprono le due classi in cui la fluidità a bassa velocità è il mandato di progetto: motori per gimbal ad azionamento diretto e inrunner frameless per giunti robotici. Tutte le righe sono come pubblicate su ciascuna pagina prodotto del produttore e sono state verificate contro quelle pagine a novembre 2026; la colonna dell’intento dichiarato riporta la formulazione presente su ogni pagina, e la colonna della disponibilità dei dati registra se un valore numerico l’accompagna. Questi modelli sono usati come esempi di schemi di specifiche pubblicate, non come una classifica dei motori a bassa dentellatura, e lo stesso schema si applica ai prodotti di altri produttori. La tabella si attiene deliberatamente alle righe che ogni pagina stampa — coppia, massa, numero di poli — così che il confronto resti su un terreno verificabile più che sulla sola formulazione qualitativa.
| Modello | Tipo | Coppia nominale (Nm) | Coppia di picco (Nm) | Coppie polari | Peso (g) | Intento di progetto dichiarato | Dati numerici sulla coppia di dentellatura |
|---|---|---|---|---|---|---|---|
| GL30 KV290 | Gimbal | 0.08 | 0.28 | 7 | 41 | Bassa dentellatura dichiarata | Non pubblicato |
| GL60 KV25 | Gimbal | 0.6 | 1.75 | 14 | 230 | Bassa dentellatura dichiarata | Non pubblicato |
| GL60 II KV28 | Gimbal con driver integrato | 0.6 | 1.5 | 28 | 276 | Dentellatura molto bassa dichiarata | Pubblicati: da 0,024 a 0,015 Nm |
| GL100 KV10 | Gimbal | 3 | 7.7 | 20 | 698 | Bassa dentellatura dichiarata | Non pubblicato |
| RI50 KV100 | Inrunner frameless | 0.58 | 1.67 | 7 | 180.8 | Dentellatura ridotta dichiarata | Non pubblicato |
| RI80 V2.0 KV75 | Inrunner frameless | 1.45 | 4.1 | 8 | 411 | Dentellatura ridotta dichiarata | Non pubblicato |
| RI100 KV105 | Inrunner frameless | 1.76 | 4.95 | 14 | 500 | Dentellatura molto bassa dichiarata | Non pubblicato |
Righe come pubblicate su ciascuna pagina prodotto CubeMars, verificate a novembre 2026. Solo la pagina del GL60 II stampa un valore numerico — 0,024 Nm ridotti a circa 0,015 Nm, descritti sulla pagina come una riduzione del 37,5% — e quella riga riguarda la variante a 24 V. La colonna delle coppie polari e quella dell’intento dichiarato sono rispettivamente informazione strutturale e qualitativa, non misure; la sottofamiglia GL II porta una scheda driver integrata e uno schema di avvolgimento diverso, quindi il suo numero di poli non si allinea con le righe GL che la circondano.
Le righe GL per gimbal
Le righe per gimbal salgono la scala dei carichi di un asse di camera. Motore per gimbal CubeMars GL30 KV290 pesa 41 g e si adatta agli stabilizzatori compatti; Motore per gimbal CubeMars GL60 KV25 mantiene 0,6 Nm in continuo con 14 coppie polari per camera di medie dimensioni; Motore per gimbal CubeMars GL60 II KV28 aggiunge una scheda driver integrata con interfacce CAN e PWM, ed è, in questo insieme, la pagina che pubblica una coppia misurata — 0,024 Nm ridotti a circa 0,015 Nm; Motore per gimbal CubeMars GL100 KV10 raggiunge 3 Nm di coppia nominale con 20 coppie polari per carichi professionali. Tutti sono ad azionamento diretto, senza riduttore tra rotore e massa della camera. La crescita delle coppie polari lungo questi modelli mostra come le configurazioni elettromagnetiche varino con la classe di carico, ma il numero di coppie polari da solo non può stabilire quale modello abbia la dentellatura inferiore, e le affermazioni di bassa coppia di dentellatura restano rivendicazioni qualitative di progetto finché non esistano misure confrontabili.
Il terzetto frameless RI
Gli inrunner frameless servono giunti più che camera. Motore coppia inrunner frameless CubeMars RI50 KV100 con 180,8 g si adatta a giunti compatti; Motore coppia inrunner frameless CubeMars RI80 V2.0 KV75 copre la fascia media con 1,45 Nm nominali; Motore coppia inrunner frameless CubeMars RI100 KV105 eroga 4,95 Nm di coppia di picco da 14 coppie polari, con la pagina che dichiara un comportamento di dentellatura molto basso e una risposta rapida anche a bassa velocità. I kit frameless si integrano nella struttura stessa del giunto — statore e rotore si bullonano nel carter — e la logica di selezione della classe è trattata in Motori coppia frameless: scegliere il kit statore-rotore per giunti robotici.
Il video ufficiale sopra riportato illustra direttamente la costruzione frameless inrunner e outrunner — i denti di statore, i magneti del rotore e lo schema di avvolgimento che decidono quanta coppia di dentellatura produce un progetto — e mostra le due architetture fianco a fianco su hardware reale.
Scegliere per la fluidità a bassa velocità: una lista di controllo
Il meccanismo e le evidenze si compongono in un ordine di operazioni. Eseguirlo dall’alto verso il basso quando l’applicazione vive a bassa velocità; trascurarlo solo quando il punto di funzionamento resta interamente nel regime in cui la dentellatura viene filtrata.
Passo uno: definire la banda di velocità
Annotare il movimento utile più lento e il servizio di mantenimento prima di aprire qualunque pagina prodotto. In prossimità dell’arresto, nel movimento lento continuo e nelle frequenti inversioni a bassa velocità il comportamento della dentellatura del motore è un criterio di selezione di primo ordine — e non esiste una soglia universale di rpm, perché l’impatto dipende dalla velocità dell’albero insieme alle inerzie di rotore e carico, alla rigidezza meccanica, allo smorzamento, al rapporto di trasmissione e alla banda del controllo. Ad alta velocità la frequenza del disturbo esce dalla banda di risposta meccanica e le altre righe contano di più. Un asse che deve sia avanzare lentamente sia eseguire rotazioni rapide va dimensionato sul caso lento, perché il caso veloce si sistemerà da sé.
Passo due: leggere il numero di poli e lo schema
Senza un valore stampato da confrontare, le righe strutturali portano il segnale. Più coppie polari, un avvolgimento a cave frazionarie, magneti o denti svergolati e qualunque intento dichiarato a bassa dentellatura sono gli indicatori di impegno di progetto sulla fluidità; la tabella di confronto sopra mostra come quelle righe si leggano nella pratica. Dove la pagina tace sulla struttura, vale la lista di domande per il produttore della sezione precedente — e le affermazioni di riduzione della coppia di dentellatura prive di righe strutturali alle spalle meritano lo scetticismo prevedibile dalla nota sul metodo di prova mancante.
Passo tre: pianificare la prova al banco
Pianificare di misurare ciò che la scheda tecnica omette. La sensazione dell’azionamento inverso, l’ondulazione di corrente a velocità costante e l’impronta di velocità a bassa velocità richiedono ciascuna meno di un’ora con un azionamento e un encoder, e insieme delimitano il comportamento che le righe stampate non mostrano. Campionare due motori candidati se il budget lo consente: il confronto è più informativo di ciascuna lettura assoluta, perché le prove sono per natura relative. Una nota sulla disciplina della bancata: gli stessi parametri dell’azionamento, la stessa velocità e la stessa condizione di carico vanno usati per entrambi i candidati, perché l’ampiezza dell’ondulazione di corrente dipende dai guadagni dell’anello e dalla velocità quanto dal motore stesso. Un confronto rigoroso testa a testa su una sola bancata vale più di due misure accurate su due configurazioni diverse.
Passo quattro: abbinare l’azionamento al motore
L’azionamento non può eliminare il gradino, ma decide quanta della più ampia famiglia dell’ondulazione di coppia sopravvive all’uscita. Un FOC sinusoidale abbinato a un motore con forza controelettromotrice sinusoidale può sopprimere gran parte della componente legata alla commutazione; l’azionamento trapezoidale aggiunge la propria ondulazione. Il limite magnetico — il gradino — resta in ogni caso. Il lato corrente e riscaldamento di quell’abbinamento è trattato in Coppia continua e coppia di picco: ciclo di lavoro, limite termico e curva coppia-velocità. La fluidità all’albero è una proprietà del motore moltiplicata per una proprietà dell’azionamento, e la lista di controllo si chiude solo quando entrambi i lati sono scelti.
Punti chiave
- La coppia di dentellatura è una coppia di orientamento non alimentata e dipendente dalla posizione, dovuta all’attrazione tra magneti e denti; non richiede corrente e si ripete molte volte per rivoluzione.
- Le inerzie di rotore e carico filtrano il disturbo in velocità, quindi la dentellatura decide le selezioni solo a bassa velocità, in prossimità dell’arresto e nelle inversioni lente.
- La dentellatura è una componente dell’ondulazione di coppia — la componente che nessuna taratura dell’azionamento può rimuovere, perché risiede nel ferro e nei magneti.
- Schemi a cave frazionarie, svergolamento, sagomatura dei magneti e avvolgimenti senza cave sono le leve di progetto consolidate; la scelta cave-poli fissa la periodicità, mentre l’ampiezza appartiene al progetto elettromagnetico completo.
- La maggior parte delle schede tecniche non stampa alcun valore, quindi la riduzione della coppia di dentellatura si giudica dal numero di coppie polari, dall’intento di progetto dichiarato, da un azionamento inverso a mano e da una prova di ondulazione di corrente a bassa velocità.
Domande frequenti
DChe cosa genera la coppia di dentellatura in un motore brushless?
L’attrazione tra i magneti permanenti del rotore e i denti di ferro discreti di uno statore con cave. Ciascun magnete è attratto verso la posizione angolare di riluttanza magnetica minima, e la variazione dell’energia magnetica immagazzinata con l’angolo compare come una coppia che ora resiste e ora favorisce la rotazione. L’effetto non richiede quindi alcuna corrente — è presente anche su un albero non alimentato — e il suo numero di gradini per rivoluzione segue il minimo comune multiplo del numero di cave e del numero di poli. In altre parole, il gradino è il membro non alimentato della famiglia dell’ondulazione di coppia.
DLa coppia di dentellatura e l’ondulazione di coppia sono la stessa cosa?
No: la coppia di dentellatura è una componente dell’ondulazione di coppia, non un sinonimo. L’ondulazione di coppia è la variazione totale della coppia in uscita con la posizione mentre il motore è azionato, e somma l’effetto del gradino, il disallineamento tra la forma d’onda della forza controelettromotrice e quella della corrente, e gli eventi di commutazione. La componente del gradino esiste a motore non alimentato e sopravvive a qualunque taratura dell’azionamento, mentre le altre componenti rispondono alla tecnica di azionamento: è per questo che i due termini portano a rimedi diversi.
DLa coppia di dentellatura conta ad alta velocità?
Quasi per nulla in velocità, ma non perché l’effetto scompaia. Il disturbo alterna il segno attraverso ogni gradino e ha una media di lavoro netto zero per ciclo; con l’aumentare della velocità la sua frequenza sale e l’inerzia rotante attenua l’ondulazione di movimento risultante, anche se di quanto dipende da inerzia, rigidezza, smorzamento e banda del controllo del sistema. L’effetto domina invece in prossimità dell’arresto, nel mantenimento della posizione e nelle inversioni lente: i regimi in cui assi di gimbal, giunti robotici ad azionamento diretto e meccanismi di inseguimento trascorrono la propria vita operativa.
DCome si misura la coppia di dentellatura senza dinamometro?
Tre verifiche al banco la delimitano, e nessuna sostituisce una misura diretta. L’azionamento inverso a mano dell’albero non alimentato espone la grana dei gradini come screening qualitativo. Il funzionamento a bassa velocità costante in controllo di corrente mostra come l’azionamento risponde al disturbo, anche se l’ondulazione di corrente riflette pure i guadagni dell’anello, il PWM e il carico. La registrazione della velocità dell’encoder durante un movimento lento a velocità costante mostra l’ondulazione di movimento a livello di sistema. Quando serve un numero reale, la via diretta è un trasduttore di coppia su un albero in rotazione lenta e non alimentato: nessun dinamometro richiesto.
DQuali scelte di progetto riducono la coppia di dentellatura?
Le combinazioni cave-poli con un minimo comune multiplo alto aumentano il numero di eventi di dentellatura per rivoluzione, anche se l’ampiezza dipende comunque da aperture delle cave, rapporto d’arco polare e contenuto armonico. Lo svergolamento riduce lungo il pacchetto alcune armoniche selezionate, la sagomatura dell’arco dei magneti e le aperture strette riducono alla fonte la variazione di energia, e gli avvolgimenti senza cave eliminano del tutto i denti al prezzo della densità di coppia. La riduzione della coppia di dentellatura tramite queste leve si decide in fase di progetto, ed è per questo che le righe strutturali di una pagina prodotto portano il segnale quando nessun valore è stampato.
DPerché la coppia di dentellatura manca dalla maggior parte delle schede tecniche?
Perché stamparla è più difficile che dichiararla. Un valore confrontabile richiede una bancata a bassa velocità definita, con risoluzione al millinewtonmetro; nessuno standard di prova condiviso tra produttori fissa il metodo, e il valore si disperde con le tolleranze dei magneti e la temperatura. I numeri, inoltre, sono piccoli rispetto alla coppia nominale e facili da leggere male fuori contesto. I produttori dichiarano quindi l’intento di progetto a parole — bassa o molto bassa — e lasciano la misura all’acquirente, ed è per questo che il numero di poli e le prove al banco restano gli strumenti pratici di confronto.
La fluidità a bassa velocità si decide molto prima che l’anello di controllo entri in gioco: nei numeri di cave e poli, nello svergolamento e nell’esistenza o meno della riga sulla scheda tecnica. Leggere le righe strutturali per ciò che le parole di marketing non possono dire, verificare al banco ciò che la pagina lascia in bianco, e i motori BLDC messi in lista per un gimbal, un giunto o un inseguitore si separeranno da soli in quelli che stanno fermi e in quelli che girano soltanto veloci.