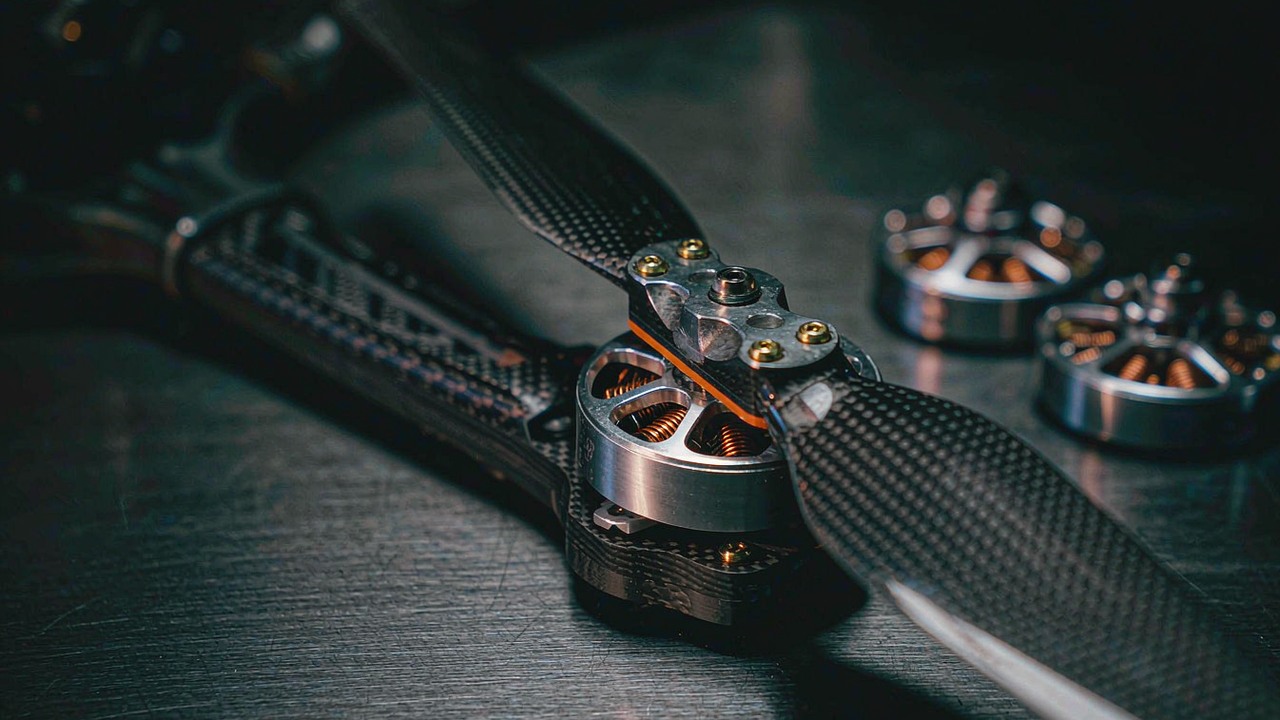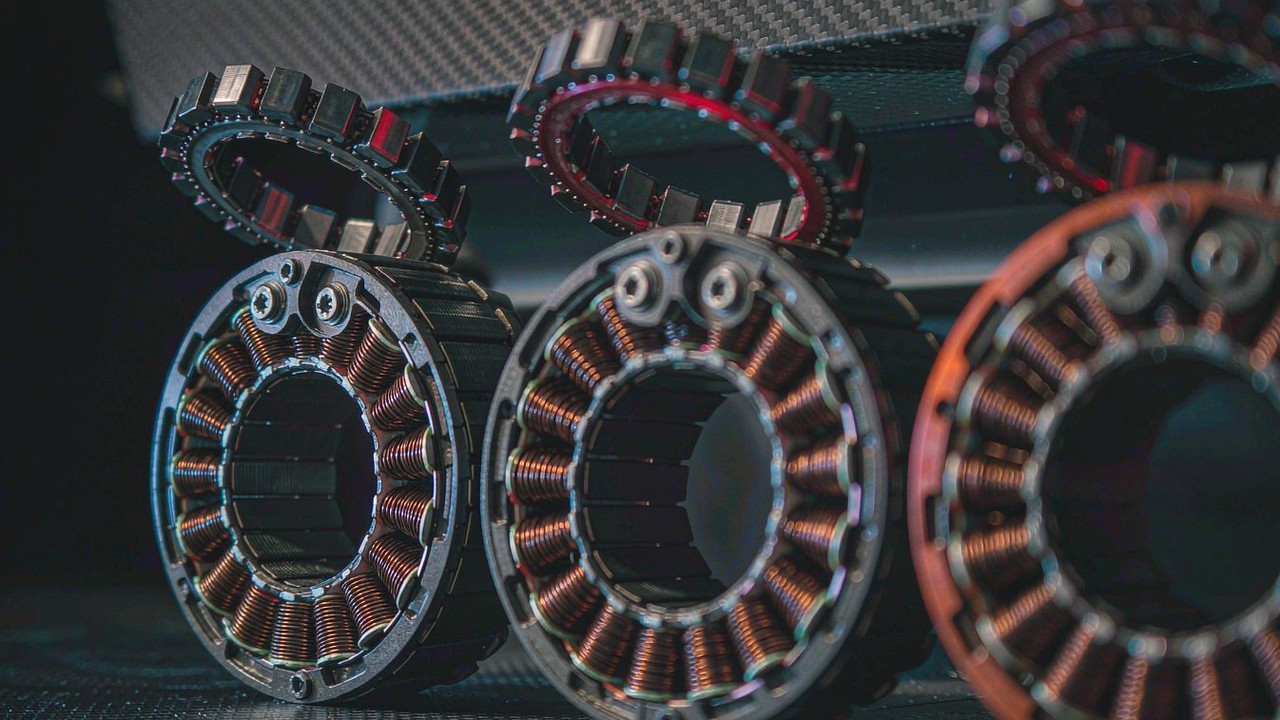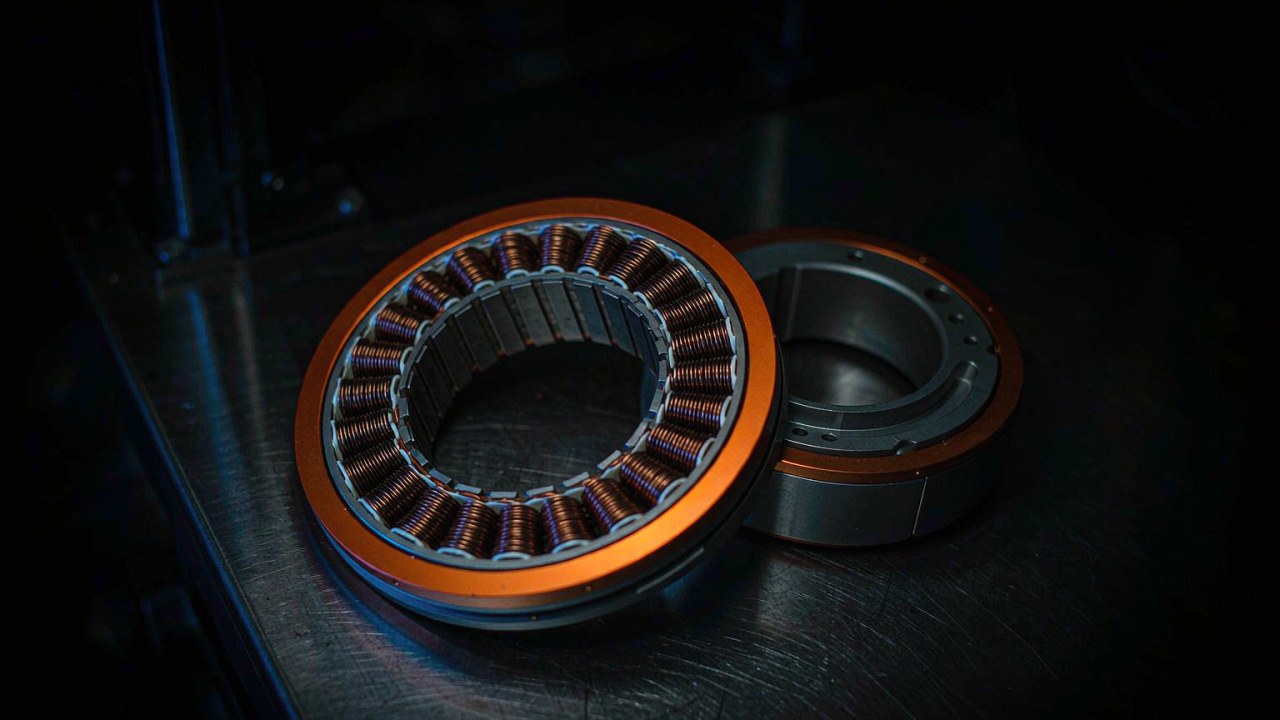
CubeMars GL 云台电机全都是低 KV 直驱机型,其使命是把相机稳定地保持静止,因此铭牌上那个电压数值很容易被读到、却忽略过去。在本系列中,它正是区分两种轴系尺寸的那条线:紧凑的 16 V 机型驱动轻量的相机轴,而 24V云台电机驱动承载更重负载的大直径轴 - 16V云台电机 与 24V云台电机 之间的落差,比这两个数字本身所能暗示的更大。在两者之间做选择,与其说是一个关于伏特的问题,不如说是一个关于电机必须带动哪一根轴的问题。
下文将说明额定电压这一数值能定下什么、又不能定下什么,把当前收录于 ToBMS 云台电机 栏目、分属两个电压等级的七款直驱机型放在一起比较,并指出决策真正转向何处。每一个数值都取自 ToBMS 产品记录或制造商公布的规格 - 没有任何一项是估算的,本文也没有任何一处 CubeMars GL 云台电机的数值是从相似型号推断而来。
快速结论
GL 系列中的 16V云台电机 与 24V云台电机,是按轴系尺寸划分的,而不是按性能档次划分。其中三款 16 V 机型 - GL35、GL40 与 GL40 II - 从 90 g 到 125 g,额定转矩 0.15 Nm 至 0.25 Nm,尺寸面向相机周围包络紧凑的轻量相机轴。其中四款 24 V 机型 - GL60、GL60 II、GL80 与 GL100 - 从 230 g 到 698 g,额定转矩 0.6 Nm 至 3 Nm、峰值 1.5 Nm 至 7.7 Nm,尺寸面向更重的相机与传感器头轴。此处的额定电压描述的是电机所依据的母线以及与之配套的绕组;它不是一项转矩额定值,更高的云台电机母线电压本身并不等于更好。更大的轴需要更大的转矩,而直驱电机在低 KV 下要输出更大转矩,就意味着更大的转子与 KV 更低的绕组,在本系列中这正是与 24 V 母线搭配的组合。因此,负载与轴系尺寸先定下电压等级,电压数值随后予以确认。
16V 与 24V 对云台电机意味着什么
在云台电机上,额定电压是一项绕组规格,而不是系统极限;只要把电机与电池、驱动器放到一起,这一区别立刻变得重要。对 16V云台电机 与 24V云台电机 而言同样如此:该数值描述的是绕组,而不是电机最终所安装的平台。
制造商公布的额定电压字段
CubeMars 为 GL 系列每一款机型都公布一行 Rated Voltage (V),其取值是三个数字之一:12 V、16 V 或 24 V。这一行说明的是制造商绕制并测试该电机时所采用的绕组,与其并列公布的电流、转速与转矩数值都属于同一个工作点。这一字段值得与性能表中的其余内容一起阅读,而不是单独看待,因为同一个电机家族可能公布不止一个电压面板。GL60 II KV28 是本系列中最清楚的例子:制造商页面上既有 Working Voltage (V) 16 面板,也有 Rated Voltage (V) 24 面板,而两个面板所载的电流、转速与转矩数值并不相同。ToBMS 记录遵循额定面板 - 24 V、1.54 A、319 rpm、额定 0.6 Nm、峰值 1.5 Nm - 并将其标注为额定电压。当数据手册给出不止一个电压面板时,与 Rated Voltage 那一行相匹配的面板,才是与所公布额定数值一致的那一个;对 24V云台电机 而言,后文对比所遵循的正是这一面板。
云台轴为何在低母线电压下运行
稳定器轴对抗重力托住相机,并修正微小的扰动;它并不需要让任何东西快速加速。为低母线电压、低 KV 而设计的绕组,会在不大的电流与较低的转速下产生转矩,而这正是该轴一辈子所处的工作点。在同一台电机上提高母线电压,会提升给定电流下可用的转速,但不会提升额定转矩;而在直驱轴上,多出来的转速很少会成为约束瓶颈。这正是这些机型的分野沿直径、而不是沿性能档次展开的原因:转子越大,在低 KV 下产生的转矩越大,在转速变得重要之前该轴所汲取的转矩也越多。16V云台电机 绕制给小转子与不大的电流;24V云台电机 绕制给更大的转子,使其在产生转矩时不会把电流推到紧凑驱动器可持续承受的范围之外。实际上,云台电机母线电压是转子尺寸的结果,而不是它的输入条件。
母线电压何时决定取舍,何时不决定
当一根轴必须与既有的供电相匹配时,母线电压会决定取舍。小型电池组上的手持机架与较大电池组上的机体提供不同的母线;虽然低 KV 电机在两者上都能转,但给定转矩所需的电流会随电压变化,因此驱动器与线束必须按实际可用的母线来定规格。当负载才是悬而未决的问题时,母线电压并不决定取舍。0.25 Nm 的轴与 3 Nm 的轴在任何电压下都不是可互相替代的方案 - 前者是小相机头,后者是电影级轴 - 任何母线的改变都不能把其一变成其二。16V云台电机 与 24V云台电机 都能由一块与两者铭牌都不匹配的台式电源驱动,因此有益的读法是:把云台电机母线电压当作一项必须满足的约束,而由转矩与质量数值来决定选哪台电机。
16V云台电机:面向轻量相机负载的紧凑轴系
GL 机型中有三款规定为 16 V,且这三款都位于本系列的轻量端。它们就是 16V云台电机:小型相机头、紧凑稳定器或轻量指向平台会使用的那类电机,并且共享同一套极限。
GL35 KV100:90 g 轴系,峰值转矩 0.46 Nm
GL35 KV100 是 16V云台电机 中最小的一款:机体 Ø41.8 × 21 mm,重 90 g,额定转矩 0.15 Nm、峰值 0.46 Nm,额定电流 1.3 A、峰值电流 4 A,额定功率 13 W。它采用 7 对极设计,额定转速可达 815 rpm,空载转速 1320 rpm;记录下来的相间电阻为 3.6 Ω,这一数值关系到保持姿态时的发热,而不是高速下的效率。在紧凑的相机轴上,相关的问题不是电机转得多快,而是 0.15 Nm 的连续转矩能否在最不利姿态下覆盖负载。
GL40 与 GL40 II:0.25 Nm 轴系上的两种 16 V 绕组
GL40 KV70 与 GL40 II KV82.5 共享 0.25 Nm 的额定转矩与 14 对极布局,两者都是 16 V 机型,但沿不同路径达到这一数值。GL40 是两者中更轻、更慢的一款,重 107 g:峰值 0.5 Nm,额定电流 1.62 A、峰值电流 3.3 A,额定转速 430 rpm、空载转速 1015 rpm,额定功率 12 W。GL40 II 重 125 g,峰值更高,为 0.68 Nm,额定电流 1.88 A、峰值电流 5.22 A,额定转速 697 rpm、空载转速 1388 rpm。两者都工作在同一个 16 V 母线上,都能持续保持 0.25 Nm,因此,在两款共享同一连续额定值的 16V云台电机 之间做取舍,取决于瞬态与转速范围,而不是电压等级:第二代用 18 g 的质量换来更高的峰值转矩与更宽的转速范围,这在需要在多个位置之间转轴摆动、而不只是保持某一个位置的轴上很重要。
16V云台电机 作为一个组群共享的特性
在这三款 16 V 机型上,规律是一致的:90 g 到 125 g,直径 41.8 mm 到 46.5 mm,额定 0.15 Nm 到 0.25 Nm、峰值 0.46 Nm 到 0.68 Nm,额定转速 430 rpm 到 815 rpm。16V云台电机 中没有任何一款的额定功率高于 13 W。这就是该组群在本系列中的定位 - 面向轻量相机的紧凑、低功率、低齿槽轴系,其尺寸设定使云台链条末端所承载的质量保持很小。把其中一款接到 24 V 供电上完全可行,但这并不会把它变成大轴系机型;它只改变驱动器为同一转矩所必须输出的电流大小。
24V云台电机:大轴系等级
24V云台电机 中有四款覆盖 230 g 到 698 g,面向承载真实相机负载的轴系。它们每一款都共享相同的 24 V 额定值,而彼此之间的差异在于转子,而不在于绕组。在本系列中,24 V 之上没有机型;其下则是前文已述的紧凑机型。
GL60 II KV28:276 g 机体内 1.5 Nm 峰值转矩
GL60 II KV28 位于 24 V 组群的低端:机体 Ø70.5 × 33.6 mm,重 276 g,额定转矩 0.6 Nm、峰值 1.5 Nm,额定电流 1.54 A、峰值电流 4.09 A,额定转速 319 rpm。其绕组记录的电阻为 5.8 Ω、线电感 6 mH,配置为 24N28P。在缓慢移动的轴上,值得关注的规格正是这种定子与磁极布局,因为更多的槽数与极数通常意味着更小的齿槽台阶与更平顺的转矩输出 - 这正是需要在画面上缓慢蠕动、而非高速运行的相机轴所要求的。它也是制造商页面载有两个电压面板的机型之一,此处引用的额定数值是 24 V 的那一组,而不是 16 V 的那一组,因为记录所遵循的正是这一面板。
GL60 与 GL80:0.6 Nm 与 1 Nm 两个额定台阶
GL60 KV25 与 GL80 KV30 是连续转矩上高于它的两个台阶。GL60 重 230 g,额定 0.6 Nm、峰值 1.75 Nm,额定电流 1.35 A、峰值电流 4 A,24 V 下额定功率 20 W,额定转速 310 rpm、14 对极,机体 Ø69 × 22.3 mm。GL80 在 312 g 时跨过 1 Nm 的连续转矩门槛:额定 1 Nm、峰值 2.9 Nm,额定电流 2.8 A、峰值电流 8.2 A,额定功率 48 W,额定转速 450 rpm、21 对极,机体 Ø87 × 22.3 mm。审视两款共享同一母线、而连续转矩相差约 1.7 倍的 24V云台电机,正是设计从中间尺寸的相机轴迈向更重的轴、同时又不扰动其余电气系统时所跨出的那一步。
GL100 KV10:本系列的重载端
GL100 KV10 是此处最大的 24V云台电机:重 698 g,额定 3 Nm、峰值 7.7 Nm,额定电流 2.9 A、峰值电流 7.8 A,额定功率 41 W,机体 Ø106.8 × 34.2 mm、20 对极,额定转速 130 rpm。其记录的 KV 为 9.3,是所比较的七款机型中最低的,而这正是 24 V 母线上 3 Nm 直驱轴对绕组提出的要求。在这一尺寸下,质量塑造的是整个云台的设计,而不仅仅是它自己那根轴:托住相机的电机自身也被托着,而在多轴机架上,这一负载会向外传导,穿过组件的每一个层级。
16V云台电机 与 24V云台电机 并排对比
下表把当前收录于 ToBMS 云台电机 栏目、属于直驱类型的七款机型并排放置,按额定电压分组,并在每组内按质量排序。
| 型号 | 额定电压 | 额定扭矩 | 峰值扭矩 | 额定转速 | 外形尺寸 | 重量 |
|---|---|---|---|---|---|---|
| GL35 KV100 | 16 V | 0.15 Nm | 0.46 Nm | 815 rpm | Ø41.8 × 21 mm | 90 g |
| GL40 KV70 | 16 V | 0.25 Nm | 0.5 Nm | 430 rpm | Ø46.5 × 21.5 mm | 107 g |
| GL40 II KV82.5 | 16 V | 0.25 Nm | 0.68 Nm | 697 rpm | Ø46.1 × 33.5 mm | 125 g |
| GL60 II KV28 | 24 V | 0.6 Nm | 1.5 Nm | 319 rpm | Ø70.5 × 33.6 mm | 276 g |
| GL60 KV25 | 24 V | 0.6 Nm | 1.75 Nm | 310 rpm | Ø69 × 22.3 mm | 230 g |
| GL80 KV30 | 24 V | 1 Nm | 2.9 Nm | 450 rpm | Ø87 × 22.3 mm | 312 g |
| GL100 KV10 | 24 V | 3 Nm | 7.7 Nm | 130 rpm | Ø106.8 × 34.2 mm | 698 g |
额定电压、额定与峰值转矩、额定转速、外形尺寸与质量,均按 ToBMS 产品记录所载并由制造商公布。该记录中保存的 KV 是制造商实测的转速常数,它与若干产品名称中所用的数值并不一致(GL35 KV100、GL40 KV70、GL60 KV25、GL80 KV30、GL100 KV10),而与 GL40 II KV82.5 和 GL60 II KV28 一致;进行转速或电流计算时,应以制造商现行的数据手册为准。
分野很清楚。本系列中每一款 16V云台电机 都低于 125 g、峰值都低于 0.7 Nm;本系列中每一款 24V云台电机 都至少 230 g、峰值都至少 1.5 Nm。两个等级在这两个数值上都不重叠,因此这张表读起来是两个板块,而不是一条连续的区间。七款机型的额定转矩从 0.15 Nm 升到 3 Nm,相差 20 倍;质量从 90 g 升到 698 g,相差约 8 倍;峰值转矩则从 0.46 Nm 升到 7.7 Nm。
每款机型记录的 KV,从另一个方向讲述着同一个故事。最低的数值属于最大的电机 - GL100 为 9.3、GL60 为 21.5,而两款最轻的 16V云台电机 则为 63.5 与 82.5。给定母线电压下更低的 KV 意味着每安培电流能产生更大的转矩,而本系列中的 24V云台电机 正是利用这一点,在驱动器可连续保持的电流下、而非瞬态峰值下产生其转矩。
在这两个等级之下,还存在着第三个更小的母线电压。12 V 的 GL30 KV290 重 41 g,额定转矩 0.08 Nm、峰值 0.28 Nm,机体 Ø34.5 × 15.7 mm;它被排除在上表之外,因为 12 V 轴所回答的问题,与 16V云台电机 和 24V云台电机 被要求回答的问题并不相同。
选择如何跟随负载与工作制
一旦在 16V云台电机 与 24V云台电机 之间的选择确定下来,接下来有三个问题决定其中具体选哪款机型。
负载质量与电机必须保持的那根轴
一根轴所需的转矩,由它所承载的质量、以及从轴心到该质量的距离决定;而在最不利姿态下的静态保持,设定了其下限。一台轻、但安装在离轴较远处的相机,可能比一台更重、却安装得更近的相机要求更大的转矩,这正是云台的包络与负载的质量同样重要的原因。在这些机型上,连续转矩范围从 GL35 的 0.15 Nm 到 GL100 的 3 Nm,每一款所适合的相机直接取决于这一数值,而不是它所标注的电压。对 16V云台电机 与 24V云台电机 而言,这项计算是相同的;等级改变的是转子,而不是算术。
连续转矩、峰值转矩以及两者之间的差距
额定转矩是一根轴在其热限值之内所能保持的转矩;对于承载相机的稳定器来说,正是这一数值决定了负载是否安全。峰值转矩是制造商在规定工况下标定的最大值 - 在轴需要制动某个运动或对扰动做出反应时,可用于核算瞬态 - 但它受绕组温度与磁体裕量限制,而不是受机械强度限制,因此它并不是一项负载保持额定值。在本系列中,两者之间的差距很窄:GL40 约为 2:1,GL35 约为 3:1,24V云台电机 处于 2.5:1 至 2.9:1 附近,16V云台电机 也在相近的比值上。差距窄,正是为保持、而非为冲刺而设计的电机的特征。
整个拍摄日的工作制
相机轴可能在整条镜头中一直对抗重力托住一台沉重的相机,而不是只坚持几秒钟,因此其工作制在热限值之内是连续的,而额定电流就是决定绕组在保持姿态时产生多少热量的数值。七款机型的额定电流从 1.3 A 到 2.9 A,就绝对值而言并不大,却要在整个工作日里持续存在。当云台由电池供电时,这一数值决定续航;当它由线缆供电时,它决定线缆与驱动器的规格。无论哪种情况,都是那些在各自转矩下额定电流最低的 16V云台电机 与 24V云台电机,在两次充电之间坚持得最久。
供电、驱动器与集成
额定电压是电机的属性;母线是平台的属性,两者必须在轴系制造出来之前协调一致。16V云台电机 与 24V云台电机 都是依据某个标称母线来规定的,而平台会带来它自己的母线。
母线电压在系统中,而不只在铭牌上
若驱动器的电流上限、换相与控制回路都是按该绕组设定的,那么规定为 16 V 的电机可以运行在 24 V 母线上;而规定为 24 V 的电机可以运行在 16 V 母线上,只是转速上限更低。两个方向上真正变化的,都是给定转矩所需的电流,因此真正形成约束的是驱动器的连续电流额定值,而不是标称母线电压。把额定电压那一行读作制造商测试所用的绕组,意味着所公布的电流、转速与转矩数值仍然有效;让 24V云台电机 运行在更低的母线上会保住转矩,却损失转速;让 16V云台电机 运行在更高的母线上会保住转矩,却对驱动器的热设计提出更高要求。与电池组不匹配的云台电机母线电压,是一个驱动器定规格的问题,而不是电机的问题。
每个等级背后的驱动与控制电子设备
这些电机需要的驱动器,必须能在它们实际运行的极对数与转速下完成换相,并支持稳定器所需的控制回路 - 通常是带高分辨率位置反馈的磁场定向控制。此处 24V云台电机 背后的极对数高达 21,因此在运行转速下电频率是机械频率的数倍,驱动器的更新速率必须足以应对。把云台电机当作推进电机的直接替代品、接到一个随意选取的 ESC 上,是产生不明振动的常见原因,这也是那些在 ToBMS 记录中公布驱动方式的机型全都注明磁场定向控制的原因。
空心轴与滑环走线路径
相机的线缆必须到达负载处,而在旋转的轴上,它总得有条走向。有两种选择:让它穿过轴,或者让它在外侧绕行、随每一次运动而弯曲。前者要求电机的图纸中带有通孔;后者会给线束带来疲劳寿命问题,并限制该轴在一个方向上能转多远、之后绕圈就会被收紧。ToBMS 记录并不载有孔径尺寸,因此这是一项对照制造商针对具体机型文档的图纸级检查,而不是上表中某一列可以比较的内容。24V云台电机 中有四款,是这一问题出现得最频繁的机型,原因很简单:它们所处的轴承载着最多的线缆。
各个电压等级被用在何处
两个等级最终都落在稳定的相机轴上;不同的是其背后的平台与负载。16V云台电机 适合紧凑的手持机架、小型传感器头与轻量指向平台,这些场合的轴系包络很小,云台链条末端所承载的质量必须保持很低。24V云台电机 适合汇集在 云台系统 之下的较大手持与机载机架,以及电影级与传感器头轴,这些场合的负载足够重,需要一个低 KV、大直径的转子来直接承载而不加减速器。负载增大之处,由更大的等级接手,云台电机母线电压也沿着同一条线走。
同一类电机也天然适合相机工作之外的缓慢、精密运动,更广的平台通过 机器人执行器 与 准直驱执行器 栏目覆盖这些用途,在这些场合,低速下的平顺转矩与减速级、集成控制器相结合。两者之间的原则并未改变:选择 16V云台电机 与 24V云台电机,看的是它们如何保持,而不是它们转得多快。
选型核对清单
云台电机通常是被最后选定的元件,而且一旦机架几何加工完成,它们也是最难更换的,因此这些检查值得在图纸发布之前先跑一遍。由于 16V云台电机 与 24V云台电机 主要差别在于轴系尺寸,两者的核对清单是相同的。
转矩、工作制与最不利姿态
- 计算相机处于最不利姿态时轴系必须保持的静态转矩,计入从轴心算起的力臂,并与额定转矩进行比较。
- 把瞬态工况对照峰值转矩核对 - 轴系制动某个运动或对扰动做出反应时 - 同时记住峰值属于热极限而非机械极限。
- 把额定电流与峰值电流同驱动器进行确认,并在任何由电池供电的机架上,用连续电流核对续航。
电压、驱动与控制器兼容性
- 先确定平台实际将携带的母线,再据此在 16V云台电机 与 24V云台电机 之间做选择,而不是反过来。
- 把极对数与最高转速,同驱动器的换相能力与更新速率进行确认。
- 核实这根轴确实是直驱。在电机与负载之间加入的任何齿轮传动,都会重新带回该品类本欲避免的回差。
包络、质量与空心孔径
- 把外形尺寸与相机周围的可用空间进行对照,同时记住这些电机在设计上就是宽而薄的。
- 沿链条自相机向外累加质量;在多轴云台上,小电机要由大电机承载。
- 在机架设计冻结之前定好走线路径;如果线缆要穿过轴,则依据制造商的图纸确认孔径尺寸。
常见问题
Q16V云台电机 与 24V云台电机 之间有什么区别?
在本系列中,区别在于轴系尺寸,而不是性能档次。本系列中的 16V云台电机 - GL35、GL40 与 GL40 II - 从 90 g 到 125 g,额定转矩 0.15 Nm 至 0.25 Nm,是为轻量相机轴而造的。本系列中的 24V云台电机 - GL60、GL60 II、GL80 与 GL100 - 从 230 g 到 698 g,额定转矩 0.6 Nm 至 3 Nm,是为更重的相机与传感器头轴而造的。电压数值说明的是制造商所测试的绕组,而所公布的电流、转速与转矩数值都属于该绕组。
Q更大的相机轴适合哪种母线电压,16 V 还是 24 V?
在本系列中,是 24 V,原因与其说是电压本身,不如说是电压等级所关联的东西。更大的轴需要更大的连续转矩,而直驱电机通过更大的转子与 KV 更低的绕组来产生更大的转矩 - 而这正是制造商依据 24 V 母线所规定的同一组合。此处 24V云台电机 中有四款能持续保持 0.6 Nm 至 3 Nm,而 16V云台电机 为 0.15 Nm 至 0.25 Nm,因此先由负载决定,母线随后跟上。
Q24V云台电机 能在 16 V 下运行吗?
可以,前提是在驱动器的极限之内。给定电流下的转矩由绕组决定,而不是由标称母线决定,因此 24V云台电机 在 16 V 母线上仍能产生其额定转矩;下降的是该电流下可用的转速,因为转速上限随母线变化。实际需要核对的是驱动器的最低输入电压、连续电流额定值,以及控制回路在更低转速下是否仍然表现正常。让 16V云台电机 运行在 24 V 母线上会保住转矩、且不损失转速,但在给定电流上限下,会对驱动器的热设计提出更高要求。
Q更高的母线电压意味着云台电机的转矩更大吗?
不。转矩来自绕组以及驱动器能够推过绕组的电流,而不是来自母线电压本身。在同一台电机上提高母线会扩展给定电流下可用的转速范围;它并不会提升额定转矩。本系列中大型的 24V云台电机 之所以比 16V云台电机 产生更大的转矩,是因为它们搭载更大的转子与 KV 更低的绕组,而制造商是依据 24 V 母线来规定这些绕组的 - 电压是设计的结果,而不是转矩的原因。
Q多少节锂电池才能匹配 16 V 或 24 V 的云台电机?
电芯数量跟随的是标称母线,而不是电机。把一节锂电池按约 3.7 V 计算,四节约为 15 V,六节约为 22 V,因此四节电池组属于 16 V 等级,六节电池组属于 24 V 等级 - 但这两个数值都是标称值,充满电的电池组会远高于它们,最终决定的是驱动器的输入范围。这些机型的 ToBMS 记录并不载有电芯数,因此电池组是依据驱动器规格来匹配的,而不是依据云台电机母线电压的标称。
Q云台电机中,母线电压何时不再重要?
一旦轴系尺寸确定、驱动器选定,电压等级就已经完成了它的工作。云台轴的选型依据是最不利姿态下的连续转矩,以及它必须适配的包络;电压数值只是描述实现这些数值的绕组,以及它所依据的母线。例外在于驱动:极对数、电流额定值与更新速率都必须与绕组匹配,而正是这一匹配,让一个电压等级的决策变成了一项真实的约束,而不是数据手册上的一个标签。
官方资源
CubeMars 为 GL 系列每一款机型都发布一份完整的规格页面,涵盖性能参数、图纸与控制文档;在齿槽数据、驱动器推荐与现行固件方面,制造商始终是权威来源。制造商网站上云台电机系列,正是确认某一具体机型所依据绕组的地方,包括某个页面载有不止一个电压面板的情况。ToBMS 让发现层保持可检索、可比较,上表中的数值保存于 云台电机 栏目记录之中。
下一步
如果目标是形成候选清单而不是做研究,平台上的三个工具可以依次完成这项工作。先查看完整的 云台电机 栏目,并排查看每一款机型与规格;再到 选型 中按转矩、电压与质量筛选候选;然后在 产品对比 中把它们相互对照。如果一根缓慢、精密的轴需要内置控制器与减速级,那么 准直驱执行器 栏目就是本系列的一体化对应方案。
若要了解该品类更宏观的图景 - 齿槽、极对数与直驱如何塑造一根稳定器轴,整个 GL 系列作为一个组群又如何对比 - 云台电机:低 KV 直驱实现稳定的相机平台 覆盖本文未涉及的内容。
简而言之:按最不利姿态下的连续转矩确定轴系规格,用峰值转矩核对瞬态,把绕组匹配到平台实际提供的母线,然后由负载与包络在 90 g 一端的 16V云台电机 与 698 g 一端的 24V云台电机 之间做选择。在直驱轴上,没有齿轮传动可以纠正这四项中任何一项犯下的错误。