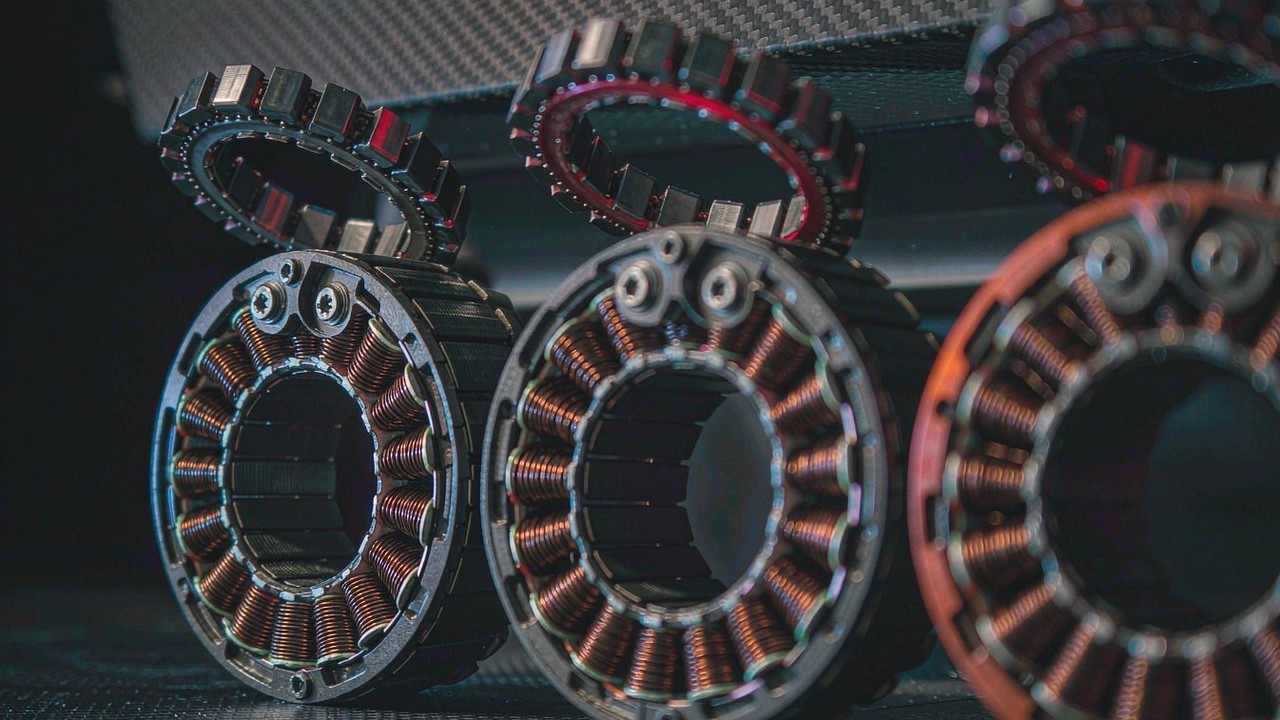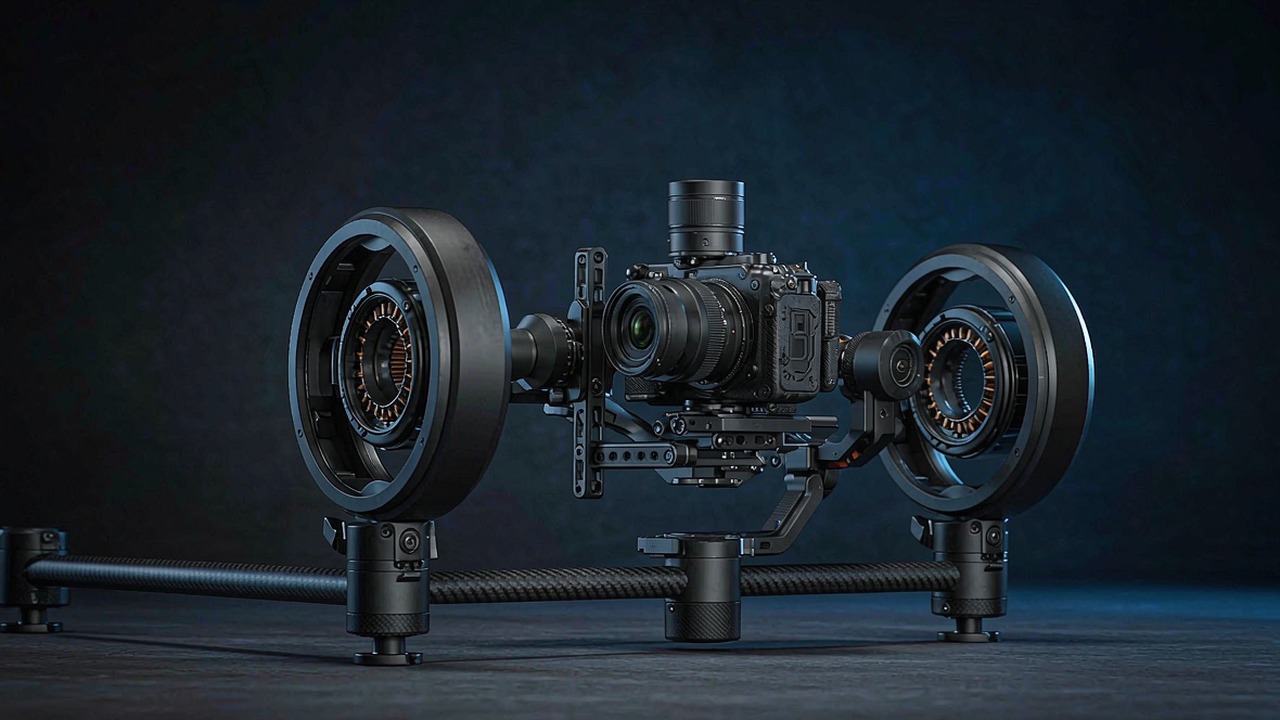
Un motore per gimbal deve fare qualcosa che non si chiede a un motore di propulsione: mantenere fermo un oggetto pesante, oppure muoverlo di pochi gradi al secondo, senza nessuna delle piccole irregolarità che a un motore di propulsione sono consentite. Un tremolio che sarebbe invisibile su un'elica diventa visibile su un asse di camera, e l'intero senso di questa classe sta nel fatto che la coppia sia uniforme, ripetibile e priva dei passi di dentellatura che compaiono quando un motore è progettato per la velocità.
Questa guida illustra come vengono specificati i motori direct drive a basso KV per gimbal, quali valori cambiano davvero una decisione di progetto e come si confrontano gli otto modelli attualmente elencati nella categoria Motori per gimbal di ToBMS. Ogni valore riportato di seguito è tratto dai dati di prodotto ToBMS o dalle specifiche pubblicate dal produttore: nessuno è stimato.
Risposta rapida
Un motore per gimbal è un motore brushless direct drive a basso KV e con molti poli, progettato per una coppia uniforme a bassa velocità anziché per la densità di potenza. Si seleziona soprattutto in base alla coppia continua e al comportamento in termini di dentellatura, perché un asse di stabilizzazione trascorre la propria vita a sostenere una camera contro la gravità e a correggere piccoli disturbi, non ad accelerare. Il KV è basso, da 9.3 a 255 in questa gamma, e le velocità nominali in uscita sono corrispondentemente basse, da 130 a 1990 rpm. L'assenza di un riduttore elimina del tutto il gioco dal sistema, ed è la proprietà che rende un asse direct drive utilizzabile come stadio di puntamento di precisione.
Che cosa rende diverso un motore per gimbal
Cinque proprietà distinguono questa classe da un motore di propulsione o per giunti di massa simile.
Dentellatura e uniformità di coppia
La dentellatura è la variazione di coppia mentre il rotore passa da una posizione magnetica preferenziale alla successiva. Su un motore per elica è in gran parte irrilevante, perché il motore gira abbastanza velocemente da mediare la variazione. Su un asse di gimbal non lo è: un passo di dentellatura visibile diventa una piccola oscillazione nell'immagine quando all'asse si comanda un movimento lento, e rende più difficile per il controllore il controllo fine della posizione. Un numero di poli più elevato e avvolgimenti distribuiti riducono in genere il passo di dentellatura, ed è per questo che i motori più grandi di questa categoria usano 14, 20 e 21 coppie polari anziché le 7 delle unità più piccole.
Direct drive e assenza di gioco
Ogni modello di questa categoria è un motore direct drive: non c'è alcun riduttore tra il rotore e la piattaforma della camera. Vale la pena dirlo esplicitamente, perché elimina un'intera classe di errori: nessun movimento perso all'inversione, nessun gioco accumulato tra gli stadi e nessun attrito di ingranaggi tra il comando di coppia del controllore e il carico. Il compromesso è che il motore deve produrre l'intera coppia dell'asse sul proprio rotore, ed è per questo che questi motori sono di diametro grande rispetto ai loro valori di coppia se confrontati con un equivalente ridotto.
KV basso e velocità nominale bassa
In questa gamma il KV va da 9.3 a 255 e le velocità nominali in uscita da 130 a 1990 rpm. Un motore a basso KV produce più coppia per ampere di corrente, che è esattamente ciò di cui necessita un movimento lento e fine: il controllore può comandare piccole coppie con precisione a corrente modesta. La conseguenza è un numero di poli elevato a parità di velocità e una frequenza elettrica corrispondentemente alta, quindi l'azionamento va comunque abbinato: non è una classe in cui si possa sostituire un ESC qualsiasi.
Geometria piatta e di grande diametro
Questi motori sono larghi e bassi: Ø34.5 × 15.7 mm all'estremità piccola, Ø106.8 × 34.2 mm a quella grande. La geometria segue il requisito: un raggio di rotore ampio sviluppa coppia in modo efficiente a bassa corrente, e l'ingombro piatto si adatta allo spazio che un gimbal ha davvero attorno a una camera. Significa anche che la massa è distribuita su un disco anziché concentrata, il che conta per l'inerzia che l'asse deve controllare.
Esercizio continuo e limiti termici
Un asse di stabilizzazione per camera può sostenere una cinepresa pesante contro la gravità per l'intera durata di una ripresa. Si tratta di coppia continua entro i limiti termici, non di un transitorio, e ciò rende i valori di coppia nominale e corrente nominale i numeri primari di dimensionamento. La potenza nominale in questa categoria è modesta, da 12 a 48 W sulle unità che la pubblicano, perché l'impiego consiste nel sostenere e correggere più che nel compiere lavoro a velocità.
Le specifiche che decidono davvero la scelta
Le schede tecniche dei motori per gimbal sono brevi, e quasi ogni riga conta.
Coppia nominale e di picco
La coppia nominale è ciò che l'asse può sostenere in continuo entro i propri limiti termici e, per un gimbal, è il valore che decide se un carico di camera sia sicuro in volo. La coppia di picco è il massimo specificato dal produttore in condizioni operative definite, utile per verificare il transitorio quando uno stabilizzatore deve arrestare un movimento o reagire a una raffica, ma è limitata dalla temperatura dell'avvolgimento e dai margini dei magneti più che dalla resistenza meccanica, quindi non è un valore di tenuta del carico né un limite meccanico. Su questi modelli il rapporto tra i due va da circa 2:1 sulle unità più grandi a 3.5:1 sulla più piccola.
Assorbimento di corrente al punto di funzionamento
La corrente nominale e quella di picco indicano al controllore ciò che deve fornire e quanto calore genererà l'avvolgimento mentre mantiene una posa. In questa categoria la corrente nominale va da 1.3 A a 2.9 A e quella di picco da 3.3 A a 8.2 A, valori modesti in termini assoluti ma continui per la durata di una ripresa. Dove il gimbal è alimentato a batteria è questo il valore che conta per l'autonomia; dove è alimentato via cavo, fissa la specifica di cavo e driver.
Tensione e azionamento
Questi motori sono specificati a 12, 16 o 24 V. A differenza di un motore di propulsione, la scelta della tensione non riguarda la spinta: stabilisce l'intervallo di velocità disponibile e la corrente necessaria per una data coppia. Il piccolo GL30 funziona a 12 V, la famiglia di fascia media GL40 a 16 V e i più grandi GL60, GL80 e GL100 a 24 V. Abbinare l'azionamento al numero di poli e alla velocità nominale del motore fa parte della selezione, non è un ripensamento successivo.
Diametro, spessore e massa
L'ingombro decide attorno a che cosa si possa costruire l'asse, e la massa decide ciò che gli altri assi devono portare. È una categoria in cui la massa si somma: il motore dell'asse di rollio si trova all'estremità del braccio dell'asse di inclinazione, che è mosso dal motore dell'asse di imbardata, quindi i grammi aggiunti all'estremità piccola vengono portati a valle. La dispersione qui è ampia, da 41 g a 698 g, e la scelta tra i due estremi è guidata prima dalla coppia del carico utile e poi dall'ingombro.
Otto motori per gimbal a confronto
La tabella copre i motori direct drive attualmente elencati nella categoria Motori per gimbal, ordinati dal più leggero al più pesante.
| Modello | Coppia nominale | Coppia di picco | Tensione nominale | Ingombro | Peso |
|---|---|---|---|---|---|
| GL30 | 0.08 Nm | 0.28 Nm | 12 V | Ø34.5 × 15.7 mm | 41 g |
| GL35 | 0.15 Nm | 0.46 Nm | 16 V | Ø41.8 × 21 mm | 90 g |
| GL40 | 0.25 Nm | 0.5 Nm | 16 V | Ø46.5 × 21.5 mm | 107 g |
| GL40 II | 0.25 Nm | 0.68 Nm | 16 V | Ø46.1 × 33.5 mm | 125 g |
| GL60 | 0.6 Nm | 1.75 Nm | 24 V | Ø69 × 22.3 mm | 230 g |
| GL60 II | 0.6 Nm | 1.5 Nm | 24 V | Ø70.5 × 33.6 mm | 276 g |
| GL80 | 1 Nm | 2.9 Nm | 24 V | Ø87 × 22.3 mm | 312 g |
| GL100 | 3 Nm | 7.7 Nm | 24 V | Ø106.8 × 34.2 mm | 698 g |
Coppia nominale e di picco, tensione nominale, ingombro e massa come pubblicati dal produttore. La costante di velocità KV presente nella scheda ToBMS differisce leggermente dal valore indicato in alcuni nomi di prodotto; per un calcolo di velocità o di corrente fa fede la scheda tecnica aggiornata del produttore. La tensione nominale è contrassegnata come «Non indicato» dove non viene riportato alcun valore; è indicata nella scheda tecnica del produttore.
La gamma copre un intervallo ampio. La coppia nominale sale da 0.08 Nm a 3 Nm negli otto modelli, un fattore 37, mentre la massa sale da 41 g a 698 g, un fattore 17. In altri termini il motore più grande non è semplicemente una versione ingrandita di quello piccolo: porta più coppia per grammo oltre a più coppia assoluta, che è la direzione usuale per i motori direct drive, perché la coppia scala con il raggio del rotore e con il volume dei magneti più che con la sola massa.
Il GL100 lo dimostra concretamente. Con 698 g offre 3 Nm nominali e 7.7 Nm di picco, con 41 W di potenza nominale e una velocità nominale di 130 rpm: l'unità più lenta e più forte dell'insieme. All'estremità opposta il GL30 mantiene 0.08 Nm a 1990 rpm nominali in un pacchetto da 41 g con 16 W di potenza nominale. Non sono sostituti per alcun carico utile; appartengono a camere diverse e a posizioni d'asse diverse.
Assi piccoli: GL30 e GL35
Due motori coprono l'estremità leggera della gamma, dove il carico utile è una camera piccola o una testa di sensori e l'ingombro dell'asse è contenuto.
GL30: 41 g, 12 V
Il GL30 è il motore più piccolo della categoria: 41 g in un corpo da Ø34.5 × 15.7 mm, con 0.08 Nm nominali e 0.28 Nm di coppia di picco, 2.13 A nominali e 7.4 A di picco di corrente, e 16 W di potenza nominale a 12 V. È un progetto a 7 coppie polari che arriva a 1990 rpm nominali con una velocità a vuoto di 3060 rpm. La sua scheda ToBMS è rivolta a gimbal compatti per camera, che è l'inquadramento giusto per un motore di questa taglia: con 0.08 Nm continui è un asse per carichi piccoli, e la massa ridotta conta perché è l'asse più probabilmente collocato in fondo a una catena di due motori.
GL35: 90 g con 0.46 Nm di picco
Il GL35 raddoppia circa diametro e massa arrivando a Ø41.8 × 21 mm e 90 g, e porta la coppia nominale a 0.15 Nm con 0.46 Nm di picco a 16 V. La corrente nominale è di 1.3 A e quella di picco di 4 A, con 13 W di potenza nominale e una velocità nominale di 815 rpm. La sua resistenza di avvolgimento registrata è di 3.6 Ω, ed è un promemoria del fatto che su un gimbal il valore di resistenza riguarda il calore durante la tenuta e non l'efficienza in velocità. ToBMS lo descrive come motore a bassa coppia di dentellatura per applicazioni fluide su gimbal piccoli e stadi di puntamento.
Fascia media: GL40, GL40 II e GL60
È qui che si colloca la maggior parte degli stabilizzatori per camera, e i tre modelli mostrano come una piccola variazione di KV e di numero di poli cambi l'asse.
GL40 e GL40 II: 0.25 Nm nominali, due avvolgimenti
Il GL40 e il GL40 II condividono una coppia nominale di 0.25 Nm ma differiscono per costante di velocità e capacità di picco: il GL40 è un motore da 63.5 KV e 14 coppie polari da 107 g con 0.5 Nm di picco, 1.62 A nominali e 3.3 A di picco a 16 V, mentre il GL40 II è un'unità da 82.5 KV e 125 g con un picco più alto di 0.68 Nm e 1.88 A nominali / 5.22 A di picco. La seconda generazione, a KV più alto, raggiunge una velocità a vuoto di 1388 rpm contro i 1015 rpm del GL40. Per un asse che deve spostarsi rapidamente tra le posizioni la velocità in più è utile; per uno che perlopiù mantiene, la differenza è minore dei 18 g di massa.
GL60: 1.75 Nm di picco a 230 g
Il GL60 è il primo motore della gamma rivolto a carichi di camera più grandi: 230 g con 0.6 Nm nominali e 1.75 Nm di picco, 1.35 A nominali e 4 A di picco a 24 V, in un corpo da Ø69 × 22.3 mm. La velocità nominale scende a 310 rpm con un valore a vuoto di 516 rpm, e il motore è un progetto a 14 coppie polari. La sua scheda ToBMS è rivolta a sistemi gimbal professionali con carichi più pesanti, e la combinazione di KV basso e diametro grande è ciò che rende possibile tutto ciò senza un riduttore.
Assi grandi: GL60 II, GL80 e GL100
Oltre i 250 g i motori entrano nel territorio delle cineprese e delle teste di sensori, dove l'asse deve sostenere massa reale contro la gravità per lunghi periodi.
GL60 II: 24N28P per una coppia più uniforme
Il GL60 II è l’eccezione tra i motori più grandi: uno statore 24N28P in un corpo da Ø70.5 × 33.6 mm e 276 g, con 0.6 Nm nominali e 1.5 Nm di coppia di picco e 1.54 A nominali / 4.09 A di picco. La sua velocità nominale di 319 rpm è la terza più bassa della categoria. Lo schema 24N28P è la specifica che merita attenzione: più cave e più poli significano in genere un'erogazione di coppia più uniforme e un passo di dentellatura inferiore, che è precisamente il requisito di un asse di camera in movimento lento. La sua tensione nominale di 24 V è registrata nella scheda ToBMS e compare nella tabella sopra.
GL80: 1 Nm nominale in un corpo da 312 g
Il GL80 supera la soglia di 1 Nm continuo a 312 g: 1 Nm nominali e 2.9 Nm di picco, 2.8 A nominali e 8.2 A di picco, 48 W di potenza nominale a 24 V, in un ingombro di Ø87 × 22.3 mm con 21 coppie polari. Quel numero di poli, unito a una velocità nominale di 450 rpm, è una configurazione deliberatamente fluida per assi di gimbal medi e grandi, e la corrente di picco di 8.2 A è la più alta della categoria, il che conta nella specifica del driver.
GL100: l'estremità cinematografica della gamma
Il GL100 è il motore più grande qui presente: 698 g, 3 Nm nominali e 7.7 Nm di coppia di picco, 2.9 A nominali e 7.8 A di picco, 41 W di potenza nominale a 24 V in un corpo da Ø106.8 × 34.2 mm. La sua velocità nominale di 130 rpm e la velocità a vuoto di 223 rpm sono le più basse dell'insieme, e anche il suo KV di 9.3 è il più basso: è semplicemente ciò che un asse direct drive da 3 Nm richiede a un'alimentazione a 24 V. È un motore di stabilizzazione di livello cinematografico e, con 698 g, è l'unico modello di questa categoria la cui massa plasmerà l'intero progetto del gimbal e non soltanto il proprio asse.
Dove si impiegano i motori per gimbal
Su ToBMS ogni motore di questa categoria è associato a una sola applicazione, e riflette quanto sia specialistico l'impiego.
Stabilizzazione di camera a terra e in aria
Sistemi gimbal coprono stabilizzatori a mano, gimbal per camera montati su droni e piattaforme di puntamento di precisione. In ogni caso i requisiti sono sempre gli stessi tre: coppia continua per sostenere il carico contro la gravità, dentellatura ridotta per un movimento lento e fluido e assenza di gioco in ogni punto dell'asse, ed è per questo che il direct drive è la scelta predefinita e non una preferenza.
Usi adiacenti della stessa classe di motori
Un motore direct drive a basso KV e con molti poli è anche naturalmente adatto a movimenti lenti e precisi fuori dall'ambito della camera, e la gamma più ampia su ToBMS copre gli impieghi correlati nelle categorie Attuatori robotici e Attuatori QDD, dove lo stesso principio di coppia uniforme a bassa velocità viene applicato con uno stadio di riduzione e un controllore integrato.
Lista di controllo per la selezione
I motori per gimbal sono di solito gli ultimi componenti scelti e i più difficili da cambiare una volta lavorata la geometria della gabbia, quindi vale la pena eseguire queste verifiche prima di emettere i disegni.
Coppia e impiego
- Calcolare la coppia statica che l'asse deve sostenere con la camera nell'orientamento peggiore, incluso il braccio di leva dal centro dell'asse, e confrontarla con la coppia nominale.
- Verificare il caso transitorio rispetto alla coppia di picco, come uno stabilizzatore che arresta un movimento o reagisce a una raffica, ricordando che il picco è un limite termico e non meccanico.
- Confermare corrente nominale e di picco rispetto al driver e verificare la corrente continua rispetto all'autonomia della batteria dove il gimbal è alimentato a batteria.
Meccanica e controllo
- Verificare l'ingombro rispetto allo spazio disponibile attorno alla camera, ricordando che questi motori sono larghi e bassi per progetto.
- Sommare la massa lungo la catena dalla camera verso l'esterno; su un gimbal multiasse i motori piccoli sono portati da quelli grandi.
- Confermare numero di poli e velocità massima rispetto alla capacità di commutazione e alla frequenza di aggiornamento dell'azionamento.
- Verificare che l'asse sia davvero direct drive. Qualsiasi riduzione introdotta tra il motore e il carico reintroduce il gioco che questa classe era stata scelta per evitare.
- Pianificare il percorso dei cavi prima di congelare il progetto della gabbia; un fascio che flette a ogni movimento dell'asse è una rottura per fatica in attesa di accadere.
Domande frequenti
DPerché i motori per gimbal hanno un KV basso?
Perché sono direct drive e funzionano lentamente. Un avvolgimento a basso KV produce più coppia per ampere, che è ciò di cui necessita un asse che si muove lentamente o che mantiene la posizione: il controllore può comandare piccole coppie con precisione a corrente modesta. Tutti i motori di questa categoria funzionano tra 9.3 e 255 KV con velocità nominali in uscita da 130 a 1990 rpm, contro diverse centinaia di KV e decine di migliaia di rpm di un motore di propulsione. Il prezzo è un numero di poli elevato a parità di velocità e una frequenza elettrica più alta, quindi l'azionamento va comunque abbinato al motore.
DChe cos'è la dentellatura e perché conta su un asse di camera?
La dentellatura è la variazione di coppia mentre il rotore passa tra posizioni magnetiche preferenziali. Su un motore di propulsione che gira veloce si media; su un asse di gimbal a cui si comanda di muoversi di pochi gradi al secondo diventa un piccolo disturbo periodico che si vede nel filmato e rende più difficile il controllo fine della posizione. Un numero di poli più elevato e avvolgimenti distribuiti in genere la riducono, ed è per questo che i modelli più grandi qui presentati usano 14, 20 e 21 coppie polari e il GL60 II usa uno statore 24N28P.
DI motori per gimbal hanno gioco?
No, non di per sé. Ogni modello di questa categoria è direct drive, senza riduttore tra rotore e piattaforma della camera, quindi non c'è movimento perso all'inversione né gioco accumulato tra gli stadi. È in gran parte per questo che il direct drive si usa per la stabilizzazione: un asse con riduzione introdurrebbe un errore di posizione che nessun controllore può eliminare del tutto. Il gioco diventa una considerazione solo se tra il motore e il carico si aggiunge uno stadio di riduzione, punto in cui l'asse non si comporta più come un motore per gimbal.
DSi può far funzionare un motore per gimbal alla sua coppia di picco in continuo?
No. La coppia di picco è la coppia massima in uscita specificata in condizioni operative definite ed è limitata dalla temperatura dell'avvolgimento e dai margini dei magneti più che dalla resistenza meccanica. Un asse di gimbal che sostiene una camera contro la gravità svolge esattamente il tipo di lavoro continuo che va dimensionato sulla coppia nominale entro i limiti termici, che su questi motori significa da 0.08 a 3 Nm anziché da 0.28 a 7.7 Nm. La coppia di picco serve per il caso transitorio: arrestare un movimento o reagire a un disturbo.
DQuale motore per un gimbal a mano e quale per uno montato su drone?
Decide il carico utile, non la piattaforma. Un piccolo stabilizzatore a mano che porta una camera compatta si colloca nella fascia da 41 a 125 g: GL30, GL35 e GL40. Un gimbal per drone che porta una camera più grande passa alla fascia da 230 a 312 g, dove GL60 e GL80 erogano da 0.6 a 1 Nm continui. I carichi cinematografici richiedono il GL100 e i suoi 3 Nm di coppia nominale. In ogni caso la massa dei motori scelti è sostenuta dal telaio o dall'operatore, ed è la seconda metà della decisione.
DQuesti motori richiedono un controllore speciale?
Richiedono un azionamento in grado di commutare al numero di poli e alla velocità a cui gira il motore e che supporti l'anello di controllo richiesto da uno stabilizzatore, tipicamente il controllo ad orientamento di campo con feedback di posizione ad alta risoluzione. I numeri di poli qui arrivano a 21, quindi in velocità la frequenza elettrica è diverse volte quella meccanica e la frequenza di aggiornamento dell'azionamento deve essere adeguata. Trattare un motore per gimbal come sostituto diretto di un motore di propulsione su un ESC qualsiasi è una causa comune di vibrazioni inspiegate.
Risorse ufficiali
CubeMars pubblica una documentazione completa di gamma di prodotto che copre la serie GL per gimbal, e ogni modello dispone di una pagina prodotto ufficiale con specifica completa, disegno e documentazione di controllo, ad esempio la gamma di motori per gimbal. Il produttore resta la fonte autorevole per i valori di dentellatura, le raccomandazioni sull'azionamento e il firmware corrente; ToBMS mantiene ricercabile e confrontabile il livello di scoperta dei prodotti.
Dove andare dopo
Se l'obiettivo è selezionare e non fare ricerca, tre strumenti della piattaforma svolgono il lavoro in sequenza. Esplorare l'intera categoria Motori per gimbal per vedere ogni modello e ogni specifica affiancati, filtrare i candidati per coppia, tensione e massa in Selezione, quindi confrontarli tra loro in Confronto prodotti. Dove un asse lento e preciso necessita di un controllore e di uno stadio di riduzione integrati, la categoria Attuatori QDD è la controparte integrata di questa gamma.
In sintesi: dimensionare l'asse sulla coppia continua nell'orientamento peggiore, confermare il transitorio rispetto alla coppia di picco, verificare che numero di poli e velocità si adattino all'azionamento, quindi lasciare che carico utile e ingombro decidano tra l'estremità da 41 g e quella da 698 g della gamma. Su un asse direct drive non c'è alcuna riduzione che possa correggere un errore commesso in una di queste quattro scelte.
Dove la domanda aperta è la tensione di bus più che l’asse, Motori per gimbal da 16V e da 24V, come scegliere esamina che cosa un’etichetta da 16 V o 24 V decide e che cosa non decide nella stessa gamma GL.