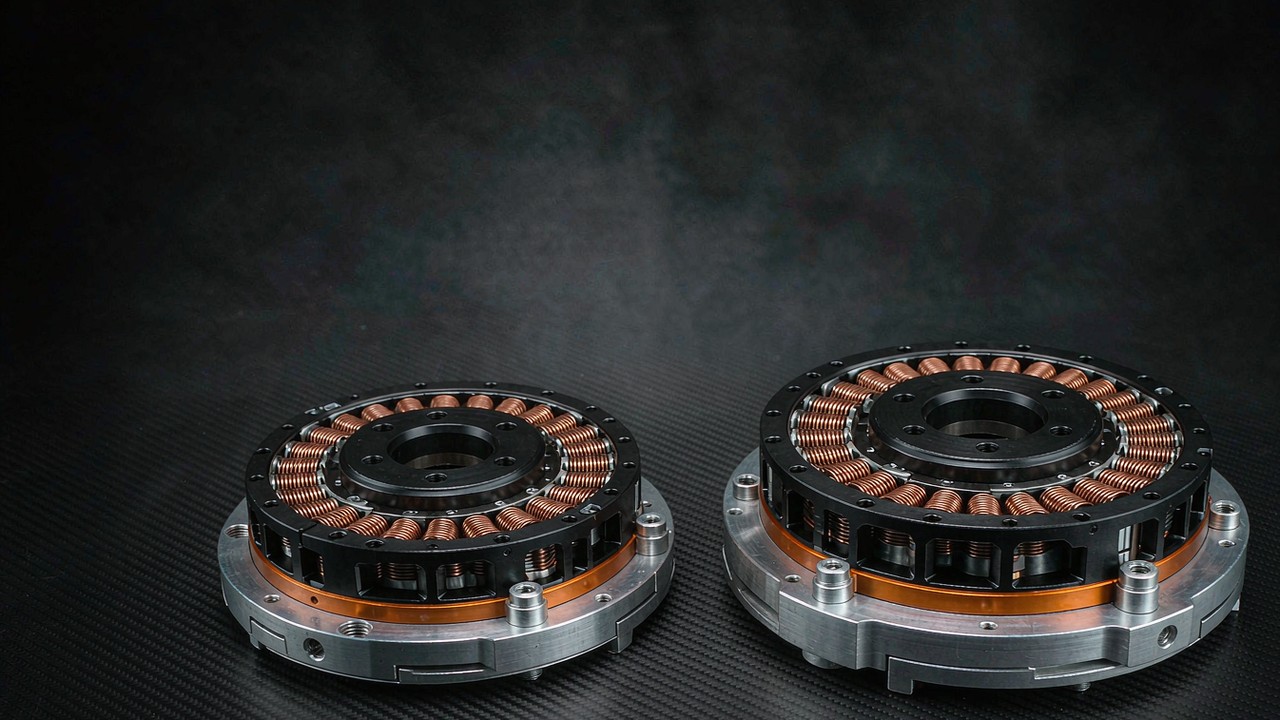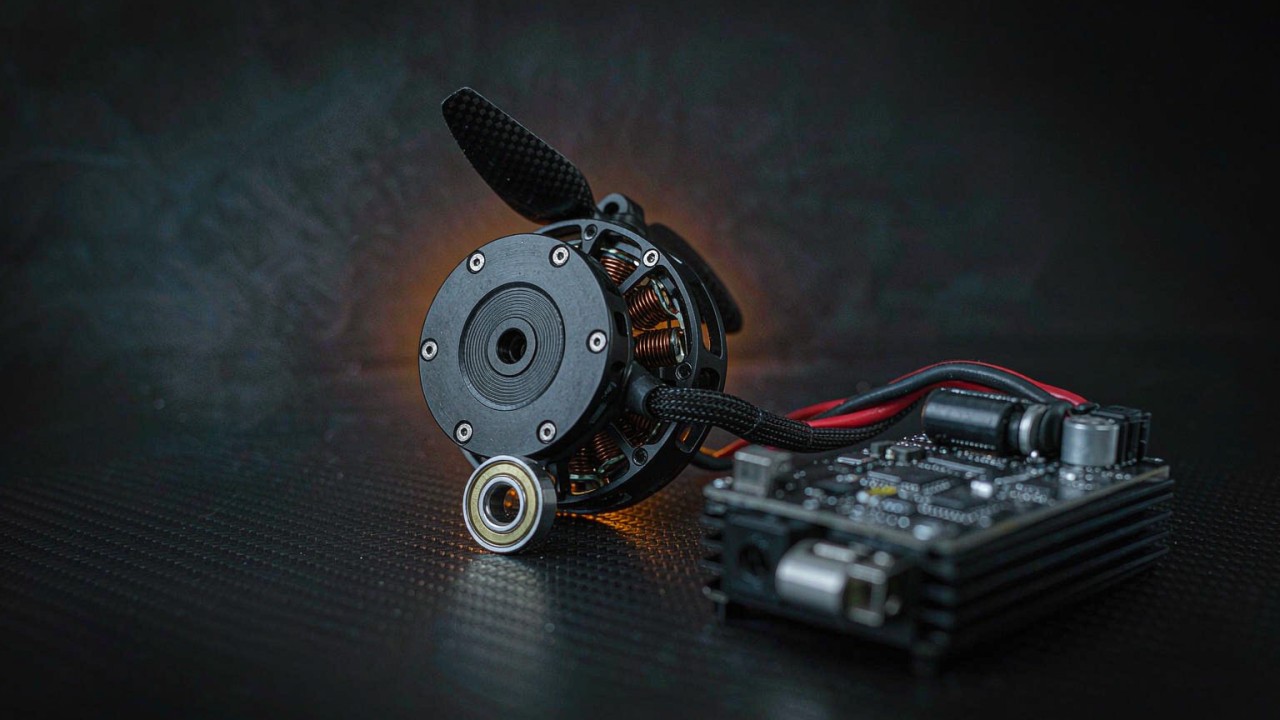
La specifica di motore BLDC e quella del suo regolatore elettronico di velocità (ESC) sono scritte in due linguaggi diversi. La pagina del motore parla in KV, spinta e corrente di picco; la pagina dell’ESC parla in ampere continui, numero di celle e frequenza di commutazione. La maggior parte dei problemi di propulsione imputati al firmware o alla messa a punto si decide nel momento in cui questi due capitolati si confrontano — e il confronto funziona solo quando il lato motore pubblica abbastanza dati perché sia possibile. Questa guida mostra come si esegue in pratica l’abbinamento motore-ESC: quali tre numeri attraversano il confine, come il numero di poli trasforma la velocità meccanica in velocità elettrica, da dove viene realmente il valore di corrente e perché un motore documentato rende l’intero abbinamento motore per droni ed ESC verificabile prima del primo volo.
Risposta rapida
Un motore per droni e un ESC si abbinano su tre valori: il KV, la corrente che il motore assorbirà con l’elica scelta e il numero di celle della batteria. Il KV moltiplicato per la tensione della batteria dà la velocità a vuoto che il controllore deve commutare, e quella velocità moltiplicata per il numero di coppie polari dà la frequenza di commutazione elettrica che deve sostenere. Il valore di corrente decide la taglia del controllore, e il numero di celle decide il tetto di tensione che deve accettare — a piena carica, non al nominale.
L’ordine conta. L’elica e il telaio fissano il requisito di spinta, il requisito di spinta fissa il motore, e il motore con la batteria fissano la corrente e la velocità elettrica. Il controllore viene scelto per ultimo, da numeri che motore ed elica hanno già fissato. Condurre l’abbinamento motore per droni ed ESC nella direzione opposta — scegliere prima un controllore e poi un motore che lo sopporti — finisce quasi sempre con un controllore che lavora vicino al proprio limite termico oppure con un motore tenuto sotto la spinta per cui era stato acquistato.
La differenza pratica tra un abbinamento lineare e uno difficile è di solito la documentazione. Una pagina motore che riporta la spinta a più punti di acceleratore, una corrente di picco con la durata per cui è dichiarata, la configurazione polare e la sezione dei cavi fornisce quanto basta per dimensionare un controllore sulla carta. Un capitolato motore per droni ed ESC costruito su una pagina che riporta solo un KV e una massa non può essere chiuso allo stesso modo, e il divario va recuperato al banco prova.
Il motore è l’ancora, l’ESC è il vincolo
In una catena di propulsione il motore converte la potenza elettrica in spinta, e il controllore decide con quanta rapidità e precisione quella conversione può essere governata. Trattare i due come pari grado tende a produrre un abbinamento motore per droni ed ESC sovradimensionato sul controllore o sottodimensionato sul motore. Trattare il motore come ancora e il controllore come vincolo mantiene la sequenza di dimensionamento nell’ordine corretto, e quell’ordine è la base di ogni esercizio di abbinamento motore-ESC che sopravvive al contatto con il banco.
Che cosa fa l’ESC nella catena
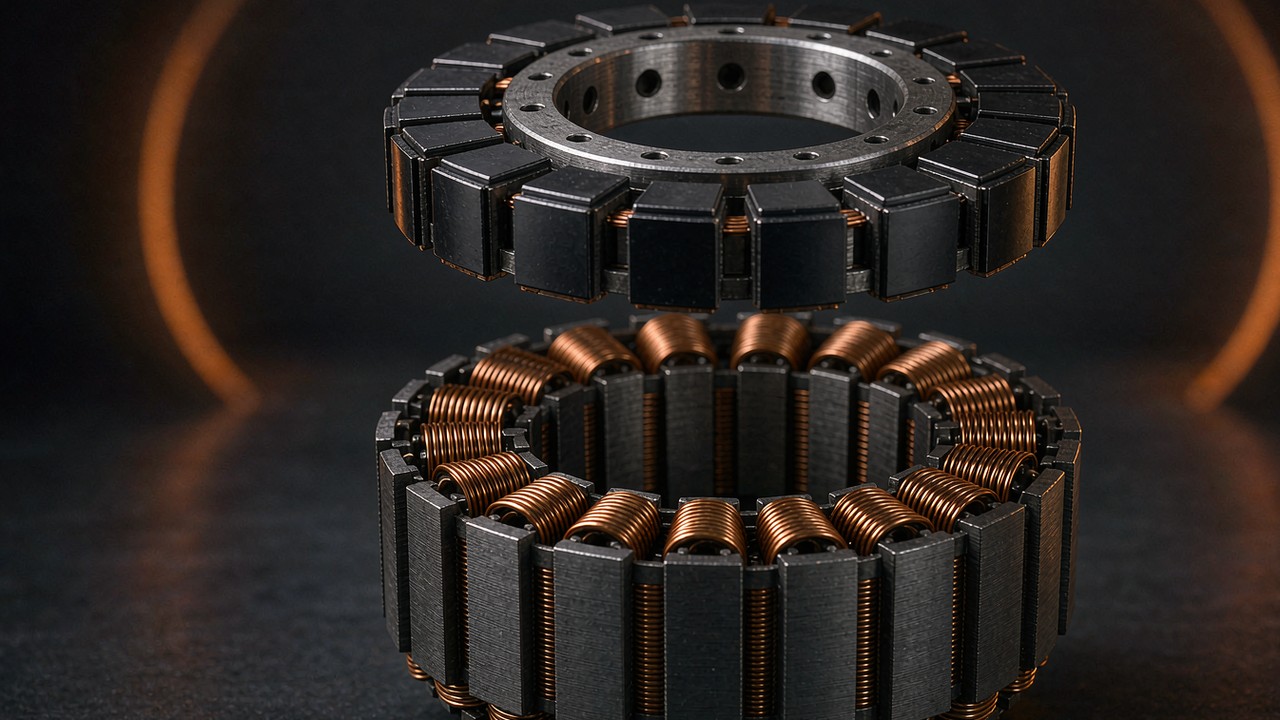
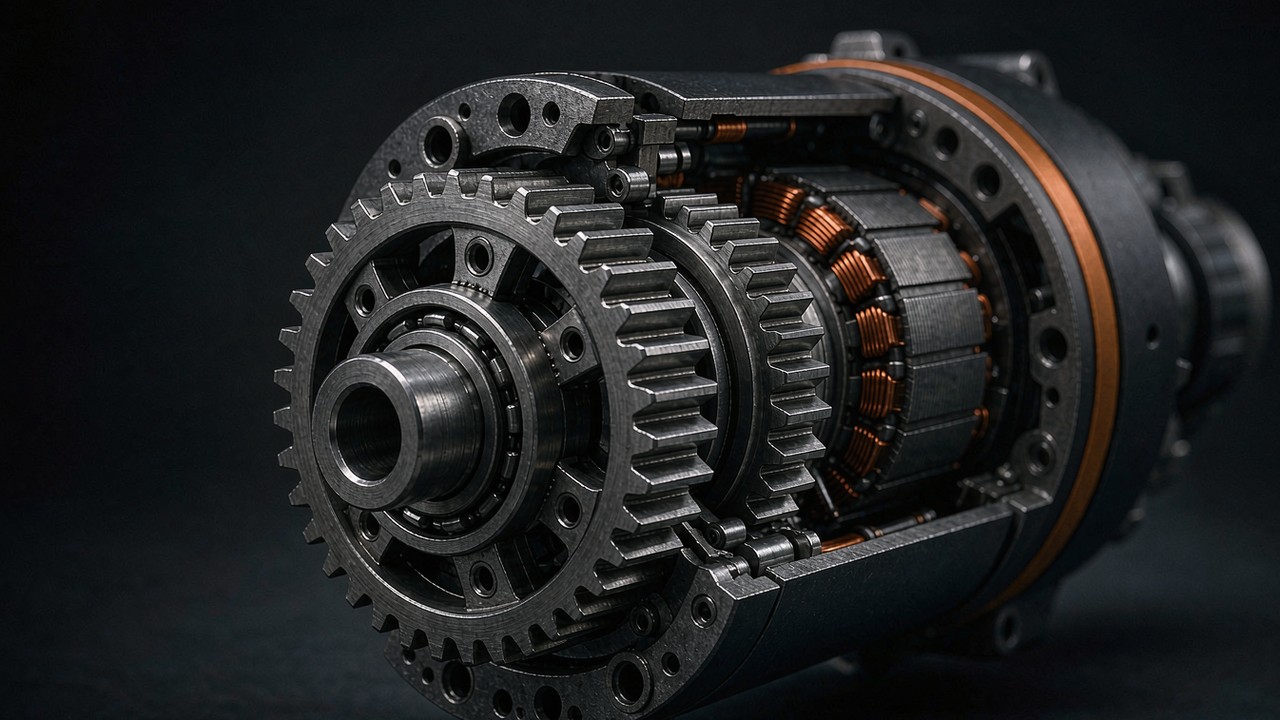
Un controllore brushless non ha spazzole che eseguano la commutazione, quindi sintetizza da sé il campo rotante. Legge la posizione del rotore — da sensori a effetto Hall, dalla forza controelettromotrice o da entrambi — e commuta le tre fasi nella sequenza che mantiene il campo di statore in anticipo sul rotore. Ogni giro elettrico contiene quindi un numero fisso di passi di commutazione, e ogni giro meccanico contiene tanti giri elettrici quante sono le coppie polari del rotore. È questa singola relazione a fare del numero di poli, che sembra un dettaglio del motore, un vincolo sulla coppia motore per droni ed ESC.
Il controllore porta anche tutta la corrente di fase. Su un telaio 12S con un grande motore di sollevamento, quella corrente può restare sopra 150 A per secondi alla volta, e interruttori, shunt e rame devono tutti resistere. Il dispositivo è quindi sia un elemento di temporizzazione sia un elemento di potenza, e i due ruoli hanno limiti distinti: uno è espresso in RPM elettrici, l’altro in ampere e gradi Celsius.
Perché il capitolato del motore viene prima
La spinta è il requisito che il telaio ha realmente. Spinta di stazionamento per rotore, margine di salita e numero di rotori fissano insieme un obiettivo di spinta, e un obiettivo di spinta a un dato diametro di elica e numero di celle indica una banda stretta di taglie di motore. Una volta fissato il motore, i suoi dati pubblicati fissano la corrente con l’elica scelta e la velocità da commutare. Lavorare in questo ordine significa che ogni numero a valle in una specifica motore per droni ed ESC ha una fonte, che è l’unico modo per verificare un abbinamento senza banco.
I tre numeri che attraversano il confine
Tre grandezze passano dal capitolato del motore a quello del controllore: il KV, che converte la tensione della batteria in velocità; la corrente che l’elica assorbirà, che fissa la taglia del controllore; e il numero di poli, che converte la velocità meccanica in frequenza di commutazione elettrica. Una quarta grandezza — la resistenza interna — non dimensiona direttamente il controllore, ma prevede quanta parte della tensione della batteria si perde in calore a corrente elevata, e quindi quanta tensione nominale resta per generare velocità. È spesso questa quarta grandezza a distinguere due abbinamenti motore per droni ed ESC identici sulla carta.
Tre numeri che legano motore per droni ed ESC: KV, corrente di picco e numero di celle
KV: velocità per volt
Il KV è la costante di velocità a vuoto, espressa in giri al minuto per volt. Un motore marcato KV160 gira a circa 160 rpm per ogni volt applicato, quindi su una batteria 12S a 44.4 V nominali raggiunge circa 7104 rpm senza elica montata. Il valore è una proprietà dell’avvolgimento — meno spire di filo più grosso alzano il KV, più spire di filo più sottile lo abbassano — e non dice nulla direttamente sulla coppia. Due motori con lo stesso KV possono differire in modo sostanziale per massa, resistenza e coppia continua, ed è per questo che il solo KV è una base povera per la scelta di motore per droni ed ESC.
Per l’abbinamento con il controllore il KV svolge un solo compito: prevede la velocità che deve essere commutata in cima alla corsa dell’acceleratore. Un motore ad alto KV su un numero di celle basso e un motore a basso KV su un numero di celle alto possono arrivare alla stessa velocità meccanica da direzioni opposte, e il controllore vede in entrambi i casi la stessa frequenza elettrica.
Corrente di picco: che cosa devono portare gli interruttori
La corrente è fissata dal carico, non dall’etichetta del motore. Un motore dichiarato per 57 A di picco assorbe quella corrente solo quando l’elica richiede la coppia che la produce — a pieno acceleratore, su batteria carica, con l’elica specificata. Lo stesso motore con un’elica più piccola assorbe meno e scalda meno; con una più grande assorbe di più e può uscire dalla finestra dichiarata. È il valore che più spesso decide, in pratica, l’accoppiata motore per droni ed ESC.
La corrente di picco pubblicata va quindi letta insieme all’elica e al numero di celle su cui è stata misurata, e insieme alla finestra temporale per cui è valida. Un valore dichiarato su 180 s descrive una situazione termica diversa da uno dichiarato su 15 s, e un controllore dimensionato sulla finestra sbagliata risulterà sovradimensionato oppure non protetto.
Numero di celle: il tetto di tensione
La batteria decide la tensione che il controllore deve bloccare e la velocità che il motore tenterà di raggiungere. Una batteria 12S è 44.4 V nominali ma 50.4 V a piena carica, e una 24S è 88.8 V nominali e 100.8 V a piena carica. I controllori sono tarati sulla tensione che vedranno realmente, quindi in cima alla corsa dell’acceleratore conta il valore a piena carica. Il margine tra la tensione di piena carica della batteria e la taglia del controllore è ciò che assorbe i picchi rigenerativi quando un’elica grande viene decelerata rapidamente — un dettaglio che emerge in un abbinamento motore per droni ed ESC solo quando il numero di celle è alto.
Che cosa deve pubblicare il lato motore
Abbinare un motore per droni e un ESC è un esercizio di lettura incrociata di due insiemi di dati pubblicati. Quando un lato è scarno, il confronto degrada in congetture, e le congetture a 150 A costano caro. Quattro campi fanno la maggior parte del lavoro nell’abbinamento motore-ESC, e ciascuno è visibile su una pagina prodotto ben documentata.
Spinta a più di un punto di acceleratore
Un unico valore di spinta di punta dice a un team di progetto che cosa sa fare il motore a pieno acceleratore con un’elica. Una tabella di spinta che passa per 50 %, 75 % e 100 % dice quanta di quella spinta è disponibile all’acceleratore di crociera effettivo, e quanto costa ogni passo in corrente. Lo stazionamento raramente avviene a pieno acceleratore, quindi sono le righe a acceleratore parziale a decidere autonomia e riscaldamento del controllore — e sono le righe su cui va costruito un abbinamento motore per droni ed ESC.
La durata dietro un valore di corrente
Una corrente di picco senza finestra è un numero incompleto. Un motore che tiene 150 A per 15 s e uno che tiene 150 A per 180 s sono macchine diverse, e la differenza è la massa termica negli avvolgimenti e nello statore. La finestra dice anche al progettista del controllore quanto deve durare la capacità di burst, che è un dato più utile del solo valore di burst.
Configurazione polare e sezione dei cavi
La configurazione polare — scritta come numero di cave e poli, per esempio 12N14P o 36N42P — fissa la frequenza di commutazione elettrica e la regolarità del funzionamento a bassa velocità. La sezione dei cavi fissa la corrente che il cavo può portare senza riscaldamento eccessivo, e quindi se la taglia del controllore può realmente raggiungere il motore. Un controllore da 200 A collegato tramite un cavo dimensionato per 100 A è un sistema da 100 A qualunque cosa dica l’etichetta, ed è uno dei modi più silenziosi in cui un abbinamento motore per droni ed ESC può essere depotenziato.
Resistenza interna e tensione che arriva al motore
La resistenza interna è il campo più piccolo della pagina e uno dei più informativi. A 150 A, un avvolgimento da 40 mΩ fa cadere 6 V — una frazione significativa di una batteria da 44.4 V — e dissipa 900 W di calore dentro il motore. Due motori con lo stesso KV e la stessa spinta possono avere resistenze molto diverse, e quello a resistenza più bassa terrà meglio la velocità sotto carico e scalderà meno a parità di corrente. Per un abbinamento motore per droni ed ESC in cima all’intervallo di corrente, questo singolo campo spiega spesso una differenza che i numeri di punta non spiegano.
Undici schede AT e V lette come un unico insieme di specifiche
Le schede che seguono provengono dalle pagine del produttore di undici modelli T-Motor, divise tra la famiglia AT per ala fissa e la famiglia V per sollevamento. Sono presentate come un unico insieme perché mostrano lo stesso problema di motore per droni ed ESC su tre scale molto diverse: un motore da 60 g su 4S, un motore da 350 g su 12S e un motore da 1680 g su 24S. Per il lato ala fissa dell’insieme, il lato telaio della scelta è sviluppato in Motori BLDC per modello ad ala fissa: abbinare KV, elica e potenza di crociera.
| Modello | KV | LiPo | Potenza massima (W) | Corrente di picco (A) | Spinta massima (g) |
|---|---|---|---|---|---|
| Motore per droni T-Motor AT2312 KV1150 | 1150 | 2-4S | 350 | 25 (180 s) | 1244 |
| AT2317 KV880 | 880 | 2-4S | 350 | 25 (180 s) | 1670 |
| AT2321 KV950 | 950 | 2-4S | 450 | 30 (180 s) | 1912 |
| AT2820 KV880 | 880 | 3-4S | 700 | 45 (180 s) | 2755 |
| AT2826 KV900 | 900 | 3-4S | 820 | 57 (180 s) | 3409 |
| Motore per droni T-Motor AT4125 KV250 | 250 | 12S | 2200 | 50 (180 s) | 7053 |
| V804 KV170 | 170 | 12S | 5200 | 115 (durata non pubblicata) | 17358 |
| V807 KV170 | 170 | 12S | 6800 | 150 (durata non pubblicata) | 20997 |
| Motore per drone VTOL T-Motor V10 KV160 | 160 | 12S | 7000 | 155 (durata non pubblicata) | 27976 |
| V10L KV170 | 170 | 12S | 9000 | 196 (durata non pubblicata) | 31798 |
| Motore per drone VTOL T-Motor V13L KV65 | 65 | 24S | 6000 | 190 (15 s) | 55454 |
Fonte: pagine prodotto del produttore per ciascun modello. I valori di spinta sono i massimi dichiarati per il modello e dipendono dall’elica usata nella prova del produttore. Un valore tra parentesi dopo la corrente è la durata su cui quel picco è dichiarato; dove la pagina non riporta alcuna durata, la parentesi indica durata non pubblicata. Per il V13L la potenza pubblicata e la corrente pubblicata alla tensione nominale 24S non concordano, quindi la riga è usata qui solo per spinta e corrente, in attesa di un chiarimento della condizione di prova da parte del produttore; la potenza pubblicata di quella riga non è usata in alcun confronto spinta-potenza.
Le righe AT per ala fissa
Le righe AT vanno da 60 g a 350 g e da 2S a 12S. Dall’AT2312 all’AT2321 la banda resta la stessa, 350-450 W su 2-4S, e la progressione di spinta da 1244 g a 1912 g viene in gran parte dallo statore più lungo più che dal KV, che si muove in entrambe le direzioni sui tre: 1150, 880 e 950 rpm/V. AT2820 e AT2826 portano la stessa architettura 12N14P fino a 700 W e 820 W su 3-4S. AT4125 passa a 12S e 2200 W, e il suo KV scende a 250 rpm/V — l’avvolgimento è molto più lento perché la tensione della batteria è molto più alta.
Le righe V per sollevamento
Le righe V sono il lato sollevamento dello stesso problema. V804 e V807 condividono KV170 e 12S ma differiscono per volume di statore, che si manifesta come 5200 W contro 6800 W e 17358 g contro 20997 g di spinta. V10 e V10L condividono l’architettura 36N42P e il 12S, e il V10L più grande scambia KV170 con KV160 passando da 7000 W a 9000 W. V13L è l’eccezione: 42N38P, KV65, 24S e 55454 g di spinta da un motore da 1680 g. Lette come insieme, queste righe mostrano quanto può muoversi un capitolato motore per droni ed ESC sul solo volume di statore.
Un controllo incrociato da dieci secondi
La corrente di picco moltiplicata per la tensione nominale della batteria dovrebbe avvicinarsi alla potenza massima pubblicata. Per il V10, 155 A a 44.4 V danno circa 6882 W contro 7000 W pubblicati. Per il V10L, 196 A a 44.4 V danno circa 8702 W contro 9000 W. Per l’AT2826, 57 A a 14.8 V danno circa 843 W contro 820 W. La concordanza non è esatta — i valori provengono da punti diversi della curva di prova — ma una riga in cui il prodotto è lontano dalla potenza dichiarata è una riga da verificare prima di usarla per dimensionare un controllore in una decisione di abbinamento motore-ESC.
Il numero di poli trasforma gli RPM in frequenza di commutazione
Coppie polari, non poli
La frequenza elettrica dipende dalle coppie polari. Un motore 12N14P ha 14 magneti, cioè 7 coppie polari, quindi un giro meccanico contiene sette giri elettrici. Un motore 36N42P ha 21 coppie polari, e un motore 42N38P ne ha 19. A parità di velocità meccanica, queste tre configurazioni presentano al controllore frequenze elettriche in rapporto di 7 a 21 a 19. Nient’altro in un capitolato motore per droni ed ESC è facile da trascurare quanto questo rapporto, e la versione del calcolo per il lato sollevamento è esposta in Motori per droni VTOL: bilanciare spinta in hovering ed efficienza di crociera.
Un esempio svolto a 24S
Il V13L è marcato KV65 su 24S. A 88.8 V nominali, il KV moltiplicato per la tensione dà circa 5772 rpm all’albero senza elica montata. Con 19 coppie polari sono circa 109668 giri elettrici al minuto. La stessa aritmetica sul V10 a KV160 e 12S dà circa 7104 rpm meccanici, che con 21 coppie polari sono circa 149184 rpm elettrici — una frequenza elettrica più alta da una combinazione che sembra più lenta, unicamente per il numero di poli.
Che cosa deve fare il controllore con questo numero
Gli RPM elettrici sono la frequenza alla quale il controllore deve risolvere la posizione del rotore e commutare le fasi. È il numero da confrontare con il limite di commutazione dichiarato di un controllore, ed è il numero che spiega perché un motore di sollevamento con molti poli può essere più difficile da pilotare di un motore a basso KV di potenza simile. I valori sopra sono stime a vuoto da costanti pubblicate, quindi sono estremi superiori: sotto carico d’elica l’albero rallenta e la frequenza elettrica scende con esso. Stimare in cima all’intervallo resta l’abitudine corretta, perché il momento di minor carico — una botta di acceleratore su batteria carica — è esattamente quello in cui un abbinamento motore per droni ed ESC ha più probabilità di perdere il sincronismo.
Margine di corrente: da dove viene la taglia dell’ESC
Un ESC per un motore per droni è dichiarato in coppia: un valore continuo che può essere mantenuto a tempo indefinito e un valore di burst valido per un numero dichiarato di secondi. Il motore pubblica una coppia simile, anche se spesso solo come picco con finestra. Una regola utilizzabile è che la taglia continua dovrebbe coprire la corrente che l’elica assorbe nella condizione dominante della missione — stazionamento per un multirotore, crociera per un’ala fissa — e la taglia di burst dovrebbe coprire il picco del motore almeno nella stessa finestra dichiarata dal motore. L’aritmetica spinta-margine che sta dietro a questa regola è esposta in Dimensionare un motore per droni ad alta spinta: carico utile, rendimento e margine termico.
Dimensionare sul solo picco del motore è un errore comune nella direzione opposta: un controllore acquistato per corrispondere a un picco di 196 A può avere massa e costo doppi rispetto a quanto serve a una macchina che assorbe 60 A in stazionamento e tocca il picco per due secondi in salita. L’abbinamento motore per droni ed ESC è quindi un abbinamento alla missione, non al massimo di ogni campo.
Il divario tra banco e telaio
I valori di spinta e corrente del produttore sono misurati al banco con un’elica dichiarata, un’alimentazione stabile e flusso d’aria libero. In un telaio lo stesso motore vede un’aspirazione più calda, un’alimentazione meno ideale e un’elica che si scarica diversamente in volo traslato. La corrente a un dato acceleratore può quindi differire dalla tabella in entrambe le direzioni, ed è per questo che un primo volo ad acceleratore ridotto con corrente registrata vale più di un accurato abbinamento sulla carta.
Bande di tensione e numero di celle che l’ESC deve accettare
Nominale contro piena carica
Una batteria 12S è chiamata 44.4 V e legge 50.4 V da carica; una 24S è chiamata 88.8 V e legge 100.8 V. I controllori sono dichiarati per la tensione che devono sopportare, e il caso da sopportare è la batteria piena più tutto ciò che l’elica respinge durante la decelerazione. Un controllore dichiarato per 50 V su una batteria 12S non ha margine a piena carica; uno dichiarato per 60 V sì, e quel margine è l’assicurazione più economica della catena.
Le bande nelle schede
Le undici schede cadono in tre bande. Il gruppo da AT2312 a AT2321 opera su 2-4S, il che porta una batteria 4S a 16.8 V di piena carica e mantiene la scelta del controllore nella classe piccola ed economica. AT2820 e AT2826 aggiungono una cella e restano nella stessa classe. AT4125 e i quattro motori V di sollevamento operano su 12S, ed è qui che la scelta del controllore inizia a contare per il margine di tensione e dove le taglie continue da 100 A diventano normali. V13L opera su 24S e sta solo in cima all’intervallo, con il numero di celle più alto e il KV più basso dell’insieme — la combinazione che mette la massima distanza tra tensione nominale e di piena carica in una singola decisione motore per droni ed ESC. Il lato tensione del compromesso più ampio è sviluppato in Motore BLDC per UAV a lunga autonomia: efficienza, massa e tensione del bus.
Dove la tensione della batteria è fissata da un telaio esistente invece che da una scelta, il confronto lato sollevamento di insiemi di propulsione completi è una via più rapida di una ricerca su singolo motore: Serie T-Motor VL: 16 set propulsivi VTOL da 12 kg a 150 kg di MTOW.
Il carico dell’elica decide la corrente, non l’etichetta
Stesso KV, elica diversa
Due motori con lo stesso KV e lo stesso numero di celle possono assorbire correnti molto diverse dalla stessa batteria, perché la corrente segue la coppia richiesta dall’elica. Un diametro maggiore o un passo più alto caricano il motore di più a ogni regolazione di acceleratore, e la corrente sale più rapidamente della spinta. È per questo che un motore che sembra a proprio agio con un’elica da 10 in può uscire dalla propria finestra con una da 12 in, e che l’elica appartiene al capitolato di abbinamento motore-ESC, non a valle di esso.
Leggere la spinta per ampere
Dividere la spinta pubblicata per la corrente pubblicata allo stesso punto di prova dà un indice di efficienza grossolano per confrontare i candidati, ed è il numero che decide l’autonomia. L’AT2312 restituisce circa 50 g per ampere al proprio punto di picco; l’AT4125 restituisce circa 141 g per ampere. Il confronto non è omogeneo — i due sono misurati su eliche diverse in punti diversi della curva — ma entro una stessa famiglia e una stessa condizione di prova l’indice separa le combinazioni efficienti da quelle soltanto potenti.
Una sequenza di abbinamento dall’elica all’ESC
Cinque passi, in questo ordine, mantengono ogni numero di un abbinamento motore per droni ed ESC riconducibile a una fonte.
Passo uno: fissare l’obiettivo di spinta. La spinta di stazionamento per rotore deriva dalla massa totale, dal numero di rotori e dal margine spinta-peso che la missione richiede. Margine di salita e di vento si aggiungono qui, non dopo.
Passo due: scegliere l’elica e il numero di celle. Questi due elementi insieme fissano il punto di funzionamento. Un’elica più grande a un KV più basso e un’elica più piccola a un KV più alto possono raggiungere la stessa spinta, e la scelta scambia il carico di disco con la massa del motore.
Passo tre: scegliere il motore dalla spinta all’acceleratore di crociera. La riga pertinente è quella all’acceleratore che l’aeromobile mantiene nella missione, non il valore di punta a pieno acceleratore. Leggere anche la corrente di quella riga, perché è la corrente che il controllore porterà per la maggior parte del volo.
Passo quattro: convertire il motore in un capitolato per il controllore. Moltiplicare il KV per la tensione di piena carica della batteria per ottenere il tetto di velocità, moltiplicare per le coppie polari per la frequenza elettrica, e prendere la corrente di picco con la sua finestra. Quei quattro valori sono l’intero capitolato.
Passo cinque: selezionare un ESC per un motore per droni con margine su tutti e tre gli assi. Corrente continua sopra la corrente di missione, corrente di burst sopra il picco del motore almeno nella finestra dichiarata, e una tensione di targa sopra la tensione di piena carica della batteria. Confermare che la sezione dei cavi e il connettore corrispondano alla corrente che il controllore può erogare, perché una discrepanza lì depotenzia la catena in silenzio.
Dove emerge per primo un disallineamento tra motore per droni ed ESC
Perdita di sincronismo ad alta frequenza elettrica
Il primo sintomo di un limite di commutazione che si avvicina è di solito una perdita di sincronismo sotto una rapida variazione di acceleratore: il motore balbetta, il controllore si spegne e la macchina perde un angolo. Accade nel momento di minor carico e massima frequenza, che è esattamente la condizione che una stima della frequenza elettrica serve a prevedere. Un controllore con più margine di temporizzazione, o un motore con meno coppie polari a parità di spinta, spostano entrambi il margine nella direzione giusta.
Calore negli interruttori
Un ESC per un motore per droni che lavora vicino alla propria taglia continua scalda prima di guastarsi, e il calore si concentra negli interruttori e nello shunt. Uno stazionamento prolungato all’80 % di una taglia continua in aria ferma è una cosa diversa dalla stessa corrente in un flusso d’aria di 25 km/h. Il margine termico fa parte dell’abbinamento motore per droni ed ESC, non è un suo affinamento.
Risoluzione dell’acceleratore e caduta di tensione
Un controllore sovradimensionato per il motore passa il fondo della propria scala facendo molto poco, e una batteria vicina al proprio limite di corrente cala sotto carico, il che abbassa la tensione che il motore vede e quindi la velocità che produce. Entrambi gli effetti si manifestano come una macchina che sembra poco reattiva nel punto in cui la reattività conta di più — durante un recupero o una raffica. Nessuno dei due si risolve cambiando soltanto il controllore.
Perché un motore documentato rende verificabile l’abbinamento motore-ESC
Ogni passo della sequenza sopra dipende da un numero pubblicato. Dove la pagina del motore riporta spinta a più punti di acceleratore, una corrente di picco con la sua finestra, una configurazione polare e una sezione dei cavi, il capitolato del controllore esce dall’aritmetica e può essere verificato da un secondo ingegnere senza toccare l’hardware. Dove quei campi mancano, le stesse decisioni vanno recuperate al banco prova, e un banco prova a 150 A non è un sostituto economico di una specifica.
È questo l’argomento pratico per acquistare da produttori che pubblicano dati di propulsione completi invece di un KV di punta e una massa. Una tabella di spinta pubblicata è un impegno: nomina l’elica, il numero di celle e i punti di acceleratore, e può essere rimisurata. Una corrente di picco pubblicata con una finestra dichiarata è un’affermazione termica confrontabile tra modelli. Un numero di poli rende calcolabile la frequenza elettrica prima che il controllore sia scelto, e una sezione dei cavi rende verificabile il percorso della corrente da un capo all’altro. Nessuno di questi campi è esotico, e tutti sono visibili nelle schede usate in questo articolo — ed è ciò che trasforma l’abbinamento motore-ESC da opinione in verifica documentale.
La stessa logica vale per il lato controllore: un controllore le cui taglie continua e di burst sono dichiarate con le rispettive condizioni di prova può essere abbinato a un motore allo stesso modo. Quando entrambi i lati pubblicano, l’accoppiata motore per droni ed ESC smette di essere questione di opinione e diventa un calcolo che o si chiude o non si chiude.
Punti chiave
- L’elica fissa la spinta, la spinta fissa il motore, e il motore con la batteria fissano il capitolato del controllore — in quest’ordine, e quell’ordine è tutto l’abbinamento motore-ESC.
- Il KV moltiplicato per la tensione di piena carica della batteria dà il tetto di velocità; moltiplicato per le coppie polari dà la frequenza di commutazione elettrica su cui si misura un limite del controllore.
- Una corrente di picco ha senso solo con la sua durata e la sua elica di prova. Un valore a 15 s e un valore a 180 s descrivono realtà termiche diverse.
- La tensione di targa del controllore va confrontata con la tensione di piena carica della batteria, non con quella nominale.
- La sezione dei cavi e la taglia del connettore fanno parte del budget di corrente; un controllore da 200 A dietro un cavo da 100 A è un sistema da 100 A.
- Una resistenza interna più bassa tiene meglio la velocità sotto carico e scalda meno a parità di corrente, il che conta soprattutto in cima all’intervallo.
- Un abbinamento motore per droni ed ESC documentato può essere verificato sulla carta prima del primo volo; uno non documentato va recuperato al banco.
Domande frequenti
DChe taglia di corrente serve a un ESC per un motore per droni?
Quanto basta per la condizione dominante della missione sulla taglia continua, e per il picco del motore sulla taglia di burst almeno nella finestra dichiarata dal motore. La corrente che l’elica assorbe in stazionamento o in crociera sta ben sotto il valore continuo, mentre il picco compare solo in salita e con batterie cariche. Dimensionare sul solo picco del motore tende a produrre un controllore più pesante e più costoso di quanto la missione richieda.
DIn che modo il numero di poli cambia la frequenza di commutazione che un ESC deve seguire?
Un giro meccanico contiene tanti giri elettrici quante sono le coppie polari del rotore, quindi la frequenza elettrica è la velocità dell’albero moltiplicata per le coppie polari. Un rotore a 42 poli alla stessa velocità d’albero presenta il triplo della frequenza di commutazione di un rotore a 14 poli. I controllori hanno una frequenza finita alla quale possono risolvere la posizione e commutare le fasi, ed è per questo che un numero di poli alto riduce il margine di temporizzazione anche quando corrente e tensione sembrano comode.
DPerché un disallineamento si manifesta come calore prima che come perdita di spinta?
Perché le perdite resistive e di commutazione salgono con la corrente prima che l’elica smetta di produrre spinta. Un controllore all’80 % della propria taglia continua in aria ferma scalda più della stessa corrente in un flusso d’aria di 25 km/h, e il calore si concentra negli interruttori e nello shunt. La spinta crolla solo quando il controllore si depotenzia o perde il sincronismo, e a quel punto il margine termico è già stato speso.
DChe cosa succede quando la banda di tensione dell’ESC è più stretta del numero di celle del motore?
Il controllore vede più della propria taglia a piena carica, prima che sia applicato qualsiasi acceleratore. Una batteria 12S arriva a 50.4 V e una 24S a 100.8 V, quindi un controllore dichiarato sotto quei valori non ha margine di tenuta all’inizio del volo né durante la decelerazione di un’elica grande. La taglia deve superare la tensione di piena carica, non quella nominale.
DUna taglia di corrente più alta è un abbinamento più sicuro per un dato carico d’elica?
Non automaticamente. Un controllore più grande aggiunge massa e costo, e non risolve un limite di commutazione né un problema di margine di tensione. Quello che compra è margine termico alla corrente di missione, che conta dove il flusso d’aria sul controllore è scarso. La taglia dovrebbe seguire la corrente pubblicata con l’elica e il numero di celle scelti, più la frequenza elettrica alla velocità risultante.
DChe cosa aggiunge una tabella di spinta pubblicata a un abbinamento motore-ESC?
Rende l’abbinamento verificabile invece che presunto. Una tabella che nomina l’elica, il numero di celle e i punti di acceleratore permette di leggere direttamente la corrente all’acceleratore di missione, e di verificare il picco rispetto alla sua finestra. Senza di essa gli stessi numeri vanno recuperati al banco prova, ed è per questo che schede documentate accorciano il percorso da una scelta di motore a una scelta di controllore.
Risorse ufficiali
Le pagine del produttore dietro ogni scheda riportano le condizioni di prova complete, comprese l’elica e il numero di celle usati per i valori di spinta e corrente. Per la serie AT e la serie V, quelle pagine sono la fonte primaria di ogni numero nella tabella di confronto, e vanno consultate prima di fissare la scelta finale del controllore.
Esplorare motori per droni per telai ad ala fissa e VTOL
Le singole schede citate sopra sono raccolte in Selezione, accanto alle categorie di telaio a cui servono, compresa Modello ad ala fissa. Dove una pagina di motore e una di controllore non concordano sulla stessa corrente, l’elica e il numero di celle dietro ciascun valore sono la prima cosa da confrontare.