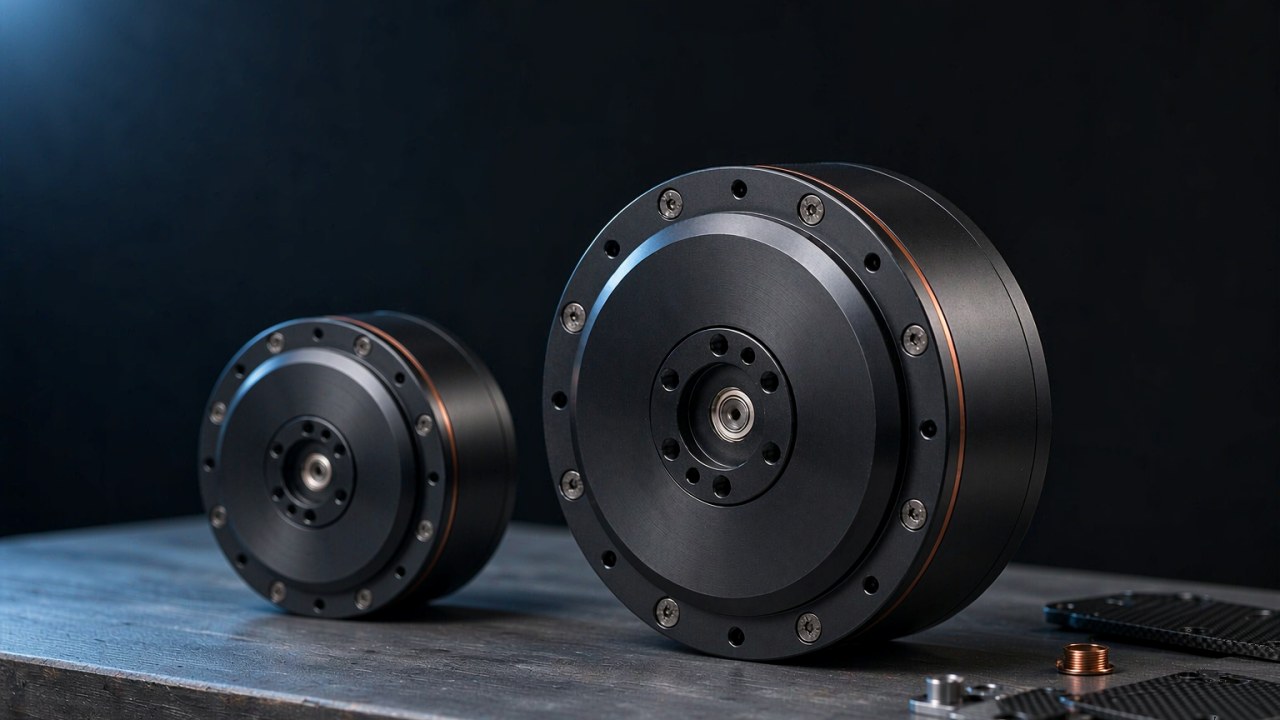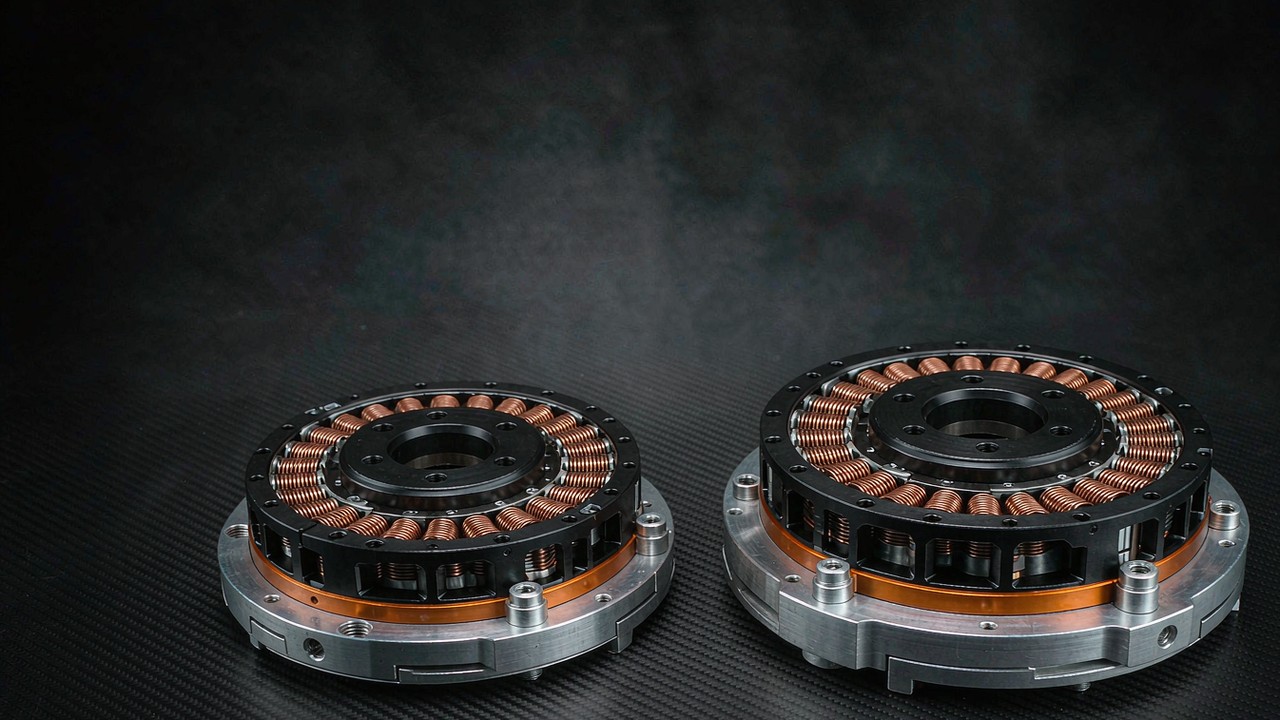
La serie AKE di CubeMars arriva ora fino a 140 g. Due nuovi moduli, l’AKE40-6 KV90 e l’AKE50-8 KV110, si collocano sotto l’AKE60-8 da 260 g che in precedenza occupava l’estremo inferiore della famiglia. Entrambi sono attuatori QDD compatti costruiti attorno a uno stadio planetario a basso rapporto, entrambi funzionano su un bus a 24 V ed entrambi lasciano fuori dal modulo la scatola e la scheda driver, così che il telaio possa essere progettato attorno a loro. Questa guida confronta i due moduli sui valori rispetto ai quali un giunto indossabile viene di norma valutato — massa, coppia, rapporto di riduzione, coppia di retroazione e gioco — e tiene le applicazioni pubblicate dal produttore separate dalle verifiche a livello di sistema che restano comunque da fare.
Risposta rapida
L’AKE40-6 KV90 è il più leggero dei due con 140 g, con uno stadio planetario 6:1, 1.8 Nm di coppia nominale e 5.5 Nm di coppia di picco a 260 rpm nominali e 330 rpm a vuoto. L’AKE50-8 KV110 pesa 190 g e impiega uno stadio 8:1, con 2.5 Nm nominali e 7.5 Nm di picco a 240 rpm nominali e 320 rpm a vuoto. Entrambi mantengono il gioco entro 0.15° ed entrambi sono dichiarati a 24 V.
La separazione è deliberata ed è visibile nei valori pubblicati, non dedotta dal solo rapporto. Il modulo 6:1 è dichiarato a 5.5 Nm di picco con 0.05 Nm di coppia di retroazione; il modulo 8:1 a 7.5 Nm di picco con 0.09 Nm. Un rapporto più basso riduce in genere l’inerzia riflessa, ma i due valori riflettono anche motori e dettagli di trasmissione diversi, quindi la differenza non può essere attribuita al rapporto in sé.
Nessun attuatore QDD compatto, tra i due, integra una scatola o una scheda driver a bordo. È una scelta di progetto più che una lacuna: un telaio di esoscheletro prende forma attorno a un arto, e un modulo che si imbullona a una staffa dedicata trae più vantaggio da una base motore nuda che da un carter universale.
Perché due attuatori della classe 200 g estendono la serie AKE
Che cosa copriva prima la serie
Fino all’arrivo di questi due moduli la famiglia AKE partiva da 260 g. L’AKE60-8 KV80 copriva l’estremo leggero con 5 Nm nominali e 12.5 Nm di picco, l’AKE80-8 KV30 passava a 570 g e 12 Nm nominali su un bus a 48 V, e l’AKE90-8 KV35 chiudeva la gamma a 1400 g con 55 Nm nominali e 170 Nm di picco. Sotto i 260 g la famiglia non offriva nulla, perciò i più piccoli giunti di Esoscheletro — dita, polsi, caviglie, ortesi per piede cadente — venivano di norma serviti da kit frameless oppure da trasmissioni a cinghia e a cavo, perché ogni opzione AKE era più grande del giunto che doveva azionare.
Che cosa cambiano i due nuovi moduli
Un attuatore QDD compatto da 140 g cambia l’aritmetica all’estremità di un arto, a condizione che il resto dell’assieme venga contato insieme a esso. La massa collocata su un polso o su una caviglia viene accelerata a ogni passo, e più è lontana dal tronco più costa portarla. Ma 140 g è il modulo, non il giunto assemblato: staffe, elementi di fissaggio, cablaggi ed elettronica di azionamento si sommano tutti a quella cifra. Un motore montato a distanza e che aziona il giunto tramite un cavo Bowden è un’architettura diversa, con conseguenze proprie su massa, attrito e controllo, e la sola massa del modulo non stabilisce quale soluzione sia più leggera o più facile da indossare. Ciò che il modulo più piccolo offre è una lunghezza assiale di 24.5 mm, che può aiutare l’integrazione dove il giunto deve restare compatto.
L’attuatore QDD compatto da 190 g svolge lo stesso compito una taglia più su. A 22.5 mm è più sottile lungo l’asse del fratello minore nonostante il diametro maggiore, il che può adattarsi a un tutore che deve stare vicino all’arto. Se questo valga i 50 g in più dipende dal telaio, dall’orientamento di montaggio e dallo spazio necessario per connettori e passaggio dei cavi.
Perché un modulo 6:1 e un modulo 8:1 arrivano insieme
Due rapporti coprono due requisiti diversi di coppia e velocità, non due categorie fisse di giunto. Uno stadio 6:1 lascia più velocità in uscita e riduce in genere l’inerzia riflessa, il che è utile dove un giunto si muove su un arco ampio con poco carico. Uno stadio 8:1 baratta parte di quella velocità con la moltiplicazione della coppia, il che si adatta a un giunto che richiede più uscita a velocità inferiore. Quale dei due un dato giunto debba usare lo stabiliscono il suo profilo coppia-velocità e il ciclo di lavoro; il rapporto è un dato in ingresso di quella decisione, non la risposta.
AKE40-6 KV90 e AKE50-8 KV110: specifiche a confronto
La tabella seguente mette ciascun nuovo attuatore QDD compatto accanto alle tre taglie AKE già esistenti. I valori sono quelli pubblicati dal produttore per ciascun modello; dove un dato manca viene omesso anziché stimato.
| Specifica | AKE40-6 KV90 | AKE50-8 KV110 | AKE60-8 KV80 | AKE80-8 KV30 | AKE90-8 KV35 | Unità |
|---|---|---|---|---|---|---|
| Tensione nominale | 24 | 24 | 24 | 48 | 48 | V |
| Potenza nominale | 50 | 65 | 95 | 188 | 700 | W |
| Coppia nominale | 1.8 | 2.5 | 5 | 12 | 55 | Nm |
| Coppia di picco | 5.5 | 7.5 | 12.5 | 30 | 170 | Nm |
| Corrente nominale | 2.5 | 3 | 4.8 | 4.8 | 21 | A |
| Corrente di picco | 8 | 9 | 12 | 12 | 72 | A |
| Velocità nominale | 260 | 240 | 180 | 150 | 120 | rpm |
| Velocità a vuoto | 330 | 320 | 240 | 195 | 210 | rpm |
| Rapporto di riduzione | 6:1 | 8:1 | 8:1 | 8:1 | 8:1 | — |
| Gioco | 0.15 | 0.15 | 0.15 | 0.15 | 0.15 | ° |
| Massa | 140 | 190 | 260 | 570 | 1400 | g |
| Diametro esterno | 51 | 61.2 | 69 | 87 | 107.5 | mm |
| Lunghezza assiale | 24.5 | 22.5 | 25 | 32 | 43.5 | mm |
| Coppie polari | 14 | 14 | 14 | 21 | 21 | — |
Valori pubblicati nelle pagine prodotto del produttore per ciascun modello AKE. Il gioco è dichiarato in gradi; la serie AKE è pubblicata come 9 arcmin, che equivalgono a 0.15°. Il KV è contenuto nel nome del modello anziché ripetuto come colonna. I valori di coppia sono sul lato giunto del riduttore, non sull’albero motore.
Una avvertenza vale per le righe di coppia. La coppia nominale va interpretata alle condizioni operative e termiche specificate dal produttore, non come un valore prelevabile in continuo in qualsiasi installazione. La scelta del giunto deve inoltre tenere conto del profilo coppia-velocità richiesto, del ciclo di lavoro, delle condizioni di montaggio e di raffreddamento e dei carichi transitori; la coppia di picco non va trattata come un valore di esercizio continuo.
Leggendo insieme le prime due colonne, i due moduli sembrano vicini: li separano 50 g di massa, 0.7 Nm di coppia nominale e un solo gradino di rapporto di riduzione. È invece la riga della tensione a separare la famiglia: i due nuovi moduli e l’AKE60-8 funzionano a 24 V, mentre l’AKE80-8 e l’AKE90-8 sono pubblicati a 48 V. Su un dispositivo indossabile alimentato a batteria quella riga cambia l’architettura di alimentazione. Un dispositivo che mescola le due tensioni richiede una soluzione compatibile, siano pacchi separati, un convertitore DC-DC o un’altra impostazione, e la scelta appartiene al sistema più che al modulo.
Le righe di corrente sono dati in ingresso per la scelta del driver, non una regola di scelta. Un assorbimento di 2.5 A nominali sull’AKE40-6 e di 3 A sull’AKE50-8 descrive la corrente continua; 8 A e 9 A descrivono la corrente di picco. Il driver deve sostenere la corrente continua specificata e la corrente di picco richiesta per la durata pertinente, con derating termico, compatibilità di tensione e protezioni adeguate all’installazione. I valori pubblicati non determinano da soli la taglia del driver e non descrivono come il giunto si comporti in presenza di un disturbo. Ciò che si può dire è più ristretto: un attuatore QDD compatto che assorbe 3 A in continuo è un carico modesto per un pacco che alimenta anche sensori e un controllore, il che è un’affermazione sull’assorbimento di corrente e non sul dimensionamento dell’elettronica.
Massa e diametro esterno vanno in direzioni opposte tra i due: l’AKE50-8 pesa 50 g in più ed è più largo di 10.2 mm, eppure è più sottile di 2 mm lungo l’asse. Un giunto che deve restare aderente a un arto può preferire il modulo più sottile; uno con spazio radiale può accettare il più largo.
La gamma AKE in un solo colpo d’occhio: da 140 g a 1.4 kg
I cinque moduli formano una scala per massa e coppia in uscita, non cinque prodotti intercambiabili. In fondo, l’Attuatore QDD CubeMars AKE40-6 KV90 è pubblicato a 1.8 Nm nominali e 5.5 Nm di picco, l’uscita più piccola della famiglia. L’Attuatore QDD CubeMars AKE50-8 KV110 la porta a 2.5 Nm nominali e 7.5 Nm di picco con 190 g. Sopra di loro l’Attuatore QDD CubeMars AKE60-8 KV80 da 260 g è pubblicato a 5 Nm nominali e 12.5 Nm di picco, l’Attuatore QDD CubeMars AKE80-8 KV30 da 570 g a 12 Nm nominali e 30 Nm di picco, e l’Attuatore QDD CubeMars AKE90-8 KV35 da 1400 g a 55 Nm nominali e 170 Nm di picco. CubeMars pubblica inoltre una serie di applicazioni per ciascun modello, dagli azionamenti per dita e polso all’estremo piccolo all’assistenza all’anca in cima; sono le destinazioni dichiarate dal produttore, e la sezione sui giunti più avanti le tiene separate da qualsiasi deduzione tratta dalle specifiche.
Il vuoto che i due attuatori QDD compatti colmano è largo 120 g. La fascia dall’AKE60-8 in su era già coperta da una guida alla scelta che parte da 260 g e arriva a 1.4 kg; sotto quella linea non esisteva alcun modulo AKE. Un attuatore QDD compatto nella fascia da 140 g a 190 g aggiunge la stessa architettura in fondo alla gamma: uno stadio planetario a basso rapporto, una base motore nuda e nessuna scatola.
È la densità di coppia, più della massa, a separare gli estremi della scala. L’AKE90-8 è pubblicato fino a 121 Nm/kg, valore che deriva da 170 Nm di picco in un corpo da 1400 g. All’estremo piccolo il rapporto tra coppia di picco e massa è inferiore — circa 39 Nm/kg per entrambi i nuovi moduli, 39.3 Nm/kg per l’AKE40-6 e 39.5 Nm/kg per l’AKE50-8 — quindi la coppia assoluta è modesta, e modesta è anche la massa che va accelerata con essa. Perché il rapporto sia più basso a quell’estremo è una questione di avvolgimenti, cuscinetti e progetto dello stadio di riduzione, e la tabella pubblicata non risponde; indicare una causa unica andrebbe oltre i dati. Ciò che i valori sostengono è il compromesso che un attuatore QDD compatto fa in fondo a una gamma: meno coppia da erogare e meno massa portata per erogarla.
140 g vs 190 g: dove va la massa in un attuatore QDD compatto
Cinquanta grammi sembrano un errore di arrotondamento accanto a un modulo da 570 g, e su un banco di prova lo sono. All’estremità di un arto contano di più, perché la massa che sta lì viene portata a ogni oscillazione e la penalità cresce con la distanza dal tronco. Due avvertenze tengono il numero nelle giuste proporzioni: 140 g e 190 g sono masse del modulo, non del giunto assemblato, e staffe, elementi di fissaggio, cablaggi ed elettronica si aggiungono a entrambe. Il confronto utile è tra due assiemi completi, non tra due masse da scheda tecnica.
La dimensione assiale conta quanto la massa. Un modulo da 24.5 mm lascia più spazio dentro un indumento di un pacchetto di motore, riduttore e accoppiamento, e l’AKE50-8 a 22.5 mm è ancora più corto. Può aiutare un tutore a restare piatto sopra il giunto, ma il profilo finale lo stabiliscono la staffa, l’orientamento di montaggio, i connettori e lo spazio lasciato ai cablaggi, perciò la lunghezza assiale è un vantaggio di partenza e non un ingombro già definito.
La scelta tra i due parte di solito dalla coppia che il giunto richiede alla velocità di movimento di chi lo indossa. Un attuatore QDD compatto 6:1 da 1.8 Nm nominali è l’opzione a coppia inferiore, il che lo rende meritevole di valutazione dove le priorità sono massa del modulo contenuta e bassa richiesta di coppia; il modulo 8:1 da 2.5 Nm nominali è l’opzione dove serve più coppia in uscita dentro un ingombro compatto simile. Dove il requisito cade tra i due, di solito decide la massa, e il modulo da 140 g ha il vantaggio — purché il giunto assemblato continui a soddisfare i requisiti di coppia-velocità e di ciclo di lavoro.
6:1 vs 8:1: velocità, coppia e retroazione a 0.05 Nm e 0.09 Nm
Un attuatore QDD compatto 6:1 e un attuatore QDD compatto 8:1 differiscono per rapporto di riduzione, uscita nominale e coppia di retroazione pubblicata. Un rapporto di riduzione più basso può ridurre in genere l’inerzia riflessa del motore, ma il comportamento effettivo di retroazione dipende anche dalle caratteristiche del motore, dall’attrito della trasmissione e dal rendimento. I valori pubblicati di 0.05 Nm e 0.09 Nm descrivono questi modelli specifici; non vanno attribuiti al solo rapporto di riduzione. Ciò che il rapporto stabilisce direttamente sono velocità e coppia in uscita: lo stadio 6:1 dell’AKE40-6 trasforma la velocità del motore a vuoto in 330 rpm al giunto, e lo stadio 8:1 dell’AKE50-8 dà 320 rpm al giunto in cambio di 7.5 Nm di coppia di picco.
La coppia di retroazione è il valore usato più spesso per separare un attuatore QDD compatto da un servo con riduttore, e il confronto è onesto nella direzione più che nei termini assoluti. Un rapporto dell’ordine delle decine o delle centinaia riflette motore e riduttore sull’uscita, e chi indossa il dispositivo e muove il giunto deve lavorare contro quel carico riflesso; uno stadio a basso rapporto mantiene il carico riflesso più contenuto. Quanta resistenza opponga un dato servo ad alto rapporto dipende comunque dal suo motore, dalla sua trasmissione e dal suo stato di controllo, perciò i valori pubblicati qui vanno letti come un confronto tra questi due moduli e non come una classifica generale delle architetture.
Il compromesso si distribuisce diversamente su ogni giunto, e le applicazioni pubblicate puntano in direzioni diverse. Un polso o un dito si muove su un arco ampio con poco carico, ed è lì che la velocità in uscita aggiuntiva del modulo 6:1 è più utilizzabile; un ginocchio o un gomito lavora su un arco più stretto contro un carico maggiore, ed è lì che la coppia aggiuntiva del modulo 8:1 diventa rilevante. Sono punti di partenza tratti dai valori e dalle applicazioni pubblicate, non la dimostrazione che l’uno o l’altro modulo soddisfi il caso di carico di un giunto specifico. La meccanica dell’inerzia riflessa e che cosa un rapporto faccia al carico che chi indossa percepisce sono trattate in Attuatori QDD: cosa offre un rapporto 8:1.
I valori pubblicati di coppia di retroazione offrono un punto di partenza utile per confrontare i due moduli, ma non consentono di stabilire come un esoscheletro assemblato risulti a chi lo indossa. La resistenza percepita dipende anche dall’attrito della trasmissione, dall’allineamento del giunto, dalla velocità di movimento, dallo stato di controllo e dal meccanismo circostante. I sistemi indossati richiedono una validazione a livello di giunto completo e di dispositivo, ed è a quel livello che i valori sopra vanno usati.
Gioco di 9 arcmin e che cosa significa al polso
Entrambi i moduli sono pubblicati con 9 arcmin di gioco, pari a 0.15°. Rispetto a una corsa di giunto di 90°, si tratta di un valore angolare nominale piccolo — circa un seicentesimo della corsa — ma il suo effetto pratico dipende dal meccanismo del giunto, dalla posizione dei sensori, dalla strategia di controllo e dalle inversioni di carico. Il solo valore non stabilisce l’accuratezza di posizionamento né la stabilità del controllo di forza.
Il gioco diventa più visibile sugli assi distali, dove un piccolo errore angolare si traduce in uno spostamento maggiore all’estremità di un segmento. Su una leva di 40 mm, 0.15° corrispondono a circa 0.1 mm di gioco all’uscita. È una conversione geometrica idealizzata, non una misura di ciò che chi indossa percepisce, poiché la soglia dipende dal giunto, dal compito e dall’interfaccia; lo stesso gioco su un giunto d’anca con un segmento lungo conterebbe in modo ancora diverso. È uno dei motivi per cui l’attuatore QDD compatto più piccolo merita una valutazione per il lavoro su mano e polso, dove lo spostamento assoluto resta contenuto.
Per un attuatore QDD compatto il valore fissa anche un’aspettativa. Uno stadio planetario a basso rapporto non è una trasmissione a gioco nullo, e un progetto che richiede all’uscita di mantenere la posizione sotto un carico che si inverte deve mettere in conto prima 0.15° di movimento. Il controllo ad anello chiuso può ridurre l’effetto quando l’anello si chiude sull’uscita, ma non elimina il gioco meccanico: se la banda morta venga compensata o avvertita dipende da dove sta il sensore, da come si chiude l’anello, da quanto spesso il carico si inverte e da quanto è rigido il meccanismo circostante.
Bus a 24 V, corrente nominale e dimensionamento del driver per un attuatore QDD compatto
Per un attuatore QDD compatto su un dispositivo indossabile, un bus a 24 V è la scelta pratica quando il dispositivo funziona con un pacco batteria abbastanza piccolo da essere portato. L’AKE40-6 assorbe 2.5 A nominali e 8 A di picco, l’AKE50-8 assorbe 3 A nominali e 9 A di picco. I due valori servono a scopi diversi: la corrente nominale descrive il carico termico continuo, mentre la corrente di picco descrive un requisito di breve durata la cui durata e il cui derating termico vanno specificati per l’installazione. Nessuno dei due valori dimensiona da solo un driver, e nessuno dei due descrive come si comporti il giunto quando chi lo indossa subisce un disturbo.
Nessuno dei due moduli viene fornito con una scheda driver, quindi l’elettronica fa parte del progetto di sistema e non del modulo. È una costante in tutta la gamma AKE ed è ciò che consente a un solo controllore di servire più giunti — ma solo dopo aver verificato l’inviluppo elettrico. Entrambi i nuovi moduli usano 14 coppie polari, il che fissa la frequenza elettrica a una data velocità del giunto; una scheda condivisa va comunque verificata rispetto ai parametri elettrici di ciascun modulo, al metodo di controllo, alla tensione di bus, alla capacità di corrente continua e di picco, all’intervallo di velocità elettrica e alle impostazioni di protezione. Lo stesso vale per i tre modelli AKE più grandi: CubeMars indica una scheda driver separata per la serie, quindi lo schema di controllo è determinato dall’elettronica scelta per il telaio.
Montaggio: fori filettati e fori passanti sulla base motore
La base motore di ogni attuatore QDD compatto presenta fori filettati e fori passanti, il che consente di fissare il modulo da entrambi i lati e di montarlo in due direzioni. Per un giunto di esoscheletro è più utile di quanto sembri: un tutore spesso va assemblato attorno a un arto, e un modulo che si può imbullonare sia dall’esterno sia dall’interno di una piastra in carbonio offre al progettista del telaio una scelta di percorso di carico.
Nessuno dei due attuatori QDD compatti ha un foro passante attraverso l’uscita. I fori passanti sono nella base, per gli elementi di fissaggio; un giunto che richiede il passaggio di un cavo lungo il proprio asse deve guardare a un’altra famiglia. La distinzione conta quando un progetto prevede di far passare cablaggi di sensori o dell’attuatore attraverso il centro del giunto, e va risolta prima di congelare la geometria del telaio.
A quale giunto si adatta ciascun modello: piede cadente, mano e assistenza al ginocchio
Un attuatore QDD compatto da 140 g e uno da 190 g differiscono per massa e coppia in uscita, e CubeMars pubblica una serie di applicazioni per ciascuno. La tabella seguente tiene le applicazioni pubblicate in una colonna propria e separa i ruoli di giunto che ne derivano, così che i due aspetti si possano leggere in modo indipendente.
| Modello | Massa | Coppia nominale | Coppia di picco | Riduzione | Ruolo di giunto implicato dalle applicazioni pubblicate | Applicazione pubblicata |
|---|---|---|---|---|---|---|
| AKE40-6 KV90 | 140 g | 1.8 Nm | 5.5 Nm | 6:1 | Assi di polso, dita e caviglia | Supporto per piede cadente e dorsiflessione della caviglia, azionamenti per flessione del polso e presa delle dita |
| AKE50-8 KV110 | 190 g | 2.5 Nm | 7.5 Nm | 8:1 | Micro-assistenza al ginocchio, supporto a gomito e spalla | Assistenza al ginocchio, compensazione della forza al gomito, supporto al sollevamento della spalla |
| AKE60-8 KV80 | 260 g | 5 Nm | 12.5 Nm | 8:1 | Caviglia e assi leggeri dell’arto inferiore | Assistenza compatta all’arto inferiore e alla caviglia |
| AKE80-8 KV30 | 570 g | 12 Nm | 30 Nm | 8:1 | Ginocchio, scala del primo prototipo | Giunti di ginocchio per esoscheletri e riabilitazione |
| AKE90-8 KV35 | 1400 g | 55 Nm | 170 Nm | 8:1 | Anca e assi portanti | Assistenza all’anca e giunti per il trasporto di carichi |
La colonna delle applicazioni pubblicate riporta le applicazioni indicate dal produttore per ciascun modello. La colonna del ruolo di giunto è una lettura di quelle applicazioni, non una verifica del caso di carico: coppia, massa e ingombro non stabiliscono da soli l’idoneità a un giunto umano specifico. Coppia e massa ripetono la tabella delle specifiche qui sopra, così che la corrispondenza si possa leggere da sola.
Per un’ortesi per piede cadente l’AKE40-6 è il modello verso cui punta l’insieme di applicazioni pubblicate. Il giunto compie un arco ampio con carico basso, e il modulo è il più leggero della famiglia con 140 g e uno stadio 6:1. Se si adatti a un dispositivo particolare dipende ancora dalla coppia richiesta al giunto dell’ortesi, dal ciclo di lavoro, dal montaggio e dalla validazione che quel dispositivo deve superare. Lo stesso modulo è pubblicato per l’azionamento della flessione del polso e della presa delle dita, dove l’ingombro conta più della coppia.
Per il supporto al ginocchio l’AKE50-8 è la più piccola delle due opzioni che CubeMars indica sopra l’AKE40-6. È pubblicato a 7.5 Nm di picco in un corpo da 190 g, sotto l’AKE60-8 da 260 g e l’AKE80-8 da 570 g quanto a massa, ed è indicato per assistenza al ginocchio, compensazione della forza al gomito e supporto al sollevamento della spalla. Sono applicazioni del produttore, non risultati di casi di carico: i compiti di ginocchio e spalla differiscono ampiamente per profilo di coppia, corsa e requisiti di sicurezza, e un giunto va validato a livello di dispositivo prima di poter essere descritto come idoneo.
Tra i due c’è poca sovrapposizione da sciogliere. Un attuatore QDD compatto scelto per un polso non si trasforma in un azionamento per ginocchio aumentando la corrente, e un modulo scelto per un ginocchio aggiunge massa di cui un polso non ha bisogno. La separazione della tabella è un confine di partenza più che una regola di progetto, e la caviglia è la più vicina a quel confine, servita dall’estremo leggero con l’AKE40-6 o dall’AKE60-8 dove serve più coppia. L’insieme più ampio dei giunti di Esoscheletro sopra i 260 g è trattato in Attuatori per esoscheletro: tre moduli CubeMars QDD da 260 g a 1.4 kg.
Lista di controllo per la scelta
Cinque domande risolvono gran parte del primo passaggio prima che venga fatto qualsiasi disegno.
- Quale coppia serve al giunto alla velocità di movimento e non allo stallo? Quella risposta è il primo filtro tra lo stadio 6:1 e lo stadio 8:1.
- Quanta massa può stare all’estremità dell’arto? Il budget di un polso o di una caviglia è più stretto di quello di un ginocchio, e la differenza tra 140 g e 190 g sta all’estremità di un segmento, dove viene accelerata a ogni passo.
- Il telaio richiede un cavo che attraversi l’asse del giunto? Nessuno dei due moduli offre un foro passante attraverso l’uscita, quindi un requisito di passaggio assiale cambia famiglia.
- Quale bus usa il resto del dispositivo? Mescolare moduli a 24 V e a 48 V su un unico dispositivo indossabile richiede un’architettura di alimentazione compatibile — pacchi separati, un convertitore DC-DC o un’altra soluzione — e la scelta dipende dal sistema.
- Come si fissa il modulo al telaio? I fori filettati e passanti sulla base consentono entrambe le direzioni, e la staffa va progettata attorno a quella scelta.
Se la risposta alla prima domanda cade tra i due moduli, di solito è la massa a decidere: un attuatore QDD compatto più leggero di 50 g cambia ciò che il giunto porta, purché entrambi gli assiemi soddisfino i requisiti di coppia-velocità e di ciclo di lavoro. Quella condizione è la parte che una scheda tecnica non può risolvere. Richiede il caso di carico del giunto, il suo ambiente termico, il suo montaggio e la validazione prevista per il dispositivo.
Domande frequenti
QChe cosa distingue un attuatore QDD compatto da un servo modulo con riduttore?
Il rapporto di riduzione e ciò che fa alla sensazione al giunto. Un modulo QDD usa uno stadio planetario a basso rapporto — 6:1 e 8:1 nei due moduli qui trattati — che mantiene inerzia riflessa e coppia di retroazione più basse di un servo ad alto rapporto della stessa classe. I valori pubblicati per questi due moduli sono 0.05 Nm e 0.09 Nm. Un servo con riduttore e rapporto dell’ordine delle decine o delle centinaia riflette sull’uscita una parte maggiore del motore e del riduttore, anche se quanta resistenza opponga un dato servo dipende dal suo motore, dalla sua trasmissione e dal suo stato di controllo.
QL’AKE40-6 KV90 e l’AKE50-8 KV110 condividono un driver?
Entrambi funzionano su un bus a 24 V e nessun attuatore QDD compatto della coppia integra uno stadio di potenza a bordo, quindi il controllore si sceglie insieme al telaio. Condividere una sola scheda è una possibilità, non una conclusione: la scheda deve coprire la corrente continua di ciascun modulo, la corrente di picco richiesta per la sua durata, la tensione di bus, il metodo di controllo e l’intervallo di velocità elettrica. I valori di 3 A e 9 A dell’AKE50-8 racchiudono i 2.5 A e 8 A dell’AKE40-6, il che rende plausibile una scheda condivisa, ma i parametri elettrici vanno verificati per ogni modulo. Entrambi usano 14 coppie polari, il che fissa la frequenza elettrica a una data velocità del giunto; è un dato in ingresso della verifica, non l’intera verifica.
QChe cosa significa un gioco di 9 arcmin su un giunto di polso?
9 arcmin sono 0.15°, quindi su un giunto che compie 90° la banda morta è circa un seicentesimo della corsa. Su una leva di 40 mm ciò corrisponde a circa 0.1 mm di gioco all’uscita: un valore geometrico idealizzato, non una misura di ciò che chi indossa avverte. Se la banda morta incida sul posizionamento o sul controllo di forza basato sulla corrente dipende dalla posizione dei sensori, dall’architettura di controllo, dalle inversioni di carico e dalla rigidità del meccanismo; il solo valore di gioco non lo stabilisce.
QPerché l’AKE40-6 usa uno stadio 6:1 mentre l’AKE50-8 usa 8:1?
Perché i requisiti del giunto differiscono. Un polso o un dito si muove su un arco ampio con carico basso e può sfruttare la velocità in uscita aggiuntiva che uno stadio 6:1 lascia disponibile; un ginocchio o un gomito richiede più coppia a velocità inferiore, dove lo stadio 8:1 arriva a 7.5 Nm di picco con 190 g. Il rapporto è una parte dell’accoppiamento: il profilo coppia-velocità e il ciclo di lavoro del giunto decidono se l’uno o l’altro modulo sia adatto.
QUn attuatore QDD compatto può essere usato senza alcun riduttore?
Un giunto direct drive è un’architettura diversa, con conseguenze proprie su coppia e massa, e i moduli AKE non sono questo. Sono gli stadi 6:1 e 8:1 a permettere a un modulo da 140 g o 190 g di raggiungere 5.5 Nm e 7.5 Nm di coppia di picco. Un kit frameless è la via abituale quando un progetto richiede un motore del tutto privo di stadio di riduzione.
QL’AKE40-6 KV90 o l’AKE50-8 KV110 possono sostituire un AKE60-8?
Solo entro l’inviluppo di coppia inferiore. L’AKE60-8 è nominale a 5 Nm con 12.5 Nm di picco, l’AKE50-8 a 2.5 Nm con 7.5 Nm di picco e l’AKE40-6 a 1.8 Nm con 5.5 Nm di picco. Un giunto che usava solo una parte dell’inviluppo dell’AKE60-8 può passare al modulo da 190 g; un giunto che impiega già tutti i 5 Nm non può. Tutti e tre usano uno stadio 8:1 tranne l’AKE40-6, quindi il rapporto non è qui l’elemento discriminante: lo sono coppia nominale e massa.
Risorse ufficiali
Il produttore pubblica la specifica completa di ogni modulo, comprese le dimensioni e il disegno di montaggio, sulle proprie pagine prodotto.
- Pagina prodotto CubeMars AKE40-6 KV90
- Pagina prodotto CubeMars AKE50-8 KV110
- Panoramica della serie AKE sul sito del produttore
Le specifiche di questa pagina seguono i valori pubblicati dal produttore. Per requisiti personalizzati o varianti al di fuori di questi valori occorre contattare direttamente il produttore.
Dove andare dopo
I due nuovi arrivati — un attuatore QDD compatto da 140 g e uno da 190 g — sono l’estremo piccolo di una famiglia che è stata trattata da 260 g in su in una guida separata, e la meccanica dei rapporti alla base degli stadi 6:1 e 8:1 è esposta in un’altra. Vale la pena leggerle entrambe prima di fissare un’architettura di giunto.
- Attuatori per esoscheletro: tre moduli CubeMars QDD da 260 g a 1.4 kg — la fascia da 260 g a 1.4 kg, dove è il percorso di carico attraverso una persona a guidare la scelta.
- Attuatori QDD: cosa offre un rapporto 8:1 — inerzia riflessa, retroazionabilità e che cosa cambia un rapporto basso al giunto.
- Esoscheletro — la pagina di applicazione, dove ogni modulo pubblicato per un giunto indossabile è raggruppato in un unico posto.