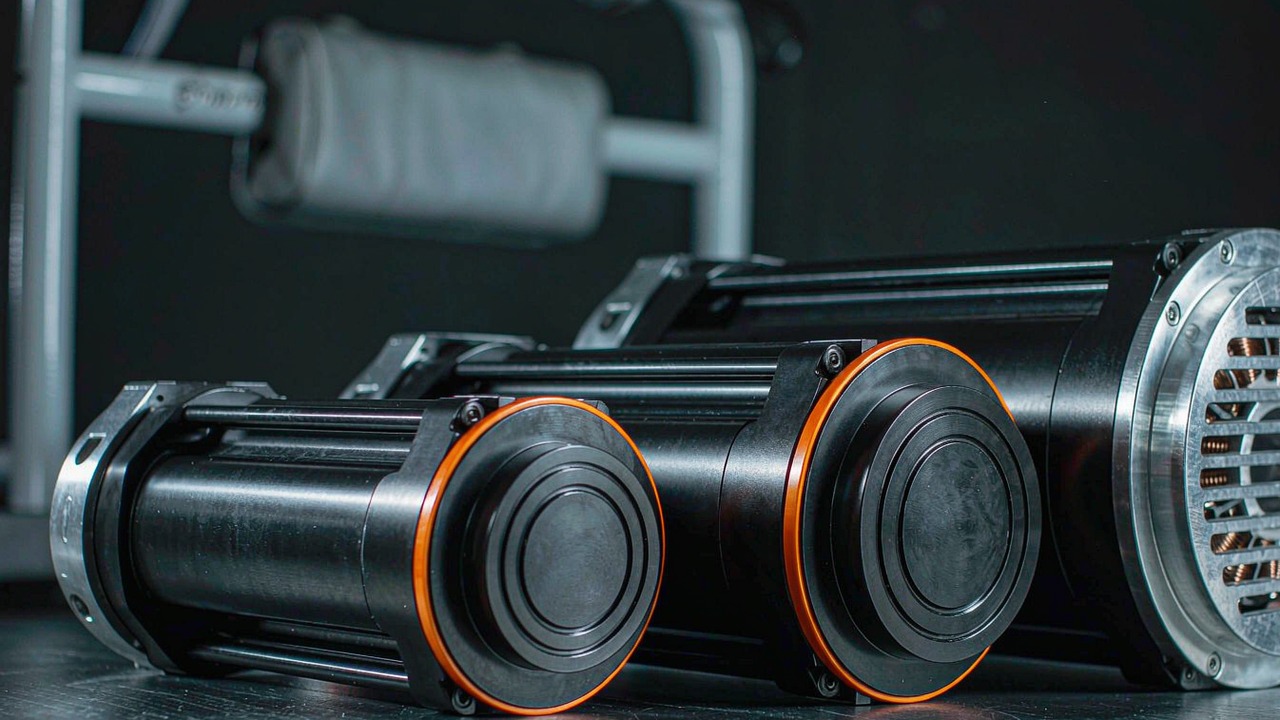
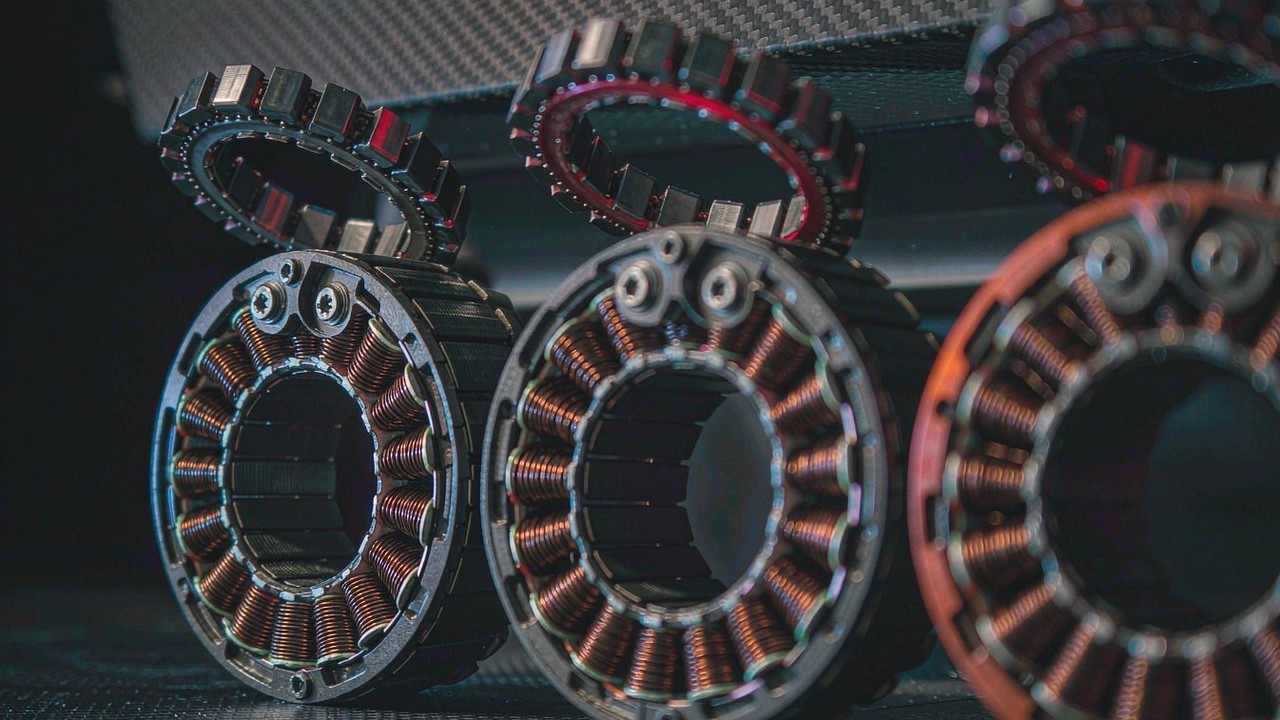
Un UAV di ispezione lavora mentre resta in hovering. Mantiene un punto fisso a pochi metri da una pila di ponte, da una gamba di traliccio o dal bordo di un tetto, e le immagini vengono riprese da quella posizione mantenuta anziché da un passaggio in velocità. Un motore per UAV di ispezione si sceglie quindi in base alla spinta che riesce a sostenere a gas parziale e alla stabilità dell'anello di controllo che alimenta, non al valore di picco che raggiunge una volta sola. La massa totale al decollo fissa comunque il budget, ma il carico utile su questa classe di telaio è una fotocamera e un gimbal anziché un serbatoio o un box da carico, ed è per questo che le quattro schede raccolte qui coprono da 135 g a 282 g anziché diversi chilogrammi.
Le quattro schede di motori per UAV di ispezione di questo confronto condividono una sola architettura: un outrunner brushless con regolatore elettronico di velocità esterno, montato all'estremità di un braccio sottile e addetto a un'elica grande abbastanza da sostenere l'hover a una frazione modesta del gas massimo. Ciò che le distingue è dove ciascuna si colloca quanto a spinta, massa e tensione del bus, e sono questi tre valori a decidere a quale telaio si adatta ogni scheda. Due delle quattro sono unità 24N28P, una è un'unità 12N14P e una è un'unità 36N42P, e questa distribuzione risulta contare di più a gas basso di quanto suggeriscano i valori grezzi di spinta.
Risposta rapida
La rosa di candidati segue le dimensioni e la richiesta a regime stazionario dell'aeromobile anziché una graduatoria. Su un piccolo motore per UAV di ispezione chiamato a portare una sola fotocamera su quattro bracci, il Motore per UAV T-Motor MN5008 KV340 registra 4215 g di spinta massima da 135 g su un pacco 6S, e il Motore per UAV T-Motor U5 KV400 copre una finestra più ampia 3-8S con 2850 g da 195 g.
Quando il telaio cresce in una piattaforma a sei o otto bracci che porta un gimbal e una sortita più lunga, il Motore per UAV T-Motor MN501-S KV240 si colloca un gradino più in alto a 4660 g da 170 g su una finestra 6-12S, ed è la scheda di questo gruppo che pubblica l'intervallo di celle più ampio.
L'estremità superiore di un confronto tra motori per droni di ispezione è il Motore per UAV T-Motor U8 Lite L KV110. Registra 11200 g di spinta e 2140 W per una finestra di 180 s da 282 g su un bus 12S fisso, che è sufficiente per un telaio che porta anche un pacchetto di sensori più pesante o una seconda batteria senza cambiare il motore.
Una cautela vale per tutte e quattro. Nessuna delle schede riporta un valore di spinta nominale per l'hover, quindi i massimi pubblicati sono valori da banco di prova a un'elica e a una tensione dichiarate, e su un telaio ciascun motore per UAV di ispezione trascorrerà la propria vita operativa ben al di sotto di quel punto. Leggere un massimo registrato come valore di hover utilizzabile è il modo più comune per fissare un budget di propulsione troppo stretto.
Che cosa deve fare un motore per UAV di ispezione
Il compito di un motore BLDC per UAV di ispezione è insolito tra le applicazioni multirotore, perché l'aeromobile svolge il proprio lavoro da fermo. Un multirotore da carico accelera, sale e trasla, e i suoi motori si giudicano in base a quanta spinta riescono a erogare a raffiche. Un telaio di ispezione sale a una quota operativa, arriva in posizione e poi vi resta, e tutto ciò che accade dopo è una piccola correzione rispetto a un punto fisso. La spinta massima registrata continua a condizionare il decollo, ma non è il valore su cui l'avvolgimento consuma il proprio budget termico.
L'hover è l'intera missione
Un multirotore che viaggia in crociera spende gran parte della propria energia spingendo aria all'indietro; un multirotore che ispeziona spende gran parte della propria energia restando fermo in aria in movimento. È questa sola differenza a sostenere l'idea di trattare un motore per UAV di ispezione innanzitutto come un dispositivo da hover. Il motore mantiene un valore di spinta vicino alla quota di massa del telaio che grava su di esso, in modo continuo, a un'apertura di gas che non si avvicina al massimo pubblicato. È l'opposto del compito adatto a un motore da corsa, in cui all'avvolgimento si chiede tutto ciò che ha per pochi secondi e poi lo si scarica.
La conseguenza pratica è che il punto di funzionamento si colloca in basso sulla curva del gas, e l'estremità bassa di quella curva è dove un avvolgimento si comporta in modo meno efficiente e dove la dentellatura è più visibile come disturbo di controllo. Un motore per UAV di ispezione sovradimensionato rispetto al telaio peggiora la situazione anziché migliorarla: un motore grande tenuto a una piccola frazione della propria nominale lavora in un punto sfavorevole della curva, e la massa in più va portata a ogni sortita. La dimensione giusta è la scheda più piccola la cui spinta pubblicata copra il requisito di hover con il margine di cui la missione ha bisogno.
Il mantenimento della posizione è un problema di controllo prima che di potenza
Mantenere una posizione in aria turbolenta non si risolve con la sola spinta. Il controllore di volo emette correzioni piccole e frequenti, e il motore deve tradurre quelle correzioni in variazioni di spinta senza ritardo e senza gradini nella risposta. È per questo che su un motore per UAV di ispezione la configurazione dello statore conta quanto la spinta. Il numero di cave e poli stabilisce quanto uniformemente viene prodotta la coppia mentre il rotore compie un giro, e un numero più alto distribuisce la produzione di coppia su più posizioni, il che riduce il contributo della dentellatura e offre all'anello di controllo un segnale più pulito su cui lavorare.
Il gruppo riflette questo ragionamento. Il Motore per UAV T-Motor MN5008 KV340 e il Motore per UAV T-Motor MN501-S KV240 usano entrambi uno statore 24N28P, il Motore per UAV T-Motor U8 Lite L KV110 usa uno statore 36N42P, e solo il Motore per UAV T-Motor U5 KV400 adotta uno statore 12N14P. La scheda 12N14P è anche l'unità con la spinta più leggera del gruppo, il che è coerente: un motore più piccolo e più veloce è la risposta usuale su un telaio molto leggero, e il numero di cave segue la dimensione anziché la missione.
Il contrasto del vento fissa il margine di spinta
Un volo di ispezione avviene spesso accanto a una struttura, e le strutture generano un vento proprio. L'impalcato di un ponte, una torre di raffreddamento o l'angolo di un edificio trasformano una brezza costante in un campo di raffiche dal periodo breve, e il telaio deve assorbirlo senza essere spinto fuori dall'inquadratura della fotocamera. Il margine di spinta che un motore per UAV di ispezione porta è quindi un margine per il vento anziché un margine per il carico utile, ed è la ragione per cui un budget di propulsione per questa classe di lavoro si fissa di norma con più margine di quanto suggerirebbe un calcolo di pura autonomia.
Il margine su un motore per UAV di ispezione tenuto in hover non è gratuito. Ogni incremento di spinta mantenuta costa corrente, e la corrente costa calore nell'avvolgimento e capacità nel pacco. Poiché il valore che risolverebbe la questione è una spinta nominale per l'hover a un'elica e a una tensione realistiche, e poiché nessuna delle quattro schede ne pubblica una, il margine va stimato dal massimo registrato e poi confermato con la tabella di spinta del produttore. Trattare il massimo registrato come margine dà un numero che sembra comodo e non lo è.
Il sensore è leggero, quindi il telaio è leggero
Il carico utile che definisce una missione di ispezione è una fotocamera, un gimbal e forse un lidar o un'unità termica, e la massa combinata di quel pacchetto è una piccola frazione del telaio. È questo a mantenere leggera la classe dei motori per UAV di ispezione. Dove un telaio agricolo è dimensionato attorno a un serbatoio che cambia massa durante il volo, e un telaio heavy-lift è dimensionato attorno a un carico misurato in decine di chilogrammi, un telaio di ispezione è dimensionato attorno a un sensore che pesa qualche centinaio di grammi e non cambia.
Un carico utile costante e modesto semplifica la specifica di un motore per UAV di ispezione in un modo utile: il punto di hover non si sposta lungo la missione. Il motore vede lo stesso requisito di spinta all'inizio e alla fine, quindi il regime termico è uno stato stazionario anziché una sequenza di picchi, e l'avvolgimento può essere dimensionato su un unico punto di funzionamento. Significa anche che la massa di un motore per UAV di ispezione è una quota del totale maggiore di quella del carico utile, ed è per questo che le quattro schede qui si collocano tra 135 g e 282 g e che un salto di massa va giustificato da qualcosa di diverso dal carico utile.
Durata della sortita e frequenza di sostituzione del motore
Il lavoro di ispezione è ripetitivo. Lo stesso bene viene fotografato dagli stessi angoli a intervalli, e il telaio accumula ore anziché voli. Questo schema sposta parte della decisione al di fuori di una singola missione. L'U8 Lite L KV110 pubblica un tempo medio tra i guasti di circa 1000 ore, e la scheda U5 porta la stessa classe di valore, quindi la domanda che un operatore di ispezione si trova davanti non è soltanto quale motore per UAV di ispezione sostenga meglio il telaio oggi, ma come l'intervallo di manutenzione si allinei con il telaio su cui è imbullonato.
Intervalli di manutenzione lunghi su un motore per UAV di ispezione rendono anche più permanente la decisione sul montaggio. Il diametro dell'albero, lo schema di montaggio e la lunghezza del cavo scelti all'inizio di un programma tendono a sopravvivere a diversi telai, quindi una scheda marginalmente migliore per spinta ma scomoda da montare può rivelarsi la scelta più costosa nell'arco di una stagione di volo. Vale la pena leggere i valori di ingombro della tabella seguente rispetto al braccio su cui il motore starà davvero, non solo rispetto alla massa del telaio.
I cinque valori dietro un motore per droni di ispezione
Cinque valori registrati sostengono gran parte della decisione su un motore per droni di ispezione, e solo alcuni di essi sono pubblicati per intero in tutto il gruppo. Le lacune contano quanto i valori, perché un budget di propulsione che presume in silenzio un numero che il produttore non ha mai pubblicato è un budget che andrà riaperto più avanti. Gli stessi cinque valori decidono un motore BLDC per UAV di ispezione di qualsiasi dimensione in questo gruppo.
Spinta al punto di hover, non al banco
La spinta massima registrata per un motore per UAV di ispezione in questo gruppo va da 2850 g a 11200 g, e nessuno di quei valori è un valore di hover. Sono misurati su un banco di prova a un'elica, a una tensione e a un gas dichiarati. Ciò che li rende confrontabili tra telai è il numero di bracci che condividono il carico: 2850 g su un telaio a quattro bracci a 4 kg di massa totale al decollo sono una questione molto diversa da 2850 g su un telaio a otto bracci della stessa massa, anche se il motore è identico.
La lettura utile per un motore per UAV di ispezione è quindi la spinta per braccio rispetto alla massa che quel braccio deve sostenere, con il margine di controllo aggiunto sopra. Un telaio da 4 kg su quattro bracci chiede a ciascun motore per UAV di ispezione circa 1000 g solo per restare in hover, valore che qualsiasi scheda del gruppo copre; lo stesso telaio su quattro bracci con un margine per il vento e una riserva per la perdita di un motore chiede molto di più, ed è qui che la scelta tra 2850 g e 4660 g di spinta registrata inizia a contare.
Massa, pagata con la capacità del pacco
La massa di un motore per UAV di ispezione è una deduzione fissa da un budget che altrimenti si spende in batteria. Ogni scheda qui tra 135 g e 282 g è la massa incluso il cavo come pubblicata, e la differenza in tutto il gruppo è di 147 g per motore. Su un telaio a quattro bracci quella forbice diventa 588 g sull'intero aeromobile, che è all'incirca la massa di un piccolo pacco aggiuntivo e quindi all'incirca qualche minuto di tempo di hover.
La massa si accumula anche in un modo facile da sottovalutare su un aeromobile con compito di hover. Un motore per UAV di ispezione più pesante ha bisogno di più spinta per sostenere il telaio, il che assorbe più corrente, il che richiede un pacco più grande, il che aggiunge ulteriore massa. L'anello è lieve a questa scala, ma corre in una sola direzione, e un motore scelto per un valore di spinta che la missione non richiede si paga due volte: una nella massa del motore e una nella capacità che sottrae.
Il KV rispetto all'elica e al bus
Il KV su un motore per droni di ispezione è un'affermazione di abbinamento, non di qualità. Descrive quanto velocemente gira l'albero per volt a vuoto, e diventa significativo solo insieme all'elica che il motore deve far girare e al numero di celle con cui è alimentato. Una scheda a basso KV che fa girare un'elica grande su un bus ad alta tensione raggiunge l'hover a una frazione moderata del gas massimo; una scheda ad alto KV sullo stesso bus avrebbe bisogno di un'elica piccola per restare entro il proprio limite di corrente.
In tutte e quattro le schede, un motore per UAV di ispezione copre da 110 a 400 KV, e la distribuzione segue il bus anziché una preferenza. L'U5 KV400 copre 3-8S, l'MN5008 KV340 adotta un 6S fisso, l'MN501-S KV240 copre 6-12S e l'U8 Lite L KV110 è fisso a 12S. Letti a coppie, i valori bassi di KV sono quelli abbinati al bus più alto, che è la disposizione attesa: un bus 12S e un avvolgimento da 110 KV collocano la velocità dell'albero nella gamma che un'elica di ispezione grande richiede, mentre un bus 6S e un avvolgimento da 340 KV fanno lo stesso lavoro a un diametro minore.
Resistenza e finestra a gas parziale
La resistenza interna è la colonna che decide quanta parte dell'energia del pacco raggiunge l'elica su un motore per UAV di ispezione, perché il motore lavora a gas parziale per l'intera sortita anziché a raffiche. Le perdite nel rame crescono con il quadrato della corrente, e a un regime di hover la corrente è modesta ma continua, quindi la resistenza è una perdita che dura per l'intero volo anziché per pochi secondi di salita.
Le quattro schede differiscono qui per più di un fattore due: l'MN5008 KV340 pubblica 55 mΩ, l'MN501-S KV240 pubblica 85 mΩ, l'U8 Lite L KV110 pubblica 105 mΩ e l'U5 KV400 pubblica 116 mΩ. L'ordinamento segue la dimensione dell'avvolgimento anziché la spinta, ed è il punto che vale la pena trarre da questa colonna. La resistenza ha anche un secondo impiego su un motore per droni di ispezione: moltiplicata per il quadrato della corrente di hover prevista, fornisce una stima del calore che l'avvolgimento dovrà dissipare in modo continuo, che è un valore di pianificazione termica migliore del numero di potenza a 180 s.
Ingombro, albero e lunghezza del cavo
La colonna meccanica sembra secondaria finché il motore non viene applicato a un braccio. Le quattro schede misurano da Ø42.5 × 37.5 mm sull'U5 KV400 passando per Ø55.6 × 32 mm sull'MN5008 KV340 e Ø55.6 × 33.9 mm sull'MN501-S KV240 fino a Ø87.1 × 28.05 mm sull'U8 Lite L KV110, con diametri dell'albero rispettivamente di 5 mm, 6 mm IN, 6 mm IN con uno scalino da 4 mm OUT e 15 mm.
La lunghezza del cavo varia più dell'ingombro: 600 mm sull'U5, 150 mm sull'MN501-S, 90 mm sull'U8 Lite L e 80 mm sull'MN5008. Su un telaio di ispezione il regolatore di velocità di solito è all'interno, quindi un cavo corto significa che l'ESC si sposta verso il motore e aggiunge massa all'estremità del braccio, mentre un cavo lungo aggiunge massa sotto forma di rame che il telaio porta a ogni sortita. Nessuna delle due è sbagliata, ma le due non sono intercambiabili e la scelta appartiene al progetto del telaio anziché alla scheda del motore.
Motori per UAV di ispezione a confronto da 135 g a 282 g
La tabella seguente raccoglie le quattro schede in ordine crescente di spinta massima registrata. Ogni valore è come pubblicato per ciascun modello, e nessuna cella è stimata. Dove un produttore non pubblica un valore per una data colonna, la cella è lasciata come Non indicato anziché essere riempita da un modello vicino.
| Modello | Configurazione | Resistenza interna | Numero di celle (LiPo) | Spinta massima | Potenza max 180 s | Peso |
|---|---|---|---|---|---|---|
| U5 KV400 | 12N14P | 116 mΩ | 3-8S | 2850 g | 850 W | 195 g |
| MN5008 KV340 | 24N28P | 55 mΩ | 6S | 4215 g | 760 W | 135 g |
| MN501-S KV240 | 24N28P | 85 mΩ | 6-12S | 4660 g | 1200 W | 170 g |
| U8 Lite L KV110 | 36N42P | 105 mΩ | 12S | 11200 g | 2140 W | 282 g |
Tutti e quattro i motori sono elencati nella categoria Motori per UAV di ToBMS e sono raggruppati sotto l'applicazione UAV di ispezione. Configurazione, resistenza interna, numero di celle, spinta massima, potenza a 180 s e peso sono come pubblicati da T-Motor, misurati su un banco di prova a un'elica e a una tensione dichiarate, e vanno letti come valori da banco di prova anziché come nominali per l'hover.
Estremità leggera: U5 KV400 e MN5008 KV340
Due schede di motori per UAV di ispezione coprono l'estremità leggera del gruppo, e risolvono lo stesso problema in modi opposti. Il Motore per UAV T-Motor U5 KV400 è l'opzione dalla finestra più ampia: una scheda 3-8S a 195 g con 2850 g di spinta registrata, uno statore 12N14P, 116 mΩ di resistenza e un cavo da 600 mm. È la scheda del gruppo il cui numero di celle è meno vincolante, il che si addice a un programma che sta ancora decidendo su quale pacco standardizzarsi.
Il Motore per UAV T-Motor MN5008 KV340 è l'opzione più leggera e più specifica. A 135 g è la scheda più leggera qui, registra 4215 g di spinta su un bus 6S fisso, e usa lo statore 24N28P che usano anche le schede più grandi del gruppo. Per un telaio di ispezione compatto a quattro bracci che già adotta pacchi 6S, è la più piccola delle due risposte ovvie, e su una missione con compito di hover i 60 g che risparmia rispetto all'U5 sono un incremento reale di capacità del pacco.
Fascia intermedia: MN501-S KV240, la finestra di bus più ampia
Il Motore per UAV T-Motor MN501-S KV240 è il gradino superiore, ed è la scheda che copre più terreno. Accetta 6-12S su uno statore 24N28P, registra 4660 g di spinta massima da 170 g, e pubblica 1200 W per 180 s insieme a un avvolgimento da 85 mΩ. Quella combinazione di una finestra di celle ampia e un valore di spinta di fascia media è ciò che lo rende una soluzione naturale per un motore per droni di ispezione su un telaio a sei bracci la cui decisione sul pacco non è ancora fissata.
Letto rispetto alla coppia leggera, l'MN501-S scambia 25 g e 30 g di massa rispetto all'U5 e all'MN5008 in cambio di una gamma di tensione più ampia e, nel caso dell'MN5008, di un salto di spinta di 445 g. È anche l'unica scheda del gruppo che copre sia il bus 6S usato dalla scheda più leggera sia il bus 12S usato da quella più pesante, il che ne fa il punto intermedio utile quando un programma di ispezione si standardizza su due dimensioni di telaio.
Estremità superiore: U8 Lite L KV110
Il Motore per UAV T-Motor U8 Lite L KV110 chiude la gamma ed è l'eccezione in quasi ogni colonna. Registra 11200 g di spinta, più del doppio della scheda successiva, da un corpo da 282 g che misura Ø87.1 × 28.05 mm, su un bus 12S fisso e uno statore 36N42P, con 2140 W pubblicati per 180 s e una corrente di picco di 45.8 A. Il suo albero da 15 mm è tre volte il diametro di quello dell'U5 e la sua resistenza di 105 mΩ si colloca a metà del gruppo nonostante l'avvolgimento molto più grande.
Il salto di massa è ciò che va giustificato. Passando dall'MN501-S all'U8 Lite L si aggiungono 112 g per motore e 448 g su un telaio a quattro bracci, in cambio di un aumento di spinta molto più grande di quanto serva a un telaio di ispezione leggero. La scheda si guadagna il proprio posto su piattaforme che portano un pacchetto di sensori più pesante, una seconda batteria o un gimbal con una fotocamera più grande, dove la massa stessa del telaio è cresciuta e la spinta in più compra margine anziché capacità.
Abbinare un motore a una missione di ispezione
I valori registrati di un motore per UAV di ispezione diventano una decisione solo quando vengono letti rispetto a un tipo di lavoro di ispezione. Ciascuna delle quattro schede si adatta bene a un profilo ed è sovradimensionata per il profilo inferiore, e la differenza tra i profili è una differenza in ciò che il telaio deve fare da fermo anziché in quanto lontano deve volare.
Ispezione ravvicinata di ponti e facciate
L'ispezione ravvicinata di una facciata o di un ponte significa mantenere una posizione a metri da una grande superficie in un'aria che la superficie stessa disturba. Il telaio è di solito piccolo, la fotocamera è vicina alla struttura e la tolleranza di posizione è stretta, perché una deriva di pochi centimetri cambia l'inquadratura. Un motore per UAV di ispezione leggero con un numero elevato di cave si addice a questo profilo: il Motore per UAV T-Motor MN5008 KV340 a 135 g su un bus 6S dà a un telaio a quattro bracci 4215 g di spinta registrata per braccio da spendere nel contrasto del vento, e lo statore 24N28P mantiene la risposta silenziosa alle piccole variazioni di gas che questo lavoro comporta.
Linee elettriche e tralicci a distanza di sicurezza
Il lavoro su linee e tralicci allontana il telaio dalla superficie e aggiunge un sensore con una certa massa, spesso una fotocamera con zoom su un gimbal. La tolleranza di posizione è più larga di un passaggio ravvicinato su una facciata, ma il telaio è più pesante, quindi il requisito di spinta per braccio sale e il bus passa spesso a 12S per la corrente più bassa che ne deriva. Il Motore per UAV T-Motor MN501-S KV240 copre questo profilo su un telaio a sei bracci: 4660 g di spinta registrata e una finestra 6-12S lasciano spazio per crescere il pacco senza cambiare il motore, e 170 g per unità mantengono la massa all'estremità del braccio in proporzione.
Spazi confinati e volo in interni
L'ispezione all'interno di un serbatoio, di un pozzo o di un condotto elimina il problema del vento e lo sostituisce con un limite di diametro dell'elica. Il telaio deve essere abbastanza piccolo per entrare, il che limita l'elica, il che limita quanta spinta può produrre un dato KV. Questo profilo dà valore all'estremità leggera di un confronto tra motori per droni di ispezione e a un KV che raggiunge il punto di hover con un'elica piccola: il Motore per UAV T-Motor U5 KV400 a 400 KV e 195 g è la scheda di questo gruppo la cui finestra di celle e il cui KV si adattano meglio a un telaio compatto che non vedrà aria aperta e rafficata.
Infrastrutture lineari e rilievo di corridoi
Un oleodotto, un corridoio ferroviario o il tracciato di una strada aggiungono una tratta di traslazione a quello che altrimenti è un compito di ispezione. Il telaio vola tra le stazioni anziché restare in hover in un solo punto, quindi parte del budget di missione si sposta dalla spinta di hover all'efficienza di crociera, e le colonne della resistenza e della corrente a vuoto diventano più importanti della colonna della spinta. Un motore per UAV di ispezione scelto per questo profilo è di solito la scheda più piccola che porta comunque il pacchetto di sensori, con l'avvolgimento selezionato per una bassa corrente di hover anziché per una spinta massima elevata. Il Motore per UAV T-Motor U8 Lite L KV110 entra in questo quadro solo dove il telaio del corridoio è abbastanza grande da richiedere 12S e un albero da 15 mm.
Tipi di telaio che usano questi motori
Le quattro schede appartengono a una sola categoria di prodotto e a un solo gruppo di applicazione ma servono diversi tipi di aeromobile, e un motore per UAV di ispezione scelto per uno di essi raramente si adatta a un altro. Riconoscere quale tipo si sta progettando risolve la scelta di un motore per UAV di ispezione più in fretta di quanto faccia il confronto tra le colonne delle specifiche.
Piattaforme multirotore con gimbal
È il profilo principale per un motore BLDC per UAV di ispezione ed è quello servito dalle due schede 24N28P. Il telaio caratteristico è un quadricottero o un esacottero nella fascia da 2 kg a 8 kg che porta una fotocamera stabilizzata, compie sortite ripetitive sullo stesso bene e atterra per cambiare i pacchi anziché per la manutenzione. Su questo telaio il punto di hover si sposta appena, quindi l'avvolgimento è dimensionato su un unico valore di spinta stazionario, e le schede a bassa resistenza sono quelle che lasciano più energia del pacco per il tempo di volo.
Telai di ispezione ibridi e VTOL
Dove un programma di ispezione copre un'infrastruttura lineare, alcuni telai aggiungono una tratta di volo in avanti e diventano progetti ibridi o VTOL. I motori di sollevamento su quegli aeromobili vedono lo stesso compito di hover di un multirotore, ma solo per la porzione verticale del volo, quindi il quadro termico è più semplice e il quadro della spinta resta invariato. Il Motore per UAV T-Motor MN501-S KV240 si colloca naturalmente in questo ruolo sulla tratta di sollevamento, perché la sua finestra 6-12S corrisponde ai pacchi che un telaio VTOL tende a portare e il suo statore 24N28P si addice a cicli verticali ripetuti.
Sistemi di ispezione vincolati e in spazi confinati
Una piattaforma di ispezione vincolata baratta il tempo di volo con un cavo di alimentazione e una quota operativa fissa, il che sposta il requisito del motore per UAV di ispezione verso una spinta costante e allontana dall'efficienza del pacco. Il telaio è spesso compatto e le missioni sono lunghe, quindi l'estremità a bassa massa del gruppo è quella pertinente. Il Motore per UAV T-Motor U5 KV400 e il Motore per UAV T-Motor MN5008 KV340 coprono questo ruolo a 195 g e 135 g, e poiché il vincolo elimina la penalità di massa di una batteria, il più leggero dei due diventa la scheda più interessante anziché la più limitata.
Lista di controllo per la selezione
Tre verifiche coprono gran parte del terreno su un motore per UAV di ispezione, ed è meglio eseguirle in ordine perché ciascuna restringe il campo per la successiva. Si applicano a qualsiasi motore BLDC per UAV di ispezione, dall'estremità da 135 g del gruppo a quella da 282 g. Le prime due sono decisioni sul telaio che si possono risolvere prima di aprire qualsiasi scheda; la terza colma le lacune che i dati pubblicati lasciano.
Fissare la spinta di hover prima del prodotto
Partire dalla massa totale al decollo del telaio anziché dal carico utile, dividerla per il numero di bracci per ottenere la spinta che ciascun motore per UAV di ispezione deve mantenere, e poi aggiungere il margine di cui la missione ha bisogno. Il margine ha due parti su questa classe di lavoro: il margine di controllo che tiene il telaio dentro l'inquadratura della fotocamera in aria rafficata accanto a una struttura, e la riserva necessaria se si perde un motore. Entrambe sono decisioni sul telaio, ed entrambe vanno prese prima che il gruppo venga ristretto.
Fissare il bus, l'elica e il montaggio
Il bus e l'elica si scelgono insieme, perché il KV li lega l'uno all'altra. Una scheda 12S vuole un'elica grande e lenta e un KV basso; una scheda 6S vuole un diametro minore e un KV più alto. Una volta fissata la coppia, le schede rimanenti si filtrano in base a ciò che il braccio può fisicamente accogliere: lo schema di montaggio, il diametro dell'albero, l'ingombro e la lunghezza del cavo. Il divario tra un albero da 5 mm e un albero da 15 mm è una classe diversa di estremità del braccio, ed è di solito la colonna che elimina un candidato che sembrava attraente per spinta.
Colmare i valori che la scheda lascia aperti
Nessuna delle quattro schede pubblica un valore di spinta nominale per l'hover, e solo alcune pubblicano una corrente continua. Dove manca un numero, le tabelle di spinta del produttore sono il luogo in cui colmarlo, e dove resta aperto anche dopo, la lacuna va annotata come voce aperta nel budget di propulsione anziché riempita con una presunzione. Un budget costruito su un massimo da banco di prova letto come valore di hover sembrerà comodo e non sopravviverà a una giornata di raffiche accanto a un ponte.
- Sommare la massa totale al decollo includendo motori e pacco, poi dividerla per il numero di bracci per ottenere la spinta che ciascun braccio deve mantenere in hover.
- Aggiungere il margine di controllo richiesto dall'ambiente di lavoro e la riserva che la perdita di un motore richiederebbe, per ottenere la spinta per braccio che il motore deve coprire.
- Scegliere la scheda più piccola la cui spinta massima pubblicata copra quel valore, così che la massa risparmiata possa essere spesa in capacità del pacco.
- Fissare il bus dalla decisione sul pacco, poi verificare che il KV e l'elica scelti raggiungano l'hover a un gas ragionevole su quel bus.
- Moltiplicare la resistenza dell'avvolgimento per il quadrato della corrente di hover prevista per stimare le perdite continue nel rame prima di definire il progetto termico.
- Verificare la corrente di hover rispetto a qualsiasi valore continuo pubblicato, e annotare dove la scheda lascia quel valore aperto.
- Verificare il diametro dell'albero, lo schema di montaggio, l'ingombro e la lunghezza del cavo rispetto al braccio e alla posizione del regolatore di velocità.
- Confermare che il diametro dell'elica implicato da KV e bus si adatti al telaio, e che il regolatore di velocità sia nominale per la corrente di picco pubblicata.
Domande frequenti
DQuanta spinta serve a un motore per UAV di ispezione?
Partire dalla massa totale al decollo divisa per il numero di bracci, poi aggiungere il margine di controllo richiesto dall'ambiente di lavoro. Su un telaio di ispezione tipico da 4 kg su quattro bracci, un rapporto spinta-peso di 2:1 chiede a ciascun motore per UAV di ispezione 2000 g, valore che ogni scheda di questo gruppo tranne le due più leggere copre comodamente. Il valore che vincola davvero la scelta è la spinta mantenuta a gas parziale, non il massimo registrato.
DQuale KV dovrebbe usare un motore per droni di ispezione?
Basso abbastanza che l'elica raggiunga l'hover a un gas ragionevole sul bus che il telaio porta. Le quattro schede qui coprono da 110 a 400 KV, e la distribuzione segue il numero di celle anziché una preferenza: la scheda da 400 KV copre 3-8S, la scheda da 340 KV è fissa a 6S, la scheda da 240 KV copre 6-12S e la scheda da 110 KV è fissa a 12S. Il KV è un abbinamento tra elica e bus, quindi non si può scegliere da solo.
DPerché il mantenimento della posizione conta più della velocità massima per un motore per UAV di ispezione?
Perché le immagini vengono riprese mentre l'aeromobile è fermo. Una deriva di pochi centimetri cambia l'inquadratura, quindi il controllore di volo emette correzioni piccole e frequenti e il motore deve rispondervi senza ritardo né gradini nella risposta. Il numero di cave e poli dello statore gioca un ruolo: le schede 24N28P e 36N42P di questo gruppo distribuiscono la produzione di coppia su più posizioni del rotore rispetto alla scheda 12N14P, il che riduce il contributo della dentellatura a gas basso.
DIn che modo la massa del motore influisce su un telaio di ispezione?
È una deduzione fissa da un budget che altrimenti si spende in batteria. Le quattro schede qui vanno da 135 g a 282 g incluso il cavo, una forbice di 147 g per motore e 588 g su un telaio a quattro bracci. Poiché un motore per droni di ispezione più pesante ha anche bisogno di più spinta per sostenere il telaio, il che assorbe più corrente e richiede un pacco più grande, la penalità di massa si accumula anziché restare fissa.
DQuale tensione di bus si addice a un motore per droni di ispezione?
Quella che il pacco riesce a fornire con la corrente di hover che i motori richiedono a una perdita nel rame accettabile. Alzare il numero di celle riduce la corrente a parità di potenza, il che riduce le perdite di cablaggio e di avvolgimento, ed è per questo che la scheda più grande di questo gruppo adotta un bus 12S fisso mentre la più leggera adotta 6S. La scheda con la finestra più ampia, a 6-12S, è la scelta utile quando la decisione sul pacco non è ancora definitiva.
DUn motore per UAV di ispezione più grande è la scelta migliore?
No. Un motore sovradimensionato rispetto al telaio lavora in un punto sfavorevole della curva del gas, che è dove un avvolgimento si comporta in modo meno efficiente e dove la dentellatura è più visibile come disturbo di controllo. La massa in più viene anche portata a ogni sortita. La dimensione giusta è la scheda più piccola la cui spinta pubblicata copra il requisito di hover con il margine di cui la missione ha bisogno, che su un telaio di ispezione leggero è spesso la scheda da 135 g anziché quella da 282 g.
DChe cosa significa il valore di potenza a 180 s su un motore per UAV di ispezione?
È una finestra di esercizio anziché una nominale continua. La potenza registrata e, dove pubblicata, la corrente di picco di una scheda di questo gruppo sono dichiarate su una finestra di 180 s, che è abbastanza lunga per coprire una salita ma più breve di una sortita completa. Su un telaio con compito di hover il valore che conta di più è la corrente continua, e dove una scheda lascia quel valore aperto la lacuna va portata come voce aperta anziché chiusa con una presunzione.
Risorse ufficiali
Ogni motore di questo confronto è pubblicato da T-Motor, e le pagine prodotto del produttore riportano le tabelle di spinta, le condizioni di prova e le indicazioni di abbinamento che le schede ToBMS riassumono anziché riprodurre. Dove un valore in questo articolo è contrassegnato come non pubblicato nella scheda, la pagina del produttore è il primo luogo in cui cercarlo, e le indicazioni di abbinamento stampate su ciascuna pagina sono il riferimento per il diametro dell'elica rispetto a KV e bus.
Dove andare dopo
Per passare dalla lettura a una rosa di candidati, tre strumenti lavorano in sequenza: ogni motore di questo confronto sta nella categoria Motori per UAV, i candidati si restringono per classe di spinta, KV e numero di celle, e la vista affiancata tiene aperte più schede contemporaneamente mentre si prendono le decisioni sull'estremità del braccio. La pagina applicativa UAV di ispezione raccoglie le schede che portano questo compito.
Diverse guide esistenti si estendono lateralmente da qui. Motori per UAV: abbinare KV, spinta e massa alla cellula percorre la stessa categoria dal lato del telaio e copre le schede che questo articolo non tratta, mentre Motore BLDC per UAV a lunga autonomia: efficienza, massa e tensione del bus porta più avanti l'argomento dell'efficienza per telai che volano per ore. Motori BLDC per UAV industriale: ciclo di lavoro, ridondanza e carico utile copre il caso della missione ripetuta e della ridondanza, e Motori per droni VTOL: bilanciare spinta in hovering ed efficienza di crociera tratta i telai che aggiungono una tratta di volo in avanti al compito di ispezione.
Altre due guide sono pertinenti dove un programma di ispezione condivide l'hardware con un'altra applicazione. Motori per droni da carico pesante: tre opzioni T-Motor da 2.85 kg a 101 kg di spinta copre le schede U e MN di T-Motor da 2.85 kg di spinta in su, che è la gamma in cui entra un telaio di ispezione se il pacchetto di sensori cresce fino a diventare carico utile; Motori BLDC per UAV agricolo: KV, statore e coppia a gas parziale copre il caso con serbatoio in cui il punto di hover si sposta durante il volo, che è l'opposto del compito costante descritto qui. Un comunicato del produttore che copre la gamma Navigator è disponibile come Motori UAV da carico pesante T-Motor Navigator MN: video ufficiale di lancio.
La versione breve: fissare prima la massa totale al decollo e il numero di rotori, usarli per ricavare la spinta che ciascun braccio deve mantenere in hover, aggiungere i margini per il vento e per la perdita di un motore, scegliere la scheda più piccola la cui spinta massima pubblicata copra quel valore, e solo allora definire insieme KV, bus ed elica. Ogni passo successivo è un controllo su una decisione già presa, ed è l'ordine che mantiene un motore per UAV di ispezione abbinato alla missione anziché alla scheda tecnica.