CubeMars ha aggiunto a metà ottobre 2026 un quarto membro alla famiglia AKE a trasmissione quasi diretta, e il clip di lancio dura sedici secondi: un modulo su un set nero, quattro blocchi di testo, nessuna voce fuori campo. Il soggetto è il AKE50-8 KV110 — un attuatore da 190 g, con Ø61.2 × 22.5 mm, 2.5 Nm nominali e 7.5 Nm di picco, il cui stadio planetario 8:1 è racchiuso in una carcassa appena più profonda del pacchetto di lamierini che contiene.
Sedici secondi sono una base esile per un’analisi tecnica, perciò questo articolo si appoggia, oltre al filmato, a una seconda fonte: la tabella di specifiche che CubeMars pubblica per il modello. Dove il clip e la tabella pubblicata divergono, la tabella è considerata corretta — e dove il clip tace, il che copre la maggior parte dei numeri interessanti, qui compaiono solo i valori pubblicati.
Cosa mostra il video
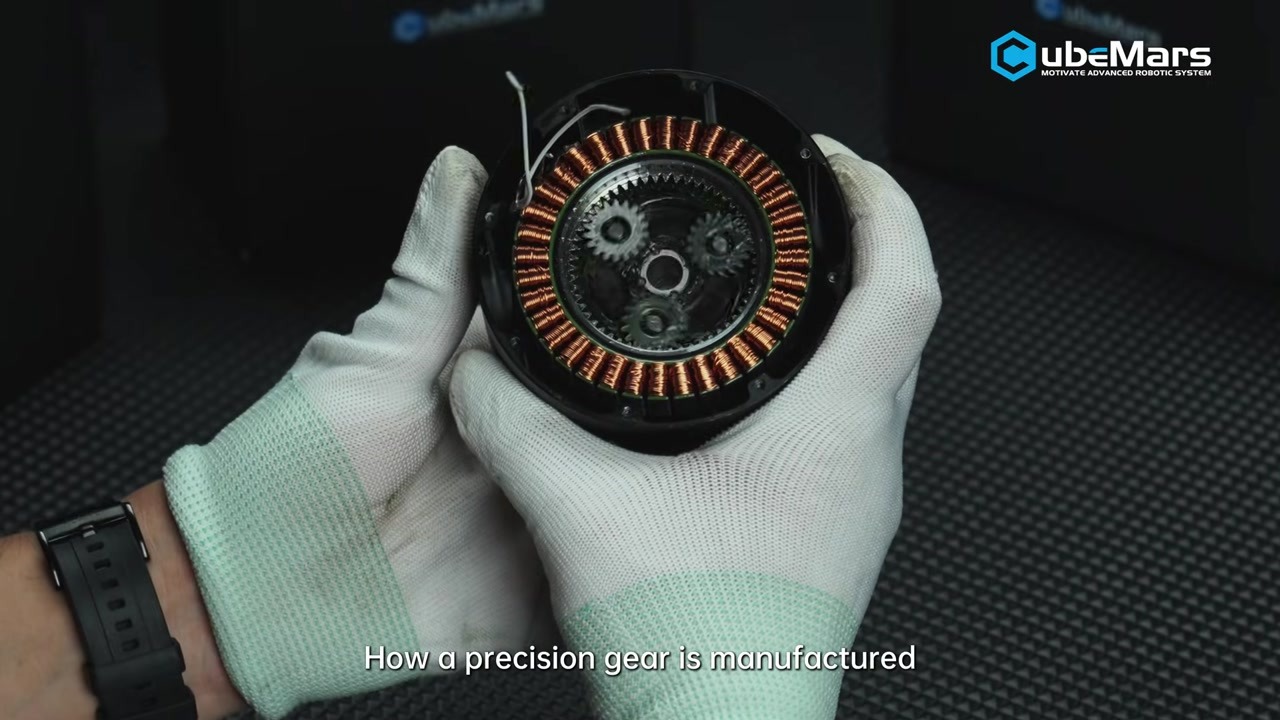
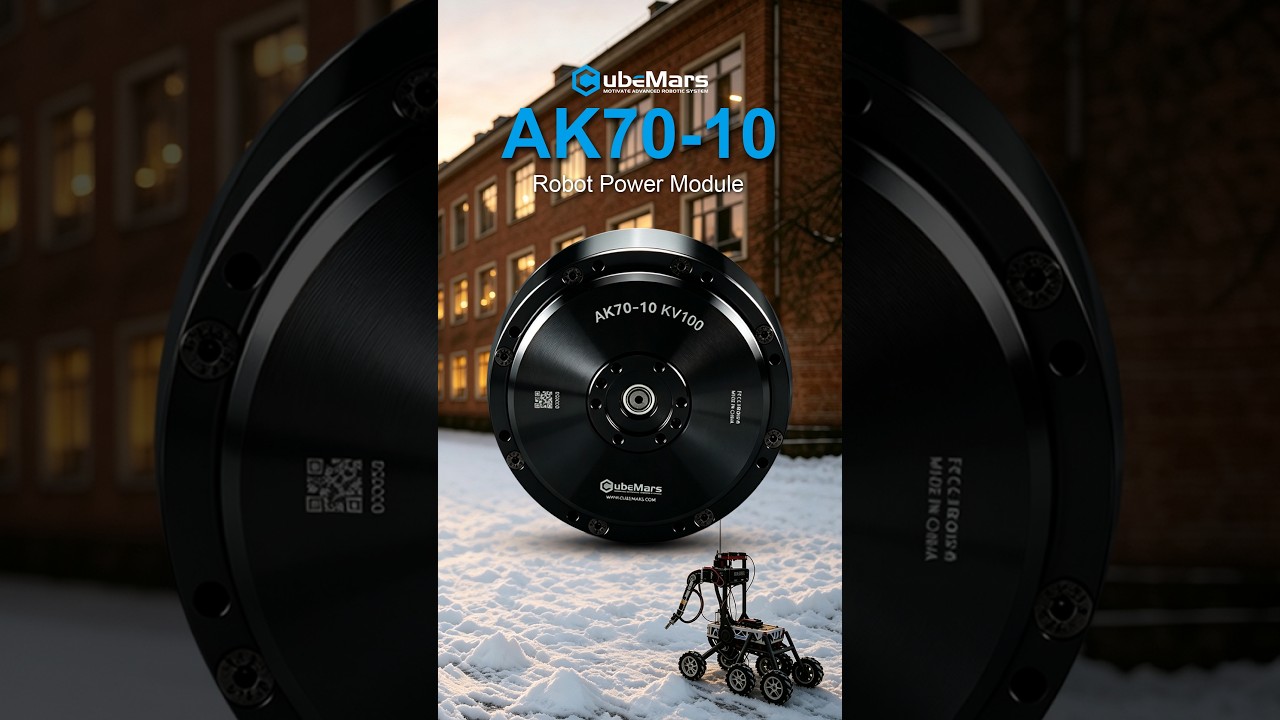
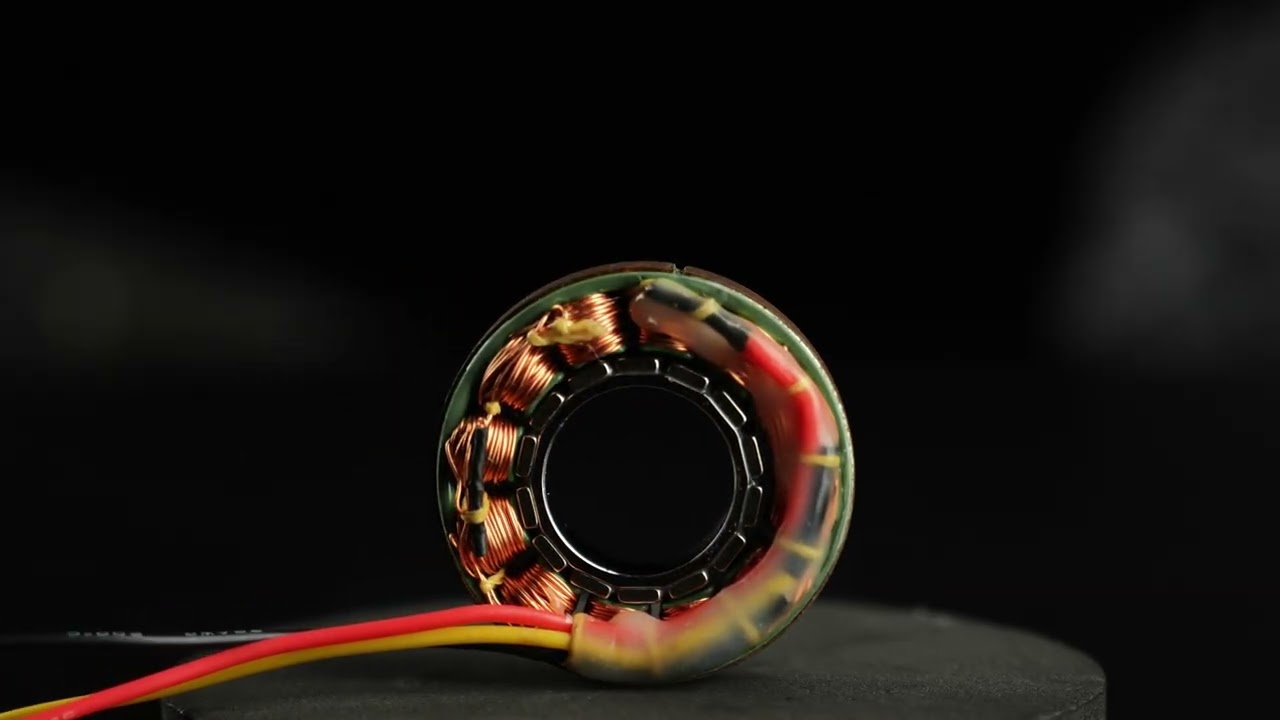
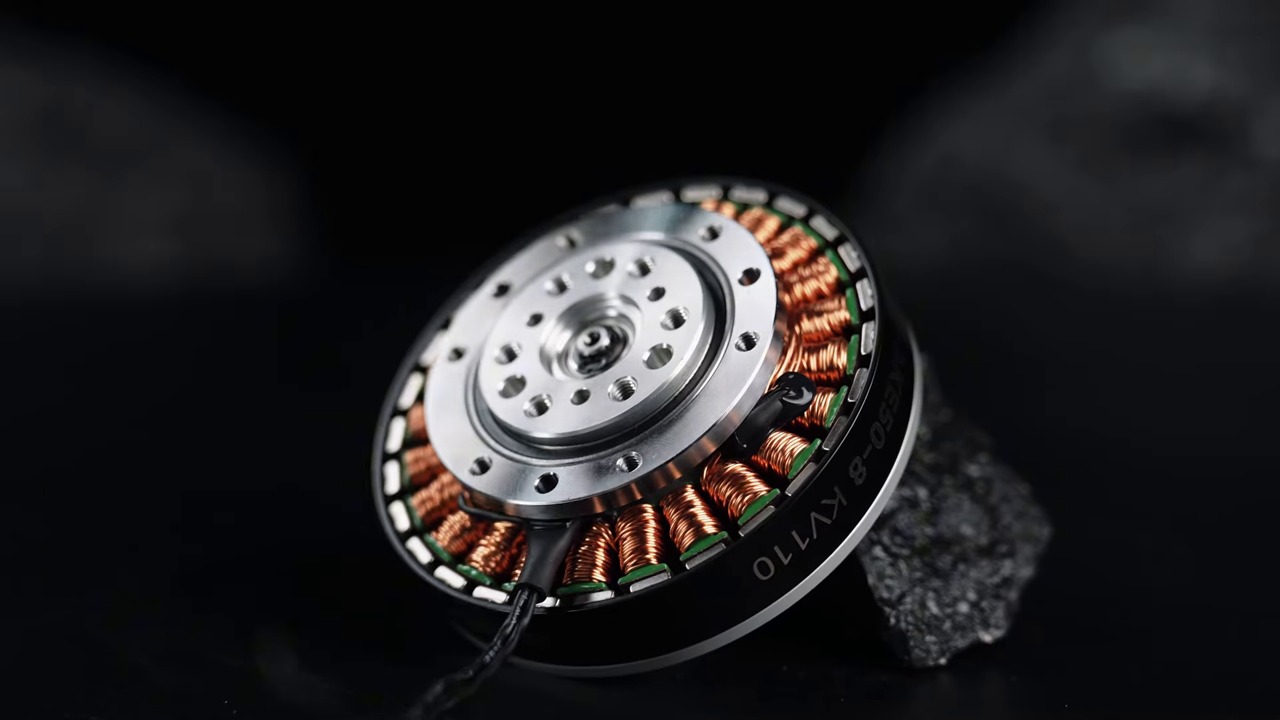
Il set è nero, la luce è a sorgente singola e dura, e il modulo ruota attraverso quattro posizioni. Di fronte, un blocco di testo indica rapporto di riduzione 8:1, coppia di picco 7.5 Nm, coppia nominale 2.5 Nm e velocità a vuoto 320 rpm — tutti e quattro i valori coincidono esattamente con la tabella pubblicata. La vista laterale passa alle misure: 61.2 mm attraverso la carcassa, 22.5 mm da faccia a faccia, 190 g sulla bilancia. Un passaggio macro intorno al settimo secondo si sofferma sull’avvolgimento in rame e sul pacchetto di lamierini, e le inquadrature finali si allontanano con la marcatura AKE50-8 KV110 leggibile sulla parete della carcassa.
Ciò che il clip non contiene è materiale applicativo. Non c’è una gamba di esoscheletro, non c’è un braccio, non c’è una cella di carico e non c’è una prova termica in carico. Ogni affermazione applicativa legata a questo modello proviene quindi dalla pagina prodotto del costruttore e non dal filmato, e le due cose non vanno lette come lo stesso tipo di prova: il video è una ripresa di forma e marcatura, la pagina prodotto sono i dati.
Video originale
Fonte: CubeMars Official YouTube Channel
Video: Meet the New CubeMars AKE50-8 KV110 | Compact QDD Actuator for Robotics
L’AKE50-8 KV110 in sintesi
Tre numeri reggono la maggior parte della decisione su un attuatore per articolazione: quanto è profondo, quanta coppia tiene in continuo e quanta coppia ritorna attraverso l’uscita quando qualcosa dall’esterno lo spinge. Sull’AKE50-8 KV110 valgono 22.5 mm, 2.5 Nm e 0.09 Nm.
Telaio e ingombro
190 g in Ø61.2 × 22.5 mm, costruito su 24 cave e 14 coppie polari. La temperatura ambiente di esercizio va da -20 a 50 ℃, la classe di isolamento è F, la rigidità dielettrica 500 V, e il rumore pubblicato è 65 dB a 65 cm. La misura assiale è quella che decide se un modulo può stare dentro un segmento di arto invece di essere avvitato all’esterno. Il carico dinamico di base è pubblicato a 1100 N e quello statico a 840 N — la coppia di valori che la progettazione confronta con il carico a sbalzo che la flangia di uscita deve portare, perché di solito è la capacità dei cuscinetti, non la coppia del motore, a limitare un’articolazione compatta.
Trasmissione e gioco
Uno stadio planetario 8:1 è alloggiato nel rotore, con il gioco contenuto a 9 arcmin e l’inerzia rotorica pubblicata a 153.81 g·cm². Un rapporto basso è ciò che mantiene il riduttore abbastanza piccolo per un ingombro di 22.5 mm, ed è anche ciò che tiene l’uscita strettamente legata al motore — la premessa meccanica per il valore di coppia di retroazione indicato più sotto.
Involucro elettrico
24 V nominali, 65 W di potenza continua massima, 3 A di corrente nominale e 9 A di picco. La velocità nominale è 240 rpm a 2.5 Nm e la velocità a vuoto 320 rpm; costante di coppia 0.104 Nm/A, costante di velocità 110 RPM/V, costante motore 0.097 Nm/√W, resistenza di fase 792 mΩ, induttanza di fase 560 µH.
Tre punti del grafico pubblicato stanno sopra la coppia nominale anziché sotto: 2 Nm a 248 rpm e 2.97 A, 2.5 Nm a 233 rpm e 3.49 A, 3 Nm a 220 rpm e 4.08 A. Sono letture di grafico, non valori continui. Il valore di 2.5 Nm vale entro i limiti termici, e nulla nel clip di lancio mette alla prova quel limite.
Cosa significano i numeri in un’articolazione
39.5 Nm/kg è un valore di picco
La coppia di picco divisa per la massa del modulo dà 39.5 Nm/kg, il numero che CubeMars inserisce in un proprio riquadro. È misurato sul modulo nudo: senza staffe, senza gestione dei cavi, senza struttura esterna. Usato così è un confronto equo tra moduli della stessa classe; usato come valore nominale sovrastima di un fattore tre, perché la coppia nominale dell’AKE50-8 KV110 è 2.5 Nm.
0.09 Nm di retroazione, e cosa comporta
La coppia di retroazione è la resistenza che si avverte quando qualcos’altro muove l’uscita. A 0.09 Nm l’AKE50-8 KV110 è quasi trasparente: un carico esterno può spingere l’uscita e il motore lo avverte. È la proprietà che serve a un attuatore per esoscheletro, perché l’anello di controllo deve percepire il movimento della persona assistita e cedervi invece di contrastarlo. Un’articolazione servocomandata ad alto rapporto è costruita all’opposto — lo stadio di riduzione tiene la posizione contro il movimento esterno per progetto, un vantaggio su un asse di posizionamento e uno svantaggio in un’articolazione che deve restare cedevole. Il rapporto 8:1, il gioco di 9 arcmin e il valore di 0.09 Nm sono tre affermazioni su un unico compromesso.
Dove si colloca un attuatore QDD compatto
Articolazioni per esoscheletri e dispositivi indossabili
Un’articolazione di assistenza per ginocchio o caviglia ha un problema di ingombro prima che un problema di coppia: il modulo sta contro un segmento di arto, sotto un tutore o sotto un indumento, e ogni millimetro di profondità assiale allontana il meccanismo dal corpo. 22.5 mm e 190 g sono i numeri che rendono possibile quell’ingombro, e 0.09 Nm di retroazione è ciò che impedisce al dispositivo di sembrare un freno quando la persona assistita si muove con le proprie forze. La coppia di picco di 7.5 Nm e il carico dinamico di 1100 N collocano questo modulo nella classe dell’assistenza e della guida; l’AKE90-8 più grande, a 170 Nm di picco e 1400 g nella stessa famiglia, è il modello per le articolazioni che devono portare un corpo.
Bracci robotici leggeri e articolazioni umanoidi
Su un piccolo braccio collaborativo, 9 arcmin di gioco e una velocità nominale di 240 rpm si adattano agli assi di polso e di gomito, dove il carico utile si misura in chilogrammi a una cifra e l’asse deve essere retrodrivevole per la guida manuale. Lo stesso ragionamento vale per le articolazioni della parte superiore del corpo di un umanoide, dove il budget di ingombro è fissato dal guscio e non dal motore. Per un asse di spalla o d’anca il budget di coppia è di un altro ordine di grandezza, e l’AKE50-8 KV110 si trova all’estremo sbagliato della famiglia per quel lavoro.
Dettagli del prodotto
| Specifica | Dettaglio |
|---|---|
| Costruttore | CubeMars |
| Tipo | Attuatore a trasmissione quasi diretta, planetario 8:1 |
| Tensione nominale | 24 V |
| Potenza continua massima | 65 W |
| Coppia nominale | 2.5 Nm |
| Coppia di picco | 7.5 Nm |
| Corrente nominale | 3 A |
| Corrente di picco | 9 A |
| Velocità nominale | 240 rpm |
| Velocità a vuoto | 320 rpm |
| Rapporto di riduzione | 8:1 |
| Gioco | 9 arcmin |
| Coppia di retroazione | 0.09 Nm |
| Densità di coppia massima | 39.5 Nm/kg |
| Costante di coppia | 0.104 Nm/A |
| Costante di velocità | 110 RPM/V |
| Costante motore | 0.097 Nm/√W |
| Resistenza di fase | 792 mΩ |
| Induttanza di fase | 560 µH |
| Costante di forza controelettromotrice | 7 V/kRPM |
| Inerzia rotorica | 153.81 g·cm² |
| Coppie polari | 14 |
| Cave | 24 |
| Massa | 190 g |
| Dimensioni | Ø61.2 × 22.5 mm |
| Carico dinamico | 1100 N |
| Carico statico | 840 N |
| Rumore | 65 dB a 65 cm |
| Temperatura ambiente | -20 a 50 ℃ |
| Classe di isolamento | F |
Tutti i valori come pubblicati sulla pagina prodotto CubeMars dell’AKE50-8 KV110. La densità di coppia è la coppia di picco divisa per la massa del modulo. La coppia nominale vale entro i limiti termici; la coppia di picco è un valore di breve durata, non un limite meccanico.
Dentro la serie AKE
Tre modelli AKE sono documentati su ToBMS, tutti a 24 V e tutti costruiti sullo stesso schema planetario a basso rapporto. La differenza tra loro è dove finisce il budget di coppia.
| Modello | Alimentazione | Coppia nominale | Coppia di picco | Rapporto | Massa | Ingombro |
|---|---|---|---|---|---|---|
| Attuatore QDD CubeMars AKE40-6 KV90 | 24 V | 1.8 Nm | 5.5 Nm | 6:1 | 140 g | Ø51 × 24.5 mm |
| Attuatore QDD CubeMars AKE50-8 KV110 | 24 V | 2.5 Nm | 7.5 Nm | 8:1 | 190 g | Ø61.2 × 22.5 mm |
| Attuatore QDD CubeMars AKE60-8 KV80 | 24 V | 5 Nm | 12.5 Nm | 8:1 | 260 g | Ø69 × 25 mm |
Specifiche come pubblicate da CubeMars per ciascun modello. AKE40-6 e AKE50-8 sono stati presentati insieme e condividono un’alimentazione a 24 V e una struttura piatta; l’AKE50-8 KV110 è l’unico dei tre con una profondità assiale di 22.5 mm.
L’AKE40-6 è 50 g più leggero e 2 mm meno profondo dell’AKE50-8 KV110, e per questo rinuncia a 2 Nm di coppia di picco. L’AKE60-8 raddoppia la coppia di picco a 12.5 Nm e aggiunge 70 g, ma cresce fino a 25 mm di profondità. Il 50-8 sta quindi dove sta nella famiglia: stessa classe di profondità del 40-6, due terzi del carico utile del 60-8.
Altro su ToBMS
L’AKE50-8 KV110 è classificato sotto Attuatori QDD insieme al resto della gamma CubeMars. Per il ragionamento che sta dietro al rapporto basso, Attuatori QDD: cosa offre un rapporto 8:1 espone quanto costa in coppia la retrodrivevolezza; per la stessa famiglia vista dal capo più pesante, Attuatori per esoscheletro: tre moduli CubeMars QDD da 260 g a 1.4 kg copre l’intervallo di massa. Il filmato di lancio precedente è trattato in Motori QDD CubeMars AKE per articolazioni robotiche compatte. I modelli si possono filtrare in Selezione o confrontare direttamente in Confronto prodotti.
Informazioni su CubeMars
CubeMars progetta e produce motori brushless e moduli di potenza per la robotica, con linee che coprono motori coppia senza telaio, attuatori robotici integrati, motori per gimbal e propulsori subacquei. La gamma AKE a trasmissione quasi diretta è la linea piatta per esoscheletri e articolazioni leggere, e l’AKE50-8 KV110 ne è il membro più recente all’estremità compatta.
Domande frequenti
Qual è la coppia di picco dell’AKE50-8 KV110?
7.5 Nm di picco contro 2.5 Nm nominali, con alimentazione a 24 V che assorbe 9 A di picco e 3 A nominali. Il valore di picco è un valore di breve durata per l’accelerazione e il rigetto dei disturbi, non un valore continuo.
Perché l’AKE50-8 KV110 usa solo una riduzione 8:1?
Perché il rapporto stabilisce quanta parte del mondo esterno il motore può percepire. Uno stadio planetario 8:1 contiene il gioco a 9 arcmin e la coppia di retroazione a 0.09 Nm, così un carico esterno può muovere l’uscita ed essere misurato al motore — la base meccanica del controllo cedevole. Un rapporto più alto darebbe coppia e farebbe perdere quella trasparenza.
Quale alimentazione e quale involucro termico richiede l’AKE50-8 KV110?
24 V nominali con 65 W di potenza continua massima. La temperatura ambiente nominale è da -20 a 50 ℃, l’isolamento è in classe F e il rumore è pubblicato a 65 dB misurati a 65 cm dalla carcassa. La coppia nominale vale solo entro quei limiti termici.
L’AKE50-8 KV110 è un’articolazione completa con driver ed encoder?
Nella tabella comparativa del costruttore i modelli AKE compaiono senza scheda driver integrata, quindi il modulo è un gruppo motore-riduttore che richiede elettronica di potenza esterna. È parte di come si ottengono i 22.5 mm di profondità: il controllore resta fuori dall’ingombro dell’articolazione.
Conclusione
Un filmato di lancio di sedici secondi non può dimostrare il progetto di un’articolazione, e questo non lo tenta: mostra un modulo da 190 g che ruota sotto luce da studio con quattro numeri a schermo, e ogni numero a schermo corrisponde alla tabella pubblicata. Ciò che la tabella aggiunge è la parte che decide se l’AKE50-8 KV110 è utilizzabile in una data articolazione — 2.5 Nm nominali e 7.5 Nm di picco in un ingombro di 22.5 mm, 9 arcmin di gioco e 0.09 Nm di retroazione che tiene l’uscita leggibile dall’esterno. Per un’articolazione di assistenza al ginocchio o alla caviglia, un asse di polso su un piccolo braccio collaborativo, o un’articolazione della parte superiore del corpo di un umanoide dove il guscio fissa il budget di ingombro, sono i quattro valori da verificare per primi.