
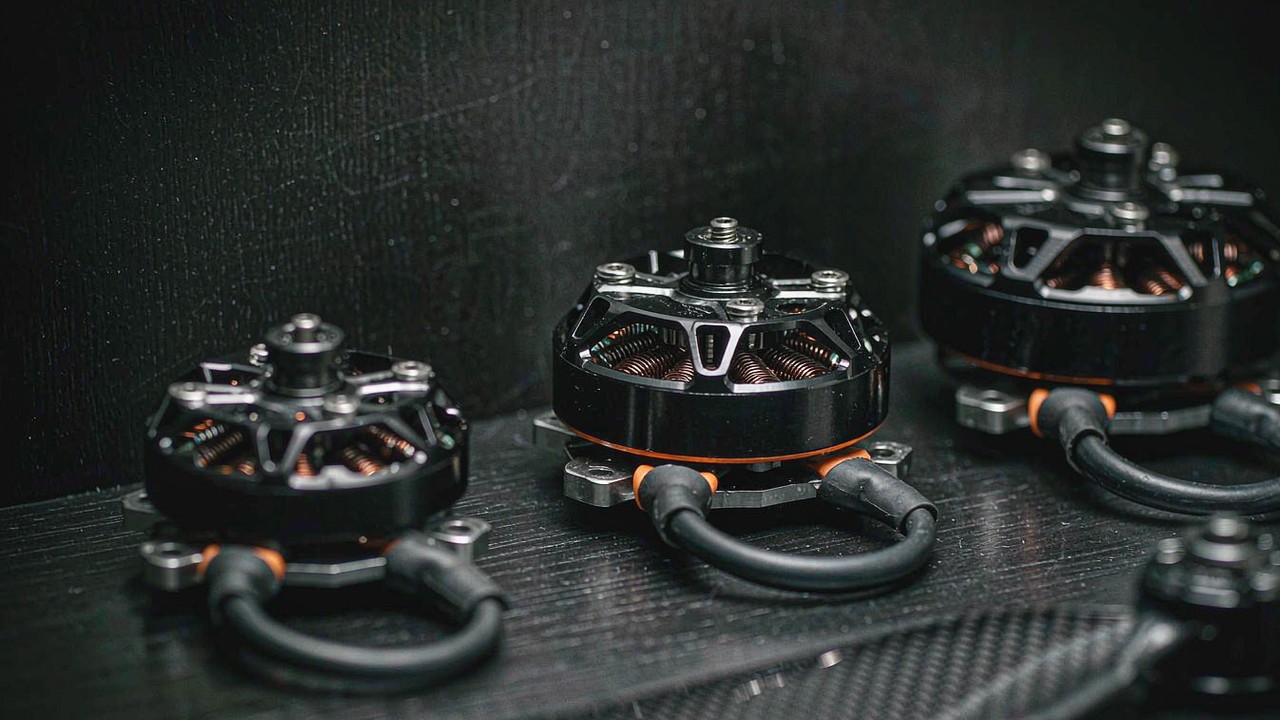
ควอดแข่งใช้เวลาบินส่วนใหญ่อยู่ในย่านของช่วงคันเร่งที่ยังไม่มีสิ่งใดนิ่งสนิท ไม่ว่าจะเป็นการออกจากโค้ง การเร่งกระชากออก การเปลี่ยนทิศทาง หรือการฟื้นตัวจากกระแสลมปั่นป่วนใต้ใบพัด มอเตอร์ที่ถูกเลือกสำหรับภาระเช่นนั้นไม่ได้ถูกเลือกจากประสิทธิภาพที่มันแสดงบนแท่นทดสอบที่นิ่ง และไม่ได้ถูกเลือกจากตัวเลขสูงสุดค่าใดค่าหนึ่งที่อ่านแยกเดี่ยว แต่ถูกเลือกเทียบกับชุดค่าที่เผยแพร่สั้น ๆ ซึ่งร่วมกันตัดสินว่าระบบขับเคลื่อนสามารถทำสภาวะชั่วขณะเดิมซ้ำได้โดยไม่ทำให้ขดลวดไหม้หรือไม่ และโครงอากาศยานยังคงหมุนในแบบที่นักบินคาดหวังหรือไม่ คู่มือนี้วางกรอบว่าควรมองหาอะไรในมอเตอร์ BLDC สำหรับใช้งานโดรนแข่ง FPV โดยไล่ผ่านมอเตอร์ T-Hobby หกรุ่นที่บันทึกไว้เทียบกับแอปพลิเคชัน โดรนแข่ง FPV ของ ToBMS
คำตอบแบบรวบรัด
การตัดสินใจแรกคือคลาสใบพัด เพราะค่าอื่นทุกค่าถูกอ่านเทียบกับมัน โครงอากาศยาน 3 นิ้วไม่สามารถปั่นใบพัด 5 นิ้วได้ มอเตอร์ของมันจึงต้องเล็ก เบา และพันขดลวดมาเพื่อความเร็วโรเตอร์ที่สูงมาก ขณะที่โครงพิสัยไกล 7 นิ้วมีโจทย์ตรงกันข้าม ในหกบันทึกที่ใช้ในที่นี้ ตัวกรองเพียงข้อเดียวนั้นแยกยูนิต 9.8 g บนสเตเตอร์ 9N12P ออกจากมอเตอร์ 12N14P ห้ารุ่นที่วิ่งตั้งแต่ 28.56 g ถึง 46.6 g ทั้งหกรุ่นเป็น มอเตอร์โดรนแข่ง FPV และทั้งหกรุ่นมาจากชุดแอปพลิเคชันเดียวกัน
เมื่อคลาสถูกกำหนดแน่แล้ว ชุดแบตเตอรี่คือสิ่งถัดมา KV บอกเพียงว่ามอเตอร์หมุนเร็วเพียงใดต่อโวลต์เมื่อไม่มีโหลด ดังนั้นขดลวด 2150 KV บนจำนวนเซลล์ต่ำจะพาโรเตอร์ไปที่ความเร็วใกล้เคียงกับขดลวด KV ต่ำบนจำนวนเซลล์ที่สูงกว่า ควรอ่าน KV เทียบกับค่าจำนวนเซลล์ในบันทึกเดียวกัน และถือว่าการเปลี่ยน KV คือการเปลี่ยนชุดแบตเตอรี่หรือใบพัด มากกว่าจะเป็นการเปลี่ยนความแข็งแรง สี่ในหกบันทึกมีช่วงจำนวนเซลล์ ส่วนบันทึก F50 KV2150 ปล่อยให้เปิดอยู่ ซึ่งเป็นคำถามสำหรับผู้ผลิตมากกว่าจะเป็นช่องว่างที่ต้องเติมเอง
กลุ่มสุดท้ายประกอบด้วยค่าที่อธิบายพฤติกรรมระหว่างสภาวะชั่วขณะ ได้แก่ ความต้านทานขดลวด ซึ่งกำหนดว่าแรงดันที่จ่ายเข้ามาสูญเสียไปกับทองแดงเท่าใดเมื่อกระแสสูงขึ้น กระแสขณะไม่มีโหลด ซึ่งเป็นการสูญเสียที่มอเตอร์จ่ายไปขณะหมุนตัวเอง และแรงขับสูงสุด ซึ่งเป็นผลลัพธ์ที่เผยแพร่ซึ่งงบประมาณแรงขับต่อมวลถูกตรวจเทียบ ห้าในหกบันทึกมีความต้านทานขดลวด และรุ่นเดียวที่ไม่มีถูกทำเครื่องหมายเป็นคำถามเปิด มากกว่าจะสันนิษฐานจากรุ่นที่อยู่ใกล้เคียง รายการตัวเลือกสั้นของมอเตอร์ BLDC สำหรับโดรนแข่ง FPV ถูกสร้างตามลำดับนั้น คือคลาส แล้วชุดแบตเตอรี่ แล้วสภาวะชั่วขณะ
สิ่งที่โดรนแข่ง FPV เรียกร้องจากมอเตอร์ BLDC
ไม่มีอะไรในการสร้างของมอเตอร์แข่งที่ทำให้มันต่างจากมอเตอร์ไร้แปรงถ่านแบบ outrunner ขนาดเล็กอื่นใด สิ่งที่ต่างกันคือรูปทรงของภาระ และรูปทรงของภาระนั่นเองเป็นตัวตัดสินว่าข้อกำหนดส่วนใดกลายเป็นข้อผูกพัน
การแข่งคือลำดับของสภาวะชั่วขณะ ไม่ใช่การบินระดับ
โครงอากาศยานแบบบินทนนานหรือบรรทุกหนักใช้เวลาบินส่วนใหญ่ที่จุดทำงานซึ่งค่อนข้างคงที่ และคำถามเรื่องการกำหนดขนาดคือจุดนั้นอยู่ในพิกัดต่อเนื่องหรือไม่ ควอดแข่งแทบไม่ได้ใช้เวลาบินอยู่ที่นั่นเลย ขอบเขตที่เกี่ยวข้องจึงเป็นขอบเขตสภาวะชั่วขณะที่เกิดซ้ำ คือมีแรงขับเท่าใดให้ใช้ขณะที่อากาศยานกำลังเคลื่อนที่อยู่แล้ว โรเตอร์เร่งเข้าไปถึงจุดนั้นได้เร็วเพียงใด และแต่ละครั้งที่พุ่งขึ้นไปทิ้งความร้อนไว้เท่าใด บนโครงอากาศยานแข่ง คำถามแรกที่ค่าแรงขับตอบคือมอเตอร์แต่ละตัวยกน้ำหนักส่วนหนึ่งในสี่ของน้ำหนักรวมขึ้นบินได้หรือไม่โดยยังเหลือพอสำหรับอำนาจการควบคุม และคำถามที่สองคือทั้งชุดส่งมอบสิ่งนั้นซ้ำได้หรือไม่โดยไม่ไหม้
ใบพัด ไม่ใช่มอเตอร์ เป็นตัวกำหนดจุดทำงาน
แรงขับเป็นคุณสมบัติของมอเตอร์และใบพัดร่วมกัน และใบพัดถูกกำหนดโดยโครง โครง 3 นิ้วไม่สามารถปั่นจานใบพัด 5 นิ้วได้ มอเตอร์ที่ขับมันจึงต้องเล็ก เบา และพันขดลวดมาเพื่อความเร็วโรเตอร์ที่สูงมาก โครงพิสัยไกล 7 นิ้วเรียกสิ่งที่ตรงกันข้าม คือปริมาตรสเตเตอร์ที่มากกว่า KV ที่ต่ำกว่า และแรงบิดที่มากกว่า เพื่อให้จานที่ใหญ่กว่าถูกหมุนด้วยรอบที่ต่ำลงได้ ผลสืบเนื่องสองข้อตามมา และทั้งสองข้อสำคัญกว่า KV มวลที่หมุนอยู่ที่ปลายแขนเพิ่มเข้าไปในโมเมนต์ความเฉื่อยในการกลิ้งและการก้มเงยของโครงอากาศยาน มอเตอร์ที่หนักจึงทำให้อากาศยานรู้สึกเชื่องช้าแม้ในจุดที่มันสร้างแรงขับได้มาก และตัวเลขแรงขับสูงสุดที่เผยแพร่ถูกอ้างสำหรับใบพัดหนึ่งใบ ดังนั้นจึงเทียบกันได้ก็ต่อเมื่อใบพัดตรงกัน
มวลที่ปลายแขนถูกจ่ายไปในทุกโค้ง
ระหว่าง 9.8 g ของบันทึกที่เล็กที่สุดกับ 46.6 g ของบันทึกที่ใหญ่ที่สุด มีช่วงมวลเกือบห้าต่อหนึ่ง และการกระจายตัวนั้นไม่ใช่ของประดับ ทุกกรัมอยู่ที่ปลายแขน และโมเมนต์ความเฉื่อยที่มันเพิ่มเข้าไปเติบโตตามกำลังสองของความยาวแขน มอเตอร์ที่หนักเกินไปสำหรับคลาสของมันจึงทำให้เสียความคล่องตัวมากกว่าที่ให้แรงขับคืนมา การอ่านในทางปฏิบัติคือน้ำหนักและแรงขับควรอยู่ในการเปรียบเทียบเดียวกัน มากกว่าจะอยู่บนรายการตัวเลือกสั้นคนละรายการ
ภาระจากการชน ไม่ใช่ขีดจำกัดความร้อน เป็นสิ่งที่จบมอเตอร์ส่วนใหญ่
โครงอากาศยานแข่งถูกคาดหมายให้รอดจากการสัมผัสกับประตู พื้นดิน และอากาศยานลำอื่น โหมดความเสียหายที่สำคัญเป็นเชิงกลและเชิงไฟฟ้า มากกว่าจะเป็นเชิงความร้อนอย่างเคร่งครัด ได้แก่ เพลาที่งอ ลูกปืนที่ไม่หมุนตรงอีกต่อไป สายที่ขาดตรงรอยต่อ และระฆังที่ล็อกใบพัดไม่ได้อีกต่อไป สิ่งเหล่านี้ไม่ใช่ค่าที่ตารางข้อกำหนดบรรจุไว้ แต่เป็นเหตุผลว่าทำไมตัวเลขแรงขับที่เผยแพร่จึงเป็นเพียงจุดเริ่มต้นของการเลือก มากกว่าจะเป็นจุดจบ
หกข้อกำหนดที่ชี้ขาดมอเตอร์แข่ง FPV
ค่าทั้งหกด้านล่างคือค่าที่ยุติการเลือกในทางปฏิบัติสำหรับมอเตอร์ BLDC สำหรับโดรนแข่ง FPV แต่ละค่าถูกอ่านร่วมกับค่าอื่น มากกว่าจะอ่านแยกเดี่ยว และในจุดที่บันทึกปล่อยค่าใดให้เปิดอยู่ นั่นเองก็เป็นส่วนหนึ่งของภาพ
ขนาดสเตเตอร์เทียบกับคลาสใบพัด
สเตเตอร์คือส่วนที่กำหนดว่ามอเตอร์สร้างแรงบิดได้มากเพียงใดก่อนจะอิ่มตัว และเส้นผ่านศูนย์กลางกับความสูงของชุดแผ่นถูกแสดงไว้ในชื่อเรียกของผู้ผลิตเอง บันทึกในที่นี้มีการกำหนดค่า 9N12P และ 12N14P และขนาดตัวเรือนตั้งแต่ยูนิต 17.9 mm ถึงยูนิต 33.4 mm คลาสของใบพัดที่โครงปั่นได้คือสิ่งที่ทำให้ความแตกต่างเหล่านั้นเกี่ยวข้องกับมอเตอร์โดรนแข่ง FPV สเตเตอร์ใหญ่ที่หมุนใบพัดเล็กคือมวลที่เสียเปล่า และสเตเตอร์เล็กที่หมุนใบพัดใหญ่ไม่สามารถไปถึงความเร็วที่ใช้งานได้โดยไม่เกินสิ่งที่มันถูกสร้างให้ระบาย
KV เทียบกับชุดแบตเตอรี่ที่บินจริง
KV อธิบายความเร็วโรเตอร์ต่อโวลต์เมื่อไม่มีโหลด เมื่ออยู่เดี่ยว ๆ มันไม่ได้บอกอะไรเรื่องขีดความสามารถ แต่บอกว่าจำนวนเซลล์และใบพัดแบบใดที่พาโรเตอร์ไปลงที่ความเร็วที่ใช้งานได้ ขดลวด 2150 KV บนจำนวนเซลล์ปานกลางไปถึงความเร็วไม่มีโหลดที่ใกล้เคียงกับขดลวด 1750 KV บนจำนวนเซลล์ที่สูงกว่า ดังนั้นค่าสองค่าในกลุ่มนี้จึงไม่สามารถอ่านราวกับว่าค่าหนึ่งแข็งแรงกว่าอีกค่าหนึ่ง การเปลี่ยน KV ปกติบังคับให้เปลี่ยนชุดแบตเตอรี่หรือใบพัด และสองชิ้นส่วนนั้นต่างหากที่ตัดสินว่าการสลับเป็นการพัฒนาหรือไม่
ความต้านทานขดลวดและกระแสขณะไม่มีโหลด อ่านร่วมกัน
ค่าที่บันทึกไว้สองค่าทำหน้าที่แทนการตอบสนอง และไม่มีค่าใดเป็นการวัดเวลา ความต้านทานขดลวดบอกว่าแรงดันที่จ่ายเข้ามาสูญเสียไปกับทองแดงเท่าใดเมื่อกระแสสูงขึ้น ค่าที่ต่ำกว่าหมายถึงแรงบิดต่อแอมป์ที่มากกว่าระหว่างการเร่งความเร็ว และชุดแบตเตอรี่ที่กลายเป็นความร้อนน้อยลง กระแสขณะไม่มีโหลดคือกระแสที่มอเตอร์ดึงมาเพื่อหมุนตัวเองโดยไม่มีโหลด และเป็นตัวแทนของการสูญเสียในเหล็ก ลูกปืน และจากการสวิตช์ที่จ่ายอย่างต่อเนื่องไม่ว่าใบพัดจะทำอะไรอยู่ ทั้งสองอธิบายร่วมกันในส่วนของช่วงคันเร่งที่การแข่งถูกตัดสิน คือการออกจากโค้งที่คันเร่งต่ำเข้าสู่กำลังเต็ม
ตัวเลขแรงขับ และใบพัดที่อยู่เบื้องหลัง
แรงขับสูงสุดคือผลลัพธ์พาดหัวของมอเตอร์แข่ง และเป็นค่าที่อ่านผิดได้ง่ายที่สุดเช่นกัน มันถูกเผยแพร่สำหรับใบพัดหนึ่งใบ ที่คันเร่งหนึ่งระดับ บนแท่นทดสอบหนึ่งชุด ดังนั้นตัวเลขแรงขับจึงเทียบกันได้ก็ต่อเมื่อสภาวะการทดสอบตรงกัน สี่ในหกบันทึกในที่นี้เผยแพร่ตัวเลขแรงขับสูงสุดที่มากกว่าสองกิโลกรัม และยูนิตที่เล็กกว่าสองรุ่นเผยแพร่ 351 g และ 1730 g สิ่งที่ตัวเลขยุติคือมอเตอร์สามารถยกส่วนแบ่งของอากาศยานได้หรือไม่โดยมีส่วนเผื่อ สิ่งที่มันไม่ยุติคือมอเตอร์ BLDC สำหรับโดรนแข่ง FPV ประพฤติตัวอย่างไรขณะที่อากาศยานกำลังเคลื่อนที่อยู่แล้ว
กำลังและกระแสในฐานะข้อความเกี่ยวกับภาระ
ตัวเลขกำลังสูงสุดที่เผยแพร่คือข้อความเกี่ยวกับภาระไฟฟ้าที่มอเตอร์ถูกคาดหมายให้แบกในช่วงเวลาที่ระบุไว้ และช่วงเวลานั้นถูกระบุชื่อโดยผู้ผลิตไว้ข้างตัวเลข มันสำคัญเพราะมอเตอร์ตัวเดียวกันสามารถถูกอ้างในช่วงเวลาที่ต่างกันได้ และตัวเลขที่อ้างในช่วงที่สั้นกว่าไม่สามารถเทียบตรงกับตัวเลขที่อ้างในช่วงที่ยาวกว่าได้ ในจุดที่บันทึกมีตัวเลขกำลัง มันควรอยู่ในการเปรียบเทียบเดียวกับแรงขับ และในจุดที่ไม่มี นั่นก็เป็นสิ่งที่ควรรู้เช่นกัน เพราะมันชี้ไปที่เอกสารข้อมูล มากกว่าจะชี้ไปที่ตัวแทน
ขนาดภายนอก รูปแบบการยึด และความยาวสาย
มอเตอร์ต้องติดตั้งเข้ากับแขน และขนาดภายนอกคือสิ่งที่กำหนดข้อนั้น หกบันทึกในที่นี้วิ่งตั้งแต่ตัวเรือน 17.9 mm คูณ 17.4 mm ถึง 33.4 mm คูณ 34.7 mm นอกเหนือจากเส้นผ่านศูนย์กลางและความยาวของตัวเรือน รูปแบบการยึดและความยาวสายกำหนดว่ามอเตอร์วางบนโครงที่กำหนดอย่างไรและการเดินสายเป็นอย่างไร ในจุดที่บันทึกไม่ระบุสิ่งเหล่านั้น แบบเขียนของผู้ผลิตคือแหล่งที่ควรตรวจสอบ
มอเตอร์ T-Hobby หกรุ่นในฐานะชุดข้อกำหนดชุดเดียว
หกบันทึกด้านล่างคือมอเตอร์ โดรนแข่ง FPV ที่ชุดแอปพลิเคชันของแพลตฟอร์มอ้างอิง ทั้งหมดเผยแพร่โดย T-Hobby และครอบคลุมคลาสที่นักบินแข่งใช้งาน ตั้งแต่ยูนิต 3 นิ้วถึงมอเตอร์พิสัยไกล 7-8 นิ้ว
| รุ่น | คลาส | การกำหนดค่า | แรงขับสูงสุด | น้ำหนัก | จำนวนเซลล์ (LiPo) | ขนาดภายนอก |
|---|---|---|---|---|---|---|
| T-Hobby F30 มอเตอร์โดรน FPV | 3 นิ้ว | 9N12P | 351 g | 9.8 g | 4S | Ø17.9 × 17.4 mm |
| T-Hobby F50 KV2150 มอเตอร์โดรน FPV | 5 นิ้ว | 12N14P | 2136 g | 28.56 g | ไม่ระบุ | Ø27 × 29.5 mm |
| T-Hobby F60PRO IV V2 KV1750 มอเตอร์โดรน FPV | 5 นิ้ว | 12N14P | 1730 g | 33.5 g | 4-6S | Ø26.8 × 32.7 mm |
| T-Hobby F60PRO V KV1750 มอเตอร์โดรน FPV | 5 นิ้ว | 12N14P | 1883 g | 34.3 g | 4S | Ø26.8 × 31.7 mm |
| T-Hobby F80 PRO KV1900 มอเตอร์โดรน FPV | 5-6 นิ้ว | 12N14P | 2115 g | 39.7 g | 3-6S | Ø29 × 33.6 mm |
| T-Hobby F90 KV1300 มอเตอร์โดรน FPV พิสัยไกล | 7-8 นิ้ว | 12N14P | 2361 g | 46.6 g | 5-6S | Ø33.4 × 34.7 mm |
มอเตอร์ทั้งหกรุ่นถูกระบุโดย T-Hobby และบันทึกไว้ในหมวดหมู่ มอเตอร์โดรน ของ ToBMS และทุกค่าในตารางแสดงตามที่บันทึกไว้ มีช่องว่างในบันทึกหนึ่งช่องที่ทำเครื่องหมายว่าไม่ระบุ คือตัวเลขจำนวนเซลล์สำหรับ F50 KV2150 ส่วนความต้านทานขดลวดสำหรับ F60PRO V KV1750 ก็ไม่มีอยู่ในบันทึกเช่นกัน และถูกอภิปรายในเนื้อหา มากกว่าจะถูกบรรจุในตาราง แรงขับสูงสุดถูกเผยแพร่ต่อใบพัดและต่อจุดคันเร่ง ดังนั้นการเปรียบเทียบจะใช้ได้ก็ต่อเมื่อสภาวะการทดสอบตรงกัน คลาสนำมาจากชื่อเรียกผลิตภัณฑ์ของผู้ผลิตเอง น้ำหนักของ F50 KV2150 ถูกอ้างโดยผู้ผลิตโดยไม่รวมสาย ขณะที่น้ำหนักอื่นรวมสาย ในจุดที่บันทึกไม่ระบุ เอกสารข้อมูลของผู้ผลิตคือแหล่งที่ควรยืนยัน
มีสามสิ่งที่โดดเด่นเมื่ออ่านทั้งหกเป็นชุด ข้อแรก การกระจายตัวของคลาสกว้างพอที่รายการตัวเลือกสั้นรายการเดียวที่ครอบทั้งหกจะไม่มีความหมาย เพราะยูนิต 3 นิ้วกับยูนิต 7-8 นิ้วไม่ใช่ทางเลือกของกันและกัน ข้อสอง ช่วงมวลวิ่งจาก 9.8 g ถึง 46.6 g และทุกกรัมของมันอยู่ที่ปลายแขน ข้อสาม การกำหนดค่าสเตเตอร์สม่ำเสมอที่ 12N14P ในมอเตอร์ที่ใหญ่กว่าทั้งห้ารุ่น โดยมียูนิตที่เล็กที่สุดอยู่บนสเตเตอร์ 9N12P เพียงรุ่นเดียว ดังนั้นการกำหนดค่าจึงเป็นตัวแยกที่อ่อนในที่นี้ ขณะที่คลาสใบพัดเป็นตัวแยกที่แข็ง
การอ่านที่ตามมาจากสิ่งนั้นคือลำดับการแคบลง มากกว่าการจัดอันดับ คลาสตัดผู้สมัครออก ชุดแบตเตอรี่กำหนดว่ามอเตอร์ที่เหลือรุ่นใดจะหมุนด้วยความเร็วที่ใช้งานได้ และค่าสภาวะชั่วขณะ คือความต้านทานและแรงขับ ตัดสินระหว่างรุ่นที่รอด
อ่านทั้งหกจาก 3 นิ้วถึงพิสัยไกล
มอเตอร์ทั้งหกไม่ได้แข่งกันเองเท่ากับที่มันครองส่วนต่าง ๆ ของคลาสเดียวกัน เมื่ออ่านจากที่เบาที่สุดไปที่ที่หนักที่สุด มันบรรยายความก้าวจากมอเตอร์ 3 นิ้วที่เล็กและเร็วไปยังมอเตอร์พิสัยไกลที่ใหญ่และช้ากว่า และความก้าวเดียวกันนั้นแยกมอเตอร์โดรนแข่ง FPV ตัวหนึ่งออกจากตัวอื่น
ปลาย 9.8 g: F30 และคลาส 3 นิ้ว
T-Hobby F30 มอเตอร์โดรน FPV เป็นมอเตอร์รุ่นเดียวในชุดนี้ที่สร้างสำหรับโครง 3 นิ้ว คือ 9.8 g บนสเตเตอร์ 9N12P ตัวเรือน 17.9 mm คูณ 17.4 mm พิกัด 4S และแรงขับสูงสุดที่เผยแพร่ 351 g ไม่มีรุ่นอื่นในที่นี้ที่อยู่ในคลาสของมัน การวางมอเตอร์ 33 g ลงบนโครงอากาศยาน 3 นิ้วทำให้เสียความคล่องตัวมากกว่าที่ได้แรงขับคืนมา เพราะมวลไปอยู่ในตำแหน่งที่โครงทนได้น้อยที่สุด และจานใบพัดเล็กไม่สามารถอธิบายมวลนั้นได้
คู่ 28.56 g และ 33.5 g: การแข่ง 5 นิ้ว
T-Hobby F50 KV2150 มอเตอร์โดรน FPV เป็นรุ่นที่อยู่นอกกลุ่มของทั้งชุดที่ 2150 KV และ 28.56 g พร้อมแรงขับสูงสุดที่เผยแพร่ 2136 g มันเป็นรุ่นที่เบาที่สุดในมอเตอร์ 5 นิ้วและมี KV สูงที่สุด T-Hobby F60PRO IV V2 KV1750 มอเตอร์โดรน FPV ไปอีกเส้นทางหนึ่ง คือ 33.5 g ช่วงจำนวนเซลล์ 4-6S และแรงขับที่เผยแพร่ 1730 g ซึ่งทำให้มันเป็นรุ่นที่ควรอ่านเมื่อโครงอากาศยานลำเดียวกันอาจบินด้วยชุดแบตเตอรี่หนึ่งในวันหนึ่งและจำนวนเซลล์ที่สูงกว่าในวันถัดไป
F60PRO V ที่ 34.3 g: ตัวเลือกประสิทธิภาพบน 4S
T-Hobby F60PRO V KV1750 มอเตอร์โดรน FPV มีแรงขับที่เผยแพร่สูงสุดในสามรุ่น 5 นิ้วที่ 1883 g บนพิกัด 4S และสเตเตอร์ 12N14P ที่ 34.3 g ความต้านทานขดลวดของมันไม่ได้ถูกเก็บไว้ในบันทึก ดังนั้นการเปรียบเทียบกับรุ่นเพื่อนบ้านจึงหยุดที่แรงขับ มวล และจำนวนเซลล์ ส่วนตัวเลขความต้านทานอยู่ที่เอกสารข้อมูลของผู้ผลิต
ปลาย 39.7 g และ 46.6 g: F80 PRO และ F90 พิสัยไกล
T-Hobby F80 PRO KV1900 มอเตอร์โดรน FPV ขยายคลาสออกไป คือ 39.7 g หน้าต่าง 3-6S และแรงขับที่เผยแพร่ 2115 g กำหนดขนาดสำหรับโครงสร้าง 5-6 นิ้วที่ใหญ่กว่า T-Hobby F90 KV1300 มอเตอร์โดรน FPV พิสัยไกล ปิดชุดที่ 46.6 g, 1300 KV และแรงขับที่เผยแพร่ 2361 g พร้อมตัวเรือน 33.4 mm คูณ 34.7 mm และหน้าต่าง 5-6S ที่ปลายนั้นโจทย์เปลี่ยนไป มอเตอร์ไม่ได้ถูกเลือกเพื่อสภาวะชั่วขณะที่เร็วที่สุดอีกต่อไป แต่เพื่อหมุนใบพัดใหญ่ด้วยความเร็วที่ต่ำลงพร้อมแรงบิดที่มากกว่า ซึ่งเป็นสิ่งที่โครงอากาศยานพิสัยไกล 7-8 นิ้วหรือ X8 เรียกร้อง
คลาสการสร้างและหน้าต่างมอเตอร์ที่แต่ละคลาสกำหนด
แต่ละคลาสการแข่งกำหนดหน้าต่าง มากกว่าคำตอบเดียว และมอเตอร์หกรุ่นในที่นี้จับคู่กับหน้าต่างเหล่านั้นโดยตรง
หน้าต่าง 3 นิ้วและคลาส whoop
โครง 3 นิ้วเป็นคลาสที่เล็กที่สุดในบรรดาคลาสที่กล่าวถึงในที่นี้ และหน้าต่างมอเตอร์ของมันถูกกำหนดโดยมวลและความเร็วโรเตอร์ มอเตอร์เบาที่มีสเตเตอร์เล็กและพิกัด 4S คือสิ่งที่เข้ากันได้ สิ่งที่หนักกว่านั้นขยับการควบคุมของโครงอากาศยานไปในทิศทางที่ผิด คลาสนี้และคลาสที่ใหญ่กว่านั่งอยู่ด้วยกันภายใต้ การใช้งานโดรนแข่ง FPV เพราะคำถามเรื่องการค้นหานั้นเหมือนกันแม้ตัวเลขจะไม่เหมือนกัน
การแข่ง 5 นิ้วและการตัดสินใจเรื่องชุดแบตเตอรี่
คลาส 5 นิ้วเป็นกลุ่มที่ใหญ่ที่สุดในชุดนี้ โดยมีมอเตอร์สี่รุ่นอยู่ภายใน และนั่นคือจุดที่การตัดสินใจเรื่องชุดแบตเตอรี่ทำงานมากที่สุด ขดลวด KV ต่ำที่มีช่วงจำนวนเซลล์กว้างกว่าเหมาะกับโครงอากาศยานที่เปลี่ยนชุดแบตเตอรี่ระหว่างเซสชัน ขดลวด KV สูงกว่าที่มีจำนวนเซลล์ต่ำกว่าเหมาะกับโครงอากาศยานที่อยู่กับชุดแบตเตอรี่ชุดเดียวและต้องการความเร็วโรเตอร์สูงสุด แรงขับ มวล และช่วงจำนวนเซลล์แยกทั้งสี่ออกจากกัน ส่วน KV อธิบายว่าทำไม
พิสัยไกล 6-8 นิ้วและ cinelifter
เหนือกว่า 5 นิ้ว โจทย์เปลี่ยนจากการตอบสนองไปเป็นความทนและน้ำหนักบรรทุก มอเตอร์ที่ใหญ่ที่สุดสองรุ่นในที่นี้ ที่ 39.7 g และ 46.6 g มีช่วงจำนวนเซลล์และปริมาตรสเตเตอร์ที่ใบพัด 6-8 นิ้วต้องการ และค่าที่สำคัญก็เปลี่ยนไปตามนั้น คือมวลถูกเพิ่มอย่างตั้งใจ KV ลดลง และแรงขับถูกอ่านเทียบกับน้ำหนักรวมขึ้นบินที่หนักกว่า มากกว่าเทียบกับโค้งในการแข่ง แพลตฟอร์มในคลาสนี้ถูกเปรียบเทียบกับคลาส UAV พิสัยบินยาวนาน มากกว่ากับควอดแข่ง 5 นิ้ว
การเลือกมอเตอร์ BLDC สำหรับโดรนแข่ง FPV: ลำดับการกำหนดขนาด
ลำดับสำคัญกว่าค่าใดค่าเดียว เพราะแต่ละขั้นตอนตัดผู้สมัครออก มากกว่าจะจัดอันดับพวกมัน
กำหนดคลาสใบพัดและโครงอากาศยานก่อน
ขนาดโครงกำหนดใบพัด และใบพัดกำหนดทุกอย่างที่ตามมา การเริ่มจากมอเตอร์แล้วมองหาโครงเป็นวิธีปกติที่จะลงเอยด้วยชิ้นส่วนที่ผิดขนาดสำหรับงาน
กำหนดชุดแบตเตอรี่ แล้วจึงกำหนด KV ที่คู่กับมัน
จำนวนเซลล์กำหนดแรงดัน และ KV กำหนดความเร็วไม่มีโหลดที่แรงดันนั้น การเลือก KV ก่อนชุดแบตเตอรี่ หรือชุดแบตเตอรี่ก่อน KV ทำให้อีกครึ่งของคู่ไม่ถูกจำกัด และทั้งสองทำงานได้ในฐานะคู่เท่านั้น
กำหนดงบประมาณแรงขับต่อมวลเทียบกับตัวเลขแรงขับที่บันทึกไว้
แรงขับสูงสุดถูกเปรียบเทียบกับน้ำหนักรวมขึ้นบินเพื่อสร้างส่วนเผื่อสำหรับอำนาจการควบคุม เพราะตัวเลขถูกเผยแพร่ต่อใบพัดและต่อจุดคันเร่ง การเปรียบเทียบจึงใช้ได้ก็ต่อเมื่อสภาวะการทดสอบตรงกับแบบที่ตั้งใจสร้าง
สอบถามผู้ผลิตสำหรับตัวเลขที่บันทึกปล่อยให้เปิดอยู่
ในจุดที่บันทึกไม่มีค่าสำหรับจำนวนเซลล์ ความต้านทาน หรือกำลัง ขั้นตอนที่ซื่อตรงคือถือว่ามันเป็นคำถามเปิดและยืนยันกับเอกสารข้อมูล ไม่ใช่สันนิษฐานค่าจากรุ่นที่อยู่ใกล้เคียง สามในหกบันทึกในที่นี้ปล่อยให้ตัวเลขอย่างน้อยหนึ่งค่าเปิดอยู่
คำถามที่พบบ่อย
Qข้อกำหนดแรกที่ควรเปรียบเทียบเมื่อเลือกมอเตอร์ BLDC สำหรับโดรนแข่ง FPV คืออะไร
คลาสใบพัด เพราะโครงกำหนดขนาดจานใบพัด และขนาดจานใบพัดกำหนดช่วงการทำงานของมอเตอร์ คลาสตัดผู้สมัครออกมากกว่าจัดอันดับพวกมัน ยูนิต 3 นิ้วเป็นของโครง 3 นิ้ว และยูนิต 7 นิ้วเป็นของโครง 7 นิ้ว และการผสมกันทำให้เสียการควบคุมโดยไม่ให้แรงขับคืนมา ค่าที่ตามมาทุกค่า ทั้ง KV มวล และความต้านทาน ถูกอ่านภายในคลาสที่โครงกำหนดไว้แล้ว
Qมอเตอร์ BLDC ที่มี KV สูงกว่าทำให้โดรนแข่ง FPV เร็วขึ้นหรือไม่
ไม่ใช่ด้วยตัวมันเอง KV อธิบายความเร็วโรเตอร์ต่อโวลต์เมื่อไม่มีโหลด ดังนั้นขดลวด KV สูงกว่าจึงไปถึงความเร็วของมันบนจำนวนเซลล์ที่ต่ำกว่า และขดลวด KV ต่ำกว่าจะไปถึงความเร็วที่เทียบกันได้บนจำนวนเซลล์ที่สูงกว่า คำถามที่มีประโยชน์คือจำนวนเซลล์และใบพัดแบบใดที่พาโรเตอร์ไปลงที่ความเร็วที่ใช้งานได้สำหรับโครง และการเปลี่ยน KV ปกติบังคับให้เปลี่ยนชุดแบตเตอรี่หรือใบพัดให้สอดคล้อง
Qทำไมความต้านทานขดลวดจึงถูกรายงานสำหรับมอเตอร์บางรุ่นในที่นี้ แต่ไม่ใช่ทั้งหมด
ความต้านทานขดลวดถูกบันทึกไว้ในจุดที่ผู้ผลิตเผยแพร่ และปล่อยให้เปิดไว้ในจุดที่ไม่ได้เผยแพร่ ห้าในหกบันทึกในชุดนี้มีตัวเลขความต้านทาน และรุ่นเดียวที่ไม่มี ค่านี้ควรอยู่ในการเปรียบเทียบสภาวะชั่วขณะคู่กับแรงขับ ดังนั้นตัวเลขที่ขาดจึงถูกถือเป็นคำถามสำหรับผู้ผลิต มากกว่าจะเติมจากรุ่นที่อยู่ใกล้เคียง
Qแรงขับสูงสุดเป็นตัวเลขที่เทียบตรงกันได้ทั่วทั้งมอเตอร์หกรุ่นนี้หรือไม่
เทียบตรงกันได้ก็ต่อเมื่อสภาวะการทดสอบตรงกัน ตัวเลขแรงขับถูกเผยแพร่สำหรับใบพัดหนึ่งใบที่คันเร่งหนึ่งระดับบนแท่นหนึ่งชุด ดังนั้นมอเตอร์สองตัวที่เปรียบเทียบบนใบพัดต่างกันจึงไม่ได้รับการเปรียบเทียบอย่างเป็นธรรม ค่าที่บันทึกไว้ครอบช่วง 351 g ถึง 2361 g ทั่วทั้งชุดนี้ และตัวเลขจะมีประโยชน์ที่สุดเมื่ออ่านร่วมกับคลาสที่มันถูกวัดในนั้นและน้ำหนักรวมขึ้นบินที่มันต้องยก
Qมวลของมอเตอร์ BLDC สำคัญกับโดรนแข่ง FPV มากเพียงใด
มวลที่ปลายแขนถูกจ่ายไปในทุกโค้ง เพราะโมเมนต์ความเฉื่อยที่มอเตอร์เพิ่มเข้าไปเติบโตตามกำลังสองของความยาวแขน มอเตอร์หกรุ่นในที่นี้วิ่งจาก 9.8 g ถึง 46.6 g ซึ่งกว้างพอที่จะเปลี่ยนความรู้สึกของโครงอากาศยานแม้ในจุดที่ตัวเลขแรงขับใกล้กัน น้ำหนักและแรงขับควรอยู่ในการเปรียบเทียบเดียวกัน มากกว่าจะอยู่บนรายการตัวเลือกสั้นคนละรายการ
Qทำไมกำลังจึงถูกอ้างในช่วงเวลาที่ระบุ มากกว่าจะเป็นตัวเลขเดียว
เพราะตัวเลขกำลังสูงสุดเป็นข้อความเกี่ยวกับภาระไฟฟ้าที่มอเตอร์ถูกคาดหมายให้แบกในช่วงเวลาที่ระบุ ผู้ผลิตระบุชื่อช่วงเวลานั้นไว้ข้างตัวเลข และตัวเลขที่อ้างในช่วงที่สั้นกว่าไม่สามารถเทียบตรงกับตัวเลขที่อ้างในช่วงที่ยาวกว่าได้ ในจุดที่บันทึกไม่มีตัวเลขกำลัง เอกสารข้อมูลคือที่ที่ควรยืนยันทั้งค่าและช่วงเวลาที่อยู่เบื้องหลัง
แหล่งข้อมูลอย่างเป็นทางการ
มอเตอร์ทั้งหกรุ่นในคู่มือนี้เผยแพร่โดย T-Hobby และหน้าผลิตภัณฑ์ของผู้ผลิตมีเอกสารข้อมูลและข้อมูลทดสอบที่บันทึกของแพลตฟอร์มไม่ได้ทำซ้ำ หน้าปัจจุบันคือ F30, F50 KV2150, F60PRO IV V2 KV1750, F60PRO V KV1750, F80 PRO KV1900 และ F90 KV1300 พร้อมช่วงที่กว้างขึ้นที่ เว็บไซต์ทางการของ T-Hobby ในจุดที่บันทึกของแพลตฟอร์มไม่ระบุ ผู้ผลิตยังคงเป็นแหล่งความจริงสำหรับตัวเลขจำนวนเซลล์ ความต้านทานขดลวด หน้าต่างกำลัง และแบบเขียนการติดตั้ง ตัวเลขที่ใช้ในคู่มือนี้คือค่าที่เผยแพร่ซึ่งเก็บไว้ในบันทึกผลิตภัณฑ์ของแพลตฟอร์ม
ก้าวต่อไป
คู่มือพี่น้องของบทความนี้คือ มอเตอร์โดรนแข่ง FPV: สี่รุ่นจาก T-Hobby ตั้งแต่ 9.8 g ถึง 34.3 g ซึ่งเปรียบเทียบมอเตอร์สี่รุ่นในกลุ่มเดียวกันแบบตัวต่อตัวข้ามคลาส 3 นิ้วและ 5 นิ้ว ในจุดที่ตัวเลือกอยู่ระหว่างการแข่งกับภาพรวมมอเตอร์โดรนที่กว้างกว่า มอเตอร์โดรน: การเลือกมอเตอร์สำหรับ FPV, ปีกตรึง และ VTOL อ่าน FPV ควบคู่กับโครงอากาศยานปีกตรึงและ VTOL และค่าที่ต่างกันที่แต่ละแบบเรียกร้อง คู่มือนี้เริ่มจากภาระที่การแข่งกำหนดไว้แทน และไล่ออกไปยังข้อกำหนดที่ภาระนั้นทำให้ผูกพัน
มีสองเส้นทางที่อยู่ติดกันที่ควรตามเมื่อโครงอากาศยานเปลี่ยน ในจุดที่โจทย์กลายเป็นความทนมากกว่าการตอบสนอง แอปพลิเคชัน โมเดลปีกตรึง และ มอเตอร์ BLDC สำหรับโมเดลปีกตรึง: จับคู่ KV ใบพัด และกำลัง cruise ไล่ผ่านด้านกำลัง cruise ของการแลกเปลี่ยนเดียวกัน ในจุดที่มันกลายเป็นน้ำหนักบรรทุก มอเตอร์โดรนบรรทุกหนัก: สามตัวเลือก T-Motor ตั้งแต่ 2.85 kg ถึง 101 kg แรงขับ วางกรอบว่าแรงขับและมวลถูกอ่านอย่างไรเมื่ออากาศยานถูกกำหนดขนาดรอบสิ่งที่มันบรรทุก การแคบตัวเลือกของ มอเตอร์ BLDC สำหรับโดรนแข่ง FPV บนแบบใหม่ตามลำดับเดียวกันในทุกกรณี คือคลาสก่อน ชุดแบตเตอรี่ที่สอง สภาวะชั่วขณะสุดท้าย







