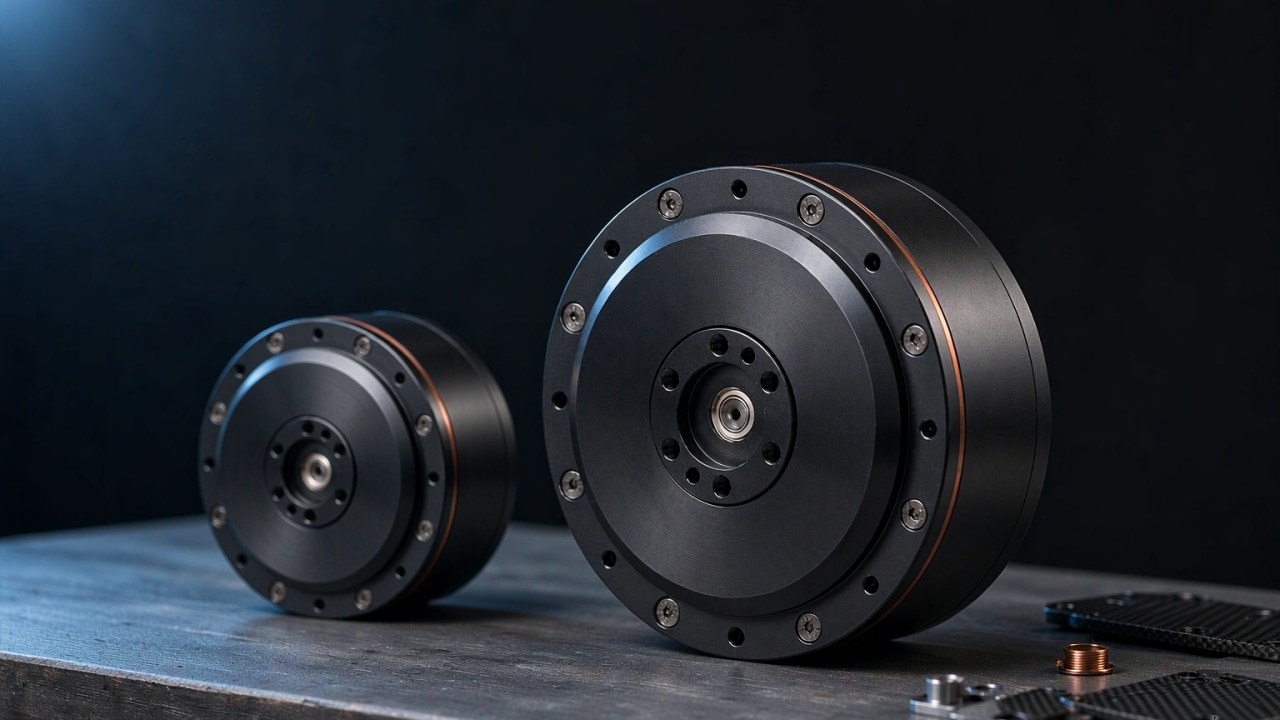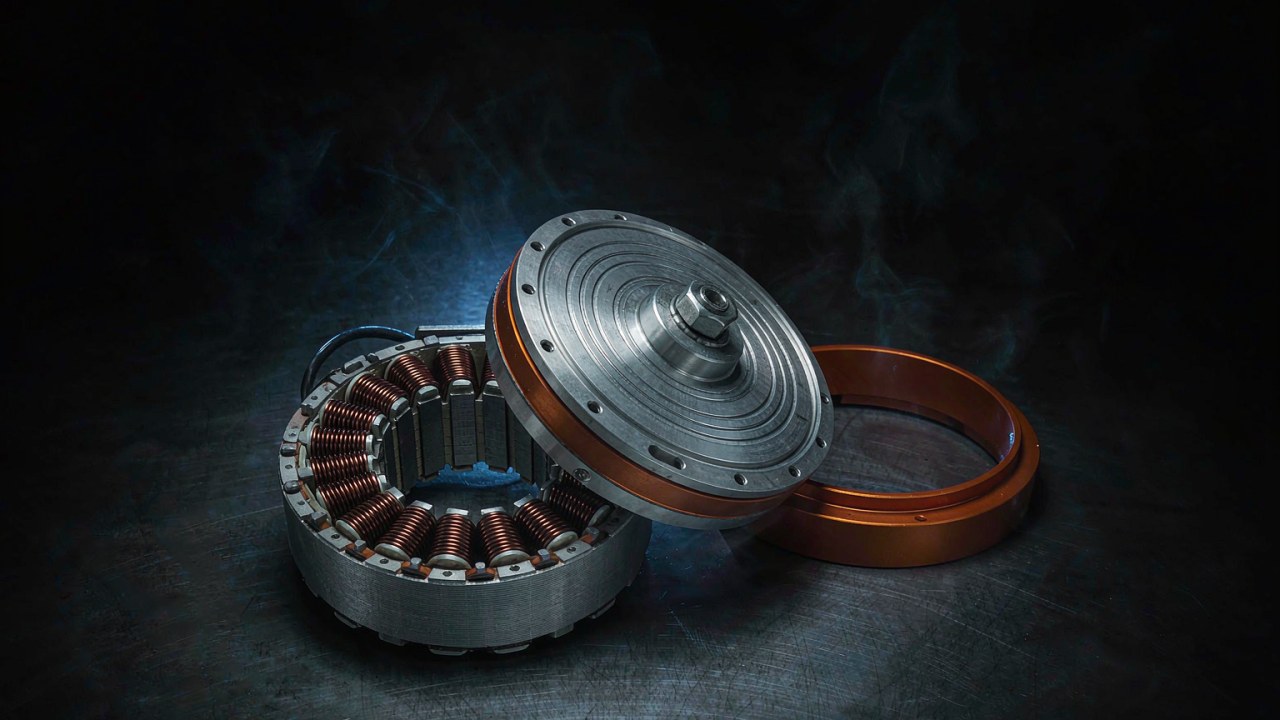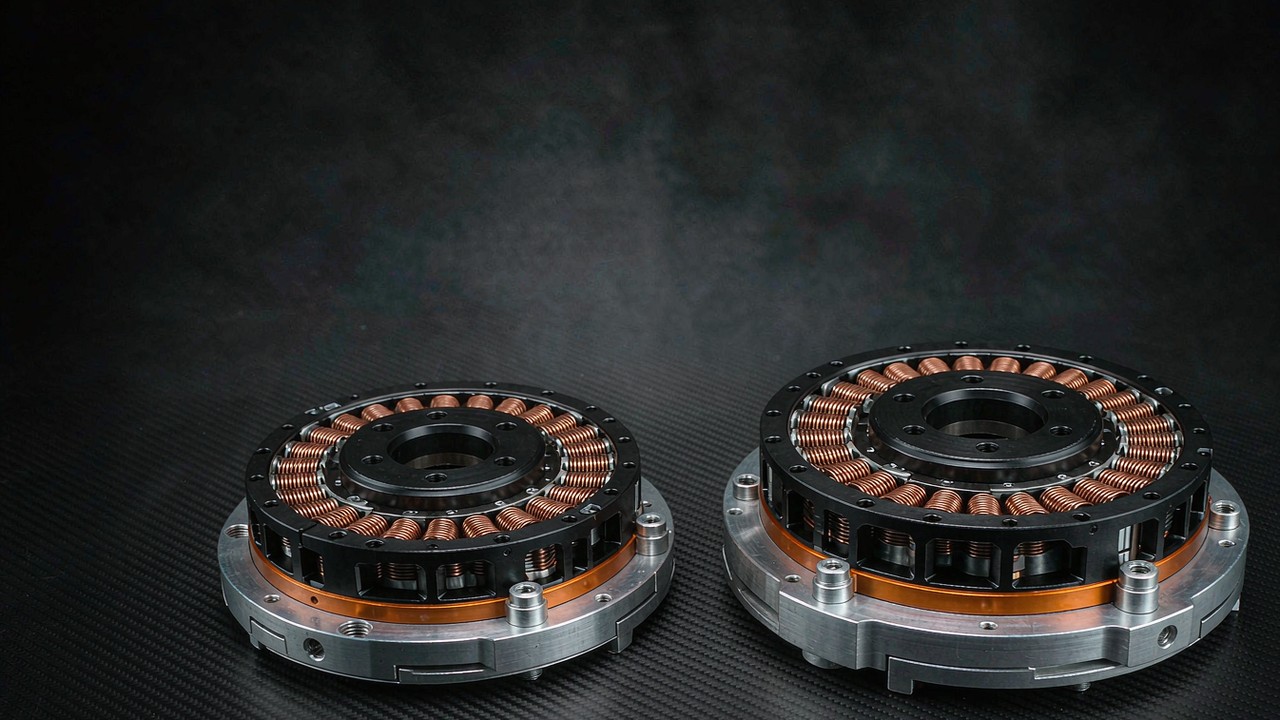
ซีรีส์ AKE ของ CubeMars ลงมาถึงระดับ 140 g แล้วในปัจจุบัน โมดูลใหม่สองรุ่น คือ AKE40-6 KV90 และ AKE50-8 KV110 อยู่ต่ำกว่า AKE60-8 ที่หนัก 260 g ซึ่งเคยเป็นรุ่นที่ยึดปลายด้านเล็กของตระกูลไว้ ทั้งสองรุ่นเป็นแอคชูเอเตอร์ QDD ขนาดกะทัดรัดที่สร้างขึ้นรอบชุดลดรอบดาวเคราะห์อัตราทดต่ำ ทั้งสองรุ่นทำงานบนบัส 24 V และทั้งสองรุ่นแยกตัวเรือนกับบอร์ดไดรเวอร์ออกจากโมดูล เพื่อให้ออกแบบโครงรอบตัวโมดูลได้ คู่มือนี้เปรียบเทียบทั้งสองรุ่นด้วยตัวเลขที่มักใช้คัดกรองข้อต่อแบบสวมใส่ ได้แก่ มวล แรงบิด อัตราทด แรงบิดขับย้อนกลับ และแบ็คแลช พร้อมกันนั้นก็แยกการใช้งานที่ผู้ผลิตเผยแพร่ออกจากระดับการตรวจสอบเชิงระบบที่ยังต้องทำอยู่
คำตอบสั้น
AKE40-6 KV90 เป็นรุ่นที่เบากว่าในสองรุ่นที่ 140 g ด้วยชุดลดรอบดาวเคราะห์ 6:1 แรงบิดพิกัด 1.8 Nm และแรงบิดสูงสุด 5.5 Nm ที่ความเร็วพิกัด 260 rpm และความเร็วไม่มีโหลด 330 rpm ส่วน AKE50-8 KV110 หนัก 190 g และใช้ขั้น 8:1 ให้แรงบิดพิกัด 2.5 Nm และแรงบิดสูงสุด 7.5 Nm ที่ความเร็วพิกัด 240 rpm และความเร็วไม่มีโหลด 320 rpm ทั้งสองรุ่นคุมแบ็คแลชไว้ที่ 0.15° และทั้งสองรุ่นระบุที่ 24 V
การแยกสองรุ่นออกจากกันเป็นเรื่องที่ตั้งใจไว้ และเห็นได้จากตัวเลขที่เผยแพร่ ไม่ใช่จากการอนุมานจากอัตราทดเพียงอย่างเดียว โมดูล 6:1 ระบุที่แรงบิดสูงสุด 5.5 Nm พร้อมแรงบิดขับย้อนกลับ 0.05 Nm ส่วนโมดูล 8:1 ระบุที่แรงบิดสูงสุด 7.5 Nm พร้อมแรงบิดขับย้อนกลับ 0.09 Nm โดยทั่วไปอัตราทดที่ต่ำกว่าจะลดความเฉื่อยสะท้อน แต่ตัวเลขสองค่านี้ยังสะท้อนมอเตอร์ที่ต่างกันและรายละเอียดของชุดส่งกำลังที่ต่างกัน ความต่างจึงไม่อาจกำหนดให้อัตราทดเพียงอย่างเดียวได้
แอคชูเอเตอร์ QDD ขนาดกะทัดรัดทั้งสองรุ่นไม่มีเปลือกหุ้มและไม่มีบอร์ดไดรเวอร์ในตัว นั่นเป็นทางเลือกในการออกแบบ ไม่ใช่ช่องว่าง เพราะโครงกระดูกภายนอกถูกขึ้นรูปให้โอบรอบแขนขา และโมดูลที่ขันสลักเข้ากับขายึดเฉพาะงานได้ประโยชน์จากฐานมอเตอร์เปล่ามากกว่าเปลือกหุ้มแบบสากล
เหตุใดแอคชูเอเตอร์ระดับ 200 g สองรุ่นจึงขยายซีรีส์ AKE
สิ่งที่ซีรีส์ครอบคลุมมาก่อน
ก่อนที่สองโมดูลนี้จะมาถึง ตระกูล AKE เริ่มต้นที่ 260 g โดย AKE60-8 KV80 ครอบคลุมปลายด้านเบาด้วยแรงบิดพิกัด 5 Nm และแรงบิดสูงสุด 12.5 Nm, AKE80-8 KV30 ขยับไปที่ 570 g และแรงบิดพิกัด 12 Nm บนบัส 48 V และ AKE90-8 KV35 อยู่บนสุดของช่วงที่ 1400 g ด้วยแรงบิดพิกัด 55 Nm และแรงบิดสูงสุด 170 Nm ต่ำกว่า 260 g ตระกูลนี้ไม่มีอะไรเลย ข้อต่อหุ่นยนต์โครงกระดูกภายนอกที่เล็กที่สุด ทั้งนิ้ว ข้อมือ ข้อเท้า และออร์โธซิสสำหรับภาวะเท้าตก จึงมักได้บริการจากชุดไร้เฟรมหรือระบบส่งกำลังด้วยสายพานและสายเคเบิล เพราะตัวเลือก AKE ทุกรุ่นใหญ่กว่าข้อต่อที่ต้องขับ
สิ่งที่สองโมดูลใหม่เปลี่ยน
แอคชูเอเตอร์ QDD ขนาดกะทัดรัดที่หนัก 140 g เปลี่ยนการคำนวณที่ปลายแขนขา โดยมีเงื่อนไขว่าต้องนับส่วนประกอบที่เหลือของชุดไปพร้อมกันด้วย มวลที่วางไว้ที่ข้อมือหรือข้อเท้าจะถูกเร่งในทุกย่างก้าว และยิ่งอยู่ห่างจากลำตัวมากเท่าใด ต้นทุนในการแบกก็ยิ่งสูงขึ้นเท่านั้น แต่ 140 g เป็นมวลของโมดูล ไม่ใช่มวลของข้อต่อที่ประกอบแล้ว เพราะขายึด สลักยึด สายไฟ และอิเล็กทรอนิกส์ขับเคลื่อนต่างเพิ่มเข้าไปในตัวเลขนั้น มอเตอร์ที่ติดตั้งแยกและขับข้อต่อผ่านสายโบเดนเป็นสถาปัตยกรรมอีกแบบที่มีผลต่อมวล ความฝืด และการควบคุมของตัวเอง และมวลของโมดูลเพียงอย่างเดียวไม่ได้ชี้ขาดว่าการจัดวางแบบใดเบากว่าหรือสวมใส่ง่ายกว่า สิ่งที่โมดูลที่เล็กกว่าให้ได้คือความยาวตามแนวแกน 24.5 mm ซึ่งอาจช่วยเรื่องการจัดวางในกรณีที่ข้อต่อต้องคงความกะทัดรัด
แอคชูเอเตอร์ QDD ขนาดกะทัดรัดที่หนัก 190 g ทำหน้าที่เดียวกันในขนาดที่ใหญ่ขึ้นหนึ่งขั้น ที่ 22.5 mm มันบางตามแนวแกนกว่าคู่ที่เล็กกว่าแม้จะมีเส้นผ่านศูนย์กลางใหญ่กว่า ซึ่งอาจเหมาะกับอุปกรณ์พยุงที่ต้องแนบชิดกับแขนขา การแลกกับน้ำหนักที่เพิ่มขึ้น 50 g คุ้มหรือไม่นั้นขึ้นอยู่กับโครง ทิศทางการติดตั้ง และพื้นที่ที่ต้องใช้สำหรับคอนเนกเตอร์และการเดินสาย
เหตุใดโมดูล 6:1 และ 8:1 จึงมาพร้อมกัน
อัตราทดสองค่าครอบคลุมความต้องการแรงบิดและความเร็วที่ต่างกันสองแบบ มากกว่าจะเป็นสองหมวดข้อต่อที่ตายตัว ขั้น 6:1 เก็บความเร็วเอาต์พุตไว้ได้มากกว่าและโดยทั่วไปลดความเฉื่อยสะท้อน ซึ่งมีประโยชน์ในกรณีที่ข้อต่อเคลื่อนที่ผ่านมุมกว้างโดยมีโหลดน้อย ขั้น 8:1 แลกความเร็วส่วนนั้นบางส่วนไปกับการทวีแรงบิด ซึ่งเหมาะกับข้อต่อที่ต้องการเอาต์พุตมากขึ้นที่ความเร็วต่ำลง ข้อต่อหนึ่งจะใช้รุ่นใดนั้นตัดสินจากโปรไฟล์แรงบิด-ความเร็วและรอบการทำงานของมัน อัตราทดเป็นข้อมูลนำเข้าหนึ่งรายการของการตัดสินใจนั้น ไม่ใช่คำตอบ
AKE40-6 KV90 และ AKE50-8 KV110: ข้อกำหนดเคียงข้างกัน
ตารางด้านล่างวางแอคชูเอเตอร์ QDD ขนาดกะทัดรัดใหม่ทั้งสองรุ่นเทียบกับขนาด AKE เดิมสามขนาด ค่าแต่ละค่าเป็นตัวเลขที่ผู้ผลิตเผยแพร่สำหรับแต่ละรุ่น ในจุดที่ไม่มีค่า จะตัดออกแทนการประมาณขึ้นมา
| ข้อกำหนด | AKE40-6 KV90 | AKE50-8 KV110 | AKE60-8 KV80 | AKE80-8 KV30 | AKE90-8 KV35 | หน่วย |
|---|---|---|---|---|---|---|
| แรงดันพิกัด | 24 | 24 | 24 | 48 | 48 | V |
| กำลังพิกัด | 50 | 65 | 95 | 188 | 700 | W |
| แรงบิดพิกัด | 1.8 | 2.5 | 5 | 12 | 55 | Nm |
| แรงบิดสูงสุด | 5.5 | 7.5 | 12.5 | 30 | 170 | Nm |
| กระแสพิกัด | 2.5 | 3 | 4.8 | 4.8 | 21 | A |
| กระแสสูงสุด | 8 | 9 | 12 | 12 | 72 | A |
| ความเร็วพิกัด | 260 | 240 | 180 | 150 | 120 | rpm |
| ความเร็วไม่มีโหลด | 330 | 320 | 240 | 195 | 210 | rpm |
| อัตราทด | 6:1 | 8:1 | 8:1 | 8:1 | 8:1 | — |
| แบ็คแลช | 0.15 | 0.15 | 0.15 | 0.15 | 0.15 | ° |
| น้ำหนัก | 140 | 190 | 260 | 570 | 1400 | g |
| เส้นผ่านศูนย์กลางภายนอก | 51 | 61.2 | 69 | 87 | 107.5 | mm |
| ความยาวตามแนวแกน | 24.5 | 22.5 | 25 | 32 | 43.5 | mm |
| คู่ขั้ว | 14 | 14 | 14 | 21 | 21 | — |
ตัวเลขที่เผยแพร่จากหน้าผลิตภัณฑ์ของผู้ผลิตสำหรับแต่ละรุ่น AKE แบ็คแลชระบุเป็นองศา ส่วนซีรีส์ AKE เผยแพร่เป็น 9 arcmin ซึ่งเท่ากับ 0.15° ค่า KV อยู่ในชื่อรุ่นแทนที่จะทำเป็นคอลัมน์แยก ค่าแรงบิดเป็นค่าที่ฝั่งข้อต่อของชุดลดรอบ ไม่ใช่ที่เพลามอเตอร์
มีข้อควรระวังหนึ่งข้อสำหรับแถวแรงบิด แรงบิดพิกัดควรตีความภายใต้เงื่อนไขการทำงานและเงื่อนไขความร้อนที่ผู้ผลิตระบุ ไม่ใช่เป็นค่าที่ดึงออกมาได้อย่างต่อเนื่องในการติดตั้งแบบใดก็ได้ การเลือกข้อต่อยังต้องคำนึงถึงโปรไฟล์แรงบิด-ความเร็วที่ต้องการ รอบการทำงาน เงื่อนไขการติดตั้งและการระบายความร้อน และโหลดชั่วขณะด้วย และไม่ควรถือแรงบิดสูงสุดเป็นพิกัดการทำงานต่อเนื่อง
เมื่ออ่านสองคอลัมน์แรกคู่กัน ทั้งคู่ออกมาใกล้กันมาก คือมีมวลต่างกัน 50 g แรงบิดพิกัดต่างกัน 0.7 Nm และอัตราทดต่างกันเพียงหนึ่งขั้น ส่วนแถวแรงดันไฟฟ้าเป็นตัวแยกตระกูลแทน โดยสองโมดูลใหม่และ AKE60-8 ทำงานที่ 24 V ขณะที่ AKE80-8 และ AKE90-8 เผยแพร่ที่ 48 V บนอุปกรณ์สวมใส่ที่ใช้แบตเตอรี่ แถวนั้นเปลี่ยนสถาปัตยกรรมของระบบจ่ายไฟ อุปกรณ์ที่ผสมทั้งสองแรงดันต้องมีรูปแบบที่เข้ากันได้ ไม่ว่าจะเป็นชุดแบตเตอรี่แยก ตัวแปลง DC-DC หรือการออกแบบอื่น และทางเลือกนั้นเป็นของระดับระบบ ไม่ใช่ของโมดูล
แถวกระแสเป็นข้อมูลนำเข้าสำหรับการเลือกไดรเวอร์ ไม่ใช่กฎการเลือก กระแสพิกัด 2.5 A ของ AKE40-6 และ 3 A ของ AKE50-8 อธิบายกระแสต่อเนื่อง ส่วน 8 A และ 9 A อธิบายกระแสสูงสุด ไดรเวอร์ต้องรองรับกระแสต่อเนื่องที่ระบุและกระแสสูงสุดที่ต้องการตลอดระยะเวลาที่เกี่ยวข้อง พร้อมการลดพิกัดตามความร้อน ความเข้ากันได้ของแรงดัน และการป้องกันที่เหมาะกับการติดตั้ง ตัวเลขที่เผยแพร่ไม่ได้กำหนดขนาดไดรเวอร์ด้วยตัวเอง และไม่ได้อธิบายว่าข้อต่อจะทำงานอย่างไรเมื่อมีการรบกวน สิ่งที่กล่าวได้แคบกว่านั้นคือ แอคชูเอเตอร์ QDD ขนาดกะทัดรัดที่ดึงกระแสต่อเนื่อง 3 A เป็นโหลดระดับปานกลางสำหรับชุดแบตเตอรี่ที่จ่ายไฟให้เซนเซอร์และคอนโทรลเลอร์ด้วย ซึ่งเป็นข้อความเกี่ยวกับกระแสที่ดึงได้ ไม่ใช่เกี่ยวกับการกำหนดขนาดอิเล็กทรอนิกส์
มวลและเส้นผ่านศูนย์กลางภายนอกของสองรุ่นเคลื่อนไปคนละทาง โดย AKE50-8 หนักกว่า 50 g และกว้างกว่า 10.2 mm แต่บางตามแนวแกนกว่า 2 mm ข้อต่อที่ต้องแนบชิดกับแขนขาอาจให้ความสำคัญกับโมดูลที่บางกว่า ส่วนข้อต่อที่มีระยะห่างในแนวรัศมีอาจรับรุ่นที่กว้างกว่าได้
ภาพรวมช่วง AKE ในมุมเดียว: 140 g ถึง 1.4 kg
โมดูลทั้งห้ารวมกันเป็นขั้นบันไดในเชิงมวลและแรงบิดเอาต์พุต มากกว่าจะเป็นสินค้าทดแทนกันได้ห้ารุ่น ที่ปลายล่าง CubeMars AKE40-6 KV90 แอคชูเอเตอร์ QDD เผยแพร่ที่แรงบิดพิกัด 1.8 Nm และแรงบิดสูงสุด 5.5 Nm ซึ่งเป็นเอาต์พุตที่เล็กที่สุดในตระกูล CubeMars AKE50-8 KV110 แอคชูเอเตอร์ QDD ยกระดับขึ้นเป็นแรงบิดพิกัด 2.5 Nm และแรงบิดสูงสุด 7.5 Nm ที่ 190 g เหนือขึ้นไป CubeMars AKE60-8 KV80 แอคชูเอเตอร์ QDD ที่ 260 g เผยแพร่ที่แรงบิดพิกัด 5 Nm และแรงบิดสูงสุด 12.5 Nm, CubeMars AKE80-8 KV30 แอคชูเอเตอร์ QDD ที่ 570 g ที่แรงบิดพิกัด 12 Nm และแรงบิดสูงสุด 30 Nm และ CubeMars AKE90-8 KV35 แอคชูเอเตอร์ QDD ที่ 1400 g ที่แรงบิดพิกัด 55 Nm และแรงบิดสูงสุด 170 Nm CubeMars ยังเผยแพร่ชุดการใช้งานสำหรับแต่ละรุ่น ตั้งแต่การขับนิ้วและข้อมือที่ปลายเล็กไปจนถึงการช่วยสะโพกที่ปลายบน สิ่งเหล่านั้นเป็นทิศทางที่ผู้ผลิพระบุ และหัวข้อว่าด้วยข้อต่อด้านล่างแยกสิ่งเหล่านั้นออกจากการอนุมานใด ๆ จากข้อกำหนด
ช่องว่างที่แอคชูเอเตอร์ QDD ขนาดกะทัดรัดทั้งสองรุ่นปิดคือ 120 g ช่วงตั้งแต่ AKE60-8 ขึ้นไปได้รับการอธิบายอยู่แล้วในคู่มือการเลือกที่เริ่มที่ 260 g ไปจนถึง 1.4 kg ต่ำกว่าเส้นนั้นไม่มีโมดูล AKE อยู่เลย แอคชูเอเตอร์ QDD ขนาดกะทัดรัดในช่วง 140 g ถึง 190 g เพิ่มสถาปัตยกรรมเดียวกันที่ปลายล่างของช่วง ได้แก่ชุดลดรอบดาวเคราะห์อัตราทดต่ำ ฐานมอเตอร์เปล่า และไม่มีเปลือกหุ้ม
ความหนาแน่นแรงบิดแยกปลายทั้งสองของขั้นบันไดได้มากกว่ามวล AKE90-8 เผยแพร่ที่สูงถึง 121 Nm/kg ซึ่งตามมาจากแรงบิดสูงสุด 170 Nm ในชุดที่หนัก 1400 g ที่ปลายเล็ก อัตราส่วนระหว่างแรงบิดสูงสุดกับมวลต่ำกว่า คือประมาณ 39 Nm/kg สำหรับโมดูลใหม่ทั้งสองรุ่น 39.3 Nm/kg สำหรับ AKE40-6 และ 39.5 Nm/kg สำหรับ AKE50-8 แรงบิดสัมบูรณ์จึงอยู่ในระดับปานกลาง และมวลที่ต้องเร่งไปพร้อมกันก็อยู่ในระดับปานกลางเช่นกัน เหตุใดอัตราส่วนจึงต่ำกว่าที่ปลายนั้นเป็นคำถามเกี่ยวกับขดลวด ตลับลูกปืน และการออกแบบขั้นเฟือง และตารางที่เผยแพร่ไม่ได้ให้คำตอบ การระบุสาเหตุเพียงข้อเดียวจะเกินกว่าข้อมูลที่มีอยู่ สิ่งที่ตัวเลขสนับสนุนคือข้อแลกเปลี่ยนที่แอคชูเอเตอร์ QDD ขนาดกะทัดรัดทำที่ปลายล่างของช่วง นั่นคือแรงบิดที่ต้องส่งน้อยลง และมวลที่ต้องแบกเพื่อส่งแรงบิดนั้นก็น้อยลง
140 g กับ 190 g: มวลไปอยู่ที่ใดบนแอคชูเอเตอร์ QDD ขนาดกะทัดรัด
ห้าสิบกรัมฟังดูเหมือนความคลาดเคลื่อนจากการปัดเศษเมื่อเทียบกับโมดูลที่หนัก 570 g และบนแท่นทดสอบก็เป็นเช่นนั้น แต่ที่ปลายแขนขามันสำคัญกว่า เพราะมวลตรงนั้นถูกแบกผ่านทุกการแกว่ง และบทลงโทษจะเพิ่มตามระยะห่างจากลำตัว มีข้อควรระวังสองข้อที่ทำให้ตัวเลขนี้อยู่ในสัดส่วนที่ถูกต้อง ข้อแรก 140 g และ 190 g เป็นมวลของโมดูล ไม่ใช่มวลของข้อต่อที่ประกอบแล้ว และข้อที่สอง ขายึด สลักยึด สายไฟ และอิเล็กทรอนิกส์เพิ่มเข้าไปในทั้งสองค่า การเปรียบเทียบที่มีประโยชน์คือการเปรียบเทียบระหว่างชุดที่ประกอบเสร็จสองชุด ไม่ใช่ระหว่างมวลในเอกสารข้อมูลสองค่า
มิติตามแนวแกนสำคัญพอ ๆ กับมวล โมดูลที่ยาว 24.5 mm เหลือที่ว่างภายในเสื้อผ้ามากกว่ากองมอเตอร์ ชุดเฟือง และข้อต่อเพลา และ AKE50-8 ที่ 22.5 mm ยังสั้นกว่าเดิม สิ่งนี้ช่วยให้อุปกรณ์พยุงแนบราบไปกับข้อต่อได้ แต่โครงร่างสุดท้ายถูกกำหนดโดยขายึด ทิศทางการติดตั้ง คอนเนกเตอร์ และพื้นที่ที่เหลือสำหรับการเดินสาย ความยาวตามแนวแกนจึงเป็นความได้เปรียบตั้งต้น ไม่ใช่ขนาดพื้นที่ห่อหุ้มที่สรุปแล้ว
การเลือกระหว่างสองรุ่นมักเริ่มจากแรงบิดที่ข้อต่อต้องการที่ความเร็วการเคลื่อนที่ของผู้สวมใส่ แอคชูเอเตอร์ QDD ขนาดกะทัดรัด 6:1 ที่แรงบิดพิกัด 1.8 Nm เป็นทางเลือกแรงบิดต่ำกว่า จึงคุ้มที่จะประเมินในกรณีที่มวลโมดูลต่ำและความต้องการแรงบิดน้อยเป็นลำดับความสำคัญ ส่วนโมดูล 8:1 ที่แรงบิดพิกัด 2.5 Nm เป็นทางเลือกในกรณีที่ต้องการแรงบิดเอาต์พุตมากขึ้นภายในพื้นที่กะทัดรัดที่ใกล้เคียงกัน ในกรณีที่ความต้องการอยู่ระหว่างสองรุ่น มวลมักเป็นตัวตัดสิน และโมดูล 140 g ได้เปรียบ โดยมีเงื่อนไขว่าข้อต่อที่ประกอบแล้วยังคงเป็นไปตามข้อกำหนดด้านแรงบิด-ความเร็วและรอบการทำงาน
6:1 กับ 8:1: ความเร็ว แรงบิด และการขับย้อนกลับที่ 0.05 Nm และ 0.09 Nm
แอคชูเอเตอร์ QDD ขนาดกะทัดรัดทั้งสองรุ่นต่างกันที่อัตราทด เอาต์พุตพิกัด และแรงบิดขับย้อนกลับที่เผยแพร่ อัตราทดที่ต่ำกว่าสามารถลดความเฉื่อยสะท้อนของมอเตอร์ได้โดยทั่วไป แต่พฤติกรรมการขับย้อนกลับจริงยังขึ้นอยู่กับลักษณะของมอเตอร์ ความฝืดและประสิทธิภาพของชุดส่งกำลัง ตัวเลข 0.05 Nm และ 0.09 Nm ที่เผยแพร่อธิบายโมดูลเฉพาะสองรุ่นนี้ ไม่ควรนำไปโยงกับอัตราทดเพียงอย่างเดียว สิ่งที่อัตราทดกำหนดโดยตรงคือความเร็วและแรงบิดที่เอาต์พุต ขั้น 6:1 บน AKE40-6 เปลี่ยนความเร็วไม่มีโหลดของมอเตอร์เป็น 330 rpm ที่ข้อต่อ และขั้น 8:1 บน AKE50-8 ให้ 320 rpm ที่ข้อต่อ โดยแลกกับแรงบิดสูงสุด 7.5 Nm
แรงบิดขับย้อนกลับเป็นตัวเลขที่ถูกใช้บ่อยที่สุดเพื่อแยกแอคชูเอเตอร์ QDD ขนาดกะทัดรัดออกจากเซอร์โวแบบมีชุดเฟือง และการเปรียบเทียบนี้ยุติธรรมในเชิงทิศทางมากกว่าในเชิงค่าสัมบูรณ์ อัตราทดในระดับสิบหรือร้อยสะท้อนมอเตอร์และชุดเฟืองกลับไปที่เอาต์พุต และผู้สวมใส่ที่ขยับข้อต่อต้องออกแรงต้านโหลดสะท้อนนั้น ขณะที่ขั้นอัตราทดต่ำคงโหลดสะท้อนไว้ให้เล็กลง ระดับแรงต้านที่เซอร์โวอัตราทดสูงรุ่นหนึ่งแสดงออกมายังขึ้นอยู่กับมอเตอร์ ชุดส่งกำลัง และสภาวะการควบคุมของมัน ตัวเลขที่เผยแพร่ในที่นี้จึงอ่านได้เหมาะสมที่สุดเป็นการเปรียบเทียบระหว่างสองโมดูลนี้ มากกว่าจะเป็นการจัดอันดับสถาปัตยกรรมโดยทั่วไป
ข้อแลกเปลี่ยนนี้ลงเอยต่างกันในแต่ละข้อต่อ และการใช้งานที่ผู้ผลิตเผยแพร่ชี้ไปคนละทาง ข้อมือหรือนิ้วเคลื่อนที่ผ่านมุมกว้างโดยมีโหลดน้อย ซึ่งเป็นจุดที่ความเร็วเอาต์พุตส่วนเกินของโมดูล 6:1 ใช้งานได้เต็มที่ที่สุด ส่วนเข่าหรือข้อศอกทำงานผ่านมุมที่แคบกว่าต้านโหลดที่ใหญ่กว่า ซึ่งเป็นจุดที่แรงบิดส่วนเกินของโมดูล 8:1 เกี่ยวข้อง สิ่งเหล่านี้เป็นจุดตั้งต้นที่ดึงมาจากตัวเลขและการใช้งานที่เผยแพร่ ไม่ใช่การพิสูจน์ว่าโมดูลใดรุ่นหนึ่งรองรับกรณีโหลดของข้อต่อใดข้อต่อหนึ่ง กลศาสตร์เบื้องหลังความเฉื่อยสะท้อนและสิ่งที่อัตราทดทำกับโหลดที่ผู้สวมใส่รู้สึกได้รับการอธิบายไว้ใน แอคชูเอเตอร์ QDD: สิ่งที่อัตราทด 8:1 มอบให้
ตัวเลขแรงบิดขับย้อนกลับที่เผยแพร่ให้จุดตั้งต้นที่มีประโยชน์สำหรับการเปรียบเทียบสองโมดูล แต่ไม่ได้บ่งชี้ว่าโครงกระดูกภายนอกที่ประกอบแล้วจะให้ความรู้สึกอย่างไรต่อผู้สวมใส่ แรงต้านที่รับรู้ยังขึ้นอยู่กับความฝืดของชุดส่งกำลัง การจัดแนวข้อต่อ ความเร็วในการเคลื่อนที่ สภาวะการควบคุม และกลไกรอบข้าง ระบบที่สวมบนร่างกายคนต้องผ่านการตรวจสอบในระดับข้อต่อที่ประกอบสมบูรณ์และระดับอุปกรณ์ และนั่นคือระดับที่ตัวเลขข้างต้นถูกออกแบบมาให้ใช้
แบ็คแลช 9 arcmin และความหมายที่ข้อมือ
ทั้งสองโมดูลเผยแพร่ด้วยแบ็คแลช 9 arcmin ซึ่งเท่ากับ 0.15° เมื่อเทียบกับช่วงการเคลื่อนที่ของข้อต่อ 90° นี่เป็นค่านามของมุมที่เล็ก คือประมาณหนึ่งในหกร้อยของช่วง แต่ผลในทางปฏิบัติขึ้นอยู่กับกลไกของข้อต่อ ตำแหน่งเซนเซอร์ กลยุทธ์การควบคุม และการกลับทิศของโหลด ตัวเลขเพียงอย่างเดียวไม่ได้บ่งชี้ความแม่นยำในการกำหนดตำแหน่งหรือความเสถียรของการควบคุมแรง
แบ็คแลชมองเห็นได้ชัดขึ้นที่แกนปลายทาง ซึ่งความคลาดเคลื่อนเชิงมุมเล็ก ๆ กลายเป็นการกระจัดที่ใหญ่ขึ้นที่ปลายลิงก์ บนคานยาว 40 mm ค่า 0.15° คิดออกมาเป็นระยะคลอนที่เอาต์พุตประมาณ 0.1 mm นั่นเป็นการแปลงทางเรขาคณิตในอุดมคติ ไม่ใช่การวัดสิ่งที่ผู้สวมใส่รับรู้ เพราะเกณฑ์ขึ้นอยู่กับข้อต่อ งาน และอินเทอร์เฟซ แบ็คแลชค่าเดียวกันบนข้อต่อสะโพกที่มีลิงก์ยาวจะให้ผลต่างออกไปอีก นี่เป็นเหตุผลหนึ่งที่แอคชูเอเตอร์ QDD ขนาดกะทัดรัดรุ่นเล็กกว่าคุ้มที่จะประเมินสำหรับงานมือและข้อมือ ซึ่งการกระจัดสัมบูรณ์ยังคงเล็ก
สำหรับแอคชูเอเตอร์ QDD ขนาดกะทัดรัด ตัวเลขนี้ยังกำหนดความคาดหวังไว้ด้วย ชุดลดรอบดาวเคราะห์อัตราทดต่ำไม่ใช่ชุดส่งกำลังที่ไม่มีแบ็คแลช และการออกแบบที่ต้องการให้เอาต์พุตยึดตำแหน่งไว้ภายใต้โหลดที่กลับทิศต้องเผื่อการเคลื่อนที่ 0.15° ไว้ก่อน การควบคุมแบบวงปิดสามารถลดผลได้เมื่อวงปิดที่เอาต์พุต แต่ไม่ได้ขจัดระยะคลอนเชิงกลออกไป การที่แถบตายจะถูกชดเชยหรือถูกรับรู้ขึ้นอยู่กับตำแหน่งของเซนเซอร์ วิธีปิดวง จำนวนครั้งที่โหลดกลับทิศ และความแข็งของกลไกรอบข้าง
บัส 24 V กระแสพิกัด และการกำหนดขนาดไดรเวอร์สำหรับแอคชูเอเตอร์ QDD ขนาดกะทัดรัด
สำหรับแอคชูเอเตอร์ QDD ขนาดกะทัดรัดบนอุปกรณ์สวมใส่ บัส 24 V เป็นทางเลือกที่ใช้ได้จริงเมื่ออุปกรณ์ทำงานจากชุดแบตเตอรี่ที่เล็กพอจะพกไปได้ AKE40-6 ดึงกระแสพิกัด 2.5 A และกระแสสูงสุด 8 A ส่วน AKE50-8 ดึงกระแสพิกัด 3 A และกระแสสูงสุด 9 A ตัวเลขสองค่าทำหน้าที่ต่างกัน กระแสพิกัดอธิบายโหลดความร้อนต่อเนื่อง ขณะที่กระแสสูงสุดอธิบายความต้องการช่วงสั้นซึ่งต้องระบุระยะเวลาและการลดพิกัดตามความร้อนสำหรับการติดตั้งนั้น ไม่มีค่าใดค่าหนึ่งกำหนดขนาดไดรเวอร์ได้ด้วยตัวเอง และไม่มีค่าใดอธิบายว่าข้อต่อจะทำงานอย่างไรเมื่อผู้สวมใส่ถูกรบกวน
ทั้งสองโมดูลไม่ได้จัดส่งพร้อมบอร์ดไดรเวอร์ อิเล็กทรอนิกส์จึงเป็นส่วนหนึ่งของการออกแบบระบบ ไม่ใช่ของโมดูล แนวทางนี้สม่ำเสมอทั่วทั้งช่วง AKE และเป็นสิ่งที่ทำให้คอนโทรลเลอร์ตัวเดียวให้บริการข้อต่อได้หลายข้อต่อ แต่ต้องหลังจากการตรวจสอบกรอบขอบเขตทางไฟฟ้าแล้วเท่านั้น โมดูลใหม่ทั้งสองรุ่นใช้ 14 คู่ขั้ว ซึ่งกำหนดความถี่ทางไฟฟ้าที่ความเร็วข้อต่อหนึ่ง ๆ บอร์ดที่ใช้ร่วมกันยังต้องได้รับการตรวจสอบเทียบกับพารามิเตอร์ทางไฟฟ้า วิธีควบคุม แรงดันบัส ความสามารถด้านกระแสต่อเนื่องและกระแสสูงสุด ช่วงความเร็วทางไฟฟ้า และการตั้งค่าการป้องกันของแต่ละโมดูล เช่นเดียวกันกับแบบ AKE ที่ใหญ่กว่าสามรุ่น CubeMars ระบุบอร์ดไดรเวอร์แยกสำหรับซีรีส์นี้ แผนการควบคุมจึงถูกกำหนดโดยอิเล็กทรอนิกส์ที่เลือกไว้สำหรับโครง
การติดตั้ง: รูเกลียวและรูทะลุบนฐานมอเตอร์
ฐานมอเตอร์บนแอคชูเอเตอร์ QDD ขนาดกะทัดรัดแต่ละรุ่นมีรูเกลียวและรูทะลุ ซึ่งทำให้ยึดโมดูลได้จากทั้งสองด้านและติดตั้งได้ทั้งสองทิศทาง สำหรับข้อต่อโครงกระดูกภายนอก สิ่งนี้มีประโยชน์กว่าที่ฟังดู เพราะอุปกรณ์พยุงมักต้องประกอบรอบแขนขา และโมดูลที่ขันสลักได้จากด้านนอกของแผ่นคาร์บอนและจากด้านในด้วยให้ทางเลือกเรื่องเส้นทางรับแรงแก่ผู้ออกแบบโครง
แอคชูเอเตอร์ QDD ขนาดกะทัดรัดทั้งสองรุ่นไม่มีรูทะลุผ่านเอาต์พุต รูทะลุอยู่ในฐานสำหรับสลักยึด ข้อต่อที่ต้องการให้สายเคเบิลลอดผ่านแกนของตัวเองต้องมองไปที่ตระกูลอื่น ความแตกต่างนี้สำคัญเมื่อการออกแบบเรียกร้องให้เดินสายเซนเซอร์หรือสายแอคชูเอเตอร์ผ่านศูนย์กลางของข้อต่อ และควรข้อยุติก่อนที่เรขาคณิตของโครงจะถูกตรึง
แต่ละรุ่นเหมาะกับข้อต่อใด: ภาวะเท้าตก มือ และการช่วยเข่า
แอคชูเอเตอร์ QDD ขนาดกะทัดรัดทั้งสองรุ่นต่างกันที่มวลและแรงบิดเอาต์พุต และ CubeMars เผยแพร่ชุดการใช้งานสำหรับแต่ละรุ่น ตารางด้านล่างแยกการใช้งานที่เผยแพร่ไว้ในคอลัมน์ของตัวเอง และแยกบทบาทของข้อต่อที่ตามมาจากการใช้งานเหล่านั้นออกมา เพื่อให้อ่านสองส่วนได้อย่างเป็นอิสระจากกัน
| รุ่น | น้ำหนัก | แรงบิดพิกัด | แรงบิดสูงสุด | อัตราทด | บทบาทข้อต่อที่สื่อจากการใช้งานที่เผยแพร่ | การใช้งานที่เผยแพร่ |
|---|---|---|---|---|---|---|
| AKE40-6 KV90 | 140 g | 1.8 Nm | 5.5 Nm | 6:1 | แกนข้อมือ นิ้ว และข้อเท้า | การพยุงภาวะเท้าตกและการกระดกข้อเท้าขึ้น การงอข้อมือ และการขับการกำมือ |
| AKE50-8 KV110 | 190 g | 2.5 Nm | 7.5 Nm | 8:1 | การช่วยเข่าเล็กน้อย การพยุงข้อศอกและไหล่ | การช่วยเข่า การชดเชยกำลังข้อศอก การพยุงการยกไหล่ |
| AKE60-8 KV80 | 260 g | 5 Nm | 12.5 Nm | 8:1 | แกนข้อเท้าและแกนขาส่วนล่างแบบเบา | การช่วยขาส่วนล่างและข้อเท้าแบบกะทัดรัด |
| AKE80-8 KV30 | 570 g | 12 Nm | 30 Nm | 8:1 | เข่า ในขนาดโปรโตไทป์แรก | ข้อต่อเข่าสำหรับโครงกระดูกภายนอกและงานฟื้นฟู |
| AKE90-8 KV35 | 1400 g | 55 Nm | 170 Nm | 8:1 | แกนสะโพกและแกนรับน้ำหนัก | การช่วยสะโพกและข้อต่อรับน้ำหนัก |
คอลัมน์การใช้งานที่เผยแพร่ซ้ำรายการการใช้งานที่ผู้ผลิพระบุไว้สำหรับแต่ละรุ่น คอลัมน์บทบาทข้อต่อเป็นการตีความการใช้งานเหล่านั้น ไม่ใช่การตรวจสอบกรณีโหลด เพราะแรงบิด มวล และพื้นที่ห่อหุ้มไม่ได้บ่งชี้ความเหมาะสมกับข้อต่อของมนุษย์ข้อใดข้อหนึ่งด้วยตัวเอง ค่าแรงบิดและมวลซ้ำจากตารางข้อกำหนดด้านบน เพื่อให้อ่านการจับคู่ได้ด้วยตัวเอง
สำหรับออร์โธซิสภาวะเท้าตก AKE40-6 คือรุ่นที่รายการการใช้งานที่เผยแพร่ชี้ไป ข้อต่อเคลื่อนที่ผ่านมุมกว้างโดยมีโหลดน้อย และโมดูลนี้เบาที่สุดในตระกูลที่ 140 g ด้วยขั้น 6:1 การที่มันเหมาะกับอุปกรณ์ใดอุปกรณ์หนึ่งยังขึ้นอยู่กับแรงบิดที่ต้องการที่ข้อต่อของออร์โธซิส รอบการทำงาน การติดตั้ง และการตรวจสอบที่อุปกรณ์นั้นต้องผ่าน โมดูลเดียวกันนี้เผยแพร่สำหรับการงอข้อมือและการขับการกำมือ ซึ่งพื้นที่ห่อหุ้มสำคัญกว่าแรงบิด
สำหรับการพยุงเข่า AKE50-8 เป็นรุ่นที่เล็กกว่าในสองทางเลือกที่ CubeMars ระบุไว้เหนือ AKE40-6 โมดูลนี้เผยแพร่ที่แรงบิดสูงสุด 7.5 Nm ในชุดที่หนัก 190 g ซึ่งเบากว่า AKE60-8 ที่ 260 g และ AKE80-8 ที่ 570 g และถูกระบุสำหรับการช่วยเข่า การชดเชยกำลังข้อศอก และการพยุงการยกไหล่ สิ่งเหล่านี้เป็นการใช้งานตามที่ผู้ผลิตระบุ ไม่ใช่ผลของกรณีโหลด งานที่เข่าและที่ไหล่ต่างกันมากในด้านโปรไฟล์แรงบิด ช่วงการเคลื่อนที่ และข้อกำหนดด้านความปลอดภัย และข้อต่อต้องได้รับการตรวจสอบในระดับอุปกรณ์ก่อนจึงจะอธิบายได้ว่าเหมาะสม
ระหว่างสองรุ่นนี้มีส่วนทับซ้อนให้แก้น้อย แอคชูเอเตอร์ QDD ขนาดกะทัดรัดที่เลือกสำหรับข้อมือไม่ได้กลายเป็นการขับเข่าเมื่อเพิ่มกระแส และโมดูลที่เลือกสำหรับเข่าจะเพิ่มมวลที่ข้อมือไม่ต้องการ เส้นแบ่งในตารางเป็นขอบเขตตั้งต้น ไม่ใช่กฎการออกแบบ และข้อเท้าอยู่ใกล้เส้นนั้นที่สุด โดยได้บริการจากปลายด้านเบาด้วย AKE40-6 หรือจาก AKE60-8 ในกรณีที่ต้องการแรงบิดมากกว่า ข้อต่อหุ่นยนต์โครงกระดูกภายนอกที่กว้างกว่าซึ่งอยู่เหนือ 260 g ได้รับการอธิบายไว้ใน แอคชูเอเตอร์โครงกระดูกภายนอก: แอคชูเอเตอร์ QDD CubeMars สามรุ่นตั้งแต่ 260 g ถึง 1.4 kg
รายการตรวจสอบการเลือก
ห้าคำถามตัดสินการพิจารณารอบแรกได้เกือบทั้งหมดก่อนจะมีการเขียนแบบใด ๆ
- ข้อต่อต้องการแรงบิดเท่าใดที่ความเร็วในการเคลื่อนที่ ไม่ใช่ที่สภาวะหยุดนิ่ง คำตอบนั้นเป็นตัวกรองแรกระหว่างขั้น 6:1 กับขั้น 8:1
- มวลมากเท่าใดจึงจะวางไว้ที่ปลายแขนขาได้ งบมวลที่ข้อมือหรือข้อเท้าตึงกว่าที่เข่า และส่วนต่างระหว่าง 140 g กับ 190 g อยู่ที่ปลายลิงก์ ซึ่งถูกเร่งในทุกย่างก้าว
- โครงต้องมีสายเคเบิลลอดผ่านแกนข้อต่อหรือไม่ ทั้งสองโมดูลไม่มีรูทะลุผ่านเอาต์พุต ข้อกำหนดเรื่องการลอดผ่านแกนจึงเปลี่ยนตระกูลที่ต้องพิจารณา
- ส่วนที่เหลือของอุปกรณ์ใช้บัสใด การผสมโมดูล 24 V กับ 48 V บนอุปกรณ์สวมใส่ตัวเดียวต้องมีสถาปัตยกรรมจ่ายไฟที่เข้ากันได้ ไม่ว่าจะเป็นชุดแบตเตอรี่แยก ตัวแปลง DC-DC หรือการจัดวางแบบอื่น และทางเลือกนั้นขึ้นอยู่กับระบบ
- โมดูลถูกยึดกับโครงอย่างไร รูเกลียวและรูทะลุบนฐานรองรับได้ทั้งสองทิศทาง และขายึดต้องออกแบบโดยอิงทางเลือกนั้น
หากคำตอบของคำถามข้อแรกอยู่ระหว่างสองโมดูล มวลมักเป็นตัวเลขที่ตัดสิน แอคชูเอเตอร์ QDD ขนาดกะทัดรัดที่เบากว่า 50 g เปลี่ยนสิ่งที่ข้อต่อต้องแบก โดยมีเงื่อนไขว่าชุดที่ประกอบแล้วทั้งสองชุดเป็นไปตามข้อกำหนดด้านแรงบิด-ความเร็วและรอบการทำงาน เงื่อนไขนั้นคือส่วนที่เอกสารข้อมูลตัดสินไม่ได้ ต้องใช้กรณีโหลดของข้อต่อ สภาพแวดล้อมทางความร้อน การติดตั้ง และการตรวจสอบที่วางแผนไว้สำหรับอุปกรณ์
คำถามที่พบบ่อย
Qอะไรทำให้แอคชูเอเตอร์ QDD ขนาดกะทัดรัดต่างจากโมดูลเซอร์โวแบบมีชุดเฟือง
อัตราทดและสิ่งที่อัตราทดทำต่อความรู้สึก โมดูล QDD ใช้ชุดลดรอบดาวเคราะห์อัตราทดต่ำ คือ 6:1 และ 8:1 บนสองโมดูลในที่นี้ ซึ่งคงความเฉื่อยสะท้อนและแรงบิดขับย้อนกลับไว้ให้ต่ำกว่าเซอร์โวอัตราทดสูงในระดับเดียวกัน ตัวเลขที่เผยแพร่สำหรับสองโมดูลนี้คือ 0.05 Nm และ 0.09 Nm เซอร์โวแบบมีชุดเฟืองที่อัตราทดระดับสิบหรือร้อยสะท้อนมอเตอร์และชุดเฟืองกลับไปที่เอาต์พุตมากกว่า แม้ว่าระดับแรงต้านที่เซอร์โวรุ่นหนึ่งแสดงออกมาจะขึ้นอยู่กับมอเตอร์ ชุดส่งกำลัง และสภาวะการควบคุมของมัน
QAKE40-6 KV90 และ AKE50-8 KV110 ใช้ไดรเวอร์ร่วมกันได้หรือไม่
แอคชูเอเตอร์ QDD ขนาดกะทัดรัดทั้งสองรุ่นทำงานบนบัส 24 V และไม่มีขั้นขับกำลังในตัว คอนโทรลเลอร์จึงถูกเลือกไปพร้อมกับโครง การใช้บอร์ดร่วมกันเป็นความเป็นไปได้ ไม่ใช่ข้อสรุป บอร์ดต้องครอบคลุมกระแสต่อเนื่องของแต่ละโมดูล กระแสสูงสุดที่ต้องการตลอดระยะเวลา แรงดันบัส วิธีควบคุม และช่วงความเร็วทางไฟฟ้า ตัวเลข 3 A และ 9 A ของ AKE50-8 ครอบคลุม 2.5 A และ 8 A ของ AKE40-6 ซึ่งทำให้บอร์ดร่วมเป็นไปได้ แต่ต้องตรวจสอบพารามิเตอร์ทางไฟฟ้าแยกตามโมดูล ทั้งสองรุ่นใช้ 14 คู่ขั้ว ซึ่งกำหนดความถี่ทางไฟฟ้าที่ความเร็วข้อต่อหนึ่ง ๆ นั่นเป็นข้อมูลนำเข้าหนึ่งรายการของการตรวจสอบ ไม่ใช่ทั้งหมด
Qแบ็คแลช 9 arcmin หมายความว่าอย่างไรที่ข้อต่อข้อมือ
9 arcmin คือ 0.15° ดังนั้นบนข้อต่อที่เคลื่อนที่ 90° แถบตายจะมีขนาดประมาณหนึ่งในหกร้อยของช่วง บนคานยาว 40 mm คิดออกมาเป็นระยะคลอนที่เอาต์พุตประมาณ 0.1 mm ซึ่งเป็นตัวเลขทางเรขาคณิตในอุดมคติ ไม่ใช่การวัดสิ่งที่ผู้สวมใส่สังเกตเห็น การที่แถบตายส่งผลต่อการกำหนดตำแหน่งหรือการควบคุมแรงด้วยกระแสหรือไม่นั้นขึ้นอยู่กับตำแหน่งเซนเซอร์ สถาปัตยกรรมการควบคุม การกลับทิศของโหลด และความแข็งของกลไก ตัวเลขแบ็คแลชเพียงอย่างเดียวไม่ได้ข้อยุติเรื่องนี้
Qเหตุใด AKE40-6 จึงใช้ขั้น 6:1 ขณะที่ AKE50-8 ใช้ 8:1
เพราะความต้องการของข้อต่อต่างกัน ข้อมือหรือนิ้วเคลื่อนที่ผ่านมุมกว้างโดยมีโหลดน้อยและใช้ความเร็วเอาต์พุตส่วนเกินที่ขั้น 6:1 เก็บไว้ได้ ส่วนเข่าหรือข้อศอกต้องการแรงบิดมากขึ้นที่ความเร็วต่ำลง ซึ่งขั้น 8:1 ไปถึงแรงบิดสูงสุด 7.5 Nm ที่ 190 g อัตราทดเป็นองค์ประกอบหนึ่งของการจับคู่ โปรไฟล์แรงบิด-ความเร็วและรอบการทำงานของข้อต่อเป็นตัวตัดสินว่าโมดูลใดรุ่นหนึ่งเหมาะสมหรือไม่
Qแอคชูเอเตอร์ QDD ขนาดกะทัดรัดใช้โดยไม่มีชุดเฟืองเลยได้หรือไม่
ข้อต่อแบบไดรฟ์ตรงเป็นสถาปัตยกรรมอีกแบบที่มีผลต่อแรงบิดและมวลของตัวเอง และโมดูล AKE ไม่ใช่สถาปัตยกรรมนั้น ขั้น 6:1 และ 8:1 คือสิ่งที่ทำให้โมดูล 140 g หรือ 190 g ไปถึงแรงบิดสูงสุด 5.5 Nm และ 7.5 Nm ชุดไร้เฟรมเป็นเส้นทางปกติเมื่อการออกแบบต้องการมอเตอร์ที่ไม่มีขั้นลดรอบเลย
QAKE40-6 KV90 หรือ AKE50-8 KV110 แทน AKE60-8 ได้หรือไม่
ได้เฉพาะภายในกรอบแรงบิดที่ต่ำกว่า AKE60-8 มีแรงบิดพิกัด 5 Nm และแรงบิดสูงสุด 12.5 Nm, AKE50-8 มี 2.5 Nm และแรงบิดสูงสุด 7.5 Nm และ AKE40-6 มี 1.8 Nm และแรงบิดสูงสุด 5.5 Nm ข้อต่อที่ใช้เพียงบางส่วนของกรอบ AKE60-8 สามารถเปลี่ยนไปใช้โมดูล 190 g ได้ ส่วนข้อต่อที่ใช้เต็ม 5 Nm อยู่แล้วทำไม่ได้ ทั้งสามรุ่นใช้ขั้น 8:1 ยกเว้น AKE40-6 อัตราทดจึงไม่ใช่ตัวแยกความต่างในที่นี้ แรงบิดพิกัดและมวลต่างหากที่เป็น
แหล่งข้อมูลทางการ
ผู้ผลิตเผยแพร่ข้อกำหนดฉบับเต็มสำหรับแต่ละโมดูล รวมถึงมิติและแบบการติดตั้ง ไว้บนหน้าผลิตภัณฑ์ของตนเอง
- หน้าผลิตภัณฑ์ CubeMars AKE40-6 KV90
- หน้าผลิตภัณฑ์ CubeMars AKE50-8 KV110
- ภาพรวมซีรีส์ AKE บนเว็บไซต์ของผู้ผลิต
ข้อกำหนดในหน้านี้เป็นไปตามตัวเลขที่ผู้ผลิตเผยแพร่ สำหรับความต้องการเฉพาะหรือรุ่นย่อยที่อยู่นอกเหนือตัวเลขเหล่านี้ ควรติดต่อผู้ผลิตโดยตรง
ไปต่อที่ไหน
แอคชูเอเตอร์ QDD ขนาดกะทัดรัดใหม่ทั้งสองรุ่นเป็นปลายเล็กของตระกูลที่ได้รับการอธิบายตั้งแต่ 260 g ขึ้นไปไว้ในคู่มือแยกฉบับหนึ่ง และกลศาสตร์ของอัตราทดเบื้องหลังขั้น 6:1 และ 8:1 ถูกอธิบายไว้ในอีกฉบับ ทั้งสองฉบับคุ้มที่จะอ่านก่อนสถาปัตยกรรมของข้อต่อจะถูกตรึง
- แอคชูเอเตอร์โครงกระดูกภายนอก: แอคชูเอเตอร์ QDD CubeMars สามรุ่นตั้งแต่ 260 g ถึง 1.4 kg — ช่วง 260 g ถึง 1.4 kg ซึ่งเส้นทางรับแรงผ่านตัวคนเป็นตัวขับเคลื่อนการเลือก
- แอคชูเอเตอร์ QDD: สิ่งที่อัตราทด 8:1 มอบให้ — ความเฉื่อยสะท้อน ความสามารถในการขับย้อนกลับ และสิ่งที่อัตราทดต่ำเปลี่ยนที่ข้อต่อ
- หุ่นยนต์โครงกระดูกภายนอก — หน้าหมวดการใช้งาน ที่ซึ่งทุกโมดูลที่เผยแพร่สำหรับข้อต่อแบบสวมใส่ถูกรวบรวมไว้ในที่เดียว