แอคชูเอเตอร์ AGV ที่ขับล้อหนึ่งล้อถูกเรียกให้ทำสิ่งที่ไม่เคยปรากฏกับแอคชูเอเตอร์ข้อต่อ: มวลของแพลตฟอร์มไหลผ่านล้อ ดุมล้อ และชุดตลับลูกปืน ก่อนที่แรงบิดจะกลายเป็นการเคลื่อนที่ที่มีประโยชน์ น้ำหนักนั้นมาถึงทั้งตอนที่ชุดขับมีไฟและตอนที่แพลตฟอร์มจอดนิ่ง ด้วยเหตุนี้ บนแพลตฟอร์มแบบมีล้อ ค่าที่ใช้คัดผู้สมัครออกจึงเป็นน้ำหนักแนวรัศมี ไม่ใช่แรงบิด บทความนี้คำนวณน้ำหนักที่ล้อหนึ่งล้อรับไว้ เทียบกับระเบียน AKA สองรายการที่ประกาศค่าพิกัดแนวรัศมี และปล่อยคำถามเรื่องสถาปัตยกรรมที่กว้างกว่าให้ มอเตอร์ BLDC สำหรับหุ่นยนต์ล้อ: การจัดวางชุดขับ ภาระงาน และชุดลดรอบ ซึ่งเปรียบเทียบการจัดวางชุดขับ ไม่ใช่ตัวเลขน้ำหนัก
คำตอบแบบรวบรัด
แอคชูเอเตอร์ AGV ถูกคัดเข้าสู่รายชื่อสั้นก่อนด้วยน้ำหนักแนวรัศมีที่ล้อต้องรับ จากนั้นจึงยืนยันด้วยความเร็ว และกำหนดขนาดด้วยกระแสเป็นลำดับสุดท้าย ระเบียนสองรายการที่มีชุดลดรอบในกลุ่มผลิตภัณฑ์ ToBMS ประกาศค่าดังกล่าว: CubeMars AKA60-6 KV80 ที่ 18 kg และ CubeMars AKA10-9 KV60 ที่ 50 kg เมื่อหารด้วยตัวคูณเชิงพลวัต 1.5 บนล้อสี่ล้อที่รับน้ำหนักเท่ากัน จะได้ค่าประมาณเบื้องต้นที่ราว 48 kg และราว 133 kg ของมวลรวม ซึ่งจัดทั้งสองอยู่ในกลุ่มแพลตฟอร์มเบา ไม่ใช่กลุ่มยานระดับตันที่น้ำหนักล้อต้องรับด้วยชุดตลับลูกปืนภายนอกและชุดขับทำหน้าที่เพียงส่งแรงบิด
น้ำหนักแนวรัศมีมาก่อน: วิธีคัดรายชื่อแอคชูเอเตอร์ AGV
ค่าพิกัดแนวรัศมีที่ประกาศเป็นตัวเลขแรกที่ตัดผู้สมัครออกจากการพิจารณา เพราะมันอธิบายขีดความสามารถที่ไม่มีการปรับการควบคุมใดและการเปลี่ยนอัตราทดใดทำให้สูงขึ้นได้ ชุดขับที่เลือกจากแรงบิดเพียงอย่างอาจเข้ากับความต้องการแรงฉุดและยังเป็นชิ้นส่วนที่ผิด เพราะเส้นทางน้ำหนักผ่านล้อไม่สนใจว่า motor จะผลิตแรงบิดได้มากเท่าใด การอ่านค่าพิกัดก่อนคอลัมน์แรงบิดกลับลำดับปกติของใบเลือกชุดขับ และบนแพลตฟอร์มแบบมีล้อ การกลับลำดับนี้คือสิ่งที่ทำให้รายชื่อสั้นของแอคชูเอเตอร์ AGV ซื่อตรง
ค่าพิกัดที่ประกาศตัดอะไรออกไปก่อนอ่านแรงบิด
ค่าพิกัดแนวรัศมีระบุว่าหน่วยรับน้ำหนักได้เท่าใดที่ดุมล้อภายใต้ฐานการทดสอบของโรงงานเอง ค่านี้เป็นการรับรองคุณสมบัติ ไม่ใช่ตัวเลขสมรรถนะ: มันบอกว่าหน่วยถูกสร้างมาให้ทนการติดตั้งแบบใด ไม่ได้บอกว่าแพลตฟอร์มจะเคลื่อนที่เร็วแค่ไหน ระเบียนที่ไม่ประกาศค่าดังกล่าวปล่อยคำถามเรื่องน้ำหนักให้เปิดอยู่ และคำถามที่เปิดอยู่ในช่วงคัดรายชื่อจะกลายเป็นความเสี่ยงเชิงออกแบบในขั้นต้นแบบ ระเบียน AKA ทั้งสองตอบคำถามนี้เป็นกิโลกรัม ซึ่งเป็นหน่วยที่งบมวลของโครงเทียบได้โดยตรง และนั่นคือตัวเลขที่ใช้ซื้อแอคชูเอเตอร์ AGV ในรอบแรก
ทำไมแอคชูเอเตอร์ AGV และแอคชูเอเตอร์ข้อต่อคัดผู้สมัครต่างกัน
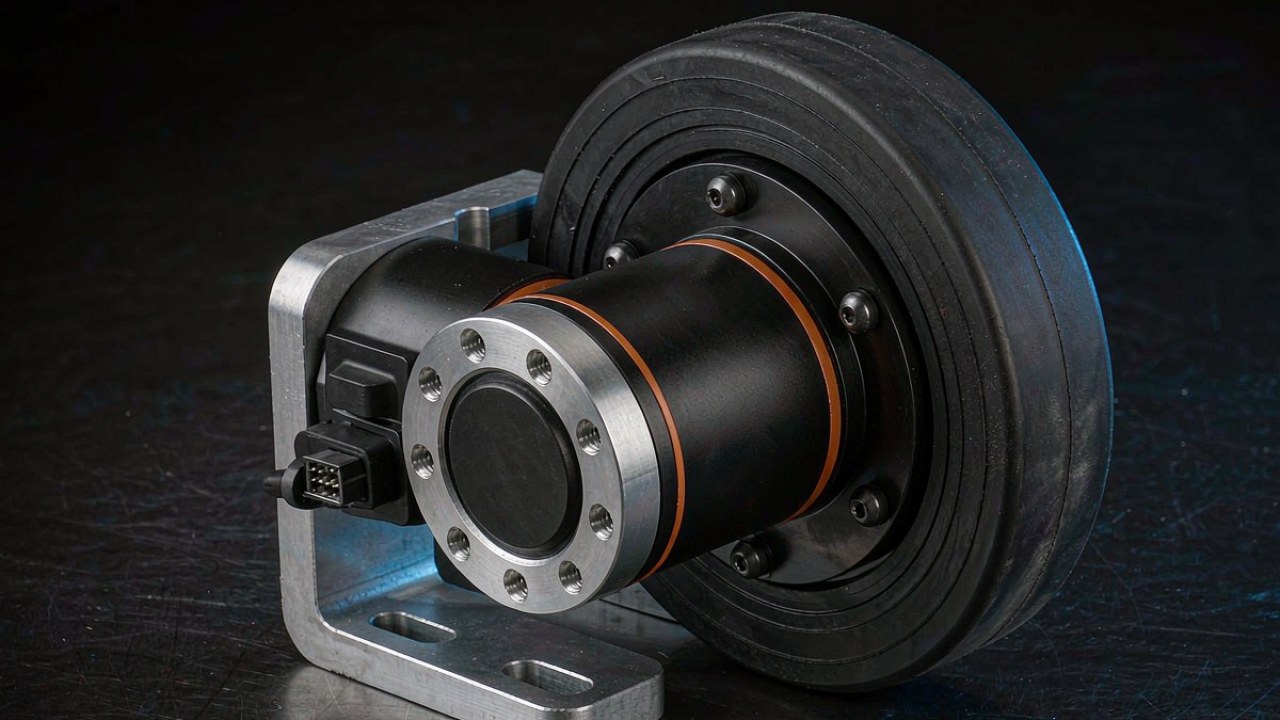
แอคชูเอเตอร์ข้อต่อรับแรงบิดและโมเมนต์ดัดจากข้อต่อที่มันขับ และผู้สร้างหุ่นยนต์ออกแบบชุดตลับลูกปืนรอบโมเมนต์นั้น บนแพลตฟอร์มแบบมีล้อ ชุดขับอยู่ภายในเส้นทางน้ำหนัก ไม่ได้อยู่ข้าง ๆ โดยมีล้อถูกยึดด้วยสลักเกลียวเข้ากับหน้าแปลนเอาต์พุต ภาระสองแบบให้รายชื่อสั้นที่ต่างกันจากกลุ่มผลิตภัณฑ์เดียวกัน: การเลือกข้อต่อหุ่นยนต์มักเริ่มจากแรงบิดสูงสุดและอัตราทด ขณะที่การเลือกแอคชูเอเตอร์ AGV เริ่มจากน้ำหนักบนล้อหนึ่งล้อแล้วย้อนกลับไปยังโมดูลที่รับน้ำหนักนั้นได้
การคำนวณน้ำหนักแนวรัศมีของล้อ AGV
น้ำหนักที่แอคชูเอเตอร์ AGV เห็นบนล้อหนึ่งล้อไม่ใช่มวลแพลตฟอร์มหารด้วยจำนวนล้อ แม้ว่าการหารนั้นจะเป็นจุดเริ่มของการคำนวณ ปัจจัยนำเข้าสี่อย่างดันตัวเลขออกจากค่าเฉลี่ย และแต่ละอย่างเป็นการตัดสินใจที่การออกแบบโครงได้ตัดสินไปแล้วไม่ว่าจะบันทึกไว้หรือไม่: จุดศูนย์ถ่วงอยู่ตรงไหนบนฐานล้อ แพลตฟอร์มเบรกแรงแค่ไหน ต้องยึดบนความลาดชันเท่าใด และเกิดอะไรขึ้นเมื่อล้อหนึ่งลอยจากพื้น ทุกตัวเลขที่ได้ด้วยวิธีนี้เป็นค่าประมาณของ ToBMS ไม่ใช่ค่าของโรงงาน เพราะค่าพิกัดที่ประกาศสำหรับแอคชูเอเตอร์ AGV และความต้องการที่คำนวณสำหรับโครงเป็นตัวเลขคนละชนิด และไม่ควรอยู่ในคอลัมน์เดียวกัน
ส่วนแบ่งสถิตต่อล้อ แล้วจึงเป็นการเยื้องของจุดศูนย์ถ่วง
ส่วนแบ่งสถิตคือมวลแพลตฟอร์มบวกน้ำหนักบรรทุก หารระหว่างล้อที่แตะพื้น โครงสี่ล้อที่จุดศูนย์ถ่วงอยู่ที่ศูนย์กลางทางเรขาคณิตรับหนึ่งในสี่ของมวลที่แต่ละมุม การเลื่อนจุดศูนย์ถ่วงเข้าหาเพลาหนึ่งจะถ่ายน้ำหนักไปยังเพลานั้นตามสัดส่วนของระยะที่เลื่อน เมื่อวัดจากเพลาที่ไม่ขับ จุดศูนย์ถ่วงที่ 60 เปอร์เซ็นต์ของฐานล้อเหลือมวล 40 เปอร์เซ็นต์ไว้ที่เพลานั้น ล้อขับแต่ละล้อจึงรับ 30 เปอร์เซ็นต์ของทั้งหมดแทนที่จะเป็น 25 เปอร์เซ็นต์ แพลตฟอร์มยกเพิ่มกรณีที่สอง: น้ำหนักบรรทุกที่ถูกยกขึ้นเลื่อนจุดศูนย์ถ่วงขึ้นข้างบน และระยะที่มันเลื่อนไปตามฐานล้อด้วยนั้นขึ้นกับกลไกยกและตำแหน่งของน้ำหนักบรรทุกเมื่อเทียบกับกลไกนั้น ตัวเลขแรกนี้คือค่าที่ใช้เทียบกับแอคชูเอเตอร์ AGV ก่อนเพิ่มกรณีพลวัตใด ๆ
การเบรก ความลาดชัน และตัวคูณการกระแทกขอบทาง
กรณีพลวัตคูณตัวเลขสถิตขึ้น การเบรกถ่ายน้ำหนักไปยังเพลาหน้าตามสัดส่วนของอัตราหน่วงและความสูงของจุดศูนย์ถ่วง และความลาดชันทำเช่นเดียวกันบนพื้นเอียง การกระแทกขอบทางเป็นเหตุการณ์สั้นที่มีตัวคูณใหญ่กว่า และตัวคูณที่กำหนดอยู่ภายในค่าพิกัดแล้วหรือต้องใช้ทับลงไปนั้นขึ้นกับฐานการทดสอบเบื้องหลังค่าพิกัด การใช้ตัวคูณเชิงพลวัตแบบรวมตัวเดียวกับส่วนแบ่งสถิตเป็นธรรมเนียมปฏิบัติ ไม่ใช่มาตรฐานที่ประกาศ และค่าที่ใช้ในที่นี้เป็นสมมติฐานเพื่อประกอบคำอธิบาย ไม่ใช่ตัวคูณออกแบบสำหรับยานคันใดคันหนึ่ง ตัวคูณ 1.5 เป็นจุดเริ่มที่พบบ่อยสำหรับการเร่ง การเบรก และการเปลี่ยนผ่านพื้นทั่วไป และ 2.0 สำหรับเส้นทางที่มีขอบทาง ทางลาด หรือพื้นกลางแจ้ง แต่ไม่มีตัวคูณใดตัวเดียวแทนระดับแรงกระแทกได้: ความเร็ว อัตราหน่วง ความสูงของจุดศูนย์ถ่วง เส้นผ่านศูนย์กลางล้อ และระยะเวลาของเหตุการณ์ ล้วนเข้าสู่ตัวเลขจริง ตัวคูณใดจะใช้เป็นการตัดสินใจของแพลตฟอร์ม และไม่มีค่าพิกัดแอคชูเอเตอร์ AGV ใดแทนที่การตัดสินใจนั้นได้
ล้อเดียวลอยจากพื้น: กรณีที่ค่าเฉลี่ยปิดบังไว้
โครงสี่ล้อบนโครงแข็งเป็นระบบกำหนดไม่ได้เชิงสถิตบนพื้นที่ราบ จึงวางอยู่บนสามจุดในทางปฏิบัติ ล้อที่เสียการสัมผัสไม่รับอะไร แต่การที่สามล้อที่เหลือแบ่งน้ำหนักของมันอย่างไรขึ้นกับเรขาคณิตของจุดรองรับ ตำแหน่งจุดศูนย์ถ่วง ความแข็งของโครง และระบบรองรับช่วงล่างหากมี ดังนั้นน้ำหนักบนมุมหนึ่งจึงไม่ใช่ตัวคูณคงที่ของค่าเฉลี่ย บนฐานล้อสั้นค่านี้อาจเข้าใกล้ครึ่งหนึ่งของมวลแพลตฟอร์ม ซึ่งเป็นกรณีที่ค่าเฉลี่ยบนสี่ล้อปิดบังไว้ และเป็นเหตุผลที่ค่าพิกัดแนวรัศมีถูกอ่านเทียบกับล้อเดียวที่แย่ที่สุด ให้นับเป็นกรณีน้ำหนักที่ต้องคำนวณ จำลอง หรือวัด ไม่ใช่สิ่งที่ตามมาจากจำนวนล้อ ระบบรองรับช่วงล่างหรือการยึดสามจุดเปลี่ยนการกระจาย แต่ภาระล้อสูงสุดที่ได้ยังอยู่ในขอบเขตการเลือกแอคชูเอเตอร์ AGV ไม่ใช่ในการทบทวนการออกแบบภายหลัง
วางตัวเลขเทียบกับพิกัด 18 kg
ตัวเลข 18 kg บน AKA60-6 KV80 เป็นค่าพิกัดต่อล้อของแอคชูเอเตอร์ AGV จึงแปลงเป็นค่าประมาณของแพลตฟอร์มได้ทันทีที่เลือกตัวคูณเชิงพลวัต ที่ตัวคูณ 1.5 น้ำหนักสถิตที่อนุญาตบนล้อเดียวคือ 12 kg ซึ่งบนล้อสี่ล้อที่รับน้ำหนักเท่ากันให้โครงราว 48 kg รวมน้ำหนักบรรทุก นี่เป็นตัวเลขคัดกรอง ไม่ใช่ขีดจำกัดที่โรงงานรับประกัน: 18 kg วัดเทียบกับอะไร ค่าพิกัดถูกทดสอบอย่างไร และถือว่าน้ำหนักกระทำที่ใด ล้วนอยู่ในรายการตรวจสอบก่อนตัวเลขจะเข้าสู่การออกแบบ ในแง่ขนาดแพลตฟอร์ม มันคือรถลากเบา หน่วยบริการขนาดกะทัดรัด หรือรถขนในห้องปฏิบัติการ และโมดูล 460 g ที่มีชุดลด 6:1 เข้ากับขนาดนั้น
โครงสี่ล้อ 48 kg ที่ตัวคูณ 1.5
สี่สิบแปดกิโลกรัมเป็นตัวเลขรวม ไม่ใช่ตัวเลขน้ำหนักบรรทุก โครง แบตเตอรี่ ตัวควบคุม และเซนเซอร์ถูกหักออกก่อน ส่วนที่เหลือคือน้ำหนักบรรทุก งบมวลทำให้เห็นชัด: ด้วย 30 kg ของโครงสร้าง พลังงาน และอิเล็กทรอนิกส์ เหลือน้ำหนักบรรทุก 18 kg ซึ่งเป็นระดับภาระที่แอคชูเอเตอร์ AGV ขนาดเล็กถูกซื้อมาเพื่อทำ การเปลี่ยนไปใช้ตัวคูณ 2.0 สำหรับเส้นทางที่มีรอยต่อพื้นทำให้ตัวเลขลดลงเหลือราว 36 kg สำหรับค่าพิกัดเดียวกัน และการลดลงนั้นคือต้นทุนของสภาพแวดล้อมที่ขรุขระกว่า ไม่ใช่การเปลี่ยนแปลงที่โมดูล
24 V และ 48 V บนขดลวดเดียวกัน และผลต่อความเร็ว
AKA60-6 KV80 ประกาศที่ 24 V และ 48 V บนขดลวดเดียวกัน และบัสทั้งสองให้ความเร็วพิกัด 200 RPM และ 400 RPM ที่เอาต์พุต บนล้อเส้นผ่านศูนย์กลาง 150 mm นั่นคือ 1.571 m/s และ 3.142 m/s ของความเร็วพื้นดินที่จุดพิกัด โดยค่าที่สูงกว่าเข้าถึงได้เฉพาะบนบัส 48 V แรงบิดพิกัด 3 Nm เท่ากันทั้งสองกรณี การเลือกบัสจึงเปลี่ยนความเร็วและกำลัง ไม่ใช่แรงฉุด: 3 Nm ที่ขอบล้อ 150 mm เท่ากับ 40.0 N ของแรงที่ขอบล้อตามทฤษฎี ก่อนที่การยึดเกาะของยางและการสูญเสียในระบบส่งกำลังจะเข้ามา และกำลังพิกัดคำนวณได้ 62.83 W ที่ 200 RPM เทียบกับ 62 W ที่ประกาศไว้สำหรับระเบียน ซึ่งเป็นการตรวจทางคณิตศาสตร์ที่ยืนยันว่าจุดพิกัดถูกระบุอย่างสอดคล้องกัน
วางตัวเลขเทียบกับพิกัด 50 kg
ค่าพิกัด 50 kg บน AKA10-9 KV60 เพิ่มค่าประมาณนั้นราวสามเท่าบนสมมติฐานสี่ล้อเดียวกัน ที่ตัวคูณ 1.5 น้ำหนักสถิตที่อนุญาตคือ 33.3 kg ต่อล้อ ซึ่งให้โครงราว 133 kg รวมทั้งหมด ที่ตัวคูณ 2.0 ลดลงเหลือ 100 kg นั่นคือแพลตฟอร์มเบาขนาดกลาง: รถขนถัง หน่วยหยิบสินค้าเคลื่อนที่ หรือรถลากขนาดเล็ก โมดูลหนัก 1060 g ในโครง 100 mm พร้อมชุดลด 9:1 และแรงบิดพิกัดที่ประกาศคือ 18 Nm โดยมียอดสูงสุด 53 Nm ซึ่งทำให้มันเป็นระเบียนที่ใหญ่กว่าในสองระเบียนแอคชูเอเตอร์ AGV สำหรับภาระที่ต้องทั้งค่าพิกัดน้ำหนักและแรงฉุดจริง
109 RPM ที่เอาต์พุต และความเร็วพื้นดินที่ตามมา
ความเร็วพิกัดของ AKA10-9 KV60 คือ 109 RPM ที่เอาต์พุต ซึ่งบนล้อเส้นผ่านศูนย์กลาง 150 mm เท่ากับ 0.856 m/s หรือ 3.08 km/h แรงที่ขอบล้อตามทฤษฎีคือ 240.0 N ที่จุดพิกัด และ 706.7 N ที่ยอดสูงสุด ทั้งสองค่าก่อนการยึดเกาะของยางและการสูญเสียในระบบส่งกำลัง และแรงบิดยอดสูงสุดเป็นสภาวะระยะสั้น ไม่ใช่จุดทำงาน ส่วนที่เหลือจึงอยู่ที่แรงบิด ไม่ใช่ที่แรงฉุดที่ยืนยันแล้ว จุดพิกัดยังสอดคล้องกันภายใน: 18 Nm ที่ 109 RPM คำนวณได้ 205.46 W เทียบกับ 205 W ที่ประกาศไว้สำหรับระเบียน การตรวจเดียวกันที่ใช้กับโมดูลที่เล็กกว่า คือ 3 Nm ที่ 200 RPM ให้ 62.83 W เทียบกับ 62 W ชี้ถึงนิสัยที่ควรคงไว้เมื่ออ่านระเบียนแอคชูเอเตอร์ AGV รายการใด เพราะจุดพิกัดที่ไม่ลงตัวเรื่องกำลังคือจุดพิกัดที่ถูกระบุบนฐานอื่น
จุดที่ค่าความเร็วไม่มีภาระสองค่าในหน้าทางการไม่ตรงกัน
หน้าทางการของ AKA10-9 KV60 ระบุความเร็วไม่มีภาระค่าหนึ่งในตารางข้อกำหนดโดยละเอียด และอีกค่าที่สูงกว่าในตารางเปรียบเทียบบนหน้าเดียวกัน ค่าที่สูงกว่าคือค่าที่ตามมาจากค่าคงที่ที่ประกาศ: KV เท่ากับ 60 บนบัส 48 V ให้ 2880 RPM ที่ motor และชุดลด 9:1 นำมาสู่ค่าประมาณ 320 RPM ที่เอาต์พุต ซึ่งเป็นวิธีเดียวกับที่สร้างค่าความเร็วไม่มีภาระ 320 RPM และ 640 RPM ของ AKA60-6 KV80 ได้ตรงกัน ค่าประมาณนั้นเป็นการคำนวณจากค่าคงที่ที่ประกาศ ไม่ใช่ค่าที่วัดได้ ค่าที่ต่ำกว่าบนหน้าเว็บไม่สามารถสร้างกลับได้จากค่าคงที่ที่ประกาศใด ๆ และจนกว่าโรงงานจะระบุว่าค่าใดใช้ได้ ตารางข้อกำหนดต้องถือว่าไม่สอดคล้องกัน ความเร็วไม่มีภาระที่เอาต์พุตไม่ใช่ปริมาณที่ใช้เลือก บทความนี้จึงกำหนดขนาดบน 109 RPM พิกัด และอ่าน 320 RPM เป็นขีดจำกัดบน ไม่ใช่จุดทำงาน
อะไรเปลี่ยนเชิงกลไกระหว่างระเบียน AK และ AKA
ระเบียน AKA ไม่ใช่ motor ใหม่พร้อมชุดเฟืองใหม่ เมื่อวางเทียบกับระเบียน AK ที่มันพัฒนามา ขดลวดและอัตราทดถูกยกมาทั้งชุด: AKA60-6 KV80 ใช้ชุดลด 6:1 และค่า KV 80 ร่วมกับ AK60-6 KV80 และ AKA10-9 KV60 ใช้ชุดลด 9:1 และค่า KV 60 ร่วมกับ AK10-9 KV60 สิ่งที่ระเบียนระบุคือความสามารถรับน้ำหนักแนวรัศมีที่เสริมความแข็งแรงและการเชื่อมต่อกับแพลตฟอร์มที่ต่างออกไป และค่าพิกัดที่ประกาศแสดงความต่างอย่างที่สองที่มีความหมายเมื่อกำหนดขนาดแอคชูเอเตอร์ AGV: ความเร็วพิกัดของระเบียน AKA ต่ำกว่าที่แรงบิดพิกัดเดียวกัน โดยมีกำลังพิกัดลดตามลงมา
ขดลวดและอัตราทดยังเหมือนเดิม
แรงบิดยอดสูงสุด 9 Nm บน AKA60-6 KV80 และ 53 Nm บน AKA10-9 KV60 ตรงกับระเบียน AK ที่มันพัฒนามา และอัตราทดก็ตรงกันเช่นกัน จุดพิกัดไม่ตรง AKA60-6 KV80 มีพิกัด 200 RPM ที่ 24 V เทียบกับ 233 RPM บน AK60-6 V3.0 KV80 และ AKA10-9 KV60 มีพิกัด 109 RPM เทียบกับ 235 RPM บน AK10-9 V3.0 KV60 ระเบียน AKA ทั้งสองจึงคงแรงบิดพิกัดไว้ในช่วงความเร็วที่แคบกว่า ตัวเลขที่ประกาศยืนยันความต่างนั้น แต่ไม่ได้ยืนยันสาเหตุ เพราะจุดพิกัดอาจมาจากการออกแบบทางความร้อน การตั้งค่าการควบคุม หรือสภาวะที่เก็บค่าพิกัด และไม่มีหน้าใดในสองหน้าที่อ้างถึงในที่นี้เชื่อมสองเรื่องนั้นเข้าด้วยกัน การซื้อแอคชูเอเตอร์ AGV เพราะค่าพิกัดของมันหมายถึงการยอมรับกรอบนั้นตามที่ประกาศไว้ ไม่ใช่การคาด extrapolate จากระเบียน AK ที่ใช้ขดลวดร่วมกัน
ขั้วต่อ 2+5 PIN และรูทีนระบุพารามิเตอร์
ขั้วต่อคือการเปลี่ยนแปลงเชิงโครงสร้างอย่างที่สอง กำลัง CAN และ UART ถูกรวมไว้ในปลั๊ก 2+5 PIN ตัวเดียวที่ยึดด้วยสกรู M2 แทนปลั๊กแยกบนระเบียน AK บนแพลตฟอร์มที่เคลื่อนที่ นี่เป็นการตัดสินใจเรื่องการซ่อมบำรุงมากกว่าเรื่องไฟฟ้า: ปลั๊กเดียวที่ต้องเสียบแทนหลายปลั๊ก การยึดด้วยสกรูที่ตรึงมันไว้ต้านการสั่นสะเทือนที่ชุดขับล้อต้องพบ และตัวเรือนที่มีร่องกำหนดทิศทำให้ประกอบคู่สลับได้ยากขึ้น การที่มันเพิ่มความน่าเชื่อถือได้เท่าใดเป็นคำถามสำหรับข้อมูลทดสอบของโรงงาน ไม่ใช่สำหรับแบบขั้วต่อ เฟิร์มแวร์ของไดรเวอร์เพิ่มรูทีนระบุพารามิเตอร์ที่สั่งงานด้วยคำสั่งเดียว ซึ่งย่นเวลาการทดสอบเดินเครื่องบนแพลตฟอร์มที่บรรทุกโมดูลเหมือนกันหลายตัว
| พารามิเตอร์ | AKA60-6 KV80 | AKA10-9 KV60 |
|---|---|---|
| ค่าพิกัดรับน้ำหนักแนวรัศมี | 18 kg | 50 kg |
| แรงดันพิกัด | 24 V / 48 V | 48 V |
| กำลังพิกัด | 62 W | 205 W |
| แรงบิดพิกัด | 3 Nm | 18 Nm |
| แรงบิดสูงสุด | 9 Nm | 53 Nm |
| ความเร็วพิกัด | 200 RPM / 400 RPM | 109 RPM |
| ความเร็วไม่มีภาระ | 320 RPM / 640 RPM | 320 RPM |
| อัตราทด | 6:1 | 9:1 |
| เอนโคเดอร์เอาต์พุต | แม่เหล็ก 14-bit, ตัวเดียว | แม่เหล็ก 16-bit, ตัวเดียว |
| ขั้วต่อ | 2+5 PIN | 2+5 PIN |
| น้ำหนัก | 460 g | 1060 g |
| โครง | 80 mm x 51.2 mm | 100 mm x 70 mm |
ค่าพิกัดตามที่โรงงานประกาศ ระเบียน AKA ทั้งสองระบุค่าพิกัดรับน้ำหนักแนวรัศมี ส่วนระเบียน AK ที่มันพัฒนามาไม่ระบุ ความเร็วไม่มีภาระแสดงเป็นขีดจำกัดบนและไม่ใช้กำหนดขนาดในบทความนี้
กำหนดขนาดแอคชูเอเตอร์ AGV: น้ำหนัก แล้วความเร็ว แล้วกระแส
ลำดับที่ตามมาจากค่าพิกัดเดินไปทางเดียวและไม่ย้อนกลับ น้ำหนักตัดผู้สมัครออก ความเร็วยืนยันหรือปฏิเสธส่วนที่เหลือ และกระแสกำหนดขนาดฝั่งไฟฟ้าของแพลตฟอร์ม การเดินลำดับย้อนทางให้รายชื่อสั้นที่ต้องสร้างใหม่ เพราะโมดูลที่เลือกเพราะความเร็วแล้วพบว่าไม่พอเรื่องน้ำหนักแนวรัศมีไม่มีทางแก้ในระดับไฟฟ้า ลำดับนี้ยังเป็นสิ่งที่แยกการเลือกนี้ออกจากการเปรียบเทียบการจัดวางชุดขับ ซึ่งการตัดสินใจเรื่องการจัดวางมาก่อนและน้ำหนักถูกตรวจทีหลัง นี่เป็นลำดับการคัดกรองสำหรับชุดขับล้อแบบบูรณาการที่โครงสร้างเอาต์พุตรับน้ำหนักล้อ ไม่ใช่การเลือกชุดขับแบบสมบูรณ์: แรงฉุดที่ต้องการ การเบรก รอบภาระ ระยะเผื่อทางความร้อน และอายุชุดเฟืองถูกตรวจควบกันไป
น้ำหนักเป็นตัวกำหนดว่าแอคชูเอเตอร์ AGV ตัวใดเหมาะ
น้ำหนักกรณีแย่ที่สุดที่คำนวณบนล้อหนึ่งล้อถูกวางเทียบกับค่าพิกัดที่ประกาศ และเลือกโมดูลที่เล็กกว่าเมื่อตัวเลขพอดีอยู่ข้างใน บนสมมติฐานเบื้องหลังตัวอย่างเหล่านั้น โครง 48 kg ลงตัวที่ระเบียน 18 kg และโครง 133 kg ที่ระเบียน 50 kg โครงที่อยู่ระหว่างกรอบทั้งสองเป็นกรณีที่น่าสนใจ: มันเข้ากับระเบียนที่ใหญ่กว่าโดยมีระยะเผื่อ และระยะเผื่อนั้นคือสิ่งที่ใช้จ่ายให้กับค่าประมาณเรื่องการเยื้องของจุดศูนย์ถ่วงและสภาพพื้น
ความเร็วตัดออกหรือยืนยัน
ความเร็วพิกัดที่เอาต์พุตของแอคชูเอเตอร์ AGV กำหนดความเร็วพื้นดินต่อเนื่อง และความต้องการของแพลตฟอร์มเป็นตัวตัดสินว่าพอหรือไม่ ล้อเส้นผ่านศูนย์กลาง 150 mm บนระเบียน 50 kg ให้ 0.856 m/s อย่างต่อเนื่องที่จุดพิกัด ซึ่งเป็นตัวเลขที่คำนวณได้ ไม่ใช่ความเร็วบนถนนที่วัดได้ ความต้องการที่สูงกว่านั้นย้ายการเลือกไปยังโมดูลที่เร็วกว่าหรือล้อที่ใหญ่กว่า แรงดันบัสเป็นคำถามแยก: AKA60-6 KV80 ประกาศ 200 RPM ที่ 24 V และ 400 RPM ที่ 48 V บนขดลวดเดียวกัน ความเร็วพิกัดจึงเป็นของแรงดันที่มันถูกประกาศไว้ และการเปลี่ยนไปยังบัสที่สูงกว่าต้องอยู่ภายในค่าพิกัดชุดขับและขีดจำกัดทางความร้อนของมัน ความเร็วยอดสูงสุดมีให้เหนือจุดพิกัด และภาระที่ใช้เวลาเสียส่วนใหญ่ที่นั่นคือภาระที่ออกนอกกรอบต่อเนื่องแล้ว
สี่ล้อบนบัสเดียว
การกำหนดขนาดกระแสเป็นขั้นตอนสุดท้ายในการเลือกแอคชูเอเตอร์ AGV และเป็นขั้นแรกที่แตะส่วนอื่นของแพลตฟอร์ม โมดูล AKA60-6 KV80 สี่ตัวที่กระแสพิกัด 4 A ต่อตัวรวมเป็น 16 A และที่กระแสยอดสูงสุด 11.2 A ต่อตัวรวมเป็น 44.8 A; โมดูล AKA10-9 KV60 สี่ตัวรวมเป็น 42.4 A ที่ 10.6 A ต่อตัว และ 128 A ที่ 32 A ต่อตัว นี่คือผลรวมกระแสของโมดูล ไม่ใช่ความต้องการฝั่งแบตเตอรี่ กระแสพิกัดไม่ได้ลงตัวกับกำลังพิกัดหารด้วยแรงดันบัส สองฟิลด์จึงวัดคนละเรื่อง และชุดแบตเตอรี่ คอนแทกเตอร์ และชุดสายถูกกำหนดขนาดจากฝั่งบัส ซึ่งแรงดัน ประสิทธิภาพชุดขับ จำนวนล้อที่ดึงพร้อมกัน และระยะเวลาที่อนุญาตให้ค่ายอดคงอยู่ ล้วนเข้าสู่การคำนวณ สี่โมดูลยังไม่ถึงค่ายอดพร้อมกันในเวลาเดียวกันและด้วยระยะเวลาเท่ากันด้วย แอคชูเอเตอร์ AGV ที่เลือกจากน้ำหนักและยืนยันด้วยความเร็วยังต้องถูกตรวจเทียบกับสิ่งที่ชุดแบตเตอรี่จ่ายได้เมื่อล้อทั้งสี่ดึงพร้อมกัน
เมื่อค่าพิกัดรับน้ำหนักแนวรัศมีไม่ใช่เครื่องมือที่ถูก
ค่าพิกัดตอบคำถามข้อเดียว และมีสามสถานการณ์ที่มันไม่ยุติการเลือก โครงที่อยู่เหนือกรอบ น้ำหนักที่กระทำห่างจากศูนย์กลางดุมล้อ และแกนล้อที่ต้องกลวง ล้วนย้ายปัญหาไปนอกสิ่งที่ตัวเลขที่ประกาศอธิบาย การรู้จักสิ่งเหล่านี้เป็นส่วนหนึ่งของการอ่านระเบียนแอคชูเอเตอร์ AGV อย่างถูกต้อง และแต่ละอย่างชี้ไปยังวิธีแก้ที่ต่างกัน ไม่ใช่โมดูลที่ใหญ่กว่า
โครงที่หนักกว่าที่พิกัดอนุญาต
เหนือกรอบขึ้นไป แอคชูเอเตอร์ AGV ยังผลิตแรงบิดพิกัดได้ และการคำนวณแรงฉุดยังลงตัว ซึ่งเป็นสิ่งที่ทำให้ความผิดพลาดนี้เกิดขึ้นได้ง่าย สิ่งที่ไม่ลงตัวคือเส้นทางน้ำหนัก: ตลับลูกปืนเอาต์พุตถูกเรียกให้น้ำหนักแนวรัศมีมากกว่าที่ค่าพิกัดระบุ และความเสี่ยงที่ตามมาคือการรับเกินพิกัดและอายุการใช้งานที่สั้นลงในตลับลูกปืนนั้นหรือในโครงสร้างรอบ ๆ โดยรูปแบบความเสียหายถูกกำหนดจากการติดตั้ง ไม่ได้ลงเอยเรียบร้อยเป็นขีดจำกัดแรงบิด เมื่อน้ำหนักล้อเกินค่าพิกัด เส้นทางน้ำหนักต้องถูกออกแบบใหม่: บ้านตลับลูกปืนภายนอกที่ชุดขับส่งแรงบิดผ่านคัปปลิงเป็นการจัดวางแบบหนึ่งที่ทำได้ และพบบ่อยที่น้ำหนักล้อระดับตัน
น้ำหนักที่กระทำห่างจากศูนย์กลางดุมล้อ
ค่าพิกัดถือว่าน้ำหนักกระทำที่ดุมล้อ ล้อที่ติดบนขายึดที่เยื้องออก ชุดขับบนแกนบังคับเลี้ยว หรือการส่งกำลังด้วยโซ่หรือสายพาน ย้ายแนวการกระทำออกจากศูนย์กลางตลับลูกปืนและเพิ่มโมเมนต์ให้กับน้ำหนักแนวรัศมี ตัวเลขที่ประกาศไม่ครอบคลุมกรณีนั้น เพราะแขนโมเมนต์เป็นสมบัติของการติดตั้ง ไม่ใช่ของโมดูล วิธีแก้เป็นเชิงกล: นำน้ำหนักกลับมาอยู่เหนือดุมล้อ หรือรับน้ำหนักที่เยื้องนั้นในตลับลูกปืนแยกและให้ชุดขับทำหน้าที่เพียงส่งแรงบิด
เมื่อแกนล้อต้องกลวง
แกนล้อกลวงเป็นความต้องการเรื่องการเดินสาย ไม่ใช่ความต้องการเรื่องน้ำหนัก และชี้ไปยังตระกูลโมดูลอีกแบบ กลุ่มผลิตภัณฑ์มีโมดูล planetary เพลากลวงสำหรับกรณีนั้น และระเบียนที่อ้างถึงในที่นี้ไม่ประกาศค่าพิกัดรับน้ำหนักแนวรัศมีสำหรับรุ่นเหล่านั้น จนกว่าโรงงานจะระบุค่าหนึ่ง น้ำหนักล้อต้องถูกรับนอกโมดูล ในขณะที่โมดูลส่งแรงบิดผ่านเอาต์พุตกลวง การเลือกรุ่นหนึ่งในนั้นเพื่อแก้ปัญหาน้ำหนักเป็นการกลับเหตุผลที่มันมีอยู่ การเลือกเพื่อแก้ปัญหาการเดินสายกลับทิ้งคำถามเรื่องน้ำหนักไว้ที่เดิมทุกประการ และรายชื่อสั้นของแอคชูเอเตอร์ AGV กลับไปที่สองระเบียนที่ระบุค่าพิกัด
คำถามที่พบบ่อย
Qแอคชูเอเตอร์ AGV ใช้ทำอะไรบนแพลตฟอร์มแบบมีล้อ
มันขับล้อหนึ่งล้อและรับส่วนแบ่งมวลแพลตฟอร์มของล้อนั้นไปพร้อมกัน หน้าแปลนเอาต์พุตรับล้อ ตลับลูกปืนเอาต์พุตรับน้ำหนักแนวรัศมี และตัวเรือนรับแรงปฏิกิริยานั้น ส่วน motor และชุดลดภายในแปลงกำลังไฟฟ้าเป็นแรงบิดที่ขอบล้อ การผสานระหว่างแรงฉุดและการรับน้ำหนักนี้คือสิ่งที่แยกแอคชูเอเตอร์ AGV ออกจากแอคชูเอเตอร์ข้อต่อที่มีแรงบิดใกล้เคียงกัน
QAKA60-6 และ AKA10-9 รับน้ำหนักแนวรัศมีได้เท่าใด
ระเบียนแอคชูเอเตอร์ AGV สองรายการนั้นมีพิกัด 18 kg บน AKA60-6 KV80 และ 50 kg บน AKA10-9 KV60 ทั้งสองระบุต่อหน่วยที่ดุมล้อ เมื่อหารด้วยตัวคูณเชิงพลวัต 1.5 บนล้อสี่ล้อที่รับน้ำหนักเท่ากัน ค่าเหล่านี้เทียบได้กับมวลรวมราว 48 kg และราว 133 kg ซึ่งเป็นค่าประมาณเบื้องต้นภายใต้สมมติฐานเหล่านั้น ไม่ใช่ขีดจำกัดที่โรงงานรับประกัน
Qน้ำหนักบนล้อหนึ่งล้อคำนวณอย่างไร
เริ่มจากมวลแพลตฟอร์มบวกน้ำหนักบรรทุกหารระหว่างล้อที่แตะพื้น ปรับตามการเยื้องของจุดศูนย์ถ่วงระหว่างเพลา ใช้ตัวคูณรวมสำหรับการเร่ง การเบรก ความลาดชัน และรอยต่อพื้น แล้วตรวจกรณีล้อเดียวเมื่อมุมหนึ่งเสียการสัมผัส ผลที่แย่ที่สุดในเหล่านั้นคือตัวเลขที่นำไปเทียบกับค่าพิกัด
Qเกิดอะไรขึ้นเมื่อน้ำหนักล้อเกินค่าพิกัด
แอคชูเอเตอร์ AGV ยังผลิตแรงบิดต่อไป แพลตฟอร์มจึงอาจดูเหมือนทำงานได้ ขณะที่ตลับลูกปืนเอาต์พุตถูกเรียกเกินกว่าที่ค่าพิกัดระบุ สิ่งที่ตามมาคือการรับเกินพิกัดในตลับลูกปืนนั้นหรือในโครงสร้างรอบ ๆ ด้วยอายุที่สั้นลงหรือความเสียหายขึ้นกับการติดตั้ง ไม่ใช่การบรรจุขีดจำกัดแรงบิด วิธีแก้คือรับน้ำหนักล้อไว้นอกโมดูล โดยชุดขับทำหน้าที่เพียงส่งแรงบิด
Qแอคชูเอเตอร์ AGV ที่มีชุดลดรอบรับน้ำหนักล้อได้เองหรือไม่
มันรับได้ถึงค่าพิกัดที่ประกาศไว้ เหนือตัวเลขนั้น น้ำหนักต้องถูกรับโดยโครงสร้างรอบชุดขับ ไม่ใช่โดยชุดขับ และนั่นเป็นการตัดสินใจระดับโครง การอ่านค่าพิกัดเป็นถ้อยแถลงเรื่องเส้นทางน้ำหนัก ไม่ใช่ตัวเลขสมรรถนะ ทำให้การตัดสินใจชัดเจน และเป็นสิ่งแรกที่ต้องตรวจเมื่อจับคู่แอคชูเอเตอร์ AGV กับแพลตฟอร์มที่สร้างเสร็จแล้ว
แหล่งข้อมูลอย่างเป็นทางการ
ระเบียนผลิตภัณฑ์ทั้งสองมีข้อกำหนดฉบับเต็มของแต่ละโมดูล และโรงงานประกาศค่าพิกัด แบบขนาด และการกำหนดหน้าสัมผัสขั้วต่อ บนหน้าที่เชื่อมโยงด้านล่าง ทั้งสองเป็นระเบียน CubeMars และค่าพิกัดที่อ้างในบทความนี้นำมาจากหน้าเหล่านั้น ความเร็วพิกัดของระเบียน AK ที่ใช้ในการเปรียบเทียบมาจากหน้าของโรงงานสำหรับ AK60-6 V3.0 KV80 ที่ 24 V และ AK10-9 V3.0 KV60 ที่ 48 V
CubeMars AKA60-6 KV80 ประกาศค่าพิกัดแนวรัศมี 18 kg ชุดลด 6:1 และจุดพิกัด 24 V กับ 48 V CubeMars AKA10-9 KV60 ประกาศค่าพิกัดแนวรัศมี 50 kg ชุดลด 9:1 และเอนโคเดอร์เอาต์พุต 16-bit ตัวเดียว
ขั้นตอนถัดไป
การคำนวณน้ำหนักเป็นตัวตัดสินว่าโมดูลใดเข้ากัน และหมวด AGV รวบรวมภาระของแพลตฟอร์มที่การเลือกนี้ให้บริการ แอคชูเอเตอร์หุ่นยนต์ เก็บระเบียนที่กล่าวถึงข้างต้น และเครื่องมือ การเลือก กับ เปรียบเทียบผลิตภัณฑ์ แสดงฟิลด์ข้อกำหนดเคียงกัน
ระเบียนสองรายการเบื้องหลังบทความนี้คือ CubeMars AKA60-6 KV80 แอคชูเอเตอร์หุ่นยนต์ และ CubeMars AKA10-9 KV60 แอคชูเอเตอร์หุ่นยนต์ สำหรับกรณีที่แกนล้อต้องกลวง CubeMars AKH70-48 V1.0 KV41 แอคชูเอเตอร์ planetary เพลากลวง คือระเบียนที่อ่านคู่กับความต้องการนั้น โดยจัดการเส้นทางน้ำหนักนอกโมดูล