
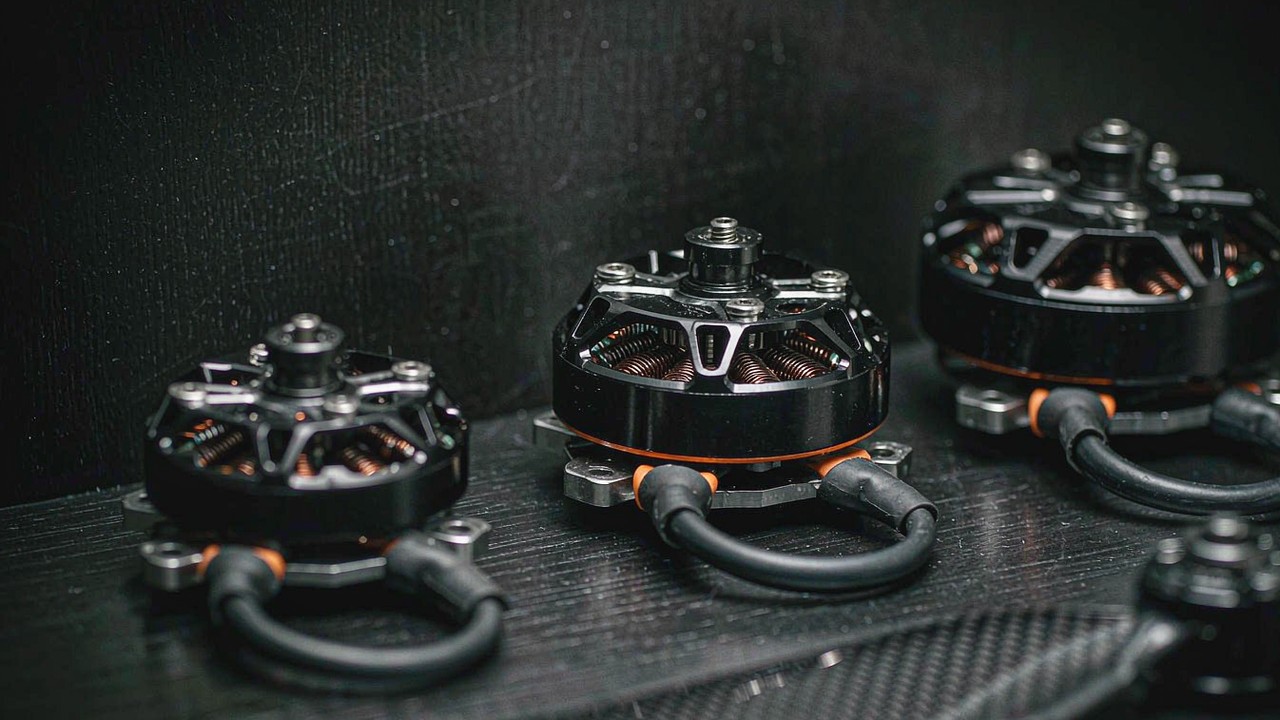
Un quad de course passe son vol dans la partie de la plage de gaz où rien n’est stabilisé : une sortie de virage, une remise de gaz, un changement de direction, une récupération après un souffle d’hélice. Un moteur choisi pour ce rôle ne se sélectionne pas sur le rendement qu’il montre lors d’un essai stable sur banc, ni sur un chiffre de pointe lu isolément. Il se sélectionne sur un petit ensemble de valeurs publiées qui décident ensemble si le système de propulsion peut répéter le même transitoire sans cuire le bobinage, et si la cellule tourne encore comme le pilote l’attend. Ce guide expose ce qu’il faut rechercher dans un moteur BLDC destiné à un drone de course FPV, à travers les six moteurs T-Hobby consignés dans l’application Drone de course FPV de ToBMS.
Réponse rapide
La première décision est la classe d’hélice, car toute autre valeur se lit par rapport à elle. Une cellule de 3 pouces ne peut pas faire tourner une hélice de 5 pouces, son moteur doit donc être petit, léger et bobiné pour une vitesse de rotor très élevée ; une cellule longue portée de 7 pouces a le cahier des charges inverse. Dans les six fiches utilisées ici, ce seul filtre sépare une unité de 9.8 g sur un stator 9N12P de cinq moteurs 12N14P qui vont de 28.56 g à 46.6 g. Les six sont des moteurs de drone de course FPV, et les six viennent d’un même ensemble d’applications.
Une fois la classe fixée, le pack vient ensuite. Le KV dit seulement à quelle vitesse le moteur tourne par volt à vide, un bobinage 2150 KV sur un faible nombre d’éléments amène donc le rotor à peu près à la même vitesse qu’un bobinage de KV inférieur sur un nombre d’éléments plus élevé. Lire le KV face à la valeur d’éléments de la même fiche, et traiter un changement de KV comme un changement de pack ou d’hélice plutôt que comme un changement de puissance. Quatre des six fiches portent une plage d’éléments ; la fiche du F50 KV2150 la laisse ouverte, ce qui est une question pour le fabricant plutôt qu’un vide à combler.
Le dernier groupe réunit les valeurs qui décrivent le comportement pendant un transitoire : la résistance de bobinage, qui fixe quelle part de la tension appliquée est perdue dans le cuivre à mesure que le courant monte ; le courant de repos, qui est la perte qu’un moteur paie pour se faire tourner lui-même ; et la poussée maximale, qui est la sortie publiée sur laquelle le budget poussée/masse est vérifié. Cinq des six fiches portent une résistance de bobinage, et celle qui n’en porte pas est marquée comme une question ouverte plutôt que supposée à partir d’un modèle voisin. Une présélection de moteurs BLDC pour drones de course FPV se construit dans cet ordre : la classe, puis le pack, puis le transitoire.
Ce qu’un drone de course FPV demande à un moteur BLDC
Rien dans la construction d’un moteur de course ne le distingue d’un autre petit brushless à rotor externe. Ce qui diffère, c’est la forme de la charge, et la forme de la charge décide quelle partie de la spécification devient déterminante.
Une course est une suite de transitoires, pas une croisière
Une cellule d’endurance ou de levage lourd passe l’essentiel de son vol à un point de fonctionnement à peu près stable, et la question du dimensionnement est de savoir si ce point tient dans une valeur continue. Un quad de course n’y passe presque aucun instant. L’enveloppe pertinente est celle d’un transitoire répété : combien de poussée est disponible alors que l’appareil est déjà en mouvement, à quelle vitesse le rotor peut y être accéléré, et combien de chaleur chaque excursion laisse derrière elle. Sur une cellule de course, la première question à laquelle répond une valeur de poussée est de savoir si chaque moteur peut lever son quart de la masse au décollage avec assez de reste pour l’autorité de commande, et la seconde est de savoir si l’ensemble peut délivrer cela de façon répétée sans cuire.
L’hélice, et non le moteur, fixe le point de fonctionnement
La poussée est une propriété du moteur et de l’hélice ensemble, et l’hélice est fixée par la cellule. Une cellule de 3 pouces ne peut pas faire tourner un disque de 5 pouces, le moteur qui l’entraîne doit donc être petit, léger et bobiné pour une vitesse de rotor très élevée. Une cellule longue portée de 7 pouces demande l’inverse : plus de volume de stator, un KV inférieur et plus de couple, afin qu’un disque plus grand puisse tourner à des régimes plus bas. Deux conséquences en découlent, et toutes deux comptent plus que le KV. La masse tournante au bout d’un bras s’ajoute au moment d’inertie en roulis et en tangage de la cellule, si bien que des moteurs lourds donnent à un appareil une sensation de lourdeur même lorsqu’ils produisent beaucoup de poussée. Et la valeur de poussée maximale publiée est donnée pour une hélice précise, elle n’est donc comparable que lorsque les hélices correspondent.
La masse au bout du bras se paie à chaque virage
Entre les 9.8 g de la plus petite fiche et les 46.6 g de la plus grande, il y a une plage de masse de près de cinq pour un, et cet écart n’est pas décoratif. Chaque gramme se trouve au bout d’un bras, et le moment d’inertie qu’il apporte croît avec le carré de la longueur du bras, si bien qu’un moteur trop lourd pour sa classe coûte plus en agilité qu’il ne rapporte en poussée. La lecture pratique est que la masse et la poussée appartiennent à la même comparaison, plutôt qu’à des présélections séparées.
Ce sont les charges de crash, et non les limites thermiques, qui mettent fin à la plupart des moteurs
Une cellule de course est censée survivre au contact des portes, du sol et d’autres appareils. Les modes de défaillance qui comptent sont mécaniques et électriques plutôt que strictement thermiques : un arbre voilé, un roulement qui ne tourne plus juste, un câble qui lâche à la jonction, une cloche qui ne verrouille plus l’hélice. Ce ne sont pas des valeurs qu’un tableau de spécifications porte, mais c’est la raison pour laquelle une valeur de poussée publiée n’est que le début d’une sélection plutôt que sa fin.
Six spécifications qui décident d’un moteur de course FPV
Les six valeurs ci-dessous sont celles qui tranchent en pratique le choix d’un moteur BLDC pour un drone de course FPV. Chacune se lit avec les autres plutôt qu’isolément, et là où une fiche en laisse une ouverte, cela fait partie du tableau.
La taille du stator face à la classe d’hélice
Le stator est la pièce qui décide de la quantité de couple qu’un moteur peut produire avant de saturer, et son diamètre et sa hauteur de pile sont exprimés dans la désignation propre du fabricant. Les fiches ici portent des configurations 9N12P et 12N14P, et des tailles de corps allant d’une unité de 17.9 mm à une unité de 33.4 mm. C’est la classe d’hélice qu’une cellule peut faire tourner qui rend ces différences pertinentes pour les moteurs de drone de course FPV : un grand stator faisant tourner une petite hélice est de la masse gaspillée, et un petit stator faisant tourner une grande hélice ne peut pas atteindre une vitesse utile sans dépasser ce qu’il est conçu pour dissiper.
Le KV face au pack réellement utilisé
Le KV décrit la vitesse du rotor par volt à vide. Pris seul, il ne dit rien sur la capacité ; il indique quelle combinaison de nombre d’éléments et d’hélice amène le rotor à une vitesse utilisable. Un bobinage 2150 KV sur un nombre d’éléments modeste atteint à peu près la même vitesse à vide qu’un bobinage 1750 KV sur un nombre d’éléments plus élevé, les deux valeurs de ce groupe ne peuvent donc pas être lues comme si l’une était plus puissante que l’autre. Un changement de KV impose généralement un changement de pack ou d’hélice, et ce sont ces deux composants qui décident si l’échange est une amélioration.
Résistance de bobinage et courant de repos, lus ensemble
Deux valeurs consignées tiennent lieu de réponse, et aucune des deux n’est une mesure de temps. La résistance de bobinage indique quelle part de la tension appliquée est perdue dans le cuivre à mesure que le courant monte ; une valeur plus faible signifie plus de couple par ampère pendant l’accélération et moins de pack finissant en chaleur. Le courant de repos est le courant à vide qu’un moteur consomme pour se faire tourner lui-même, et il constitue une approximation des pertes fer, roulements et commutation payées en continu, quoi que fasse l’hélice. Ensemble, ils décrivent la partie de la plage de gaz où une course se joue : la sortie d’un virage à bas régime vers la pleine puissance.
La valeur de poussée, et l’hélice derrière elle
La poussée maximale est la sortie vedette d’un moteur de course, et c’est aussi la valeur la plus facile à mal lire. Elle est publiée pour une hélice à un point de gaz, sur un banc d’essai donné, une valeur de poussée n’est donc comparable que lorsque les conditions d’essai le sont. Quatre des six fiches ici publient une poussée maximale supérieure à deux kilogrammes, et les deux unités plus petites publient 351 g et 1730 g. Ce que la valeur tranche est de savoir si le moteur peut lever sa part de l’appareil avec de la marge ; ce qu’elle ne tranche pas est la façon dont un moteur BLDC pour un drone de course FPV se comporte alors que l’appareil est déjà en mouvement.
La puissance et le courant comme énoncé de service
Une valeur de puissance maximale publiée est un énoncé sur la charge électrique qu’un moteur est censé porter pendant une fenêtre donnée, et la fenêtre est nommée par le fabricant à côté de la valeur. Elle compte parce qu’un même moteur peut être donné sur différentes fenêtres, et une valeur portée sur une fenêtre plus courte n’est pas directement comparable à une valeur portée sur une fenêtre plus longue. Là où une fiche porte une valeur de puissance, celle-ci appartient à la même comparaison que la poussée ; là où elle n’en porte pas, cela aussi vaut la peine d’être su, car cela renvoie à une fiche technique plutôt qu’à un substitut.
Encombrement, plan de fixation et longueur de câble
Un moteur doit tenir sur un bras, et c’est l’encombrement qui le décide. Les six fiches ici vont d’un corps de 17.9 mm par 17.4 mm à un corps de 33.4 mm par 34.7 mm. Au-delà du diamètre et de la longueur du corps, le plan de fixation et la longueur de câble décident comment le moteur se pose sur une cellule donnée et comment le câblage est acheminé ; là où une fiche est muette sur ces points, le dessin du fabricant est la source à vérifier.
Six moteurs T-Hobby comme un seul ensemble de spécifications
Les six fiches ci-dessous sont les moteurs Drone de course FPV sur lesquels s’appuie l’ensemble d’applications de la plateforme. Ils sont tous publiés par T-Hobby, et ils couvrent les classes qu’un pilote de course parcourt, d’une unité de 3 pouces à un moteur longue portée de 7-8 pouces.
| Modèle | Classe | Configuration | Poussée max | Masse | Éléments (LiPo) | Encombrement |
|---|---|---|---|---|---|---|
| T-Hobby F30 | 3 pouces | 9N12P | 351 g | 9.8 g | 4S | Ø17.9 × 17.4 mm |
| T-Hobby F50 KV2150 | 5 pouces | 12N14P | 2136 g | 28.56 g | Non indiqué | Ø27 × 29.5 mm |
| T-Hobby F60PRO IV V2 KV1750 | 5 pouces | 12N14P | 1730 g | 33.5 g | 4-6S | Ø26.8 × 32.7 mm |
| T-Hobby F60PRO V KV1750 | 5 pouces | 12N14P | 1883 g | 34.3 g | 4S | Ø26.8 × 31.7 mm |
| T-Hobby F80 PRO KV1900 | 5-6 pouces | 12N14P | 2115 g | 39.7 g | 3-6S | Ø29 × 33.6 mm |
| T-Hobby F90 KV1300 | 7-8 pouces | 12N14P | 2361 g | 46.6 g | 5-6S | Ø33.4 × 34.7 mm |
Les six moteurs sont listés par T-Hobby et consignés dans la catégorie Moteurs pour drones de ToBMS, et chaque valeur du tableau est montrée telle que consignée. Une lacune de fiche est marquée Non indiqué : la valeur d’éléments du F50 KV2150. La résistance de bobinage du F60PRO V KV1750 est elle aussi absente de la fiche et est traitée dans le texte plutôt que portée dans le tableau. La poussée maximale est publiée par hélice et par point de gaz, une comparaison ne tient donc que lorsque les conditions d’essai correspondent. La classe est tirée de la désignation produit propre du fabricant ; la masse du F50 KV2150 est donnée par le fabricant hors câble, tandis que les autres masses l’incluent. Là où la fiche est muette, la fiche technique du fabricant est la source à confirmer.
Trois choses ressortent une fois les six lus comme un ensemble. D’abord, l’étendue des classes est assez large pour qu’une présélection unique sur les six n’aurait pas de sens : une unité de 3 pouces et une unité de 7-8 pouces ne sont pas des alternatives l’une à l’autre. Ensuite, la plage de masse va de 9.8 g à 46.6 g, et chaque gramme se trouve au bout d’un bras. Enfin, la configuration du stator est uniforme en 12N14P sur les cinq moteurs plus grands, la plus petite unité étant seule sur un stator 9N12P, si bien que la configuration est un faible critère de discrimination ici et la classe d’hélice un fort.
La lecture qui en découle est une séquence de resserrement plutôt qu’un classement. La classe retire des candidats ; le pack décide lequel des moteurs restants tournera à une vitesse utile ; et les valeurs de transitoire, résistance et poussée, décident entre les survivants.
Lire les six, du 3 pouces à la longue portée
Les six moteurs ne se concurrencent pas tant qu’ils occupent différentes parties d’une même classe. Lus du plus léger au plus lourd, ils décrivent une progression d’un petit moteur 3 pouces rapide à un grand moteur longue portée plus lent, et la même progression sépare un moteur de drone de course FPV d’un autre.
L’extrémité à 9.8 g : le F30 et la classe 3 pouces
Le T-Hobby F30 est le seul moteur de ce groupe conçu pour une cellule de 3 pouces : 9.8 g sur un stator 9N12P, un corps de 17.9 mm par 17.4 mm, une valeur 4S et une poussée maximale publiée de 351 g. Rien d’autre ici n’est dans sa classe. Placer un moteur de 33 g sur une cellule de 3 pouces coûte plus en agilité que cela ne rapporte en poussée, parce que la masse se trouve là où la cellule la tolère le moins et que le petit disque ne peut pas la justifier.
Le duo 28.56 g et 33.5 g : la course en 5 pouces
Le T-Hobby F50 KV2150 est l’atypique de tout le groupe, à 2150 KV et 28.56 g, avec une poussée maximale publiée de 2136 g ; c’est le plus léger des moteurs 5 pouces et le KV le plus élevé. Le T-Hobby F60PRO IV V2 KV1750 prend une autre voie : 33.5 g, une plage d’éléments 4-6S et 1730 g de poussée publiée, ce qui en fait le moteur à lire lorsque la même cellule peut voler un jour sur un pack et le lendemain sur un nombre d’éléments plus élevé.
Le F60PRO V de 34.3 g : le choix d’efficacité en 4S
Le T-Hobby F60PRO V KV1750 porte la poussée publiée la plus élevée des trois moteurs 5 pouces, à 1883 g, sur une valeur 4S et un stator 12N14P de 34.3 g. Sa résistance de bobinage n’est pas conservée dans la fiche, la comparaison avec ses voisins s’arrête donc à la poussée, la masse et le nombre d’éléments ; la valeur de résistance réside dans la fiche technique du fabricant.
L’extrémité à 39.7 g et 46.6 g : le F80 PRO et le F90 longue portée
Le T-Hobby F80 PRO KV1900 étend la classe vers l’extérieur : 39.7 g, une fenêtre 3-6S et 2115 g de poussée publiée, dimensionné pour des constructions 5-6 pouces plus grandes. Le T-Hobby F90 KV1300 ferme le groupe à 46.6 g, 1300 KV et 2361 g de poussée publiée, avec un corps de 33.4 mm par 34.7 mm et une fenêtre 5-6S. À cette extrémité, le cahier des charges a changé : le moteur n’est plus choisi pour le transitoire le plus rapide possible mais pour faire tourner une grande hélice à une vitesse plus basse avec plus de couple, ce que demande une cellule longue portée de 7-8 pouces ou une cellule X8.
Les classes de construction et la fenêtre de moteur que chacune fixe
Chaque classe de course fixe une fenêtre plutôt qu’une réponse unique, et les six moteurs ici correspondent directement à ces fenêtres.
La fenêtre 3 pouces et classe whoop
Une cellule de 3 pouces est la plus petite des classes couvertes ici, et sa fenêtre de moteur est définie par la masse et par la vitesse de rotor. Le moteur léger avec un petit stator et une valeur 4S est le bon choix ; tout ce qui est plus lourd déplace le comportement de la cellule dans la mauvaise direction. Cette classe et les plus grandes se trouvent ensemble sous les applications de drone de course FPV, parce que la question de découverte reste la même là où les chiffres diffèrent.
La course en 5 pouces et la décision de pack
La classe 5 pouces est le groupe le plus important de cet ensemble, avec quatre moteurs, et c’est là que la décision de pack joue le plus grand rôle. Un bobinage à faible KV avec une plage d’éléments plus large convient à une cellule qui change de pack entre les sessions ; un bobinage à KV plus élevé avec un nombre d’éléments plus faible convient à une cellule qui reste sur un seul pack et veut la vitesse de rotor maximale. La poussée, la masse et la plage d’éléments séparent les quatre ; le KV explique pourquoi.
Longue portée 6-8 pouces et cinelifter
Au-delà du 5 pouces, le cahier des charges passe de la réponse à l’endurance et à la charge utile. Les deux plus grands moteurs ici, à 39.7 g et 46.6 g, portent les plages d’éléments et les volumes de stator qu’une hélice de 6-8 pouces requiert, et les valeurs qui comptent se déplacent en conséquence : la masse est gagnée délibérément, le KV baisse, et la poussée se lit face à une masse au décollage plus lourde plutôt que face à un virage de course. Une plateforme de cette classe se compare à la classe UAV endurance plutôt qu’à un coureur 5 pouces.
Choisir un moteur BLDC pour un drone de course FPV : une séquence de dimensionnement
L’ordre compte plus que n’importe quelle valeur isolée, parce que chaque étape retire des candidats plutôt qu’elle ne les classe.
Fixer d’abord la classe d’hélice et la cellule
La taille de la cellule décide de l’hélice, et l’hélice décide de tout le reste. Partir d’un moteur et chercher une cellule est la manière habituelle d’aboutir à un composant de la mauvaise taille pour la tâche.
Fixer le pack, puis le KV qui va avec
Le nombre d’éléments fixe la tension, et le KV fixe la vitesse à vide à cette tension. Choisir un KV avant un pack, ou un pack avant un KV, laisse l’autre moitié de la paire non contrainte, et les deux ne fonctionnent qu’en paire.
Établir le budget poussée/masse face à la valeur de poussée consignée
La poussée maximale se compare à la masse au décollage pour établir une marge pour l’autorité de commande. Parce que la valeur est publiée par hélice et par point de gaz, la comparaison ne tient que lorsque les conditions d’essai correspondent à la construction envisagée.
Demander au fabricant les valeurs que la fiche laisse ouvertes
Là où une fiche ne porte aucune valeur pour le nombre d’éléments, la résistance ou la puissance, l’étape honnête est de la traiter comme une question ouverte et de la confirmer face à la fiche technique, et non de supposer une valeur issue d’un modèle voisin. Trois des six fiches ici laissent ouverte au moins une de ces valeurs.
Questions fréquentes
QQuelle est la première spécification à comparer lors du choix d’un moteur BLDC pour un drone de course FPV ?
La classe d’hélice, parce que la cellule fixe la taille du disque et la taille du disque fixe la plage de fonctionnement du moteur. La classe retire des candidats plutôt qu’elle ne les classe : une unité de 3 pouces appartient à une cellule de 3 pouces et une unité de 7 pouces à une cellule de 7 pouces, et les mélanger coûte en comportement sans rapporter de poussée. Chaque valeur ultérieure, KV, masse et résistance, se lit à l’intérieur de la classe que la cellule a déjà fixée.
QUn moteur BLDC à KV plus élevé rend-il un drone de course FPV plus rapide ?
Pas à lui seul. Le KV décrit la vitesse du rotor par volt à vide, un bobinage à KV plus élevé atteint donc sa vitesse sur un nombre d’éléments plus faible, et un bobinage à KV plus faible atteint une vitesse comparable sur un nombre d’éléments plus élevé. La question utile est de savoir quelle combinaison de pack et d’hélice amène le rotor à une vitesse utilisable pour la cellule, et un changement de KV impose généralement un changement de pack ou d’hélice pour l’accompagner.
QPourquoi la résistance de bobinage est-elle indiquée pour certains de ces moteurs et pas pour tous ?
La résistance de bobinage est consignée là où le fabricant la publie, et laissée ouverte là où il ne le fait pas. Cinq des six fiches de ce groupe portent une valeur de résistance et une seule non. La valeur appartient à la comparaison de transitoire aux côtés de la poussée, une valeur manquante est donc traitée comme une question pour le fabricant plutôt que comblée à partir d’un modèle voisin.
QLa poussée maximale est-elle une valeur comparable entre ces six moteurs ?
Seulement lorsque les conditions d’essai correspondent. Une valeur de poussée est publiée pour une hélice à un point de gaz sur un banc donné, deux moteurs comparés sur des hélices différentes ne sont donc pas comparés équitablement. Les valeurs consignées vont de 351 g à 2361 g dans ce groupe, et la valeur est plus utile lue avec la classe dans laquelle elle a été mesurée et la masse au décollage qu’elle doit lever.
QQuelle importance a la masse d’un moteur BLDC sur un drone de course FPV ?
La masse au bout du bras se paie à chaque virage, parce que le moment d’inertie qu’un moteur apporte croît avec le carré de la longueur du bras. Les six moteurs ici vont de 9.8 g à 46.6 g, ce qui est un écart suffisant pour changer la sensation d’une cellule même lorsque les valeurs de poussée sont proches. La masse et la poussée appartiennent à la même comparaison plutôt qu’à des présélections séparées.
QPourquoi la puissance est-elle donnée sur une fenêtre déclarée plutôt que comme un seul nombre ?
Parce qu’une valeur de puissance maximale est un énoncé sur la charge électrique qu’un moteur est censé porter pendant une durée déclarée. Le fabricant nomme la fenêtre à côté de la valeur, et une valeur portée sur une fenêtre plus courte n’est pas directement comparable à une valeur portée sur une fenêtre plus longue. Là où une fiche ne porte aucune valeur de puissance, la fiche technique est l’endroit où confirmer à la fois la valeur et la fenêtre derrière elle.
Ressources officielles
Les six moteurs de ce guide sont publiés par T-Hobby, et les pages produit du fabricant portent les fiches techniques et les données d’essai que les fiches de la plateforme ne reproduisent pas. Les pages actuelles sont le F30, le F50 KV2150, le F60PRO IV V2 KV1750, le F60PRO V KV1750, le F80 PRO KV1900 et le F90 KV1300, avec la gamme plus large sur le site officiel T-Hobby. Là où une fiche de la plateforme est muette, le fabricant reste la source de vérité pour la valeur d’éléments, la résistance de bobinage, la fenêtre de puissance et le dessin de fixation. Les valeurs utilisées dans ce guide sont les valeurs publiées conservées dans les fiches produit de la plateforme.
Pour aller plus loin
Le guide frère de celui-ci est Moteurs de drone de course FPV : quatre options T-Hobby de 9.8 g à 34.3 g, qui compare quatre des mêmes moteurs face à face dans les classes 3 pouces et 5 pouces. Là où le choix se situe entre la course et le tableau plus large des moteurs de drone, Moteurs de drone : sélection FPV, voilure fixe et VTOL lit le FPV aux côtés des cellules à voilure fixe et VTOL et des différentes valeurs que chacune demande. Ce guide part au contraire du rôle qu’impose une course, et travaille vers l’extérieur jusqu’à la spécification que ce rôle rend déterminante.
Deux voies adjacentes valent la peine d’être suivies lorsque la cellule change. Là où le cahier des charges devient l’endurance plutôt que la réponse, l’application Voilure fixe et Moteurs BLDC pour modèle à voilure fixe : accorder KV, hélice et puissance de croisière traitent le versant puissance de croisière du même arbitrage. Là où il devient charge utile, Moteurs pour drones à forte charge : trois options T-Motor de 2.85 kg à 101 kg de poussée expose comment la poussée et la masse se lisent lorsque l’appareil est dimensionné autour de ce qu’il transporte. Resserrer le choix de moteurs BLDC pour drones de course FPV sur une nouvelle construction suit le même ordre dans chaque cas : la classe d’abord, le pack ensuite, le transitoire en dernier.







