
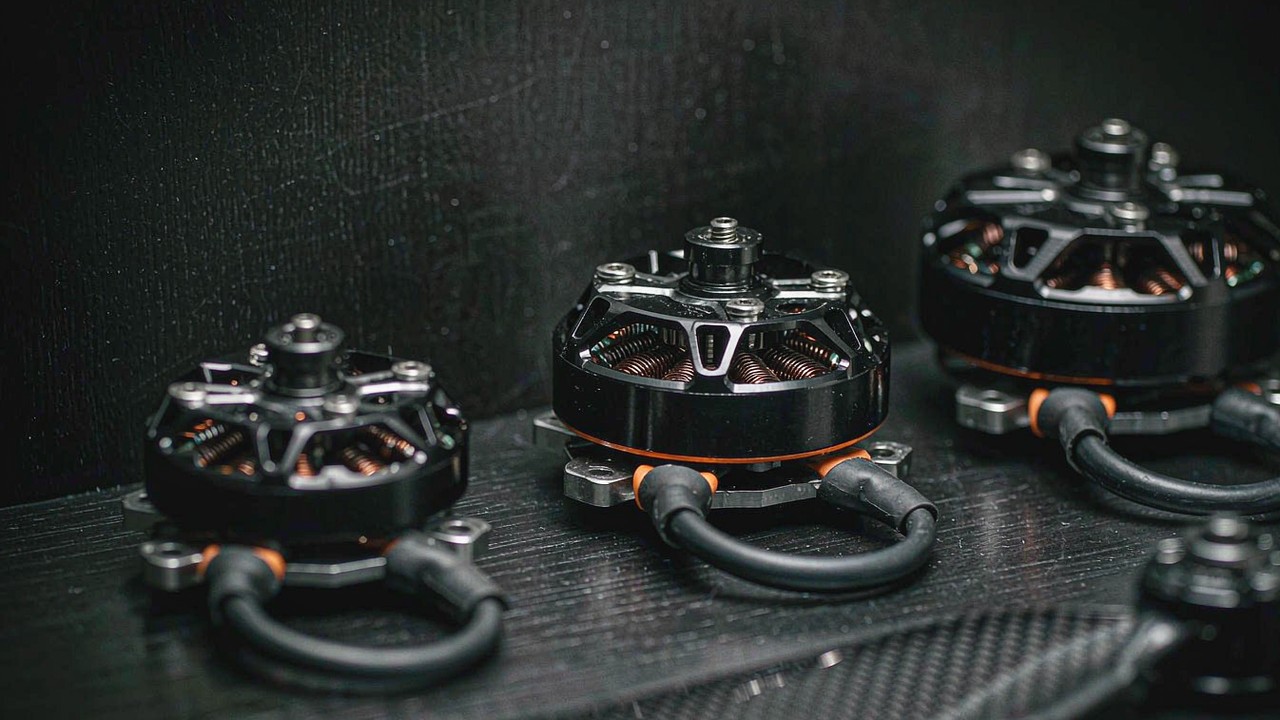
Um quad de corrida passa o voo na parte da faixa de acelerador em que nada está estabilizado: a saída de uma curva, uma arrancada, uma mudança de direção, uma recuperação de propwash. Um motor escolhido para essa função não é selecionado pela eficiência que mostra em uma bancada de ensaios estável, nem por um valor de pico isolado. Ele é selecionado com base em um pequeno conjunto de valores publicados que, em conjunto, decidem se o sistema de propulsão consegue repetir o mesmo transiente sem queimar os enrolamentos, e se a aeronave continua girando como o piloto espera. Este guia apresenta o que observar em um motor BLDC para uso em drone de corrida FPV, percorrendo os seis motores T-Hobby registrados na aplicação Drone de corrida FPV da ToBMS.
Resposta rápida
A primeira decisão é a classe da hélice, porque todo outro valor é lido em relação a ela. Uma aeronave de 3 polegadas não consegue girar uma hélice de 5 polegadas, de modo que o seu motor precisa ser pequeno, leve e enrolado para uma rotação de rotor muito alta; um quadro de longa autonomia de 7 polegadas tem a orientação oposta. Nos seis registros usados aqui, esse filtro isolado separa uma unidade de 9.8 g em um estator 9N12P de cinco motores 12N14P que vão de 28.56 g a 46.6 g. Todos os seis são motores de drone de corrida FPV, e todos os seis vêm de um mesmo conjunto de aplicação.
Uma vez fixada a classe, o pacote vem em seguida. O KV diz apenas com que rapidez o motor gira por volt sem carga, de modo que um enrolamento de 2150 KV em uma contagem de células baixa coloca o rotor em uma rotação aproximadamente igual à de um enrolamento de KV mais baixo em uma contagem de células maior. O KV deve ser lido em relação ao valor de células do mesmo registro, e uma mudança de KV deve ser tratada como uma mudança de pacote ou de hélice, e não como uma mudança de força. Quatro dos seis registros trazem uma faixa de células; o registro do F50 KV2150 a deixa em aberto, o que é uma pergunta para o fabricante, e não uma lacuna a preencher.
O último grupo é formado pelos valores que descrevem o comportamento durante um transiente: a resistência do enrolamento, que determina quanto da tensão aplicada se perde no cobre à medida que a corrente sobe; a corrente ociosa, que é a perda que um motor paga ao girar a si mesmo; e o empuxo máximo, que é a saída publicada com a qual o orçamento de empuxo por massa é verificado. Cinco dos seis registros trazem uma resistência de enrolamento, e o que não traz é marcado como uma pergunta em aberto, em vez de presumido a partir de um modelo vizinho. Uma lista de candidatos de motores BLDC para drones de corrida FPV é construída nessa ordem: classe, depois pacote, depois transiente.
O que um drone de corrida FPV exige de um motor BLDC
Nada na construção de um motor de corrida o distingue de qualquer outro outrunner brushless pequeno. O que difere é a forma da carga, e a forma da carga decide qual parte da especificação se torna determinante.
Uma corrida é uma sequência de transientes, e não um cruzeiro
Uma aeronave de longa autonomia ou de carga pesada passa a maior parte do voo em um ponto de operação aproximadamente estável, e a questão de dimensionamento é saber se esse ponto fica dentro de uma classificação contínua. Um quad de corrida praticamente não passa tempo algum nesse ponto. O envelope relevante é um envelope de transientes repetidos: quanto empuxo está disponível enquanto a aeronave já está em movimento, com que rapidez o rotor pode ser acelerado até ele, e quanto calor cada excursão deixa para trás. Em uma aeronave de corrida, a primeira pergunta que um valor de empuxo responde é se cada motor consegue levantar o seu quarto da massa total com sobra suficiente para a autoridade de controle, e a segunda é se o conjunto consegue entregar isso repetidamente sem cozinhar.
A hélice, e não o motor, define o ponto de trabalho
O empuxo é uma propriedade do motor e da hélice em conjunto, e a hélice é fixada pelo quadro. Um quadro de 3 polegadas não consegue girar um disco de 5 polegadas, de modo que o motor que o aciona precisa ser pequeno, leve e enrolado para uma rotação de rotor muito alta. Um quadro de longa autonomia de 7 polegadas pede o oposto: mais volume de estator, um KV mais baixo e mais torque, para que um disco maior possa ser girado em rotações mais baixas. Duas consequências se seguem, e ambas importam mais do que o KV. A massa rotativa na ponta de um braço se soma ao momento de inércia de rolagem e de arfagem da aeronave, de modo que motores pesados deixam a aeronave lenta mesmo onde produzem muito empuxo. E o valor de empuxo máximo publicado é citado para uma hélice específica, portanto só é comparável quando as hélices coincidem.
A massa na ponta do braço é paga em cada curva
Entre os 9.8 g do menor registro e os 46.6 g do maior há uma faixa de massa de quase cinco para um, e essa dispersão não é decoração. Cada grama fica na ponta de um braço, e o momento de inércia que ele acrescenta cresce com o quadrado do comprimento do braço, de modo que um motor pesado demais para a sua classe custa mais em agilidade do que devolve em empuxo. A leitura prática é que peso e empuxo pertencem à mesma comparação, e não a listas de candidatos separadas.
As cargas de queda, e não os limites térmicos, encerram a maioria dos motores
Espera-se que uma aeronave de corrida sobreviva ao contato com portões, com o solo e com outras aeronaves. Os modos de falha que importam são mecânicos e elétricos, e não estritamente térmicos: um eixo torto, um rolamento que já não gira alinhado, um cabo que falha na junção, uma campânula que já não trava a hélice. Esses não são valores que uma tabela de especificações carrega, mas são a razão pela qual um valor de empuxo publicado é apenas o começo de uma seleção, e não o fim dela.
Seis especificações que decidem um motor de corrida FPV
Os seis valores abaixo são os que decidem, na prática, a escolha de um motor BLDC para um drone de corrida FPV. Cada um é lido em conjunto com os outros, e não isoladamente, e quando um registro deixa um deles em aberto, isso por si só faz parte do quadro.
O tamanho do estator em relação à classe da hélice
O estator é a parte que decide quanto torque um motor consegue produzir antes de saturar, e o seu diâmetro e a altura do pacote de lâminas são expressos na própria designação do fabricante. Os registros aqui trazem configurações de 9N12P e 12N14P, e corpos de uma unidade de 17.9 mm até uma de 33.4 mm. A classe de hélice que um quadro consegue girar é o que torna essas diferenças relevantes para os motores de drone de corrida FPV: um estator grande girando uma hélice pequena é massa desperdiçada, e um estator pequeno girando uma hélice grande não consegue alcançar uma rotação útil sem exceder o que foi construído para dissipar.
O KV em relação ao pacote que é de fato voado
O KV descreve a rotação do rotor por volt sem carga. Isolado, ele não diz nada sobre capacidade; ele diz qual combinação de contagem de células e hélice coloca o rotor em uma rotação utilizável. Um enrolamento de 2150 KV em uma contagem de células modesta alcança aproximadamente a mesma rotação sem carga que um enrolamento de 1750 KV em uma contagem de células maior, de modo que os dois valores deste conjunto não podem ser lidos como se um fosse mais forte do que o outro. Uma mudança de KV normalmente força uma mudança de pacote ou de hélice, e são esses dois componentes que decidem se a troca é uma melhoria.
A resistência do enrolamento e a corrente ociosa, lidas em conjunto
Dois valores registrados substituem a resposta, e nenhum deles é uma medição de tempo. A resistência do enrolamento diz quanto da tensão aplicada se perde no cobre à medida que a corrente sobe; um valor mais baixo significa mais torque por ampère durante a aceleração e menos do pacote terminando em calor. A corrente ociosa é a corrente sem carga que um motor consome para girar a si mesmo, e é um indicador das perdas no ferro, nos rolamentos e de comutação pagas continuamente, independentemente do que a hélice esteja fazendo. Em conjunto, esses dois valores descrevem a parte da faixa de acelerador em que uma corrida é decidida: sair de uma curva em baixo acelerador para a potência máxima.
O valor de empuxo, e a hélice por trás dele
O empuxo máximo é a saída de destaque de um motor de corrida, e também é o valor mais facilmente mal interpretado. Ele é publicado para uma hélice, em um ponto de acelerador, em uma bancada de ensaios, portanto um valor de empuxo só é comparável quando as condições de ensaio o são. Quatro dos seis registros aqui publicam um valor de empuxo máximo acima de dois quilogramas, e as duas unidades menores publicam 351 g e 1730 g. O que o valor resolve é se o motor consegue levantar a sua parcela da aeronave com margem; o que ele não resolve é como um motor BLDC para um drone de corrida FPV se comporta enquanto a aeronave já está em movimento.
A potência e a corrente como declaração de regime
Um valor de potência máxima publicado é uma declaração sobre a carga elétrica que um motor deve suportar por uma janela declarada, e a janela é nomeada pelo fabricante ao lado do valor. Isso importa porque o mesmo motor pode ser citado em janelas diferentes, e um valor medido em uma janela mais curta não é diretamente comparável com um medido em uma janela mais longa. Quando um registro traz um valor de potência, ele pertence à mesma comparação que o empuxo; quando não traz, isso também vale saber, porque aponta para uma folha de dados, e não para um substituto.
Envelope, padrão de fixação e comprimento do cabo
Um motor precisa caber em um braço, e o envelope é o que decide isso. Os seis registros aqui vão de um corpo de 17.9 mm por 17.4 mm até um de 33.4 mm por 34.7 mm. Além do diâmetro e do comprimento do corpo, o padrão de fixação e o comprimento do cabo decidem como o motor se assenta em um determinado quadro e como a fiação é roteada; quando um registro silencia sobre esses pontos, o desenho do fabricante é a fonte a consultar.
Seis motores T-Hobby como um conjunto de especificações
Os seis registros abaixo são os motores da aplicação Drone de corrida FPV nos quais o conjunto de aplicações da plataforma se baseia. Todos são publicados pela T-Hobby, e cobrem as classes com que um piloto de corrida trabalha, de uma unidade de 3 polegadas a um motor de longa autonomia de 7-8 polegadas.
| Modelo | Classe | Configuração | Empuxo máximo | Peso | Células (LiPo) | Envelope |
|---|---|---|---|---|---|---|
| Motor para drone FPV T-Hobby F30 | 3 polegadas | 9N12P | 351 g | 9.8 g | 4S | Ø17.9 × 17.4 mm |
| Motor para drone FPV T-Hobby F50 KV2150 | 5 polegadas | 12N14P | 2136 g | 28.56 g | Não publicado | Ø27 × 29.5 mm |
| Motor para drone FPV T-Hobby F60PRO IV V2 KV1750 | 5 polegadas | 12N14P | 1730 g | 33.5 g | 4-6S | Ø26.8 × 32.7 mm |
| Motor para drone FPV T-Hobby F60PRO V KV1750 | 5 polegadas | 12N14P | 1883 g | 34.3 g | 4S | Ø26.8 × 31.7 mm |
| Motor para drone FPV T-Hobby F80 PRO KV1900 | 5-6 polegadas | 12N14P | 2115 g | 39.7 g | 3-6S | Ø29 × 33.6 mm |
| Motor FPV de longo alcance T-Hobby F90 KV1300 | 7-8 polegadas | 12N14P | 2361 g | 46.6 g | 5-6S | Ø33.4 × 34.7 mm |
Todos os seis motores são listados pela T-Hobby e registrados na categoria Motores para drones da ToBMS, e todo valor da tabela é mostrado conforme registrado. Uma lacuna de registro é marcada como Não publicado: o valor de células do F50 KV2150. A resistência do enrolamento do F60PRO V KV1750 também está ausente do registro e é discutida no texto, em vez de constar na tabela. O empuxo máximo é publicado por hélice e por ponto de acelerador, portanto uma comparação só é válida quando as condições de ensaio coincidem. A classe é retirada da própria designação de produto do fabricante; o peso do F50 KV2150 é citado pelo fabricante sem o cabo, enquanto os demais pesos o incluem. Onde o registro silencia, a folha de dados do fabricante é a fonte para confirmar.
Três pontos se destacam quando os seis são lidos como um conjunto. Primeiro, a dispersão de classes é ampla o bastante para que uma lista de candidatos única abrangendo todos os seis não tivesse sentido: uma unidade de 3 polegadas e uma unidade de 7-8 polegadas não são alternativas entre si. Segundo, a faixa de massa vai de 9.8 g a 46.6 g, e cada grama dela fica na ponta de um braço. Terceiro, a configuração do estator é uniforme em 12N14P nos cinco motores maiores, com a menor unidade sozinha em um estator 9N12P, de modo que a configuração é um discriminador fraco aqui e a classe da hélice é um forte.
A leitura que decorre disso é uma sequência de estreitamento, e não uma classificação. A classe remove candidatos; o pacote decide qual dos motores restantes vai girar em uma rotação útil; e os valores de transiente, resistência e empuxo, decidem entre os sobreviventes.
Ler os seis de 3 polegadas até longa autonomia
Os seis motores não competem tanto entre si quanto ocupam partes diferentes da mesma classe. Lidos do mais leve ao mais pesado, eles descrevem uma progressão de um motor de 3 polegadas pequeno e rápido até um motor de longa autonomia grande e mais lento, e a mesma progressão separa um motor de drone de corrida FPV de outro.
A extremidade de 9.8 g: o F30 e a classe de 3 polegadas
Motor para drone FPV T-Hobby F30 é o motor deste conjunto construído para um quadro de 3 polegadas: 9.8 g em um estator 9N12P, um corpo de 17.9 mm por 17.4 mm, uma classificação 4S e um empuxo máximo publicado de 351 g. Nada mais aqui está na sua classe. Colocar um motor de 33 g em uma aeronave de 3 polegadas custa mais em agilidade do que devolve em empuxo, porque a massa fica onde o quadro menos a tolera e o disco pequeno não consegue justificá-la.
O par de 28.56 g e 33.5 g: corrida de 5 polegadas
Motor para drone FPV T-Hobby F50 KV2150 é o caso fora da curva de todo o conjunto, com 2150 KV e 28.56 g, e um empuxo máximo publicado de 2136 g; é o mais leve dos motores de 5 polegadas e o de KV mais alto. Motor para drone FPV T-Hobby F60PRO IV V2 KV1750 segue um caminho diferente: 33.5 g, uma faixa de células de 4-6S e 1730 g de empuxo publicado, o que o torna o motor a considerar quando a mesma aeronave pode voar em um pacote em um dia e em uma contagem de células maior no seguinte.
O F60PRO V de 34.3 g: a escolha de eficiência em 4S
Motor para drone FPV T-Hobby F60PRO V KV1750 carrega o maior empuxo publicado dos três motores de 5 polegadas, com 1883 g, em uma classificação 4S e um estator 12N14P a 34.3 g. A sua resistência de enrolamento não consta no registro, de modo que a comparação com os seus vizinhos para no empuxo, na massa e na contagem de células; o valor de resistência fica na folha de dados do fabricante.
A extremidade de 39.7 g e 46.6 g: F80 PRO e F90 de longa autonomia
Motor para drone FPV T-Hobby F80 PRO KV1900 amplia a classe para fora: 39.7 g, uma janela de 3-6S e 2115 g de empuxo publicado, dimensionado para montagens maiores de 5-6 polegadas. Motor FPV de longo alcance T-Hobby F90 KV1300 encerra o conjunto com 46.6 g, 1300 KV e 2361 g de empuxo publicado, com um corpo de 33.4 mm por 34.7 mm e uma janela de 5-6S. Nessa extremidade, a orientação mudou: o motor já não é escolhido pelo transiente mais rápido possível, mas por girar uma hélice grande em uma rotação mais baixa com mais torque, que é o que uma aeronave de longa autonomia de 7-8 polegadas ou X8 pede.
Classes de montagem e a janela de motor que cada uma define
Cada classe de corrida define uma janela, e não uma resposta única, e os seis motores aqui se encaixam diretamente nessas janelas.
A janela de 3 polegadas e da classe whoop
Um quadro de 3 polegadas é o menor das classes cobertas aqui, e a sua janela de motor é definida pela massa e pela rotação do rotor. O motor leve, com um estator pequeno e uma classificação 4S, é o encaixe; qualquer coisa mais pesada move o comportamento da aeronave na direção errada. Esta classe e as maiores ficam juntas sob aplicações de drone de corrida FPV, porque a pergunta de descoberta é a mesma mesmo onde os números não são.
Corrida de 5 polegadas e a decisão do pacote
A classe de 5 polegadas é o maior grupo deste conjunto, com quatro motores dentro dela, e é aí que a decisão do pacote faz mais diferença. Um enrolamento de KV baixo com uma faixa de células mais ampla serve a uma aeronave que troca de pacote entre sessões; um enrolamento de KV mais alto com uma contagem de células menor serve a uma aeronave que permanece em um pacote único e quer rotação máxima do rotor. Empuxo, massa e faixa de células separam os quatro; o KV explica por quê.
Longa autonomia de 6-8 polegadas e cinelifter
Além de 5 polegadas, a orientação muda de resposta para autonomia e carga paga. Os dois maiores motores aqui, com 39.7 g e 46.6 g, trazem as faixas de células e os volumes de estator que uma hélice de 6-8 polegadas exige, e os valores que importam se deslocam de acordo: a massa é ganha de propósito, o KV cai, e o empuxo é lido em relação a uma massa total mais pesada, e não a uma curva de corrida. Uma plataforma desta classe é comparada com a classe UAV de longa autonomia, e não com um corredor de 5 polegadas.
Escolher um motor BLDC para um drone de corrida FPV: uma sequência de dimensionamento
A ordem importa mais do que qualquer valor isolado, porque cada passo remove candidatos em vez de classificá-los.
Fixar primeiro a classe da hélice e a aeronave
O tamanho do quadro decide a hélice, e a hélice decide todo o resto a jusante. Partir de um motor e procurar um quadro é a forma habitual de acabar com um componente de tamanho errado para a tarefa.
Fixar o pacote e depois o KV correspondente
A contagem de células define a tensão, e o KV define a rotação sem carga nessa tensão. Escolher um KV antes de um pacote, ou um pacote antes de um KV, deixa a outra metade do par sem restrição, e os dois só funcionam como um par.
Definir o orçamento de empuxo por massa em relação ao valor de empuxo registrado
O empuxo máximo é comparado com a massa total para estabelecer a margem para a autoridade de controle. Como o valor é publicado por hélice e por ponto de acelerador, a comparação só é válida quando as condições de ensaio coincidem com a montagem pretendida.
Pedir ao fabricante os valores que o registro deixa em aberto
Quando um registro não traz valor para contagem de células, resistência ou potência, o passo honesto é tratá-lo como uma pergunta em aberto e confirmá-lo na folha de dados, e não presumir um valor a partir de um modelo vizinho. Três dos seis registros aqui deixam pelo menos um desses valores em aberto.
Perguntas frequentes
QQual é a primeira especificação a comparar ao escolher um motor BLDC para um drone de corrida FPV?
A classe da hélice, porque o quadro fixa o tamanho do disco e o tamanho do disco fixa a faixa de operação do motor. A classe remove candidatos em vez de classificá-los: uma unidade de 3 polegadas pertence a um quadro de 3 polegadas e uma unidade de 7 polegadas a um quadro de 7 polegadas, e misturá-las custa comportamento sem devolver empuxo. Todo valor posterior, KV, massa e resistência, é lido dentro da classe que o quadro já definiu.
QUm motor BLDC de KV mais alto torna um drone de corrida FPV mais rápido?
Não por si só. O KV descreve a rotação do rotor por volt sem carga, de modo que um enrolamento de KV mais alto alcança a sua rotação em uma contagem de células menor, e um enrolamento de KV mais baixo alcança uma rotação comparável em uma contagem maior. A pergunta útil é qual combinação de pacote e hélice coloca o rotor em uma rotação viável para o quadro, e uma mudança de KV normalmente força uma mudança de pacote ou de hélice junto com ela.
QPor que a resistência do enrolamento é informada para alguns desses motores, mas não para todos?
A resistência do enrolamento é registrada onde o fabricante a publica, e deixada em aberto onde não é. Cinco dos seis registros deste conjunto trazem um valor de resistência e um não. O valor pertence à comparação de transientes, ao lado do empuxo, de modo que um valor ausente é tratado como uma pergunta para o fabricante, e não preenchido a partir de um modelo vizinho.
QO empuxo máximo é um valor comparável diretamente entre esses seis motores?
Somente quando as condições de ensaio coincidem. Um valor de empuxo é publicado para uma hélice, em um ponto de acelerador, em uma bancada, de modo que dois motores comparados com hélices diferentes não estão sendo comparados de forma justa. Os valores registrados vão de 351 g a 2361 g neste conjunto, e o valor é mais útil quando lido em conjunto com a classe em que foi medido e com a massa total que precisa levantar.
QQuanto a massa de um motor BLDC importa em um drone de corrida FPV?
A massa na ponta do braço é paga em cada curva, porque o momento de inércia que um motor acrescenta cresce com o quadrado do comprimento do braço. Os seis motores aqui vão de 9.8 g a 46.6 g, o que é dispersão suficiente para mudar como uma aeronave se comporta mesmo onde os valores de empuxo são próximos. Peso e empuxo pertencem à mesma comparação, e não a listas de candidatos separadas.
QPor que a potência é citada em uma janela declarada, e não como um número isolado?
Porque um valor de potência máxima é uma declaração sobre a carga elétrica que um motor deve suportar por um tempo declarado. O fabricante nomeia a janela ao lado do valor, e um valor medido em uma janela mais curta não é diretamente comparável com um medido em uma janela mais longa. Quando um registro não traz valor de potência, a folha de dados é o lugar para confirmar tanto o valor quanto a janela por trás dele.
Recursos oficiais
Todos os seis motores deste guia são publicados pela T-Hobby, e as páginas de produto do fabricante trazem as folhas de dados e os dados de ensaio que os registros da plataforma não reproduzem. As páginas atuais são a F30, a F50 KV2150, a F60PRO IV V2 KV1750, a F60PRO V KV1750, a F80 PRO KV1900 e a F90 KV1300, com a gama mais ampla no site oficial da T-Hobby. Quando um registro da plataforma silencia, o fabricante continua sendo a fonte de referência para o valor de células, a resistência do enrolamento, a janela de potência e o desenho de fixação. Os valores usados neste guia são os valores publicados mantidos nos registros de produto da plataforma.
Para onde ir depois
O guia irmão deste é Motores para drones de corrida FPV: quatro opções T-Hobby de 9.8 g a 34.3 g, que compara quatro dos mesmos motores frente a frente nas classes de 3 polegadas e 5 polegadas. Onde a escolha é entre a corrida e o quadro mais amplo dos motores para drones, Motores para drones: seleção para FPV, asa fixa e VTOL lê o FPV ao lado de aeronaves de asa fixa e VTOL e dos diferentes valores que cada uma pede. Este guia parte, em vez disso, da função que uma corrida impõe, e trabalha para fora até a especificação que a função torna determinante.
Dois caminhos adjacentes valem ser seguidos quando a aeronave muda. Quando a orientação passa a ser autonomia em vez de resposta, a aplicação Modelo de asa fixa e o artigo Motores BLDC para modelo de asa fixa: combinar KV, hélice e potência de cruzeiro percorrem o lado da potência de cruzeiro da mesma troca. Quando ela passa a ser carga paga, Motores para drones de carga pesada: três opções T-Motor de 2.85 kg a 101 kg de empuxo apresenta como empuxo e massa são lidos quando a aeronave é dimensionada em torno do que ela carrega. Estreitar a escolha de motores BLDC para drones de corrida FPV em uma nova montagem segue a mesma ordem em cada caso: classe primeiro, pacote em segundo, transiente por último.







