
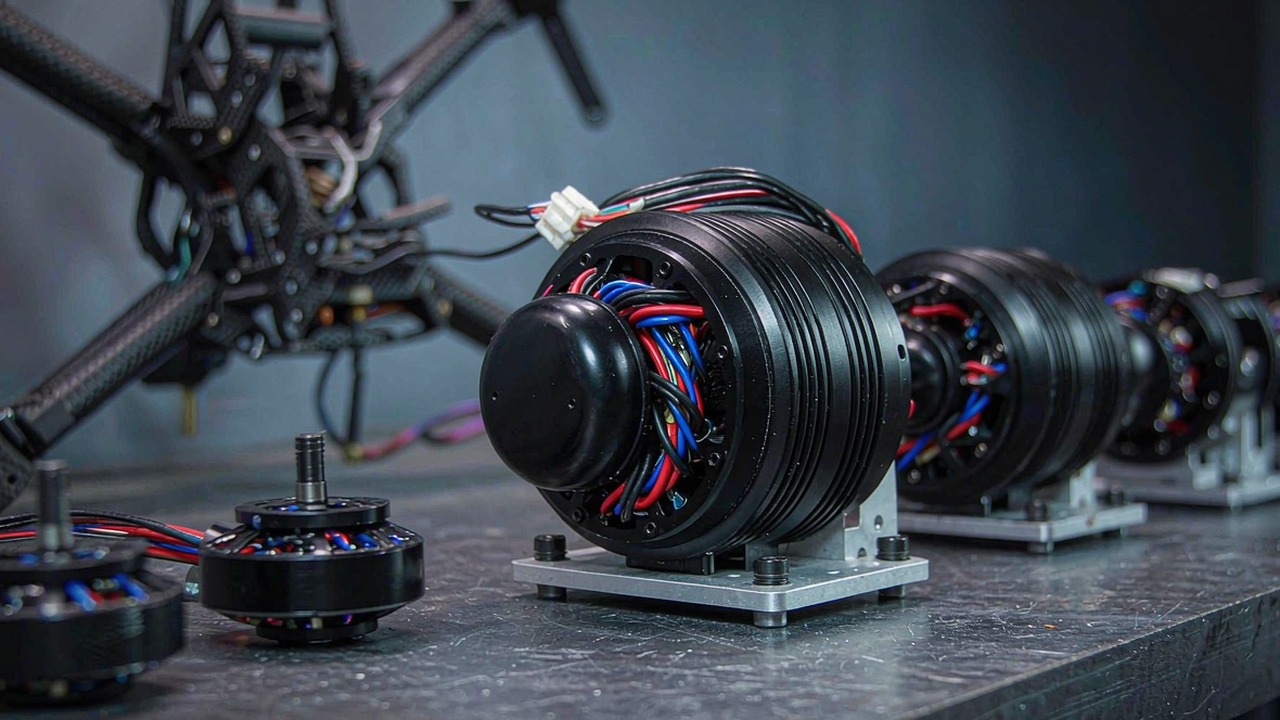
มอเตอร์โดรนแบ่งออกเป็นสามภาระงานที่แทบไม่มีตรรกะการเลือกใช้ร่วมกันเลย: มอเตอร์ปีกตรึงที่ดันอากาศยานผ่านอากาศครั้งละยี่สิบนาที มอเตอร์ยกของ VTOL ที่ต้องยกอากาศยานที่บินด้วยปีกขึ้นจากพื้นแล้วหยุด และมอเตอร์ FPV ที่ใช้ชีวิตอยู่ที่กระแสสูงและ rpm สูงโดยไม่สนใจประสิทธิภาพต่อกรัม การซื้อคลาสผิดสำหรับอากาศยานเป็นความผิดพลาดที่พบบ่อยและมีราคา เพราะตัวเลขที่สำคัญในกลุ่มหนึ่งแทบไม่เกี่ยวข้องกับกลุ่มอื่น
คู่มือนี้ครอบคลุมว่าแต่ละคลาสถูกกำหนดสเปกอย่างไร ตัวเลขใดที่ตัดสินการเลือกจริง และมอเตอร์สิบสามรุ่นจากทั้งหมดที่ปัจจุบันอยู่ในหมวดหมู่มอเตอร์โดรน ของ ToBMS เปรียบเทียบกันอย่างไร ตัวเลขทุกตัวด้านล่างนำมาจากข้อมูลผลิตภัณฑ์ของ ToBMS หรือข้อกำหนดที่ผู้ผลิตเผยแพร่ ไม่มีตัวเลขใดเป็นการประเมิน
คำตอบแบบรวบรัด
การเลือกมอเตอร์โดรนเริ่มจากการตัดสินคลาสก่อน ได้แก่ ปีกตรึง มอเตอร์ยก VTOL หรือ FPV เพราะแต่ละคลาสถูกปรับให้เหมาะกับจุดทำงานที่ต่างกัน มอเตอร์ปีกตรึงถูกเลือกด้วยประสิทธิภาพที่กระแส cruise ต่อเนื่องบนใบพัดหนึ่งตัว มอเตอร์ยก VTOL ด้วยแรงขับต่อกรัมในรอบการทำงานสั้นที่กระแสสูง และมอเตอร์ FPV ด้วยแรงบิดและการตอบสนองที่ rpm สูงบนใบพัดเล็ก จากนั้นจึงอ่าน KV ขนาด stator ความต้านทานขดลวด และมวล เทียบกับภาระงานนั้น ในทั้งสามคลาส กำลังสูงสุดที่เผยแพร่เป็นตัวเลข 180 วินาที ไม่ใช่พิกัดต่อเนื่อง กระแสที่จุดทำงานจริงจึงเป็นตัวเลขที่ควรใช้กำหนดขนาด
ทั้งสามคลาสต่างกันอย่างไร
ตารางด้านล่างควรอ่านก่อนดูรุ่นใด ๆ เพราะอธิบายว่าทำไมมอเตอร์ปีกตรึงน้ำหนัก 47 g กับมอเตอร์ FPV น้ำหนัก 47 g จึงแทบไม่มีอะไรเหมือนกัน
ปีกตรึง: ประสิทธิภาพที่ความเร็ว cruise
มอเตอร์ปีกตรึงใช้เวลาส่วนใหญ่ของเที่ยวบินที่จุดทำงานจุดเดียว คือ cruise และอากาศยานต้องใช้กำลังเต็มเฉพาะตอนขึ้นบินและไต่ สิ่งนี้ให้ความสำคัญกับประสิทธิภาพที่กระแสปานกลางมากกว่ากำลังสูงสุด และทำให้การจับคู่ใบพัดกับ KV เป็นเรื่องชี้ขาด: AT4130 KV230 และ AT2308 KV1450 ต่างอยู่ในคลาสนี้และมี KV ต่างกันหกเท่า เพราะสร้างสำหรับอากาศยานที่หนัก 320 g กับที่หนักหลายกิโลกรัมตามลำดับ
VTOL lift: แรงขับในช่วงเวลาสั้น
มอเตอร์ยก VTOL ทำงานหนักในช่วงสั้น ๆ ของทุกเที่ยวบิน ต้องผลิตแรงขับสูงสุดตอนขึ้นบินและตอนเปลี่ยนโหมด แล้วปล่อยว่างขณะปีกแบกอากาศยาน สิ่งนี้เปลี่ยนการปรับให้เหมาะสม: แรงขับต่อกรัมและมวลเชิงความร้อนเป็นตัวหลัก และพิกัดต่อเนื่องสำคัญน้อยกว่าพฤติกรรมของมอเตอร์หลังรอบแนวดิ่งซ้ำ ๆ สองรุ่นซีรีส์ V ในหมวดนี้ใช้ stator 24N28P และเพลา 6 mm ซึ่งเป็นลักษณะเฉพาะของมอเตอร์ยก ไม่ใช่ของมอเตอร์ cruise
FPV และการแข่ง: การตอบสนองที่ rpm สูง
มอเตอร์ FPV ถูกตัดสินจากความเร็วที่เร่งใบพัดเล็ก และกระแสที่รับได้ตลอดระยะเวลาการแข่งหรือการบินแบบ freestyle ประสิทธิภาพเป็นเรื่องรอง มวลเป็นเรื่องหลัก และข้อกำหนดที่เกี่ยวข้องคือปริมาตร stator, KV และความต้านทานขดลวด T-Hobby F30 เป็นหน่วย 9.8 g ที่มี stator 9N12P ส่วนรุ่นใหญ่ที่สุดในกลุ่มนี้หนักไม่ถึง 47 g ทั้งสองเบากว่ามอเตอร์ปีกตรึงที่เบาที่สุดซึ่งมีแรงขับใกล้เคียงกันมาก เพราะสร้างเพื่อภาระงานที่ต่างกันโดยสิ้นเชิง
สัญลักษณ์ stator และสิ่งที่บ่งบอก
สัญลักษณ์สล็อตและขั้ว เช่น 9N12P, 12N14P, 24N28P อธิบายรูปแบบการพันขดลวด จำนวนที่ต่ำกว่าพบได้ทั่วไปในมอเตอร์ขนาดเล็กที่หมุนเร็ว ส่วนจำนวนที่สูงกว่าทำให้การส่งแรงบิดราบรื่นขึ้นที่ความเร็วต่ำ ซึ่งเป็นเหตุผลว่าทำไมมอเตอร์ยก VTOL ในที่นี้จึงใช้ 24N28P ขณะที่ทุกรุ่น FPV และปีกตรึงในหมวดนี้ใช้ 12N14P หรือ 9N12P เช่นเดียวกับมอเตอร์จำนวนขั้วสูงทั่วไป ความถี่คอมมิวเทชันทางไฟฟ้าจะเพิ่มขึ้นตามความเร็วเชิงกล จึงต้องตรวจสอบการตั้งเวลาและความเร็วไฟฟ้าสูงสุดของ ESC เทียบกับค่านั้น
ความต้านทานภายใน กระแส และความร้อน
ความต้านทานขดลวดคือสิ่งที่เปลี่ยนกระแสให้เป็นความร้อนแทนการหมุน ในหมวดนี้ค่ากระจายกว้างราวหนึ่งหลัก ตั้งแต่ 18 mΩ ถึง 152 mΩ และเป็นข้อกำหนดที่ตัดสินว่ามอเตอร์จะรักษาภาระงานที่เผยแพร่ได้โดยไม่ทำให้แม่เหล็กร้อนถึงอุณหภูมิที่สูญเสียความแรงหรือไม่ ตัวเลขกำลังสูงสุดที่เผยแพร่เป็นค่า 180 วินาที การออกแบบที่ต้องคงคันเร่งเต็มไว้นานกว่านั้น เช่น มัลติโรเตอร์ที่ไต่ขึ้น หรือการเปลี่ยนโหมดแนวดิ่งของ VTOL ที่ต่อเนื่อง จำเป็นต้องใช้ตัวเลขกระแสต่อเนื่อง ไม่ใช่ค่าสูงสุด
เปรียบเทียบมอเตอร์โดรนสิบสามรุ่น
ตารางนี้ครอบคลุมสิบสามรุ่นจากมอเตอร์ที่ปัจจุบันอยู่ในหมวดหมู่มอเตอร์โดรน จัดกลุ่มตามคลาสแล้วเรียงจากเบาไปหนัก กำลังสูงสุดเป็นตัวเลข 180 วินาทีของผู้ผลิต
| รุ่น | คลาส | สเตเตอร์ | ความต้านทานภายใน | กำลังไฟฟ้าสูงสุด 180 s | น้ำหนัก |
|---|---|---|---|---|---|
| T-Hobby F30 | FPV, 3 นิ้ว | 9N12P | 152 mΩ | ไม่ระบุ | 9.8 g |
| T-Hobby F60PRO IV V2 KV1750 | FPV, 5 นิ้ว | 12N14P | 70 mΩ | 819 W | 33.5 g |
| T-Hobby F80 PRO KV1900 | FPV, 7 นิ้ว | 12N14P | 42 mΩ | 1122 W | 39.7 g |
| T-Hobby F90 KV1300 | FPV, ระยะไกล | 12N14P | 76 mΩ | 1059 W | 46.6 g |
| T-Motor AT2308 KV1450 | ปีกตรึง | 12N18P | 90 mΩ | 250 W | 47 g |
| T-Hobby F50 KV2150 | FPV, 5 นิ้ว | 12N14P | 47 mΩ | 1273 W | ไม่ระบุ |
| T-Hobby F60PRO V KV1750 | FPV, 5 นิ้ว | 12N14P | ไม่ระบุ | ไม่ระบุ | ไม่ระบุ |
| T-Motor AT2814 KV900 | ปีกตรึง | 12N14P | 82 mΩ | 650 W | 108 g |
| T-Motor V505 KV260 | แรงยก VTOL | 24N28P | 58 mΩ | ไม่ระบุ | 215 g |
| T-Motor AT3520 KV550 | ปีกตรึง | 12N14P | 31 mΩ | 1100 W | 218 g |
| T-Motor AT3530 KV580 | ปีกตรึง | 12N14P | 18 mΩ | 1400 W | 298 g |
| T-Motor V602 KV180 | แรงยก VTOL | 24N28P | 88 mΩ | ไม่ระบุ | 300 g |
| T-Motor AT4130 KV230 | ปีกตรึง | 12N14P | 60 mΩ | 2500 W | 408 g |
รูปแบบ stator, ความต้านทานภายใน, กำลังสูงสุด 180 วินาที และมวล ตามที่ผู้ผลิตเผยแพร่ ช่องจะถูกทำเครื่องหมายว่า "ไม่ระบุ" ในกรณีที่ไม่มีค่า แทนการประมาณ โดยมวลของ F50 และข้อกำหนดของ F60PRO V อยู่ในเอกสารข้อมูลฉบับปัจจุบันของผู้ผลิต และควรนำมาจากที่นั่นก่อนตัดสินใจเดินหน้าการประกอบ
อ่านไล่ลงมาที่คอลัมน์ความต้านทาน แล้วโครงสร้างของคลาสจะปรากฏชัด มอเตอร์ปีกตรึงซีรีส์ AT รักษาความต้านทานไว้ในช่วง 14 ถึง 90 mΩ ขณะส่งกำลัง 250 ถึง 2100 W ซึ่งต่ำเมื่อเทียบกับมวล เพราะสร้างมาให้ทำงานต่อเนื่องที่ความเร็ว cruise โดยไม่สะสมความร้อน ส่วนมอเตอร์ FPV ไปถึงระดับกำลังเดียวกันที่มวลหนึ่งในห้า แต่มีความต้านทานสูงกว่าสองถึงหกเท่า ซึ่งเป็นการแลกเปลี่ยนที่ชัดเจน: เบาและเร็ว โดยมีความร้อนเป็นตัวจำกัดแทนที่จะเป็นระยะเผื่อในการออกแบบ
มอเตอร์ยก VTOL สองรุ่นอยู่แยกจากทั้งสองกลุ่ม ที่ 215 g และ 300 g ด้วย stator 24N28P มอเตอร์ทั้งสองหนักกว่าหน่วย FPV ที่ค่า kV ใกล้เคียงกัน และมีความต้านทานสูงกว่ามอเตอร์ปีกตรึงที่กำลังเทียบเคียงกัน ซึ่งสอดคล้องกับภาระงานยก: มอเตอร์ต้องให้แรงขับที่ rpm ค่อนข้างต่ำด้วยใบพัดขนาดใหญ่ และไม่ถูกคาดหวังให้รักษากำลังนั้นไว้นานกว่าส่วนหนึ่งของเที่ยวบิน
ปีกตรึง: ซีรีส์ AT
มอเตอร์ AT เป็นปลายด้านปีกตรึงและเครื่องร่อนของหมวดนี้ และช่วงครอบคลุมตั้งแต่เครื่องร่อนน้ำหนัก 320 g ไปจนถึงอากาศยานทำแผนที่ขนาดใหญ่
AT2308 KV1450: ปลายที่เบา
มอเตอร์ AT2308 KV1450 เป็นมอเตอร์ 47 g ขนาด Ø28.8 × 40.5 mm ด้วยกำลังสูงสุด 250 W และกระแสสูงสุด 23 A ระบุสำหรับเครื่องร่อนและเครื่องฝึกบินน้ำหนัก 320-500 g ความต้านทานขดลวด 90 mΩ ถือว่าสูงในเชิงค่าสัมบูรณ์ ซึ่งเป็นสิ่งที่อากาศยานระดับ 2S คาดหวัง: ที่แรงดันเหล่านั้นกระแสยังอยู่ในระดับปานกลาง และสิ่งที่ให้ความสำคัญคือมอเตอร์ที่เบาและตอบสนองไว มากกว่ามอเตอร์ที่ระบายกำลังระดับกิโลวัตต์ได้ เช่นเดียวกับมอเตอร์ทุกตัวในคลาสนี้ ตัวเลขกำลังที่เผยแพร่เป็นค่า 180 วินาที
AT2814 KV900 และ AT3520 KV550
มอเตอร์ AT2814 KV900 มุ่งเป้าไปที่อากาศยานผาดโผน 3D และ F3A น้ำหนัก 1.3-1.4 kg ด้วยกำลังสูงสุด 650 W และกระแสสูงสุด 45 A บน 3-4S ในแพ็กเกจ 108 g ความต้านทาน 82 mΩ เป็นผลโดยตรงจากการกำหนดขนาดขดลวดสำหรับกระแสต่อเนื่อง มากกว่าสำหรับอากาศยานน้ำหนักเบา ส่วน AT3520 KV550 ขยับขึ้นเป็นเรือน 218 g ด้วยกำลัง 1100 W และกระแสสูงสุด 50 A บน 4-6S มุ่งเป้าไปที่อากาศยานทำแผนที่และบรรทุกน้ำหนัก 1.8-2.0 kg และค่า 31 mΩ ของรุ่นนี้อยู่ในกลุ่มที่ต่ำที่สุดของกลุ่มปีกตรึง ซึ่งเป็นสิ่งที่ภารกิจทำแผนที่ยาวนานที่คันเร่งคงที่ต้องการพอดี
AT3530 KV580 และ AT4130 KV230
มอเตอร์ AT3530 KV580 ครอบคลุมอากาศยาน 2.2-2.4 kg ด้วยกำลังสูงสุด 1400 W กระแสสูงสุด 65 A และความต้านทาน 18 mΩ บน 4-6S ส่วน AT4130 KV230 เป็นมอเตอร์ปีกตรึงที่ใหญ่ที่สุดในหมวดนี้ที่ 408 g ด้วยกำลังสูงสุด 2500 W กระแสสูงสุด 60 A และเพลา 6 mm ค่า KV ที่ 230 ต่ำที่สุดในชุดปีกตรึง ซึ่งเป็นการจับคู่ที่คาดได้: อากาศยานที่หนักกว่าบนจำนวนเซลล์ที่สูงกว่าจะหมุนใบพัดขนาดใหญ่ได้ช้า และ stator ขนาด 50 mm ถูกกำหนดขนาดให้ให้แรงบิดที่ต้องใช้ ToBMS อธิบายว่าเป็นมอเตอร์แกนยาวสำหรับมัลติโรเตอร์ขนาดใหญ่และ UAV ปีกตรึง ซึ่งเตือนให้ระลึกว่าเส้นแบ่งระหว่างมอเตอร์ปีกตรึงงานหนักกับมอเตอร์ยกมัลติโรเตอร์นั้นอยู่ที่การยึดและการใช้งาน ไม่ใช่ที่โครงสร้าง
VTOL lift: V505 KV260 และ V602 KV180
มีสองรุ่นที่ครอบคลุมภาระงานยกแนวดิ่ง และทั้งคู่ใช้รูปแบบ stator 24N28P และเพลา 6 mm เดียวกัน
V505 KV260
มอเตอร์ V505 KV260 หนัก 215 g และมีพิกัดกระแสสูงสุด 52 A ด้วยความต้านทานภายใน 58 mΩ ภาพรวมบน ToBMS อธิบายว่าเป็นมอเตอร์ยกที่จับคู่กับโปรไฟล์ cruise ของปีกตรึงที่มีประสิทธิภาพ ซึ่งเป็นลักษณะเฉพาะที่นิยามหน่วยยก VTOL: มันมีอยู่เพื่อยกอากาศยานขึ้นจากพื้นแล้วหยุดทำงาน รูปแบบ 24N28P มุ่งเป้าไปที่การส่งแรงบิดที่ราบรื่นที่ความเร็วรอบต่ำซึ่งใบพัดยกขนาดใหญ่ทำงานอยู่
V602 KV180
มอเตอร์ V602 KV180 ใหญ่กว่าของทั้งสองที่ 300 g ด้วยกระแสสูงสุด 45 A และความต้านทาน 88 mΩ กระแสสูงสุดที่ต่ำกว่าในมอเตอร์ที่หนักกว่าดูขัดกับสัญชาตญาณ จนกว่าจะพิจารณาภาระงาน: ใบพัดยก 180 KV บนอากาศยานที่ใหญ่กว่าจะหมุนช้ากว่าและดึงกระแสในช่วงสภาวะชั่วขณะที่ยาวและนุ่มนวลกว่า ToBMS อธิบายว่าให้กำลังไต่ที่เชื่อถือได้และ cruise ที่มีประสิทธิภาพสำหรับแพลตฟอร์ม VTOL อุตสาหกรรม และเจตนาของดีไซน์ปรากฏในตัวเลข นี่คือมอเตอร์ที่กำหนดสเปกสำหรับรอบแนวดิ่งที่ทำซ้ำได้ มากกว่าสำหรับตัวเลขแรงขับสูงสุดเท่าที่เป็นไปได้
FPV และการแข่ง: ซีรีส์ F ของ T-Hobby
ซีรีส์ F เป็นปลายด้านการแข่งและ freestyle ของหมวดนี้ และเป็นกลุ่มที่มีการกระจาย KV กว้างที่สุดและช่วงมวลแคบที่สุด
F30: 9.8 g สำหรับชุด 3 นิ้ว
มอเตอร์ T-Hobby F30 เป็นมอเตอร์ที่เบาที่สุดในหมวดนี้ทั้งหมดที่ 9.8 g ด้วยเรือนขนาด Ø17.9 × 17.4 mm stator 9N12P และความต้านทาน 152 mΩ บน 4S ค่า KV อยู่ในเอกสารข้อมูลของผู้ผลิต ซึ่งเป็นเอกสารอ้างอิงสำหรับค่านั้น สิ่งที่ตัวเลขที่บันทึกไว้แสดงคือผลของการลดน้ำหนักอย่างสุดขั้ว: ความต้านทานสูงที่สุดในหมวด ซึ่งเป็นสิ่งที่ชุดแข่งขนาด 3 นิ้วยอมรับเพื่อแลกกับความคล่องตัว
F50 KV2150 และ F60PRO IV V2 KV1750
มอเตอร์ F50 KV2150 เป็นมอเตอร์แข่งขนาด 5 นิ้วที่มี stator 12N14P กำลังสูงสุด 1273 W ความต้านทาน 47 mΩ และเส้นผ่านศูนย์กลาง stator 22 mm ภาพรวมบน ToBMS ระบุว่าออกแบบสำหรับการแข่งระดับแข่งขันที่แรงบิดและการตอบสนองเป็นตัวตัดสินเวลาในรอบ มวลของรุ่นนี้อยู่ในเอกสารข้อมูลของผู้ผลิตฉบับปัจจุบัน ส่วน F60PRO IV V2 KV1750 เป็นตัวเลือกขนาด 5 นิ้วที่อนุรักษนิยมกว่า ที่ 33.5 g: กำลังสูงสุด 819 W กระแสต่อเนื่อง 36 A และ 70 mΩ บน 4-6S อธิบายว่าให้แรงในช่วงกลางที่แข็งแรงพร้อมการควบคุมที่ราบรื่น เป็นมอเตอร์สำหรับชุด freestyle และพิสัยไกลขนาด 5 นิ้ว มากกว่าสำหรับภาระงานวิ่งเต็มกำลังเพียงอย่างเดียว
F80 PRO KV1900 และ F90 KV1300
มอเตอร์ F80 PRO KV1900 ขยับไปสู่คลาส 7 นิ้วที่ 39.7 g ด้วยกำลังสูงสุด 1122 W กระแสต่อเนื่อง 49.2 A และความต้านทานต่ำที่สุดในบรรดามอเตอร์ FPV ที่นี่ที่ 42 mΩ ส่วน F90 KV1300 สร้างสำหรับอากาศยาน cinelifter แบบ X8 และพิสัยไกลที่ 46.6 g ด้วยกำลังสูงสุด 1059 W กระแสต่อเนื่อง 45.1 A และ 76 mΩ บน 5-6S การนำทั้งสองมาเทียบกันแสดงการแลกเปลี่ยนอย่างชัดเจน: ความต้านทานต่ำกว่าและ KV สูงกว่าของ F80 เหมาะกับ freestyle ขนาด 7 นิ้วที่ก้าวร้าว ขณะที่ KV ต่ำกว่าและ stator ขนาดใหญ่กว่า 33.4 mm ของ F90 ถูกกำหนดขนาดให้บรรทุกน้ำหนักบรรทุกเพื่อการถ่ายภาพยนตร์ที่ความเร็ว cruise มากกว่าการกระชากเปลี่ยนทิศทาง
F60PRO V KV1750 ถูกระบุในหมวดนี้ในฐานะรุ่นใหม่ล่าสุดของไลน์ F60 Pro แต่ค่าความต้านทาน กำลัง และมวลอยู่ในเอกสารข้อมูลของผู้ผลิต จึงไม่เปรียบเทียบเป็นตัวเลขได้ที่นี่ ในกรณีที่ชุดประกอบต้องอาศัยความแตกต่างนี้ เอกสารข้อมูลของผู้ผลิตเป็นแหล่งอ้างอิงเดียวที่เชื่อถือได้
คลาสใดเหมาะกับอากาศยานแบบใด
บน ToBMS มอเตอร์เหล่านี้ถูกจัดกลุ่มตามสามการใช้งาน และการใช้งานคือการตัดสินใจข้อแรก
การแข่งและ freestyle แบบ FPV
โดรนแข่ง FPV มีตัวแทนคือมอเตอร์ซีรีส์ F ของ T-Hobby ทั้งหกรุ่น มวลและการตอบสนองเป็นตัวหลัก และความทนทานต่อความร้อนถูกกำหนดโดยความยาวของการแข่งหรือชุดแบตเตอรี่หนึ่งชุด ไม่ใช่โดยข้อกำหนดภาระงานต่อเนื่อง สี่รุ่นในจำนวนนี้ถูกเปรียบเทียบทีละคลาสใน มอเตอร์โดรนแข่ง FPV: สี่รุ่นจาก T-Hobby ตั้งแต่ 9.8 g ถึง 34.3 g
โมเดลปีกตรึงและ VTOL
โมเดลปีกตรึง และ โดรน VTOL ครอบคลุมซีรีส์ AT และ V ที่นี่ประสิทธิภาพที่จุด cruise และสำหรับ VTOL รวมถึงแรงขับต่อกรัมระหว่างช่วงการยกสั้น ๆ เป็นตัวตัดสินการเลือก และการออกแบบที่ใช้เวลในระยะแนวดิ่งนานกว่าที่คาดจะพบขีดจำกัดที่อุณหภูมิขดลวด ไม่ใช่ที่แรงขับ
รายการตรวจสอบการเลือก
มอเตอร์โดรนมีราคาไม่สูงจนเปลี่ยนได้ แต่การเปลี่ยนคลาสกลางโครงการไม่ใช่เช่นนั้น การตรวจสอบเหล่านี้จึงควรทำก่อนกำหนดการออกแบบอากาศยาน
ภาระงานและจุดทำงาน
- จำแนกภาระงานก่อน: cruise ต่อเนื่อง การยกที่ใช้แรงขับสูงช่วงสั้น หรือการระเบิดกำลังที่ rpm สูง มอเตอร์ที่เหมาะกับภาระหนึ่งมักไม่เหมาะกับภาระอื่น
- กำหนดใบพัดและจำนวนเซลล์ แล้วอ่านข้อมูลการทดสอบของผู้ผลิตที่กระแสซึ่งภารกิจดึงจริง
- ตรวจพิกัดกระแสต่อเนื่องในกรณีที่มีเผยแพร่ และมองกำลังสูงสุดเป็นหน้าต่าง 180 วินาที
- สำหรับ VTOL ให้กำหนดขนาดมอเตอร์ยกสำหรับระยะแนวดิ่งกรณีเลวร้ายที่สุด รวมลมและระยะเผื่อกรณีมอเตอร์ตัวหนึ่งหยุดทำงาน หากอากาศยานต้องการ
การผสานรวมทางกลและทางไฟฟ้า
- ยืนยัน KV เทียบกับเส้นผ่านศูนย์กลางใบพัดและแรงดันชุดแบตเตอรี่ ก่อนเปรียบเทียบตัวเลขอื่นใด
- ตรวจรูปแบบ stator และความเร็วสูงสุด เทียบกับความสามารถในการคอมมิวเทชันของ ESC
- ตรวจเส้นผ่านศูนย์กลางเพลาและการยึด เทียบกับใบพัดหรืออะแดปเตอร์ที่จะใช้ และยืนยันว่าตัวเลขมวลรวมสายในกรณีที่ชุดสายจะเป็นส่วนหนึ่งของมวลอากาศยาน
- ตัดสินว่าความร้อนหรือมวลเป็นข้อจำกัดผูกมัดของอากาศยาน ในงาน FPV มักเป็นความร้อน ในงานปีกตรึงพิสัยไกลมักเป็นมวล
คำถามที่พบบ่อย
Qนำมอเตอร์ปีกตรึงไปใช้บนมัลติโรเตอร์ได้หรือไม่
ในทางกลติดตั้งได้ แต่ภาระงานไม่ตรงกัน มอเตอร์ปีกตรึงในหมวดนี้ถูกปรับให้เหมาะกับประสิทธิภาพที่กระแส cruise คงที่ ตัวอย่างเช่น AT3520 KV550 มีความต้านทานขดลวด 31 mΩ ซึ่งเหมาะกับโหลดปานกลางต่อเนื่อง ส่วนมอเตอร์มัลติโรเตอร์ถูกกำหนดสเปกสำหรับแรงขับต่อกรัมที่กระแสสูงกว่า และมักมีจำนวนขั้วสูงกว่าเพื่อแรงบิดที่ราบรื่นขึ้นที่ความเร็วต่ำ การนำมอเตอร์ cruise มาใช้งาน hover มักหมายถึงการใช้งานนอกจุดทำงานที่ออกแบบไว้ โดยมีความร้อนเป็นผลลัพธ์
Qเหตุใดมอเตอร์ยก VTOL จึงใช้ stator 24N28P ขณะที่มอเตอร์ FPV ใช้ 12N14P
เพราะภาระงานทั้งสองอยู่คนละปลายของช่วงความเร็ว ใบพัดยกของ VTOL มีขนาดใหญ่และหมุนช้า จำนวนสล็อตและขั้วที่สูงกว่าจึงทำให้การส่งแรงบิดราบรื่นขึ้นและลดขั้น cogging ที่มิฉะนั้นจะถูกส่งเข้าสู่โครงอากาศยาน ส่วนมอเตอร์ FPV หมุนใบพัดเล็กที่ rpm สูงมาก ซึ่งจำนวนขั้วต่ำช่วยให้ความถี่คอมมิวเทชันอยู่ในระดับที่จัดการได้ ทั้ง V505 KV260 และ V602 KV180 ใช้ 24N28P ขณะที่ทุกรุ่น FPV และปีกตรึงในหมวดนี้ใช้ 12N14P หรือ 9N12P
Qมอเตอร์ FPV ควรมี KV เท่าใด
ขึ้นอยู่กับขนาดใบพัดและจำนวนเซลล์ ไม่ใช่ความชอบส่วนตัว ในหมวดนี้มอเตอร์ขนาด 5 นิ้วทำงานที่ 1750 ถึง 2150 KV บน 4-6S หน่วยขนาด 7 นิ้วที่ 1900 KV และมอเตอร์ cinelifter พิสัยไกลที่ 1300 KV บน 5-6S รูปแบบสม่ำเสมอ: เมื่อเส้นผ่านศูนย์กลางใบพัดและน้ำหนักบรรทุกเพิ่มขึ้น KV จะลดลง มอเตอร์ KV ต่ำที่หมุนใบพัดใหญ่กว่ามักให้แรงขับต่อแอมแปร์มากกว่า โดยแลกกับการตอบสนองที่ปลายบน ซึ่งเป็นเหตุผลว่าทำไมชุดพิสัยไกลและชุดถ่ายภาพยนตร์จึงอยู่ปลายล่างของช่วง KV และเครื่องแข่งขนาด 5 นิ้วอยู่ปลายบน
Qความต้านทานขดลวดที่ต่ำกว่าดีกว่าเสมอหรือไม่
ดีกว่าสำหรับประสิทธิภาพและความร้อน แต่มาพร้อมมวล และในกรณีสุดขั้วมาพร้อมขดลวดที่ขับให้สะอาดที่ rpm สูงได้ยากขึ้น ในหมวดนี้มอเตอร์ปีกตรึงอยู่ที่ 14 ถึง 90 mΩ มอเตอร์ยก VTOL ที่ 58 และ 88 mΩ และมอเตอร์ FPV ระหว่าง 42 ถึง 152 mΩ ค่า 152 mΩ ของ F30 ไม่ใช่ข้อบกพร่อง แต่เป็นภาพของมอเตอร์ 9.8 g เมื่อมวลเป็นข้อจำกัดผูกมัด ควรอ่านค่าความต้านทานควบกับภาระงาน ไม่ใช่แยกเดี่ยว
Qจะเปรียบเทียบมอเตอร์ FPV กับมอเตอร์ปีกตรึงที่มีมวลเท่ากันได้อย่างไร
เปรียบเทียบที่จุดทำงาน ไม่ใช่ที่เอกสารข้อกำหนด AT2308 KV1450 และมอเตอร์ FPV ที่ราว 40 g อยู่ในช่วงมวลเดียวกันแต่ภาระงานต่างกัน: หน่วยปีกตรึงระบุกำลังสูงสุด 250 W ด้วยความต้านทาน 90 mΩ สำหรับอากาศยาน 320-500 g ขณะที่ F80 PRO KV1900 ที่ 39.7 g ระบุกำลัง 1122 W ด้วยความต้านทาน 42 mΩ มอเตอร์ตัวที่สองออกแบบมาให้ใช้งานหนักและสั้น ตัวแรกออกแบบมาให้ใช้งานเบาและนาน
Qช่องข้อกำหนดบางช่องบน ToBMS ว่าง เพราะเหตุใด
เพราะบันทึกไม่มีค่าสำหรับช่องนั้น ช่องจะถูกทำเครื่องหมายว่า "ไม่ระบุ" แทนการเติมค่าประมาณ ซึ่งเป็นการเลือกโดยเจตนา: ตัวเลขที่อยู่ในเอกสารข้อมูลของผู้ผลิตดีกว่าตัวเลขที่อนุมานขึ้นมา ในกรณีที่ตัวเลขขาดหายและมีความสำคัญ เช่น มวลของ F50 ความต้านทานและกำลังของ F60PRO V และเส้นผ่านศูนย์กลางเพลาของ MN4006 ในหมวด UAV เอกสารข้อมูลฉบับปัจจุบันของผู้ผลิตคือแหล่งอ้างอิง
แหล่งข้อมูลอย่างเป็นทางการ
T-Motor และ T-Hobby เผยแพร่เอกสารผลิตภัณฑ์และหน้าผลิตภัณฑ์ของตนเองพร้อมตารางแรงขับ ข้อกำหนดขดลวด และแบบแปลน เช่น เว็บไซต์ทางการของ T-Motor ผู้ผลิตยังคงเป็นแหล่งอ้างอิงหลักสำหรับข้อกำหนดและคำแนะนำเรื่องใบพัด ส่วน ToBMS ดูแลชั้นการค้นพบให้ค้นหาและเปรียบเทียบได้ทั้งสองแบรนด์
ขั้นตอนถัดไป
หากเป้าหมายคือการคัดรายการสั้นมากกว่าการค้นคว้า เครื่องมือสามอย่างบนแพลตฟอร์มช่วยทำงานตามลำดับได้ สำรวจหมวดหมู่มอเตอร์โดรน ทั้งหมดเพื่อดูทุกรุ่นและทุกข้อกำหนดเทียบกัน กรองตัวเลือกตาม KV มวล และกำลังใน การเลือก แล้วนำมาเทียบกันใน เปรียบเทียบผลิตภัณฑ์ สำหรับมอเตอร์ขับเคลื่อนมัลติโรเตอร์ ซึ่งไม่ใช่มอเตอร์ปีกตรึง VTOL หรือ FPV หมวดหมู่ มอเตอร์ UAV ครอบคลุมช่วงนั้นแยกต่างหาก
สรุปสั้น ๆ: ตัดสินคลาสจากภาระงาน กำหนดใบพัดและจำนวนเซลล์ อ่านแรงขับและกระแสที่จุดทำงาน ไม่ใช่ที่ค่าสูงสุดที่เผยแพร่ แล้วยืนยันมวล เพลา และการยึดกับอากาศยาน ปัจจัยอื่นทั้งหมด ทั้งสายเคเบิล ขั้วต่อ และการตั้งเวลา ESC ล้วนตามมาจากสี่ข้อนั้น







