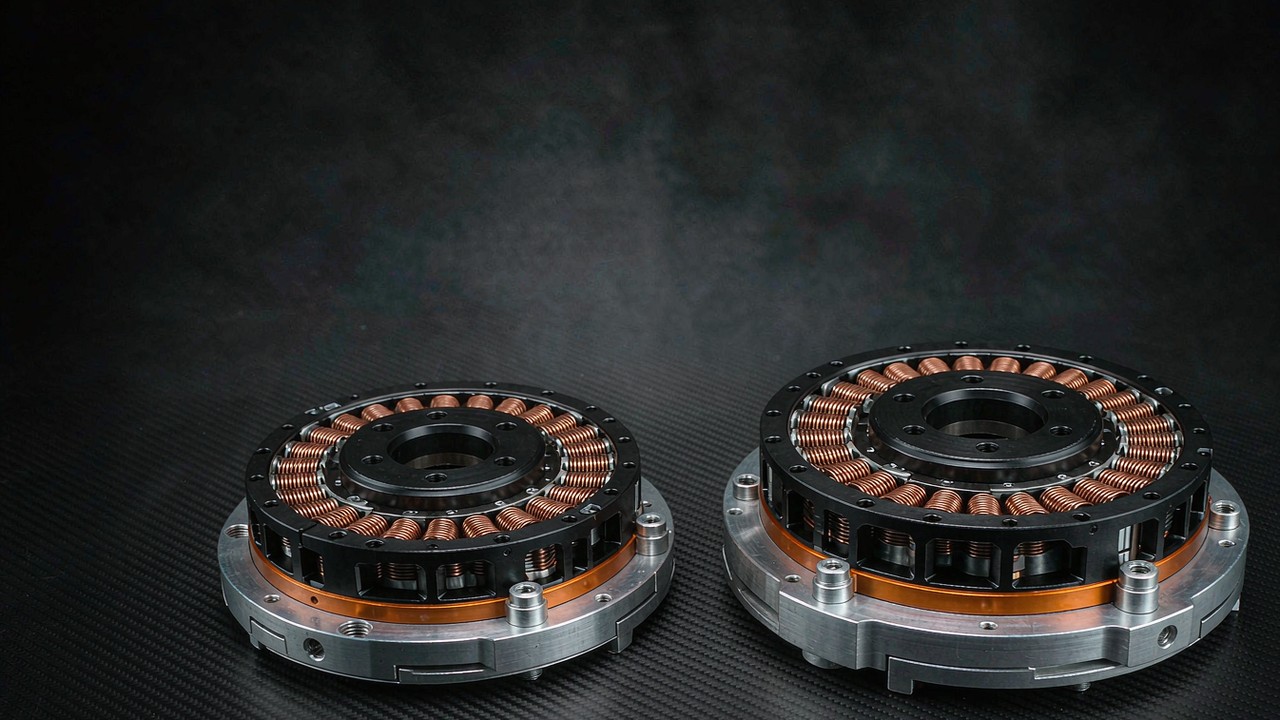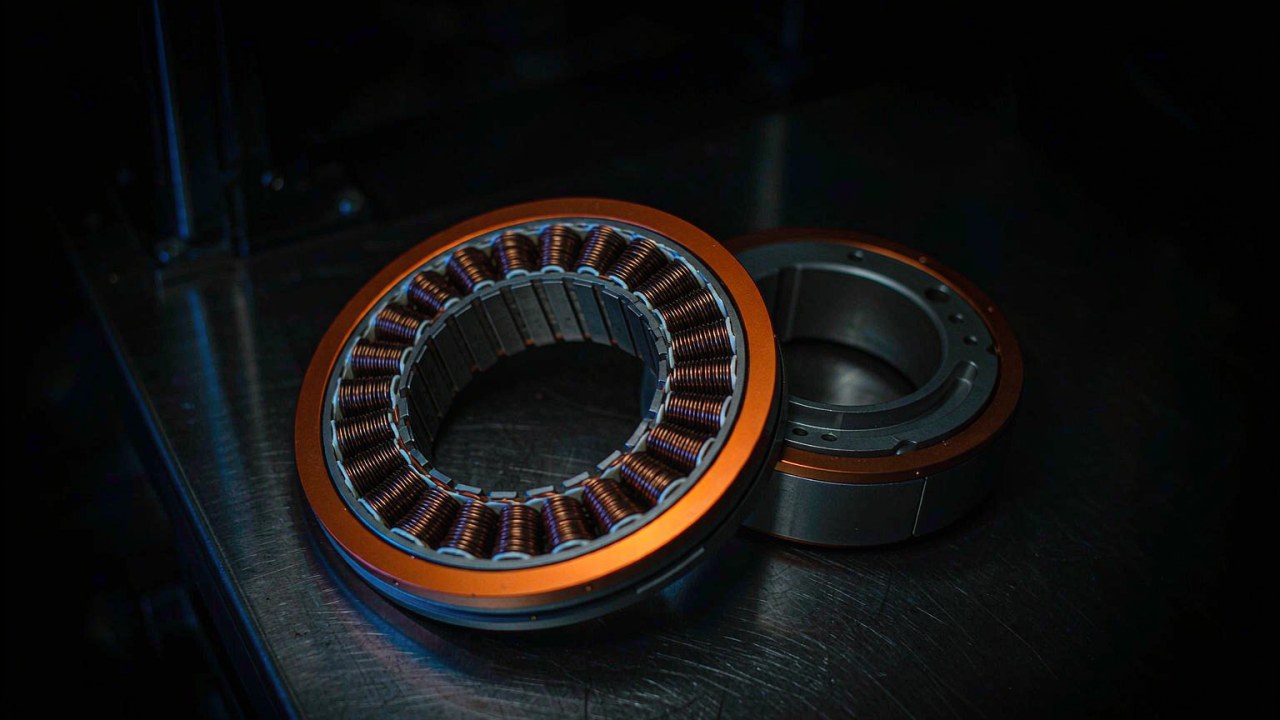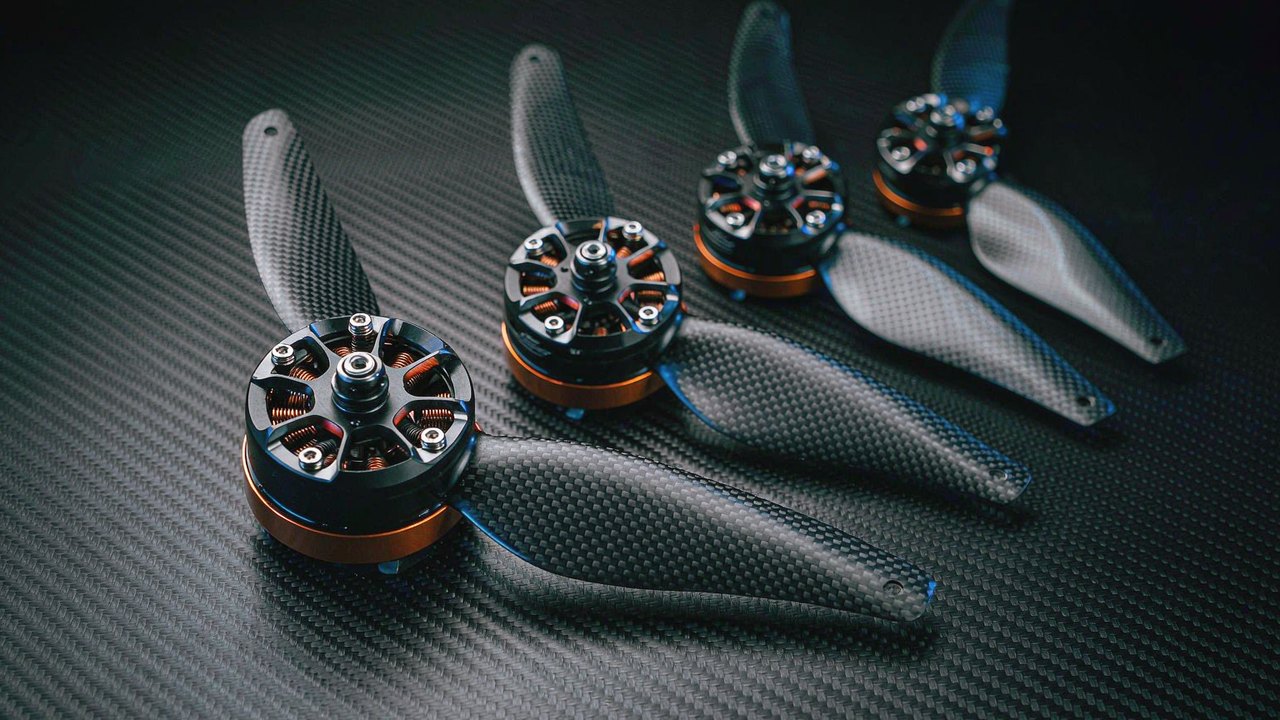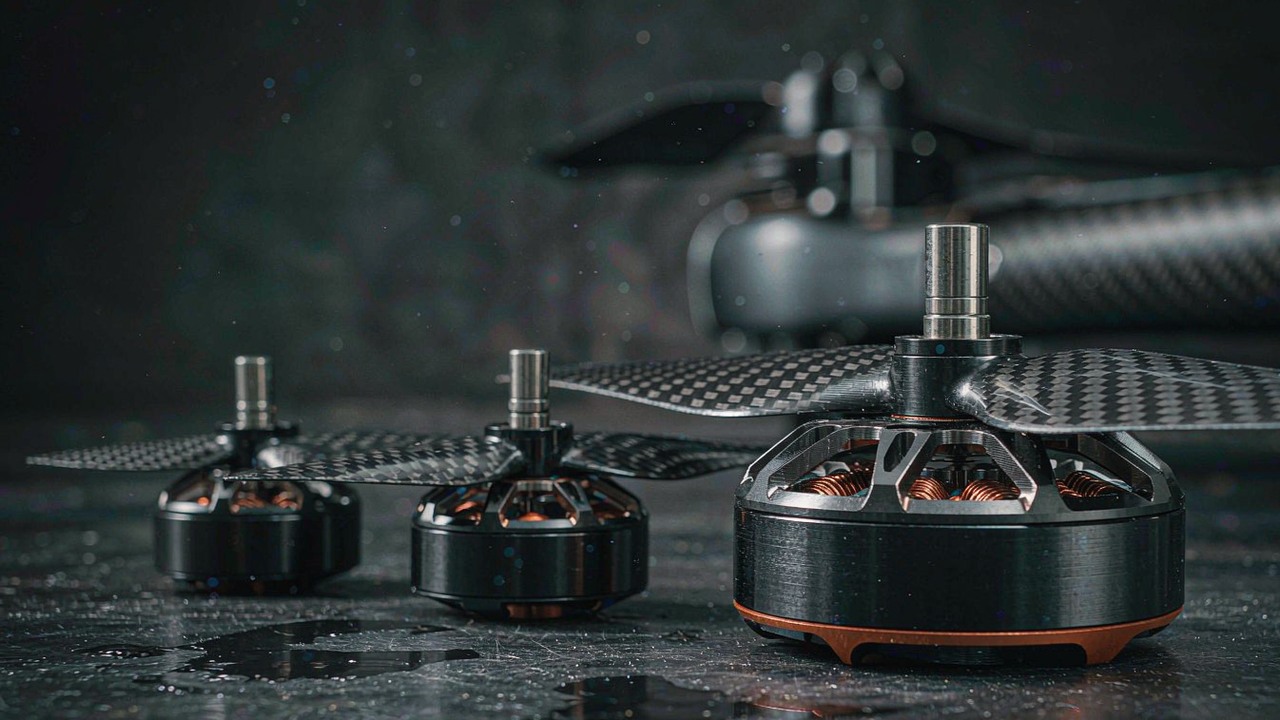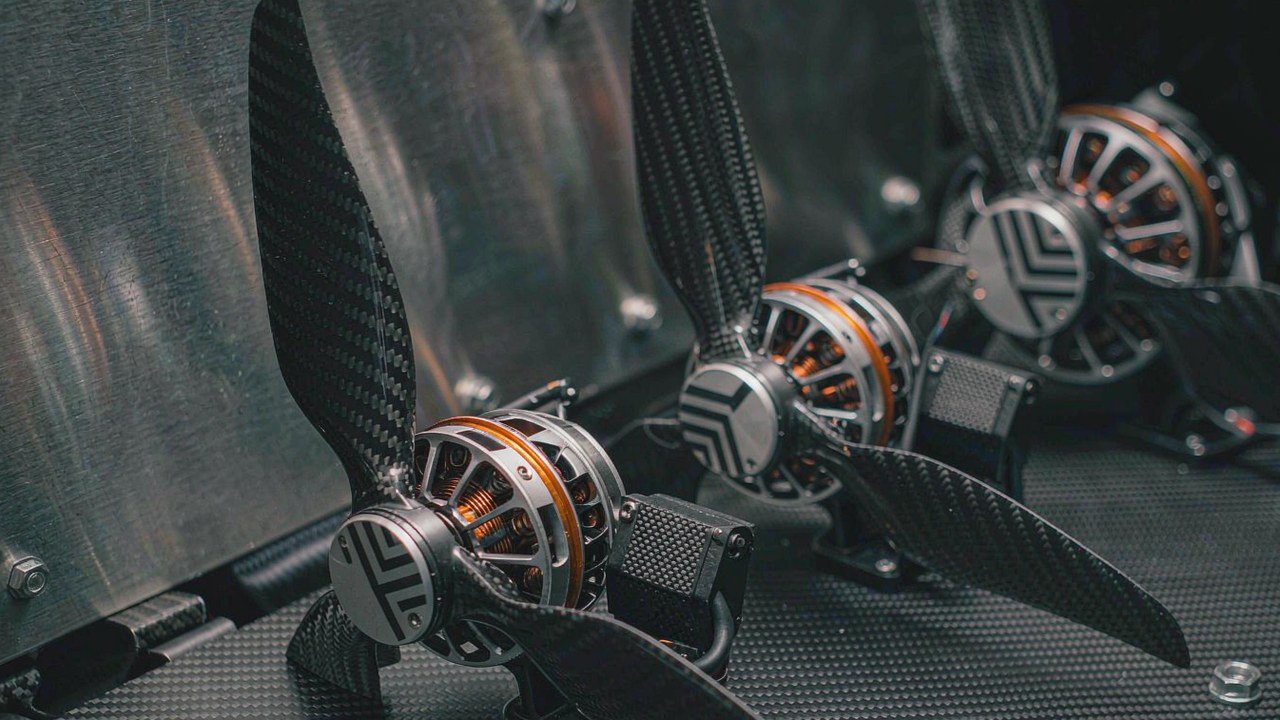
ซีรีส์ T-Motor VL คือกลุ่มระบบขับเคลื่อน VTOL จำนวน 16 ชุดที่สร้างขึ้นสำหรับช่วงยกของอากาศยานปีกตรึงที่ขึ้นลงทางดิ่ง แต่ละชุดจับคู่มอเตอร์กับ ESC และใบพัดที่เข้ากัน และผู้ผลิตเผยแพร่น้ำหนักขึ้นบินสูงสุดที่แนะนำสำหรับโครงควอดคอปเตอร์ในทุกขั้นของซีรีส์ บทความนี้จัดเรียงขั้นเหล่านั้นและแสดงว่ามวลของโครงอากาศยานตกลงบนขั้นใดขั้นหนึ่งได้อย่างไร
คำตอบแบบรวบรัด
ซีรีส์ T-Motor VL ครอบคลุม MTOW ของควอดคอปเตอร์ที่ผู้ผลิตเผยแพร่ตั้งแต่ 12 kg ถึง 150 kg ใน 16 ชุด และทุกชุดจำหน่ายเป็นมอเตอร์ ESC และใบพัด ไม่ใช่เป็นมอเตอร์เปล่า ช่วงนี้แบ่งเป็นสามช่วงแรงดัน สิบชุดใช้ 12S สองชุดใช้ 14S และสี่ชุดใช้ 24S MTOW ในที่นี้หมายถึงน้ำหนักขึ้นบินสูงสุด และผู้ผลิตระบุตัวเลขนี้สำหรับโครงควอดคอปเตอร์ ดังนั้นเฮกซาคอปเตอร์หรืออ็อกโทคอปเตอร์จึงไปถึงมวลรวมเดียวกันได้ด้วยภาระที่ต่ำกว่าบนแต่ละแขน
การเลือกจึงเริ่มจากโครงอากาศยาน ไม่ใช่จากมอเตอร์ การอ่านซีรีส์ T-Motor VL จากล่างขึ้นบนเป็นเส้นทางที่สั้นที่สุดจากน้ำหนักขึ้นบินไปยังชุดใดชุดหนึ่ง เพราะขั้นที่เผยแพร่เป็นค่าที่ไม่ต่อเนื่องและแต่ละขั้นระบุองค์ประกอบระบบขับเคลื่อน VTOL ของตัวเอง แพลตฟอร์มที่ออกแบบรอบบัสแบตเตอรี่และเส้นผ่านศูนย์กลางใบพัดไว้แล้วจะเหลือตัวเลือกเพียงไม่กี่ขั้นก่อนจะอ่านหมายเลขรุ่นใด ๆ หมวด โดรน VTOL รวบรวมภาระหน้าที่ของโครงอากาศยานที่ช่วงนี้ให้บริการ
ชุดขับเคลื่อนซีรีส์ T-Motor VL ประกอบด้วยอะไร
ช่วงนี้ไม่ใช่กลุ่มมอเตอร์เดี่ยวที่ขายอุปกรณ์เสริมแยกต่างหาก ทุกชุดในซีรีส์ T-Motor VL คือชุดขับเคลื่อน และทั้งสามส่วนถูกจับคู่กันที่โรงงาน ได้แก่มอเตอร์ ESC ที่ขับมัน และใบพัดที่ใช้ในการวัดสมรรถนะของชุดนั้น การอ่านช่วงนี้เป็นกลุ่มมอเตอร์จะพลาดสององค์ประกอบที่ตัดสินว่าการติดตั้งจะทำงานได้หรือไม่ สำหรับภาพรวมที่กว้างขึ้นว่าครอบครัวนี้อยู่ข้างมอเตอร์ปีกตรึงและมัลติโรเตอร์อย่างไร คู่มือ มอเตอร์โดรน: การเลือกมอเตอร์สำหรับ FPV, ปีกตรึง และ VTOL ครอบคลุมขอบเขตที่กว้างกว่านั้น
มอเตอร์ ESC และใบพัดเป็นชุดเดียวกัน
ใบพัดเป็นส่วนหนึ่งของข้อกำหนด ไม่ใช่สิ่งที่เพิ่มทีหลัง ซีรีส์ T-Motor VL เผยแพร่ชื่อใบพัดสำหรับทุกชุด ตั้งแต่ DZ17 × 6.2 บนชุดที่เล็กที่สุดไปจนถึง VZ45 × 18 บนชุดที่ใหญ่ที่สุด และตัวเลขแรงขับที่อ้างถึงชุดนั้นเป็นของใบพัดนั้น การติดตั้งใบพัดอื่นเปลี่ยนภาระที่มอเตอร์รับ ซึ่งเปลี่ยนกระแสที่ ESC ต้องจ่าย ทั้งสามส่วนเคลื่อนไปด้วยกัน ซึ่งเป็นเหตุผลว่าทำไมระบบขับเคลื่อน VTOL จึงกำหนดสเปกเป็นหน่วยเดียว แทนที่จะประกอบจากชิ้นส่วนที่เลือกแยกกัน
มวล ESC นับรวมในน้ำหนักเปล่า
ESC เป็นชิ้นส่วนแยกต่างหากบนโครงอากาศยาน และที่ปลายบนของช่วง หนึ่งหน่วยคิดเป็นสัดส่วนที่มีนัยสำคัญของฮาร์ดแวร์ยก คอลัมน์มวลมอเตอร์ในตารางด้านล่างคือมวลมอเตอร์ตามที่ผู้ผลิตเผยแพร่ รวมสายเคเบิล แต่ไม่รวม ESC ใบพัด ฐานยึด หรือสายไฟ งบน้ำหนักเปล่าที่สร้างจากคอลัมน์นั้นเพียงอย่างเดียวจะประเมินฮาร์ดแวร์ยกต่ำเกินไป ดังนั้นมวลที่ติดตั้งจริงของชุดทั้งชุดคือตัวเลขที่งบประมาณต้องการ
บันได MTOW: MTOW ของควอดคอปเตอร์ตั้งแต่ 12 kg ถึง 150 kg
ซีรีส์ T-Motor VL อ่านเป็นบันไดได้เพราะการกระโดดของ MTOW ควอดคอปเตอร์ที่แนะนำนั้นเผยแพร่และไม่ต่อเนื่อง สิบสองขั้นล่างครอบคลุม 12 kg ถึง 70 kg ในขั้นละไม่กี่กิโลกรัม และสี่ขั้นที่เป็น 24S รับช่วงต่อตั้งแต่ 90 kg ขั้นเหล่านี้เป็นช่วงที่เผยแพร่ ไม่ใช่สเกลต่อเนื่อง ดังนั้นน้ำหนักบางค่าจึงอยู่ระหว่างสองขั้นแทนที่จะอยู่ภายในขั้นเดียว การอ่านบันไดจากล่างขึ้นบนแสดงว่าขั้นใดเพิ่มแรงขับและขั้นใดเพิ่มมวล
12S และ 14S: 12 kg ถึง 70 kg
สิบสองชุดครอบคลุมส่วนล่างของช่วง ชุดที่เล็กที่สุด VL5009 KV275 เผยแพร่สำหรับควอดคอปเตอร์ 12-15 kg ด้วยแรงขับ 8624 g ต่อแขนและมอเตอร์ 280 g จากนั้นบันไดไล่ขึ้นผ่าน VL6011 KV180 และ VL6013 KV210 สำหรับ 15-22 kg, VL7015 KV190 และ VL8015 KV170 ราว 22-25 kg, VL8018 KV180 และ VL8020 KV170 สำหรับ 30-35 kg และ VL8022 KV170 ที่ 40 kg คู่ 14S คือ VL1035 KV150 และ VL1040 KV150 ปิดช่วงนี้ที่ 55-70 kg ด้วยแรงขับ 36173 g และ 45797 g ต่อแขน
24S: 90 kg ถึง 150 kg
สี่ชุดรับช่วงบนของบันได VL1155 KV65 เผยแพร่สำหรับ 90-105 kg ด้วยแรงขับ 57036 g ต่อแขน VL1165 KV60 สำหรับ 115-125 kg ด้วย 66032 g และ VL1180 KV60 กับ VL1380 KV60 สำหรับ 140-150 kg ด้วย 88075 g และ 83024 g ทั้งสี่ใช้บัส 24S และจับคู่กับ ESC VL200A หรือ VL300A ซึ่งเป็นตระกูลคอนโทรลเลอร์ที่ต่างจากหน่วย V60A ถึง V200A ที่ใช้ในส่วนล่าง
คลิปจากผู้ผลิตเองแสดงระบบขับเคลื่อน VTOL ซีรีส์ T-MOTOR VL บนแพลตฟอร์มจริง โดยมี VL1155 KV65 อยู่ในการทดสอบสเปรย์เกลือ และ VL7015 KV190 ที่ติดตั้งเป็นชุดสมบูรณ์พร้อม ESC และใบพัด
คลิปนี้น่าดูก่อนตารางด้านล่าง เพราะมันแสดงสองปลายของครอบครัวเดียวกันภายใต้กำลังขับ ไม่ใช่เป็นฮาร์ดแวร์เปล่า ๆ ระบบขับเคลื่อน VTOL T-MOTOR VL series บนแพลตฟอร์มจริง ครอบคลุมเพียงสองรุ่นนั้น และบันไดยังดำเนินต่อไปเกินทั้งสอง ทุกช่วง MTOW ของควอดคอปเตอร์ในซีรีส์ T-Motor VL เผยแพร่สำหรับสี่แขน ดังนั้นตัวเลขจึงอธิบายโครงอากาศยานที่สมบูรณ์ ไม่ใช่มอเตอร์เดี่ยว
ปลายใดของช่วงเหมาะกับโครงอากาศยานแบบใด
น้ำหนักขึ้นบินตัดสินว่าโครงการอยู่ที่ปลายใดของช่วง แต่จำนวนโรเตอร์และลักษณะน้ำหนักบรรทุกตัดสินว่าปลายนั้นต้องการมาร์จินเท่าใด ควอดคอปเตอร์ที่ 40 kg กับอ็อกโทคอปเตอร์ที่ 40 kg ไม่ได้ลงบนขั้นเดียวกัน อ็อกโทคอปเตอร์กระจายมวลเดียวกันบนแขนเป็นสองเท่า ดังนั้นภาระเฉลี่ยต่อแขนจึงลดลง ช่วงที่เผยแพร่ยังคงอธิบายควอดคอปเตอร์ อ็อกโทคอปเตอร์จึงต้องประเมินของตัวเอง แทนที่จะยกพิกัดจากตารางไปใช้
ลักษณะน้ำหนักบรรทุกและจำนวนโรเตอร์
ตัวเลขที่เผยแพร่สำหรับซีรีส์ T-Motor VL ตั้งสมมติฐานสี่แขน และช่วง MTOW เผยแพร่สำหรับการจัดวางนั้น ในการ hover ในอุดมคติที่ภาระถูกแบ่งเท่ากัน การเพิ่มแขนยกจะลดแรงขับเฉลี่ยที่แต่ละแขนต้องผลิตสำหรับมวลอากาศยานที่กำหนด แต่นั่นเป็นการประมาณ ไม่ใช่กฎขั้นบันได: เฮกซาคอปเตอร์หรืออ็อกโทคอปเตอร์ต้องประเมินมาร์จินแรงขับ ปฏิสัมพันธ์ระหว่างโรเตอร์ อำนาจควบคุม พฤติกรรม transition และกรณีขัดข้องด้วยตัวเอง และมันบรรทุกฮาร์ดแวร์ขับเคลื่อนมากกว่าควอดคอปเตอร์ที่มีมวลเท่ากัน มวลน้ำหนักบรรทุกเป็นคำถามแยก เพราะมันเพิ่มน้ำหนักรวมทั้งหมดและเพิ่มความต้องการแรงยกตามไปด้วย ตำแหน่งที่น้ำหนักบรรทุกอยู่เปลี่ยนจุดศูนย์ถ่วงและอาจเพิ่มข้อกำหนดด้านการควบคุมและโครงสร้าง แต่น้ำหนักบรรทุกที่เยื้องศูนย์ที่น้ำหนักขึ้นบินเท่ากันไม่ได้เรียกร้องแรงขับมากขึ้นโดยตัวมันเอง กำหนดขนาดระบบขับเคลื่อนเทียบกับแรงขับและมาร์จินการทำงานก่อน จากนั้นตรวจสอบขีดจำกัดจุดศูนย์ถ่วง อำนาจควบคุม และภาระโครงสร้างสำหรับการจัดวางน้ำหนักบรรทุก
จำนวนโรเตอร์คือการประมาณ ไม่ใช่พิกัด
ความสัมพันธ์ในอุดมคติเป็นแบบผกผัน: การเพิ่มจำนวนแขนเป็นสองเท่าจะลดแรงขับเฉลี่ยที่แต่ละแขนต้องผลิตลงครึ่งหนึ่งสำหรับน้ำหนักรวมทั้งหมดเดียวกัน นั่นคือการประมาณขั้นแรกสำหรับกรณี hover ไม่ใช่ตัวคูณแปลงสำหรับ MTOW ที่เผยแพร่ เพราะช่วงเหล่านั้นตั้งสมมติฐานสี่แขน และชุดที่ยกไปใช้อ็อกโทคอปเตอร์ยังไม่ได้รับการตรวจสอบสำหรับโครงอากาศยานนั้น ทิศทางที่สำคัญในทางปฏิบัติคืออีกทางหนึ่ง: ชุดที่เลือกสำหรับอ็อกโทคอปเตอร์แล้วนำไปติดตั้งบนโครงควอดคอปเตอร์จะถูกเรียกร้องแรงขับประมาณสองเท่าของที่กำหนดสเปกไว้ และ MTOW ของควอดคอปเตอร์ที่เผยแพร่คือตัวเลขที่เปิดเผยความไม่สอดคล้องนั้น จำนวนโรเตอร์จึงมาก่อนหมายเลขรุ่นในลำดับ และอากาศยานทั้งลำยังต้องตรวจสอบในการจัดวางที่จะบินจริง
เหตุใดการล็อกใบพัดจึงนิยามซีรีส์นี้
ความสามารถที่ผู้ผลิตนำเสนอเป็นจุดเด่นทั่วซีรีส์ T-Motor VL คือการล็อกใบพัด ซึ่งอธิบายว่าเป็นมุมที่ตั้งได้ 360 องศาโดย ESC เป็นผู้ยึดไว้ บนอากาศยานปีกตรึงที่เปลี่ยนจาก hover ไปสู่การบินที่ปีกพยุงตัว ใบพัดยกจะหยุดหมุน และใบพัดที่จอดอยู่นั้นต้องอยู่ในแนวที่รู้ล่วงหน้า ไม่ใช่ที่ใดก็ได้ที่กระแสอากาศพัดพาไป ดังนั้นตำแหน่งพักจึงเป็นส่วนหนึ่งของการจัดวางโครงอากาศยาน ไม่ใช่รายละเอียดที่ปล่อยให้เป็นเรื่องบังเอิญ
การล็อกใบพัด 360 องศา
ใบพัดที่หยุดนิ่งและอยู่ในมุมใดก็ได้จะอยู่ในกระแสอากาศเหนือปีก และตำแหน่งสุดท้ายของมันเปลี่ยนไปในแต่ละเที่ยวบิน การล็อกที่ยึดใบพัดไว้ในมุมที่เลือกทำให้ตำแหน่งนั้นทำซ้ำได้ ผู้ผลิตระบุว่าการล็อกเข้าที่ภายในไม่กี่วินาทีและมุมสามารถตั้งได้ ซึ่งช่วยให้นักออกแบบโครงอากาศยานเลือกได้ว่าใบพัดที่จอดอยู่จะอยู่ที่ใด การที่มุมหนึ่งจะช่วยปีกหนึ่งได้หรือไม่ขึ้นอยู่กับโครงอากาศยาน ใบพัด และการติดตั้ง ดังนั้นผลลัพธ์ทางอากาศพลศาสตร์จึงเป็นลักษณะเฉพาะของอากาศยานทั้งลำ ไม่ใช่ของการล็อกเพียงอย่างเดียว
กระแสยึดในสภาวะล็อก
การยึดใบพัดไว้ต้านกระแสอากาศต้องใช้แรงบิด และ ESC จ่ายแรงบิดนั้นเป็นกระแส ผู้ผลิตอธิบายว่า ESC ปรับกระแสยึดให้เข้ากับภาระภายนอก แทนที่จะยึดค่าคงที่ และเผยแพร่การบริโภคขณะสแตนด์บายประมาณ 10 W ในสภาวะล็อก ซึ่งเป็นสิ่งที่ทำให้ความร้อนจากฟังก์ชันยึดต่ำตลอดช่วง cruise ESC ตระกูลเดียวกันนี้ยังระบุว่ารองรับ CAN 2.0 ทางฝั่งคอนโทรลเลอร์ ซึ่งเป็นอินเทอร์เฟซที่ใช้ส่งคำสั่งและตรวจสอบชุดขับเคลื่อนจากออโตไพลอตในการติดตั้งซีรีส์ T-Motor VL
การล็อกเป็นเพียงครึ่งหนึ่งของปัญหา transition สองสภาวะการบินเรียกร้องสิ่งที่ต่างกันจากมอเตอร์ตัวเดียวกัน และ มอเตอร์โดรน VTOL: สร้างสมดุลแรงขับ hover และประสิทธิภาพ cruise อธิบายว่าแรงขับ hover กับประสิทธิภาพ cruise ดึงไปคนละทางอย่างไรเมื่อช่วงยกสิ้นสุดลง
ช่วงแรงดัน: 12S, 14S และ 24S
ช่วงนี้จัดระเบียบรอบแรงดันบัสสามค่า และช่วงที่โครงการอยู่มักถูกกำหนดไว้แล้วก่อนเลือกมอเตอร์ เพราะชุดแบตเตอรี่และสายไฟของโครงอากาศยานถูกตัดสินไปแล้วตอนนั้น ผู้ผลิตระบุว่าซีรีส์โดยรวมรองรับช่วง 6S ถึง 24S ขณะที่ 16 ชุดที่เผยแพร่ครอบครอง 12S, 14S และ 24S
12S: สิบชุด
สิบชุดในซีรีส์ T-Motor VL ใช้บัส 12S ตั้งแต่ VL5009 KV275 ขึ้นไปถึง VL8022 KV170 และ VL1028 KV190 กับ VL1032 KV180 ที่อยู่เหนือขึ้นไป ช่วงนี้ครอบคลุม MTOW ควอดคอปเตอร์ที่เผยแพร่ตั้งแต่ 12 kg ถึง 55 kg ESC ในกลุ่มนี้ไล่จาก V60A ที่ล่างสุดถึง V200A ที่บนสุด และมวลมอเตอร์เพิ่มจาก 280 g เป็น 1090 g ตลอดช่วงเดียวกัน
14S: สองชุด
สองชุดขยับขึ้นไปที่ 14S: VL1035 KV150 ที่ 1205 g และ VL1040 KV150 ที่ 1100 g ทั้งคู่เผยแพร่สำหรับช่วง 55-70 kg และทั้งคู่มีพิกัด 150 KV บัส 14S คือสิ่งที่แยกคู่นี้ออกจากกลุ่ม 12S: สำหรับระดับกำลังไฟฟ้าที่กำหนดและประสิทธิภาพระบบที่เทียบเคียงได้ แรงดันบัสที่สูงกว่ามักหมายถึงกระแสจ่ายที่ต่ำกว่า ขณะที่กระแสที่อากาศยานดึงจริงเป็นไปตามจุดทำงานของมัน ไม่ใช่ตามฉลากแรงดัน
24S: สี่ชุด
สี่ชุดใช้ 24S และครอบคลุม MTOW ควอดคอปเตอร์ 90 kg ถึง 150 kg การกระโดดจากคู่ 14S ไปยัง VL1155 KV65 เป็นขั้นเดียวที่ใหญ่ที่สุดในซีรีส์ T-Motor VL และมาพร้อมการเปลี่ยนตระกูลคอนโทรลเลอร์เป็น ESC VL200A และ VL300A โครงการที่ข้ามขั้นนี้กำลังเปลี่ยนแรงดันบัสและตระกูลคอนโทรลเลอร์ไปพร้อมกับมอเตอร์ ดังนั้นปลายบนของช่วงจึงเป็นชุดส่งกำลังคนละแบบ ไม่ใช่เวอร์ชันที่ใหญ่กว่าของชุดด้านล่าง
การจับคู่ ESC กับใบพัดในระบบขับเคลื่อน VTOL
เพราะทุกชุดในซีรีส์ T-Motor VL ถูกจับคู่ที่โรงงาน ESC และใบพัดที่เผยแพร่คู่กับมอเตอร์จึงเป็นการจับคู่ที่ตัวเลขแรงขับเป็นของมัน การเปลี่ยนชิ้นส่วนใดชิ้นหนึ่งจะพาชุดออกนอกการจัดวางที่เผยแพร่ และตัวเลขจะไม่อธิบายสิ่งที่โครงอากาศยานจะทำอีกต่อไป การมองการจับคู่นี้เป็นค่าคงที่คือวิธีที่ง่ายที่สุดในการอยู่ในขอบเขตที่เผยแพร่ของระบบขับเคลื่อน VTOL
พิกัด ESC แปดระดับตลอดช่วง
ซีรีส์ T-Motor VL ใช้พิกัด ESC แปดระดับ: V60A, V80A, V120A, V150A, V200A, VL248A, VL200A และ VL300A หน่วย V-series รับใช้ชุด 12S และ 14S ขณะที่หน่วย VL-series รับใช้ปลายบนของช่วง การเปลี่ยนจาก V150A เป็น V200A เกิดขึ้นระหว่าง VL8022 KV170 กับ VL1028 KV190 และการเปลี่ยนไปยังคอนโทรลเลอร์ VL-series เกิดขึ้นที่ขอบ 24S
การเปลี่ยนใบพัดเปลี่ยน ESC
ใบพัดที่ใหญ่ขึ้นดูดซับแรงบิดมากขึ้นที่ความเร็วเท่าเดิม ซึ่งเพิ่มกระแสสำหรับแรงขับที่กำหนด หาก ESC ถูกกำหนดขนาดสำหรับใบพัดที่เผยแพร่ มาร์จินที่มันมีอยู่จะถูกใช้ไปกับการเปลี่ยนแปลงนั้น ในทางปฏิบัติ การเปลี่ยนใบพัดบนชุดที่จับคู่แล้วเป็นคำถามสี่ส่วน: มอเตอร์รับภาระได้หรือไม่ ESC จ่ายกระแสได้หรือไม่ มอเตอร์และ ESC ยังอยู่ในขีดจำกัดความร้อนหรือไม่ และโครงอากาศยานยังมีระยะพ้นพื้นพอสำหรับจานใบพัดที่ใหญ่ขึ้นหรือไม่ การที่ข้อใดข้อหนึ่งล้มเหลวจะพาการติดตั้งออกนอกการจัดวางระบบขับเคลื่อน VTOL ที่เผยแพร่
ตารางสเปกซีรีส์ T-Motor VL
ตารางด้านล่างแสดงทั้ง 16 ชุดในซีรีส์ T-Motor VL ตามที่เผยแพร่ เรียงตาม MTOW ควอดคอปเตอร์ที่แนะนำ ชื่อรุ่นรวมพิกัด KV และคอลัมน์แรงดันระบุบัสที่แต่ละชุดใช้
| รุ่น | แรงดัน | มวลมอเตอร์ (g) | แรงขับสูงสุดต่อแขน (g) | MTOW ที่แนะนำ (kg) | ESC | ใบพัด |
|---|---|---|---|---|---|---|
| VL5009 KV275 | 12S | 280 | 8624 | 12-15 | V60A | DZ17 × 6.2 |
| VL6011 KV180 | 12S | 300 | 10464 | 15-18 | V60A | VZ22 × 7.4 |
| VL6013 KV210 | 12S | 388 | 12889 | 20-22 | V80A | VZ22 × 7.4 |
| VL7015 KV190 | 12S | 540 | 15867 | 22-24 | V80A | P24 × 7.2 |
| VL8015 KV170 | 12S | 610 | 14754 | 25 | V80A | VZ26 × 9.5 |
| VL8018 KV180 | 12S | 655 | 17129 | 30-32 | V120A | VZ26 × 9.5 |
| VL8020 KV170 | 12S | 735 | 19679 | 35 | V150A | VZ28 × 10.8 |
| VL8022 KV170 | 12S | 785 | 22268 | 40 | V150A | VZ29 × 11 |
| VL1028 KV190 | 12S | 940 | 26322 | 45-50 | V200A | VZ29 × 11 |
| VL1032 KV180 | 12S | 1090 | 31766 | 50-55 | V200A | G30 × 10.5 |
| VL1035 KV150 | 14S | 1205 | 36173 | 55-60 | V200A | PL32 × 11 |
| VL1040 KV150 | 14S | 1100 | 45797 | 65-70 | VL248A | VZ32 × 12 |
| VL1155 KV65 | 24S | 1420 | 57036 | 90-105 | VL200A | VZ40 × 16.1 |
| VL1165 KV60 | 24S | 1710 | 66032 | 115-125 | VL200A | VZ42 × 16.5 |
| VL1180 KV60 | 24S | 2680 | 88075 | 140-150 | VL300A | VZ45 × 18 |
| VL1380 KV60 | 24S | 2400 | 83024 | 140-150 | VL300A | VZ45 × 18 |
MTOW ที่แนะนำคือตัวเลขที่ผู้ผลิตเผยแพร่สำหรับควอดคอปเตอร์ แรงขับสูงสุดต่อแขนและมวลมอเตอร์เป็นค่าที่ผู้ผลิตเผยแพร่สำหรับชุดที่จับคู่กัน และเงื่อนไขการทดสอบเบื้องหลังตัวเลขแรงขับระบุไว้ในหน้าผลิตภัณฑ์แต่ละหน้า
มวลมอเตอร์เพิ่มจาก 280 g เป็น 2680 g ตลอดตาราง และแรงขับต่อแขนเพิ่มจาก 8624 g เป็น 88075 g ดังนั้นสองปลายห่างกันราวเก้าเท่าในด้านมวลและสิบเท่าในด้านแรงขับ การเปรียบเทียบนั้นใช้ได้กับปลายทั้งสองของตาราง ไม่ใช่กับทุกแถว: อัตราส่วนของแรงขับต่อแขนที่เผยแพร่ต่อมวลมอเตอร์อยู่ราว 24 g/g บน VL8015 KV170 ถึงราว 42 g/g บน VL1040 KV150 อัตราส่วนนี้เป็นการคำนวณบนค่าที่เผยแพร่สองค่า ไม่ใช่การวัดประสิทธิภาพ และไม่ใช่การทำนายสำหรับโครงอากาศยานที่ติดตั้งจริง
กลุ่ม 24S คือจุดที่บันไดเลิกเป็นขั้นเล็ก ๆ ระหว่าง VL1040 KV150 ที่ 65-70 kg กับ VL1155 KV65 ที่ 90-105 kg มีการกระโดดในทุกคอลัมน์พร้อมกัน: แรงดัน มวลมอเตอร์ ตระกูล ESC และแรงขับ โครงการที่อยู่ในช่องว่างนั้นไม่ได้เลือกระหว่างขั้นที่อยู่ติดกัน แต่กำลังเลือกว่าจะออกแบบรอบด้านใดของการเปลี่ยนชุดส่งกำลัง
สองรุ่น 24S ที่เผยแพร่ที่ 140-150 kg คือ VL1180 KV60 กับ VL1380 KV60 ใช้แรงดันบัส ESC และขนาดใบพัดร่วมกัน และต่างกันที่มวลมอเตอร์กับแรงขับต่อแขนที่เผยแพร่ ผู้ผลิตระบุว่าเป็น 36N40P และ 36N42P ดังนั้นความแตกต่างของจำนวนสล็อตและขั้วจึงอยู่ในสเปก ไม่ใช่การอนุมานจากตาราง ตารางเพียงอย่างเดียวไม่อธิบายการแบ่งมวลและแรงขับ และหน้าผลิตภัณฑ์คือที่ที่ควรเปรียบเทียบสเปกเต็มและเงื่อนไขการทดสอบก่อนถือว่าทั้งสองรุ่นทดแทนกันได้
จับคู่ชุดกับโครงอากาศยาน: ลำดับการกำหนดขนาด
ลำดับด้านล่างเปลี่ยนน้ำหนักขึ้นบินให้เป็นหนึ่งขั้นในซีรีส์ T-Motor VL แต่ละขั้นจำกัดขอบเขตให้แคบลง และลำดับมีความสำคัญเพราะขั้นที่มาทีหลังสามารถทำให้ตัวเลือกก่อนหน้าหมดความชอบธรรม
ขั้นที่ 1: กำหนด MTOW
เริ่มจากมวลรวมทั้งหมดที่อากาศยานจะบินจริง รวมแบตเตอรี่ น้ำหนักบรรทุก และฮาร์ดแวร์ยก ตัวเลขที่เผยแพร่เป็นของควอดคอปเตอร์ ดังนั้นให้บันทึกจำนวนแขนควบคู่กับมวล มวลที่อยู่กลางช่วงเป็นกรณีที่ง่ายที่สุด มวลที่อยู่ปลายบนของช่วงไม่มีมาร์จินเหลือสำหรับแบตเตอรี่ที่หนักขึ้น
ขั้นที่ 2: หารด้วยจำนวนแขน
หารมวลรวมทั้งหมดด้วยจำนวนแขนยกเพื่อให้ได้ภาระเฉลี่ยที่แต่ละแขนรับในโหมด hover โดยสมมติว่าภาระถูกแบ่งเท่ากัน ตัวเลขนั้นเป็นความต้องการแรงขับเฉลี่ย ไม่ใช่เกณฑ์การกำหนดขนาดโดยตัวมันเอง: ชุดที่เลือกต้องมีมาร์จินแรงขับสำหรับเงื่อนไขที่อากาศยานจะบิน และตัวเลขแรงขับที่เผยแพร่ต้องอ่านพร้อมเงื่อนไขการทดสอบของผู้ผลิตที่แนบมา เปรียบเทียบผลลัพธ์กับแรงขับต่อแขน ไม่ใช่กับ MTOW ที่แนะนำ จากนั้นตรวจสอบอากาศยานทั้งลำตลอด hover, transition และขอบเขตการบินส่วนที่เหลือ รวมถึงขีดจำกัดด้านโครงสร้างและการควบคุม
ขั้นที่ 3: ลงบนช่วงแรงดัน
หากชุดแบตเตอรี่ถูกเลือกไว้แล้ว ช่วงแรงดันก็ถูกกำหนดไว้ และตัวเลือกจะเหลือเพียงสิบสองชุดที่เป็น 12S กับ 14S หรือสี่ชุดที่เป็น 24S หากยังเปิดอยู่ น้ำหนักขึ้นบินจะเป็นตัวกำหนดช่วงก่อน: กลุ่ม 24S ครอบคลุมทุกขั้นที่สูงกว่า 70 kg ดังนั้นจึงไม่มีตัวเลือก 12S หรือ 14S ใดไปถึงส่วนนั้นของช่วง
ขั้นที่ 4: ตรวจสอบ ESC และใบพัด
ยืนยันว่า ESC ที่เผยแพร่พร้อมชุดที่เลือกรับกระแสที่โครงอากาศยานจะดึงได้ และเส้นผ่านศูนย์กลางใบพัดพอดีกับระยะพ้นพื้นและการจัดวางปีก ชุดที่พอดีในด้านแรงขับแต่ไม่พอดีในด้านเส้นผ่านศูนย์กลางใบพัดไม่ใช่ชุดที่เข้ากัน และการจับคู่นี้ปรับไม่ได้โดยไม่พาออกนอกการจัดวางที่เผยแพร่
ขั้นที่ 5: ตรวจสอบแรงดันบัสและกระแสบัส
การตรวจสอบสุดท้ายคือชุดส่งกำลังทั้งชุด แรงดันบัสถูกกำหนดโดยชุดแบตเตอรี่ และกระแสบัสคือผลรวมของสิ่งที่ ESC ดึง การติดตั้ง 24S ที่ปลายบนของช่วงดึงกระแสที่สายไฟ ขั้วต่อ และบอร์ดกระจายไฟทั้งหมดต้องรองรับ ตรรกะการกำหนดขนาดทั่วไปเบื้องหลังมาร์จินแรงขับและมาร์จินความร้อนอธิบายไว้ใน การกำหนดขนาดมอเตอร์โดรนแรงขับสูง: ชั้นน้ำหนักบรรทุก ประสิทธิภาพ และมาร์จินความร้อน และใช้ได้ไม่เปลี่ยนแปลงเมื่อเลือกชุดได้แล้วในที่นี้
คำถามที่พบบ่อย
Qชุดใดในซีรีส์ T-Motor VL เหมาะกับควอดคอปเตอร์ 25 kg
VL8015 KV170 คือขั้นที่เผยแพร่ที่ 25 kg ด้วยแรงขับ 14754 g ต่อแขนและ ESC V80A ส่วน VL7015 KV190 ครอบคลุม 22-24 kg และเป็นขั้นที่ต่ำกว่ามัน
Qชุดใดเหมาะกับควอดคอปเตอร์ 100 kg
VL1155 KV65 เผยแพร่สำหรับ 90-105 kg ด้วยแรงขับ 57036 g ต่อแขน มอเตอร์ 1420 g และ ESC VL200A เป็นขั้นแรกที่เข้าสู่ช่วง 24S และเป็นชุดแรกในช่วงที่ใช้ ESC ตระกูล VL
QMTOW ควอดคอปเตอร์ที่เผยแพร่ตั้งสมมติฐานกี่แขน
ตัวเลขเผยแพร่สำหรับควอดคอปเตอร์ เฮกซาคอปเตอร์หรืออ็อกโทคอปเตอร์ที่มีมวลรวมทั้งหมดเท่ากันรับภาระต่อแขนน้อยกว่า ดังนั้นแรงขับต่อแขนของชุดที่เป็นตัวเลือกคือตัวเลขที่ต้องเปรียบเทียบ ไม่ใช่ MTOW ที่แนะนำ
Qชุดขับเคลื่อนหนักกว่าการซื้อชิ้นส่วนแยกหรือไม่
ทั้งสองวิธีมีสามองค์ประกอบเดียวกัน และ ESC คือชิ้นส่วนที่มักถูกละเลยจากงบน้ำหนักเปล่ามากที่สุด สิ่งที่ชุดที่จับคู่แล้วให้คือตัวเลขแรงขับที่เผยแพร่ซึ่งเป็นของมอเตอร์ ESC และใบพัดชุดนั้นโดยเฉพาะ พร้อมข้อมูลการทดสอบเบื้องหลัง
Qชุด 12S ใช้บนบัส 24S ได้หรือไม่
ไม่ได้ด้วยการตั้งค่าเดียวกัน มอเตอร์ ESC และใบพัดถูกจับคู่ภายในช่วงแรงดันเดียว และพิกัด ESC ผูกกับบัสที่มันเผยแพร่ การที่ชิ้นส่วนใดของชุดจะนำกลับมาใช้บนบัสที่สูงกว่าได้หรือไม่ขึ้นอยู่กับขีดจำกัดแรงดันของชิ้นส่วนนั้นและสเปกของผู้ผลิต ดังนั้นสมมติฐานการทำงานคือเปลี่ยนชุดใหม่แทนการตั้งค่าใหม่
Qอะไรเปลี่ยนไปเมื่อเปลี่ยนใบพัดบนชุดหนึ่ง
แรงขับ กระแส และภาระบน ESC เปลี่ยนไปพร้อมกัน ใบพัดที่ใหญ่ขึ้นดูดซับแรงบิดมากขึ้นที่ความเร็วเท่าเดิม ดังนั้นมาร์จินกระแสของ ESC คือสิ่งแรกที่ต้องตรวจ มาร์จินความร้อนของมอเตอร์และ ESC คือสิ่งถัดมา และระยะพ้นพื้นคือสิ่งถัดไป
Qการล็อกใบพัดที่มุมคงที่เปลี่ยนอะไรสำหรับโครงอากาศยานปีกตรึง
ใบพัดยกที่หยุดนิ่งและถูกยึดไว้ในมุมที่เลือกมีตำแหน่งที่ทำซ้ำได้ แทนที่จะอยู่ที่ใดก็ได้ที่มันบังเอิญเข้าที่ ซึ่งเป็นสิ่งที่ทำให้แนวจอดเป็นสิ่งที่โครงอากาศยานออกแบบล้อมรอบได้ ผู้ผลิตอธิบายการล็อกว่าเป็นมุมที่ตั้งได้ 360 องศา และการที่มุมหนึ่งจะช่วยได้มากเพียงใดขึ้นอยู่กับปีกและการติดตั้ง
แหล่งข้อมูลอย่างเป็นทางการ
หน้าผลิตภัณฑ์ทั้ง 16 หน้าเก็บสเปกเต็มและข้อมูลการทดสอบของแต่ละชุด และหน้าผู้ผลิตเชื่อมโยงโครงการที่กว้างกว่า T-Motor เป็นผู้ผลิตของทุกรุ่นในตารางด้านบน และหน้าผลิตภัณฑ์แต่ละหน้าทำซ้ำการจับคู่ระบบขับเคลื่อน VTOL สำหรับชุดนั้น
ขั้นตอนถัดไป
บันไดตอบคำถามเรื่องน้ำหนัก คำถามเรื่องสภาวะการบิน คำถามเรื่องมาร์จินแรงขับ และปัญหา transition มีอธิบายไว้ที่อื่นบนเว็บไซต์ และหน้าผลิตภัณฑ์เก็บรายละเอียดเบื้องหลังแต่ละแถวของตาราง
มอเตอร์โดรน VTOL: สร้างสมดุลแรงขับ hover และประสิทธิภาพ cruise อธิบายปัญหาสองสภาวะ มอเตอร์โดรน: การเลือกมอเตอร์สำหรับ FPV, ปีกตรึง และ VTOL วางซีรีส์ T-Motor VL ไว้ข้างครอบครัวปีกตรึงและมัลติโรเตอร์อื่น ๆ การกำหนดขนาดมอเตอร์โดรนแรงขับสูง: ชั้นน้ำหนักบรรทุก ประสิทธิภาพ และมาร์จินความร้อน พาตรรกะการกำหนดขนาดต่อไปอีกเมื่อเลือกชุดได้แล้ว และหน้าโดรน VTOL รวบรวมภาระหน้าที่ของโครงอากาศยานที่ช่วงนี้ให้บริการ