ข้อต่อจะรักษาตำแหน่งไว้ได้ดีเพียงใดก็ขึ้นอยู่กับว่ามันวัดตำแหน่งนั้นได้ดีเพียงใด ความละเอียดของเอนโค้ดเดอร์คือตัวเลขที่เปลี่ยนมุมของเพลาให้เป็นปริมาณที่นับได้ และมันอยู่ต้นน้ำจากทุกสิ่งที่ตัวควบคุมทำกับมุมนั้น บทความนี้ติดตามคำถามหนึ่งข้อผ่านกลุ่มแอคชูเอเตอร์แบบมีชุดเกียร์หนึ่งกลุ่มว่า เซ็นเซอร์วัดอะไรกันแน่ การวัดนั้นมีจำนวนเคานต์เท่าใด และจุดที่การเพิ่มจำนวนเคานต์เข้าไปอีกไม่เปลี่ยนอะไรเลย
เอนโค้ดเดอร์รายงานอะไรที่ข้อต่อ
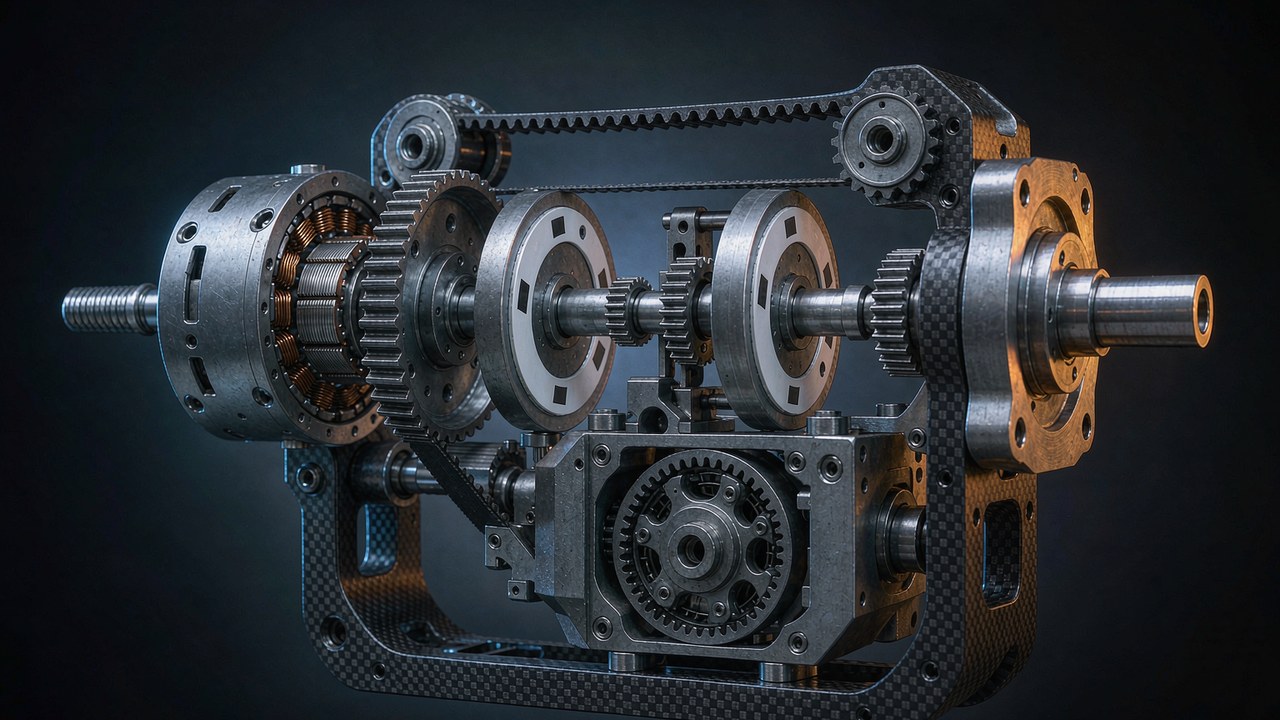
แอคชูเอเตอร์แบบมีชุดเกียร์มีเพลาสองเพลาที่สำคัญ เพลาหนึ่งคือเพลามอเตอร์ ซึ่งหมุนเร็วและรับโหลดเบา อีกเพลาหนึ่งคือเพลาเอาต์พุต ซึ่งหมุนช้าอยู่ด้านหลังขั้นการทดและรับโหลด เซ็นเซอร์ที่อยู่บนเพลาแรกรายงานมุมของมอเตอร์ เซ็นเซอร์ที่อยู่บนเพลาที่สองรายงานมุมของเอาต์พุต สองสิ่งนี้ไม่ใช่การวัดเดียวกัน และทุกสิ่งที่อยู่ระหว่างสองสิ่งนั้นคือชุดส่งกำลัง
สองเพลา สองการวัด
ความแตกต่างนี้ฟังดูเป็นเรื่องวิชาการจนกว่าข้อต่อหนึ่งจะต้องรักษาท่าทางไว้ภายใต้โหลด มุมของมอเตอร์วัดและควบคุมได้ง่าย เพราะเพลามอเตอร์คือที่ซึ่งสนามแม่เหล็กอยู่และที่ซึ่งอิเล็กทรอนิกส์ขับเคลื่อนมีอยู่แล้ว ส่วนมุมเอาต์พุตคือสิ่งที่เครื่องจริง ๆ สนใจ และระหว่างทั้งสองนั้นมีฟันเกียร์ ระยะหลวมของลูกปืน และการบิดตัวแบบยืดหยุ่นของทุกชิ้นส่วนในเส้นทางโหลด
CubeMars ระบุการจัดวางนี้ไว้อย่างชัดเจนบนแอคชูเอเตอร์เพลากลวง AKH70 ของตน โมดูลนี้มีเอนโค้ดเดอร์แม่เหล็กคู่ขนาด 21 บิต หนึ่งตัวอยู่ฝั่งมอเตอร์และอีกหนึ่งตัวอยู่ฝั่งเอาต์พุต และผู้ผลิตอธิบายผลลัพธ์ว่าเป็นการป้อนกลับตำแหน่งแบบอิสระที่ขั้นมอเตอร์และขั้นเอาต์พุต ซึ่งแยกความคลาดเคลื่อนของการส่งกำลังออกจากลูปควบคุม นี่คือถ้อยคำของผู้ผลิต และควรอ่านว่าเป็นข้อกล่าวอ้างเกี่ยวกับสิ่งที่เซ็นเซอร์ตัวที่สองวัดมากกว่าสิ่งที่มันขจัดออกไป: การป้อนกลับฝั่งเอาต์พุตทำให้ตัวควบคุมสังเกตความแตกต่างระหว่างมุมมอเตอร์กับมุมเอาต์พุตได้ ในขณะที่ระยะฟรี การบิดตัวแบบยืดหยุ่น และแรงเสียดทานยังคงเป็นคุณสมบัติของชุดส่งกำลัง
เหตุใดลูปปิดจึงเป็นผู้ตัดสินว่าจะเชื่อตัวเลขใด
ตัวควบคุมที่อ่านแต่มุมของมอเตอร์กำลังควบคุมตัวเลขที่อยู่ห่างจากสิ่งที่ต้องการขยับไปหนึ่งชุดส่งกำลัง ความละเอียดของเอนโค้ดเดอร์เป็นผู้กำหนดว่าตัวเลขนั้นถูกแบ่งละเอียดเพียงใด แต่ตำแหน่งการติดตั้งเซ็นเซอร์เป็นผู้กำหนดว่าตัวเลขนั้นมีความหมายใดที่โหลดหรือไม่ ทั้งสองอย่างต้องอ่านด้วยกัน และนั่นคือเหตุผลว่าทำไมความละเอียดของเอนโค้ดเดอร์ที่ถูกอ้างอิงโดยไม่ระบุตำแหน่งจึงแทบไม่มีความหมาย
ความละเอียดของเอนโค้ดเดอร์ที่เอาต์พุต: 14, 16 และ 21 บิต
ความละเอียดที่ระบุเป็นบิตคือจำนวนเคานต์ต่อรอบ เซ็นเซอร์ 14 บิตแยกแยะได้ 16384 เคานต์ต่อรอบ เซ็นเซอร์ 16 บิตได้ 65536 และเซ็นเซอร์ 21 บิตได้ 2097152 นี่คือตัวเลขสามตัวที่ปรากฏในแอคชูเอเตอร์ระดับนี้ และช่องว่างระหว่างตัวแรกกับตัวสุดท้ายคืออัตราส่วน 128 เท่า
มีคำสามคำที่ถูกใช้แทนกันและไม่ควรเป็นเช่นนั้น ความละเอียดคือค่าการเพิ่มตำแหน่งตามทฤษฎีที่เซ็นเซอร์สามารถแยกแยะได้ต่อรอบ ความแม่นยำคือระยะที่มุมที่รายงานห่างจากมุมจริง ความสามารถในการทำซ้ำคือการกระจายของตำแหน่งที่ข้อต่อกลับมาที่เดิมภายใต้คำสั่งเดียวกันและสภาวะเดียวกัน ความละเอียดที่ละเอียดขึ้นช่วยปรับปรุงสิ่งแรกโดยไม่รับประกันสองสิ่งหลัง และความละเอียดของเอนโค้ดเดอร์ที่ถูกอ้างอิงเพียงลำพังไม่ได้บอกอะไรผู้อ่านเกี่ยวกับสองสิ่งหลังเลย
แถวที่เผยแพร่บอกอะไร
AKH70-48 และ AKH70-16 เผยแพร่ความละเอียดของเอนโค้ดเดอร์ในลูปชั้นในที่ 21 บิต และ 21 บิตสำหรับลูปชั้นนอกด้วย AK70-9 V3.0 เผยแพร่คู่เดียวกัน AK70-10 KV100 เผยแพร่ความละเอียดของเอนโค้ดเดอร์ที่ริงชั้นในที่ 14 บิต โดยปล่อยแถวชนิดของริงชั้นนอกและความละเอียดของริงชั้นนอกไว้ว่าง นี่คือแถวสเปกของผู้ผลิตที่อ้างอิงตามที่เขียนไว้ ถ้อยคำไม่เหมือนกันทุกหน้า หน้าของ AK70-10 ใช้คำลูปและริงปนกัน และถ้อยคำที่นี่เป็นไปตามแต่ละแถวที่เผยแพร่
ตำแหน่งติดตั้งเปลี่ยนมูลค่าของหนึ่งเคานต์
ความละเอียดของเอนโค้ดเดอร์ในขนาดหนึ่งไม่ได้ซื้อขั้นมุมเท่ากันที่เอาต์พุต เพราะตำแหน่งติดตั้งเป็นผู้กำหนดการแปลงค่า เซ็นเซอร์ 14 บิตบนเพลามอเตอร์ของขั้นทด 10:1 ให้ 16384 เคานต์ต่อรอบมอเตอร์หนึ่งรอบ และสิบรอบมอเตอร์ต่อรอบเอาต์พุตหนึ่งรอบ ดังนั้นเอาต์พุตจึงเห็น 163840 เคานต์ต่อรอบ ซึ่งคิดเป็นประมาณ 0.0022° ต่อเคานต์ที่เอาต์พุต ส่วนเซ็นเซอร์ 21 บิตที่ติดตั้งบนเพลาเอาต์พุตให้ 2097152 เคานต์ต่อรอบเอาต์พุตหนึ่งรอบโดยตรง หรือประมาณ 0.000172° ต่อเคานต์ ทั้งสองตัวเลขเป็นการคำนวณจากจำนวนบิตที่เผยแพร่และอัตราทด ไม่ใช่ค่าที่เผยแพร่ มันคือค่าการเพิ่มมุมเอาต์พุตที่เทียบเท่ากันภายใต้ชุดส่งกำลังในอุดมคติ ไม่ใช่ความแม่นยำของเอาต์พุตที่วัดได้ ระยะฟรีและการโก่งตัวแบบยืดหยุ่นระหว่างสองเพลายังคงดึงเอาต์พุตออกจากการแปลงค่าในอุดมคติ
มีสองสิ่งที่ตามมา ประการแรก การทดคูณความละเอียดของเซ็นเซอร์ฝั่งมอเตอร์ที่เอาต์พุต ดังนั้นจำนวนบิตเพียงเล็กน้อยที่อยู่หลังอัตราทดสูงก็ยังดูน่าประทับใจบนกระดาษได้ ประการที่สองและสำคัญกว่า ตัวเลขฝั่งมอเตอร์ละเอียดกว่าความสามารถในการทำซ้ำของชุดส่งกำลัง ความละเอียดไม่ใช่ข้อจำกัด
| รุ่น | ความละเอียดของเอนโค้ดเดอร์ในลูปชั้นใน | ความละเอียดของเอนโค้ดเดอร์ในลูปชั้นนอก | จำนวนเอนโค้ดเดอร์ | ระยะฟรีตามที่เผยแพร่ | อัตราทด |
|---|---|---|---|---|---|
| AKH70-48 V1.0 KV41 | 21 บิต | 21 บิต | 2 | 12 arcmin | 48:1 |
| AKH70-16 V1.0 KV41 | 21 บิต | 21 บิต | 2 | 12 arcmin | 16:1 |
| AK70-9 V3.0 KV60 | 21 บิต | 21 บิต | 2 | 18 arcmin | 9:1 |
| AK70-10 KV100 | 14 บิต | ไม่ได้เผยแพร่ | 1 | 0.2° | 10:1 |
| AKE50-8 KV110 | ไม่ได้ระบุ | ไม่ได้ระบุ | ไม่ได้ระบุ | 9 arcmin | 8:1 |
แถวเอนโค้ดเดอร์และระยะฟรีที่เผยแพร่ อ้างอิงตามที่เขียนไว้ในแต่ละหน้าผลิตภัณฑ์ของผู้ผลิต หน่วยของระยะฟรีไม่สอดคล้องกันระหว่างหน้า คู่ AKH70 และ AK70-9 ระบุ arcmin ในขณะที่ AK70-10 ระบุองศา ตัวเลขถูกนำมาแสดงซ้ำพร้อมหน่วยที่แต่ละหน้าใช้ แถวที่แสดงว่าไม่ได้ระบุหมายความว่าบันทึกผลิตภัณฑ์ที่ถูกอ้างอิงไม่ได้เผยแพร่ค่าสำหรับแถวนั้น และการไม่มีแถวไม่เป็นหลักฐานว่าฟังก์ชันนั้นไม่มี
เอนโค้ดเดอร์เดี่ยวเทียบกับเอนโค้ดเดอร์คู่
การเปรียบเทียบที่มีประโยชน์ที่สุดในช่วงนี้ไม่ได้อยู่ระหว่างกลุ่มผลิตภัณฑ์ แต่อยู่ระหว่างสองโมดูลที่มีขนาดเกือบเท่ากัน AK70-9 V3.0 มีขนาด 89 mm กว้างและ 49 mm ยาว ใช้ขั้นทด 9:1 และเผยแพร่เอนโค้ดเดอร์สองตัวที่ 21 บิตต่อตัว AK70-10 KV100 มีขนาด 89 mm กว้างและ 50.25 mm ยาว ใช้ขั้นทด 10:1 และเผยแพร่เอนโค้ดเดอร์หนึ่งตัวที่ 14 บิต ขนาดภายนอกเกือบเท่ากัน อัตราทดใกล้เคียงกัน แต่การป้อนกลับต่างกันอย่างสิ้นเชิง จำนวนเซ็นเซอร์ไม่ใช่การจัดอันดับ เซ็นเซอร์เดี่ยวไม่ได้ทำให้โมดูลมีความสามารถน้อยลงโดยตัวมันเอง เพราะผลลัพธ์ยังขึ้นอยู่กับชุดส่งกำลัง ความแม่นยำของเซ็นเซอร์ อัลกอริทึมการควบคุม และการใช้งาน สิ่งที่แตกต่างที่นี่คือสิ่งที่ระบบสามารถสังเกตได้โดยตรง
เซ็นเซอร์ตัวที่สองซื้ออะไร
ด้วยเซ็นเซอร์หนึ่งตัวบนเพลามอเตอร์ ตำแหน่งเอาต์พุตถูกอนุมาน ตัวควบคุมนำมุมมอเตอร์มาหารด้วยอัตราทด และสมมติว่าชุดส่งกำลังเป็นของแข็งเกร่ง ด้วยเซ็นเซอร์ตัวที่สองบนเพลาเอาต์พุต ตำแหน่งเอาต์พุตถูกวัด ความแตกต่างไม่ใช่การปรับปรุงเล็กน้อยของความละเอียดของเอนโค้ดเดอร์ แต่เป็นความแตกต่างระหว่างแบบจำลองของชุดส่งกำลังกับการวัดชุดส่งกำลังนั้น
CubeMars ระบุสิ่งนี้ในเชิงการทำงานบน AK70-9 V3.0 โดยที่การออกแบบเอนโค้ดเดอร์คู่ถูกอธิบายว่าเป็นเอนโค้ดเดอร์ฝั่งอินพุตและเอนโค้ดเดอร์ฝั่งเอาต์พุตที่ช่วยเพิ่มความแม่นยำในการจัดตำแหน่งและความน่าเชื่อถือของระบบ และการออกแบบลูปปิดถูกอธิบายว่ารักษาข้อมูลตำแหน่งไว้หลังจากสูญเสียไฟฟ้า คู่ AKH70 มีข้อกล่าวอ้างเดียวกันเกี่ยวกับการรักษาตำแหน่งเอาต์พุตไว้หลังจากสูญเสียไฟฟ้า
กลุ่มผลิตภัณฑ์แบ่งกันอย่างไร
ในตารางเปรียบเทียบของผู้ผลิต มีสิบโมดูลที่มีชื่อระบุเอนโค้ดเดอร์คู่ สิบเอ็ดโมดูลที่มีชื่อระบุเอนโค้ดเดอร์เดี่ยว และห้าโมดูลที่ไม่มีรายการเลย โมดูลที่ไม่มีรายการอยู่ในซีรีส์ AKE แบบขับตรงกึ่งหนึ่ง ซึ่งในตารางเดียวกันก็ไม่มีบอร์ดไดรเวอร์ด้วย เอนโค้ดเดอร์คู่ไม่ใช่ฟีเจอร์ที่เพิ่มขึ้นอย่างราบรื่นตามขนาดในช่วงนี้ แต่เป็นไปตามรุ่นของโมดูลและเจตนาในการออกแบบที่อยู่เบื้องหลัง
แบบสัมบูรณ์เทียบกับแบบส่วนเพิ่ม
ความแตกต่างที่มีความหมายในทางปฏิบัติคือพฤติกรรมข้ามรอบจ่ายไฟ เอนโค้ดเดอร์แบบส่วนเพิ่มรายงานมุมโดยสัมพัทธ์กับจุดที่ตัวควบคุมนับครั้งสุดท้าย เอนโค้ดเดอร์แบบสัมบูรณ์รายงานมุมจริงเมื่อเริ่มทำงาน และในจุดที่ข้อต่อต้องตื่นขึ้นมาแล้วรู้ว่าตนอยู่ที่ใด ความแตกต่างนั้นเป็นผู้ตัดสินว่าเครื่องจะต้องทำการเคลื่อนที่กลับจุดอ้างอิงเมื่อเริ่มทำงานหรือไม่
CubeMars ระบุว่าตำแหน่งเอาต์พุตถูกรักษาไว้หลังจากสูญเสียไฟฟ้าบนคู่ AKH70 และ AK70-9 V3.0 โดยถ้อยคำของ AK70-9 อ้างถึงการออกแบบลูปปิดแบบการขบของเกียร์คู่ แถวที่เผยแพร่สำหรับโมดูลเหล่านี้ระบุชนิดเอนโค้ดเดอร์เป็นแบบแม่เหล็กและความละเอียดเป็นบิต แต่ไม่ระบุว่าเซ็นเซอร์เป็นแบบสัมบูรณ์หรือแบบส่วนเพิ่ม และตำแหน่งที่ถูกรักษาไว้ไม่เป็นหลักฐานของทั้งสองอย่างด้วยตัวมันเอง สามสิ่งนี้แยกกัน คือ ข้อกล่าวอ้างของผู้ผลิตเกี่ยวกับตำแหน่งที่ถูกรักษาไว้ หลักการวัดของเซ็นเซอร์ และพฤติกรรมของชุดขับเคลื่อนทั้งหมดข้ามรอบจ่ายไฟและการกู้คืนจากความผิดพลาด
ความละเอียดของเอนโค้ดเดอร์ไม่ใช่สิ่งที่แยกสองกรณีนี้ออกจากกัน เอนโค้ดเดอร์แบบส่วนเพิ่มที่ฝั่งมอเตอร์ปล่อยให้มุมเอาต์พุตไม่เป็นที่รู้จักหลังรอบจ่ายไฟ เพราะสถานะของชุดส่งกำลังอยู่นอกเหนือการรับรู้ของมัน คำถามไม่ใช่ว่ามุมถูกวัดละเอียดเพียงใด แต่คือมุมนั้นอยู่รอดหลังจากถูกปิดไฟหรือไม่ ในจุดที่เครื่องต้องการมุมเอาต์พุตทันทีเมื่อเปิดไฟ สิ่งที่ต้องการคือการจัดวางการป้อนกลับตำแหน่งแบบสัมบูรณ์ฝั่งเอาต์พุตที่ชุดขับเคลื่อนรองรับ โดยตรวจสอบกับเอกสารของผู้ผลิตสำหรับโมดูลนั้น ๆ และแม้กระนั้นระบบอาจยังต้องการการสอบเทียบ การตรวจสอบจุดอ้างอิง หรือลำดับการเริ่มทำงานภายใต้การดูแล
ระหว่างสิ่งที่มอเตอร์รายงานกับสิ่งที่ลิงก์ทำ
ระยะฟรีคือความหลวมเชิงมุมในชุดส่งกำลัง และมันคือตัวเลขที่ทำให้ความละเอียดของเอนโค้ดเดอร์อยู่ในมุมมองที่ถูกต้อง คู่ AKH70 เผยแพร่ 12 arcmin AK70-9 V3.0 เผยแพร่ 18 arcmin และ AK70-10 KV100 เผยแพร่ 0.2° ส่วน AKE50-8 KV110 เผยแพร่ 9 arcmin แต่ละตัวเลขถูกอ้างอิงพร้อมหน่วยที่หน้าของตนเองใช้ เพราะแต่ละหน้าไม่ตกลงกันเรื่องหน่วย
แถบความหลวมกว้างกว่าขั้นมาก
นำตัวเลขเหล่านั้นไปเทียบกับจำนวนเคานต์ที่คำนวณไว้ก่อนหน้า ข้อต่อที่มีระยะฟรี 12 arcmin มีความหลวมเชิงมุม 0.2° เซ็นเซอร์ 14 บิตฝั่งมอเตอร์ที่อยู่หลังขั้นทด 10:1 แยกแยะได้ประมาณ 0.0022° ที่เอาต์พุต และเซ็นเซอร์ 21 บิตฝั่งเอาต์พุตแยกแยะได้ประมาณ 0.000172° ความหลวมนั้นหยาบกว่าตัวเลขแรกประมาณสองระดับและหยาบกว่าตัวเลขที่สองสามระดับ ไม่ว่าอะไรจะเป็นตัวจำกัดความสามารถในการทำซ้ำในข้อต่อนั้น มันไม่ใช่จำนวนเคานต์
นี่คือเหตุผลที่ความละเอียดของเอนโค้ดเดอร์ที่ถูกอ้างอิงเพียงลำพังทำให้เข้าใจผิด เซ็นเซอร์ที่ละเอียดขึ้นวัดเพลามอเตอร์ได้แม่นยำขึ้นในขณะที่เอาต์พุตยังคงอิสระที่จะอยู่ที่ใดก็ได้ภายในแถบระยะฟรี และเซ็นเซอร์ตัวที่สองก็ไม่ได้ลดแถบนั้นลงด้วย สิ่งที่เอนโค้ดเดอร์ฝั่งเอาต์พุตทำคือทำให้แถบนั้นสังเกตได้ เพื่อให้ตัวควบคุมเห็นความแตกต่างระหว่างตำแหน่งเอาต์พุตที่สั่งกับตำแหน่งเอาต์พุตจริง การสังเกตความแตกต่างนั้นไม่เหมือนกับการชดเชยมัน ว่าลูปจะสามารถแก้ไขได้หรือไม่ขึ้นอยู่กับการออกแบบการควบคุม แบนด์วิดท์ อัตราการสุ่มตัวอย่าง และโหลด
การเลือกอัตราทดเป็นการตัดสินใจของตัวมันเองและไม่ได้ถูกทบทวนที่นี่ การแลกเปลี่ยนของอัตราทดต่ำถูกวางไว้ใน แอคชูเอเตอร์ QDD: สิ่งที่อัตราทด 8:1 มอบให้ ความละเอียดของเอนโค้ดเดอร์มีปฏิสัมพันธ์กับการเลือกนั้นแต่ไม่ได้แทนที่มัน
จุดที่ความละเอียดของเอนโค้ดเดอร์ที่เพิ่มเข้ามาไม่ช่วยอีกต่อไป
ความละเอียดและความสามารถในการทำซ้ำเป็นปริมาณต่างกัน และช่องว่างระหว่างทั้งสองคือจุดที่ความละเอียดของเอนโค้ดเดอร์ที่เพิ่มเข้ามาไม่ให้ผลตอบแทนอีกต่อไป ความละเอียดคือการเปลี่ยนแปลงที่เล็กที่สุดที่เซ็นเซอร์สามารถรายงานได้ ความสามารถในการทำซ้ำคือการกระจายของตำแหน่งที่ข้อต่อกลับมาจริง ๆ ภายใต้คำสั่งเดียวกันและโหลดเดียวกัน สิ่งแรกถูกกำหนดโดยเซ็นเซอร์ สิ่งที่สองถูกกำหนดโดยระยะฟรี ความยืดหยุ่นเชิงกล แรงเสียดทาน สถานะทางความร้อน และวิธีที่โหลดถูกเชื่อมต่อ
หลังจากจุดหนึ่ง เซ็นเซอร์จะเลิกเป็นองค์ประกอบที่หยาบที่สุดในห่วงโซ่ เมื่อหนึ่งเคานต์ละเอียดกว่าความหลวมเชิงมุมมาก การเพิ่มความละเอียดที่ระบุไว้เพียงอย่างเดียวก็ไม่น่าจะปรับปรุงความสามารถในการทำซ้ำในระดับระบบได้อย่างมีนัยสำคัญ ผลลัพธ์ยังคงขึ้นอยู่กับความแม่นยำของเซ็นเซอร์ สถาปัตยกรรมการควบคุม ความยืดหยุ่นเชิงกล แรงเสียดทาน และสภาวะการทดสอบ นี่คือเหตุผลว่าทำไมคำถามที่มีประโยชน์ไม่ใช่ว่าโมดูลมีความละเอียดของเอนโค้ดเดอร์มากเพียงใด แต่องค์ประกอบใดในห่วงโซ่ที่กำลังเป็นองค์ประกอบที่หยาบที่สุด
การคำนวณเป็นกรอบให้การเปรียบเทียบนั้น ที่ 12 arcmin แถบกว้าง 0.2° โดยสมมติว่าทั้งสองตัวเลขตั้งอยู่บนนิยามเดียวกันของระยะฟรี ความละเอียดของเอนโค้ดเดอร์ 21 บิตที่เอาต์พุตคิดเป็นประมาณ 0.000172° ต่อเคานต์ภายในแถบนั้น นี่คือการเปรียบเทียบระหว่างค่าการเพิ่มจากการแบ่งระดับกับตัวเลขระยะฟรีที่เผยแพร่ ไม่ใช่การวัดว่าข้อต่อกลับมาใกล้ตำแหน่งที่สั่งเพียงใด
ยังมีข้อจำกัดที่สองซึ่งใกล้กับอิเล็กทรอนิกส์มากกว่า ความละเอียดของเอนโค้ดเดอร์เป็นข้อความเกี่ยวกับเซ็นเซอร์ ไม่ใช่เกี่ยวกับระดับสัญญาณรบกวนพื้นฐานที่ป้อนให้มัน เคานต์ที่ละเอียดกว่าสัญญาณรบกวนทางไฟฟ้าในเส้นทางป้อนกลับจะรายงานสัญญาณรบกวนแทนการเคลื่อนที่ และตัวควบคุมที่ไล่ตามสัญญาณรบกวนนั้นจะเกิดการแกว่ง ในจุดที่เอกสารสเปกกับพฤติกรรมที่วัดได้ขัดแย้งกัน พฤติกรรมที่วัดได้คือสิ่งที่สำคัญ
ขนาดของแรงบิดและภาระทางความร้อนเป็นผู้ตัดสินตัวโมดูลเอง และนั่นเป็นขั้นการเลือกขนาดที่แยกต่างหาก ดู วิธีเลือกแอคชูเอเตอร์หุ่นยนต์แรงบิดสูง การป้อนกลับควรถูกกำหนดเคียงข้างการตัดสินใจนั้น ไม่ใช่แทนที่มัน และความละเอียดของเอนโค้ดเดอร์ไม่ควรถูกทำให้เหมาะสมอย่างโดดเดี่ยว
เมื่อใดที่เซ็นเซอร์ตัวที่สองคุ้มกับค่าใช้จ่าย
มีกรณีที่เซ็นเซอร์ตัวที่สองได้ที่ของมันทันที ข้อต่อที่ต้องตื่นขึ้นมาแล้วรู้มุมเอาต์พุตของตน ข้อต่อที่คาดว่าชุดส่งกำลังจะสึกหรอ และที่ซึ่งตัวควบคุมมิฉะนั้นก็จะเชื่ออัตราทดเดิมต่อไป และข้อต่อที่เส้นทางโหลดมีองค์ประกอบที่ยืดหยุ่นอยู่ระหว่างโมดูลกับลิงก์ ในแต่ละกรณีผลได้เหมือนกัน คือ ตัวควบคุมหยุดเดาว่าชุดส่งกำลังกำลังทำอะไร และไม่มีปริมาณความละเอียดของเอนโค้ดเดอร์ที่เพิ่มที่ฝั่งมอเตอร์ใดมาทดแทนสิ่งนั้นได้
จับคู่การป้อนกลับกับงาน
สามกรณีโหลดดึงไปสามทิศทาง และตัวเลขความละเอียดของเอนโค้ดเดอร์เดียวกันไม่ได้ให้บริการทั้งสามอย่างเท่าเทียมกัน สิ่งที่เปลี่ยนไประหว่างกรณีเหล่านั้นไม่ใช่จำนวนเคานต์มากนัก แต่เป็นว่าความคลาดเคลื่อนใดที่เด่นกว่า
โมดูลข้อต่อแบบมีชุดเกียร์
สำหรับข้อต่อขาหรือข้อต่อแขนกลที่อยู่หลังขั้นเกียร์ดาวเคราะห์ เอนโค้ดเดอร์ข้อต่อหุ่นยนต์ที่ฝั่งเอาต์พุตคือตัวที่สำคัญ เพราะชุดส่งกำลังเป็นแหล่งความคลาดเคลื่อนที่เด่นกว่า AKH70-48 มีอัตราทด 48:1 และเผยแพร่ 21 บิตบนทั้งสองลูป AKH70-16 มีอัตราทด 16:1 พร้อมคู่เดียวกัน ความละเอียดของเอนโค้ดเดอร์ที่ฝั่งมอเตอร์ของข้อต่อแบบนี้เป็นเรื่องรองเมื่อเทียบกับการรู้ว่าเอาต์พุตอยู่ที่ใดจริง โมดูลในกลุ่มนี้ถูกระบุอยู่ภายใต้ แอคชูเอเตอร์หุ่นยนต์ และบริบทการใช้งานของกลุ่มนี้อยู่กับ โมดูลข้อต่อ
ชุดขับล้อ
ชุดขับล้อผ่อนปรนกับมุมเอาต์พุตมากกว่าข้อต่อ เพราะโหลดเป็นการหมุนอย่างต่อเนื่องมากกว่าท่าทางที่ถูกยึดไว้ สิ่งที่ควบคุมที่นั่นคือโหลดที่ดุมล้อรับ ซึ่งเป็นขั้นการเลือกขนาดต่างหาก โหลดในแนวรัศมีที่ดุมล้อถูกครอบคลุมใน มอเตอร์ BLDC สำหรับหุ่นยนต์ล้อ: การจัดวางชุดขับ ภาระงาน และชุดลดรอบ ข้อจำกัดด้านแรงดันบัสสำหรับกลุ่มนี้ถูกวางไว้ใน แอคชูเอเตอร์หุ่นยนต์ 48 V: รุ่น ประโยชน์ และข้อจำกัดของระบบ
การขับตรงและการออกแบบไร้เฟรม
เอากระปุกเกียร์ออกไปแล้วเหตุผลก็เปลี่ยนไป มอเตอร์ไร้เฟรมเชื่อมโรเตอร์เข้ากับโหลดโดยไม่มีการทด จึงไม่มีความคลาดเคลื่อนของการส่งกำลังให้แยกออก และไม่มีอัตราทดให้คูณจำนวนเคานต์ RI80 V2.0 แบบอินรันเนอร์ไร้เฟรมไม่เผยแพร่แถวเอนโค้ดเดอร์เลย โดยมีการรวมเซ็นเซอร์ฮอลล์เสนอเป็นตัวเลือกและความสูงโรเตอร์เพิ่มขึ้น 2 mm เพื่อให้เหมาะกับการจัดแนวเซ็นเซอร์ฮอลล์ CubeMars อธิบายการจัดวางแบบไร้เฟรมว่าปล่อยหน้าแปลนรองรับ อินเทอร์เฟซการขับ และที่ยึดเอนโค้ดเดอร์ให้ผู้ออกแบบเครื่องจักร เซ็นเซอร์กลายเป็นการตัดสินใจในการออกแบบเครื่องจักรมากกว่าสเปกของโมดูล และความละเอียดของเอนโค้ดเดอร์กลายเป็นคุณสมบัติของเอนโค้ดเดอร์ที่ผู้ออกแบบเลือกติดตั้ง
โมดูลในกลุ่มขับตรงกึ่งหนึ่ง รวมถึง AKE50-8 ถูกระบุอยู่ภายใต้ แอคชูเอเตอร์ QDD และกลุ่มไร้เฟรมภายใต้ มอเตอร์แรงบิดไร้เฟรม การเปรียบเทียบที่กว้างขึ้นของโมเดลไร้เฟรมมีอยู่ใน มอเตอร์แรงบิดไร้เฟรม: เปรียบเทียบ 12 รุ่น จากระดับเริ่มต้นถึงระดับสมรรถนะสูง
คำถามที่พบบ่อย
ข้อต่อหุ่นยนต์ต้องการความละเอียดของเอนโค้ดเดอร์เท่าใดกันแน่
มากพอที่หนึ่งเคานต์จะละเอียดกว่าความคลาดเคลื่อนที่ส่วนที่เหลือของห่วงโซ่นำเข้ามา และไม่มากไปกว่านั้น ในข้อต่อแบบมีชุดเกียร์ที่มีระยะฟรี 12 arcmin ความหลวมของชุดส่งกำลังอยู่ราว 0.2° ซึ่งหยาบกว่าขั้นที่เซ็นเซอร์ใดในช่วงนี้สร้างที่เอาต์พุตมาก เมื่อใดก็ตามที่ความละเอียดของเอนโค้ดเดอร์ละเอียดกว่าความหลวมมาก บิตที่เพิ่มเข้ามาเพียงลำพังก็ไม่น่าจะเปลี่ยนสิ่งที่ข้อต่อสามารถทำซ้ำได้
ความละเอียดของเอนโค้ดเดอร์ที่สูงขึ้นทำให้ข้อต่อแม่นยำขึ้นหรือไม่
ไม่ใช่ด้วยตัวมันเอง ความละเอียดของเอนโค้ดเดอร์กำหนดการเปลี่ยนแปลงที่เล็กที่สุดที่เซ็นเซอร์สามารถรายงานได้ ส่วนความแม่นยำที่โหลดถูกตัดสินโดยระยะฟรี ความยืดหยุ่น แรงเสียดทาน และสถานะทางความร้อน เซ็นเซอร์ที่ละเอียดขึ้นบนเพลามอเตอร์วัดมอเตอร์ได้แม่นยำขึ้นในขณะที่เอาต์พุตยังคงอิสระที่จะอยู่ที่ใดก็ได้ภายในแถบระยะฟรี
ความแตกต่างระหว่างเอนโค้ดเดอร์เดี่ยวกับเอนโค้ดเดอร์คู่คืออะไร
เซ็นเซอร์เดี่ยวบนเพลามอเตอร์ทำให้ตัวควบคุมอนุมานตำแหน่งเอาต์พุตได้โดยการหารมุมมอเตอร์ด้วยอัตราทด เซ็นเซอร์ตัวที่สองบนเพลาเอาต์พุตวัดตำแหน่งเอาต์พุตโดยตรง AK70-9 V3.0 เผยแพร่เอนโค้ดเดอร์สองตัวที่ 21 บิตต่อตัว AK70-10 KV100 เผยแพร่หนึ่งตัวที่ 14 บิต โดยแถวริงชั้นนอกว่าง
เอนโค้ดเดอร์แบบสัมบูรณ์ขจัดความจำเป็นในการกลับจุดอ้างอิงของข้อต่อหลังสูญเสียไฟฟ้าหรือไม่
มันขจัดความจำเป็นในการกลับจุดอ้างอิงของเพลาที่มันวัด CubeMars ระบุว่าตำแหน่งเอาต์พุตถูกรักษาไว้หลังจากสูญเสียไฟฟ้าบนคู่ AKH70 และ AK70-9 V3.0 ซึ่งทั้งสองมีการตรวจจับฝั่งเอาต์พุต แต่แถวที่เผยแพร่สำหรับโมดูลเหล่านั้นไม่ระบุว่าเซ็นเซอร์เป็นแบบสัมบูรณ์หรือแบบส่วนเพิ่ม โมดูลที่มีเซ็นเซอร์ฝั่งมอเตอร์เท่านั้นไม่สามารถกล่าวอ้างเดียวกันเกี่ยวกับเอาต์พุตได้ เพราะสถานะของชุดส่งกำลังหลังรอบจ่ายไฟอยู่นอกเหนือการรับรู้ของมัน
ระยะฟรีดึงอะไรไปจากความละเอียดของเอนโค้ดเดอร์มากเพียงใด
ระยะฟรีไม่ได้ลดความละเอียดของเอนโค้ดเดอร์ แต่มันอยู่ภายนอกมัน ตัวเลขระยะฟรีที่เผยแพร่ในช่วงนี้อยู่ระหว่าง 9 arcmin บน AKE50-8 ถึง 18 arcmin บน AK70-9 V3.0 เทียบกับขั้นที่ฝั่งเอาต์พุตในระดับ 0.000172° สำหรับเซ็นเซอร์เอาต์พุต 21 บิต ความหลวมเป็นตัวเลขที่หยาบกว่าหลายระดับ และจึงเป็นตัวที่กำหนดสิ่งที่ข้อต่อสามารถทำซ้ำได้
การกำหนดการป้อนกลับมาหลังการกำหนดโมดูล คือ แรงบิด อัตราทด มวล และแรงดันบัสก่อน แล้วจึงเป็นเซ็นเซอร์ที่วัดสิ่งที่เหลืออยู่ ความละเอียดของเอนโค้ดเดอร์ไม่ควรถูกทำให้เหมาะสมอย่างโดดเดี่ยว แต่มันอยู่คู่กับประสิทธิภาพการจัดตำแหน่งเป้าหมาย ตำแหน่งของการป้อนกลับ ลักษณะของชุดส่งกำลัง และสถาปัตยกรรมการควบคุม สำหรับการใช้งานที่ต้องการการควบคุมที่ละเอียดที่ความเร็วต่ำหรือมุมเอาต์พุตที่ทราบเมื่อเปิดไฟ สถาปัตยกรรมการป้อนกลับเป็นข้อกำหนดในสิทธิของมันเองมากกว่ารายละเอียดสุดท้าย โมดูลสามารถถูกกรองด้วยตัวเลขทางกลเหล่านั้นได้ใน การเลือก และเปรียบเทียบเคียงกันได้ใน เปรียบเทียบผลิตภัณฑ์ การอภิปรายที่กว้างขึ้นเกี่ยวกับโมดูลข้อต่อแบบรวมมีอยู่ใน แอคชูเอเตอร์หุ่นยนต์: วิธีเลือกแอคชูเอเตอร์แบบรวมสำหรับข้อต่อหุ่นยนต์