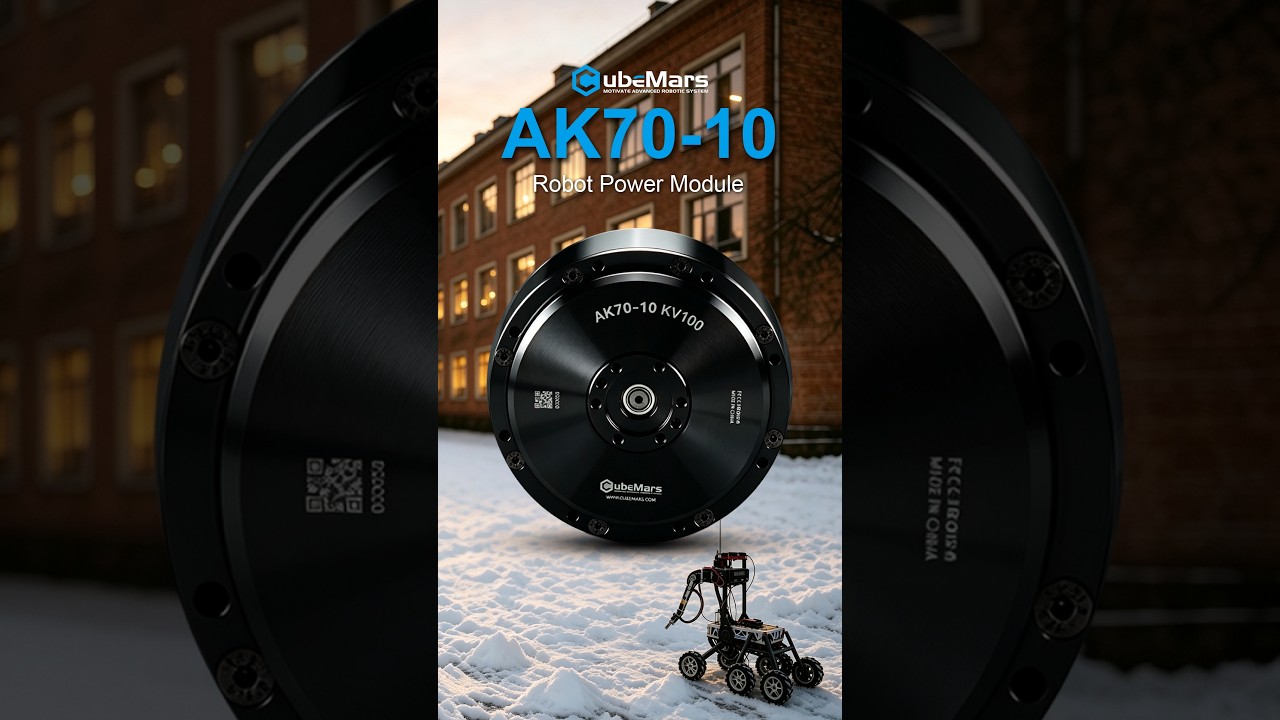
CubeMars 发布了一段简短的展示视频,将 AK70-10 KV100 机器人执行器置于动态机器人应用之中。这段 48 秒的片段属于紧凑的产品展示而非教程:画面呈现执行器的实际运行状态,重点在于紧凑、高集成的机械设计与 10:1 行星减速的组合。
本文梳理视频所呈现的内容、CubeMars 在自家描述中提出的主张、AK70-10 KV100 的经验证规格,以及这一类执行器为何适用于四足机器人、外骨骼及其他动态运动系统。
视频内容
该视频于 2026 年 9 月 16 日发布在 CubeMars 官方 YouTube 频道,时长 48 秒,以 “从动态运动到敏捷机器人” 为标题呈现运行中的 AK70-10。画面聚焦执行器本身而非整机:这是一支围绕模块紧凑、高集成结构与 10:1 行星齿轮减速构建的产品展示。
对工程师而言,这类片段的价值在于集成语境——将电机、减速箱、驱动器和编码器整合于同一壳体的 89 mm 级一体化执行器在实际驱动时表现如何,仅凭数据表格难以判断。
原始视频
来源:CubeMars 官方 YouTube 频道
视频: 看 CubeMars AK70-10 如何以紧凑结构驱动动态机器人应用
产品聚焦:CubeMars AK70-10 KV100
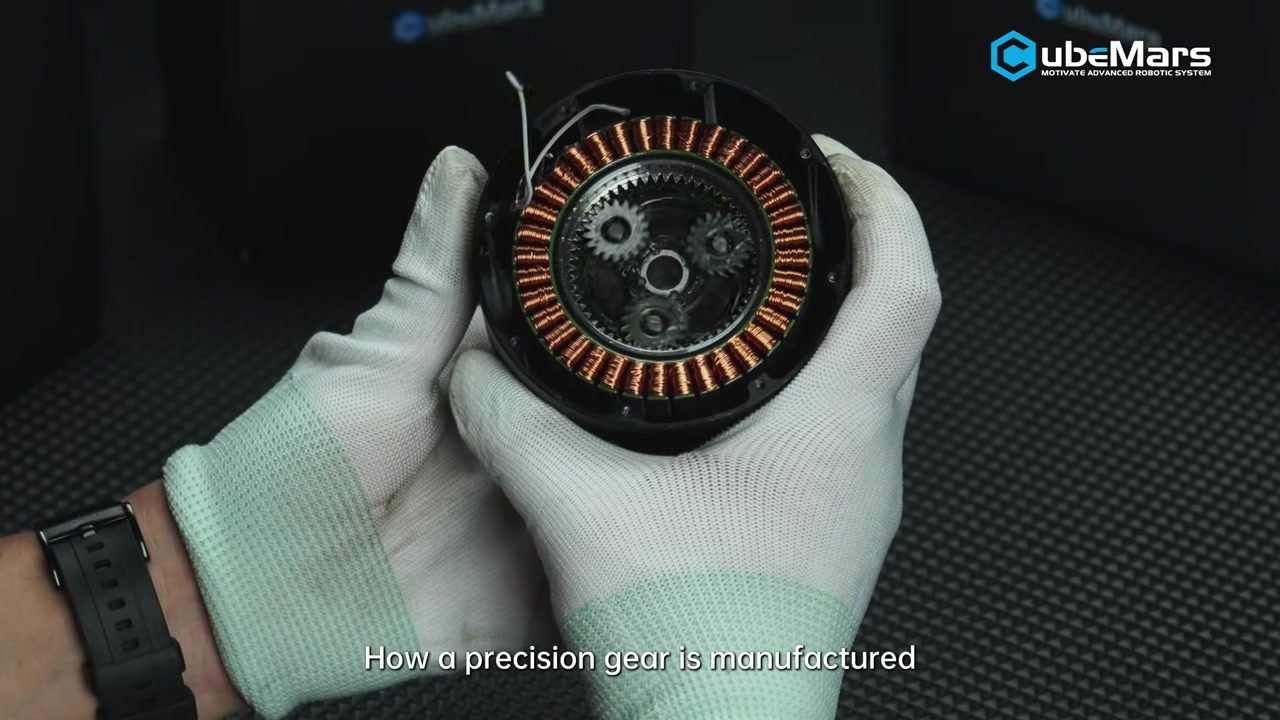
AK70-10 KV100 是 CubeMars AK 系列的集成式机器人执行器。根据CubeMars 官方产品页,该模块将高性能无刷直流电机、10:1 行星减速箱、驱动板与编码器整合在 Ø89 × 50.25 mm 的单一壳体内。模块支持多环控制(位置、速度、转矩与 MIT hybrid mode),采用带自动 PID 参数辨识的即插即用连接器,并内置过流、过压/欠压与过热保护。
CubeMars 在视频中的表述
以下要点来自官方视频描述,属于 CubeMars 的主张,而非独立测试结论:
- 紧凑、高集成设计,配备 10:1 行星减速 - 视频主打的机械层面主张。
- 高转矩密度 - 被作为该模块适配动态机器人应用的原因。
- 响应迅速的运动控制 - 视频展示执行器在动态运动中受驱运行。
- 良好的反向驱动性 - 作为模块特性提出;官方规格表列出的反向驱动转矩为 0.48 Nm。
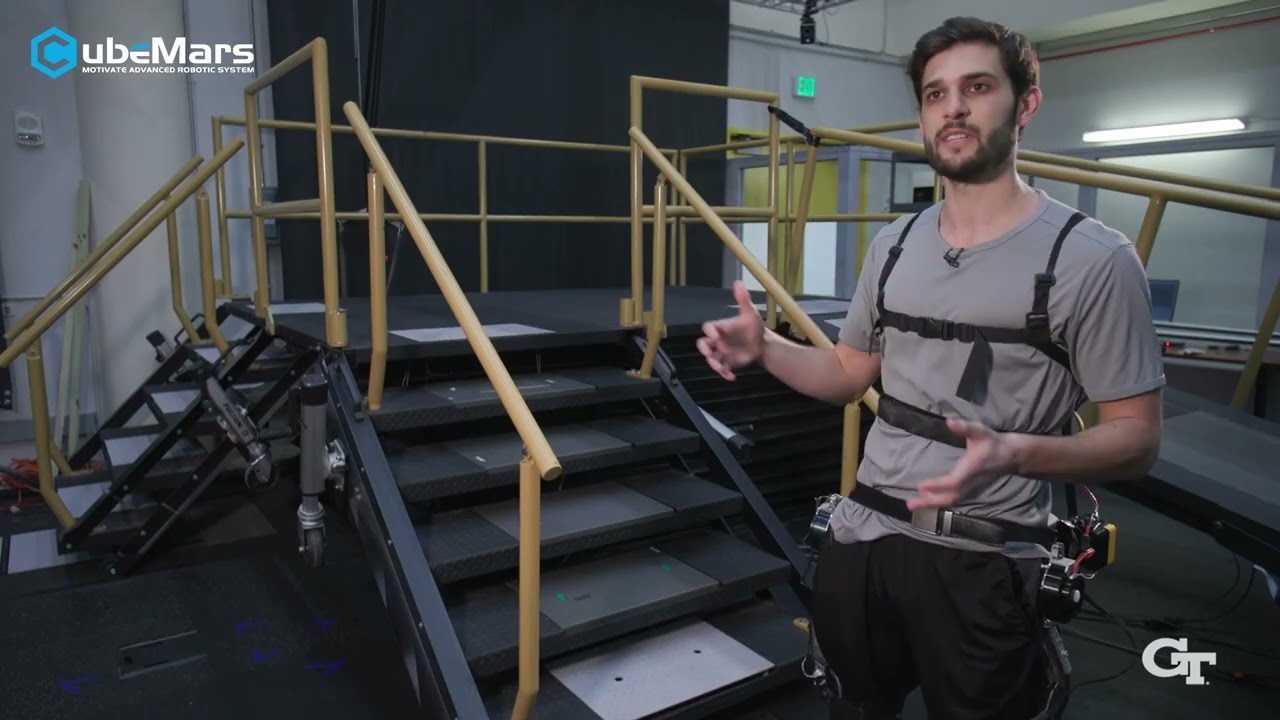
- 目标应用 - CubeMars 将四足机器人与外骨骼列为 AK70-10 面向的高要求应用。
应用与工程背景
动态足式与可穿戴系统对关节执行器提出一组特定要求:低输出转速下的高转矩、可装入肢体或关节内部的紧凑外形、高速运动时仍能保持可控的足够小的反射惯量,以及实现柔顺交互所需的反向驱动能力。10:1 行星减速级介于高柔顺腿部常用的准直驱减速比与更慢、更重关节所用的高减速比之间——它以牺牲部分透明性为代价,从同样的电机体积中获得显著更高的转矩输出。
AK70-10 KV100 的额定电压为 24/48 V,这是四足机器人与外骨骼平台最常见的供电范围。8.3 Nm 额定转矩与 24.8 Nm 峰值转矩使其处于中等负载关节级别:更适合较大型四足机器人的腿部以及髋、膝助力,而非小型高速关节。
产品规格
| 规格 | 详情 |
|---|---|
| 制造商 | CubeMars |
| 产品 | AK70-10 KV100 机器人执行器 |
| 类别 | 集成式机器人执行器(AK 系列) |
| 额定电压 | 24/48 V |
| 额定功率 | 230 W |
| 额定扭矩 | 8.3 Nm |
| 峰值扭矩 | 24.8 Nm |
| 额定转速 | 148/310 rpm |
| 空载转速 | 240/480 rpm |
| 减速比 | 10:1 行星减速 |
| 重量 | 621 g |
| 尺寸 | Ø89 × 50.25 mm |
| 编码器 | 14 位磁性编码器 |
| 反向驱动转矩 | 0.48 Nm |
| 背隙 | 0.2° |
| 驱动方式 | FOC |
| 接口 | CAN / UART |
| 标称应用 | 足式机器人、外骨骼、AGV |
所有规格均来源于 CubeMars 官方产品页。关于转矩密度、响应性与反向驱动性的表述引用自官方视频描述。
在 ToBMS 上进一步了解
- 了解 CubeMars AK70-10 KV100 机器人执行器 →
- 在 ToBMS 上查看 CubeMars 制造商资料 →
- 探索用于四足机器人的 BLDC 电机 →
- 探索用于外骨骼的 BLDC 电机 →
- 观看 CubeMars AK70-10 KV100 开箱与首次使用实测 →
关于 CubeMars
CubeMars 是专注于高集成执行器模块、无框力矩电机与云台电机的机器人品牌。该公司曾参与 MIT Mini Cheetah 项目,此后构建了覆盖广泛的 AK 系列执行器产品线,被用于全球范围内的人形机器人、四足机器人、外骨骼与机械臂研究。
结语
这段 48 秒片段是产品展示而非技术深挖,其价值正在于此:它展示了一款目录级一体化执行器在其设计目标——动态运动中的实际驱动状态。结合官方数据手册(8.3 Nm 额定、24.8 Nm 峰值、10:1 行星减速,621 g、Ø89 × 50.25 mm 壳体),工程师可据此获得评估 AK70-10 KV100 用于四足、外骨骼及类似动态运动关节的现实起点。