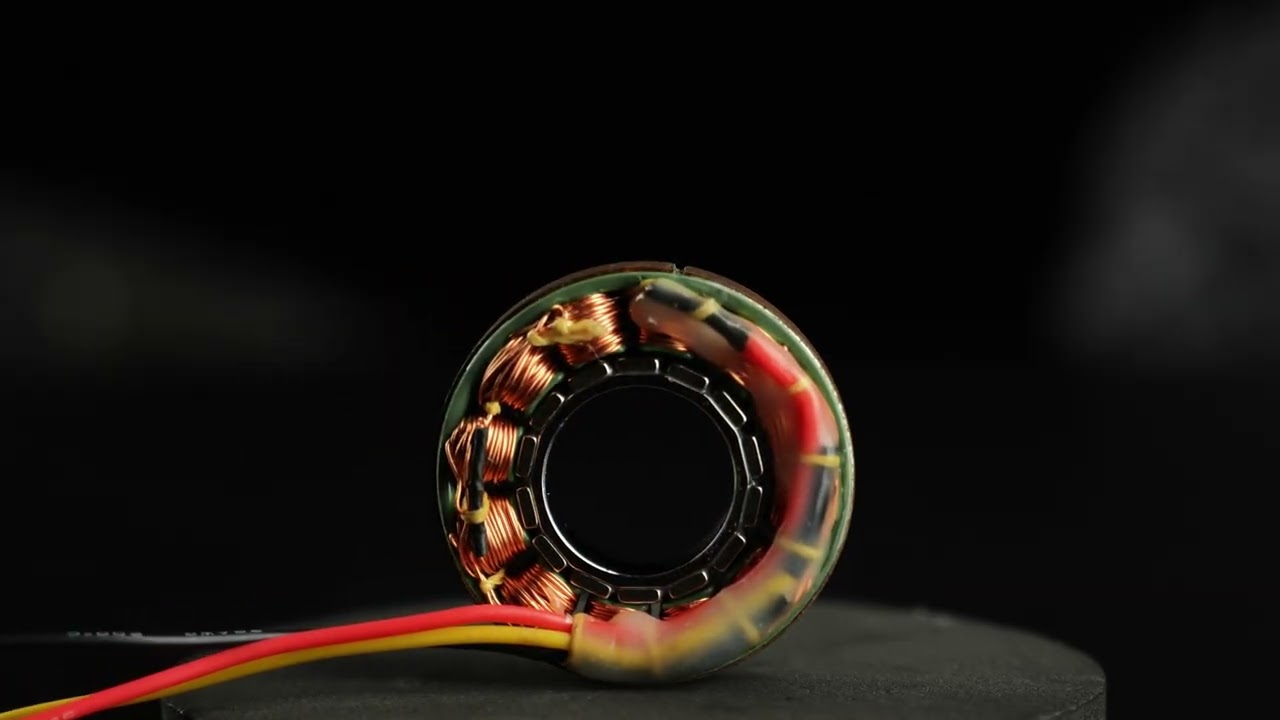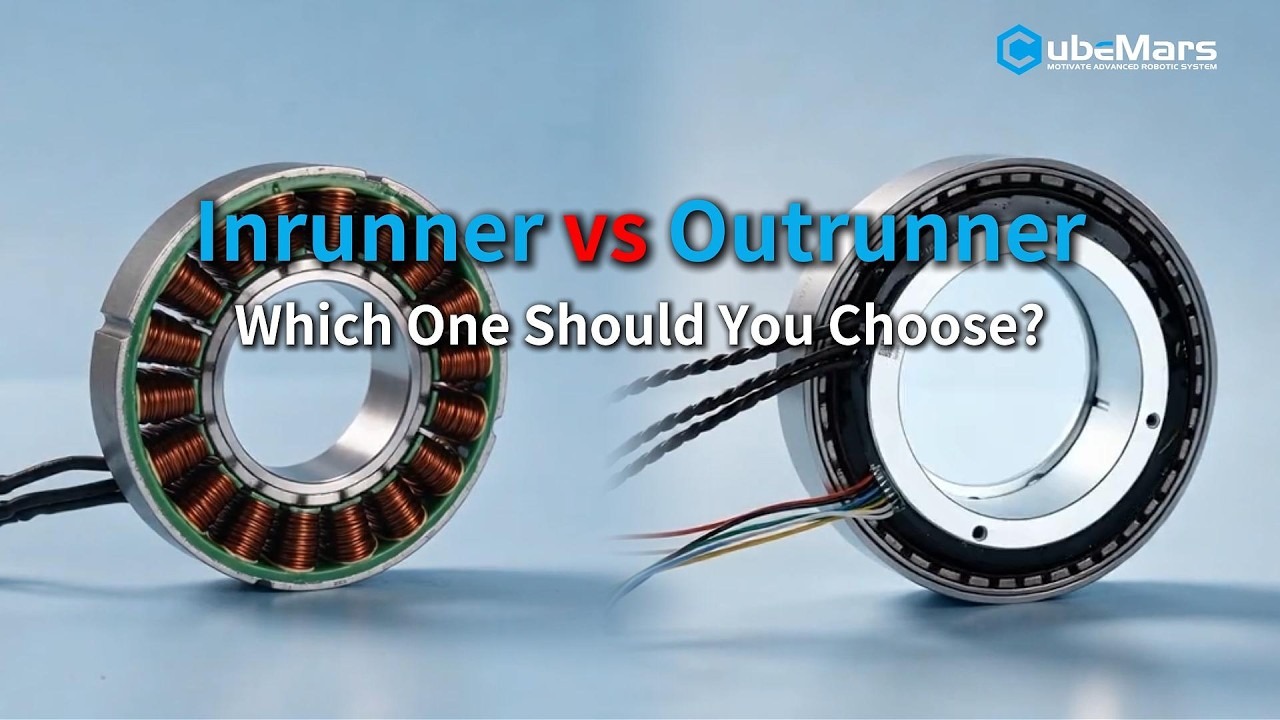
CubeMars 的无框力矩电机产品线围绕两种转子结构构建:内转子(inrunner)设计的 RI 系列 与外转子(outrunner)设计的 RO 系列。两者均以定子与转子组件的形式供货,不带机壳、轴承或输出轴,机械外廓交由整机设计方决定。本文将两个系列的制造商公开数据并列呈现,并说明每种结构适用于机器人关节的哪个位置。
视频内容
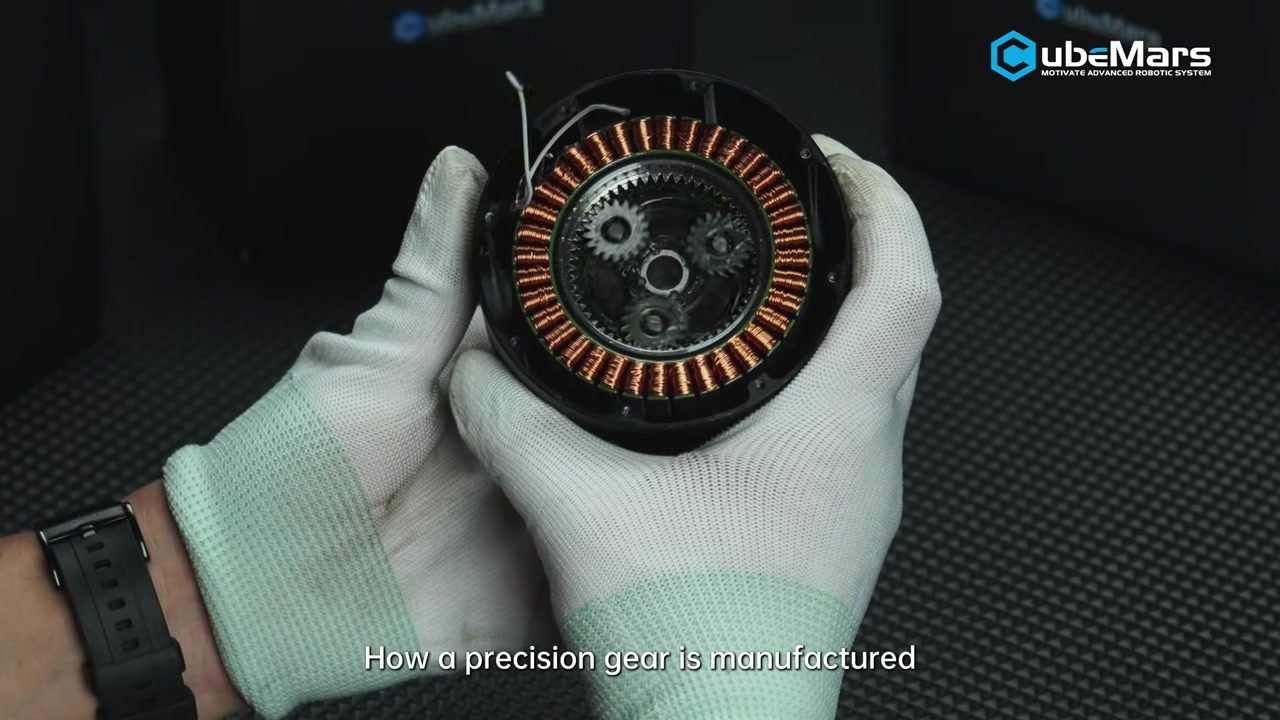
CubeMars 用 46 秒把这一选择归结为转子布局问题。内转子把定子放在外侧、转子在中心旋转,因此转动惯量更低、响应更快;制造商将其指向需要频繁启停的精密关节。外转子把定子放在中心、转子绕外侧旋转,更长的力臂使其在相同外廓内产生更大扭矩。视频最后给出选型依据:扭矩、转速、可用空间、中空轴需求与机械集成方式。
原始视频
来源: CubeMars 官方 YouTube 频道
视频: CubeMars RI 系列与 RO 系列无框力矩电机
“无框”在实际中意味着什么
无框力矩电机以两个部件出货:带绕组的定子和一个转子环,不带机壳、输出轴或轴承。该组件直接粘接或夹紧到关节结构中,因此电机的外径就是关节的外径,而旋转轴上的中空孔则保持开放,供线缆、滑环或减速机输入轴穿过。
实际结果是紧凑性和机械透明性:无需围绕减速机机壳做设计,关节刚度由承载结构决定,而不是由电机外壳决定。代价是轴承支撑、对中和散热全部转移到集成方身上。无框设计对已经掌握关节结构与热设计的团队有利,而对寻找即插即用单元的场景并不友好。
RI 系列:无框内转子力矩电机
RI 系列是产品线的内转子一侧。据制造商介绍,这些电机面向高精度机器人与工业自动化——外骨骼、四足机器人和协作机械臂——其特点是高扭矩密度、低齿槽转矩,以及低至 0.01° 的控制分辨率。宽度与厚度针对紧凑安装空间设计,整个系列支持定制。
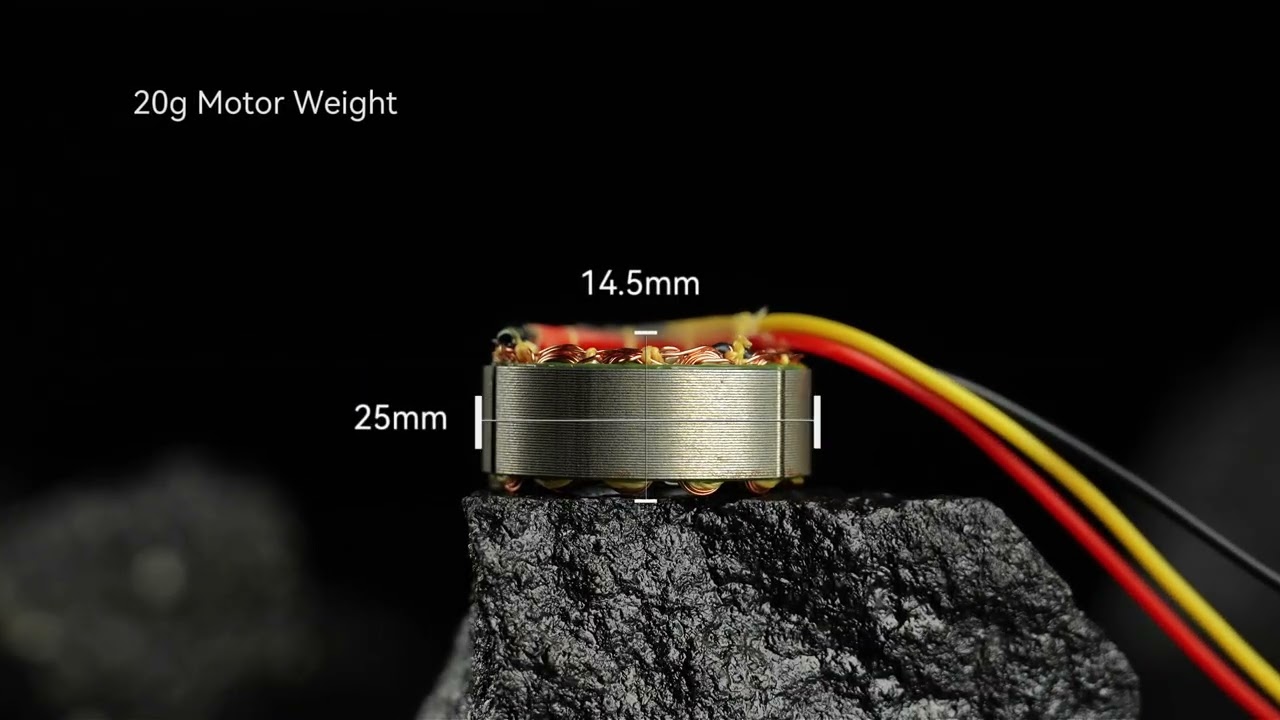
下表对比了 7 款 RI 型号,重量从 20 g 到 500 g,峰值扭矩从 72 mN·m 到 4.95 N·m。孔径随机座号稳步增大,从 RI20 的 11.6 mm 到 RI100 的 45 mm——这个参数通常决定了某个关节能否让线束从电机内部穿过。
| 型号 | 尺寸 | 孔径 / 中空轴 | 重量 | 峰值扭矩 |
|---|---|---|---|---|
| RI20 KV600 | Ø25 × 14.5 mm | 11.6 mm | 20 g | 72 mN·m |
| RI30 KV260 | Ø38 × 14 mm | 17 mm | 40 g | 230 mN·m |
| RI50 KV100 | Ø54 × 27 mm | 22 mm | 180.8 g | 1.67 N·m |
| RI60 KV120 | Ø60 × 23 mm | 30 mm | 155.9 g | 1.63 N·m |
| RI70 KV95 | Ø76 × 24 mm | 38 mm | 270.4 g | 2.68 N·m |
| RI80 V2.0 KV75 | Ø85 × 27 mm | 40.5 mm | 411 g | 4.1 N·m |
| RI100 KV105 | Ø104 × 26 mm | 45 mm | 500 g | 4.95 N·m |
规格为制造商在其产品页面上公开的数据。孔径依型号不同,以贯穿孔径或中空轴径标注。
RO 系列:无框外转子力矩电机
RO 系列采取相反的思路:转子在定子外侧旋转。CubeMars 将该产品线的定位侧重于大中空孔径的机器人应用,并把每个尺寸分为两种配置:带霍尔传感器的 标准型 与不带霍尔传感器的 Lite 型。这个区分在集成阶段很关键,因为启动时换向需要位置反馈的关节必须选用带霍尔的配置。
下表列出 5 款 RO 型号,从 60 g 的 RO40 Lite 到 710 g 的 RO100。峰值扭矩从 0.6 N·m 到 12 N·m,公开的空载转速随机座号增大而下降,从 RO60 的 5520 rpm 降至 RO100 的 2550 rpm——这是较大、较高扭矩型号 KV 更低的必然结果。
| 型号 | 尺寸 | 重量 | 峰值扭矩 | 空载转速 | 配置 |
|---|---|---|---|---|---|
| RO40 KV140 Lite | Ø46.3 × 13 mm | 60 g | 0.6 N·m | 3400 rpm | Lite(无霍尔) |
| RO50 KV108 Lite | Ø61.7 × 14.5 mm | 105 g | 0.9 N·m | 2600 rpm | Lite(无霍尔) |
| RO60 KV115 Standard | Ø73.8 × 23 mm | 248 g | 2.4 N·m | 5520 rpm | 标准型(带霍尔) |
| RO80 KV105 Standard | Ø92.6 × 26.4 mm | 352 g | 4 N·m | 5040 rpm | 标准型(带霍尔) |
| RO100 KV55 Standard | Ø113.5 × 36.2 mm | 710 g | 12 N·m | 2550 rpm | 标准型(带霍尔) |
规格为制造商在其产品页面上公开的数据。“标准型”与“Lite”分别表示带霍尔与不带霍尔的配置。
内转子还是外转子:两种结构的差异
两个系列之间的选择,主要是关节能容纳哪种物理外廓的问题。内转子把旋转质量集中在轴心附近,转子惯量低,适合需要快速加速的关节;公开的 RI 数据体现了这一点,最大的 RI 型号在 500 g 下达到 4.95 N·m。外转子把转子布置在更大的半径上,有利于低速下的扭矩输出——RO100 可输出 12 N·m,约为 RI100 峰值的 2.5 倍,重量为 710 g。
| 项目 | RI100 KV105 | RO100 KV55 |
|---|---|---|
| 转子布局 | 内转子 | 外转子 |
| 外径 | 104 mm | 113.5 mm |
| 轴向长度 | 26 mm | 36.2 mm |
| 重量 | 500 g | 710 g |
| 峰值扭矩 | 4.95 N·m | 12 N·m |
| 孔径 | 45 mm | 大中空孔 |
| 换向反馈 | 依型号而定 | 标准型带霍尔 |
数据为制造商公开值。两款型号分别为各自系列中的最大型号,并非可直接互换的替代品。
轴向长度是第二个决定性数值。RI 系列保持纤薄——全系列 13 mm 到 27 mm——适合电机必须隐藏在肢体节段内部的关节。RO 产品线更厚,RO100 的 36.2 mm 要求的轴向空间通常超过紧凑腕部或踝部能提供的范围。
各系列的适用位置
两个系列面向同一大类设备,但公开的尺寸把它们推向不同的关节。RI 产品线薄且小孔径型号齐全,适合轻量且空间受限的关节:20 g 与 40 g 的 RI20 和 RI30 自然适用于 外骨骼 髋关节,以及每一克都由穿戴者或载荷预算承担的小型四足机器人腿部。更大的 RI 型号进入协作机械臂的关节轴,RI100 的 45 mm 孔径为必须穿过旋转关节的线束留出空间。
RO 产品线集中在以轴向空间换取扭矩和大贯穿孔的关节上。协作机械臂 的基座轴、大型 四足机器人 的髋关节,或同时需要扭矩与布线间隙的外骨骼关节,都是标准型的典型适用场景。60 g 与 105 g 的 Lite 配置则适用于无需霍尔反馈即可换向、且对重量敏感的关节。
集成注意事项
决定多数无框安装的有三点。第一是换向反馈:RO 标准型带霍尔传感器,Lite 型不带,因此启动时需要转子位置的控制器必须匹配正确的配置。第二是孔径——它必须让关节实际使用的线束、滑环或减速机轴通过,而 RI 系列公开的孔径范围为 11.6 mm 到 45 mm。第三是热路径。没有机壳,定子的热量必须通过其所粘接的结构体散出,因此安装面成为热设计的一部分。
在 ToBMS 上查看
本文涉及的型号如下,可并排比较:
- CubeMars RI50 KV100 无框内转子力矩电机
- CubeMars RI80 V2.0 KV75 无框内转子力矩电机
- CubeMars RI100 KV105 无框内转子力矩电机
- CubeMars RO50 KV108 Lite 无框力矩电机
- CubeMars RO100 KV55 标准型无框力矩电机
无框力矩电机分类当前收录的机型中有 12 款属于 RI 系列与 RO 系列,完整产品线由 CubeMars 发布。
结论
RI 系列与 RO 系列由同一家制造商覆盖两种标准无框结构,这使得对比格外清晰:同一品牌、同一公开数据格式,以及薄而轻的内转子设计与以轴向长度换取扭矩和孔径的外转子设计之间的明确分工。对于轴向预算紧张的关节,RI 系列是自然的起点。对于更需要扭矩和布线间隙而非纤薄的关节,RO 系列——尤其是带霍尔的标准型——是更合适的起点。