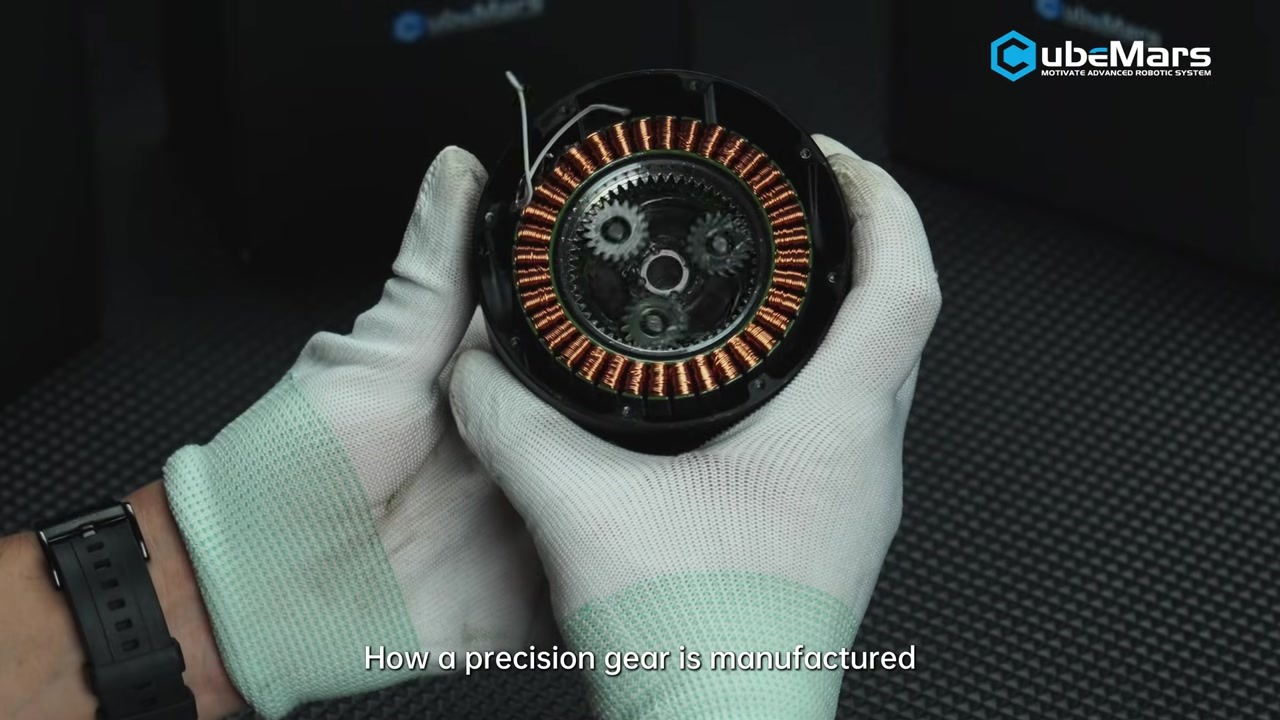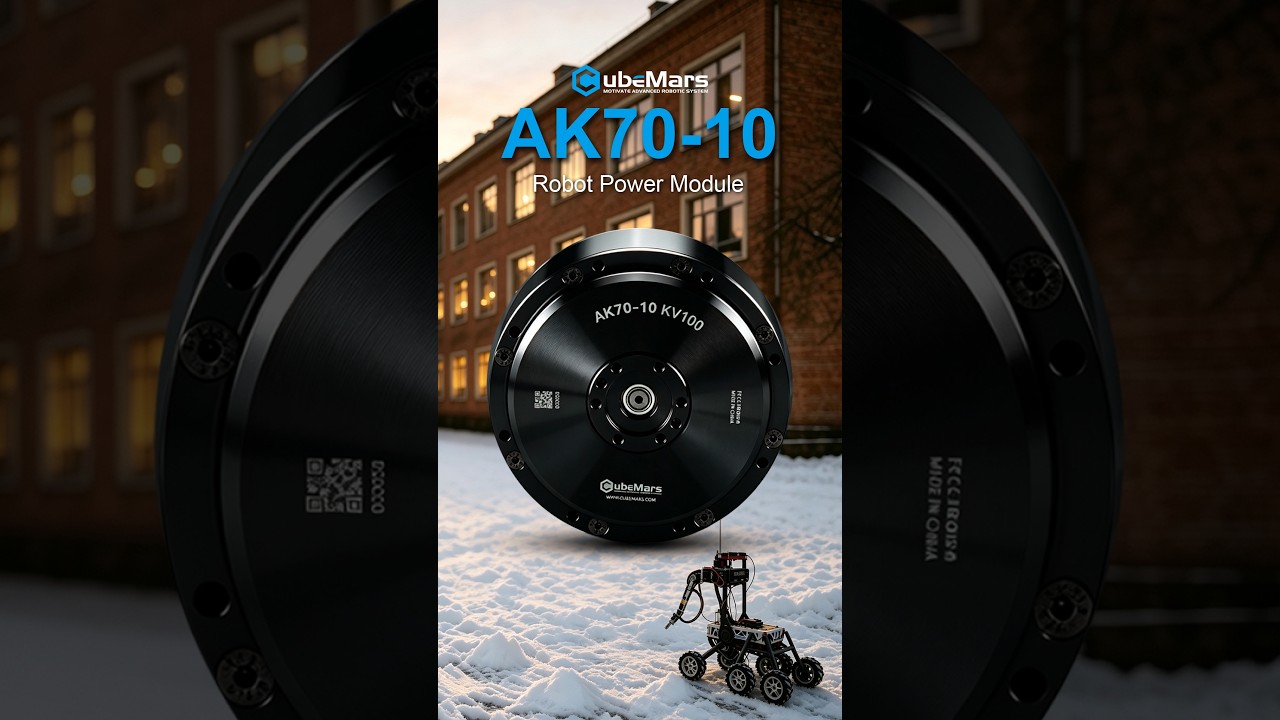
CubeMars は、AK70-10 KV100 ロボット用アクチュエータを動的なロボット用途のなかで紹介する短いショーケース動画を公開しました。48 秒のクリップはチュートリアルというよりコンパクトな製品紹介であり、実際に動作するアクチュエータの様子を映し出し、小型かつ高集積な機械設計と 10:1 プラネタリ減速の組み合わせに重点が置かれています。
本記事では、動画の内容、CubeMars 自身が説明文で述べている主張、AK70-10 KV100 の検証済み仕様、そしてこのクラスのアクチュエータが四足歩行ロボットやパワーアシストスーツをはじめとする動的動作システムに適する理由を整理します。
動画の内容
2026 年 9 月 16 日に CubeMars 公式 YouTube チャンネルで公開されたこの動画は 48 秒で、“動的な動作から俊敏なロボティクスへ” というタイトルのもと、動作中の AK70-10 を紹介しています。映像は完成した機械ではなくアクチュエータ本体に焦点を当てたもので、モジュールの小型・高集積な構造と 10:1 プラネタリギア減速を軸に構成された製品ショーケースです。
エンジニアにとって、この種のクリップで有用なのは統合のコンテキストです。モータ、ギアボックス、ドライバ、エンコーダを 1 つのハウジングに収めた 89 mm クラスの統合型アクチュエータが、実際に駆動したときにどのような挙動を示すかは、データシートの表だけでは判断しにくい部分です。
元の動画
出典:CubeMars 公式 YouTube チャンネル
動画: コンパクトな CubeMars AK70-10 が動的ロボットアプリケーションを支える様子
紹介製品:CubeMars AK70-10 KV100
AK70-10 KV100 は CubeMars の AK シリーズに属する統合型ロボット用アクチュエータです。CubeMars の公式製品ページによれば、高性能ブラシレス DC モータ、10:1 プラネタリギアボックス、ドライバ基板、エンコーダを Ø89 × 50.25 mm の単一ハウジングに収めています。本モジュールは多ループ制御(位置・速度・トルクおよび MIT hybrid mode)に対応し、自動 PID パラメータ同定を備えたプラグアンドプレイコネクタを採用しています。また、過電流、過電圧/低電圧、過熱に対する保護機能を内蔵しています。
動画内で CubeMars が述べていること
以下の各点は公式の動画説明に基づくものであり、CubeMars の見解であって独立した試験による検証結果ではありません。
- 10:1 プラネタリ減速を備えた小型・高集積設計 - 動画で前面に打ち出されている機械的な主張です。
- 高いトルク密度 - 本モジュールが動的なロボット用途に適合する理由として紹介されています。
- 応答性の高いモーション制御 - アクチュエータが動的な動作で駆動される様子が映されています。
- 優れたバックドライバビリティ - 本モジュールの特性として挙げられており、公式仕様書にはバックドライブトルク 0.48 Nm が記載されています。
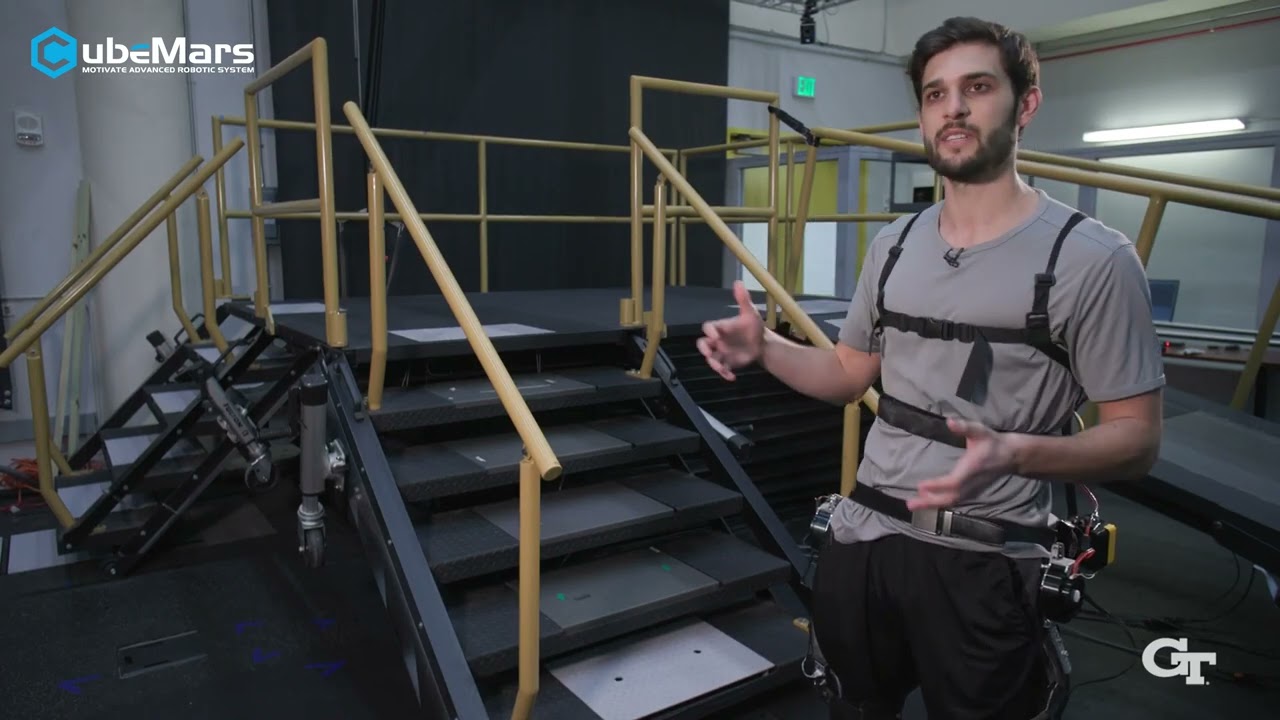
- 想定される用途 - CubeMars は、AK70-10 が設計対象とする要求の厳しい用途として四足歩行ロボットとパワーアシストスーツを挙げています。
用途とエンジニアリングの観点
動的な脚式ロボットやウェアラブルシステムは、関節アクチュエータに固有の要求を突きつけます。低出力回転域での高トルク、脚部や関節の内部に収まるコンパクトな外形、高速動作中も制御性を保つために十分に小さな反射慣性、そしてコンプライアントな相互作用のためのバックドライバビリティです。10:1 のプラネタリ段は、高いコンプライアンスを持つ脚部に用いられる準ダイレクトドライブの減速比と、より低速・重量級の関節に用いられる高減速比の中間に位置します。透過性をある程度犠牲にする代わりに、同一のモータ体積から実質的に高いトルク出力を得られるということです。
AK70-10 KV100 の定格電圧は 24/48 V で、これは四足歩行ロボットやパワーアシストスーツのプラットフォームで最も一般的に利用できる電源範囲です。定格トルク 8.3 Nm、最大トルク 24.8 Nm という値は中負荷の関節クラスに位置づけられ、小型で高速な関節よりも、大型の四足歩行ロボットの脚部や股・膝のアシストに適しています。
製品仕様
| 仕様 | 詳細 |
|---|---|
| メーカー | CubeMars |
| 製品 | AK70-10 KV100 ロボット用アクチュエータ |
| カテゴリ | 統合型ロボット用アクチュエータ(AK シリーズ) |
| 定格電圧 | 24/48 V |
| 定格出力 | 230 W |
| 定格トルク | 8.3 Nm |
| ピークトルク | 24.8 Nm |
| 定格回転数 | 148/310 rpm |
| 無負荷回転数 | 240/480 rpm |
| 減速比 | 10:1 プラネタリ |
| 質量 | 621 g |
| 寸法 | Ø89 × 50.25 mm |
| エンコーダ | 14 bit 磁気エンコーダ |
| バックドライブトルク | 0.48 Nm |
| バックラッシ | 0.2° |
| 駆動方式 | FOC |
| インターフェース | CAN / UART |
| 想定用途 | 脚式ロボット、パワーアシストスーツ、AGV |
仕様はすべて CubeMars の公式製品ページに基づきます。トルク密度、応答性、バックドライバビリティに関する記述は公式の動画説明からの引用です。
ToBMS でさらに探す
- CubeMars AK70-10 KV100 ロボット用アクチュエータを見る →
- ToBMS 上の CubeMars メーカープロフィールを見る →
- 四足歩行ロボット向け BLDC モータを探す →
- パワーアシストスーツ向け BLDC モータを探す →
- CubeMars AK70-10 KV100開封:初めて使うユーザーがアクチュエータを検証 →
CubeMars について
CubeMars は、高集積アクチュエータモジュール、フレームレストルクモータ、ジンバルモータを専門とするロボティクスの有力ブランドです。同社は MIT Mini Cheetah プロジェクトに貢献し、その後、ヒューマノイド、四足歩行ロボット、パワーアシストスーツ、ロボットアームの研究分野で世界的に使われている幅広い AK シリーズアクチュエータのラインアップを築いてきました。
まとめ
この 48 秒のクリップは技術的な深掘りではなく製品ショーケースですが、そこに価値があります。カタロググレードの統合型アクチュエータが、想定された動的な動作のなかで実際に駆動される様子が示されているからです。公式データシート(定格 8.3 Nm、最大 24.8 Nm、10:1 プラネタリ減速、621 g・Ø89 × 50.25 mm のハウジング)と合わせれば、四足歩行ロボットやパワーアシストスーツなどの動的動作関節に AK70-10 KV100 を採用するかどうかを検討する際の、現実的な出発点になります。