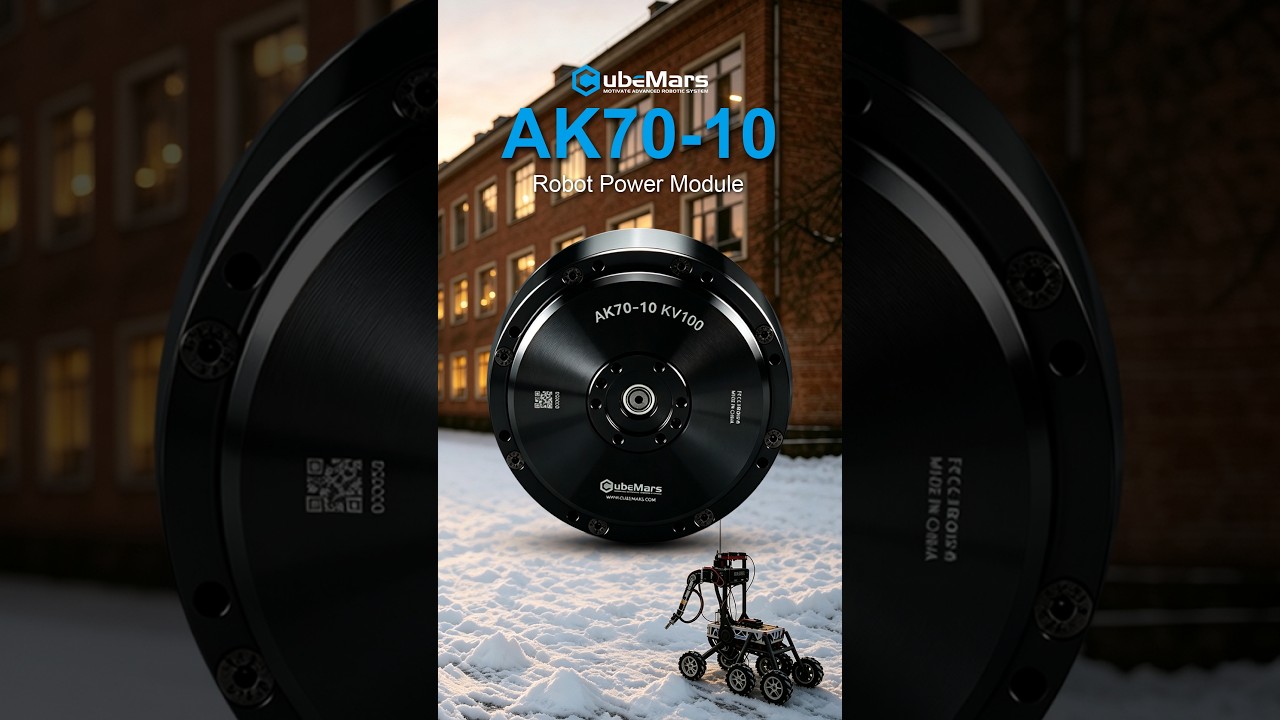
A CubeMars publicou um vídeo curto de demonstração que coloca seu atuador robótico AK70-10 KV100 em aplicações robóticas dinâmicas. O clipe de 48 segundos é uma demonstração de produto, e não um tutorial: mostra o atuador em funcionamento, com ênfase na combinação de um projeto mecânico compacto e altamente integrado com uma redução planetária de 10:1.
Este artigo detalha o que o vídeo mostra, quais afirmações a CubeMars faz em sua própria descrição, as especificações verificadas do AK70-10 KV100 e por que essa classe de atuadores é relevante para robôs quadrúpedes, exoesqueletos e outros sistemas de movimento dinâmico.
O que o vídeo mostra
Publicado no canal oficial da CubeMars no YouTube em 16 de setembro de 2026, o vídeo tem 48 segundos e apresenta o AK70-10 em movimento sob o título “Do movimento dinâmico à robótica ágil”. As imagens se concentram no próprio atuador, e não em uma máquina completa: é uma demonstração de produto construída em torno da construção compacta e altamente integrada do módulo e de sua redução planetária de 10:1.
Para engenheiros, o que há de útil nesse tipo de clipe é o contexto de integração - como se comporta, quando efetivamente acionado, um atuador integrado classe 89 mm que reúne motor, redutor, driver e encoder em uma única carcaça, algo difícil de avaliar apenas pela tabela de um datasheet.
Vídeo original
Fonte: Canal oficial da CubeMars no YouTube
Vídeo: Como o CubeMars AK70-10 impulsiona aplicações robóticas dinâmicas graças ao seu design compacto
Produto em destaque: CubeMars AK70-10 KV100
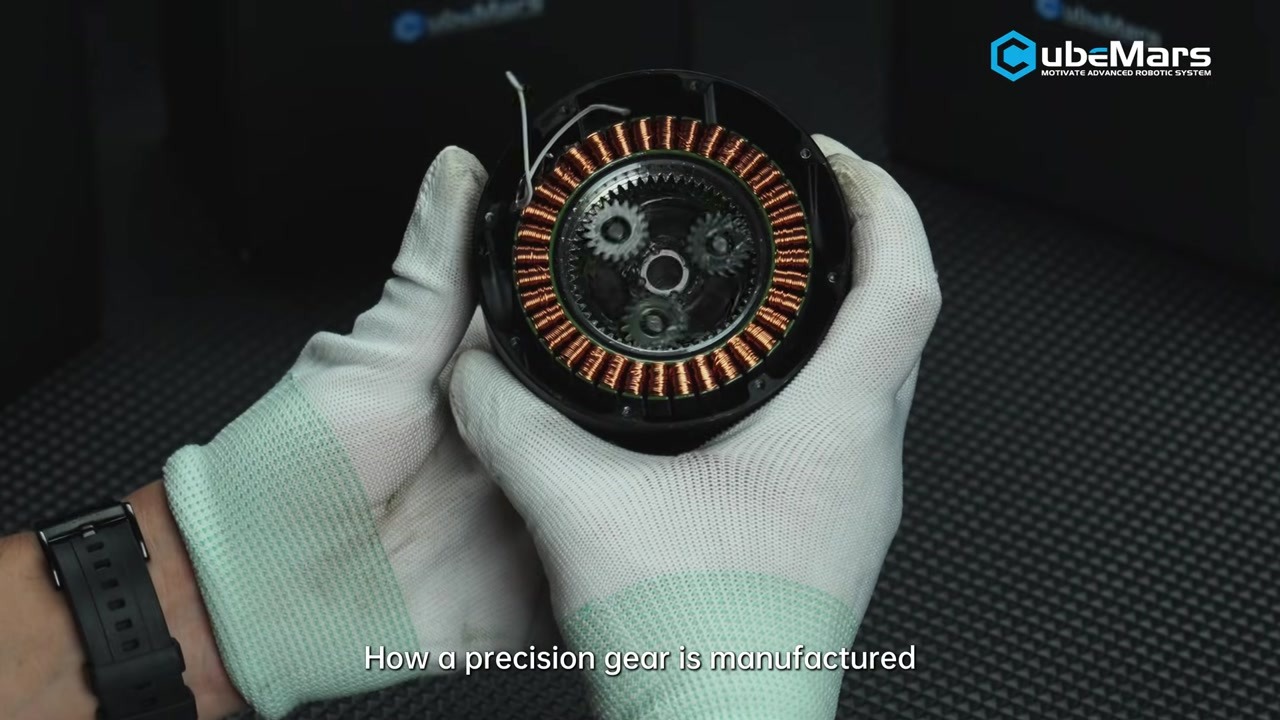
O AK70-10 KV100 é um atuador robótico integrado da série CubeMars AK. De acordo com a página oficial do produto CubeMars, ele reúne um motor brushless DC de alto desempenho, um redutor planetário de 10:1, uma placa driver e um encoder em uma única carcaça de Ø89 × 50.25 mm. O módulo oferece controle multiloop (posição, velocidade, torque e MIT hybrid mode), usa conectores plug-and-play com identificação automática dos parâmetros PID e conta com proteção integrada contra sobrecorrente, sobretensão/subtensão e superaquecimento.
O que a CubeMars afirma no vídeo
Os pontos a seguir vêm da descrição oficial do vídeo e são atribuídos à CubeMars, não a testes independentes:
- Projeto compacto e altamente integrado com redução planetária de 10:1 - a principal afirmação mecânica do clipe.
- Alta densidade de torque - apresentada como a razão pela qual o módulo se adapta a aplicações robóticas dinâmicas.
- Controle de movimento responsivo - o atuador é mostrado sendo acionado em movimento dinâmico.
- Boa retroacionabilidade - apontada como característica do módulo; a folha de especificações oficial indica um torque de retroacionamento de 0.48 Nm.
- Aplicações previstas - a CubeMars cita robôs quadrúpedes e exoesqueletos como as aplicações exigentes para as quais o AK70-10 foi projetado.
Contexto de aplicação e engenharia
Sistemas dinâmicos com pernas e sistemas vestíveis impõem a um atuador de junta um conjunto específico de exigências: torque elevado a baixa velocidade de saída, um invólucro compacto que caiba em um membro ou junta, inércia refletida baixa o suficiente para permanecer controlável durante movimentos rápidos e retroacionabilidade suficiente para uma interação complacente. Um estágio planetário de 10:1 fica entre as relações de acionamento quase direto usadas em pernas altamente complacentes e as relações altas de juntas mais lentas e pesadas - abre mão de parte da transparência em troca de um torque sensivelmente maior com o mesmo volume de motor.
O AK70-10 KV100 é especificado para operação em 24/48 V, a faixa de alimentação mais comumente disponível em plataformas quadrúpedes e de exoesqueletos. Seu torque nominal de 8.3 Nm, com 24.8 Nm de pico, o coloca na classe de juntas de carga média: adequado para pernas de robôs quadrúpedes maiores e para assistência de quadril ou joelho, mais do que para juntas pequenas e de alta velocidade.
Detalhes do produto
| Especificação | Detalhes |
|---|---|
| Fabricante | CubeMars |
| Produto | Atuador robótico CubeMars AK70-10 KV100 |
| Categoria | Atuador robótico integrado (série AK) |
| Tensão nominal | 24/48 V |
| Potência nominal | 230 W |
| Torque nominal | 8.3 Nm |
| Torque de pico | 24.8 Nm |
| Rotação nominal | 148/310 rpm |
| Rotação em vazio | 240/480 rpm |
| Relação de redução | 10:1 planetário |
| Peso | 621 g |
| Dimensões | Ø89 × 50.25 mm |
| Encoder | Encoder magnético de 14-bit |
| Torque de retroacionamento | 0.48 Nm |
| Folga | 0.2° |
| Modo de acionamento | FOC |
| Interfaces | CAN / UART |
| Aplicações indicadas | Robôs com pernas, exoesqueletos, AGV |
Todas as especificações foram obtidas na página oficial do produto CubeMars. As afirmações sobre densidade de torque, capacidade de resposta e retroacionabilidade são citadas da descrição oficial do vídeo.
Explorar na ToBMS
- Explorar o Atuador robótico CubeMars AK70-10 KV100 →
- Ver o perfil do fabricante CubeMars na ToBMS →
- Explorar motores BLDC para robô quadrúpede →
- Explorar motores BLDC para exoesqueleto →
- Ver o unboxing do AK70-10 KV100 →
Sobre a CubeMars
A CubeMars é uma marca de robótica especializada em módulos de atuador de alta integração, motores de torque frameless e motores para gimbal. A empresa contribuiu com o projeto MIT Mini Cheetah e desde então construiu um amplo portfólio de atuadores da série AK usados em pesquisas com robôs humanoides e quadrúpedes, exoesqueletos e braços robóticos em todo o mundo.
Conclusão
Este clipe de 48 segundos é uma demonstração de produto, e não uma análise técnica aprofundada, e é justamente esse o seu valor: mostra um atuador integrado de catálogo sendo acionado no tipo de movimento dinâmico para o qual foi projetado. Combinado com o datasheet oficial - 8.3 Nm nominais, 24.8 Nm de pico, redução planetária de 10:1 em uma carcaça de 621 g e Ø89 × 50.25 mm - oferece aos engenheiros um ponto de partida realista para avaliar o AK70-10 KV100 em juntas de robôs quadrúpedes, exoesqueletos e sistemas de movimento dinâmico semelhantes.