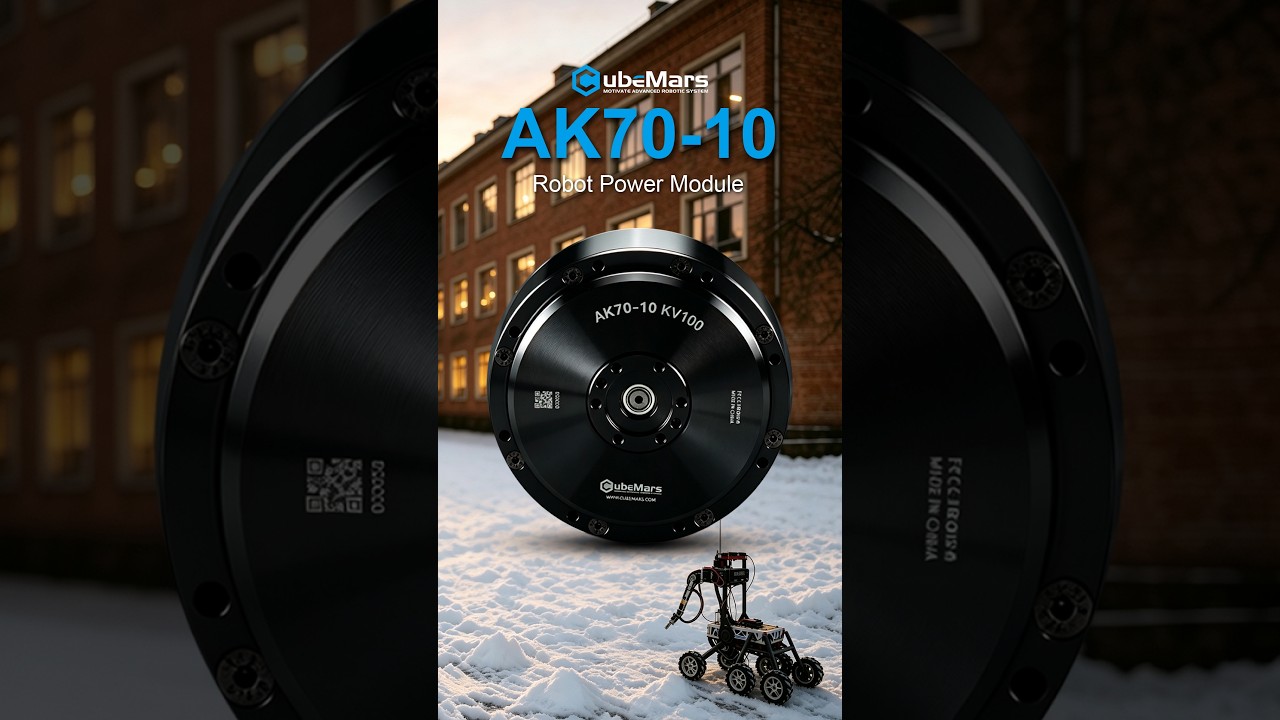
نشرت CubeMars مقطع فيديو قصيرًا يضع المشغّل الروبوتي AK70-10 KV100 في تطبيقات الروبوتات الديناميكية. ومقطع الـ 48 ثانية هو عرض موجز للمنتج أكثر منه درسًا تعليميًا: فهو يُظهر المشغّل أثناء الحركة، مع التركيز على الجمع بين تصميم ميكانيكي مدمج وعالي التكامل وتخفيض كوكبي بنسبة 10:1.
يتناول هذا المقال ما يعرضه الفيديو، والادعاءات التي تطرحها CubeMars في وصفها الخاص، والمواصفات المُتحقَّق منها للمشغّل AK70-10 KV100، وأهمية هذه الفئة من المشغّلات للروبوتات رباعية الأرجل والهياكل الخارجية وغيرها من أنظمة الحركة الديناميكية.
ما يعرضه الفيديو
نُشر الفيديو على قناة CubeMars الرسمية على YouTube في 16 سبتمبر 2026، وتبلغ مدته 48 ثانية، ويعرض المشغّل AK70-10 أثناء الحركة تحت عنوان “من الحركة الديناميكية إلى الروبوتات الرشيقة”. وتُركّز اللقطات على المشغّل ذاته لا على آلة متكاملة: فهو عرض للمنتج مبنيّ على البنية المدمجة وعالية التكامل للوحدة وعلى تخفيضها بتروس كوكبية بنسبة 10:1.
بالنسبة للمهندسين، فإن الجزء المفيد في هذا النوع من المقاطع هو سياق التكامل - كيف يتصرف مشغّل متكامل من فئة 89 mm يضم المحرّك وعلبة التروس ولوحة القيادة والمشفّر في هيكل واحد عندما يُقاد فعليًا، وهو أمر يصعب تقييمه من جدول ورقة البيانات وحده.
الفيديو الأصلي
المصدر: القناة الرسمية لـ CubeMars على YouTube
الفيديو: CubeMars AK70-10 KV100 في فيديو رسمي للروبوتات الديناميكية
المنتج في الفيديو: CubeMars AK70-10 KV100
المشغّل AK70-10 KV100 هو مشغّل روبوتي متكامل من سلسلة AK التي تنتجها CubeMars. ووفقًا لـ الصفحة الرسمية للمنتج على CubeMars، فإنه يجمع بين محرّك تيار مستمر بدون فرش عالي الأداء، وعلبة تروس كوكبية بنسبة 10:1، ولوحة قيادة، ومشفّر في هيكل واحد بقياس Ø89 × 50.25 mm. وتدعم الوحدة التحكم متعدد الحلقات (الموضع والسرعة والعزم وMIT hybrid mode)، وتستخدم موصلات تعمل بالتوصيل المباشر مع تحديد تلقائي لمعلمات PID، وتتضمن حماية مدمجة من التيار الزائد وارتفاع الجهد وانخفاضه وارتفاع الحرارة.
ما تصرّح به CubeMars في الفيديو
النقاط التالية مأخوذة من الوصف الرسمي للفيديو، وتُنسب إلى CubeMars لا إلى اختبارات مستقلة:
- تصميم مدمج وعالي التكامل بتخفيض كوكبي بنسبة 10:1 - الادعاء الميكانيكي الرئيسي في المقطع.
- كثافة عزم عالية - تُطرح سببًا لملاءمة الوحدة لتطبيقات الروبوتات الديناميكية.
- تحكّم سريع الاستجابة في الحركة - يُعرض المشغّل وهو يُقاد عبر حركة ديناميكية.
- قابلية دفع عكسي قوية - تُذكر بوصفها خاصية للوحدة؛ وتُدرج ورقة المواصفات الرسمية عزم دفع عكسي قدره 0.48 Nm.
- التطبيقات المستهدفة - تُسمّي CubeMars الروبوتات رباعية الأرجل والهياكل الخارجية بوصفها التطبيقات الصعبة التي صُمم المشغّل AK70-10 لأجلها.
سياق التطبيق والهندسة
تفرض الأنظمة الديناميكية ذات الأرجل والأنظمة القابلة للارتداء مجموعة محددة من المتطلبات على مشغّل المفصل: عزم عالٍ عند سرعة خرج منخفضة، وحجم مدمج يتسع داخل الطرف أو المفصل، وقصور ذاتي منعكس منخفض بما يكفي للبقاء قابلًا للتحكم أثناء الحركة السريعة، وقابلية دفع عكسي كافية للتفاعل المطاوع. ويقع الطور الكوكبي بنسبة 10:1 بين النسب شبه المباشرة المستخدمة في الأرجل عالية المطاوعة والنسب العالية المستخدمة في المفاصل الأبطأ والأثقل، فهو يضحّي بجزء من الشفافية مقابل عزم أعلى بشكل ملموس من حجم المحرّك نفسه.
ويُصنَّف المشغّل AK70-10 KV100 للتشغيل عند 24/48 V، وهو نطاق التغذية الأكثر توفّرًا على منصات الروبوتات رباعية الأرجل والهياكل الخارجية. ويضعه عزمه الاسمي البالغ 8.3 Nm مع ذروة تبلغ 24.8 Nm في فئة المفاصل متوسطة الحِمل: مناسبًا لأرجل الروبوتات رباعية الأرجل الأكبر حجمًا ولمساعدة مفصل الورك أو الركبة، لا للمفاصل الصغيرة عالية السرعة.
تفاصيل المنتج
| المواصفة | التفاصيل |
|---|---|
| الشركة المصنّعة | CubeMars |
| المنتج | CubeMars AK70-10 KV100 مشغّل روبوتي |
| الفئة | مشغّل روبوتي متكامل (سلسلة AK) |
| الجهد المقنن | 24/48 V |
| القدرة المقننة | 230 W |
| عزم الدوران المقنن | 8.3 Nm |
| عزم الدوران الأقصى | 24.8 Nm |
| السرعة المقننة | 148/310 rpm |
| سرعة عدم التحميل | 240/480 rpm |
| نسبة التخفيض | كوكبي 10:1 |
| الوزن | 621 g |
| الأبعاد | Ø89 × 50.25 mm |
| المشفّر | مشفّر مغناطيسي 14-bit |
| عزم الدفع العكسي | 0.48 Nm |
| الخلوص | 0.2° |
| طريقة التشغيل | FOC |
| الواجهات | CAN / UART |
| التطبيقات المصرَّح بها | روبوتات ذات أرجل، هياكل خارجية، AGV |
جميع المواصفات مأخوذة من الصفحة الرسمية للمنتج على CubeMars. أما الادعاءات المتعلقة بكثافة العزم وسرعة الاستجابة وقابلية الدفع العكسي فمقتبسة من الوصف الرسمي للفيديو.
استكشف على ToBMS
- استكشف CubeMars AK70-10 KV100 مشغّل روبوتي →
- استعرض ملف الشركة المصنّعة CubeMars على ToBMS →
- استكشف محرّكات BLDC لروبوت رباعي الأرجل →
- استكشف محرّكات BLDC لهيكل خارجي →
- شاهد فتح علبة CubeMars AK70-10 KV100: مستخدم لأول مرة يستكشف المشغّل →
حول CubeMars
CubeMars علامة تجارية في مجال الروبوتات متخصصة في وحدات المشغّلات عالية التكامل ومحرّكات العزم بدون إطار ومحرّكات gimbal. وقد أسهمت الشركة في مشروع MIT Mini Cheetah، ثم بنت مجموعة واسعة من مشغّلات سلسلة AK المستخدمة في أبحاث الروبوتات الشبيهة بالبشر والروبوتات رباعية الأرجل والهياكل الخارجية والأذرع الروبوتية في أنحاء العالم.
الخلاصة
مقطع الـ 48 ثانية هذا عرض للمنتج لا دراسة تقنية معمّقة، وهذه هي قيمته: فهو يُظهر مشغّلًا متكاملًا من فئة المنتجات القياسية وهو يُقاد في نوع الحركة الديناميكية الذي صُمم له. ومع ورقة البيانات الرسمية - 8.3 Nm اسميًا و24.8 Nm ذروة وتخفيض كوكبي 10:1 في هيكل بوزن 621 g وقياس Ø89 × 50.25 mm - يوفّر للمهندسين نقطة انطلاق واقعية لتقييم المشغّل AK70-10 KV100 في مفاصل الحركة الديناميكية للروبوتات رباعية الأرجل والهياكل الخارجية وما شابهها.