CubeMars 于 2026 年 10 月中旬为 AKE 准直驱系列增加了第四款型号,发布短片时长十六秒:黑色台面上的一台模块,四组字幕,没有旁白。画面主体是 AKE50-8 KV110——一台 190 g 的执行器,尺寸 Ø61.2 × 22.5 mm,额定 2.5 Nm、峰值 7.5 Nm,8:1 行星级收进一个仅比内部定子叠片略深的壳体中。
十六秒对一篇技术文章而言过于单薄,因此本文在影片之外还采用第二个来源:CubeMars 为该型号公布的规格表。凡短片与公布表格不一致之处,以表格为准;凡短片没有提及的部分——大多数有价值的数字都在此列——本文只采用公布值。
视频呈现的内容
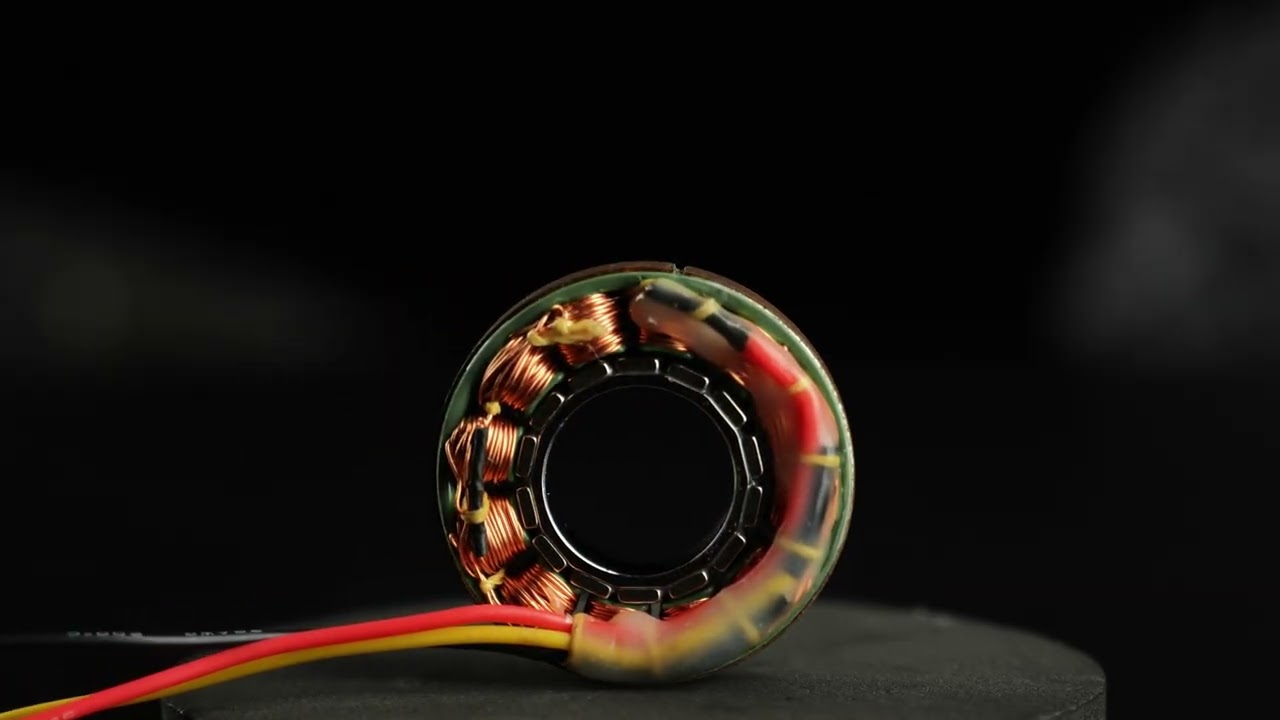
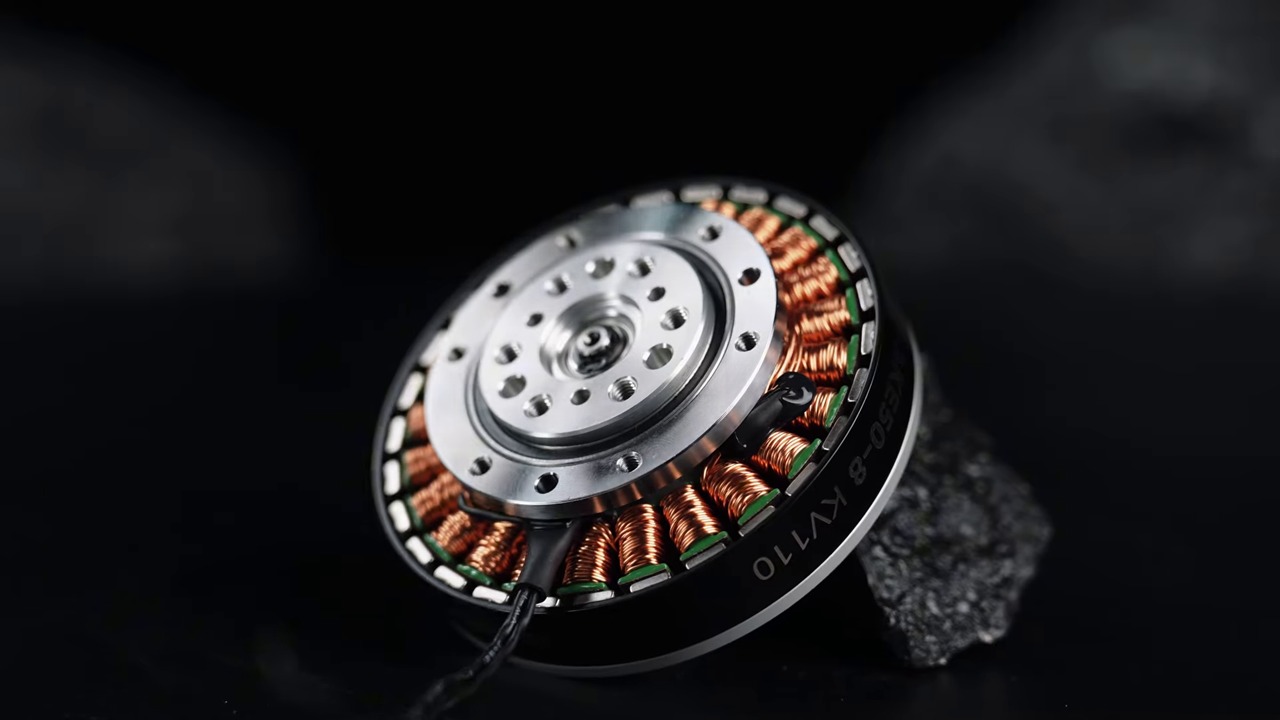
台面为黑色,光源单一且偏硬,模块转过四个位置。正面视角下,字幕依次给出 8:1 减速比、7.5 Nm 峰值扭矩、2.5 Nm 额定扭矩与 320 rpm 空载转速,四项与公布表格完全一致。侧面视角换为尺寸数据:壳体直径 61.2 mm,端面间距 22.5 mm,台秤读数 190 g。第七秒附近的一段微距镜头停留在铜绕组与叠片铁芯上,结尾画面拉远,壳体侧壁上的 AKE50-8 KV110 标识清晰可辨。
短片中缺少的是应用画面。没有外骨骼腿部,没有机械臂,没有负载传感器,也没有热连续运行。因此附加在该型号上的每一条应用说明都来自厂商产品页,而非影片;两者不应被当作同一类证据来读:影片记录外形与标识,产品页才是数据。
原始视频
来源: CubeMars 官方 YouTube 频道
视频: Meet the New CubeMars AKE50-8 KV110 | Compact QDD Actuator for Robotics
AKE50-8 KV110 概览
关节执行器的选型主要由三个数字决定:轴向深度、可连续保持的扭矩,以及外部施力时从输出端回传的扭矩。在 AKE50-8 KV110 上,三者分别为 22.5 mm、2.5 Nm 和 0.09 Nm。
结构与外形尺寸
190 g 置于 Ø61.2 × 22.5 mm 之内,基于 24 槽与 14 对极。工作环境温度为 -20 至 50 ℃,绝缘等级 F,介电强度 500 V,公布噪声为 65 cm 处 65 dB。轴向尺寸决定了模块能否安放在肢体内部,而不是用螺栓固定在肢体外侧。基本动载荷额定值公布为 1100 N,静载荷为 840 N——设计者用这一对数值核对输出法兰需承受的悬臂载荷,因为限制紧凑关节的通常不是电机扭矩,而是轴承承载能力。
传动系统与背隙
8:1 行星级位于转子内部,背隙控制在 9 arcmin,转子惯量公布为 153.81 g·cm²。低减速比使齿轮箱小到足以装入 22.5 mm 的包络,同时也使输出端与电机保持紧密耦合——这是下文反向驱动数值的机械前提。
电气参数范围
24 V 标称电压,最大连续功率 65 W,额定电流 3 A,峰值电流 9 A。额定转速为 2.5 Nm 下的 240 rpm,空载转速 320 rpm;扭矩常数 0.104 Nm/A,转速常数 110 RPM/V,电机常数 0.097 Nm/√W,相电阻 792 mΩ,相电感 560 µH。
公布曲线中有三个点位于额定扭矩之上而非之下:2 Nm 对应 248 rpm 与 2.97 A,2.5 Nm 对应 233 rpm 与 3.49 A,3 Nm 对应 220 rpm 与 4.08 A。这些是曲线读数,不是连续值。2.5 Nm 的额定值在热限之内成立,而发布短片中没有内容去检验该限值。
这些数字在关节中的含义
39.5 Nm/kg 是峰值指标
峰值扭矩除以模块质量得到 39.5 Nm/kg,这是 CubeMars 放在自家亮点栏中的数字。它以裸模块为基准:不含支架、不含线缆管理、不含外部结构。按此口径,它在同级别模块之间是公平比较;若当作额定值使用,则会高估三倍,因为 AKE50-8 KV110 的额定扭矩为 2.5 Nm。
0.09 Nm 的反向驱动及其价值
反向驱动扭矩是外部力量移动输出端时感受到的阻力。在 0.09 Nm 下,AKE50-8 KV110 接近透明:外部负载可以推动输出端,电机能够感知到。这正是外骨骼执行器需要的特性,因为控制环必须感知并顺应穿戴者的运动,而不是与之对抗。高减速比伺服关节的设计逻辑正相反——其齿轮级在设计上就抵抗外部运动以保持位置,这在定位轴上是一种优势,在需要保持柔顺的关节上则是负担。8:1 的减速比、9 arcmin 的背隙与 0.09 Nm 的数值,是同一项取舍的三重表述。
紧凑型 QDD 执行器的适用位置
外骨骼与可穿戴关节
膝或踝助力关节首先遇到的不是扭矩问题,而是布局问题:模块贴着肢体,位于护具或衣物之下,每一毫米轴向深度都会把机构推离身体。22.5 mm 与 190 g 是使这种布局成为可能的数字,而 0.09 Nm 的反向驱动使装置在穿戴者自主运动时不至于像一具制动器。7.5 Nm 峰值与 1100 N 动载荷额定值将该模块定位在助力与引导级别;同系列中更大的 AKE90-8 峰值 170 Nm、质量 1400 g,适用于需要承载人体的关节。
轻量机械臂与人形机器人关节
在小型协作臂上,9 arcmin 的背隙与 240 rpm 的额定转速适合腕部与肘部轴,这类轴的负载以个位数千克计,且轴本身需要可反向驱动以支持手动引导。同样的推理适用于人形机器人上半身关节,其布局预算由外壳而非电机决定。对于肩部或髋部轴,扭矩预算属于另一个量级,AKE50-8 KV110 在这类任务上位于系列偏小的一端。
产品详情
| 规格 | 详情 |
|---|---|
| 制造商 | CubeMars |
| 类型 | 准直驱执行器,8:1 行星 |
| 额定电压 | 24 V |
| 最大连续功率 | 65 W |
| 额定扭矩 | 2.5 Nm |
| 峰值扭矩 | 7.5 Nm |
| 额定电流 | 3 A |
| 峰值电流 | 9 A |
| 额定转速 | 240 rpm |
| 空载转速 | 320 rpm |
| 减速比 | 8:1 |
| 背隙 | 9 arcmin |
| 反向驱动扭矩 | 0.09 Nm |
| 最大扭矩密度 | 39.5 Nm/kg |
| 扭矩常数 | 0.104 Nm/A |
| 转速常数 | 110 RPM/V |
| 电机常数 | 0.097 Nm/√W |
| 相电阻 | 792 mΩ |
| 相电感 | 560 µH |
| 反电动势常数 | 7 V/kRPM |
| 转子惯量 | 153.81 g·cm² |
| 极对数 | 14 |
| 槽数 | 24 |
| 重量 | 190 g |
| 尺寸 | Ø61.2 × 22.5 mm |
| 动载荷额定值 | 1100 N |
| 静载荷额定值 | 840 N |
| 噪声 | 65 cm 处 65 dB |
| 工作环境温度 | -20 至 50 ℃ |
| 绝缘等级 | F |
所有数据均取自 CubeMars 产品页对 AKE50-8 KV110 的公布值。扭矩密度为峰值扭矩除以模块质量。额定扭矩在热限之内成立;峰值扭矩是短时数值,而非机械极限。
AKE 系列内部
ToBMS 收录了三款 AKE 型号,均为 24 V,均采用相同的低减速比行星布局。它们之间的差别在于扭矩预算止于何处。
| 型号 | 供电 | 额定扭矩 | 峰值扭矩 | 减速比 | 质量 | 包络 |
|---|---|---|---|---|---|---|
| CubeMars AKE40-6 KV90 准直驱执行器 | 24 V | 1.8 Nm | 5.5 Nm | 6:1 | 140 g | Ø51 × 24.5 mm |
| CubeMars AKE50-8 KV110 准直驱执行器 | 24 V | 2.5 Nm | 7.5 Nm | 8:1 | 190 g | Ø61.2 × 22.5 mm |
| CubeMars AKE60-8 KV80 准直驱执行器 | 24 V | 5 Nm | 12.5 Nm | 8:1 | 260 g | Ø69 × 25 mm |
各型号规格取自 CubeMars 的公布值。AKE40-6 与 AKE50-8 同期发布,共用 24 V 供电与低矮布局;三款之中只有 AKE50-8 KV110 的轴向深度为 22.5 mm。
AKE40-6 比 AKE50-8 KV110 轻 50 g、浅 2 mm,代价是峰值扭矩低 2 Nm。AKE60-8 将峰值扭矩提高一倍至 12.5 Nm,增加 70 g,但深度增至 25 mm。50-8 因此位于系列中的这个位置:与 40-6 同属一个深度级别,载荷为 60-8 的三分之二。
在 ToBMS 上继续探索
AKE50-8 KV110 归入 准直驱执行器,与 CubeMars 其余产品线并列。关于低减速比的推理,准直驱执行器:8:1 减速比带来什么 说明了可反向驱动在扭矩上要付出什么代价;从更重一端看同一系列,外骨骼执行器:三款 CubeMars 准直驱执行器,从 260 g 到 1.4 kg 覆盖了跨质量的区间。更早的发布影片见 面向紧凑型机器人关节的 CubeMars AKE 系列准直驱电机。型号可在 选型 中筛选,或在 产品对比 中并列比较。
关于 CubeMars
CubeMars 设计并制造无刷电机与机器人动力模块,产品线涵盖无框力矩电机、集成式机器人执行器、云台电机与水下推进器。AKE 准直驱系列是其面向外骨骼与轻量关节应用的低矮产品线,AKE50-8 KV110 是该系列紧凑端的最新成员。
常见问题
AKE50-8 KV110 的峰值扭矩是多少?
峰值 7.5 Nm,额定 2.5 Nm,24 V 供电下峰值电流 9 A、额定电流 3 A。峰值是用于加速与抗扰动的短时数值,不是连续额定值。
为什么 AKE50-8 KV110 只采用 8:1 减速?
因为减速比决定了电机能感知多少外部世界。8:1 行星级将背隙控制在 9 arcmin、反向驱动扭矩控制在 0.09 Nm,因此外部负载可以移动输出端,并在电机侧被测量——这是柔顺控制的机械基础。更高的减速比会换来扭矩,却失去这种透明性。
AKE50-8 KV110 需要怎样的供电与热包络?
24 V 标称电压,最大连续功率 65 W。额定环境温度为 -20 至 50 ℃,绝缘等级 F,噪声公布为距壳体 65 cm 处 65 dB。额定扭矩仅在这些热限之内成立。
AKE50-8 KV110 是含驱动器与编码器的完整关节吗?
在厂商对比表中,AKE 型号没有列出集成驱动板,因此该模块是电机与减速器单元,需要外部驱动电子。这也是 22.5 mm 深度的实现方式之一:控制器位于关节包络之外。
结论
十六秒的发布短片无法证明一个关节设计,本片也并未尝试:它展示了一台 190 g 的模块在影棚灯光下转动,屏幕上有四个数字,且每个数字都与公布表格一致。表格补充的是决定 AKE50-8 KV110 能否用于某个关节的部分——22.5 mm 包络内的 2.5 Nm 额定与 7.5 Nm 峰值、9 arcmin 背隙,以及使输出端可被外部读取的 0.09 Nm 反向驱动。对于膝或踝助力关节、小型协作臂的腕部轴,或由外壳决定布局预算的人形机器人上半身关节,这四个数字值得优先核对。