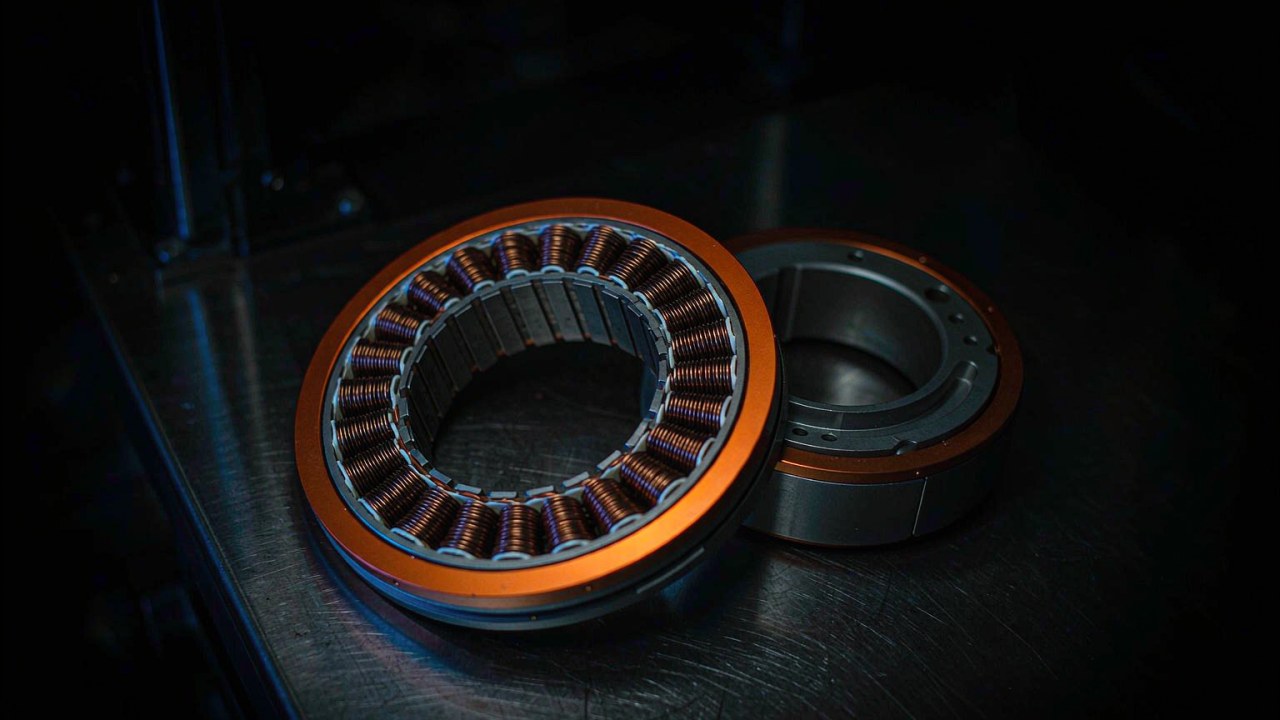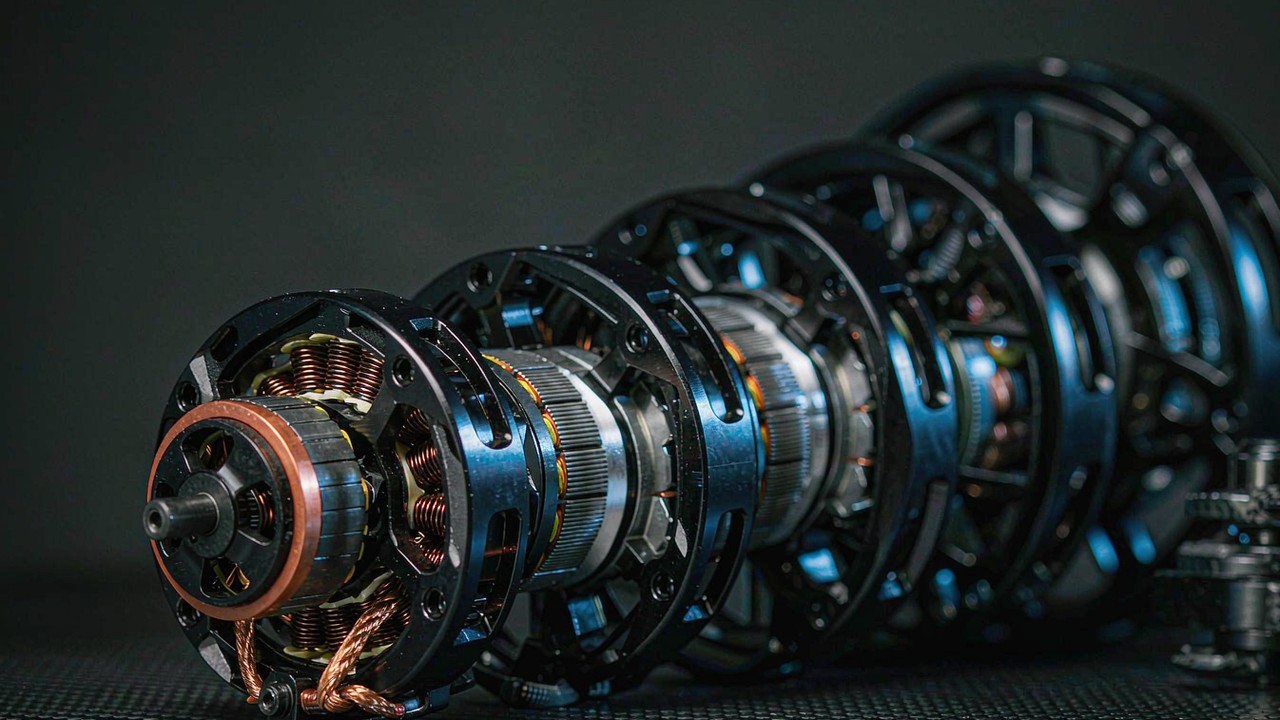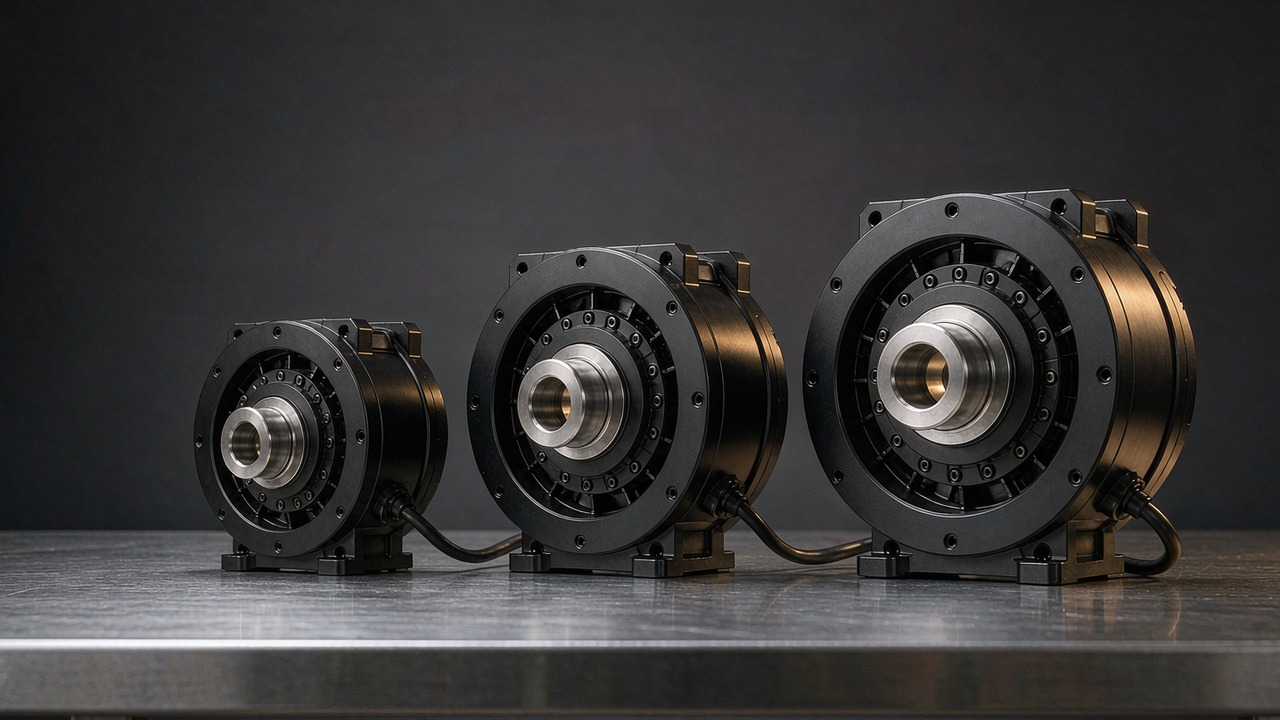
إن مشغّل الهيكل الخارجي يستجيب لمطلوب أقسى من ذلك الذي يستجيب له محور روبوت عادي. فعليه أن يحمل مصدر طاقته بنفسه، وهو يجلس بجوار شخص لا داخل هيكل آلة، وعليه أن يبقى آمناً في حركته حتى عندما تفرغ البطارية. ونادراً ما يكون اختيار أحدها مسألة البحث عن أكبر رقم للعزم في الصفحة. بل هي مسألة تتعلق بمقدار الكتلة التي يُطلب من الطرف أن يحملها، وبمقدار العزم الذي يستطيع المفصل أن يحمله على نحو مستمر دون أن يحترق، وبمدى سهولة دفع مرتديه للمفصل إلى الخلف، وبمقدار السرعة التي تتطلبها المشية (gait) فعلاً. ويستعرض هذا الدليل ثلاث وحدات من CubeMars تمتد كتلتها من 260 g إلى 1.4 kg، ويمتد عزمها الأقصى من 12.5 Nm إلى 170 Nm، ويشرح أي مواصفة من مواصفاتها هي التي تحسم الاختيار عند كل موضع من مواضع المفاصل.
وتشترك الوحدات الثلاث أدناه في معمارية واحدة — محرك BLDC يقود مرحلة كوكبية تحت تحكم موجه بالمجال — كما تستخدم الثلاث جميعها التخفيض نفسه 8:1. وما يفصل بينها هو جهد التغذية والأبعاد الخارجية وصنف العزم، وهذه الفروق تنطبق على الورك والركبة والكاحل (ankle) — ولا يشترك في جهد الناقل إلا اثنتان من الثلاث. وكل رقم ورد في هذه المقالة مصدره سجلات منتجات ToBMS أو مواصفات المصنّع المنشورة، باستثناء تحويلات الوحدات، التي يُشار إليها بأنها مشتقة حيثما ترد؛ ولا شيء هنا مقدَّر، وحيث لا تُسجَّل قيمة ما يُشار إلى غيابها صريحاً بدلاً من ملئها بتقدير.
الإجابة السريعة
وفي معظم تصميمات الأطراف السفلية يتبع الحسمَ موضعُ المفصل لا ترتيبٌ واحد بعينه. فوحدة AKE60-8 KV80 بكتلة 260 g وعزم أقصى 12.5 Nm تناسب الكاحل والمفاصل الطرفية البعيدة الأخرى، حيث تُحسّ الكتلة المضافة مع كل خطوة. ووحدة AKE80-8 KV30 بكتلة 570 g وعزم أقصى 30 Nm هي نقطة البداية المعتادة للركبة. ووحدة AKE90-8 KV35 بكتلة 1.4 kg وعزم أقصى 170 Nm هي الوحدة المصمّمة، من بين الثلاث، لورك يحمل وزن الجسم مباشرة.
وتنتمي الثلاث جميعها إلى عائلة مشغلات QDD، وهذا ليس أمراً عارضاً. فنسبة التخفيض المنخفضة تُبقي القصور الذاتي المنعكس صغيراً، وتترك المخفّض الكوكبي أسهل نسبياً في الدفع من جهة الخرج، وتسمح للمفصل بالحركة عندما لا تطبّق وحدة التحكم أي عزم على الإطلاق. وهذه الخصائص الثلاث تهمّ أكثر بكثير عندما تكون الحمولة الموصولة شخصاً لا رابطاً روبوتياً، وهو السبب في أن التصميم منخفض النسبة يتكرّر في الأعمال القابلة للارتداء حتى عندما تكون وحدة عالية النسبة أصغر حجماً عند العزم نفسه.
ما الذي يجعل المشغّل مشغّل هيكل خارجي
والعتاد المستخدم ليس غريباً ولا نادراً. وما يتغيّر عندما يُرتدى المفصل بدلاً من أن يُثبَّت هو مجموعة المتطلبات التي تهيمن على المقايضة.
مسار الحمل يمرّ عبر شخص
المفصل الروبوتي حين يفشل يُفسد عناصر آلة. أما المفصل القابل للارتداء فحين يفشل فإنه يفشل في جسد. وكل قرار — حدود العزم، وحدود السرعة، وما يحدث عند انقطاع القدرة، وكيف تتفاعل الآلية مع دفعة غير متوقّعة — عليه أن يصمد أمام التلامس مع شخص لا يمكن افتراض أنه قرأ ورقة مواصفات أولاً. وعملياً، يرفع هذا ثلاثة متطلبات إلى رأس القائمة: أن يكون الجهاز قابلاً للدفع العكسي بما يكفي لأن يحرّكه مرتديه دون مساعدة، وألّا يحتجز طرفاً إذا فُقد التحكم، وأن يتصرّف على نحو متوقّع عند نزع مصدر القدرة في منتصف الخطوة.
الكتلة تُحسّ عند الطرف ولا تُقرأ من صفحة
والكتلة هي المواصفة التي تحمل عقوبة غير خطية في الأعمال القابلة للارتداء. فكل 400 g إضافية تُحمل عند الورك يسندها الجذع في معظمها؛ أما 400 g نفسها على الجانب البعيد من الركبة فعليها أن تتسارع وتتباطأ آلاف المرات في الساعة، وقد ربطت الأعمال المنشورة عن المشي تحت الحمل مراراً بين الكتلة البعيدة وارتفاعات قابلة للقياس في الكلفة الأيضية. ولهذا تتبع تصميمات الأجهزة القابلة للارتداء كثافة العزم لا العزم المطلق، ولهذا يُختار غالباً أخفّ وحدة في التشكيلة للمفصل الأبعد عن الجسم حتى عندما يكون تركيب وحدة أثقل أسهل.
الشفافية وقابلية الدفع العكسي
وشفافية العزم — أي دقة تتبّع عزم الخرج للتيار المأمور به — هي ما يجعل استراتيجيات التحكم بالمساعدة عند الحاجة ممكنة. وهي تعتمد على القصور الذاتي المنعكس، وعلى الاحتكاك في مرحلة التخفيض، وعلى مقدار ما يراه الخرج من قصور المحرك الذاتي. ونسبة التخفيض المنخفضة تساعد الثلاثة في وقت واحد: فهي تقلّل حدّ القصور الذاتي المنعكس، وتمنع مضاعفة قصور الدوار بمربّع نسبة كبيرة، وتترك عموماً احتكاكاً أقل للتعويض. والمقايضة هي أن النسبة المنخفضة نفسها تطلب من المحرك إنتاج تيار أكبر لكل وحدة من عزم الخرج، ولهذا تقرن هذه الوحدات مرحلة 8:1 بملفات في العشرات الدنيا من KV بدلاً من ملف سريع.
دورة العمل تشبه دورة المشية لا دورة الإنتاج
ودورات العمل في الأجهزة القابلة للارتداء ذات شكل مميّز. فالعزم الأقصى يأتي لفترة وجيزة وعلى نحو متوقّع — في الدفع للانطلاق، وصعود الدرج، والانتقال من الجلوس إلى الوقوف — بينما يكون المطلوب المستمر بين هذه الذرى متواضعاً. وينتج المشي على أرض مستوية عادةً سرعات زاوية للمفصل في المئات الدنيا من الدرجات في الثانية عند الركبة، وأقل من ذلك بكثير عند الورك والكاحل، أما النهوض من كرسي أو صعود درجة فحركة بطيئة لكنها ثقيلة العزم. والمشغّل الذي يُحدَّد على أساس العزم الأقصى وحده سيكون مفرط البناء وحاراً؛ والذي يُحدَّد على أساس الرقم المستمر وحده سيتوقّف عند اللحظة التي تكون فيها المساعدة أهمّ ما تكون. وينبغي النظر إلى الرقمين معاً في ضوء الدورة الفعلية.
الأرقام الستة التي تحسم الاختيار
إن جداول مواصفات هذه الفئة من الوحدات جداول طويلة، لكن عدداً قليلاً من بنودها هو الذي يغيّر قراراً تصميمياً فعلاً. وهذه هي الستة، وكيف يُقرأ كل واحد منها بصدق.
العزم الأقصى ليس عزم تشغيل دائم
والعزم الأقصى يصف ما يمكن للوحدة أن تنتجه لفترة وجيزة. وهو مفيد للحالات العابرة — اندفاعة التسارع التي تبدأ الخطوة، والحمل الزائد الوجيز عند استعادة التوازن — وليس رقماً ثبت أن المخفّض أو محمل الخرج يصمد له إلى ما لا نهاية. والتعامل معه كتصنيف مستمر هو أكثر خطأ شيوعاً في تحجيم الأعمال القابلة للارتداء، وهو يُكتشف عادةً في صورة غلاف ساخن لا في صورة عطل.
العزم الاسمي إفادة ذات طابع حراري
والعزم الاسمي هو العزم الذي تستطيع الوحدة أن تحمله مع البقاء ضمن حدودها الحرارية في ظروف محدّدة. وهو لذلك حساس لطريقة التركيب ولدرجة الحرارة المحيطة ولشكل دورة العمل: فوحدة مربوطة بالبراغي إلى رابط معدني يصرّف الحرارة بعيداً تتصرّف على نحو مختلف عن الوحدة نفسها داخل كُمّ مبطَّن. وعندما يلزم الهيكل الخارجي بتثبيت وضعية ما — كأن يسند طرفاً محمَّلاً جزئياً أثناء الوقوف — فإن تلك الحالة تنتمي إلى العزم الاسمي على مدى فترة التثبيت كاملة، لا إلى العزم الأقصى.
سرعة الخرج عند المفصل لا سرعة المحرك
وأرقام السرعة المنشورة لهذه الوحدات مذكورة عند شفة الخرج بعد التخفيض، وهذا ما يجعلها مفيدة مباشرة. ويستحق تحويلها إلى مصطلحات المفصل أن يُجرى قبل أي مقارنة، لأن الدرجة في الثانية هي الوحدة التي تستخدمها منشورات الميكانيكا الحيوية. وبالنسبة للوحدات الثلاث: تُدرِج AKE90-8 KV35 سرعة 120 rpm اسمية و210 rpm بدون حمل، أي نحو 720 و1260 درجة في الثانية؛ وتُدرِج AKE80-8 KV30 سرعة 150 و195 rpm، أي نحو 900 و1170 درجة في الثانية؛ وتُدرِج AKE60-8 KV80 سرعة 180 و240 rpm، أي نحو 1080 و1440 درجة في الثانية. والتحويلات الثلاثة مشتقة هنا لا مأخوذة من ورقة بيانات، لذا فالحساب معروض لا مخفي.
والتفصيل اللافت هو الترتيب. فأصغر الوحدات تحمل أعلى سرعة خرج بدون حمل، لأن السرعة بدون حمل تتبع الملف وجهد الناقل قبل تطبيق التخفيض. ولذلك نادراً ما تكون السرعة هي القيد الذي يفصل بين هذه الثلاث؛ بل العزم والكتلة.
كثافة العزم مذكورة بالطريقتين
ويجب ذكر كثافة العزم بوحدة Nm لكل كيلوغرام، مع بيان ما إذا كانت محسوبة على العزم الاسمي أم على العزم الأقصى، لأن الاثنين يعطيان ترتيبين مختلفين جداً. وباستخدام الأرقام المسجّلة: تقدّم AKE60-8 KV80 نحو 19 Nm/kg اسمياً و48 Nm/kg أقصى؛ وتقدّم AKE80-8 KV30 نحو 21 Nm/kg اسمياً و53 Nm/kg أقصى؛ وتقدّم AKE90-8 KV35 نحو 39 Nm/kg اسمياً و121 Nm/kg أقصى. وأكبر الوحدات هي الأعلى كثافة بأي من المقياسين بفارق مريح، وهذا هو الحجّة لوضعها في موضع قريب حيث يحملها الجسم، رغم أنها الأثقل.
جهد التغذية والبطارية التي ستُحمل
اثنتان من الوحدات الثلاث مصنّفتان عند 48 V وواحدة عند 24 V، وهذا الانقسام يهمّ أكثر مما يبدو. فالتيار ينخفض عند قدرة معيّنة كلما ارتفع الجهد، لذا تستفيد الوحدات الأثقل تياراً من ضفيرة أكثر ارتخاءً مما تريده ضفيرة قابلة للارتداء فعلاً؛ وبالمقابل، قد يُبقي البقاء على ناقل جهد أقل النظام كله داخل كيمياء الحزمة ومجموعة الموصلات المختارة أصلاً للجهاز. وخلط وحدات 24 V و48 V في ثوب واحد يعني مساري توزيع، وعادةً عائلتين من وحدات القيادة.
الخلوص (backlash) وما يشعر به المستخدم
وتسجّل الوحدات الثلاث قيمة الخلوص نفسها، وهي 0.15. ولا تحمل سجلات ToBMS وحدة متّسقة لهذا الحقل عبر تشكيلة المشغّلات الأوسع — فالقيم في مواضع أخرى مسجّلة بوحدات يبدو أنها تختلف بين العائلات — لذا ينبغي التعامل مع الرقم باعتباره إرشادياً لا قيمة دقائق قوسية موثّقة. والخلوص في مفصل قابل للارتداء يُحسّ ولا يُقاس: فهو يظهر في صورة تخلف صغير بين ملف المساعدة المأمور به وما يدركه مرتدي الجهاز، كما يعقّد أي قانون تحكم يستنتج عزم الخرج من خطأ الموضع. وأكِّد الوحدة وحمل الاختبار مع المصنّع قبل التصميم على أساس هذا الرقم.
ثلاثة مشغّلات للهياكل الخارجية في مقارنة
ويجمع الجدول أدناه الوحدات الثلاث مرتّبة حسب الكتلة، وهو ما يرتّبها أيضاً حسب العزم. وكل قيمة فيه كما نُشرت في سجل كل منتج من سجلات ToBMS.
| الطراز | الجهد المقنن | نسبة التخفيض | عزم الدوران المقنن | عزم الدوران الأقصى | الوزن | الأبعاد الخارجية |
|---|---|---|---|---|---|---|
| AKE60-8 KV80 | 24 V | 8:1 | 5 Nm | 12.5 Nm | 260 g | Ø69 × 25 mm |
| AKE80-8 KV30 | 48 V | 8:1 | 12 Nm | 30 Nm | 570 g | Ø87 × 32 mm |
| AKE90-8 KV35 | 48 V | 8:1 | 55 Nm | 170 Nm | 1400 g | Ø107.5 × 43.5 mm |
والوحدات الثلاث جميعها مُدرَجة في فئة مشغلات QDD على ToBMS. وقيم العزم والكتلة والأبعاد الخارجية مأخوذة من سجل كل منتج؛ أما مدخل 1400 g فهو مسجّل في السجل كـ 1400. وقيمة القدرة الاسمية للثلاث جميعًا مذكورة في ورقة بيانات المُصنّع، لذا لا يُقتبس أي رقم منها هنا — وتلك الورقة هي المرجع حيث تتوقّف ميزانية القدرة عليها. ولا يُملأ أي حقل للتجويف أو لأبعاد العمود في هذه السلسلة، لذا لا يُقدَّم أدناه أي ادّعاء بشأن تمرير الكابلات عبر المحور.
والنمط الأول أن الكتلة والعزم غير متناسبين. فالانتقال من AKE60-8 KV80 بكتلة 260 g إلى AKE80-8 KV30 بكتلة 570 g يضاعف الكتلة تقريباً، ويضاعف العزم الأقصى أكثر من مرتين؛ والانتقال إلى AKE90-8 KV35 بكتلة 1.4 kg يضاعف الكتلة تقريباً مرة أخرى، ويضرب العزم الأقصى في أكثر من خمسة. وكل درجة صعود تشتري عزماً أكثر مما تكلّفه بالكيلوغرامات، ولهذا فإن أكبر وحدة هي أيضاً الأعلى كثافة.
والنمط الثاني أن الوحدتين الأثقل تشتركان في ناقل 48 V بينما تعمل الأخفّ على 24 V. وبالنسبة لهيكل خارجي للطرف السفلي يسحب وحدة واحدة لكل مفصل، يحدّد هذا ما إذا كان الجهاز يحتاج مسار توزيع واحداً أم مسارين. وهو أيضاً سبب استقرار قرار الجهاز الواحد غالباً على جهد تغذية واحد لكل المفاصل، حتى حيث تناسب وحدة أخفّ موضعاً بعيداً على نحو أفضل.
والنمط الثالث هو الطول المحوري. فالوحدات الثلاث مسطّحة الشكل: طول كل واحدة منها أقل من نصف قطرها، فأكبرها 43.5 mm وأصغرها 25 mm. وهذه الهندسة تناسب المفاصل المركَّبة جانبياً بجوار المفصل التشريحي، حيث يكون البعد الذي يجب تصغيره هو البعد العمودي على الطرف، وهي السبب العملي الرئيسي في النظر إلى هذه العائلة للأعمال القابلة للارتداء لا للعلب العميقة الضيقة.
ثلاث وحدات AKE وثلاثة مواضع للمفصل
الترتيب الوارد أعلاه كان حسب الكتلة والعزم. أما الترتيب الوارد أدناه فهو حسب المفصل، وهي الطريقة التي يتم بها الاختيار فعلاً في الممارسة.
AKE60-8 KV80 — الكاحل والمفاصل الطرفية البعيدة
بكتلة 260 g وفي أبعاد خارجية 69 mm في 25 mm، تُعدّ AKE60-8 KV80 الوحدة التي يصف عرضها بأنها مخصّصة لمفاصل الروبوتات البشرية المدمجة وللهياكل الخارجية، والأرقام تسند هذه القراءة. فعزمها الاسمي 5 Nm وأقصاها 12.5 Nm يقفان فوق ما يُطلب عادةً من الكاحل في المشي على أرض مستوية بفارق مريح، مع بقائهما منخفضين بما يكفي لأن لا تهيمن الوحدة على ميزانية الكتلة البعيدة. وسرعتها الاسمية 180 rpm وسرعتها بدون حمل 240 rpm — أي نحو 1080 و1440 درجة في الثانية — تجعلها الأسرع خرجاً بين الثلاث، وهو ما يمنح هامشاً وفيراً فوق السرعات الزاوية المسجّلة للمفصل أثناء المشية الطبيعية.
ويفصلها عن الأخريين تفصيلان. فهي وحدتها المصنّفة عند 24 V من بين الثلاث، لذا فإن قرنها بوحدة قريبة تعمل على 48 V يعني وجود مساري قدرة؛ كما تسجّل 14 زوجاً من الأقطاب مقابل 21 زوجاً في الوحدتين الأكبر، وهو ما يغيّر متطلبات التبديل والعلاقة بين التردد الكهربائي والتردد الميكانيكي. وهناك نقطة عملية أخرى: التيارات المسجّلة اسمياً وأقصى هي 4.8 A و12 A، لذا فإن ضفيرتها خفيفة، ولا يُدرِج سجل ToBMS أي مواصفات للمشفّر في هذه السلسلة — لذا ينبغي تأكيد دقة التغذية الراجعة مباشرة مع المصنّع.
AKE80-8 KV30 — الركبة والنموذج الأولي المعتاد
ووحدة AKE80-8 KV30 هي وسط التشكيلة والوحدة التي تبدأ منها معظم تصميمات الركبة. فاثنا عشر نيوتن متر اسمياً و30 Nm أقصى في جسم بكتلة 570 g يتركان متسعاً للمطالب العابرة في الانتقال من الجلوس إلى الوقوف وفي صعود الدرج، دون أن يُلزم التصميم بوحدة بكتلة 1.4 kg عند مفصل يحرّكه مرتديه آلاف المرات في الساعة. وعند 150 rpm اسمية، أي 900 درجة في الثانية عند الخرج، يوجد مظروف سرعة كافٍ لطور التأرجح، كما أن كثافة عزمها المسجّلة التي تقارب 21 Nm/kg اسمياً تقترب من أخفّ وحدة رغم جهد الناقل الأعلى.
يرتّب المصنّع وحدات AKE عبر تطبيقات المفاصل المدمجة، وهو ما يعطي إحساساً معقولاً بكيفية تصرّف خرج 8:1 تحت حمل يدوي، وبمقدار الفرق بين أخفّ وحدة والوحدة الوسطى عند رؤيتهما معاً.
صفحة الفيديو على ToBMSالمشاهدة على YouTubeوتصنيف 48 V يضعها في صف أكبر الوحدات، لذا لا يحتاج الجهاز الذي يستخدمهما معاً إلا إلى مسار توزيع واحد. والتيارات المسجّلة هي 4.8 A اسمياً و12 A أقصى — وهي نفسها في AKE60-8 رغم جهد التغذية الأعلى، وهذا بالضبط أثر الانتقال إلى 48 V. وكما في الوحدتين الأخريين، لا تتضمن سجلات ToBMS قيمة للقدرة الاسمية ولا حقلاً لأبعاد العمود، لذا يجب حسم ميزانية القدرة المستمرة وأي خطة لكابل يمرّ عبر التجويف مقابل رسم المصنّع.
AKE90-8 KV35 — الورك والمفاصل الحاملة للحمل
ووحدة AKE90-8 KV35 هي الشاذّة في هذه المجموعة، وهي السبب في أن مصطلح التشغيل شبه المباشر لا ينبغي أن يُقرأ في هذا السياق على أنه عزم منخفض. فخمسة وخمسون نيوتن متر اسمياً و170 Nm أقصى في جسم بأبعاد 107.5 mm في 43.5 mm وبكتلة 1.4 kg تمثّل نحو أربعة أمثال العزم الاسمي للوحدة التي تليها انخفاضاً مقابل ما يزيد قليلاً عن ضعف الكتلة، وهو ما يجعلها أعلى رقم كثافة بين الثلاث بأي من المقياسين — نحو 39 Nm/kg اسمياً و121 Nm/kg أقصى. ويضعها عرضها عند أرجل الروبوتات البشرية والهياكل الخارجية ووحدات المفاصل عالية الديناميكية، ويعكس خرجها الاسمي البالغ 120 rpm — أي نحو 720 درجة في الثانية — تصميماً مرجّحاً كفّة العزم.
وينتج عن ذلك أمران. الأول أنها وحدة مفصل قريبة: فكتلة 1.4 kg معلّقة على ركبة أو كاحل تُبطل غرضها نفسه، بينما يحمل الجسم معظمها عند الورك أو عند مفصل مساعد مثبَّت على الخصر. والثاني أن تيارها الأقصى المسجّل وهو 72 A مقابل 21 A اسمياً يعني أن على مرحلة القدرة والضفيرة أن تُحدَّدا حول الحالة العابرة لا حول المتوسط. ومع 21 زوجاً من الأقطاب وناقل 48 V، تصبح هذه هي الوحدة التي يتحوّل فيها اختيار وحدة القيادة والإدارة الحرارية إلى عمل تصميمي حقيقي لا إلى إجراء شكلي.
أين تُستخدم هذه المشغّلات
وتظهر الوحدات الثلاث نفسها في عدة فئات قابلة للارتداء، والنمط الذي تتبعه عملية اختيار أي منها ثابت بدرجة كافية لأن يكون فرضية انطلاق.
المساعدة في مشية الطرف السفلي
والأجهزة المساعدة للورك والركبة والكاحل هي حالة الاستخدام المهيمنة لهذه العائلة. والنمط يمتد من القريب إلى البعيد: AKE90-8 KV35 عند الورك، وAKE80-8 KV30 عند الركبة، وAKE60-8 KV80 عند الكاحل. والتعليل يتعلق أقل بمطلب العزم لكل مفصل وأكثر بالكلفة الأيضية التراكمية لحمل الكتلة في المواضع البعيدة. ولهذا السبب بالضبط تُحدَّد هيكل خارجي عادةً من الطرف البعيد إلى الخلف.
أجهزة التأهيل في العيادة
ولمدرّبات المشية القائمة في العيادات ومنصّات التأهيل الثابتة ميزة واحدة: أن مصدر القدرة لا يُرتدى. وهذا يخفّف مسألة جهد الناقل وينقل التركيز إلى النعومة وقابلية الدفع العكسي وإلى كيفية إحساس المريض بالمفصل، وهو مريض قد لا يستطيع مساعدته على الإطلاق. وتظهر الوحدات الثلاث جميعها إلى جانب مدخلات الروبوت التأهيلي في عروضها على ToBMS، ونسبة التخفيض المنخفضة هي السبب في ملاءمتها للأعمال التي يُراد فيها تحكم بالمساعدة عند الحاجة.
الدعم المهني والصناعي
وتطلب أجهزة دعم الرفع شيئاً مختلفاً مرة أخرى: عزماً مرتفعاً متقطّعاً، وفترات خمول طويلة، وحدوداً صارمة غالباً لما يحدث عند فقدان القدرة. وقابلية الدفع العكسي ومرحلة تخفيض شفافة تهمّان هنا أكثر من التصنيفات المستمرة، لأن الجهاز يقضي جزءاً كبيراً من دورة عمله عند عزم صفري ثم عليه أن يقدّم مساعدة كبيرة لبضع ثوانٍ. وتناسب عائلة وحدة المفصل (joint module) هذا الفضاء التطبيقي عموماً، وتغطي الوحدات الثلاث هنا الطرف منخفض النسبة فيه.
واجهات الطرف العلوي والكتف
ويركّز دعم الكتف والمرفق أصعب مشكلة تغليف في الأعمال القابلة للارتداء: فالمفصل الذي يحتاج إلى مساعدة قريب من الجسم، وأي شيء يُثبَّت عليه يُستثقَل فوراً. ووحدة AKE60-8 KV80 بكتلة 260 g وطولها المحوري البالغ 25 mm هي الأقرب للملاءمة في هذه التشكيلة، وعزمها الأقصى البالغ 12.5 Nm سخيّ بالنسبة لثني المرفق. وحيث يحتاج التصميم إلى مساعدة عبر عدة درجات حرية في الجزء العلوي من الجسم، فإن اختيار الروبوت البشري الأوسع يتضمّن خيارات بأشكال هيكلية أخرى.
قائمة تحقّق للاختيار
وجرت العادة على أن تُحدَّد هيكل خارجي في وقت مبكر، لأن هندسة المفصل ومسار الضفيرة يُصمَّمان حولها. وهذه الفحوص تستحق أن تُجرى قبل نقطة التجييد تلك لا بعدها.
دورة العمل والعوامل البشرية
- ابنِ ملف العزم مقابل الزمن للنشاط الفعلي — المشي على أرض مستوية، وصعود الدرج، والانتقال من الجلوس إلى الوقوف، والرفع — وتحقق من الجزء المستمر منه مقابل العزم الاسمي، مع تذكّر أن طريقة التركيب والملابس تغيّر المسار الحراري.
- تحقق من الحالات العابرة مقابل العزم الأقصى، ثم أكِّد بشكل منفصل مع المصنّع ما يمكن لمرحلة التخفيض ولمحمل الخرج أن يصمدا له عند الصدمة، لأن العزم الأقصى رقم قصير المدة وليس حدّاً ميكانيكياً.
- حدِّد ما يجب أن يفعله المفصل عند فقدان القدرة، وأثناء التعافي من عطل، وعندما يدفعه مرتديه على نحو غير متوقّع — وأكِّد أن قابلية الدفع العكسي تسند كل حالة من هذه الحالات.
الميكانيكا والتركيب
- طابق الأبعاد الخارجية مع التشريح قبل الشروع في مقارنة العزم: فجسم بقطر 107.5 mm وجسم بقطر 69 mm غير قابلين للتبادل أياً كانت قراءة الأرقام، كما أن 25 mm مقابل 43.5 mm من السماكة المحورية يغيّر ما إذا كانت الوحدة قادرة على الجلوس بجوار المفصل أصلاً.
- احصل على الرسم الميكانيكي من المصنّع لواجهة الخرج. أبعاد العمود والتجويف والسنّ لهذه السلسلة مذكورة في رسم المُصنّع، لذا ينبغي حسم أنماط البراغي وأذرع الرافعة من هناك لا من السجلات وحدها.
- خطّط مسار الضفيرة كمكوّن ميكانيكي قائم بذاته، بما في ذلك تخفيف الشد عبر المفصل وأثر الغلاف على أقرب علامة تشريحية.
القدرة والتحكم
- حدِّد جهد الناقل أولاً انطلاقاً من كيمياء الحزمة التي ستُحمل، ثم تحقق من الوحدات الملائمة — فخلط وحدات 24 V و48 V يعني مساري توزيع وعادةً عائلتين من وحدات القيادة.
- حدِّد وحدة القيادة والضفيرة للتيار الأقصى، بينما تحدِّد المسار الحراري للتيار الاسمي، وأبقِ الميزانيتين منفصلتين — فـ 72 A أقصى مقابل 21 A اسمياً في أكبر الوحدات يبيّن مدى اتساع تلك الفجوة.
- أكِّد دقة التغذية الراجعة والبروتوكول والسلوك عند بدء التشغيل مباشرة مع المصنّع. فلا تسجّل ToBMS أي مواصفة للمشفّر في هذه السلسلة، ويُسجَّل التحكم الموجه بالمجال كطريقة قيادة دون تفصيل للتكامل.
الأسئلة الشائعة والمتكررة
Qما الفرق بين مشغّل الهيكل الخارجي ووحدة مفصل روبوتية عادية؟
والعتاد متشابه؛ أما ترجيح المتطلبات فليس كذلك. فالمفصل القابل للارتداء يُحكم عليه بالكتلة عند الطرف، وبكيفية تصرّفه في مواجهة إنسان لا في مواجهة هيكل، وبما يفعله عند نزع القدرة. وهذه القيود الثلاثة ترجّح عادةً نسبة تخفيض منخفضة وأبعاداً خارجية مسطّحة وأعلى كثافة عزم متاحة، بينما يستطيع مفصل مثبَّت على آلة أن يقايض الثلاثة كلها مقابل العزم المستمر والكلفة.
Qأيّ من الثلاث يناسب مفصل الركبة على أفضل وجه؟
الوحدة AKE80-8 KV30 هي نقطة البداية المعتادة. فبكتلة 570 g وعزم 12 Nm اسمياً و30 Nm أقصى تترك هامشاً للانتقال من الجلوس إلى الوقوف ولصعود الدرج دون أن تطلب من مرتديها تسريع 1.4 kg في كل خطوة، ويغطي خرجها الاسمي البالغ 150 rpm — أي نحو 900 درجة في الثانية — سرعات طور التأرجح المسجّلة أثناء المشي الطبيعي. وحيث يلزم المفصل أيضاً بإسناد وزن جسم معتبر سكونياً، تكون الخطوة التالية فحص ذلك المطلب مقابل العزم الاسمي على مدى فترة الإسناد.
Qلماذا تعمل وحدتان على 48 V بينما تعمل الأخفّ على 24 V؟
وتُظهر الأرقام المسجّلة النتيجة مباشرة: فوحدة AKE60-8 KV80 ووحدة AKE80-8 KV30 تسجّل كلتاهما 4.8 A اسمياً و12 A أقصى، لكنهما تقدّمان 5 Nm و12 Nm اسمياً على التوالي. فالناقل الأعلى يبقي التيار على حاله تقريباً بينما يضاعف العزم المتاح. وبالنسبة لجهاز قابل للارتداء، يتعلق الخيار فعلاً بحزمة البطارية — فنظام بجهد أقل يمكن أن يبقى داخل الموصل وعدد الخلايا المختارين أصلاً للثوب، بينما يكافئ 48 V التصميمات التي تحمل أصلاً حزمة بجهد أعلى لأسباب أخرى.
Qهل يمكن دفع هذه الوحدات عكسياً إذا انقطعت القدرة؟
تترك نسبة التخفيض المنخفضة عموماً مجموعة تروس أسهل في الدفع من جهة الخرج مما تفعله نسبة عالية، والوحدات الثلاث هنا تستخدم مرحلة 8:1 نفسها. ومع ذلك، يعتمد السلوك الفعلي عند فقدان القدرة على إلكترونيات القيادة وعلى كيفية تصرّفها وهي منزوعة القدرة، وأي رقم من هذا القبيل مذكور في ورقة بيانات المُصنّع لهذه السلسلة. والمطلب مهم في الأعمال القابلة للارتداء بدرجة تستحق تأكيده مع المصنّع ثم اختباره على منصة اختبار بوحدة التحكم المقصودة.
Qما مقدار الخلوص في هذه الوحدات، وهل يهمّ؟
تسجّل الثلاث جميعها 0.15، لكن حقل الخلوص في سجلات ToBMS ليس مسجّلاً بوحدة متّسقة عبر تشكيلة المشغّلات الأوسع، لذا ينبغي التعامل مع الرقم باعتباره إرشادياً. وهو يهمّ من وجهين: فهو يُدخل تخلفاً بين ملف المساعدة المأمور به والملف المُدرَك، ويعقّد أي مخطط تحكم يستنتج عزم الخرج من خطأ الموضع. وأكِّد ما إذا كان المصنّع يذكر الدقائق القوسية أم الدرجات، وعند أي عزم، وقبل التشغيل التجريبي أم بعده.
Qلماذا تكون أكبر الوحدات هي الأعلى كثافة أيضاً؟
لأن العزم ينمو أسرع من الكتلة عبر هذه الثلاث. فوحدة AKE60-8 KV80 تسجّل نحو 19 Nm/kg اسمياً، ووحدة AKE80-8 KV30 نحو 21 Nm/kg، ووحدة AKE90-8 KV35 نحو 39 Nm/kg — أي ما يقارب ضعف الوحدة الوسطى. ولا يجعل الخرج الكثيف منها الخيار الصحيح في كل موضع: فكتلة 1.4 kg غير مريحة على الجانب البعيد من الركبة، أيّاً كان عزمها لكل كيلوغرام. والكثافة حجّة لوضعها في موضع قريب، لا لوضعها في كل موضع.
Qما الذي لا تخبرني به سجلات ToBMS عن هذه الثلاث؟
ثلاثة أمور على وجه الخصوص. فلا تُسجَّل أي قيمة للقدرة الاسمية لأي من الثلاث، لذا يجب أن تأتي ميزانية القدرة المستمرة من ورقة البيانات. ولا يُسجَّل أي بعد للعمود أو للتجويف أو للسنّ، لذا لا يمكن رسم الواجهة الميكانيكية من السجلات. ولا تُسجَّل أي مواصفة للمشفّر في هذه السلسلة، لذا ينبغي تأكيد دقة التغذية الراجعة والبروتوكول ومعامل المضاعفة مع المصنّع قبل اختيار وحدة التحكم. وحيث تكون قيمة ما غائبة فقد تُركت خارج هذه المقالة بدلاً من ملئها.
الموارد الرسمية للمصنّع
وتنشر CubeMars صفحة مواصفات لكل وحدة، وهذه الصفحات — لا ملخّصات الأطراف الثالثة — هي المرجع للتصنيفات الحرارية ولتفاصيل التغذية الراجعة وللرسومات الميكانيكية وللبرنامج الثابت الحالي. وصفحات المصنّع للوحدات المطروحة هنا هي AKE60-8 KV80، وAKE80-8 KV30، وAKE90-8 KV35، مع إدراج السلسلة كاملة في صفحة فئة المشغّلات شبه المباشرة. وحيث يسكت سجل ToBMS — كالقدرة الاسمية، وأبعاد الواجهة، ومواصفة التغذية الراجعة، ووحدة الخلوص — تكون تلك الصفحات أو ورقة البيانات المقابلة هي المكان المناسب لسدّ الفجوة.
إلى أين تتّجه بعد ذلك
وللانتقال من القراءة إلى قائمة مختصرة، تعمل ثلاث أدوات بالتسلسل: فالعائلة كلها تقع في فئة مشغلات QDD، ويمكن تضييق قائمة المرشّحين حسب العزم والجهد والكتلة في اختيار محركات BLDC، ويمكن وضع الوحدات المختارة في مواجهة بعضها بعضاً في مقارنة محركات BLDC. وحيث يحتاج التصميم إلى دمج المحرك في الرابط بدلاً من تسليمه مغلقاً، تكون فئة محركات عزم بدون إطار هي المسار البديل الذي تنظر فيه كثير من برامج الأجهزة القابلة للارتداء في نهاية المطاف.
ويتفرّع من هنا دليلان من أدلة ToBMS. فـمشغّلات التشغيل شبه المباشر: ما الذي توفّره نسبة 8:1 يستعرض ما تغيّره مرحلة 8:1 ميكانيكياً، ويغطي كيف تختار وحدة المفصل: خمسة مشغّلات CubeMars من 190 g إلى 1.4 kg العائلات الأوسع من الوحدات المغلقة المحيطة بهذه الثلاث. وللمقارنات خارج سلسلة واحدة، يجمع محركات BLDC للهياكل الخارجية المطابقات المسجّلة عبر تشكيلة الموقع كاملة، وتغطي صفحة الروبوت التأهيلي الأجهزة السريرية وثيقة الصلة.
والخلاصة القصيرة: اختر موضع المفصل أولاً، وطابق الأبعاد الخارجية مع التشريح، وحدِّد العزم الاسمي مقابل دورة عمل المشية ضمن الحدود الحرارية والعزم الأقصى مقابل الحالة العابرة، ثم اضبط جهد الناقل حول حزمة البطارية التي سيحملها مرتدي الجهاز فعلاً. ومعظم ما تبقّى من خصائص مشغّل الهيكل الخارجي يتبع من هذه النقاط الأربع.