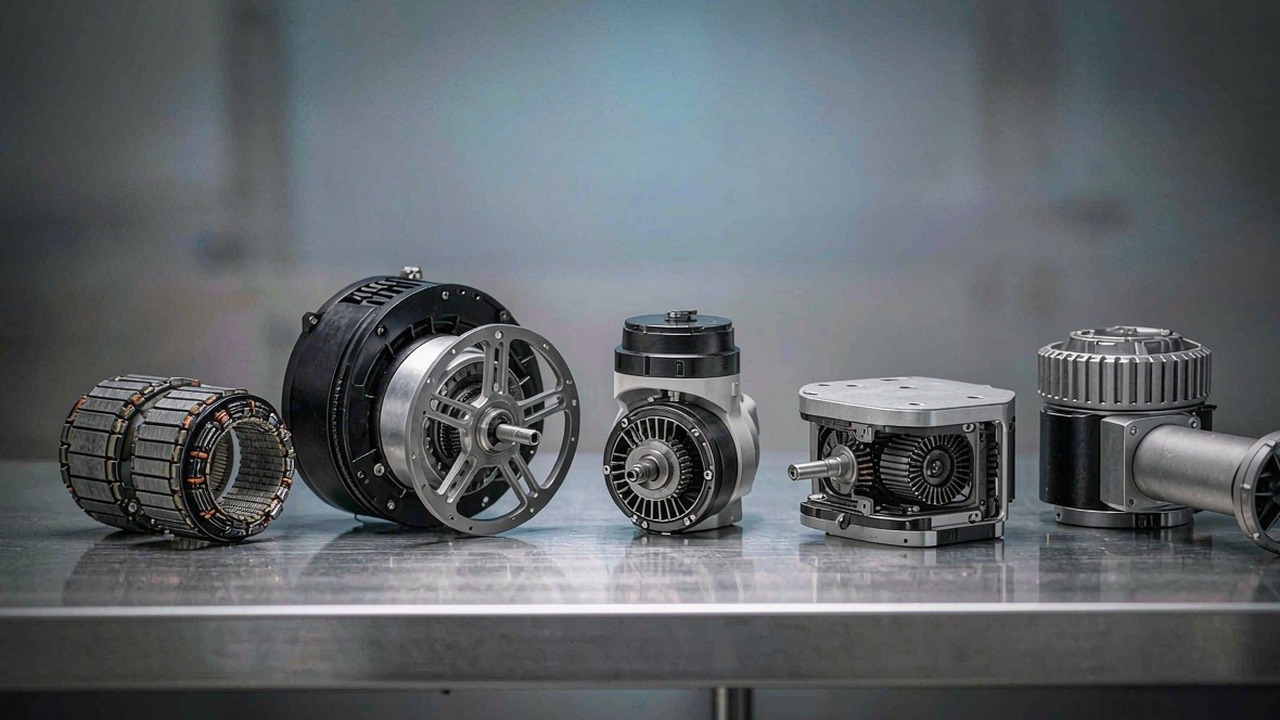
محرك BLDC هو محرك تيار مستمر بلا فرش: دوّار بمغناطيس دائم، وعضو ثابت ملفوف، ووحدة تحكم إلكترونية تؤدي التبديل الذي كانت الفرش تؤديه. وهذا التغيير الواحد هو السبب في أن محركات BLDC صارت اليوم داخل مفاصل الروبوتات وهياكل الطائرات متعددة الدوّارات وجيمبالات الكاميرا والدوافع تحت المائية - فلا فرشاة تتآكل، ولا مبدّل يحدث فيه قوس كهربائي، ومنحنى العزم متوقّع بما يكفي للتحكم فيه برمجيًا. وهو أيضًا السبب في أن عبارة «محرك BLDC» لم تعد قرار شراء واحدًا: فالمبدأ الكهرمغناطيسي نفسه يُحزَّم بسبع طرق مختلفة، والتغليف هو ما يحدد كل شيء تقريبًا في كيفية تحديد مواصفات المحرك.
يشرح هذا المرجع كيف يعمل محرك التيار المستمر بلا فرش، وأي المواصفات تغيّر قرارًا فعليًا، وكيف تختلف فئات المحركات السبع على ToBMS عن بعضها. وتحصل كل فئة على الأسئلة الثلاثة نفسها - ما هي، وما الذي يحسم الاختيار فيها، وأين تناسب الاستخدام - بحيث يمكن قراءة القسم وحده أو مقارنته بالأقسام الأخرى. وكل رقم مأخوذ من بيانات منتجات ToBMS أو من مواصفات الشركة المصنّعة المنشورة؛ ولا شيء هنا تقديري.
إجابة سريعة
يستبدل محرك BLDC المبدّل الميكانيكي في المحرك ذي الفرش بمبدّل إلكتروني، فتكون وحدة التحكم - لا الفرشاة - هي التي تقرر أي ملف من ملفات العضو الثابت يُغذّى ومتى. والنتائج العملية كفاءة أعلى، وعمر خدمة أطول بكثير، وعزم أفضل لكل وحدة كتلة، وسلوك عزم-سرعة تستطيع وحدة التحكم تشكيله برمجيًا. والكلفة أن محرك التيار المستمر بلا فرش لا يكون أبدًا قطعة قائمة بذاتها: فهو لا يعمل إلا مع مشغّل يعرف موضع الدوّار أو يستنتجه.
اختيار أحدها مسألة من خطوتين. أولًا تُختار الفئة التي تطابق المهمة الميكانيكية - طقم بلا هيكل إذا كان على بنية الآلة أن تكون هي الحاوية، أو مشغّل مدمج إذا كان على المفصل أن يصل كوحدة محكمة، أو محرك دفع إذا كان الخرج دفعًا لا عزمًا على العمود، أو محرك جيمبال مباشر الإدارة إذا كان الخرج حركة ملساء منخفضة السرعة، أو دافع محكم إذا كان على المحرك أن يعمل تحت الماء. ثم داخل تلك الفئة، يُحجَّم KV وفق جهد الناقل والسرعة المطلوبة، والعزم الاسمي وفق دورة التشغيل، والعزم الأقصى وفق الحالة العابرة. وقراءة مواصفة من دون معرفة الفئة التي جاءت منها هي أكثر الأسباب شيوعًا لخروج القائمة الأولية عن الصواب.
ما هو محرك التيار المستمر بلا فرش
الأجزاء التي تحلّ محل الفرش
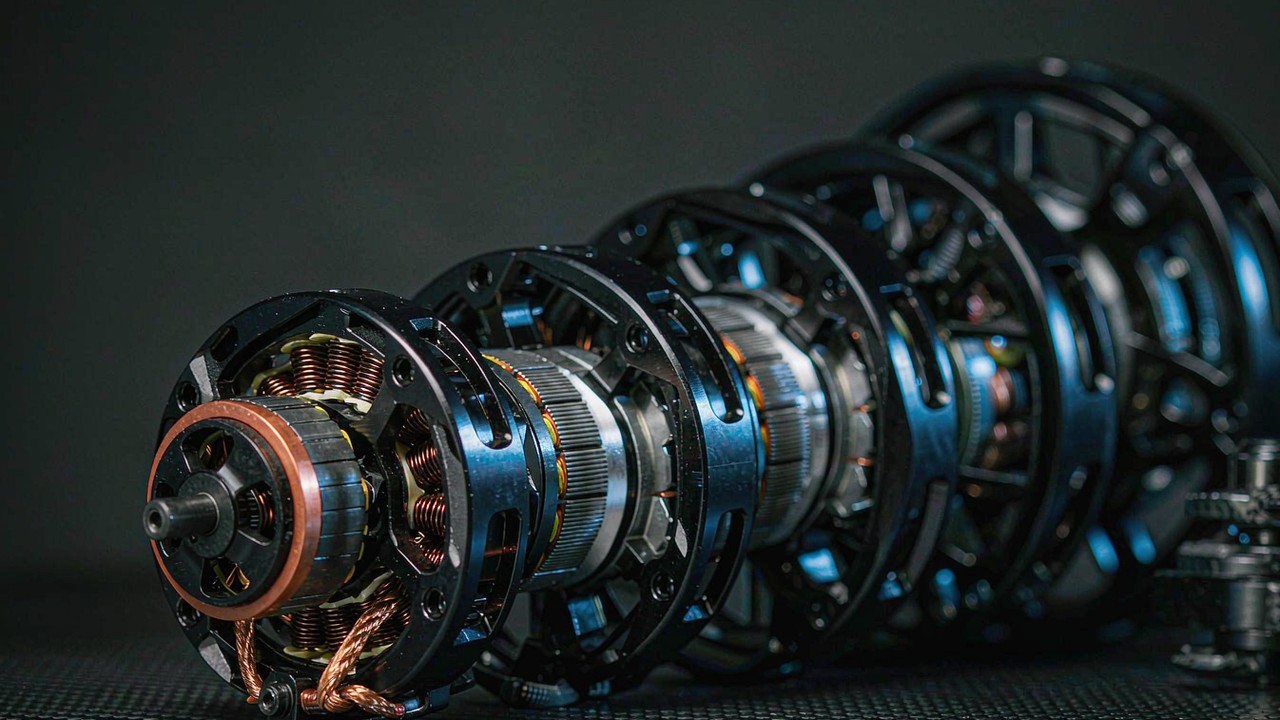
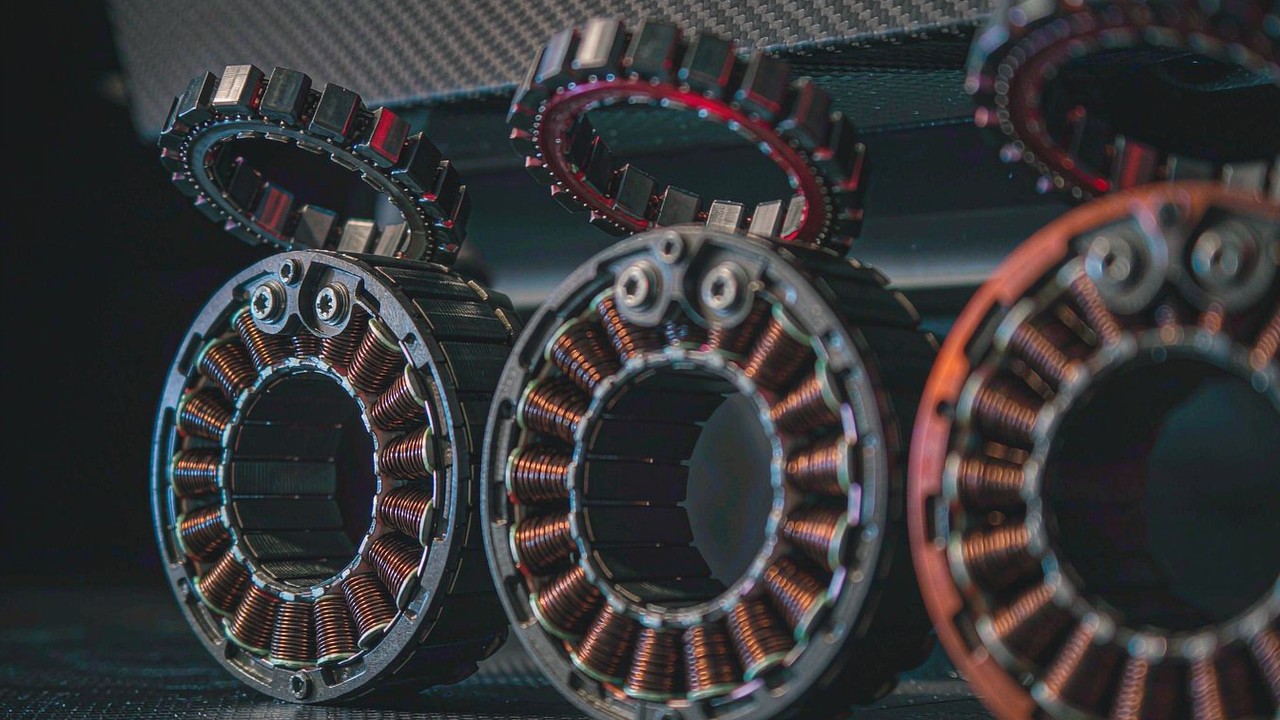
لكل محرك BLDC المجموعات الوظيفية الثلاث نفسها. فالعضو الثابت يحمل الملفّات - ثلاث أطوار عادةً في رزمة صفائح مُشقَّبة - ويبقى ساكنًا. والدوّار يحمل مغناطيسات دائمة، تكون عادةً مقاطع نيوديميوم ملصوقة أو مغروسة في محور فولاذي. ووحدة التحكم تُغذّي الأطوار بالتتابع بحيث يتقدّم مجال العضو الثابت على مجال الدوّار بالزاوية التي تنتج أقصى عزم. وفي محرك ذي فرش تؤدي فرشاة كربونية ومبدّل مقسَّم هذا التبديل ميكانيكيًا؛ وفي محرك بلا فرش يؤديه عاكس إلكترونيًا آلاف المرات في الثانية.
وتنتج عن ذلك نتيجتان مباشرتان. فلأن لا شيء يتلامس بالاحتكاك، يختفي مكوّن التآكل من ميزانية الصيانة فعليًا، ويمكن إحكام المحرك - وهو ما يجعل الدوافع تحت المائية ووحدات المفاصل المصنّفة بحماية IP ممكنة. ولأن التبديل يخضع لتحكم برمجي، يكون العزم كمية مأمورًا بها لا كمية ناشئة، ولهذا يمكن للعتاد نفسه أن يكون سيرفو موضع صلبًا في تطبيق ومصدر قوة مرنًا في تطبيق آخر.
لماذا تخصّ وحدة التحكم هذا السياق
لا مواصفة ذات معنى لمحرك تيار مستمر بلا فرش من دون مشغّله. فالتبديل يحتاج إلى موضع الدوّار، وهناك طريقان للحصول عليه: قياسه بحساسات، أو استنتاجه من الجهد والتيار اللذين يولّدهما المحرك نفسه أثناء دورانه. والإدارة شبه المنحرفة (ست خطوات) بسيطة وكافية للمراوح والمضخات. أما التحكم الموجّه للمجال، أي FOC، فيحلّل التيار إلى مكوّن ينتج العزم ومكوّن ينتج المجال ويُبقيهما عند الزاوية المثلى، وهو ما يعطي عزمًا ملساء عند السرعة المنخفضة وكفاءة عالية عبر النطاق - وما يجعل التحكم في العزم، لا في السرعة فقط، عمليًا.
ولهذا أيضًا تُعدّ المشغّلات الروبوتية المدمجة فئة قائمة بذاتها لا مجرد محرك: فالمحرك والمخفّض والمشفّر ومشغّل FOC تُطابق كمجموعة واحدة، وتنشر الشركة المصنّعة أرقام العزم لتلك المجموعة لا للمحرك وحده. ومقارنة تلك الأرقام بأرقام محرك مجرّد مقارنة بين شيئين مختلفين.
الحساسات ومن دونها وما يبدأ تحت حمل
تعطي حساسات هول موضع تبديل مطلقًا من حالة السكون، وهو ما يهمّ كلما وجب على المحرك إنتاج عزم عند سرعة صفرية أو قريبة من الصفر - مفصل روبوت يثبّت وضعًا، أو جيمبال يقاوم هبّة ريح، أو دافع يعكس اتجاهه. أما التحكم من دون حساسات فيستنتج الموضع من القوة الدافعة الكهربائية العكسية، وهي لا توجد إلا بعد أن يدور المحرك؛ وهو يعمل جيدًا للمراوح والمراوح الدافعة، حيث الحمل متوقّع وعزم البدء منخفض، ويعمل بشكل ضعيف في كل ما يجب أن يبدأ ضد حمل أو يعكس اتجاهه بسلاسة عبر الصفر. وتستخدم تصاميم كثيرة مشفّرًا على جانب الخرج للتحكم بينما يقوم المشغّل بالتبديل بناءً على حساسات هول، ما يُبقي التبديل متينًا والتحكم دقيقًا في الوقت نفسه.
الدوّار الداخلي والدوّار الخارجي
في المحرك ذي الدوّار الداخلي يدور الدوّار داخل العضو الثابت؛ وتكون المغناطيسات قريبة من العمود، والقصور منخفضًا، ويسهل تبريد المحرك عبر الحاوية الخارجية الساكنة. وفي المحرك ذي الدوّار الخارجي يكون الدوّار جرسًا يدور حول العضو الثابت، فتقع المغناطيسات عند نصف قطر أكبر وتنتج عزمًا أكبر عند الحمل المغناطيسي نفسه - وهي الهندسة السائدة في الدفع، حيث تُربط المروحة مباشرة بالجرس ولا حاجة إلى علبة تروس. وتضم الأطقم بلا هيكل في فئة محركات عزم بدون إطار على ToBMS التصميمين معًا، وهو أحد أسباب عدم قابلية أرقام كثافة العزم فيها للمقارنة المباشرة بين العائلات.
المواصفات التي تحسم الاختيار
KV، ولماذا ليست درجة جودة
KV هو ثابت سرعة المحرك: عدد الدورات في الدقيقة عند اللاحمل لكل فولت مطبَّق تقريبًا. فمحرك بقيمة 380 KV على حزمة 22 V يدور بنحو 8000 rpm بلا حمل؛ ومحرك بقيمة 29 KV على الحزمة نفسها يبلغ نحو 640 rpm. وتحدد اللفّات قيمة KV - فزيادة عدد اللفّات بسلك أرقّ تعطي KV أقل وعزمًا أكبر لكل أمبير وسرعة قصوى أقل؛ ولفّات أقل بسلك أثخن تعطي KV أعلى وسرعة أكبر وعزمًا أقل لكل أمبير. وليس KV الأعلى أفضل KV. والقيمة الصحيحة هي التي تضع السرعة المطلوبة عند جهد الناقل المتاح مع إبقاء التيار - ومن ثم الحرارة - داخل ما يستطيع الملف والمشغّل تحمّله.
العزم الاسمي والعزم الأقصى
العزم الاسمي هو ما يستطيع المحرك إنتاجه بصورة مستمرة، ضمن حدوده الحرارية، في ترتيب التثبيت والتبريد الذي حددته الشركة المصنّعة. أما العزم الأقصى فهو قيمة لمدة قصيرة - حالة عابرة يستطيع المحرك تقديمها لثوانٍ، محدودة بحرارة الملفّات وحرارة المغناطيس وحد التيار في المشغّل، لا بنقطة انكسار ميكانيكية. والتعامل مع الأقصى كرقم عمل هو أسرع طريق إلى محرك يخفض تصنيفه بصمت أثناء الخدمة. والنتيجة المرافقة لا تقلّ أهمية: فقيمة الأقصى ليست بيانًا عمّا تنجو منه المكونات الميكانيكية أيضًا. فحدود الصدم في علبة التروس وأحمال المحامل وقوة العمود أسئلة منفصلة، وحيث تحسم هذه التصميم يجب تأكيدها مع الشركة المصنّعة.
كثافة العزم بوحدة Nm/kg
كثافة العزم أداة مقارنة لا مواصفة - ويجب ذكرها مرتين، لأن الاسمي والأقصى يحكيان قصتين مختلفتين. فقسمة العزم الاسمي على الكتلة تقول مقدار الخرج المستمر الذي تشتريه ميزانية الكتلة، وهو ما يشعر به روبوت ماشٍ أو هيكل طائرة طويلة التحمل. وقسمة العزم الأقصى على الكتلة تقول مقدار القدرة العابرة التي تُحمل، وهو ما يهمّ في ساق عليها امتصاص هبوط أو ذراع عليها كسر التصاق. وفي النطاق بلا هيكل يكون التشتت واسعًا: فأطقم الدوّار الداخلي الصغيرة والمقاييس الكبيرة ذات الدوّار الخارجي تقع في مواضع مختلفة على المقياسين، وهذا قرار تصميمي لا ترتيب جودة. وحيث يُذكر نطاق بوحدة Nm/kg على ToBMS، يُدرج الرقمان معًا لتُجرى المقارنة على الرقم الذي يطابق المهمة.
علبة التروس وقابلية الدفع العكسي والارتداد
تقايض علبة التروس السرعة بالعزم وتغيّر طابع الخرج في الوقت نفسه. فالنسبة العالية من التخفيض تزيد عزم الخرج عمومًا وتقلّل قابلية الدفع العكسي، لأن الاحتكاك والقصور المنعكس يتضاعفان عبر المرحلة؛ والنسبة المنخفضة تحسّن عمومًا قابلية الدفع العكسي والشفافية العزمية على حساب مضاعفة العزم. وقابلية الدفع العكسي هي ما يتيح للمفصل امتصاص صدمة، وأن يُحرَّك باليد أثناء التعليم، وأن يُقدَّر العزم من تيار المحرك بدل خلية حمل - وهي الفكرة كلها وراء فئة مشغلات QDD عند 8:1.
الارتداد هو الحركة المفقودة في مجموعة التروس، ويستحق السؤال عنه صراحةً: فهو يحدّ مباشرة من تكرارية الموضع وصلابة التحكم، والقيم المسجّلة على ToBMS غير متسقة الوحدات بين العائلات، لذا لا يكون رقم من دون وحدته قابلًا للمقارنة. ويُؤكَّد بالدقيقة القوسية أو بالدرجات من ورقة بيانات الشركة المصنّعة قبل التعامل معه كمدخل تصميمي.
الحدود الحرارية ودورة التشغيل
الحرارة، لا العزم، هي ما يوقف المحرك عادةً. فخسائر النحاس تتناسب مع مربع التيار، لذا فإن دورة تشغيل تضاعف التيار تربّع ذلك المكوّن من الخسائر؛ ويعكس التصنيف تثبيتًا محددًا وظرفًا محيطًا محددًا ومهمة محددة. ومحرك بلا هيكل مثبّت في حاوية ألومنيوم كبيرة يتحمّل أكثر بكثير من المحرك نفسه في الهواء الطلق، ومحرك دفع يمرّ عليه تيار المروحة فوق جرسه يتحمّل أكثر من محرك على طاولة اختبار. وحيث يجب الوثوق برقم، تُستخدم الظروف الحرارية للشركة المصنّعة كمرجع لا الرقم الرئيسي.
الجهد والتيار والمشغّل
يحدد جهد الناقل سقف السرعة عند قيمة KV معيّنة؛ ويحدد التيار العزم. والقيود المُحكِمة عادةً هي حد التيار في المشغّل وتصنيفات العزل والموصلات لا المحرك نفسه. ومطابقة الثلاثة - جهد الحزمة و KV وتيار المشغّل - قبل مقارنة المجموعات تُزيل معظم المرشّحين الزائفين مبكرًا. ويستحق الأمر أيضًا التحقق مما يحتاج المشغّل إلى معرفته: فمحرك مزوّد بحساسات وعليه الحفاظ على العزم عند سرعة صفرية يحتاج إلى وحدة تحكم تقرأ تلك الحساسات، ومشغّل FOC يتوقع مشفّرًا لن يقبل واجهة حساسات هول فقط.
مقارنة بين سبع فئات لمحركات BLDC
الجدول أدناه أسرع طريق للعثور على القسم المناسب في هذا المرجع. وأرقام العزم والدفع هي القيم الاسمية والأقصى المنشورة عبر كل فئة مدرجة حاليًا على ToBMS؛ والسرعات نطاق KV لا رقم واحد، لأن سرعة الخرج تعتمد على جهد الناقل المختار.
| الفئة | مصمَّمة لـ | العزم أو الدفع | السرعة (KV) | الجهد المقنن | المطلوب توفيره | ابدأ من هنا |
|---|---|---|---|---|---|---|
| محركات عزم بدون إطار | طقم عضو ثابت ودوّار يُبنى داخل بنية الآلة | 0.024-4 Nm اسمي، 0.072-12 Nm أقصى | 55-600 | 16-48 V | الحاوية والعمود والمحامل والمشفّر | مفاصل الروبوتات |
| المشغّلات الروبوتية | محرك ومخفّض ومشفّر ومشغّل في وحدة محكمة واحدة | 1.3-74 Nm اسمي، حتى 222 Nm أقصى | 41-170 | 24-48 V | التثبيت والناقل فقط | الروبوتات ذات الأرجل والأذرع |
| محركات UAV | دوّار خارجي للدفع في هياكل يجب أن تبقى في الجو | مصنَّف بالدفع لا بالعزم | 29-700 | 3-24S | المروحة والمشغّل والتبريد | متعددة الدوّارات والحمولة الثقيلة |
| محركات الدرون | دفع FPV والسباق والأجنحة الثابتة و VTOL | مصنَّف بالدفع لا بالعزم | 180-2150 | 2-12S | المروحة والمشغّل والهيكل | FPV والأجنحة الثابتة و VTOL |
| محركات الجيمبال | إدارة مباشرة ملساء صامتة منخفضة السرعة | 0.08-3 Nm اسمي، 0.28-7.7 Nm أقصى | 9.3-255 | 12-24 V | وحدة IMU وحلقة التحكم | تثبيت الكاميرا |
| دافعات تحت مائية | دفع تحت مائي محكم ثنائي الاتجاه | 7-25 kgf دفع ربط | غير منشورة | 36-48 V | واجهة الهيكل والكابلات | ROV و AUV |
| مشغلات QDD | وحدات منخفضة النسبة مبنية للشفافية العزمية | 5-55 Nm اسمي، 12.5-170 Nm أقصى | 30-80 | 24-48 V | التثبيت والناقل فقط | التحكم في القوة والمفاصل المرنة |
سبع فئات، ولكل منها عرفها الخاص في الخرج. وأرقام العزم هي القيم الاسمية والأقصى المنشورة من الشركة المصنّعة؛ ونطاقات KV كما هي مدرجة عبر كل فئة؛ والدفع هو أقصى دفع ربط منشور. والفئات التي تنشر الدفع لا العزم ليست أدنى - بل تجيب عن سؤال مختلف، والتحويل بين الاثنين يتطلب المروحة ونقطة التشغيل.
الفصل الأول بين الفئات التي تنشر عزم العمود والفئات التي تنشر الدفع. فالمحركات بلا هيكل والمشغّلات الروبوتية ومحركات الجيمبال ووحدات QDD أجهزة عزم: الخرج عمود، والحمل معرَّف بوحدة Nm. أما محركات الطائرات بدون طيار ومحركات الدرون والدوافع تحت الماء فأجهزة دفع: الخرج مائع يُحرَّك، والرقم ذو المعنى هو الدفع عند مروحة وجهد محددين. وخلط النوعين في مقارنة واحدة هو أكثر خطأ مواصفات شيوعًا.
والفصل الثاني هو مقدار ما يُتوقع من المُشتري أن يوفّره. فالطقم بلا هيكل يفترض أن بنية الآلة توفّر الحاوية وترتيب المحامل والمسار الحراري، ويكافئ هذا العمل بأقل كتلة وأقصر طول محوري. أما المشغّل أو الدافع المدمج فيفترض العكس: كل شيء مُطابق ومحكم، وينتقل الجهد الهندسي إلى البرمجيات والتثبيت. ولا أحد النهجين أكثر تقدّمًا؛ فكلٌّ يناسب فرقًا وأحجام إنتاج مختلفة.
محركات العزم بلا هيكل
ما هي
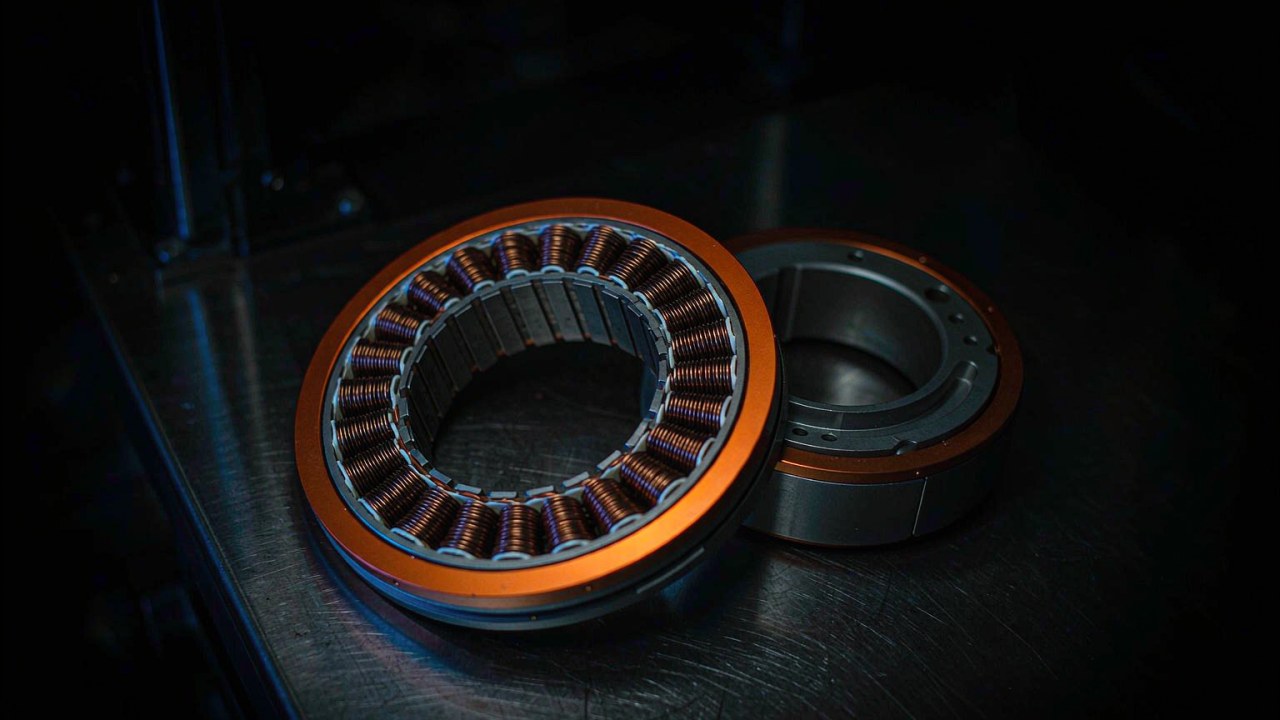
المحرك بلا هيكل هو محرك تيار مستمر بلا فرش يُباع كقطعتين - عضو ثابت ملفوف ودوّار يحمل المغناطيس - من دون حاوية ولا عمود ولا محامل ولا أغطية طرفية. ويوفّر باني الآلة ذلك كله. ولأن المحرك لا حاوية له، يمكن بناؤه داخل المفصل كبنية، ما يزيل كتلة الحاوية وطولها ويتيح تصميم ترتيب المحامل حول الحركية.
ما الذي يحسم الاختيار
الحجم أولًا: يجب أن يناسب العضو الثابت القطر المتاح وطول الرزمة، وهذا القيد يستبعد مرشّحين أكثر مما يستبعدهم العزم. ثم KV في مقابل جهد الناقل والسرعة المطلوبة، ثم العزم الاسمي في مقابل دورة التشغيل، ثم الأقصى في مقابل الحالة العابرة. ولأن الحاوية ملك العميل، يكون المسار الحراري متغيرًا تصميميًا - فالعضو الثابت نفسه يحمل عزمًا مستمرًا أكبر بكثير عند تثبيته في مفصل ألومنيوم كبير مما يحمله في الهواء الطلق. ويبقى التغذية الراجعة هو التفريع الآخر: حساسات هول للتبديل، أو مشفّر على جانب الخرج للتحكم، أو الاثنان معًا.
أين تناسب الاستخدام
الأطقم بلا هيكل هي الخيار الافتراضي لـوحدات المفاصل التي تكون فيها الكتلة والطول المحوري محل تنافس، ولـالروبوتات الشبيهة بالإنسان و الروبوتات الرباعية الأرجل التي يقع فيها كل غرام عند طرف رافعة، ولـالهياكل الخارجية و أجهزة التأهيل التي يجب فيها أن يختفي المحرك داخل الآلية. ويمتد النطاق من RI20 KV600 بوزن 20 g و0.024 Nm اسمية إلى RO100 KV55 Standard بوزن 710 g و4 Nm اسمية، مع RO60 KV115 الذي يغطي الوسط. ومنطق الاختيار الكامل في مرجع محركات العزم بلا هيكل.
تشغّل الشركة المصنّعة الطقم البالغ 40 g داخل مجموعة مفصل، وهو ما يُظهر مقدار ما في الآلية النهائية من بنية يوفّرها الباني لا من محرك.
صفحة الفيديو على ToBMSالمشاهدة على YouTubeالمشغّلات الروبوتية
ما هي
المشغّل الروبوتي المدمج هو محرك BLDC ومخفّض كوكبي ومحمل خرج واستشعار موضع ومشغّل FOC في وحدة واحدة تُربط بالبراغي. وتطابق الشركة المصنّعة المحرك بالمخفّض وتنشر العزم عند شفة الخرج، فيحدد المشتري المفصل لا المحرك.
ما الذي يحسم الاختيار
نسبة التخفيض هي القرار الأول، لأنها تحدد عزم الخرج وطابع المفصل معًا. فالنسب المنخفضة مثل 6:1 و8:1 تفضّل السرعة وقابلية الدفع العكسي والشفافية العزمية؛ والنسب العالية مثل 64:1 تضاعف العزم وتجعل الخرج أصعب في الدفع العكسي عمومًا، وهو ما يناسب مفاصل تثبيت الأحمال. وتهمّ الأعمدة المجوّفة عندما يجب أن تمرّ الضفائر عبر المفصل - فالطراز AKH70-48 يجمع مرحلة 48:1 مع مسار كابل عند 74 Nm اسمية. وينبغي تأكيد الارتداد مع وحدته، لأن ظرف القياس وراء القيم المسجّلة غير مذكور.
أين تناسب الاستخدام
تناسب الوحدات المدمجة الفرق التي تفضّل إنفاق الوقت الهندسي على التحكم لا على ضبط سبق المحامل - الأذرع الروبوتية التعاونية وأرجل الروبوتات الرباعية الأرجل و روبوتات العجلات و AGV. وتمتد الفئة من AK40-10 V3.0 بوزن 190 g و1.3 Nm اسمية إلى 74 Nm اسمية عند 1396 g، مع مراحل من 6:1 إلى 64:1 في ما بينها.
تستعرض الشركة المصنّعة الطرازات AK40-10 و AK45-10 و AK45-36 معًا، وهو أوضح توضيح لكيفية المقايضة بين النسبة والكتلة داخل عائلة واحدة.
صفحة الفيديو على ToBMSالمشاهدة على YouTubeمحركات الطائرات بدون طيار
ما هي
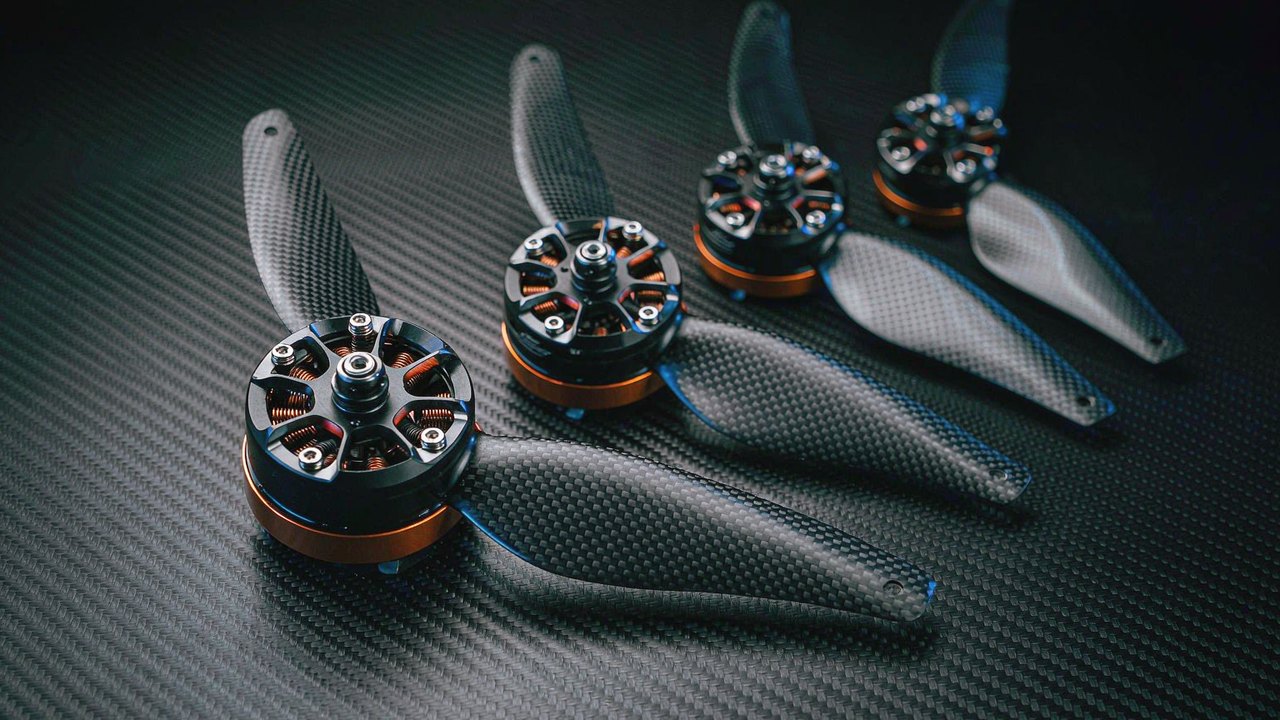
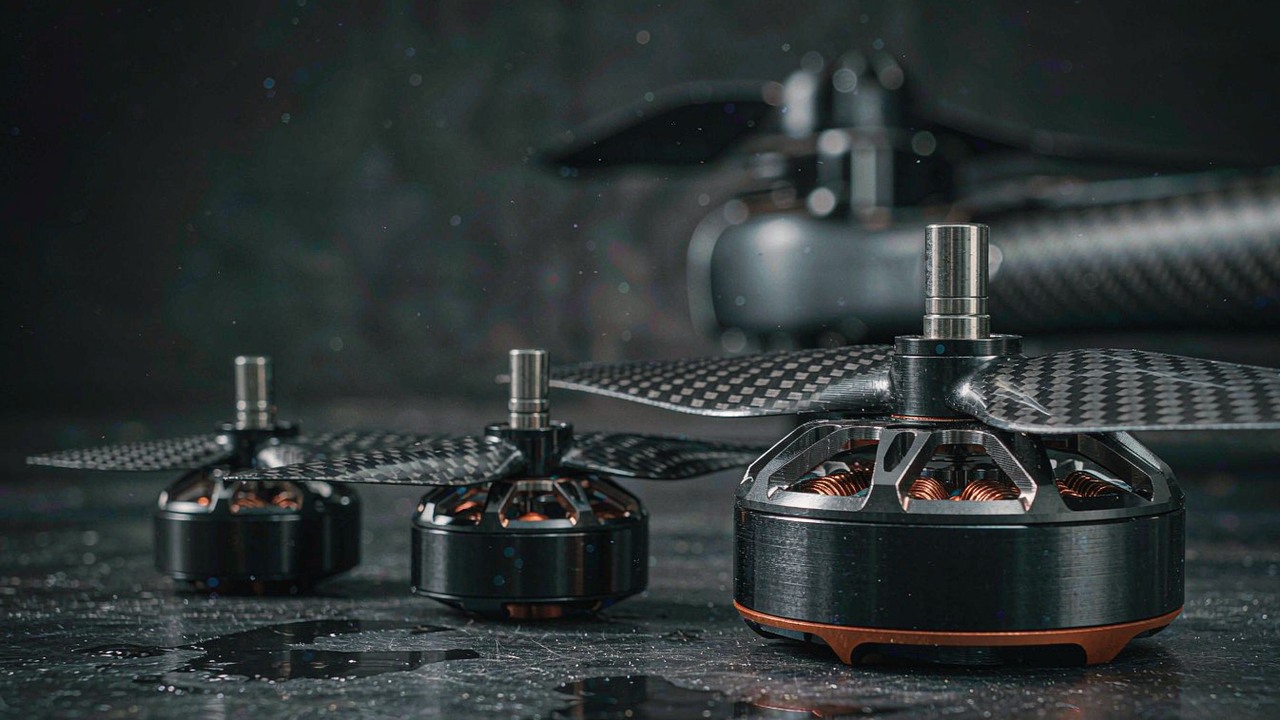
محركات الطائرات بدون طيار وحدات دفع بدوّار خارجي لهياكل يجب أن تبقى في الجو - متعددة الدوّارات ومنصات الحمولة الثقيلة والطائرات VTOL التي تملك مجموعة رفع مخصّصة. ويحمل الجرس المروحة مباشرة، فلا علبة تروس، وتُكتب المواصفة بالدفع و KV والقدرة والكتلة لا بعزم العمود.
ما الذي يحسم الاختيار
المروحة وعدد الخلايا أولًا: فالدفع المنشور ينتمي دائمًا إلى مروحة وجهد محددين، ومحرك مُرتَّب من دونهما لا يمكن مقارنته. ثم KV في مقابل الحزمة - KV منخفض مع مروحة كبيرة للكفاءة والحمولة الثقيلة، و KV مرتفع مع مروحة صغيرة للاستجابة. ثم رقم القدرة عند 180 ثانية، وهو القدرة المستمرة لا رقم انفجاري، ثم الكتلة، وهي تُدفع مرتين في الطائرة متعددة الدوّارات لأنها أيضًا حمولة لا تُنقل. ويهمّ ترتيب العضو الثابت (12N14P إلى 36N42P) في النعومة وفي سلوك المحرك عند صمام خانق جزئي.
أين تناسب الاستخدام
تغطي الفئة هياكل UAV صناعي و الفحص وراشّات UAV زراعي و التصوير الجوي و الحمولة الثقيلة و طائرات مأهولة. وفي الطرف الخفيف يقدّم MN4006 KV380 قدرة 380 W عند 68 g؛ وفي القمة يحمل U15XXL KV29 و U15 II KV80 هياكل بكتل كيلوغرامات متعددة، مع P80 III Pin الذي يغطي الحمولات الزراعية.
لقطات الإصدار التي نشرتها الشركة المصنّعة لنطاق MN، وهي مفيدة للحكم على ما إذا كان محرك بوزن 68 g إلى 171 g يناسب مساحة القرص التي يسمح بها الهيكل.
صفحة الفيديو على ToBMSالمشاهدة على YouTubeمحركات الدرون
ما هي
محركات الدرون هي الطرف الأصغر والأسرع من الدفع الجوي: وحدات FPV وسباق تُقاس بعشرات الغرامات، ومحركات أجنحة ثابتة وطائرات شراعية مبنية لنقطة تشغيل واحدة فعّالة، ومحركات رفع VTOL تحمل هيكلًا أثقل على قرص أكبر. وهي كحال محركات الطائرات بدون طيار أجهزة دفع، لكن نقاط التصميم فيها أبعد عن بعضها ودورات التشغيل أقصر وأكثر عنفًا.
ما الذي يحسم الاختيار
في FPV يكون القيدان المُحكِمان الاستجابة والكتلة: فT-Hobby F30 محرك درون FPV في هيكل 3 بوصات ووحدة بوزن 33.5 g في هيكل 5 بوصات يُختاران لسرعة تغيير الدفع لا للكفاءة. ويكون KV مرتفعًا - من 1300 إلى 2150 - لأن المروحة صغيرة والحزمة من 4S إلى 6S. أما الأجنحة الثابتة والعمل بعيد المدى فيقعان في الطرف المقابل: فالطراز AT4130 KV230 و F90 KV1300 يُختاران من أجل نقطة إبحار مستمرة. وتقع محركات رفع VTOL مثل V505 KV260 بين الاثنين، بحجم يناسب تحويمًا على الهيكل أن يثبّته لا حالة عابرة.
أين تناسب الاستخدام
درون سباق FPV والطيران الحر، ونموذج أجنحة ثابتة، ومنصات الطويلة التحمل، ودرون VTOL التي تنتقل بين التحويم والطيران الأمامي. وحيث يكون الهيكل ثقيلًا وبطيئًا ويبقى في الجو لفترة طويلة، تكون فئة محركات UAV عادةً نقطة البداية الأفضل.
محركات الجيمبال
ما هي
محرك الجيمبال هو محرك BLDC بإدارة مباشرة وبقطر كبير و KV منخفض، مبني لحركة ملساء عند سرعة منخفضة جدًا. ولا علبة تروس فيه: فالمحرك يحرّك المحور مباشرة، لأن أي ارتداد أو تمويج في مجموعة الإدارة يظهر كاهتزاز مرئي في الصورة. ولذلك تختلف الأولويات عن كل فئة أخرى - فعزم التمويج وتمويج العزم والنعومة عند السرعة المنخفضة تتفوق على كثافة العزم.
ما الذي يحسم الاختيار
كتلة الحمولة وقصور المحور أولًا، لأن على المحرك أن يثبّت الكاميرا ويُسرّعها ضد الجاذبية وحركة المركبة. ثم العزم اللازم لتثبيت تلك الحمولة عند أسوأ ذراع رافعة، مفحوصًا في مقابل الاسمي لا الأقصى - فالجيمبال يثبّت بصورة مستمرة، وهي بالضبط الحالة التي يصفها العزم الاسمي. ويكون KV منخفضًا بحكم التصميم: من 9.3 إلى 255 عبر النطاق، مع الطراز الكبير GL100 عند 3 Nm اسمية لحمولات السينما الثقيلة و GL30 عند 0.08 Nm لمحور كاميرا صغير. وتهمّ الأعمدة المجوّفة لأن التمديدات الكهربائية يجب أن تمرّ عبر المحور.
أين تناسب الاستخدام
أنظمة الجيمبال على الطائرات بدون طيار والمثبّتات المحمولة باليد وحوامل الكاميرا المثبّتة على المركبات، وأي تطبيق يجب فيه أن يبقى مستشعر موجَّهًا بينما يتحرك حامله. وتغطي الفئة المتوسطة GL60 KV25 العمل أحادي المحور عند 0.6 Nm اسمية.
الدوافع تحت الماء
ما هي
الدافع تحت الماء وحدة دفع محكمة بلا فرش: محرك ومشغّل ESC مدمج ومروحة داخل قناة وإحكام يتحمّل الضغط أو معوَّض الضغط في حاوية واحدة. والمحرك BLDC في داخله تقليدي؛ وكل ما حوله موجود لإبقاء الماء خارجًا ولجعل الدفع قابلًا للعكس والتناسب.
ما الذي يحسم الاختيار
الدفع أولًا، معبَّرًا عنه بأقصى دفع ربط - أي الشد الذي ينتجه الدافع عند سرعة صفرية، وهو الرقم الصادق لتثبيت الموقع. ثم الناقل: 36 V أو 48 V عبر النطاق، بقدرة اسمية من 360 W إلى 1315 W. ثم تصنيف العمق، وهنا تفترق العائلتان: فسلسلة SW مصنّفة حتى 0-30 m بينما سلسلة DW مدرجة عند 0-350 m، ويجب تأكيد الوحدات كما هي منشورة مع الشركة المصنّعة قبل الالتزام ببناء عميق. وتحدد الكتلة والقطر عدد الوحدات التي يستطيع الهيكل حملها.
أين تناسب الاستخدام
دافع ROV للفحص والتدخل، ودفع AUV، وأي مركبة تحت مائية تحتاج دفعًا موجَّهًا. فالطراز SW7 بوزن 700 g و360 W يناسب مركبات الفحص الصغيرة؛ والطراز DW25 بدفع 25 kgf و1315 W هو طرف العمل الشاق، مع DW10 الذي يغطي الهياكل متوسطة الحجم.
تشغّل الشركة المصنّعة أكبر وحدة في سلسلة DW داخل حوض، وهو ما يُظهر القناة والدفع القابل للعكس وترتيب الإحكام الذي يفصل هذه الفئة عن أي محرك بلا فرش آخر.
صفحة الفيديو على ToBMSالمشاهدة على YouTubeمشغّلات الدفع شبه المباشر
ما هي
مشغّل الدفع شبه المباشر وحدة مدمجة بنسبة تخفيض منخفضة عن قصد - 8:1 عبر هذه الفئة - وتقع بين محرك مباشر الإدارة ومشغّل تقليدي عالي النسبة. وهو يحتفظ بقدر من التروس يكفي لبلوغ عزم مفيد مع الحفاظ على الشفافية العزمية التي تجعل التحكم في القوة ممكنًا من دون خلية حمل.
ما الذي يحسم الاختيار
سبب اختيار QDD هو قابلية الدفع العكسي: فالنسبة المنخفضة تحسّنها عمومًا، لأن احتكاكًا وقصورًا أقل ينعكسان عبر المرحلة. وهذا ما يتيح للمفصل امتصاص صدمة، وأن يُدفع عكسيًا باليد أثناء التعليم، وأن يُقدَّر عزم التلامس من تيار المحرك. والكلفة أن عزم الخرج لكل وحدة من عزم المحرك أقل، فيجب أن يكون المحرك أكبر للخرج نفسه - ولهذا يحمل AKE90-8 1400 g لبلوغ 55 Nm اسمية بينما يبلغ مشغّل روبوتي بنسبة 64:1 عزمًا مماثلًا في حزمة أصغر. وقيم الارتداد مسجّلة على ToBMS لكن ظرف القياس وراءها غير مذكور؛ فينبغي تأكيدها قبل الاعتماد على الرقم.
أين تناسب الاستخدام
الروبوتات ذات الأرجل التي تحتاج تلامسًا مرنًا، والأذرع التي تؤدي تجميعًا مُتحكَّمًا فيه بالقوة، والهياكل الخارجية و أجهزة التأهيل التي يجب فيها أن يستجيب المحرك للمستخدم، ومنصات البحث التي تهمّ فيها الشفافية العزمية أكثر من الخرج الأقصى. والطراز AKE60-8 بوزن 260 g و5 Nm اسمية يغطي المفاصل الخفيفة؛ والطراز AKE80-8 عند 12 Nm يقع في الوسط.
تعرض الشركة المصنّعة وحدات 8:1 داخل مجموعات مفاصل، بما في ذلك سلوك الدفع العكسي الذي يعرّف هذه الفئة.
صفحة الفيديو على ToBMSالمشاهدة على YouTubeأين تتقاطع الفئات
محرك بلا هيكل أم مشغّل مدمج أم وحدة QDD
الثلاثة تنتهي إلى مفصل دوّار، والاختيار يتعلق بمن يقوم بعمل الدمج. فالطقم بلا هيكل يعطي أقل كتلة وأقصر طول محوري لكنه يطلب حاوية ومحامل ومسارًا حراريًا. والمشغّل الروبوتي المدمج يعطي وحدة مُطابقة محكمة بمشغّل مطابق، بكلفة حجم ثابت وكتلة أعلى للعزم نفسه. ووحدة QDD تقايض جزءًا من كثافة العزم تلك بالشفافية العزمية والسلوك المرن. وحيث تكون هندسة المفصل ما تزال تتغير، يكون الخيار بلا هيكل أكثر تسامحًا عادةً؛ وحيث تكون الهندسة ثابتة والجدول الزمني قصيرًا، يكون المشغّل المدمج كذلك.
محرك طائرة بدون طيار أم محرك درون
الفئتان الجويتان تتقاطعان عن قصد: فكلتاهما دفع بدوّار خارجي، ورباعية صناعية خفيفة يمكن أن تستخدم أيًّا منهما بشكل معقول. والتمييز العملي هو المهمة وفئة الهيكل. فمحركات UAV موثَّقة في مقابل قدرة مستمرة وأقراص أكبر وهياكل بكتل كيلوغرامات متعددة؛ ومحركات الدرون تغطي عمل FPV والأجنحة الثابتة و VTOL حيث تكون نقطة التشغيل انفجارية أو إبحارًا لا تحويمًا طويلًا. وإذا كانت ورقة المواصفات تُقرأ من أجل رقم قدرة عند 180 ثانية وميزانية كتلة لكل دوّار، فالأفضل البدء من فئة الطائرات بدون طيار؛ وإذا كانت تُقرأ من أجل استجابة الصمام الخانق وحجم المروحة، فالأفضل البدء من فئة الدرون.
محركات الجيمبال وبقية الفئات
محركات الجيمبال هي الفئة الوحيدة التي تتفوق فيها النعومة على الكثافة، ولهذا تكون قيم KV فيها منخفضة وأقطارها كبيرة. واستبدال محرك دفع لأن رقم العزم يبدو كافيًا ينتج محورًا يتموّج ويتأرجح عند السرعة المنخفضة. والاستبدال المعاكس يفشل أيضًا: فمحرك الجيمبال لا يملك مدى السرعة ولا التصميم الحراري اللازمين للدفع.
الدوافع: المحرك نفسه في وسط مختلف
يحتوي الدافع تحت الماء على محرك تيار مستمر بلا فرش عادي. وما يجعله فئة منفصلة هو كل ما بعد العمود: الإحكام وتحمل الضغط ومروحة داخل قناة وإدارة ثنائية الاتجاه قابلة للعكس ومقاومة التآكل. ويتغير عرف المواصفة وفقًا لذلك - الدفع بوحدة kgf لا العزم بوحدة Nm - وأي مقارنة بمحرك جوي يجب أن تمرّ عبر المروحة والمائع لا عبر المحرك.
قائمة تحقّق للاختيار
تُنفَّذ هذه بالترتيب، فكل خطوة تستبعد مرشّحين لن يُنقذهم أي قدر من قراءة المواصفات.
الحمل والمهمة
- حدّد نوع الخرج: عزم على العمود بوحدة Nm، أو دفع بوحدة kgf عند مروحة وجهد محدَّدين بالاسم. وهذه الخطوة وحدها تحدد مجموعة الفئة.
- افصل الحالة المستمرة عن الحالة العابرة، وحجّم العزم الاسمي وفق الأولى والعزم الأقصى وفق الثانية - مع تذكّر أن الأقصى محدود بالحرارة وتيار المشغّل لا بحد ميكانيكي.
- افحص دورة التشغيل في مقابل الظروف الحرارية للشركة المصنّعة، لا في مقابل رقم القدرة الرئيسي.
- أكّد ما إذا كان على المفصل أو المحور الحفاظ على العزم عند سرعة صفرية؛ وإذا كان كذلك، فخطّط لحساسات ولمشغّل يقرأها.
الميكانيكا والدمج
- ثبّت الحجم - القطر أو طول الرزمة أو المساحة داخل الهيكل - قبل مقارنة العزم.
- حدّد من يوفّر الحاوية والمحامل والعمود والمسار الحراري. فإذا كان الجواب «نحن»، كان الطقم بلا هيكل داخل النطاق؛ وإذا كان الجواب «المورّد»، كان المشغّل المدمج كذلك.
- اختر نسبة التخفيض على أساس السلوك المطلوب لا العزم فقط: نسبة عالية لتثبيت الأحمال، ونسبة منخفضة لقابلية الدفع العكسي والشفافية في القوة.
- اطلب قيمة الارتداد مع وحدتها، وأكّدها من ورقة البيانات قبل التعامل معها كمدخل تصميمي.
الإلكترونيات والتحكم
- ثبّت جهد الناقل أولًا، ثم اختر KV بحيث تقع السرعة المطلوبة داخل حدود ذلك الجهد لا خارجه.
- افحص تيار المشغّل المستمر والأقصى في مقابل العزم المطلوب، وأكّد أن واجهة التبديل - حساسات هول أو مشفّر أو من دون حساسات - تطابق ما يحتاجه مخطط الحركة.
- أكّد نمط التحكم المتاح في المشغّل: فالتحكم في العزم شرط للمفاصل المرنة وتقدير القوة، لا ميزة إضافية.
- تحقّق من الأرقام المنشورة للمورّد في ورقة البيانات الحالية قبل تجميد التصميم؛ فسجلات كميات مثل الارتداد لا تذكر دائمًا ظرف القياس.
الأسئلة الشائعة
سهل محركات BLDC تعمل بالتيار المتردد أم بالتيار المستمر؟
الاثنان معًا، بحسب موضع القياس. فالتغذية مستمرة - بطارية أو ناقل تيار مستمر - وتقطّعها وحدة التحكم إلى موجة ثلاثية الأطوار تُغذّي ملفّات العضو الثابت، فيكون المحرك نفسه عمليًا آلة متزامنة تعمل بالتيار المتردد بمبدّل إلكتروني. والأثر العملي أن محرك التيار المستمر بلا فرش لا يمكن تشغيله بمجرد توصيله بمصدر تيار مستمر؛ فالمشغّل إلزامي، وحد التيار فيه ونمط التحكم جزء من المواصفة الحقيقية للمحرك.
سماذا يعني KV، وهل القيمة الأعلى أفضل؟
KV هو عدد الدورات في الدقيقة عند اللاحمل لكل فولت تقريبًا. وهو خاصية في اللفّات لا درجة جودة: فزيادة اللفّات تعطي KV أقل مع عزم أكبر لكل أمبير، ولفّات أقل تعطي KV أعلى مع سرعة أكبر وعزم أقل لكل أمبير. والقيمة الصحيحة من KV هي التي تضع السرعة المطلوبة عند جهد الناقل المتاح مع إبقاء التيار - ومن ثم الحرارة - داخل حدود الملف والمشغّل. و KV أعلى عند الجهد نفسه يعني سرعة أكبر وعزمًا مستخدَمًا أقل عادةً عند العمود.
سما الفرق بين العزم الاسمي والعزم الأقصى؟
العزم الاسمي هو ما يستطيع المحرك إنتاجه بصورة مستمرة ضمن حدوده الحرارية في ترتيب التثبيت والتبريد الذي حددته الشركة المصنّعة. والعزم الأقصى حالة عابرة قصيرة المدى، محدودة بحرارة الملفّات والمغناطيس وبحد التيار في المشغّل. والأقصى ليس نقطة انكسار ميكانيكية ولا ينبغي التعامل معه على هذا الأساس؛ وإذا كانت قوة علبة التروس أو العمود هي ما يحسم التصميم، فيجب تأكيد ذلك مع الشركة المصنّعة بشكل منفصل. ويُحجَّم التشغيل المستمر وفق الاسمي والحالة العابرة وفق الأقصى.
سلماذا تحتوي بعض محركات BLDC على علبة تروس وأخرى لا تحتوي عليها؟
تضاعف التروس العزم وتخفّض السرعة، فتمكّن محركًا صغيرًا سريعًا من إنتاج عزم خرج مفيد - وبهذا تبلغ المشغّلات الروبوتية المدمجة عشرات النيوتن-متر. أما الإدارة المباشرة فلا مجموعة تروس فيها إطلاقًا، وهو ما يزيل الارتداد والقصور المنعكس ويعطي الخرج الأكثر نعومة وقابلية للدفع العكسي - ولهذا تكون محركات الجيمبال وأطقم المفاصل بلا هيكل مباشرة الإدارة، ولهذا تتوقف وحدات الدفع شبه المباشر عند 8:1 عن قصد. والمقايضة سلوك لا أرقام فقط: فالنسبة العالية تجعل الخرج أصعب في الدفع العكسي عمومًا، والنسبة المنخفضة تُبقيه شفافًا عمومًا.
سهل يمكن تشغيل محرك تيار مستمر بلا فرش من دون حساسات؟
نعم، إذا كان الحمل متوقّعًا ولم يكن على المحرك إنتاج عزم ذي معنى عند سرعة صفرية. فالتحكم من دون حساسات يستنتج موضع الدوّار من القوة الدافعة الكهربائية العكسية، وهي لا توجد إلا بعد أن يدور المحرك - وهو مناسب للمراوح والمراوح الدافعة والمضخات، والأضعف في مفصل يثبّت وضعًا أو جيمبال يقاوم هبّة ريح أو دافع يعكس اتجاهه عبر الصفر. أما التطبيقات التي يجب أن تحافظ على العزم عند السكون أو أن تبدأ تحت حمل فتحتاج إلى حساسات هول أو مشفّر.
سكيف تُقارَن المحركات بين الفئات المختلفة؟
تُقارَن أولًا بعرف الخرج. فالفئات التي تنشر عزم العمود - المحركات بلا هيكل والمشغّلات الروبوتية ومحركات الجيمبال ووحدات QDD - يمكن وضعها في مقابل بعضها على أساس العزم الاسمي والأقصى بوحدة Nm والكتلة والحجم. أما الفئات التي تنشر الدفع - محركات الطائرات بدون طيار ومحركات الدرون والدوافع تحت الماء - فلا يمكن مقارنتها إلا مع إرفاق المروحة والجهد ونقطة التشغيل. والتحويل بين الدفع والعزم يتطلب المروحة والمائع؛ ورقم العزم ورقم kgf لا ينتميان إلى العمود نفسه.
سما الذي يحدّ من الحد الأدنى لحجم محرك BLDC؟
الحرارة وكثافة العزم، بهذا الترتيب. فخسائر النحاس تتناسب مع مربع التيار، لذا فإن تصغير المحرك مع الحفاظ على العزم يعني رفع كثافة التيار ومن ثم الحرارة؛ والطرف الصغير في كل فئة محدود بما يستطيع الملف تصريفه. وحجم المغناطيس يحدد العزم المتاح أساسًا، ولهذا تقع أصغر الأطقم بلا هيكل - نحو 20 g - عند أجزاء من النيوتن-متر بينما تبلغ وحدة بوزن 700 g عدة نيوتن-متر. وحيث تكون الكتلة هي القيد المُحكِم، يُفحص العزم الاسمي لكل كيلوغرام، ثم يُؤكَّد الترتيب الحراري مع الشركة المصنّعة.
المصادر الرسمية
تبقى وثائق الشركة المصنّعة مصدر الحقيقة في أعراف العزم والتصنيفات الحرارية ووحدات الارتداد والبرمجيات الثابتة الحالية. وتنشر CubeMars نطاقاتها بلا هيكل ومشغّلاتها ودوافعها على cubemars.com، وتنشر T-Motor نطاقاتها للطائرات بدون طيار والدرون والدفع على tmotor.com. وتحافظ ToBMS على طبقة الاستكشاف قابلة للبحث والمقارنة عبر المصدرين.
إلى أين تتّجه بعد ذلك
ابدأ من الفئة التي تطابق المهمة الميكانيكية، ثم ضيّق النطاق داخلها. والنطاق الكامل - كل طراز وكل مواصفة جنبًا إلى جنب - في المنتجات؛ ولكل فئة من الفئات السبع صفحتها: محركات عزم بدون إطار، المشغّلات الروبوتية، محركات UAV، محركات الدرون، محركات الجيمبال، دافعات تحت مائية و مشغلات QDD. ورشّح الخيارات حسب العزم والجهد والكتلة في الاختيار، ثم ضع المتأهلين في مقابل بعضهم في مقارنة المنتجات.
ولكل فئة أيضًا مرجع مخصّص يتعمّق أكثر من هذه النظرة العامة: محركات العزم بدون إطار: اختيار مجموعة العضو الثابت والدوار لمفاصل الروبوتات، المشغّلات الروبوتية، محركات UAV: مطابقة KV والدفع والكتلة مع هيكل الطائرة، محركات الدرون، محركات الجيمبال، الدافعات تحت المائية: مطابقة الدفع والقدرة وتصنيف العمق و مشغّلات التشغيل شبه المباشر: ما الذي توفّره نسبة 8:1. وللتطبيقات لا الفئات، تسرد صفحات الروبوتات الشبيهة بالإنسان و الروبوتات الرباعية الأرجل و ROV و الجيمبال المحركات المطابَقة سلفًا لتلك المهام. ومحركات التيار المستمر بلا فرش كاملة على ToBMS على بعد نقرة واحدة من الصفحة الرئيسية. وإلى جانب هذه الأدلة بحسب الفئة، للجانب المأهول من محركات UAV والدرون مقارنة خاصة به. أنظمة دفع الطائرات المأهولة: ثلاثة محركات T-Motor U15 في المقارنة يضع U15 II وU15XL وU15XXL جنبًا إلى جنب.
الخلاصة الموجزة: تُختار الفئة انطلاقًا من المهمة الميكانيكية، ويُثبَّت الحجم، ويُختار KV من جهد الناقل والسرعة المطلوبة، ويُحجَّم العزم الاسمي وفق دورة التشغيل والأقصى وفق الحالة العابرة، ويُقرَّر مبكرًا ما إذا كان على المفصل الحفاظ على العزم عند سرعة صفرية. وكل ما عدا ذلك في مواصفات محرك BLDC يتبع من هذه الخمسة.