ToBMS - To BLDC Motor Source
Actuadores QDD

Actuador QDD CubeMars AKE90-8 KV35

CubeMars
China

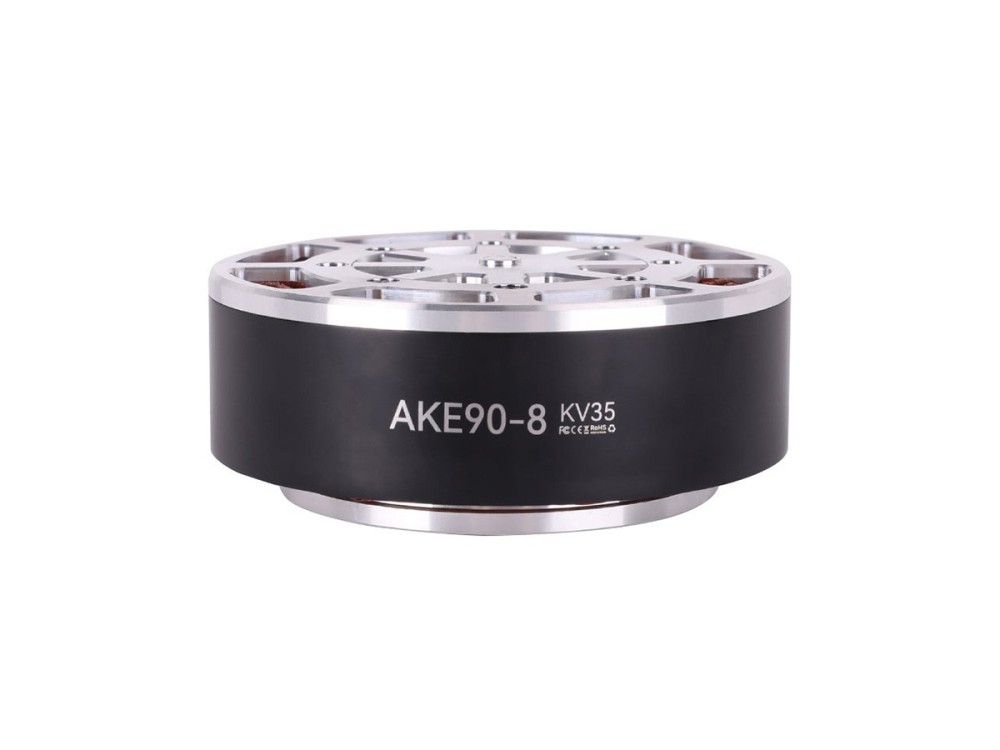
El actuador de accionamiento casi directo AKE90-8 KV35 combina una etapa planetaria 8:1 con control de baja inercia y produce 170 Nm de par de pico y 55 Nm nominales. Con 1.4 kg a 48 V, se orienta a piernas de humanoides, exoesqueletos y módulos articulares de alta dinámica.

Aplicaciones
Robot humanoideExoesqueletoRobot de rehabilitaciónMódulo articular
Sitio web del fabricante
Comprar en tiendas oficiales

Especificaciones

Tensión nominal (V)48
Potencia nominal (W)700
Par nominal (Nm)55
Corriente nominal (A)21
Velocidad nominal (rpm)120
Par máximo (Nm)170
Corriente máxima (A)72
Velocidad sin carga (rpm)210
Relación de reducción8:1
Peso (g)1400
Diámetro (mm)107.5
Longitud (mm)43.5
Pares de polos21
KV (rpm/V)35
Resistencia entre fases (mΩ)164
Inductancia entre fases (μH)235
Juego (°)0.15
Ke (V/krpm)0.0285
Modo de accionamientoFOC

※ Las especificaciones indicadas son valores de referencia. Las especificaciones más recientes deben confirmarse con el fabricante.

Descripción

FAQ

Al pulsar «Sitio web del fabricante» se accede a la página oficial del producto de la marca, donde es posible comprar en línea o contactar directamente con el equipo de ventas.
La relación baja de 8:1 mantiene la salida muy reversible, de modo que la fuerza externa se transmite de vuelta al motor para una detección de fuerza y un control de cumplimiento precisos, un requisito clave en robots con patas y colaborativos.
Produce hasta 170 N·m de par de pico y 55 N·m en continuo a 48 V, con un KV de 35 rpm/V. Conviene ajustar la alimentación y la envolvente de par al diseño de la articulación.

Consulta sobre el producto

Más de CubeMars

Ver fabricante →
Motor de par inrunner sin carcasa CubeMars RI80 V2.0 KV75 Motores par sin carcasa

Motor de par inrunner sin carcasa CubeMars RI80 V2.0 KV75

El CubeMars RI80 V2.0 KV75 sube hasta 4.1 Nm de par de pico y 1.45 Nm nominales con 172 W de potencia nominal. El inrunner sin carcasa de 85 mm y 411 g acepta entrada de 24-48 V y encaja en robots humanoides, exoesqueletos, cuadrúpedos y módulos articulares pesados.

Tensión nominal (V) 24/36/48Potencia nominal (W) 172Par nominal (Nm) 1.45Corriente nominal (A) 9.4Velocidad nominal (rpm) 1135/1785/2430
Detalles
Motor de gimbal CubeMars GL100 KV10 Motores de gimbal

Motor de gimbal CubeMars GL100 KV10

El CubeMars GL100 KV10 es el motor de gimbal GL de mayor tamaño y entrega 7.7 Nm de par de pico y 3 Nm nominales para cargas útiles de cámara pesadas. La unidad de accionamiento directo de 107 mm y 698 g a 24 V estabiliza gimbals de grado cinematográfico.

Tensión nominal (V) 24Potencia nominal (W) 41Par nominal (Nm) 3Corriente nominal (A) 2.9Velocidad nominal (rpm) 130
Detalles
Motor de par sin carcasa CubeMars RO80 KV105 Standard Motores par sin carcasa

Motor de par sin carcasa CubeMars RO80 KV105 Standard

El motor sin carcasa CubeMars RO80 KV105 Standard entrega 4 Nm de par de pico y 1.3 Nm nominales con 490 W de potencia nominal. La unidad de 93 mm y 352 g funciona a 48 V y proporciona accionamiento directo de par elevado para robots con patas y módulos articulares de grado industrial.

Tensión nominal (V) 48Potencia nominal (W) 490Par nominal (Nm) 1.3Corriente nominal (A) 15Velocidad nominal (rpm) 3600
Detalles
Propulsor submarino CubeMars DW25 Propulsores submarinos

Propulsor submarino CubeMars DW25

El CubeMars DW25 es el propulsor destacado de la serie DW, con 25 kgf de empuje y 1315 W de potencia nominal a 48 V. La unidad de 1.79 kg proporciona una propulsión potente y fiable para ROV grandes y vehículos submarinos pesados.

Tensión nominal (V) 48Potencia nominal (W) 1315Peso (g) 1790Diámetro (mm) 152Longitud (mm) 191
Detalles
Actuador QDD CubeMars AKE90-8 KV35 Actuadores QDD

Actuador QDD CubeMars AKE90-8 KV35

El actuador de accionamiento casi directo AKE90-8 KV35 combina una etapa planetaria 8:1 con control de baja inercia y produce 170 Nm de par de pico y 55 Nm nominales. Con 1.4 kg a 48 V, se orienta a piernas de humanoides, exoesqueletos y módulos articulares de alta dinámica.

Tensión nominal (V) 48Potencia nominal (W) 700Par nominal (Nm) 55Corriente nominal (A) 21Velocidad nominal (rpm) 120
Detalles
Actuador robótico CubeMars AKA60-6 KV80 Actuadores robóticos

Actuador robótico CubeMars AKA60-6 KV80

Diseñado para robots con ruedas y AGV, el actuador AKA60-6 KV80 ofrece 9 Nm de par de pico y 3 Nm nominales mediante un reductor 6:1 con mayor capacidad de carga radial. Pesa 460 g, funciona a 24/48 V y entrega 62 W de potencia nominal.

Tensión nominal (V) 24/48Potencia nominal (W) 62Par nominal (Nm) 3Corriente nominal (A) 4Velocidad nominal (rpm) 200/400
Detalles
Motor de gimbal CubeMars GL40 II KV82.5 Motores de gimbal

Motor de gimbal CubeMars GL40 II KV82.5

El GL40 II KV82.5 es un motor de gimbal de accionamiento directo con 0.68 Nm de par de pico y 0.25 Nm nominales en un cuerpo de 125 g. El bajo par de dentado y el par suave lo hacen adecuado para estabilizadores de cámara y aplicaciones de apuntamiento de precisión.

Tensión nominal (V) 16Par nominal (Nm) 0.25Corriente nominal (A) 1.88Velocidad nominal (rpm) 697Par máximo (Nm) 0.68
Detalles
Motor de par sin carcasa CubeMars RO100 KV55 Standard Motores par sin carcasa

Motor de par sin carcasa CubeMars RO100 KV55 Standard

El RO100 KV55 Standard corona la gama RO con 12 Nm de par de pico y 4 Nm nominales más 838 W de potencia nominal a 48 V. La construcción sin carcasa de 113 mm y 710 g está pensada para aplicaciones exigentes de articulaciones en humanoides, cuadrúpedos y servicio pesado.

Tensión nominal (V) 48Potencia nominal (W) 838Par nominal (Nm) 4Corriente nominal (A) 20Velocidad nominal (rpm) 2000
Detalles
Motor de par inrunner sin carcasa CubeMars RI50 KV100 Motores par sin carcasa

Motor de par inrunner sin carcasa CubeMars RI50 KV100

El RI50 KV100 es un motor de par inrunner sin carcasa concebido para sistemas de 24-48 V. En un conjunto de 54 mm y 181 g produce 1.67 Nm de par de pico y 0.58 Nm nominales con 66 W de potencia nominal, y sirve a robots cuadrúpedos, exoesqueletos, AGV y articulaciones de brazos robóticos.

Tensión nominal (V) 24/36/48Potencia nominal (W) 66Par nominal (Nm) 0.58Corriente nominal (A) 4.8Velocidad nominal (rpm) 1090/1860/2600
Detalles
Actuador QDD CubeMars AKE80-8 KV30 Actuadores QDD

Actuador QDD CubeMars AKE80-8 KV30

El actuador de accionamiento casi directo CubeMars AKE80-8 KV30 entrega 30 Nm de par de pico y 12 Nm nominales mediante un reductor 8:1 con alimentación de 48 V. Con 570 g, la baja inercia y la reversibilidad lo hacen adecuado para exoesqueletos, robots de rehabilitación y articulaciones con patas.

Tensión nominal (V) 48Potencia nominal (W) 188Par nominal (Nm) 12Corriente nominal (A) 4.8Velocidad nominal (rpm) 150
Detalles
Actuador robótico CubeMars AK80-6 KV100 Actuadores robóticos

Actuador robótico CubeMars AK80-6 KV100

El AK80-6 V1.0 emplea una reducción 6:1 para 12 Nm de par de pico y 6 Nm nominales, y alcanza 800 rpm en vacío con 340 W de potencia nominal. Con 485 g a 48 V, favorece articulaciones rápidas en brazos de humanoides y robots cuadrúpedos ligeros.

Tensión nominal (V) 48Potencia nominal (W) 340Par nominal (Nm) 6Corriente nominal (A) 9.7Velocidad nominal (rpm) 603
Detalles
Actuador robótico CubeMars AK70-10 KV100 Actuadores robóticos

Actuador robótico CubeMars AK70-10 KV100

El AK70-10 combina una etapa planetaria 10:1 con un único encoder magnético de 14 bits y entrega 24.8 Nm de par de pico y 8.3 Nm nominales más 230 W de potencia nominal. El actuador de 621 g funciona a 24/48 V y se adapta a articulaciones de exoesqueleto, cuadrúpedos y brazos de robot.

Tensión nominal (V) 24/48Potencia nominal (W) 230Par nominal (Nm) 8.3Corriente nominal (A) 7.2Velocidad nominal (rpm) 148/310
Detalles

Artículos relacionados

Todos los artículos →
Actuadores para exoesqueleto: tres módulos CubeMars QDD de 260 g a 1.4 kg

Actuadores para exoesqueleto: tres módulos CubeMars QDD de 260 g a 1.4 kg

Guía de selección: qué actuador QDD CubeMars eligen cadera, rodilla y tobillo se···

Leer más →
Actuadores QDD: qué aporta una relación 8:1

Actuadores QDD: qué aporta una relación 8:1

Cómo una etapa planetaria 8:1 equilibra par, reversibilidad e inercia reflejada ···

Leer más →
Motores BLDC: guía completa de tipos, especificaciones y selección

Motores BLDC: guía completa de tipos, especificaciones y selección

Explicación de los motores BLDC: funcionamiento, especificaciones que deciden la···

Leer más →
Actuadores robóticos de 48 V: modelos, ventajas y restricciones de sistema

Actuadores robóticos de 48 V: modelos, ventajas y restricciones de sistema

Qué actuadores robóticos CubeMars aceptan un bus de 48 V, qué cambia la tensión ···

Leer más →

Vídeos relacionados

Todos los vídeos →

Productos relacionados en Actuadores QDD

Explorar la categoría →
Actuador QDD CubeMars AKE90-8 KV35 Actuadores QDD

Actuador QDD CubeMars AKE90-8 KV35

El actuador de accionamiento casi directo AKE90-8 KV35 combina una etapa planetaria 8:1 con control de baja inercia y produce 170 Nm de par de pico y 55 Nm nominales. Con 1.4 kg a 48 V, se orienta a piernas de humanoides, exoesqueletos y módulos articulares de alta dinámica.

Tensión nominal (V) 48Potencia nominal (W) 700Par nominal (Nm) 55Corriente nominal (A) 21Velocidad nominal (rpm) 120
Detalles
Actuador QDD CubeMars AKE80-8 KV30 Actuadores QDD

Actuador QDD CubeMars AKE80-8 KV30

El actuador de accionamiento casi directo CubeMars AKE80-8 KV30 entrega 30 Nm de par de pico y 12 Nm nominales mediante un reductor 8:1 con alimentación de 48 V. Con 570 g, la baja inercia y la reversibilidad lo hacen adecuado para exoesqueletos, robots de rehabilitación y articulaciones con patas.

Tensión nominal (V) 48Potencia nominal (W) 188Par nominal (Nm) 12Corriente nominal (A) 4.8Velocidad nominal (rpm) 150
Detalles
Actuador QDD CubeMars AKE60-8 KV80 Actuadores QDD

Actuador QDD CubeMars AKE60-8 KV80

El AKE60-8 KV80 ofrece 12.5 Nm de par de pico y 5 Nm nominales mediante una etapa planetaria 8:1 a 24 V, con solo 260 g. El diseño de accionamiento casi directo aporta baja inercia y cumplimiento para articulaciones compactas de humanoides y exoesqueletos.

Tensión nominal (V) 24Potencia nominal (W) 95Par nominal (Nm) 5Corriente nominal (A) 4.8Velocidad nominal (rpm) 180
Detalles

Fabricantes relacionados

Todos los fabricantes →
Comparar ahora