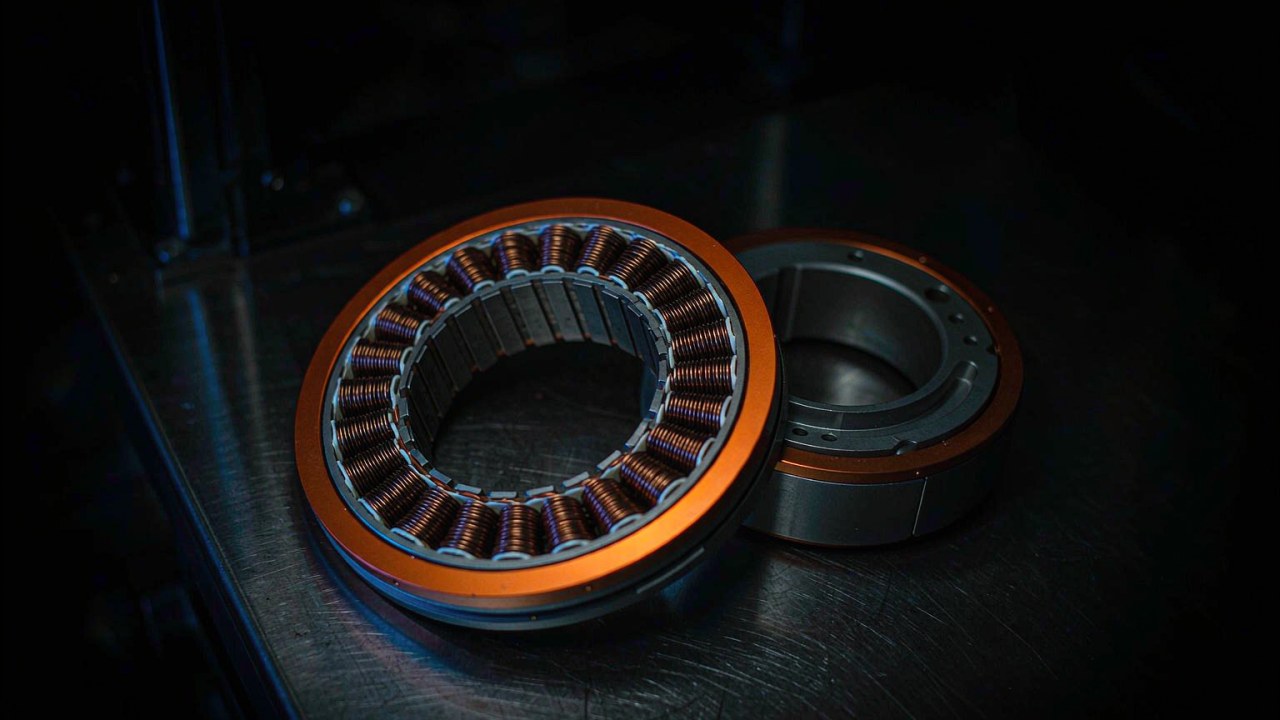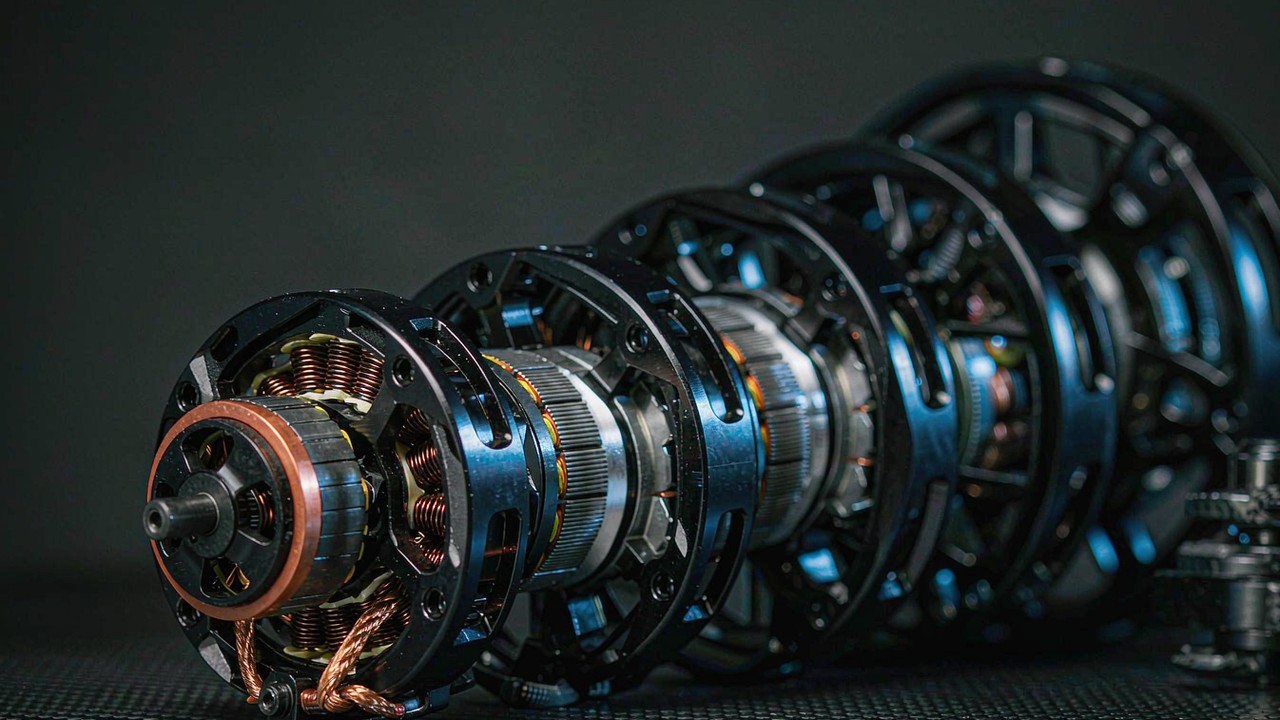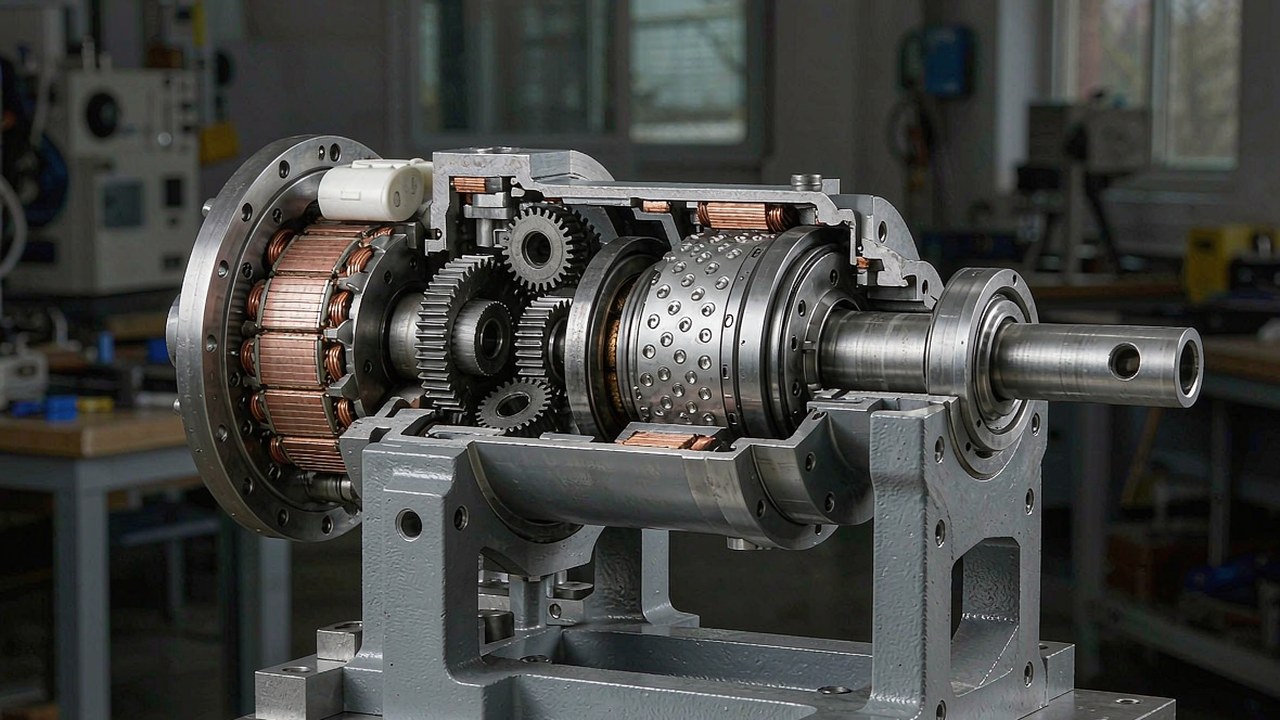
يقع الدفع شبه المباشر بين طرفين متطرفين. فالمحرك ذو الدفع المباشر لا يحتوي على مرحلة تروس بين الدوّار والحمل، لذا فإن شفافية العزم وقابلية الدفع العكسي مرتفعتان، لكنه يحتاج محركًا كبيرًا ثقيلًا لتوليد عزم مفصل مفيد؛ والمشغّل المزوّد بتروس عالية النسبة يولّد ذلك العزم من محرك صغير لكنه يحجب ما يفعله الحمل ويقاوم الدفع. أما مشغّل الدفع شبه المباشر فيسلك المسار الأوسط بمرحلة تخفيض منخفضة النسبة - وهي في هذه الفئة 8:1 - ويقبل ألا تكون أي من الخاصيتين مثالية مقابل مفصل يتصرّف كمصدر عزم ويبقى مدمجًا في الوقت نفسه.
يغطي هذا الدليل ما تغيّره نسبة 8:1 فعليًا، وأي الأرقام تحسم الاختيار، وكيف تتباين الطرازات الثلاثة المُدرجة حاليًا في فئة مشغلات QDD على منصة ToBMS. وكل رقم أدناه مأخوذ من بيانات منتجات ToBMS أو من المواصفة المنشورة للشركة المصنّعة - ولا شيء منه مُقدَّر.
إجابة سريعة
مشغّل الدفع شبه المباشر وحدة مفصل متكاملة مبنية حول نسبة تخفيض منخفضة - 8:1 هنا - لا حول نسبة 50:1 إلى 100:1 المعتادة في مشغّل التموضع. وتُبقي النسبة المنخفضة العزم القصوري المنعكس واحتكاك التروس منخفضين، فيظل المفصل شفافًا للعزم بما يكفي لتُؤمر عليه في وضع الممانعة، بينما تضاعف مرحلة التخفيض عزم المحرك إلى خرج مفيد. وتتشارك الطرازات الثلاثة في هذه الفئة مرحلة 8:1 نفسها، لذا تختلف أساسًا في الحجم والعزم والجهد: عزم اسمي 5 Nm في جسم بوزن 260 g عند أحد الطرفين، وعزم اسمي 55 Nm في جسم بوزن 1400 g عند الطرف الآخر.
ما تغيّره نسبة 8:1 فعليًا
نسبة التخفيض هي الرقم الأكثر أثرًا في هذه الفئة، ويستحقّ فصل آثارها عن بعضها.
العزم القصوري المنعكس وشفافية العزم
العزم القصوري المنعكس هو عزم المحرك وعلبة التروس كما يُرى من الخرج، وهو يتناسب تقريبًا مع مربع النسبة. ولهذا تكون النسبة أهم بكثير مما تبدو: فمرحلة 8:1 تعكس جزءًا يسيرًا من العزم القصوري الذي تعكسه مرحلة 64:1، فيُحسّ اضطراب عند الحمل عند الدوّار، ويُحسّ أمر عزم عند الدوّار عند الحمل. وهذه هي الخاصية التي تجعل المفصل قابلًا للتحكم كمصدر عزم لا كمحور موضع فقط، وهي سبب تحديد مواصفات وحدات الدفع شبه المباشر للروبوتات ذات الأرجل وأجهزة التفاعل مع الإنسان لا لمراحل التموضع البطيئة.
قابلية الدفع العكسي
تحسّن النسب المنخفضة عمومًا قابلية الدفع العكسي لأن احتكاكًا أقل في التروس وعزمًا قصوريًا منعكسًا أدنى يقفان بين الدوّار والحمل. وهذا ليس ضمانًا - فالسلوك الفعلي يعتمد على تصميم علبة التروس والاحتكاك والارتداد وكفاءة النقل وثابت عزم المحرك واستراتيجية التحكم والحمل نفسه - لكن الاتجاه ثابت، ووحدة 8:1 أسهل عمومًا في الدفع باليد من وحدة 64:1 بالعزم الخرجي نفسه. ولمفصل يجب أن يستجيب لحركة شخص، أو يجب تحريكه أثناء التركيب والصيانة، يكون ذلك متطلّب تصميم لا مجرّد ميزة.
العزم لمحرك معيّن
تُضاعف مرحلة بنسبة 8:1 عزم المحرك ثماني مرات ناقص الخسائر. وهذا يكفي لتحويل محرك متواضع إلى مشغّل مفصل مفيد، لكنه أقل بكثير مما تحققه مرحلة عالية النسبة. وتظهر نتيجة ذلك في أرقام الكتلة: فتقديم 55 Nm بصورة مستمرة عند 8:1 يتطلب محركًا أكبر، ومن ثم وحدة أثقل، مقارنة بتقديم العزم نفسه عبر مرحلة 64:1. وفي هذه الفئة تكون هذه المقايضة مقصودة - فالوحدة ليست مُحسَّنة للعزم لكل كيلوغرام، بل مُحسَّنة للقابلية للتحكم عند عزم عملي.
الارتداد وكلفته
لأن النسبة منخفضة تكون مجموعة التروس قصيرة، ما يحدّ من مقدار الارتداد الذي يمكن أن يتراكم عبر المراحل. وهذه ميزة بنيوية في هذا التصميم: فمخفّض 8:1 أحادي المرحلة يحمل مقدارًا من الحركة المفقودة يعادل تعشيقًا واحدًا بدلًا من عدة تعشيقات متراكبة على التوالي. وهو لا يلغي الارتداد - فالقيمة المنشورة للطرازات الثلاثة هنا هي 9 arcmin، وسجلات المنصة لا تستخدم عرفًا موحّدًا للوحدات في هذا الحقل، لذا ينبغي التعامل معها كقيمة مقارنة وتأكيدها مع الشركة المصنّعة بالدقيقة القوسية أو بالدرجات قبل أن يتوقف عليها حساب تكرارية. والمهم عند هذه النسبة أن التحكم الدقيق في الموضع والتحكم في المعاوقة كلاهما ممكن.
جهد التغذية والتيار والحرارة
يعمل طرازان من الثلاثة على 48 V وواحد على 24 V، بتيارات ذروة من 12 إلى 72 A. وعند 8:1 يتطلب عزم خرج قدره 55 Nm عزم محرك كبيرًا ومن ثم تيارًا كبيرًا - فالطراز AKE90-8 مصنّف عند 21 A مستمرة و72 A ذروة. والعزم الاسمي، لا الذروة، هو ما يجب أن يُستمر التيار في حدوده الحرارية من أجله، وفي روبوت ذي أرجل تكون دورة التشغيل هي ما يحدد ما إذا كانت الوحدة سترتفع حرارتها: فمفصل الورك الذي يثبّت وضعًا ساكنًا يسحب تيارًا أقل بكثير من الركبة التي تمتص هبوطًا.
المواصفات التي تحسم الاختيار فعليًا
مع اشتراك ثلاثة طرازات في النسبة نفسها، تتركّز الفروق في أرقام قليلة.
العزم الاسمي والعزم الأقصى
العزم الاسمي هو التصنيف المستمر - أي ما تستطيع الوحدة الحفاظ عليه ضمن حدودها الحرارية عند درجة الحرارة المحيطة وظرف التثبيت المعلنَين. أما العزم الأقصى فهو الحد الذي تحدده الشركة المصنّعة في ظروف تشغيل محددة، ولمدد قصيرة عادةً، وهو محدود بحرارة الملفّات وهوامش المغناطيس لا بالمقاومة الميكانيكية لمرحلة الخرج أو للمحامل. ويجب فحص هبوط قفزة أو حدث صدمي في مقابل ما تستطيع مرحلة الخرج النجاة منه، وهي مسألة منفصلة عن قيمة الذروة المنشورة. وفي هذه الفئة يمتد العزم الاسمي من 5 إلى 55 Nm والأقصى من 12.5 إلى 170 Nm، أي رفع يبلغ نحو 2.5 إلى 3.1 مرة عند كل حجم.
كثافة العزم وأين تتغيّر
لا تعني كثافة العزم شيئًا إلا عندما يُذكر الأساس الذي حُسبت عليه. فعلى أساس العزم الاسمي تبلغ الطرازات الثلاثة هنا نحو 19 و21 و39 Nm/kg؛ وعلى أساس الأقصى نحو 48 و53 و121 Nm/kg. وأكبر وحدة تكاد تكون ضعف كثافة الوحدتين الأصغر - فرق حقيقي لا ناتج عن التقريب، وهو يعكس تصميمًا مختلفًا للمحرك والتبريد في أعلى النطاق لا مجرد تكبير للآلة نفسها.
سرعة الخرج و KV
سرعات الخرج الاسمية منخفضة - من 120 إلى 180 rpm - وهذا هو جوهر وحدة المفصل لا قيدٌ عليها. ويستحسن تحويل متطلب معبَّر عنه بالراديان في الثانية إلى سرعة خرج بوحدة rpm قبل المقارنة، لأن الفروق بين الطرازات الثلاثة عند هذه السرعات صغيرة: فالمفصل الذي يحتاج إلى حركة سريعة مسألة مختلفة عن المفصل الذي يحتاج إلى تثبيت حمل. ويمتد KV من 30 إلى 80، وأعلى قيمة KV تنتمي إلى طراز 24 V، وهو ما يتسق مع بلوغ سرعة خرج مماثلة على جهد ناقل أقل.
مقارنة بين ثلاثة مشغّلات دفع شبه المباشر
يغطي الجدول الوحدات المدمجة المدرجة حاليًا في فئة مشغلات QDD، مرتّبة من الأخف إلى الأثقل.
| الطراز | نسبة التخفيض | عزم الدوران المقنن | عزم الدوران الأقصى | الجهد المقنن | الخلوص | الوزن |
|---|---|---|---|---|---|---|
| AKE60-8 KV80 | 8:1 | 5 Nm | 12.5 Nm | 24 V | 9 | 260 g |
| AKE80-8 KV30 | 8:1 | 12 Nm | 30 Nm | 48 V | 9 | 570 g |
| AKE90-8 KV35 | 8:1 | 55 Nm | 170 Nm | 48 V | 9 | 1400 g |
نسبة التخفيض والعزم الاسمي والأقصى وجهد التغذية والارتداد والكتلة كما نشرتها الشركة المصنّعة. ويذكر عمود الارتداد القيمة بوحدة arcmin؛ وسجلات الارتداد على المنصة لا تستخدم عرفًا موحّدًا للوحدات عبر جميع فئات المنتجات، لذا ينبغي قراءتها كقيمة مقارنة وتأكيدها مع الشركة المصنّعة بالدقيقة القوسية أو بالدرجات قبل استخدامها في ميزانية تكرارية.
تتشارك الثلاثة النسبة نفسها وقيمة الارتداد المسجّلة نفسها، ما يعني أن النطاق تصميم واحد مقيس على ثلاثة أحجام لا ثلاث مقايضات هندسية مختلفة. وما يتغيّر جوهري: زيادة في الكتلة بمقدار 5.4 أضعاف من الأصغر إلى الأكبر تشتري زيادة بمقدار 11 ضعفًا في العزم المستمر. وبقراءة ذلك في الاتجاه المعاكس، يكون الطراز AKE90-8 نحو ضعف كثافة عزم الطراز AKE60-8 على أساس العزم الاسمي. أما الخطوة بين AKE60-8 و AKE80-8 فهي الأكثر تواضعًا - من 260 g إلى 570 g مقابل 5 إلى 12 Nm - وهي الزوج الذي يُوازَن بين طرفيه أكثر من غيره عندما يقف تصميم المفصل على الحدّ.
تتبع أرقام التيار النمط نفسه لكن بحدة أكبر. فالطرازان AKE60-8 و AKE80-8 مصنّفان معًا عند 4.8 A مستمرة و12 A ذروة، وهو توافق لافت عبر فرق في العزم يبلغ الضعف: فالوحدة الأصغر تبلغ 5 Nm اسمية من التيار نفسه، والأكبر تبلغ 12 Nm. وهذه هي البصمة المميّزة لملفّ بKV أقل ودوّار أكبر يعمل عند نقطة مختلفة على منحنى العزم لكل أمبير، وهي بالضبط نوع التفصيلة التي تهمّ عندما يكون المشغّل وتوزيع الطاقة محدَّدين سلفًا بوحدة أخرى في التصميم.
AKE60-8 KV80: عزم 5 Nm في 260 g
الطراز AKE60-8 KV80 هو أصغر وحدة في الفئة: وحدة بوزن 260 g و14 زوجًا من الأقطاب تقدّم 5 Nm اسمية و12.5 Nm من العزم الأقصى عبر مرحلة كوكبية بنسبة 8:1 على 24 V، بسرعة خرج اسمية 180 rpm وتيار 4.8 A اسمي / 12 A ذروة. وتضعها نظرتها في ToBMS ضمن مفاصل الروبوتات الشبيهة بالإنسان والهياكل الخارجية المدمجة الحجم، حيث يهمّ القصور المنخفض والامتثال أكثر من الخرج الخام.
لماذا يُعدّ تصنيف 24 V المواصفة الجديرة بالملاحظة
تشغيل وحدة بنسبة 8:1 على ناقل 24 V خيار مقصود في فئة تستخدم فيها الوحدات الأكبر 48 V. فهو يُبقي المفصل الصغير داخل البنية الكهربائية نفسها لبقية روبوت مدمج الحجم، وهو ما يهمّ عندما يكون على جهاز قابل للارتداء أن يعمل من حزمة بطارية واحدة ولوحة توزيع واحدة. والكلفة تظهر في التيار: فعند عزم خرج مماثل تسحب وحدة 24 V تيارًا أكبر من وحدة 48 V، لذا يجب تحديد المشغّل والكابلات على هذا الأساس. وبالنسبة إلى مفصل خفيف في هيكل خارجي تكون فيه الوحدة واحدة من عدة وحدات، تكون هذه مقايضة مقبولة عادةً؛ أما في مفصل يحمل حملًا مستمرًا ثقيلًا فلا.
AKE80-8 KV30: منتصف النطاق
الطراز AKE80-8 KV30 هو الوحدة الأكثر ذكرًا في أعمال الهياكل الخارجية ومفاصل الآلات ذات الأرجل: 570 g مع 12 Nm اسمية و30 Nm من العزم الأقصى عبر مرحلة 8:1 نفسها، على 48 V، بسرعة خرج اسمية 150 rpm وتيار 4.8 A اسمي / 12 A ذروة. وعدد أزواج أقطابه 21 وهو الأعلى في الفئة ويتشاركه مع AKE90-8، وتشير نظرته في ToBMS إلى الهياكل الخارجية وروبوتات إعادة التأهيل والمفاصل ذات الأرجل - وهي المهام الثلاث التي يحتاج فيها المفصل إلى أن يكون قويًا بما يكفي لحمل إنسان أو آلة، ومرنًا بما يكفي ليكون آمنًا بالقرب منه.
أين تشتري الكتلة الإضافية شيئًا ما
مضاعفة الكتلة من AKE60-8 إلى AKE80-8 تزيد العزم المستمر أكثر من الضعف بينما يبقى تصنيف التيار كما هو، ما يجعلها الوحدة الأكثر كفاءة لكل أمبير في هذا الزوج - فرق ذو معنى في جهاز قابل للارتداء يحمل فيه المستخدم كتلة البطارية. كما يخفّض ناقل 48 V التيار اللازم لعزم معيّن، فيصبح دمج الوحدة أسهل في بنية توزيع مصمَّمة حول AKE90-8 الأكبر. وعندما يمزج روبوت وحدات بأحجام مفاصل مختلفة، تفوق قيمة مشاركة ناقل 48 V وواجهة التحكم نفسها عبر النطاق التوفيرَ الصغير في الكتلة الذي تحققه الوحدة الأصغر.
لقطات الشركة المصنّعة لوحدتي AKE80-8 و AKE60-8 من مشغّلات الدفع شبه المباشر وهما تُشغّلان مفاصل مدمجة الحجم. ولأن الحجة الكاملة لهذه الفئة سلوكية لا رقمية - قصور منعكس منخفض وقابلية للدفع العكسي - فإن مشاهدة استجابة الوحدتين للحمل أكثر إفادة من أرقام العزم وحدها.
صفحة الفيديو على ToBMSالمشاهدة على YouTubeAKE90-8 KV35: عزم 55 Nm اسمي عند 1400 g
الطراز AKE90-8 KV35 هو أكبر وحدة في الفئة والوحدة التي تُدفع فيها فكرة الدفع شبه المباشر إلى أقصى حد: 55 Nm اسمية و170 Nm من العزم الأقصى عبر مرحلة 8:1 على 48 V، في جسم يزن 1400 g ويضم 21 زوجًا من الأقطاب، بتيار 21 A اسمي و72 A ذروة وسرعة خرج اسمية 120 rpm. وتستهدف نظرته في ToBMS أرجل الروبوتات الشبيهة بالإنسان والهياكل الخارجية ووحدات المفاصل عالية الديناميكية.
ماذا يعني 55 Nm عند 8:1 عمليًا
تقديم 55 Nm بصورة مستمرة من دون علبة تروس عالية النسبة يتطلب محركًا ينتج نحو 7 Nm عند الدوّار، ولهذا تزن هذه الوحدة 1400 g ولهذا يبلغ تيارها الاسمي 21 A. والمكسب مفصل ورك أو ركبة يمكن التحكم في عزمه بجزء ضئيل من القصور المنعكس الذي تعرضه وحدة بنسبة 50:1، ويبقى قابلًا للدفع العكسي بما يكفي ليكون مرنًا - وهما الخاصيتان اللتان تجعلان الحركة على الأرجل والتفاعل مع الإنسان ممكنين. وتيار الذروة البالغ 72 A هو الوجه الآخر للعملة نفسها: فعند هذا الحجم تصبح وحدة التحكم والموصلات ومقطع الكابل جزءًا من التصميم بالقدر نفسه الذي تمثله الوحدة، وقيمة الذروة هي التي يجب أن يستوعبها التحديد حتى لو نادرًا ما تصل إليها دورة التشغيل.
لماذا هي الوحدة الأكثر كثافة في النطاق
عند نحو 39 Nm/kg اسمية و121 Nm/kg أقصى، تحمل AKE90-8 ما يقارب ضعف كثافة عزم الوحدتين الأصغر. وهذا ليس أثرًا من آثار القياس: فنصف قطر الدوّار الأكبر ينتج عزمًا أكبر لكل وحدة من كتلة المغناطيس والملفّات، ولهذا تستفيد الآلات ذات الإدارة المباشرة والمنخفضة النسبة استفادة غير متناسبة من الحجم. ويظهر الأثر نفسه في بيانات المنصة الأوسع - فمحركات الجيمبال ذات الإدارة المباشرة وأطقم المحركات الكبيرة بلا هيكل تُظهر الاتجاه ذاته - وهو السبب في أن وحدة كبيرة واحدة كثيرًا ما تكون الخيار الهندسي الأفضل بدلًا من وحدتين أصغر عندما يقع متطلب عزم المفصل في أعلى النطاق.
أين تُستخدم مشغّلات الدفع شبه المباشر
على ToBMS ترتبط الوحدات الثلاث جميعها بالتطبيقات الأربعة نفسها، وهذا بيان واضح عن المهمة المقصودة.
الآلات ذات الأرجل والروبوتات القابلة للارتداء
الروبوتات الشبيهة بالإنسان و الروبوتات الرباعية و الهياكل الخارجية كلها تُدخل أحمالًا صدمية عبر المفاصل، وتحتاج إلى آلة تمتصها أو تتوافق معها بدل أن تقاومها. والقصور المنعكس المنخفض وقابلية الدفع العكسي هما ما يجعل ذلك ممكنًا، وهو السبب في وجود هذه الفئة منفصلة عن وحدات المفاصل عالية النسبة.
إعادة التأهيل ووحدات المفاصل
روبوتات إعادة التأهيل و وحدات المفاصل تُضيف متطلبًا ثانيًا: فالمفصل يحرّك طرفًا بشريًا، لذا يجب أن يكون التحكم في العزم متوقعًا وأن يكون الارتداد صغيرًا بما يكفي لتكون أوامر الموضع قابلة للتكرار. وعندما يُقصد بمفصل أن يكون صلبًا وأن يثبّت وضعًا لفترات طويلة ضد الجاذبية، تكون وحدة ذات نسبة أعلى هي الأداة الأفضل عادةً، وتغطي فئة المشغّلات الروبوتية هذا الطرف من النطاق.
قائمة تحقّق للاختيار
تُحدَّد وحدات الدفع شبه المباشر من أجل سلوكها بقدر ما تُحدَّد من أجل عزمها، لذا تكون قائمة التحقق أقصر والأسئلة أحدّ مما هي في مشغّل تموضع.
السلوك والمهمة
- حدّد ما إذا كان المفصل يحتاج إلى تحكم في العزم أم إلى تحكم في الموضع فقط. وإذا كان التحكم في المعاوقة مطلوبًا، فإن وحدة منخفضة النسبة هي نقطة البداية لا خيارًا بين خيارات.
- احسب عزم الخرج في أسوأ الحالات وتحقق منه في مقابل العزم الأقصى مع هامش، ثم أكّد بشكل منفصل مقدار الصدم الذي تستطيع مرحلة الخرج النجاة منه.
- قدّر العزم المستمر لدورة التشغيل الفعلية - فورك يثبّت وضعًا ساكنًا حالة حمل مختلفة عن ركبة تمتص هبوطًا - وقارنه بالعزم الاسمي ضمن الحدود الحرارية للوحدة عند ظرف التثبيت.
- حوّل سرعة المفصل المطلوبة إلى سرعة خرج بوحدة rpm قبل مقارنة الوحدات؛ فعند سرعة اسمية من 120 إلى 180 rpm تكون الطرازات الثلاثة أقرب إلى بعضها مما توحي به أرقام عزمها.
الميكانيكا والدمج
- ضع ميزانية ارتداد وأكّد قيمة الشركة المصنّعة بوحدات متسقة - فسجلات المنصة تستخدم أكثر من عرف واحد، لذا ينبغي الحصول على قيمة بالدقيقة القوسية أو بالدرجات قبل أن يتوقف عليها حساب تكرارية.
- تحقق من الكتلة في مقابل موضع الوحدة في السلسلة الحركية؛ فوحدة بوزن 1400 g في وصلة طرفية يجب أن يحملها كل مفصل يسبقها.
- أكّد جهد التغذية في مقابل ناقل الروبوت، والتيار الاسمي والأقصى في مقابل المشغّل وتوزيع الطاقة.
- تحقق من نمط التثبيت ونوع الموصل ومسار الكابل قبل تجميد تصميم المفصل.
الأسئلة الشائعة
سما معنى «الدفع شبه المباشر»؟
يصف مشغّلًا يستخدم نسبة تخفيض منخفضة - 8:1 في هذه الفئة، مقابل 50:1 إلى 100:1 لمشغّل تموضع نموذجي - للإبقاء على القصور المنعكس واحتكاك التروس منخفضين بما يكفي ليبقى المفصل شفافًا عزميًا، مع مضاعفة عزم المحرك إلى خرج مفيد في الوقت نفسه. وهو ليس إدارة مباشرة، لأن مرحلة تروس موجودة فعلًا وتُدخل قدرًا من الارتداد والاحتكاك. والفكرة أن المرحلة قصيرة بما يكفي ليبقى المفصل يتصرف كمصدر عزم لا كمحور موضع فقط، وهو ما تحتاجه الروبوتات ذات الأرجل وأجهزة التفاعل مع الإنسان.
سلماذا 8:1 بدلًا من نسبة أعلى؟
لأن القصور المنعكس يتناسب تقريبًا مع مربع النسبة. فمرحلة 8:1 تعرض جزءًا صغيرًا من القصور الذي تعرضه مرحلة 64:1، لذا تستطيع وحدة التحكم أن تستشعر العزم عند الحمل وتأمر به بدل أن تصارع علبة التروس، ويبقى المفصل قابلًا للدفع العكسي. والكلفة هي كفاءة الكتلة: فإنتاج 55 Nm عند 8:1 يتطلب محركًا كبيرًا ثقيلًا، ولهذا يزن AKE90-8 1400 g مقابل عزم تستطيع وحدة عالية النسبة تقديمه من حزمة أخف بكثير. والاختيار هنا بين القابلية للتحكم والعزم لكل كيلوغرام.
سهل يمكن الحفاظ على العزم الأقصى بصورة مستمرة؟
لا. العزم الأقصى هو أقصى عزم خرج محدد في ظروف تشغيل معيّنة، ولمدد قصيرة عادةً، وهو محدود بحرارة الملفّات والمغناطيس لا بالمقاومة الميكانيكية. ويجب تحديد التشغيل المستمر في مقابل العزم الاسمي ضمن الحدود الحرارية عند ظرف تثبيت الوحدة. وفي هذه الفئة يعني ذلك 5 و12 و55 Nm بصورة مستمرة بدلًا من 12.5 و30 و170 Nm - وفي روبوت ذي أرجل تحدد دورة التشغيل أيضًا ما إذا كانت الوحدة تُدرج على أساس الرقم الصحيح، لأن مفصلًا يثبّت وضعًا يسحب تيارًا أقل بكثير من مفصل يمتص هبوطًا.
سهل لهذه الوحدات ارتداد؟
نعم، لكنه يتراكم بأقل مما يتراكم في مخفّض عالي النسبة متعدد المراحل، لأن مجموعة 8:1 قصيرة - تعشيق واحد عادةً بدلًا من عدة تعشيقات على التوالي. والقيمة المنشورة للطرازات الثلاثة هنا هي 9 arcmin، وسجلات الارتداد على المنصة لا تستخدم عرفًا موحّدًا للوحدات عبر الفئات، لذا ينبغي التعامل معها كقيمة مقارنة فقط. وفي أي تصميم تهمّ فيه تكرارية الموضع، ينبغي الحصول على قيمة الشركة المصنّعة بالدقيقة القوسية أو بالدرجات، مع بيان ما إذا كانت تخص عمود الخرج، وما إذا قيست تحت حمل أم بدونه، وما إذا كانت قيمة وحدة جديدة أم قيمة بعد فترة تشغيل.
سمتى تكون وحدة 24 V هي الخيار ومتى تكون وحدة 48 V؟
الأمر يتبع معمارية قدرة الروبوت. فالطراز AKE60-8 يعمل على 24 V والطرازان الآخران على 48 V، وعند عزم خرج مماثل تسحب وحدة 24 V تيارًا أكبر، ما يرفع مواصفات المشغّل والكابل. وفي جهاز قابل للارتداء مدمج الحجم تتشارك فيه المنظومة كلها حزمة صغيرة واحدة، قد يكون 24 V أبسط جواب؛ أما في روبوت يمتلك أصلًا ناقل 48 V، فإن التيار الأقل والبنية المشتركة يفوقان عادةً فرق الكتلة البالغ 310 g بين الوحدة الصغيرة و AKE80-8.
سمتى يكون المشغّل عالي النسبة الخيار الأفضل؟
عندما يجب أن يحمل المفصل حملًا ثقيلًا ضد الجاذبية لفترات طويلة ولا يحتاج إلى أن يُحرَّك من الخارج. فالوحدة عالية النسبة تنتج عزم خرج أكبر بكثير لكل كيلوغرام، ولهذا تبلغ الوحدات في فئة المشغّلات الروبوتية أكثر من 200 نيوتن-متر من كتلة أقل من 1.5 kg. والمقايضة أن القصور المنعكس واحتكاك التروس يرتفعان، فيصبح المفصل أقل شفافية عزميًا وأصعب في الدفع العكسي. ومحاور الورك والركبة التي تثبّت وضعًا معظم الوقت، أو محاور حمل الأثقال في الأجهزة الصناعية، تنتمي غالبًا إلى هناك لا إلى هذه الفئة.
المصادر الرسمية
تنشر CubeMars مرجع منتجات كاملًا يغطي نطاق AKE من مشغّلات الدفع شبه المباشر، ولكل طراز صفحة منتج رسمية تحمل مواصفاته الكاملة ورسمه ووثائق التحكم الخاصة به - مثل نطاق مشغّلات الدفع شبه المباشر. وتبقى الشركة المصنّعة مصدر الحقيقة في أرقام الارتداد والتصنيفات الحرارية والبرمجيات الثابتة؛ وتحافظ ToBMS على طبقة الاستكشاف قابلة للبحث والمقارنة.
إلى أين تتّجه بعد ذلك
إذا كان الهدف هو بناء قائمة أولية لا البحث، فثلاث أدوات على المنصة تؤدي العمل بالتتابع. استكشف فئة مشغلات QDD كاملة لرؤية كل طراز ومواصفاته جنبًا إلى جنب، ورشّح الخيارات حسب العزم والجهد والكتلة في الاختيار، ثم ضعها في مقابل بعضها في مقارنة المنتجات. وعندما يجب أن يكون المفصل صلبًا وأن يحمل حملًا ثقيلًا بدل أن يكون مرنًا، تغطي فئة المشغّلات الروبوتية البديل الأعلى نسبة، وتكون محركات عزم بدون إطار نقطة البداية عندما يُبنى المفصل حول عضو ثابت ودوّار مكشوفين بدلًا من ذلك.
الخلاصة الموجزة: يُختار الدفع شبه المباشر عندما يحتاج المفصل إلى تحكم في العزم أو إلى قابلية الدفع العكسي، ويُحجَّم العزم الاسمي وفق دورة التشغيل والعزم الأقصى وفق الحالة العابرة، ويُؤكَّد جهد التغذية في مقابل ناقل الروبوت، وتُفحص قيمة الارتداد بوحدات متسقة قبل أن يتوقف عليها حساب تكرارية. وكل ما عدا ذلك - الموصلات وأنماط التحكم والتثبيت - يتبع من هذه الأربعة.