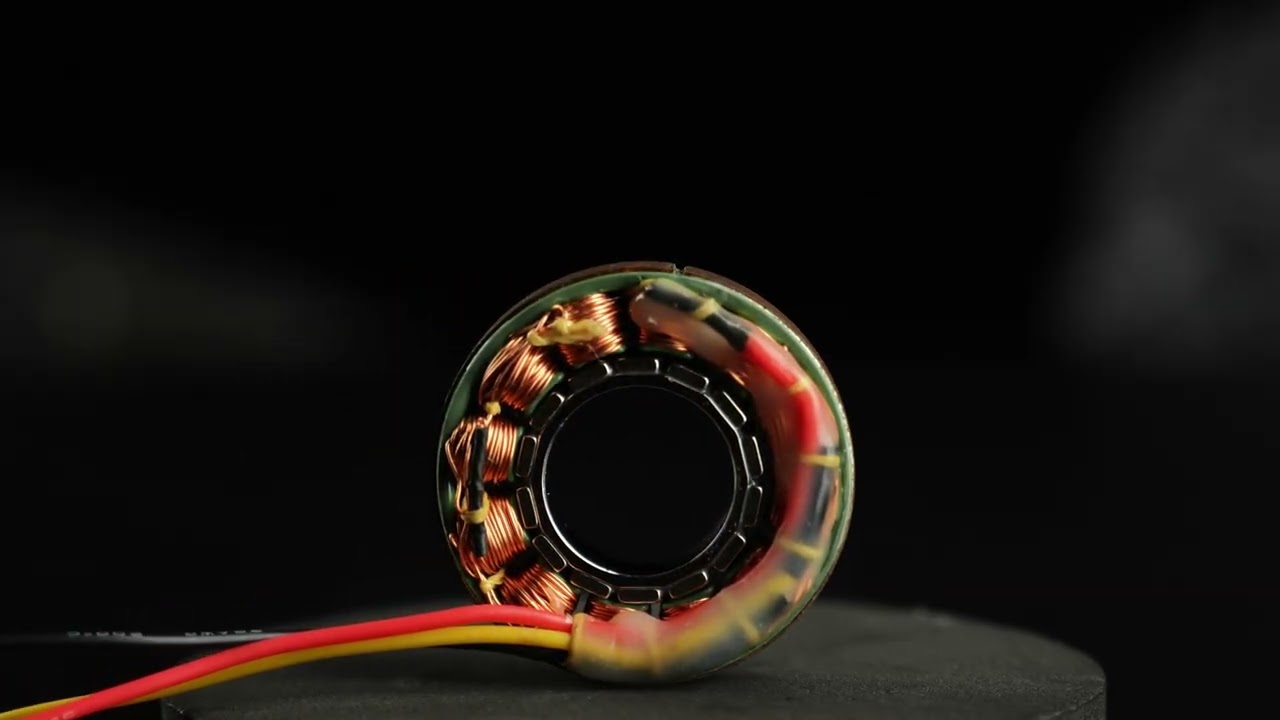
تبني CubeMars مجموعة محركات العزم بدون إطار حول هندستين للدوار: سلسلة RI بدوار داخلي (inrunner)، وسلسلة RO بدوار خارجي (outrunner). تُورَّد كلتاهما كطقم من الجزء الثابت والدوار بلا هيكل أو محامل أو عمود، مما يترك المحيط الميكانيكي لمصمم الآلة. يضع هذا المقال البيانات المنشورة من الشركة المصنعة للسلسلتين جنبًا إلى جنب، ويشرح أين تصلح كل هندسة داخل مفصل روبوتي.
ما يعرضه الفيديو
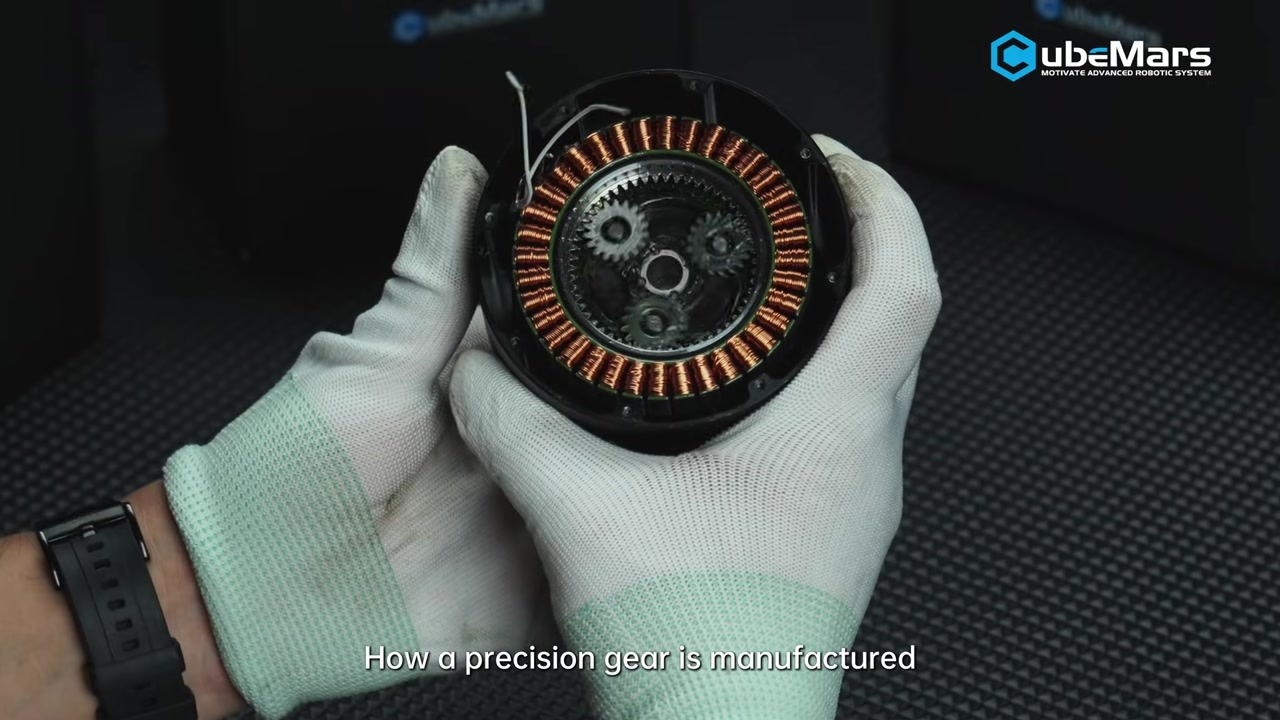
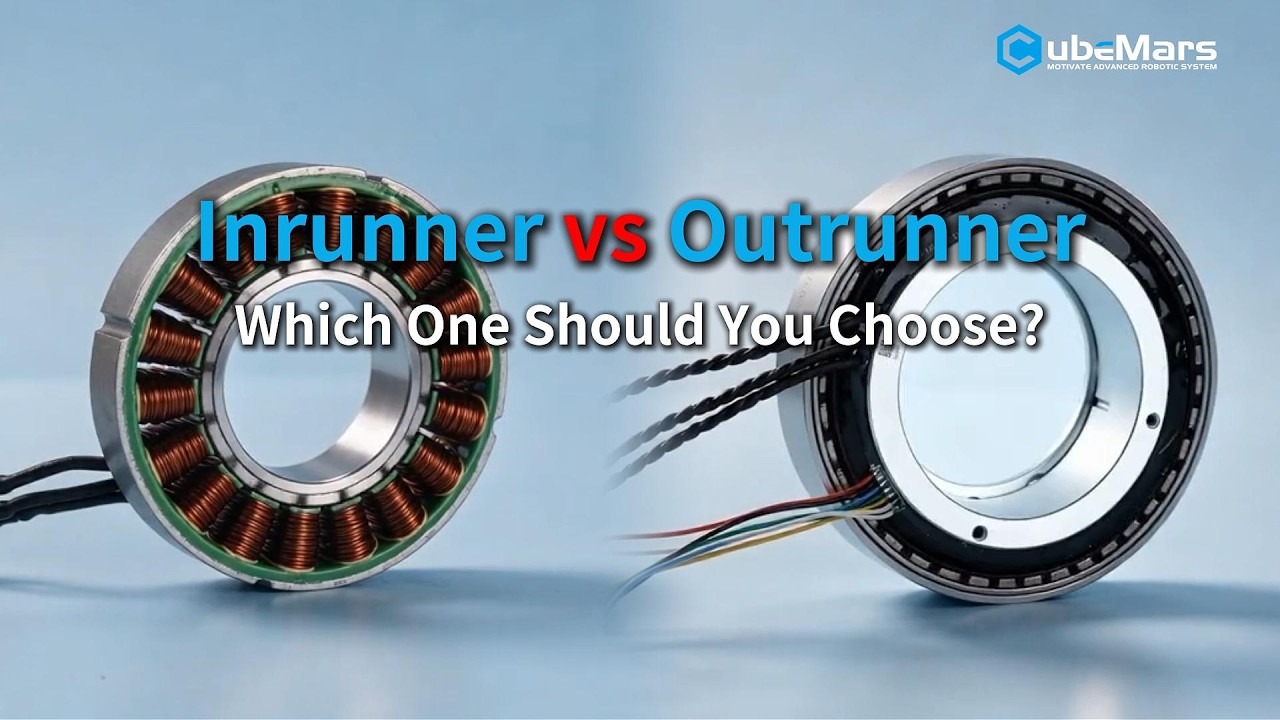
تؤطّر CubeMars هذا الاختيار في 46 ثانية كمسألة تتعلق بترتيب الدوار. في الدوار الداخلي يبقى الجزء الثابت في الخارج بينما يدور الدوار في المركز، مما يعطي قصورًا دورانيًا أقل واستجابة أسرع؛ وتوجهه الشركة المصنعة إلى المفاصل الدقيقة التي تتكرر فيها عمليات البدء والتوقف. أما الدوار الخارجي فيضع الجزء الثابت في المركز مع دوران الدوار حول الخارج، وذراع الرافعة الأطول لديه يولد عزمًا أكبر داخل الحيز نفسه. ويختتم المقطع بمعايير الاختيار: العزم، السرعة، المساحة المتاحة، الحاجة إلى عمود مجوف، والتكامل الميكانيكي.
الفيديو الأصلي
المصدر: قناة CubeMars الرسمية على YouTube
الفيديو: محركات عزم بدون إطار CubeMars من سلسلتي RI وRO
ماذا يعني «بدون إطار» عمليًا
يُورَّد محرك العزم بدون إطار على جزأين: جزء ثابت ملفوف وحلقة دوار، بلا هيكل أو عمود إخراج أو محامل. يُلصق الطقم أو يُثبت مباشرة في بنية المفصل، فيصبح القطر الخارجي للمحرك هو قطر المفصل، ويبقى الثقب المجوف على امتداد محور الدوران متاحًا للكابلات أو حلقات التلامس أو عمود إدخال المخفض.
النتيجتان العمليتان هما صغر الحجم والشفافية الميكانيكية: لا حاجة لمراعاة هيكل مخفض في التصميم، وتتحدد صلابة المفصل بالبنية الحاملة لا بهيكل المحرك. أما المقابل فأن دعم المحامل والمحاذاة وتبديد الحرارة تنتقل إلى جهة التكامل. يكافئ التصميم بدون إطار الفرق التي تتولى أصلًا التصميم الإنشائي والحراري للمفصل، ولا يناسب من يبحث عن وحدة جاهزة للتركيب.
سلسلة RI: محركات عزم بدون إطار بدوار داخلي
سلسلة RI هي جانب الدوار الداخلي من المجموعة. ووفق الشركة المصنعة، تُطوَّر هذه المحركات للروبوتات عالية الدقة والأتمتة الصناعية — الهياكل الخارجية والروبوتات الرباعية والأذرع التعاونية — وتتميز بكثافة عزم عالية وعزم تعشيق منخفض ودقة تحكم تصل إلى 0,01°. صُمم العرض والسماكة لأماكن التركيب الضيقة، وتدعم السلسلة التخصيص.
يغطي الجدول التالي سبعة طرازات من RI، من 20 غ إلى 500 غ، بعزم ذروة من 72 مللي نيوتن·متر إلى 4,95 نيوتن·متر. ينمو الثقب باطراد مع حجم الإطار، من 11,6 مم في RI20 إلى 45 مم في RI100، وهذه في العادة المعلمة التي تحدد ما إذا كان المفصل يستطيع تمرير حزمة أسلاكه عبر المحرك.
| الطراز | الأبعاد | الثقب / العمود المجوف | الوزن | عزم الذروة |
|---|---|---|---|---|
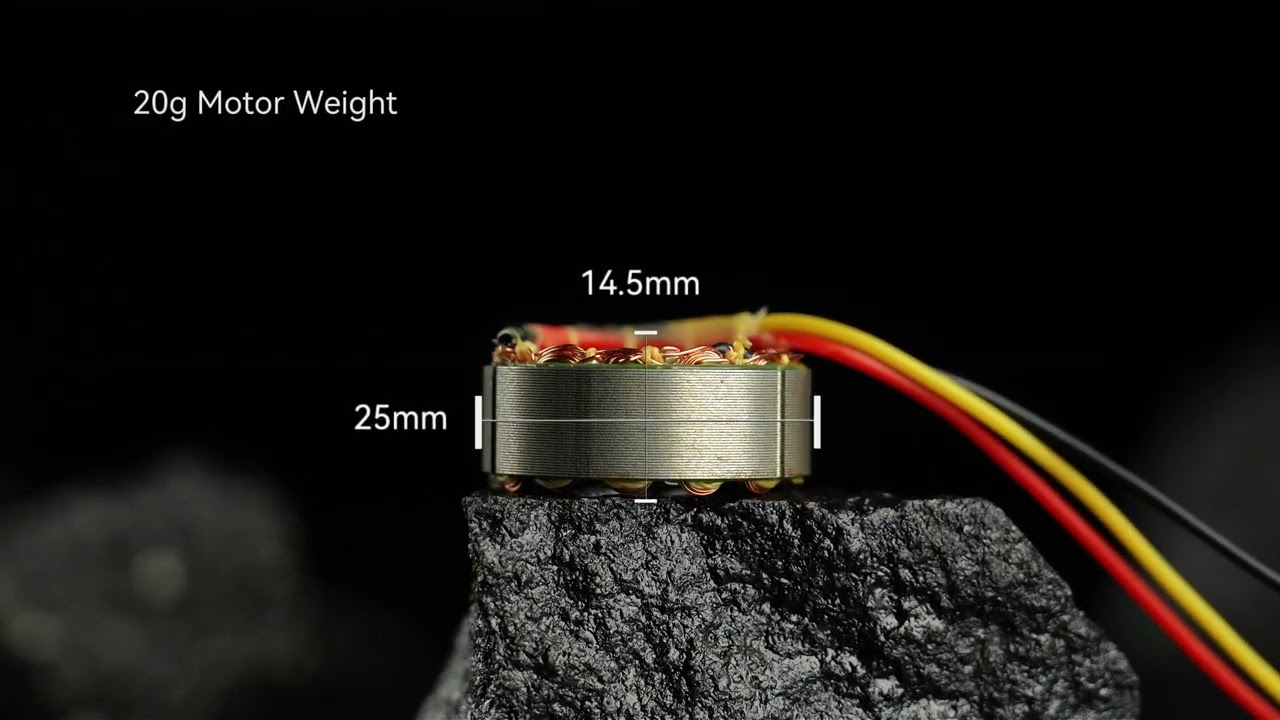
| RI20 KV600 | Ø25 × 14,5 مم | 11,6 مم | 20 غ | 72 مللي نيوتن·متر |
| RI30 KV260 | Ø38 × 14 مم | 17 مم | 40 غ | 230 مللي نيوتن·متر |
| RI50 KV100 | Ø54 × 27 مم | 22 مم | 180,8 غ | 1,67 نيوتن·متر |
| RI60 KV120 | Ø60 × 23 مم | 30 مم | 155,9 غ | 1,63 نيوتن·متر |
| RI70 KV95 | Ø76 × 24 مم | 38 مم | 270,4 غ | 2,68 نيوتن·متر |
| RI80 V2.0 KV75 | Ø85 × 27 مم | 40,5 مم | 411 غ | 4,1 نيوتن·متر |
| RI100 KV105 | Ø104 × 26 مم | 45 مم | 500 غ | 4,95 نيوتن·متر |
المواصفات كما نشرتها الشركة المصنعة على صفحات منتجاتها. يُذكر الثقب كقطر ثقب نافذ أو قطر عمود مجوف بحسب الطراز.
سلسلة RO: محركات عزم بدون إطار بدوار خارجي
تتبنى سلسلة RO النهج المعاكس: يدور الدوار خارج الجزء الثابت. تضع CubeMars هذه المجموعة في خدمة الروبوتات مع التركيز على ثقب مجوف واسع، وتقسم كل مقاس إلى نسختين: نسخة Standard مزودة بمستشعرات هول ونسخة Lite بدونها. يكتسب هذا الفرق أهميته عند التكامل، لأن المفصل الذي يحتاج تغذية راجعة للتبديل عند بدء التشغيل يتطلب النسخة المزودة بمستشعرات هول.
يجمع الجدول التالي خمسة طرازات من RO، من RO40 Lite بوزن 60 غ إلى RO100 بوزن 710 غ. يتراوح عزم الذروة من 0,6 نيوتن·متر إلى 12 نيوتن·متر، وتنخفض السرعة المنشورة بدون حمل كلما كبر المقاس، من 5520 دورة/دقيقة في RO60 إلى 2550 دورة/دقيقة في RO100، وهي النتيجة المتوقعة لانخفاض KV في الطرازات الأكبر والأعلى عزمًا.
| الطراز | الأبعاد | الوزن | عزم الذروة | السرعة بدون حمل | النسخة |
|---|---|---|---|---|---|
| RO40 KV140 Lite | Ø46,3 × 13 مم | 60 غ | 0,6 نيوتن·متر | 3400 دورة/دقيقة | Lite (بدون هول) |
| RO50 KV108 Lite | Ø61,7 × 14,5 مم | 105 غ | 0,9 نيوتن·متر | 2600 دورة/دقيقة | Lite (بدون هول) |
| RO60 KV115 Standard | Ø73,8 × 23 مم | 248 غ | 2,4 نيوتن·متر | 5520 دورة/دقيقة | Standard (مع هول) |
| RO80 KV105 Standard | Ø92,6 × 26,4 مم | 352 غ | 4 نيوتن·متر | 5040 دورة/دقيقة | Standard (مع هول) |
| RO100 KV55 Standard | Ø113,5 × 36,2 مم | 710 غ | 12 نيوتن·متر | 2550 دورة/دقيقة | Standard (مع هول) |
المواصفات كما نشرتها الشركة المصنعة على صفحات منتجاتها. يشير «Standard» و«Lite» إلى النسخ المزودة بمستشعرات هول والتي بدونها على الترتيب.
دوار داخلي أم دوار خارجي: كيف تختلف الهندستان
الاختيار بين السلسلتين هو في المقام الأول مسألة المحيط الفيزيائي الذي يستطيع المفصل استيعابه. يركز الدوار الداخلي كتلته الدوارة قرب المحور، مما يبقي قصور الدوار منخفضًا ويناسب المفاصل التي تحتاج تسارعًا سريعًا، وتعكس قيم RI المنشورة ذلك إذ يصل أكبر طراز RI إلى 4,95 نيوتن·متر عند 500 غ. أما الدوار الخارجي فيضع الدوار على نصف قطر أكبر، مما يفضل إنتاج العزم عند السرعة المنخفضة: يوفر RO100 عزمًا قدره 12 نيوتن·متر، أي نحو ضعفي ونصف ذروة RI100، عند وزن 710 غ.
| الخاصية | RI100 KV105 | RO100 KV55 |
|---|---|---|
| ترتيب الدوار | دوار داخلي | دوار خارجي |
| القطر الخارجي | 104 مم | 113,5 مم |
| الطول المحوري | 26 مم | 36,2 مم |
| الوزن | 500 غ | 710 غ |
| عزم الذروة | 4,95 نيوتن·متر | 12 نيوتن·متر |
| الثقب | 45 مم | ثقب مجوف واسع |
| تغذية التبديل الراجعة | بحسب الطراز | هول في نسخ Standard |
القيم كما نشرتها الشركة المصنعة. الطرازان هما الأكبر في سلسلتيهما وليسا بديلين مباشرين.
الطول المحوري هو المعيار الحاسم الثاني. تبقى سلسلة RI رقيقة — من 13 مم إلى 27 مم عبر المجموعة كلها — مما يناسب المفاصل التي يجب أن يختفي فيها المحرك داخل قطعة من الطرف. مجموعة RO أطول، ويطلب RO100 بطوله 36,2 مم مساحة محورية أكبر مما يتيحه عادة معصم أو كاحل صغير الحجم.
أين تصلح كل سلسلة
تستهدف السلسلتان الفئة الواسعة نفسها من الآلات، لكن الأبعاد المنشورة توجههما إلى مفاصل مختلفة. تناسب مجموعة RI بمقطعها الرقيق وثقوبها الصغيرة في المقاسات الدنيا المفاصل الخفيفة والمقيدة بالمساحة: يجد RI20 وRI30 بوزن 20 غ و40 غ مكانهما الطبيعي في ورك هيكل خارجي أو في ساق روبوت رباعي صغير، حيث يُحمل كل غرام من قِبل مرتديه أو من ميزانية الحمولة. وتنتقل طرازات RI الأكبر إلى محاور الأذرع التعاونية، حيث يترك ثقب 45 مم في RI100 مجالًا لحزمة الأسلاك التي يجب أن تمر عبر مفصل دوار.
تركز مجموعة RO على المفاصل التي تستبدل المساحة المحورية بالعزم وبثقب نافذ واسع. محور قاعدة ذراع روبوت تعاوني، وورك روبوت رباعي الأرجل ثقيل، أو مفصل هيكل خارجي يحتاج العزم وفسحة للأسلاك معًا، كلها حالات نموذجية لنسخ Standard. أما نسخ Lite بوزن 60 غ و105 غ فهي الخيار الحرج وزنًا عندما يستطيع المفصل التبديل دون تغذية راجعة من هول.
ملاحظات التكامل
ثلاثة أمور تحدد معظم عمليات التركيب بدون إطار. الأول هو تغذية التبديل الراجعة: تُورَّد نسخ RO Standard بمستشعرات هول ونسخ Lite بدونها، لذا يجب إقران وحدة التحكم التي تحتاج موضع الدوار عند بدء التشغيل بالنسخة الصحيحة. الثاني هو الثقب: يجب أن يسمح بمرور حزمة الأسلاك أو حلقة التلامس أو عمود المخفض التي يستخدمها المفصل فعلًا، وتتراوح قيم الثقب المنشورة من 11,6 مم إلى 45 مم في سلسلة RI. الثالث هو المسار الحراري. فبدون هيكل، يجب أن تخرج حرارة الجزء الثابت عبر البنية الملتصق بها، فتصبح سطح التركيب جزءًا من التصميم الحراري.
استكشاف على ToBMS
الطرازات التي يتناولها هذا المقال مدرجة أدناه ويمكن مقارنتها جنبًا إلى جنب:
اثنا عشر طرازًا من الطرازات المدرجة حاليًا في فئة محركات العزم بدون إطار تنتمي إلى سلسلتي RI وRO، وتنشر المجموعة الكاملة CubeMars.
خلاصة
تغطي سلسلتا RI وRO الهندستين القياسيتين بدون إطار لدى شركة مصنعة واحدة، مما يجعل المقارنة واضحة على نحو غير معتاد: العلامة نفسها، تنسيق البيانات المنشورة نفسه، وفصل واضح بين تصميمات الدوار الداخلي الرقيقة والخفيفة وتصميمات الدوار الخارجي التي تستبدل الطول المحوري بالعزم وسعة الثقب. بالنسبة لمفصل ذي ميزانية محورية ضيقة، تكون سلسلة RI نقطة البداية الطبيعية. أما المفصل الذي يحتاج العزم وفسحة الأسلاك أكثر من الرقة، فسلسلة RO — وتحديدًا نسخ Standard المزودة بمستشعرات هول — هي نقطة البداية الأفضل.