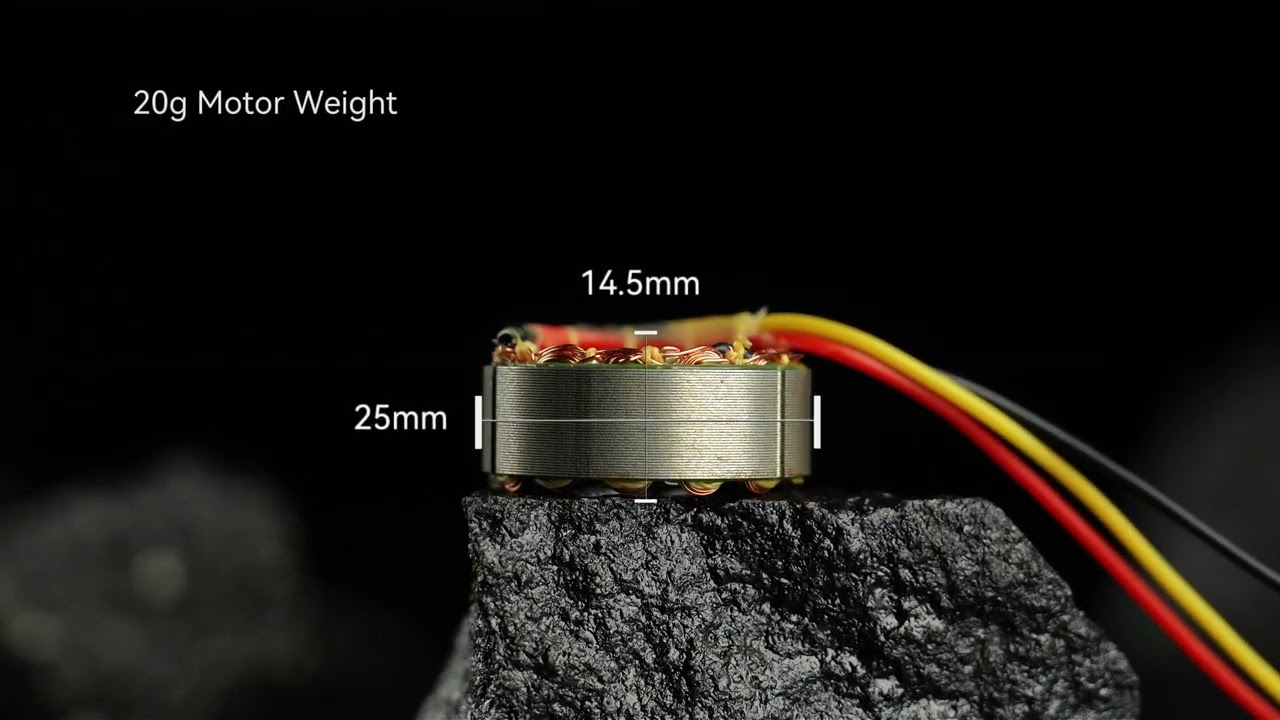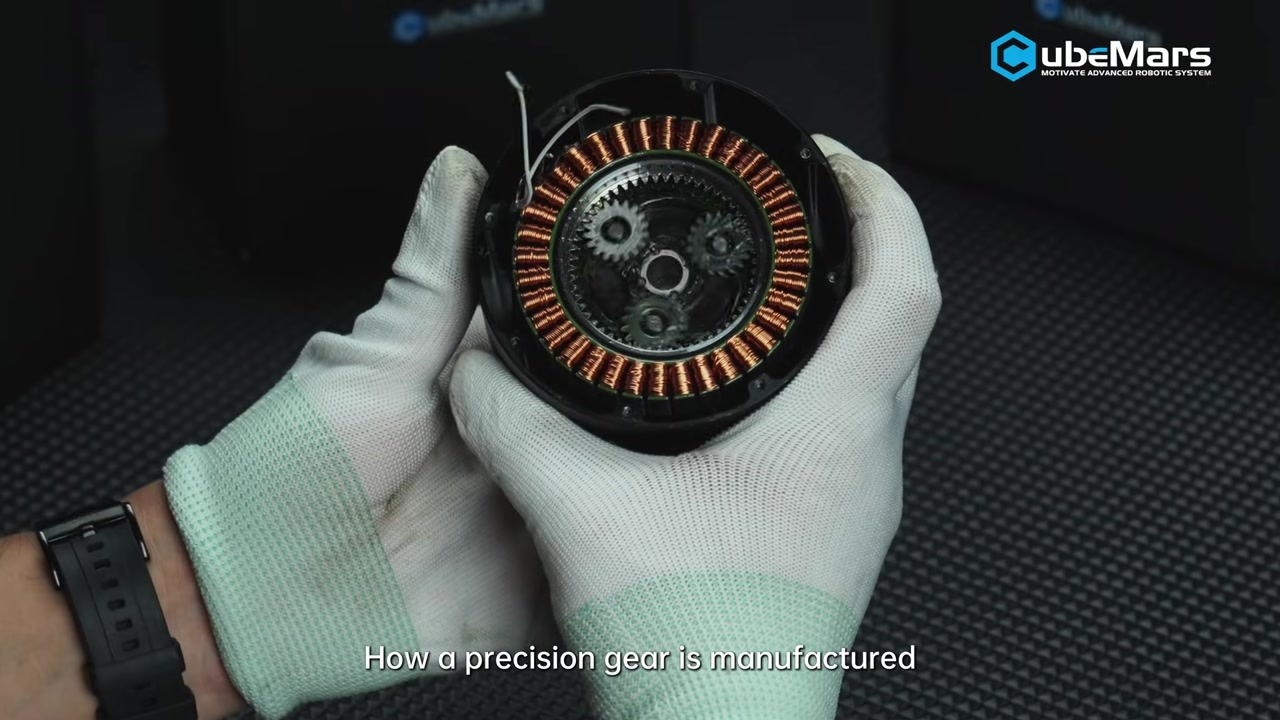
نشرت CubeMars فيديو تصنيعيًا قصيرًا يتابع إنتاج التروس الدقيقة المستخدمة داخل مشغّلاتها الروبوتية، من المواد الخام عبر التشغيل الميكانيكي حتى التشطيب. وبمدّة دقيقتين وثانية واحدة، هو مقطع من أرض الورشة لا استعراض لجدول مواصفات، وموضوعه الحقيقي هو الجزء من المشغّل المدمج الذي لا يُظهره أي جدول مواصفات: مرحلة التروس التي تحوّل محركًا سريعًا منخفض العزم من نوع BLDC إلى مفصل بطيء عالي العزم.
يتناول هذا المقال ما يوضّحه الفيديو، ولماذا تحدّد مرحلة التخفيض في سلوك المفصل أكثر مما تحدّده النسبة المطبوعة بجانب اسمه، وكيف ينسحب مدى التخفيض في خط المشغّلات الروبوتية من CubeMars - 6:1 عند الطرف السريع و 64:1 عند الطرف البطيء - على المفاصل التي صُنعت كل وحدة من أجلها.
ما يوضّحه الفيديو
نُشر المقطع على قناة CubeMars الرسمية على YouTube في 19 سبتمبر 2026، وتبلغ مدّته دقيقتين وثانية واحدة بعنوان «كيف تُصنع تروس CubeMars الدقيقة | عملية التصنيع». وهو فيلم عن العملية: يبدأ التسلسل من المواد الخام ويمرّ عبر التشغيل الميكانيكي الدقيق نحو التشطيب، مع التركيز على كيفية إسهام كل خطوة في ترس يتصرّف بالطريقة نفسها في كل مرة يُركَّب فيها.
هذا التأطير يستحقّ الأخذ به على ظاهره. فمرحلة التروس في مفصل روبوت لا تُقاس برقم أقصى واحد؛ بل تُقاس بما إذا كان الخرج يتكرّر بثبات، وما إذا بقي الخلوص (backlash) عند الخرج داخل سماحية حلقة التحكم طوال عمر الخدمة، وما إذا تصرّفت وحدتان من الطراز نفسه بالطريقة ذاتها عند استبدال إحداهما بالأخرى. وهذه الخصائص تحدّدها عملية التصنيع لا ملف التصميم، ولهذا يصوّر المُصنّع هذا الجزء من المصنع.
لا يحمل المقطع بيانات اختبار ولا أرقام سماحيات ولا مواد التروس ولا بروتوكول قياس، لذا ينبغي قراءته كاستعراض عام للعملية. وتبقى الأرقام الخاصة بأي مشغّل هي المنشورة لذلك الطراز.
الفيديو الأصلي
المصدر: قناة CubeMars الرسمية على YouTube
الفيديو: كيف تُصنع تروس CubeMars الدقيقة | عملية التصنيع
لماذا تحدّد مرحلة التخفيض سلوك المفصل
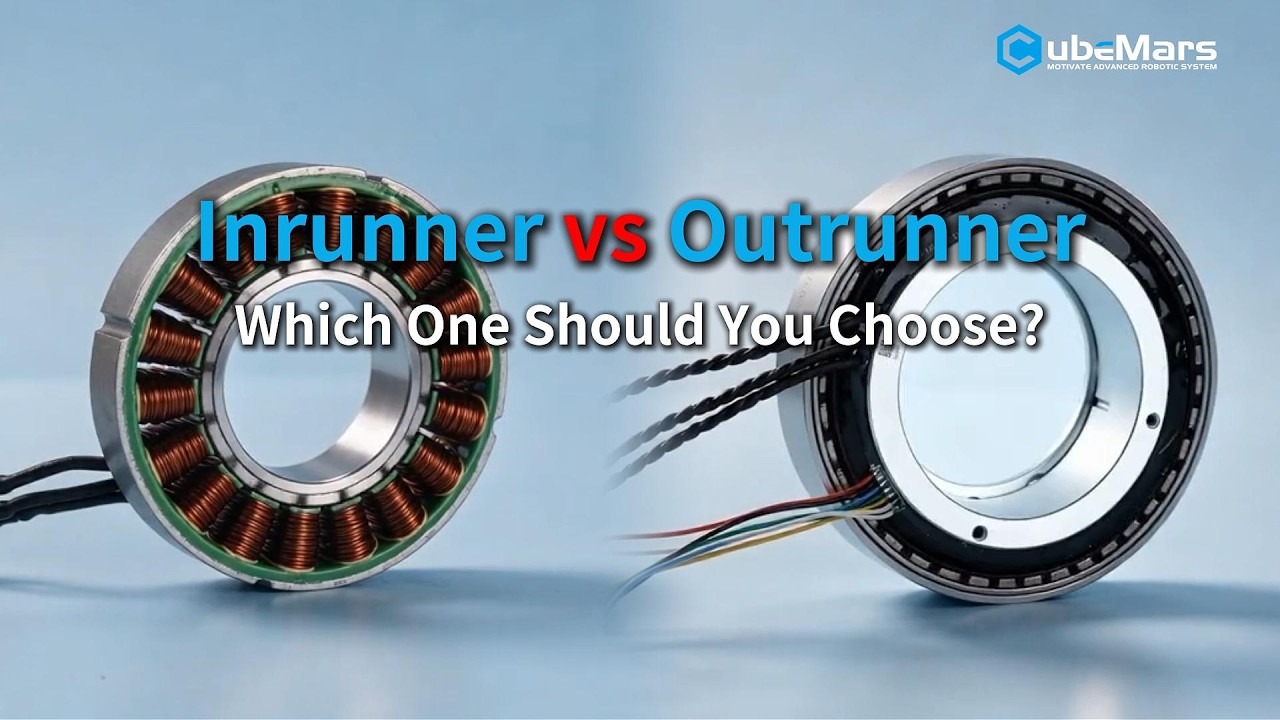
المشغّل المدمج سلسلة من المقايضات، وتقع مرحلة التخفيض في مركز معظمها. يُختار المحرك من أجل السرعة وكثافة العزم؛ وتحوّل مرحلة التروس تلك السرعة إلى عزم مفصل قابل للاستخدام. وما يحدث بين الاثنين - الكفاءة والخلوص والصلابة والقصور المنعكس والتآكل - يُحسم عند التعشيق.
النسبة هي الرقم السهل
تحدّد النسبة مقدار خفض سرعة الخرج، ومن حيث المبدأ مقدار مضاعفة عزم الخرج. لكنها لا تذكر مقدار العزم المفقود في الطريق. فمرحلة كوكبية تعيد معظم العزم المُدخل إليها لا كله؛ ويخرج الباقي على شكل حرارة في المخفّض بدلًا من عزم عند شفة الخرج. وفي مفصل يحمل حملًا لساعات، فإن هذا المسار الحراري لا يقلّ وزنًا عن رقم العزم نفسه.
كما لا تحدّد النسبة النافذة التي يسري فيها التصنيف الأقصى. فرقم العزم الأقصى عابر؛ أما الرقم الاسمي فهو الذي يتحمّله اللفّ ومادة التزييت على نحو مستمر. وفي السجلات المنشورة لهذا الخط من المشغّلات، يقع الرقم الأقصى بين ضعف الرقم الاسمي ونحو ثلاثة أضعاف ونصف، طرازًا بطراز. وهذا التفاوت طبيعي في هذه الفئة ومفيد لتحديد المقاس، لأنه يبيّن مقدار ما يمكن إنفاقه من دورة العمل على التسارع لا على الحفظ.
الخلوص والصلابة ينتميان إلى التعشيق
الخلوص هو الحركة الحرة عند الخرج عند انعكاس اتجاه الدوران. وفي مفصل خاضع لتحكم بحلقة مغلقة، هو حدّ للكسب: فلا تستطيع وحدة التحكم التمييز بين أمر صغير وخطأ صغير حتى يُستهلك ذلك الخلوص، ولهذا تتذبذب رجل بمخفّض مرتخٍ بدل أن تحافظ على وضعية تحت حمل متبادل. وتُذكر القيم بطرق مختلفة في القطاع - بالدرجات أو الدقائق القوسية، مقيسة عند الدخل أو عند الخرج، على وحدة جديدة أو بعد فترة تشغيل أولي - وهذه الخيارات تغيّر الرقم بمعامل كبير. وحيث تُنشر قيمة خلوص لهذا الخط فهي تقع بين 0.15° و 0.55°، وتترك سجلات قليلة الخانة فارغة، لذا فإن أساس الرقم يهمّ بقدر ما يهمّ الرقم نفسه.
أين تقع مرحلة التخفيض داخل الحيز
كما تحدّد مرحلة التخفيض كيفية تمديد الأسلاك في التجميع. فعمود الخرج المجوّف يتيح مرور كابلات القدرة والاستشعار عبر محور الدوران بدلًا من الالتفاف حوله، ما يُزيل من مقاس المفصل حلقة تمديد ذات عمر انثناء محدود. وتصنع CubeMars طرازين من هذا النوع، هما AKH70-48 V1.0 و AKH70-16 V1.0، وتذكر العمود المجوّف كميزة في كل منهما.
ما تصرّح به CubeMars في الفيديو
النقاط التالية مأخوذة من وصف الفيديو الرسمي وتُنسب إلى CubeMars لا إلى اختبار مستقل:
- من المواد الخام إلى الترس النهائي - يُعرض المقطع كتسلسل إنتاج كامل لا كعملية واحدة.
- تشغيل ميكانيكي دقيق يتبعه تشطيب - مرحلتا الإنتاج اللتان يذكرهما الوصف.
- الاتساق هدفًا - الهدف المعلن هو أداء موثوق ومتسق لا سماحية لافتة.
- مصنوعة من أجل الروبوتات - تُعرض التروس كمكوّنات لتطبيقات روبوتية متطلّبة لا للاستخدام العام في أنظمة النقل.
مراحل التخفيض في خط المشغّلات الروبوتية من CubeMars
تبني CubeMars مشغّلاتها الروبوتية المدمجة حول أربعة أجزاء في هيكل واحد: محرك BLDC، ومرحلة تخفيض كوكبية، وإلكترونيات تشغيل، ومُشفّر. ونسبة التخفيض تفصل بين الطرازات أكثر من أي رقم آخر، ويمتدّ الخط من 6:1 عند الطرف السريع إلى 64:1 عند الطرف البطيء.
من 6:1 إلى 64:1
مجموعة النسب المنخفضة تقايض مضاعفة العزم بسرعة الخرج وبالشفافية. فالطرازان AK80-6 KV100 و AK60-6 يحملان مرحلة 6:1، وطراز AK80-8 KV60 مرحلة 8:1، وطرازات AK10-9 و AK70-9 و AK80-9 مرحلة 9:1. وهذه هي الوحدات التي تناسب المفاصل التي يجب أن تتحرّك بسرعة أو أن تُدفع باليد - المحاور الطرفية في الذراع، والكاحلان، والمفاصل الأسرع في منصة ذات أرجل.
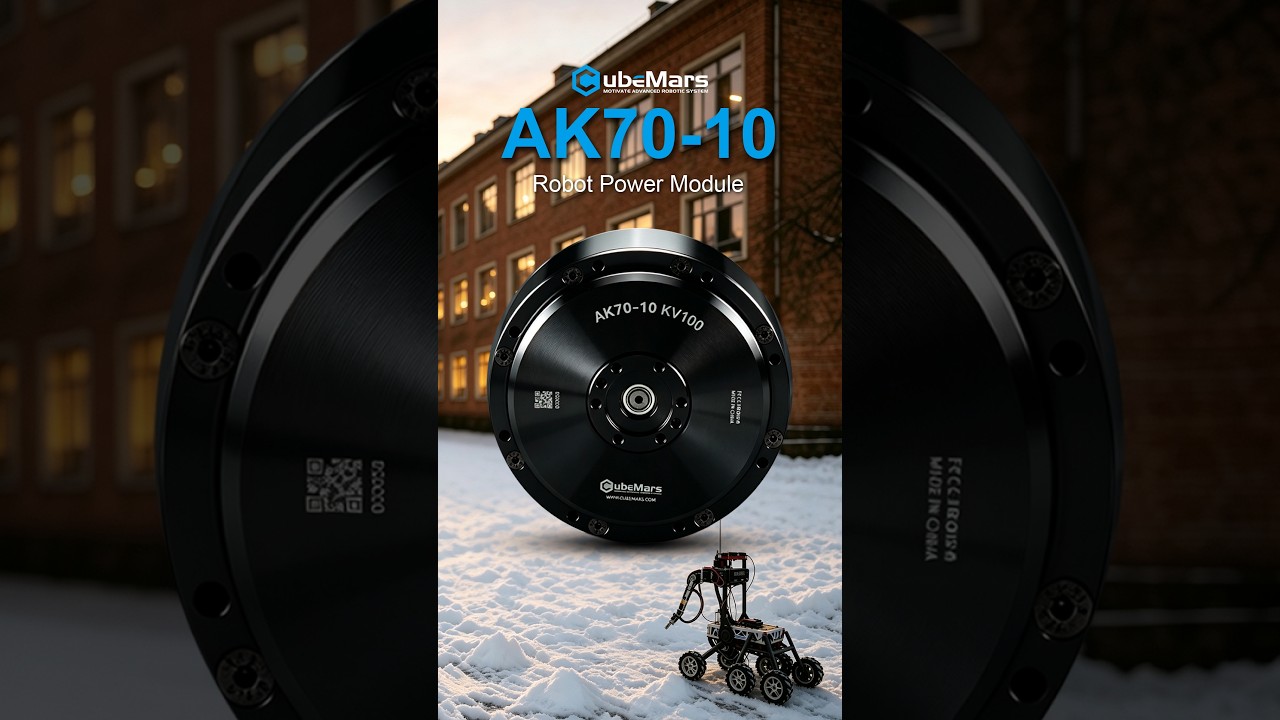
مجموعة النسب المتوسطة تقع بين الشفافية وقدرة الحمل. فطرازا AK40-10 و AK45-10 يحملان مرحلتي 10:1، وطراز AK70-10 KV100 مرحلة 10:1 في هيكل بوزن 621 g، وطراز AKH70-16 مرحلة 16:1 على عمود مجوّف. وهنا يُختار المشغّل عادةً من أجل عزم الحفظ المستمر للمفصل لا من أجل سرعته القصوى.
مجموعة النسب العالية مصنوعة لمفاصل حفظ الحمل: AK45-36 بنسبة 36:1، و AK60-39 بنسبة 39:1، و AKH70-48 بنسبة 48:1، و AK80-64 بنسبة 64:1. فمرحلة 64:1 تحوّل عزمًا متواضعًا من المحرك إلى 120 Nm عند الخرج، وهو ما يتطلبه الركبة أو الورك أو محور مناول ثقيل، مقابل خسارة في السرعة وفي الشفافية تجاه القوة الخارجية.
وهناك عائلة واحدة تقع خارج هذا الترتيب. فطرازا AKA60-6 و AKA10-9 وحدتا دفع بعجلات؛ تحملان قدرة محسّنة على الحمل الشعاعي من أجل الأحمال الجانبية التي تفرضها العجلة على عمود الخرج، وهو متطلب مختلف عن الأحمال المحورية والعزوم التي يتعرّض لها المفصل.
تفاصيل المنتج
| الطراز | الجهد المقنن | نسبة التخفيض | عزم الدوران المقنن | عزم الدوران الأقصى | الوزن | المقاس |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AK10-9 V3.0 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 940 g | Ø98 × 61.7 mm |
| AK10-9 V2.0 KV60 | 24/48 V | 9:1 | 18 Nm | 48 Nm | 960 g | Ø98 × 61.7 mm |
| AK80-9 V3.0 KV100 | 48 V | 9:1 | 9 Nm | 22 Nm | 490 g | Ø98 × 38.5 mm |
| AK80-8 KV60 | 48 V | 8:1 | 10 Nm | 25 Nm | 570 g | Ø98 × 43.9 mm |
| AK80-6 KV100 | 48 V | 6:1 | 6 Nm | 12 Nm | 485 g | Ø98 × 38.5 mm |
| AK80-64 KV80 | 24/48 V | 64:1 | 48 Nm | 120 Nm | 850 g | Ø98 × 61.9 mm |
| AK70-10 KV100 | 24/48 V | 10:1 | 8.3 Nm | 24.8 Nm | 621 g | Ø89 × 50.25 mm |
| AK70-9 V3.0 KV60 | 48 V | 9:1 | 8.5 Nm | 29.2 Nm | 540 g | Ø89 × 49 mm |
| AK60-39 V3.0 KV80 | 48 V | 39:1 | 24 Nm | 72 Nm | 750 g | Ø79 × 67 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 380 g | Ø79 × 43 mm |
| AK60-6 V1.1 KV140 | 24 V | 6:1 | 3 Nm | 9 Nm | 368 g | Ø79 × 39.5 mm |
| AKA60-6 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 460 g | Ø80 × 51.2 mm |
| AKA10-9 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 1060 g | Ø100 × 70 mm |
المواصفات من صفحات المنتج الرسمية للمُصنّعين كما هي محفوظة في سجلات منتجات ToBMS. وأرقام العزم قيم عند جانب الخرج؛ وعمود الذروة تصنيف عابر، وعمود النسبة يذكر التخفيض الاسمي للمرحلة الكوكبية.
سياق التطبيق والسياق الهندسي
ينسحب مدى التخفيض على المنصات بطريقة مباشرة نسبيًا. فالعمل على الروبوتات ذات الأرجل والشبيهة بالإنسان يتركّز في منتصف المدى، حيث يحتاج المفصل إلى عزم كافٍ لحمل جسم لكنه يبقى قابلًا للدفع العكسي بما يكفي لاستعادة التوازن؛ وهناك يقع AK80-9 و AK70-9 و AK10-9، وكان AK70-10 KV100 موضوع مقطع تعريفي سابق من CubeMars في المدى نفسه. ومفاصل الهياكل الخارجية والتأهيل تقع عادةً على النسب ذاتها للسبب نفسه، مع كون الكتلة والمقاس أكثر تأثيرًا في القرار من العزم.
محاور المناولات الصناعية والثقيلة تتجه نحو النسب العالية، حيث يحفظ المفصل الحمل لفترات طويلة بدلًا من تسريعه. أما وحدات AGV والدفع بالعجلات فتستخدم النسب المنخفضة مع حالة حمل مختلفة كذلك: حمل شعاعي مستمر يُفرض على عمود الخرج لا عزم حول مفصل.
تتبع من موضوع الفيديو نقطتان عمليتان. أولًا، مرحلة التروس المصنوعة وفق عملية متسقة هي ما يتيح لحلقة التحكم أن تبقى معايَرة عبر الوحدات، وهذا يهمّ في بناء إنتاجي أكثر مما يهمّ في نموذج أولي واحد. ثانيًا، الأرقام التي تحسم ذلك ليست كلها على جدول مواصفات: فنافذة دورة العمل خلف التصنيف الأقصى، وأساس قياس قيمة الخلوص، ومعدّل تغيّرها على مدى العمر، أسئلة موجّهة إلى المُصنّع. ويحتفظ ToBMS بالأرقام المنشورة لكل طراز؛ وهو لا يقوم مقام تلك الإجابات.
استكشف على ToBMS
- استكشف فئة مشغلات روبوتية →
- المشغلات الروبوتية: كيفية اختيار المشغّل المدمج المناسب لمفاصل الروبوتات →
- استكشف محركات BLDC للروبوتات الشبيهة بالإنسان →
- استكشف محركات BLDC للهياكل الخارجية →
- اطّلع على ملف CubeMars للمُصنّعين على ToBMS →
حول CubeMars
CubeMars علامة تجارية في مجال قدرة الروبوتات، تعمل على وحدات مشغّلات عالية التكامل ومحركات عزم بدون إطار ومحركات جيمبال. وقد أسهمت الشركة في مشروع MIT Mini Cheetah، وبنت منذ ذلك الحين تشكيلة مشغّلات من سلسلة AK تُستخدم في تطوير الروبوتات الشبيهة بالإنسان ورباعية الأرجل والهياكل الخارجية والأذرع الروبوتية.
الخلاصة
فيلم مدّته دقيقتان عن إنتاج التروس تذكير بأن الأرقام على صفحة المشغّل هي ناتج عملية لا مدخل لها. فالنسبة والعزم الاسمي والكتلة والمقاس تضيّق الخيار سريعًا عبر خط المشغّلات الروبوتية من CubeMars، من وحدات 6:1 المصنوعة للسرعة إلى وحدة 64:1 المصنوعة للحمل؛ وما يقف خلف تلك الأرقام - مدى اتساق صناعة التروس، وكيف يتصرّف الخلوص عند الخرج على مدى عمر الخدمة - هو الجزء الذي يهدف الفيديو إلى عرضه والجزء الجدير بالتدوين قبل طلب أي مفصل.