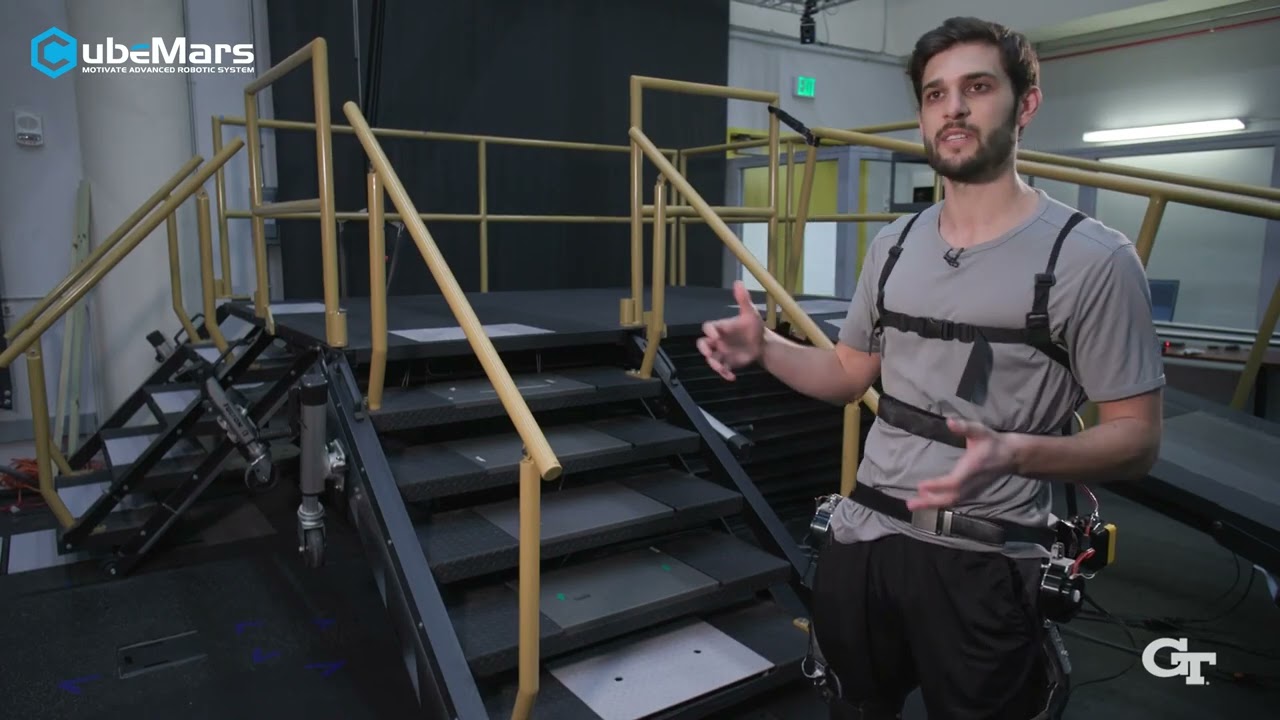
نشرت CubeMars مقطع فيديو توضيحيًا قصيرًا يُظهر مشغّلًا روبوتيًا من طراز AK80-6 KV100 يقود هيكلًا خارجيًا ثنائيًا للأطراف السفلية طُوّر في معهد جورجيا للتقنية (Georgia Tech). ويشكّل المقطع، الذي تبلغ مدته دقيقتين، مرجعًا مكثّفًا وواقعيًا للمهندسين الذين يقيّمون المشغّلات المدمجة للروبوتات القابلة للارتداء: فهو يُظهر المشغّل وهو يعمل داخل منصة بحثية فعلية لا على مقعد اختبار.
في هذا المقال نستعرض بالتفصيل ما يوضّحه الفيديو، والمواصفات الموثّقة للمشغّل AK80-6 KV100، وأهمية هذه الفئة من المشغّلات في تطبيقات الهياكل الخارجية وتطبيقات حركة الإنسان.
ما يوضّحه الفيديو
يُظهر الفيديو، المنشور على قناة CubeMars الرسمية على YouTube في 24 فبراير 2026، هيكلًا خارجيًا قابلًا للارتداء ثنائيًا (بساقين) من تطوير فريق البحث في Georgia Tech، مع مشغّلات AK80-6 تقدّم مساعدة آلية للمفاصل. ووفقًا لوصف الفيديو، يجمع النظام الخفيف القابل للارتداء بين كثافة عزم عالية وحركة سلسة ودقيقة، وهو موجَّه إلى أبحاث التأهيل وحركة الإنسان.
وبالنسبة إلى المهندسين، تكمن القيمة الأساسية للمشاهد في سياق التكامل: موضع الموصلات والتثبيت وتمديد الكابلات، وكيفية اندماج مشغّل مدمج من فئة 98 mm داخل مجموعة مفصل قابلة للارتداء — تفاصيل يصعب تقديرها من ورقة البيانات وحدها.
الفيديو الأصلي
المصدر: قناة CubeMars الرسمية على YouTube
الفيديو: CubeMars AK80-6 يشغّل الهيكل الخارجي الروبوتي المتقدّم في Georgia Tech
المنتج المستعرض: CubeMars AK80-6 KV100
المشغّل AK80-6 KV100 هو مشغّل روبوتي كلاسيكي عالي التكامل من سلسلة AK لدى CubeMars. فهو يجمع محرك BLDC عالي الأداء، وعلبة تروس كوكبية بنسبة 6:1، ومشفّر مغناطيسي بدقة 14-bit، ولوحة تشغيل FOC في هيكل واحد بمقاس Ø98 × 38.5 mm ووزن 485 g. ووفقًا لـ صفحة المنتج الرسمية لـ CubeMars، صُمّم المشغّل للهياكل الخارجية والروبوتات الرباعية الأرجل والتطبيقات المماثلة ذات الأحمال المتوسطة التي تعتمد على الأرجل، ويدعم التحكم متعدد الحلقات (الموضع والسرعة والعزم ووضع MIT الهجين) عبر CAN و UART.
ملاحظة بشأن أرقام العزم الواردة في وصف الفيديو: تذكر CubeMars أن الهيكل الخارجي في Georgia Tech يوفّر حتى 15 Nm من العزم المستمر و38 Nm من العزم الأقصى عند المفصل. أما المشغّل AK80-6 KV100 نفسه فمصنَّف عند 6 Nm (اسمي) / 12 Nm (أقصى) وفق صفحة المنتج الرسمية، ما يشير إلى أن نظام النقل في الهيكل الخارجي يتضمّن نقلًا إضافيًا بين المشغّلات والمفاصل. ولا يحدّد وصف الفيديو تفاصيل نظام النقل، لذا يبقى هذا تفسيرًا لا حقيقة موثّقة.
أبرز الخصائص
- كثافة عزم عالية: عزم اسمي 6 Nm وعزم أقصى 12 Nm من مشغّل بوزن 485 g (صفحة المنتج الرسمية).
- ديناميكية سريعة ومتوازنة: تخفيض تروس بنسبة 6:1 مع سرعة دون حمل تصل إلى 800 rpm، ما يدعم تحكمًا سريع الاستجابة في المفصل.
- تغذية راجعة دقيقة: مشفّر مغناطيسي مدمج بدقة 14-bit لتحديد موضع عالي الدقة.
- تحكم مرن: أوضاع تحكم متعددة الحلقات تشمل وضع MIT الهجين، عبر واجهتي CAN و UART.
- حماية مدمجة: حماية من فرط التيار وفرط/انخفاض الجهد وارتفاع الحرارة للتطبيقات القابلة للارتداء والمتحركة عالية المتطلبات.
سياق التطبيق في الهياكل الخارجية
تُعدّ مفاصل الهياكل الخارجية من أكثر أهداف المشغّلات تطلّبًا في مجال الروبوتات: فهي تحتاج إلى عزم عالٍ عند سرعة منخفضة، وإلى قصور ذاتي منعكس منخفض لتفاعل مريح مع الإنسان، وإلى قابلية للدفع العكسي، وإلى حجم مُحكم يلائم القرب من جسم الإنسان. ويشدّد وصف الفيديو أيضًا على التأهيل وحركة الإنسان بوصفهما المجالين المستهدفين، وهو ما يتوافق مع الاستخدام المعتاد للهياكل الخارجية البحثية في جامعات مثل Georgia Tech: المساعدة على المشي، والتدريب على التأهيل، ودراسات تعزيز القدرات البشرية.
وبالنسبة إلى الفرق التي تختار مشغّلات لهذه الفئة من الأجهزة، فإن التكوين المعروض — مشغّل مدمج بجهد 48 V مع مشفّر ومشغّل إلكتروني على اللوحة — يقلّل تعقيد التوصيلات وعدد وحدات التحكم مقارنة بتجميع محرك وعلبة تروس ومشفّر ومشغّل سيرفو بشكل منفصل.
تفاصيل المنتج
| المواصفة | التفاصيل |
|---|---|
| المُصنّع | CubeMars |
| المنتج | مشغّل روبوتي AK80-6 KV100 |
| الفئة | مشغّل روبوتي مدمج (سلسلة AK) |
| الجهد المقنن | 48 V |
| عزم الدوران المقنن | 6 Nm |
| عزم الدوران الأقصى | 12 Nm |
| السرعة المقننة | 603 rpm (دون حمل حتى 800 rpm) |
| نسبة التخفيض | 6:1 كوكبية |
| الوزن | 485 g |
| الأبعاد | Ø98 × 38.5 mm |
| المشفّر | مشفّر مغناطيسي 14-bit |
| الاتصال | CAN / UART |
| التطبيقات | هياكل خارجية، روبوتات ذات أرجل، AGV |
جميع المواصفات مأخوذة من صفحة المنتج الرسمية لـ CubeMars؛ أما أرقام العزم على مستوى المفصل الواردة في وصف الفيديو فهي منسوبة إلى الفيديو لا إلى ورقة بيانات المشغّل.
استكشف المنتج على ToBMS
- استكشف مشغّل CubeMars AK80-6 KV100 الروبوتي →
- اطّلع على ملف CubeMars للمُصنّعين على ToBMS →
- استكشف محركات BLDC للهياكل الخارجية →
نبذة عن CubeMars
CubeMars علامة تجارية في مجال قدرة الروبوتات، متخصصة في وحدات المشغّلات عالية التكامل ومحركات العزم بلا هيكل ومحركات الجيمبال. وقد أسهمت الشركة في مشروع MIT Mini Cheetah، وبنَت منذ ذلك الحين محفظة واسعة من مشغّلات سلسلة AK المستخدمة في أبحاث الروبوتات الشبيهة بالإنسان والرباعية الأرجل والهياكل الخارجية والأذرع الروبوتية حول العالم.
الخلاصة
يُعدّ فيديو الهيكل الخارجي في Georgia Tech نقطة بيانات مفيدة لاختيار المشغّلات: فهو يُظهر مشغّلًا مدمجًا متاحًا على نطاق واسع من فئة الإنتاج القياسي — AK80-6 KV100 — وهو يؤدي عملًا حقيقيًا في نظام قابل للارتداء بمستوى بحثي. وعند تحديد مشغّلات لمفاصل الهياكل الخارجية أو روبوتات التأهيل أو الروبوتات الرباعية الأرجل، يوفّر الفيديو مع ورقة البيانات الرسمية صورة واقعية لما تقدّمه هذه الفئة من العزم عمليًا.