A CubeMars publicou um vídeo de demonstração curto que mostra o seu atuador robótico AK80-6 KV100 acionando um exoesqueleto bilateral de membros inferiores desenvolvido no Georgia Institute of Technology (Georgia Tech). O clipe de dois minutos é uma referência compacta e real para engenheiros que avaliam atuadores integrados para robótica vestível: mostra o atuador funcionando dentro de uma plataforma de pesquisa real, e não em uma bancada de testes.
Neste artigo, detalhamos o que o vídeo demonstra, as especificações verificadas do AK80-6 KV100 e por que essa classe de atuadores é relevante para aplicações de exoesqueleto e de mobilidade humana.
O que o vídeo mostra
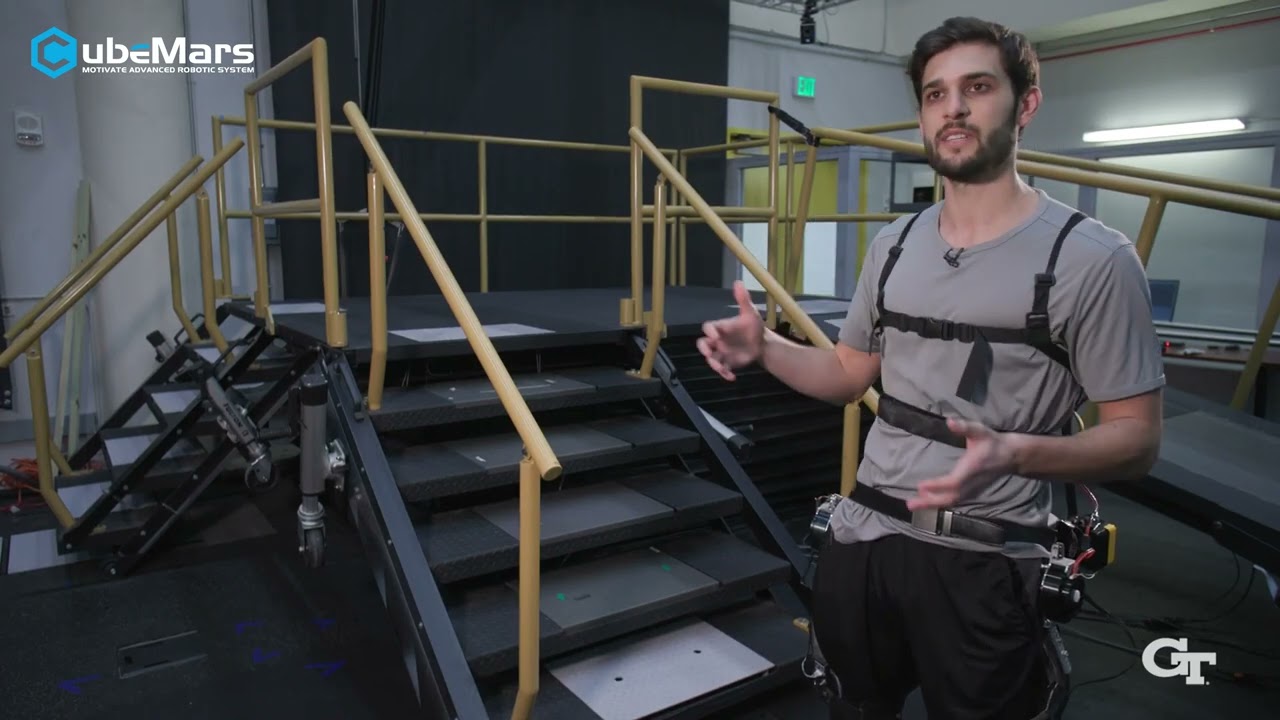
O vídeo, publicado no canal oficial da CubeMars no YouTube em 24 de fevereiro de 2026, mostra um exoesqueleto vestível bilateral (de duas pernas) construído pela equipe de pesquisa do Georgia Tech, com atuadores AK80-6 fornecendo assistência articulada motorizada. Segundo a descrição do vídeo, o sistema vestível leve combina alta densidade de torque com movimento suave e preciso e destina-se à pesquisa de reabilitação e mobilidade humana.
Para engenheiros, o principal valor das imagens está no contexto de integração: posicionamento de conectores, fixação, cabeamento e a forma como um atuador integrado da classe de 98 mm se encaixa em um conjunto articular vestível — detalhes difíceis de avaliar apenas com uma folha de dados.
Vídeo original
Fonte: Canal oficial da CubeMars no YouTube
Vídeo: CubeMars AK80-6 impulsiona o exoesqueleto robótico avançado do Georgia Tech
Produto em destaque: CubeMars AK80-6 KV100
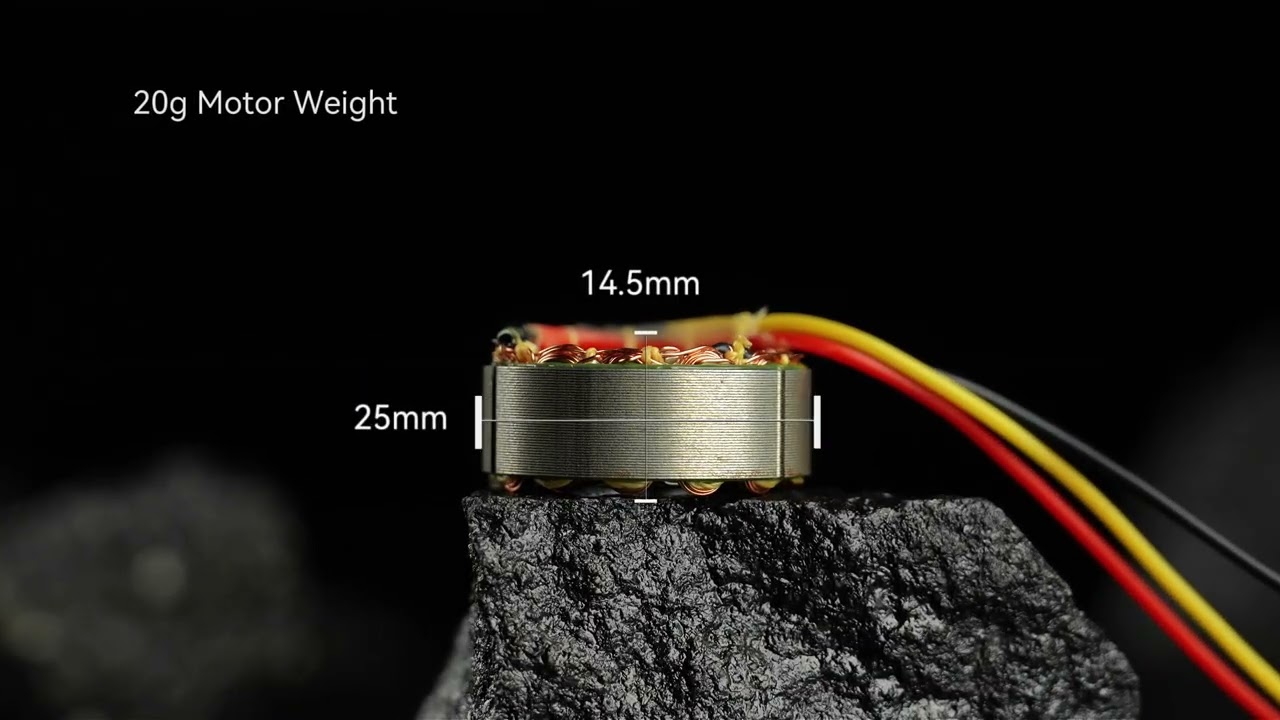
O AK80-6 KV100 é um atuador robótico clássico de alta integração da série AK da CubeMars. Ele reúne um motor BLDC de alto desempenho, uma caixa de engrenagens planetárias de 6:1, um encoder magnético de 14 bits e uma placa de driver FOC em uma única carcaça de Ø98 × 38.5 mm e 485 g. Segundo a página oficial do produto da CubeMars, o atuador foi projetado para exoesqueletos, robôs quadrúpedes e aplicações semelhantes de pernas com carga média, e oferece suporte a controle em múltiplas malhas (posição, velocidade, torque e modo híbrido MIT) via CAN e UART.
Observação sobre os valores de torque na descrição do vídeo: a CubeMars afirma que o exoesqueleto do Georgia Tech entrega até 15 Nm de torque contínuo e 38 Nm de torque de pico na articulação. O próprio atuador AK80-6 KV100 tem classificação de 6 Nm (nominal) / 12 Nm (pico) na página oficial do produto, o que sugere que o trem de acionamento do exoesqueleto inclui um estágio adicional entre os atuadores e as articulações. A descrição do vídeo não especifica os detalhes do trem de acionamento, portanto isso permanece uma interpretação, e não um fato verificado.
Principais características destacadas
- Alta densidade de torque: classificação de 6 Nm e torque de pico de 12 Nm em um atuador de 485 g (página oficial do produto).
- Dinâmica rápida e equilibrada: redução de 6:1 com velocidade sem carga de até 800 rpm, o que favorece um controle articular responsivo.
- Feedback preciso: encoder magnético de 14 bits integrado para posicionamento de alta resolução.
- Controle flexível: modos de controle em múltiplas malhas, incluindo o modo híbrido MIT, por interfaces CAN e UART.
- Proteção integrada: proteção contra sobrecorrente, sobretensão/subtensão e sobretemperatura para aplicações vestíveis e móveis exigentes.
Contexto de aplicação em exoesqueletos
As articulações de exoesqueletos estão entre os alvos de atuação mais exigentes da robótica: exigem torque elevado em baixa velocidade, baixa inércia refletida para uma interação confortável com o corpo humano, retroacionabilidade e dimensões compactas que possam ficar próximas ao corpo. A descrição do vídeo também destaca reabilitação e mobilidade humana como domínios-alvo, o que está alinhado ao uso típico de exoesqueletos de pesquisa em universidades como o Georgia Tech: assistência à marcha, treinamento de reabilitação e estudos de ampliação das capacidades humanas.
Para equipes que selecionam atuadores para essa classe de dispositivo, a configuração demonstrada — um atuador integrado de 48 V com encoder e driver embarcados — reduz a complexidade de cabeamento e o número de controladores em comparação com a montagem separada de motor, caixa de engrenagens, encoder e servo driver.
Detalhes do produto
| Especificação | Detalhes |
|---|---|
| Fabricante | CubeMars |
| Produto | Atuador robótico AK80-6 KV100 |
| Categoria | Atuador robótico integrado (série AK) |
| Tensão nominal | 48 V |
| Torque nominal | 6 Nm |
| Torque de pico | 12 Nm |
| Rotação nominal | 603 rpm (sem carga até 800 rpm) |
| Relação de redução | planetária 6:1 |
| Peso | 485 g |
| Dimensões | Ø98 × 38.5 mm |
| Encoder | Encoder magnético de 14 bits |
| Comunicação | CAN / UART |
| Aplicações | Exoesqueletos, robôs com pernas, AGV |
Todas as especificações foram obtidas na página oficial do produto da CubeMars; os valores de torque no nível da articulação citados na descrição do vídeo são atribuídos ao vídeo, e não à folha de dados do atuador.
Explorar o produto na ToBMS
- Explorar o atuador robótico CubeMars AK80-6 KV100 →
- Ver o perfil do fabricante CubeMars na ToBMS →
- Explorar motores BLDC para exoesqueletos →
Sobre a CubeMars
A CubeMars é uma marca de potência para robótica especializada em módulos atuadores de alta integração, motores de torque sem carcaça e motores para gimbal. A empresa contribuiu com o projeto MIT Mini Cheetah e, desde então, formou um amplo portfólio de atuadores da série AK utilizados em pesquisas de humanoides, quadrúpedes, exoesqueletos e braços robóticos no mundo todo.
Conclusão
O vídeo do exoesqueleto do Georgia Tech é um dado útil para a seleção de atuadores: mostra um atuador integrado de linha padrão e amplamente disponível — o AK80-6 KV100 — executando trabalho real em um sistema vestível de nível de pesquisa. Ao especificar atuadores para articulações de exoesqueletos, robôs de reabilitação ou quadrúpedes, o vídeo somado à folha de dados oficial oferece um panorama realista do que essa classe de torque entrega na prática.