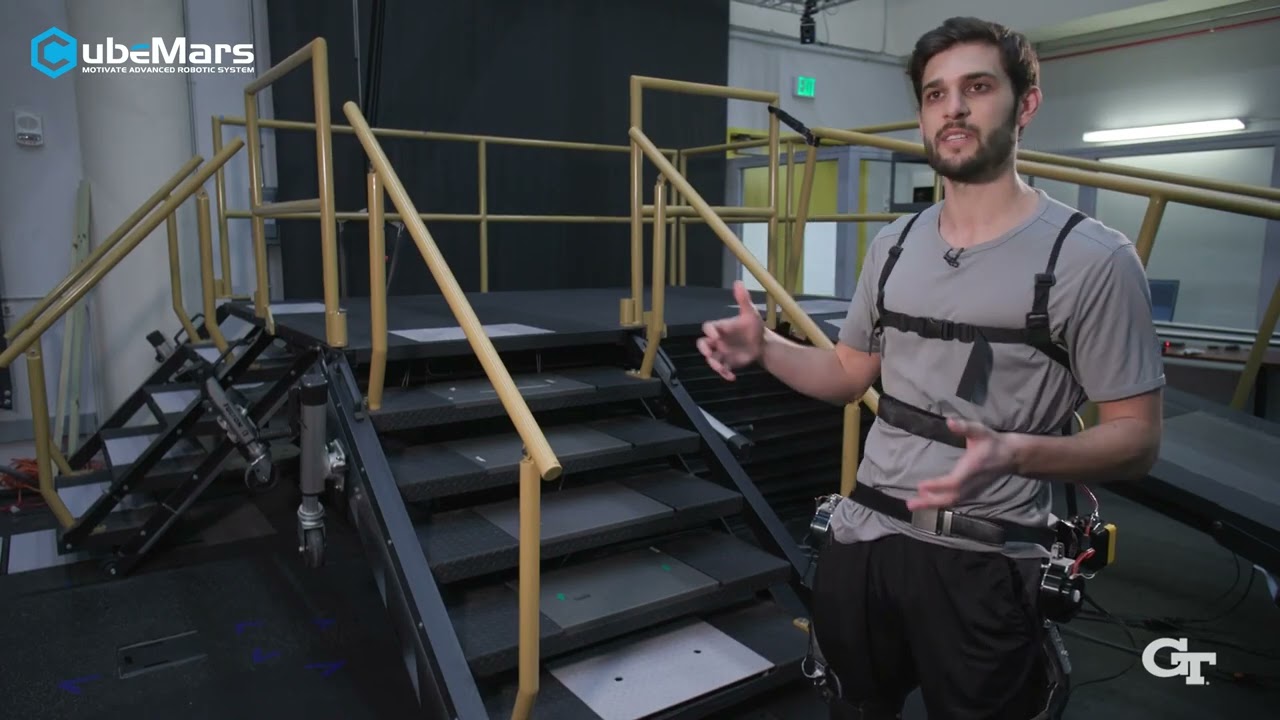
CubeMars a publié une courte vidéo de démonstration montrant son actionneur robotique AK80-6 KV100 entraînant un exosquelette bilatéral des membres inférieurs développé au Georgia Institute of Technology (Georgia Tech). Ce clip de deux minutes constitue une référence concrète et compacte pour les ingénieurs qui évaluent des actionneurs intégrés destinés à la robotique portable : on y voit l'actionneur à l'œuvre dans une plateforme de recherche réelle, et non sur un banc d'essai.
Cet article détaille ce que la vidéo démontre, les caractéristiques vérifiées de l'AK80-6 KV100 et l'importance de cette classe d'actionneurs pour les exosquelettes et les applications de mobilité humaine.
Ce que montre la vidéo
La vidéo, publiée sur la chaîne YouTube officielle de CubeMars le 24 février 2026, montre un exosquelette portable bilatéral (à deux jambes) construit par l'équipe de recherche de Georgia Tech, les actionneurs AK80-6 assurant une assistance articulaire motorisée. D'après la description de la vidéo, ce système portable léger associe une densité de couple élevée à un mouvement fluide et précis, et s'adresse à la recherche en réhabilitation et mobilité humaine.
Pour les ingénieurs, l'intérêt principal de ces images réside dans le contexte d'intégration : position des connecteurs, fixation, câblage et insertion d'un actionneur intégré de la classe 98 mm dans un ensemble articulaire portable - des détails difficiles à apprécier à partir d'une simple fiche technique.
Vidéo d'origine
Source : chaîne YouTube officielle de CubeMars
Vidéo : CubeMars AK80-6 anime l'exosquelette robotique avancé de Georgia Tech
Produit présenté : CubeMars AK80-6 KV100
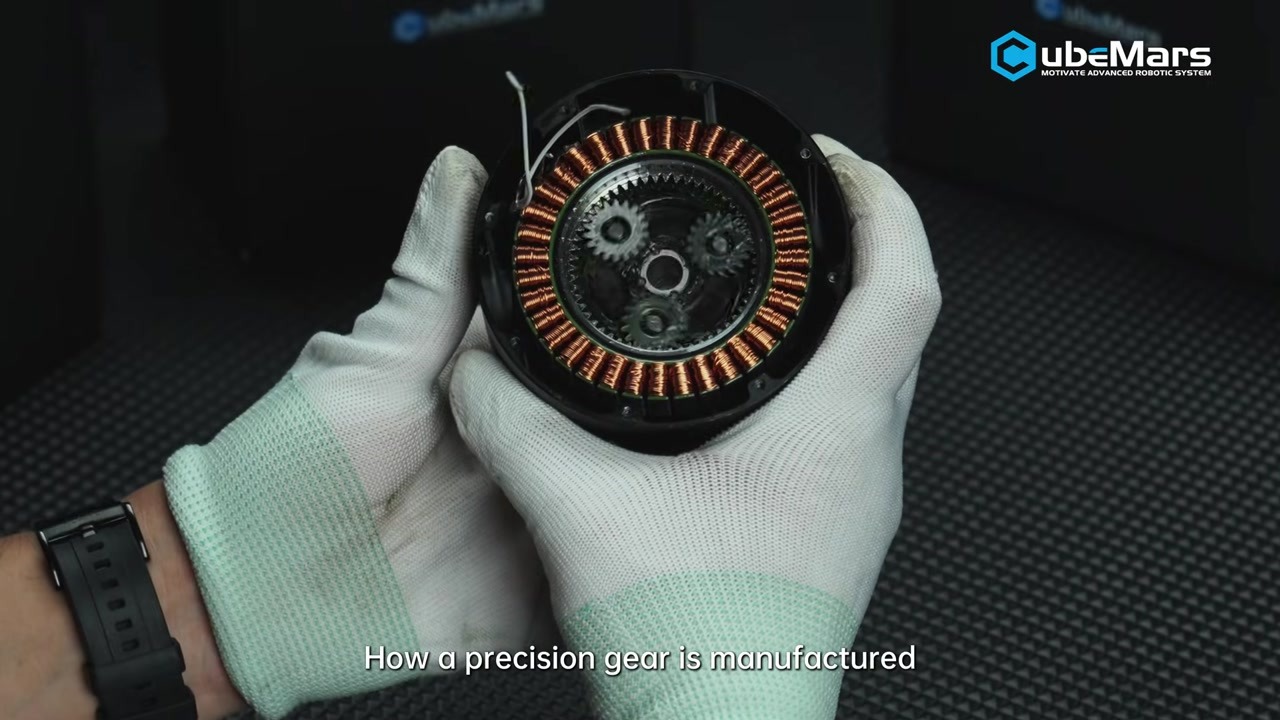
L'AK80-6 KV100 est un actionneur robotique à forte intégration, classique de la série AK de CubeMars. Il réunit un moteur BLDC haute performance, un réducteur planétaire 6:1, un encodeur magnétique 14 bits et une carte de commande FOC dans un seul boîtier de Ø98 × 38.5 mm pour 485 g. D'après la page produit officielle de CubeMars, l'actionneur est conçu pour les exosquelettes, les robots quadrupèdes et les applications à pattes à charge moyenne similaires, et prend en charge le contrôle multi-boucles (position, vitesse, couple et mode hybride MIT) via CAN et UART.
Remarque sur les valeurs de couple indiquées dans la description de la vidéo : CubeMars précise que l'exosquelette de Georgia Tech délivre jusqu'à 15 Nm de couple continu et 38 Nm de couple de pointe au niveau de l'articulation. L'actionneur AK80-6 KV100 proprement dit est donné pour 6 Nm (nominal) / 12 Nm (pointe) sur la page produit officielle, ce qui suggère que la transmission de l'exosquelette comporte un étage supplémentaire entre les actionneurs et les articulations. La description de la vidéo ne précise pas les détails de la transmission : il s'agit donc d'une interprétation et non d'un fait vérifié.
Caractéristiques clés mises en avant
- Densité de couple élevée : 6 Nm en nominal et 12 Nm en pointe pour un actionneur de 485 g (page produit officielle).
- Dynamique rapide et équilibrée : réduction 6:1 avec une vitesse à vide pouvant atteindre 800 rpm, au service d'un contrôle articulaire réactif.
- Retour d'information précis : encodeur magnétique 14 bits intégré pour un positionnement à haute résolution.
- Commande flexible : modes de contrôle multi-boucles, dont le mode hybride MIT, via les interfaces CAN et UART.
- Protections intégrées : protection contre les surintensités, les surtensions et sous-tensions ainsi que les surchauffes, pour les applications portables et mobiles exigeantes.
Contexte d'application : exosquelettes
Les articulations d'exosquelette figurent parmi les cibles les plus exigeantes en robotique : elles requièrent un couple élevé à faible vitesse, une faible inertie réfléchie pour une interaction confortable avec l'être humain, la rétro-entraînabilité et un encombrement compact permettant un port au plus près du corps. La description de la vidéo met également l'accent sur la réhabilitation et la mobilité humaine comme domaines visés, ce qui correspond à l'usage habituel des exosquelettes de recherche dans des universités telles que Georgia Tech : assistance à la marche, entraînement en rééducation et études sur l'augmentation des capacités humaines.
Pour les équipes qui sélectionnent des actionneurs destinés à cette classe d'appareils, la configuration présentée - un actionneur intégré 48 V avec encodeur et variateur embarqués - réduit la complexité du câblage et le nombre de contrôleurs par rapport à l'assemblage séparé d'un moteur, d'un réducteur, d'un encodeur et d'un servovariateur.
Détails du produit
| Spécification | Détails |
|---|---|
| Fabricant | CubeMars |
| Produit | Actionneur robotique AK80-6 KV100 |
| Catégorie | Actionneur robotique intégré (série AK) |
| Tension nominale | 48 V |
| Couple nominal | 6 Nm |
| Couple de crête | 12 Nm |
| Vitesse nominale | 603 rpm (jusqu’à 800 rpm à vide) |
| Rapport de réduction | planétaire 6:1 |
| Masse | 485 g |
| Dimensions | Ø98 × 38.5 mm |
| Codeur | codeur magnétique 14 bits |
| Communication | CAN / UART |
| Applications | Exosquelettes, robots à pattes, AGV |
Toutes les spécifications proviennent de la page produit officielle de CubeMars ; les valeurs de couple au niveau de l’articulation citées dans la description de la vidéo sont attribuées à la vidéo, et non à la fiche technique de l’actionneur.
Découvrir le produit sur ToBMS
- Explorer l’actionneur robotique CubeMars AK80-6 KV100 →
- Consulter le profil fabricant de CubeMars sur ToBMS →
- Découvrir les moteurs BLDC pour exosquelettes →
À propos de CubeMars
CubeMars est une marque spécialisée dans l’alimentation et l’actionnement robotiques, avec des modules d’actionnement à forte intégration, des moteurs couple frameless et des moteurs de cardan. L’entreprise a contribué au projet MIT Mini Cheetah et a depuis constitué un large portefeuille d’actionneurs de la série AK, utilisés dans la recherche mondiale sur les robots humanoïdes, les quadrupèdes, les exosquelettes et les bras robotisés.
Conclusion
La vidéo de l’exosquelette de Georgia Tech constitue un point de données utile pour la sélection d’un actionneur : elle montre un actionneur intégré de série, largement disponible – l’AK80-6 KV100 – accomplissant un travail réel au sein d’un système portable de niveau recherche. Pour les équipes qui spécifient des actionneurs destinés aux articulations d’exosquelette, aux robots de rééducation ou aux quadrupèdes, la vidéo associée à la fiche technique officielle donne une image réaliste de ce que cette classe de couple délivre en pratique.