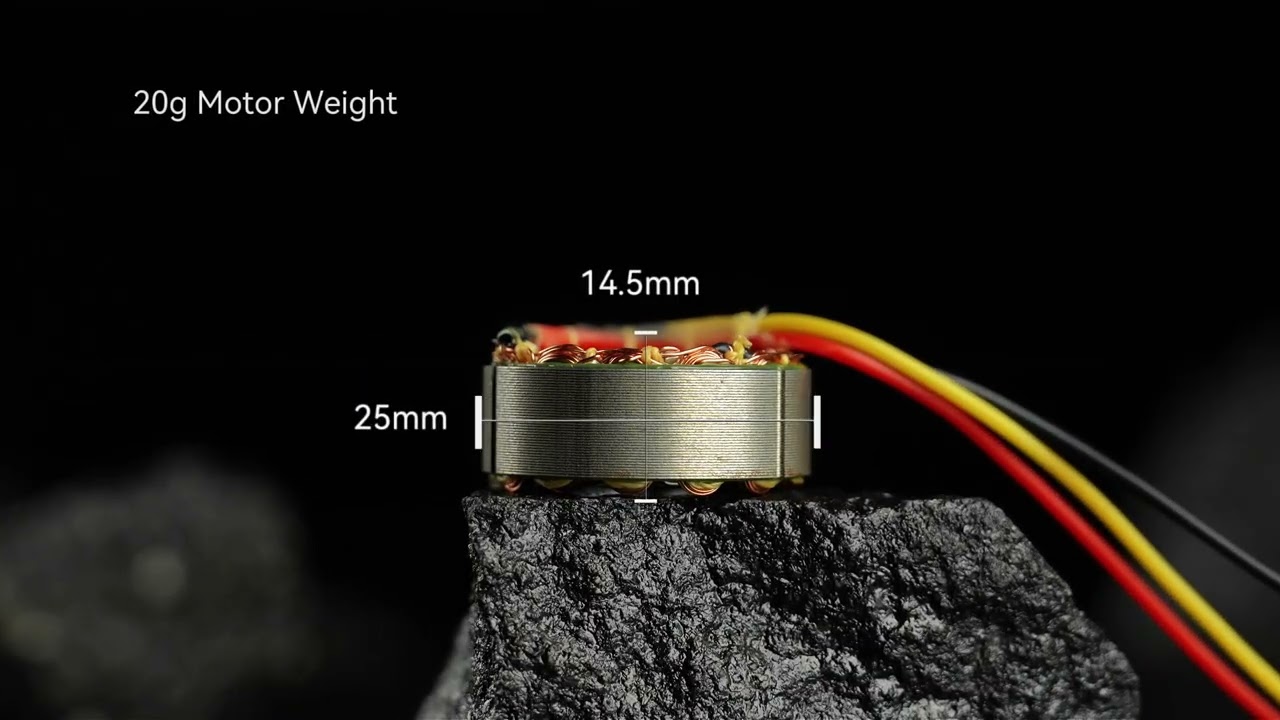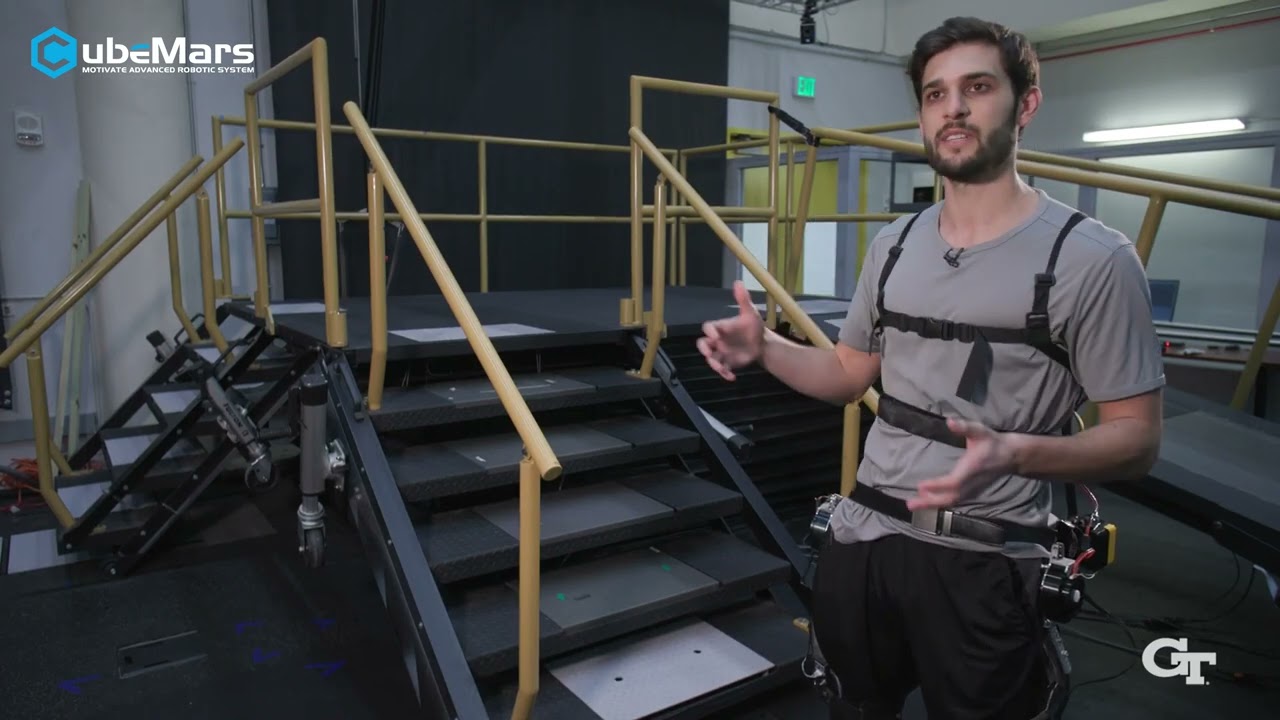
CubeMars đã công bố một video trình diễn ngắn giới thiệu bộ truyền động robot AK80-6 KV100 vận hành một khung xương trợ lực hai chân cho chi dưới được phát triển tại Georgia Institute of Technology (Georgia Tech). Đoạn video dài hai phút là một tham chiếu thực tế, cô đọng cho các kỹ sư đang đánh giá bộ truyền động tích hợp dùng cho robot dạng đeo: video cho thấy bộ truyền động hoạt động bên trong một nền tảng nghiên cứu thực tế thay vì trên băng thử.
Trong bài viết này, chúng tôi phân tích những gì video thể hiện, các thông số đã được kiểm chứng của AK80-6 KV100 và lý do dòng truyền động này quan trọng với các ứng dụng khung xương trợ lực và hỗ trợ vận động cho con người.
Video thể hiện điều gì
Video được công bố trên kênh YouTube chính thức của CubeMars ngày 24 tháng Hai, 2026, cho thấy một khung xương trợ lực dạng đeo hai chân do nhóm nghiên cứu Georgia Tech chế tạo, với các bộ truyền động AK80-6 cung cấp lực trợ giúp cho khớp. Theo mô tả video, hệ thống dạng đeo nhẹ này kết hợp mật độ mô-men cao với chuyển động mượt mà, chính xác, hướng tới phục hồi chức năng và hỗ trợ vận động cho con người trong nghiên cứu.
Với các kỹ sư, giá trị chính của đoạn phim nằm ở bối cảnh tích hợp: vị trí đầu nối, cách gá lắp, đi dây và cách một bộ truyền động tích hợp cỡ 98 mm nằm gọn trong cụm khớp dạng đeo - những chi tiết khó đánh giá chỉ từ bảng dữ liệu.
Video gốc
Nguồn: Kênh YouTube chính thức của CubeMars
Video: CubeMars AK80-6 vận hành khung xương trợ lực robot tiên tiến của Georgia Tech
Sản phẩm được đề cập: CubeMars AK80-6 KV100
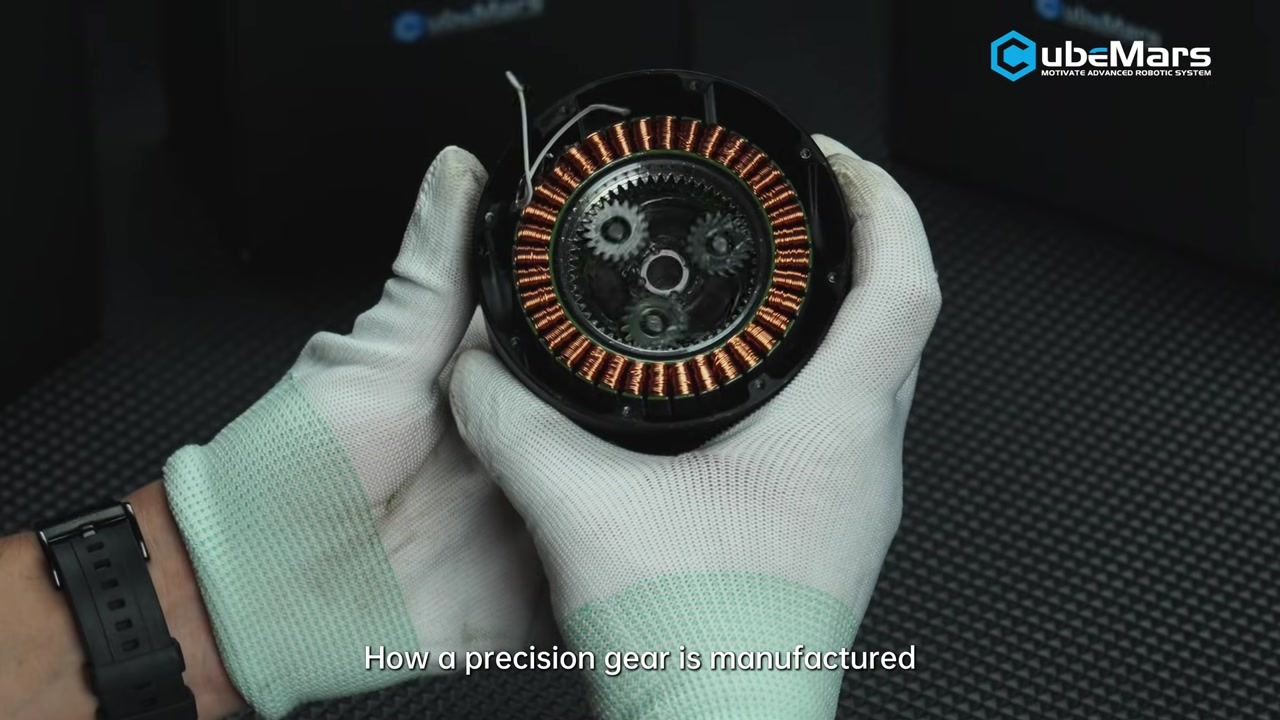
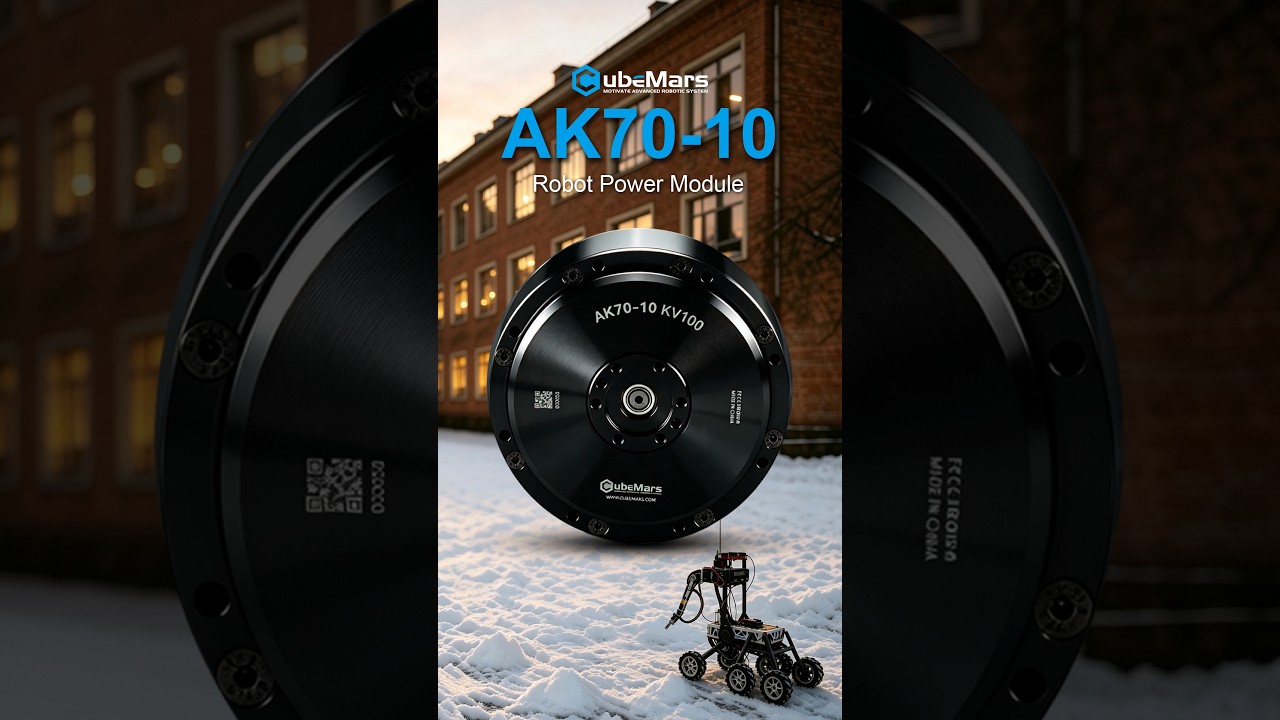
AK80-6 KV100 là bộ truyền động robot tích hợp cao, thuộc dòng AK của CubeMars’. Sản phẩm kết hợp động cơ BLDC hiệu năng cao, hộp giảm tốc hành tinh 6:1, encoder từ tính 14-bit và bo mạch điều khiển FOC trong một vỏ duy nhất Ø98 × 38.5 mm, nặng 485 g. Theo trang sản phẩm chính thức của CubeMars’, bộ truyền động được thiết kế cho khung xương trợ lực, robot bốn chân và các ứng dụng dạng chân chịu tải trung bình tương tự, hỗ trợ điều khiển đa vòng (vị trí, tốc độ, mô-men và chế độ lai MIT) qua CAN và UART.
Lưu ý về các con số mô-men trong mô tả video: CubeMars cho biết khung xương trợ lực của Georgia Tech đạt tới 15 Nm mô-men liên tục và 38 Nm mô-men đỉnh tại khớp. Bản thân bộ truyền động AK80-6 KV100 được công bố 6 Nm (định mức) / 12 Nm (đỉnh) trên trang sản phẩm chính thức, điều này gợi ý rằng hệ truyền động của khung xương trợ lực có thêm một cấp truyền giữa các bộ truyền động và các khớp. Mô tả video không nêu chi tiết hệ truyền động, nên đây vẫn là một diễn giải chứ chưa phải dữ kiện đã kiểm chứng.
Các tính năng chính được nhấn mạnh
- Mật độ mô-men cao: 6 Nm mô-men định mức và 12 Nm mô-men đỉnh từ một bộ truyền động nặng 485 g (trang sản phẩm chính thức).
- Động lực học nhanh và cân bằng: tỷ số giảm tốc 6:1 với tốc độ không tải lên tới 800 rpm, hỗ trợ điều khiển khớp phản hồi nhanh.
- Phản hồi chính xác: encoder từ tính 14-bit tích hợp cho định vị độ phân giải cao.
- Điều khiển linh hoạt: các chế độ điều khiển đa vòng, bao gồm chế độ lai MIT, qua giao tiếp CAN và UART.
- Bảo vệ tích hợp: bảo vệ quá dòng, quá áp/thấp áp và quá nhiệt cho các ứng dụng dạng đeo và di động đòi hỏi khắt khe.
Bối cảnh ứng dụng khung xương trợ lực
Các khớp của khung xương trợ lực là một trong những mục tiêu đòi hỏi cao đối với bộ truyền động trong ngành robot: chúng cần mô-men cao ở tốc độ thấp, quán tính phản hồi thấp để tương tác với con người được thoải mái, khả năng bị dẫn động ngược (backdrivability) và kích thước nhỏ gọn nằm sát cơ thể người. Mô tả video cũng nhấn mạnh phục hồi chức năng và hỗ trợ vận động cho con người là các lĩnh vực mục tiêu, phù hợp với cách các khung xương trợ lực nghiên cứu tại những trường đại học như Georgia Tech thường được sử dụng: hỗ trợ dáng đi, huấn luyện phục hồi chức năng và nghiên cứu tăng cường năng lực vận động.
Với các nhóm đang chọn bộ truyền động cho dòng thiết bị này, cấu hình được trình diễn - một bộ truyền động 48 V tích hợp sẵn encoder và driver - giúp giảm độ phức tạp khi đi dây và số lượng bộ điều khiển so với việc lắp riêng động cơ, hộp giảm tốc, encoder và bộ điều khiển servo.
Chi tiết sản phẩm
| Thông số | Chi tiết |
|---|---|
| Nhà sản xuất | CubeMars |
| Sản phẩm | Bộ truyền động robot AK80-6 KV100 |
| Phân loại | Bộ truyền động robot tích hợp (dòng AK) |
| Điện áp định mức | 48 V |
| Mô-men xoắn định mức | 6 Nm |
| Mô-men xoắn đỉnh | 12 Nm |
| Tốc độ định mức | 603 rpm (không tải tới 800 rpm) |
| Tỷ số giảm tốc | 6:1 kiểu hành tinh |
| Khối lượng | 485 g |
| Kích thước | Ø98 × 38.5 mm |
| Encoder | Encoder từ tính 14-bit |
| Giao tiếp | CAN / UART |
| Ứng dụng | Khung xương trợ lực, robot dạng chân, AGV |
Toàn bộ thông số được lấy từ trang sản phẩm chính thức của CubeMars’; các con số mô-men ở cấp khớp nêu trong mô tả video thuộc về video, không phải bảng dữ liệu của bộ truyền động.
Khám phá sản phẩm trên ToBMS
- Khám phá bộ truyền động robot CubeMars AK80-6 KV100 →
- Xem hồ sơ nhà sản xuất CubeMars trên ToBMS →
- Khám phá động cơ BLDC cho khung xương trợ lực →
Giới thiệu CubeMars
CubeMars là thương hiệu hệ truyền động cho robot, chuyên về các mô-đun truyền động tích hợp cao, động cơ mô-men không khung và động cơ gimbal. Công ty từng tham gia dự án MIT Mini Cheetah và từ đó đã xây dựng một bộ sản phẩm truyền động dòng AK đa dạng, được sử dụng trong nghiên cứu robot hình người, robot bốn chân, khung xương trợ lực và tay máy trên toàn thế giới.
Kết luận
Video về khung xương trợ lực của Georgia Tech là một dữ liệu tham khảo hữu ích khi chọn bộ truyền động: video cho thấy một bộ truyền động tích hợp phổ biến trên thị trường - AK80-6 KV100 - đang làm việc thực tế trong một hệ thống dạng đeo ở cấp nghiên cứu. Khi cần chọn bộ truyền động cho khớp khung xương trợ lực, robot phục hồi chức năng hoặc robot bốn chân, video kết hợp bảng dữ liệu chính thức sẽ đưa ra một hình dung thực tế về những gì dòng mô-men này đáp ứng được trong thực hành.