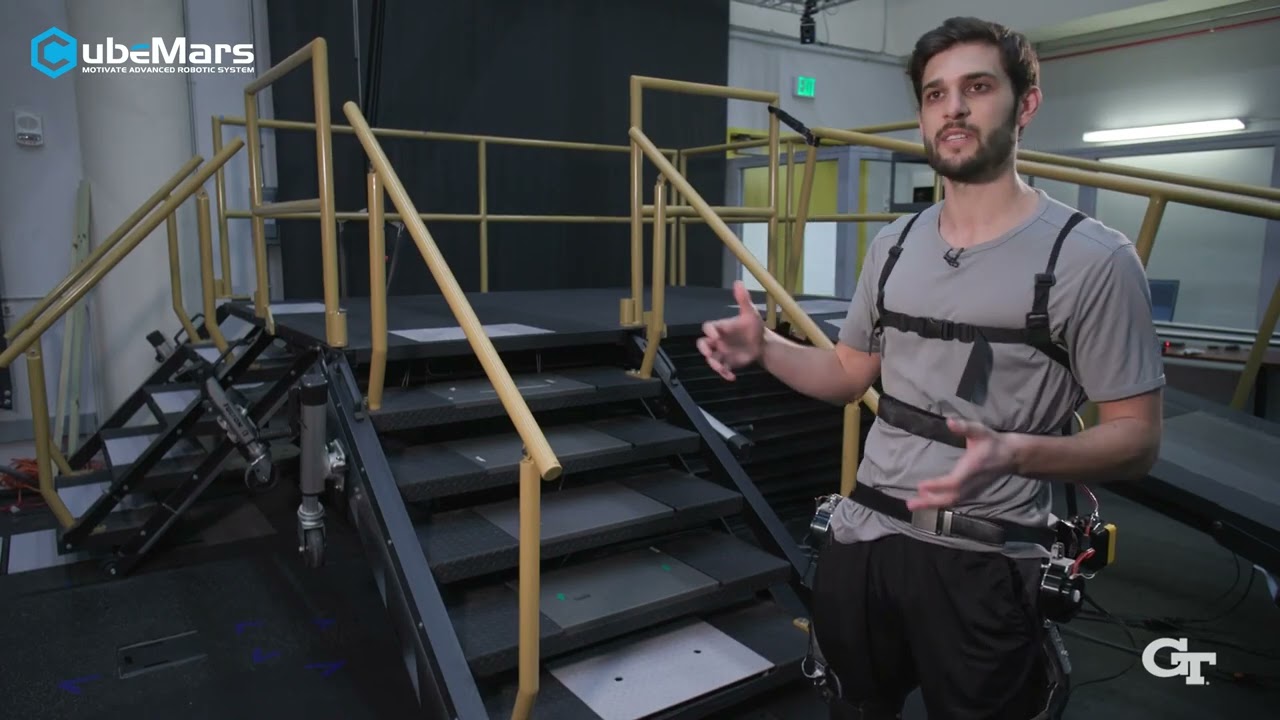
CubeMars hat ein kurzes Demonstrationsvideo veröffentlicht, das zeigt, wie der Roboteraktuator AK80-6 KV100 ein bilaterales Exoskelett für die unteren Gliedmaßen antreibt, das am Georgia Institute of Technology (Georgia Tech) entwickelt wurde. Der zweiminütige Clip ist eine kompakte, praxisnahe Referenz für Ingenieure, die integrierte Aktuatoren für tragbare Robotersysteme bewerten: Er zeigt den Aktuator im Einsatz auf einer realen Forschungsplattform und nicht auf einem Prüfstand.
Dieser Beitrag erläutert, was das Video zeigt, welche Spezifikationen des AK80-6 KV100 belegt sind und warum diese Aktuatorklasse für Exoskelette sowie für Anwendungen rund um die menschliche Mobilität von Bedeutung ist.
Was das Video zeigt
Das am 24. Februar 2026 auf dem offiziellen YouTube-Kanal von CubeMars veröffentlichte Video zeigt ein bilaterales (zweibeiniges) tragbares Exoskelett des Forschungsteams von Georgia Tech, in dem AK80-6-Aktuatoren die Gelenke aktiv unterstützen. Laut Videobeschreibung verbindet das leichte, am Körper getragene System eine hohe Drehmomentdichte mit weicher, präziser Bewegung und ist auf die Forschung zu Rehabilitation und menschlicher Mobilität ausgerichtet.
Für Ingenieure liegt der eigentliche Wert des Materials im Integrationskontext: Platzierung der Steckverbinder, Montage, Kabelführung und die Frage, wie ein integrierter Aktuator der 98 mm-Klasse in eine tragbare Gelenkbaugruppe passt – Details, die sich allein anhand eines Datenblatts nur schwer beurteilen lassen.
Originalvideo
Quelle: Offizieller YouTube-Kanal von CubeMars
Video: CubeMars AK80-6 KV100 treibt das fortschrittliche Exoskelett von Georgia Tech an
Vorgestelltes Produkt: CubeMars AK80-6 KV100
Der AK80-6 KV100 ist ein klassischer, hochgradig integrierter Roboteraktuator aus der AK-Serie von CubeMars. Er vereint einen leistungsstarken BLDC-Motor, ein 6:1-Planetengetriebe, einen 14-Bit-Magnetencoder und eine FOC-Treiberplatine in einem einzigen Gehäuse von Ø98 × 38.5 mm bei 485 g. Laut der offiziellen Produktseite von CubeMars ist der Aktuator für Exoskelette, vierbeinige Roboter und ähnliche laufende Anwendungen mit mittlerer Last ausgelegt und unterstützt eine mehrschleifige Regelung (Position, Drehzahl, Drehmoment und hybrider MIT-Modus) über CAN und UART.
Hinweis zu den Drehmomentangaben in der Videobeschreibung: CubeMars gibt an, dass das Exoskelett von Georgia Tech am Gelenk bis zu 15 Nm Dauerdrehmoment und 38 Nm Spitzendrehmoment liefert. Der Aktuator AK80-6 KV100 selbst ist auf der offiziellen Produktseite mit 6 Nm (Nennwert) / 12 Nm (Spitze) angegeben, was darauf hindeutet, dass der Antriebsstrang des Exoskeletts zwischen Aktuatoren und Gelenken eine zusätzliche Übersetzung enthält. Die Videobeschreibung nennt keine Details zum Antriebsstrang; dies bleibt daher eine Interpretation und keine belegte Tatsache.
Hervorgehobene Hauptmerkmale
- Hohe Drehmomentdichte: 6 Nm Nenn- und 12 Nm Spitzendrehmoment bei einem Aktuator von 485 g (offizielle Produktseite).
- Schnelle, ausgewogene Dynamik: 6:1-Untersetzung mit einer Leerlaufdrehzahl von bis zu 800 rpm für eine reaktionsschnelle Gelenkregelung.
- Präzise Rückführung: integrierter 14-Bit-Magnetencoder für hochauflösende Positionserfassung.
- Flexible Regelung: mehrschleifige Regelungsmodi einschließlich des hybriden MIT-Modus über die Schnittstellen CAN und UART.
- Integrierter Schutz: Schutz gegen Überstrom, Über- und Unterspannung sowie Übertemperatur für anspruchsvolle tragbare und mobile Anwendungen.
Anwendungskontext Exoskelett
Exoskelettgelenke zählen zu den anspruchsvollsten Einsatzfällen für Aktuatoren in der Robotik: Sie verlangen hohes Drehmoment bei niedriger Drehzahl, geringe reflektierte Trägheit für eine angenehme Interaktion mit dem Menschen, Rücktreibbarkeit sowie kompakte Abmessungen, die sich eng an den Körper anschmiegen. Die Videobeschreibung hebt zudem Rehabilitation und menschliche Mobilität als Zielbereiche hervor – passend zum typischen Einsatz von Forschungsexoskeletten an Universitäten wie Georgia Tech: Gangunterstützung, Rehabilitationstraining und Studien zur Erweiterung menschlicher Leistungsfähigkeit.
Für Teams, die Aktuatoren für diese Geräteklasse auswählen, verringert die gezeigte Konfiguration – ein integrierter 48 V-Aktuator mit Encoder und Treiber an Bord – den Verdrahtungsaufwand und die Zahl der benötigten Regler im Vergleich zu einem Aufbau aus separatem Motor, Getriebe, Encoder und Servoantrieb.
Produktdetails
| Spezifikation | Details |
|---|---|
| Hersteller | CubeMars |
| Produkt | AK80-6 KV100 Robotic Actuator |
| Kategorie | Integrierter Roboteraktuator (AK-Serie) |
| Nennspannung | 48 V |
| Nenndrehmoment | 6 Nm |
| Spitzendrehmoment | 12 Nm |
| Nenndrehzahl | 603 rpm (Leerlauf bis zu 800 rpm) |
| Untersetzungsverhältnis | 6:1 Planetengetriebe |
| Gewicht | 485 g |
| Abmessungen | Ø98 × 38.5 mm |
| Encoder | 14-Bit-Magnetencoder |
| Kommunikation | CAN / UART |
| Anwendungen | Exoskelette, Laufroboter, AGV |
Alle Spezifikationen stammen von der offiziellen Produktseite von CubeMars; die in der Videobeschreibung genannten Drehmomentwerte auf Gelenkebene werden dem Video zugeschrieben, nicht dem Datenblatt des Aktuators.
Das Produkt auf ToBMS entdecken
- CubeMars AK80-6 KV100 Robotic Actuator entdecken →
- Das Herstellerprofil von CubeMars auf ToBMS ansehen →
- BLDC-Motoren für Exoskelette entdecken →
Über CubeMars
CubeMars ist eine Marke für Antriebstechnik in der Robotik mit Schwerpunkt auf hochintegrierten Aktuatormodulen, rahmenlosen Drehmomentmotoren und Gimbal-Motoren. Das Unternehmen war am Projekt MIT Mini Cheetah beteiligt und hat seither ein breites Aktuatorportfolio der AK-Serie aufgebaut, das weltweit in der Forschung an humanoiden Robotern, vierbeinigen Robotern, Exoskeletten und Roboterarmen eingesetzt wird.
Fazit
Das Exoskelett-Video von Georgia Tech ist ein hilfreicher Anhaltspunkt für die Aktuatorauswahl: Es zeigt einen breit verfügbaren, in Serie gefertigten integrierten Aktuator – den AK80-6 KV100 – bei realer Arbeit in einem tragbaren System auf Forschungsniveau. Für die Auslegung von Aktuatoren für Exoskelettgelenke, Rehabilitationsroboter oder vierbeinige Roboter vermitteln das Video und das offizielle Datenblatt gemeinsam ein realistisches Bild davon, was diese Drehmomentklasse in der Praxis leistet.