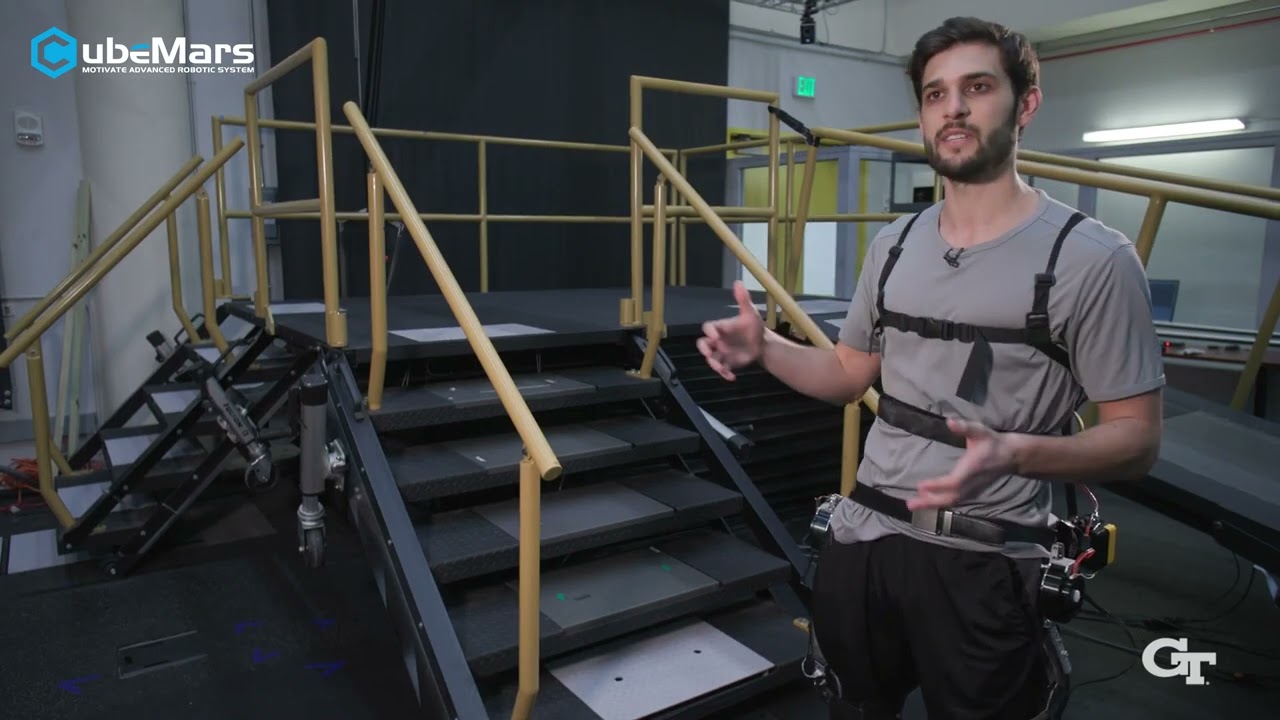
CubeMars ได้เผยแพร่วิดีโอสาธิตสั้นที่แสดงให้เห็นแอคชูเอเตอร์หุ่นยนต์ AK80-6 KV100 ขับเคลื่อนหุ่นยนต์โครงกระดูกภายนอกช่วงขาทั้งสองข้างที่พัฒนาโดย สถาบันเทคโนโลยีจอร์เจีย (Georgia Tech) คลิปความยาวสองนาทีนี้เป็นข้อมูลอ้างอิงจริงในงานปฏิบัติที่กระชับสำหรับวิศวกรที่ประเมินแอคชูเอเตอร์แบบผสานรวมสำหรับหุ่นยนต์สวมใส่: โดยแสดงแอคชูเอเตอร์ทำงานอยู่ภายในแพลตฟอร์มงานวิจัยจริง ไม่ใช่บนแท่นทดสอบ
ในบทความนี้ เราจะแยกย่อยสิ่งที่วิดีโอสาธิต ข้อกำหนดที่ยืนยันได้ของ AK80-6 KV100 และเหตุใดแอคชูเอเตอร์ระดับนี้จึงสำคัญต่อการใช้งานหุ่นยนต์โครงกระดูกภายนอกและความคล่องตัวของมนุษย์
สิ่งที่วิดีโอแสดง
วิดีโอซึ่งเผยแพร่บนช่อง YouTube อย่างเป็นทางการของ CubeMars เมื่อวันที่ 24 กุมภาพันธ์ 2026 แสดงหุ่นยนต์โครงกระดูกภายนอกแบบสวมใส่สองข้าง (สองขา) ที่ทีมวิจัย Georgia Tech สร้างขึ้น โดยมีแอคชูเอเตอร์ AK80-6 ให้ความช่วยเหลือข้อต่อแบบมีกำลัง จากคำอธิบายวิดีโอ ระบบสวมใส่ที่น้ำหนักเบานี้ผสานความหนาแน่นของแรงบิดสูงเข้ากับการเคลื่อนไหวที่ราบรื่นและแม่นยำ และมุ่งเป้าไปที่การฟื้นฟูสมรรถภาพและความคล่องตัวของมนุษย์ เพื่อการวิจัย
สำหรับวิศวกร คุณค่าหลักของภาพบันทึกนี้คือบริบทการผสานรวม: ตำแหน่งของขั้วต่อ การยึดติด การเดินสาย และวิธีที่แอคชูเอเตอร์แบบผสานรวมระดับ 98 mm พอดีกับชุดข้อต่อแบบสวมใส่ รายละเอียดที่ยากต่อการประเมินจากเอกสารข้อมูลเพียงอย่างเดียว
วิดีโอต้นฉบับ
แหล่งที่มา: ช่อง YouTube อย่างเป็นทางการของ CubeMars
วิดีโอ: CubeMars AK80-6 ขับเคลื่อนหุ่นยนต์โครงกระดูกภายนอกขั้นสูงของ Georgia Tech
ผลิตภัณฑ์ที่นำเสนอ: CubeMars AK80-6 KV100
AK80-6 KV100 เป็นแอคชูเอเตอร์หุ่นยนต์แบบผสานรวมสูงรุ่นคลาสสิกจากซีรีส์ AK ของ CubeMars โดยรวมมอเตอร์ BLDC สมรรถนะสูง ชุดเกียร์ดาวเคราะห์ อัตราทด 6:1 encoder แม่เหล็ก 14-bit และบอร์ดไดรเวอร์ FOC ไว้ในเรือนตัวเดียวขนาด Ø98 × 38.5 mm น้ำหนัก 485 g ตามหน้าผลิตภัณฑ์อย่างเป็นทางการของ CubeMars แอคชูเอเตอร์รุ่นนี้ออกแบบสำหรับหุ่นยนต์โครงกระดูกภายนอก หุ่นยนต์สี่ขา และงานขาที่รับโหลดปานกลางในลักษณะเดียวกัน และรองรับการควบคุมหลายลูป (ตำแหน่ง ความเร็ว แรงบิด และโหมดผสม MIT) ผ่าน CAN และ UART
หมายเหตุเกี่ยวกับตัวเลขแรงบิดในคำอธิบายวิดีโอ: CubeMars ระบุว่าหุ่นยนต์โครงกระดูกภายนอกของ Georgia Tech ให้แรงบิดต่อเนื่องสูงสุด 15 Nm และแรงบิดสูงสุด 38 Nm ที่ข้อต่อ ขณะที่แอคชูเอเตอร์ AK80-6 KV100 เองมีพิกัด 6 Nm (พิกัด) / 12 Nm (สูงสุด) ตามหน้าผลิตภัณฑ์อย่างเป็นทางการ ซึ่งบ่งชี้ว่าชุดขับของหุ่นยนต์โครงกระดูกภายนอกมีการส่งกำลังเพิ่มเติมระหว่างแอคชูเอเตอร์กับข้อต่อ คำอธิบายวิดีโอไม่ได้ระบุรายละเอียดของชุดขับ จึงยังเป็นการตีความมากกว่าข้อเท็จจริงที่ยืนยันแล้ว
คุณสมบัติหลักที่เน้น
- ความหนาแน่นของแรงบิดสูง: แรงบิดพิกัด 6 Nm และแรงบิดสูงสุด 12 Nm จากแอคชูเอเตอร์น้ำหนัก 485 g (หน้าผลิตภัณฑ์อย่างเป็นทางการ)
- พลศาสตร์รวดเร็วและสมดุล: ชุดลดรอบ 6:1 พร้อมความเร็วไม่มีโหลดสูงสุด 800 rpm รองรับการควบคุมข้อต่อที่ตอบสนองไว
- การป้อนกลับที่แม่นยำ: encoder แม่เหล็ก 14-bit ในตัว สำหรับการระบุตำแหน่งความละเอียดสูง
- การควบคุมที่ยืดหยุ่น: โหมดควบคุมหลายลูปรวมถึงโหมดผสม MIT ผ่านอินเทอร์เฟซ CAN และ UART
- การป้องกันแบบผสานรวม: การป้องกันกระแสเกิน แรงดันเกินหรือแรงดันต่ำเกิน และอุณหภูมิเกิน สำหรับงานสวมใส่และงานเคลื่อนที่ที่ต้องการสูง
บริบทการใช้งานหุ่นยนต์โครงกระดูกภายนอก
ข้อต่อของหุ่นยนต์โครงกระดูกภายนอกเป็นหนึ่งในเป้าหมายที่ต้องการสูงที่สุดในงานหุ่นยนต์: ต้องการแรงบิดสูงที่ความเร็วต่ำ ความเฉื่อยสะท้อนกลับต่ำเพื่อการมีปฏิสัมพันธ์กับมนุษย์อย่างสะดวก ความสามารถในการขับย้อนกลับ และขนาดที่กะทัดรัดพอจะติดตั้งใกล้ร่างกายมนุษย์ คำอธิบายวิดีโอยังเน้นการฟื้นฟูสมรรถภาพและความคล่องตัวของมนุษย์เป็นโดเมนเป้าหมาย ซึ่งสอดคล้องกับวิธีที่มักใช้หุ่นยนต์โครงกระดูกภายนอกเพื่อการวิจัยในมหาวิทยาลัยอย่าง Georgia Tech: การช่วยเดิน การฝึกฟื้นฟู และการศึกษาการเสริมสมรรถนะของมนุษย์
สำหรับทีมที่เลือกแอคชูเอเตอร์สำหรับอุปกรณ์ระดับนี้ โครงสร้างที่สาธิตในวิดีโอ ซึ่งเป็นแอคชูเอเตอร์ 48 V แบบผสานรวมที่มี encoder และไดรเวอร์อยู่ในตัว ช่วยลดความซับซ้อนของการเดินสายและจำนวนตัวควบคุม เมื่อเทียบกับการประกอบมอเตอร์ ชุดเกียร์ encoder และเซอร์โวไดรฟ์แยกชิ้น
รายละเอียดผลิตภัณฑ์
| ข้อกำหนด | รายละเอียด |
|---|---|
| ผู้ผลิต | CubeMars |
| ผลิตภัณฑ์ | AK80-6 KV100 แอคชูเอเตอร์หุ่นยนต์ |
| หมวดหมู่ | แอคชูเอเตอร์หุ่นยนต์แบบผสานรวม (ซีรีส์ AK) |
| แรงดันไฟฟ้าพิกัด | 48 V |
| แรงบิดพิกัด | 6 Nm |
| แรงบิดสูงสุด | 12 Nm |
| ความเร็วพิกัด | 603 rpm (ไม่มีโหลดสูงสุด 800 rpm) |
| อัตราทด | 6:1 เฟืองดาวเคราะห์ |
| น้ำหนัก | 485 g |
| ขนาด | Ø98 × 38.5 mm |
| Encoder | encoder แม่เหล็ก 14-bit |
| การสื่อสาร | CAN / UART |
| การใช้งาน | หุ่นยนต์โครงกระดูกภายนอก, หุ่นยนต์ขา, AGV |
ข้อกำหนดทั้งหมดอ้างอิงจากหน้าผลิตภัณฑ์อย่างเป็นทางการของ CubeMars; ตัวเลขแรงบิดระดับข้อต่อที่ระบุในคำอธิบายวิดีโอถือเป็นข้อมูลจากวิดีโอ ไม่ใช่จากเอกสารข้อมูลของแอคชูเอเตอร์
สำรวจผลิตภัณฑ์นี้บน ToBMS
- สำรวจ CubeMars AK80-6 KV100 แอคชูเอเตอร์หุ่นยนต์ →
- ดูโปรไฟล์ผู้ผลิต CubeMars บน ToBMS →
- สำรวจมอเตอร์ BLDC สำหรับหุ่นยนต์โครงกระดูกภายนอก →
เกี่ยวกับ CubeMars
CubeMars เป็นแบรนด์ระบบขับเคลื่อนสำหรับงานหุ่นยนต์ที่เชี่ยวชาญโมดูลแอคชูเอเตอร์แบบผสานรวมสูง มอเตอร์แรงบิดไร้เฟรม และมอเตอร์กิมบอล บริษัทมีส่วนร่วมในโครงการ MIT Mini Cheetah และนับจากนั้นได้สร้างพอร์ตแอคชูเอเตอร์ซีรีส์ AK ที่กว้างขวาง ซึ่งถูกใช้ในงานวิจัยหุ่นยนต์ฮิวแมนนอยด์ หุ่นยนต์สี่ขา หุ่นยนต์โครงกระดูกภายนอก และแขนหุ่นยนต์ทั่วโลก
บทสรุป
วิดีโอหุ่นยนต์โครงกระดูกภายนอกของ Georgia Tech เป็นข้อมูลที่มีประโยชน์สำหรับการเลือกแอคชูเอเตอร์: แสดงให้เห็นแอคชูเอเตอร์แบบผสานรวมที่หาซื้อได้ทั่วไปในระดับงานผลิตจริงอย่าง AK80-6 KV100 ทำงานจริงในระบบสวมใส่ระดับงานวิจัย สำหรับการกำหนดสเปกแอคชูเอเตอร์สำหรับข้อต่อหุ่นยนต์โครงกระดูกภายนอก หุ่นยนต์ฟื้นฟู หรือหุ่นยนต์สี่ขา วิดีโอพร้อมเอกสารข้อมูลอย่างเป็นทางการช่วยให้เห็นภาพจริงว่าแอคชูเอเตอร์ในระดับแรงบิดนี้ให้ผลอย่างไรในทางปฏิบัติ