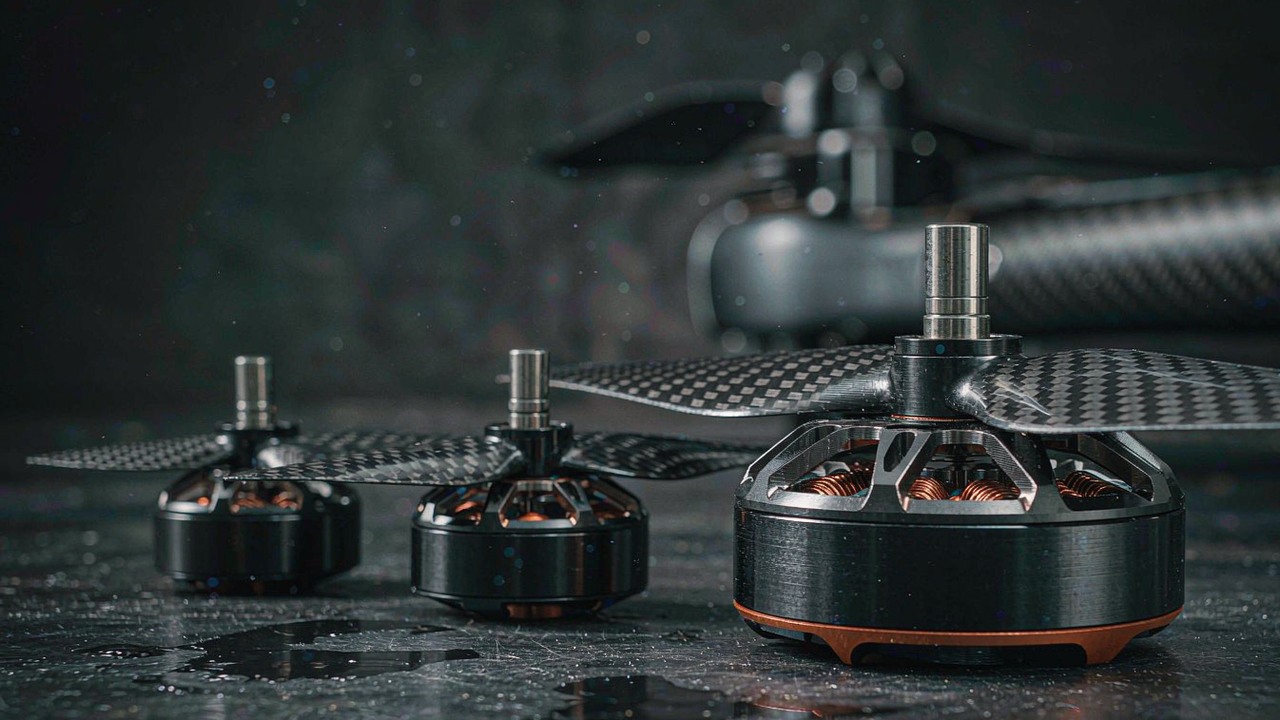
एक निरीक्षण UAV हॉवर करते हुए ही अपना काम करता है। यह पुल के एक पाये, टावर के एक पाये अथवा छत के किनारे से कुछ मीटर दूर एक स्थिर बिंदु पर टिका रहता है, और तस्वीरें तेज़ रफ़्तार से गुज़रते हुए नहीं, बल्कि उसी स्थिर अवस्था से ली जाती हैं। इसलिए निरीक्षण UAV मोटर का चयन उस थ्रस्ट पर होता है जिसे वह आंशिक थ्रॉटल पर बनाए रख सकती है तथा उस नियंत्रण लूप की स्थिरता पर जिसे वह चलाती है, न कि उस शिखर आंकड़े पर जिस तक वह एक बार पहुँचती है। ऑल-अप वज़न अब भी बजट तय करता है, पर इस श्रेणी के एयरफ़्रेम पर पेलोड टैंक अथवा कार्गो बॉक्स नहीं, बल्कि एक कैमरा और एक गिंबल होता है, इसीलिए यहाँ एकत्र चारों अभिलेख कई किलोग्राम के बजाय 135 g से 282 g तक फैले हैं।
इस तुलना में शामिल चारों निरीक्षण UAV मोटर अभिलेख एक ही संरचना साझा करते हैं: एक ब्रशलेस आउटरनर, जिसे बाहरी इलेक्ट्रॉनिक गति नियंत्रक चलाता है, पतले आर्म के सिरे पर लगाया जाता है और इतना बड़ा प्रोपेलर घुमाता है कि पूरे थ्रॉटल के मामूली अंश पर हॉवर संभव हो जाए। इन्हें अलग करने वाला तत्व यह है कि प्रत्येक थ्रस्ट, द्रव्यमान और बस वोल्टेज पर कहाँ बैठता है, और यही तीन मान तय करते हैं कि कौन-सा अभिलेख किस एयरफ़्रेम के लिए उपयुक्त है। चारों में से दो 24N28P इकाइयाँ हैं, एक 12N14P इकाई है और एक 36N42P इकाई है, और यह विस्तार कच्चे थ्रस्ट आंकड़ों के संकेत से अधिक कम थ्रॉटल पर मायने रखता है।
त्वरित उत्तर
चयन-सूची किसी क्रम-सूची के बजाय वायुयान के आकार और उसकी स्थिर-अवस्था माँग का अनुसरण करती है। चार आर्मों पर एक ही कैमरा ढोने वाले छोटे निरीक्षण UAV मोटर के लिए T-Motor MN5008 KV340 UAV मोटर 135 g से 6S पैक पर 4215 g अधिकतम थ्रस्ट दर्ज करती है, और T-Motor U5 KV400 UAV मोटर 195 g से 2850 g के साथ अधिक व्यापक 3-8S विंडो कवर करती है।
जहाँ एयरफ़्रेम बढ़कर गिंबल और लंबी सॉर्टी ढोने वाला छह-अथवा आठ-आर्म प्लेटफ़ॉर्म बन जाए, वहाँ T-Motor MN501-S KV240 UAV मोटर 170 g से 4660 g पर, 6-12S विंडो के साथ, एक कदम ऊपर बैठती है, और यही इस समूह का वह अभिलेख है जो सबसे चौड़ी सेल परास प्रकाशित करता है।
इस तुलना का ऊपरी सिरा T-Motor U8 Lite L KV110 UAV मोटर है। यह 282 g से, नियत 12S बस पर, 180 s की खिड़की के लिए 11200 g थ्रस्ट तथा 2140 W दर्ज करती है, जो ऐसे एयरफ़्रेम के लिए पर्याप्त है जो मोटर बदले बिना भारी संवेदक पैकेज अथवा दूसरी बैटरी भी ढोता हो।
एक चेतावनी चारों पर लागू होती है। किसी भी अभिलेख में हॉवर-रेटेड थ्रस्ट मान नहीं है, इसलिए प्रकाशित अधिकतम मान किसी निर्दिष्ट प्रोपेलर और वोल्टेज पर परीक्षण-स्टैंड के आंकड़े हैं, और एयरफ़्रेम पर प्रत्येक निरीक्षण UAV मोटर अपना कार्य-जीवन उस बिंदु से काफ़ी नीचे बिताती है। दर्ज अधिकतम को प्रयोग-योग्य हॉवर आंकड़ा मान लेना ही प्रणोदन बजट को अत्यधिक तंग तय करने का सबसे आम तरीका है।
निरीक्षण UAV मोटर को क्या करना होता है
निरीक्षण UAV कार्य के लिए BLDC मोटर पर पड़ने वाला कार्यभार मल्टीरोटर अनुप्रयोगों में असामान्य है, क्योंकि वायुयान अपना काम स्थिर रहते हुए करता है। एक मालवाहक मल्टीरोटर त्वरित होता है, चढ़ता है और आगे बढ़ता है, और उसकी मोटरों को इस बात पर आँका जाता है कि वे झटकों में कितना थ्रस्ट दे सकती हैं। एक निरीक्षण एयरफ़्रेम कार्य-ऊँचाई तक उठता है, अपने स्थान पर पहुँचता है और फिर वहीं टिका रहता है, और उसके बाद जो कुछ होता है वह एक स्थिर बिंदु के विरुद्ध छोटा-सा सुधार है। दर्ज अधिकतम थ्रस्ट अब भी टेक-ऑफ़ की शर्त तय करता है, पर वह वह आंकड़ा नहीं है जिस पर वाइंडिंग अपना तापीय बजट खर्च करती है।
हॉवर ही पूरा मिशन है
क्रूज़ करने वाला मल्टीरोटर अपनी अधिकांश ऊर्जा हवा को पीछे धकेलने में खर्च करता है; निरीक्षण करने वाला मल्टीरोटर अपनी अधिकांश ऊर्जा बहती हवा में स्थिर खड़े रहने में खर्च करता है। यही एक अंतर निरीक्षण UAV मोटर को पहले एक हॉवर उपकरण मानकर देखने का तर्क है। मोटर अपने ऊपर टिके एयरफ़्रेम द्रव्यमान के हिस्से के निकट एक थ्रस्ट मान लगातार बनाए रखती है, ऐसी थ्रॉटल सेटिंग पर जो प्रकाशित अधिकतम तक कभी नहीं पहुँचती। यह उस कार्यभार के ठीक विपरीत है जो रेसिंग मोटर के अनुकूल होता है, जहाँ वाइंडिंग से कुछ सेकंड के लिए उसका सब कुछ माँगा जाता है और फिर उसे हल्का कर दिया जाता है।
व्यावहारिक परिणाम यह है कि परिचालन बिंदु थ्रॉटल वक्र पर नीचे बैठता है, और उस वक्र का निचला सिरा वह जगह है जहाँ वाइंडिंग सबसे कम दक्षता से व्यवहार करती है और जहाँ कॉगिंग नियंत्रण व्यवधान के रूप में सबसे स्पष्ट दिखती है। एयरफ़्रेम के लिए अधिक आकार वाली निरीक्षण UAV मोटर इसे बेहतर नहीं, बदतर बनाती है: अपनी रेटिंग के छोटे अंश पर चलाई गई बड़ी मोटर वक्र के ख़राब बिंदु पर चलती है, और अतिरिक्त द्रव्यमान हर सॉर्टी में ढोना पड़ता है। सही आकार वह सबसे छोटा अभिलेख है जिसका प्रकाशित थ्रस्ट मिशन की आवश्यक मार्जिन सहित हॉवर की आवश्यकता को कवर करता है।
स्थिति-स्थिरता पावर की समस्या होने से पहले नियंत्रण की समस्या है
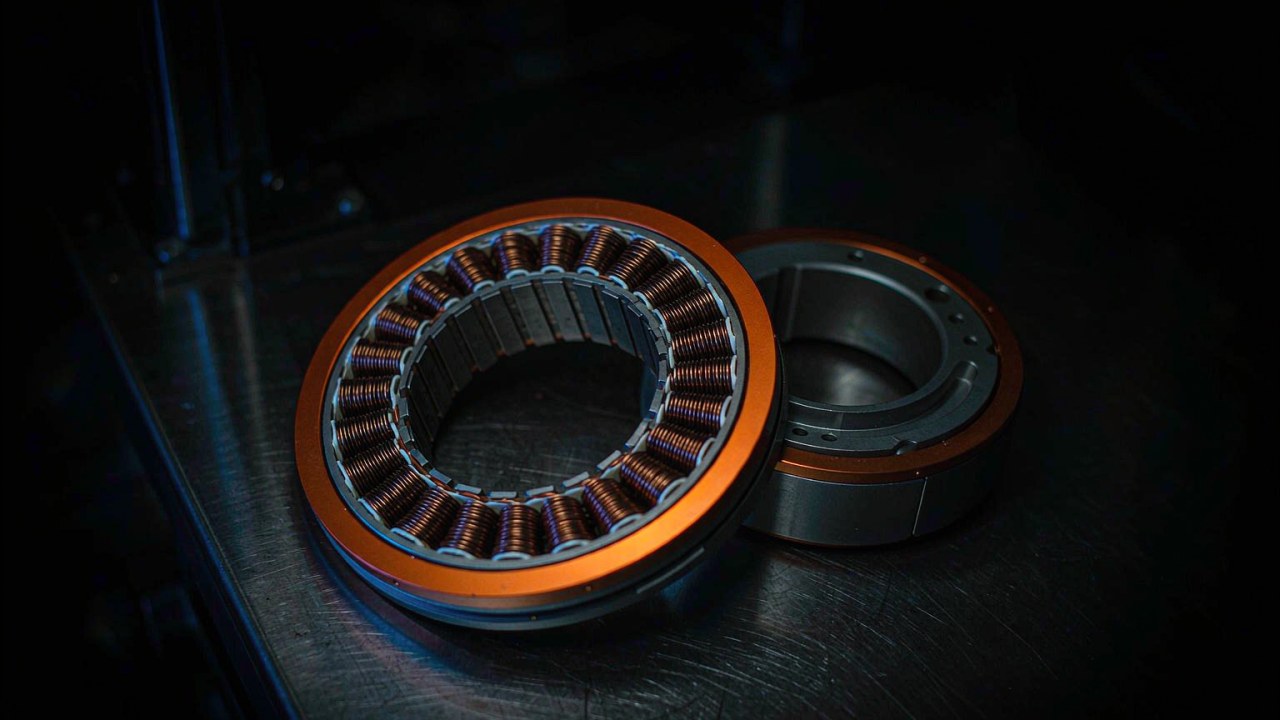
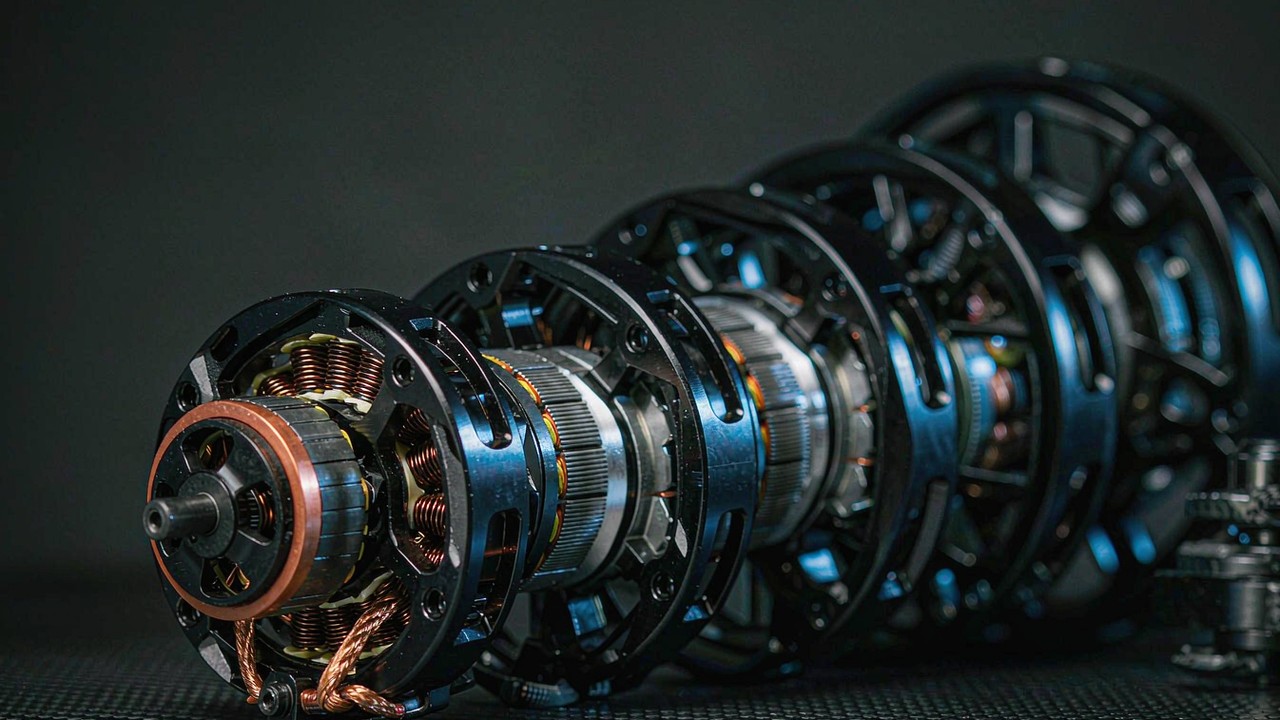
अशांत हवा में स्थिति बनाए रखना केवल थ्रस्ट से हल नहीं होता। फ़्लाइट कंट्रोलर छोटे-छोटे और बार-बार सुधार भेजता है, और मोटर को उन सुधारों को बिना विलंब और बिना प्रतिक्रिया में उछाल के थ्रस्ट के बदलावों में बदलना होता है। इसीलिए निरीक्षण UAV मोटर पर स्टेटर कॉन्फ़िगरेशन का महत्व थ्रस्ट जितना ही है। स्लॉट और पोल संख्या तय करती है कि रोटर के एक चक्कर के दौरान टॉर्क कितनी सहजता से पैदा होता है, और अधिक संख्या टॉर्क उत्पादन को अधिक स्थितियों में फैला देती है, जिससे कॉगिंग का योगदान घटता है और नियंत्रण लूप को काम करने के लिए अधिक शांत संकेत मिलता है।
यह समूह उसी तर्क को दर्शाता है। T-Motor MN5008 KV340 UAV मोटर और T-Motor MN501-S KV240 UAV मोटर दोनों 24N28P स्टेटर उपयोग करती हैं, T-Motor U8 Lite L KV110 UAV मोटर 36N42P स्टेटर उपयोग करती है, और केवल T-Motor U5 KV400 UAV मोटर 12N14P स्टेटर पर चलती है। 12N14P अभिलेख समूह की सबसे हल्के-थ्रस्ट वाली इकाई भी है, जो संगत है: छोटा और तेज़ घूमने वाला मोटर बहुत हल्के एयरफ़्रेम पर सामान्य उत्तर है, और स्लॉट संख्या मिशन के बजाय आकार का अनुसरण करती है।
हवा का प्रतिरोध थ्रस्ट मार्जिन तय करता है
निरीक्षण उड़ान अक्सर किसी संरचना के पास होती है, और संरचनाएँ अपनी अलग हवा बनाती हैं। पुल का डेक, कूलिंग टावर अथवा किसी भवन का कोना स्थिर हवा को छोटी अवधि के झोंकों के क्षेत्र में बदल देता है, और एयरफ़्रेम को इसे बिना कैमरा फ़्रेम से बाहर धकेले गए सहन करना होता है। इसलिए निरीक्षण UAV मोटर जो थ्रस्ट मार्जिन ढोती है वह पेलोड मार्जिन के बजाय हवा का मार्जिन है, और यही कारण है कि इस श्रेणी के कार्य का प्रणोदन बजट शुद्ध एंड्यूरेंस गणना के संकेत से अधिक गुंजाइश के साथ तय किया जाता है।
हॉवर पर टिकी निरीक्षण UAV मोटर पर मार्जिन मुफ़्त नहीं है। बनाए रखे गए थ्रस्ट का हर बढ़ाव धारा खर्च करता है, और धारा वाइंडिंग में ऊष्मा तथा पैक में क्षमता खर्च करती है। चूँकि प्रश्न तय करने वाला आंकड़ा वास्तविक प्रोपेलर और वोल्टेज पर हॉवर-रेटेड थ्रस्ट मान होता है, और चूँकि चारों में से कोई भी अभिलेख वह प्रकाशित नहीं करता, इसलिए मार्जिन को दर्ज अधिकतम से अनुमानित करना पड़ता है और फिर निर्माता की अपनी थ्रस्ट तालिका के विरुद्ध पुष्ट किया जाना चाहिए। दर्ज अधिकतम को मार्जिन मान लेने पर ऐसा आंकड़ा मिलता है जो सुविधाजनक दिखता है और है नहीं।
संवेदक हल्का होता है, इसलिए एयरफ़्रेम हल्का होता है
निरीक्षण मिशन को परिभाषित करने वाला पेलोड एक कैमरा, एक गिंबल और संभवतः एक लिडार अथवा थर्मल इकाई होता है, और उस पैकेज का कुल द्रव्यमान एयरफ़्रेम का एक छोटा अंश होता है। यही निरीक्षण UAV मोटर श्रेणी को हल्का बनाए रखता है। जहाँ कृषि एयरफ़्रेम ऐसे टैंक के आसपास आकारित होता है जिसका द्रव्यमान उड़ान के दौरान बदलता है, और heavy-lift एयरफ़्रेम दसियों किलोग्राम में मापे जाने वाले माल के आसपास आकारित होता है, वहाँ निरीक्षण एयरफ़्रेम ऐसे संवेदक के आसपास आकारित होता है जिसका वज़न कुछ सौ ग्राम होता है और जो बदलता नहीं।
स्थिर और मामूली पेलोड निरीक्षण UAV मोटर के विनिर्देशन को एक उपयोगी तरीक़े से सरल बनाता है: हॉवर बिंदु पूरे मिशन में नहीं खिसकता। मोटर को आरंभ में और अंत में एक ही थ्रस्ट आवश्यकता दिखती है, इसलिए तापीय कार्यभार शिखरों के क्रम के बजाय एक स्थिर अवस्था है, और वाइंडिंग को एक ही परिचालन बिंदु के विरुद्ध आकारित किया जा सकता है। इसका यह भी अर्थ है कि निरीक्षण UAV मोटर का द्रव्यमान कुल में पेलोड से बड़ा हिस्सा होता है, इसीलिए यहाँ चारों अभिलेख 135 g और 282 g के बीच बैठते हैं और इसीलिए द्रव्यमान में किसी बढ़ोतरी को पेलोड के अलावा किसी और चीज़ से उचित ठहराना पड़ता है।
सॉर्टी की अवधि और मोटर कितनी बार बदली जाती है
निरीक्षण कार्य दोहराव वाला होता है। एक ही परिसंपत्ति की तस्वीरें अंतरालों पर एक ही कोणों से ली जाती हैं, और एयरफ़्रेम उड़ानों के बजाय घंटे जोड़ता है। यह पैटर्न निर्णय का एक हिस्सा किसी एकल मिशन से हटा देता है। U8 Lite L KV110 लगभग 1000 घंटे का मीन टाइम बिटवीन फ़ेल्योर प्रकाशित करती है, और U5 अभिलेख भी इसी श्रेणी का आंकड़ा ढोता है, इसलिए निरीक्षण संचालक के सामने यह प्रश्न केवल यह नहीं होता कि आज कौन-सी निरीक्षण UAV मोटर एयरफ़्रेम को सबसे अच्छा थामती है, बल्कि यह भी कि सर्विस अंतराल उस एयरफ़्रेम के साथ कैसे मेल खाता है जिस पर वह लगी है।
निरीक्षण UAV मोटर पर लंबे सर्विस अंतराल माउंटिंग के निर्णय को और स्थायी भी बना देते हैं। कार्यक्रम के आरंभ में चुने गए शाफ़्ट व्यास, बोल्ट पैटर्न और लीड की लंबाई सामान्यतः कई एयरफ़्रेमों तक टिके रहते हैं, इसलिए थ्रस्ट पर मामूली रूप से बेहतर पर माउंटिंग में असुविधाजनक कोई अभिलेख उड़ान के एक मौसम में अधिक महँगा चुनाव साबित हो सकता है। नीचे की तालिका के आयाम-आंकड़े उस आर्म के विरुद्ध पढ़े जाने योग्य हैं जिस पर मोटर वास्तव में बैठेगी, केवल एयरफ़्रेम द्रव्यमान के विरुद्ध नहीं।
निरीक्षण ड्रोन मोटर के पीछे के पाँच आंकड़े
निरीक्षण ड्रोन मोटर पर निर्णय का अधिकांश भाग पाँच दर्ज मान उठाते हैं, और इनमें से केवल कुछ ही पूरे समूह में पूर्ण रूप से प्रकाशित हैं। अंतराल उतने ही मायने रखते हैं जितने मान, क्योंकि जो प्रणोदन बजट चुपचाप ऐसा आंकड़ा मान लेता है जिसे निर्माता ने कभी प्रकाशित नहीं किया, वह बजट बाद में दोबारा खोला जाना पड़ता है। यही पाँच मान इस समूह में किसी भी आकार की निरीक्षण UAV कार्य वाली BLDC मोटर के लिए निर्णय तय करते हैं।
थ्रस्ट हॉवर बिंदु पर, स्टैंड पर नहीं
इस समूह में निरीक्षण UAV मोटर का दर्ज अधिकतम थ्रस्ट 2850 g से 11200 g तक चलता है, और इनमें से कोई भी आंकड़ा हॉवर मान नहीं है। इन्हें परीक्षण-स्टैंड पर, किसी निर्दिष्ट प्रोपेलर, वोल्टेज और थ्रॉटल पर मापा जाता है। इन्हें एयरफ़्रेमों के आर-पार तुलनीय बनाने वाला तत्व भार बाँटने वाले आर्मों की संख्या है: 4 kg ऑल-अप वज़न वाले चार-आर्म एयरफ़्रेम पर 2850 g एक बात है और उसी द्रव्यमान के आठ-आर्म एयरफ़्रेम पर 2850 g बिलकुल दूसरी, भले ही मोटर समान हो।
इसलिए निरीक्षण UAV मोटर के लिए उपयोगी पठन यह है कि उस आर्म के विरुद्ध प्रति-आर्म थ्रस्ट देखा जाए जिसे उसे सहारा देना है, और ऊपर नियंत्रण मार्जिन जोड़ा जाए। चार आर्मों पर 4 kg का एयरफ़्रेम प्रत्येक निरीक्षण UAV मोटर से केवल हॉवर के लिए लगभग 1000 g माँगता है, जिसे समूह का कोई भी अभिलेख कवर करता है; वही एयरफ़्रेम चार आर्मों पर, हवा के मार्जिन और एक मोटर बंद होने के लिए रिज़र्व के साथ, कहीं अधिक माँगता है, और यहीं 2850 g और 4660 g दर्ज थ्रस्ट के बीच चुनाव मायने रखने लगता है।
द्रव्यमान, जो पैक क्षमता से चुकाया जाता है
निरीक्षण UAV मोटर का द्रव्यमान एक ऐसे बजट से निश्चित कटौती है जो अन्यथा बैटरी पर खर्च होता। यहाँ 135 g और 282 g के बीच बैठा प्रत्येक अभिलेख प्रकाशित रूप में केबल सहित द्रव्यमान है, और समूह में अंतर प्रति मोटर 147 g है। चार-आर्म एयरफ़्रेम पर यह विस्तार पूरे वायुयान में 588 g बन जाता है, जो लगभग एक छोटे अतिरिक्त पैक का द्रव्यमान है और इसलिए लगभग कुछ मिनट का हॉवर समय।
द्रव्यमान एक ऐसे तरीक़े से भी बढ़ता-चढ़ता है जिसे हॉवर-कार्य वाले वायुयान पर कम आँकना आसान है। भारी निरीक्षण UAV मोटर को एयरफ़्रेम थामे रखने के लिए अधिक थ्रस्ट चाहिए, जो अधिक धारा खींचता है, जिसे बड़े पैक की आवश्यकता होती है, जो और द्रव्यमान जोड़ता है। इस पैमाने पर यह चक्र हल्का है, पर यह केवल एक ही दिशा में चलता है, और ऐसी मोटर जो मिशन की अनावश्यक थ्रस्ट माँग के लिए चुनी गई हो, दो बार चुकाई जाती है: एक बार मोटर के द्रव्यमान में और एक बार उस क्षमता में जिसे वह हटा देती है।
KV बनाम प्रोपेलर और बस
निरीक्षण ड्रोन मोटर पर KV गुणवत्ता का कथन नहीं, मिलान का कथन है। यह बताता है कि बिना भार के प्रति वोल्ट पर शाफ़्ट कितनी तेज़ घूमता है, और यह तभी अर्थपूर्ण होता है जब उस प्रोपेलर और उस सेल संख्या के साथ पढ़ा जाए जिसे मोटर को घुमाना है और जिससे उसे आपूर्ति मिलती है। उच्च-वोल्टेज बस पर बड़ा प्रोपेलर घुमाता कम-KV अभिलेख पूरे थ्रॉटल के मध्यम अंश पर हॉवर तक पहुँचता है; उसी बस पर उच्च-KV अभिलेख को अपनी धारा सीमा के भीतर रहने के लिए छोटा प्रोपेलर चाहिए होगा।
चारों अभिलेखों में निरीक्षण UAV मोटर 110 से 400 KV तक फैलती है, और यह विस्तार किसी पसंद के बजाय बस का अनुसरण करता है। U5 KV400 3-8S कवर करती है, MN5008 KV340 नियत 6S पर चलती है, MN501-S KV240 6-12S कवर करती है और U8 Lite L KV110 12S पर नियत है। जोड़ों में पढ़ने पर, कम-KV अभिलेख वही हैं जो ऊँची बस के साथ जुड़े हैं, जो अपेक्षित व्यवस्था है: 12S बस और 110 KV वाइंडिंग शाफ़्ट गति को उस परास में रखते हैं जो बड़ा निरीक्षण प्रोपेलर चाहता है, जबकि 6S बस और 340 KV वाइंडिंग वही काम छोटे व्यास पर करते हैं।
प्रतिरोध और आंशिक-थ्रॉटल विंडो
आंतरिक प्रतिरोध वह कॉलम है जो तय करता है कि निरीक्षण UAV मोटर पर पैक की कितनी ऊर्जा प्रोपेलर तक पहुँचती है, क्योंकि मोटर झटके में नहीं, पूरी सॉर्टी तक आंशिक थ्रॉटल पर चलती है। कॉपर हानि धारा के वर्ग के साथ बढ़ती है, और हॉवर सेटिंग पर धारा मामूली पर सतत होती है, इसलिए प्रतिरोध वह हानि है जो चढ़ाई के कुछ सेकंडों के बजाय पूरी उड़ान तक चलती है।
यहाँ चारों अभिलेख दो गुना से अधिक भिन्न हैं: MN5008 KV340 55 mΩ प्रकाशित करती है, MN501-S KV240 85 mΩ प्रकाशित करती है, U8 Lite L KV110 105 mΩ प्रकाशित करती है और U5 KV400 116 mΩ प्रकाशित करती है। यह क्रम थ्रस्ट के बजाय वाइंडिंग के आकार का अनुसरण करता है, और यही इस कॉलम से लेने योग्य बात है। निरीक्षण ड्रोन मोटर पर प्रतिरोध का एक दूसरा उपयोग भी है: अपेक्षित हॉवर धारा के वर्ग से गुणा करने पर यह उस ऊष्मा का अनुमान देता है जिसे वाइंडिंग को लगातार निकालना होगा, जो 180 s के पावर आंकड़े से बेहतर तापीय नियोजन मान है।
आयाम, शाफ़्ट और केबल की लंबाई
यांत्रिक कॉलम तब तक गौण लगता है जब तक मोटर किसी आर्म पर लगाई न जा रही हो। चारों अभिलेख U5 KV400 पर Ø42.5 × 37.5 mm से लेकर MN5008 KV340 पर Ø55.6 × 32 mm और MN501-S KV240 पर Ø55.6 × 33.9 mm के रास्ते U8 Lite L KV110 पर Ø87.1 × 28.05 mm तक मापते हैं, शाफ़्ट व्यास क्रमशः 5 mm, 6 mm IN, 4 mm OUT स्टेप सहित 6 mm IN और 15 mm के साथ।
केबल की लंबाई आयाम से अधिक बदलती है: U5 पर 600 mm, MN501-S पर 150 mm, U8 Lite L पर 90 mm और MN5008 पर 80 mm। निरीक्षण एयरफ़्रेम पर गति नियंत्रक सामान्यतः भीतर की ओर बैठता है, इसलिए छोटी लीड का अर्थ है कि ESC मोटर की ओर बाहर खिसकता है और आर्म के सिरे पर द्रव्यमान जोड़ता है, जबकि लंबी लीड तांबे के रूप में वह द्रव्यमान जोड़ती है जिसे एयरफ़्रेम हर सॉर्टी में ढोता है। दोनों में से कोई गलत नहीं है, पर दोनों एक-दूसरे की जगह नहीं ले सकतीं और चुनाव मोटर अभिलेख का नहीं, एयरफ़्रेम डिज़ाइन का विषय है।
135 g से 282 g तक की निरीक्षण UAV मोटरों की तुलना
नीचे दी गई तालिका चारों अभिलेखों को दर्ज अधिकतम थ्रस्ट के बढ़ते क्रम में एकत्र करती है। प्रत्येक मान वैसा ही है जैसा प्रत्येक मॉडल के लिए प्रकाशित है, और कोई भी कोष्ठक अनुमानित नहीं है। जहाँ निर्माता किसी दिए गए कॉलम के लिए कोई आंकड़ा प्रकाशित नहीं करता, वहाँ कोष्ठक पड़ोसी मॉडल से भरने के बजाय सूचीबद्ध नहीं के रूप में छोड़ा गया है।
| मॉडल | कॉन्फ़िगरेशन | आंतरिक प्रतिरोध | सेलों की संख्या (LiPo) | अधिकतम थ्रस्ट | अधिकतम पावर 180 s | वजन |
|---|---|---|---|---|---|---|
| U5 KV400 | 12N14P | 116 mΩ | 3-8S | 2850 g | 850 W | 195 g |
| MN5008 KV340 | 24N28P | 55 mΩ | 6S | 4215 g | 760 W | 135 g |
| MN501-S KV240 | 24N28P | 85 mΩ | 6-12S | 4660 g | 1200 W | 170 g |
| U8 Lite L KV110 | 36N42P | 105 mΩ | 12S | 11200 g | 2140 W | 282 g |
चारों मोटरें ToBMS की UAV मोटर श्रेणी में सूचीबद्ध हैं और निरीक्षण UAV अनुप्रयोग के अंतर्गत समूहित हैं। कॉन्फ़िगरेशन, आंतरिक प्रतिरोध, सेल संख्या, अधिकतम थ्रस्ट, 180 s की पावर तथा वजन वैसे ही हैं जैसे T-Motor द्वारा प्रकाशित हैं, किसी निर्दिष्ट प्रोपेलर और वोल्टेज पर परीक्षण-स्टैंड पर मापे गए, और इन्हें हॉवर रेटिंग के बजाय परीक्षण-स्टैंड के आंकड़ों के रूप में पढ़ा जाना चाहिए।
हल्का सिरा: U5 KV400 और MN5008 KV340
दो निरीक्षण UAV मोटर अभिलेख समूह के हल्के सिरे को कवर करते हैं, और वे एक ही समस्या को विपरीत तरीक़ों से हल करते हैं। T-Motor U5 KV400 UAV मोटर अधिक व्यापक-विंडो वाला विकल्प है: 195 g पर एक 3-8S अभिलेख, 2850 g दर्ज थ्रस्ट के साथ, एक 12N14P स्टेटर, 116 mΩ प्रतिरोध और 600 mm लीड। यह समूह का वह अभिलेख है जिसकी सेल संख्या सबसे कम बाध्यकारी है, जो ऐसे कार्यक्रम के अनुकूल है जो अभी यह तय कर रहा हो कि किस पैक को मानक बनाया जाए।
T-Motor MN5008 KV340 UAV मोटर हल्का और अधिक विशिष्ट विकल्प है। 135 g पर यह यहाँ सबसे हल्का अभिलेख है, यह नियत 6S बस पर 4215 g थ्रस्ट दर्ज करती है, और यह वही 24N28P स्टेटर उपयोग करती है जो समूह के बड़े अभिलेख भी उपयोग करते हैं। ऐसे संक्षिप्त चार-आर्म निरीक्षण एयरफ़्रेम के लिए जो पहले से 6S पैक पर चलता है, यह दो स्पष्ट उत्तरों में से छोटा है, और हॉवर-कार्य वाले मिशन पर U5 के विरुद्ध इसका 60 g की बचत पैक क्षमता की एक वास्तविक वृद्धि है।
मध्य: MN501-S KV240, सबसे चौड़ी बस विंडो
T-Motor MN501-S KV240 UAV मोटर एक कदम ऊपर है, और यही वह अभिलेख है जो सबसे अधिक ज़मीन कवर करता है। यह 24N28P स्टेटर पर 6-12S स्वीकार करती है, 170 g से 4660 g अधिकतम थ्रस्ट दर्ज करती है, और 85 mΩ वाइंडिंग के साथ 180 s के लिए 1200 W प्रकाशित करती है। चौड़ी सेल विंडो और मध्य-श्रेणी के थ्रस्ट आंकड़े का यह संयोजन ही इसे उस छह-आर्म एयरफ़्रेम पर निरीक्षण ड्रोन मोटर के लिए स्वाभाविक मेल बनाता है जिसका पैक निर्णय अभी तय नहीं है।
हल्के जोड़े के विरुद्ध पढ़ने पर, MN501-S व्यापक वोल्टेज परास के बदले U5 और MN5008 के विरुद्ध 25 g तथा 30 g द्रव्यमान का सौदा करती है और, MN5008 के मामले में, 445 g का थ्रस्ट कदम भी। यह समूह का वह अकेला अभिलेख भी है जो सबसे हल्के अभिलेख की 6S बस और सबसे भारी की 12S बस — दोनों को कवर करता है, जो इसे तब उपयोगी मध्य बिंदु बनाता है जब कोई निरीक्षण कार्यक्रम दो एयरफ़्रेम आकारों के आर-पार मानकीकरण कर रहा हो।
ऊपरी सिरा: U8 Lite L KV110
T-Motor U8 Lite L KV110 UAV मोटर इस परास को बंद करती है और लगभग हर कॉलम में अपवाद है। यह Ø87.1 × 28.05 mm मापने वाले 282 g शरीर से, नियत 12S बस और 36N42P स्टेटर पर, 11200 g थ्रस्ट दर्ज करती है, जो अगले अभिलेख से दोगुने से भी अधिक है, तथा 180 s के लिए 2140 W और 45.8 A शिखर धारा प्रकाशित करती है। इसका 15 mm शाफ़्ट U5 से तीन गुना व्यास का है और इसका 105 mΩ प्रतिरोध कहीं बड़ी वाइंडिंग के बावजूद समूह के मध्य में बैठता है।
यही द्रव्यमान का कदम है जिसे उचित ठहराना पड़ता है। MN501-S से U8 Lite L तक जाने पर प्रति मोटर 112 g और चार-आर्म एयरफ़्रेम पर 448 g जुड़ता है, बदले में ऐसी थ्रस्ट वृद्धि मिलती है जो हल्के निरीक्षण एयरफ़्रेम की आवश्यकता से कहीं अधिक है। यह अभिलेख ऐसे प्लेटफ़ॉर्मों पर अपनी जगह कमाता है जो भारी संवेदक पैकेज, दूसरी बैटरी अथवा बड़े कैमरे वाला गिंबल ढोते हैं, जहाँ एयरफ़्रेम का द्रव्यमान स्वयं बढ़ गया है और अतिरिक्त थ्रस्ट क्षमता के बजाय मार्जिन खरीद रहा है।
किसी निरीक्षण मिशन के अनुसार मोटर का मिलान
निरीक्षण UAV मोटर के दर्ज मान तभी निर्णय बनते हैं जब उन्हें किसी प्रकार के निरीक्षण कार्य के विरुद्ध पढ़ा जाए। चारों अभिलेखों में से प्रत्येक एक प्रोफ़ाइल के लिए उपयुक्त है और उससे नीचे की प्रोफ़ाइल के लिए अधिक आकार वाला, और प्रोफ़ाइलों के बीच का अंतर इस बात का अंतर है कि एयरफ़्रेम को स्थिर रहते हुए क्या करना है, न कि यह कि उसे कितनी दूर उड़ना है।
पुल और भवन-अग्रभाग की निकट निरीक्षण
किसी अग्रभाग अथवा पुल की निकट निरीक्षण का अर्थ है ऐसी हवा में बड़ी सतह से कुछ मीटर दूर स्थिति बनाए रखना जिसे सतह स्वयं विचलित कर रही हो। एयरफ़्रेम सामान्यतः छोटा होता है, कैमरा संरचना के पास होता है, और स्थिति की सहनशीलता तंग होती है क्योंकि कुछ सेंटीमीटर का विचलन फ़्रेमिंग बदल देता है। उच्च स्लॉट संख्या वाली हल्की निरीक्षण UAV मोटर इस प्रोफ़ाइल के अनुकूल है: 6S बस पर 135 g की T-Motor MN5008 KV340 UAV मोटर चार-आर्म एयरफ़्रेम को हवा के प्रतिरोध पर खर्च करने के लिए प्रति आर्म 4215 g दर्ज थ्रस्ट देती है, और 24N28P स्टेटर इस कार्य में आने वाले छोटे थ्रॉटल बदलावों पर प्रतिक्रिया को शांत रखता है।
पावरलाइन और टावर से दूरी
लाइन और टावर का काम एयरफ़्रेम को सतह से और दूर धकेलता है और कुछ द्रव्यमान वाला संवेदक जोड़ता है, अक्सर गिंबल पर एक ज़ूम कैमरा। स्थिति की सहनशीलता निकट अग्रभाग पास की तुलना में ढीली है पर एयरफ़्रेम भारी है, इसलिए प्रति आर्म थ्रस्ट की आवश्यकता बढ़ती है और बस अक्सर उसके साथ आने वाली कम धारा के लिए 12S पर चली जाती है। T-Motor MN501-S KV240 UAV मोटर छह-आर्म एयरफ़्रेम पर इस प्रोफ़ाइल को कवर करती है: 4660 g दर्ज थ्रस्ट और 6-12S विंडो मोटर बदले बिना पैक बढ़ाने की जगह छोड़ते हैं, और प्रति इकाई 170 g आर्म-सिरे के द्रव्यमान को अनुपात में रखता है।
सीमित स्थान और भीतरी उड़ान
किसी टैंक, शाफ़्ट अथवा डक्ट के भीतर निरीक्षण हवा की समस्या हटा देता है और उसकी जगह प्रोपेलर व्यास की सीमा रख देता है। एयरफ़्रेम इतना छोटा होना चाहिए कि भीतर जा सके, जो प्रोपेलर को सीमित करता है, जो सीमित करता है कि कोई दिया गया KV कितना थ्रस्ट बना सकता है। यह प्रोफ़ाइल निरीक्षण ड्रोन मोटर तुलना के हल्के सिरे को और ऐसी KV को महत्व देती है जो छोटे प्रोपेलर के साथ हॉवर बिंदु तक पहुँचे: 400 KV और 195 g की T-Motor U5 KV400 UAV मोटर इस समूह का वह अभिलेख है जिसकी सेल विंडो और KV ऐसे संक्षिप्त एयरफ़्रेम के लिए सबसे उपयुक्त हैं जो खुली, झोंकेदार हवा नहीं देखेगा।
रेखीय परिसंपत्ति और कॉरिडोर सर्वेक्षण
एक पाइपलाइन, एक रेल कॉरिडोर अथवा एक सड़क संरेखण अन्यथा निरीक्षण कार्य में एक स्थानांतरण चरण जोड़ देता है। एयरफ़्रेम एक ही जगह हॉवर करने के बजाय स्टेशनों के बीच उड़ता है, इसलिए मिशन बजट का एक हिस्सा हॉवर थ्रस्ट से क्रूज़ दक्षता की ओर खिसक जाता है, और प्रतिरोध तथा आइडल-धारा के कॉलम थ्रस्ट कॉलम से अधिक महत्वपूर्ण हो जाते हैं। इस प्रोफ़ाइल के लिए चुनी गई निरीक्षण UAV मोटर सामान्यतः वह सबसे छोटा अभिलेख होती है जो अब भी संवेदक पैकेज ढोता है, और वाइंडिंग उच्च अधिकतम थ्रस्ट के बजाय कम हॉवर धारा के लिए चुनी जाती है। T-Motor U8 Lite L KV110 UAV मोटर इस चित्र में केवल तभी आती है जब कॉरिडोर एयरफ़्रेम इतना बड़ा हो कि उसे 12S और 15 mm शाफ़्ट चाहिए।
इन मोटरों का उपयोग करने वाले एयरफ़्रेम प्रकार
चारों अभिलेख एक ही उत्पाद श्रेणी और एक ही अनुप्रयोग समूह में बैठते हैं पर कई भिन्न प्रकार के वायुयानों की सेवा करते हैं, और इनमें से किसी एक के लिए चुनी गई निरीक्षण UAV मोटर शायद ही किसी दूसरे के लिए उपयुक्त हो। यह पहचानना कि किस प्रकार का वायुयान डिज़ाइन किया जा रहा है, विनिर्देश कॉलमों की तुलना करने से तेज़ी से निरीक्षण UAV मोटर का चयन तय कर देता है।
गिंबल वाले मल्टीरोटर प्लेटफ़ॉर्म
यह निरीक्षण UAV कार्य वाली BLDC मोटर की मुख्य प्रोफ़ाइल है और वही जिसकी सेवा दोनों 24N28P अभिलेख करते हैं। विशिष्ट एयरफ़्रेम 2 kg से 8 kg परास का एक क्वाडकॉप्टर अथवा हेक्साकॉप्टर होता है जो स्थिरीकृत कैमरा ढोता है, एक ही परिसंपत्ति पर दोहराव वाली सॉर्टियाँ उड़ाता है, और सर्विस के बजाय पैक बदलने के लिए उतरता है। इस एयरफ़्रेम पर हॉवर बिंदु मुश्किल से खिसकता है, इसलिए वाइंडिंग एक ही स्थिर थ्रस्ट मान के विरुद्ध आकारित होती है, और कम प्रतिरोध वाले अभिलेख ही वे हैं जो उड़ान समय के लिए सबसे अधिक पैक ऊर्जा छोड़ते हैं।
हाइब्रिड और VTOL निरीक्षण एयरफ़्रेम
जहाँ कोई निरीक्षण कार्यक्रम रेखीय परिसंपत्ति को कवर करता है, वहाँ कुछ एयरफ़्रेम आगे-उड़ान का चरण जोड़कर हाइब्रिड अथवा VTOL डिज़ाइन बन जाते हैं। उन वायुयानों की लिफ़्ट मोटरें मल्टीरोटर जैसा ही हॉवर कार्यभार देखती हैं पर उड़ान के केवल ऊर्ध्वाधर भाग के लिए, इसलिए तापीय चित्र आसान होता है और थ्रस्ट का चित्र अपरिवर्तित रहता है। लिफ़्ट चरण पर T-Motor MN501-S KV240 UAV मोटर स्वाभाविक रूप से इस भूमिका में बैठती है, क्योंकि इसकी 6-12S विंडो उन पैकों से मेल खाती है जो VTOL एयरफ़्रेम सामान्यतः ढोता है और इसका 24N28P स्टेटर दोहराए जाने वाले ऊर्ध्वाधर चक्रों के अनुकूल है।
टेदर और सीमित स्थान वाली निरीक्षण प्रणालियाँ
टेदर वाला निरीक्षण प्लेटफ़ॉर्म उड़ान समय के बदले एक पावर केबल और एक नियत परिचालन ऊँचाई लेता है, जो निरीक्षण UAV मोटर की आवश्यकता को पैक दक्षता से हटाकर स्थिर थ्रस्ट की ओर ले जाता है। एयरफ़्रेम अक्सर संक्षिप्त होता है और मिशन लंबे होते हैं, इसलिए समूह का कम-द्रव्यमान वाला सिरा प्रासंगिक है। T-Motor U5 KV400 UAV मोटर और T-Motor MN5008 KV340 UAV मोटर 195 g और 135 g पर इस भूमिका को कवर करती हैं, और चूँकि टेदर बैटरी का द्रव्यमान-दंड हटा देता है, दोनों में से हल्का अभिलेख अधिक सीमित के बजाय अधिक आकर्षक बन जाता है।
चयन जाँच-सूची
तीन जाँचें निरीक्षण UAV मोटर पर अधिकांश ज़मीन कवर कर लेती हैं, और इन्हें क्रम में करना सर्वोत्तम है क्योंकि प्रत्येक अगली के लिए क्षेत्र सँकरा कर देती है। ये इस समूह के 135 g सिरे से 282 g सिरे तक, निरीक्षण UAV कार्य वाली किसी भी BLDC मोटर पर लागू होती हैं। पहली दो एयरफ़्रेम निर्णय हैं जो कोई अभिलेख खोले जाने से पहले तय किए जा सकते हैं; तीसरी उन अंतरालों को बंद करती है जो प्रकाशित डेटा छोड़ जाता है।
उत्पाद से पहले हॉवर थ्रस्ट तय करें
पेलोड के बजाय एयरफ़्रेम के ऑल-अप वज़न से शुरू करें, प्रत्येक निरीक्षण UAV मोटर को जो थ्रस्ट बनाए रखना है उसे पाने के लिए उसे आर्मों की संख्या से भाग दें, और फिर मिशन की आवश्यक मार्जिन जोड़ें। इस श्रेणी के कार्य पर मार्जिन के दो हिस्से हैं: वह नियंत्रण मार्जिन जो किसी संरचना के पास झोंकेदार हवा में एयरफ़्रेम को कैमरा फ़्रेम के भीतर रखता है, और वह रिज़र्व जो एक मोटर चले जाने पर चाहिए। दोनों एयरफ़्रेम निर्णय हैं, और दोनों समूह को सँकरा करने से पहले लिए जाने चाहिए।
बस, प्रोपेलर और माउंट तय करें
बस और प्रोपेलर साथ-साथ चुने जाते हैं क्योंकि KV उन्हें एक-दूसरे से बाँधती है। 12S अभिलेख बड़ा, धीमा प्रोपेलर और कम KV चाहता है; 6S अभिलेख छोटा व्यास और अधिक KV चाहता है। जोड़ा तय हो जाने पर, शेष अभिलेख इस बात से छाँटे जाते हैं कि आर्म शारीरिक रूप से क्या ले सकता है: बोल्ट पैटर्न, शाफ़्ट व्यास, आयाम और लीड की लंबाई। 5 mm शाफ़्ट और 15 mm शाफ़्ट के बीच का अंतर आर्म-सिरे की एक भिन्न श्रेणी है, और यह सामान्यतः वही कॉलम है जो थ्रस्ट पर आकर्षक दिखने वाले उम्मीदवार को हटा देता है।
अभिलेख जिन आंकड़ों को खुला छोड़ता है उन्हें बंद करें
चारों में से कोई भी अभिलेख हॉवर-रेटेड थ्रस्ट मान प्रकाशित नहीं करता, और केवल कुछ ही सतत धारा प्रकाशित करते हैं। जहाँ कोई आंकड़ा अनुपलब्ध है, वहाँ उसे बंद करने की जगह निर्माता की अपनी थ्रस्ट तालिकाएँ हैं, और जहाँ वह उसके बाद भी खुला रहता है, वहाँ उस अंतराल को प्रणोदन बजट में एक खुला मद के रूप में दर्ज करना चाहिए, न कि किसी अनुमान से भरना चाहिए। परीक्षण-स्टैंड अधिकतम को हॉवर मान मानकर बनाया गया बजट सुविधाजनक दिखेगा और पुल के पास झोंकेदार दिन में टिक नहीं पाएगा।
- मोटरों और पैक सहित कुल ऑल-अप वज़न जोड़ें, फिर हॉवर पर प्रत्येक आर्म को जो थ्रस्ट बनाए रखना है उसे पाने के लिए आर्मों की संख्या से भाग दें।
- कार्य-वातावरण की आवश्यक नियंत्रण मार्जिन, तथा एक मोटर चले जाने पर आवश्यक रिज़र्व जोड़ें, ताकि वह प्रति-आर्म थ्रस्ट मिले जिसे मोटर को कवर करना है।
- वह सबसे छोटा अभिलेख चुनें जिसका प्रकाशित अधिकतम थ्रस्ट उस आंकड़े को कवर करता हो, ताकि बचाया गया द्रव्यमान पैक क्षमता पर लगाया जा सके।
- पैक के निर्णय से बस तय करें, फिर जाँचें कि चुनी गई KV और प्रोपेलर उस बस पर उचित थ्रॉटल पर हॉवर तक पहुँचते हैं।
- तापीय डिज़ाइन तय करने से पहले सतत कॉपर-हानि का अनुमान लगाने के लिए वाइंडिंग प्रतिरोध को अपेक्षित हॉवर धारा के वर्ग से गुणा करें।
- हॉवर धारा को किसी भी प्रकाशित सतत आंकड़े के विरुद्ध जाँचें, और जहाँ अभिलेख वह आंकड़ा खुला छोड़ता है वहाँ उसे दर्ज करें।
- शाफ़्ट व्यास, बोल्ट पैटर्न, आयाम और लीड की लंबाई को आर्म तथा गति नियंत्रक की स्थिति के विरुद्ध सत्यापित करें।
- पुष्टि करें कि KV और बस से निकलने वाला प्रोपेलर व्यास एयरफ़्रेम में फिट बैठता है, और गति नियंत्रक प्रकाशित शिखर धारा के लिए रेटेड है।
अक्सर पूछे जाने वाले प्रश्न
Qएक निरीक्षण UAV मोटर को कितना थ्रस्ट चाहिए?
ऑल-अप वज़न को आर्मों की संख्या से भाग देने से शुरू करें, फिर कार्य-वातावरण की आवश्यक नियंत्रण मार्जिन जोड़ें। चार आर्मों पर 4 kg के सामान्य निरीक्षण एयरफ़्रेम पर, 2:1 थ्रस्ट-से-वज़न अनुपात प्रत्येक निरीक्षण UAV मोटर से 2000 g माँगता है, जिसे सबसे हल्के दो को छोड़कर इस समूह का प्रत्येक अभिलेख आराम से कवर करता है। असल में चुनाव को सीमित करने वाला आंकड़ा आंशिक थ्रॉटल पर बनाए गए थ्रस्ट का है, न कि दर्ज अधिकतम का।
Qनिरीक्षण ड्रोन मोटर को कौन-सी KV उपयोग करनी चाहिए?
इतनी कम कि एयरफ़्रेम जिस बस को ढोता है उस पर प्रोपेलर उचित थ्रॉटल पर हॉवर तक पहुँचे। यहाँ चारों अभिलेख 110 से 400 KV तक फैले हैं, और यह विस्तार किसी पसंद के बजाय सेल संख्या का अनुसरण करता है: 400 KV अभिलेख 3-8S कवर करता है, 340 KV अभिलेख नियत 6S पर है, 240 KV अभिलेख 6-12S कवर करता है और 110 KV अभिलेख 12S पर नियत है। KV प्रोपेलर और बस के बीच का मिलान है, इसलिए इसे अकेले नहीं चुना जा सकता।
Qनिरीक्षण UAV मोटर के लिए स्थिति-स्थिरता शीर्ष गति से अधिक क्यों मायने रखती है?
क्योंकि तस्वीरें वायुयान के स्थिर रहते हुए ली जाती हैं। कुछ सेंटीमीटर का विचलन फ़्रेमिंग बदल देता है, इसलिए फ़्लाइट कंट्रोलर छोटे-छोटे और बार-बार सुधार भेजता है और मोटर को उनका उत्तर बिना विलंब और बिना प्रतिक्रिया में उछाल के देना होता है। यहाँ स्टेटर स्लॉट और पोल संख्या की भूमिका है: इस समूह के 24N28P और 36N42P अभिलेख 12N14P अभिलेख की तुलना में टॉर्क उत्पादन को अधिक रोटर स्थितियों में फैलाते हैं, जो कम थ्रॉटल पर कॉगिंग का योगदान घटाता है।
Qमोटर का द्रव्यमान निरीक्षण एयरफ़्रेम को कैसे प्रभावित करता है?
यह एक ऐसे बजट से निश्चित कटौती है जो अन्यथा बैटरी पर खर्च होता। यहाँ चारों अभिलेख केबल सहित 135 g से 282 g तक चलते हैं, प्रति मोटर 147 g और चार-आर्म एयरफ़्रेम पर 588 g का विस्तार। चूँकि भारी निरीक्षण ड्रोन मोटर को एयरफ़्रेम थामे रखने के लिए अधिक थ्रस्ट भी चाहिए, जो अधिक धारा खींचता है और बड़े पैक की आवश्यकता रखता है, द्रव्यमान का दंड स्थिर रहने के बजाय बढ़ता-चढ़ता है।
Qनिरीक्षण ड्रोन मोटर के लिए कौन-सा बस वोल्टेज उपयुक्त है?
वही जो पैक मोटरों की आवश्यक हॉवर धारा के साथ, संभालने योग्य कॉपर-हानि पर दे सके। सेल संख्या बढ़ाने से किसी दी गई पावर पर धारा घटती है, जो वायरिंग और वाइंडिंग की हानि कम करती है, इसीलिए इस समूह का सबसे बड़ा अभिलेख नियत 12S बस पर चलता है जबकि सबसे हल्का 6S पर। सबसे चौड़ी विंडो वाला अभिलेख, 6-12S पर, तब उपयोगी चुनाव है जब पैक का निर्णय अभी अंतिम नहीं हुआ हो।
Qक्या बड़ी निरीक्षण UAV मोटर हमेशा बेहतर होती है?
नहीं। एयरफ़्रेम के लिए अधिक आकार वाली मोटर थ्रॉटल वक्र के ख़राब बिंदु पर चलती है, जहाँ वाइंडिंग सबसे कम दक्षता से व्यवहार करती है और जहाँ कॉगिंग नियंत्रण व्यवधान के रूप में सबसे स्पष्ट दिखती है। अतिरिक्त द्रव्यमान हर सॉर्टी में ढोना भी पड़ता है। सही आकार वह सबसे छोटा अभिलेख है जिसका प्रकाशित थ्रस्ट मिशन की आवश्यक मार्जिन सहित हॉवर की आवश्यकता को कवर करता है, जो हल्के निरीक्षण एयरफ़्रेम पर अक्सर 282 g वाले के बजाय 135 g वाला अभिलेख होता है।
Qनिरीक्षण UAV मोटर पर 180 s का पावर आंकड़ा क्या अर्थ रखता है?
यह सतत रेटिंग के बजाय एक ड्यूटी खिड़की है। इस समूह के किसी अभिलेख की दर्ज पावर और, जहाँ प्रकाशित हो, शिखर धारा 180 s की खिड़की के लिए बताई गई है, जो चढ़ाई कवर करने के लिए पर्याप्त लंबी पर पूरी सॉर्टी से छोटी है। हॉवर-कार्य वाले एयरफ़्रेम पर अधिक मायने रखने वाला आंकड़ा सतत धारा है, और जहाँ अभिलेख वह आंकड़ा खुला छोड़ता है वहाँ उस अंतराल को किसी अनुमान से बंद करने के बजाय एक खुला मद मानकर चलाया जाना चाहिए।
आधिकारिक संसाधन
इस तुलना की प्रत्येक मोटर T-Motor द्वारा प्रकाशित है, और निर्माता के अपने उत्पाद पृष्ठों पर वे थ्रस्ट तालिकाएँ, परीक्षण शर्तें तथा मिलान मार्गदर्शन उपलब्ध हैं जिन्हें ToBMS अभिलेख दोबारा प्रस्तुत करने के बजाय संक्षेप में देते हैं। जहाँ इस लेख का कोई आंकड़ा अभिलेख में प्रकाशित न होने के रूप में चिह्नित है, वहाँ उसे खोजने की पहली जगह निर्माता का पृष्ठ है, और प्रत्येक पृष्ठ पर छपा मिलान मार्गदर्शन KV और बस के विरुद्ध प्रोपेलर व्यास का संदर्भ है।
आगे कहाँ जाएँ
पढ़ने से चयन-सूची तक पहुँचने के लिए तीन उपकरण क्रम से काम करते हैं: इस तुलना की प्रत्येक मोटर UAV मोटर श्रेणी में आती है, उम्मीदवारों को थ्रस्ट श्रेणी, KV और सेल संख्या के अनुसार सँकरा किया जा सकता है, और आमने-सामने का दृश्य आर्म-सिरे के निर्णय लिए जाते समय कई अभिलेखों को एक साथ खुला रखता है। निरीक्षण UAV अनुप्रयोग पृष्ठ उन अभिलेखों को एकत्र करता है जो यह कार्यभार ढोते हैं।
यहाँ से बगल की ओर कई मौजूदा गाइड जाती हैं। UAV मोटर: एयरफ्रेम के अनुसार KV, थ्रस्ट और द्रव्यमान का मिलान उसी श्रेणी को एयरफ़्रेम की ओर से पढ़ती है और वे अभिलेख कवर करती है जो यह लेख नहीं करता, जबकि लॉन्ग-एंड्यूरेंस UAV के लिए BLDC मोटरें: दक्षता, द्रव्यमान और बस वोल्टेज घंटों उड़ने वाले एयरफ़्रेमों के लिए दक्षता का तर्क आगे ले जाती है। औद्योगिक UAV के लिए BLDC मोटर: ड्यूटी चक्र, रिडंडेंसी और पेलोड दोहराए जाने वाले मिशन और रिडंडेंसी के मामले को कवर करती है, और VTOL ड्रोन मोटर: हॉवर थ्रस्ट और क्रूज़ दक्षता का संतुलन निरीक्षण कार्यभार में आगे-उड़ान का चरण जोड़ने वाले एयरफ़्रेमों से निपटती है।
दो और गाइड वहाँ प्रासंगिक हैं जहाँ कोई निरीक्षण कार्यक्रम किसी अन्य अनुप्रयोग के साथ हार्डवेयर साझा करता है। Heavy-lift ड्रोन मोटर: 2.85 kg से 101 kg थ्रस्ट तक तीन T-Motor विकल्प T-Motor के U और MN अभिलेखों को 2.85 kg थ्रस्ट से ऊपर तक कवर करती है, जो वह परास है जिसमें कोई निरीक्षण एयरफ़्रेम तब प्रवेश करता है जब संवेदक पैकेज बढ़कर पेलोड बन जाए; कृषि UAV के लिए BLDC मोटर: KV, स्टेटर आकार और आंशिक-थ्रॉटल टॉर्क टैंक ढोने वाले मामले को कवर करती है जहाँ हॉवर बिंदु उड़ान के दौरान खिसकता है, जो यहाँ वर्णित स्थिर कार्यभार का ठीक विपरीत है। Navigator परास को कवर करने वाला एक निर्माता विमोचन T-Motor Navigator MN सीरीज़ heavy-lift UAV मोटर — आधिकारिक रिलीज़ वीडियो के रूप में उपलब्ध है।
संक्षिप्त रूप: पहले ऑल-अप वज़न और रोटर संख्या तय करें, उनसे वह थ्रस्ट निकालें जो प्रत्येक आर्म को हॉवर पर बनाए रखना है, हवा और मोटर चले जाने की मार्जिन जोड़ें, वह सबसे छोटा अभिलेख चुनें जिसका प्रकाशित अधिकतम थ्रस्ट उस आंकड़े को कवर करता हो, और तभी KV, बस तथा प्रोपेलर को साथ तय करें। उसके बाद का प्रत्येक चरण पहले ही लिए गए निर्णय की जाँच है, और यही वह क्रम है जो निरीक्षण UAV मोटर को डेटा शीट के बजाय मिशन से मेल खाती रखता है।