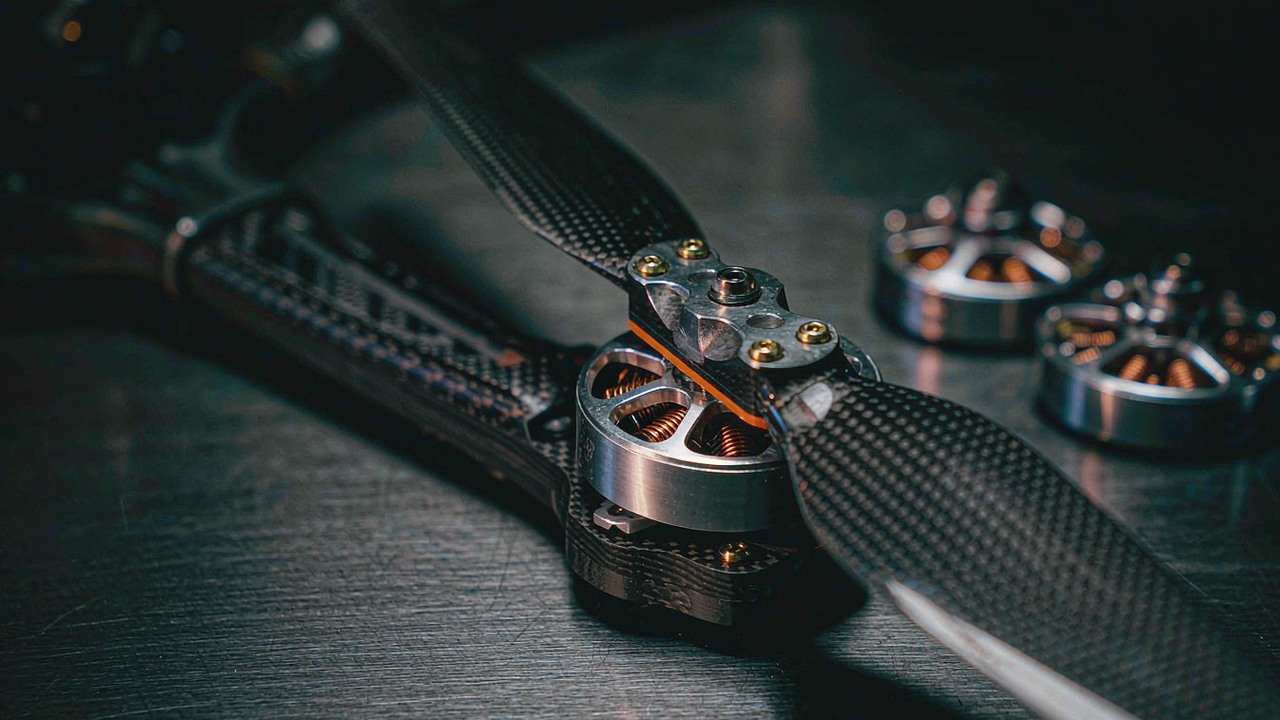
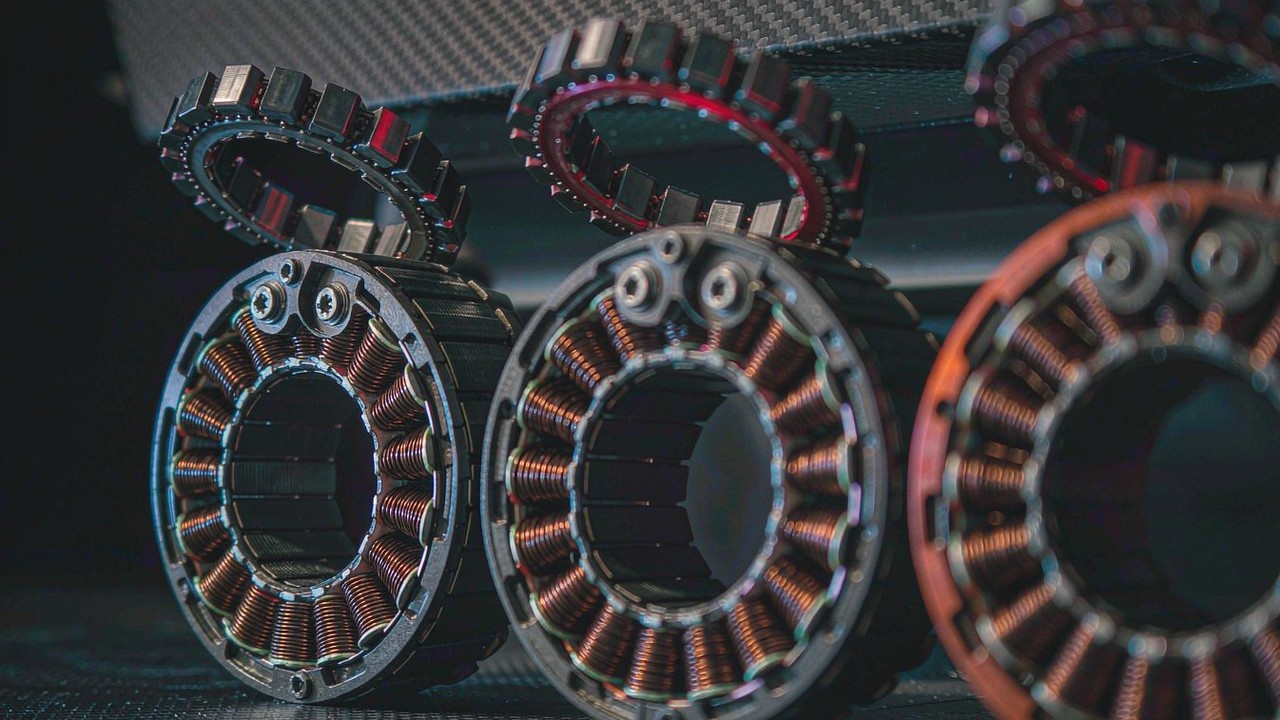
UAV inspekcyjne pracuje w zawisie. Utrzymuje stały punkt kilka metrów od filaru mostu, nogi wieży albo krawędzi dachu, a zdjęcia powstają z tego zawisu, a nie z przelotu z dużą prędkością. Silnik do UAV inspekcyjnego dobiera się zatem według ciągu, jaki potrafi utrzymać przy częściowym otwarciu przepustnicy, oraz według równomierności pętli sterowania, którą zasila, a nie według szczytowej liczby, którą osiąga jednorazowo. Masa całkowita nadal wyznacza budżet, ale ładunkiem w tej klasie konstrukcji jest kamera i gimbal, a nie zbiornik czy skrzynia ładunkowa, dlatego cztery zebrane tu rekordy obejmują od 135 g do 282 g, a nie kilka kilogramów.
Cztery rekordy silników do UAV inspekcyjnych w tym porównaniu mają wspólną architekturę: bezszczotkowy silnik z wirnikiem zewnętrznym i zewnętrznym regulatorem ESC, zamontowany na końcu cienkiego ramienia i obracający śmigło wystarczająco duże, by wisieć przy niewielkiej części pełnego otwarcia przepustnicy. Różni je to, gdzie każdy z nich wypada pod względem ciągu, masy i napięcia szyny, a te trzy wartości rozstrzygają, do jakiej konstrukcji pasuje dany rekord. Dwa z czterech to jednostki 24N28P, jedna to jednostka 12N14P, a jedna to jednostka 36N42P, i ten rozrzut okazuje się mieć większe znaczenie przy niskim otwarciu przepustnicy, niż sugerują surowe wartości ciągu.
Szybka odpowiedź
Lista kandydatów wynika z rozmiaru i zapotrzebowania statku powietrznego w stanie ustalonym, a nie z rankingu. W przypadku małego silnika do UAV inspekcyjnego, który ma dźwigać jedną kamerę na czterech ramionach, T-Motor MN5008 KV340 silnik do UAV odnotowuje 4215 g ciągu maksymalnego przy masie 135 g na pakiecie 6S, a T-Motor U5 KV400 silnik do UAV obejmuje szersze okno 3-8S z 2850 g przy masie 195 g.
Gdy konstrukcja rośnie do platformy sześcio- lub ośmioramiennej noszącej gimbal i dłuższy wylot, T-Motor MN501-S KV240 silnik do UAV stoi o krok wyżej: 4660 g przy masie 170 g w oknie 6-12S, i jest to rekord w tej grupie, który podaje najszerszy zakres liczby ogniw.
Górny kraniec porównania silników do dronów inspekcyjnych to T-Motor U8 Lite L KV110 silnik do UAV. Odnotowuje 11200 g ciągu i 2140 W w oknie 180 s przy masie 282 g na stałej szynie 12S, co wystarcza konstrukcji noszącej także cięższy zestaw czujników albo drugi akumulator, bez zmiany silnika.
Jedno zastrzeżenie dotyczy wszystkich czterech. Żaden z rekordów nie zawiera wartości ciągu znamionowanej dla zawisu, więc publikowane maksima to wartości ze stanowiska badawczego przy podanym śmigle i napięciu, a w konstrukcji każdy silnik do UAV inspekcyjnego spędzi swoje życie robocze znacznie poniżej tego punktu. Odczytywanie odnotowanego maksimum jako użytecznej wartości zawisu to najczęstszy sposób zbyt ciasnego ustalenia budżetu napędu.
Co musi robić silnik do UAV inspekcyjnego
Obciążenie silnika BLDC do pracy w UAV inspekcyjnym jest nietypowe na tle zastosowań wielowirnikowców, ponieważ statek powietrzny wykonuje swoją pracę w bezruchu. Wielowirnikowiec transportowy przyspiesza, wznosi się i przemieszcza, a jego silniki ocenia się po tym, ile ciągu potrafią dostarczyć w seriach. Konstrukcja inspekcyjna wznosi się na wysokość roboczą, dociera na pozycję i tam pozostaje, a wszystko, co dzieje się później, to drobna korekta względem stałego punktu. Odnotowany ciąg maksymalny nadal warunkuje start, ale nie jest liczbą, na którą uzwojenie wydaje swój budżet termiczny.
Zawis to cała misja
Wielowirnikowiec przelotowy zużywa większość energii na pchanie powietrza do tyłu; wielowirnikowiec inspekcyjny zużywa większość energii na trwanie w miejscu w poruszającym się powietrzu. Ta jedna różnica jest argumentem, by silnik do UAV inspekcyjnego traktować przede wszystkim jako urządzenie do zawisu. Silnik utrzymuje wartość ciągu bliską tej części masy konstrukcji, która na nim spoczywa, w sposób ciągły, przy otwarciu przepustnicy, które nigdy nie zbliża się do publikowanego maksimum. Jest to przeciwieństwo obciążenia, jakie odpowiada silnikowi wyścigowemu, w którym od uzwojenia wymaga się wszystkiego na kilka sekund, a potem je odciąża.
Praktyczną konsekwencją jest to, że punkt pracy leży nisko na krzywej przepustnicy, a dolny kraniec tej krzywej to miejsce, w którym uzwojenie pracuje najmniej wydajnie i w którym zapadkowanie jest najbardziej widoczne jako zakłócenie sterowania. Silnik do UAV inspekcyjnego przewymiarowany względem konstrukcji pogarsza to, a nie poprawia: duży silnik trzymany na niewielkim ułamku swojego znamionowania pracuje w słabym punkcie krzywej, a dodatkową masę trzeba nosić w każdym wylocie. Właściwym rozmiarem jest najmniejszy rekord, którego publikowany ciąg pokrywa wymaganie zawisu z zapasem, jakiego potrzebuje misja.
Utrzymanie pozycji to problem sterowania, zanim stanie się problemem mocy
Utrzymywanie pozycji w turbulentnym powietrzu nie rozwiązuje się samym ciągiem. Kontroler lotu wysyła drobne, częste korekty, a silnik musi przełożyć je na zmiany ciągu bez opóźnienia i bez skoku w odpowiedzi. Dlatego konfiguracja stojana ma w silniku do UAV inspekcyjnego takie samo znaczenie jak ciąg. Liczba żłobków i biegunów ustala, jak płynnie powstaje moment obrotowy, gdy wirnik przechodzi przez obrót, a wyższa liczba rozkłada wytwarzanie momentu na więcej pozycji, co obniża udział zapadkowania i daje pętli sterowania spokojniejszy sygnał, na którym może pracować.
Ta grupa odzwierciedla to rozumowanie. T-Motor MN5008 KV340 silnik do UAV i T-Motor MN501-S KV240 silnik do UAV używają stojana 24N28P, T-Motor U8 Lite L KV110 silnik do UAV używa stojana 36N42P, a tylko T-Motor U5 KV400 silnik do UAV pracuje na stojanie 12N14P. Rekord 12N14P jest także jednostką o najniższym ciągu w grupie, co jest spójne: mniejszy, szybciej obracający się silnik to zwykła odpowiedź w bardzo lekkiej konstrukcji, a liczba żłobków podąża za rozmiarem, a nie za misją.
Odporność na wiatr ustala zapas ciągu
Lot inspekcyjny często odbywa się obok konstrukcji budowlanej, a konstrukcje tworzą własny wiatr. Pomost mostu, chłodnia kominowa albo narożnik budynku zamieniają stały wiatr w pole podmuchów o krótkim okresie, a konstrukcja musi to pochłonąć, nie wypadając z kadru kamery. Zapas ciągu, jaki nosi silnik do UAV inspekcyjnego, jest zatem zapasem na wiatr, a nie zapasem na ładunek, i dlatego budżet napędu w tej klasie pracy ustala się zwykle z większym zapasem, niż sugerowałoby czyste obliczenie czasu lotu.
Zapas w silniku do UAV inspekcyjnego utrzymywanym w zawisie nie jest darmowy. Każdy przyrost utrzymywanego ciągu kosztuje prąd, a prąd kosztuje ciepło w uzwojeniu i pojemność pakietu. Ponieważ wartością, która rozstrzygnęłaby tę kwestię, jest ciąg znamionowany dla zawisu przy realnym śmigle i napięciu, a żaden z czterech rekordów takiej wartości nie publikuje, zapas trzeba oszacować na podstawie odnotowanego maksimum, a następnie potwierdzić w tabeli ciągu samego producenta. Potraktowanie odnotowanego maksimum jako zapasu daje liczbę, która wygląda komfortowo, a taka nie jest.
Czujnik jest lekki, więc konstrukcja jest lekka
Ładunkiem, który definiuje misję inspekcyjną, jest kamera, gimbal, a być może lidar albo moduł termowizyjny, a łączna masa tego zestawu to niewielka część konstrukcji. To właśnie utrzymuje klasę silników do UAV inspekcyjnych lekką. Tam, gdzie konstrukcję rolniczą wymiaruje się wokół zbiornika, którego masa zmienia się w trakcie lotu, a konstrukcję o dużym udźwigu wokół ładunku mierzonego w dziesiątkach kilogramów, konstrukcję inspekcyjną wymiaruje się wokół czujnika, który waży kilkaset gramów i się nie zmienia.
Stały, umiarkowany ładunek upraszcza specyfikację silnika do UAV inspekcyjnego w jeden użyteczny sposób: punkt zawisu nie przesuwa się w trakcie misji. Silnik widzi to samo wymaganie ciągu na początku i na końcu, więc obciążenie termiczne jest stanem ustalonym, a nie ciągiem szczytów, a uzwojenie można wymiarować względem jednego punktu pracy. Oznacza to także, że masa silnika do UAV inspekcyjnego jest większym udziałem całości niż ładunek, i dlatego cztery rekordy mieszczą się tu między 135 g a 282 g oraz dlatego skok masy trzeba uzasadnić czymś innym niż ładunek.
Długość wylotu i to, jak często wymienia się silnik
Praca inspekcyjna jest powtarzalna. Ten sam obiekt fotografuje się pod tymi samymi kątami w odstępach czasu, a konstrukcja kumuluje godziny, a nie loty. Ten wzorzec przesuwa część decyzji poza pojedynczą misję. U8 Lite L KV110 podaje średni czas między awariami wynoszący około 1000 godzin, a rekord U5 nosi tę samą klasę wartości, więc pytanie, przed którym stoi operator inspekcyjny, brzmi nie tylko, który silnik do UAV inspekcyjnego najlepiej utrzymuje konstrukcję dziś, ale też jak interwał serwisowy zgadza się z konstrukcją, do której silnik jest przykręcony.
Długie interwały serwisowe silnika do UAV inspekcyjnego czynią też decyzję o mocowaniu trwalszą. Średnica wału, rozstaw mocowania i długość przewodu wybrane na początku programu przeżywają zwykle kilka konstrukcji, więc rekord nieco lepszy pod względem ciągu, ale niewygodny w mocowaniu, może okazać się droższym wyborem w ciągu sezonu lotów. Warto odczytywać wymiary gabarytowe z poniższej tabeli wobec ramienia, na którym silnik faktycznie będzie siedział, a nie tylko wobec masy konstrukcji.
Pięć wartości stojących za silnikiem do drona inspekcyjnego
Pięć odnotowanych wartości niesie większość decyzji o silniku do drona inspekcyjnego i tylko część z nich jest publikowana w pełni w całej grupie. Luki mają takie samo znaczenie jak wartości, bo budżet napędu, który po cichu zakłada liczbę, jakiej producent nigdy nie opublikował, to budżet, który trzeba będzie później otworzyć ponownie. Te same pięć wartości rozstrzyga o silniku BLDC do pracy w UAV inspekcyjnym w każdym rozmiarze z tej grupy.
Ciąg w punkcie zawisu, a nie na stanowisku
Odnotowany ciąg maksymalny silnika do UAV inspekcyjnego w tej grupie mieści się między 2850 g a 11200 g i żadna z tych wartości nie jest wartością zawisu. Mierzy się je na stanowisku badawczym przy podanym śmigle, napięciu i otwarciu przepustnicy. Tym, co czyni je porównywalnymi między konstrukcjami, jest liczba ramion dzielących obciążenie: 2850 g na czteroramiennej konstrukcji o masie całkowitej 4 kg to zupełnie inna sytuacja niż 2850 g na ośmioramiennej konstrukcji o tej samej masie, choć silnik jest identyczny.
Użytecznym odczytem dla silnika do UAV inspekcyjnego jest zatem ciąg na ramię wobec masy, którą to ramię musi utrzymać, z dodanym u góry zapasem sterowania. Konstrukcja o masie 4 kg na czterech ramionach wymaga od każdego silnika do UAV inspekcyjnego około 1000 g wyłącznie do zawisu, co pokrywa każdy rekord w grupie; ta sama konstrukcja na czterech ramionach z zapasem na wiatr i rezerwą na awarię jednego silnika wymaga znacznie więcej, i tu wybór między 2850 g a 4660 g odnotowanego ciągu zaczyna mieć znaczenie.
Masa opłacana z pojemności pakietu
Masa silnika do UAV inspekcyjnego to stałe odliczenie od budżetu, który poza tym wydaje się na akumulator. Każdy rekord między 135 g a 282 g to masa wraz z przewodem, zgodnie z publikacją, a różnica w całej grupie wynosi 147 g na silnik. Na czteroramiennej konstrukcji ten rozrzut daje 588 g na całym statku powietrznym, czyli z grubsza masę małego dodatkowego pakietu, a więc z grubsza kilka minut czasu zawisu.
Masa kumuluje się też w sposób łatwy do niedocenienia w konstrukcji o obciążeniu zawisem. Cięższy silnik do UAV inspekcyjnego potrzebuje więcej ciągu, by utrzymać konstrukcję, co pobiera więcej prądu, co wymaga większego pakietu, co dodaje kolejną masę. Przy tej skali sprzężenie jest łagodne, ale biegnie tylko w jednym kierunku, a silnik wybrany pod wartość ciągu, której misja nie potrzebuje, płaci się dwa razy: raz w masie silnika, a raz w pojemności, którą wypiera.
KV wobec śmigła i szyny
KV w silniku do drona inspekcyjnego to stwierdzenie dopasowania, a nie ocena jakości. Opisuje, jak szybko wał obraca się na wolt bez obciążenia, i nabiera znaczenia dopiero obok śmigła, które silnik musi obracać, oraz liczby ogniw, z których jest zasilany. Rekord o niskim KV obracający duże śmigło na wysokonapięciowej szynie osiąga zawis przy umiarkowanej części pełnego otwarcia przepustnicy; rekord o wysokim KV na tej samej szynie potrzebowałby małego śmigła, by utrzymać się w swoim limicie prądu.
W czterech rekordach silnik do UAV inspekcyjnego obejmuje od 110 do 400 KV, a rozrzut podąża za szyną, a nie za preferencją. U5 KV400 obejmuje 3-8S, MN5008 KV340 pracuje na stałej 6S, MN501-S KV240 obejmuje 6-12S, a U8 Lite L KV110 jest ustalony na 12S. Odczytane parami, rekordy o niskim KV to te połączone z wyższą szyną, co jest układem oczekiwanym: szyna 12S i uzwojenie 110 KV wprowadzają prędkość wału w zakres, jakiego chce duże śmigło inspekcyjne, podczas gdy szyna 6S i uzwojenie 340 KV robią to samo przy mniejszej średnicy.
Rezystancja i okno częściowego otwarcia przepustnicy
Rezystancja wewnętrzna to kolumna, która rozstrzyga, jaka część energii pakietu dociera do śmigła w silniku do UAV inspekcyjnego, ponieważ silnik pracuje przy częściowym otwarciu przepustnicy przez cały wylot, a nie w zrywie. Straty w miedzi rosną z kwadratem prądu, a przy nastawie zawisu prąd jest umiarkowany, ale ciągły, więc rezystancja to strata biegnąca przez cały lot, a nie przez kilka sekund wznoszenia.
Cztery rekordy różnią się tu ponad dwukrotnie: MN5008 KV340 podaje 55 mΩ, MN501-S KV240 podaje 85 mΩ, U8 Lite L KV110 podaje 105 mΩ, a U5 KV400 podaje 116 mΩ. Kolejność podąża za rozmiarem uzwojenia, a nie za ciągiem, i to jest wniosek wart wyniesienia z tej kolumny. Rezystancja ma też drugie zastosowanie w silniku do drona inspekcyjnego: pomnożona przez kwadrat oczekiwanego prądu zawisu daje oszacowanie ciepła, które uzwojenie będzie musiało odprowadzać w sposób ciągły, a to lepsza wartość do planowania termicznego niż liczba mocy dla 180 s.
Gabaryty, wał i długość przewodu
Kolumna mechaniczna wygląda drugorzędnie, dopóki silnika nie montuje się na ramieniu. Cztery rekordy mierzą od Ø42.5 × 37.5 mm w U5 KV400, przez Ø55.6 × 32 mm w MN5008 KV340 i Ø55.6 × 33.9 mm w MN501-S KV240, do Ø87.1 × 28.05 mm w U8 Lite L KV110, przy średnicach wału odpowiednio 5 mm, 6 mm IN, 6 mm IN ze stopniem 4 mm OUT oraz 15 mm.
Długość przewodu zmienia się bardziej niż gabaryty: 600 mm w U5, 150 mm w MN501-S, 90 mm w U8 Lite L i 80 mm w MN5008. W konstrukcji inspekcyjnej regulator prędkości siedzi zwykle wewnątrz, więc krótki przewód oznacza, że regulator ESC przesuwa się na zewnątrz w stronę silnika i dodaje masę na końcu ramienia, natomiast długi przewód dodaje masę w miedzi, którą konstrukcja nosi w każdym wylocie. Żaden nie jest błędny, ale oba nie są wymienne, a wybór należy do projektu konstrukcji, a nie do rekordu silnika.
Silniki do UAV inspekcyjnych w porównaniu od 135 g do 282 g
Poniższa tabela zestawia cztery rekordy w rosnącej kolejności odnotowanego ciągu maksymalnego. Każda wartość jest zgodna z publikacją dla danego modelu i żadna komórka nie jest szacowana. Tam, gdzie producent nie publikuje wartości dla danej kolumny, komórkę pozostawia się jako niepodaną, a nie uzupełnia ją z sąsiedniego modelu.
| Model | Konfiguracja | Rezystancja wewnętrzna | Liczba ogniw (LiPo) | Ciąg maksymalny | Moc maks. 180 s | Waga |
|---|---|---|---|---|---|---|
| U5 KV400 | 12N14P | 116 mΩ | 3-8S | 2850 g | 850 W | 195 g |
| MN5008 KV340 | 24N28P | 55 mΩ | 6S | 4215 g | 760 W | 135 g |
| MN501-S KV240 | 24N28P | 85 mΩ | 6-12S | 4660 g | 1200 W | 170 g |
| U8 Lite L KV110 | 36N42P | 105 mΩ | 12S | 11200 g | 2140 W | 282 g |
Wszystkie cztery silniki figurują w kategorii ToBMS Silniki do UAV i są zgrupowane w aplikacji UAV inspekcyjne. Konfiguracja, rezystancja wewnętrzna, liczba ogniw, ciąg maksymalny, moc dla 180 s i waga są zgodne z publikacją T-Motor, zmierzone na stanowisku badawczym przy podanym śmigle i napięciu, i należy je czytać jako wartości ze stanowiska badawczego, a nie jako znamionowanie dla zawisu.
Lekki kraniec: U5 KV400 i MN5008 KV340
Dwa rekordy silników do UAV inspekcyjnych obejmują lekki kraniec grupy i rozwiązują ten sam problem w przeciwne sposoby. T-Motor U5 KV400 silnik do UAV to opcja o szerszym oknie: rekord 3-8S przy masie 195 g z 2850 g odnotowanego ciągu, stojan 12N14P, rezystancja 116 mΩ i przewód 600 mm. To rekord w grupie o najmniej wiążącej liczbie ogniw, co odpowiada programowi, który wciąż decyduje, na jakim pakiecie się oprzeć.
T-Motor MN5008 KV340 silnik do UAV to opcja lżejsza i bardziej wyspecjalizowana. Przy masie 135 g jest najlżejszym rekordem tutaj, odnotowuje 4215 g ciągu na stałej szynie 6S i używa stojana 24N28P, którego używają także większe rekordy grupy. Dla zwartej czteroramiennej konstrukcji inspekcyjnej, która już pracuje na pakietach 6S, jest mniejszą z dwóch oczywistych odpowiedzi, a w misji o obciążeniu zawisem oszczędzone wobec U5 60 g to realny przyrost pojemności pakietu.
Środek: MN501-S KV240, najszersze okno szyny
T-Motor MN501-S KV240 silnik do UAV to krok w górę i rekord obejmujący najwięcej terenu. Przyjmuje 6-12S na stojanie 24N28P, odnotowuje 4660 g ciągu maksymalnego przy masie 170 g i podaje 1200 W dla 180 s wraz z uzwojeniem 85 mΩ. To połączenie szerokiego okna ogniw z ciągiem ze średniego przedziału czyni go naturalnym dopasowaniem dla silnika do drona inspekcyjnego w sześcioramiennej konstrukcji, której decyzja o pakiecie nie jest jeszcze ustalona.
Odczytany wobec lekkiej pary, MN501-S wymienia 25 g i 30 g masy wobec U5 i MN5008 na szerszy zakres napięcia, a w przypadku MN5008 na skok ciągu o 445 g. Jest też jedynym rekordem w grupie, który obejmuje zarówno szynę 6S używaną przez najlżejszy rekord, jak i szynę 12S używaną przez najcięższy, co czyni go użytecznym punktem środkowym, gdy program inspekcyjny standaryzuje się w dwóch rozmiarach konstrukcji.
Górny kraniec: U8 Lite L KV110
T-Motor U8 Lite L KV110 silnik do UAV zamyka zakres i jest odstający w niemal każdej kolumnie. Odnotowuje 11200 g ciągu, ponad dwukrotnie więcej niż następny rekord, przy korpusie 282 g o wymiarach Ø87.1 × 28.05 mm, na stałej szynie 12S i stojanie 36N42P, z 2140 W podanymi dla 180 s i prądem szczytowym 45.8 A. Jego wał 15 mm ma trzykrotnie większą średnicę niż wał U5, a rezystancja 105 mΩ leży w środku grupy mimo znacznie większego uzwojenia.
To skok masy trzeba uzasadnić. Przejście z MN501-S na U8 Lite L dodaje 112 g na silnik i 448 g na czteroramiennej konstrukcji w zamian za wzrost ciągu znacznie większy, niż potrzebuje lekka konstrukcja inspekcyjna. Rekord zasługuje na swoje miejsce na platformach noszących cięższy zestaw czujników, drugi akumulator albo gimbal z większą kamerą, gdzie sama masa konstrukcji wzrosła, a dodatkowy ciąg kupuje zapas, a nie możliwości.
Dopasowanie silnika do misji inspekcyjnej
Odnotowane wartości silnika do UAV inspekcyjnego stają się decyzją dopiero wtedy, gdy odczyta się je na tle konkretnego rodzaju pracy inspekcyjnej. Każdy z czterech rekordów dobrze pasuje do jednego profilu i jest przewymiarowany dla profilu poniżej, a różnica między profilami dotyczy tego, co konstrukcja musi robić w bezruchu, a nie tego, jak daleko ma lecieć.
Bliska inspekcja mostów i elewacji
Bliska inspekcja elewacji albo mostu oznacza utrzymywanie pozycji kilka metrów od dużej powierzchni w powietrzu, które sama ta powierzchnia zaburza. Konstrukcja jest zwykle mała, kamera znajduje się blisko obiektu, a tolerancja pozycji jest ciasna, bo dryf o kilka centymetrów zmienia kadrowanie. Lekki silnik do UAV inspekcyjnego o dużej liczbie żłobków pasuje do tego profilu: T-Motor MN5008 KV340 silnik do UAV przy masie 135 g na szynie 6S daje czteroramiennej konstrukcji 4215 g odnotowanego ciągu na ramię do wydania na odporność na wiatr, a stojan 24N28P utrzymuje odpowiedź spokojną przy małych zmianach przepustnicy, jakie niesie ta praca.
Linie energetyczne i praca w oddaleniu od wież
Praca przy liniach i wieżach odsuwa konstrukcję dalej od powierzchni i dodaje czujnik o pewnej masie, często kamerę zoom na gimbalu. Tolerancja pozycji jest luźniejsza niż przy bliskim przelocie wzdłuż elewacji, ale konstrukcja jest cięższa, więc wymaganie ciągu na ramię rośnie, a szyna często przechodzi na 12S z powodu niższego prądu, jaki się z tym wiąże. T-Motor MN501-S KV240 silnik do UAV obejmuje ten profil w sześcioramiennej konstrukcji: 4660 g odnotowanego ciągu i okno 6-12S zostawiają miejsce na rozbudowę pakietu bez zmiany silnika, a 170 g na jednostkę utrzymuje masę na końcu ramienia w proporcji.
Przestrzeń zamknięta i lot wewnątrz
Inspekcja wewnątrz zbiornika, szybu albo kanału usuwa problem wiatru i zastępuje go ograniczeniem średnicy śmigła. Konstrukcja musi być dość mała, by wjechać do środka, co ogranicza śmigło, a to ogranicza, ile ciągu może wytworzyć dane KV. Ten profil premiuje lekki kraniec porównania silników do dronów inspekcyjnych oraz KV, które osiąga punkt zawisu przy małym śmigle: T-Motor U5 KV400 silnik do UAV przy 400 KV i masie 195 g to rekord w tej grupie, którego okno ogniw i KV najlepiej pasują do zwartej konstrukcji, która nie zazna otwartego, porywistego powietrza.
Obiekt liniowy i przegląd korytarza
Rurociąg, korytarz kolejowy albo przebieg drogi dodają odcinek przelotowy do tego, co poza tym jest pracą inspekcyjną. Konstrukcja leci między stanowiskami, a nie wisi w jednym miejscu, więc część budżetu misji przesuwa się z ciągu zawisu na wydajność przelotową, a kolumny rezystancji i prądu biegu jałowego stają się ważniejsze niż kolumna ciągu. Silnik do UAV inspekcyjnego wybrany dla tego profilu to zwykle najmniejszy rekord, który wciąż dźwiga zestaw czujników, z uzwojeniem dobranym pod niski prąd zawisu, a nie pod wysoki ciąg maksymalny. T-Motor U8 Lite L KV110 silnik do UAV wchodzi w ten obraz tylko tam, gdzie konstrukcja korytarzowa jest dość duża, by potrzebować 12S i wału 15 mm.
Typy konstrukcji, które używają tych silników
Cztery rekordy należą do jednej kategorii produktów i jednej grupy aplikacyjnej, ale służą kilku różnym rodzajom statków powietrznych, a silnik do UAV inspekcyjnego wybrany dla jednego z nich rzadko pasuje do innego. Rozpoznanie, jaki rodzaj jest projektowany, rozstrzyga wybór silnika do UAV inspekcyjnego szybciej niż porównywanie kolumn specyfikacji.
Platformy wielowirnikowe z gimbalem
To główny profil silnika BLDC do pracy w UAV inspekcyjnym i ten, któremu służą dwa rekordy 24N28P. Charakterystyczna konstrukcja to quadkopter albo heksakopter w zakresie od 2 kg do 8 kg, noszący stabilizowaną kamerę, latający powtarzalne wyloty nad tym samym obiektem i lądujący, by wymienić pakiety, a nie by przejść serwis. W tej konstrukcji punkt zawisu ledwie się przesuwa, więc uzwojenie wymiaruje się wobec jednej stałej wartości ciągu, a rekordy o niskiej rezystancji to te, które zostawiają najwięcej energii pakietu na czas lotu.
Hybrydowe i VTOL konstrukcje inspekcyjne
Tam, gdzie program inspekcyjny obejmuje obiekt liniowy, część konstrukcji dodaje odcinek lotu do przodu i staje się projektem hybrydowym albo VTOL. Silniki nośne w takich statkach widzą to samo obciążenie zawisem co wielowirnikowiec, ale tylko przez pionową część lotu, więc obraz termiczny jest łatwiejszy, a obraz ciągu niezmieniony. T-Motor MN501-S KV240 silnik do UAV pasuje naturalnie do tej roli na odnodze nośnej, ponieważ jego okno 6-12S odpowiada pakietom, jakie konstrukcja VTOL zwykle nosi, a jego stojan 24N28P odpowiada powtarzalnym cyklom pionowym.
Systemy inspekcyjne na uwięzi i w przestrzeniach zamkniętych
Platforma inspekcyjna na uwięzi wymienia czas lotu na kabel zasilający i stałą wysokość roboczą, co przesuwa wymaganie wobec silnika do UAV inspekcyjnego w stronę stałego ciągu, a od wydajności pakietu. Konstrukcja jest często zwarta, a misje są długie, więc istotny jest lekki kraniec grupy. T-Motor U5 KV400 silnik do UAV i T-Motor MN5008 KV340 silnik do UAV obejmują tę rolę przy 195 g i 135 g, a ponieważ uwięź usuwa karę masy akumulatora, lżejszy z tych dwóch staje się rekordem atrakcyjniejszym, a nie bardziej ograniczonym.
Lista kontrolna doboru
Trzy kontrole pokrywają większość obszaru silnika do UAV inspekcyjnego i najlepiej przeprowadzać je po kolei, bo każda zawęża pole dla następnej. Odnoszą się do każdego silnika BLDC do pracy w UAV inspekcyjnym, od krańca grupy o masie 135 g do krańca o masie 282 g. Pierwsze dwie to decyzje o konstrukcji, które można rozstrzygnąć, zanim otworzy się jakikolwiek rekord; trzecia domyka luki, które zostawia po sobie publikowane dane.
Ustal ciąg zawisu przed produktem
Zacznij od masy całkowitej konstrukcji, a nie od ładunku, podziel ją przez liczbę ramion, by otrzymać ciąg, jaki musi utrzymywać każdy silnik do UAV inspekcyjnego, a potem dodaj zapas, jakiego potrzebuje misja. Zapas ma w tej klasie pracy dwie części: zapas sterowania, który utrzymuje konstrukcję w kadrze kamery w porywistym powietrzu obok obiektu, oraz rezerwę potrzebną, gdy jeden silnik zostanie utracony. Jedno i drugie to decyzje o konstrukcji i obie trzeba podjąć, zanim grupa zostanie zawężona.
Ustal szynę, śmigło i mocowanie
Szynę i śmigło dobiera się razem, bo KV wiąże je ze sobą. Rekord 12S chce dużego, wolnego śmigła i niskiego KV; rekord 6S chce mniejszej średnicy i wyższego KV. Gdy para jest ustalona, pozostałe rekordy filtruje się według tego, co ramię może fizycznie przyjąć: rozstaw mocowania, średnicę wału, gabaryty i długość przewodu. Odstęp między wałem 5 mm a wałem 15 mm to inna klasa końca ramienia i to zwykle ta kolumna usuwa kandydata, który wyglądał atrakcyjnie pod względem ciągu.
Domknij wartości, które rekord zostawia otwarte
Żaden z czterech rekordów nie publikuje wartości ciągu znamionowanej dla zawisu i tylko część podaje prąd ciągły. Tam, gdzie brakuje liczby, miejscem, by ją domknąć, są własne tabele ciągu producenta, a tam, gdzie pozostaje ona otwarta, lukę należy zapisać jako pozycję otwartą w budżecie napędu, a nie wypełnić założeniem. Budżet zbudowany na maksimum ze stanowiska badawczego czytanym jako wartość zawisu będzie wyglądał komfortowo i nie przetrwa porywistego dnia obok mostu.
- Zsumuj masę całkowitą wraz z silnikami i pakietem, a następnie podziel ją przez liczbę ramion, aby otrzymać ciąg, jaki każde ramię musi utrzymywać w zawisie.
- Dodaj zapas sterowania, jakiego wymaga środowisko pracy, oraz rezerwę, jakiej wymagałaby utrata silnika, aby otrzymać ciąg na ramię, który silnik musi pokryć.
- Wybierz najmniejszy rekord, którego publikowany ciąg maksymalny pokrywa tę wartość, aby zaoszczędzoną masę można było przeznaczyć na pojemność pakietu.
- Ustal szynę na podstawie decyzji o pakiecie, a potem sprawdź, czy wybrane KV i śmigło osiągają zawis przy sensownym otwarciu przepustnicy na tej szynie.
- Pomnóż rezystancję uzwojenia przez kwadrat oczekiwanego prądu zawisu, aby oszacować ciągłe straty w miedzi przed zatwierdzeniem projektu termicznego.
- Sprawdź prąd zawisu wobec publikowanej wartości ciągłej, jeśli taka istnieje, i odnotuj, gdzie rekord zostawia tę wartość otwartą.
- Zweryfikuj średnicę wału, rozstaw mocowania, gabaryty i długość przewodu wobec ramienia i położenia regulatora prędkości.
- Potwierdź, że średnica śmigła wynikająca z KV i szyny mieści się w konstrukcji oraz że regulator prędkości jest znamionowany na publikowany prąd szczytowy.
Najczęściej zadawane pytania
PIle ciągu potrzebuje silnik do UAV inspekcyjnego?
Zacznij od masy całkowitej podzielonej przez liczbę ramion, a potem dodaj zapas sterowania, jakiego wymaga środowisko pracy. W typowej konstrukcji inspekcyjnej o masie 4 kg na czterech ramionach stosunek ciągu do masy 2:1 wymaga od każdego silnika do UAV inspekcyjnego 2000 g, co z zapasem pokrywa każdy rekord w tej grupie poza dwoma najlżejszymi. Liczbą, która faktycznie ogranicza wybór, jest ciąg utrzymywany przy częściowym otwarciu przepustnicy, a nie odnotowane maksimum.
PJakiego KV powinien używać silnik do drona inspekcyjnego?
Na tyle niskiego, by śmigło osiągało zawis przy sensownym otwarciu przepustnicy na szynie, jaką nosi konstrukcja. Cztery rekordy obejmują tu od 110 do 400 KV, a rozrzut podąża za liczbą ogniw, a nie za preferencją: rekord 400 KV obejmuje 3-8S, rekord 340 KV jest ustalony na 6S, rekord 240 KV obejmuje 6-12S, a rekord 110 KV jest ustalony na 12S. KV to dopasowanie między śmigłem a szyną, więc nie można go wybrać samodzielnie.
PDlaczego utrzymanie pozycji ma większe znaczenie niż prędkość maksymalna w silniku do UAV inspekcyjnego?
Ponieważ zdjęcia powstają, gdy statek powietrzny stoi w miejscu. Dryf o kilka centymetrów zmienia kadrowanie, więc kontroler lotu wysyła drobne, częste korekty, a silnik musi na nie odpowiadać bez opóźnienia i bez skoku w odpowiedzi. Liczba żłobków i biegunów stojana odgrywa tu pewną rolę: rekordy 24N28P i 36N42P w tej grupie rozkładają wytwarzanie momentu na więcej pozycji wirnika niż rekord 12N14P, co obniża udział zapadkowania przy niskim otwarciu przepustnicy.
PJak masa silnika wpływa na konstrukcję inspekcyjną?
Jest stałym odliczeniem od budżetu, który poza tym wydaje się na akumulator. Cztery rekordy obejmują tu od 135 g do 282 g wraz z przewodem, co daje rozrzut 147 g na silnik i 588 g na czteroramiennej konstrukcji. Ponieważ cięższy silnik do drona inspekcyjnego potrzebuje też więcej ciągu, by utrzymać konstrukcję, co pobiera więcej prądu i wymaga większego pakietu, kara masowa kumuluje się, a nie pozostaje stała.
PJakie napięcie szyny odpowiada silnikowi do drona inspekcyjnego?
Takie, jakie pakiet potrafi dostarczyć przy prądzie zawisu, jakiego potrzebują silniki, i akceptowalnych stratach w miedzi. Podniesienie liczby ogniw obniża prąd przy danej mocy, co zmniejsza straty na okablowaniu i w uzwojeniu, i dlatego największy rekord w tej grupie pracuje na stałej szynie 12S, podczas gdy najlżejszy na 6S. Rekord o najszerszym oknie, przy 6-12S, jest użytecznym wyborem, gdy decyzja o pakiecie nie jest jeszcze ostateczna.
PCzy większy silnik do UAV inspekcyjnego jest zawsze lepszy?
Nie. Silnik przewymiarowany względem konstrukcji pracuje w słabym punkcie krzywej przepustnicy, a tam uzwojenie zachowuje się najmniej wydajnie i tam zapadkowanie jest najbardziej widoczne jako zakłócenie sterowania. Dodatkową masę nosi się też w każdym wylocie. Właściwym rozmiarem jest najmniejszy rekord, którego publikowany ciąg pokrywa wymaganie zawisu z zapasem, jakiego potrzebuje misja, co w lekkiej konstrukcji inspekcyjnej oznacza często rekord 135 g, a nie 282 g.
PCo oznacza wartość mocy dla 180 s w silniku do UAV inspekcyjnego?
To okno obciążenia, a nie znamionowanie ciągłe. Odnotowana moc, a tam gdzie jest publikowany, także prąd szczytowy danego rekordu w tej grupie są podane w oknie 180 s, które jest dość długie, by objąć wznoszenie, ale krótsze niż pełny wylot. W konstrukcji o obciążeniu zawisem liczbą, która ma większe znaczenie, jest prąd ciągły, a tam, gdzie rekord zostawia tę wartość otwartą, lukę należy nieść jako pozycję otwartą, a nie zamykać założeniem.
Zasoby oficjalne
Każdy silnik w tym porównaniu publikuje T-Motor, a własne strony produktowe producenta zawierają tabele ciągu, warunki testów i wskazówki dopasowania, które rekordy ToBMS podsumowują, a nie powtarzają. Tam, gdzie wartość w tym artykule oznaczono jako niepublikowaną w rekordzie, pierwszą stroną, na której jej szukać, jest strona producenta, a wskazówki dopasowania zamieszczone na każdej stronie są odnośnikiem dla średnicy śmigła wobec KV i szyny.
Co dalej
Aby przejść od czytania do listy kandydatów, trzy narzędzia działają po kolei: każdy silnik w tym porównaniu figuruje w kategorii Silniki do UAV, kandydatów można zawęzić według klasy ciągu, KV i liczby ogniw, a widok obok siebie pozwala trzymać otwartych kilka rekordów naraz, gdy zapadają decyzje o końcu ramienia. Strona aplikacyjna UAV inspekcyjne zbiera rekordy noszące to obciążenie.
Kilka istniejących przewodników rozciąga się stąd w bok. Przewodnik Silniki do UAV: dobór KV, ciągu i masy do płatowca przechodzi przez tę samą kategorię od strony konstrukcji i omawia rekordy, których ten artykuł nie obejmuje, natomiast Silniki BLDC do UAV o długim czasie lotu: wydajność, masa i napięcie szyny rozwija argument o wydajności dla konstrukcji latających godzinami. Silniki BLDC do UAV przemysłowego: cykl pracy, redundancja i ładunek obejmuje przypadek powtarzalnej misji i redundancji, a Silniki do dronów VTOL: równowaga między ciągiem w zawisie a wydajnością w przelocie zajmuje się konstrukcjami, które dodają odcinek lotu do przodu do pracy inspekcyjnej.
Dwa dalsze przewodniki są istotne tam, gdzie program inspekcyjny dzieli sprzęt z inną aplikacją. Silniki do dronów o dużym udźwigu: trzy opcje T-Motor od 2.85 kg do 101 kg ciągu obejmuje rekordy U i MN firmy T-Motor od 2.85 kg ciągu w górę, czyli zakres, w który wchodzi konstrukcja inspekcyjna, jeśli zestaw czujników rośnie w ładunek; Silniki BLDC do UAV rolniczego: KV, rozmiar stojana i moment przy przepustnicy obejmuje przypadek noszenia zbiornika, w którym punkt zawisu przesuwa się w trakcie lotu, czyli przeciwieństwo stałego obciążenia opisanego tutaj. Materiał premierowy producenta obejmujący serię Navigator jest dostępny jako Silniki T-Motor Navigator MN do UAV o dużym udźwigu: oficjalne wideo.
Wersja skrócona: najpierw ustal masę całkowitą i liczbę wirników, wyprowadź z nich ciąg, jaki każde ramię musi utrzymywać w zawisie, dodaj zapasy na wiatr i na utratę silnika, wybierz najmniejszy rekord, którego publikowany ciąg maksymalny pokrywa tę wartość, a dopiero potem ustal razem KV, szynę i śmigło. Każdy kolejny krok to kontrola decyzji już podjętej i to jest kolejność, która utrzymuje silnik do UAV inspekcyjnego dopasowany do misji, a nie do karty danych.