कॉगिंग टॉर्क वह छोटा-सा पर ज़िद्दी कॉगिंग स्टेप टॉर्क है जो कोई भी BLDC मोटर बिना करंट लगाए पैदा करती है — रोटर चुंबकों और स्टेटर दांतों के बीच वह चुंबकीय आकर्षण, जो बिना करंट लगी शाफ़्ट को कुछ खास कोणीय स्थितियों की ओर झुका देता है। तेज़ घूमती प्रोपेलर मोटर पर व्यवधान की आवृत्ति इतनी ऊँची चढ़ जाती है कि संचालित तंत्र उस पर लगभग प्रतिक्रिया नहीं करता। कैमरा जिम्बल, डायरेक्ट-ड्राइव रोबोट जोड़े अथवा कुछ अंश प्रति सेकंड पर रेंगने वाले पॉइंटिंग तंत्र पर यही व्यवधान सहज गति और दिखते हुए स्टेप के बीच का अंतर बन जाता है। यह मार्गदर्शिका बताती है कि कॉगिंग टॉर्क कहाँ से आता है, कौन-से डिज़ाइन निर्णय उसे दबाते हैं, और जब डेटाशीट मौन रहती है तो उसका मूल्यांकन कैसे किया जाता है।
संक्षिप्त उत्तर
कॉगिंग टॉर्क एक स्थिति-निर्भर व्यवधान टॉर्क है, जो स्लॉटयुक्त स्टेटर के सापेक्ष न्यूनतम-रिलक्टेंस स्थितियाँ खोजते रोटर चुंबकों से पैदा होता है। इसे करंट की ज़रूरत नहीं होती, यह प्रति चक्कर कई बार दोहराता है, और यह सबसे अधिक स्टैंडस्टिल के पास, धीमी सतत गति में तथा बार-बार होने वाले निम्न-गति उलटफेर में मायने रखता है — जहाँ रोटर का जड़त्व उसे समेट नहीं पाता। धीमे पैन-गति पर जो साफ़ झटका देने वाला जिम्बल अक्ष, या डिथर किए बिना सटीक कोण थाम न सकने वाला रोबोट जोड़ा, आमतौर पर नियंत्रक के दोष की नहीं बल्कि कॉगिंग स्टेप की तस्वीर दिखाता है।
दमन पहले एक मोटर-डिज़ाइन समस्या है, नियंत्रण समस्या बाद में: फ़्रैक्शनल-स्लॉट वाइंडिंग लेआउट, स्क्यू किए चुंबक या स्टेटर दांत, विशिष्ट आकार के चुंबक आर्क और स्लॉटलेस संरचनाएँ तंत्र पर स्रोत से ही प्रहार करती हैं, जबकि डायरेक्ट-ड्राइव डिज़ाइनों में अधिक पोल-संख्या कॉगिंग स्टेप व्यवधान को उच्च स्थानिक आवृत्ति पर सरका सकती है। जब किसी उत्पाद पृष्ठ पर कोई आँकड़ा छपा नहीं होता — और अधिकांश पर नहीं होता — तो पोल और स्लॉट का डेटा, हाथ का बैक-ड्राइव और निम्न-गति करंट रिपल परीक्षण ही आँकड़े के व्यावहारिक विकल्प हैं।
कॉगिंग टॉर्क क्या है
हर स्लॉटयुक्त ब्रशलेस मोटर पर यह प्रभाव किसी-न-किसी मात्रा में रहता है। कॉगिंग टॉर्क को समझने के लिए तीन बातें चाहिए: रोटर को पसंदीदा स्थितियाँ मिलती ही क्यों हैं, व्यवधान गति के साथ क्यों फीका पड़ता है, और उसे टॉर्क रिपल के उस व्यापक परिवार से भ्रमित क्यों नहीं किया जाना चाहिए जो केवल मोटर के संचालित होने पर दिखता है।
पसंदीदा चुंबकीय स्थितियाँ
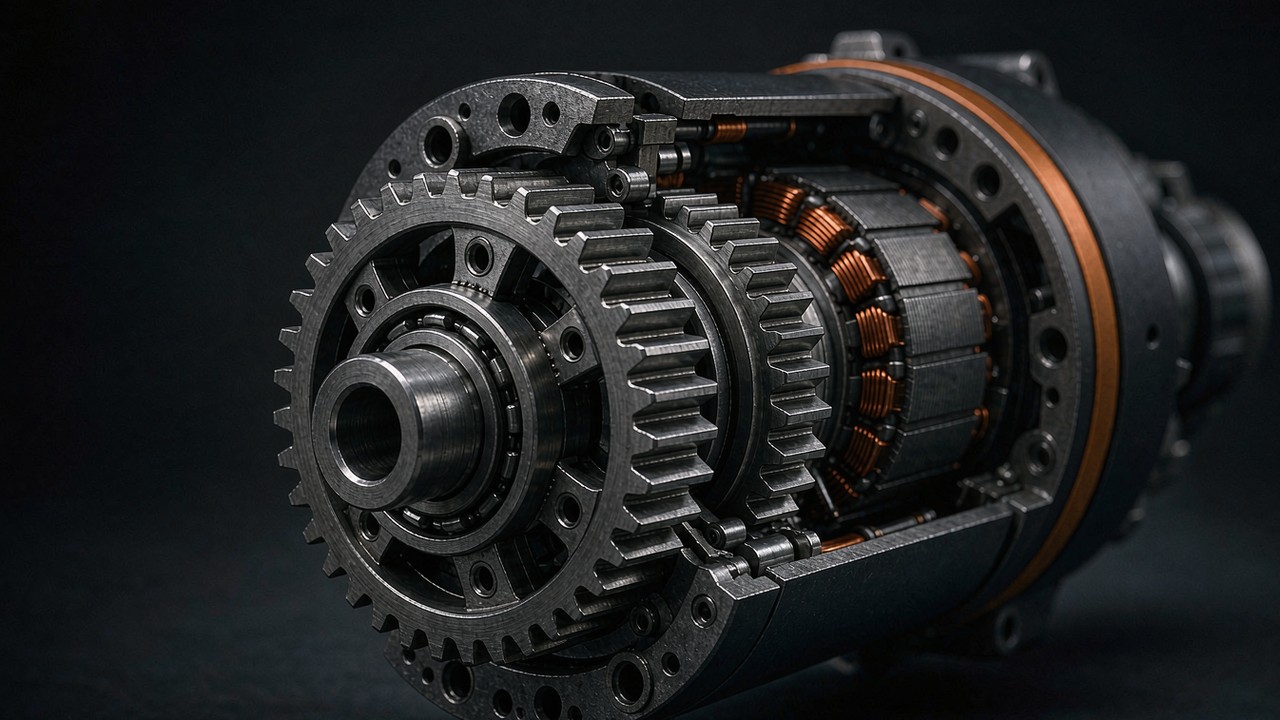
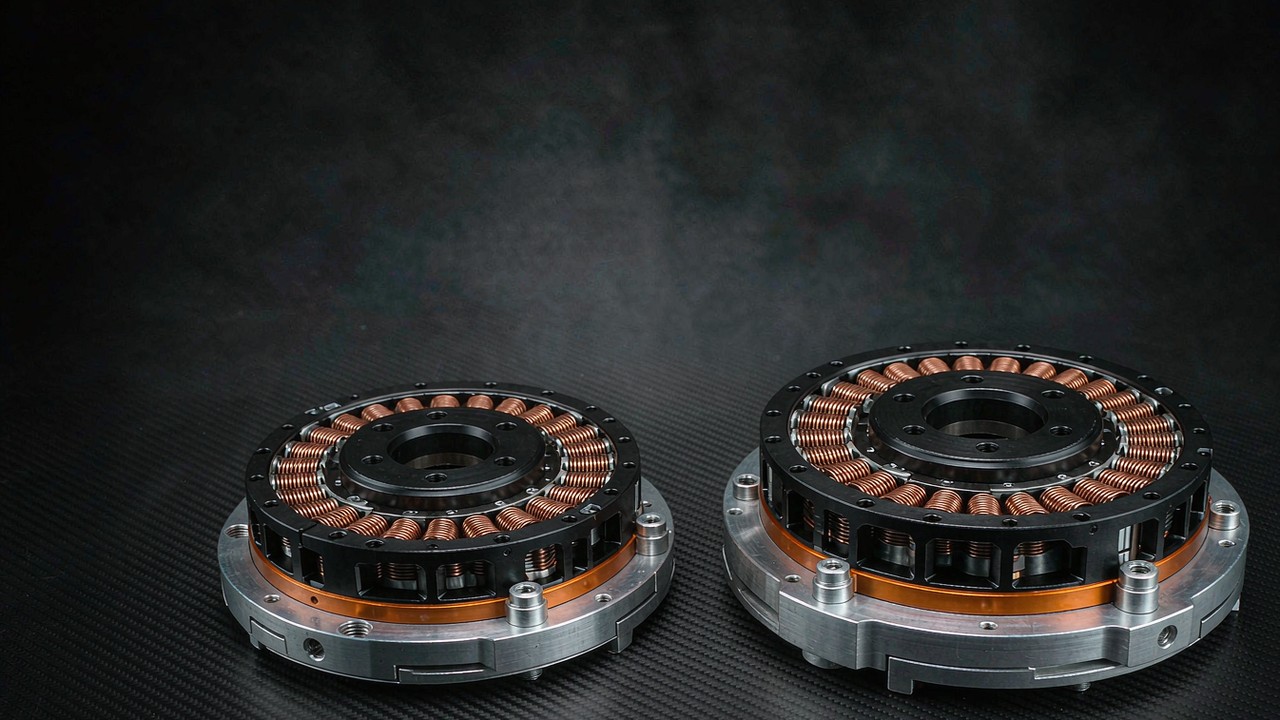
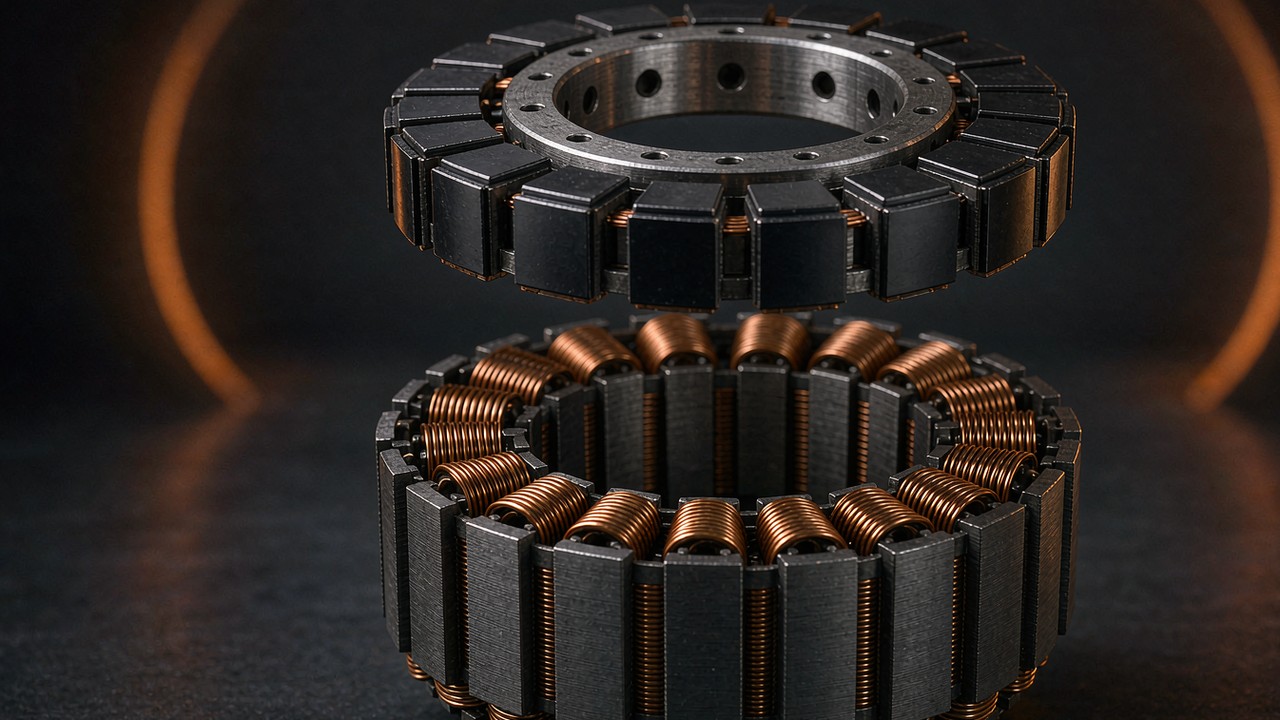
लोहे के स्टेटर कोर के बगल में बैठा स्थायी चुंबक रोटर चुंबकीय रूप से तटस्थ नहीं रहता। स्टेटर के दांत लोहे को अलग-अलग पैकेटों में समेटते हैं, और हर रोटर चुंबक उस कोणीय स्थिति की ओर खिंचता है जहाँ दांतों से गुज़रता उसका फ़्लक्स पथ न्यूनतम रिलक्टेंस देता हो। इन स्थितियों के बीच संचित चुंबकीय ऊर्जा कोण के साथ बदलती है, और कोण के सापेक्ष उस ऊर्जा का अवकलज एक टॉर्क है — यही कॉगिंग टॉर्क है। बिना करंट वाली स्लॉटयुक्त मोटर को हाथ से घुमाने पर शाफ़्ट पर महसूस होने वाले कॉगिंग स्टेप बिल्कुल यही ऊर्जा-परिदृश्य हाथ पर छूकर आता है।
प्रति यांत्रिक चक्कर कॉगिंग स्टेप की संख्या ज्यामिति तय करती है, वाइंडिंग या ड्राइव नहीं: यह स्लॉट संख्या और पोल संख्या का लघुत्तम समापवर्तक (LCM) होता है। 12 स्लॉट वाला स्टेटर 8-पोल रोटर के सामने प्रति चक्कर 24 पसंदीदा स्थितियाँ देता है, जबकि जिस संयोजन का लघुत्तम समापवर्तक बड़ा है वह बहुत अधिक, पर अलग-अलग रूप से कमज़ोर कॉगिंग स्टेप देता है। यही एक अंकगणितीय तथ्य आगे आने वाले अधिकांश डिज़ाइन-उपायों की व्याख्या करता है — और यह भी कि कॉगिंग स्टेप की समस्या प्रायः छद्म रूप में स्लॉट-पोल की ही समस्या होती है।
गति कॉगिंग स्टेप को क्यों छुपा देती है
रोटर जब हर पसंदीदा स्थिति पार करता है तो कॉगिंग टॉर्क चिह्न बदलता है: कॉगिंग स्टेप के एक ओर वह गति का विरोध करता है, दूसरी ओर मदद करता है, इसलिए पूरे चक्र में उसका शुद्ध कार्य शून्य होता है। लेकिन शुद्ध कार्य शून्य होने का अर्थ गति-व्यवधान शून्य नहीं। गति बढ़ने पर व्यवधान की आवृत्ति चढ़ती है, और रोटर तथा भार का जड़त्व एक यांत्रिक लो-पास फ़िल्टर की तरह काम करता है, इसलिए पैदा होने वाली गति-भिन्नता प्रायः उस स्तर से नीचे सिमट जाती है जहाँ अनुप्रयोग उसे पकड़ पाता है। प्रभाव स्वयं समाप्त नहीं होता: तंत्र बस उस पर प्रतिक्रिया करना बंद कर देता है, और वह प्रतिक्रिया कितनी गिरती है यह जड़त्व, कठोरता, अवमंदन और नियंत्रण बैंडविड्थ पर निर्भर करता है।
रेंगती गति पर यह फ़िल्टर गायब हो जाता है। कुछ अंश प्रति सेकंड घूमती शाफ़्ट हर कॉगिंग स्टेप के भीतर इतनी देर रहती है कि वह सीधे वेग रिपल, स्थिति-त्रुटि या ऐसे स्टेप के रूप में दिखने लगता है जिससे नियंत्रक जूझता है। यही कारण है कि 3000 rpm पर चलने वाली मोटर-श्रेणी 3 rpm पर संघर्ष कर सकती है, और यह भी कि निम्न-गति अनुप्रयोग प्रणोदन अनुप्रयोगों से भिन्न तरीके से मोटर-पृष्ठ पढ़ते हैं।
कॉगिंग टॉर्क बनाम टॉर्क रिपल
दोनों शब्द संबंधित हैं पर एक-दूसरे के विकल्प नहीं, और इन्हें मिलाने से ग़लत उपाय निकलते हैं। कॉगिंग स्टेप टॉर्क बिना करंट लगी मोटर में मौजूद रहता है; वह शुद्ध चुंबक-बनाम-लोहा प्रभाव है। टॉर्क रिपल उस व्यापक शब्द का नाम है जो संचालित मोटर में रोटर स्थिति के साथ आउटपुट टॉर्क की किसी भी भिन्नता को कहते हैं, और उसमें कई योगदानकर्ता जुड़ते हैं: कॉगिंग स्टेप घटक, बैक-EMF तरंगरूप और ड्राइव करंट तरंगरूप का बेमेल, ट्रैपेज़ॉइडल ड्राइवों में कम्युटेशन घटनाएँ, और करंट-लूप की अपूर्णताएँ।
इन शब्दों के भीतर अध्ययन की दो भिन्न वस्तुएँ बैठती हैं, और एक छोटी तालिका उन्हें अलग रखती है। चयन के लिए जो भेद मायने रखता है वह यह है कि ड्राइव किन दोषों तक पहुँच सकता है और किन तक नहीं।
| विशेषता | कॉगिंग टॉर्क | टॉर्क रिपल |
|---|---|---|
| करंट के बिना मौजूद | हाँ — लोहे और चुंबकों का चुंबकीय गुण | सामान्यतः संचालित अवस्था में वर्णित |
| मुख्य स्रोत | रोटर चुंबक और स्टेटर स्लॉटिंग | कॉगिंग स्टेप घटक, बैक-EMF हार्मोनिक्स, करंट तरंगरूप, कम्युटेशन, नियंत्रण |
| क्या ड्राइव ट्यूनिंग इसे हटा सकती है | अंतर्निहित चुंबकीय स्रोत नहीं | कुछ घटक घटाए जा सकते हैं |
| प्रारूपिक मूल्यांकन | बिना करंट का टॉर्क-बनाम-कोण | संचालित टॉर्क या गति मापन |
व्यावहारिक भेद यह है कि ड्राइव टॉर्क रिपल के एक हिस्से पर प्रहार कर सकता है — साइनसॉइडल बैक-EMF मोटर को साइनसॉइडल FOC से चलाने पर कम्युटेशन-संबंधी घटक घट सकता है — जबकि कॉगिंग स्टेप घटक किसी भी ड्राइव से अपरिवर्तित गुज़र जाता है, क्योंकि वह करंट में नहीं, लोहे और चुंबकों में बसता है। CubeMars अपने जिम्बल मोटर पृष्ठों पर कारण-दिशा सीधे बताता है: कम कॉगिंग टॉर्क का परिणाम कम टॉर्क रिपल होता है। उल्टा सच नहीं है, इसीलिए केवल ड्राइव ट्यूनिंग से रिपल का पीछा करने पर मोटर हार्डवेयर द्वारा निर्धारित सीमा का फ़्लोर मिलता है।
जहाँ कॉगिंग टॉर्क चयन तय करता है
अधिकांश मोटर-चयनों को डिटेंट टॉर्क पर सोचने की ज़रूरत ही नहीं पड़ती। तीन अनुप्रयोग वर्ग इतने भाग्यशाली नहीं हैं, क्योंकि उनका परिचालन बिंदु ठीक वहीं बैठता है जहाँ कॉगिंग स्टेप सबसे बलवान होता है: निम्न गति पर, स्टैंडस्टिल के पास, या धीमे उलटफेर में।
कैमरा जिम्बल अक्ष
स्थिरीकृत कैमरा अक्ष अपना कार्यकाल गुरुत्व के विरुद्ध एक कोण थामे रखने और कुछ अंशों के विक्षोभ सुधारने में बिताता है। सुधार से लड़ने लायक डिटेंट टॉर्क फुटेज में एक छोटे आवधिक दोलन के रूप में दिखता है, जो धीमे पैन और लंबे लेंस वाले स्थिर शॉट में सबसे साफ़ दिखता है। यह वह अनुप्रयोग है जहाँ कम कॉगिंग टॉर्क छुपा बोनस नहीं बल्कि स्पष्ट विक्रय-बिंदु है, और श्रेणी-मार्गदर्शिका Gimbal मोटर: स्थिर कैमरा प्लेटफ़ॉर्म के लिए कम KV डायरेक्ट ड्राइव इस वर्ग को चयन शब्दों में समेटती है — कम KV वाइंडिंग, बड़े हॉलो शाफ़्ट, अक्ष में कहीं भी गियरिंग न होने वाला डायरेक्ट-ड्राइव।
भौतिकी उस पैटर्न की व्याख्या करती है जो वह मार्गदर्शिका देखती है: जिम्बल मोटरें उच्च पोल-संख्या और डायरेक्ट-ड्राइव आंशिक रूप से इसीलिए चुनती हैं क्योंकि गियरिंग समस्या को हल नहीं करके बदल देती है। आदर्श गियरयुक्त ट्रांसमिशन में मोटर-पक्षीय कॉगिंग टॉर्क आउटपुट पर रिडक्शन अनुपात से गुणा हो जाता है, जबकि कॉगिंग स्टेप घटनाओं के बीच का आउटपुट-कोण अंतर छोटा हो जाता है — वही कॉगिंग स्टेप आउटपुट के हिसाब से अधिक बार आता है। इसका कितना हिस्सा गति तक पहुँचता है, यह ट्रांसमिशन कठोरता, घर्षण, बैकलैश, अवमंदन और नियंत्रण प्रतिक्रिया पर निर्भर करता है। गियरबॉक्स इसलिए कॉगिंग स्टेप के संचरण और अनुभव का तरीका बदलता है; वह व्यवधान को साफ़ हटा नहीं देता, और न ही अक्ष को स्वतः बदतर बना देता है।
डायरेक्ट-ड्राइव रोबोट जोड़े
रोबोट जोड़ा इस व्यवधान को तीन जगह महसूस करता है: बल नियंत्रण में, जहाँ व्यवधान बाहरी संपर्क का भेस ले लेता है; बैक-ड्राइव क्षमता में, जहाँ ऑपरेटर या परिवेश को हर कॉगिंग स्टेप हाथ से पार करना पड़ता है; और स्थिति-धारण में, जहाँ सर्वो लूप आदेशित स्थिति पर नहीं, पसंदीदा चुंबकीय स्थिति के इर्द-गिर्द डिथर करता है। इस स्थापन-समस्या का रिज़ॉल्यूशन पक्ष — एनकोडर वास्तव में क्या देख सकता है — उसका विवरण रोबोट जोड़ पर एनकोडर रिज़ॉल्यूशन: बिट, बैकलैश और रिपीटेबिलिटी लेख में मिलता है; कॉगिंग स्टेप पक्ष तय करता है कि एनकोडर काउंट के बीच गति कितनी सहज है।
क्वाज़ी डायरेक्ट-ड्राइव एक्चुएटर छोटा अनुपात स्वीकार करके पारदर्शिता के साथ जीते हैं; गहरे-अनुपात वाले एक्चुएटर मोटर-पक्षीय व्यवधान को गुणन के नीचे दबा देते हैं, पर उसकी कीमत परिवर्तित जड़त्व और बैकलैश के रूप में चुकाते हैं। यह व्यापार-बंद अनुपात और प्रतिबिंबित जड़त्व: रोबोट जोड़ गियरबॉक्स का आकार-निर्धारण लेख में निकाला गया है, और उसके पीछे का निम्न-अनुपात दृष्टिकोण क्वाज़ी डायरेक्ट ड्राइव एक्चुएटर: 8:1 अनुपात से क्या मिलता है लेख में। जोड़ा इस स्पेक्ट्रम पर कहाँ बैठता है, यही तय करता है कि आउटपुट फ़्लैंज पर यह व्यवधान कितना मायने रखता है।
परिशुद्ध पॉइंटिंग और ट्रैकिंग
टेलीस्कोप माउंट, LiDAR स्कैनर, एंटीना ट्रैकर और पैन-टिल्ट पेलोड जिम्बल की अवस्था साझा करते हैं: धीमी, सहज, सतत गति, जहाँ आवधिक टॉर्क व्यवधान सीधे पॉइंटिंग जिटर के रूप में पढ़ा जाता है — धीमे स्वीप पर टॉर्क रिपल का दिखता सिरा। उपग्रह-पास का पीछा करता ट्रैकर या दृश्य स्वीप करता स्कैनर स्वीप आवृत्ति पर वेग रिपल सहन नहीं कर सकते, और कार्य गति पर कॉगिंग स्टेप व्यवधान की आवृत्ति ठीक उसी बैंड में बैठती है। इन तंत्रों में डेटाशीट प्रश्न का निपटारा प्रायः नहीं कर पाती, क्योंकि जो पंक्ति निपटारा करती वह आमतौर पर गायब रहती है — इसका विषय एक आगे के अनुभाग में है।
कॉगिंग टॉर्क घटाने वाले डिज़ाइन-उपाय
कॉगिंग टॉर्क में कमी का समाधान विद्युतचुंबकीय डिज़ाइन में होता है, और उपाय सुस्थापित हैं। इनमें से कोई भी मुफ़्त नहीं है: हर एक सहजता के बदले कुछ न कुछ देता है — टॉर्क घनत्व, निर्माण-क्षमता, लागत — इसीलिए प्रणोदन मोटर और जिम्बल मोटर दिखने में ही इतनी भिन्न बन जाती हैं।
स्लॉट-पोल संयोजन
पहला उपाय संयोजन स्वयं है, और वह आयाम नहीं, आवधिकता तय करता है। प्रति चक्कर कॉगिंग स्टेप की संख्या स्लॉट और पोल के लघुत्तम समापवर्तक का अनुसरण करती है, इसलिए बड़ा लघुत्तम समापवर्तक अधिक बार आने वाली कॉगिंग स्टेप घटनाएँ देता है; वह स्वतः कमज़ोर कॉगिंग स्टेप नहीं देता। आयाम विद्युतचुंबकीय ज्यामिति पर निर्भर करता है — स्लॉट ओपनिंग, चुंबक पोल-आर्क अनुपात, एयर-गैप वितरण और हार्मोनिक निरसन। फ़्रैक्शनल-स्लॉट वाइंडिंग, जो प्रति पोल प्रति फ़ेज़ अपूर्ण स्लॉट संख्या उपयोग करती है, विशिष्ट संयोजन के अनुसार स्थानिक हार्मोनिक सामग्री को ढालकर कॉगिंग टॉर्क घटा सकती है, और परिणाम अकेली वाइंडिंग श्रेणी का नहीं, संपूर्ण विद्युतचुंबकीय डिज़ाइन का गुण होता है।
आयाम-पक्ष संख्या जितना मायने रखता है, उतना ही गिनती भी। स्लॉट ओपनिंग चुंबक फ़्लक्स को निम्न-रिलक्टेंस पुल देती है, और सँकरी ओपनिंग या बंद-स्लॉट डिज़ाइन हर कॉगिंग स्टेप के पीछे की ऊर्जा-भिन्नता सिमटा देते हैं, जिससे उसका आयाम सीधे घटता है। इसकी कीमत वाइंडिंग कठिनाई और लीकेज है, इसलिए ओपनिंग की चौड़ाई वह समझौता है जो निर्माता एक बार करता है और खरीदार उत्तराधिकार में पाता है। स्लॉट-पोल चयन से कॉगिंग टॉर्क में कमी सामग्री पर कुछ नहीं खर्च करती; वह पूरी तरह ड्रॉइंग पर तय होती है।
स्क्यू और चुंबक शेपिंग
स्क्यू मशीन की अक्षीय लंबाई पर एक कोणीय ऑफ़सेट घुसाता है: स्टैक के एक सिरे की कॉगिंग स्टेप स्थितियाँ दूसरे सिरे की स्थितियों के बीच पड़ती हैं, और पैदा होने वाले कलांतर आंशिक निरसन से चुने हुए कॉगिंग टॉर्क हार्मोनिक घटा सकते हैं। स्टेप्ड स्क्यू — अक्षीय ऑफ़सेट खंडों में जुड़े चुंबक — आसान निर्माण के साथ मिलता-जुलता प्रभाव देता है। इष्टतम स्क्यू कोण स्लॉट-पोल संयोजन और लक्षित हार्मोनिक पर निर्भर करता है, और यह कमी डिज़ाइन द्वारा निर्धारित सीमा तक बैक-EMF रूप, टॉर्क स्थिरांक और निर्माण जटिलता से सौदा करती है।
चुंबक शेपिंग उसी हार्मोनिक सामग्री पर रोटर पक्ष से प्रहार करती है: आर्क प्रोफ़ाइल, पोल-आर्क अनुपात, एक्सेंट्रिक सतहें और कटे-छोंटे किनारे सब फ़्लक्स-घनत्व वितरण को इस तरह ढालते हैं कि स्लॉटिंग के साथ उसकी अंतःक्रिया कॉगिंग स्टेप आवृत्तियों पर कम ऊर्जा ढोए। ये उपाय डेटाशीट पर अदृश्य रहते हैं पर डिज़ाइन-मंशा के शब्दांकन में दिखते हैं — जो पृष्ठ सहज निम्न-गति गति के लिए अनुकूलित विद्युतचुंबकीय डिज़ाइन लिखता है, वह प्रायः इसी परिवार के कॉगिंग टॉर्क में कमी के काम की रिपोर्ट होता है।
स्लॉटलेस वाइंडिंग
कट्टर उपाय दांतों को पूरी तरह हटाना है। स्लॉटलेस वाइंडिंग एक चिकने एयर-गैप में बिना किसी अलग-अलग लोहे के पैकेट के बैठती है, इसलिए पसंदीदा स्थितियाँ नहीं बनतीं और कॉगिंग स्टेप के तंत्र की नींव ही गिर जाती है। स्लॉटलेस मोटरें बहुत कम कॉगिंग टॉर्क तक पहुँच सकती हैं क्योंकि वे मुख्य कॉगिंग स्टेप तंत्र के पीछे के अलग-अलग स्टेटर दांत हटा देती हैं, पर वे टॉर्क रिपल से स्वतः मुक्त नहीं होतीं: करंट तरंगरूप विकृति, बैक-EMF हार्मोनिक्स, नियंत्रण त्रुटियाँ और अन्य विद्युतचुंबकीय प्रभाव उसे पैदा कर सकते हैं। ये उपकरणों और चिकित्सा-उपकरणों में आम विकल्प हैं, जहाँ सहजता हर चीज़ से ऊपर आती है। कीमत टॉर्क घनत्व है: फ़्लक्स समेटने वाले दांतों के बिना स्लॉटलेस डिज़ाइन को उतना ही टॉर्क देने के लिए अधिक चुंबक सामग्री और अधिक ताँबा चाहिए, और वाइंडिंग को ठंडा करना कठिन होता है।
पूरी तरह स्लॉटयुक्त और पूरी तरह स्लॉटलेस के बीच समझौते बैठते हैं — बंद स्लॉट और चुंबकीय वेज, जो नीचे दांत रखते हुए एयर-गैप को चिकना मुँह दिखाते हैं। इन डिज़ाइनों में कॉगिंग टॉर्क में कमी समाप्ति नहीं, मात्रा का विषय है, जिसका निर्णय मामला-दर-मामला होता है।
सूचीबद्ध मॉडलों से पोल-युग्म साक्ष्य
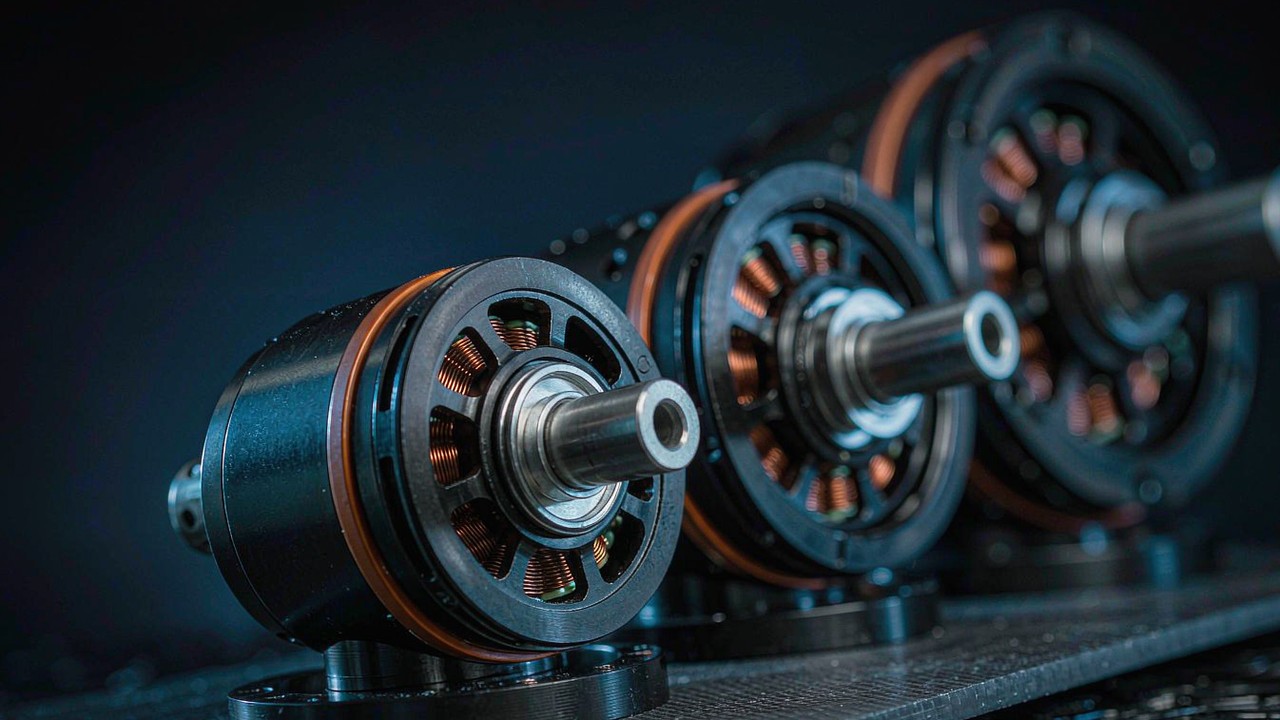
इस साइट पर सूचीबद्ध जिम्बल और फ़्रेमलेस परिवार अपने प्रकाशित विनिर्देशों में ये उपाय दिखाते हैं। CubeMars GL जिम्बल श्रृंखला में पोल-युग्म संख्या फ़्रेम आकार और पेलोड वर्ग के साथ चढ़ती है: 41 g वाली GL30 पर 7 पोल युग्म, 230 g वाली GL60 पर 14, और पेशेवर कैमरा द्रव्यमान ढोने वाली 698 g की GL100 पर 20। RI फ़्रेमलेस इनरनर श्रृंखला रोबोट-जोड़ पक्ष पर यही पैटर्न दोहराती है: RI50 पर 7 पोल युग्म, RI80 V2.0 पर 8, RI100 पर 14। दोनों परिवार अपने उत्पाद पृष्ठों पर कम-कॉगिंग डिज़ाइन मंशा बताते हैं, और दोनों उस शब्दांकन के साथ प्रणोदन आउटरनर की सामान्य 3 से 4 पोल-युग्म संख्या से कहीं ऊपर की पोल-संख्या रखते हैं।
उच्च पोल-युग्म संख्या, स्लॉट-पोल संयोजन पर निर्भर करते हुए, कॉगिंग टॉर्क की स्थानिक आवृत्ति बढ़ा सकती है। दी गई शाफ़्ट गति पर वह व्यवधान को उच्च आवृत्ति पर सरका देती है, जहाँ कुछ यांत्रिक तंत्र पैदा हुई गति रिपल को दूसरों से अधिक प्रभावी ढंग से क्षीण करते हैं — जड़त्व, कठोरता, अवमंदन और नियंत्रण बैंडविड्थ तय करते हैं कि कितना। पोल-युग्म संख्या अकेली निम्न कॉगिंग टॉर्क आयाम स्थापित नहीं करती; आयाम संपूर्ण विद्युतचुंबकीय डिज़ाइन का गुण है और मापन से सत्यापित होना चाहिए। प्रकाशित संख्याएँ तुलनीय संरचनात्मक सूचना के रूप में उपयोगी बनी रहती हैं — आँकड़ा न छपने पर पढ़ने को एक ठोस पंक्ति — मापन का विकल्प नहीं।
कॉगिंग टॉर्क: वह संख्या जो डेटाशीट पर प्रायः नहीं आती
इस मार्गदर्शिका में आगे तुलना किए गए सात मॉडलों की विनिर्देश तालिकाएँ खोलने पर एक पैटर्न उभरता है: छह मॉडल शब्दों में कम डिटेंट व्यवहार का दावा करते हैं और कोई कॉगिंग टॉर्क आँकड़ा नहीं छापते, जबकि सातवाँ, GL60 II, पहले-बाद की जोड़ी छापता है। रेटेड टॉर्क, पीक टॉर्क, प्रतिरोध, प्रेरकत्व, जड़त्व — हर पृष्ठ पर मौजूद। निम्न-गति सहजता तय करने वाला व्यवधान प्रायः केवल डिज़ाइन मंशा के रूप में वर्णित होता है।
निर्माता इसे खाली क्यों छोड़ते हैं
यह चूक संरचनात्मक है, संयोग से नहीं। डिटेंट आँकड़े के लिए एक परिभाषित परीक्षण-रिग चाहिए — निम्न-गति सतत-घूर्णन ड्राइव, मिलिन्यूटन-मीटर रिज़ॉल्यूशन वाला टॉर्क सेंसर, नियंत्रित तापमान — और कोई क्रॉस-वेंडर मानक उस रिग को बाँधता नहीं, इसलिए छपी हुई कोई भी संख्या ब्रांडों के बीच अतुलनीय और चुनौती देने में आसान होती। मान चुंबक सहिष्णुताओं और तापमान के साथ बिखरता भी है, जो अकेली छपी संख्या को देयता बना देता है: बैच की सबसे खराब इकाई वही होती है जिसे ग्राहक मापता है।
विपणन अंकगणित भी उसी दिशा में धकेलता है। प्रकाशित आँकड़े रेटेड टॉर्क के मुक़ाबले छोटे हैं — जो GL60 II पृष्ठ उन्हें बताता है वह 0.024 Nm से लगभग 0.015 Nm तक गिरता हुआ, पृष्ठ के अनुसार 37.5% की कमी, 0.6 Nm की रेटेड मोटर पर — और बड़ी संख्या के बगल में छोटी संख्या ग़लत पढ़ने का न्योता देती है। कम या अल्ट्रा-कम जैसे शब्द अनुवाद और तुलना से बच जाते हैं; अकेला आँकड़ा दोनों से बच नहीं पाता। परिणाम एक विनिर्देश-संस्कृति है जिसमें सबसे महत्वपूर्ण निम्न-गति पंक्ति डिटेंट पंक्ति है, और वही प्रायः खाली छूटती है।
डायनामोमीटर के बिना बेंच अनुमान
छपे आँकड़े का अभाव बेंच को खाली हाथ नहीं छोड़ता। तीन जाँचों को मोटर, उसके ड्राइव और धैर्य के सिवाय कुछ नहीं चाहिए। पहली जाँच बैक-ड्राइव है: बिना करंट लगी शाफ़्ट को हाथ से या हल्की उँगली-लीवर से धीरे घुमाने पर कॉगिंग स्टेप महसूस किए जाते हैं। कमज़ोर कॉगिंग स्टेप वाली स्लॉटयुक्त मोटर महीन, समान दाने के साथ घूमती है; बलवान वाली स्थिति-दर-स्थिति क्लिक करती है। परीक्षण गुणात्मक पर तुरंत है, और दो उम्मीदवार मोटरों की तुलना मिनटों में कर देता है। यह छँटाई-परीक्षण है, मापन नहीं: बेयरिंग घर्षण, सील, रोटर संरेखण और जुड़ा कोई ट्रांसमिशन हाथ के एहसास को रंगते हैं, इसलिए मोटरों की तुलना समान विन्यास में की जाती है और जहाँ संभव हो, मोटर को गियरबॉक्स और भार से अलग रखा जाता है।
दूसरी जाँच ड्राइव को औज़ार बनाती है। मोटर को करंट नियंत्रण में स्थिर निम्न गति पर चलाने पर ऑसिलोस्कोप या ड्राइव टेलीमेट्री में फ़ेज़ करंट देखा जाता है: स्थिर गति और स्थिर भार पर करंट फ़्लैट होना चाहिए, और कॉगिंग स्टेप व्यवधान कॉगिंग स्टेप आवृत्ति पर आवधिक करंट रिपल के रूप में दिखता है, जब लूप उससे जूझता है। यहाँ करंट रिपल एक सिस्टम-स्तरीय निदान है, मात्रात्मक विकल्प नहीं: उसका रूप नियंत्रण बैंडविड्थ, PWM रणनीति, बैक-EMF तरंगरूप, सेंसर सटीकता और भार-व्यवधानों पर उतना ही निर्भर करता है जितना मोटर पर, इसलिए वह बताता है कि ड्राइव स्थिति-निर्भर व्यवधान पर कैसे प्रतिक्रिया करता है, कॉगिंग स्टेप कितना बड़ा है यह नहीं।
तीसरी जाँच अनुप्रयोग की गति-बैंड पर स्टेप परीक्षण है। धीमा स्थिर-वेग मूव या छोटा स्थिति-स्टेप आदेशित करके एनकोडर से वास्तविक वेग या स्थिति रिकॉर्ड की जाती है; वेग-त्रुटि का आवधिक घटक पूरी यांत्रिकी से गुज़रते कॉगिंग स्टेप की फ़िंगरप्रिंट है। यह परीक्षण अकेली मोटर नहीं, तंत्र को मापता है — व्यवधान जैसा यांत्रिकी वास्तव में पहुँचाती है — और चयन निर्णय के लिए इसी की कीमत है। तीनों जाँच जो सिद्ध कर सकती हैं उसमें भिन्न हैं, और इनका पदानुक्रम सीधा रखना उचित है।
| विधि | परिणाम | साक्ष्य स्तर |
|---|---|---|
| बिना करंट का बैक-ड्राइव | कॉगिंग स्टेप का एहसास और स्वभाव | गुणात्मक छँटाई |
| निम्न-गति करंट रिपल | आवधिक व्यवधान पर ड्राइव की प्रतिक्रिया | अप्रत्यक्ष निदान |
| एनकोडर वेग या स्थिति परीक्षण | भार तले तंत्र की वास्तविक गति | सिस्टम-स्तरीय सत्यापन |
| टॉर्क ट्रांसड्यूसर, बिना करंट धीमा घूर्णन | टॉर्क-बनाम-कोण तरंगरूप और आयाम | प्रत्यक्ष मापन |
आख़िरी पंक्ति वही है जो वास्तविक आँकड़ा देती है, और उसे डायनामोमीटर नहीं चाहिए — केवल एक टॉर्क सेंसर, धीमा घूर्णन और पूरी तरह बिना करंट की मोटर।
निर्माता से क्या पूछा जाए
जब निर्णय महँगा हो, तो खाली पंक्ति प्रश्न-सूची बन जाती है। मापा गया पीक और पीक-टू-पीक कॉगिंग टॉर्क, उन आँकड़ों के पीछे का टॉर्क-बनाम-कोण तरंगरूप, परीक्षण के दौरान मोटर पूरी तरह बिना करंट की थी या नहीं, तापमान, कोण रिज़ॉल्यूशन और परीक्षण विधि — और यह कि संख्याएँ अकेले नमूने की हैं या बैच सांख्यिकी की — सब पूछा जाता है। जिस निर्माता ने कॉगिंग टॉर्क में कमी का काम किया है वह प्रायः सबका उत्तर दे पाता है; विधि पर मौन स्वयं एक उत्तर है, और भिन्न वेंडरों के आँकड़े तभी तुलनीय हैं जब परिस्थितियाँ मेल खाती हों। इस साइट पर रखे मॉडलों के लिए निर्माता पृष्ठ और उनका डाउनलोड-योग्य दस्तावेज़ प्रारंभिक बिंदु है, और ToBMS उत्पाद पृष्ठ प्रकाशित पंक्तियों — पोल युग्म, टॉर्क, द्रव्यमान — को साथ-साथ तुलनीय रखते हैं।
प्रकाशित डेटाशीट मान के बिना कॉगिंग टॉर्क का मूल्यांकन कैसे हो
- पृष्ठ पर प्रकाशित स्लॉट-पोल संयोजन और कोई भी विद्युतचुंबकीय डिज़ाइन सूचना पढ़ी जाती है।
- उम्मीदवारों के बीच गुणात्मक छँटाई के रूप में बिना करंट का बैक-ड्राइव चलाया जाता है।
- वास्तविक तरंगरूप चाहिए हो तो धीरे घूमती, बिना करंट की शाफ़्ट पर टॉर्क ट्रांसड्यूसर लगाया जाता है।
- संपूर्ण तंत्र का निर्णय लेने के लिए समान परिचालन परिस्थितियों में निम्न-गति स्थिति या वेग रिपल की तुलना की जाती है।
कथित कम-कॉगिंग डिज़ाइन वाले सूचीबद्ध मॉडल
नीचे के सात मॉडल उन दो वर्गों में फैले हैं जहाँ निम्न-गति सहजता ही डिज़ाइन लक्ष्य है: डायरेक्ट-ड्राइव जिम्बल मोटरें और रोबोट जोड़ों के लिए फ़्रेमलेस इनरनर। सभी पंक्तियाँ प्रत्येक निर्माता उत्पाद पृष्ठ पर जैसी प्रकाशित हैं वैसी ही हैं और नवंबर 2026 में उन पृष्ठों से पुनः जाँची गई हैं; कथित-मंशा कॉलम वह शब्दांकन दर्ज करता है जो हर पृष्ठ रखता है, और डेटा-उपलब्धता कॉलम यह दर्ज करता है कि कोई संख्यात्मक आँकड़ा साथ है या नहीं। ये मॉडल कम-कॉगिंग मोटरों की रैंकिंग नहीं, प्रकाशित विनिर्देश पैटर्न के उदाहरण हैं, और यही ढाँचा अन्य निर्माताओं के उत्पादों पर लागू होता है। तालिका जान-बूझकर केवल उन पंक्तियों तक सीमित है जो हर पृष्ठ छापता है — टॉर्क, द्रव्यमान, पोल संख्या — ताकि तुलना ऑडिट-योग्य ज़मीन पर बनी रहे, अकेले गुणात्मक शब्दांकन पर नहीं।
| मॉडल | प्रकार | रेटेड टॉर्क (Nm) | पीक टॉर्क (Nm) | पोल युग्म | वजन (g) | कथित डिज़ाइन मंशा | संख्यात्मक कॉगिंग टॉर्क डेटा |
|---|---|---|---|---|---|---|---|
| GL30 KV290 | जिम्बल | 0.08 | 0.28 | 7 | 41 | कम कॉगिंग कथित | प्रकाशित नहीं |
| GL60 KV25 | जिम्बल | 0.6 | 1.75 | 14 | 230 | कम कॉगिंग कथित | प्रकाशित नहीं |
| GL60 II KV28 | एकीकृत ड्राइवर वाली जिम्बल मोटर | 0.6 | 1.5 | 28 | 276 | अल्ट्रा-कम कॉगिंग कथित | प्रकाशित: 0.024 से 0.015 Nm |
| GL100 KV10 | जिम्बल | 3 | 7.7 | 20 | 698 | कम कॉगिंग कथित | प्रकाशित नहीं |
| RI50 KV100 | फ़्रेमलेस इनरनर | 0.58 | 1.67 | 7 | 180.8 | और कम कॉगिंग कथित | प्रकाशित नहीं |
| RI80 V2.0 KV75 | फ़्रेमलेस इनरनर | 1.45 | 4.1 | 8 | 411 | और कम कॉगिंग कथित | प्रकाशित नहीं |
| RI100 KV105 | फ़्रेमलेस इनरनर | 1.76 | 4.95 | 14 | 500 | अल्ट्रा-कम कॉगिंग कथित | प्रकाशित नहीं |
पंक्तियाँ हर CubeMars उत्पाद पृष्ठ पर जैसी प्रकाशित हैं वैसी, नवंबर 2026 में पुनः जाँची गईं। केवल GL60 II पृष्ठ संख्यात्मक आँकड़ा छापता है — 0.024 Nm घटाकर लगभग 0.015 Nm, पृष्ठ पर 37.5% कमी के रूप में वर्णित — और वह पंक्ति 24 V संस्करण पर लागू होती है। पोल-युग्म कॉलम और कथित-मंशा कॉलम क्रमशः संरचनात्मक और गुणात्मक सूचना हैं, मापन नहीं; GL II उप-परिवार एकीकृत ड्राइवर बोर्ड और भिन्न वाइंडिंग लेआउट रखता है, इसलिए उसकी पोल संख्या आसपास की GL पंक्तियों से मेल नहीं खाती।
GL जिम्बल पंक्तियाँ
जिम्बल पंक्तियाँ कैमरा अक्ष की पेलोड-सीढ़ी चढ़ती हैं। CubeMars GL30 KV290 gimbal मोटर 41 g द्रव्यमान रखती है और कॉम्पैक्ट स्टेबलाइज़रों में फिटती है; CubeMars GL60 KV25 gimbal मोटर 14 पोल युग्मों पर 0.6 Nm लगातार थामती है, मध्यम आकार के कैमरों के लिए; CubeMars GL60 II KV28 gimbal मोटर CAN और PWM इंटरफ़ेस वाला एकीकृत ड्राइवर बोर्ड जोड़ती है, और इस समूह में वही एक पृष्ठ है जो मापी हुई जोड़ी प्रकाशित करता है — 0.024 Nm घटाकर लगभग 0.015 Nm; CubeMars GL100 KV10 gimbal मोटर पेशेवर पेलोड के लिए 20 पोल युग्मों पर 3 Nm रेटेड टॉर्क तक पहुँचती है। ये सभी डायरेक्ट ड्राइव हैं, रोटर और कैमरा द्रव्यमान के बीच कोई गियरबॉक्स नहीं। इन मॉडलों में बढ़ती पोल-युग्म संख्या दिखाती है कि विद्युतचुंबकीय विन्यास पेलोड वर्ग के साथ कैसे बदलते हैं, पर पोल-युग्म संख्या अकेली यह स्थापित नहीं कर सकती कि किस मॉडल का कॉगिंग स्टेप कम है, और तुलनीय मापन मौजूद होने तक कम-कॉगिंग कथन गुणात्मक डिज़ाइन दावे ही रहते हैं।
RI फ़्रेमलेस तिकड़ी
फ़्रेमलेस इनरनर कैमरा नहीं, जोड़ों के लिए बने हैं। CubeMars RI50 KV100 फ्रेमलेस inrunner टॉर्क मोटर 180.8 g द्रव्यमान के साथ कॉम्पैक्ट जोड़ों के लिए उपयुक्त है; CubeMars RI80 V2.0 KV75 फ्रेमलेस inrunner टॉर्क मोटर मध्य दायरे को 1.45 Nm रेटेड टॉर्क के साथ कवर करती है; CubeMars RI100 KV105 फ्रेमलेस inrunner टॉर्क मोटर 14 पोल युग्मों से 4.95 Nm पीक टॉर्क देती है, और उसका पृष्ठ कम गति पर भी अल्ट्रा-कम डिटेंट व्यवहार और तेज़ प्रतिक्रिया बताता है। फ़्रेमलेस किट जोड़-संरचना में ही जुड़ जाते हैं — स्टेटर और रोटर हाउसिंग में बोल्ट होते हैं — और वर्ग-चयन तर्क फ्रेमलेस टॉर्क मोटर: रोबोट जोड़ों के लिए stator और rotor किट का चयन लेख में कवर किया गया है।
ऊपर का आधिकारिक वीडियो इनरनर और आउटरनर फ़्रेमलेस संरचना को सीधे समझाता है — स्टेटर दांत, रोटर चुंबक और वाइंडिंग लेआउट, जो तय करते हैं कि कोई डिज़ाइन कितना कॉगिंग टॉर्क पैदा करता है — और दोनों वास्तुकलाओं को असली हार्डवेयर पर साथ-साथ दिखाता है।
सहज निम्न-गति गति के लिए चयन: एक जाँच-सूची
तंत्र और साक्ष्य मिलकर क्रिया-क्रम बनाते हैं। जब अनुप्रयोग निम्न गति पर जीता हो तो सूची ऊपर से नीचे चलाई जाती है; तभी छोड़ी जाती है जब परिचालन बिंदु उस अवस्था से बाहर जाता ही नहीं जहाँ कॉगिंग स्टेप छन जाता है।
चरण एक: गति-बैंड की परिभाषा
किसी उत्पाद पृष्ठ को खोलने से पहले सबसे धीमी उपयोगी गति और धारण-कर्तव्य लिख लिए जाते हैं। स्टैंडस्टिल के पास, धीमी सतत गति में और बार-बार निम्न-गति उलटफेर में मोटर का डिटेंट व्यवहार प्रथम-क्रम चयन मानदंड होता है — और कोई सार्वभौमिक rpm सीमा नहीं है, क्योंकि प्रभाव शाफ़्ट गति के साथ रोटर और भार जड़त्व, यांत्रिक कठोरता, अवमंदन, ट्रांसमिशन अनुपात और नियंत्रण बैंडविड्थ पर निर्भर करता है। उच्च गति पर व्यवधान की आवृत्ति यांत्रिक प्रतिक्रिया बैंड से निकल जाती है और दूसरी पंक्तियाँ अधिक मायने रखती हैं। जो अक्ष रेंगता भी है और घूमती भी, उसका आकार रेंगने वाले केस से निकलता है, क्योंकि तेज़ केस अपना काम खुद संभाल लेता है।
चरण दो: पोल संख्या और लेआउट पढ़ना
छपे आँकड़े के अभाव में संरचनात्मक पंक्तियाँ संकेत ढोती हैं। अधिक पोल युग्म, फ़्रैक्शनल-स्लॉट वाइंडिंग, स्क्यू किए चुंबक या दांत, और कोई भी उल्लिखित कम-कॉगिंग मंशा — यही सहजता पर खर्चे गए डिज़ाइन-प्रयास के चिह्न हैं; ऊपर की तुलना तालिका दिखाती है कि ये पंक्तियाँ व्यवहार में कैसे पढ़ी जाती हैं। जहाँ पृष्ठ संरचना पर मौन है, वहाँ पिछले अनुभाग की निर्माता-प्रश्न सूची लागू होती है — और जिन कमी के दावों के पीछे संरचनात्मक पंक्तियाँ नहीं बैठतीं, वे उस संदेह के हक़दार हैं जो खाली परीक्षण-विधि से अपेक्षित होता है।
चरण तीन: बेंच परीक्षण का बजट
जो डेटाशीट छोड़ देती है उसे मापने की योजना बनाई जाती है। बैक-ड्राइव का एहसास, स्थिर-गति करंट रिपल और निम्न-गति वेग फ़िंगरप्रिंट — ड्राइव और एनकोडर के साथ हर एक घंटे से कम लेता है, और तीनों मिलकर उस व्यवहार को कोष्ठक में बाँधते हैं जो छपी पंक्तियाँ नहीं दिखा सकतीं। बजट अनुमति दे तो दो उम्मीदवार मोटरों का नमूना लिया जाता है: तुलना दोनों निरपेक्ष पढ़ने से अधिक जानकारी देती है, क्योंकि परीक्षण स्वभाव से सापेक्ष हैं। रिग-अनुशासन पर एक टिप्पणी: दोनों उम्मीदवारों के लिए समान ड्राइव सेटिंग, समान गति और समान भार-अवस्था रखी जानी चाहिए, क्योंकि करंट रिपल आयाम मोटर जितना ही लूप गेन और गति पर निर्भर करता है। एक ही रिग पर अनुशासित आमने-सामने तुलना दो भिन्न सेटअप पर दो सतर्क मापनों से अधिक वायदा रखती है।
चरण चार: ड्राइव का मोटर से मेल
ड्राइव कॉगिंग स्टेप नहीं हटा सकता, पर वह तय करता है कि टॉर्क रिपल परिवार का कितना हिस्सा आउटपुट तक बचता है। साइनसॉइडल बैक-EMF मोटर के साथ साइनसॉइडल FOC कम्युटेशन-संबंधी घटक का बड़ा हिस्सा दबा सकता है; ट्रैपेज़ॉइडल ड्राइव उसके ऊपर अपनी रिपल जोड़ता है। चुंबकीय फ़्लोर — कॉगिंग स्टेप — दोनों हालतों में रहता है। उस जोड़ी का करंट और तापीय पक्ष सतत टॉर्क बनाम पीक टॉर्क: ड्यूटी साइकिल, तापीय सीमा और टॉर्क-गति वक्र लेख में कवर किया गया है। शाफ़्ट पर सहजता एक मोटर-गुण का ड्राइव-गुण से गुणनफल है, और जाँच-सूची तभी बंद होती है जब दोनों पक्ष चुन लिए गए हों।
मुख्य निष्कर्ष
- कॉगिंग टॉर्क बिना करंट का, स्थिति-निर्भर कॉगिंग स्टेप टॉर्क है जो चुंबक-दांत आकर्षण से आता है; इसे करंट नहीं चाहिए और यह प्रति चक्कर कई बार दोहराता है।
- रोटर और भार का जड़त्व गति पर व्यवधान को छान देता है, इसलिए डिटेंट चयन तभी तय करता है जब गति निम्न हो, स्टैंडस्टिल के पास हो, या उलटफेर धीमा हो।
- कॉगिंग टॉर्क टॉर्क रिपल का एक घटक है — वह घटक जिसे कोई ड्राइव ट्यूनिंग नहीं हटा सकती, क्योंकि वह करंट में नहीं, लोहे और चुंबकों में बसता है।
- फ़्रैक्शनल-स्लॉट लेआउट, स्क्यू, चुंबक शेपिंग और स्लॉटलेस वाइंडिंग सुस्थापित डिज़ाइन-उपाय हैं; स्लॉट-पोल चयन आवधिकता तय करता है, जबकि आयाम संपूर्ण विद्युतचुंबकीय डिज़ाइन का गुण है।
- अधिकांश डेटाशीट आँकड़ा नहीं छापतीं, इसलिए कॉगिंग टॉर्क में कमी का निर्णय पोल-युग्म संख्याओं, कथित डिज़ाइन मंशा, हाथ के बैक-ड्राइव और निम्न-गति करंट रिपल परीक्षण से होता है।
अक्सर पूछे जाने वाले प्रश्न
Qब्रशलेस मोटर में कॉगिंग टॉर्क का कारण क्या है?
स्लॉटयुक्त स्टेटर के अलग-अलग लोहे के दांतों और रोटर के स्थायी चुंबकों के बीच आकर्षण। हर चुंबक न्यूनतम चुंबकीय रिलक्टेंस की कोणीय स्थिति की ओर खिंचता है, और कोण के साथ संचित चुंबकीय ऊर्जा का बदलाव एक ऐसे टॉर्क के रूप में दिखता है जो घूर्णन को एक ओर रोकता और दूसरी ओर धकेलता है। इसीलिए इस प्रभाव को करंट नहीं चाहिए — वह बिना करंट लगी शाफ़्ट पर भी मौजूद रहता है — और प्रति चक्कर उसकी कॉगिंग स्टेप संख्या स्लॉट और पोल संख्या के लघुत्तम समापवर्तक का अनुसरण करती है। दूसरे शब्दों में, डिटेंट टॉर्क रिपल परिवार का बिना करंट वाला सदस्य है।
Qक्या कॉगिंग टॉर्क और टॉर्क रिपल एक ही चीज़ हैं?
नहीं — कॉगिंग टॉर्क टॉर्क रिपल का एक घटक है, पर्याय नहीं। टॉर्क रिपल संचालित मोटर में स्थिति के साथ आउटपुट टॉर्क की कुल भिन्नता है, जिसमें डिटेंट प्रभाव, बैक-EMF और करंट तरंगरूप का बेमेल तथा कम्युटेशन घटनाएँ जुड़ती हैं। कॉगिंग स्टेप घटक बिना करंट के मौजूद रहता है और किसी भी ड्राइव ट्यूनिंग से बच निकलता है, जबकि बाकी घटक ड्राइव तकनीक से बदलते हैं — इसीलिए दोनों शब्द भिन्न उपायों तक ले जाते हैं।
Qक्या कॉगिंग टॉर्क उच्च गति पर मायने रखता है?
गति पर बहुत कम, पर इसलिए नहीं कि प्रभाव समाप्त हो जाता है। व्यवधान हर कॉगिंग स्टेप के पार चिह्न बदलता है और प्रति चक्र शुद्ध कार्य शून्य औसत देता है; गति बढ़ने पर उसकी आवृत्ति चढ़ती है और घूमता जड़त्व पैदा हुई गति रिपल को क्षीण करता है, हालाँकि कितना — यह तंत्र के जड़त्व, कठोरता, अवमंदन और नियंत्रण बैंडविड्थ पर निर्भर करता है। प्रभाव इसके बजाय स्टैंडस्टिल के पास, स्थिति-धारण में और धीमे उलटफेर में हावी रहता है — वे अवस्थाएँ जहाँ जिम्बल अक्ष, डायरेक्ट-ड्राइव रोबोट जोड़े और ट्रैकिंग तंत्र अपना कार्यकाल बिताते हैं।
Qडायनामोमीटर के बिना कॉगिंग टॉर्क कैसे मापा जा सकता है?
तीन बेंच-जाँचें उसे कोष्ठक में बाँधती हैं, और इनमें से कोई भी प्रत्यक्ष मापन का विकल्प नहीं है। बिना करंट लगी शाफ़्ट का हाथ से बैक-ड्राइव कॉगिंग स्टेप के दाने को गुणात्मक छँटाई के रूप में सामने लाता है। करंट नियंत्रण में स्थिर निम्न गति पर चलाना दिखाता है कि ड्राइव व्यवधान पर कैसे प्रतिक्रिया करता है, हालाँकि करंट रिपल लूप गेन, PWM और भार भी झलकाता है। धीमे स्थिर-वेग मूव के दौरान एनकोडर वेग रिकॉर्ड करना सिस्टम-स्तरीय गति रिपल दिखाता है। जब वास्तविक संख्या चाहिए, तो सीधा रास्ता धीरे घूमती, बिना करंट की शाफ़्ट पर टॉर्क ट्रांसड्यूसर है — डायनामोमीटर की ज़रूरत नहीं।
Qकौन-से डिज़ाइन निर्णय कॉगिंग टॉर्क घटाते हैं?
बड़े लघुत्तम समापवर्तक वाले स्लॉट-पोल संयोजन प्रति चक्कर कॉगिंग स्टेप घटनाओं की संख्या बढ़ाते हैं, हालाँकि आयाम अब भी स्लॉट ओपनिंग, पोल-आर्क अनुपात और हार्मोनिक सामग्री पर निर्भर करता है। स्क्यू स्टैक के साथ चुने हुए कॉगिंग स्टेप हार्मोनिक घटाता है, चुंबक आर्क शेपिंग और सँकरी स्लॉट ओपनिंग स्रोत पर ऊर्जा-भिन्नता सिमटाते हैं, और स्लॉटलेस वाइंडिंग दांतों को टॉर्क-घनत्व की कीमत पर पूरी तरह हटा देती है। इन उपायों से कॉगिंग टॉर्क में कमी डिज़ाइन-समय पर तय होती है, इसीलिए आँकड़ा न छपने पर उत्पाद पृष्ठ की संरचनात्मक पंक्तियाँ संकेत ढोती हैं।
Qअधिकांश डेटाशीटों में कॉगिंग टॉर्क क्यों नहीं होता?
क्योंकि उसे छापना उसका दावा करने से कठिन है। तुलनीय आँकड़े के लिए मिलिन्यूटन-मीटर रिज़ॉल्यूशन वाली परिभाषित निम्न-गति रिग चाहिए, कोई क्रॉस-वेंडर परीक्षण मानक विधि को बाँधता नहीं, और मान चुंबक सहिष्णुता तथा तापमान के साथ बिखरता है। संख्याएँ रेटेड टॉर्क के मुक़ाबले छोटी भी हैं और संदर्भ से बाहर ग़लत पढ़ने में आसान। निर्माता इसलिए डिज़ाइन मंशा शब्दों में बताते हैं — कम या अल्ट्रा-कम — और मापन खरीदार पर छोड़ देते हैं, और यही पोल संख्या और बेंच परीक्षणों को व्यावहारिक तुलना-उपकरण बनाता है।
निम्न-गति सहजता नियंत्रण लूप के हाथ में आने से बहुत पहले तय हो चुकी होती है: स्लॉट और पोल संख्याओं में, स्क्यू में, और इस बात में कि डेटाशीट की पंक्ति है भी या नहीं। संरचनात्मक पंक्तियाँ वह पढ़ने के लिए हैं जो विपणन शब्दांकन नहीं कह सकता, जो पृष्ठ खाली छोड़ता है उसे बेंच पर जाँचा जाता है, और जिम्बल, जोड़े अथवा ट्रैकर के लिए शॉर्टलिस्ट की गई कोई भी BLDC मोटर दो वर्गों में अलग हो जाएगी — जो स्थिर रहती हैं और जो केवल तेज़ घूमती हैं।