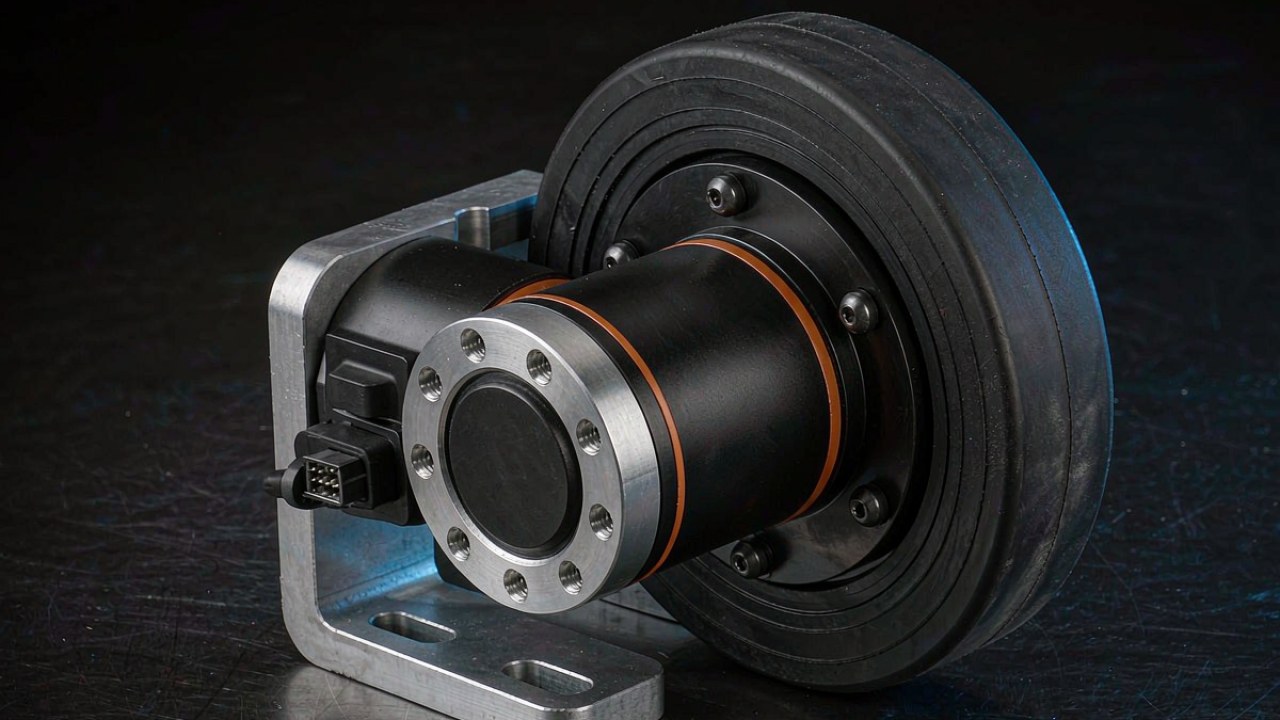
पहिया चलाने वाले AGV एक्चुएटर से वह काम माँगा जाता है जो जॉइंट एक्चुएटर कभी नहीं देखता: प्लेटफ़ॉर्म का द्रव्यमान पहिये, हब और बेयरिंग समूह से होकर गुज़रता है, तब जाकर टॉर्क उपयोगी गति बनता है। यह भार तब भी आता है जब ड्राइव चालू हो और तब भी जब प्लेटफ़ॉर्म खड़ा हो, इसीलिए पहियेदार प्लेटफ़ॉर्म पर उम्मीदवार छाँटने वाला मान टॉर्क नहीं, रेडियल भार है। यह लेख एक पहिये का भार निकालता है, उसे उन दो AKA रिकॉर्ड के सामने रखता है जो रेडियल रेटिंग प्रकाशित करते हैं, और व्यापक आर्किटेक्चर का प्रश्न व्हील रोबोट के लिए BLDC मोटर: ड्राइव लेआउट, ड्यूटी और गियरिंग को छोड़ देता है, जो भार के आँकड़ों की नहीं, ड्राइव लेआउट की तुलना करता है।
संक्षिप्त उत्तर
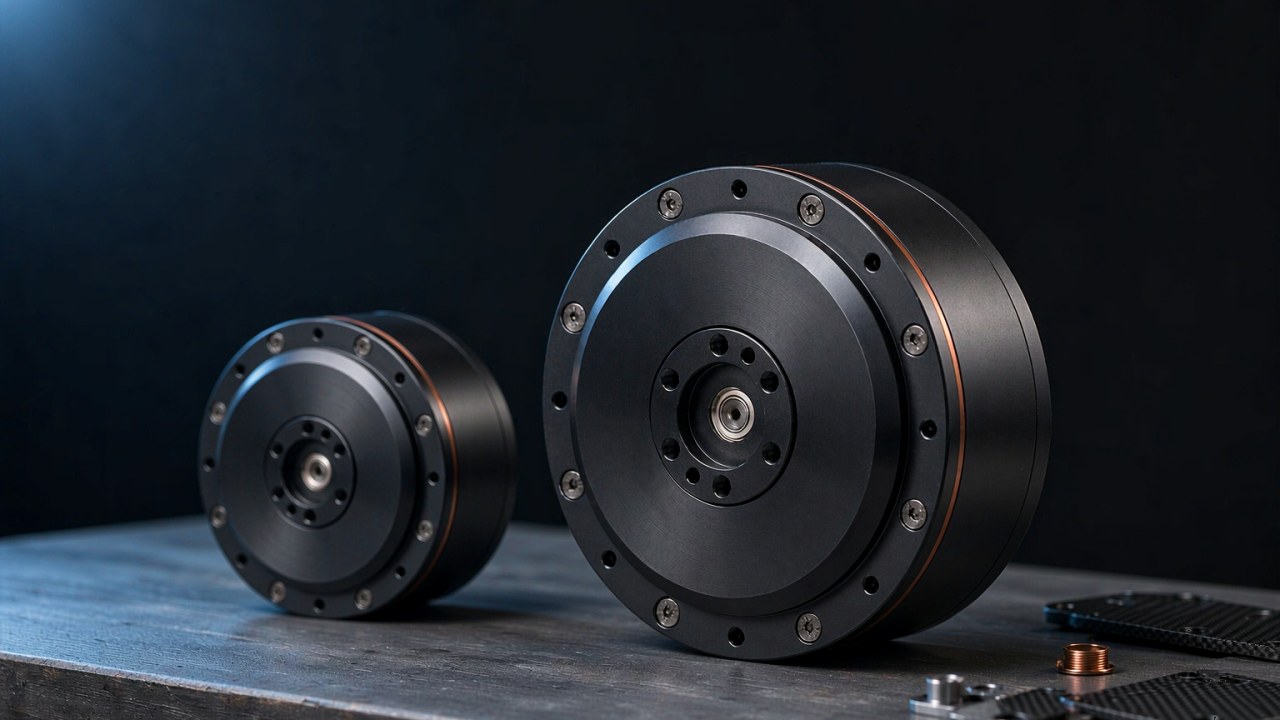
AGV एक्चुएटर पहले उस रेडियल भार पर चुना जाता है जो उसके पहिये को सहना होता है, फिर गति पर पुष्ट किया जाता है, और अंत में धारा पर उसका आकार तय होता है। ToBMS श्रेणी में गियरयुक्त दो रिकॉर्ड यह रेटिंग प्रकाशित करते हैं: CubeMars AKA60-6 KV80 पर 18 kg और CubeMars AKA10-9 KV60 पर 50 kg। चार समान रूप से भारित पहियों पर बाँटे गए 1.5 गतिक गुणक से भाग देने पर ये कुल द्रव्यमान के रूप में लगभग 48 kg और लगभग 133 kg के प्रारंभिक अनुमान देते हैं, जो दोनों को हल्के प्लेटफ़ॉर्म वर्ग में रखता है, उन टन-वर्ग वाहनों में नहीं जहाँ पहिये का भार बाहरी बेयरिंग व्यवस्था से सहना पड़ता है और ड्राइव केवल टॉर्क देता है।
रेडियल भार पहले: AGV एक्चुएटर की प्रारंभिक सूची कैसे बनती है
प्रकाशित रेडियल रेटिंग वह पहला आँकड़ा है जो उम्मीदवारों को बाहर करता है, क्योंकि वह ऐसी क्षमता बताती है जिसे न नियंत्रण में बदलाव बढ़ाता है और न कोई दूसरा गियर अनुपात। केवल टॉर्क पर चुनी गई ड्राइव कर्षण की आवश्यकता से मेल खा सकती है और फिर भी गलत पुर्ज़ा रह सकती है, क्योंकि पहिये से गुज़रने वाले भार के पथ को इससे कोई मतलब नहीं कि मोटर कितना टॉर्क बना सकती है। रेटिंग को टॉर्क स्तंभ से पहले पढ़ना ड्राइव चयन पत्रक का सामान्य क्रम उलट देता है, और पहियेदार प्लेटफ़ॉर्म पर यही उलटाव AGV एक्चुएटर की प्रारंभिक सूची को ईमानदार रखता है।
टॉर्क पढ़ने से पहले प्रकाशित रेटिंग क्या हटा देती है
रेडियल रेटिंग बताती है कि निर्माता के अपने परीक्षण आधार पर इकाई हब पर कितना भार स्वीकार करती है। यह एक अर्हता है, प्रदर्शन का आँकड़ा नहीं: यह कहती है कि इकाई किन स्थापनाओं को झेलने के लिए बनी है, यह नहीं कि प्लेटफ़ॉर्म कितनी तेज़ चलेगा। जो रिकॉर्ड ऐसा आँकड़ा प्रकाशित नहीं करते वे भार का प्रश्न खुला छोड़ देते हैं, और प्रारंभिक सूची के चरण पर खुला प्रश्न प्रोटोटाइप के चरण पर डिज़ाइन जोखिम बन जाता है। दोनों AKA रिकॉर्ड इसका उत्तर किलोग्राम में देते हैं, जो ऐसी इकाई है जिससे चेसिस का द्रव्यमान बजट सीधे मिलाया जा सकता है, और पहले दौर में AGV एक्चुएटर इसी आँकड़े के आधार पर खरीदा जाता है।
AGV एक्चुएटर और जॉइंट एक्चुएटर उम्मीदवारों की छँटाई अलग क्यों करते हैं
जॉइंट एक्चुएटर उस लिंक से आने वाला टॉर्क और बंकन आघूर्ण सहता है, और बेयरिंग व्यवस्था रोबोट बनाने वाला उसी आघूर्ण के इर्द-गिर्द बनाता है। पहियेदार प्लेटफ़ॉर्म पर ड्राइव भार पथ के भीतर बैठता है, उसके बगल में नहीं, और पहिया उसके आउटपुट फ्लैंज पर बोल्ट होता है। दोनों ड्यूटी एक ही उत्पाद श्रेणी से अलग-अलग प्रारंभिक सूचियाँ बनाती हैं: रोबोट जॉइंट का चयन सामान्यतः चरम टॉर्क और गियर अनुपात से शुरू होता है, जबकि AGV एक्चुएटर का चयन एक पहिये के भार से शुरू होकर उस मॉड्यूल तक पीछे जाता है जो उसे स्वीकार कर सके।
AGV व्हील रेडियल भार की गणना
AGV एक्चुएटर जो भार एक पहिये पर देखता है वह प्लेटफ़ॉर्म के द्रव्यमान को पहियों की संख्या से भाग देने पर मिलने वाला मान नहीं है, हालाँकि गणना इसी भाग से शुरू होती है। चार इनपुट आँकड़े को औसत से दूर ले जाते हैं, और हर एक वह निर्णय है जो चेसिस डिज़ाइन पहले ही ले चुका है, चाहे वह लिखा गया हो या नहीं: गुरुत्व केंद्र व्हीलबेस पर कहाँ है, प्लेटफ़ॉर्म कितनी ज़ोर से ब्रेक लगाता है, उसे कौन-सी ढलान सँभालनी है, और जब एक पहिया ज़मीन से उठ जाए तब क्या होता है। इस तरह निकला हर आँकड़ा ToBMS का अनुमान है, निर्माता का मान नहीं, क्योंकि AGV एक्चुएटर के लिए प्रकाशित रेटिंग और चेसिस के लिए गणना की गई माँग दो अलग तरह के आँकड़े हैं और एक ही स्तंभ में नहीं रखे जा सकते।
प्रति पहिया स्थैतिक हिस्सा, फिर गुरुत्व केंद्र का विस्थापन
स्थैतिक हिस्सा प्लेटफ़ॉर्म का द्रव्यमान प्लस पेलोड है, जो ज़मीन को छूने वाले पहियों के बीच बाँटा जाता है। गुरुत्व केंद्र ज्यामितीय मध्य में हो तो चार-पहिया चेसिस हर कोने पर द्रव्यमान का चौथाई सहता है। गुरुत्व केंद्र को एक धुरी की ओर खिसकाना भार को उस धुरी पर उतने अनुपात में भेजता है जितना वह खिसका। गैर-ड्राइव धुरी से नापें तो व्हीलबेस के 60 प्रतिशत पर स्थित गुरुत्व केंद्र उस धुरी पर द्रव्यमान का 40 प्रतिशत छोड़ता है, इसलिए ड्राइव पहिये कुल का 25 प्रतिशत के बजाय 30 प्रतिशत सहते हैं। लिफ़्ट प्लेटफ़ॉर्म दूसरा मामला जोड़ता है: उठा हुआ भार गुरुत्व केंद्र को ऊपर ले जाता है, और व्हीलबेस के साथ-साथ वह उसे कितना खिसकाता है यह लिफ़्ट तंत्र पर और भार की उसके सापेक्ष स्थिति पर निर्भर है। यही पहला आँकड़ा है जिसके सामने कोई भी गतिक मामला जोड़ने से पहले AGV एक्चुएटर को परखा जाता है।
ब्रेकिंग, ढलान और कर्ब कारक
गतिक मामले स्थैतिक आँकड़े को गुणा करते हैं। ब्रेकिंग भार को अगली धुरी पर मंदन और गुरुत्व केंद्र की ऊँचाई के अनुपात में भेजती है, और ढलान ढाल पर वही करती है। कर्ब से टकराव बड़े गुणक वाली छोटी घटना है, और कोई गुणक रेटिंग के भीतर पहले से है या उसके ऊपर लगाना पड़ेगा, यह रेटिंग के पीछे के परीक्षण आधार पर निर्भर है। स्थैतिक हिस्से पर एक संयुक्त गतिक गुणक लगाना प्रकाशित मानक नहीं, एक परिपाटी है, और यहाँ इस्तेमाल किए गए मान उदाहरणात्मक अनुमान हैं, किसी विशेष वाहन के डिज़ाइन गुणक नहीं। सामान्य त्वरण, ब्रेकिंग और फ़र्श के जोड़ों के लिए 1.5 गुणक सामान्य आरंभ बिंदु है, और कर्ब, रैंप या बाहरी सतहों वाले मार्ग के लिए 2.0, लेकिन कोई एक गुणक झटके का स्तर नहीं दर्शाता: गति, मंदन, गुरुत्व केंद्र की ऊँचाई, पहिये का व्यास और घटना की अवधि सब वास्तविक आँकड़े में आते हैं। कौन सा गुणक लागू होगा यह प्लेटफ़ॉर्म का निर्णय है, और कोई भी AGV एक्चुएटर रेटिंग उसका स्थान नहीं लेती।
एक पहिया ज़मीन से हटा: औसत जिसे छिपा देता है
कठोर फ़्रेम पर चार-पहिया चेसिस समतल फ़र्श पर स्थैतिक रूप से अनिर्धारित है, इसलिए व्यवहार में वह तीन बिंदुओं पर टिकता है। संपर्क खोने वाला पहिया कुछ नहीं सहता, लेकिन बाकी तीन उसका भार कैसे बाँटते हैं यह आधार ज्यामिति, गुरुत्व केंद्र की स्थिति, फ़्रेम की कठोरता और किसी भी सस्पेंशन पर निर्भर है, इसलिए एक कोने का भार औसत का स्थिर गुणज नहीं है। छोटे व्हीलबेस पर वह प्लेटफ़ॉर्म के द्रव्यमान के आधे तक पहुँच सकता है, यही वह मामला है जिसे चार पहियों का औसत छिपा देता है और यही कारण है कि रेडियल रेटिंग सबसे बुरे एकल पहिये के सामने पढ़ी जाती है। इसे ऐसा भार-मामला मानिए जिसकी गणना, अनुकरण या मापन किया जाना चाहिए, पहियों की संख्या से निकलने वाला परिणाम नहीं। सस्पेंशन या तीन-बिंदु आरोहण वितरण बदल देता है, पर उससे बनने वाला अधिकतम पहिया भार फिर भी AGV एक्चुएटर के चयन में ही रहता है, किसी बाद की डिज़ाइन समीक्षा में नहीं।
18 kg रेटिंग के सामने संख्या रखना
AKA60-6 KV80 पर 18 kg एक AGV एक्चुएटर के लिए प्रति-पहिया रेटिंग है, इसलिए गतिक गुणक चुनते ही यह प्लेटफ़ॉर्म के अनुमान में बदल जाती है। 1.5 गुणक पर एक पहिये पर अनुमत स्थैतिक भार 12 kg है, जो चार समान रूप से भारित पहियों पर पेलोड सहित लगभग 48 kg का चेसिस देता है। यह प्रारंभिक अनुमान है, निर्माता की गारंटी दी हुई सीमा नहीं: 18 kg किसके सामने नापा गया है, रेटिंग कैसे परखी जाती है और भार कहाँ लगने का अनुमान है, ये सब उस सूची में हैं जो आँकड़े के डिज़ाइन में घुसने से पहले देखी जाती है। प्लेटफ़ॉर्म के आकार के रूप में यह हल्का टगर, छोटी सर्विस यूनिट या प्रयोगशाला वाहक है, और 460 g का 6:1 चरण वाला मॉड्यूल उसी पैमाने पर बैठता है।
1.5 गुणक पर 48 kg का चार-पहिया चेसिस
अड़तालीस किलोग्राम कुल आँकड़ा है, पेलोड का आँकड़ा नहीं। फ़्रेम, बैटरी, नियंत्रक और संवेदक पहले इसी में से निकलते हैं, और जो बचता है वह पेलोड है। द्रव्यमान बजट इसे ठोस बनाता है: 30 kg ढाँचा, ऊर्जा और इलेक्ट्रॉनिक्स के साथ 18 kg पेलोड बचता है, और छोटा AGV एक्चुएटर इसी श्रेणी की ड्यूटी के लिए खरीदा जाता है। फ़र्श के जोड़ों वाले मार्ग के लिए 2.0 गुणक पर जाने से उसी रेटिंग के लिए आँकड़ा लगभग 36 kg रह जाता है, और यह कमी कठिन वातावरण की कीमत है, मॉड्यूल में बदलाव नहीं।
एक ही वाइंडिंग पर 24 V और 48 V, और गति पर उसका असर
AKA60-6 KV80 एक ही वाइंडिंग पर 24 V और 48 V के लिए प्रकाशित है, और दोनों बस आउटपुट पर 200 RPM और 400 RPM की निर्धारित गति देते हैं। 150 mm व्यास के पहिये पर यह निर्धारित बिंदु पर 1.571 m/s और 3.142 m/s भूमि गति है, और ऊपरी आँकड़ा केवल 48 V बस पर मिलता है। 3 Nm का निर्धारित टॉर्क दोनों पर समान है, इसलिए बस का चुनाव कर्षण नहीं, गति और शक्ति बदलता है: 150 mm पहिये के रिम पर 3 Nm, टायर की पकड़ और ड्राइवट्रेन हानि आने से पहले 40.0 N सैद्धांतिक रिम बल है, और निर्धारित शक्ति 200 RPM पर 62.83 W बैठती है, रिकॉर्ड के लिए प्रकाशित 62 W के सामने, जो वह अंकगणितीय जाँच है जो पुष्ट करती है कि निर्धारित बिंदु एकरूपता से दिया गया है।
50 kg रेटिंग के सामने संख्या रखना
AKA10-9 KV60 पर 50 kg रेटिंग उसी चार-पहिया अनुमान पर इस अनुमान को लगभग तीन गुना कर देती है। 1.5 गुणक पर अनुमत स्थैतिक भार प्रति पहिया 33.3 kg है, जो कुल मिलाकर लगभग 133 kg का चेसिस देता है; 2.0 गुणक पर यह 100 kg रह जाता है। यह मध्यम आकार का हल्का प्लेटफ़ॉर्म है: टोट-वाहक, चलता पिकिंग यूनिट या छोटा टगर। मॉड्यूल 100 mm फ़्रेम में 9:1 चरण के साथ 1060 g है, और प्रकाशित निर्धारित टॉर्क 18 Nm है जिसका चरम 53 Nm है, जो इसे उन दोनों AGV एक्चुएटर रिकॉर्ड में बड़ा बनाता है जिन्हें भार रेटिंग और वास्तविक कर्षण दोनों चाहिए।
आउटपुट पर 109 RPM, और उससे बनने वाली भूमि गति
AKA10-9 KV60 की निर्धारित गति आउटपुट पर 109 RPM है, जो 150 mm व्यास के पहिये पर 0.856 m/s या 3.08 km/h है। सैद्धांतिक रिम बल निर्धारित बिंदु पर 240.0 N और चरम पर 706.7 N है, दोनों टायर की पकड़ और ड्राइवट्रेन हानि से पहले, और चरम टॉर्क छोटी अवधि की स्थिति है, कार्य बिंदु नहीं, इसलिए रिक्ति टॉर्क में है, सत्यापित कर्षण में नहीं। निर्धारित बिंदु भीतर से भी संगत है: 109 RPM पर 18 Nm रिकॉर्ड के लिए प्रकाशित 205 W के सामने 205.46 W बैठता है। छोटे मॉड्यूल पर लगाई गई वही जाँच, 200 RPM पर 3 Nm से 62 W के सामने 62.83 W, एक ऐसी आदत की ओर इशारा करती है जो किसी भी AGV एक्चुएटर रिकॉर्ड को पढ़ते समय बनाए रखने योग्य है, क्योंकि शक्ति पर न मिलने वाला निर्धारित बिंदु किसी दूसरे आधार पर दिया गया निर्धारित बिंदु होता है।
आधिकारिक पृष्ठ पर दो नो-लोड आँकड़े कहाँ अलग पड़ते हैं
AKA10-9 KV60 का आधिकारिक पृष्ठ अपने विस्तृत विनिर्देश तालिका में एक नो-लोड गति बताता है और उसी पृष्ठ की तुलना तालिका में उससे भिन्न, ऊँची गति देता है। ऊपरी आँकड़ा वही है जो प्रकाशित स्थिरांकों से निकलता है: 48 V बस पर KV 60 मोटर पर 2880 RPM देता है, और 9:1 चरण उसे आउटपुट पर अनुमानित 320 RPM तक ले आता है, वही विधि जो AKA60-6 KV80 के 320 RPM और 640 RPM नो-लोड आँकड़े बिल्कुल फिर से बनाती है। वह अनुमान प्रकाशित स्थिरांकों से अंकगणित है, मापा गया मान नहीं; पृष्ठ का निचला आँकड़ा किसी भी प्रकाशित स्थिरांक से फिर से नहीं बनता, और जब तक निर्माता यह न कहे कि इनमें से कौन लागू है, विनिर्देश तालिका को असंगत मानना पड़ता है। आउटपुट की नो-लोड गति चयन की राशि नहीं है, इसलिए यह लेख 109 RPM निर्धारित गति पर आकार तय करता है और 320 RPM को कार्य बिंदु नहीं, ऊपरी सीमा के रूप में पढ़ता है।
AK और AKA रिकॉर्ड के बीच यांत्रिक रूप से क्या बदला
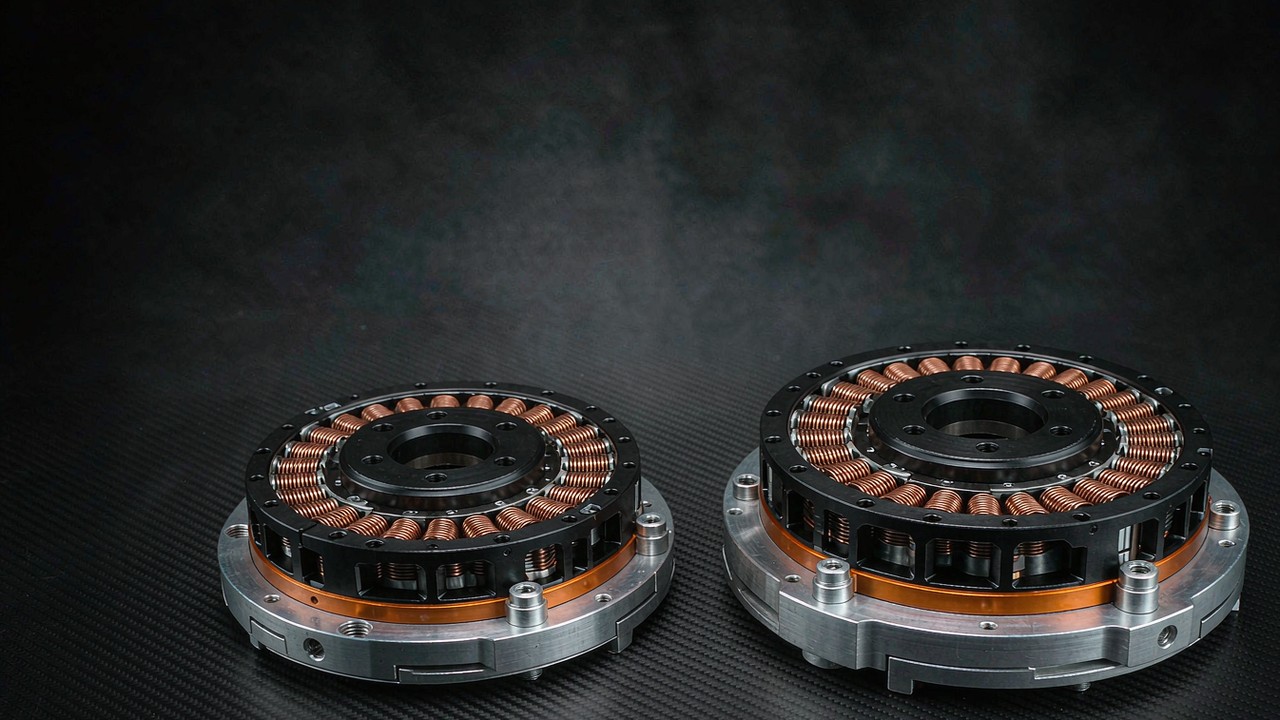
AKA रिकॉर्ड नई मोटर और नया गियरबॉक्स नहीं हैं। जिन AK रिकॉर्ड से वे बने हैं उनके सामने रखें तो वाइंडिंग और न्यूनीकरण अनुपात ज्यों के त्यों लिए गए हैं: AKA60-6 KV80 अपना 6:1 चरण और KV 80 का मान AK60-6 KV80 के साथ साझा करता है, और AKA10-9 KV60 अपना 9:1 चरण और KV 60 का मान AK10-9 KV60 के साथ। रिकॉर्ड जो बताते हैं वह है सुदृढ़ रेडियल भार क्षमता और प्लेटफ़ॉर्म से भिन्न जोड़, और प्रकाशित रेटिंग दूसरा अंतर दिखाती हैं जो AGV एक्चुएटर का आकार तय करते समय मायने रखता है: AKA रिकॉर्ड की निर्धारित गति उसी निर्धारित टॉर्क पर कम है, और निर्धारित शक्ति उसके साथ नीचे आती है।
वाइंडिंग और अनुपात वही रहते हैं
AKA60-6 KV80 पर 9 Nm और AKA10-9 KV60 पर 53 Nm का चरम टॉर्क उन AK रिकॉर्ड से मेल खाता है जिनसे वे बने हैं, और न्यूनीकरण अनुपात भी मेल खाते हैं। निर्धारित बिंदु नहीं मिलते। AKA60-6 KV80 24 V पर 200 RPM पर निर्धारित है, जबकि AK60-6 V3.0 KV80 पर यह 233 RPM है, और AKA10-9 KV60 109 RPM पर निर्धारित है जबकि AK10-9 V3.0 KV60 पर यह 235 RPM है। इसलिए दोनों AKA रिकॉर्ड अपना निर्धारित टॉर्क संकरे गति-पट्टे पर बनाए रखते हैं। प्रकाशित आँकड़े यह अंतर सिद्ध करते हैं, उसका कारण नहीं, क्योंकि निर्धारित बिंदु तापीय डिज़ाइन, नियंत्रण विन्यास या उन परिस्थितियों से भी निकल सकता है जिनमें रेटिंग ली गई थी, और यहाँ उद्धृत दोनों में से कोई पृष्ठ दोनों को जोड़ता नहीं। AGV एक्चुएटर को उसकी रेटिंग के लिए खरीदना उस लिफ़ाफ़े को प्रकाशित रूप में स्वीकार करना है, वाइंडिंग साझा करने वाले AK रिकॉर्ड से बाहर अनुमान लगाना नहीं।
2+5 PIN कनेक्टर और पहचान रूटीन
कनेक्टर दूसरा संरचनात्मक बदलाव है। पावर, CAN और UART को AK रिकॉर्ड के अलग-अलग प्लग के बजाय M2 स्क्रू से लगे एक ही 2+5 PIN प्लग में जोड़ दिया गया है। चलते प्लेटफ़ॉर्म पर यह विद्युत से अधिक रखरखाव का निर्णय है: कई प्लग के बजाय बैठाने को एक प्लग, ऐसा स्क्रू बंधन जो उसे पहिया ड्राइव के कंपन के सामने थामे रखे, और कुंजीदार देह जो उलटी जोड़ी लगाना कठिन बनाती है। इससे विश्वसनीयता में कितना जुड़ता है यह निर्माता के परीक्षण आँकड़ों का प्रश्न है, कनेक्टर के चित्र का नहीं। ड्राइवर फ़र्मवेयर एक पैरामीटर पहचान रूटीन जोड़ता है जो एक ही आदेश से चलता है, जो कई समान मॉड्यूल ढोने वाले प्लेटफ़ॉर्म पर कमिशनिंग छोटी कर देता है।
| पैरामीटर | AKA60-6 KV80 | AKA10-9 KV60 |
|---|---|---|
| रेडियल भार रेटिंग | 18 kg | 50 kg |
| निर्धारित वोल्टेज | 24 V / 48 V | 48 V |
| निर्धारित शक्ति | 62 W | 205 W |
| निर्धारित टॉर्क | 3 Nm | 18 Nm |
| चरम टॉर्क | 9 Nm | 53 Nm |
| निर्धारित गति | 200 RPM / 400 RPM | 109 RPM |
| नो-लोड गति | 320 RPM / 640 RPM | 320 RPM |
| न्यूनीकरण अनुपात | 6:1 | 9:1 |
| आउटपुट एनकोडर | 14-bit चुंबकीय, एकल | 16-bit चुंबकीय, एकल |
| कनेक्टर | 2+5 PIN | 2+5 PIN |
| भार | 460 g | 1060 g |
| फ़्रेम | 80 mm x 51.2 mm | 100 mm x 70 mm |
रेटिंग जैसी निर्माता ने प्रकाशित की हैं। दोनों AKA रिकॉर्ड रेडियल भार रेटिंग देते हैं; जिन AK रिकॉर्ड से वे बने हैं वे नहीं देते। नो-लोड गति ऊपरी सीमा के रूप में दिखाई गई है और इस लेख में आकार तय करने के लिए प्रयोग नहीं होती।
AGV एक्चुएटर का आकार निर्धारण: भार, फिर गति, फिर धारा
रेटिंग से जो क्रम निकलता है वह एक ही दिशा में चलता है और लौटता नहीं। भार उम्मीदवार हटाता है, गति बचे हुए को पुष्ट या अस्वीकार करती है, और धारा प्लेटफ़ॉर्म के विद्युत पक्ष का आकार तय करती है। क्रम को उलटा चलाने से ऐसी प्रारंभिक सूची बनती है जिसे फिर से खड़ा करना पड़ता है, क्योंकि गति के लिए चुना गया और फिर रेडियल भार में कम पाया गया मॉड्यूल विद्युत स्तर पर कोई उपाय नहीं छोड़ता। यही क्रम इस चयन को ड्राइव-लेआउट तुलना से भी अलग करता है, जहाँ लेआउट का निर्णय पहले आता है और भार बाद में जाँचा जाता है। यह उन एकीकृत व्हील ड्राइव के लिए छँटाई का क्रम है जिनकी आउटपुट संरचना पहिये का भार सहती है, पूरा ड्राइव चयन नहीं: आवश्यक कर्षण बल, ब्रेकिंग, ड्यूटी साइकल, तापीय मार्जिन और गियरबॉक्स आयु इसके साथ जाँचे जाते हैं।
कौन सा AGV एक्चुएटर फिट होगा, यह भार तय करता है
एक पहिये पर गणना किया गया सबसे बुरा भार प्रकाशित रेटिंग के सामने रखा जाता है, और जब आँकड़ा उसके भीतर बैठता है तब छोटा मॉड्यूल चुना जाता है। उन उदाहरणों के पीछे के अनुमानों पर 48 kg का चेसिस 18 kg रिकॉर्ड पर और 133 kg का चेसिस 50 kg रिकॉर्ड पर बैठता है। दोनों लिफ़ाफ़ों के बीच का चेसिस दिलचस्प मामला है: वह बड़े रिकॉर्ड में मार्जिन के साथ फिट होता है, और वही मार्जिन गुरुत्व केंद्र के विस्थापन और फ़र्श की स्थितियों के अनुमान पर खर्च होता है।
गति इसे अस्वीकार या पुष्ट करती है
AGV एक्चुएटर के आउटपुट पर निर्धारित गति सतत भूमि गति तय करती है, और प्लेटफ़ॉर्म की आवश्यकता तय करती है कि वह पर्याप्त है या नहीं। 50 kg रिकॉर्ड पर 150 mm व्यास का पहिया निर्धारित बिंदु पर सतत 0.856 m/s देता है, जो गणना किया गया आँकड़ा है, मापी गई सड़क गति नहीं। इससे ऊपर की आवश्यकता चयन को तेज़ मॉड्यूल या बड़े पहिये की ओर ले जाती है। बस वोल्टेज अलग प्रश्न है: AKA60-6 KV80 एक ही वाइंडिंग पर 24 V पर 200 RPM और 48 V पर 400 RPM प्रकाशित करता है, इसलिए निर्धारित गति उसी वोल्टेज की होती है जिस पर वह प्रकाशित है, और ऊँची बस पर जाना ड्राइव रेटिंग और उसकी तापीय सीमा के भीतर रहना चाहिए। निर्धारित बिंदु के ऊपर चरम गति उपलब्ध है, और जो ड्यूटी अपना अधिकांश समय वहाँ बिताती है वह सतत लिफ़ाफ़े से बाहर निकल चुकी ड्यूटी है।
एक बस पर चार पहिए
धारा का आकार तय करना AGV एक्चुएटर चयन का अंतिम चरण है, और पहला ऐसा चरण जो प्लेटफ़ॉर्म के बाकी हिस्से को छूता है। प्रकाशित निर्धारित धारा 4 A पर चार AKA60-6 KV80 मॉड्यूल कुल 16 A बनते हैं, और प्रकाशित चरम धारा 11.2 A पर हर एक से कुल 44.8 A; चार AKA10-9 KV60 मॉड्यूल 10.6 A पर कुल 42.4 A और 32 A पर कुल 128 A बनते हैं। ये मॉड्यूल धारा योग हैं, बैटरी पक्ष की आवश्यकता नहीं। निर्धारित धारा निर्धारित शक्ति को बस वोल्टेज से भाग देने पर नहीं मिलती, इसलिए दोनों क्षेत्र अलग चीज़ें नापते हैं, और पैक, कॉन्टैक्टर तथा हार्नेस बस पक्ष से तय होते हैं, जहाँ वोल्टेज, ड्राइव दक्षता, साथ खींचने वाले पहियों की संख्या और चरम की अनुमत अवधि सब गणना में आते हैं। चार मॉड्यूल एक ही क्षण, एक ही अवधि के लिए अपने चरम पर भी नहीं पहुँचते। भार पर चुना और गति पर पुष्ट किया गया AGV एक्चुएटर फिर भी उसके सामने जाँचा जाना चाहिए जो पैक दे सकता है जब चारों पहिये एक साथ खींचें।
जहाँ रेडियल भार रेटिंग गलत औज़ार है
रेटिंग एक प्रश्न का उत्तर देती है और तीन स्थितियाँ ऐसी हैं जहाँ वह चयन तय नहीं करती। लिफ़ाफ़े से ऊपर का चेसिस, हब केंद्र से दूर लगा भार और ऐसा पहिया अक्ष जो खोखला होना ही चाहिए, तीनों समस्या को उससे बाहर ले जाते हैं जिसका वर्णन प्रकाशित आँकड़ा करता है। इन्हें पहचानना AGV एक्चुएटर रिकॉर्ड को ठीक से पढ़ने का हिस्सा है, और हर एक बड़े मॉड्यूल की ओर नहीं, अलग उपाय की ओर इशारा करता है।
रेटिंग से भारी चेसिस
लिफ़ाफ़े से ऊपर भी AGV एक्चुएटर अपना निर्धारित टॉर्क देता रहता है, और कर्षण का अंकगणित भी मिलता रहता है, और गलती को आसान बनाने वाली बात यही है। जो नहीं मिलता वह भार पथ है: आउटपुट बेयरिंग से उसकी रेटिंग के बताए से अधिक रेडियल भार माँगा जाता है, और इसके बाद का जोखिम उस बेयरिंग में या उसके आसपास की संरचना में अतिभार और घटी आयु है, और विफलता का ढंग स्थापना तय करती है, वह टॉर्क सीमा में साफ़-सुथरे ढंग से नहीं बैठता। जहाँ पहिये का भार रेटिंग से बढ़ जाए वहाँ भार पथ फिर से डिज़ाइन करना पड़ता है: बाहरी बेयरिंग हाउसिंग और ड्राइव का कपलिंग से टॉर्क देना एक ऐसी व्यवस्था है जो यह करती है, और टन-वर्ग पहिया भार पर यह सामान्य है।
हब केंद्र से दूर लगा भार
रेटिंग मानती है कि भार हब पर लगता है। खिसके ब्रैकेट पर लगा पहिया, स्टीयरिंग अक्ष पर लगी ड्राइव, या चेन अथवा बेल्ट का निकास क्रिया-रेखा को बेयरिंग केंद्र से दूर ले जाता है और रेडियल भार में आघूर्ण जोड़ देता है। प्रकाशित आँकड़ा वह मामला नहीं ढकता, क्योंकि आघूर्ण भुजा स्थापना का गुण है, मॉड्यूल का नहीं। उपाय यांत्रिक है: भार को हब के ऊपर वापस लाएँ, या खिसके भार को अलग बेयरिंग में सहें और ड्राइव को केवल टॉर्क देने दें।
जब पहिया अक्ष खोखला होना चाहिए
खोखला पहिया अक्ष भार की आवश्यकता नहीं, केबल मार्ग की आवश्यकता है, और वह मॉड्यूल के दूसरे परिवार की ओर इशारा करता है। श्रेणी में उस मामले के लिए खोखले शाफ़्ट वाले प्लैनेटरी मॉड्यूल हैं, और यहाँ उद्धृत रिकॉर्ड उनके लिए कोई रेडियल भार रेटिंग प्रकाशित नहीं करते, इसलिए जब तक निर्माता एक न बताए पहिये का भार मॉड्यूल के बाहर सहना पड़ेगा जबकि मॉड्यूल अपने खोखले आउटपुट से टॉर्क देगा। भार की समस्या हल करने के लिए इनमें से एक चुनना उनके होने का कारण उलट देता है; केबल मार्ग की समस्या हल करने के लिए चुनना भार का प्रश्न ठीक वहीं छोड़ देता है, और AGV एक्चुएटर की प्रारंभिक सूची उन दो रिकॉर्ड पर लौट आती है जो रेटिंग बताते हैं।
अक्सर पूछे जाने वाले प्रश्न
Qपहियेदार प्लेटफ़ॉर्म पर AGV एक्चुएटर किस काम आता है?
यह एक पहिया चलाता है और साथ ही प्लेटफ़ॉर्म के द्रव्यमान में उस पहिये का हिस्सा सहता है। आउटपुट फ्लैंज पहिया लेता है, आउटपुट बेयरिंग रेडियल भार लेती है और हाउसिंग वह प्रतिक्रिया सहती है, और भीतर की मोटर तथा चरण विद्युत शक्ति को रिम पर टॉर्क में बदलते हैं। कर्षण और भार-वहन का यही जोड़ AGV एक्चुएटर को मिलते-जुलते टॉर्क के जॉइंट एक्चुएटर से अलग करता है।
QAKA60-6 और AKA10-9 कितना रेडियल भार सह सकते हैं?
दोनों AGV एक्चुएटर रिकॉर्ड AKA60-6 KV80 पर 18 kg और AKA10-9 KV60 पर 50 kg पर निर्धारित हैं, दोनों हब पर प्रति इकाई बताए गए हैं। चार समान रूप से भारित पहियों पर 1.5 गतिक गुणक से भाग देने पर ये लगभग 48 kg और लगभग 133 kg कुल द्रव्यमान के बराबर बैठते हैं, जो उन अनुमानों के अधीन प्रारंभिक अनुमान हैं, निर्माता की गारंटी दी हुई सीमाएँ नहीं।
Qएक पहिये का भार कैसे निकाला जाता है?
प्लेटफ़ॉर्म का द्रव्यमान प्लस पेलोड, ज़मीन पर टिके पहियों के बीच बाँटकर शुरू करें, दोनों धुरियों के बीच गुरुत्व केंद्र के विस्थापन के अनुसार समायोजित करें, त्वरण, ब्रेकिंग, ढलान और फ़र्श के जोड़ों के लिए संयुक्त गुणक लगाएँ, और फिर वह एकल-पहिया मामला जाँचें जहाँ एक कोना संपर्क खो देता है। इनमें सबसे बुरा परिणाम वही आँकड़ा है जिसे रेटिंग के सामने रखा जाता है।
Qजब पहिये का भार रेटिंग से बढ़ जाए तब क्या होता है?
AGV एक्चुएटर टॉर्क देता रहता है, इसलिए प्लेटफ़ॉर्म काम करता दिख सकता है जबकि आउटपुट बेयरिंग से उसकी रेटिंग के बताए से अधिक माँगा जा रहा होता है। इसके बाद जो आता है वह उस बेयरिंग में या उसके आसपास की संरचना में अतिभार है, स्थापना के अनुसार घटी आयु या क्षति, न कि टॉर्क सीमा का पहुँचना। उपाय यह है कि पहिये का भार मॉड्यूल के बाहर सहा जाए और ड्राइव केवल टॉर्क दे।
Qक्या गियरयुक्त AGV एक्चुएटर पहिये का भार अपने आप सहता है?
अपनी प्रकाशित रेटिंग तक सहता है। उस आँकड़े के ऊपर भार ड्राइव के आसपास की संरचना को सहना पड़ता है, ड्राइव को नहीं, और यह चेसिस स्तर का निर्णय है। रेटिंग को प्रदर्शन के आँकड़े के बजाय भार पथ का कथन पढ़ना निर्णय को स्पष्ट रखता है, और जब AGV एक्चुएटर को पहले से बने प्लेटफ़ॉर्म से मिलाया जाए तब सबसे पहले यही देखा जाता है।
आधिकारिक संसाधन
दोनों उत्पाद रिकॉर्ड हर मॉड्यूल का पूरा विनिर्देश रखते हैं, और निर्माता रेटिंग, आयाम चित्र और कनेक्टर आवंटन नीचे जुड़े पृष्ठों पर प्रकाशित करता है। दोनों CubeMars रिकॉर्ड हैं, और इस लेख में उद्धृत रेटिंग उन्हीं पृष्ठों से ली गई हैं। तुलना में इस्तेमाल किए गए AK रिकॉर्ड की निर्धारित गति निर्माता के 24 V पर AK60-6 V3.0 KV80 और 48 V पर AK10-9 V3.0 KV60 पृष्ठों से आती है।
CubeMars AKA60-6 KV80 18 kg रेडियल रेटिंग, 6:1 चरण और 24 V तथा 48 V निर्धारित बिंदु प्रकाशित करता है। CubeMars AKA10-9 KV60 50 kg रेडियल रेटिंग, 9:1 चरण और एकल 16-bit आउटपुट एनकोडर प्रकाशित करता है।
आगे कहाँ जाएँ
भार की गणना तय करती है कि कौन सा मॉड्यूल फिट है, और AGV श्रेणी उन प्लेटफ़ॉर्म ड्यूटी को इकट्ठा करती है जिनकी यह चयन सेवा करता है। रोबोटिक एक्चुएटर ऊपर चर्चित रिकॉर्ड रखता है, और चयन तथा उत्पाद तुलना औज़ार विनिर्देश क्षेत्र साथ-साथ दिखाते हैं।
इस लेख के पीछे के दो रिकॉर्ड CubeMars AKA60-6 KV80 रोबोटिक एक्चुएटर और CubeMars AKA10-9 KV60 रोबोटिक एक्चुएटर हैं। जिस मामले में पहिया अक्ष खोखला होना चाहिए, उसके लिए उस आवश्यकता के साथ पढ़ा जाने वाला रिकॉर्ड CubeMars AKH70-48 V1.0 KV41 hollow-shaft planetary एक्चुएटर है, जिसमें भार पथ मॉड्यूल के बाहर सँभाला जाता है।