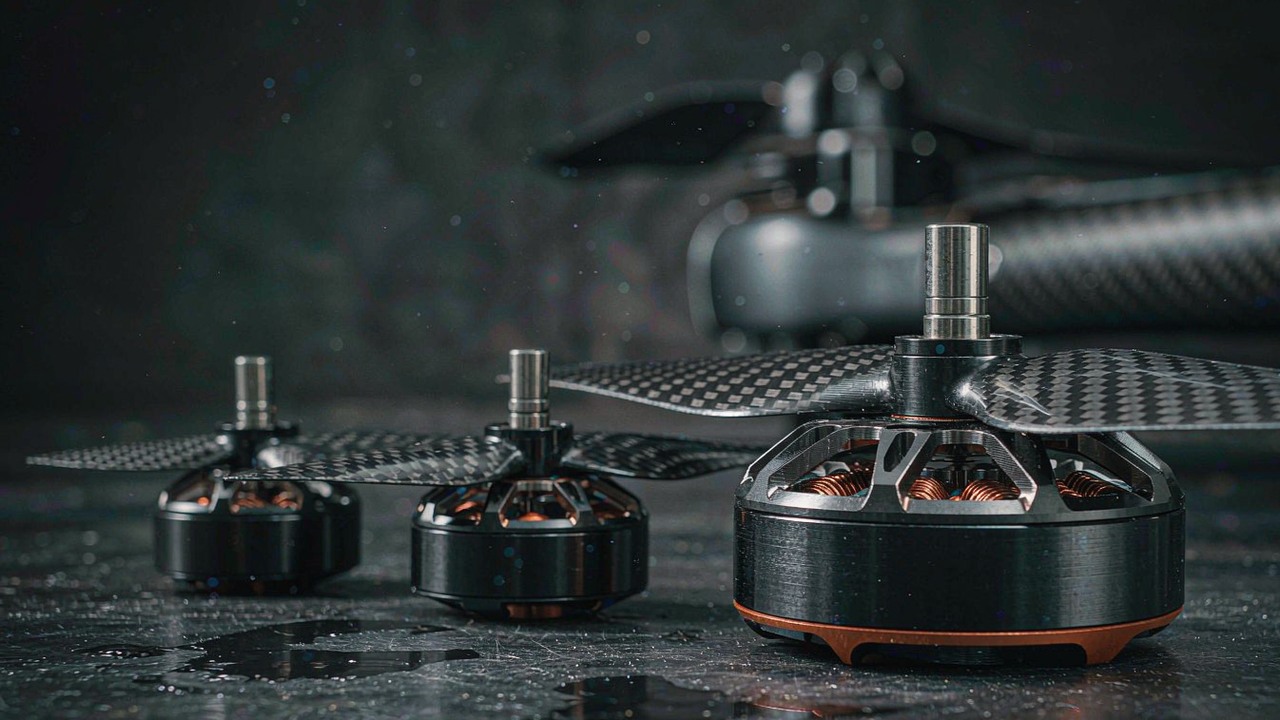
Ein Inspektions-UAV arbeitet, während es schwebt. Es hält einen festen Punkt wenige Meter von einem Brückenpfeiler, einem Turmfuß oder einer Dachkante entfernt, und die Bilder entstehen aus diesem Halten heraus und nicht aus einem Vorbeiflug mit Geschwindigkeit. Ein Inspektions-UAV-Motor wird daher nach dem Schub gewählt, den er bei Teillast halten kann, und nach der Gleichmäßigkeit des Regelkreises, den er speist, nicht nach dem Spitzenwert, den er einmal erreicht. Die Abflugmasse setzt weiterhin das Budget, doch die Nutzlast dieser Luftgerätklasse ist eine Kamera und ein Gimbal und kein Tank und keine Frachtbox, weshalb die vier hier zusammengestellten Datensätze von 135 g bis 282 g reichen und nicht über mehrere Kilogramm.
Die vier Datensätze für Inspektions-UAV-Motoren in diesem Vergleich teilen eine Architektur: ein bürstenloser Außenläufer mit externem elektronischem Drehzahlregler, am Ende eines dünnen Auslegers montiert und einen Propeller drehend, der groß genug ist, um bei einem mäßigen Bruchteil des Vollgases zu schweben. Was sie unterscheidet, ist, wo jeder bei Schub, Masse und Busspannung landet, und diese drei Werte entscheiden, welches Luftgerät zu welchem Datensatz passt. Zwei der vier sind 24N28P-Einheiten, eine ist eine 12N14P-Einheit und eine eine 36N42P-Einheit, und diese Streuung erweist sich bei niedrigem Gas als wichtiger, als die rohen Schubzahlen vermuten lassen.
Kurze Antwort
Die engere Auswahl folgt der Größe und dem Beharrungsbedarf des Luftgeräts und nicht einer Rangliste. Bei einem kleinen Inspektions-UAV-Motor, der eine einzelne Kamera an vier Auslegern tragen soll, verzeichnet der T-Motor MN5008 KV340 UAV-Motor 4215 g Höchstschub aus 135 g an einem 6S-Pack, und der T-Motor U5 KV400 UAV-Motor deckt ein breiteres Fenster von 3-8S mit 2850 g aus 195 g ab.
Wo das Luftgerät zu einer sechs- oder achtarmigen Plattform heranwächst, die ein Gimbal und einen längeren Einsatz trägt, steht der T-Motor MN501-S KV240 UAV-Motor eine Stufe höher bei 4660 g aus 170 g über ein Fenster von 6-12S, und er ist der Datensatz dieser Gruppe, der den weitesten Zellenzahlbereich veröffentlicht.
Das obere Ende eines Vergleichs von Inspektionsdrohnen-Motoren ist der T-Motor U8 Lite L KV110 UAV-Motor. Er verzeichnet 11200 g Schub und 2140 W über ein Fenster von 180 s aus 282 g an einem festen 12S-Bus, was für ein Luftgerät ausreicht, das zusätzlich ein schwereres Sensorpaket oder einen zweiten Akku trägt, ohne den Motor zu wechseln.
Eine Warnung gilt für alle vier. Keiner der Datensätze führt einen Schubwert für den Schwebeflug, sodass die veröffentlichten Höchstwerte Prüfstandswerte bei angegebenem Propeller und angegebener Spannung sind, und an einem Luftgerät verbringt jeder Inspektions-UAV-Motor sein Arbeitsleben weit unterhalb dieses Punktes. Einen erfassten Höchstwert als brauchbare Schwebezahl zu lesen, ist der häufigste Weg, auf dem ein Antriebsbudget zu knapp gesetzt wird.
Was ein Inspektions-UAV-Motor leisten muss
Die Aufgabe eines BLDC-Motors für Inspektions-UAV-Arbeit ist unter Multikopter-Anwendungen ungewöhnlich, weil das Luftgerät seine Arbeit im Stillstand verrichtet. Ein Frachtmultikopter beschleunigt, steigt und verlegt sich, und seine Motoren werden danach beurteilt, wie viel Schub sie stoßweise liefern können. Ein Inspektionsluftgerät hebt auf eine Arbeitshöhe ab, erreicht seinen Standort und bleibt dort, und alles, was danach geschieht, ist eine kleine Korrektur gegen einen festen Punkt. Der erfasste Höchstschub begrenzt weiterhin den Start, doch er ist nicht die Zahl, für die die Wicklung ihr thermisches Budget aufwendet.
Schweben ist die ganze Mission
Ein Multikopter, der reist, verwendet den größten Teil seiner Energie darauf, Luft nach hinten zu drücken; ein Multikopter, der inspiziert, verwendet den größten Teil seiner Energie darauf, in bewegter Luft still zu stehen. Dieser eine Unterschied ist das Argument dafür, einen Inspektions-UAV-Motor zuerst als Schwebevorrichtung zu behandeln. Der Motor hält fortlaufend einen Schubwert nahe dem Anteil der Luftgerätmasse, der auf ihm lastet, bei einer Gasstellung, die den veröffentlichten Höchstwert nicht erreicht. Das ist das Gegenteil der Aufgabe, zu der ein Rennmotor passt, bei der von der Wicklung für wenige Sekunden alles verlangt und sie danach entlastet wird.
Die praktische Folge ist, dass der Betriebspunkt tief auf der Gaskurve liegt, und das untere Ende dieser Kurve ist der Bereich, in dem eine Wicklung am wenigsten effizient arbeitet und in dem das Rasten als Regelstörung am deutlichsten sichtbar wird. Ein für das Luftgerät überdimensionierter Inspektions-UAV-Motor verschlechtert dies eher, als es zu verbessern: Ein großer Motor, der bei einem kleinen Bruchteil seiner Nennlast gehalten wird, läuft an einem schlechten Punkt der Kurve, und die zusätzliche Masse ist auf jedem Einsatz mitzutragen. Die richtige Größe ist der kleinste Datensatz, dessen veröffentlichter Schub den Schwebebedarf mit der vom Auftrag benötigten Marge deckt.
Positionshaltung ist zuerst ein Regelungsproblem und erst dann ein Leistungsproblem
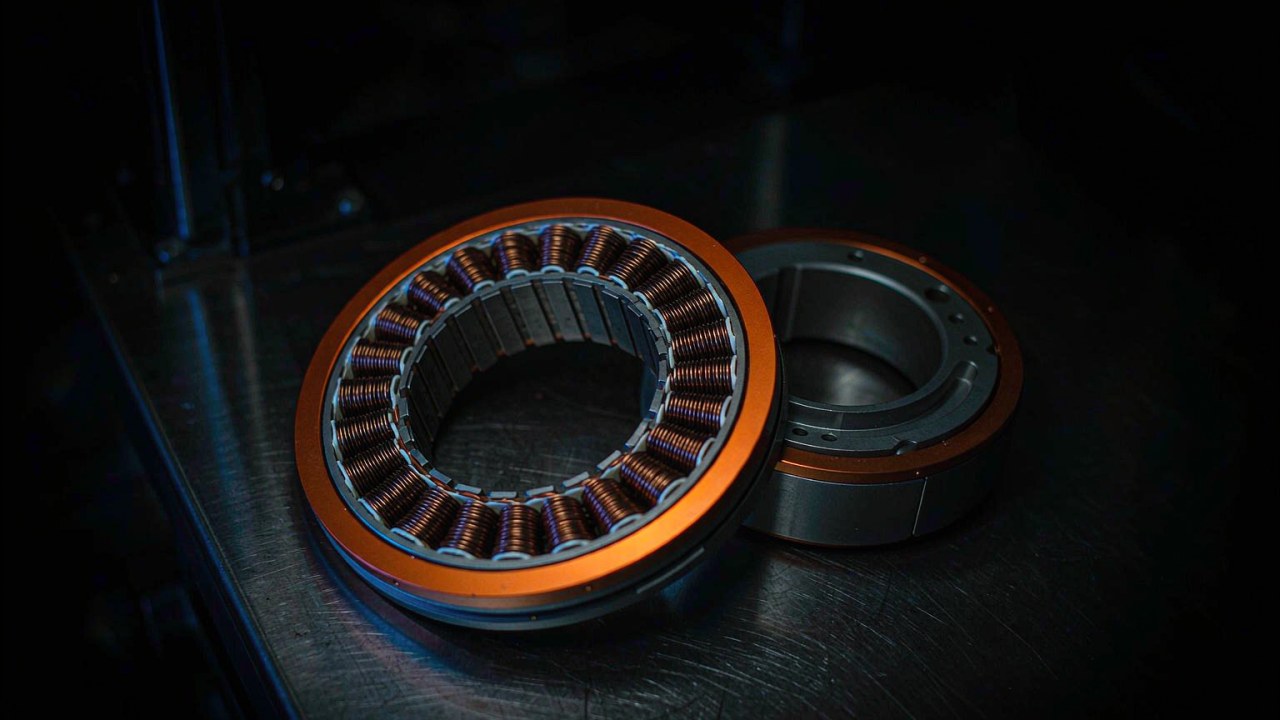
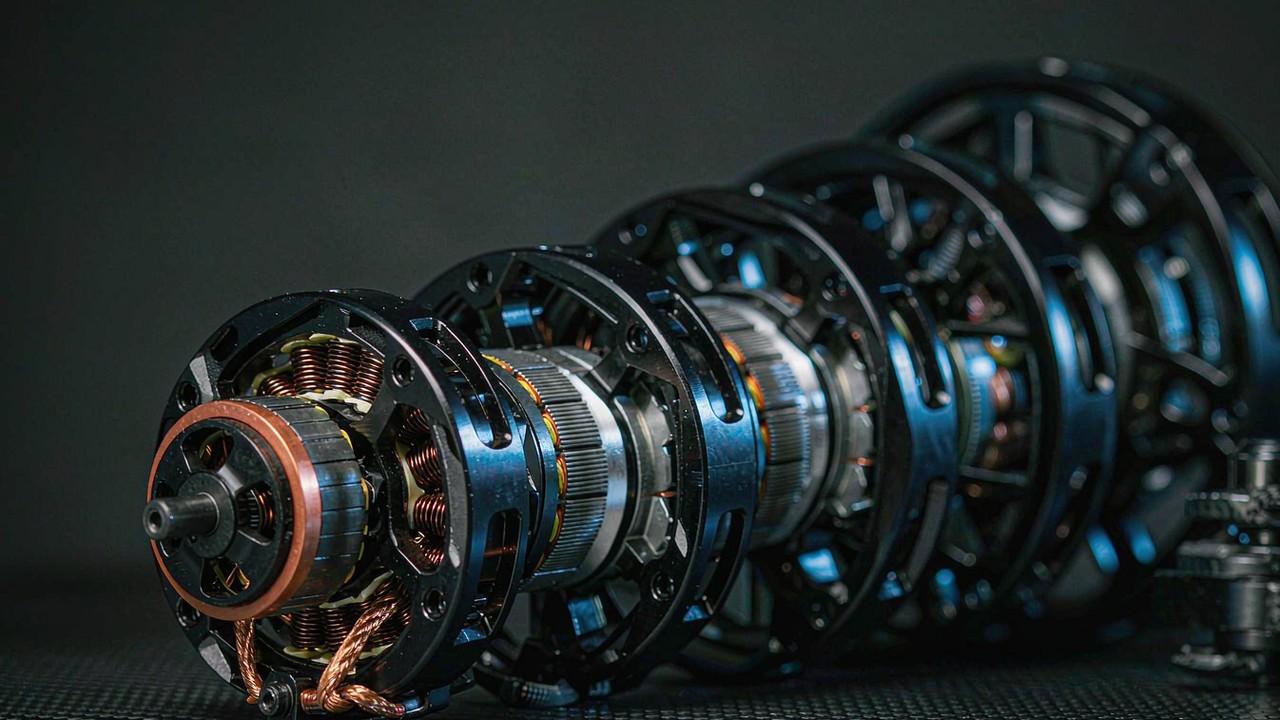
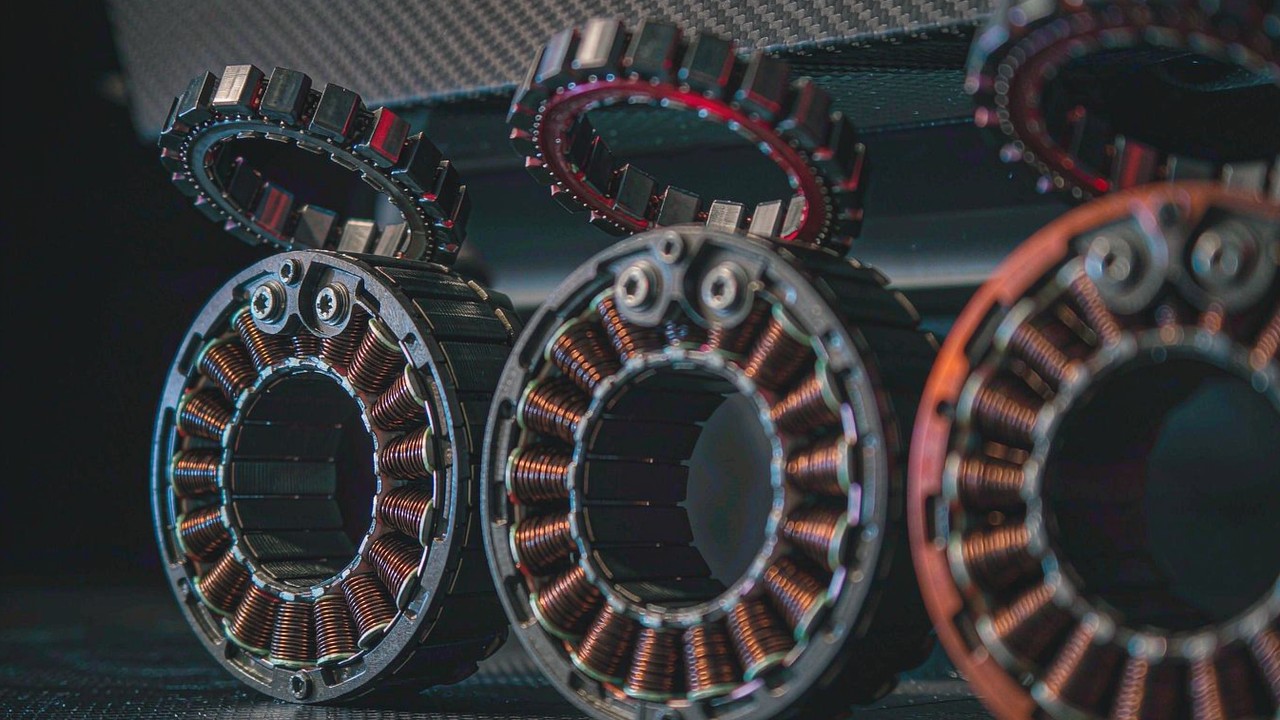
Eine Position in turbulenter Luft zu halten, ist nicht allein mit Schub gelöst. Der Flugregler gibt kleine, häufige Korrekturen aus, und der Motor muss diese Korrekturen ohne Verzögerung und ohne Sprung in der Antwort in Schubänderungen umsetzen. Deshalb zählt die Statorauslegung bei einem Inspektions-UAV-Motor ebenso viel wie der Schub. Die Nuten- und Polzahl legt fest, wie gleichmäßig das Drehmoment erzeugt wird, während sich der Rotor über eine Umdrehung bewegt, und eine höhere Zahl verteilt die Drehmomenterzeugung auf mehr Positionen, was den Rastbeitrag senkt und dem Regelkreis ein ruhigeres Signal gibt, gegen das er arbeiten kann.
Die Gruppe spiegelt diese Überlegung. Der T-Motor MN5008 KV340 UAV-Motor und der T-Motor MN501-S KV240 UAV-Motor verwenden beide einen 24N28P-Stator, der T-Motor U8 Lite L KV110 UAV-Motor verwendet einen 36N42P-Stator, und nur der T-Motor U5 KV400 UAV-Motor läuft mit einem 12N14P-Stator. Der 12N14P-Datensatz ist zugleich die Einheit mit dem geringsten Schub in der Gruppe, was schlüssig ist: Ein kleinerer, schneller drehender Motor ist die übliche Antwort an einem sehr leichten Luftgerät, und die Nutenzahl folgt der Größe und nicht der Mission.
Die Windabweisung bestimmt die Schubmarge
Ein Inspektionsflug findet oft neben einem Bauwerk statt, und Bauwerke erzeugen ihren eigenen Wind. Eine Brückenfahrbahn, ein Kühlturm oder die Gebäudeecke verwandelt eine gleichmäßige Brise in ein Böenfeld mit kurzer Periode, und das Luftgerät muss das aufnehmen, ohne aus dem Kamerabild gedrückt zu werden. Die Schubmarge, die ein Inspektions-UAV-Motor trägt, ist daher eine Windmarge und keine Nutzlastmarge, und sie ist der Grund, warum ein Antriebsbudget für diese Arbeitsklasse üblicherweise mit mehr Reserve angesetzt wird, als eine reine Flugdauerrechnung nahelegen würde.
Die Marge eines im Schwebeflug gehaltenen Inspektions-UAV-Motors ist nicht kostenlos. Jeder Schritt gehaltenen Schubs kostet Strom, und Strom kostet Wärme in der Wicklung und Kapazität im Pack. Weil die Zahl, die die Frage klären würde, ein Schubwert für den Schwebeflug bei einem realistischen Propeller und einer realistischen Spannung ist, und weil keiner der vier Datensätze einen solchen veröffentlicht, muss die Marge aus dem erfassten Höchstwert geschätzt und dann gegen die eigene Schubtabelle des Herstellers bestätigt werden. Den erfassten Höchstwert als Marge zu behandeln, ergibt eine Zahl, die komfortabel aussieht und es nicht ist.
Der Sensor ist leicht, also ist das Luftgerät leicht
Die Nutzlast, die eine Inspektionsmission bestimmt, ist eine Kamera, ein Gimbal und möglicherweise ein Lidar oder eine Wärmeeinheit, und die gemeinsame Masse dieses Pakets ist ein kleiner Bruchteil des Luftgeräts. Das ist es, was die Klasse der Inspektions-UAV-Motoren leicht hält. Wo ein Landwirtschaftsluftgerät um einen Tank herum dimensioniert wird, dessen Masse sich über den Flug ändert, und ein Schwerlastluftgerät um Fracht herum, die nach mehreren zehn Kilogramm bemessen wird, wird ein Inspektionsluftgerät um einen Sensor herum dimensioniert, der wenige hundert Gramm wiegt und sich nicht ändert.
Eine konstante, bescheidene Nutzlast vereinfacht die Auslegung eines Inspektions-UAV-Motors in einer nützlichen Hinsicht: Der Schwebepunkt verschiebt sich während der Mission nicht. Der Motor sieht am Anfang und am Ende denselben Schubbedarf, sodass die thermische Last ein Beharrungszustand und keine Abfolge von Spitzen ist und die Wicklung gegen einen einzigen Betriebspunkt dimensioniert werden kann. Das bedeutet auch, dass die Masse eines Inspektions-UAV-Motors einen größeren Anteil am Ganzen hat als die Nutzlast, weshalb die vier Datensätze hier zwischen 135 g und 282 g liegen und weshalb ein Schritt nach oben bei der Masse durch etwas anderes als die Nutzlast begründet werden muss.
Einsatzdauer und wie oft ein Motor getauscht wird
Inspektionsarbeit ist repetitiv. Dasselbe Objekt wird in Intervallen aus denselben Winkeln fotografiert, und das Luftgerät sammelt Stunden statt Flüge. Dieses Muster verschiebt einen Teil der Entscheidung weg von einer einzelnen Mission. Der U8 Lite L KV110 veröffentlicht eine mittlere Ausfallzeit von etwa 1000 Stunden, und der U5-Datensatz führt eine Angabe derselben Klasse, sodass die Frage, vor der ein Inspektionsbetreiber steht, nicht nur lautet, welcher Inspektions-UAV-Motor das Luftgerät heute am besten hält, sondern wie das Wartungsintervall zu dem Luftgerät passt, an dem er verschraubt ist.
Lange Wartungsintervalle bei einem Inspektions-UAV-Motor machen auch die Befestigungsentscheidung dauerhafter. Der Wellendurchmesser, das Lochbild und die Leitungslänge, die zu Beginn eines Programms gewählt werden, überleben meist mehrere Luftgeräte, sodass ein Datensatz, der beim Schub geringfügig besser, bei der Befestigung aber ungünstig ist, über eine Flugsaison die teurere Wahl sein kann. Die Abmessungswerte in der Tabelle unten lohnen sich im Abgleich mit dem Ausleger, auf dem der Motor tatsächlich sitzen wird, und nicht nur mit der Masse des Luftgeräts.
Die fünf Werte hinter einem Inspektionsdrohnen-Motor
Fünf erfasste Werte tragen den größten Teil der Entscheidung bei einem Inspektionsdrohnen-Motor, und nur einige davon sind über die Gruppe hinweg vollständig veröffentlicht. Die Lücken zählen ebenso viel wie die Werte, denn ein Antriebsbudget, das stillschweigend eine Zahl annimmt, die der Hersteller nicht veröffentlicht hat, ist ein Budget, das später wieder geöffnet werden muss. Dieselben fünf Werte entscheiden einen BLDC-Motor für Inspektions-UAV-Arbeit in jeder Größe dieser Gruppe.
Schub am Schwebepunkt, nicht am Prüfstand
Der erfasste Höchstschub für einen Inspektions-UAV-Motor reicht in dieser Gruppe von 2850 g bis 11200 g, und keine dieser Zahlen ist ein Schwebewert. Sie werden auf einem Prüfstand bei angegebenem Propeller, angegebener Spannung und angegebenem Gas gemessen. Was sie über verschiedene Luftgeräte hinweg vergleichbar macht, ist die Zahl der Ausleger, die die Last teilen: 2850 g an einem vierarmigen Luftgerät mit 4 kg Abflugmasse sind eine ganz andere Sache als 2850 g an einem achtarmigen Luftgerät derselben Masse, obwohl der Motor identisch ist.
Die nützliche Lesart für einen Inspektions-UAV-Motor ist daher der Schub je Ausleger im Verhältnis zur Masse, die dieser Ausleger tragen muss, zuzüglich der Regelreserve. Ein Luftgerät von 4 kg an vier Auslegern verlangt von jedem Inspektions-UAV-Motor allein zum Schweben etwa 1000 g, was jeder Datensatz der Gruppe abdeckt; dasselbe Luftgerät an vier Auslegern mit einer Windmarge und einer Reserve für einen ausfallenden Motor verlangt deutlich mehr, und dort beginnt die Wahl zwischen 2850 g und 4660 g erfassten Schubs eine Rolle zu spielen.
Masse, bezahlt aus der Packkapazität
Die Masse eines Inspektions-UAV-Motors ist ein fester Abzug von einem Budget, das ansonsten für den Akku ausgegeben wird. Jeder Datensatz hier zwischen 135 g und 282 g ist die veröffentlichte Masse einschließlich Kabel, und der Unterschied über die Gruppe beträgt 147 g je Motor. An einem vierarmigen Luftgerät wird diese Streuung zu 588 g über das gesamte Luftgerät, was ungefähr der Masse eines kleinen zusätzlichen Packs und damit ungefähr einigen Minuten Schwebezeit entspricht.
Masse summiert sich zudem in einer Weise, die bei einem Luftgerät mit Schwebeaufgabe leicht unterschätzt wird. Ein schwererer Inspektions-UAV-Motor braucht mehr Schub, um das Luftgerät zu halten, was mehr Strom zieht, was ein größeres Pack erfordert, was weitere Masse hinzufügt. Die Schleife ist in dieser Größenordnung mild, läuft aber nur in eine Richtung, und ein Motor, der für eine Schubzahl gewählt wird, die die Mission nicht braucht, wird zweimal bezahlt: einmal in der Masse des Motors und einmal in der Kapazität, die er verdrängt.
KV im Verhältnis zu Propeller und Bus
KV ist bei einem Inspektionsdrohnen-Motor eine Aussage über die Abstimmung, nicht über die Qualität. Es beschreibt, wie schnell sich die Welle je Volt ohne Last dreht, und es wird nur zusammen mit dem Propeller, den der Motor drehen muss, und der Zellenzahl, aus der er gespeist wird, aussagekräftig. Ein Datensatz mit niedrigem KV, der an einem Hochspannungsbus einen großen Propeller dreht, erreicht das Schweben bei einem mäßigen Bruchteil des Vollgases; ein Datensatz mit hohem KV bräuchte an demselben Bus einen kleinen Propeller, um innerhalb seiner Stromgrenze zu bleiben.
Über die vier Datensätze hinweg reicht ein Inspektions-UAV-Motor von 110 bis 400 KV, und die Streuung folgt dem Bus und nicht einer Vorliebe. Der U5 KV400 deckt 3-8S ab, der MN5008 KV340 läuft mit einem festen 6S, der MN501-S KV240 deckt 6-12S ab und der U8 Lite L KV110 ist auf 12S festgelegt. Als Paare gelesen, sind die Datensätze mit niedrigem KV die mit dem höheren Bus gepaarten, was die erwartete Anordnung ist: Ein 12S-Bus und eine 110-KV-Wicklung bringen die Wellendrehzahl in den Bereich, den ein großer Inspektionspropeller will, während ein 6S-Bus und eine 340-KV-Wicklung dieselbe Aufgabe bei kleinerem Durchmesser erledigen.
Widerstand und das Teillastfenster
Der Innenwiderstand ist die Spalte, die entscheidet, wie viel der Packenergie bei einem Inspektions-UAV-Motor den Propeller erreicht, weil der Motor während des gesamten Einsatzes bei Teillast arbeitet und nicht stoßweise. Der Kupferverlust steigt mit dem Quadrat des Stroms, und bei einer Schwebeeinstellung ist der Strom bescheiden, aber kontinuierlich, sodass der Widerstand ein Verlust ist, der über den gesamten Flug läuft und nicht über wenige Sekunden des Steigflugs.
Die vier Datensätze unterscheiden sich hier um mehr als den Faktor zwei: Der MN5008 KV340 veröffentlicht 55 mΩ, der MN501-S KV240 veröffentlicht 85 mΩ, der U8 Lite L KV110 veröffentlicht 105 mΩ und der U5 KV400 veröffentlicht 116 mΩ. Die Reihenfolge folgt der Größe der Wicklung und nicht dem Schub, und das ist der Punkt, der aus dieser Spalte mitzunehmen ist. Der Widerstand hat bei einem Inspektionsdrohnen-Motor außerdem einen zweiten Nutzen: multipliziert mit dem Quadrat des erwarteten Schwebestroms ergibt er eine Abschätzung der Wärme, die die Wicklung fortlaufend abgeben muss, und das ist eine bessere thermische Planungszahl als der Leistungswert über 180 s.
Abmessungen, Welle und Kabellänge
Die mechanische Spalte wirkt zweitrangig, bis der Motor an einen Ausleger montiert wird. Die vier Datensätze messen von Ø42.5 × 37.5 mm beim U5 KV400 über Ø55.6 × 32 mm beim MN5008 KV340 und Ø55.6 × 33.9 mm beim MN501-S KV240 bis Ø87.1 × 28.05 mm beim U8 Lite L KV110, mit Wellendurchmessern von 5 mm, 6 mm IN, 6 mm IN mit einem 4 mm OUT-Absatz und 15 mm.
Die Kabellänge variiert stärker als die Abmessungen: 600 mm beim U5, 150 mm beim MN501-S, 90 mm beim U8 Lite L und 80 mm beim MN5008. An einem Inspektionsluftgerät sitzt der Drehzahlregler meist innen, sodass ein kurzes Kabel bedeutet, dass der ESC nach außen zum Motor wandert und am Auslegerende Masse hinzufügt, während ein langes Kabel Masse in Kupfer hinzufügt, die das Luftgerät auf jedem Einsatz trägt. Keines von beiden ist falsch, doch die beiden sind nicht austauschbar, und die Wahl gehört zur Luftgeräteauslegung und nicht zum Motordatensatz.
Inspektions-UAV-Motoren im Vergleich von 135 g bis 282 g
Die Tabelle unten stellt die vier Datensätze in aufsteigender Reihenfolge des erfassten Höchstschubs zusammen. Jeder Wert entspricht der Veröffentlichung für das jeweilige Modell, und keine Zelle ist geschätzt. Wo ein Hersteller für eine bestimmte Spalte keine Angabe veröffentlicht, bleibt die Zelle als nicht angegeben stehen, statt aus einem benachbarten Modell gefüllt zu werden.
| Modell | Statorauslegung | Innenwiderstand | Zellenzahl (LiPo) | Maximaler Schub | Max. Leistung 180 s | Gewicht |
|---|---|---|---|---|---|---|
| U5 KV400 | 12N14P | 116 mΩ | 3-8S | 2850 g | 850 W | 195 g |
| MN5008 KV340 | 24N28P | 55 mΩ | 6S | 4215 g | 760 W | 135 g |
| MN501-S KV240 | 24N28P | 85 mΩ | 6-12S | 4660 g | 1200 W | 170 g |
| U8 Lite L KV110 | 36N42P | 105 mΩ | 12S | 11200 g | 2140 W | 282 g |
Alle vier Motoren sind in der ToBMS-Rubrik UAV-Motoren geführt und unter der Anwendung Inspektions-UAV gruppiert. Statorauslegung, Innenwiderstand, Zellenzahl, Höchstschub, Leistung über 180 s und Gewicht entsprechen den Angaben von T-Motor, auf einem Prüfstand bei angegebenem Propeller und angegebener Spannung gemessen, und sind als Prüfstandswerte und nicht als Schwebewerte zu lesen.
Leichtes Ende: U5 KV400 und MN5008 KV340
Zwei Datensätze für Inspektions-UAV-Motoren decken das leichte Ende der Gruppe ab, und sie lösen dasselbe Problem auf entgegengesetzte Weise. Der T-Motor U5 KV400 UAV-Motor ist die Option mit dem breiteren Fenster: ein 3-8S-Datensatz mit 195 g und 2850 g erfasstem Schub, einem 12N14P-Stator, 116 mΩ Widerstand und einem 600 mm langen Kabel. Er ist der Datensatz der Gruppe, dessen Zellenzahl am wenigsten festlegt, was zu einem Programm passt, das noch entscheidet, auf welches Pack es standardisieren will.
Der T-Motor MN5008 KV340 UAV-Motor ist die leichtere und spezifischere Option. Mit 135 g ist er der leichteste Datensatz hier, er verzeichnet 4215 g Schub an einem festen 6S-Bus, und er verwendet den 24N28P-Stator, den auch die größeren Datensätze der Gruppe nutzen. Für ein kompaktes vierarmiges Inspektionsluftgerät, das bereits 6S-Packs fliegt, ist er die kleinere der beiden naheliegenden Antworten, und bei einer Mission mit Schwebeaufgabe sind die 60 g, die er gegenüber dem U5 einspart, ein echter Zugewinn an Packkapazität.
Mitte: MN501-S KV240, das weiteste Busfenster
Der T-Motor MN501-S KV240 UAV-Motor ist die nächsthöhere Stufe, und er ist der Datensatz, der den meisten Bereich abdeckt. Er nimmt 6-12S an einem 24N28P-Stator auf, verzeichnet 4660 g Höchstschub aus 170 g und veröffentlicht 1200 W über 180 s neben einer Wicklung mit 85 mΩ. Diese Kombination aus weitem Zellenzahlfenster und Schubwert der mittleren Klasse macht ihn zur natürlichen Wahl für einen Inspektionsdrohnen-Motor an einem sechsarmigen Luftgerät, dessen Packentscheidung noch nicht feststeht.
Gegen das leichte Paar gelesen, tauscht der MN501-S 25 g und 30 g Masse gegenüber dem U5 und dem MN5008 gegen einen weiteren Spannungsbereich und, im Fall des MN5008, einen Schubschritt von 445 g. Er ist außerdem der einzige Datensatz der Gruppe, der sowohl den vom leichtesten Datensatz genutzten 6S-Bus als auch den vom schwersten genutzten 12S-Bus abdeckt, was ihn zum brauchbaren Mittelpunkt macht, wenn ein Inspektionsprogramm über zwei Luftgerätgrößen hinweg standardisiert.
Oberes Ende: U8 Lite L KV110
Der T-Motor U8 Lite L KV110 UAV-Motor schließt den Bereich ab und ist in fast jeder Spalte der Ausreißer. Er verzeichnet 11200 g Schub, mehr als das Doppelte des nächsten Datensatzes, aus einem 282 g schweren Gehäuse mit den Maßen Ø87.1 × 28.05 mm, an einem festen 12S-Bus und einem 36N42P-Stator, mit 2140 W, veröffentlicht für 180 s, und einem Spitzenstrom von 45.8 A. Seine 15 mm Welle hat den dreifachen Durchmesser der des U5, und sein Widerstand von 105 mΩ liegt trotz der viel größeren Wicklung in der Mitte der Gruppe.
Der Massenschritt ist es, der begründet werden muss. Der Wechsel vom MN501-S zum U8 Lite L fügt 112 g je Motor und 448 g über ein vierarmiges Luftgerät hinzu, im Tausch gegen einen Schubzuwachs, der weit größer ist, als ein leichtes Inspektionsluftgerät braucht. Der Datensatz verdient seinen Platz auf Plattformen, die ein schwereres Sensorpaket, einen zweiten Akku oder ein Gimbal mit einer größeren Kamera tragen, wo die Masse des Luftgeräts selbst gewachsen ist und der zusätzliche Schub Marge statt Fähigkeit kauft.
Einen Motor auf eine Inspektionsmission abstimmen
Die erfassten Werte eines Inspektions-UAV-Motors werden erst dann zu einer Entscheidung, wenn sie gegen eine Art von Inspektionsarbeit gelesen werden. Jeder der vier Datensätze passt gut zu einem Profil und ist für das darunterliegende Profil überdimensioniert, und der Unterschied zwischen den Profilen ist ein Unterschied darin, was das Luftgerät im Stillstand leisten muss, und nicht darin, wie weit es fliegen muss.
Nahinspektion von Brücke und Fassade
Eine Nahinspektion einer Fassade oder einer Brücke bedeutet, eine Position wenige Meter von einer großen Fläche entfernt in Luft zu halten, die die Fläche selbst stört. Das Luftgerät ist meist klein, die Kamera steht nahe am Bauwerk, und die Positionstoleranz ist eng, weil eine Abweichung von wenigen Zentimetern den Bildausschnitt verändert. Ein leichter Inspektions-UAV-Motor mit hoher Nutenzahl passt zu diesem Profil: Der T-Motor MN5008 KV340 UAV-Motor mit 135 g an einem 6S-Bus gibt einem vierarmigen Luftgerät 4215 g erfassten Schub je Ausleger, die für die Windabweisung zur Verfügung stehen, und der 24N28P-Stator hält die Antwort bei den kleinen Gasänderungen ruhig, die diese Arbeit mit sich bringt.
Abstand zu Stromleitungen und Türmen
Arbeit an Leitungen und Türmen treibt das Luftgerät weiter von der Fläche weg und fügt einen Sensor mit etwas Masse hinzu, oft eine Zoomkamera auf einem Gimbal. Die Positionstoleranz ist weiter als bei einem nahen Fassadenvorbeiflug, doch das Luftgerät ist schwerer, sodass der Schubbedarf je Ausleger steigt und der Bus oft auf 12S wechselt, wegen des geringeren Stroms, der damit einhergeht. Der T-Motor MN501-S KV240 UAV-Motor deckt dieses Profil an einem sechsarmigen Luftgerät ab: 4660 g erfassten Schub und ein Fenster von 6-12S lassen Raum, das Pack ohne Motorwechsel zu vergrößern, und 170 g je Einheit halten die Masse am Auslegerende im Verhältnis.
Enge Räume und Flug in Innenräumen
Eine Inspektion im Inneren eines Tanks, eines Schachts oder eines Kanals beseitigt das Windproblem und ersetzt es durch eine Grenze des Propellerdurchmessers. Das Luftgerät muss klein genug sein, um einzudringen, was den Propeller begrenzt, was begrenzt, wie viel Schub ein gegebenes KV erzeugen kann. Dieses Profil legt Gewicht auf das leichte Ende eines Vergleichs von Inspektionsdrohnen-Motoren und auf ein KV, das mit einem kleinen Propeller den Schwebepunkt erreicht: Der T-Motor U5 KV400 UAV-Motor mit 400 KV und 195 g ist der Datensatz dieser Gruppe, dessen Zellenzahlfenster und KV am besten zu einem kompakten Luftgerät passen, das keine offene, böige Luft sehen wird.
Lineare Infrastruktur und Korridorvermessung
Eine Pipeline, ein Bahnkorridor oder eine Straßentrasse fügt einer ansonsten reinen Inspektionsaufgabe einen Verlegungsabschnitt hinzu. Das Luftgerät fliegt zwischen Stationen statt an einem Ort zu schweben, sodass ein Teil des Missionsbudgets vom Schub im Schwebeflug zur Reiseflugeffizienz wandert und die Spalten für Widerstand und Leerlaufstrom wichtiger werden als die Schubspalte. Ein für dieses Profil gewählter Inspektions-UAV-Motor ist meist der kleinste Datensatz, der das Sensorpaket noch trägt, mit einer Wicklung, die auf einen niedrigen Schwebestrom und nicht auf einen hohen Höchstschub ausgelegt ist. Der T-Motor U8 Lite L KV110 UAV-Motor kommt in dieses Bild nur dort, wo das Korridorluftgerät groß genug ist, um 12S und eine 15 mm Welle zu brauchen.
Luftgerättypen, die diese Motoren verwenden
Die vier Datensätze stehen in einer Produktkategorie und einer Anwendungsgruppe, dienen aber mehreren verschiedenen Arten von Luftfahrzeugen, und ein für eine von ihnen gewählter Inspektions-UAV-Motor passt selten zu einer anderen. Zu erkennen, welche Art entworfen wird, klärt die Wahl eines Inspektions-UAV-Motors schneller als der Vergleich der Spezifikationsspalten.
Multikopterplattformen mit Gimbal
Dies ist das Hauptprofil für einen BLDC-Motor für Inspektions-UAV-Arbeit und jenes, das die beiden 24N28P-Datensätze bedienen. Das charakteristische Luftgerät ist ein Quadrokopter oder ein Hexakopter im Bereich von 2 kg bis 8 kg, der eine stabilisierte Kamera trägt, wiederkehrende Einsätze über demselben Objekt fliegt und landet, um Packs zu tauschen und nicht um gewartet zu werden. An diesem Luftgerät bewegt sich der Schwebepunkt kaum, sodass die Wicklung gegen einen einzigen gleichmäßigen Schubwert dimensioniert wird, und die Datensätze mit niedrigem Widerstand sind die, die die meiste Packenergie für die Flugzeit übrig lassen.
Hybride und VTOL-Inspektionsluftgeräte
Wo ein Inspektionsprogramm eine lineare Infrastruktur abdeckt, fügen einige Luftgeräte einen Vorwärtsflugabschnitt hinzu und werden zu Hybrid- oder VTOL-Entwürfen. Die Hubmotoren dieser Luftfahrzeuge sehen dieselbe Schwebeaufgabe wie ein Multikopter, jedoch nur für den vertikalen Teil des Flugs, sodass das thermische Bild einfacher und das Schubbild unverändert ist. Der T-Motor MN501-S KV240 UAV-Motor sitzt in dieser Rolle am Hubanteil ganz natürlich, weil sein 6-12S-Fenster zu den Packs passt, die ein VTOL-Luftgerät üblicherweise trägt, und sein 24N28P-Stator zu wiederholten Vertikalzyklen.
Angebundene und geschlossene Inspektionssysteme
Eine angebundene Inspektionsplattform tauscht Flugzeit gegen ein Stromkabel und eine feste Betriebshöhe, was die Anforderung an den Inspektions-UAV-Motor in Richtung gleichmäßiger Schub und weg von der Packeffizienz verschiebt. Das Luftgerät ist oft kompakt und die Missionen sind lang, sodass das massearme Ende der Gruppe das relevante ist. Der T-Motor U5 KV400 UAV-Motor und der T-Motor MN5008 KV340 UAV-Motor decken diese Rolle mit 195 g und 135 g ab, und weil die Anbindung die Massestrafe eines Akkus beseitigt, wird der leichtere der beiden der attraktivere Datensatz und nicht der eingeschränktere.
Prüfliste für die Auswahl
Drei Prüfungen decken den größten Teil ab bei einem Inspektions-UAV-Motor, und sie werden am besten der Reihe nach abgearbeitet, weil jede das Feld für die nächste verengt. Sie gelten für jeden BLDC-Motor für Inspektions-UAV-Arbeit, vom 135 g schweren Ende der Gruppe bis zum 282 g schweren. Die ersten beiden sind Luftgeräteentscheidungen, die festgelegt werden können, bevor ein Datensatz geöffnet wird; die dritte schließt die Lücken, die die veröffentlichten Daten hinterlassen.
Zuerst den Schwebeschub festlegen, dann das Produkt
Ausgangspunkt ist die Abflugmasse des Luftgeräts und nicht die Nutzlast; sie wird durch die Zahl der Ausleger geteilt, um den Schub zu erhalten, den jeder Inspektions-UAV-Motor halten muss, und danach wird die vom Auftrag benötigte Marge hinzugefügt. Die Marge hat bei dieser Arbeitsklasse zwei Teile: die Regelreserve, die das Luftgerät in böiger Luft neben einem Bauwerk im Kamerabild hält, und die Reserve, die nötig ist, wenn ein Motor ausfällt. Beide sind Luftgeräteentscheidungen, und beide müssen getroffen werden, bevor die Gruppe verengt wird.
Bus, Propeller und Befestigung festlegen
Bus und Propeller werden gemeinsam gewählt, weil KV sie aneinander bindet. Ein 12S-Datensatz will einen großen, langsam drehenden Propeller und ein niedriges KV; ein 6S-Datensatz will einen kleineren Durchmesser und ein höheres KV. Sobald das Paar feststeht, werden die verbleibenden Datensätze danach gefiltert, was der Ausleger physisch aufnehmen kann: das Lochbild, der Wellendurchmesser, die Abmessungen und die Leitungslänge. Der Unterschied zwischen einer 5 mm Welle und einer 15 mm Welle ist eine andere Klasse von Auslegerende, und meist ist es die Spalte, die einen Kandidaten aussortiert, der beim Schub attraktiv aussah.
Die offenen Werte des Datensatzes schließen
Keiner der vier Datensätze veröffentlicht einen Schubwert für den Schwebeflug, und nur einige veröffentlichen einen Dauerstrom. Wo eine Zahl fehlt, sind die eigenen Schubtabellen des Herstellers der Ort, an dem sie zu schließen ist, und wo sie danach offen bleibt, sollte die Lücke als offener Punkt im Antriebsbudget vermerkt und nicht mit einer Annahme gefüllt werden. Ein Budget, das auf einem als Schwebewert gelesenen Prüfstands-Höchstwert aufgebaut ist, wird komfortabel aussehen und einen böigen Tag neben einer Brücke nicht überstehen.
- Die Abflugmasse einschließlich Motoren und Pack summieren und dann durch die Zahl der Ausleger teilen, um den Schub zu erhalten, den jeder Ausleger im Schwebeflug halten muss.
- Die vom Arbeitsumfeld benötigte Regelreserve und die Reserve, die ein Motorausfall erfordern würde, hinzufügen, um den Schub je Ausleger zu erhalten, den der Motor abdecken muss.
- Den kleinsten Datensatz wählen, dessen veröffentlichter Höchstschub diese Zahl abdeckt, damit die eingesparte Masse für Packkapazität verwendet werden kann.
- Den Bus aus der Packentscheidung festlegen und dann prüfen, dass das gewählte KV und der Propeller an diesem Bus bei einem sinnvollen Gas den Schwebepunkt erreichen.
- Den Wicklungswiderstand mit dem Quadrat des erwarteten Schwebestroms multiplizieren, um den laufenden Kupferverlust abzuschätzen, bevor die thermische Auslegung festgelegt wird.
- Den Schwebestrom gegen jede veröffentlichte Dauerangabe prüfen und vermerken, wo der Datensatz diese Angabe offen lässt.
- Wellendurchmesser, Lochbild, Abmessungen und Leitungslänge gegen den Ausleger und die Position des Drehzahlreglers prüfen.
- Bestätigen, dass der durch KV und Bus implizierte Propellerdurchmesser zum Luftgerät passt und dass der Drehzahlregler für den veröffentlichten Spitzenstrom ausgelegt ist.
Häufig gestellte Fragen
QWie viel Schub braucht ein Inspektions-UAV-Motor?
Ausgangspunkt ist die Abflugmasse geteilt durch die Zahl der Ausleger, danach wird die vom Arbeitsumfeld benötigte Regelreserve hinzugefügt. An einem typischen Inspektionsluftgerät von 4 kg an vier Auslegern verlangt ein Schub-Gewichts-Verhältnis von 2:1 von jedem Inspektions-UAV-Motor 2000 g, was jeder Datensatz dieser Gruppe außer den beiden leichtesten bequem abdeckt. Die Zahl, die die Wahl tatsächlich begrenzt, ist der bei Teillast gehaltene Schub und nicht der erfasste Höchstwert.
QWelches KV sollte ein Inspektionsdrohnen-Motor verwenden?
Niedrig genug, dass der Propeller an dem Bus, den das Luftgerät trägt, bei einem sinnvollen Gas den Schwebepunkt erreicht. Die vier Datensätze hier reichen von 110 bis 400 KV, und die Streuung folgt der Zellenzahl und nicht einer Vorliebe: Der 400-KV-Datensatz deckt 3-8S ab, der 340-KV-Datensatz ist auf 6S festgelegt, der 240-KV-Datensatz deckt 6-12S ab und der 110-KV-Datensatz ist auf 12S festgelegt. KV ist eine Abstimmung zwischen Propeller und Bus und kann daher nicht für sich allein gewählt werden.
QWarum zählt die Positionshaltung bei einem Inspektions-UAV-Motor mehr als die Höchstgeschwindigkeit?
Weil die Bilder aufgenommen werden, während das Luftfahrzeug stillsteht. Eine Abweichung von wenigen Zentimetern verändert den Bildausschnitt, sodass der Flugregler kleine, häufige Korrekturen ausgibt und der Motor sie ohne Verzögerung und ohne Sprung in der Antwort beantworten muss. Die Nuten- und Polzahl des Stators spielt hier eine Rolle: Die 24N28P- und 36N42P-Datensätze dieser Gruppe verteilen die Drehmomenterzeugung auf mehr Rotorpositionen als der 12N14P-Datensatz, was den Rastbeitrag bei niedrigem Gas senkt.
QWie wirkt sich die Motormasse auf ein Inspektionsluftgerät aus?
Die Masse ist ein fester Abzug von einem Budget, das ansonsten für den Akku ausgegeben wird. Die vier Datensätze hier reichen von 135 g bis 282 g einschließlich Kabel, eine Streuung von 147 g je Motor und 588 g über ein vierarmiges Luftgerät. Weil ein schwererer Inspektionsdrohnen-Motor außerdem mehr Schub braucht, um das Luftgerät zu halten, was mehr Strom zieht und ein größeres Pack erfordert, summiert sich die Massestrafe, statt fest zu bleiben.
QWelche Busspannung passt zu einem Inspektionsdrohnen-Motor?
Diejenige, die das Pack mit dem Schwebestrom liefern kann, den die Motoren bei einem vertretbaren Kupferverlust brauchen. Eine höhere Zellenzahl senkt den Strom bei gegebener Leistung, was Verluste in Verkabelung und Wicklung senkt, weshalb der größte Datensatz dieser Gruppe mit einem festen 12S-Bus läuft, während der leichteste 6S nutzt. Der Datensatz mit dem weitesten Fenster, bei 6-12S, ist die brauchbare Wahl, wenn die Packentscheidung noch nicht endgültig ist.
QIst ein größerer Inspektions-UAV-Motor grundsätzlich besser?
Nein. Ein für das Luftgerät überdimensionierter Motor läuft an einem schlechten Punkt der Gaskurve, wo eine Wicklung am wenigsten effizient arbeitet und das Rasten als Regelstörung am deutlichsten sichtbar ist. Die zusätzliche Masse wird außerdem auf jedem Einsatz mitgeführt. Die richtige Größe ist der kleinste Datensatz, dessen veröffentlichter Schub den Schwebebedarf mit der vom Auftrag benötigten Marge deckt, was an einem leichten Inspektionsluftgerät oft der 135 g schwere Datensatz und nicht der 282 g schwere ist.
QWas bedeutet der Leistungswert über 180 s bei einem Inspektions-UAV-Motor?
Er ist ein Lastfenster und keine Dauerangabe. Die erfasste Leistung und, wo veröffentlicht, der Spitzenstrom eines Datensatzes dieser Gruppe gelten über ein Fenster von 180 s, das lang genug ist, um einen Steigflug abzudecken, aber kürzer als ein vollständiger Einsatz. Bei einem Luftgerät mit Schwebeaufgabe ist die Zahl, die mehr zählt, der Dauerstrom, und wo ein Datensatz diese Angabe offen lässt, sollte die Lücke als offener Punkt geführt und nicht mit einer Annahme geschlossen werden.
Offizielle Quellen
Jeder Motor in diesem Vergleich wird von T-Motor veröffentlicht, und die eigenen Produktseiten des Herstellers führen die Schubtabellen, die Testbedingungen und die Paarungsempfehlungen, die die ToBMS-Datensätze zusammenfassen und nicht wiedergeben. Wo ein Wert in diesem Artikel als im Datensatz nicht veröffentlicht gekennzeichnet ist, ist die Seite des Herstellers der erste Ort, an dem danach zu suchen ist, und die auf jeder Seite abgedruckte Paarungsempfehlung ist die Referenz für den Propellerdurchmesser gegenüber KV und Bus.
Wie es weitergeht
Um vom Lesen zu einer engeren Auswahl zu kommen, arbeiten drei Werkzeuge nacheinander: Jeder Motor in diesem Vergleich steht in der Rubrik UAV-Motoren, Kandidaten lassen sich nach Schubklasse, KV und Zellenzahl eingrenzen, und die Gegenüberstellung hält mehrere Datensätze gleichzeitig offen, während die Entscheidungen am Auslegerende getroffen werden. Die Anwendungsseite Inspektions-UAV sammelt die Datensätze, die diese Aufgabe tragen.
Mehrere bestehende Leitfäden erweitern das Bild seitlich. UAV-Motoren: KV, Schub und Masse passend zum Fluggerät arbeitet dieselbe Rubrik von der Luftgerätseite her durch und behandelt die Datensätze, die dieser Artikel nicht abdeckt, während BLDC-Motoren für Long-Endurance-UAV: Wirkungsgrad, Masse und Busspannung das Wirkungsgradargument für Luftgeräte weiterführt, die stundenlang fliegen. BLDC-Motoren für Industrie-UAV: Lastprofil, Redundanz und Nutzlast behandelt den Fall wiederholter Missionen und der Redundanz, und VTOL-Drohnenmotoren: Schub im Schwebeflug und Effizienz im Reiseflug ausbalancieren befasst sich mit Luftgeräten, die der Inspektionsaufgabe einen Vorwärtsflugabschnitt hinzufügen.
Zwei weitere Leitfäden sind relevant, wo ein Inspektionsprogramm Hardware mit einer anderen Anwendung teilt. Heavy-Lift-Drohnenmotoren: Drei T-Motor-Optionen von 2.85 kg bis 101 kg Schub behandelt die T-Motor-Datensätze der U- und MN-Reihe ab 2.85 kg Schub aufwärts, also den Bereich, in den ein Inspektionsluftgerät eintritt, wenn das Sensorpaket zu einer Nutzlast heranwächst; BLDC-Motoren für Agrar-UAV: KV, Statorgröße und Drehmoment bei Teillast behandelt den tanktragenden Fall, bei dem sich der Schwebepunkt während des Flugs verschiebt, was das Gegenteil der hier beschriebenen gleichmäßigen Aufgabe ist. Eine Veröffentlichung des Herstellers zur Navigator-Reihe ist als T-Motor Navigator MN Serie: Schwerlast-UAV-Motoren im offiziellen Release-Video verfügbar.
Die Kurzfassung: Zuerst die Abflugmasse und die Rotorzahl festlegen, daraus den Schub ableiten, den jeder Ausleger im Schwebeflug halten muss, die Windmarge und die Marge für einen Motorverlust hinzufügen, den kleinsten Datensatz wählen, dessen veröffentlichter Höchstschub diese Zahl abdeckt, und erst dann KV, Bus und Propeller gemeinsam festlegen. Jeder Schritt danach ist eine Prüfung einer bereits getroffenen Entscheidung, und das ist die Reihenfolge, die einen Inspektions-UAV-Motor an der Mission und nicht am Datenblatt ausgerichtet hält.