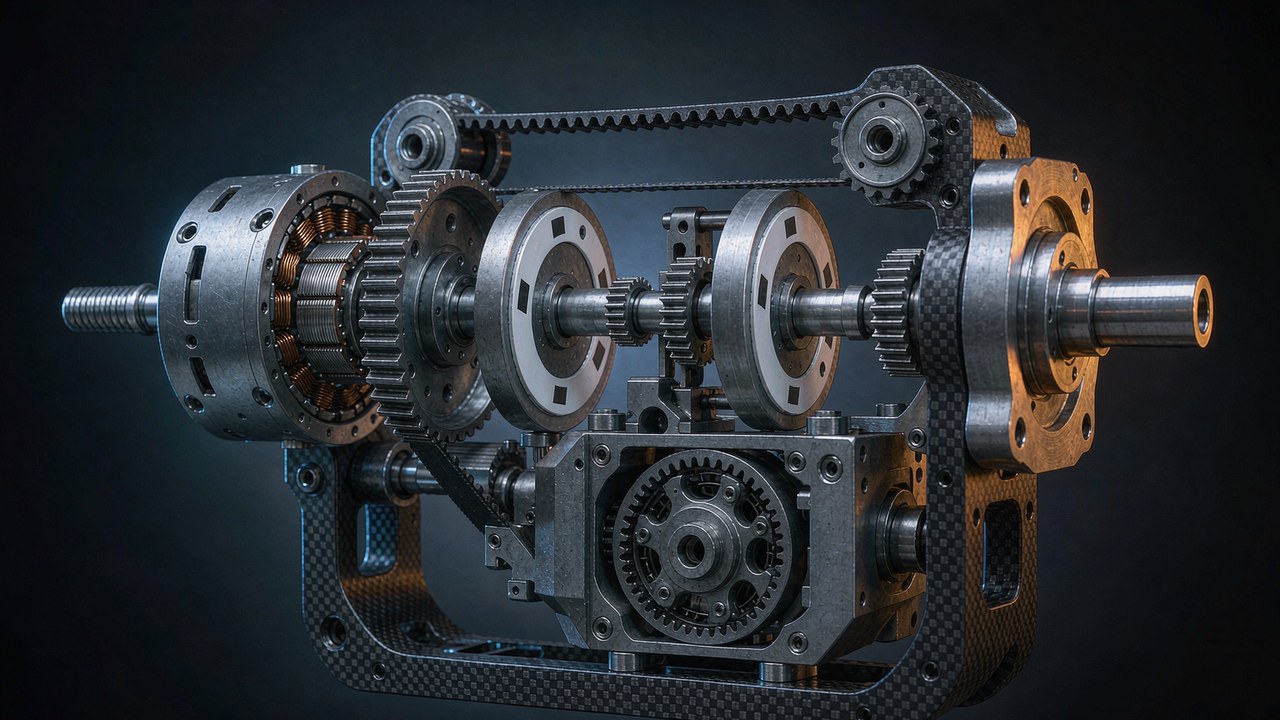
गियर्ड रोबोट जोड़ के पीछे हर BLDC मोटर एक संख्या ढोती है जो पृष्ठ पर बाकी सब कुछ चुपचाप आकार देती है: न्यूनीकरण अनुपात। अनुपात टॉर्क को गुणा करता है, गति को भाग देता है, और — एक ऐसे वर्ग नियम के माध्यम से जिसे अधिकांश डेटाशीट कभी स्पष्ट नहीं करतीं — गियर मेश के दोनों ओर प्रतिबिंबित जड़त्व को स्केल करता है। यह गाइड वास्तविक एक्चुएटर पृष्ठों के प्रकाशित आंकड़ों से यह अंकगणित करती है, फिर उसे रोबोट जोड़ के लिए एक आकार-निर्धारण क्रम में बदलती है।
न्यूनीकरण अनुपात टॉर्क और गति के साथ क्या करता है
एक प्लेनेटरी गियरबॉक्स रोटर और जोड़ के बीच बैठता है, और न्यूनीकरण अनुपात बताता है कि आउटपुट के एक चक्कर के लिए रोटर कितने चक्कर घूमता है। 10:1 न्यूनीकरण अनुपात का अर्थ है आउटपुट के प्रत्येक चक्कर पर रोटर के दस चक्कर। आदर्श, हानि-रहित चित्र में यह अदला-बदली सटीक होती है: आउटपुट पर टॉर्क मोटर टॉर्क गुणा अनुपात है, और आउटपुट पर गति मोटर गति भाग अनुपात है। टॉर्क को दस से गुणा करें, गति को दस से भाग दें, और जोड़ से होकर बहने वाली यांत्रिक शक्ति वहीं रहती है जहाँ विद्युत पक्ष ने उसे रखा था।
वास्तविक गियर हानि-रहित नहीं होते। प्रत्येक प्लेनेटरी चरण मेश हानियाँ, बेयरिंग खिंचाव और चर्निंग हानियाँ ढोता है, इसलिए आउटपुट तक पहुँचने वाला टॉर्क उससे कम रहता है जो अनुपात कागज़ पर वादा करता है। डेटाशीट उन हानियों को रेटेड तथा पीक टॉर्क पंक्तियों में समा देती हैं, यही कारण है कि प्रकाशित आंकड़े पहले से ही आउटपुट-पक्ष के मान हैं: CubeMars AK80-64 अपने 64:1 चरण के पीछे, आउटपुट फ़्लैंज पर 48 Nm रेटेड टॉर्क और 120 Nm पीक टॉर्क प्रकाशित करता है, रोटर पर नहीं। इसलिए किसी गियर्ड एक्चुएटर पेज को पढ़ने का ईमानदार तरीका यह है कि हर टॉर्क और गति पंक्ति को गियरबॉक्स के बाद की और विद्युत पंक्तियों — धारा, वोल्टेज, टॉर्क स्थिरांक — को गियरबॉक्स से पहले की माना जाए।
न्यूनीकरण अनुपात CubeMars AK और AKH लाइनों के मॉडल नामों में भी खुलेआम छिपा होता है: AK45-10 में 10:1 चरण है, AK45-36 में 36:1 चरण, AKH70-48 में 48:1 चरण। पेज खोलने से पहले नाम से संख्या पढ़ लेना एक ऐसी आदत है जो बनाने लायक है, क्योंकि न्यूनीकरण अनुपात वह एक विनिर्देश है जिसे बाकी हर आउटपुट-पक्ष पंक्ति विरासत में लेती है।
गियरबॉक्स का आउटपुट पक्ष
यह विभाजन इसलिए मायने रखता है क्योंकि अनुपात के प्रवेश के बाद एक जैसे दिखने वाले दो पेज भिन्न मशीनों का वर्णन करते हैं। AK80-64 के भीतर का रोटर आउटपुट पर प्रकाशित 75 rpm देने के लिए 4800 rpm तक घूमता है; मोटर शाफ़्ट पर लगा एनकोडर प्रति आउटपुट चक्कर 64 रोटर चक्कर गिनता है। जब कोई चयन गाइड किसी डायरेक्ट ड्राइव फ्रेमलेस किट की तुलना किसी एकीकृत गियर्ड मॉड्यूल से करती है, तो तुलना तभी सार्थक बैठती है जब दोनों पक्ष एक ही शाफ़्ट पर बताए गए हों। इस साइट का टॉर्क-गति वक्र लेख इस बात को कवर करता है कि विद्युत सीमा नंगी मोटर के वक्र को कैसे आकार देती है; वर्तमान लेख गियर मेश के उस पार रहता है जहाँ जोड़ वास्तव में रहता है और जहाँ प्रतिबिंबित जड़त्व महसूस होता है।
इस सौदे का निम्न-अनुपात सिरा अपनी अर्थनीति रखता है। एक क्वाज़ी डायरेक्ट ड्राइव मॉड्यूल अनुपात को एकल अंकों के निकट रखता है — CubeMars AKE श्रृंखला 6:1 और 8:1 पर बैठती है — और इसके बदले कम आउटपुट टॉर्क परंतु हल्का, अधिक पारदर्शी ड्राइवट्रेन चुकाता है। 8:1 चरण बैकड्राइवेबिलिटी और बल-पारदर्शिता में क्या ख़रीदता है, और टॉर्क में उसकी क्या लागत पड़ती है, यह क्वाज़ी डायरेक्ट ड्राइव एक्चुएटर: 8:1 अनुपात से क्या मिलता है में निकाला गया है; वर्तमान गाइड उस सामान्य नियम को कवर करती है जिसके विरुद्ध QDD दार्शनिकता धकेलती है।
जहाँ गुणन मुफ़्त रहना बंद कर देता है
टॉर्क गुणन यह भी बदल देता है कि मोटर वक्र पर परिचालन बिंदु कहाँ बैठता है। जिस जोड़ को 24 Nm सतत टॉर्क चाहिए, उसे 24 Nm बनाने वाली मोटर नहीं चाहिए — उसे ऐसी मोटर चाहिए जिसका सतत टॉर्क, अनुपात से गुणित, चरण दक्षता से गुणित, 24 Nm पार कर जाए जबकि उसकी धारा-खपत तापीय बजट के भीतर रहे। उस बजट का तापीय पक्ष, और यह कि टॉर्क-गति वक्र सतत परिचालन को पीक से कैसे अलग करता है, सतत टॉर्क बनाम पीक टॉर्क: ड्यूटी साइकिल, तापीय सीमा और टॉर्क-गति वक्र में कवर है। गियरबॉक्स वह गुणा नहीं कर सकता जिसे वाइंडिंग सहन नहीं कर सकती, और जो प्रतिबिंबित जड़त्व वह जोड़ता है वह उसी बिल का दूसरा हिस्सा है।
प्रतिबिंबित जड़त्व: गियरबॉक्स पर वर्ग नियम
न्यूनीकरण अनुपात गति को टॉर्क से एक रैखिक विनिमय दर पर सौदा करता है। जड़त्व उस नियम से नहीं खेलता। गियरबॉक्स के एक ओर का कोई भी जड़त्व दूसरी ओर अनुपात के वर्ग से गुणित या विभाजित दिखाई देता है, और यही एक तथ्य पूरी आकार-निर्धारण समस्या को व्यवस्थित करता है। इंजीनियर रूपांतरित मान को प्रतिबिंबित जड़त्व कहते हैं: वह जड़त्व जो किसी घटक का होना चाहिए, विश्लेषण की जा रही शाफ़्ट पर सीधे बैठा हुआ, वही गतिक व्यवहार देने के लिए। यह संबंध एक आदर्श दृढ़ संचरण की गतिक संबंध है — चरणों के भीतर मेश अनुपालन, प्रत्यास्थता और हानियाँ इसे विस्तार में खिसका देती हैं, और जहाँ वे द्वितीय-क्रम प्रभाव मायने रखते हैं उन्हें रास्ते में चिह्नित किया गया है। दोनों रूपांतरण न्यूनीकरण अनुपात से होकर गुज़रते हैं, यही कारण है कि अनुपात का चयन उतना ही जड़त्व निर्णय है जितना टॉर्क निर्णय।
रोटर वर्ग के साथ क्यों बढ़ता है
आउटपुट से शुरू करें और मोटर की ओर वापस देखें। आउटपुट शाफ़्ट से देखा गया रोटर का प्रतिबिंबित जड़त्व, रोटर जड़त्व गुणा न्यूनीकरण अनुपात का वर्ग है। अंकगणित निर्मम है: छोटे अनुपात का वर्ग करें तो लगभग कुछ नहीं होता; बड़े का वर्ग करें तो संख्याएँ फट जाती हैं। 6:1 चरण रोटर जड़त्व को 36 से गुणा करता है। 64:1 चरण उसे 4096 से गुणा करता है। इसलिए प्रतिबिंबित जड़त्व कोई ऐसा परिशोधन नहीं है जिसकी परवाह केवल विश्लेषकों को हो — 6:1 और 64:1 मॉड्यूल के बीच यह एक ही भौतिक रोटर पर सौ से अधिक का गुणक है।
प्रकाशित CubeMars AKH70 जोड़ा वर्ग नियम को समान-रोटर तुलना के माध्यम से मापने योग्य बनाता है — यह कोई कठोर एकल-चर परीक्षण नहीं, क्योंकि अनुपात के साथ चरण-संख्या और संचरण दक्षता भी बदलती है, परंतु जितना निकट कोई डेटाशीट पहुँचा सकती है। AKH70-16 और AKH70-48 एक ही रोटर साझा करते हैं: दोनों पेज एक ही 1170 g·cm² रोटर जड़त्व, एक ही KV41 वाइंडिंग, एक ही 90 mm हाउसिंग प्रकाशित करते हैं। एकमात्र सार्थक अंतर गियरबॉक्स है — एक पर दो-चरण 16:1 यूनिट, दूसरे पर तीन-चरण 48:1 यूनिट। प्रत्येक रोटर को उसके अपने आउटपुट पर प्रतिबिंबित करें और साझा भाग दो भिन्न मशीनें बन जाता है: 16 का वर्ग 256 है, और 256 × 1170 g·cm² AKH70-16 के आउटपुट पर 299520 g·cm² प्रतिबिंबित जड़त्व है; 48 का वर्ग 2304 है, और 2304 × 1170 g·cm² AKH70-48 के आउटपुट पर 2695680 g·cm² है। अनुपात तीन गुना करने पर प्रतिबिंबित जड़त्व नौ गुना हो गया।
यही उच्च अनुपातों की असली मूल्य-सूची है। AKH70-48, AKH70-16 के 26 Nm के विरुद्ध 74 Nm रेटेड टॉर्क देता है — 2.85 का गुणक — जबकि उसी रोटर का प्रतिबिंबित जड़त्व, आउटपुट शाफ़्ट से देखा गया, नौ गुना बढ़ गया। पीक टॉर्क वही कहानी कहता है: 222 Nm बनाम 78 Nm। जब कोई जोड़ डिज़ाइनर उच्च-अनुपात मॉड्यूल को जादुई गुणक लगी छोटी मोटर समझता है, तो प्रतिबिंबित जड़त्व पर वर्ग नियम ही उसका संशोधन है।
भार वर्ग के साथ क्यों सिकुड़ता है
वही नियम उल्टी दिशा में भी चलता है, और यही दिशा उपयोगी है। आउटपुट शाफ़्ट पर कोई भार जड़त्व, मोटर शाफ़्ट से देखा गया, न्यूनीकरण अनुपात के वर्ग से विभाजित हो जाता है। एक भारी रोबोट पैर जो हिप पर 0.005 kg·m² प्रस्तुत करता है, 10:1 चरण के पीछे रोटर को उसका दसवाँ हिस्सा दिखता है, क्योंकि रोटर को गति के केवल अपने हिस्से — उसके अनुपात-वर्ग वाले टुकड़े — को त्वरित करना होता है। भार का प्रतिबिंबित जड़त्व जोड़ पर स्थिर बैठे भार से कहीं छोटी संख्या है।
यही कारण है कि गियर्ड जोड़ उन भुजाओं और पैरों को चला पाते हैं जिन्हें नंगी मोटर गतिक रूप से नहीं हिला सकती। गियरबॉक्स केवल टॉर्क को किफ़ायती नहीं बनाता; यह भार के प्रतिबिंबित जड़त्व को तब तक सिकोड़ता है जब तक रोटर त्वरण बजट पर हावी न हो जाए। और दोनों वर्ग-नियम प्रभाव बीच में मिलते हैं: रोटर जड़त्व आउटपुट की ओर बढ़ता है, भार जड़त्व मोटर की ओर सिकुड़ता है, और वह न्यूनीकरण अनुपात जो दोनों को संतुलित करता है अगले खंड का विषय है।
दूसरे डेटा बिंदु के रूप में AK45 जोड़ा
AKH70 जोड़ा सबसे साफ़ तुलना है क्योंकि रोटर साझा है। AK45 फ़ैमिली उसी पैटर्न को छोटे फ्रेम पर दो भिन्न रोटरों के साथ दोहराती है। AK45-10 अपने 10:1 चरण के पीछे 157.33 g·cm² का रोटर जड़त्व प्रकाशित करता है, जो आउटपुट पर 15733 g·cm² पर प्रतिबिंबित होता है; AK45-36 अपने 36:1 के पीछे 181.9 g·cm² प्रकाशित करता है, जो 235742.4 g·cm² पर प्रतिबिंबित होता है। एक ही फ़ैमिली के भीतर 10:1 से 36:1 पर जाने से प्रतिबिंबित जड़त्व लगभग पंद्रह गुना हो गया, जबकि रेटेड टॉर्क 2.5 Nm से 8 Nm हुआ और नो-लोड गति 180 rpm से गिरकर 52 rpm रह गई। 36:1 मॉड्यूल रेटेड टॉर्क का तीन गुना से थोड़ा अधिक देता है, लगभग पंद्रह गुना आउटपुट-पक्ष प्रतिबिंबित जड़त्व और 87 g अतिरिक्त द्रव्यमान पर।
जड़त्व मिलान: भार-से-रोटर जड़त्व अनुपात
दोनों वर्ग-नियम प्रभावों को साथ-साथ रखें और एक अकेली आयाम-रहित संख्या निकल आती है: एक शाफ़्ट पर परिकलित भार-से-रोटर जड़त्व अनुपात। प्रतिबिंबित भार जड़त्व को रोटर जड़त्व प्लस गियरबॉक्स जड़त्व से भाग दें — सब एक ही पक्ष के संदर्भ में — और जड़त्व अनुपात बता देता है कि मोटर टॉर्क का कितना हिस्सा भार को त्वरित करने में खर्च होता है बनाम अपने ही घूर्णी पुर्ज़ों को। जड़त्व मिलान उस अनुपात को ऐसी पट्टी के भीतर रखने का अभ्यास है जिसके साथ नियंत्रण लूप जी सके। प्रतिबिंबित जड़त्व वह मुद्रा है जिसमें दोनों पक्ष गिने जाते हैं।
डेटाशीट पर जड़त्व अनुपात पढ़ना
एकीकृत एक्चुएटर पेज पर परिकलन छोटा होता है क्योंकि निर्माता रोटर जड़त्व प्रकाशित करता है। हिप भार चलाते AKH70-16 को लें: मोटर शाफ़्ट पर प्रतिबिंबित भार जड़त्व जोड़ जड़त्व भाग 256 है, और रोटर सीधे 1170 g·cm² का योग देता है। जड़त्व अनुपात पहले को दूसरे से भाग है। CubeMars AK, AKH और AKE लाइनों के लिए रोटर जड़त्व छापता है, इसलिए कोई खरीदार अकेले प्रकाशित पृष्ठों से यह जाँच चला सकता है — न खोल-खाल, न अनुमान। वह प्रकाशित पंक्ति किसी एक्चुएटर डेटाशीट का सबसे कम उपयोग होने वाला आंकड़ा है, और यही एकमात्र इनपुट है जिसकी जड़त्व अनुपात को आवश्यकता है और जो टॉर्क तालिका पहले से नहीं देती। इस पर बनी जाँच एक प्रथम-चरण आकलन है: पूरा मॉडल उसी शाफ़्ट पर प्रतिबिंबित गियरबॉक्स जड़त्व को भी जोड़ेगा, साथ में वह कोई भी संचरण अनुपालन जिसके प्रति अनुप्रयोग संवेदनशील हो।
एक परिपाटी निर्णय अंकगणित को छोटा करता है: एक शाफ़्ट चुनें और उसी पर रहें। मोटर शाफ़्ट पर परिकलन रोटर जड़त्व को छपे हुए रूप में रखता है और भार को चरण के वर्ग से भाग देता है; जोड़ शाफ़्ट पर परिकलन भार को मापे हुए रूप में रखता है और रोटर को उसी वर्ग से गुणा करता है। दोनों शाफ़्टों के बीच प्रतिबिंबित जड़त्व उसी गुणक से भिन्न होता है, परंतु जड़त्व अनुपात दोनों तरीकों से समान निकलता है — परिकलन के बीच में संदर्भ बिंदु मिलाना प्रथम आकार-निर्धारण चक्र की सबसे आम चूक है।
बेढ़ंगा जोड़ कैसा महसूस होता है
जब जड़त्व अनुपात ऊँचा चलता है — तुलनात्मक रूप से हल्के रोटर के पीछे भारी भार — तो जोड़ शक्ति समस्या बनने से पहले ट्यूनिंग समस्या बन जाता है। भार आवृत्ति प्रतिक्रिया पर हावी हो जाता है, और गियरबॉक्स अनुपालन तथा सीमित अवमंदन के साथ मिलकर यह यांत्रिक अनुनादों को नियंत्रण बैंडविड्थ की ओर खींच सकता है और सेटलिंग समय को लंबा कर सकता है। गेन को गिराना पड़ता है, और जोड़ ठीक उसी तरह सुस्त महसूस होता है जिस तरह टॉर्क आंकड़ों ने कहा था कि नहीं होगा।
जब जड़त्व अनुपात बहुत नीचा चलता है, तो उल्टा अपव्यय दिखता है: जोड़ अपनी धारा अपने रोटर और गियरों को त्वरित करने में खर्च करता है, और जोड़ पर टॉर्क क्षमता बिना उपयोग की रह जाती है — डिज़ाइन में गति की ज़रूरत से अधिक मोटर हो सकती है, हालाँकि कुछ अनुप्रयोग जानबूझकर गतिक या नियंत्रण कारणों से बड़े रोटर जड़त्व को तरजीह देते हैं। द्रव्यमान बजट इतने बड़े रोटर की कीमत चुकाता है जो भार को छोटा दिखा दे — कभी-कभी सही फ़ैसला, जैसा अगला उप-खंड दिखाता है, परंतु कभी मुफ़्त नहीं।
इसलिए जड़त्व अनुपात लक्ष्य अंक के बजाय एक समझदारी-पट्टी के रूप में काम करता है। सर्वो साहित्य में चयन अभ्यास प्रतिबिंबित भार को रोटर जड़त्व के मामूली गुणक के भीतर रखता है, और सटीक छत नियंत्रण लूप, माउंटिंग की कठोरता और इस पर निर्भर करती है कि अनुप्रयोग कितना सेटलिंग समय सहन करता है। कोई कोलैबोरेटिव आर्म जो स्थिर पोज़िशन पर ठहरता है, उसकी चिंता ज़मीन से टकराने पर झटके सोखने वाले पैर के जोड़ से भिन्न होती है। डेटाशीट जो देती है वह इनपुट हैं; पट्टी कहाँ बैठती है वह अनुप्रयोग निर्णय है। जड़त्व मिलान, न कि स्वयं जड़त्व अनुपात, अनुशासन है — संख्या केवल वह जगह है जहाँ अनुशासन मापा जाता है।
लक्ष्य कब ढीला करें
दो स्थितियाँ आरामदायक जड़त्व अनुपात से बाहर निकलने का औचित्य देती हैं। पहली है झटका: कोई लेग्ड रोबोट जोड़ जो अपने आउटपुट के माध्यम से ज़मीन की टक्करें लेता है, तब भिन्न प्रतिक्रिया देता है जब रोटर भार के सापेक्ष बड़ा होता है, क्योंकि आउटपुट पर प्रतिबिंबित रोटर जड़त्व यह पुनः आकार देता है कि ड्राइवट्रेन टक्कर पर कैसे प्रतिक्रिया करता है। झटके फिर भी अलग गतिक मूल्यांकन माँगते हैं — संपर्क कठोरता, गियरबॉक्स कठोरता तथा अवमंदन, जोड़ अनुपालन और नियंत्रक, सब यह आकार देते हैं कि झटके की ऊर्जा गियर ट्रेन से कैसे गुज़रती है — इसलिए बड़ा प्रतिबिंबित रोटर जड़त्व अपने आप में गियर दाँतों की सुरक्षा नहीं है। दूसरी है बल-पारदर्शिता: कोई एक्सोस्केलेटन जोड़ जिसे ऑपरेटर को हाथ से बैकड्राइव करना हो, सबसे छोटा संभव अनुपात और सबसे हल्का संभव रोटर चाहता है, जो ठीक क्वाज़ी डायरेक्ट ड्राइव का तर्क है। दोनों ह्यूमनॉइड रोबोट के लिए BLDC मोटर: टॉर्क, गति और आकार का मिलान में अनुप्रयोग पक्ष से कवर हैं।
उच्च न्यूनीकरण अनुपात की कीमत: गति छत, बैकलैश और द्रव्यमान
उच्च न्यूनीकरण अनुपात मिलता नहीं, ख़रीदा जाता है। तीन लागतें खुद डेटाशीट पर दिखती हैं — एक गति छत, बैकलैश और द्रव्यमान — और चौथी, पिछले खंड का वर्ग-नियम प्रतिबिंबित जड़त्व, केवल अंकगणित करने के बाद दिखती है। जो जड़त्व अनुपात किसी जोड़ को मिलता है वह उसी डायल से तय होता है, क्योंकि वही अनुपात जो रोटर के प्रतिबिंबित जड़त्व को बढ़ाता है, प्रतिबिंबित भार को घटाता है।
गति छत
न्यूनीकरण अनुपात रोटर गति को उसी गुणक से भाग देता है जिससे वह टॉर्क गुणा करता है, इसलिए उच्च अनुपात आउटपुट पर जोड़ वेग को सीमित कर देता है। AK45-36, AK45-10 के 180 rpm के विरुद्ध 52 rpm नो-लोड गति प्रकाशित करता है; AKH70-48, AKH70-16 के 105 rpm के विरुद्ध 35 rpm प्रकाशित करता है। जिस कलाई जोड़ को प्रति सेकंड कई चक्कर घूमने हैं, वह उस अनुपात का उपयोग नहीं कर सकता जो उसकी टॉर्क माँग सुझाती है, और बाध्यता टॉर्क मार्जिन से पहले बाँधती है। वोल्टेज छत को कुछ हटाता है — AK80-64 उसी 64:1 चरण से 24 V बस पर 23 rpm और 48 V पर 48 rpm रेटेड गति प्रकाशित करता है — और ऊँची बस चलाने के तंत्र-स्तरीय परिणाम 48 V रोबोटिक एक्चुएटर: मॉडल, प्रदर्शन लाभ और तंत्र बाध्यताएँ में कवर हैं। गियर अनुपात किसी छत के प्रति प्रतिबद्धता है; न्यूनीकरण अनुपात चुनना छत चुनना है।
बैकलैश और सटीकता बजट
हर गियर मेश थोड़ी-सी खुली गति ढोता है, जो बैकलैश के रूप में प्रकाशित होती है। आंकड़े छोटे और इकाई-संवेदनशील हैं: AK45-10 पेज 18 arcmin छापता है, AK45-36 और दोनों AKH70 मॉड्यूल 12 arcmin छापते हैं, और AK80-64 पेज उसी क्रम की खेल को 0.18 डिग्री के रूप में छापता है। AKE40-6 पेज अपना बैकलैश अधिकतम 9 arcmin बताता है — इस तुलना का सबसे कसा आंकड़ा, जो क्वाज़ी डायरेक्ट ड्राइव डिज़ाइन ब्रीफ़ का हिस्सा है। आउटपुट पर कोणों के रूप में पढ़े जाने पर, ये संख्याएँ तय करती हैं कि जब भार दिशा बदलता है तो जोड़ कितनी अच्छी तरह पोज़िशन थामता है, और ये सटीकता बजट के एनकोडर पक्ष के साथ जमा होती हैं: नियंत्रक वास्तव में कितना रिज़ॉल्यूशन देख सकता है, यह रोबोट जोड़ पर एनकोडर रिज़ॉल्यूशन: बिट, बैकलैश और रिपीटेबिलिटी में कवर है।
बैकलैश सबसे अधिक एनवलप के कोनों में मायने रखता है। जो जोड़ हमेशा एक ही दिशा में चलता है, वह अपना बैकलैश कभी महसूस नहीं करता; जो जोड़ भार के अधीन दिशा बदलता है — पकड़ी गई वस्तु को पुनः स्थापित करना, ज़मीन के संपर्क से पीछे धकेला गया पैर — हर उलटफेर पर खुली गति को पोज़िशन त्रुटि के रूप में खो देता है। उच्च न्यूनीकरण अनुपात का अर्थ स्वतः प्रति मेश अधिक बैकलैश नहीं होता, परंतु गहरे अनुपात तक पहुँचने के लिए आमतौर पर अधिक चरण चाहिए, और अधिक चरणों का अर्थ कुल अधिक मेश खेल है, जब तक प्रत्येक चरण को और अधिक कसकर न रखा जाए।
द्रव्यमान और पैकेजिंग
तीसरी छपी लागत द्रव्यमान है। AK45 फ़ैमिली के भीतर 36:1 मॉड्यूल 349 g तौलता है, 10:1 मॉड्यूल के 262 g के विरुद्ध; AKH70 जोड़े के भीतर तीन-चरण 48:1 मॉड्यूल 1396 g तौलता है, 879 g के विरुद्ध। अतिरिक्त चरण गियरों, बेयरिंग और हाउसिंग लंबाई में द्रव्यमान लेता है — AKH70-48, 60.5 mm के विरुद्ध 81.5 mm लंबा चलता है — और रोबोट जोड़ पर वह द्रव्यमान अगले बाहरी जोड़ द्वारा ढोया जाता है। टॉर्क घनत्व कहानी को आंशिक रूप से प्रतिकारित करता है: AKH70-48, AKH70-16 के 88.74 Nm/kg के विरुद्ध 159 Nm/kg पीक टॉर्क घनत्व प्रकाशित करता है, इसलिए भारी मॉड्यूल फिर भी प्रति किलोग्राम टॉर्क पर जीतता है। वह सौदा पूरा होता है या नहीं, यह इस पर निर्भर करता है कि द्रव्यमान रोबोट पर कहाँ पड़ता है।
वास्तविक डेटाशीटों पर न्यूनीकरण अनुपात ट्रेड-ऑफ़ पढ़ना
नीचे के छह मॉड्यूल इस चर्चा की उपयोगी फैलाव को घेरते हैं: दो समान-फ़ैमिली जोड़े जो न्यूनीकरण अनुपात को बदलते चर के रूप में अलग करते हैं, क्वाज़ी डायरेक्ट ड्राइव संदर्भ बिंदु, और उच्च-अनुपात चरम। सभी पंक्तियाँ प्रत्येक निर्माता उत्पाद पृष्ठ पर जैसे प्रकाशित हैं वैसी हैं और नवंबर 2026 में उन पृष्ठों के विरुद्ध परस्पर जाँची गईं; रोटर जड़त्व स्तंभ वह मोटर-पक्ष आंकड़ा है जिस पर वर्ग नियम कार्य करता है।
| मॉडल | न्यूनीकरण अनुपात | रेटेड टॉर्क (Nm) | पीक टॉर्क (Nm) | नो-लोड गति (rpm) | रोटर जड़त्व (g·cm²) | वज़न (g) |
|---|---|---|---|---|---|---|
| AK45-10 V3.0 | 10:1 | 2.5 | 7 | 180 | 157.33 | 262 |
| AK45-36 V3.0 | 36:1 | 8 | 24 | 52 | 181.9 | 349 |
| AKH70-16 V1.0 | 16:1 | 26 | 78 | 105 | 1170 | 879 |
| AKH70-48 V1.0 | 48:1 | 74 | 222 | 35 | 1170 | 1396 |
| AKE40-6 KV90 | 6:1 | 1.8 | 5.5 | 330 | 188.78 | 140 |
| AK80-64 KV80 | 64:1 | 48 | 120 | 75 | 564.5 | 850 |
पंक्तियाँ प्रत्येक CubeMars उत्पाद पृष्ठ पर जैसे प्रकाशित हैं। रोटर जड़त्व मोटर-पक्ष का आंकड़ा है; उसे आउटपुट पर प्रतिबिंबित करने का अर्थ न्यूनीकरण अनुपात के वर्ग से गुणा करना है, इसलिए दोनों AKH70 पंक्तियाँ एक ही रोटर साझा करती हैं और आउटपुट पर नौ के गुणक से भिन्न हैं। बैकलैश सारणीबद्ध नहीं है क्योंकि पेज इसे मिश्रित इकाइयों में छापते हैं — अधिकांश पेजों पर arcmin, AK80-64 पर डिग्री — और प्रत्येक आंकड़ा पाठ में अपनी इकाई के साथ उद्धृत है।
AK45 जोड़ा: एक ही फ़ैमिली, दो अनुपात
AK45-10 और AK45-36 एक ही हाउसिंग व्यास और एक ही नियंत्रण स्टैक साझा करते हैं, इसलिए पंक्तियाँ अलग करती हैं कि अकेला न्यूनीकरण अनुपात क्या बदलता है: रेटेड टॉर्क 2.5 Nm बनाम 8 Nm, नो-लोड गति 180 rpm बनाम 52 rpm, द्रव्यमान 262 g बनाम 349 g। 36:1 मॉड्यूल तब चुनाव है जब जोड़ टॉर्क-भूखा और धीमा हो — कोई प्रॉक्सिमल उँगली या धीमा पैन अक्ष — जबकि 10:1 मॉड्यूल तेज़ जोड़-गति के लिए पर्याप्त गति मार्जिन रखता है। दोनों मॉड्यूल पहले परिकलित प्रतिबिंबित जड़त्व पैमाने के विपरीत सिरों को भी टिकाते हैं: आउटपुट पर 15733 g·cm² बनाम 235742.4 g·cm²। पंक्तियों को पहले के अंकगणित के विरुद्ध परस्पर जाँचना ही उन्हें एकत्र करने का उद्देश्य है: न्यूनीकरण अनुपात स्तंभ प्लस रोटर जड़त्व स्तंभ इस लेख के हर प्रतिबिंबित जड़त्व आंकड़े को पुनः उत्पन्न करता है।
AKH70 जोड़ा: एक ही रोटर, भिन्न गियर-संख्या
AKH70 तुलना वह दुर्लभ मामला है जहाँ निर्माता एक ही रोटर के चारों ओर दो गियरबॉक्स प्रकाशित करता है, और तालिका समान-रोटर संदर्भ के रूप में काम करती है इस बात को अलग करने के लिए कि न्यूनीकरण अनुपात क्या बदलता है: समान रोटर जड़त्व पंक्तियाँ, टॉर्क और गति पंक्तियाँ लगभग ठीक अनुपात से चलती हुईं, द्रव्यमान जुड़ते चरण के साथ बढ़ता हुआ। जोड़े को साथ पढ़ना वर्ग नियम को आत्मसात करने का सबसे तेज़ तरीका है — अनुपात तीन गुना हुआ, टॉर्क लगभग तीन गुना हुआ, और प्रतिबिंबित जड़त्व नौ गुना बढ़ा। खोखली शाफ़्ट रूटिंग, दोहरे 21-बिट एनकोडर और शेष साझा प्लेटफ़ॉर्म समान हैं, इसलिए चुनाव साफ़-सुथरे रूप में जोड़ गति और जड़त्व बजट तक सिमट जाता है। वही तर्क किसी भी ऐसी फ़ैमिली तक फैलता है जो अनुपातों के आर-पार एक रोटर साझा करती है: प्रतिबिंबित जड़त्व वह राशि है जिसे सबसे पहले परिकलित करना चाहिए।
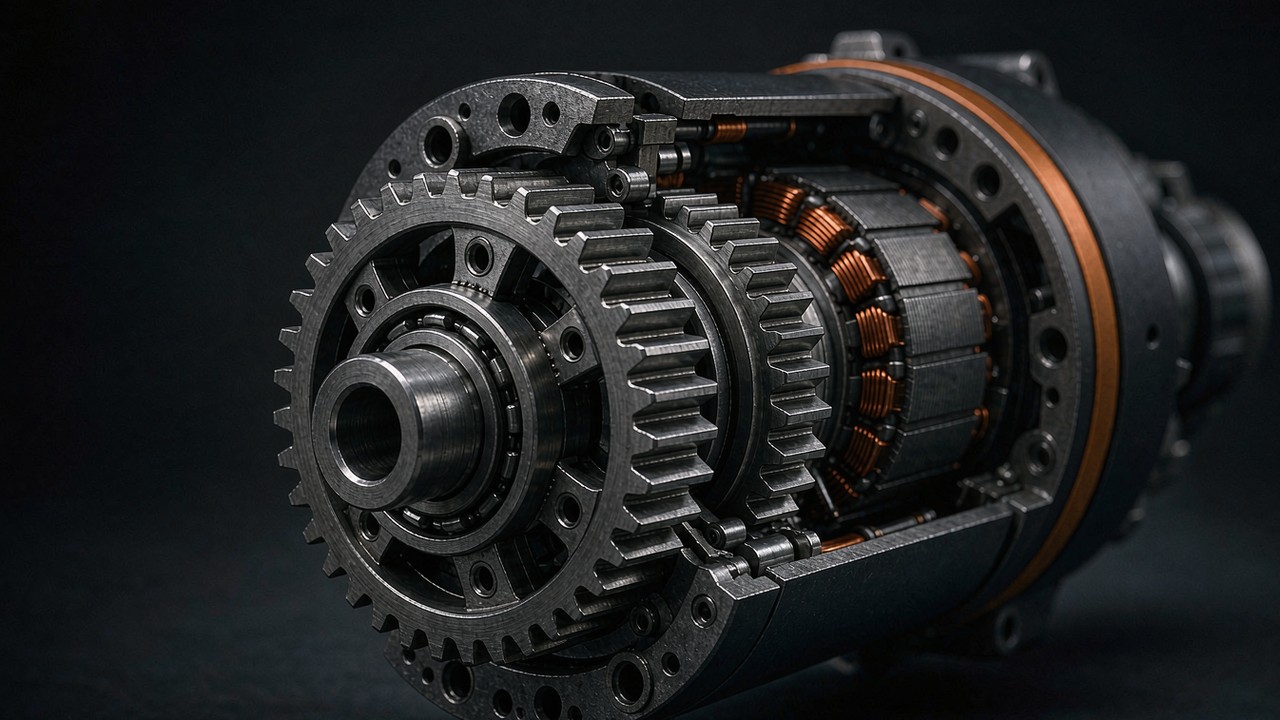
निर्माण पक्ष समझाता है कि ये संख्याएँ टिकती क्यों हैं। इन मॉड्यूलों के पीछे की गियर निर्माण प्रक्रिया — प्लेनेटरी चरणों की हॉबिंग, ऊष्मा उपचार और फिनिशिंग — वह बैकलैश और दक्षता तय करती है जो अनुपात कागज़ पर वादा करता है, और ऊपर की आधिकारिक फ़ैक्टरी फुटेज उन्हीं चरणों को दिखाती है जिनके बारे में यह पूरा लेख अंकगणित करता रहा है।
निम्न-अनुपात संदर्भ और उच्च-अनुपात चरम
AKE40-6 क्वाज़ी डायरेक्ट ड्राइव सिरे पर 6:1 चरण के साथ बैठता है: 1.8 Nm रेटेड टॉर्क, 330 rpm नो-लोड गति, 140 g द्रव्यमान और इस समूह का सबसे कसा बैकलैश। इसके 188.78 g·cm² रोटर को 36 से प्रतिबिंबित करने पर आउटपुट पर लगभग 6796 g·cm² मिलता है — इस तुलना का सबसे छोटा प्रतिबिंबित जड़त्व, और वही कारण कि निम्न-अनुपात जोड़ प्रत्यक्ष महसूस होते हैं। AK80-64 दूसरे चरम पर बैठता है: 64:1 चरण जो 564.5 g·cm² रोटर को लपेटता है, जो 2312192 g·cm² पर प्रतिबिंबित होता है, जबकि 850 g शरीर से 48 Nm रेटेड टॉर्क देता है — इस तुलना की सबसे भारी जड़त्व-अनुपात लागत पर। उन दो ध्रुवों के बीच अधिकांश रोबोट जोड़ अपना उत्तर पाते हैं। AK रेंज में गहरी मॉड्यूल-दर-मॉड्यूल तुलना जॉइंट मॉड्यूल कैसे चुनें: 190 g से 1.4 kg तक पाँच CubeMars एक्चुएटर में उपलब्ध है, और व्हील-ड्राइव अनुप्रयोग — जहाँ अनुपात रेडियल लोड क्षमता के विरुद्ध सौदा करता है — व्हील रोबोट के लिए BLDC मोटर: ड्राइव लेआउट, ड्यूटी और गियरिंग में कवर है।
न्यूनीकरण अनुपात चुनना: एक आकार-निर्धारण क्रम
ऊपर के टुकड़े एक संचालन-क्रम में जुड़ते हैं। इसे ऊपर से नीचे चलाएँ और न्यूनीकरण अनुपात स्वयं चुन लेता है; क्रम से बाहर चलाएँ और गलतियाँ चक्रवृद्धि होती हैं।
एक जगह अंकगणित
| राशि | सूत्र | पठन |
|---|---|---|
| आउटपुट टॉर्क | Tout ≈ Tmotor × N × η | N न्यूनीकरण अनुपात है; η चरण दक्षता है |
| आउटपुट गति | nout = nmotor / N | रेटेड और नो-लोड गति पंक्तियाँ आउटपुट-पक्ष के आंकड़े हैं |
| आउटपुट शाफ़्ट पर रोटर जड़त्व | Jout = Jrotor × N2 | गियरबॉक्स के मोटर पक्ष पर वर्ग नियम |
| मोटर शाफ़्ट पर भार जड़त्व | Jmotor = Jload / N2 | वही वर्ग नियम, दूसरे सिरे से देखा गया |
| भार-से-रोटर जड़त्व अनुपात | RJ = Jload,reflected / Jmotor | Jmotor तंत्र मॉडल का अनुसरण करता है — प्रथम चरण अकेले प्रकाशित रोटर जड़त्व का उपयोग करता है |
पहला क़दम: जोड़ पर टॉर्क माँग
मोटर पेज से नहीं, भार स्थिति से शुरू करें। गुरुत्व टॉर्क, त्वरण टॉर्क और कोई भी बाहरी संपर्क बल जोड़ शाफ़्ट पर जमा होते हैं; सतत आंकड़ा तापीय भार का आकार तय करता है और पीक आंकड़ा झटके या त्वरण घटना का। तभी उम्मीदवार अनुपातों से भाग दें: मॉड्यूल को अपनी हानियों के बाद माँग से ऊपर रेटेड और पीक टॉर्क प्रकाशित करना होगा, और उस जाँच का सतत पक्ष वह जगह है जहाँ उच्च-अनुपात मॉड्यूल सबसे पहले असफल होते हैं — गुणन की कमी से नहीं, बल्कि इसलिए कि चरण के पीछे की वाइंडिंग धारा सहन नहीं कर सकती। न्यूनीकरण अनुपात माँग को मोटर पक्ष तक घटाता है; वाइंडिंग को वहाँ पहुँचने वाली माँग पूरी करनी होती है। सामान्य टॉर्क-पक्ष चयन तर्क उच्च टॉर्क रोबोटिक एक्चुएटर का चयन कैसे करें में रखा गया है।
दूसरा क़दम: गति छत
अगला जोड़ वेग जाँचें, क्योंकि यह चुपचाप असफल होता है। नो-लोड गति को अनुपात से भाग देने पर वह छत मिलती है जिससे तेज़ जोड़ कभी नहीं चल सकता; 300 डिग्री प्रति सेकंड की माँग को मार्जिन सहित लगभग 50 rpm आउटपुट गति चाहिए, जो तालिका के सबसे गहरे अनुपातों को पहले ही बाहर कर देती है। गति मार्जिन भार के अधीन क्षरित होता है जैसे परिचालन बिंदु टॉर्क-गति वक्र पर चढ़ता है, इसलिए छत का बजट नो-लोड पर नहीं, रेटेड शर्तों पर बनाएँ। छत का बजट जोड़ पर बनाएँ, फिर न्यूनीकरण अनुपात से ऊपर रोटर पक्ष में बदलें।
तीसरा क़दम: जड़त्व जाँच
टॉर्क और गति पार हो जाने पर, प्रकाशित रोटर जड़त्व पंक्ति का उपयोग करके भार-से-रोटर जड़त्व अनुपात परिकलित करें। भार को न्यूनीकरण अनुपात के वर्ग से भाग देकर मोटर शाफ़्ट पर प्रतिबिंबित करें, फिर रोटर और गियरबॉक्स जड़त्व से तुलना करके जड़त्व अनुपात को उसके सामान्य रूप में पाएँ। यदि संख्या आरामदायक पट्टी से दूर बैठती है, तो मोटर आकार बदलने से पहले अनुपात बदलें — छोटा अनुपात अक्सर कम द्रव्यमान पर सुस्त जोड़ को ठीक कर देता है, और बड़ा अनुपात भार में डूबते रोटर को बचा सकता है। वही जाँच गियरबॉक्स जड़त्व को भी पकड़ती है: प्रकाशित रोटर पंक्ति में चरण शामिल नहीं होता, और गहरे अनुपातों पर गियर स्वयं जड़त्व अनुपात के मोटर पक्ष में जोड़ सकते हैं। यह जाँच कागज़ पर मुफ़्त है और देर से खोजने पर महँगी, क्योंकि भार का प्रतिबिंबित जड़त्व वही राशि है जिसके विरुद्ध नियंत्रण लूप वास्तव में धक्का देता है।
चौथा क़दम: बैकलैश, द्रव्यमान और माउंटिंग
छपी लागतों के साथ समाप्त करें: बैकलैश बनाम वह उलटफेर सटीकता जिसकी अनुप्रयोग को आवश्यकता है, द्रव्यमान बनाम वह जो बाहरी जोड़ ढोते हैं, और हाउसिंग एनवलप बनाम जोड़ की जेब। वह अनुपात जो पहली तीन जाँचें पास करता है पर यहाँ असफल होता है, फिर भी पुनः डिज़ाइन है — बेंच परीक्षण के बाद के बजाय ऑर्डर से पहले पाया जाना बेहतर है।
यह क्रम रोबोट जोड़ों से आगे सामान्यीकृत होता है: गियर्ड भार चलाने वाली कोई भी BLDC मोटरें — पैन-टिल्ट यूनिट, वाल्व एक्चुएटर, व्हील हब — वही चार जाँचें करती हैं, जड़त्व अनुपात को इसके अनुसार अलग भारित करते हुए कि भार कैसे दिशा बदलता है। गियरबॉक्स टॉर्क ख़रीदने की सबसे सस्ती जगह और गति ख़रीदने की सबसे महँगी जगह है; न्यूनीकरण अनुपात वह डायल है जो प्रत्येक की कीमत तय करता है।
मुख्य निष्कर्ष
- न्यूनीकरण अनुपात आउटपुट टॉर्क को गुणा करता है और आउटपुट गति को उसी गुणक से भाग देता है।
- आउटपुट शाफ़्ट पर प्रतिबिंबित रोटर जड़त्व न्यूनीकरण अनुपात के वर्ग के साथ बढ़ता है।
- मोटर शाफ़्ट से देखा गया भार जड़त्व उसी अनुपात के वर्ग के साथ सिकुड़ता है।
- उच्च अनुपात गति छत, बैकलैश, द्रव्यमान और गतिक प्रतिक्रिया को टॉर्क से सौदा करते हैं।
- रोबोट जोड़ का आकार-निर्धारण टॉर्क, गति, भार-से-रोटर जड़त्व अनुपात और यांत्रिक बाध्यताओं को एक साथ तौलता है, प्रकाशित रोटर जड़त्व पंक्ति को प्रवेश बिंदु मानते हुए।
अक्सर पूछे जाने वाले प्रश्न
Qन्यूनीकरण अनुपात टॉर्क के साथ क्या करता है?
यह आउटपुट पर टॉर्क को अनुपात से गुणा करता है, गियर हानियाँ घटाकर, और गति को उसी गुणक से भाग देता है — इसलिए टॉर्क और गति का गुणनफल, यांत्रिक शक्ति, लगभग स्थिर रहती है। AK45-10 पेज पर रेटेड टॉर्क पंक्ति, 2.5 Nm, पहले से ही उसके 10:1 चरण के पीछे का आउटपुट-पक्ष मान है; भीतर का रोटर कम बनाता है, और चरण उसे गुणा करता है।
Qप्रतिबिंबित जड़त्व क्या है?
यह किसी घूर्णी पुर्ज़े का जड़त्व है जैसा गियरबॉक्स के दूसरी ओर से देखा जाता है। N अनुपात के पीछे का रोटर आउटपुट पर अपने जड़त्व के N-वर्ग गुणा के साथ दिखता है; आउटपुट पर भार मोटर पर अपने जड़त्व के N-वर्ग से विभाजित दिखता है। CubeMars AKH70 जोड़ा पहली दिशा प्रकाशित आंकड़ों से दिखाता है: वही 1170 g·cm² रोटर 16:1 के पीछे 299520 g·cm² और 48:1 के पीछे 2695680 g·cm² पर प्रतिबिंबित होता है, इसलिए एक ही रोटर का प्रतिबिंबित जड़त्व नौ के गुणक से भिन्न है। हर प्रकाशित टॉर्क पंक्ति के पीछे, रोटर का प्रतिबिंबित जड़त्व उस हिस्से में है जिसे ड्राइवर को हिलाना होता है; उसे छिपे अतिरिक्त भार की तरह मानना सबसे सुरक्षित पठन है।
Qप्रतिबिंबित जड़त्व न्यूनीकरण अनुपात के वर्ग के साथ क्यों बढ़ता है?
क्योंकि गतिज ऊर्जा और त्वरण दोनों अनुपात से दो बार स्केल होते हैं। आउटपुट को किसी दिए गए मान से त्वरित करने के लिए, रोटर को उस मान गुणा N से त्वरित होना होगा, और रोटर पर आवश्यक टॉर्क अनुपात के साथ एक बार गति संबंध के लिए और एक बार टॉर्क संबंध के लिए स्केल होता है — N के दो गुणक, अर्थात् N का वर्ग। वही सममिति किसी भार के प्रतिबिंबित जड़त्व को मोटर शाफ़्ट से देखने पर उसके मान के एक अंश तक सिकोड़ती है।
Qअच्छा भार-से-रोटर जड़त्व अनुपात क्या है?
यह नियंत्रण लूप और अनुप्रयोग पर निर्भर करता है, परंतु कार्यशील सिद्धांत संतुलन है: जोड़ को अपनी धारा भार को त्वरित करने में खर्च करनी चाहिए, अपने रोटर को नहीं, बिना भार को आवृत्ति प्रतिक्रिया पर हावी होने दिए। सर्वो चयन अभ्यास प्रतिबिंबित भार को रोटर जड़त्व के मामूली गुणक के भीतर रखता है, और निर्माता पेज रोटर जड़त्व पंक्ति ठीक इसलिए प्रकाशित करते हैं कि यह अनुपात खरीद से पहले परिकलित किया जा सके। एक बार जड़त्व अनुपात परिकलित हो जाने पर, यह किसी भी टॉर्क आंकड़े से तेज़ शॉर्टलिस्ट को संकरी करता है। जो जोड़ झटके सोखते हैं या पारदर्शी रूप से बैकड्राइव होने चाहिए, वे विपरीत दिशाओं में सामान्य पट्टी के बाहर बैठने का औचित्य रखते हैं। दोनों विफलता मोडों के बीच जड़त्व अनुपात सममित है: बहुत ऊँचा हो तो भार जोड़ चलाता है, बहुत नीचा हो तो रोटर।
Qक्या उच्च न्यूनीकरण अनुपात का अर्थ अधिक टॉर्क है?
आउटपुट पर अधिक टॉर्क, हाँ — परंतु हमेशा के लिए आनुपातिक रूप से नहीं, और कभी उससे अधिक नहीं जितना वाइंडिंग सहन करती है। AKH70-16 और AKH70-48 के बीच, अनुपात तीन गुना करने पर रेटेड टॉर्क 2.85 गुना हुआ, तीन गुना नहीं, और प्रतिबिंबित जड़त्व नौ गुना हो गया। न्यूनीकरण अनुपात टॉर्क ख़रीदता है जबकि गति, बैकलैश बजट, द्रव्यमान और जड़त्व पारदर्शिता खर्च करता है; डेटाशीट उनमें से प्रत्येक की कीमत बताती है।
Qन्यूनीकरण अनुपात बैकलैश को कैसे प्रभावित करता है?
अनुपात स्वयं खुली गति तय नहीं करता — गियर ज्यामिति और चरणों की संख्या करती है। यहाँ तुलना किए गए मॉड्यूलों के प्रकाशित आंकड़े AKE40-6 पर अधिकतम 9 arcmin से AK45-10 पर 18 arcmin तक चलते हैं, जबकि AK80-64 पेज 0.18 डिग्री छापता है। गहरा न्यूनीकरण अनुपात जो बदलता है, वह यह है कि वह कोणीय खेल कैसे पहुँचता है: अधिक चरणों का अर्थ आमतौर पर अधिक कुल मेश खेल, जबकि एकल निम्न-अनुपात चरण सबसे कसे आंकड़े थामता है।
जोड़ का आकार-निर्धारण निर्णयों की एक शृंखला है, और न्यूनीकरण अनुपात वह कड़ी है जो टॉर्क बजट को नियंत्रण बजट से जोड़ती है। एक ओर वाइंडिंग का तापीय और ड्यूटी-साइकिल अंकगणित बैठता है; दूसरी ओर, एनकोडर रिज़ॉल्यूशन और बैकलैश जो तय करते हैं कि नियंत्रक क्या देख सकता है। शृंखला को क्रम में चलाएँ — टॉर्क, गति छत, जड़त्व अनुपात, छपी लागतें — और प्रत्येक कड़ी अगली को उस मॉड्यूल की ओर बाँधती है जो पहली असेंबली में ही फिट बैठता है।