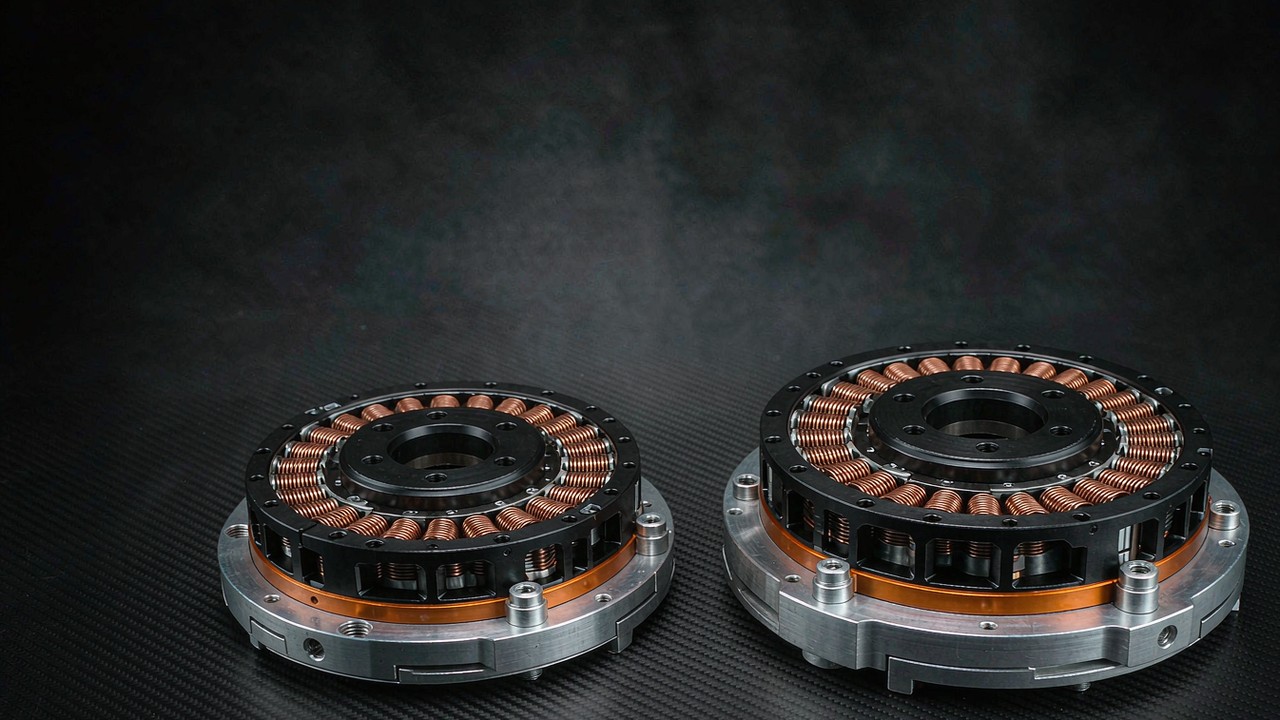
हर BLDC मोटर डेटाशीट एक ही चित्र तक सिमट जाती है: एक टॉर्क-गति वक्र, वह रेखा जो गति बढ़ने के साथ गिरती है। वही चित्र दो आंकड़े ढोता है जिन्हें नियमित रूप से एक-दूसरे से मिला दिया जाता है — सतत टॉर्क, जिसे मोटर तब तक थाम सकती है जब तक वह अपनी तापीय रेटिंग के भीतर रहती है, और पीक टॉर्क, जिसे वह एक छोटी खिड़की के लिए दे सकती है और उससे अधिक नहीं। दोनों को अलग-अलग पहचानना टॉर्क-गति वक्र को उसी तरह पढ़ने की बात है जिस तरह वह खींचा गया है: एक विद्युत सीमा के रूप में, जिसके साथ एक तापीय प्रश्न जुड़ा हुआ है। यह लेख उस रेखा का अनुसरण छह CubeMars मॉड्यूलों के माध्यम से करता है, 64:1 गियर्ड जोड़ एक्चुएटर से लेकर एक डायरेक्ट ड्राइव जिम्बल मोटर तक, और बताता है कि वक्र क्या वादा करता है, क्या अनकहा छोड़ता है, तथा उसके पीछे के आंकड़ों से कैसे सवाल किए जाएँ।
टॉर्क-गति वक्र क्या दिखाता है
एक टॉर्क-गति वक्र आउटपुट टॉर्क को घूर्णन गति के विरुद्ध आलेखित करता है। टॉर्क लंबवत अक्ष पर बैठता है, गति क्षैतिज अक्ष पर, और मोटर का कार्य क्षेत्र उस रेखा के नीचे स्थित होता है जो बाईं ओर ऊँचाई से शुरू होती है — कम गति, अधिक टॉर्क — और दाईं ओर गिरती हुई तब तक जाती है जब तक वह गति अक्ष को नो-लोड गति पर काट नहीं देती। रेखा के नीचे का हर बिंदु, सिद्धांततः, टॉर्क और गति का वह संयोजन है जिस पर मोटर चल सकती है। रेखा स्वयं सीमा है, और चयन इंजीनियर किसी डेटाशीट के साथ जो कुछ भी करता है, वह उस सीमा को सही तरह पढ़ने से शुरू होता है — यही वह अभ्यास है जिसे इस लेख का शेष भाग छह वास्तविक मॉड्यूलों की टॉर्क-गति वक्र पंक्तियों पर करता है।
दो अक्ष और दो सीमाएँ
चित्र को दो अलग-अलग सीमाएँ आकार देती हैं। पहली विद्युत है। जैसे-जैसे रोटर तेज़ घूमता है, वाइंडिंग में उत्पन्न बैक ईएमएफ बढ़ता है, फेज़ों में धारा डालने के लिए बचा वोल्टेज हेडरूम सिमटता है, और वह टॉर्क जिसे ड्राइव बनाए रख सकती है गिरता है। ढलान की उत्पत्ति यही है। दूसरी सीमा तापीय है। ताँबे के प्रतिरोध से गुजरने वाली धारा वाइंडिंग में ऊष्मा डालती है; एक गियरबॉक्स अपनी स्वयं की घर्षण हानियाँ जोड़ता है; और प्रत्येक घटक का एक तापमान होता है जिससे ऊपर उसे नहीं जाना चाहिए, ताकि सामग्री — इन्सुलेशन, चुंबक, स्नेहक — बची रहे। टॉर्क-गति वक्र पर उन दो सीमाओं में से केवल पहली खींची जाती है। प्रकाशित सतत टॉर्क रेटिंग उस टॉर्क का वर्णन करती है जिसे मॉड्यूल निर्माता द्वारा बताई गई परिचालन तथा तापीय शर्तों के अधीन बनाए रखने के लिए निर्दिष्ट किया गया है: विद्युत सीमाएँ किसी दी गई गति पर उपलब्ध टॉर्क को बाधित करती हैं, तापीय सीमाएँ इस पर बाधित करती हैं कि उस क्षमता का कितना हिस्सा समय के साथ बनाए रखा जा सकता है, और किसी एकीकृत एक्चुएटर पर गियरबॉक्स हानियाँ तथा ड्राइव अथवा घटक सीमाएँ भी उपयोगी सतत क्षेत्र को आकार देती हैं। वही पंक्ति है जो उस आंकड़े को अलग करती है जिस पर कोई जोड़ दिन भर टिक सकता है, उस आंकड़े से जिस पर वह केवल क्षण भर जा सकता है।
इसलिए अकेले विद्युत सीमा से खींचा गया टॉर्क-गति वक्र एक आशावादी दस्तावेज़ है। यह उत्तर देता है कि ड्राइव मोटर से क्या करवा सकती है; यह उत्तर नहीं देता कि मोटर उसे कितनी देर तक करती रह सकती है। उत्तर का तापीय आधा हिस्सा अलग पंक्तियों में रहता है — रेटेड धारा, तापमान-वृद्धि, ड्यूटी साइकिल — और सतत टॉर्क आंकड़े तथा पीक टॉर्क आंकड़े के बीच के अंतराल में। टॉर्क-गति वक्र पढ़ने का अर्थ दोनों हिस्सों को साथ पढ़ना है, और दूसरा हिस्सा वही है जिसे रेखा स्वयं छिपाती है।
रेखा नीचे की ओर क्यों ढलती है
टॉर्क-गति वक्र का ढलान मोटर की कोई कमज़ोरी नहीं है; यह एक निश्चित बस वोल्टेज का परिणाम है। ठहराव पर बैक ईएमएफ शून्य होता है, इसलिए ड्राइव को गति से उत्पन्न किसी वोल्टेज पर काबू नहीं पाना पड़ता। वहाँ पहुँची जा सकने वाली धारा और टॉर्क अब भी नियंत्रक, वाइंडिंग प्रतिरोध, ड्राइव की धारा सीमा तथा परिचालन शर्तों से बाधित होते हैं। जैसे-जैसे गति बढ़ती है, बैक ईएमएफ आपूर्ति वोल्टेज का अधिक हिस्सा खप करता है, धारा डालने के लिए कम बचता है, और उपलब्ध टॉर्क लगभग रैखिक रूप से गिरता है, जब तक दोनों वोल्टेज संतुलित नहीं हो जाते और कोई धारा शेष नहीं रहती: वह प्रतिच्छेदन बिंदु नो-लोड गति है। आपूर्ति वोल्टेज बदलें और पूरी रेखा उसके साथ चलती है, और यही कारण है कि एक ही मोटर एक डेटाशीट पर कई भिन्न टॉर्क-गति वक्र प्रकाशित कर सकती है।
RI80 V2.0 फ्रेमलेस इनरनर यह प्रभाव तीन बस वोल्टेजों पर दिखाता है। प्रकाशित नो-लोड गतियाँ 24 V पर 1480 rpm, 36 V पर 2220 rpm तथा 48 V पर 2960 rpm चलती हैं — वही स्टेटर और रोटर तीन टॉर्क-गति वक्रों के रूप में खींचे गए, जिनमें से प्रत्येक आपूर्ति बढ़ने के साथ गति अक्ष के अनुदिश और आगे तनता है। प्रकाशित रेटेड गतियाँ उसी तरह चलती हैं: 1135, 1785 तथा 2430 rpm। जिस मॉड्यूल को 24 V वक्र के विरुद्ध निर्दिष्ट किया गया है, वह 48 V वक्र द्वारा वादा की गई गतियों तक नहीं पहुँचेगा, और बस वोल्टेज के बिना पढ़ा गया टॉर्क-गति वक्र आधा दस्तावेज़ है।
सतत टॉर्क बनाम पीक टॉर्क: रेखा कहाँ बैठती है
सतत टॉर्क वह आंकड़ा है जिसे मोटर तब बनाए रखती है जब उसका तापमान बढ़ने के बजाय स्थिर हो जाता है — वह भार जिसे वह मशीन के पूरे कार्य सत्र में अपनी तापीय रेटिंग के भीतर ढो सकती है। पीक टॉर्क एक क्षणिक गुंजाइश है: वह टॉर्क जो उस छोटे अंतराल के लिए उपलब्ध है जिसमें कोई जोड़ त्वरित होता है, कोई पैर धक्का देता है, कोई ग्रिपर भार पकड़ता है। दोनों आंकड़े एक ही टॉर्क-गति वक्र के दो पाठ हैं, भिन्न-भिन्न अनावरण समयों पर, और उन्हें एक मान लेना जोड़ डिज़ाइन में सबसे आम आकार-निर्धारण त्रुटि है। पीक टॉर्क पर आकार दिया गया मॉड्यूल तब अधिक गर्म चलेगा जब भार सतत हो; अकेले सतत टॉर्क पर आकार दिया गया मॉड्यूल कार्य की आवश्यकता से अधिक भारी तथा धीमा हो सकता है। रोबोट जोड़ के लिए खींचा गया टॉर्क-गति वक्र ठीक इसी प्रश्न के विरुद्ध पढ़ा जाता है: रेखा का कितना हिस्सा रहने योग्य है, और कितनी देर के लिए।
छह मॉड्यूलों में पीक-से-रेटेड अनुपात
किसी टॉर्क-गति वक्र की प्रकाशित पीक टॉर्क पंक्ति को प्रकाशित सतत टॉर्क पंक्ति से भाग दें, और इस लेख में तुलना किए गए छह मॉड्यूल एक संकरी पट्टी में आते हैं। अंकगणित AK80-64 KV80 पर 48 Nm पर 120 Nm चलता है, जो 2.5 है; AK60-39 V3.0 पर 24 पर 72, जो 3.0 है; AK10-9 V3.0 पर 18 पर 53, लगभग 2.9; AKE40-6 पर 1.8 पर 5.5, लगभग 3.1; RI80 V2.0 पर 1.45 पर 4.1, लगभग 2.8; और GL60 II पर 0.6 पर 1.5, फिर 2.5। ये व्युत्पन्न अनुपात हैं, प्रकाशित आंकड़ों से परिकलित, न कि पंक्तियों के रूप में प्रकाशित, और इस नमूने में व्युत्पन्न पीक-से-रेटेड अनुपात लगभग 2.5 से 3.1 तक जाता है। वह परास इन्हीं छह मॉड्यूलों का वर्णन करता है, किसी सार्वभौमिक विनिर्देश पट्टी का नहीं। अनुपात इस पर निर्भर करता है कि ड्राइव कितनी पीक धारा अनुमत करती है, वह धारा कितनी देर बहने दी जाती है, मॉड्यूल का तापीय द्रव्यमान तथा शीतलन क्या है, गियरबॉक्स एवं आउटपुट चरण की यांत्रिक सीमाएँ क्या हैं, और रेटेड तथा पीक टॉर्क के लिए निर्माता कौन-सी परिभाषाएँ लागू करता है। किसी अन्य मॉड्यूल का मूल्यांकन करते समय उन परिभाषाओं को किसी प्रकाशित अवधि अथवा तापीय परीक्षण शर्तों के साथ मिलाकर जाँचना चाहिए, न कि इस परास को पास-या-फेल बेंचमार्क की तरह लेना चाहिए।
अतिरिक्त पीक टॉर्क जहाँ से आता है, वह धारा है, चुंबकत्व नहीं। AK60-39 V3.0 पीक धारा के 17 A के विरुद्ध 4.5 A रेटेड धारा प्रकाशित करता है; AK10-9 V3.0, 31.9 A के विरुद्ध 10.7 A; AKE40-6, 8 A के विरुद्ध 2.5 A। जब कोई मॉड्यूल अपने पीक क्षेत्र में प्रवेश करता है तो चुंबकीय परिपथ अधिक शक्तिशाली नहीं हो जाता — ड्राइव बस अधिक धारा धकेलती है, और तुलनीय शर्तों के अधीन किसी दी गई वाइंडिंग के लिए ताँबे की हानि लगभग उसके वर्ग के अनुपात में बढ़ती है। इसलिए तीन गुना धारा पर चलना लगभग नौ गुना वाइंडिंग हानि का अर्थ रखता है, और यही कारण है कि पीक क्षेत्र समयबद्ध है तथा सतत क्षेत्र नहीं। पीक-से-सतत टॉर्क अनुपात को, तथापि, प्रत्यक्ष धारा अनुपात के रूप में नहीं पढ़ा जाना चाहिए: टॉर्क स्थिरांक, रेटिंग परिभाषाएँ, ड्राइव सीमाएँ तथा यह कि आंकड़े गियरबॉक्स की किस तरफ मापे गए थे, ये सब यहाँ तुलना किए गए मॉड्यूलों के बीच भिन्न हैं। जो बात टिकती है, वह सौदे की दिशा है — अतिरिक्त टॉर्क अतिरिक्त धारा से ख़रीदा जाता है, और धारा का मूल्य ऊष्मा में चुकाया जाता है।
उस लागत के चयन परिणाम — जोड़ को वास्तव में कितने टॉर्क की आवश्यकता है और तापीय बजट कहाँ जाता है — उच्च टॉर्क रोबोटिक एक्चुएटर का चयन कैसे करें में विस्तार से निकाले गए हैं, जो इसी प्रश्न के उच्च-टॉर्क सिरे को आकार-निर्धारण पक्ष से लेता है।
रेटेड टॉर्क, स्टॉल टॉर्क और तापीय पथ
रेटेड टॉर्क तथा सतत टॉर्क इस श्रेणी की अधिकांश डेटाशीटों पर एक-दूसरे के स्थान पर उपयोग किए जाते हैं, और व्यावहारिक चयन के लिए उन्हें एक ही दावे के रूप में पढ़ा जा सकता है: वह टॉर्क जिस पर मॉड्यूल स्थिर तापीय अवस्था में चलता है, टॉर्क-गति वक्र का वह समतल क्षेत्र जिस पर कोई मशीन रह सकती है। स्टॉल टॉर्क भिन्न है। यह अधिकतम धारा पर शून्य गति पर टॉर्क है — टॉर्क-गति वक्र का ऊपरी-बायाँ सिरा — और BLDC मोटर पर यह वह बिंदु है जिस पर वाइंडिंग केवल क्षण भर रह सकती है, क्योंकि शून्य गति का अर्थ है रोटर से कोई संवहनी शीतलन नहीं, जबकि प्रतिरोधी तापन अपने उच्चतम स्तर पर है। स्टॉल टॉर्क थामी हुई मोटर एक शाफ़्ट लगा हुआ हीटर है। जो डेटाशीट कोई स्टॉल आंकड़ा बिना अवधि के छापती है, वह परिचालन बिंदु के बजाय एक विद्युत सीमा छापती है।
ऊष्मा कहाँ से आती है
गियर्ड एक्चुएटर के भीतर तीन ऊष्मा स्रोत बैठते हैं, और प्रत्येक टॉर्क-गति वक्र के किसी भिन्न कोने में हावी होता है। ताँबे की हानियाँ धारा के वर्ग के अनुपात में बढ़ती हैं और कम गति तथा उच्च टॉर्क — पीक क्षेत्र — पर हावी होती हैं। लौह हानियाँ गति तथा फ़्लक्स के अनुपात में बढ़ती हैं, और वे तब भी चलती हैं जब मोटर हल्के से लदी हो। गियरबॉक्स हानियाँ संचरित टॉर्क तथा अनुपात का अनुसरण करती हैं, और वे वाइंडिंग के बजाय हाउसिंग में पड़ती हैं, जो इसलिए मायने रखता है कि हाउसिंग तथा वाइंडिंग के तापीय समय स्थिरांक भिन्न हैं। प्रत्येक स्रोत से परिवेशी वायु तक तापीय पथ — स्टेटर, हाउसिंग, माउंटिंग फ़्लैंज के माध्यम से — तय करता है कि उनमें से प्रत्येक कितनी जल्दी संचित होता है। एल्युमिनियम फ़्रेम पर बोल्ट किया गया मॉड्यूल उस मॉड्यूल से भिन्न रूप से ऊष्मा त्यागता है जो किसी मुद्रित ब्रैकेट पर लटका हो, और इन दोनों में से कोई भी शर्त टॉर्क-गति वक्र में दिखती नहीं।
यह वक्र-पठन की ईमानदार सीमा है। प्रकाशित सतत टॉर्क आंकड़ा निर्माता की परीक्षण शर्तों के अधीन मापा जाता है, जिनका सामान्यतः अर्थ है एक निर्दिष्ट माउंटिंग तथा एक निर्दिष्ट परिवेश तापमान, और डेटाशीट शायद ही उन्हें दोहराती है। जहाँ अनुप्रयोग उन शर्तों से हटता है, वहाँ उपयोगी सतत टॉर्क आंकड़ा खिसकता है, और दिशा नीचे की ओर है। यही वह कारण भी है कि पीक पंक्ति के बजाय सतत टॉर्क पंक्ति वह है जो माउंटिंग गुणवत्ता पर प्रतिक्रिया देती है।
बस वोल्टेज पूरा वक्र हिला देता है
रेटेड पंक्तियाँ आपूर्ति वोल्टेज के साथ बदलती हैं, और RI80 V2.0 पूरा चित्र प्रकाशित करता है: 24, 36 तथा 48 V के विरुद्ध 1135, 1785 तथा 2430 rpm की रेटेड गतियों के साथ 1.45 Nm रेटेड टॉर्क। GL60 II KV28 वही प्रभाव एक ही पृष्ठ पर दो पैनलों के रूप में प्रकाशित करता है। 16 V कार्य वोल्टेज पर जिम्बल मोटर 1 Nm पीक टॉर्क तथा 153 rpm रेटेड गति सूचीबद्ध करता है; 24 V पैनल 1.5 Nm तथा 319 rpm सूचीबद्ध करता है। दोनों पैनल एक ही मोटर द्रव्यमान तथा एक ही 24N28P व्यवस्था बताते हैं, जबकि भिन्न रेटेड गति तथा पीक टॉर्क आंकड़े प्रकाशित करते हैं, और यही कारण है कि निर्दिष्ट आपूर्ति वोल्टेज प्रकाशित टॉर्क-गति वक्र के किसी भी पठन का हिस्सा होना चाहिए। क्या निर्माता की परीक्षण शर्तें अन्यथा तुलनीय हैं, यह पृष्ठ पर नहीं बताया गया, इसलिए पूरे अंतर को उस बात की पुष्टि से पहले अकेले वोल्टेज के कारण नहीं माना जाना चाहिए। जब दो डेटाशीट समान मोटरों के बारे में असहमत हों, तो वह बस वोल्टेज जिस पर वक्र खींचा गया था, उन पहली चीज़ों में है जिन्हें जाँचना चाहिए।
48 V बस पर वही भौतिकी गतियाँ बढ़ाती है और तंत्र-चित्र को उन तरीक़ों से बदलती है जो मोटर से आगे तक जाते हैं, और वे बाध्यताएँ — आपूर्ति उपलब्धता, सुरक्षा, ड्राइव संगतता — 48 V रोबोटिक एक्चुएटर: मॉडल, प्रदर्शन लाभ और तंत्र बाध्यताएँ में रखी गई हैं।
ड्यूटी साइकिल: पीक टॉर्क कितनी देर टिकता है
अवधि के बिना पीक टॉर्क आंकड़ा एक घड़ी के बिना वादा है, और टॉर्क-गति वक्र स्वयं समय पर मौन है: यह दिखाता है कि ड्राइव क्या आदेश दे सकती है, और यह कुछ नहीं कहता कि कितनी बार अथवा कितनी देर के लिए। अवधि तापीय वृद्धि से तय होती है: वाइंडिंग धारा के वर्ग पर निर्भर दर से अपनी सीमा की ओर गर्म होती है, और पीक क्षेत्र तब समाप्त होता है जब तापमान वहाँ पहुँच जाता है। इस श्रेणी के अधिकांश मॉड्यूल पृष्ठ इसके लिए एक आंकड़ा नहीं छापते, क्योंकि ईमानदार उत्तर इस पर निर्भर करता है कि मॉड्यूल तापीय रूप से कहाँ से शुरू होता है, वह कैसे माउंट है, और पीक घटनाओं के बीच क्या होता है। ड्यूटी साइकिल टॉर्क-गति वक्र के विद्युत हिस्से तथा तापीय हिस्से के बीच का पुल है, और यही वह जगह है जहाँ कोई भार प्रोफ़ाइल मॉड्यूल सीमाओं से मिलती है। पृष्ठ जो प्रकाशित करते हैं, वह तर्क करने के लिए पर्याप्त है: स्थिर लंगर के रूप में सतत आंकड़ा, तापन पर गुणक के रूप में धारा-युग्म, और कुछ पृष्ठों पर मापे गए परिचालन बिंदु जो सतत क्षेत्र को सीधे बताते हैं।
तापमान-वृद्धि तालिका पढ़ना
AKE40-6 KV90 पृष्ठ खींचे गए वक्र के बजाय मापे गए परिचालन बिंदु सूचीबद्ध करता है: 260 rpm पर 1.5 Nm, 233 rpm पर 2 Nm तथा 206 rpm पर 2.5 Nm। साथ पढ़े जाने पर तीनों बिंदु दिखाते हैं कि सतत टॉर्क बढ़ता है ज्यों-ज्यों वह गति गिरती है जिस पर उसे बताया गया है। वे उन तीन टॉर्क और गति संयोजनों पर बताई गई परिचालन विशेषता का वर्णन करते हैं। अकेले में वे न एक पूर्ण टॉर्क-गति वक्र हैं, न पीक टॉर्क अवधि विनिर्देश, और न ड्यूटी साइकिल सीमा, और पृष्ठ उनके पीछे की परीक्षण अवधि, माउंटिंग अथवा परिवेश शर्तें प्रकाशित नहीं करता। इन बिंदुओं को प्रकाशित 1.8 Nm सतत तथा 5.5 Nm पीक आंकड़ों के विरुद्ध रखने से पहले, उनमें से प्रत्येक रेटिंग के पीछे की परिभाषाओं तथा परीक्षण शर्तों की पुष्टि निर्माता से की जानी चाहिए। पृष्ठ जो देता है, वह असामान्य है: एक शीर्षक आंकड़े के बजाय मापे गए बिंदु, जिनसे टॉर्क-गति वक्र के सतत हिस्से के बारे में अनुमान लगाने के बजाय तर्क किया जा सकता है।
गति में मशीन के लिए ड्यूटी साइकिल चाल-अंकगणित है। चौपाया पैर स्टांस के दौरान उच्च टॉर्क माँगता है तथा स्विंग के दौरान लगभग कुछ नहीं, इसलिए जोड़ प्रत्येक स्ट्राइड का एक अंश पीक क्षेत्र में बिताता है और शेष शीतलन में — वह बजट पूरे चाल-चक्र में कैसे खींचा जाता है, और यह मोटरों की टॉर्क, गति तथा तापीय सीमाओं के साथ क्या करता है, वह क्वाड्रुपेड रोबोट के लिए BLDC मोटर का चयन: टॉर्क, गति और तापीय सीमाएँ में निकाला गया है। वही अंकगणित किसी भार पकड़ते मैनिपुलेटर, किसी चरण-परिवर्तन में सहायक एक्सोस्केलेट, अथवा किसी भी ऐसे अनुप्रयोग पर लागू होता है जिसका भार स्थिरांक के बजाय घटनाओं का क्रम है। जिस आंकड़े पर कोई चाल टिकती है, वह पहले सतत टॉर्क आवश्यकता है और दूसरे पीक टॉर्क आवश्यकता, और दोनों में से केवल पहला वह जगह है जहाँ टॉर्क-गति वक्र पर रहा जा सकता है।
वास्तविक डेटाशीटों पर टॉर्क-गति वक्र पढ़ना
विनिर्देश तालिकाएँ टॉर्क-गति वक्र को पंक्तियों में संपीड़ित करती हैं, और संपीड़न संदर्भ खो देता है जब तक पाठक यह न जानता कि प्रत्येक पंक्ति गियरबॉक्स की किस तरफ मापी गई है तथा प्रत्येक पंक्ति कौन-सा बस वोल्टेज मानती है — वे दो संदर्भ जिन्हें टॉर्क-गति वक्र किसी तालिका कोष्ठ में नहीं ढो सकता। नीचे की सतत टॉर्क तथा पीक टॉर्क पंक्तियाँ ठीक वैसे ही पुनः प्रस्तुत हैं जैसे प्रकाशित हैं। छह मॉड्यूल पूरा स्पेक्ट्रम घेरते हैं — एक गहरा 64:1 न्यूनीकरण, एक मध्य 39:1, एक उथला 9:1, एक क्वाज़ी डायरेक्ट ड्राइव 6:1, तथा बिना किसी चरण के दो डायरेक्ट ड्राइव मोटर — जो तालिका को अपने आप में एक पठन-अभ्यास बना देता है।
एक विनिर्देश समूह के रूप में छह मॉड्यूल
| मॉडल | रेटेड टॉर्क (Nm) | पीक टॉर्क (Nm) | न्यूनीकरण अनुपात | रेटेड गति (rpm) | वज़न (g) | रेटेड वोल्टेज (V) |
|---|---|---|---|---|---|---|
| AK80-64 KV80 | 48 | 120 | 64:1 | 23/48 | 850 | 24/48 |
| AK60-39 V3.0 KV80 | 24 | 72 | 39:1 | 70 | 750 | 48 |
| AK10-9 V3.0 KV60 | 18 | 53 | 9:1 | 235 | 940 | 48 |
| AKE40-6 KV90 | 1.8 | 5.5 | 6:1 | 260 | 140 | 24 |
| RI80 V2.0 KV75 | 1.45 | 4.1 | direct drive | 1135/1785/2430 | 411 | 24/36/48 |
| GL60 II KV28 | 0.6 | 1.5 | direct drive | 319 | 276 | 24 |
पंक्तियाँ जैसे प्रत्येक निर्माता उत्पाद पृष्ठ पर प्रकाशित हैं, बहु-वोल्टेज आंकड़ों के साथ ठीक वैसे ही पुनः प्रस्तुत जैसे छपे हैं: AK80-64 प्रति बस वोल्टेज एक रेटेड गति प्रकाशित करता है और RI80 प्रति बस वोल्टेज चरण एक। चार एकीकृत एक्चुएटरों की रेटेड गतियाँ आउटपुट-पक्ष के आंकड़े हैं, न्यूनीकरण चरण के पीछे से लिए गए; दोनों डायरेक्ट ड्राइव मोटर मोटर-पक्ष की गतियाँ प्रकाशित करते हैं। मॉडल नाम KV मान स्वयं ढोते हैं, इसलिए कोई अलग KV स्तंभ नहीं दिया गया। ये आंकड़े उद्धृत निर्माता पृष्ठों से पुनः प्रस्तुत हैं; रेटिंग परिभाषाएँ तथा परीक्षण शर्तें मॉडलों के बीच भिन्न हो सकती हैं, और इन पृष्ठों पर पीक टॉर्क बिना अवधि के प्रकाशित है, इसलिए यह तालिका नियंत्रित प्रदर्शन बेंचमार्क के बजाय एक विनिर्देश तुलना है। मानों को तंत्र आकार-निर्धारण के लिए उपयोग करने से पहले परिचालन शर्तों तथा मापन सीमाओं की पुष्टि करें।
टॉर्क स्तंभों को नीचे की ओर पढ़ें और न्यूनीकरण की कहानी स्वयं कह जाती है। AK80-64 850 g हाउसिंग से 48 Nm सतत तथा 120 Nm पीक प्रकाशित करता है, क्योंकि वाइंडिंग और आउटपुट के बीच 64:1 प्लैनेटरी चरण खड़ा है। AK10-9 V3.0, 940 g पर एक बड़ा और भारी मॉड्यूल, कम टॉर्क प्रकाशित करता है — 18 Nm सतत तथा 53 Nm पीक — क्योंकि उसका 9:1 चरण कम गुणा करता है और वह इसके बजाय गति ख़रीदता है: 24 V बस पर AK80-64 के गहरे सिरे की 23 rpm के विरुद्ध 235 rpm रेटेड आउटपुट गति। दोनों स्तंभों में से कोई बेहतर नहीं; वे एक ही टॉर्क-गति वक्र पर भिन्न बिंदु हैं, भिन्न जोड़ों के लिए चुने गए। किसी ह्यूमनॉइड का घुटना तथा किसी पिक-एंड-प्लेस आर्म का कंधा चित्र के भिन्न कोने चाहते हैं।
क्षेत्र में AK80-64 तथा AK10-9 V3.0 ठीक इन्हीं भूमिकाओं में दिखते हैं — ऊपर का केस स्टडी उन्हें एक पुनर्वास अनुसंधान मंच में जोड़ता है, जहाँ गहरे-अनुपात वाला मॉड्यूल उच्च-भार जोड़ों पर अपना 48 Nm सतत टॉर्क देता है और उथले-अनुपात वाला मॉड्यूल वहाँ सेवा करता है जहाँ आउटपुट गति मायने रखती है। AKE40-6 उसी परिवार के पहनने योग्य सिरे को घेरता है, और एक्सोस्केलेटन जोड़ की चर्चा में उसका स्थान AKE40-6 KV90 और AKE50-8 KV110: एक्सोस्केलेटन जोड़ों के कॉम्पैक्ट QDD एक्चुएटर में रखा गया है।
जब प्रकाशित आंकड़े स्वयं जाँच नहीं देते
किसी डेटाशीट की रेटेड पंक्तियों को एक-दूसरे के विरुद्ध बंद होना चाहिए: रेटेड टॉर्क को रेटेड गति से और 0.10472 से गुणा करें — वह गुणक जो rpm को प्रति सेकंड रेडियन में बदलता है — और परिणाम प्रकाशित रेटेड शक्ति के निकट आना चाहिए। AK60-39 V3.0 साफ़-सुथरा बंद होता है: 70 rpm पर इसका 24 Nm सतत टॉर्क लगभग 176 W देता है, प्रकाशित 176 W के विरुद्ध। AK80-64 कम सुथरा है। यह 220 W रेटेड शक्ति तथा 24 V पर 23 rpm और 48 V पर 48 rpm की रेटेड गतियाँ प्रकाशित करता है; अंकगणित पहले बिंदु पर लगभग 116 W तथा दूसरे पर लगभग 241 W देता है, और प्रकाशित आंकड़ा दोनों बस बिंदुओं के बीच बैठता है, उनमें से किसी से मेल खाने के बजाय। प्रकाशित पंक्तियाँ यह स्थापित नहीं करतीं कि रेटेड शक्ति आंकड़ा तथा दोनों वोल्टेज-विशिष्ट टॉर्क और गति बिंदु एक ही परिचालन शर्त को संदर्भित करते हैं, इसलिए अंतर को किसी अदस्तावेज़ीकृत परीक्षण शर्त के कारण मानने अथवा उसे पूर्णांकित कर टालने के बजाय निर्माता के साथ सत्यापन के लिए चिह्नित किया जाना चाहिए। सामान्य शिक्षा वही रहती है: टॉर्क-गति वक्र के पीछे के आंकड़े इससे पहले पूछताछ के पात्र हैं कि कोई डिज़ाइन उन्हें स्वीकार करे, और जो पंक्ति अपने पड़ोसियों के विरुद्ध बंद नहीं होती, वह एक संकेत है, टंकण-त्रुटि नहीं। जहाँ कोई आंकड़ा अस्पष्ट हो, वहाँ विशिष्ट मॉड्यूल के लिए निर्माता दस्तावेज़ ही प्राधिकार है।
न्यूनीकरण अनुपात और आउटपुट पर प्रतिबिंबित भार
एक गियरबॉक्स टॉर्क गुणन के लिए आउटपुट गति का सौदा करता है, जो न्यूनीकरण अनुपात को इस बात में एक प्रमुख कारक बनाता है कि मॉड्यूल टॉर्क-गति वक्र पर कहाँ बैठता है। मॉड्यूल की आउटपुट क्षमता स्वयं मोटर, ड्राइव सीमाओं, संचरण दक्षता तथा निर्माता की परिचालन रेटिंगों पर भी निर्भर करती है, इसलिए अनुपात संपूर्ण चित्र के बजाय एक लीवर है। यह वे परिणाम भी लाता है जिन्हें वक्र नहीं खींचता: आदर्श गियर संचरण मॉडल में, मोटर-पक्ष पर प्रतिबिंबित भार जड़त्व अनुपात के वर्ग के व्युत्क्रम के अनुपात में घटता है; चरण अपना स्वयं का बैकलैश तथा घर्षण जोड़ता है; और यह तय करता है कि आउटपुट पर किसी बाहरी बल का कितना हिस्सा मोटर तक उस विक्षोभ के रूप में पहुँचता है जिसे नियंत्रक संवेद कर सकता है। ऊपर की तालिका में पाँच अनुपात — 64:1, 39:1, 9:1, 6:1 तथा कोई नहीं — उस सौदे के पाँच भिन्न उत्तर हैं, जो प्रत्येक मॉड्यूल को टॉर्क-गति वक्र पर एक भिन्न बिंदु पर रखते हैं, न कि पाँच गुणवत्ता श्रेणियाँ।
अनुपात आउटपुट के साथ क्या करता है
एकीकृत एक्चुएटरों पर हर प्रकाशित गति आउटपुट-पक्ष का आंकड़ा है, चरण के पीछे से लिया गया। AK80-64 अपना 48 Nm सतत टॉर्क 24 V पर 23 rpm तथा 48 V पर 48 rpm पर प्रकाशित करता है; AK60-39 V3.0, 70 rpm पर 24 Nm सतत; AK10-9 V3.0, 235 rpm पर 18 Nm सतत। उन पंक्तियों की तुलना तैयार जोड़ों की तुलना है, और यही वह तुलना है जिसकी मशीन-निर्माता को वास्तव में आवश्यकता होती है। परंतु जब टॉर्क-गति वक्र मॉड्यूल के भीतर की नंगी मोटर के लिए उद्धृत किया जाता है, तो आंकड़ों का आउटपुट पर कुछ अर्थ रखने से पहले अनुपात लागू करना होता है, और वह क़दम भूलना डेटाशीट-पठन की शास्त्रीय त्रुटियों में है। वही सावधानी जड़त्व के लिए उल्टी दिशा में चलती है: आदर्श गियर संचरण मॉडल में, मोटर-पक्ष पर प्रतिबिंबित भार जड़त्व न्यूनीकरण अनुपात के वर्ग के व्युत्क्रम के अनुपात में घटता है, इसलिए 64:1 चरण 6:1 चरण की तुलना में मोटर तक पर्याप्त रूप से कम भार जड़त्व प्रतिबिंबित करता है। वास्तविक तंत्र गतिकी संचरण कठोरता, घर्षण तथा ड्राइवट्रेन के शेष पर भी निर्भर करती है, और यही कारण है कि क्वाज़ी डायरेक्ट ड्राइव जोड़ भार को अधिक प्रत्यक्ष रूप से महसूस करते हैं तथा उच्च-अनुपात जोड़ उसे कम।
उस सौदे का कम-अनुपात सिरा — 8:1 चरण बैकड्राइवेबिलिटी, प्रतिबिंबित जड़त्व तथा बल-पारदर्शिता में क्या ख़रीदता है, और टॉर्क में उसकी क्या लागत पड़ती है — क्वाज़ी डायरेक्ट ड्राइव एक्चुएटर: 8:1 अनुपात से क्या मिलता है में गहराई से लिया गया है।
बिना चरण के डायरेक्ट ड्राइव
चरण को पूरी तरह हटा दें और वक्र अकेले मोटर का हो जाता है। RI80 V2.0 एक फ्रेमलेस किट के रूप में आता है — स्टेटर और रोटर, कोई हाउसिंग नहीं, कोई बेयरिंग नहीं — और बस वोल्टेज पर निर्भर, 1135 rpm तथा उससे ऊपर की मोटर-पक्ष गतियों पर 1.45 Nm सतत तथा 4.1 Nm पीक प्रकाशित करता है। GL60 II एक डायरेक्ट ड्राइव जिम्बल मोटर है, जो अपने 24 V पैनल पर 0.6 Nm सतत टॉर्क तथा 1.5 Nm पीक टॉर्क पर निर्दिष्ट है। वे पंक्तियाँ मोटर की प्रकाशित टॉर्क क्षमता का वर्णन करती हैं; क्या कोई दिया गया कैमरा किसी दी गई अक्ष पर स्थिर रहता है, यह पेलोड, उसके द्रव्यमान-केंद्र, अक्ष विन्यास, नियंत्रक तथा परिचालन शर्तों पर निर्भर करता है, और टॉर्क-गति वक्र के उपयोगी क्षेत्र का आकार निर्माता के प्रकाशित वक्र अथवा परीक्षण डेटा से लिया जाना चाहिए, न कि अकेले टॉर्क रेटिंगों से निकाला जाना चाहिए। चरण हटाने से गियर मेशिंग से आने वाला बैकलैश तथा गियर ट्रेन के माध्यम से होने वाला जड़त्व प्रतिबिंबन दूर हो जाते हैं, जबकि बेयरिंग खेल, संरचनात्मक लचीलापन तथा शाफ़्ट पर सीधे लगने वाला भार जड़त्व बने रहते हैं। लागत टॉर्क घनत्व है: बिना चरण के 48 Nm सतत के बराबर पहुँचने के लिए पूरी तरह भिन्न परिमाणों की फ्रेमलेस मोटर चाहिए, एक परिमाणन कहानी जो उच्च टॉर्क फ्रेमलेस टॉर्क मोटर: टॉर्क कहाँ से आता है में कही गई है। स्टेटर और रोटर किट का चयन कैसे किया जाए — लिफ़ाफ़ा, बोर, तापीय माउंटिंग — वह फ्रेमलेस टॉर्क मोटर: रोबोट जोड़ों के लिए stator और rotor किट का चयन में कवर है।
अक्सर पूछे जाने वाले प्रश्न
Qसतत टॉर्क और पीक टॉर्क में क्या अंतर है?
सतत टॉर्क वह आंकड़ा है जिसे मोटर स्थिर तापीय अवस्था में थामती है, उतनी देर जितनी देर अनुप्रयोग अपनी रेटिंग के भीतर चलता है। पीक टॉर्क एक क्षणिक गुंजाइश है, जो उस छोटे अंतराल के लिए उपलब्ध है जिसमें भार उछलता है, और अकेले विद्युत सीमा के बजाय तापमान-वृद्धि से बाधित है। दोनों आंकड़े एक ही टॉर्क-गति वक्र पर, भिन्न अनावरण समयों पर, रहते हैं। यहाँ तुलना किए गए छह मॉड्यूलों में व्युत्पन्न पीक-से-रेटेड अनुपात 2.5 तथा 3.1 के बीच बैठता है, वह परास जो इस नमूने का वर्णन करता है, किसी सामान्य विनिर्देश पट्टी का नहीं।
Qमोटर डेटाशीट पर टॉर्क-गति वक्र कैसे पढ़ा जाता है?
अक्षों तथा उस बस वोल्टेज से शुरू करें जिस पर वक्र खींचा गया था, क्योंकि पूरी रेखा आपूर्ति के साथ चलती है। वह नो-लोड गति पढ़ें जहाँ रेखा गति अक्ष को काटती है, उस परिचालन गति पर टॉर्क पढ़ें जिसे अनुप्रयोग वास्तव में उपयोग करता है, और तब रेखा के नीचे किसी भी बिंदु पर भरोसा करने से पहले सतत रेटिंग तथा तापीय पंक्तियों की जाँच करें। एकीकृत एक्चुएटर पर यह पुष्टि करें कि छपी गई गतियाँ आउटपुट-पक्ष के आंकड़े हैं, जो न्यूनीकरण चरण के पीछे से लिए गए हैं।
QBLDC मोटर पीक टॉर्क कितनी देर थाम सकती है?
केवल तब तक जब तक वाइंडिंग का तापमान अपनी सीमा तक नहीं पहुँच जाता, जो प्रारंभिक तापमान, धारा स्तर, माउंटिंग, शीतलन तथा पीक घटनाओं के बीच के अंतराल पर निर्भर करता है। इस श्रेणी के अधिकांश पृष्ठ कोई अवधि प्रकाशित नहीं करते, और बिना किसी प्रकाशित अवधि अथवा तापीय परीक्षण प्रोफ़ाइल के उपलब्ध डेटा एक सुरक्षित क्षणिक खिड़की स्थापित करने के लिए पर्याप्त नहीं भी हो सकता। जहाँ कोई डेटाशीट टॉर्क-गति वक्र पर दो सीमाएँ खींचती है, वहाँ पीक रेखा सतत रेखा के ऊपर बैठती है और किसी के पास घड़ी नहीं होती। AKE40-6 मापे गए परिचालन बिंदु प्रकाशित करता है — 260 rpm पर 1.5 Nm, 233 rpm पर 2 Nm तथा 206 rpm पर 2.5 Nm — जो उन संयोजनों पर बताई गई परिचालन विशेषता का वर्णन करते हैं और पीक अवधि विनिर्देश नहीं हैं। लागू सीमाओं की पुष्टि विशिष्ट मॉड्यूल तथा परिचालन शर्तों के लिए निर्माता दस्तावेज़ के विरुद्ध करें।
Qरेटेड टॉर्क अधिक गति पर कम क्यों होता है?
दो प्रभाव एक साथ लग सकते हैं। विद्युत रूप से, बैक ईएमएफ गति के साथ बढ़ता है और टॉर्क-उत्पादक धारा बनाए रखने के लिए उपलब्ध वोल्टेज हेडरूम घटाता है, इसलिए टॉर्क-गति वक्र के अनुदिश उपलब्ध टॉर्क गति बढ़ने के साथ गिरता है। तापीय रूप से, गति-निर्भर हानियाँ, जिनमें लौह हानियाँ शामिल हैं, गति के साथ बढ़ती हैं और उसी समय ताँबे की हानियों में भी जोड़ सकती हैं। दोनों में से कौन हावी होता है, यह मोटर, ड्राइव, आपूर्ति वोल्टेज, शीतलन तथा निर्माता की परिचालन सीमाओं पर निर्भर करता है, और टॉर्क-गति वक्र पर रेटेड बिंदु बताई गई शर्त पर तय किया जाता है।
Qक्या गियरबॉक्स टॉर्क-गति वक्र बदल देता है?
यह टॉर्क-गति वक्र को पुनः स्केल करता है। आउटपुट पर टॉर्क मोटर टॉर्क को अनुपात से गुणा करके मिलता है, आउटपुट पर गति मोटर गति को उससे भाग देकर, और वक्र अपना आकार बनाए रखता है जबकि टॉर्क अक्ष पर ऊपर तथा गति अक्ष पर नीचे चलता है। जड़त्व भी उसी तरह पुनः स्केल होता है: आदर्श गियर मॉडल में, मोटर-पक्ष पर प्रतिबिंबित भार जड़त्व अनुपात के वर्ग के व्युत्क्रम के साथ घटता है। जो कुछ गियरबॉक्स पुनः स्केलिंग से आगे जोड़ता है — बैकलैश, घर्षण — वह वक्र पर नहीं खींचा जाता, पर तय करता है कि भार के अधीन जोड़ कैसा व्यवहार करता है। एकीकृत एक्चुएटरों की प्रकाशित गतियाँ पहले से ही आउटपुट-पक्ष के आंकड़े हैं, इसलिए कोई और भाग लागू नहीं होता।
वक्र पढ़ना जोड़ निर्णयों की एक शृंखला की एक कड़ी है। फ़ीडबैक तय करता है कि नियंत्रक क्या जानता है, और मापन पक्ष रोबोट जोड़ पर एनकोडर रिज़ॉल्यूशन: बिट, बैकलैश और रिपीटेबिलिटी में कवर है। न्यूनीकरण चरण तय करता है कि टॉर्क तथा जड़त्व मोटर और भार के बीच कैसे अनूदित होते हैं, जैसा ऊपर रखा गया है। टॉर्क, तापीय सीमा तथा ड्यूटी साइकिल तय करते हैं कि अनुप्रयोग टॉर्क-गति वक्र के कितने हिस्से पर वास्तव में रह सकता है — इस लेख का विषय। मॉड्यूलों को श्रेणियों में रेटेड तथा पीक टॉर्क के अनुसार चयन में फ़िल्टर किया जा सकता है तथा उत्पाद तुलना में एक-दूसरे के विरुद्ध रखा जा सकता है, एकीकृत परास रोबोटिक एक्चुएटर के अधीन तथा नंगी मोटरें फ्रेमलेस टॉर्क मोटर के अधीन।